
Add A Ros Localization Stream

Add a ROS localization stream
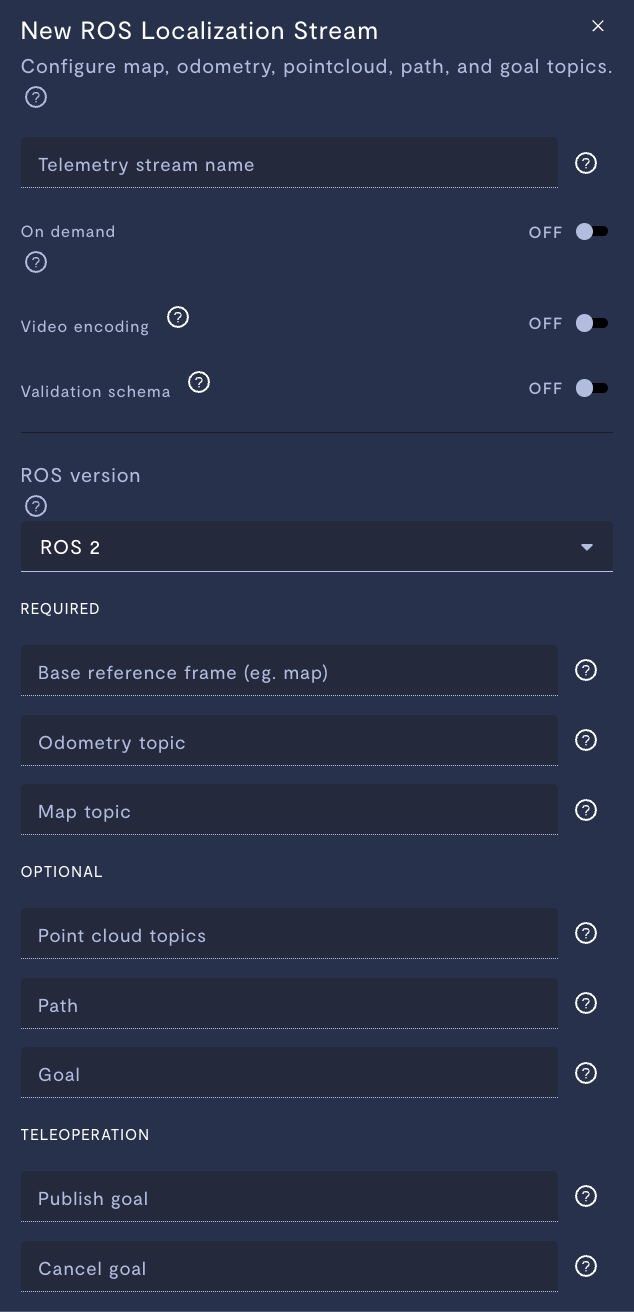
Add a ROS localization stream

Add a ROS topic stream
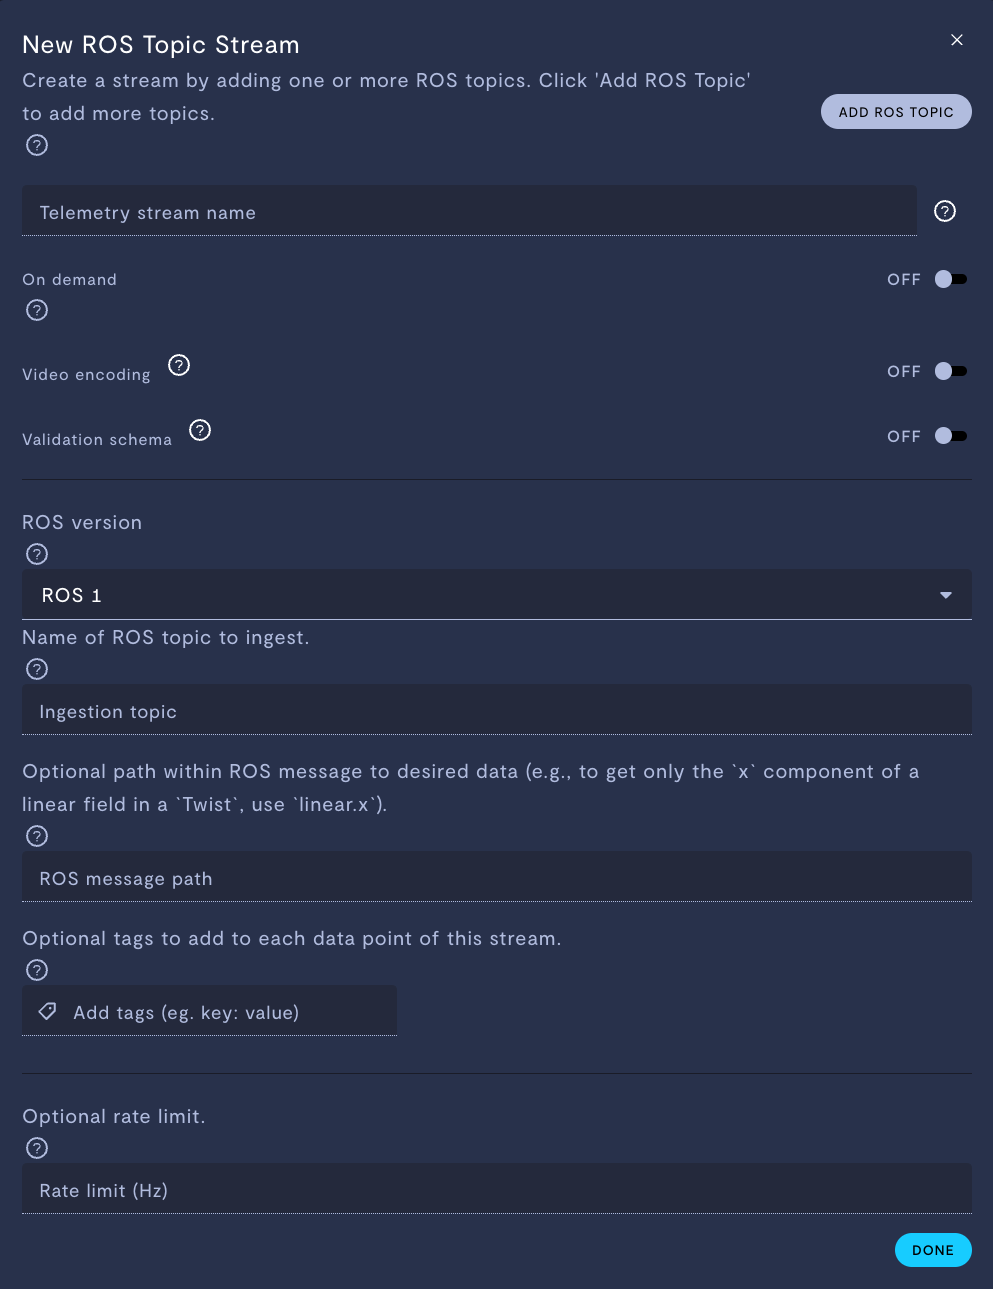
Add a ROS topic stream

Add a ROS topic stream
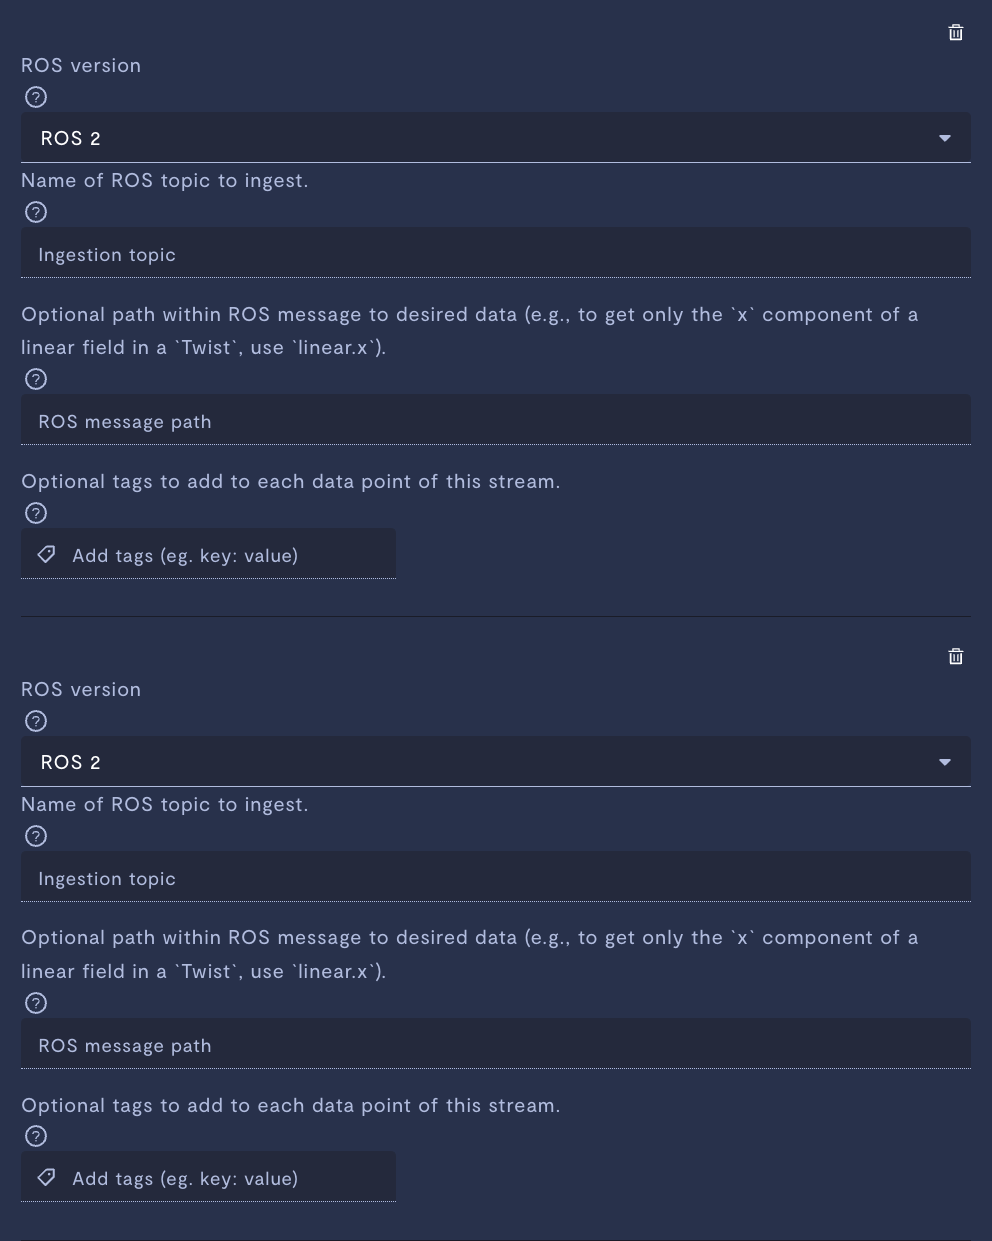
Add a ROS topic stream
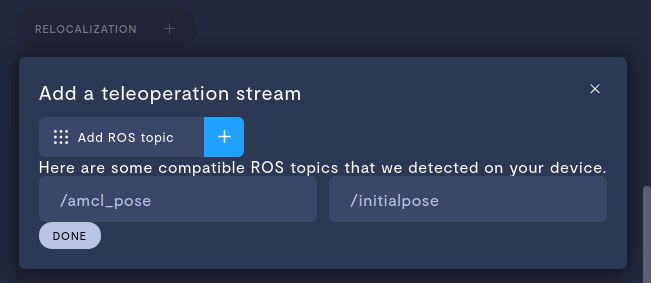
Add a relocalization stream
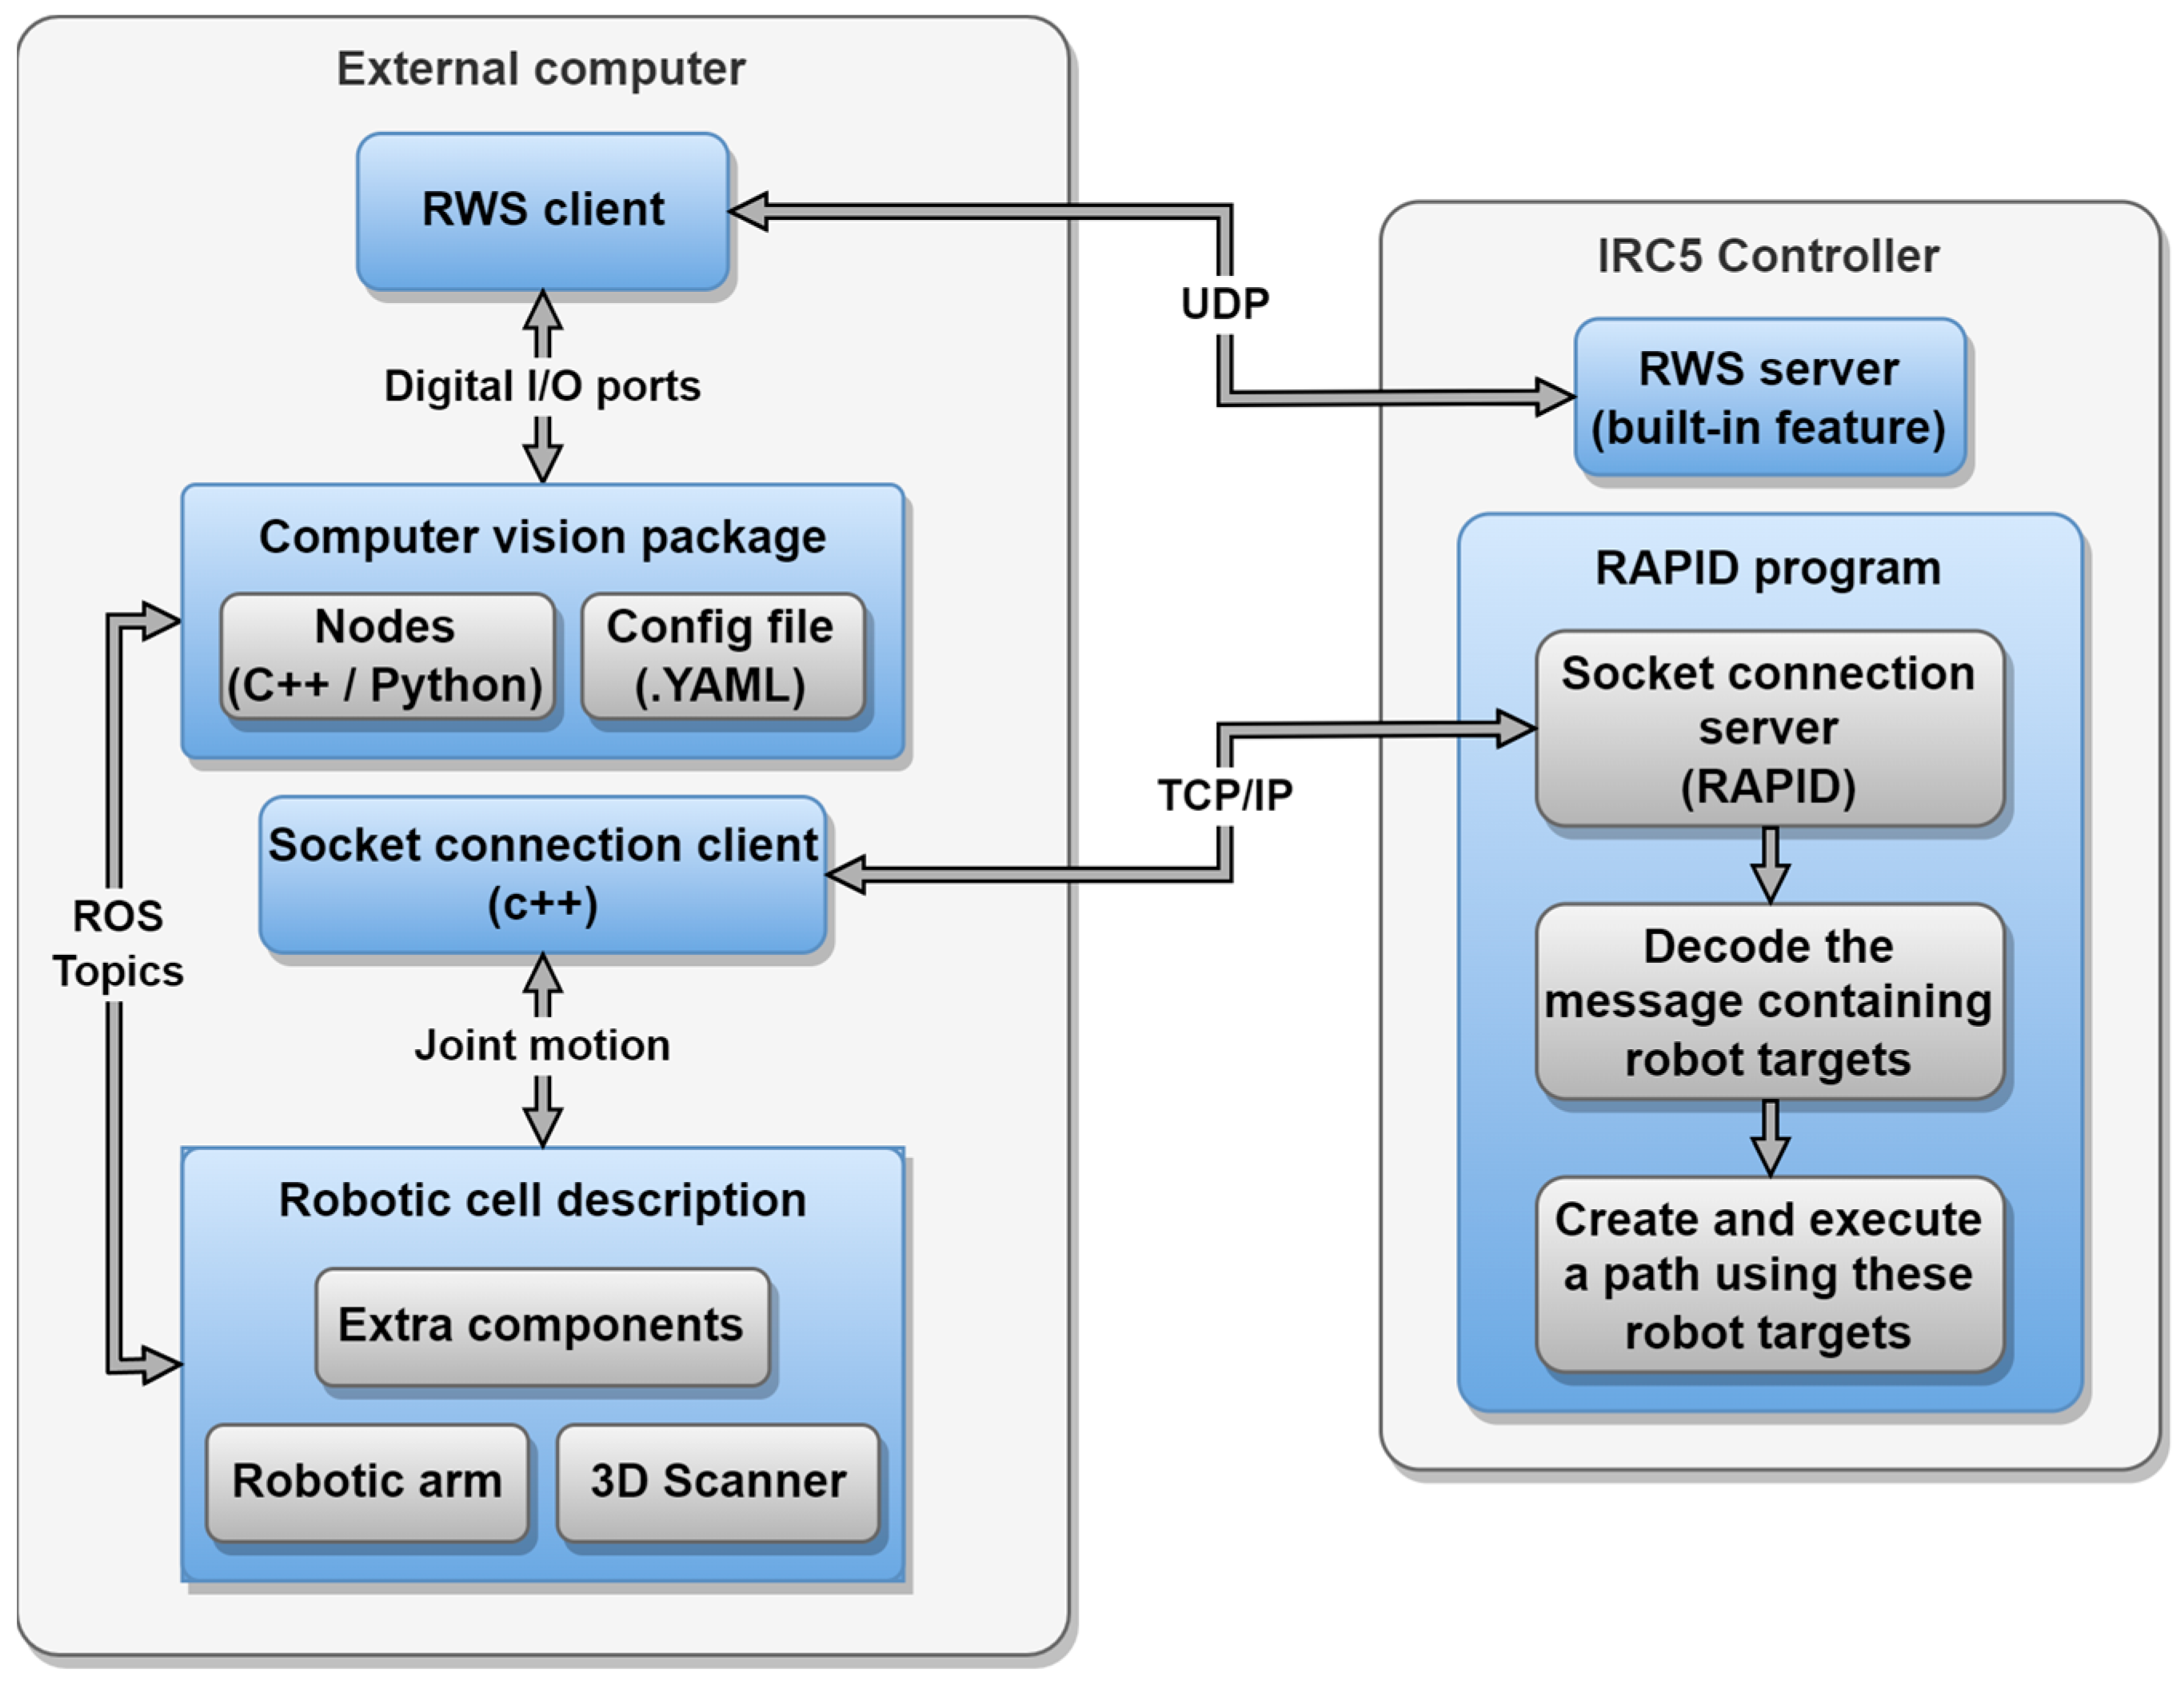
Implementing a Vision-Based ROS Package for Reliable Part Localization ...

Add a point cloud stream

Add a teleoperation image stream
Advertisement Space (300x250)

Add a mouse click stream

Add a teleoperation image stream

Amcl | ROS Localization | SLAM 2 | How to localize a robot in ROS | ROS ...

Mapping and localization of a mobile robot in ROS without odometry ...

localization - Problem with ROS Navigation on a real robot - Robotics ...
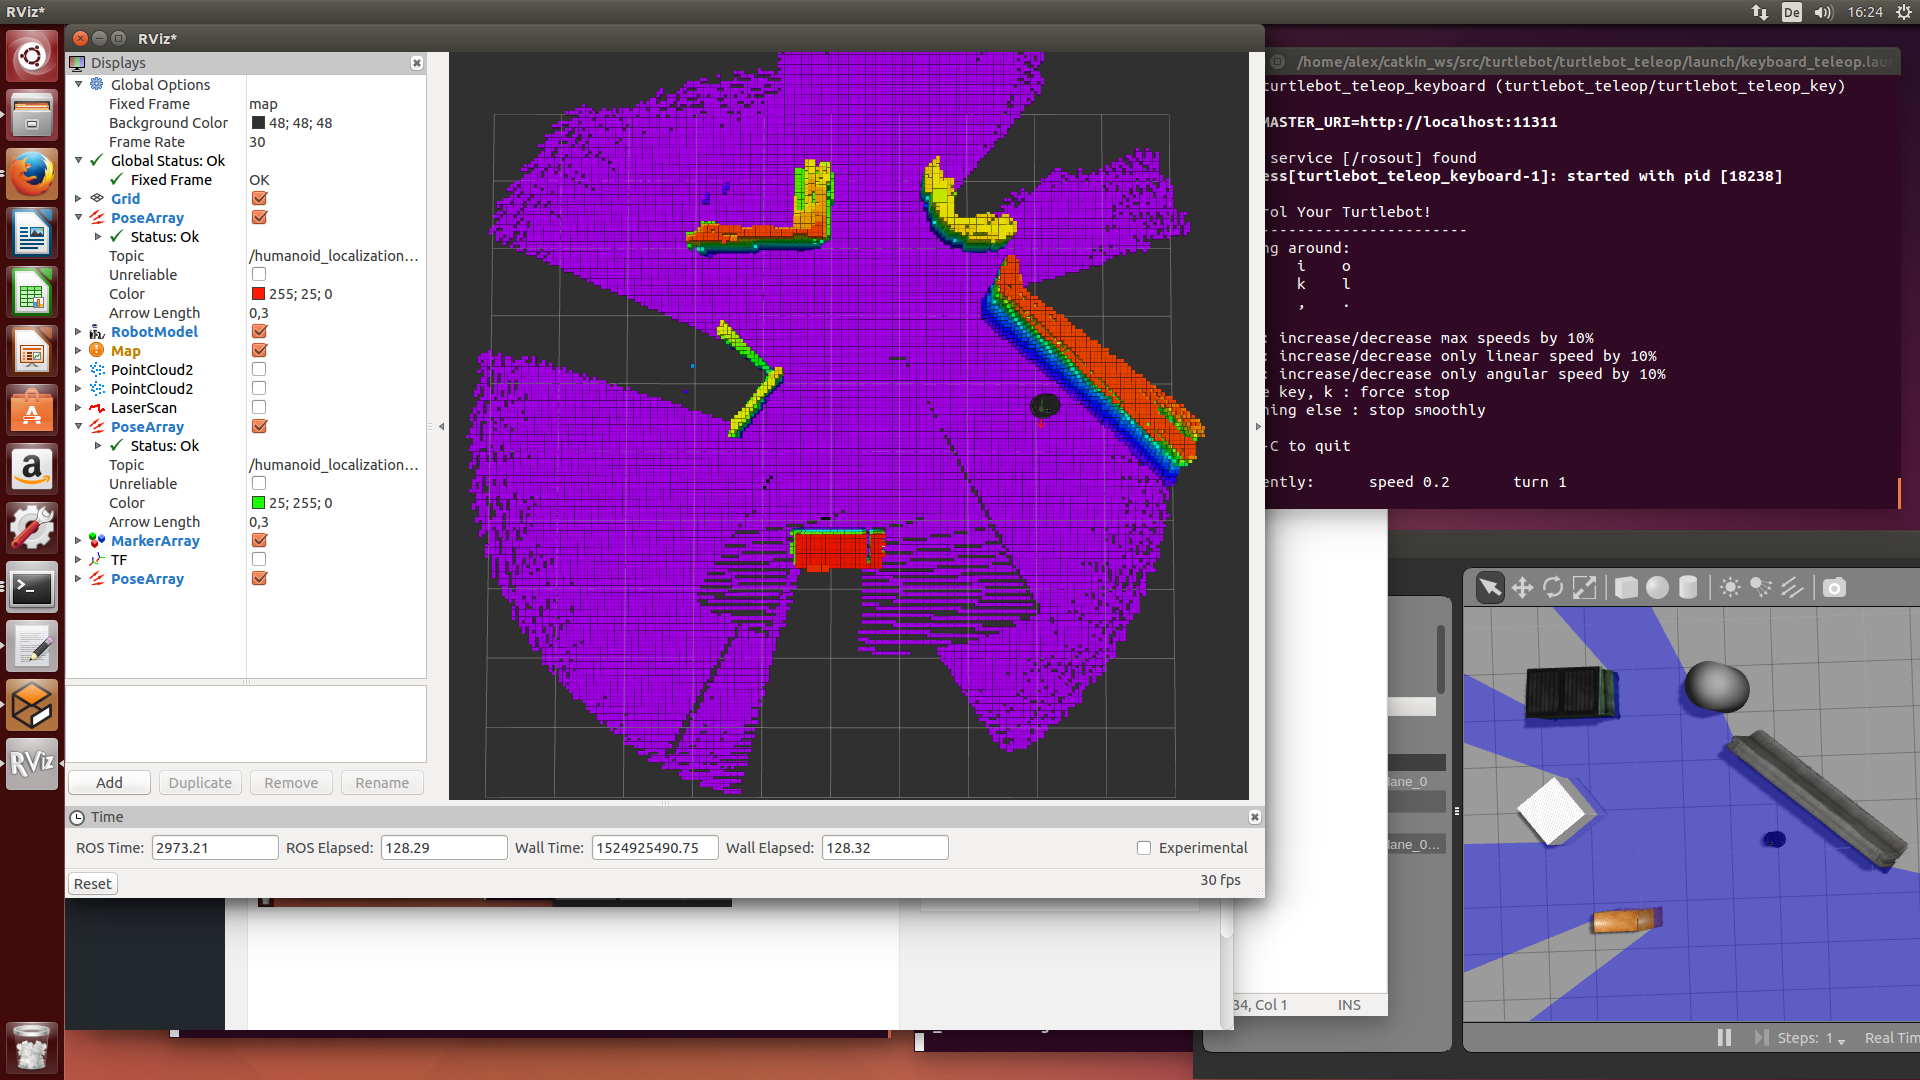
ROS world, robot, sensor simulation, mapping, localization | Work-is ...

View a ROS Image Stream: EASY - YouTube
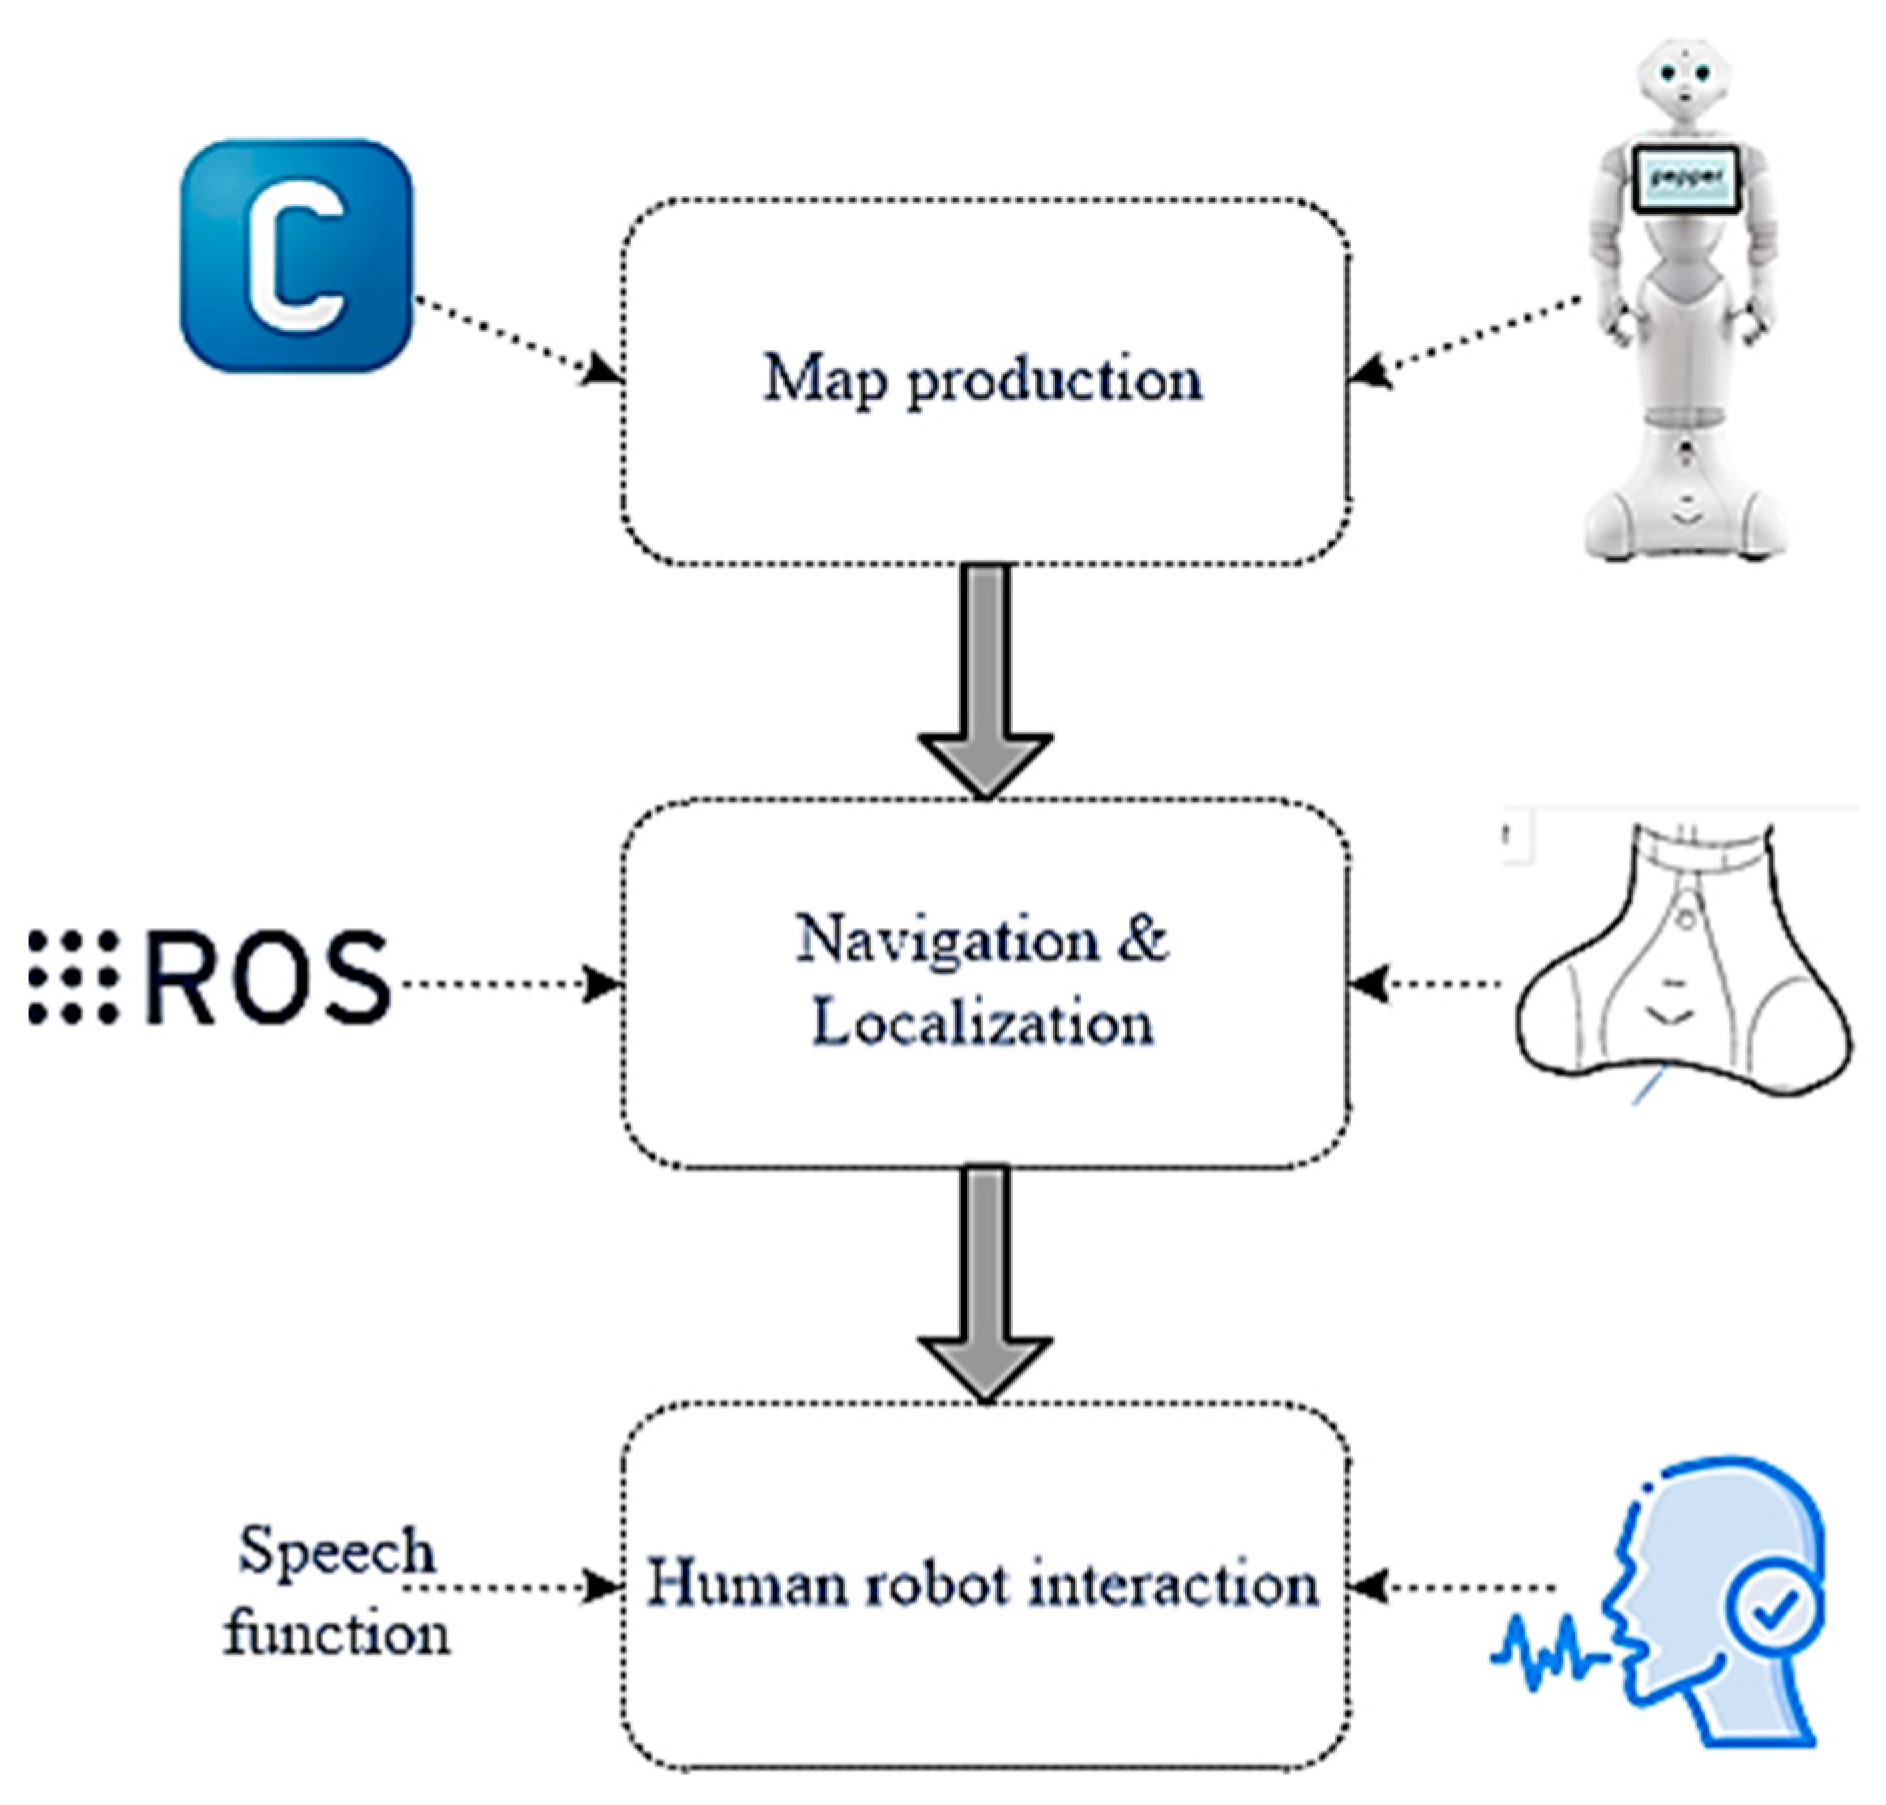
A SLAM-Based Localization and Navigation System for Social Robots: The ...
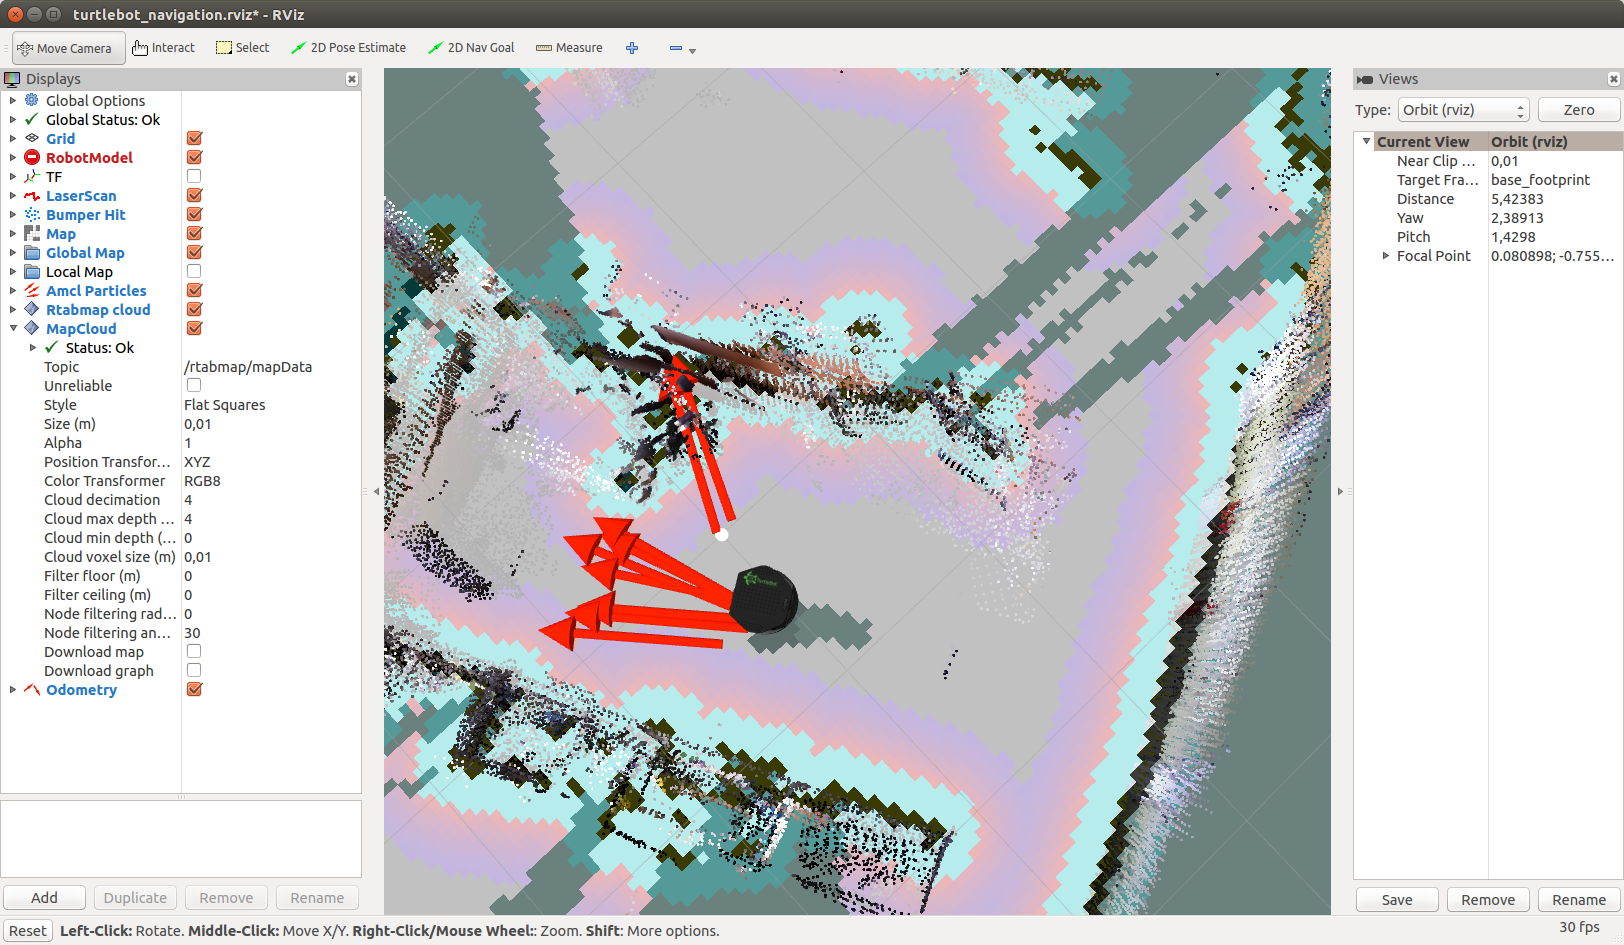
Localization and navigation in ROS using rtabmap | Sudonull
dynamic_robot_localization — ROS Robot Localization Package | Open Awesome
Advertisement Space (336x280)

Real-time localization system on ROS platform. | Download Scientific ...

ROS NAVIGATION IN 5 DAYS #3 - Robot Localization - YouTube

FusionCore demo: GPS outlier rejection in a ROS 2 filter built to ...

Localization with and without GPS - ROS robot_localization - YouTube
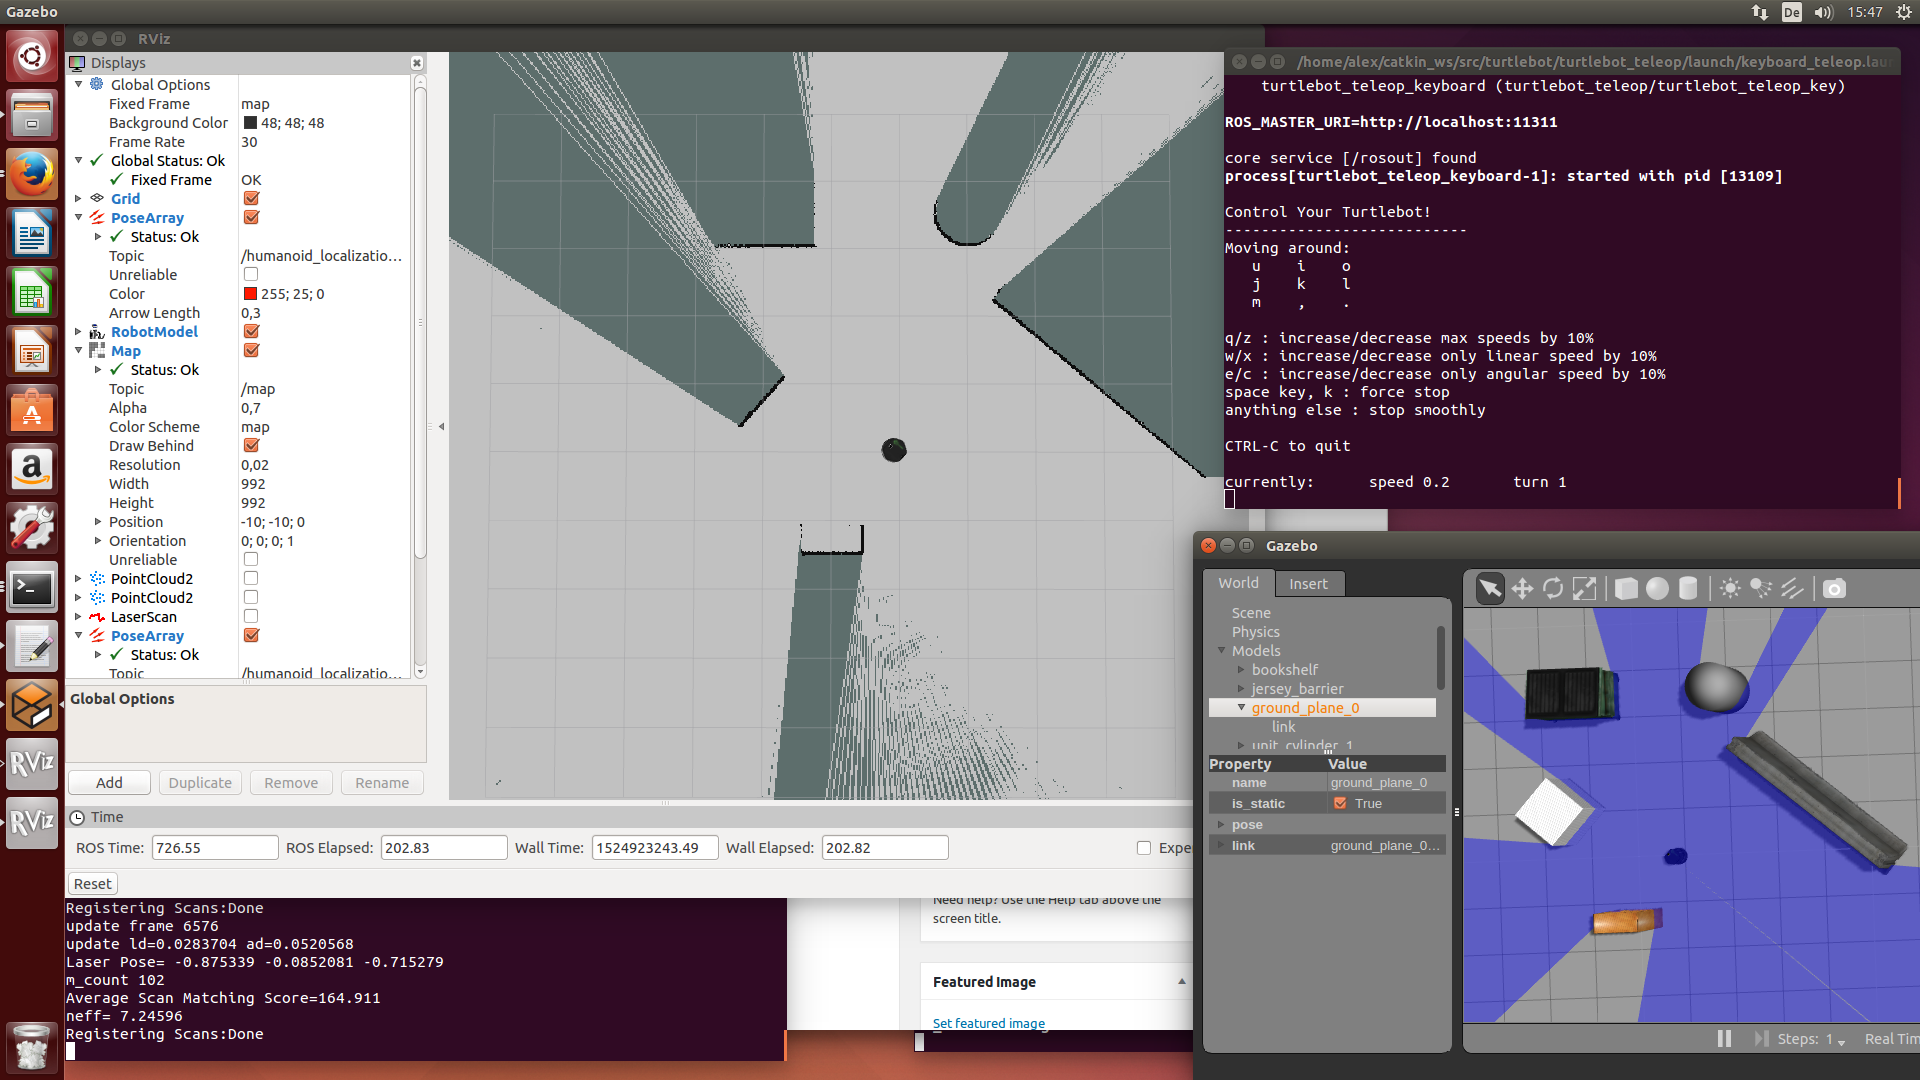
ROS world, robot, sensor simulation, mapping, localization | Work-is ...
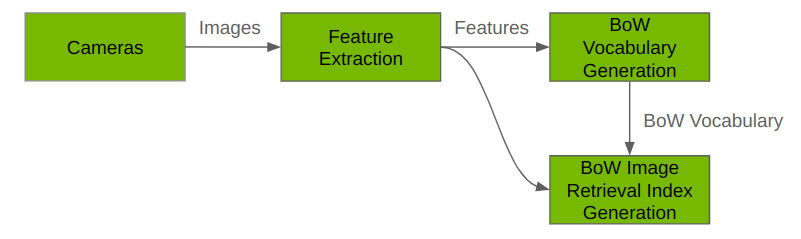
Visual Global Localization — Isaac ROS
How to publish Image Stream in ROS Raspberry Pi | The Construct

6: ROS Computation Graph for Localization | Download Scientific Diagram
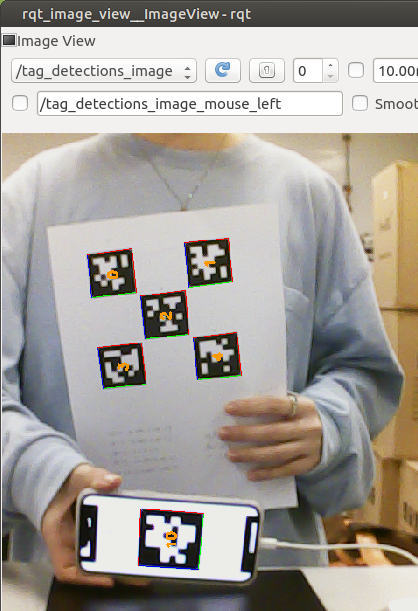
Object Localization using ROS and AprilTag - Eric’s Blogpage

Localization of ROS 2 Documentation - ROS General - Open Robotics Discourse
Advertisement Space (336x280)
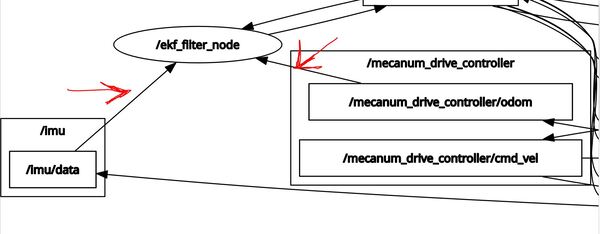
Sensor Fusion and Robot Localization Using ROS 2 Jazzy

Evolutionary optimization of a ROS node for localization. A node for ...

A guide to implement ROS Navigation Stack on any robot – Page 3 – My ...
Làm sao để sử dụng gói ROS Localization trong tích hợp cảm biến(sensor ...

Simultaneous Localization and Mapping (SLAM) in ROS using LAGO - YouTube

Michael Skupien | ROS Simulated Robot Localization