
Motion Planning For A Legged Robot With Dynamic Characteristics

Motion Planning for a Legged Robot with Dynamic Characteristics

Motion Planning for a Legged Robot with Dynamic Characteristics - PMC

Motion Planning for a Legged Robot with Dynamic Characteristics

Motion Planning for a Legged Robot with Dynamic Characteristics

Motion Planning for a Legged Robot with Dynamic Characteristics

Motion Planning for a Legged Robot with Dynamic Characteristics

Motion Planning for a Legged Robot with Dynamic Characteristics

(PDF) Motion Planning for a Legged Robot with Dynamic Characteristics

Motion Planning for a Legged Robot with Dynamic Characteristics

Motion Planning for a Legged Robot with Dynamic Characteristics
Advertisement Space (300x250)

Motion Planning for a Legged Robot with Dynamic Characteristics - PMC

Motion Planning for a Legged Robot with Dynamic Characteristics

Motion Planning for a Legged Robot with Dynamic Characteristics

Motion Planning for a Legged Robot with Dynamic Characteristics - PMC

Motion Planning for a Legged Robot with Dynamic Characteristics

Dynamic Affect-Based Motion Planning of a Humanoid Robot for Human ...

Figure 1 from A Fast Motion and Foothold Planning Framework for Legged ...

Figure 2 from A Fast Motion and Foothold Planning Framework for Legged ...
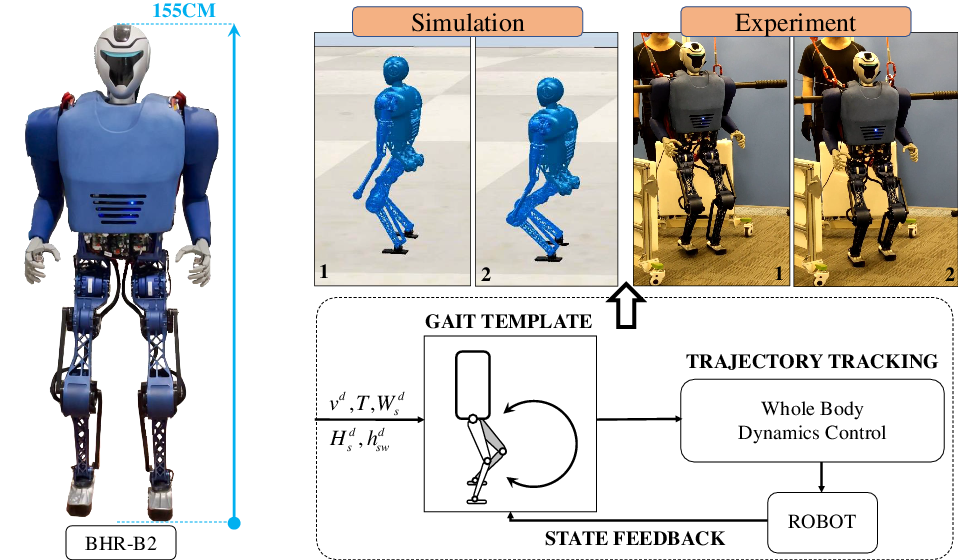
A heuristic gait template planning and dynamic motion control for biped ...
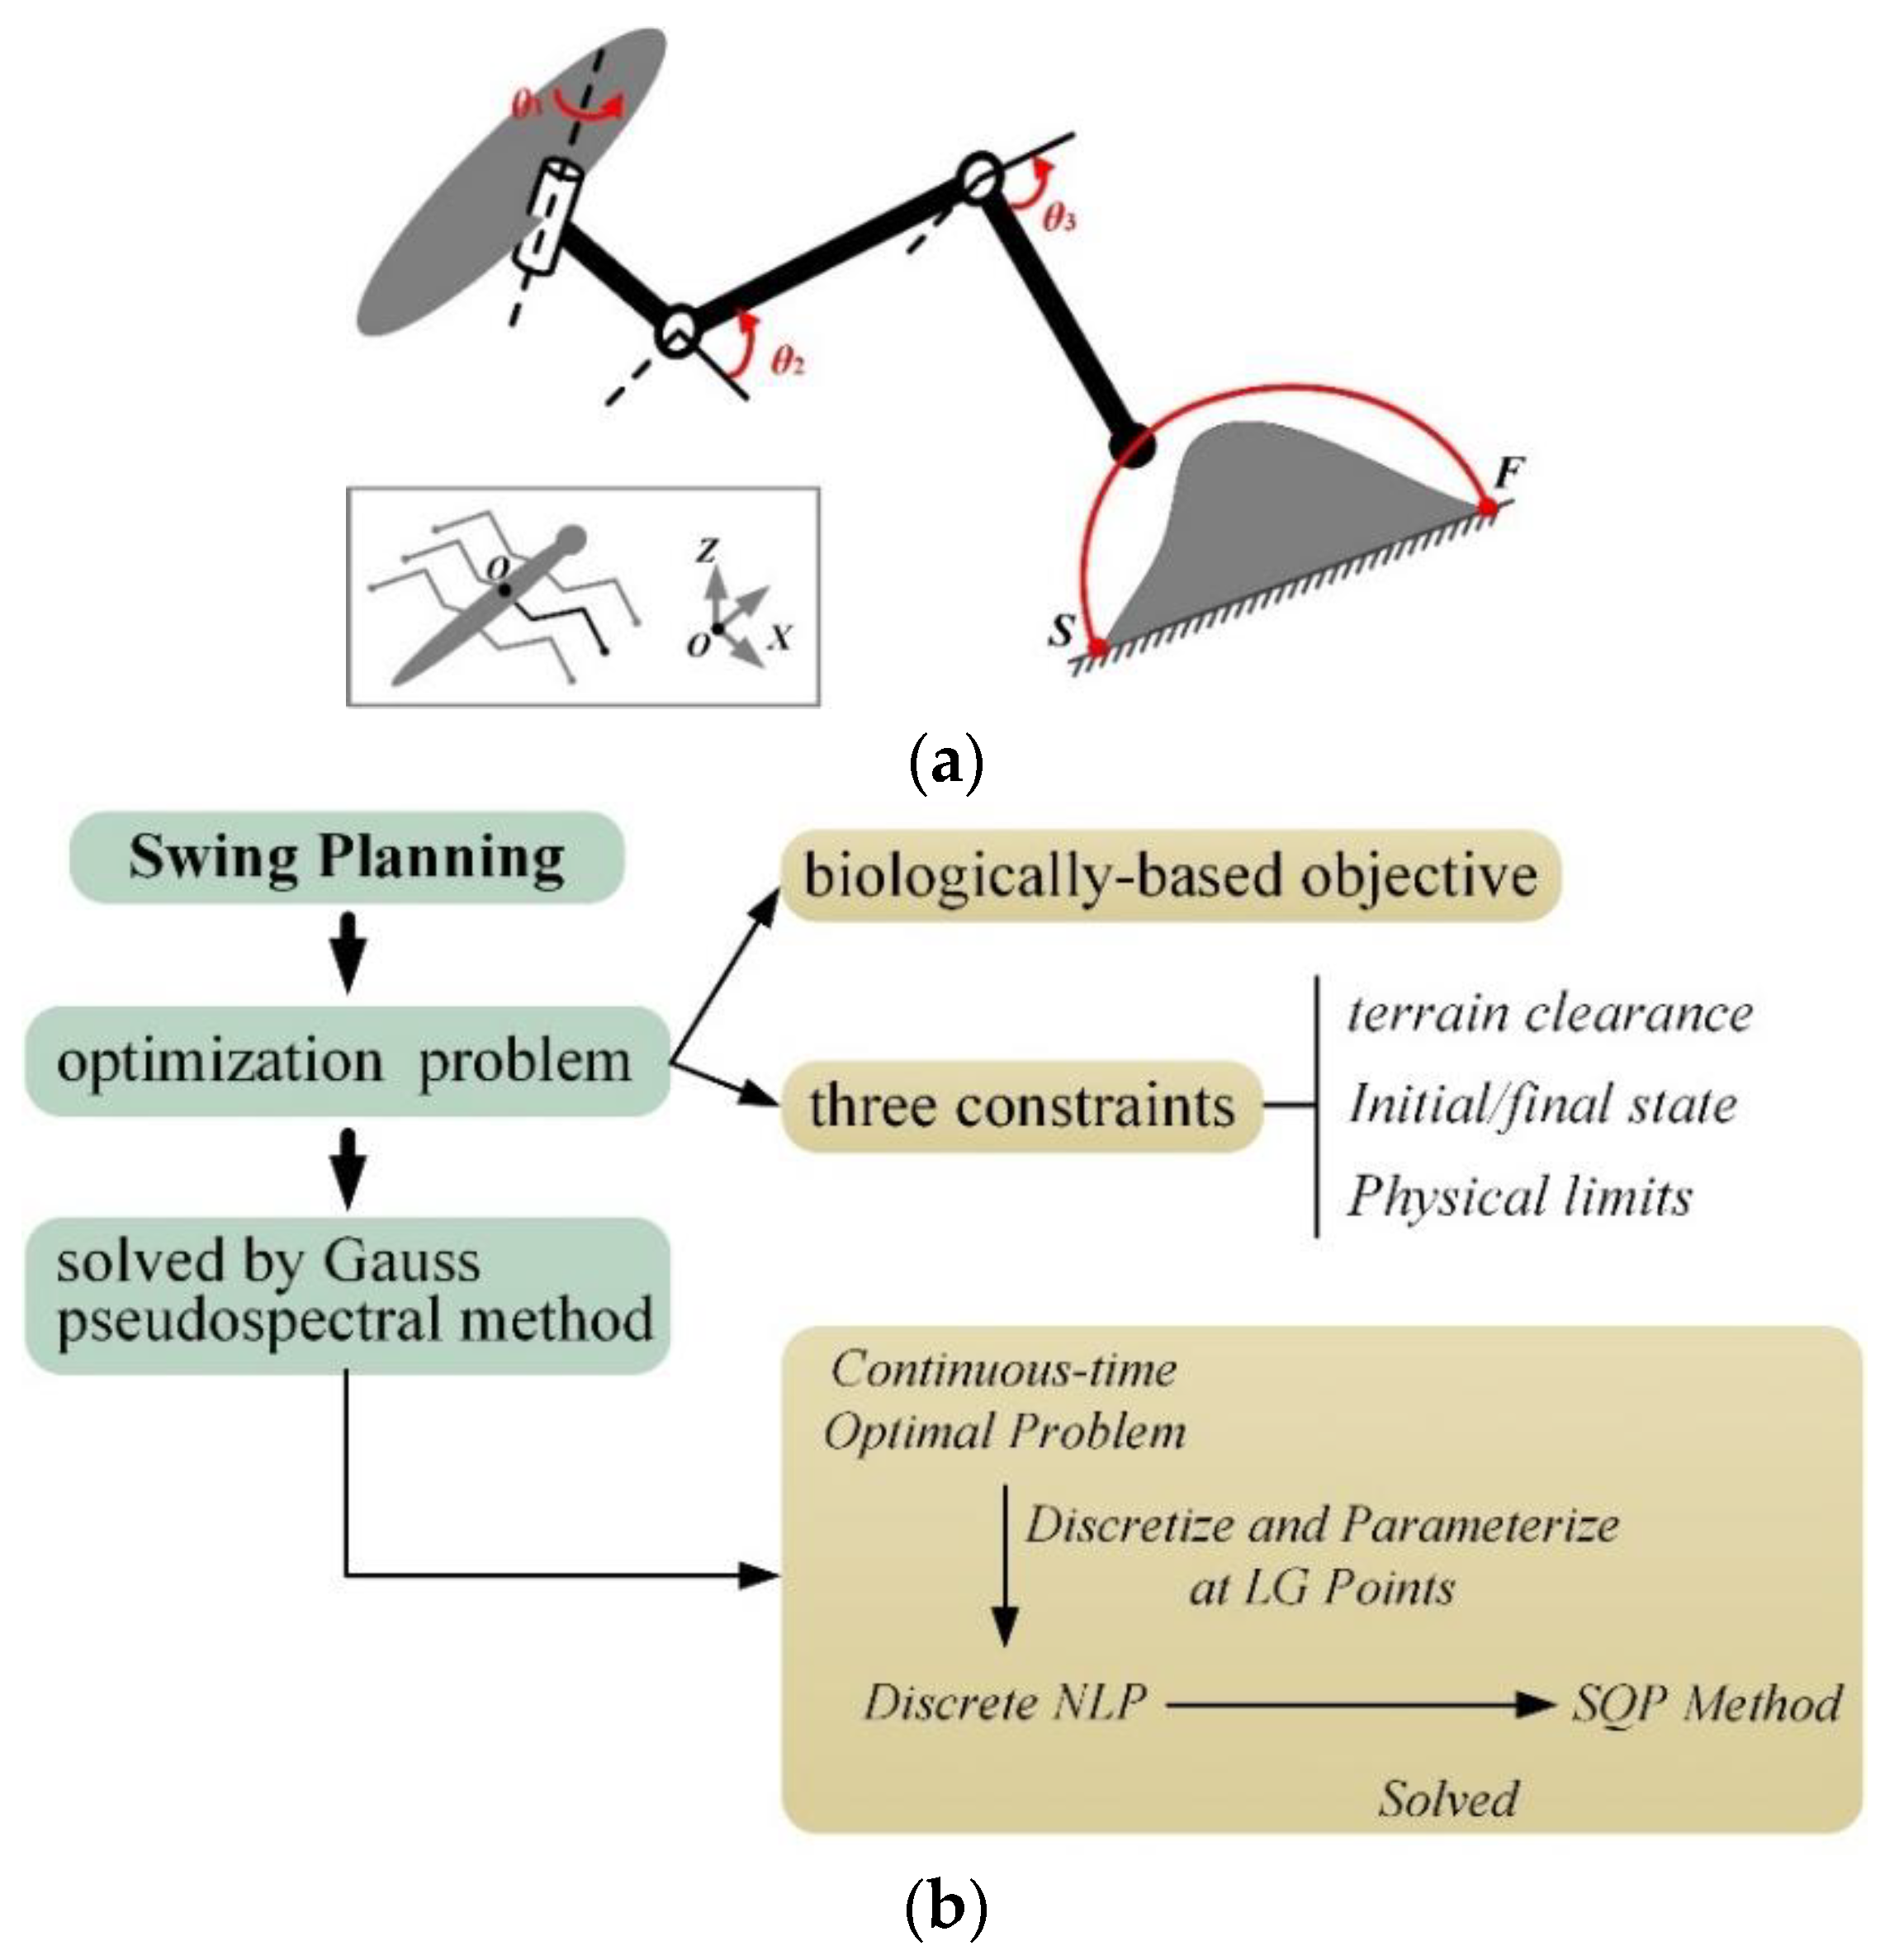
Whole-Body Motion Planning for a Six-Legged Robot Walking on Rugged Terrain
Advertisement Space (336x280)
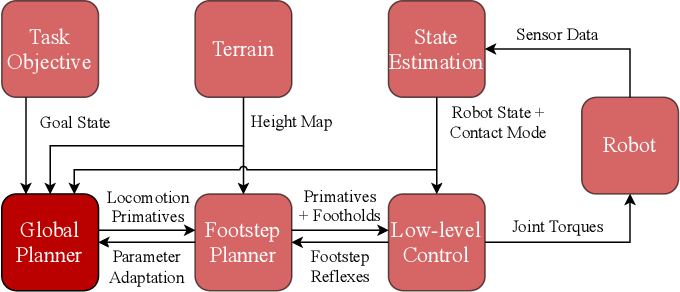
Figure 2 from Fast Global Motion Planning for Dynamic Legged Robots ...

(PDF) Whole-Body Motion Planning for a Six-Legged Robot Walking on ...
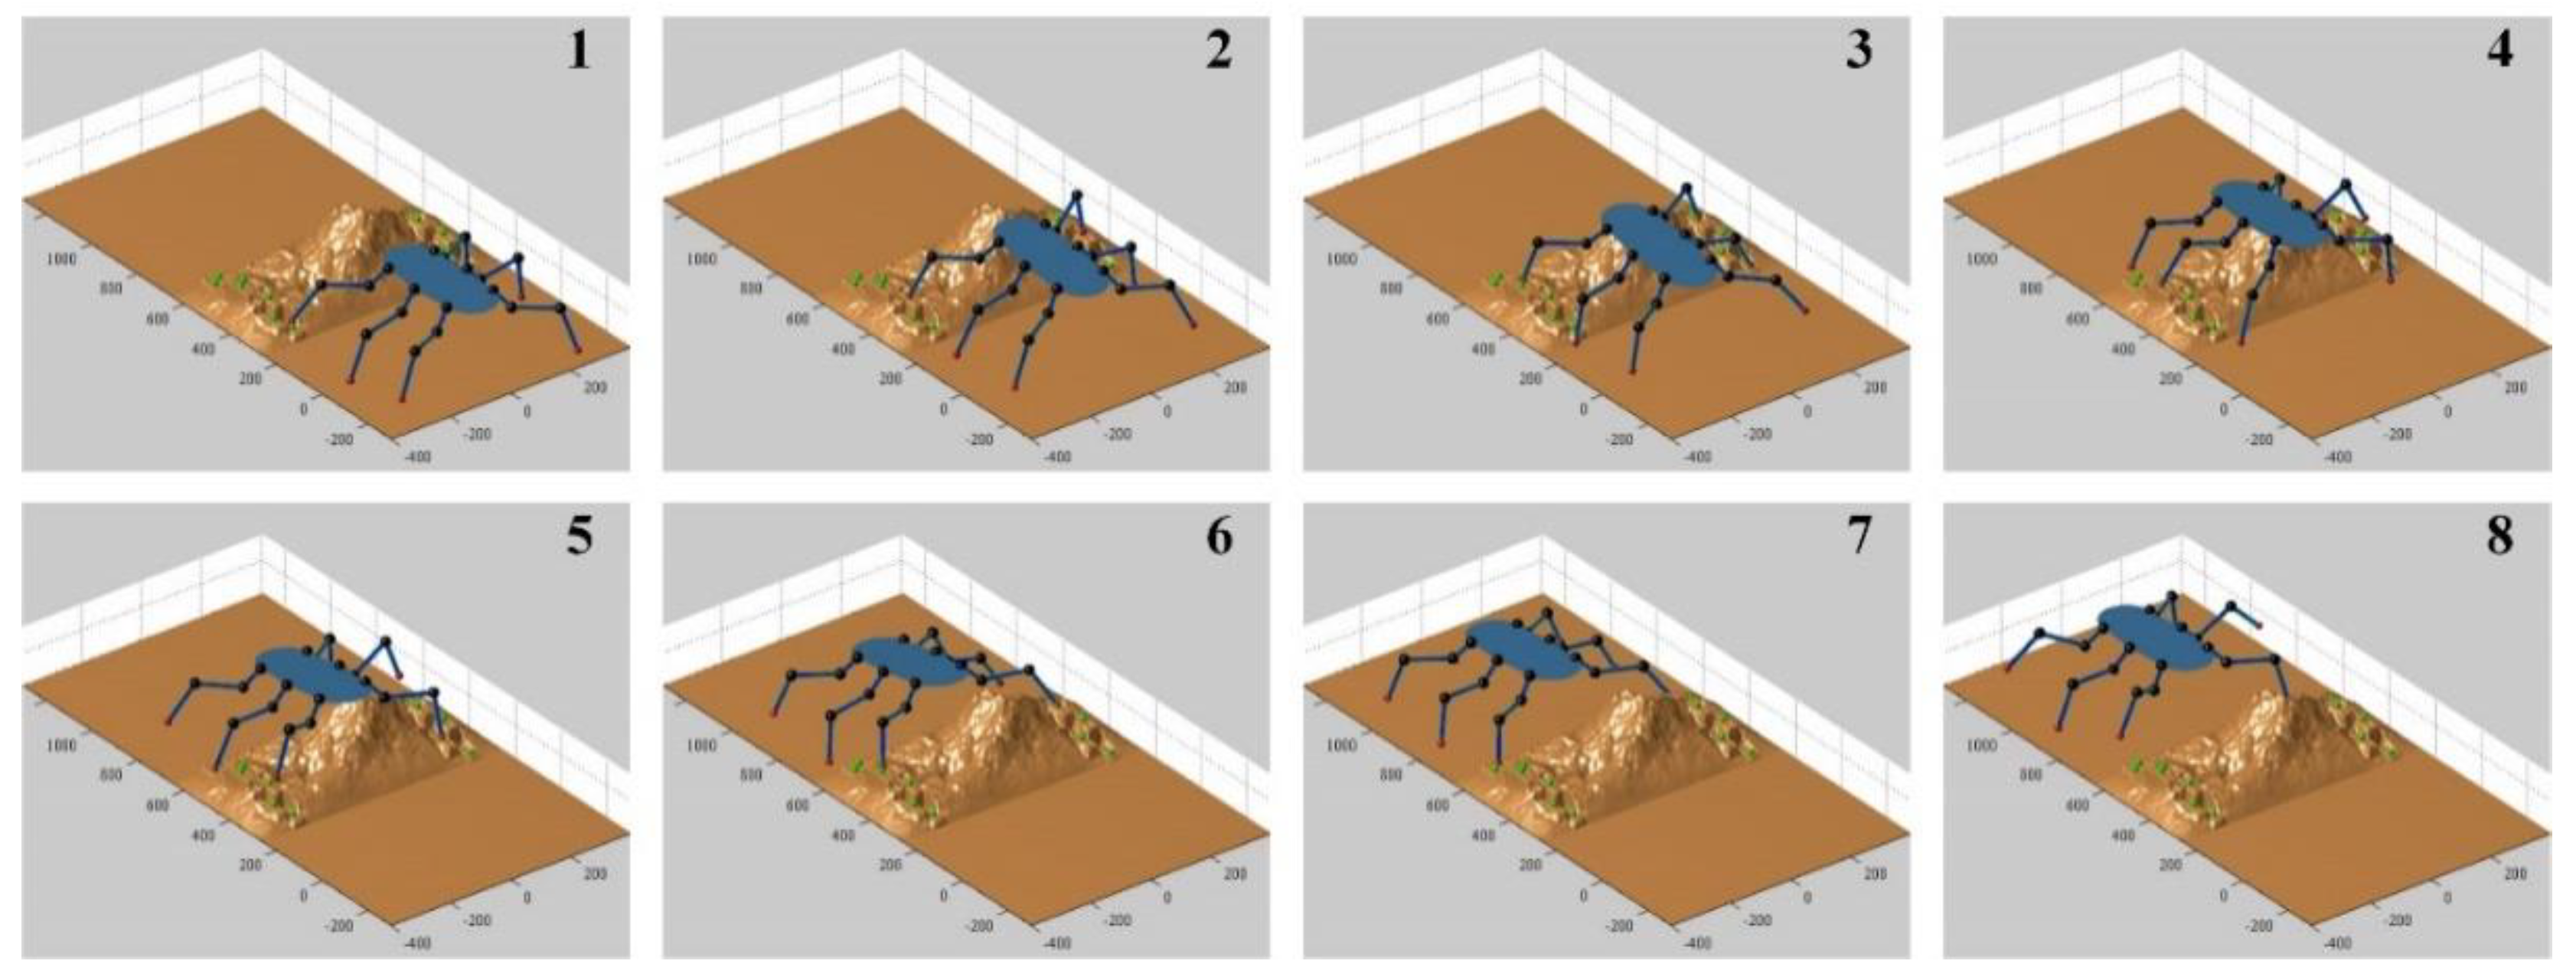
Whole-Body Motion Planning for a Six-Legged Robot Walking on Rugged Terrain

Whole-Body Motion Planning for a Six-Legged Robot Walking on Rugged Terrain

Whole-Body Motion Planning for a Six-Legged Robot Walking on Rugged Terrain

Whole-Body Motion Planning for a Six-Legged Robot Walking on Rugged Terrain

Design and Implementation of Symmetric Legged Robot for Highly Dynamic ...

Figure 1.2 from Optimization-based motion planning for legged robots ...
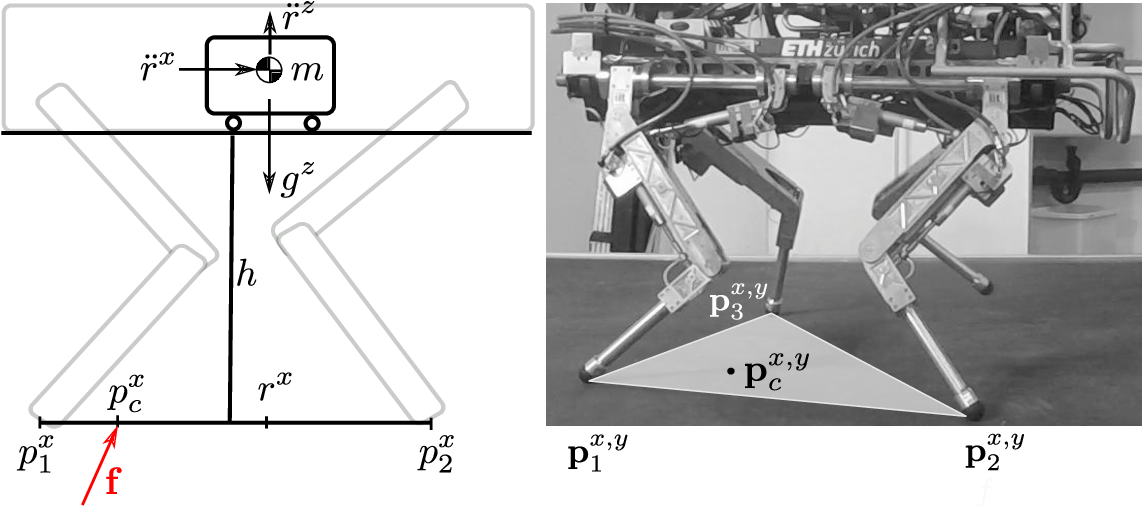
Figure 3.2 from Optimization-based motion planning for legged robots ...
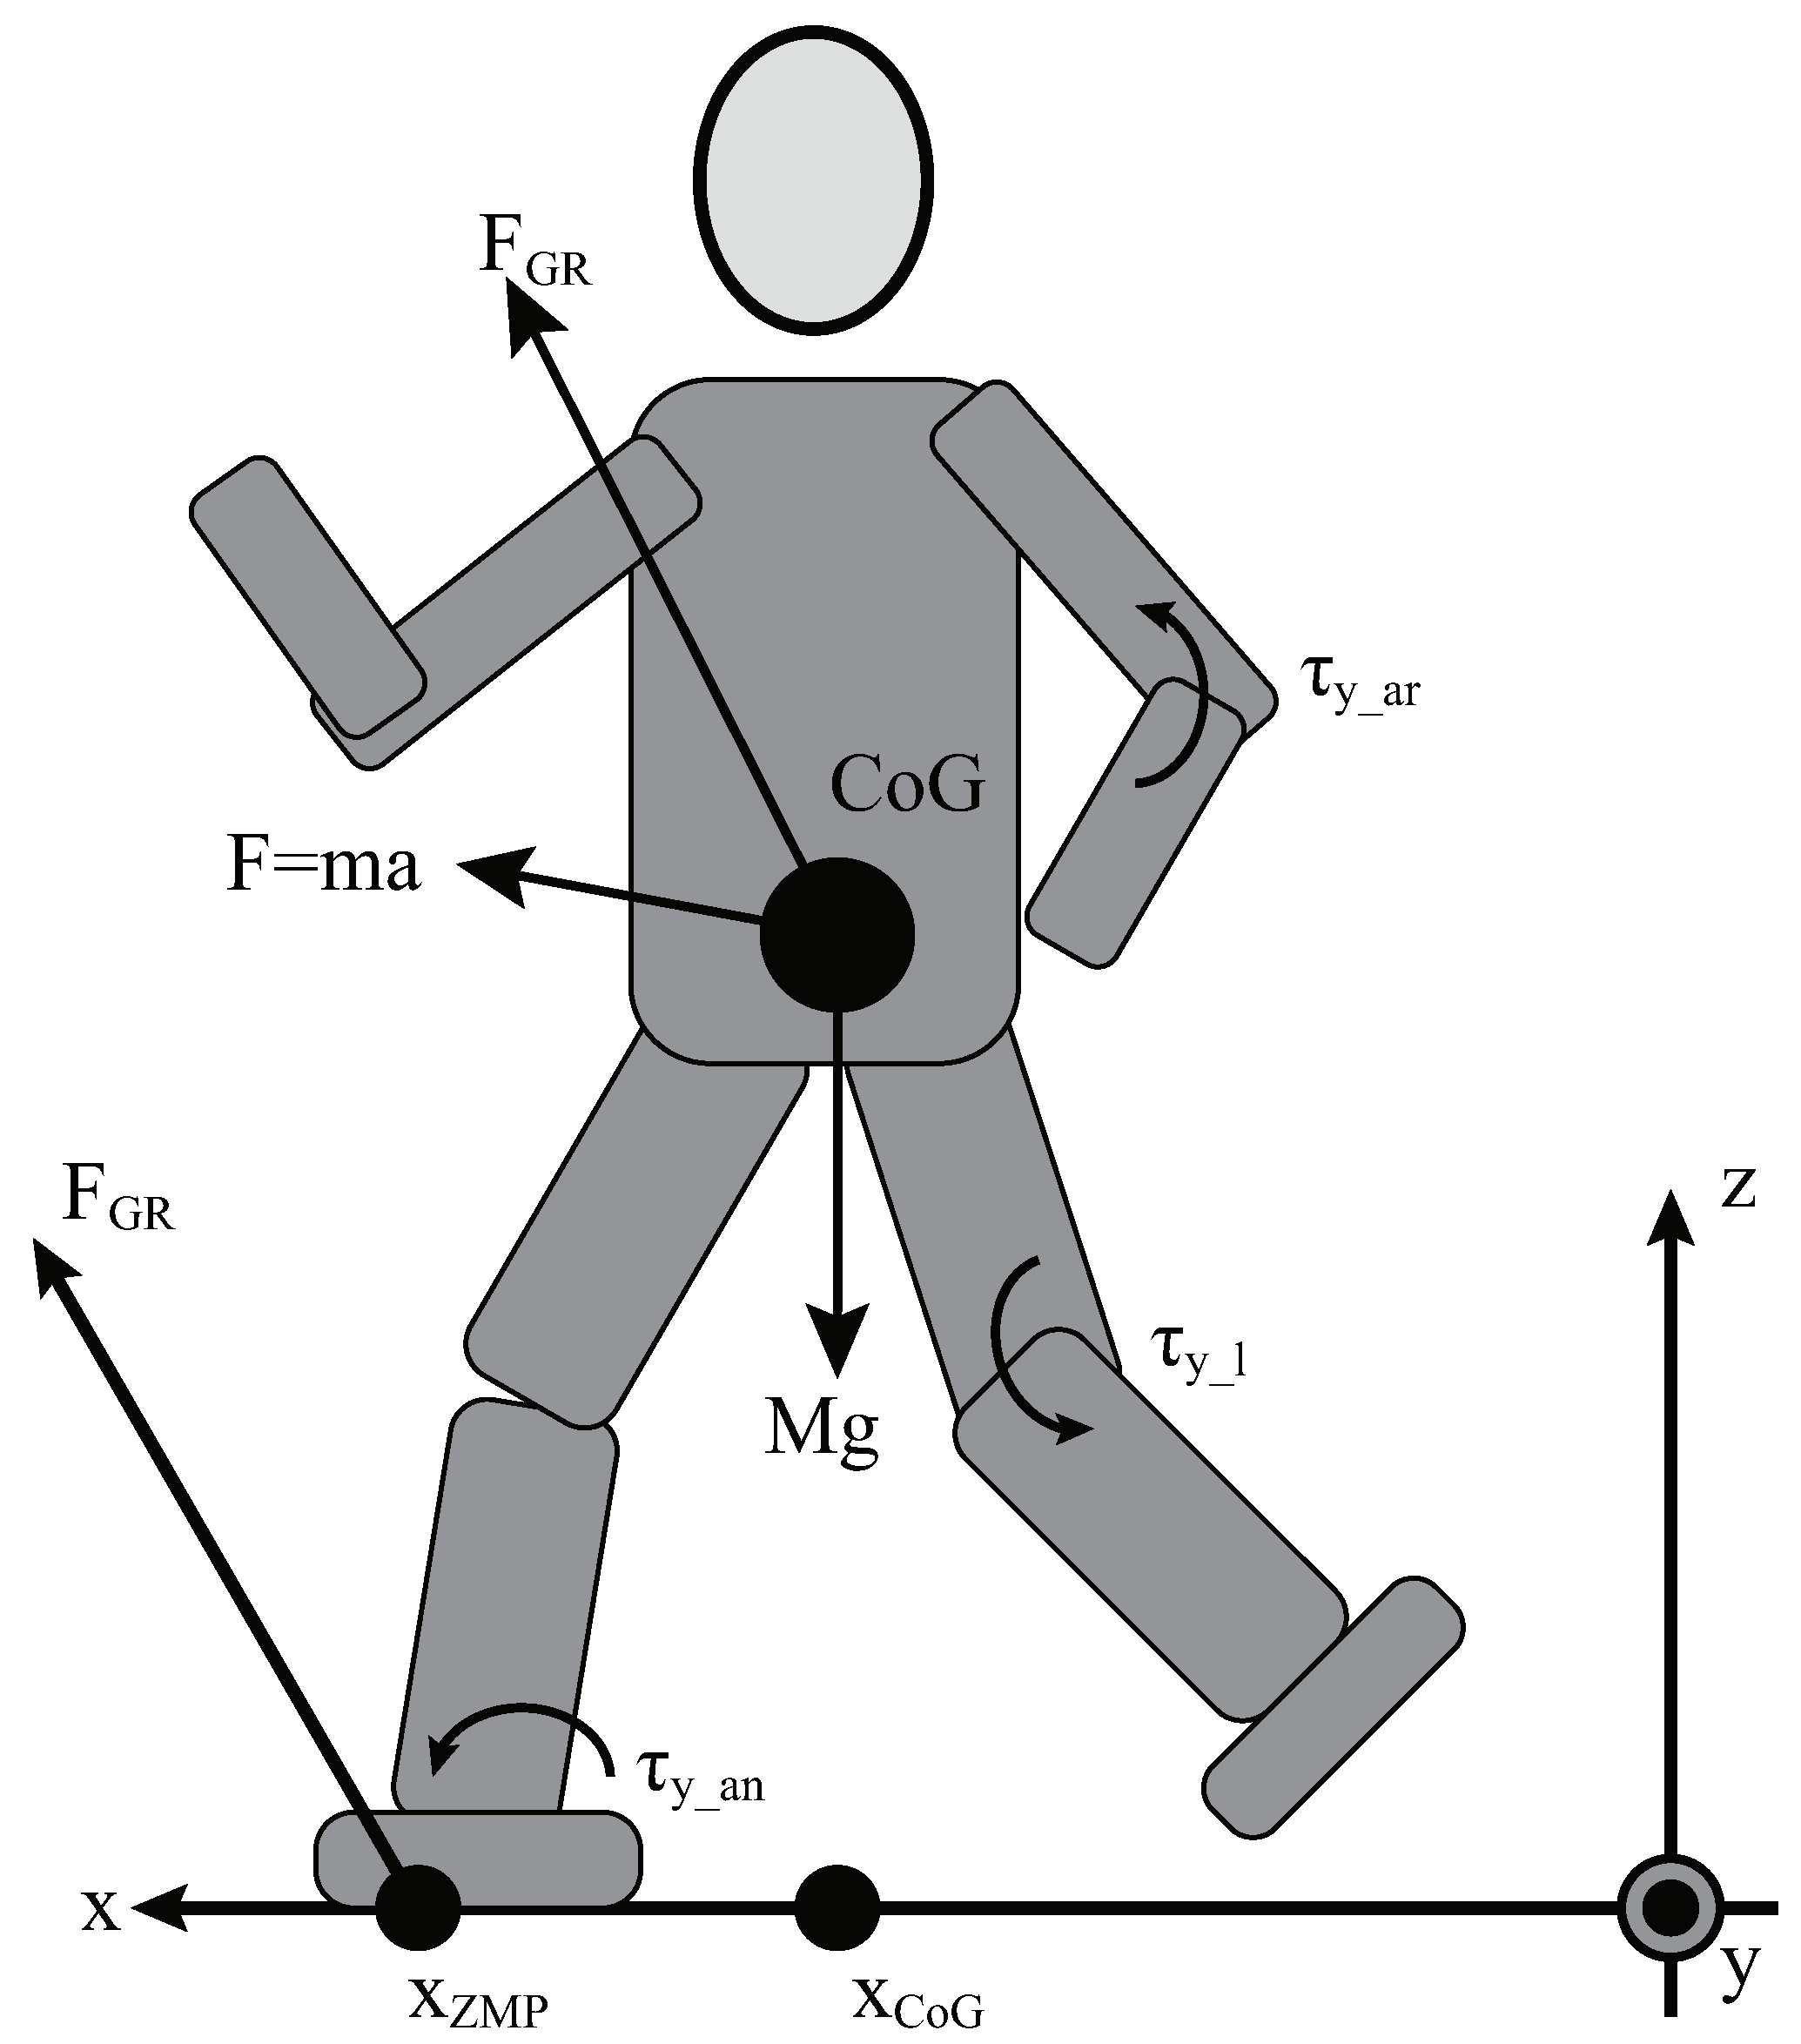
Motion Planning and Control with Environmental Uncertainties for ...
Advertisement Space (336x280)

Projection based whole body motion planning for legged robots
PPT - Motion Planning: Generate Dynamic Motions for Legged Robots ...

(PDF) Online Dynamic Motion Planning and Control for Wheeled Biped Robots

Figure 15 from Integrated Task and Motion Planning for Safe Legged ...

A Novel Sampling-Based Optimal Motion Planning Algorithm for Energy ...

PhD Defense 2018: "Optimization-based motion planning for legged robots"