
Orb Slamorb Slam Csdn

orb slamとは _ orb slam python – RFFLMC

【视觉SLAM】ORB-SLAM2: an Open-Source SLAM System for Monocular, Stereo and ...

ORB-SLAM: A Versatile and Accurate Monocular SLAM System_orb-slam a ...
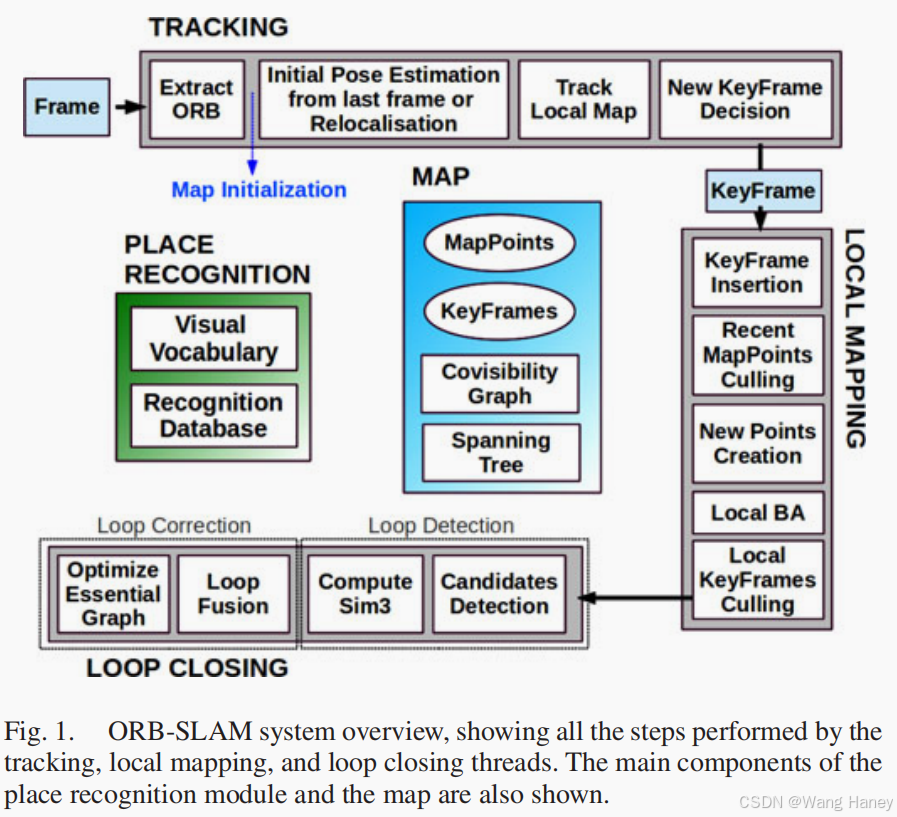
SLAM小白视角最详细讲解——ORB-SLAM :A Versatile and Accurate Monocular SLAM System ...
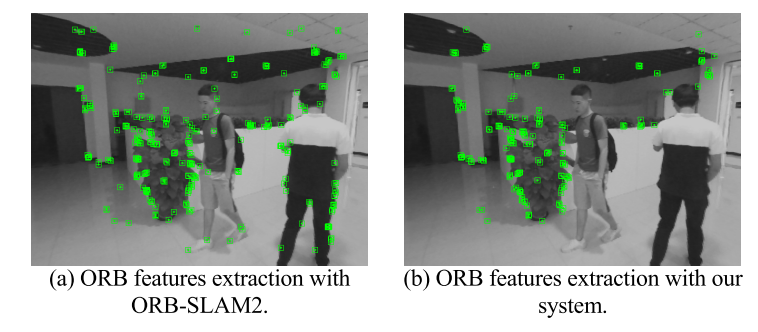
动态SLAM论文(5) — SOF-SLAM: A Semantic Visual SLAM for DynamicEnvironments ...
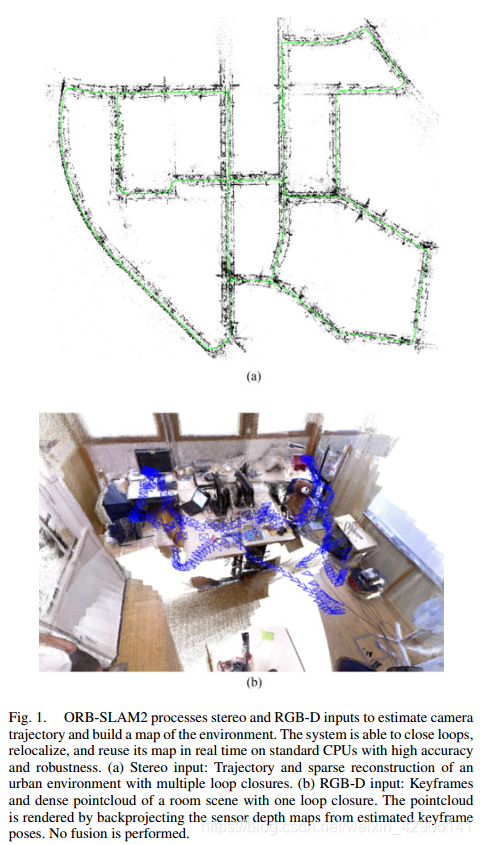
ORB-SLAMB2——(ORB-SLAM2: an Open-Source SLAM System for Monocular ...

Orbeez-SLAM: A Real-time Monocular Visual SLAMwith ORB Features and ...

【视觉SLAM】ORB-SLAM2: an Open-Source SLAM System for Monocular, Stereo and ...
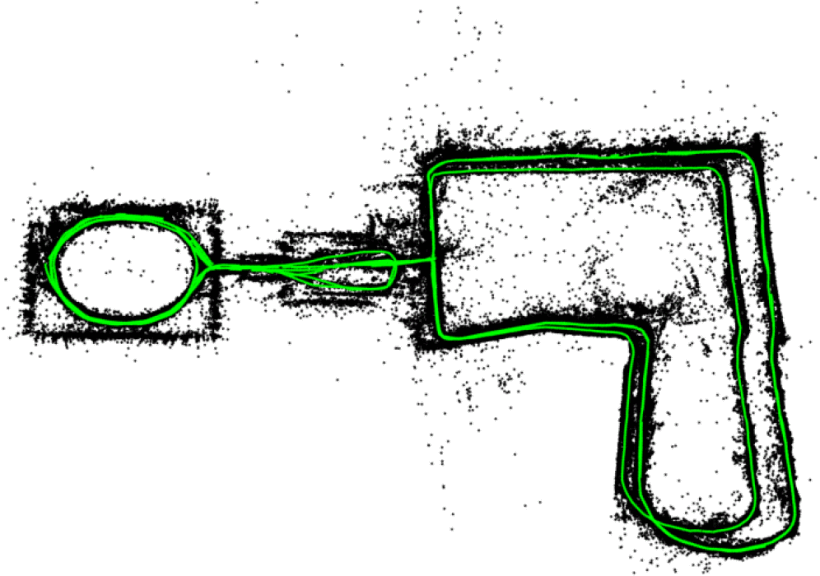
ORB-SLAM: A Versatile and Accurate Monocular SLAM System_orb-slam a ...
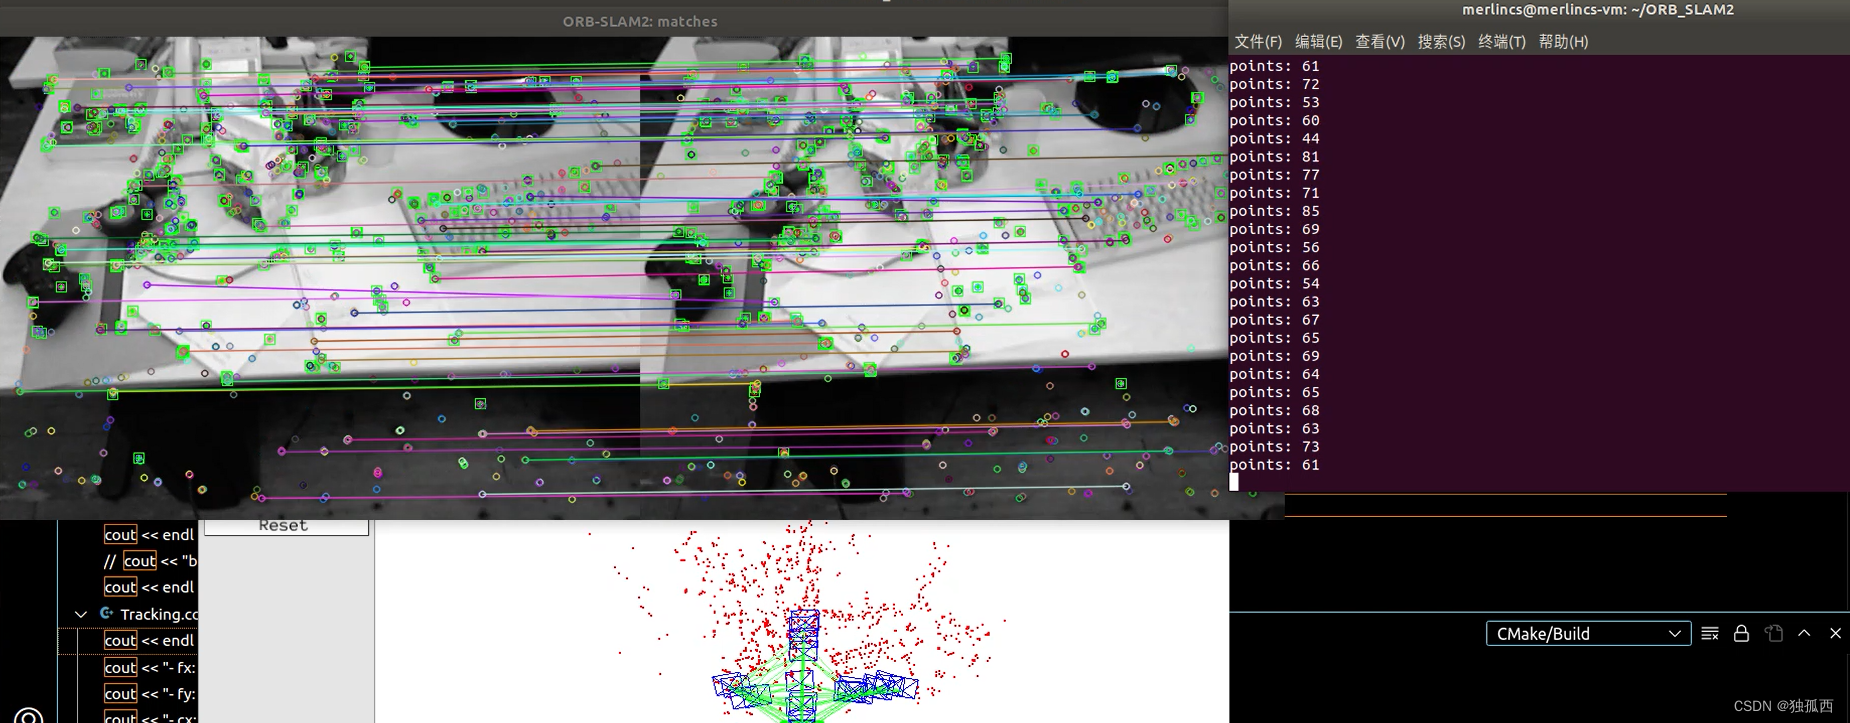
ORB-SLAM2修改:前后帧特征匹配情况可视化_orb slam 匹配结果显示-CSDN博客
Advertisement Space (300x250)
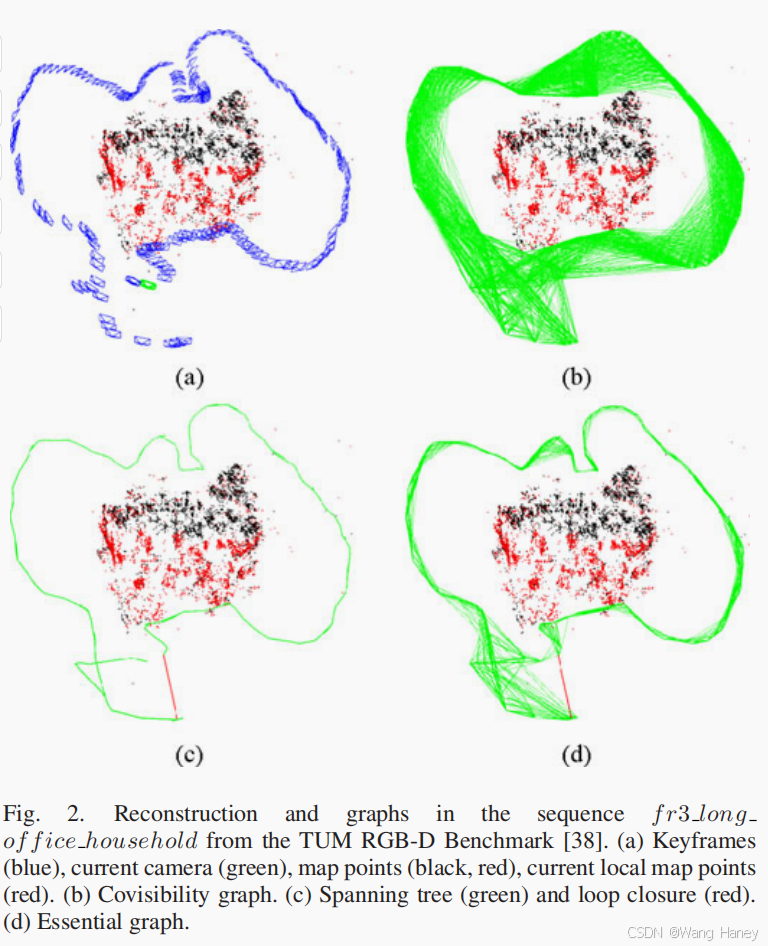
SLAM小白视角最详细讲解——ORB-SLAM :A Versatile and Accurate Monocular SLAM System ...

【视觉SLAM】ORB-SLAM2: an Open-Source SLAM System for Monocular, Stereo and ...
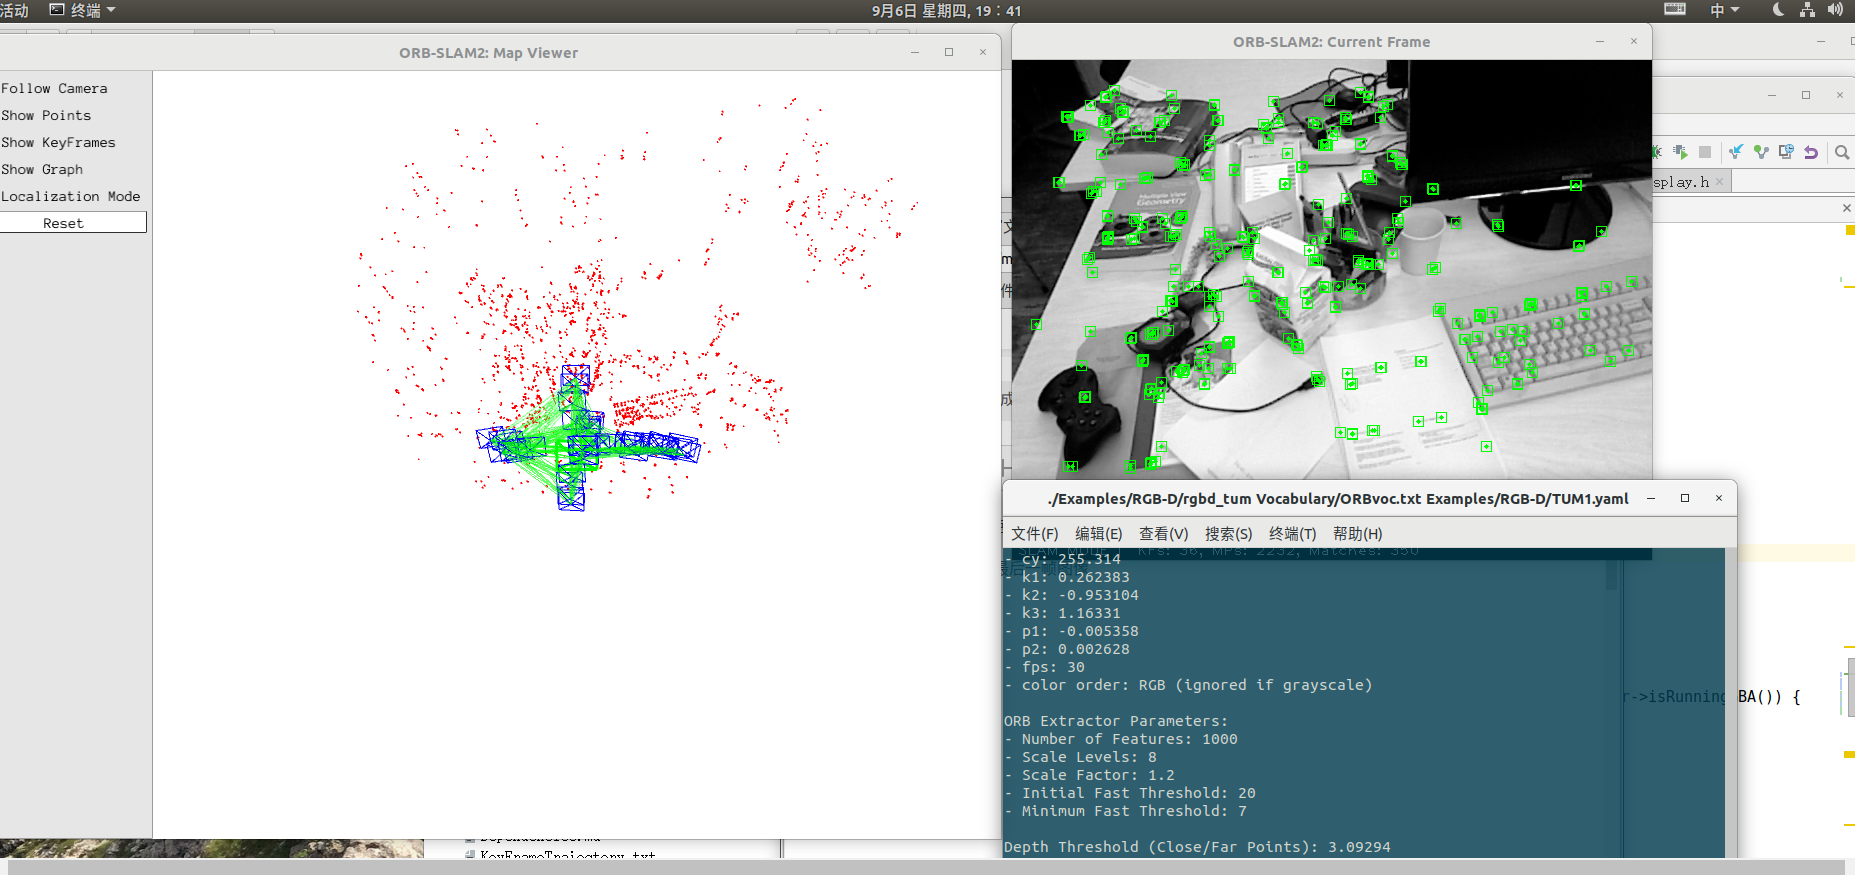
SLAM ORB-SLAM2:Map Viewer画面不出现任何内容,卡死_人工智能-CSDN问答
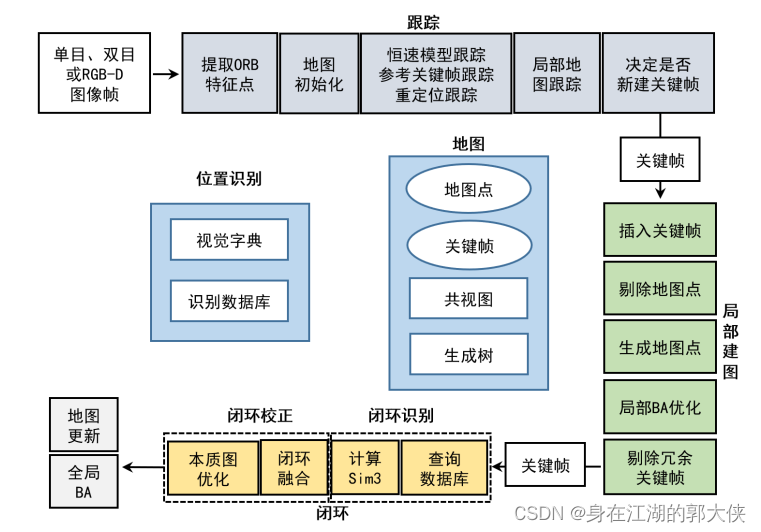
ORB-SLAM2代码解析_orb slam 代码详解-CSDN博客
ORB-SLAM: Visual SLAM System for Robotics & AR | Inference Systems
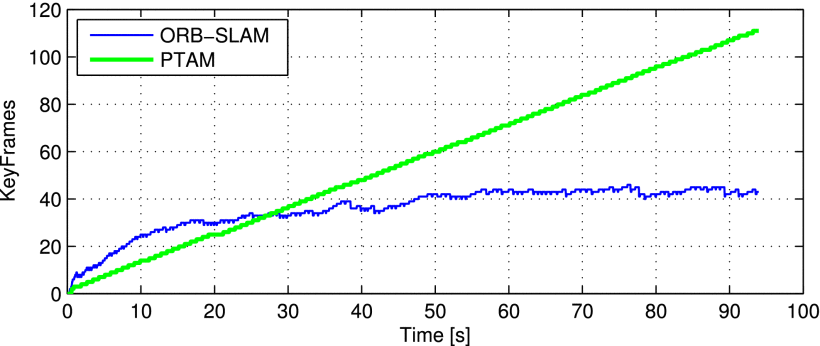
ORB-SLAM: A Versatile and Accurate Monocular SLAM System_orb-slam a ...

动态SLAM论文(3) — Detect-SLAM: Making Object Detection and SLAM Mutually ...

ORB-SLAM2原理分析-CSDN博客

ORB-SLAM总结_orbslam-CSDN博客
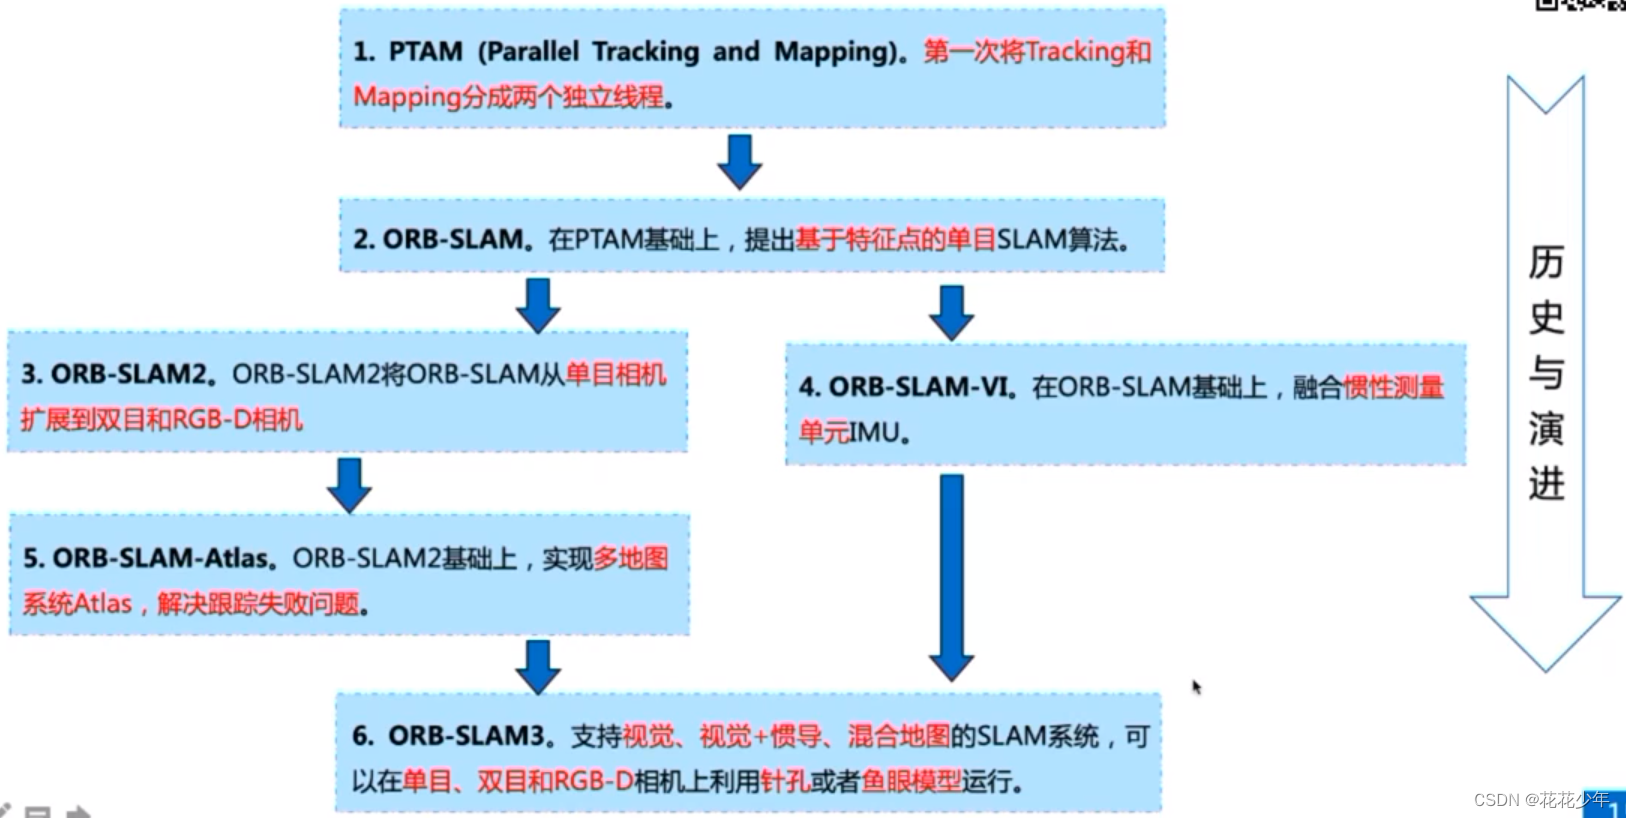
ORB-SLAM系列算法相关介绍(综合版)_orb slam-CSDN博客
Advertisement Space (336x280)
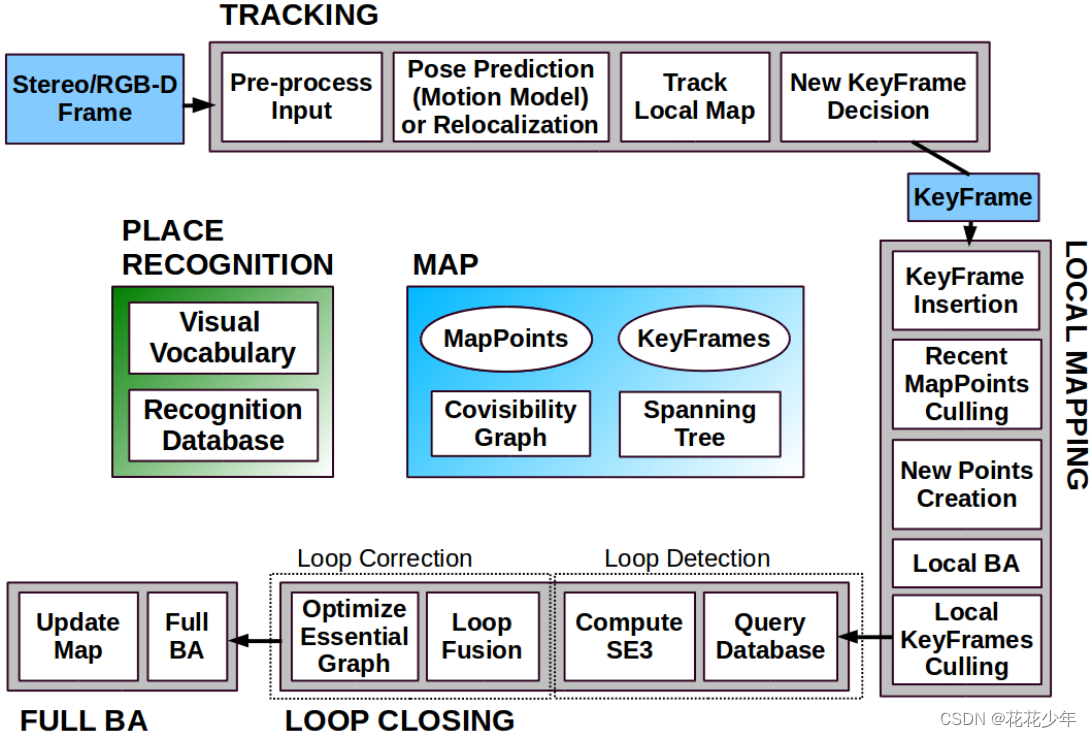
ORB-SLAM系列算法相关介绍(综合版)_orb slam-CSDN博客
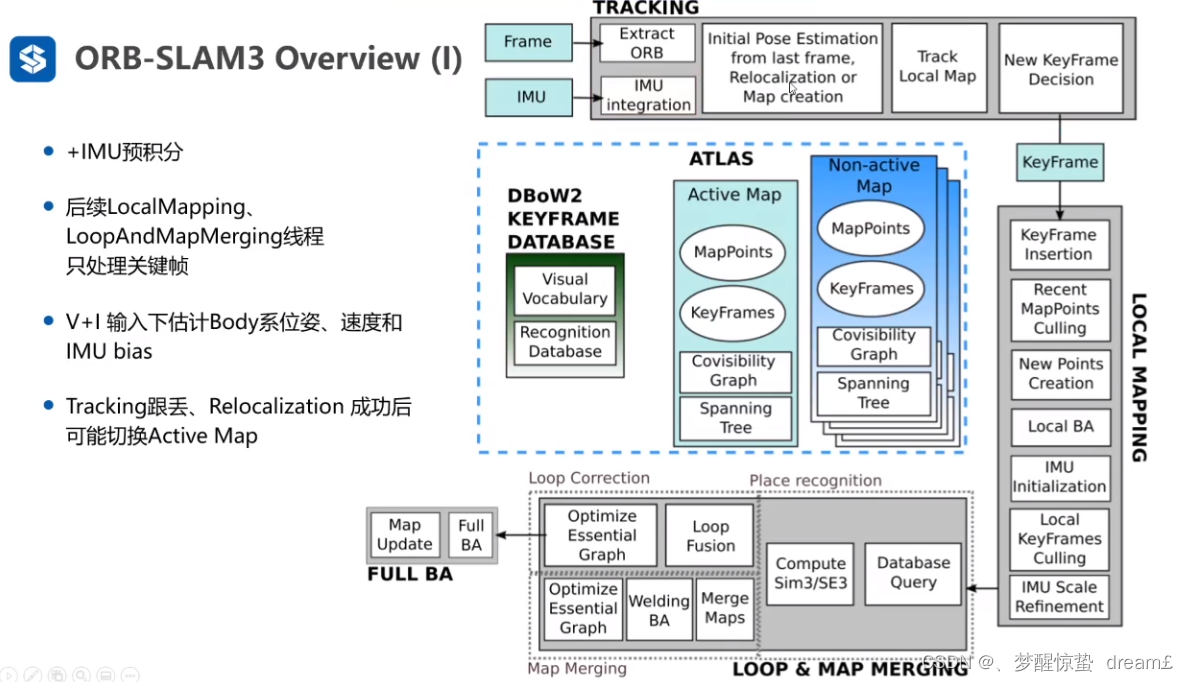
orb-slam3学习笔记_orb-slam模块-CSDN博客
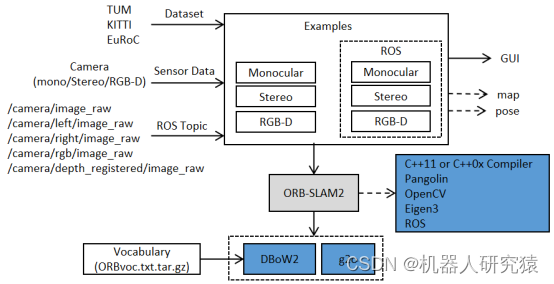
一起自学SLAM算法:9.1 ORB-SLAM2算法_orbslam算法-CSDN博客

ORB-SLAM2和ORB-SLAM3环境配置及运行_orbslam2环境配置-CSDN博客

ORB-SLAM3实测与解读_orbslam3-CSDN博客

零基础测试ORB-SLAM3数据集_orbslam3数据集-CSDN博客

orbslam作者的ppt_slam orbslam and graph based optimization-CSDN博客
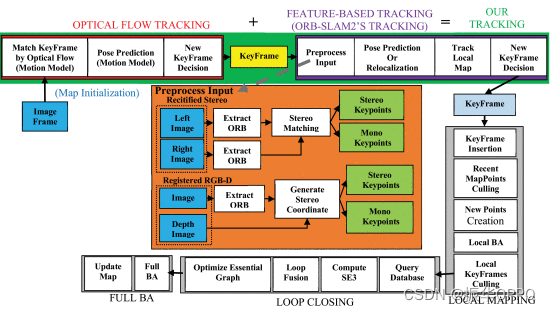
【视觉SLAM】ORB-SLAM2S: A Fast ORB-SLAM2 System with Sparse Optical Flow ...
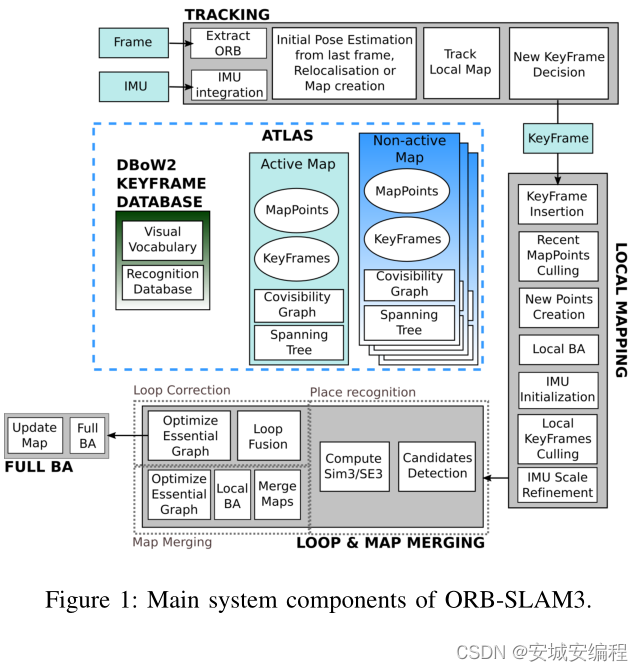
ORB-SLAM3: An Accurate Open-Source Libraryfor Visual, Visual-Inertial ...
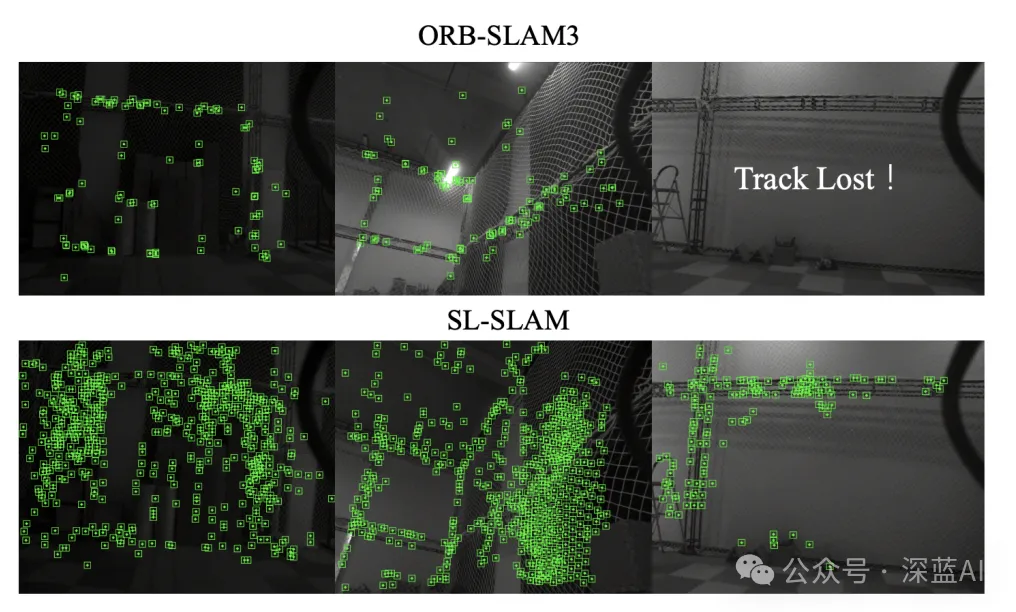
SL-SLAM:精度超越ORB-SLAM3,利用深度学习进行特征点检测的鲁棒系统-CSDN博客
Advertisement Space (336x280)

【ORB_SLAM】Ubuntu20.04 配置ORB_SLAM3_ubuntu20.04安装orbslam3-CSDN博客

ORB-SLAM2论文详解_orbslam2-CSDN博客

基于ORB-SLAM2的改进代码_orbslam2改进-CSDN博客
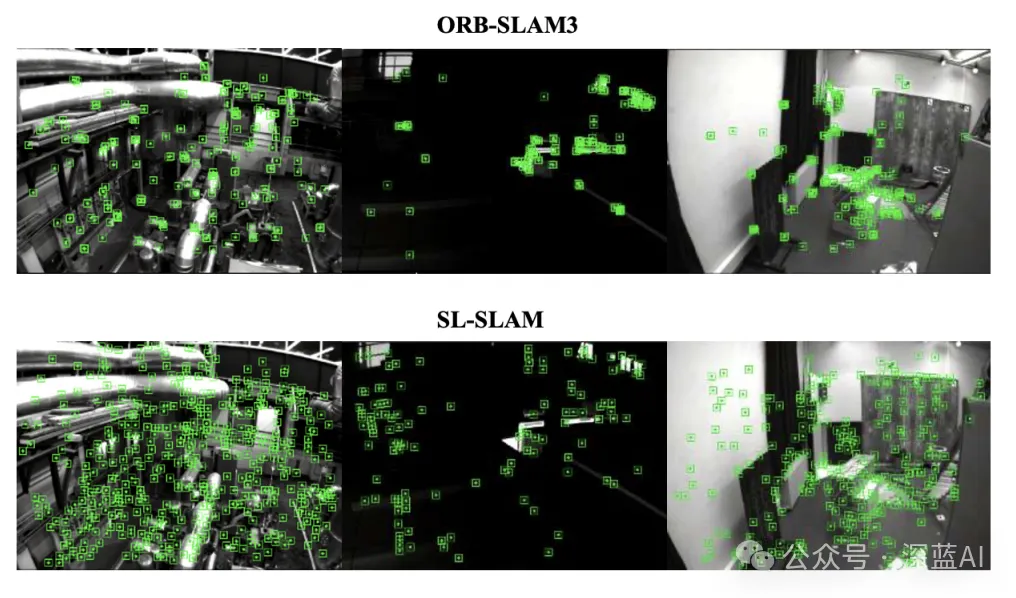
SL-SLAM:精度超越ORB-SLAM3,利用深度学习进行特征点检测的鲁棒系统-CSDN博客

【SLAM】ORB_SLAM3 初步调试运行详细记录_orbslam3-CSDN博客

视觉学习笔记4——ORB-SLAM3的地图保存与使用_orbslam3保存地图-CSDN博客