
Orbslam2ros Dbow2bowvector Class Reference

Block diagram of the ORB-SLAM2 algorithm. | Download Scientific Diagram

ORB-SLAM2 论文阅读笔记 + 无痛复现_orb-slam2复现-CSDN博客
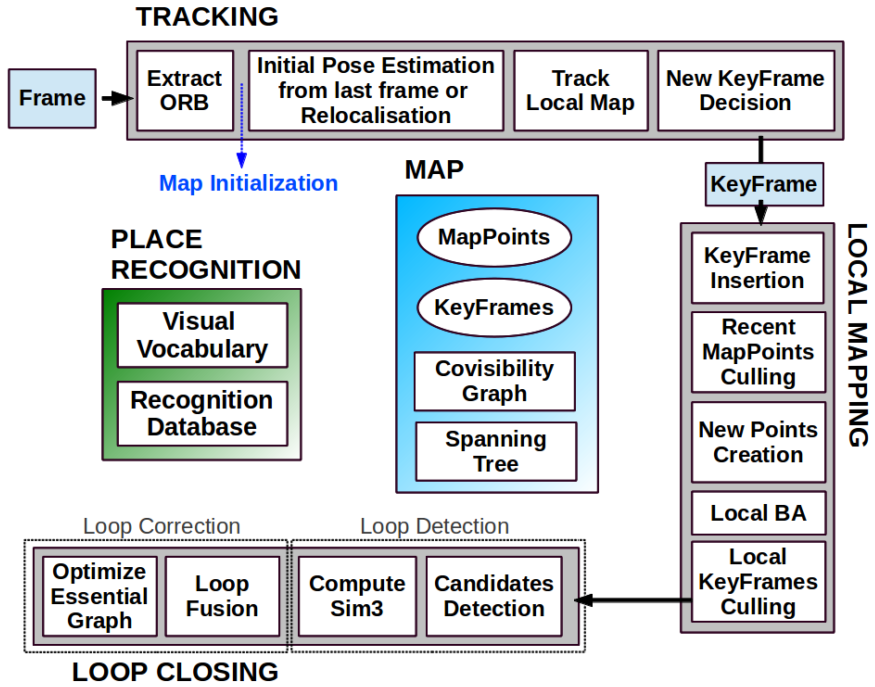
ORB-SLAM2 之DoBW2算法-CSDN博客
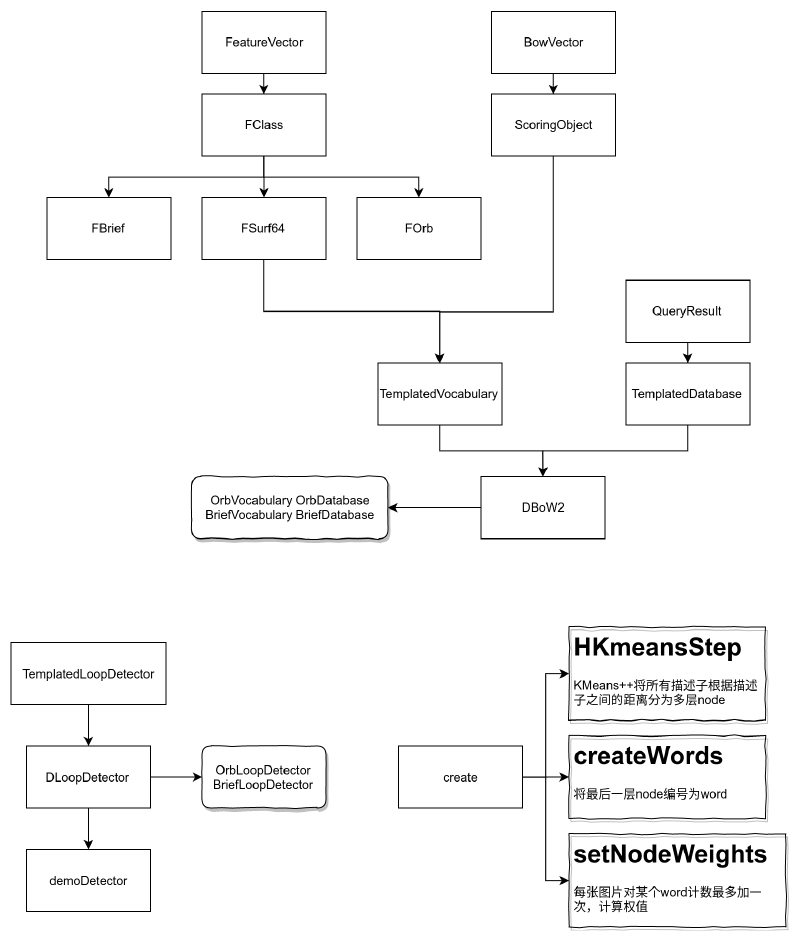
ORB-SLAM2 | XiaoWu
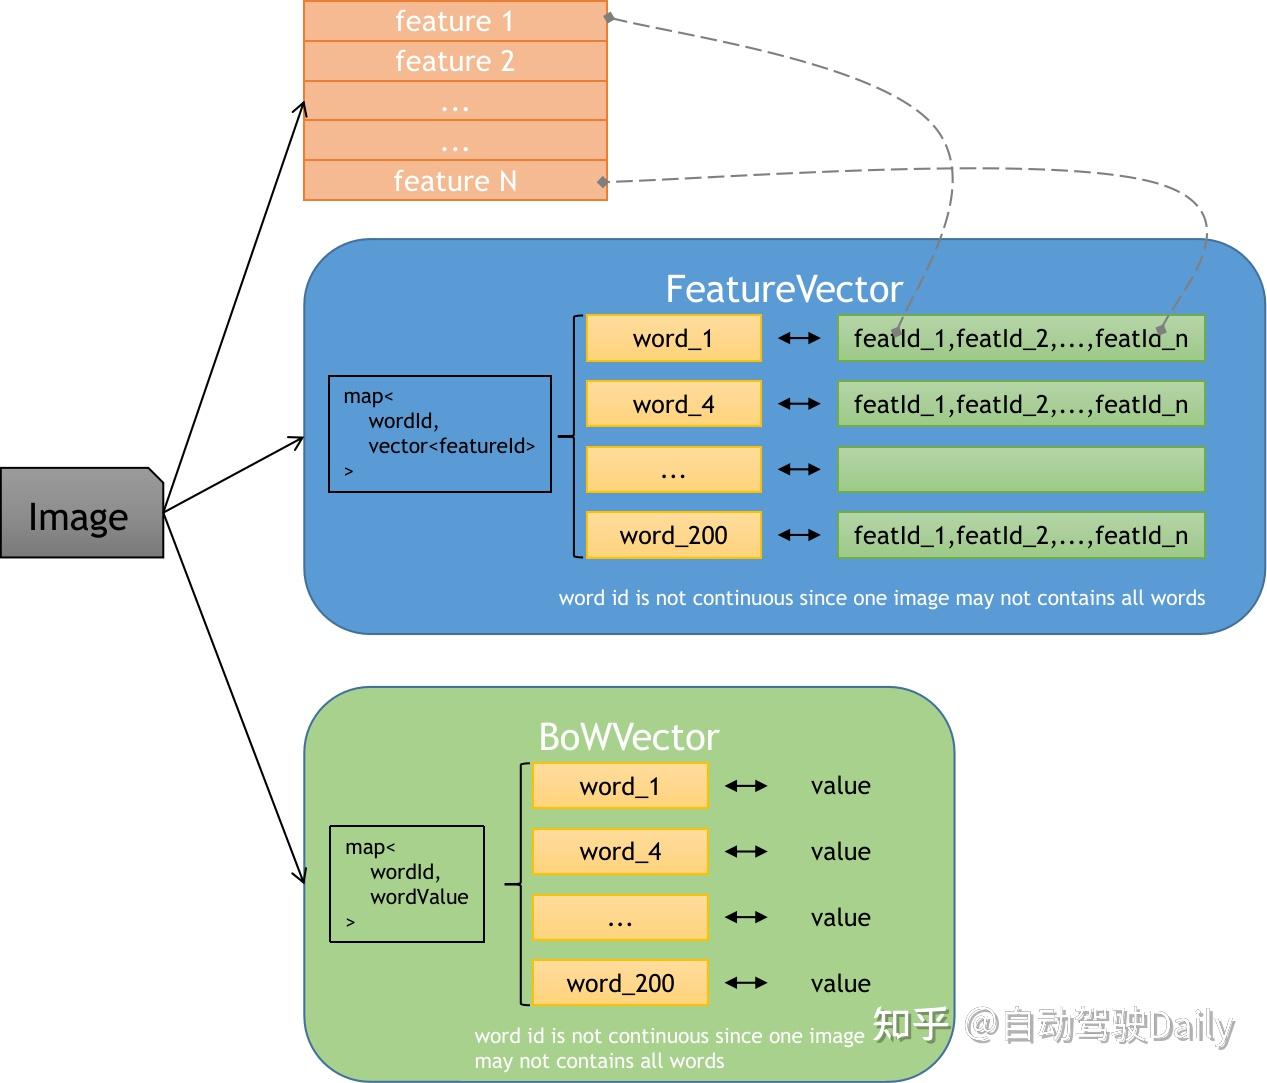
ORB-SLAM3保姆级教程:DBoW2从理论到实现 - 知乎

slam - Problem with Stereo ORB SLAM2 in ROS Creating Strange ...

ROS实验笔记之——基于gazebo的ORB-SLAM2的仿真_查找gazebo版本-CSDN博客

ORB-SLAM2 ---- Frame::ComputeBoW函数(TrackReferenceKeyFrame调用版)_dbow ...
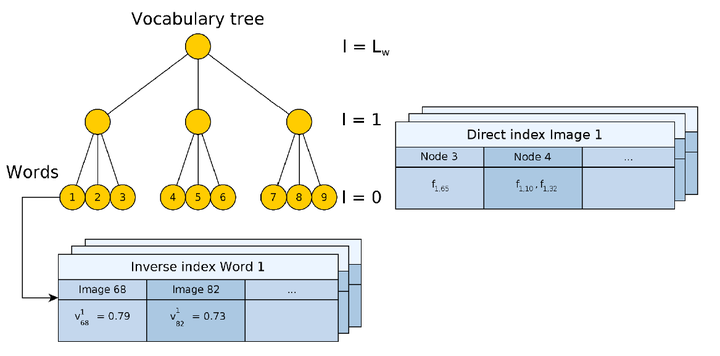
[ORB-SLAM2] 回环&DBoW视觉词袋 - 知乎

ROS 」“Gazebo仿真环境中基于环境数据包和RGB-D相机运行ORB-SLAM2功能包”讲解_gazebo中仿真orb-slam2 算法 ...
Advertisement Space (300x250)

An Enhanced Visual SLAM Algorithm for Indoor Scenes based on ORB Features
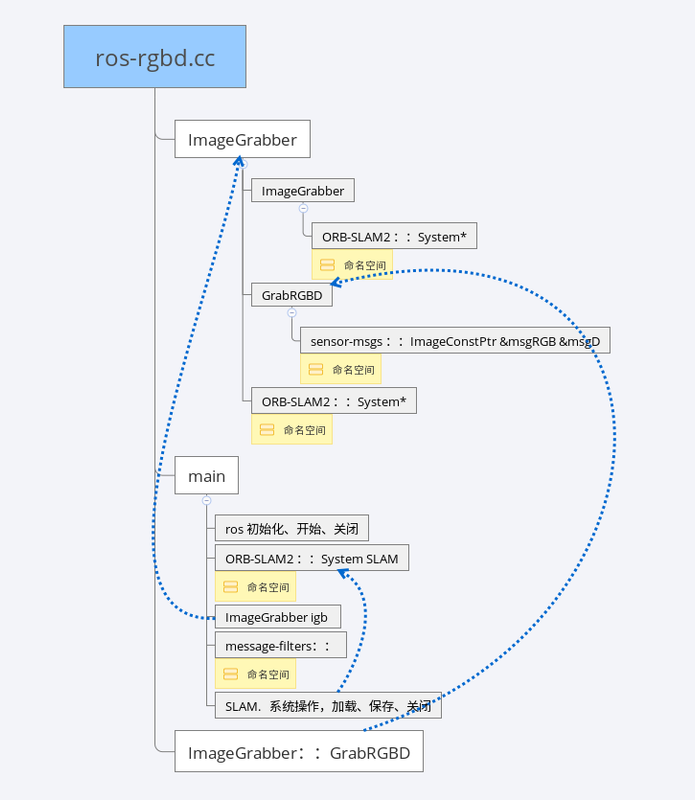
ORB_SLAM2 程序解读(1)-- 概述与ros_rgbd.cc | LDY_blog
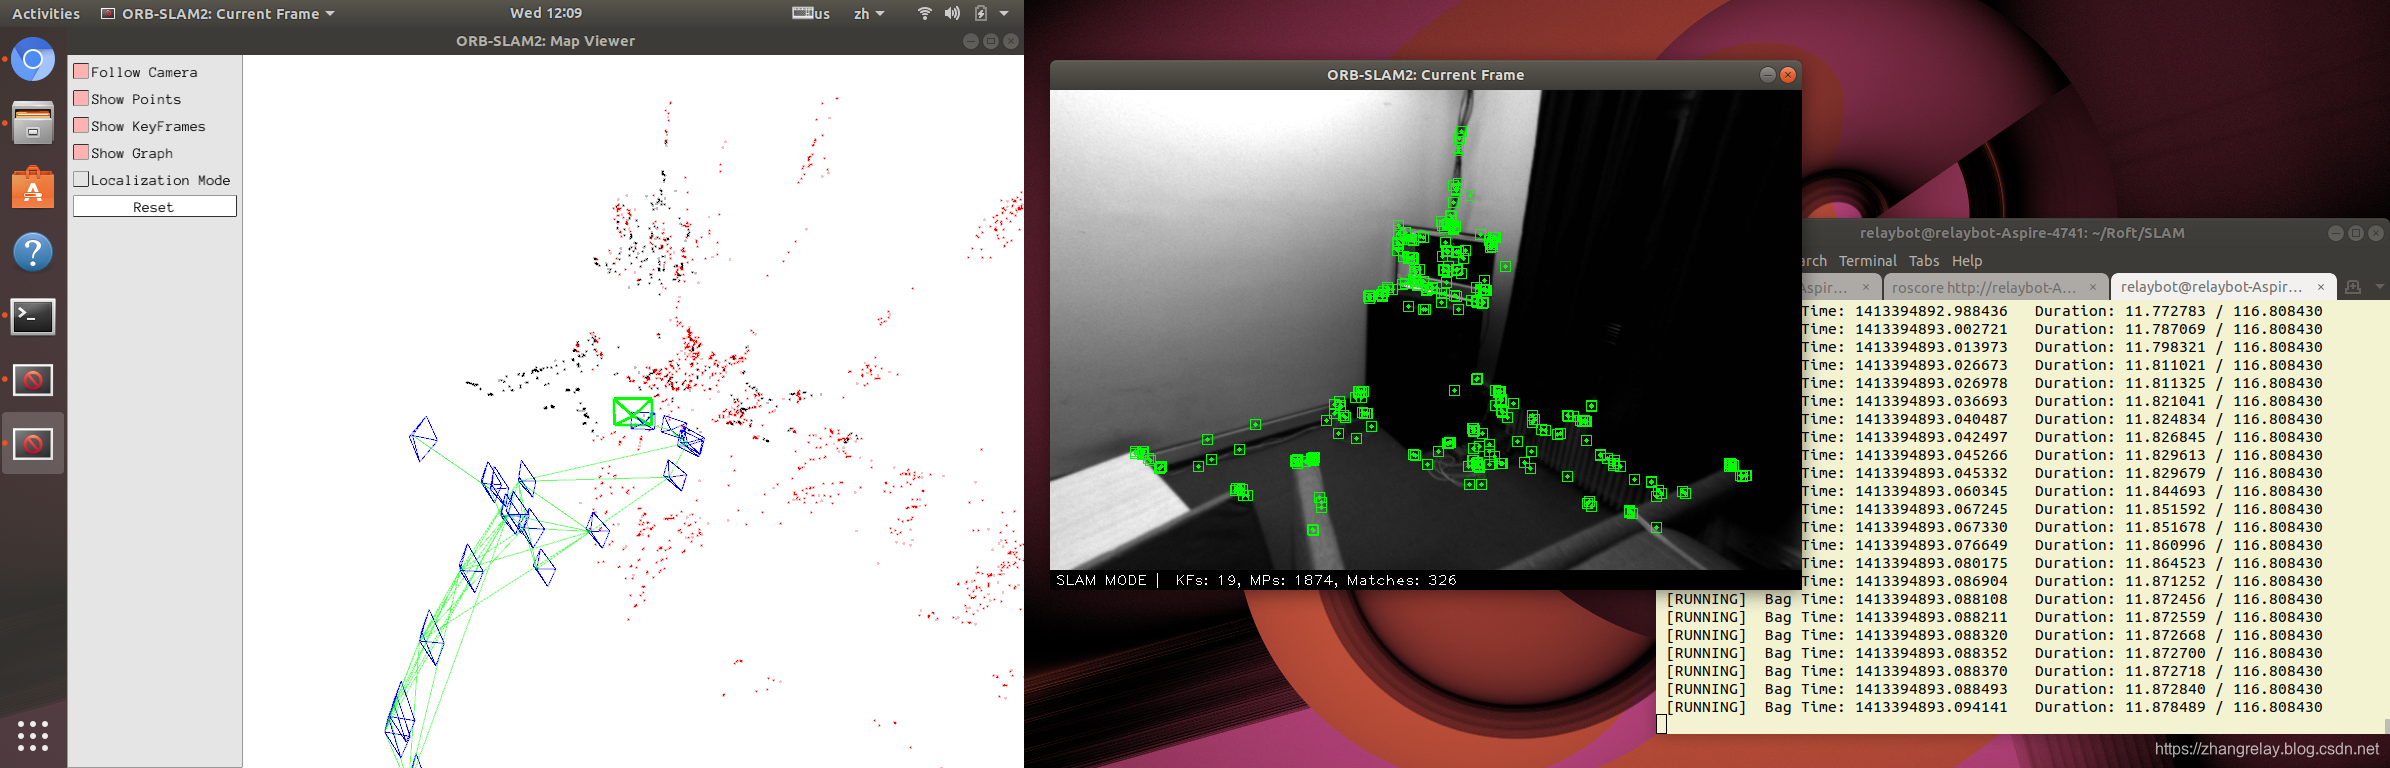
ROS2学习和使用SLAM算法(gmapping/cartographer/orb-slam等)_ros 2 slam 算法研究-CSDN博客

5.ORB_SLAM2 basics
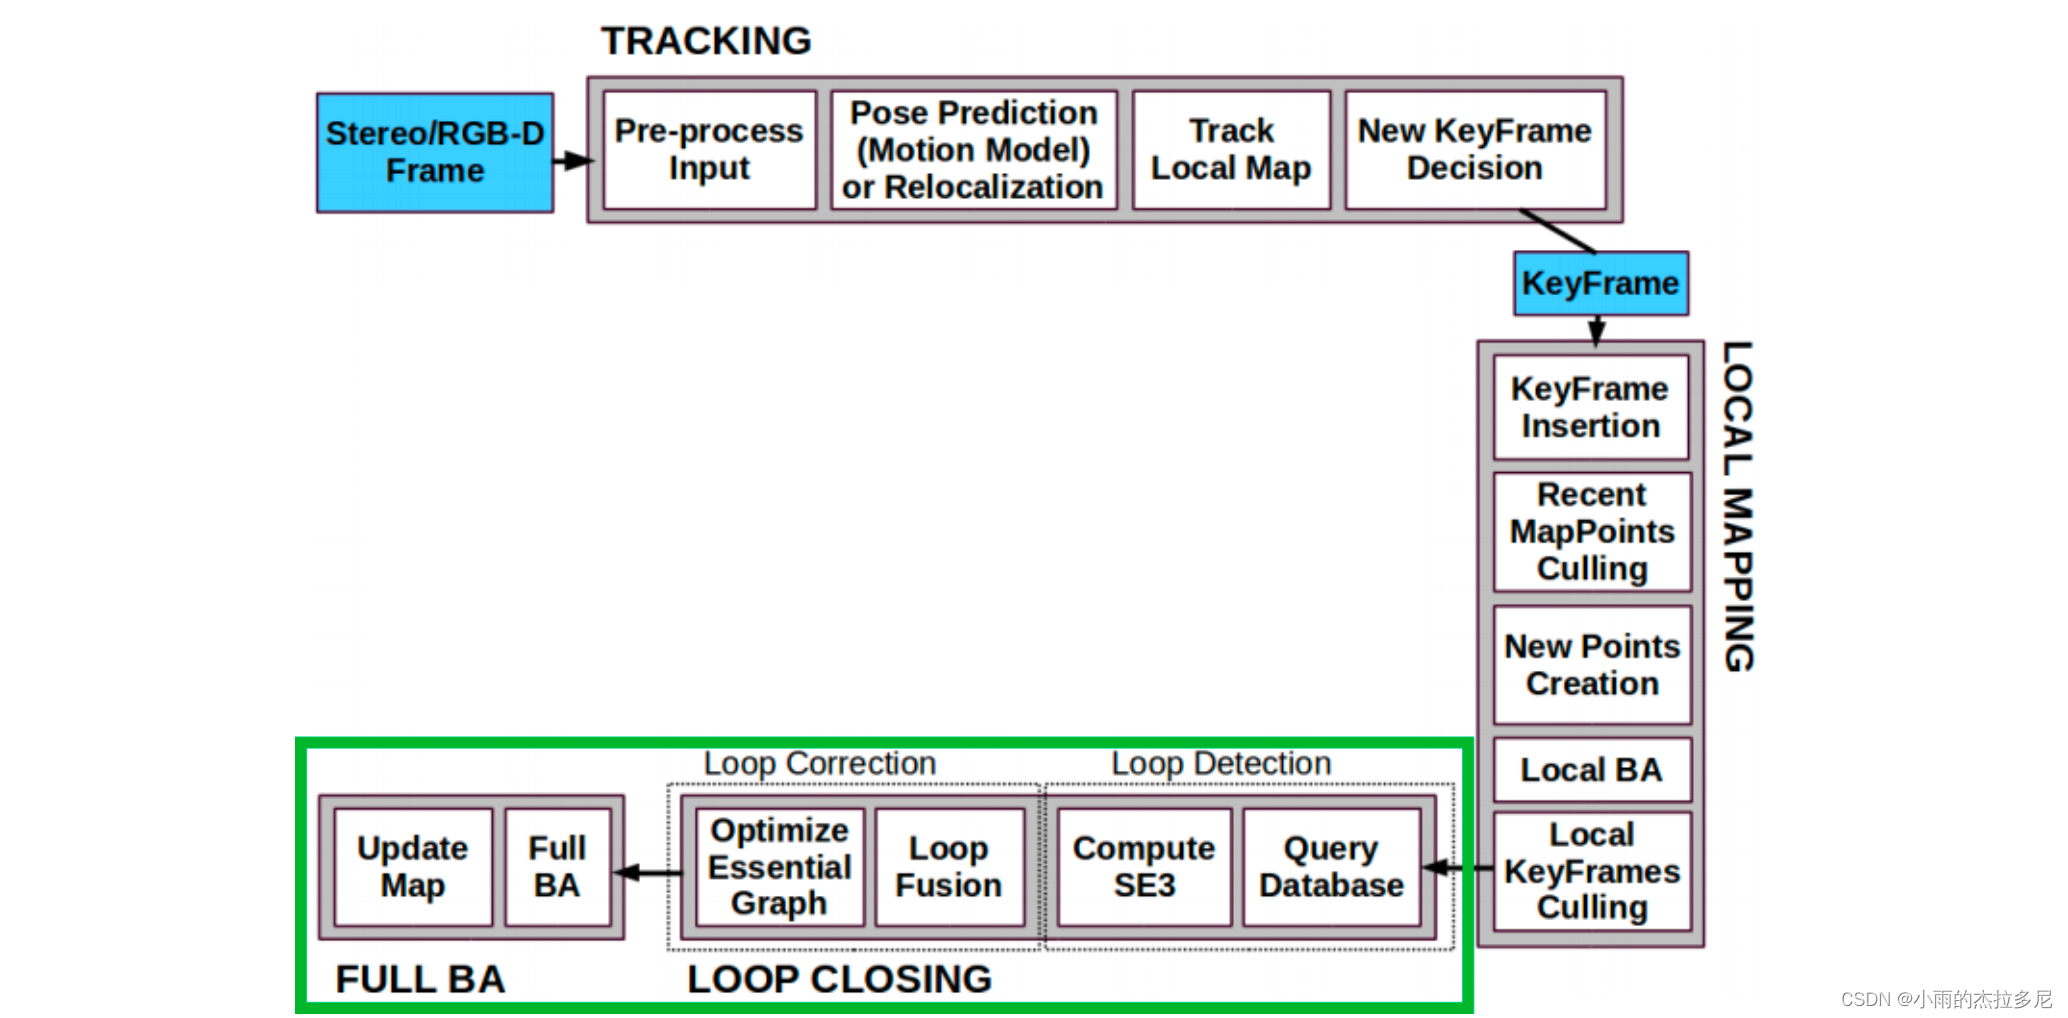
【SLAM学习】ORB-SLAM2-大体框架(OpenVSLAM)_orbslam2框架-CSDN博客

5.ORB_SLAM2 basics

5.ORB_SLAM2 basics

基于ORB-SLAM2的改进代码_orbslam2改进-CSDN博客
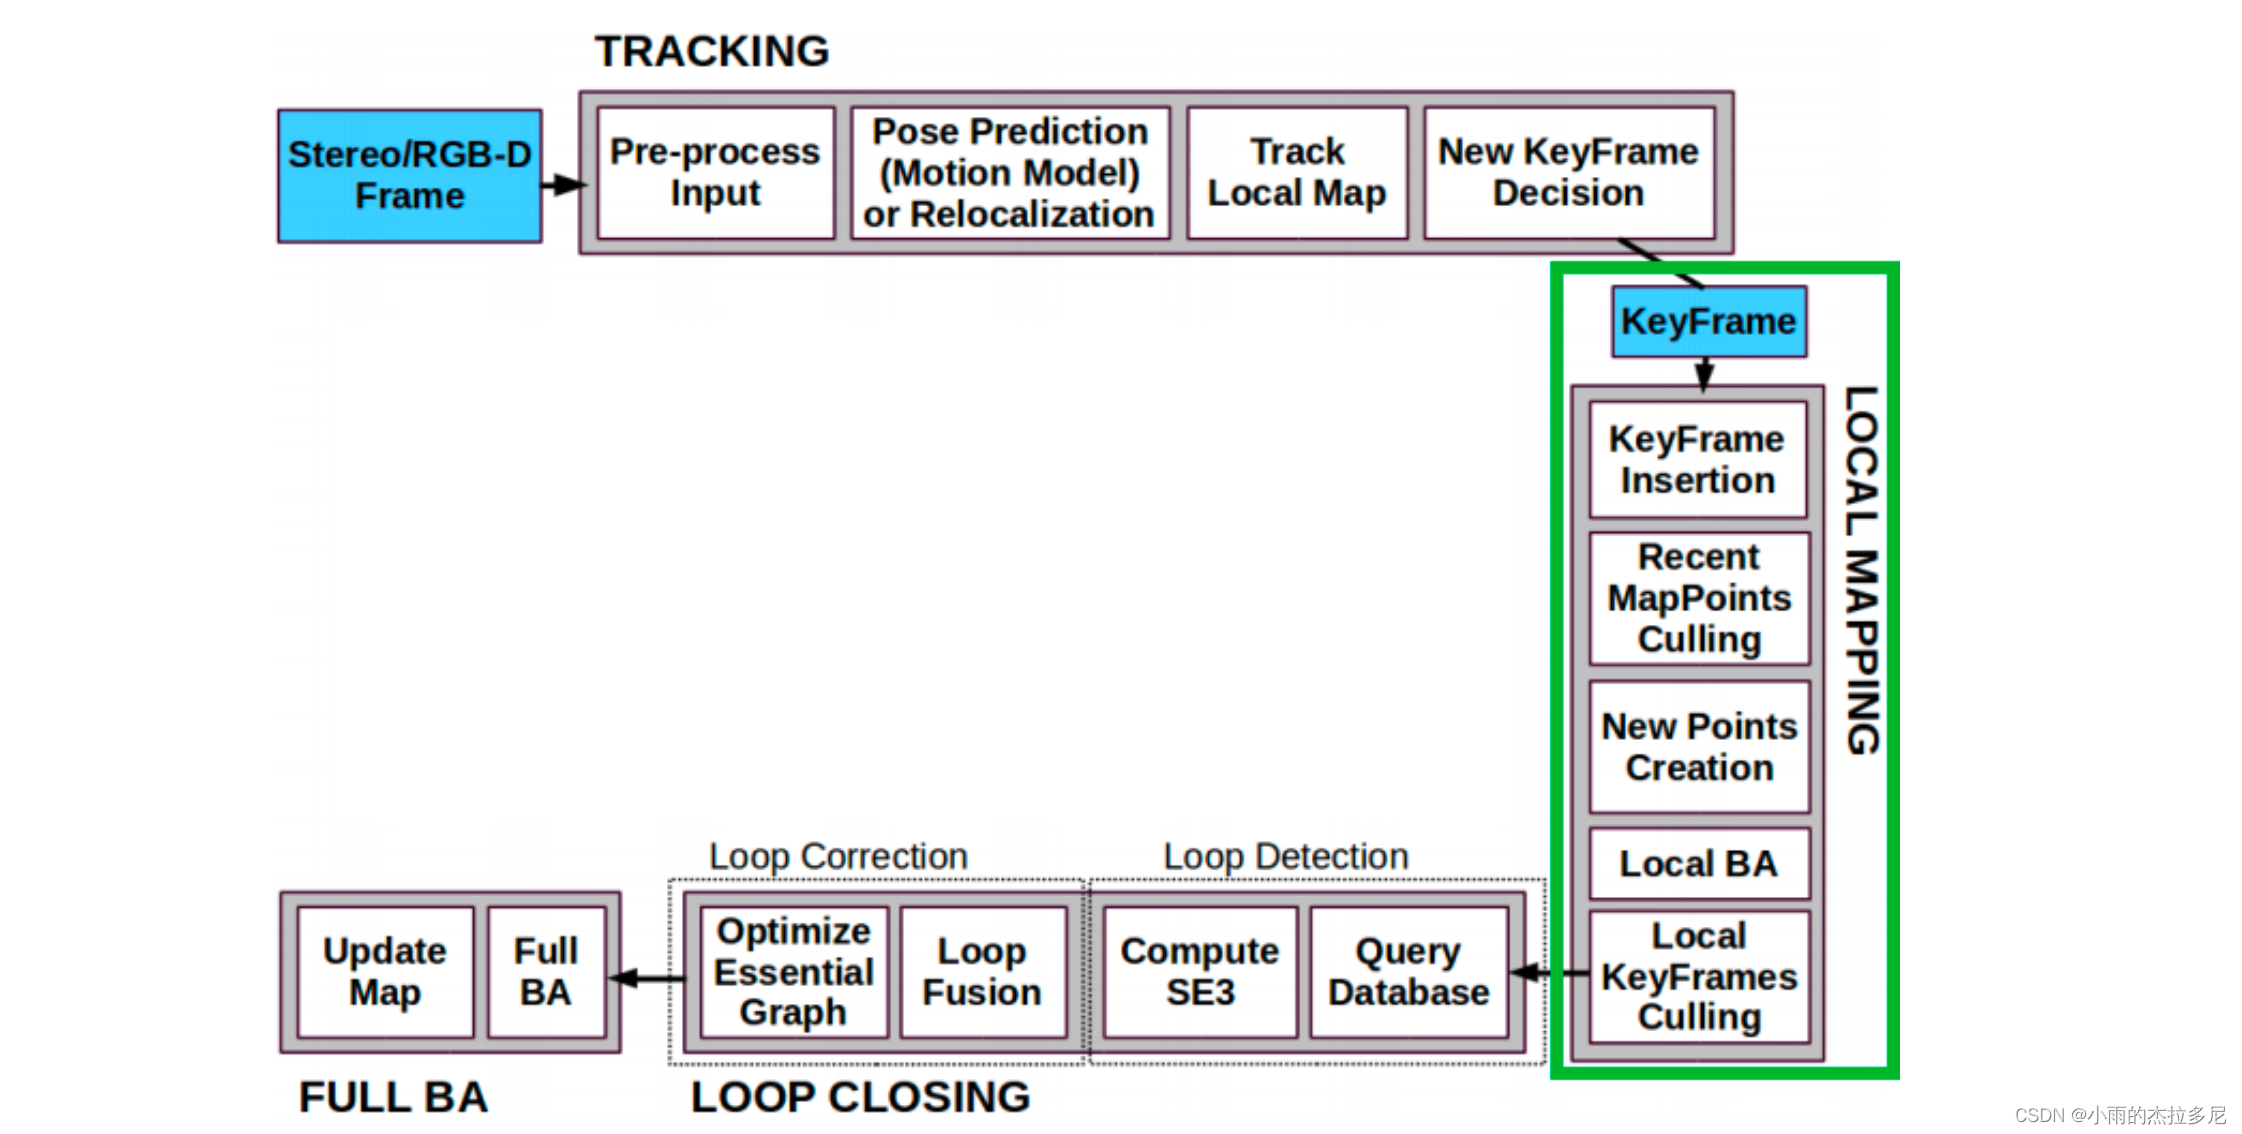
【SLAM学习】ORB-SLAM2-大体框架(OpenVSLAM)_orbslam2框架-CSDN博客

ORB-SLAM2-A SLAM library for Sparse 3D-Reconstruction in Robotics
Advertisement Space (336x280)

5.ORB_SLAM2 basics
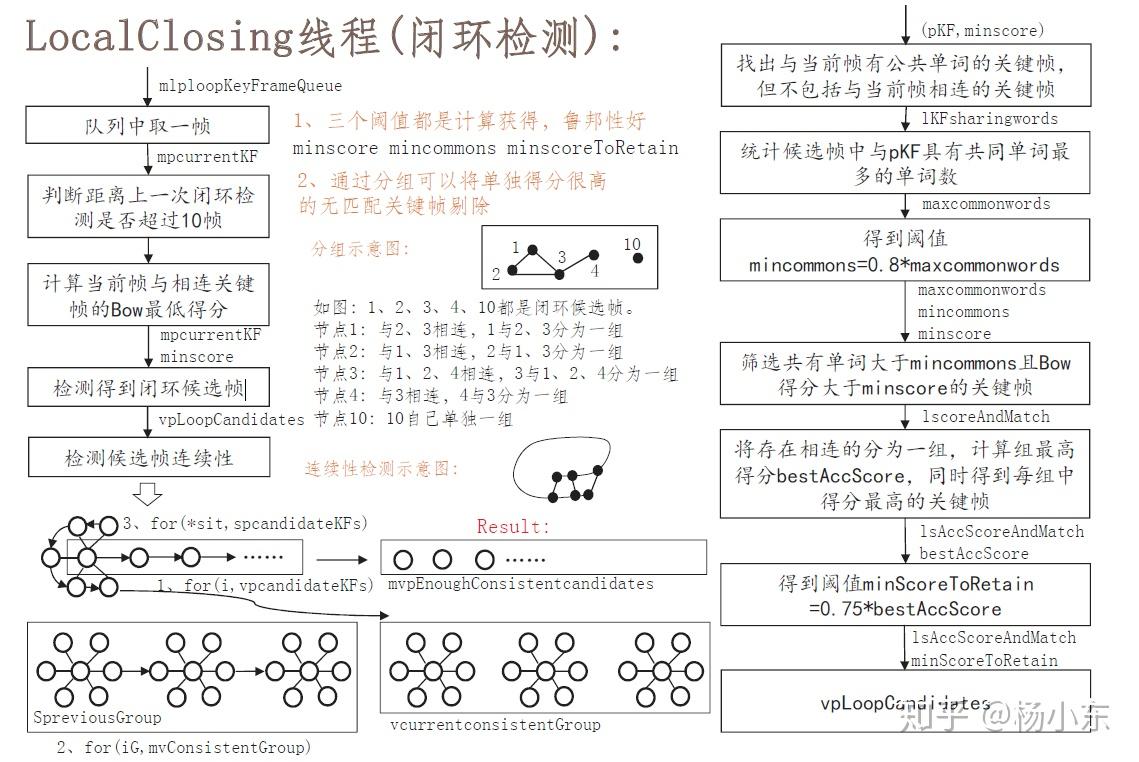
[ORB-SLAM2] 回环&DBoW视觉词袋 - 知乎

【论文笔记】SeqSLAM、Fast-SeqSLAM 和 Bow、Incremental Bow、DBoW2、ORB-SLAM 论文阅读笔记 ...

Improving Visual SLAM by Combining SVO and ORB-SLAM2 with a ...

ORB-SLAM2 mapping result (a) (b) the orb vision features and 3D point ...

5.ORB_SLAM2 basics
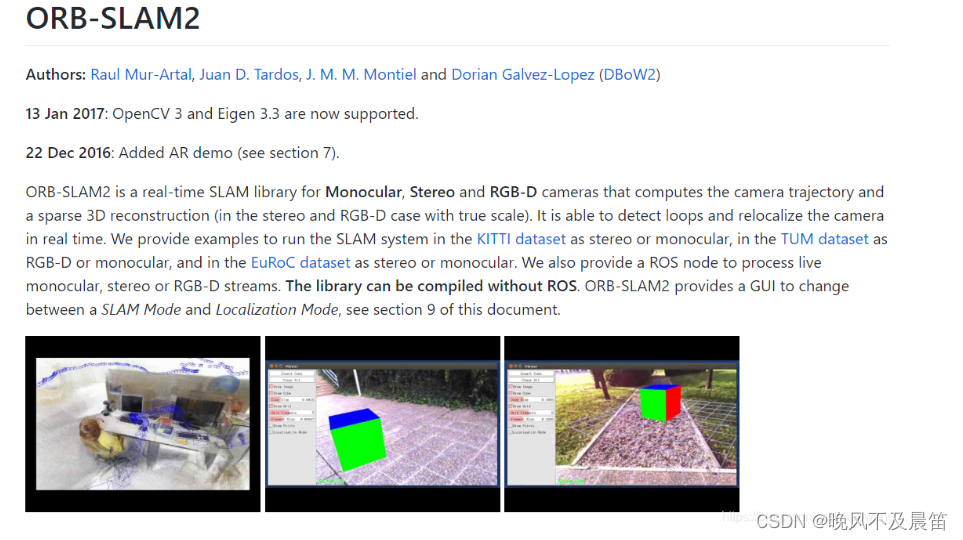
【SLAM实战篇】Ubuntu 20.04版本(OpenCV版本4.5.3)对于ORB-SLAM2安装运行,代码编译,自己的数据集构造 ...
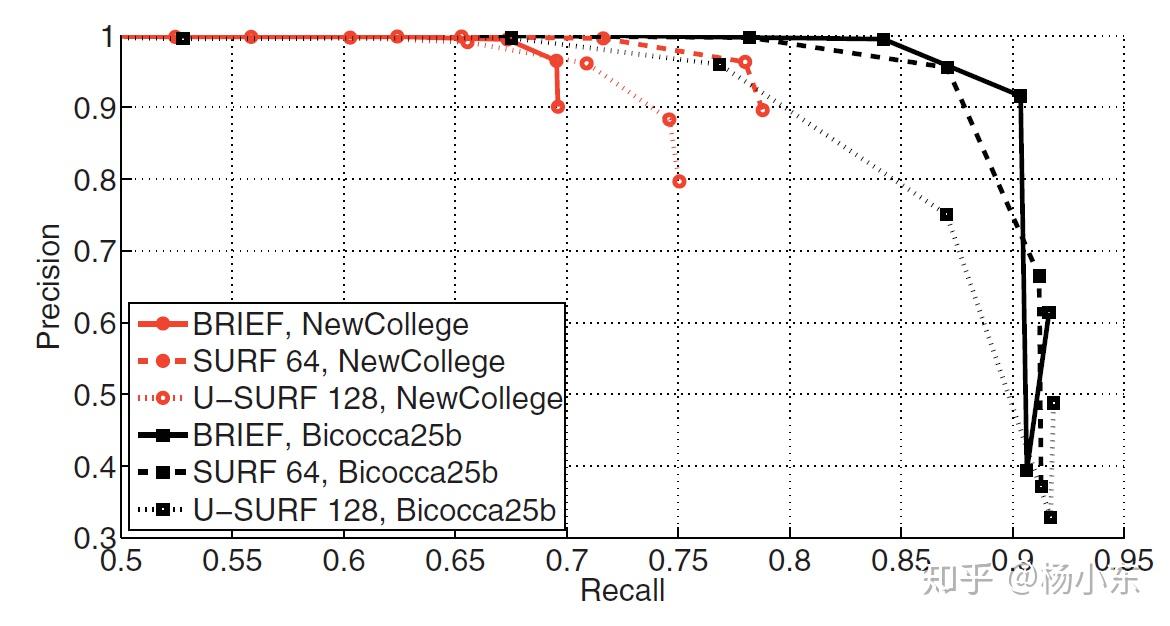
[ORB-SLAM2] 回环&DBoW视觉词袋 - 知乎
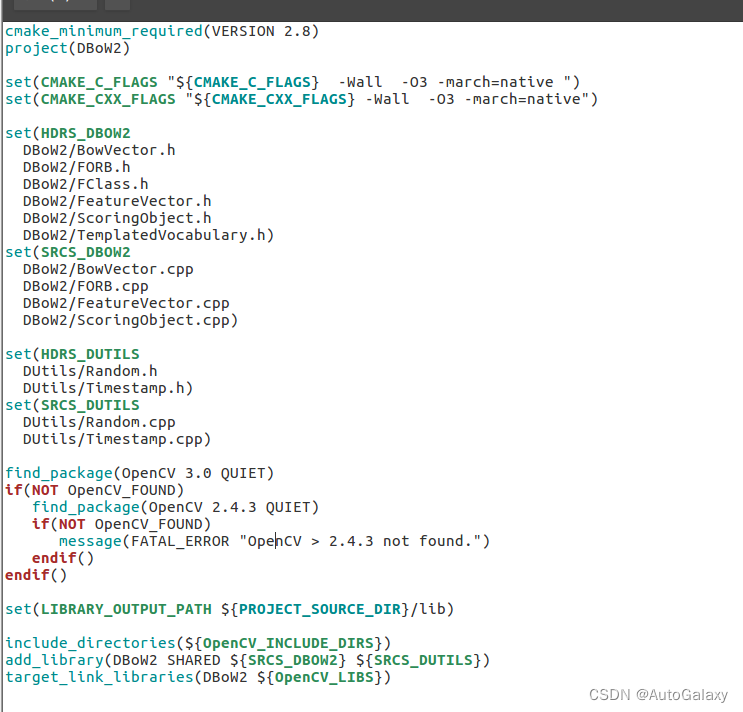
DBoW2在ORBSLAM2中的适配-CSDN博客
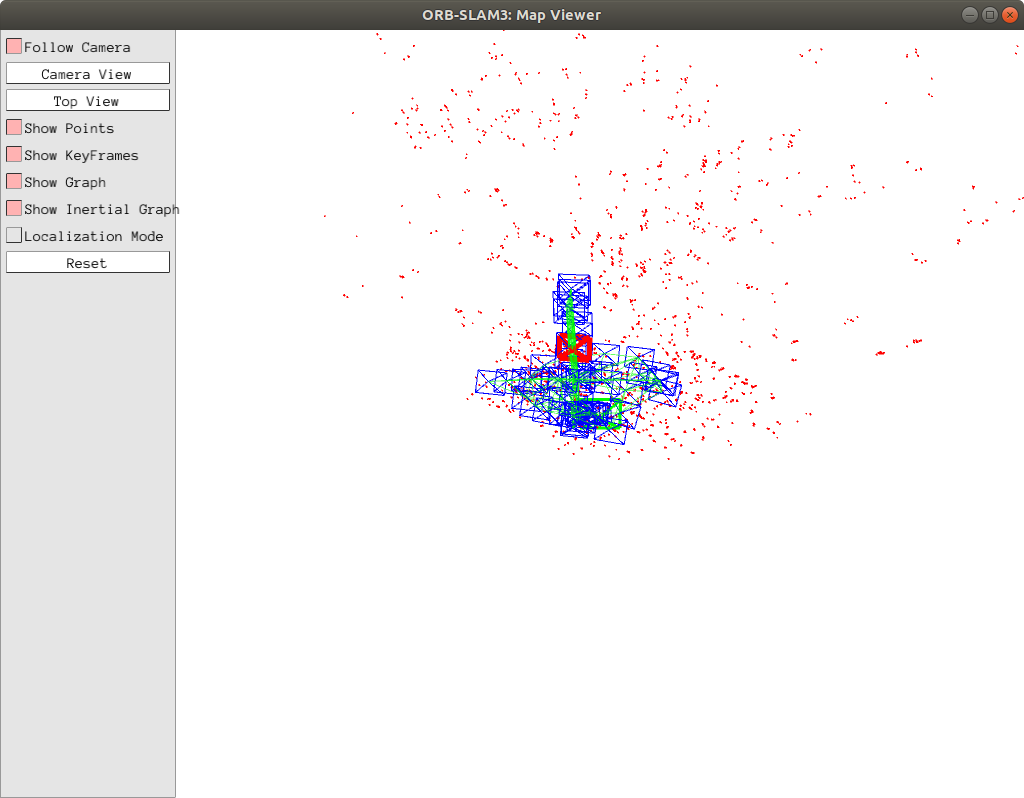
Exercises | VNAV
Advertisement Space (336x280)
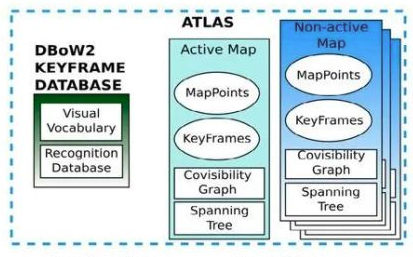
ORB-SLAM3代码详解----基本框架解析及ORB特征提取_orbslam3代码详解-CSDN博客

GitHub - linyicheng1/A-ORB-SLAM2: Advanced ORB-SLAM2 · GitHub
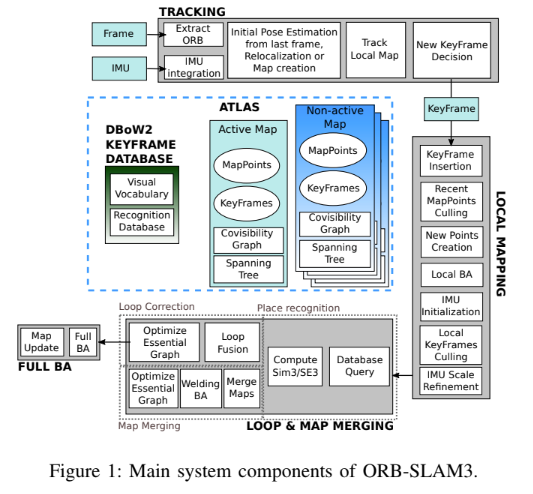
ORB-SLAM3: An Accurate Open-Source Library for Visual, Visual-Inertial ...

ROS+Opencv的双目相机标定和orbslam双目参数匹配_ros 双目相机标定-CSDN博客

Comparison of the trajectories of ORB-SLAM2, Dynaslam, DS-SLAM and ...
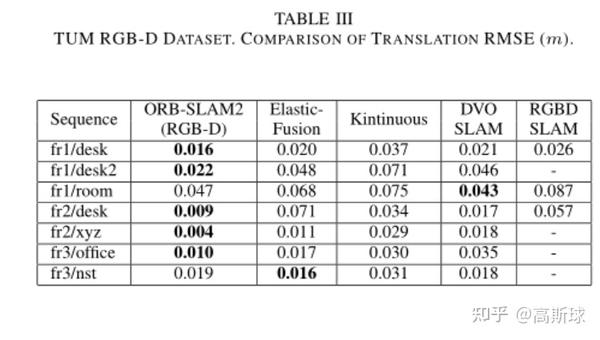
[LiteratureReview]ORB-SLAM2: an Open-Source SLAM System for Monocular ...