
Pose Trajectory Pytransform3d 3150 Documentation
Camera Trajectory — pytransform3d 3.16.0 documentation
Animate Trajectory — pytransform3d 3.15.0 documentation
Examples — pytransform3d 3.16.0 documentation
Examples — pytransform3d 3.16.0 documentation
Examples — pytransform3d 3.16.0 documentation
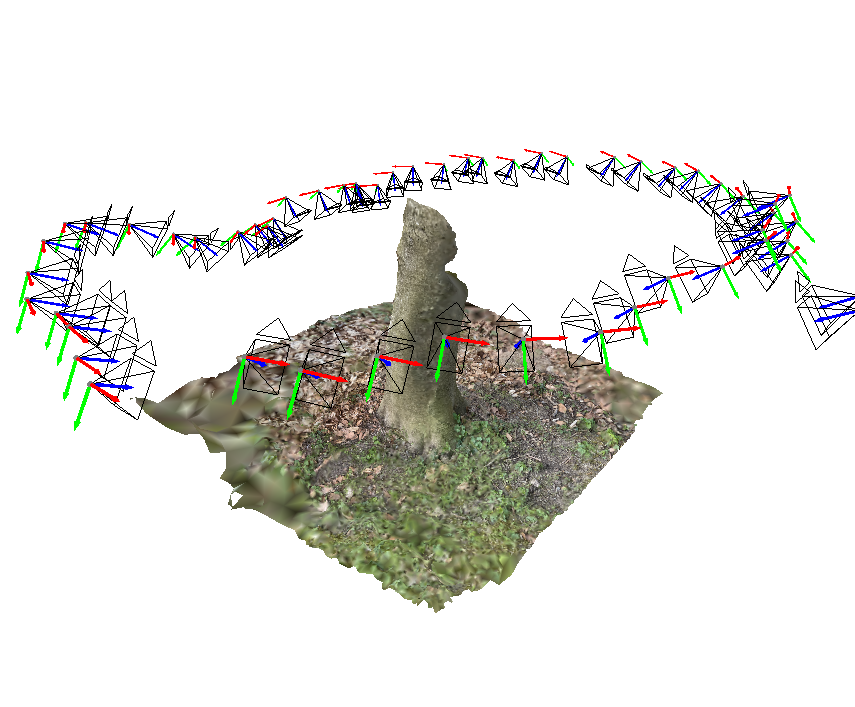
Visualizing camera trajectory in Open3D · dfki-ric pytransform3d ...

Examples — pytransform3d 3.16.0 documentation
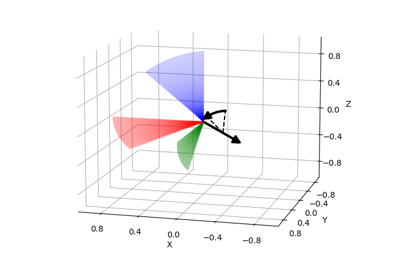
Matplotlib Figures — pytransform3d 3.15.0 documentation
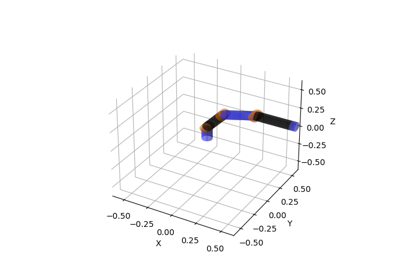
Matplotlib Figures — pytransform3d 3.15.0 documentation
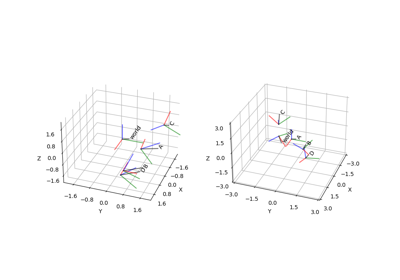
Examples — pytransform3d 3.16.0 documentation
Advertisement Space (300x250)
Matplotlib Figures — pytransform3d 3.15.0 documentation
Matplotlib Figures — pytransform3d 3.15.0 documentation
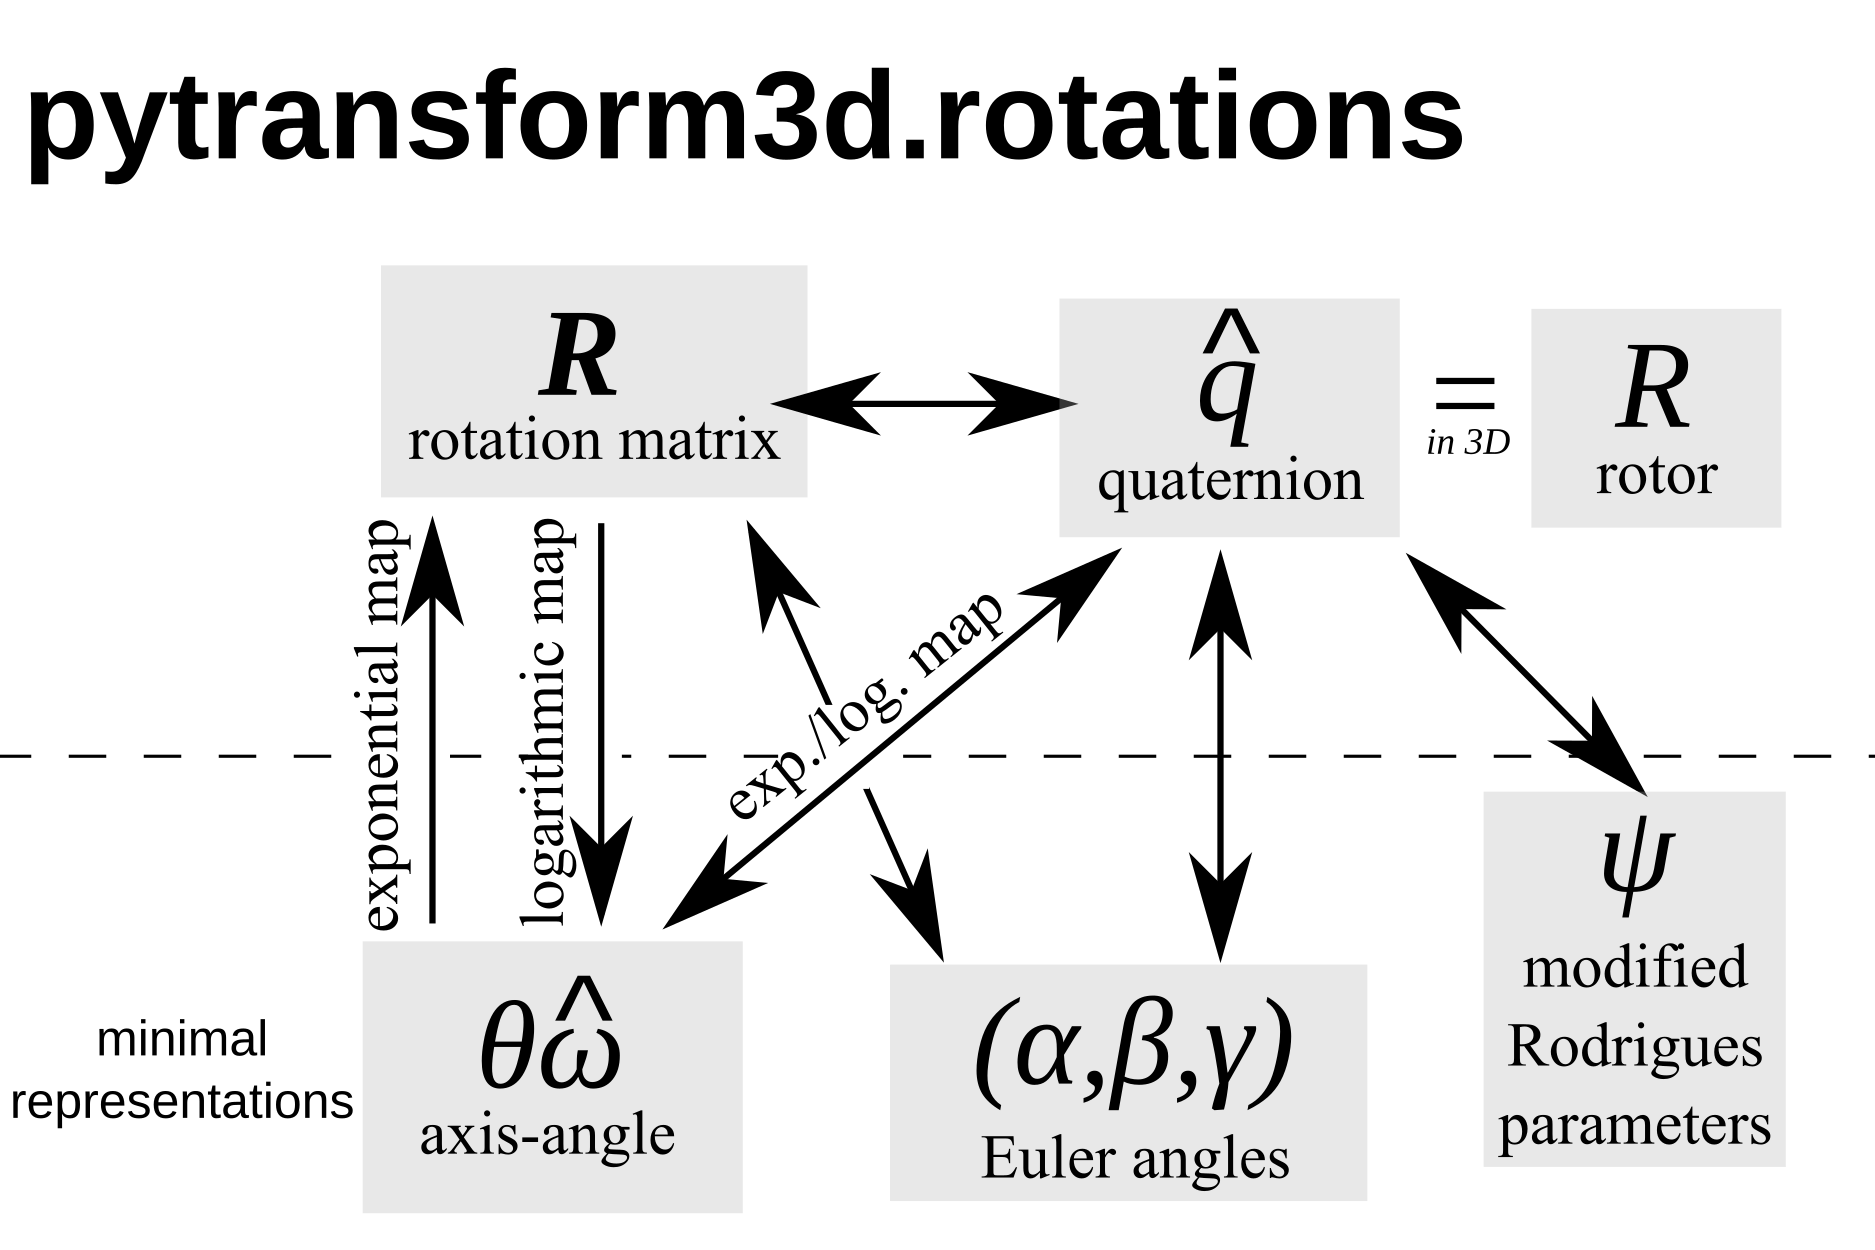
2. SO(3): 3D Rotations — pytransform3d 3.15.0 documentation
Examples — pytransform3d 3.14.3 documentation
Examples — pytransform3d 3.16.0 documentation
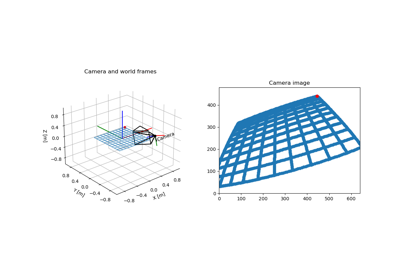
Matplotlib Figures — pytransform3d 3.15.0 documentation
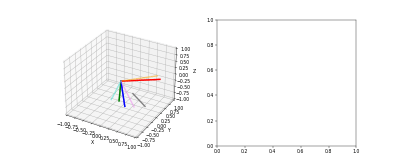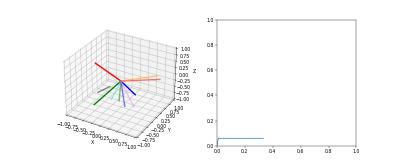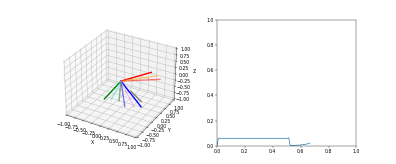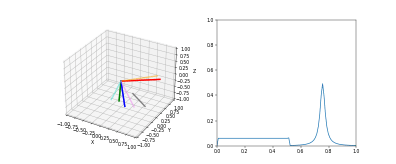
Examples — pytransform3d 3.16.0 documentation
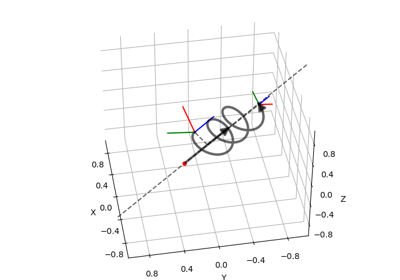
Examples — pytransform3d 3.16.0 documentation
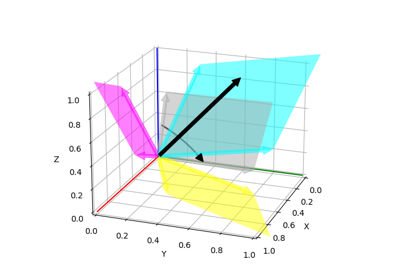
Examples — pytransform3d 3.17.0 documentation

Trajectory Visualization — Dense Reconstruction Toolkit documentation
Advertisement Space (336x280)
Examples — pytransform3d 3.16.0 documentation
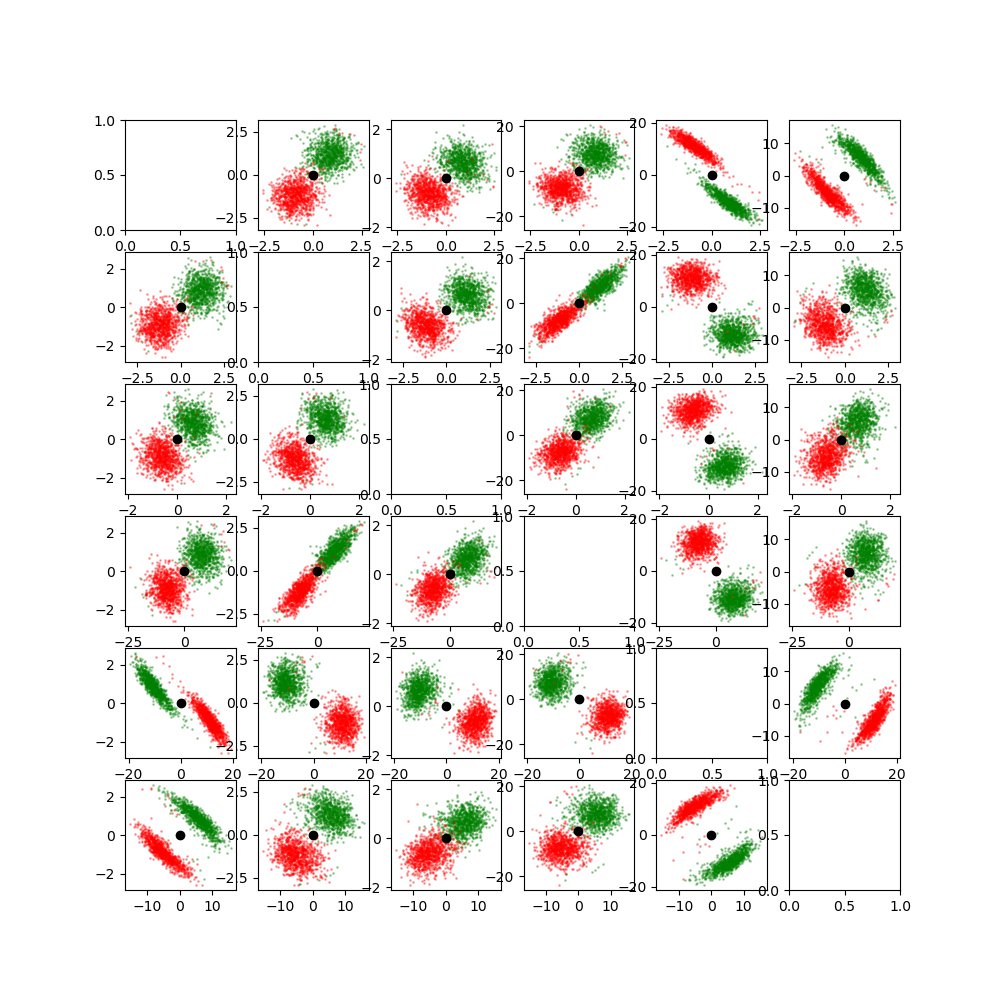
Invert Uncertain Transform — pytransform3d 3.15.0 documentation
Examples — pytransform3d 3.16.0 documentation
Examples — pytransform3d 3.17.0 documentation
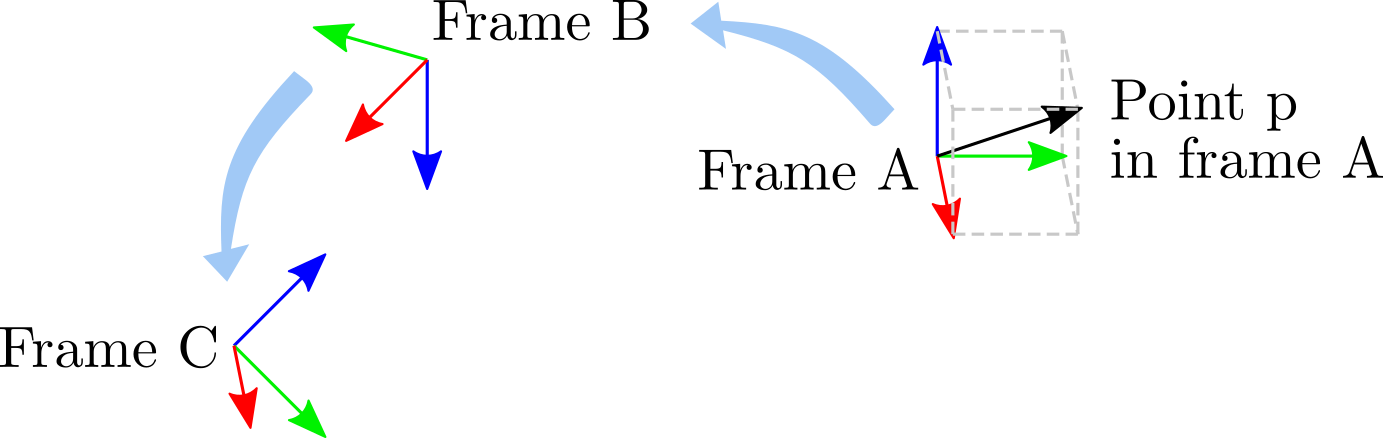
6. Modeling Transformations — pytransform3d 3.16.0 documentation

Examples — pytransform3d 3.16.0 documentation
Examples — pytransform3d 3.16.0 documentation
3D Visualizations — pytransform3d 3.15.0 documentation
3D Visualizations — pytransform3d 3.15.0 documentation

Figure 2 from 3D trajectory matching by pose normalization | Semantic ...
Advertisement Space (336x280)
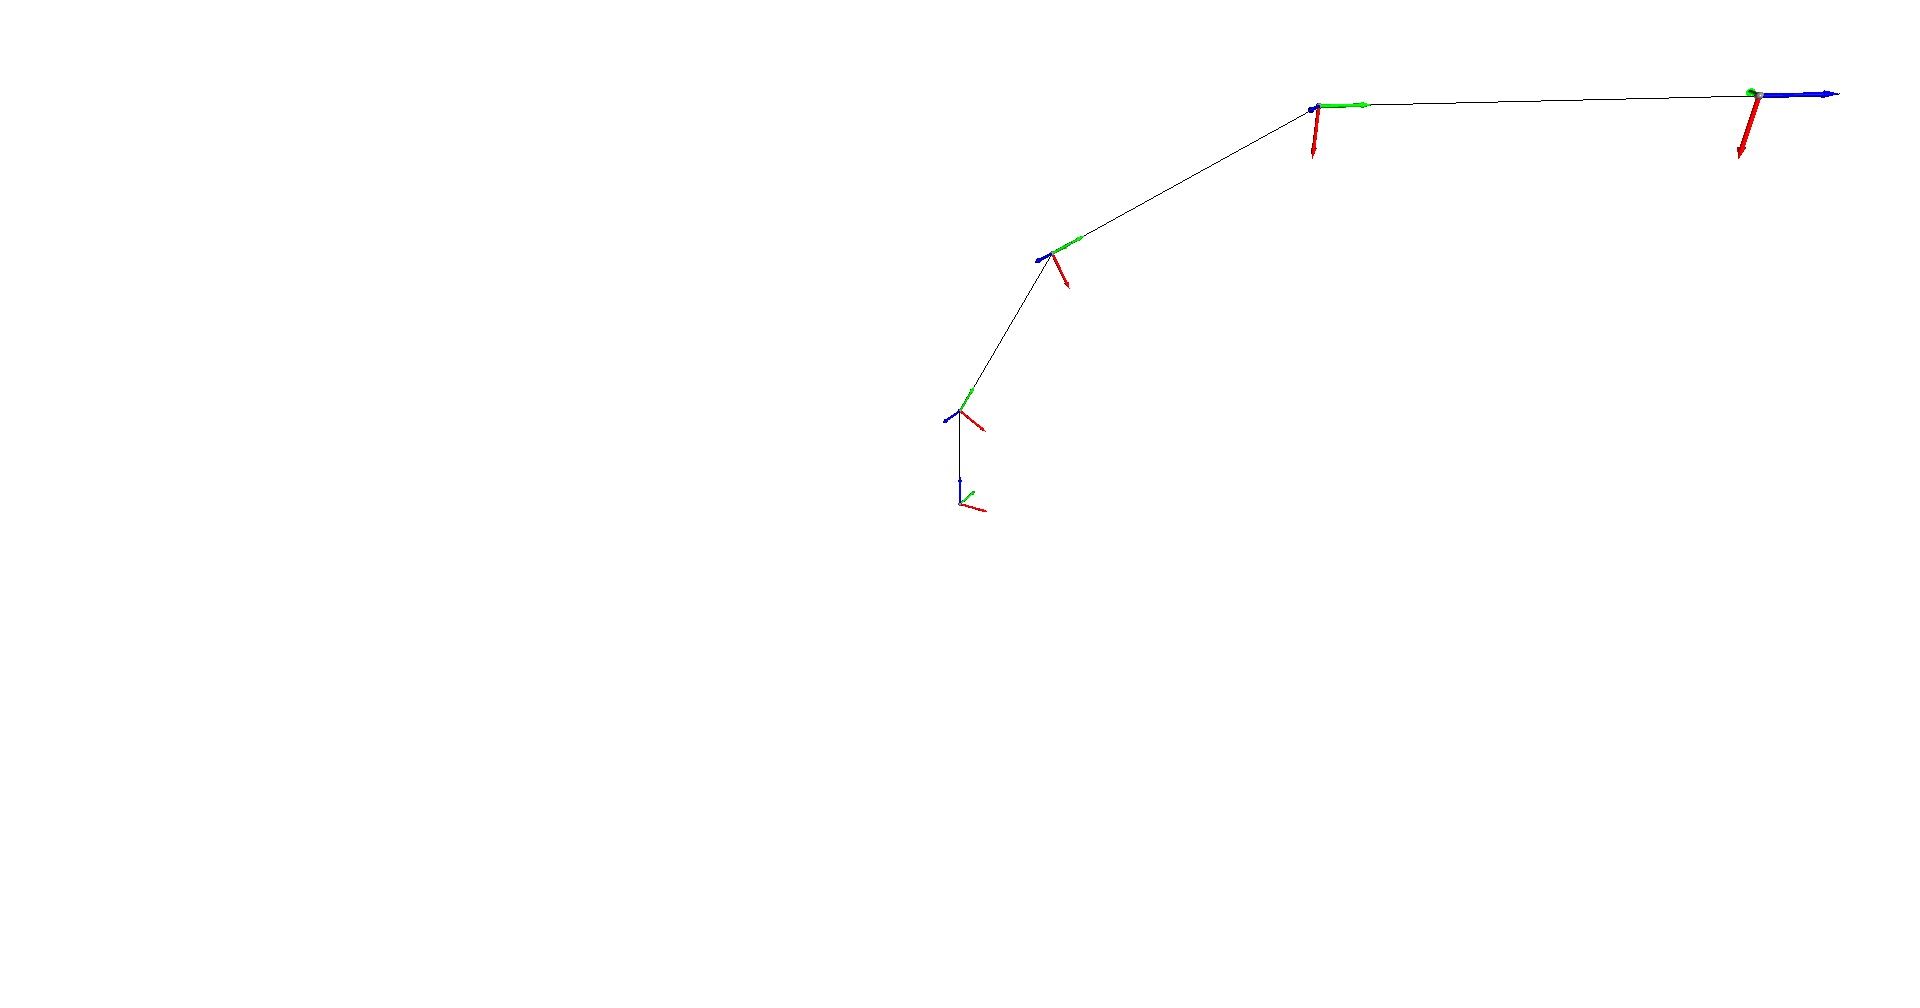
URDF Joints — pytransform3d 3.15.0 documentation
Examples — pytransform3d 3.16.0 documentation
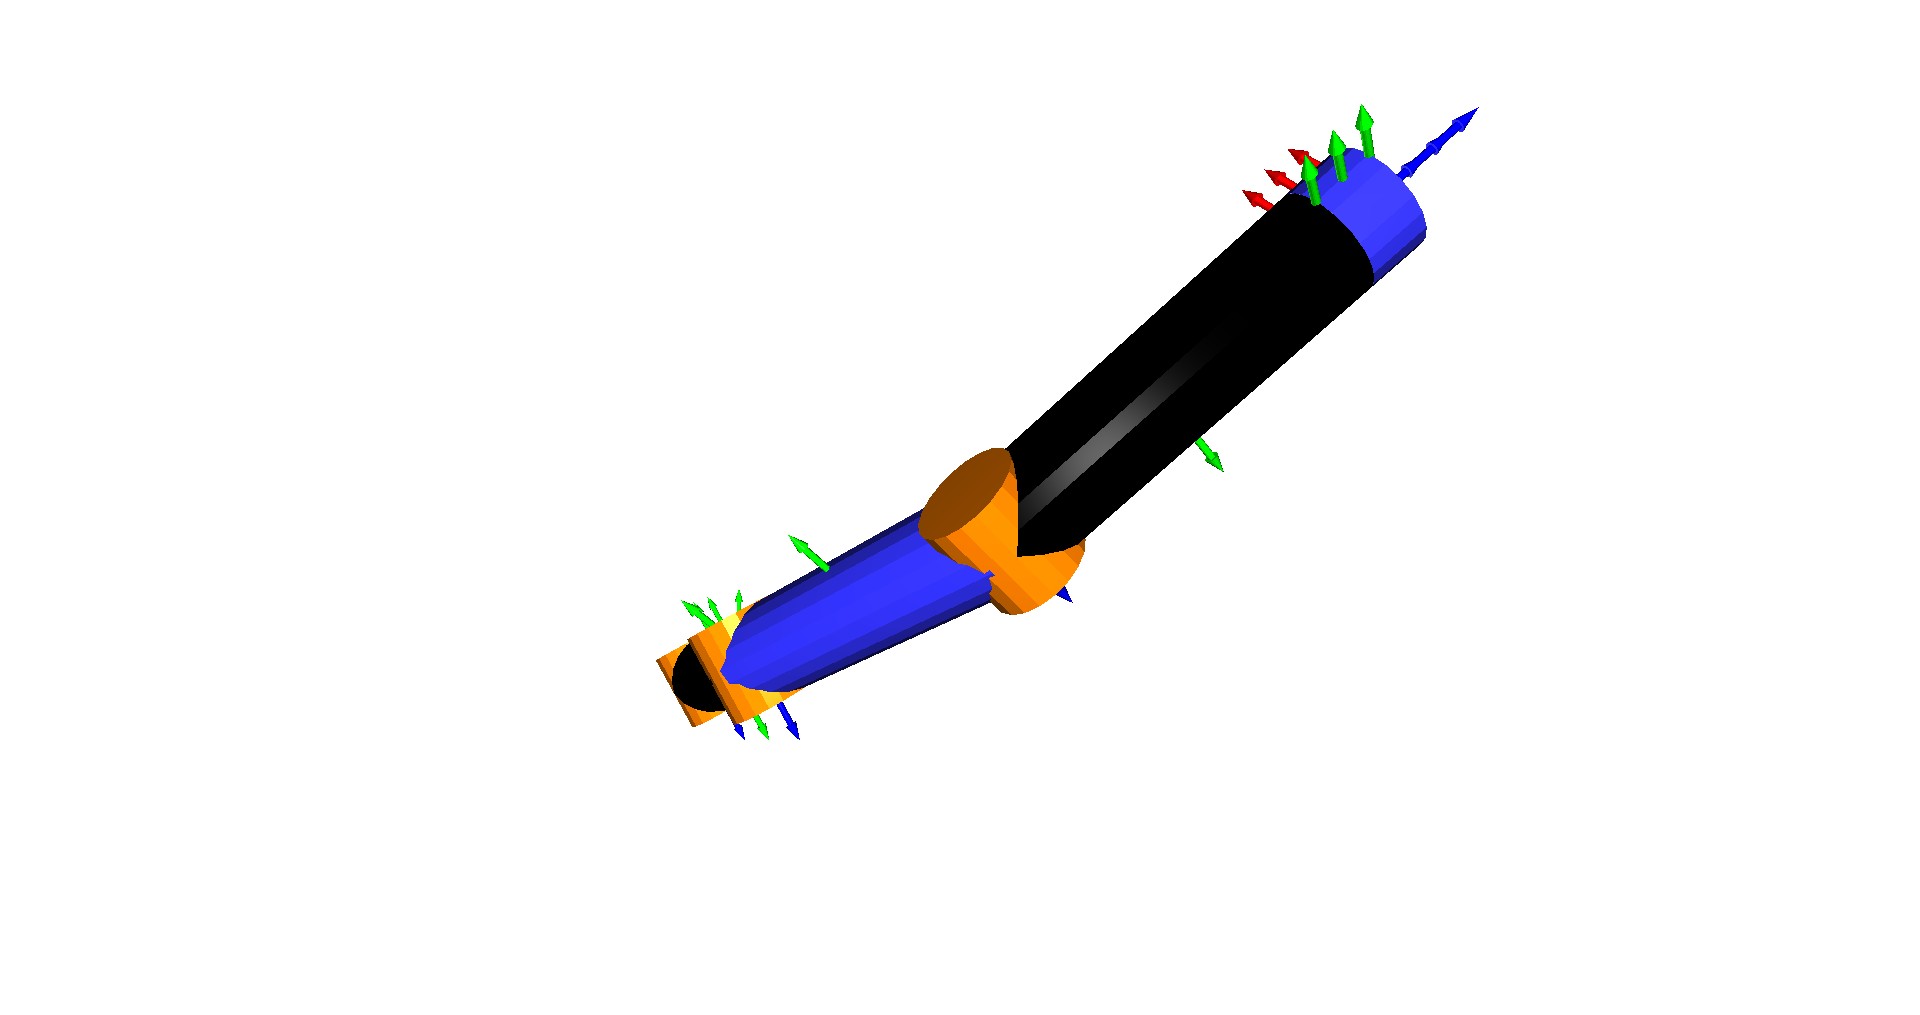
Animated Robot — pytransform3d 3.15.0 documentation
Examples — pytransform3d 3.16.0 documentation
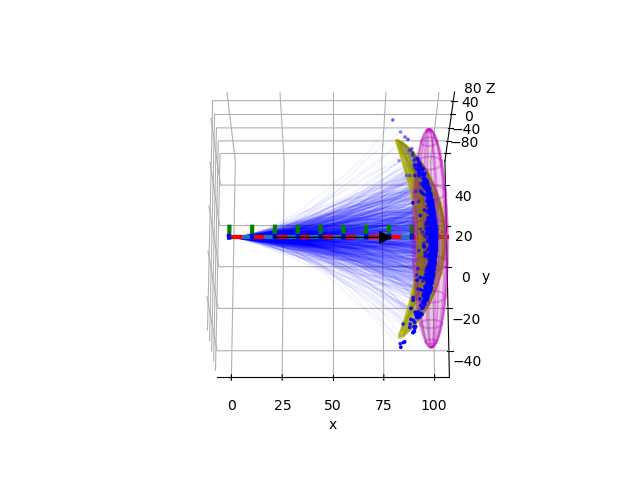
Concatenate Uncertain Transforms — pytransform3d 3.15.0 documentation
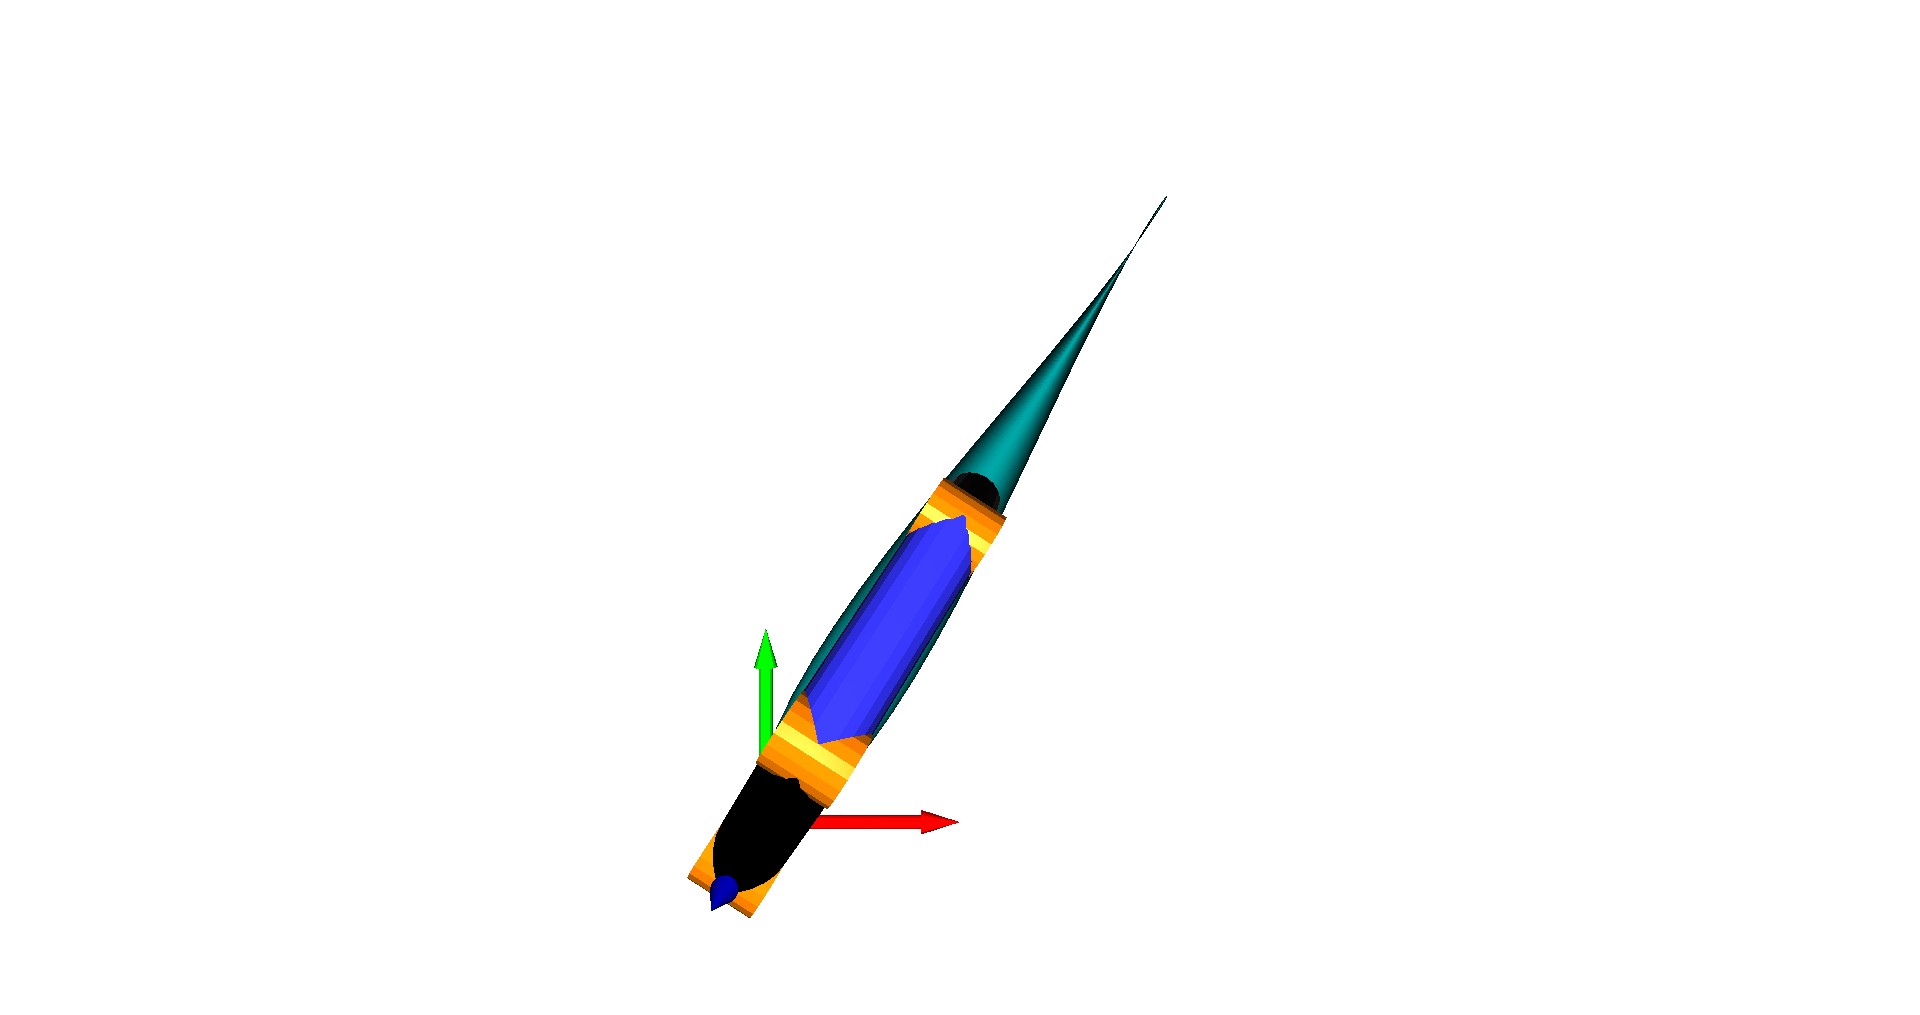
9. Uncertainty in Transformations — pytransform3d 3.15.0 documentation