
Robotsarijoint Trajectory Controller Ros Wiki

Joint trajectory controller in ROS with Python and RRRbot - YouTube
Lesson 7: Writing ROS Joint Trajectory Controller YAML File for Robotic ...
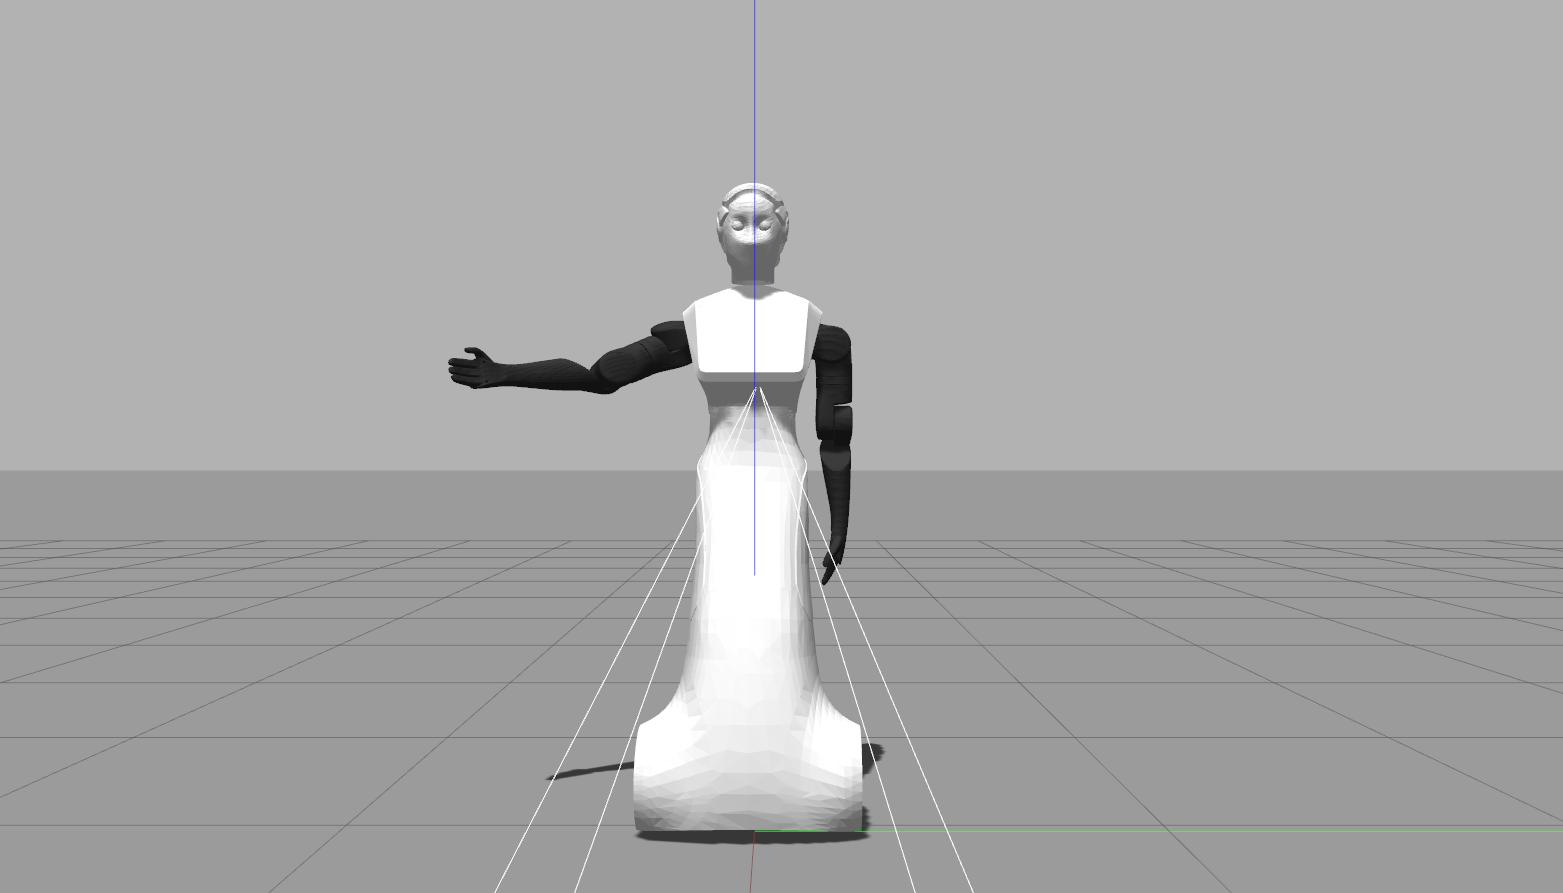
Robots/ARI/Tutorials/trajectory_controller - ROS Wiki

Robots/TIAGo/Tutorials/trajectory_controller - ROS Wiki

Robots/TIAGo/Tutorials/trajectory_controller - ROS Wiki

Robots/TIAGo/Tutorials/trajectory_controller - ROS Wiki
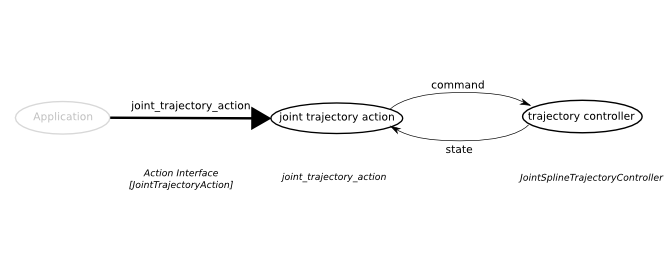
joint_trajectory_action - ROS Wiki
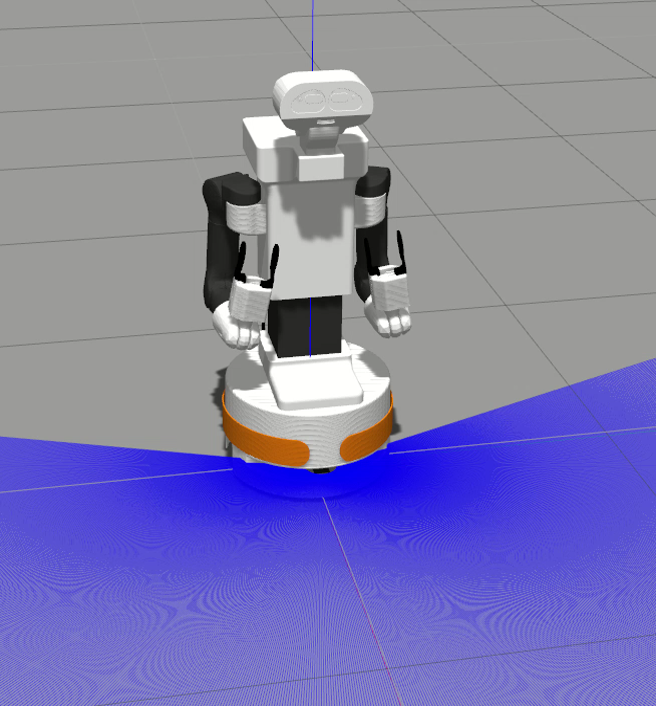
Robots/TIAGo++/Tutorials/motions/trajectory_controller - ROS Wiki
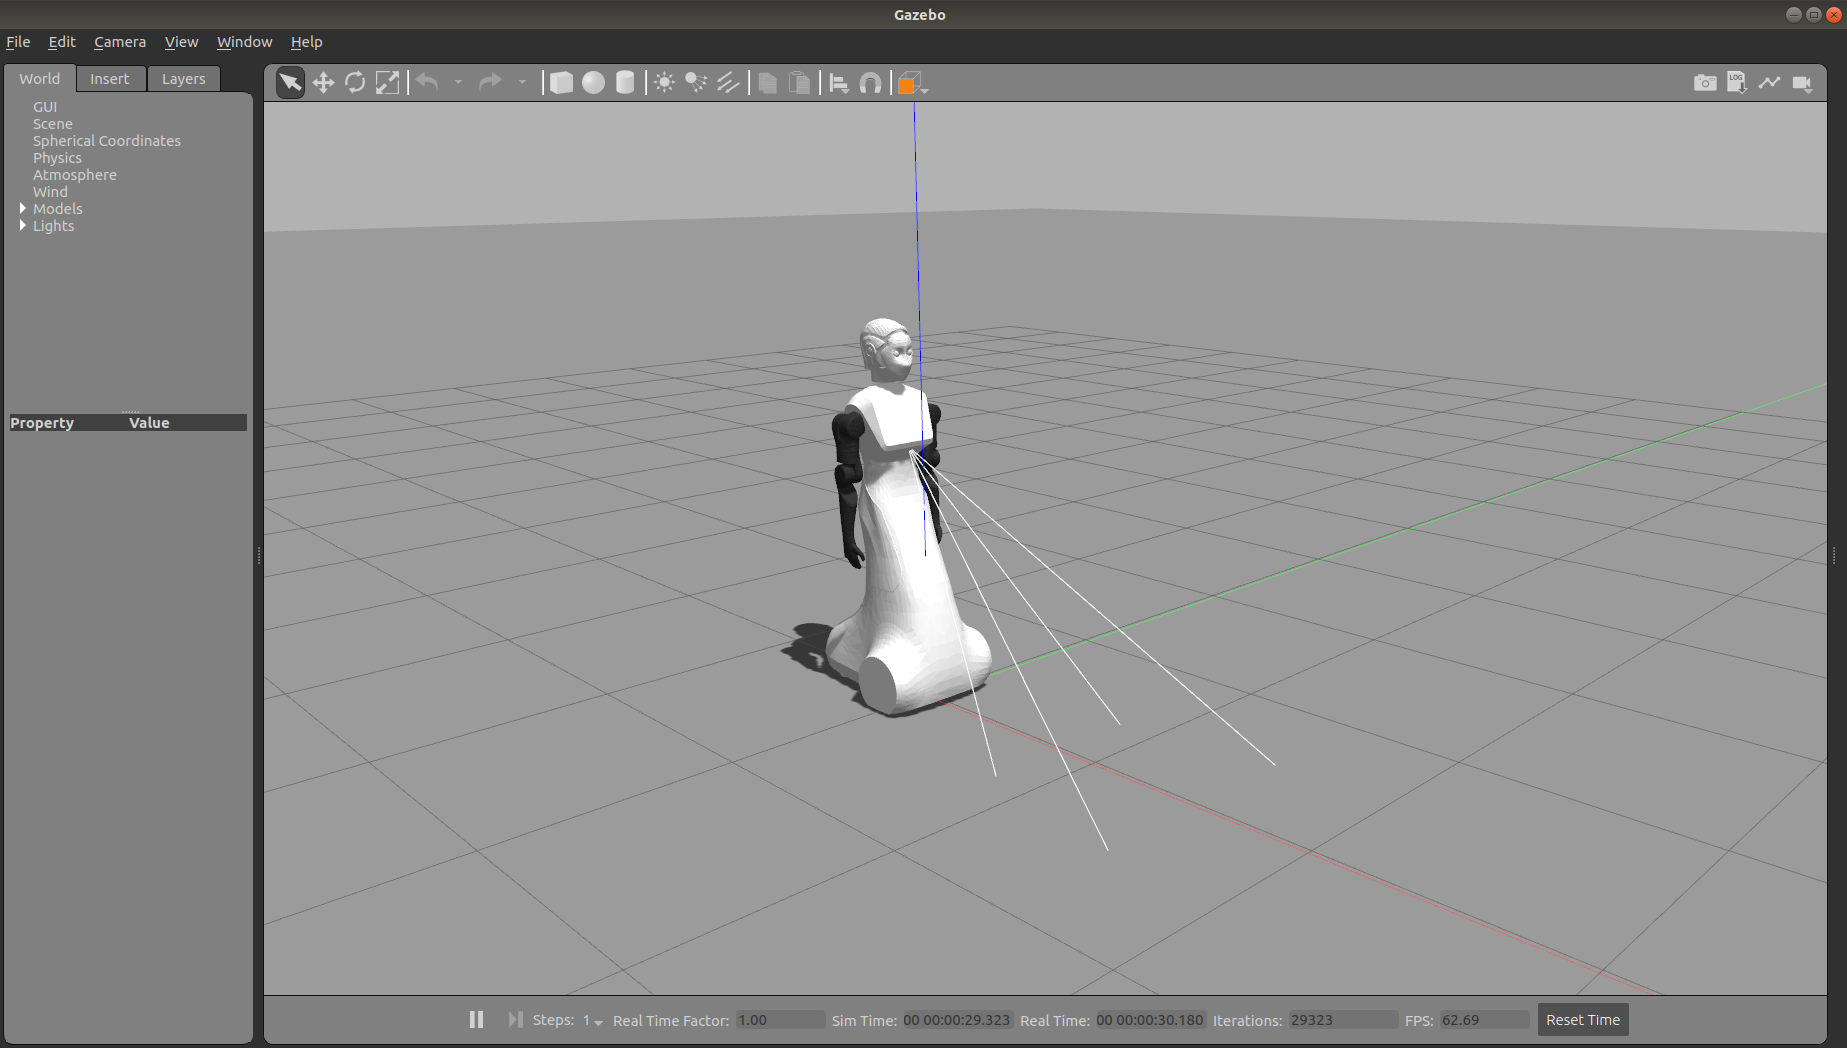
Robots/ARI/Tutorials/trajectory_controller - ROS Wiki
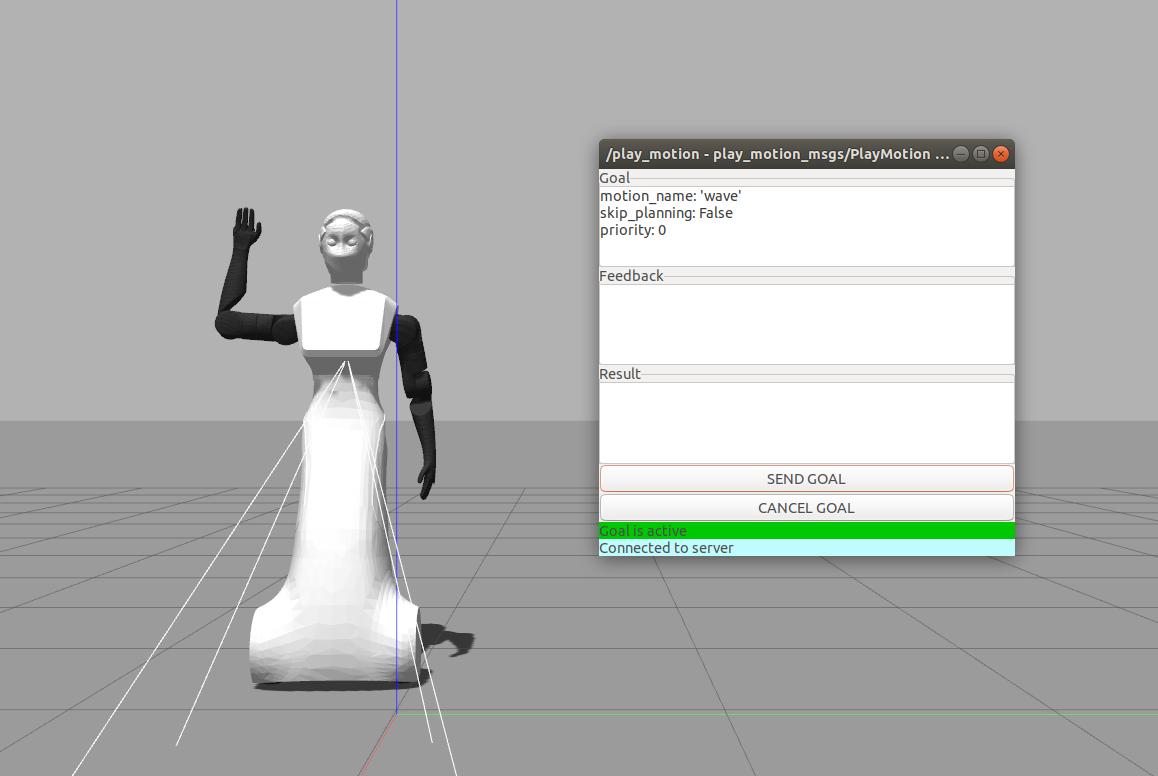
Robots/ARI/Tutorials - ROS Wiki
Advertisement Space (300x250)

Lesson 7: Create a Joint Trajectory Controller For Your Robotic Arm ...

Robots/TIAGo++/Tutorials/motions/trajectory_controller - ROS Wiki

robot_mechanism_controllers/JointTrajectoryActionController - ROS Wiki
Joint Trajectory Controller | ros-controls/ros2_controllers | DeepWiki
Scaled Joint Trajectory Controller | UniversalRobots/Universal_Robots ...

Joint Trajectory Controller with future trajectories - Technical ...

Robots/ARI/Moving individual joints - ROS Wiki

Robots/TIAGo/Tutorials/trajectory_controller - ROS Wiki
Robots/ARI/Tutorials - ROS Wiki

Choosing the right controller - ROS - Universal Robots Forum
Advertisement Space (336x280)
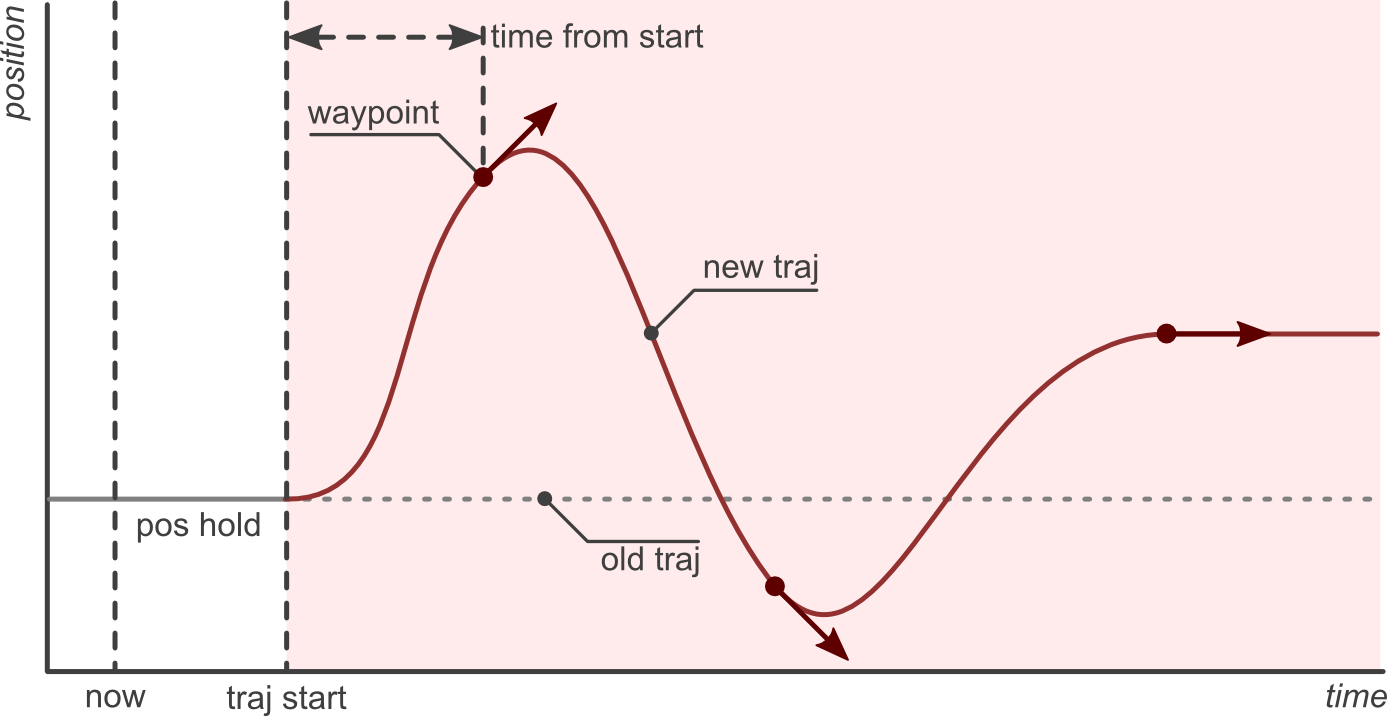
joint_trajectory_controller/UnderstandingTrajectoryReplacement - ROS Wiki
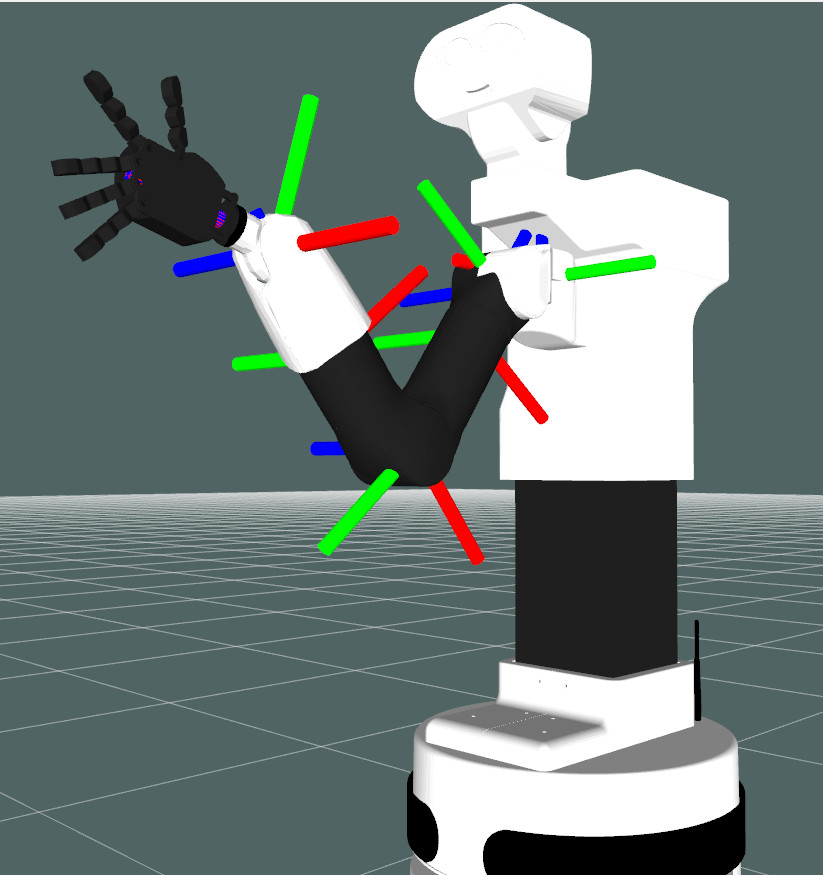
Robots/TIAGo/Tutorials/motions/rqt_joint - ROS Wiki
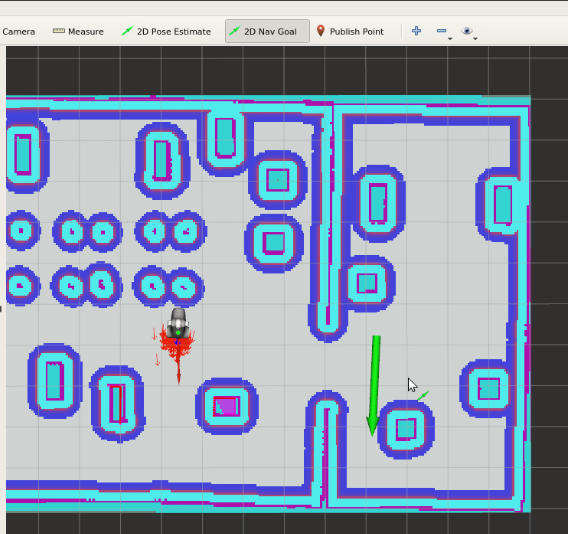
Robots/ARI/Tutorials/Navigation/Localization - ROS Wiki
Overshooting joint trajectory controller · Issue #275 · UniversalRobots ...
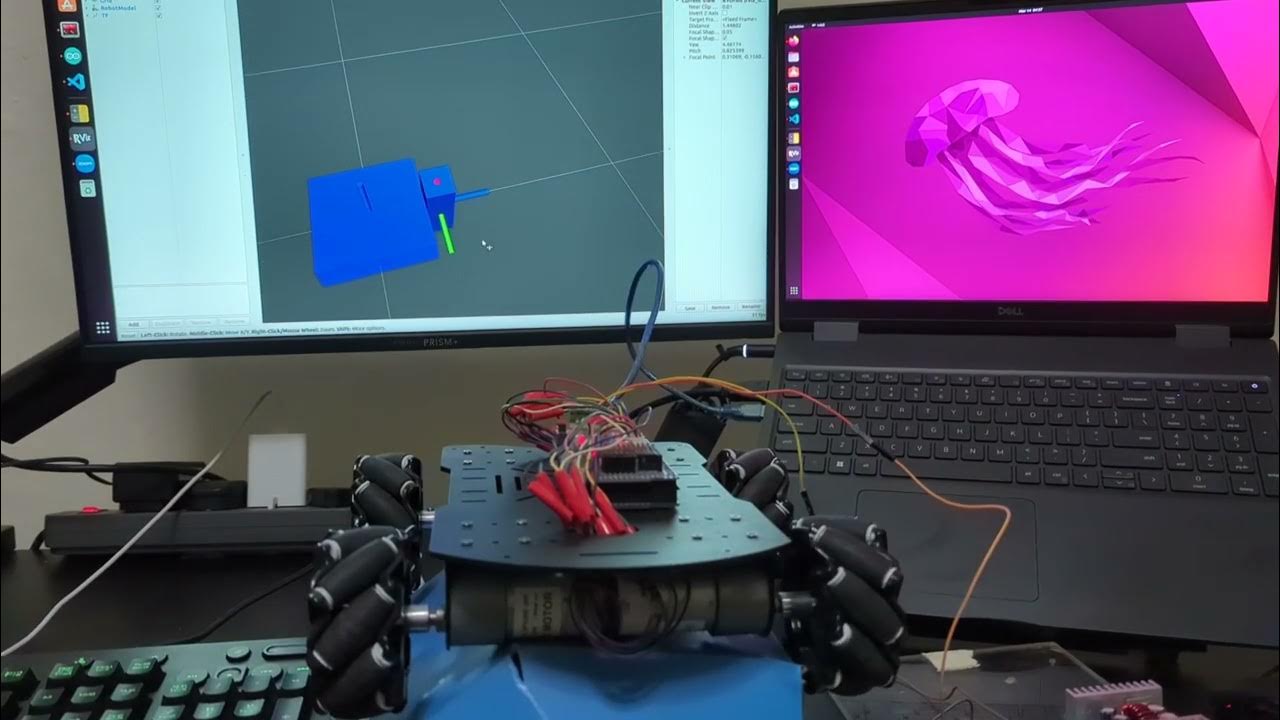
Joint trajectory controller on ROS2 control with PID (Part 1) - YouTube
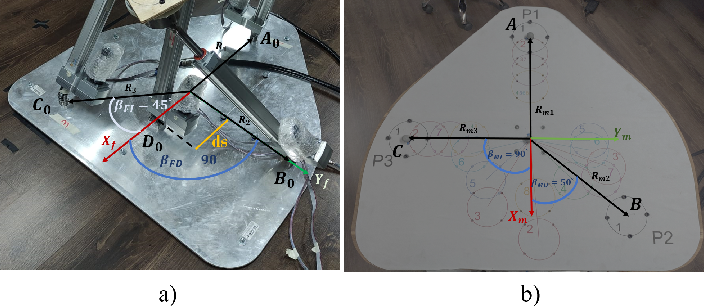
Figure 5 from A ROS2 based Trajectory Tracking Controller of a 3UPS ...

Joint trajectory controller on ROS2 control with PID (Part 2) - YouTube

joint_trajectory_controller/UnderstandingTrajectoryReplacement - ROS Wiki
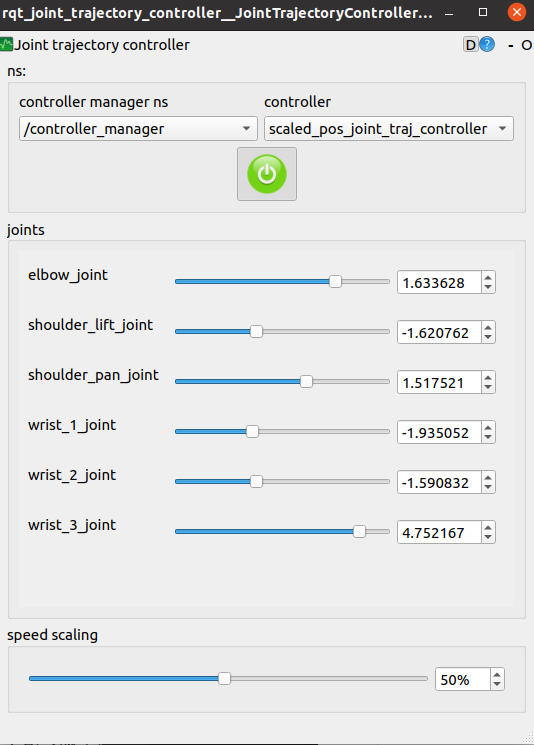
Install UR10 (CB-series) on ROS Noetic | Tactile Roboticist
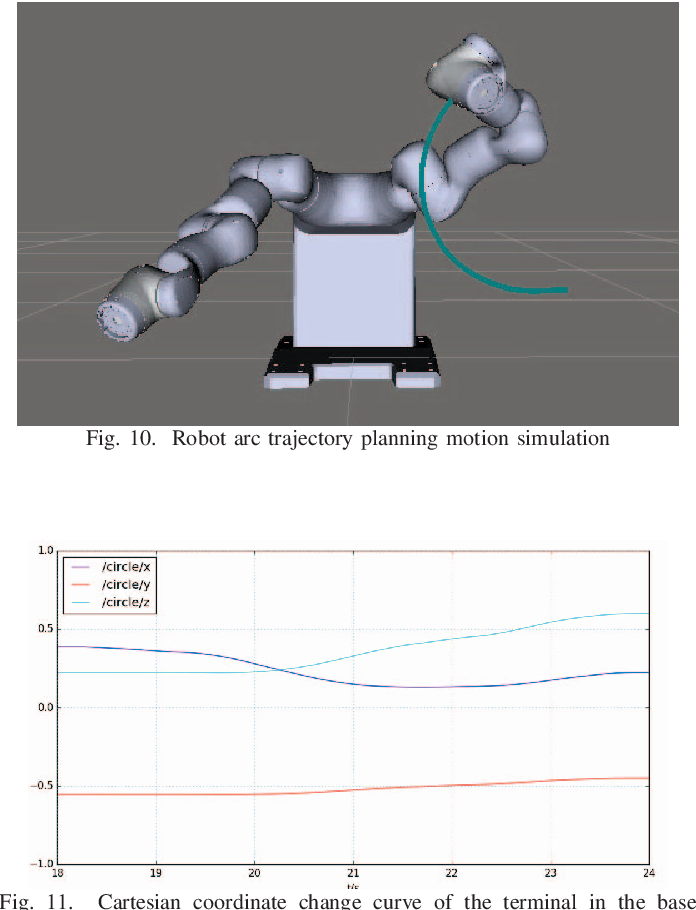
Figure 10 from Research on trajectory planning method of dual-arm robot ...
Advertisement Space (336x280)

Question about joint speed profile in Scaled Position Joint Trajectory ...

[ROS2] PUBLISHER JOINT TRAJECTORY is not working - Robot Communication ...

ros - Industrial Robot Client sends wrong velocity on last waypoint ...
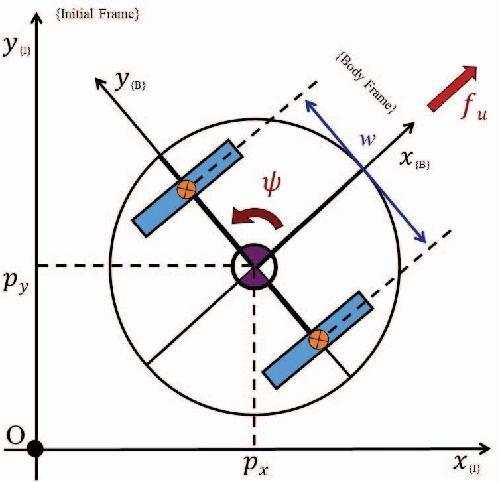
Figure 1 from Autonomous mobile robot nonlinear trajectory tracking ...

Tutorial 7: Control — 240AR060 - Introduction to ROS

[ROS2] PUBLISHER JOINT TRAJECTORY is not working - Robot Communication ...