
Rospython Rospycostmapopencvros Python Csdn
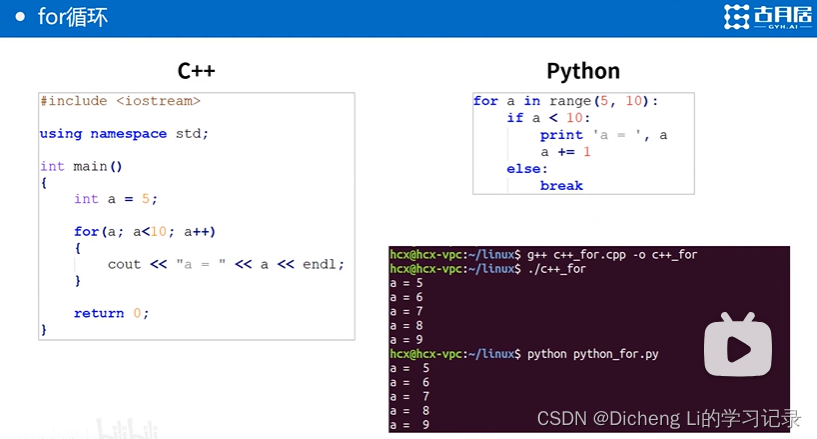
《古月居ROS入门21讲》笔记——第四课 Python和C++极简基础(内附逐行讲解,方便小白入门)_古月居 ros python 编译运行 ...
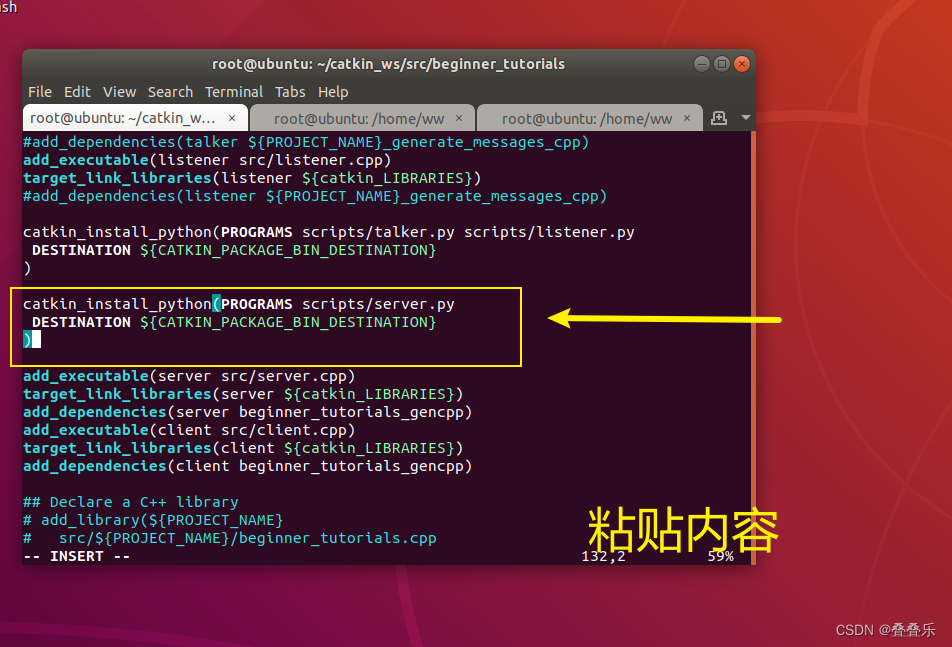
编写 ROS 服务节点 Service 和 Client(python/C++)(六)_ros python service-CSDN博客
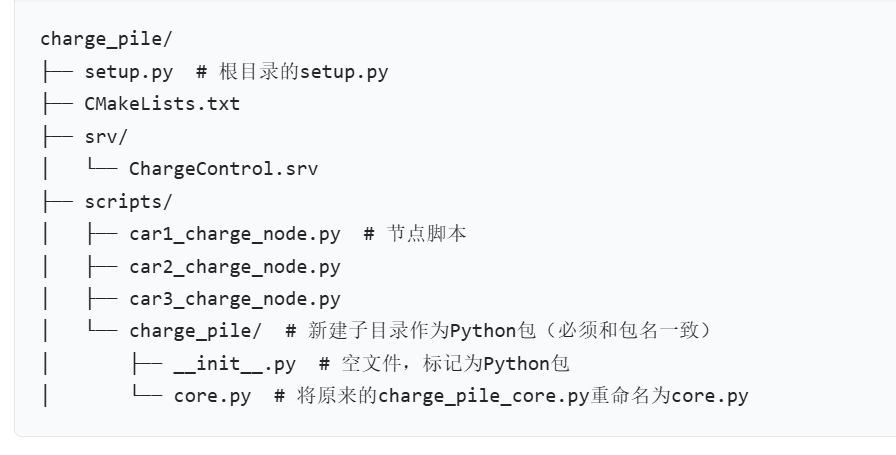
ROS python import 导入问题-CSDN博客
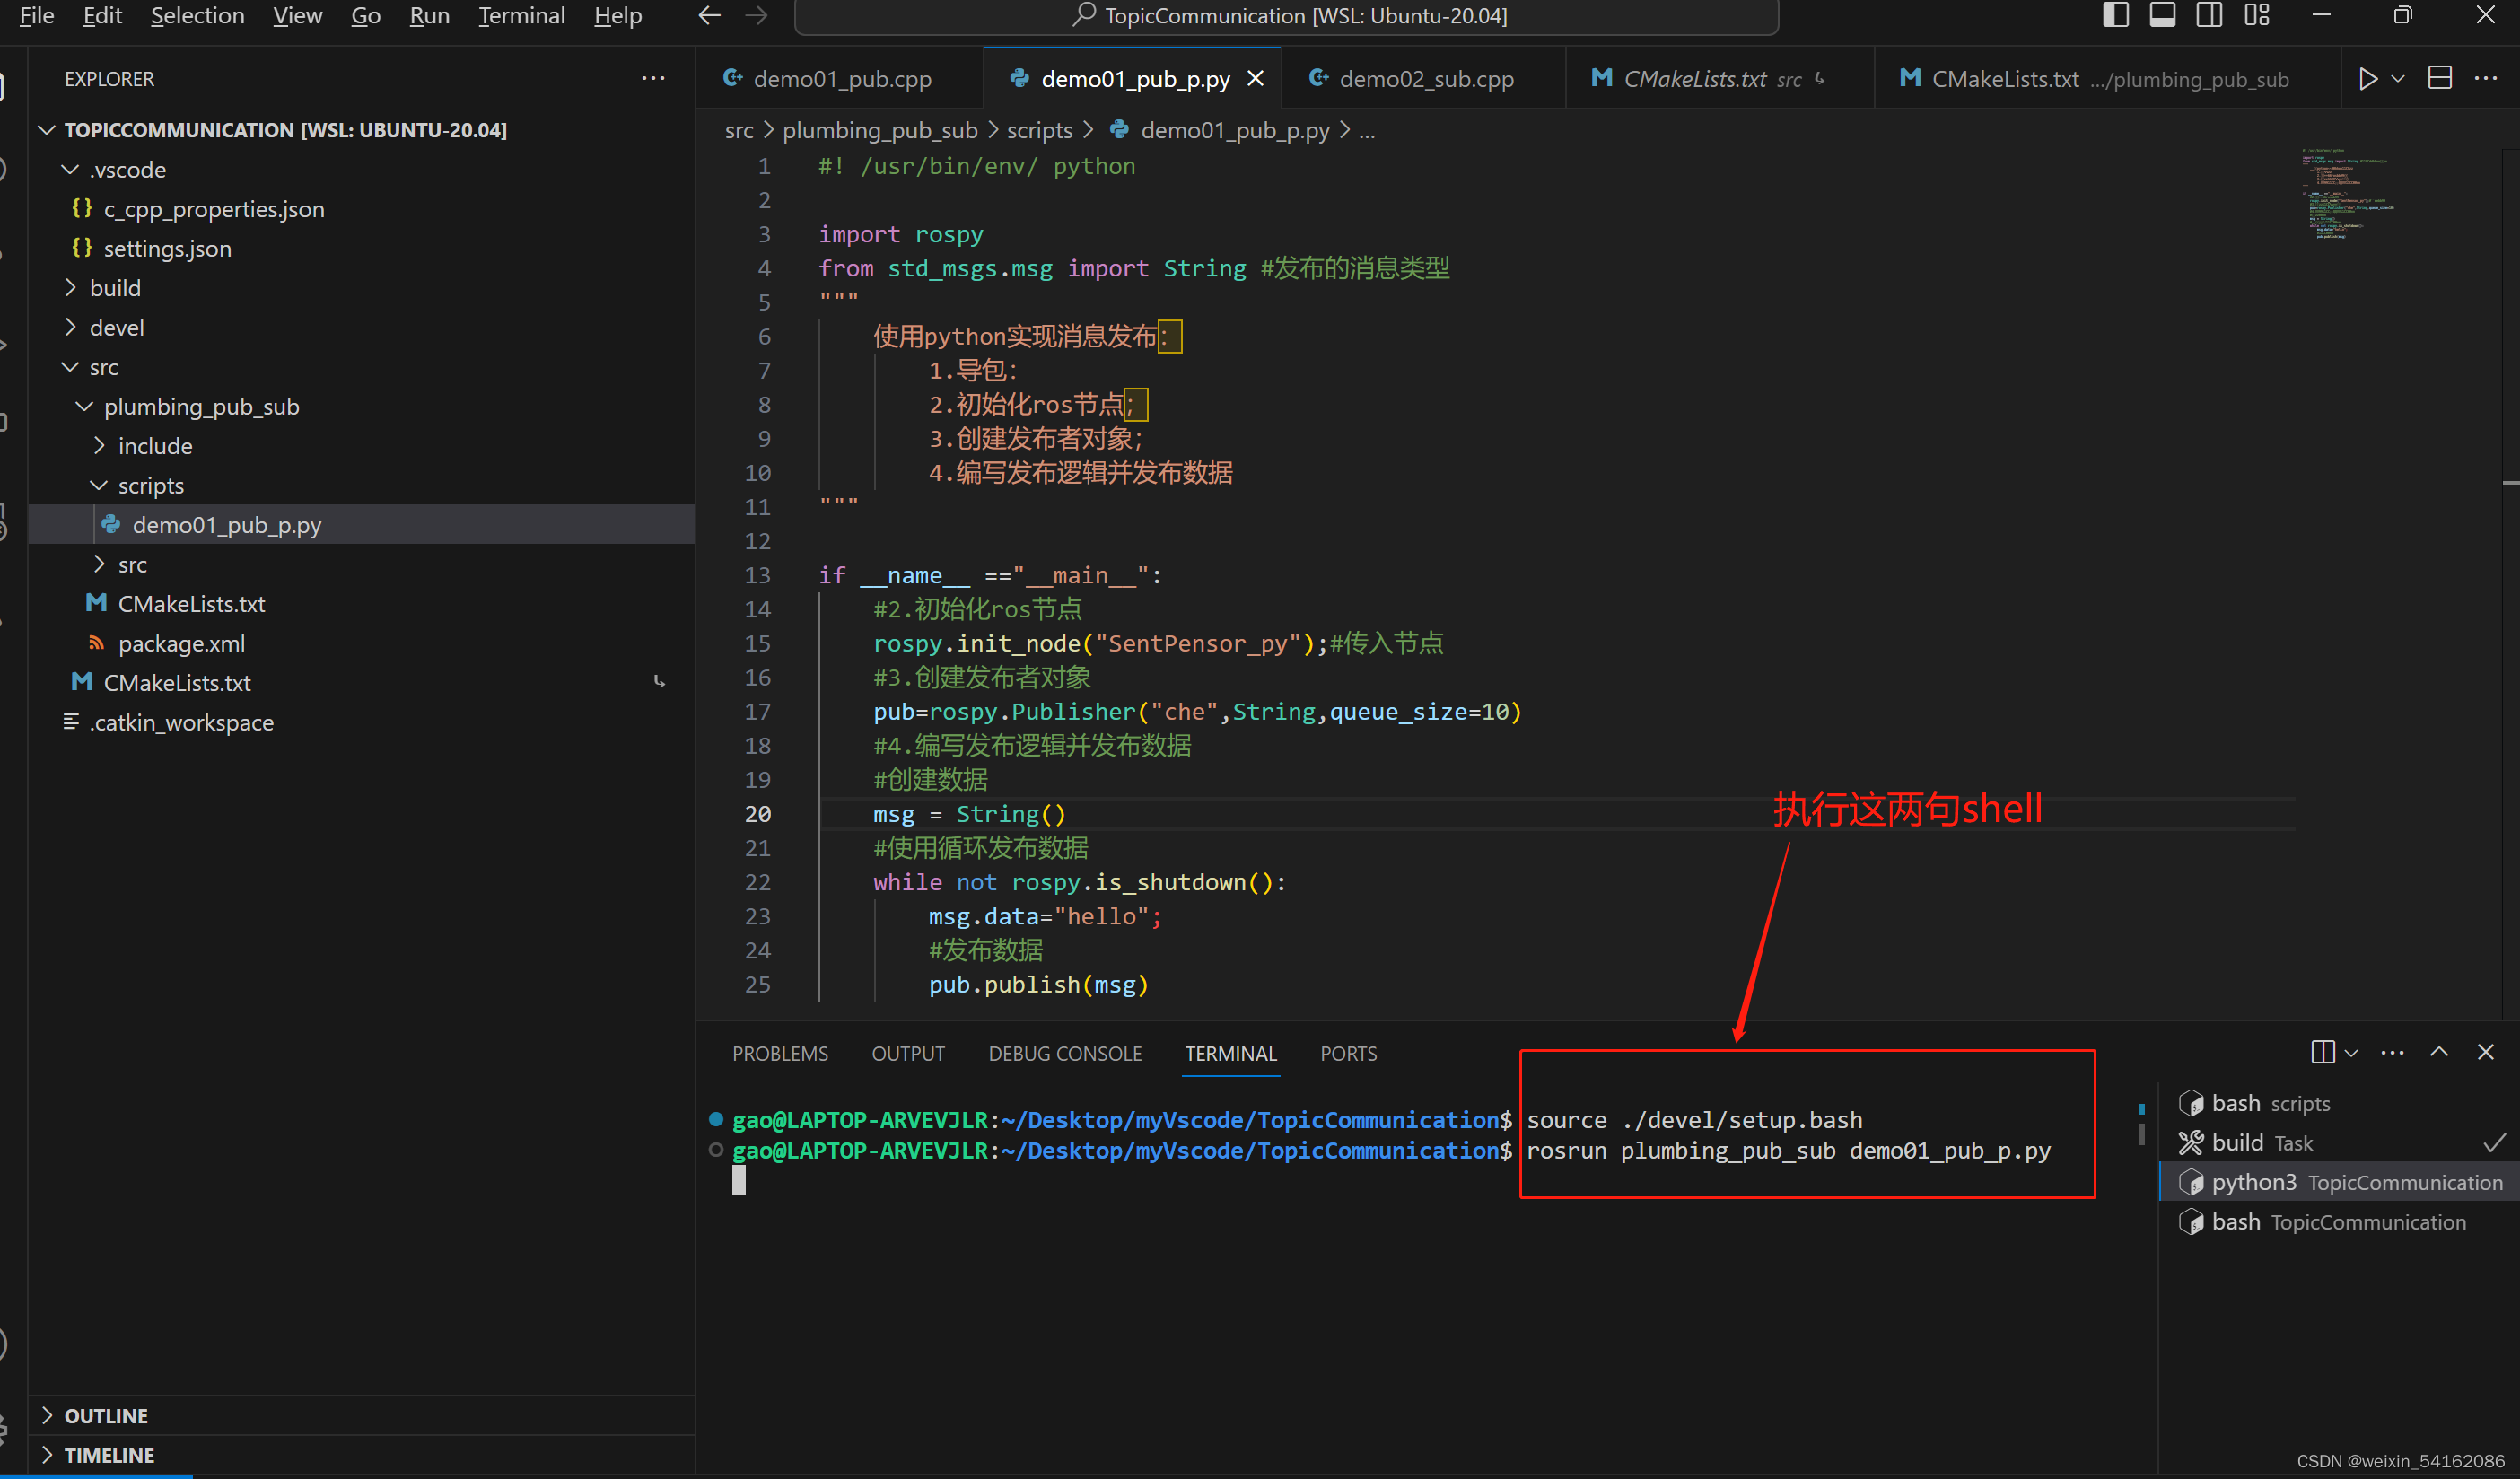
第三章 话题通信基本操作_python1 ros学习之路_ros python 消息发布频率-CSDN博客
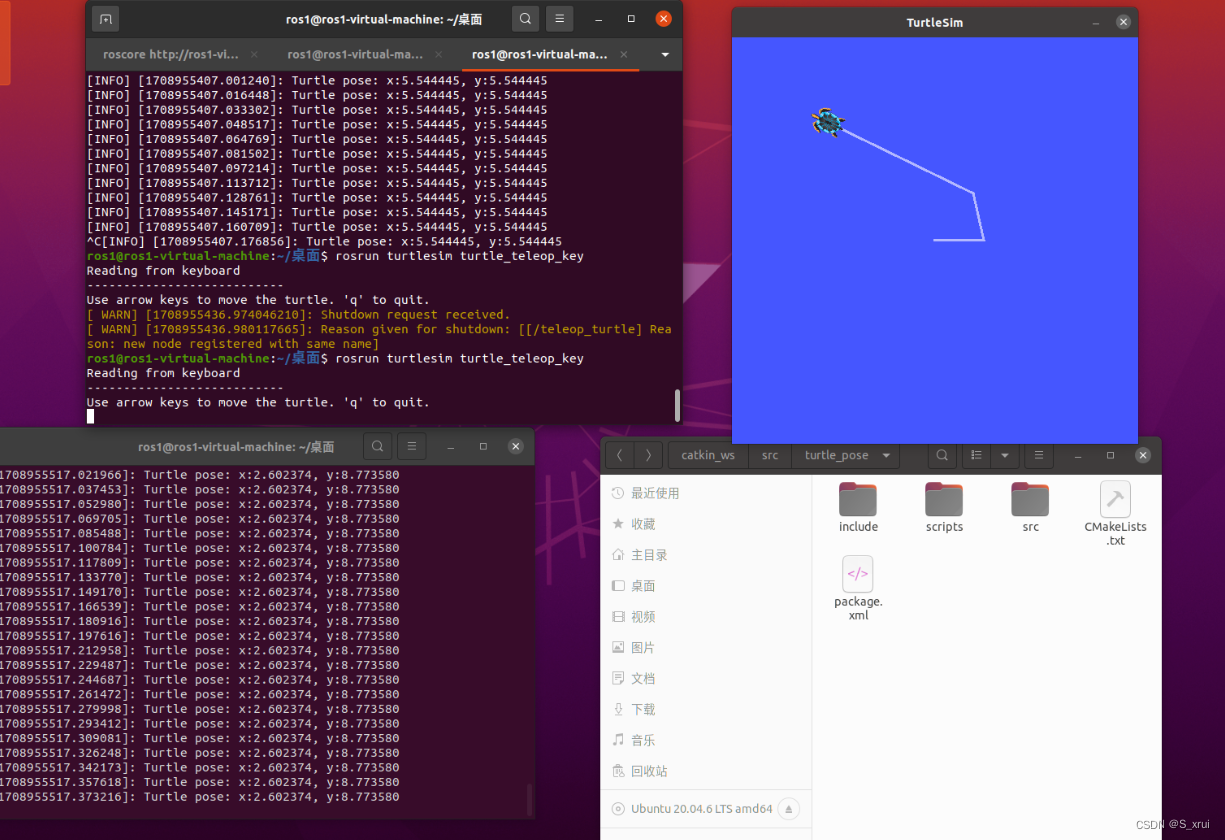
ROS学习(二)---利用Python订阅小乌龟pose话题_ros python pose-CSDN博客
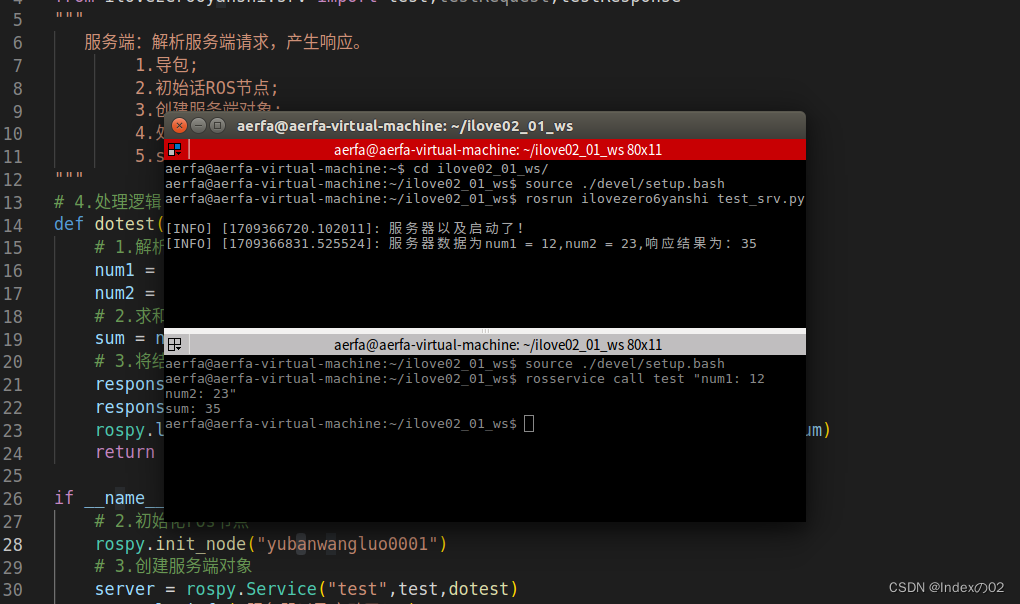
ROS-服务通信(Python)srv的基本实现流程与优化_ros python 通讯 service-CSDN博客
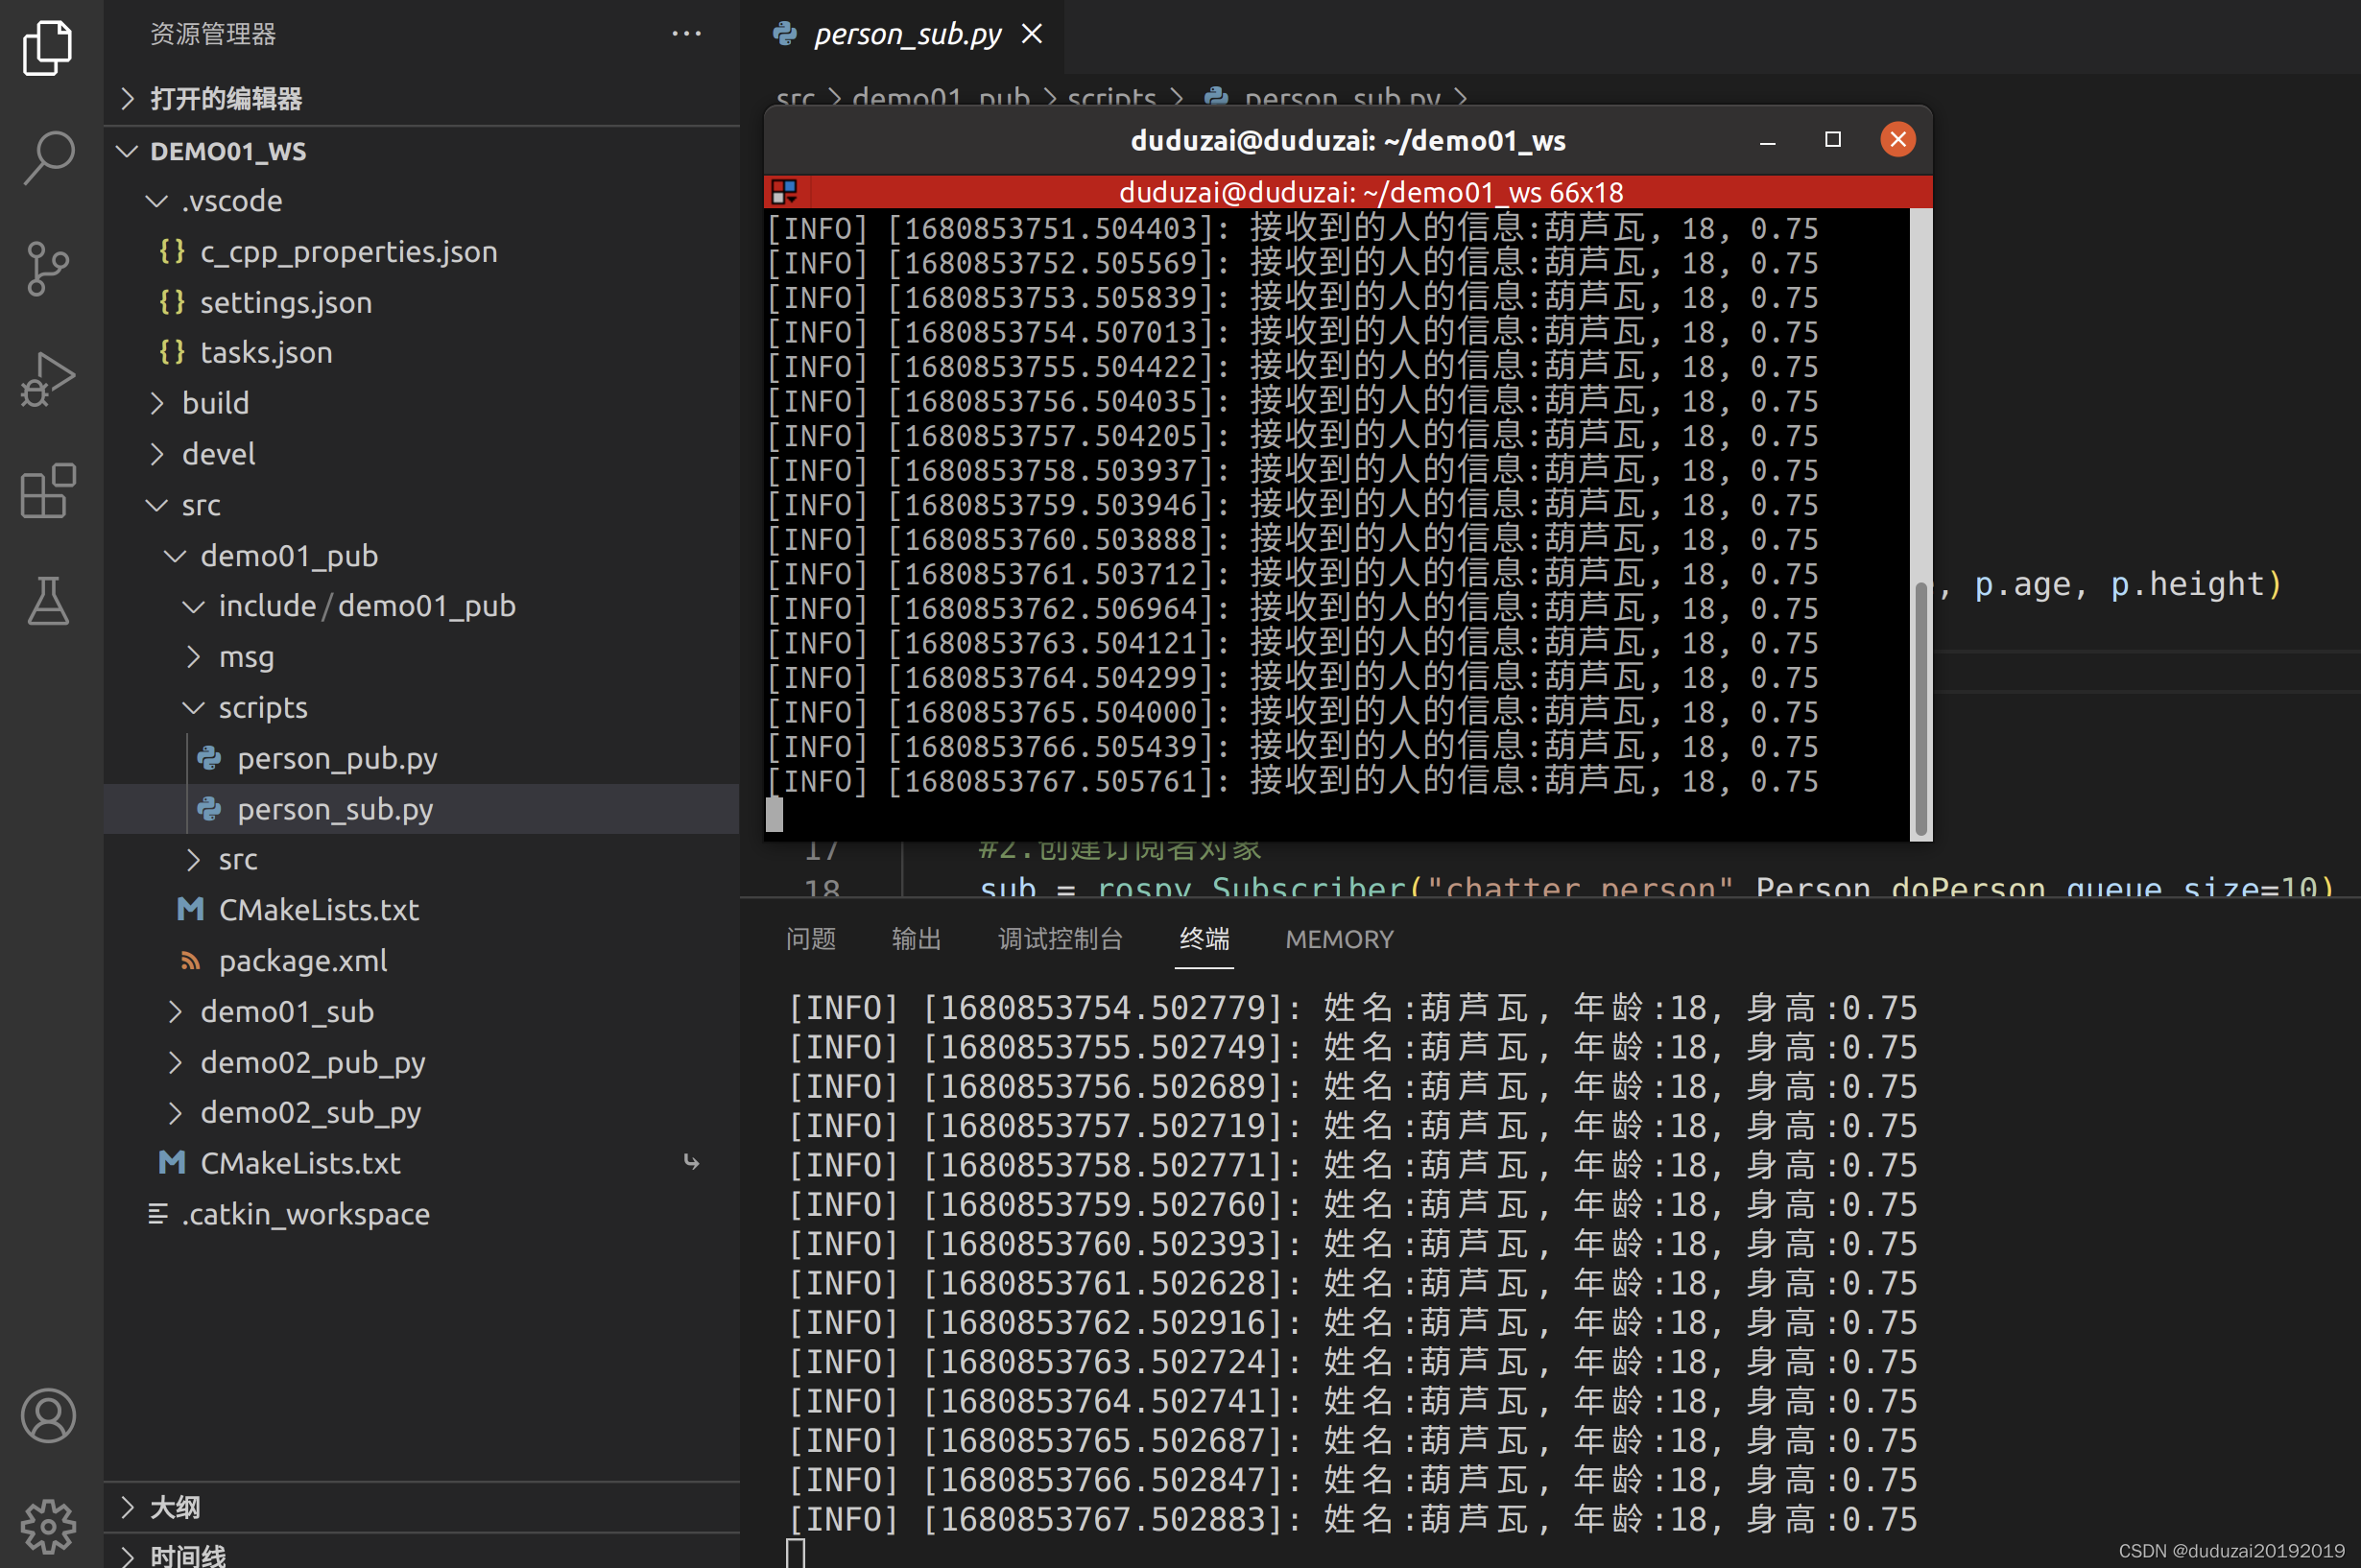
ROS实践07 自定义消息调用python_ros python 如何倒入自定义消息-CSDN博客

Comparing ROSCPP and ROSPY: A Deep Dive into ROS’s C++ and Python Libraries
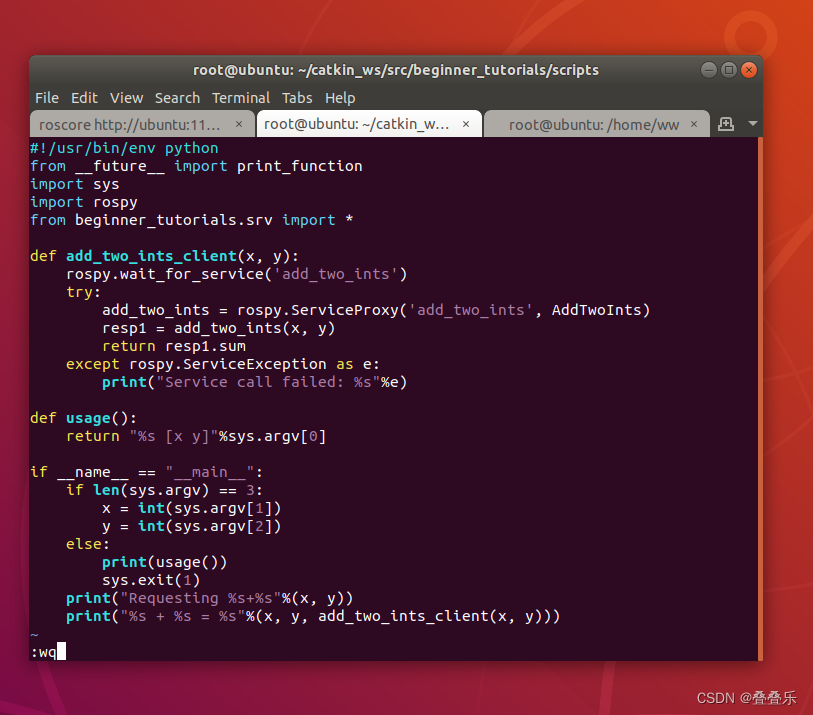
编写 ROS 服务节点 Service 和 Client(python/C++)(六)_ros python service-CSDN博客

傻瓜教程——ROS运行hello world(python版)_ros noetic python 的cmakelist-CSDN博客
Advertisement Space (300x250)

编写 ROS 服务节点 Service 和 Client(python/C++)(六)_ros python service-CSDN博客

ROS高效入门第六章 -- 自定义ROS服务,编写python server+client样例_ros python client ...
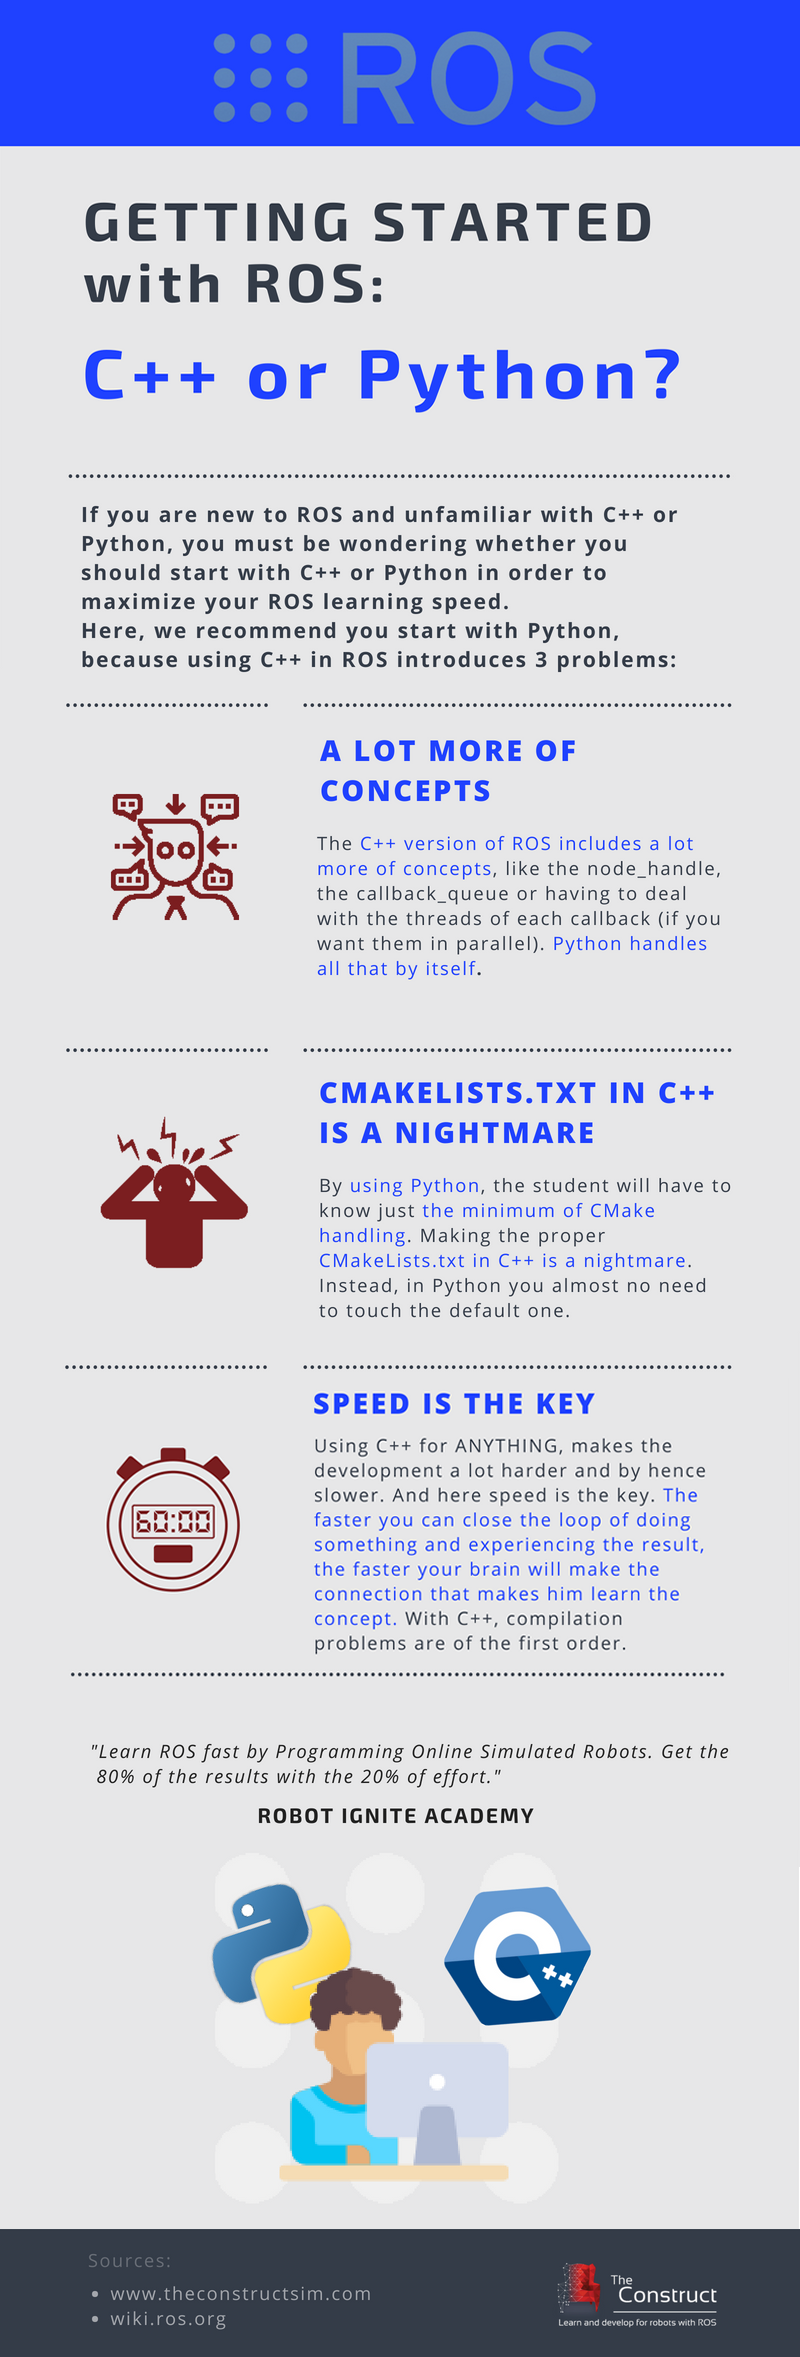
ROS Python vs. ROS C++ (Infographic) | The Construct

编写 ROS 服务节点 Service 和 Client(python/C++)(六)_ros python service-CSDN博客
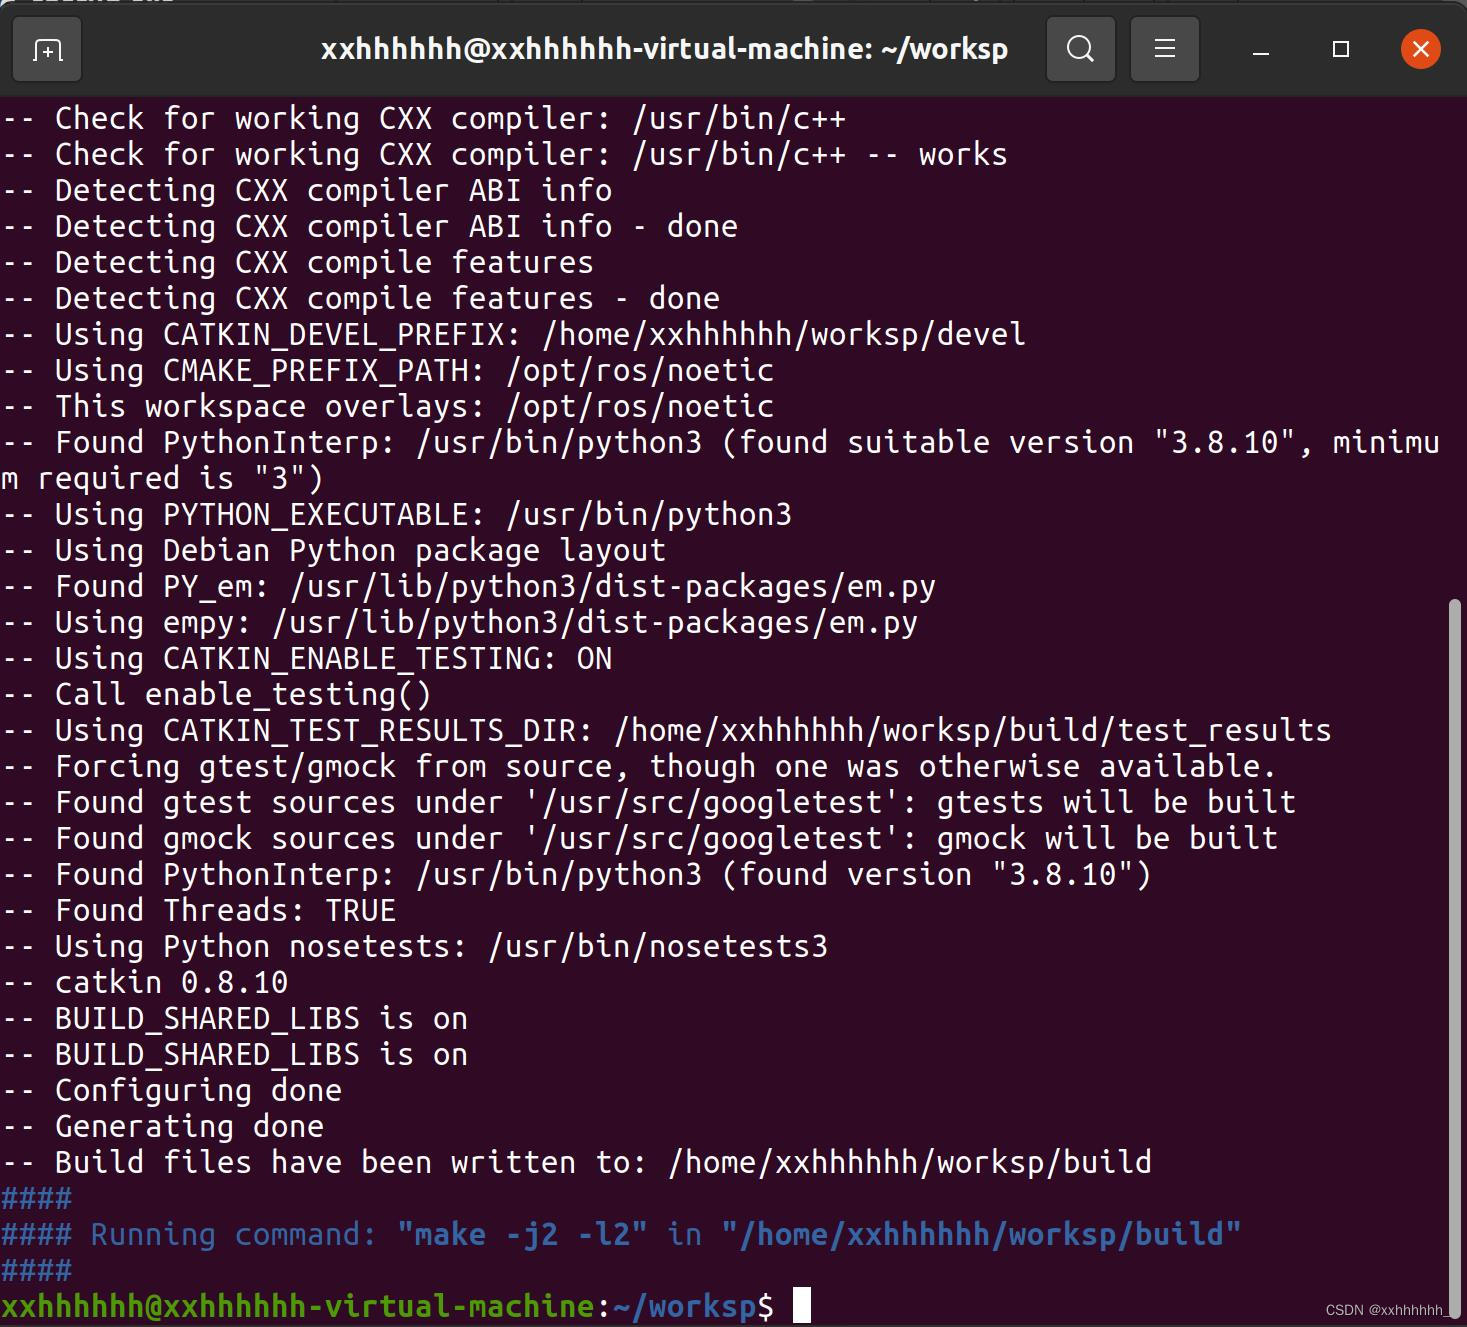
傻瓜教程——ROS运行hello world(python版)_ros noetic python 的cmakelist-CSDN博客
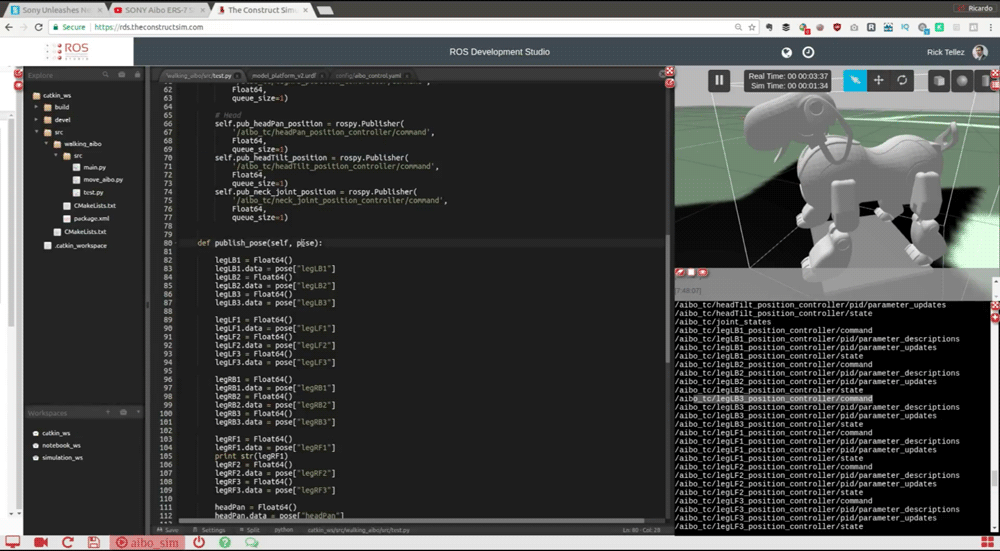
Learn ROS with Python or with C++? Pros & Cons | The Construct
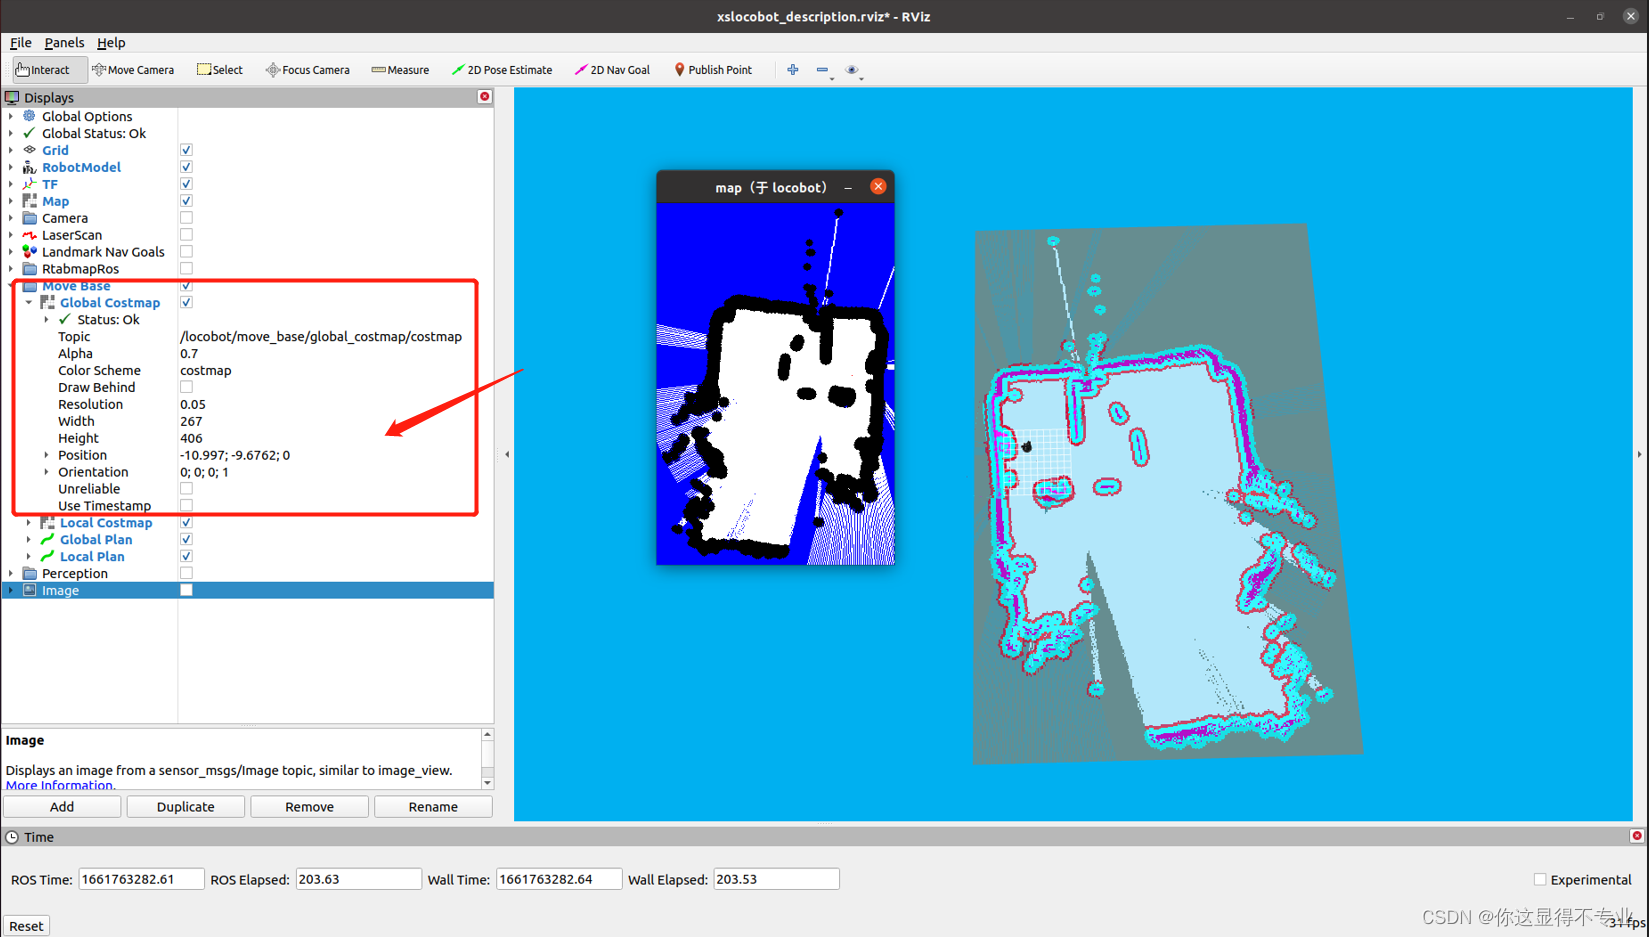
【ROS】python rospy定义一个节点实现CostMap的订阅并用Opencv作图_ros 功能包python订阅地图话题-CSDN博客

【ROS】python rospy定义一个节点实现CostMap的订阅并用Opencv作图_ros 功能包python订阅地图话题-CSDN博客

ros学习心得(七)常规API用法_rospy.notshutdown-CSDN博客
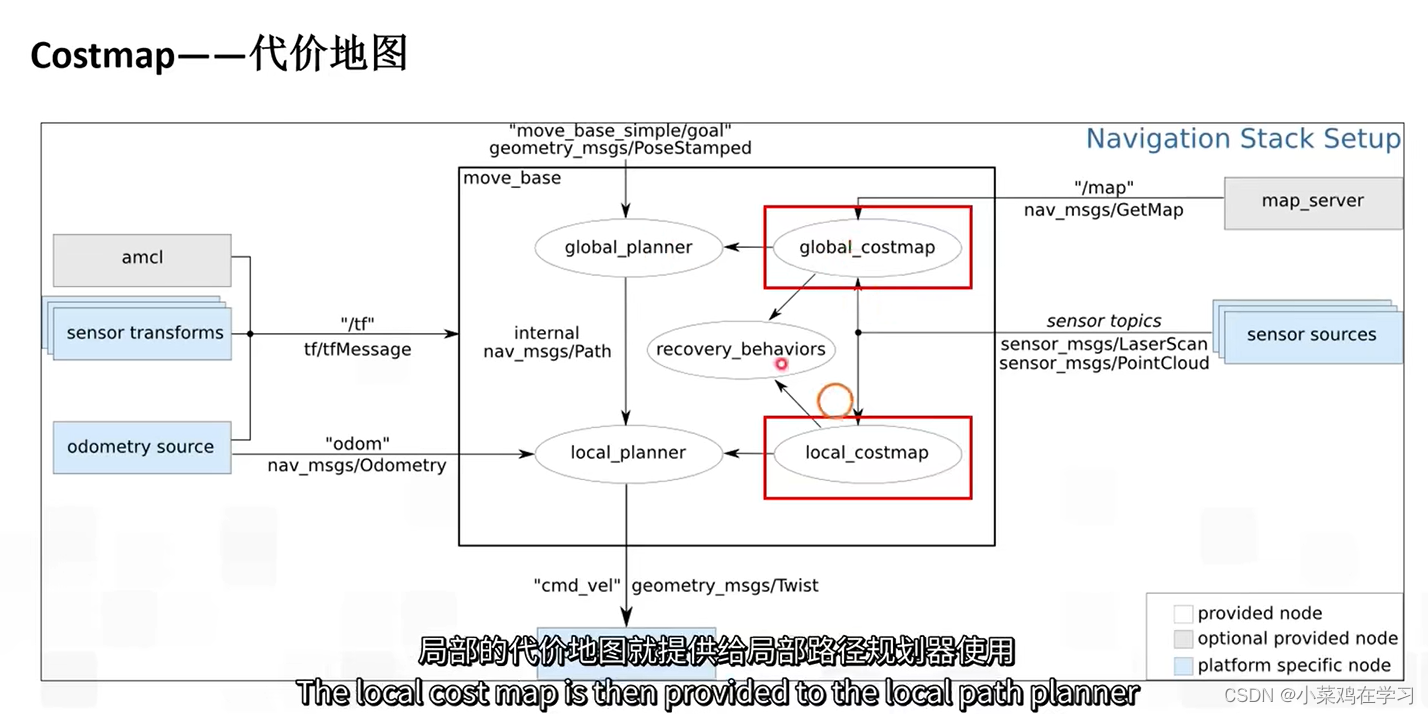
ROS 2D导航-CSDN博客
Advertisement Space (336x280)

【ROS】python rospy定义一个节点实现CostMap的订阅并用Opencv作图_ros 功能包python订阅地图话题-CSDN博客
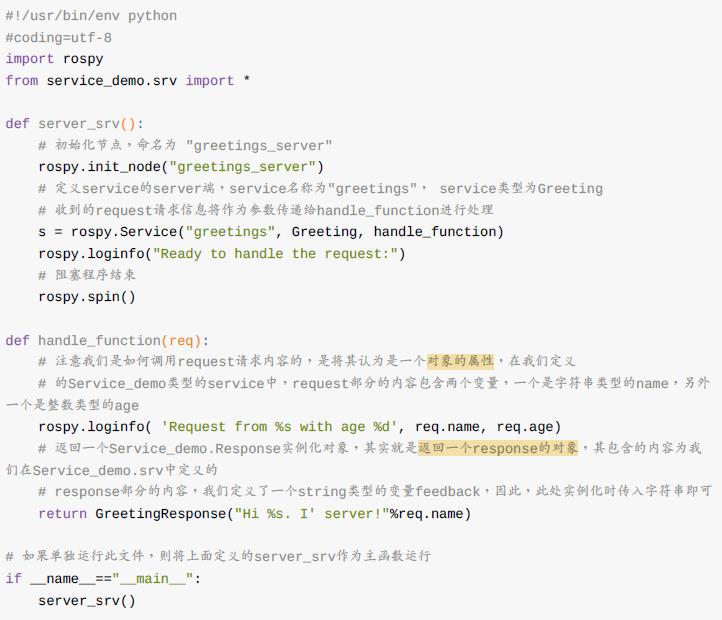
机器人操作系统入门(七)rospy客户端库 (主要讲了ROS的python和C++的区别,总结得不错)-CSDN博客

ROSPython节点:发布与订阅机制详解,-CSDN博客
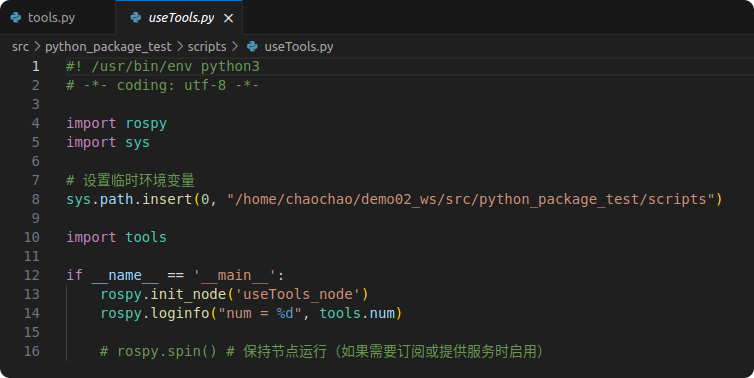
【ROS1】12-python自定义模块导入_ros python导入自定义python包-CSDN博客
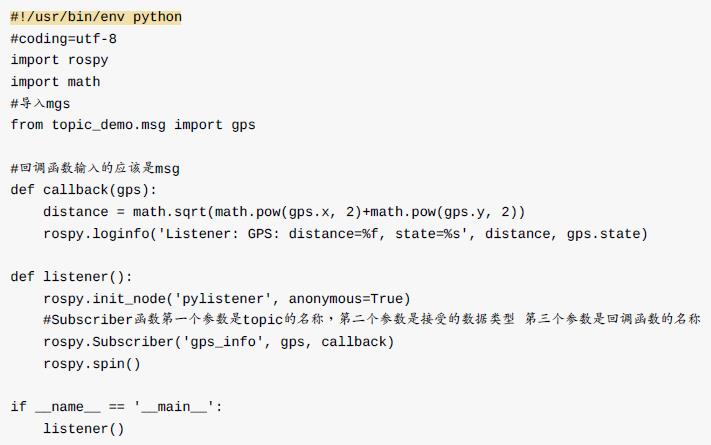
机器人操作系统入门(七)rospy客户端库 (主要讲了ROS的python和C++的区别,总结得不错)-CSDN博客
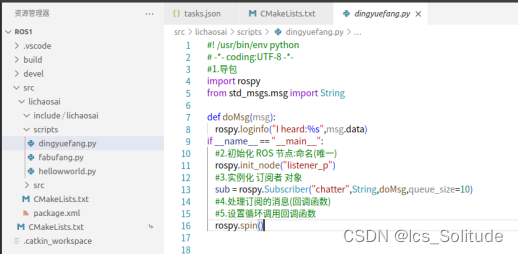
ros学习(3) 话题通信基本操作(Python)_ros服务通信 python-CSDN博客
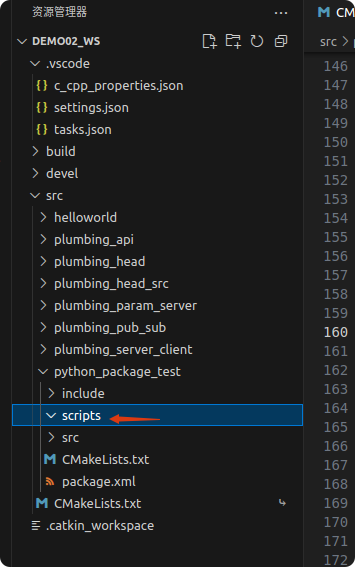
【ROS1】12-python自定义模块导入_ros python导入自定义python包-CSDN博客

ROS实践04 发布方实现Python_ros 发布 python-CSDN博客

ROS学习第七节——话题通信Python实现_基于python的ros学习-CSDN博客

ROSPython节点:发布与订阅机制详解,-CSDN博客
Advertisement Space (336x280)

ROS理论与实践学习笔记——4 ROS的常用组件之rosbag_rosbag的本质-CSDN博客
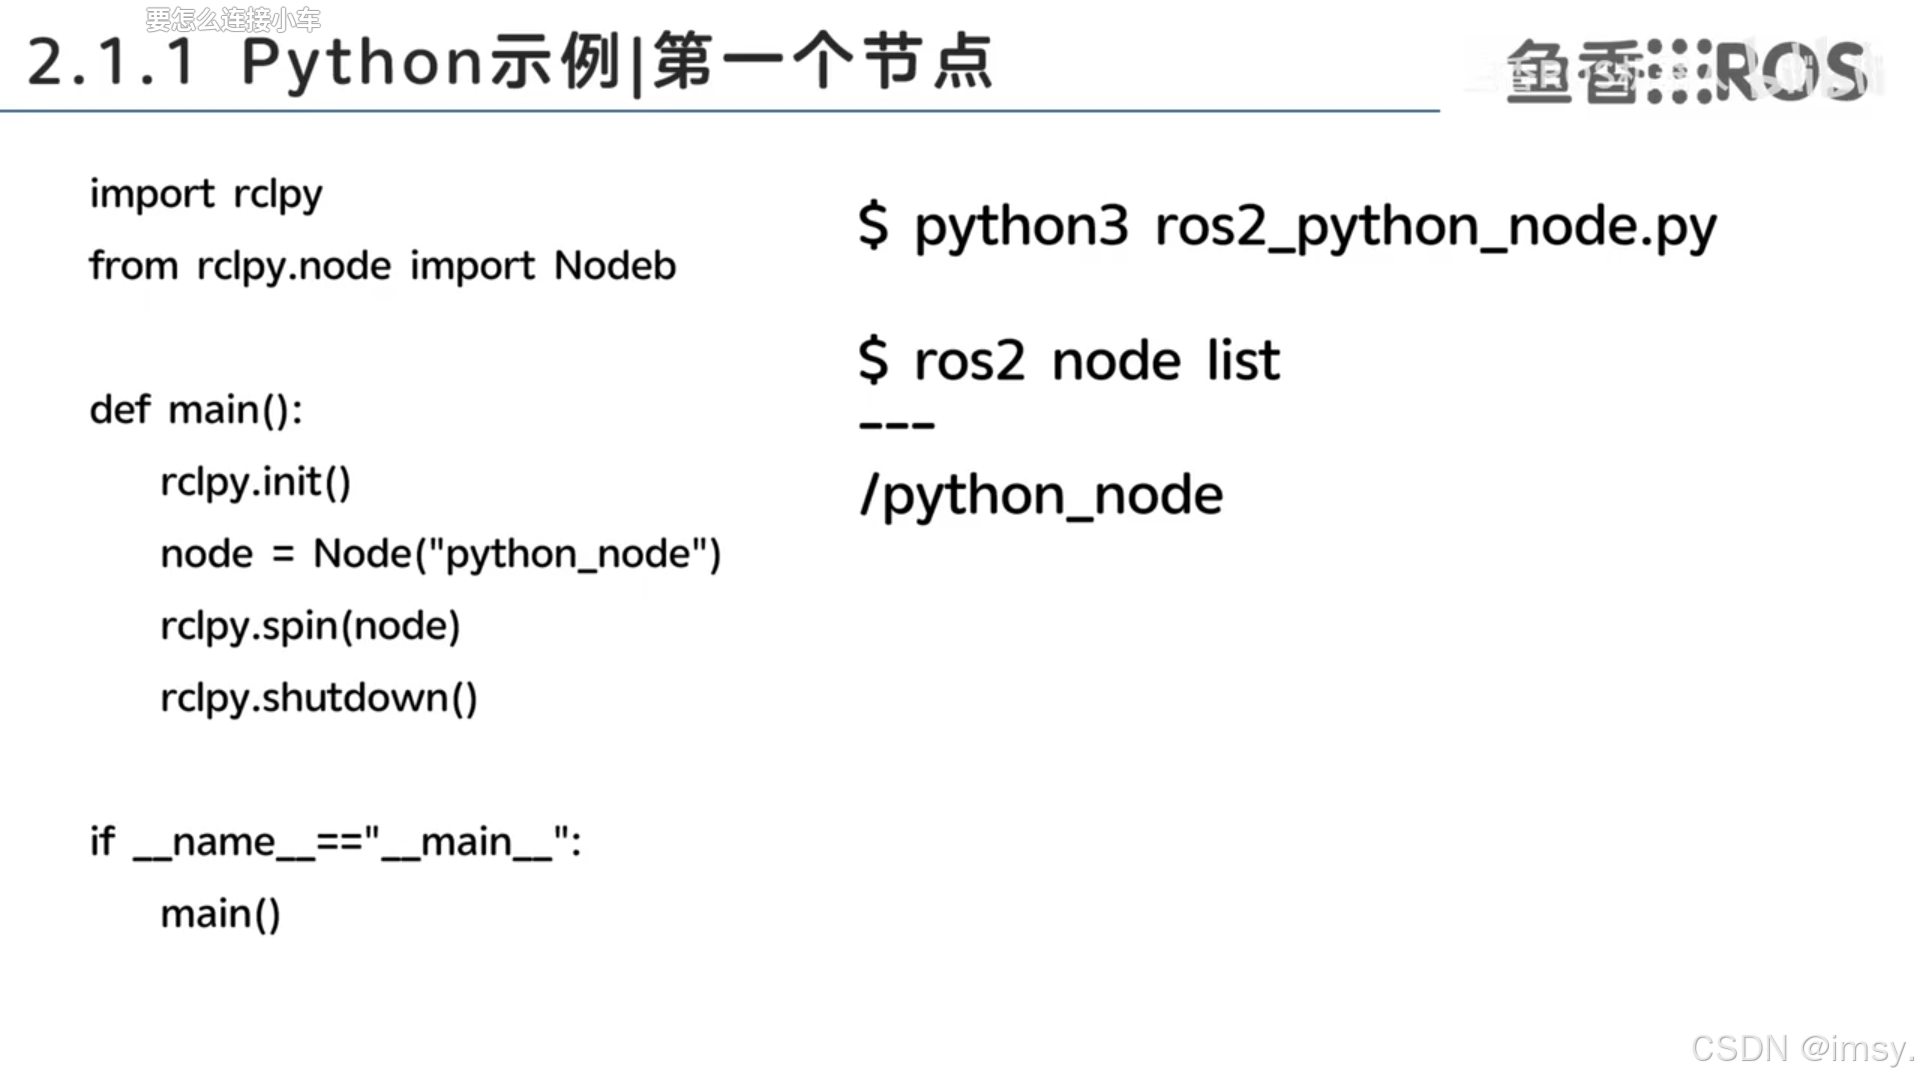
ros入门实践(基于鱼香ros的教程)(一)-CSDN博客
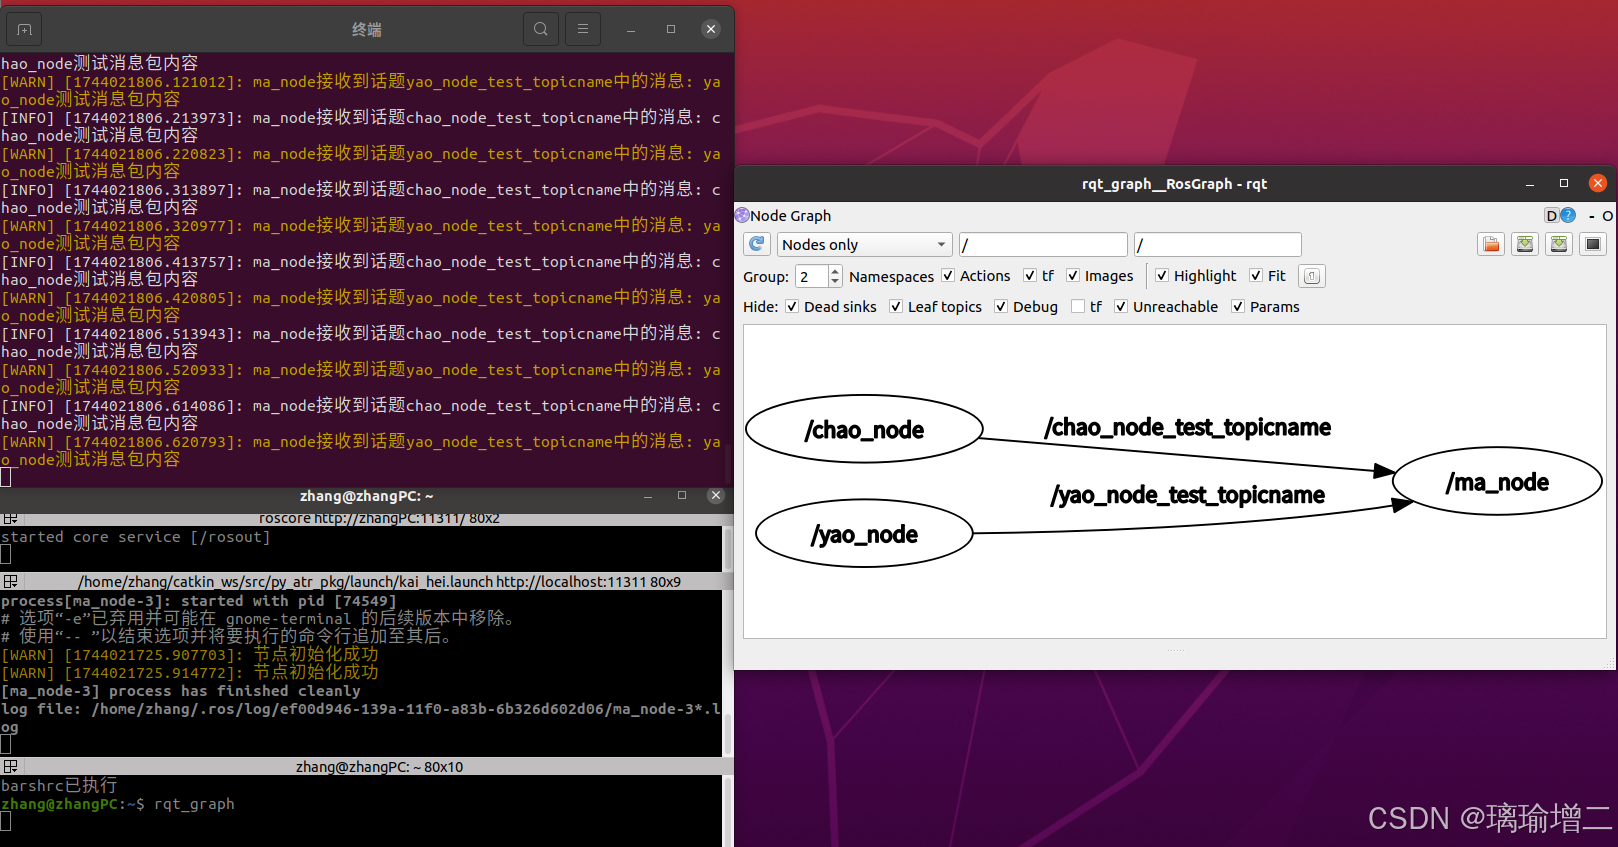
ros——发布者和订阅者的python实现(学习笔记)_ros python-CSDN博客

ROS学习笔记(8)——话题通信(Python篇)_ros发布话题 python-CSDN博客

ROS学习第七节——话题通信Python实现_基于python的ros学习-CSDN博客
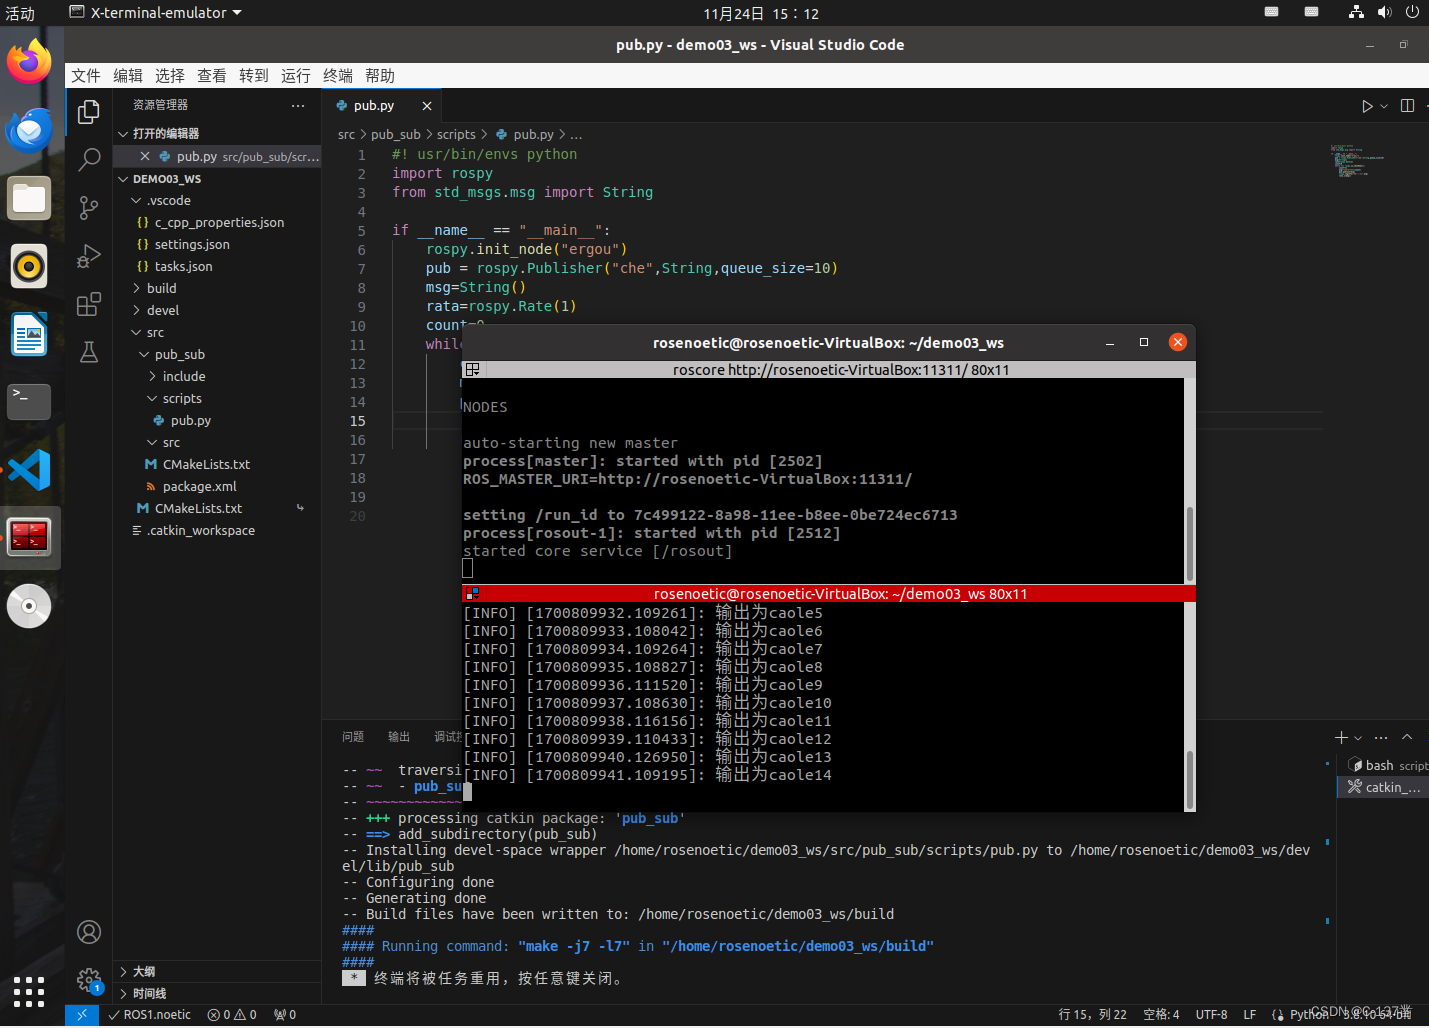
ROS学习第二章_rospy.logerr-CSDN博客