
231209173 Safe Motion Planning For Quadruped Robots Using Density

Figure 4 from Safe Motion Planning for Quadruped Robots Using Density ...

Safe Motion Planning for Quadruped Robots Using Density Functions

Safe Motion Planning for Quadruped Robots Using Density Functions

[2312.09173] Safe Motion Planning for Quadruped Robots Using Density ...
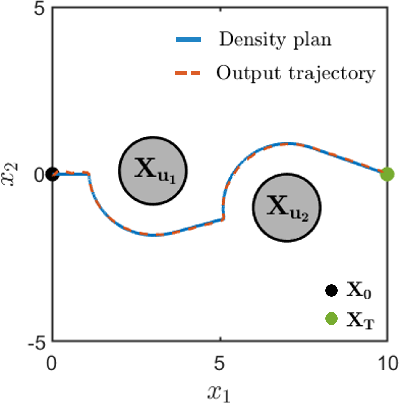
Figure 5 from Safe Motion Planning for Quadruped Robots Using Density ...

[2312.09173] Safe Motion Planning for Quadruped Robots Using Density ...

Figure 1 from Complex Motion Planning for Quadruped Robots Using Large ...

Agile and Safe Trajectory Planning for Quadruped Navigation with Motion ...

Optimization-based dynamic motion planning and control for quadruped robots

Efficient CoM Motion Planning for Quadruped Robots’ Quasi-Static Walking
Advertisement Space (300x250)

[论文评述] Agile and Safe Trajectory Planning for Quadruped Navigation with ...
An overview frameworks for motion planning for quadruped locomotion ...

Efficient CoM Motion Planning for Quadruped Robots’ Quasi-Static Walking
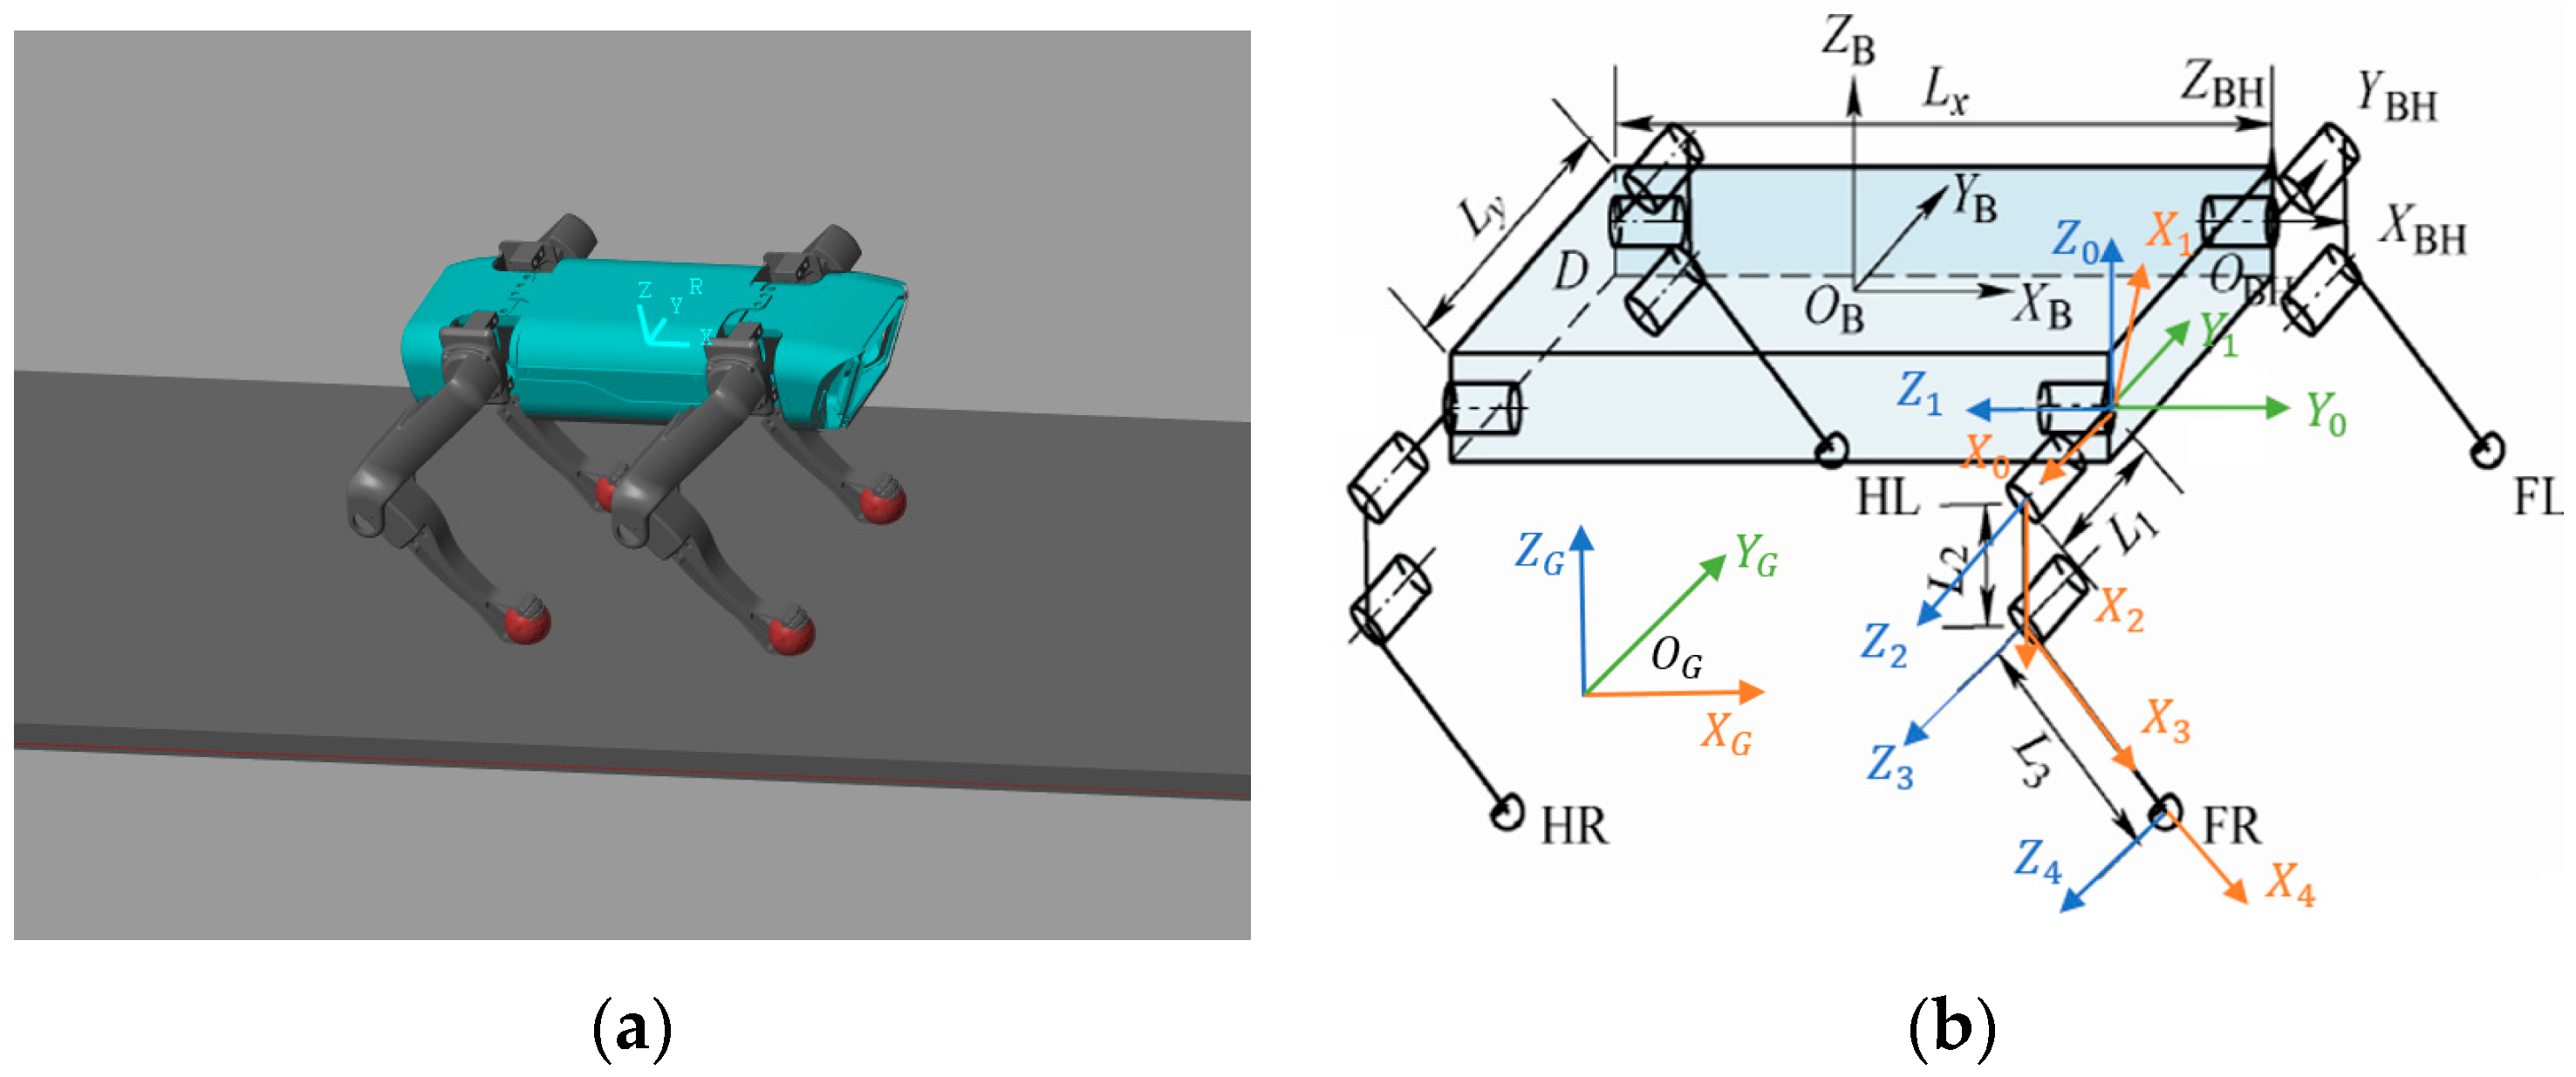
A Hierarchical Framework for Quadruped Robots Gait Planning Based on DDPG

Efficient CoM Motion Planning for Quadruped Robots’ Quasi-Static Walking

Figure 9 from Safe and Robust Motion Planning for Autonomous Navigation ...
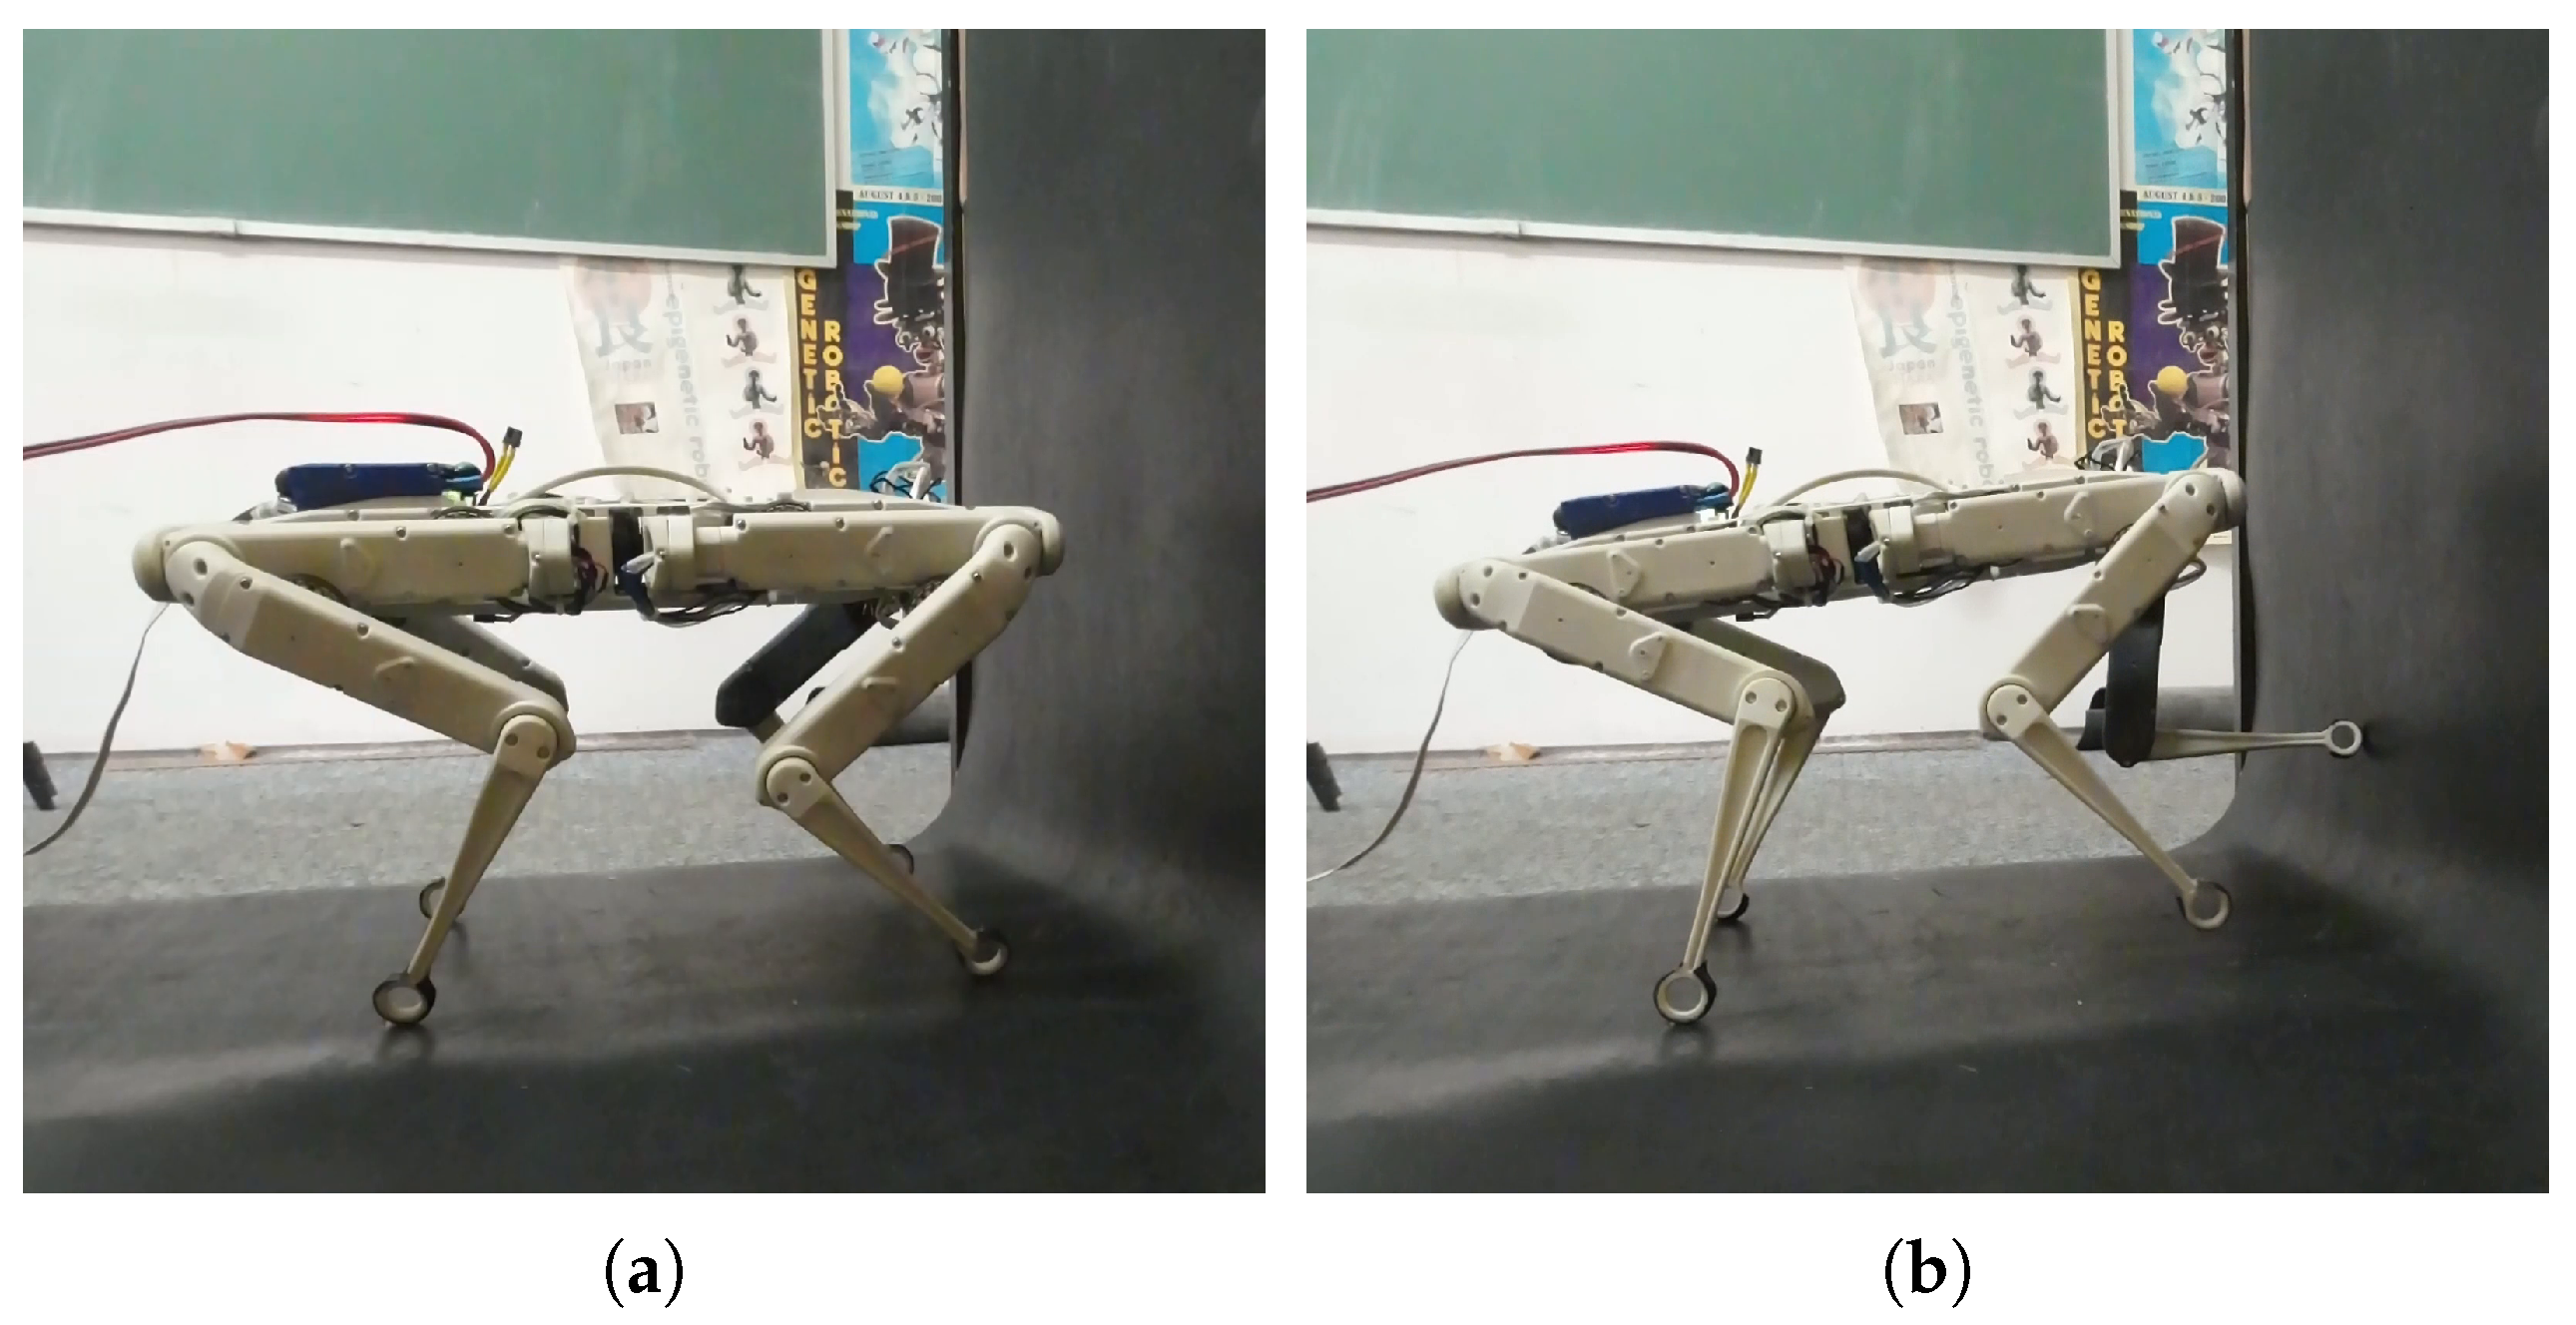
Efficient CoM Motion Planning for Quadruped Robots’ Quasi-Static Walking
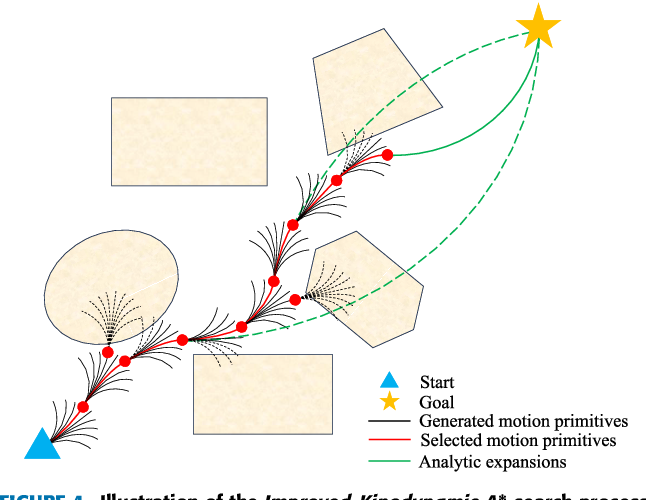
Figure 1 from Safe and Robust Motion Planning for Autonomous Navigation ...
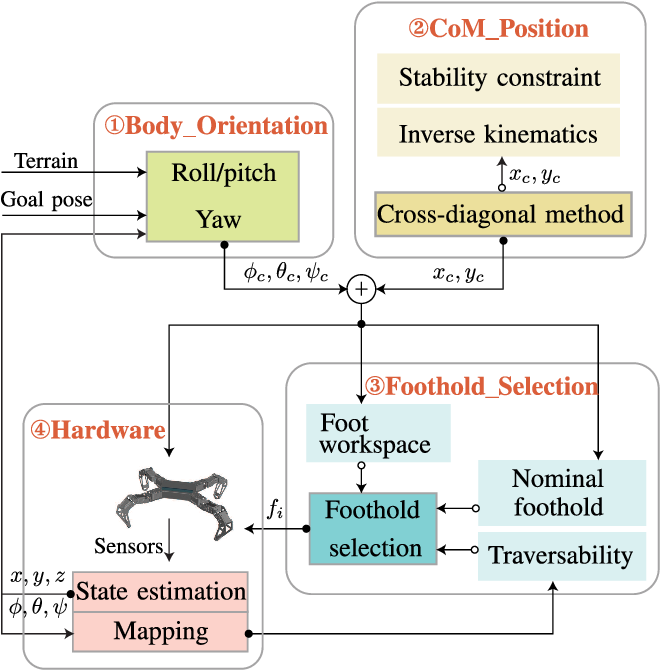
Figure 1 from Workspace-Based Motion Planning for Quadrupedal Robots on ...
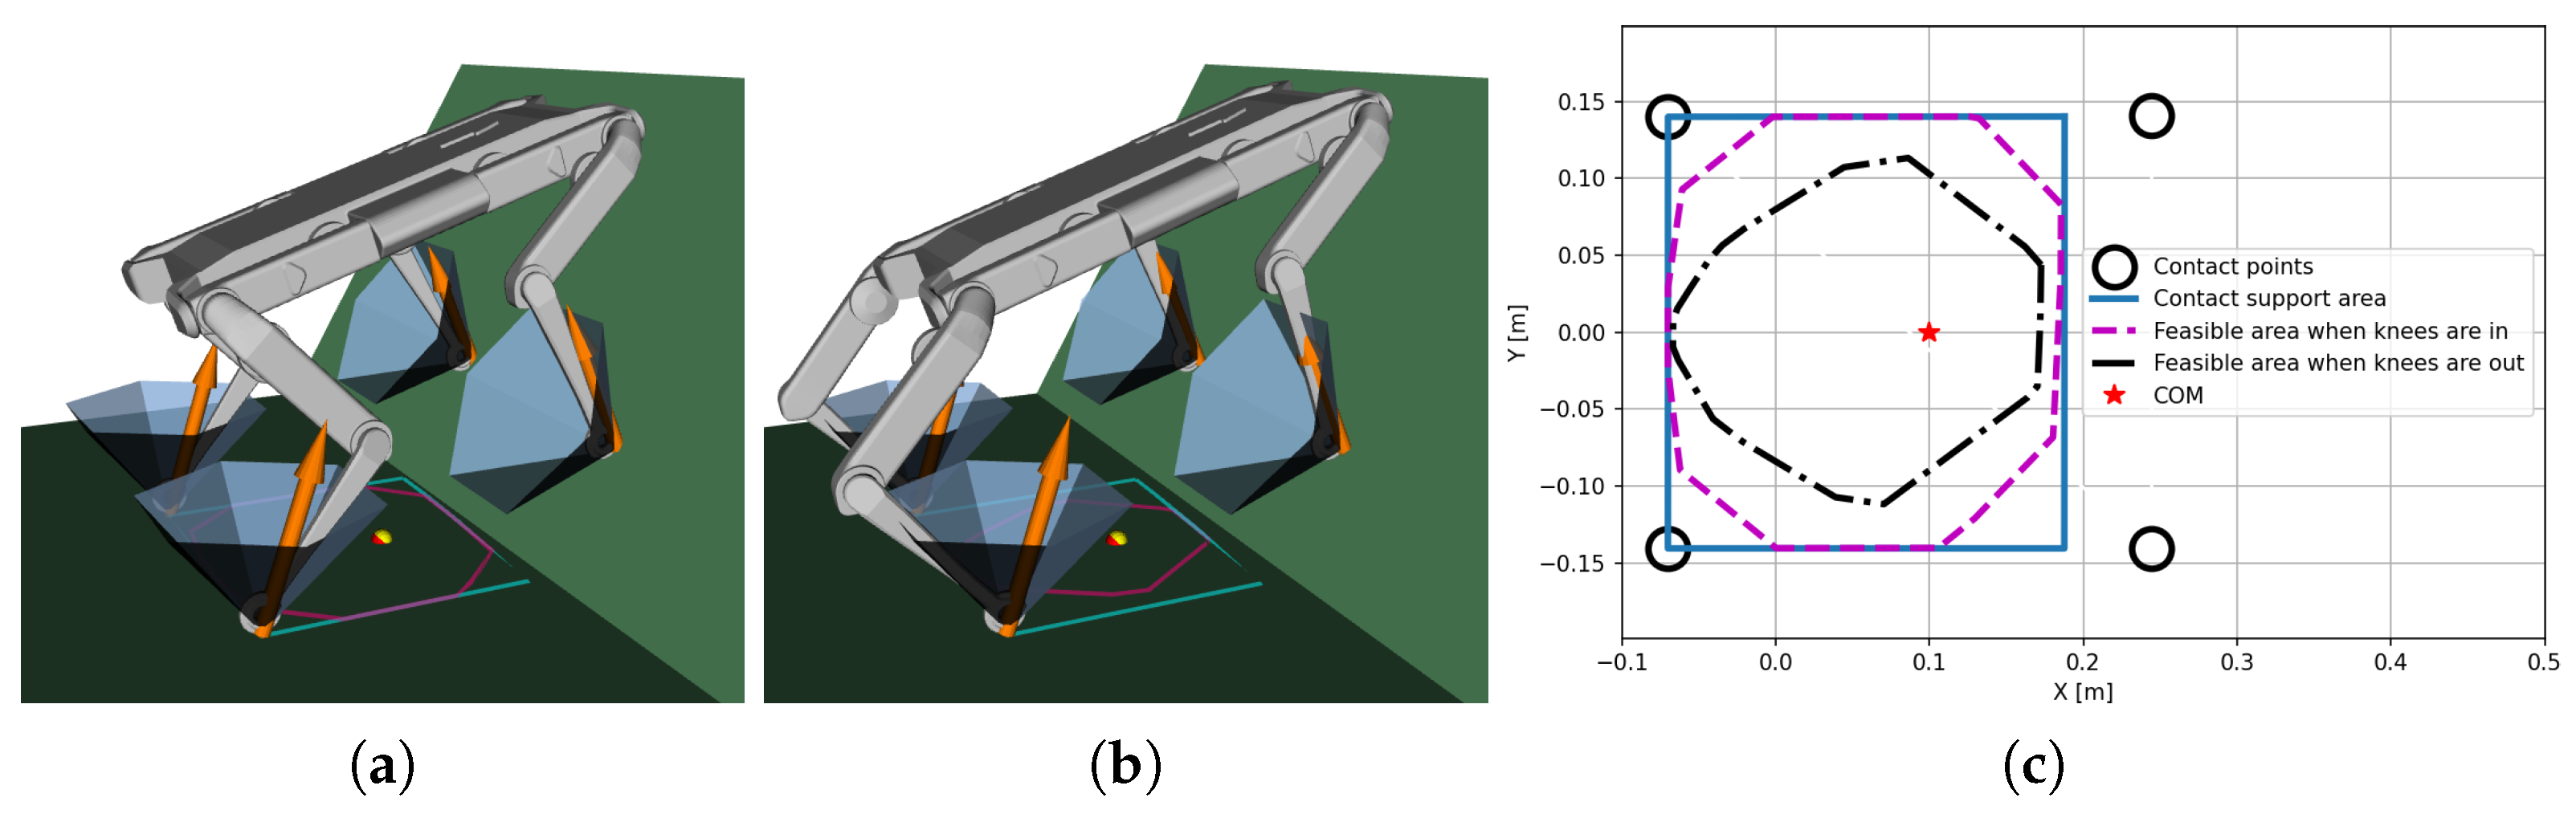
Efficient CoM Motion Planning for Quadruped Robots’ Quasi-Static Walking
Advertisement Space (336x280)
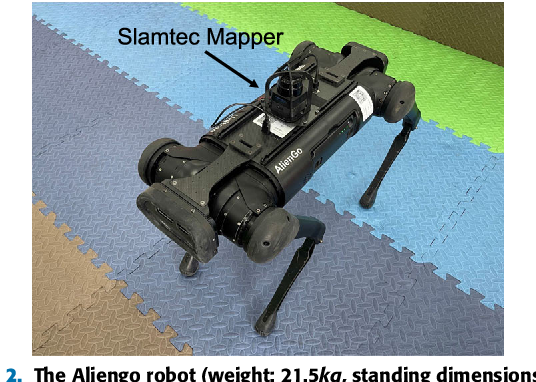
Figure 2 from Safe and Robust Motion Planning for Autonomous Navigation ...

(PDF) Safe and Robust Motion Planning for Autonomous Navigation of ...

(PDF) Motion Planning of Quadruped Robot Using Potential Field

(PDF) Fault-tolerant motion planning and generation of quadruped robots ...

Figure 1 from Safe and Robust Motion Planning for Autonomous Navigation ...
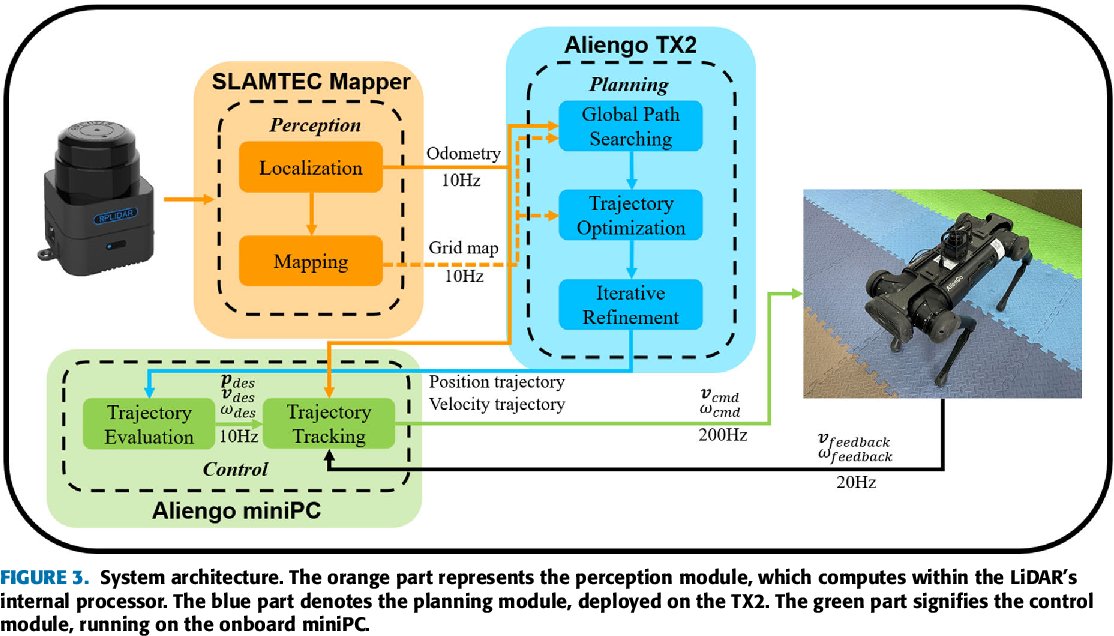
Figure 3 from Safe and Robust Motion Planning for Autonomous Navigation ...
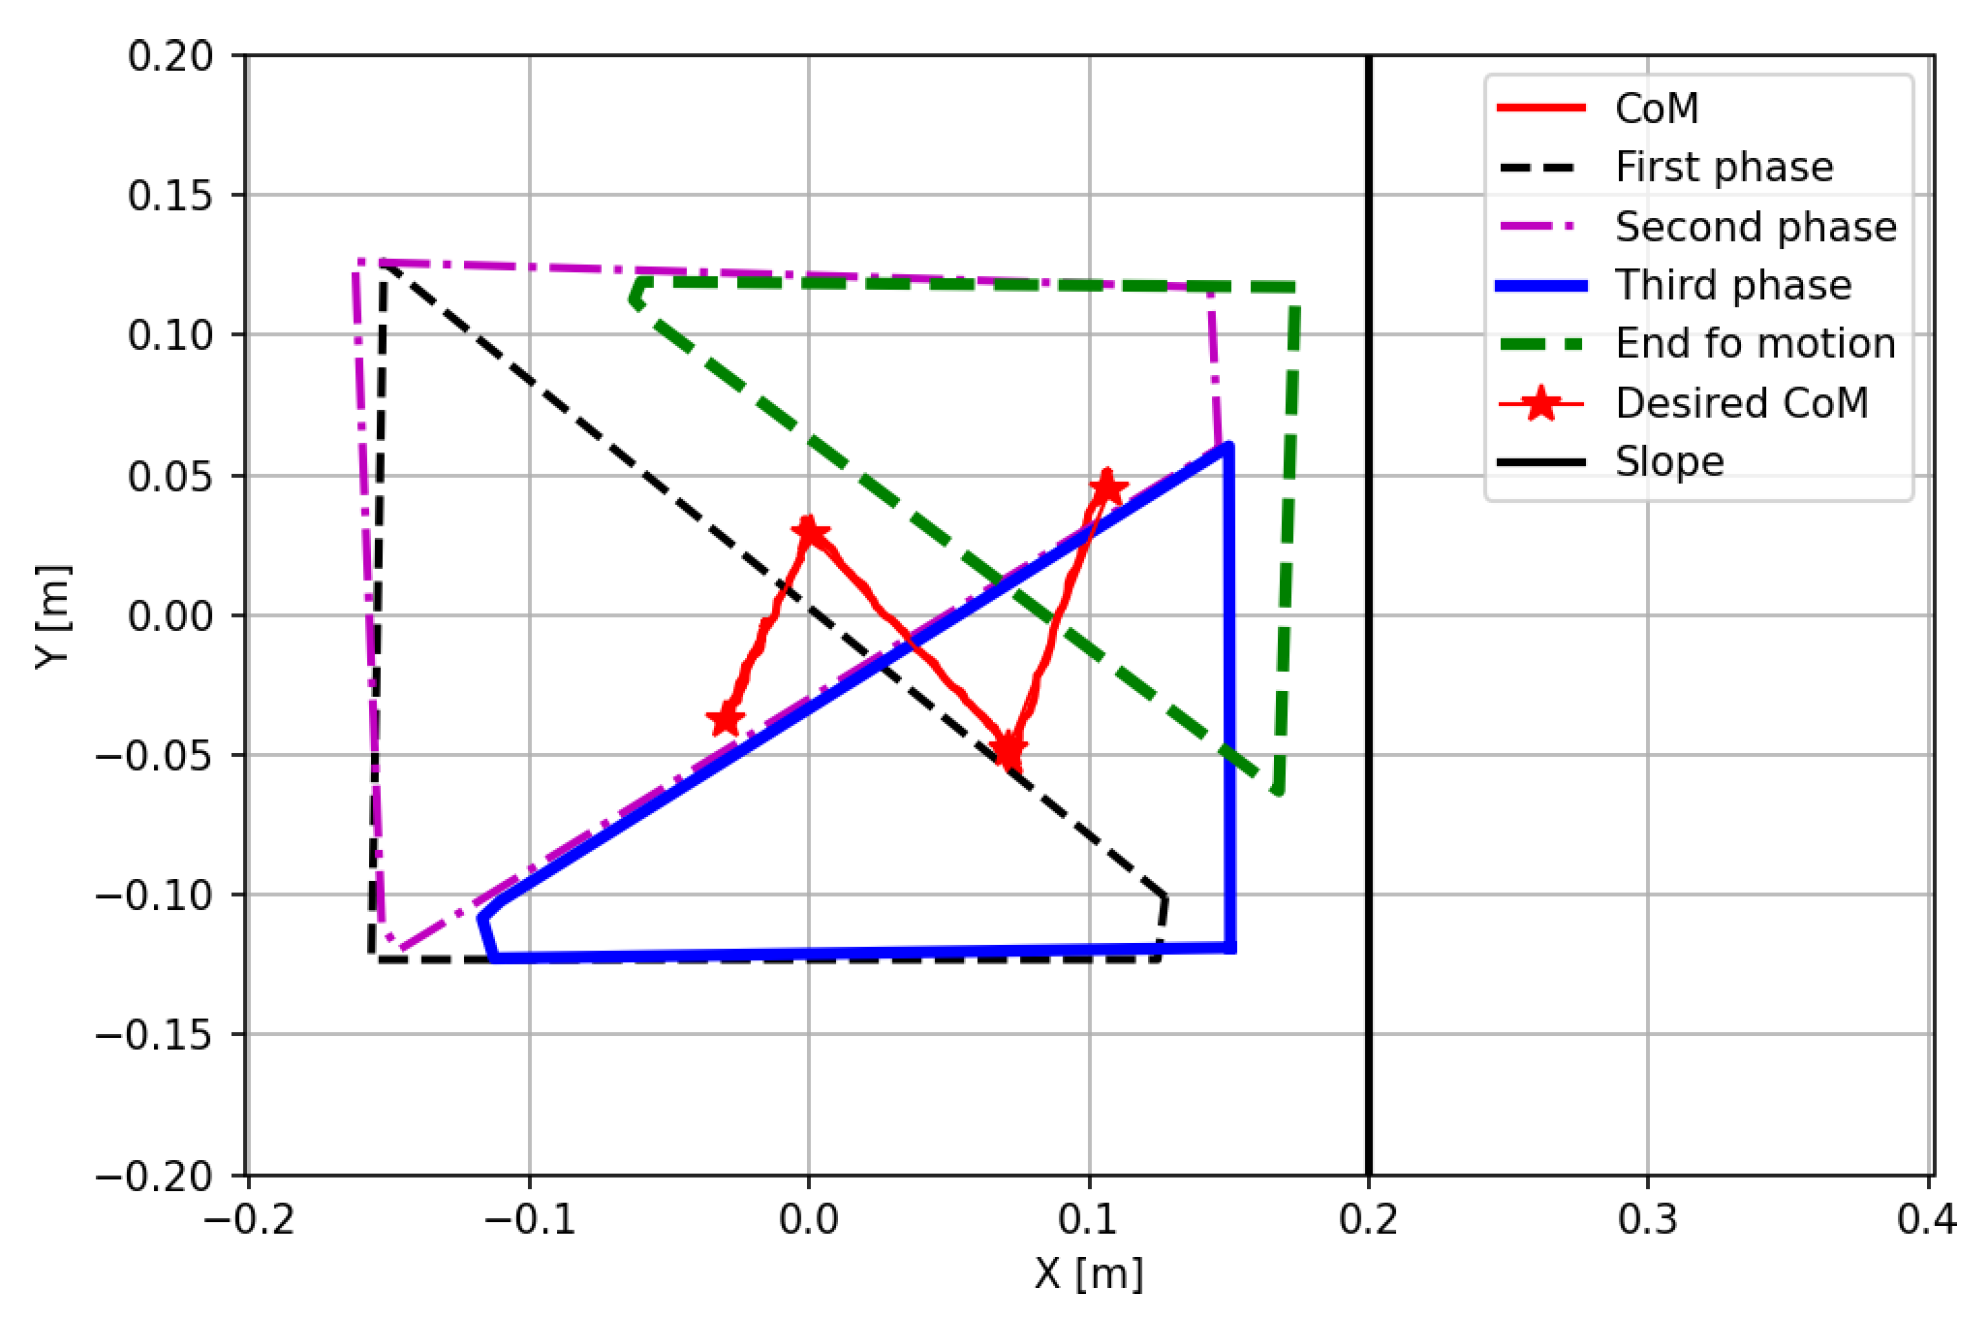
Efficient CoM Motion Planning for Quadruped Robots’ Quasi-Static Walking
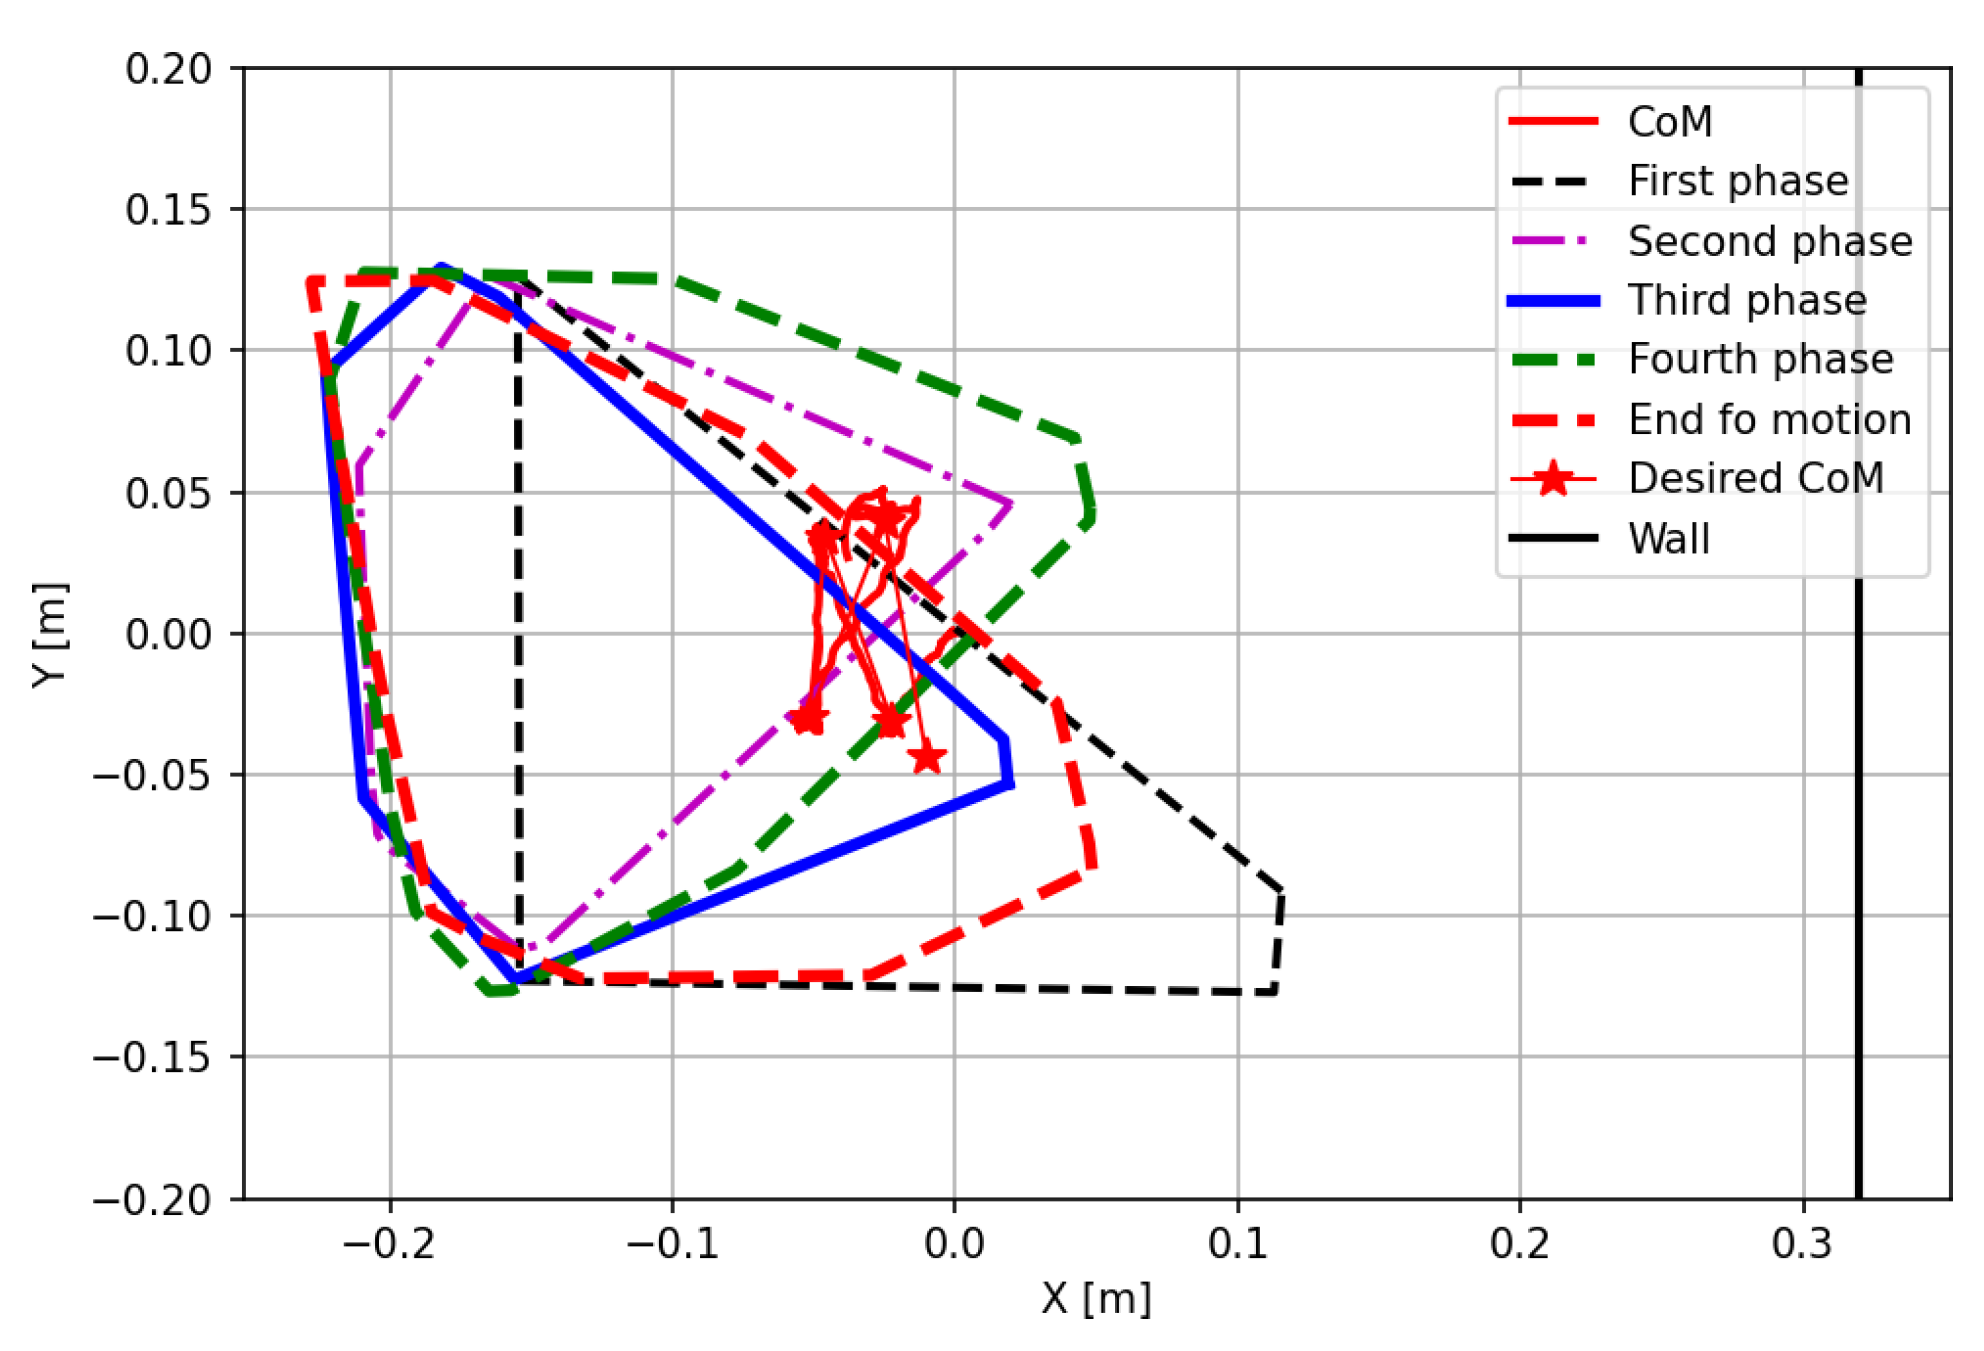
Efficient CoM Motion Planning for Quadruped Robots’ Quasi-Static Walking

Towards Terrain-Aware Safe Locomotion for Quadrupedal Robots Using ...
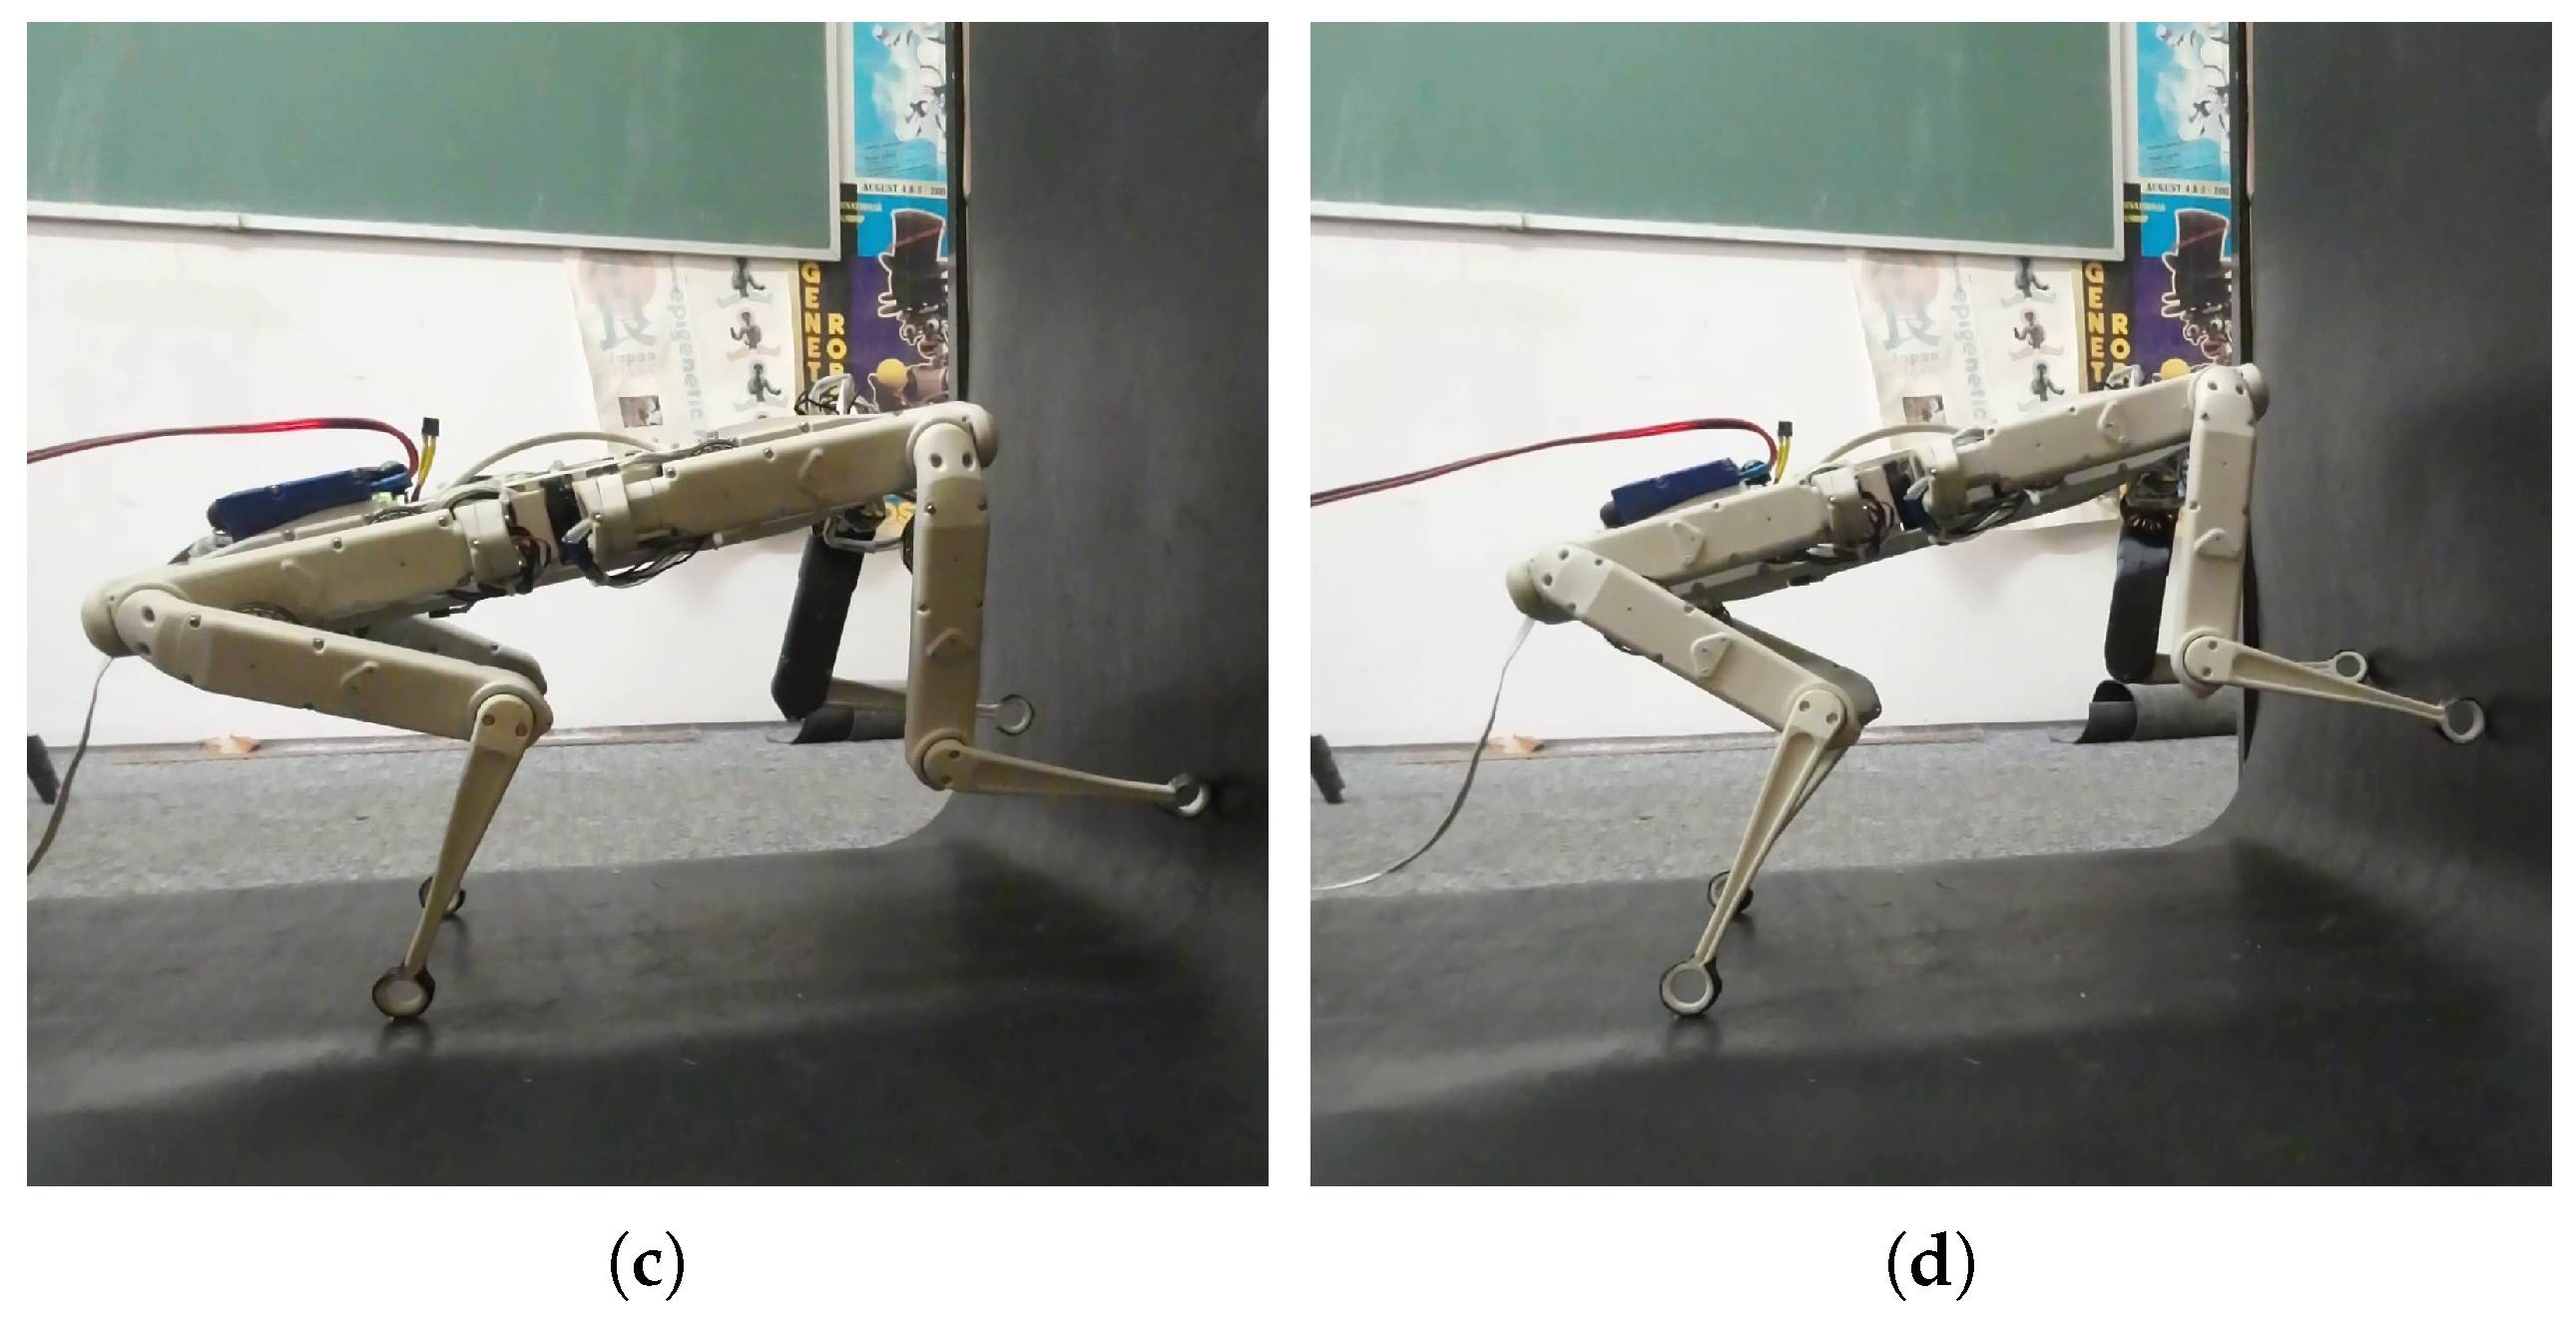
Efficient CoM Motion Planning for Quadruped Robots’ Quasi-Static Walking
Advertisement Space (336x280)
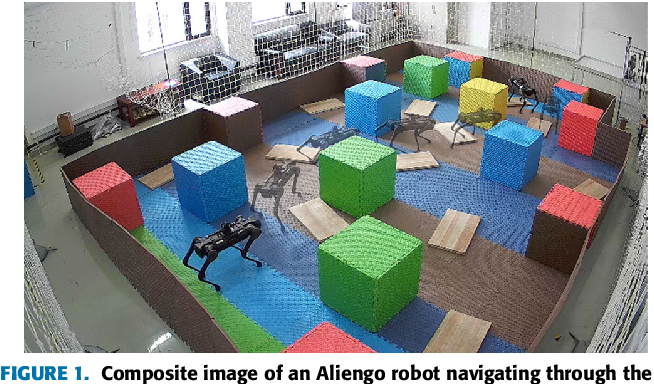
Figure 1 from Safe and Robust Motion Planning for Autonomous Navigation ...

A Hierarchical Framework for Quadruped Robots Gait Planning Based on DDPG
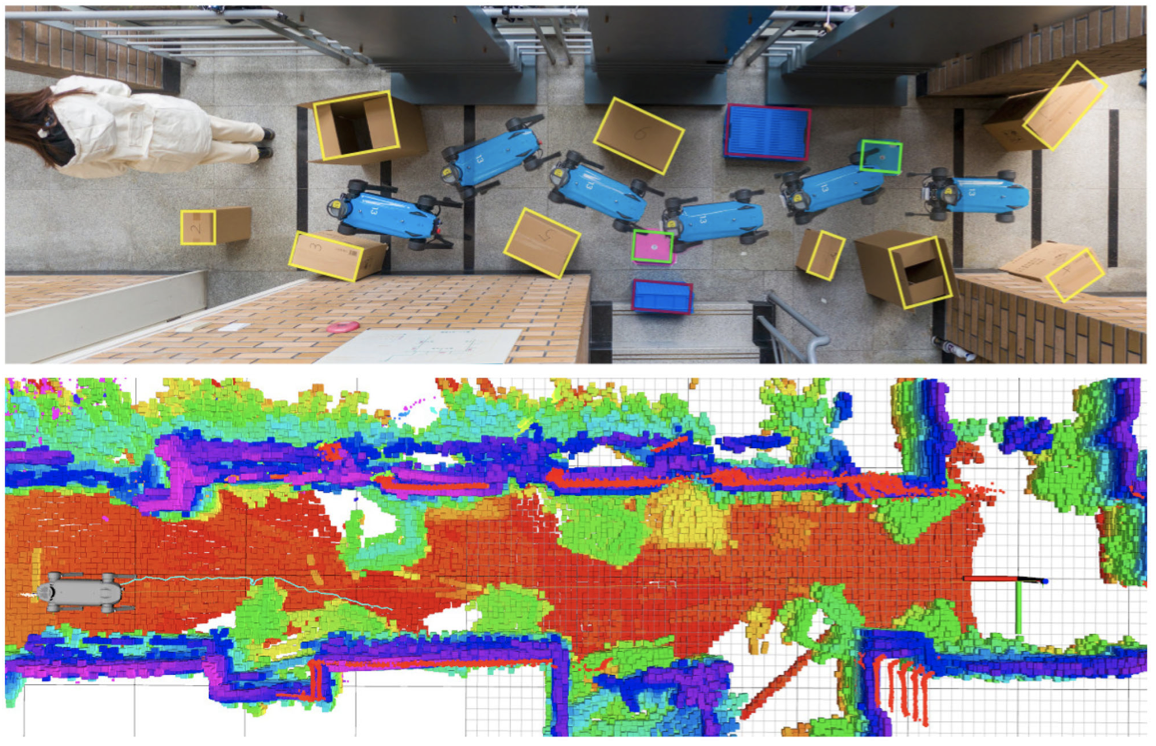
Efficient Motion Planning Based on Kinodynamic Model for Quadruped ...

Efficient CoM Motion Planning for Quadruped Robots’ Quasi-Static Walking

Optimization-based Dynamic Motion Planning and Control for Quadruped ...

Load-bearing Assessment for Safe Locomotion of Quadruped Robots on ...