
A Stability Training Method Of Legged Robots Based On Training
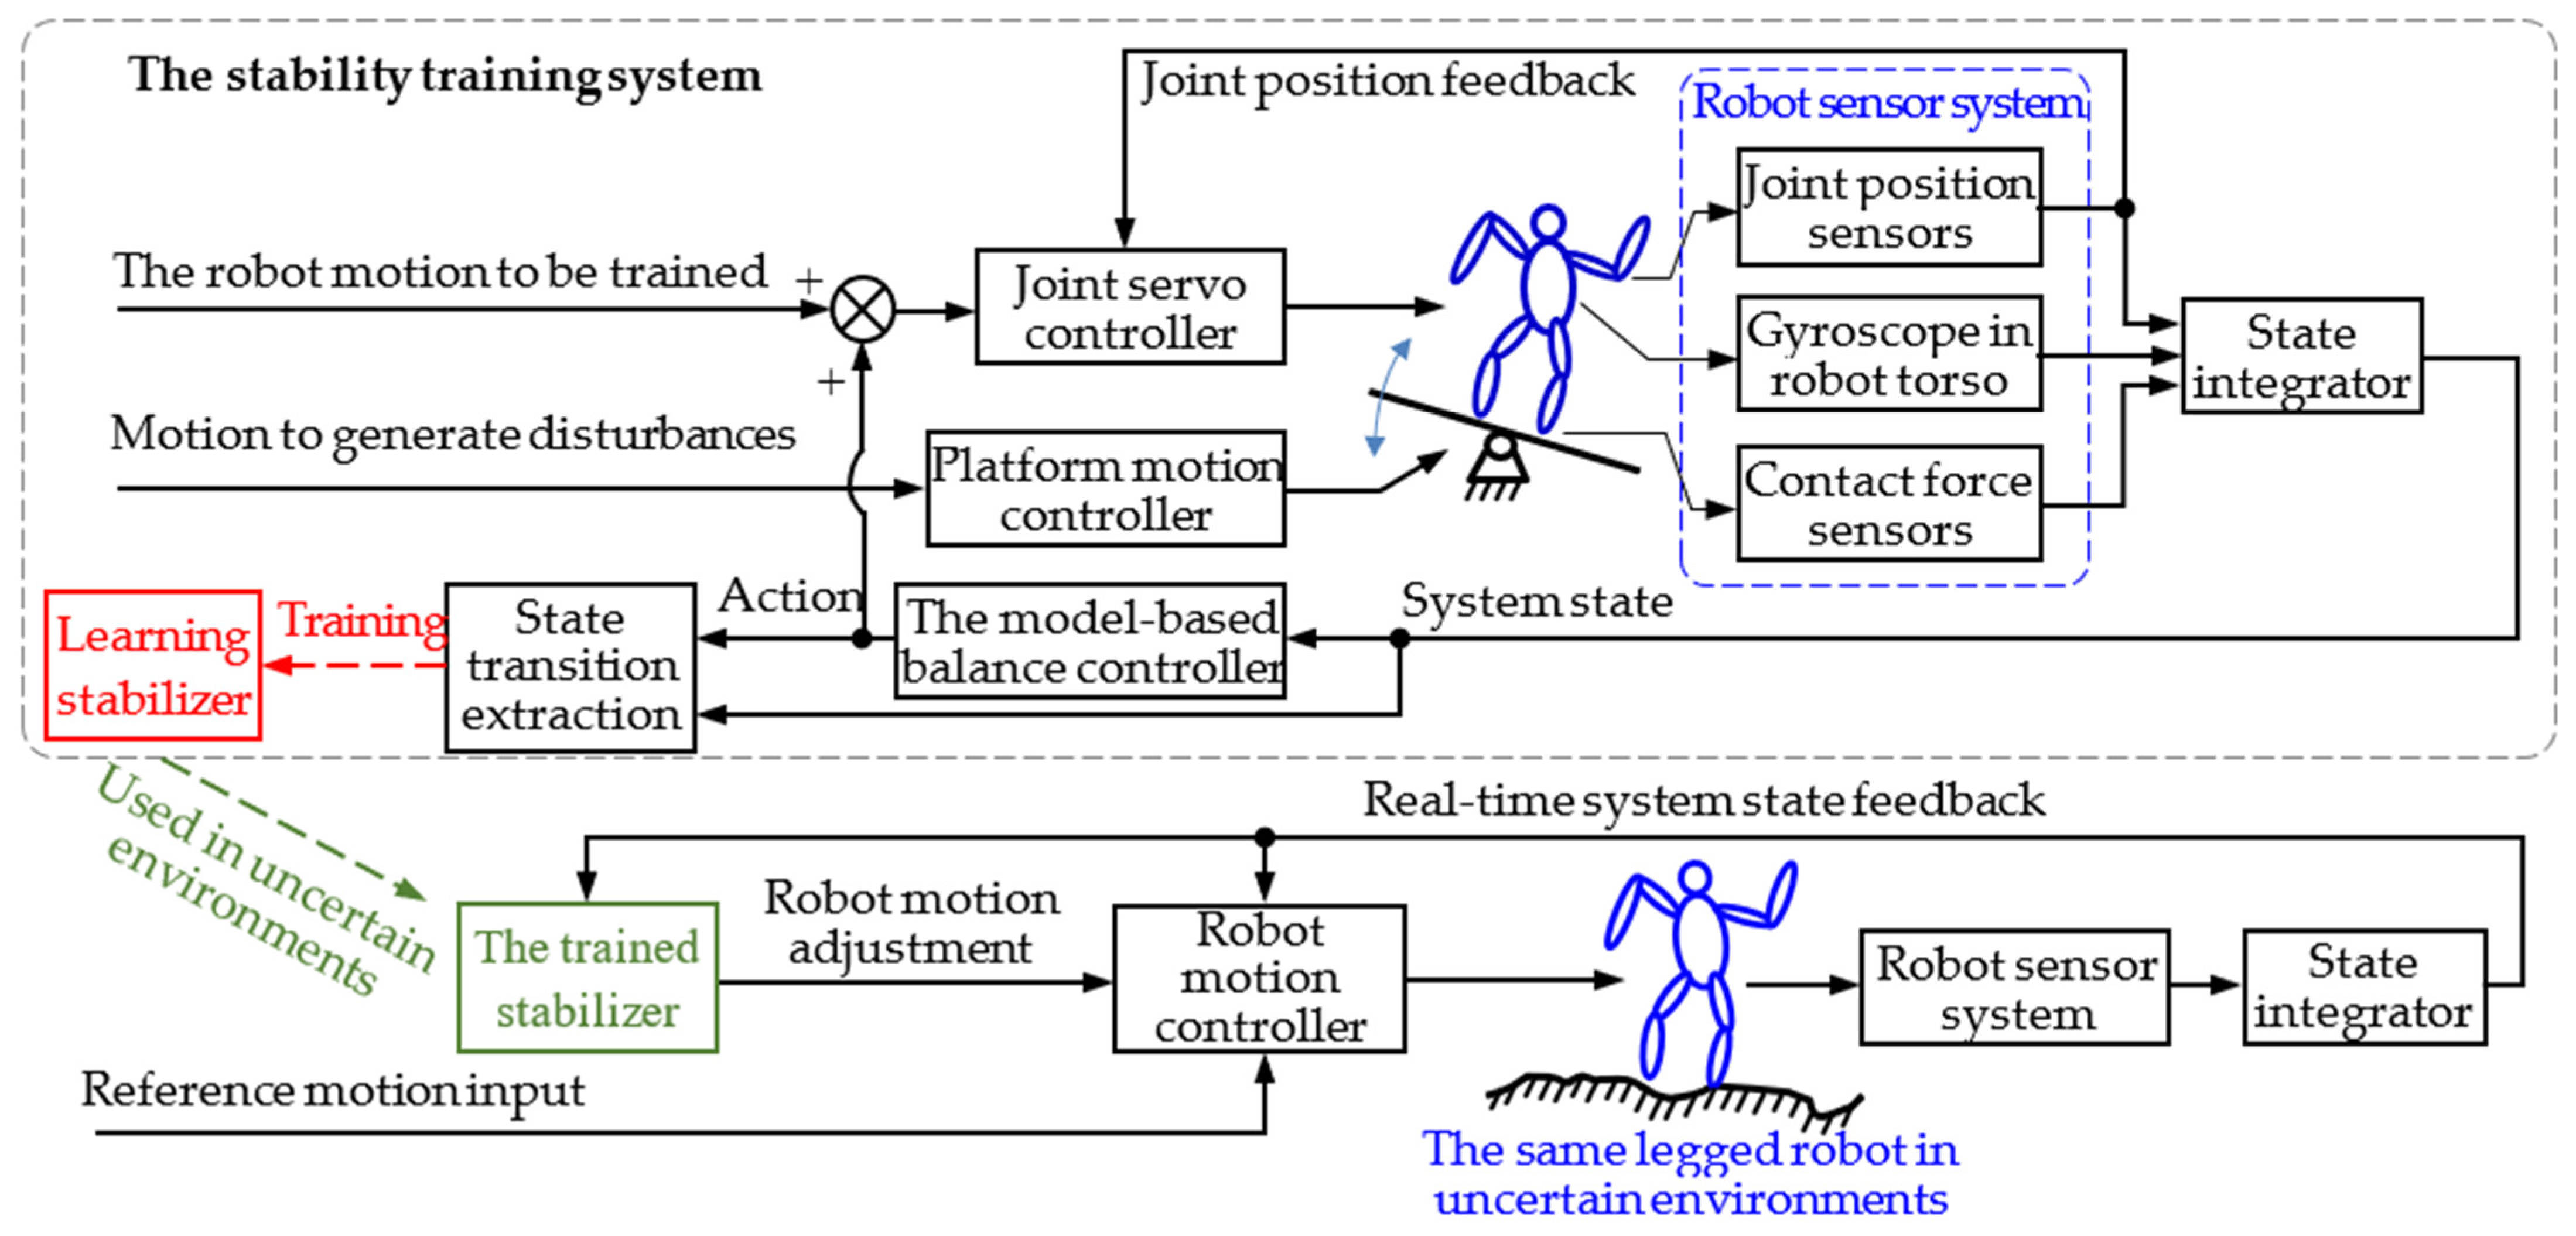
A Stability Training Method of Legged Robots Based on Training ...
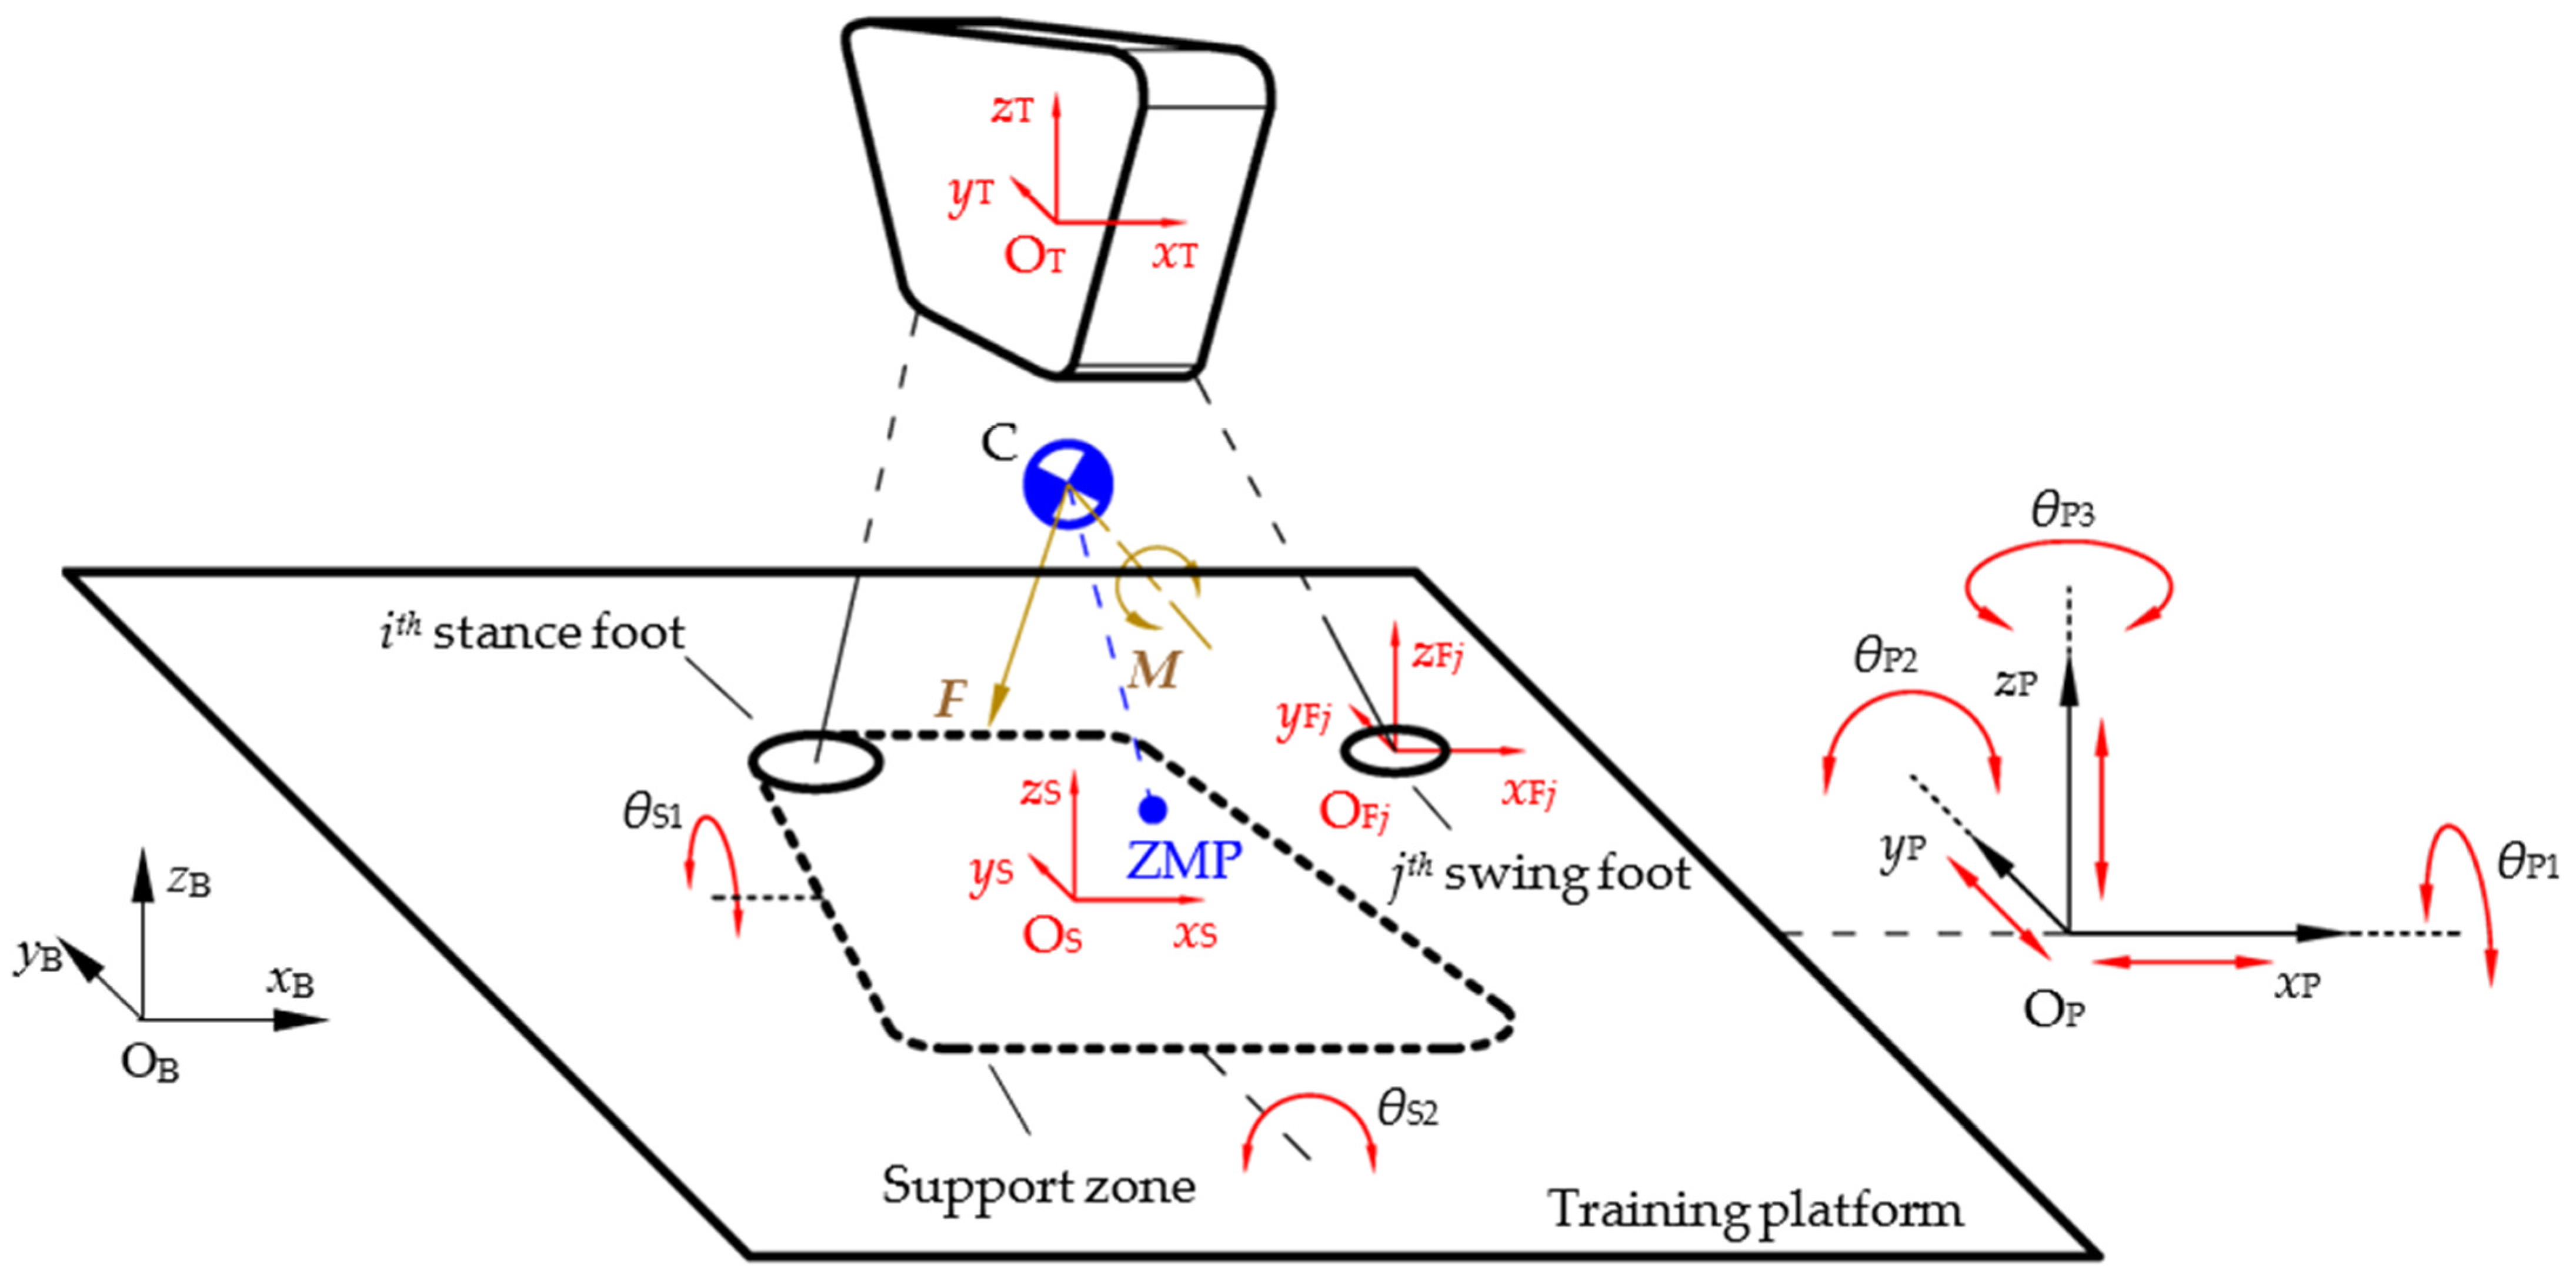
A Stability Training Method of Legged Robots Based on Training ...
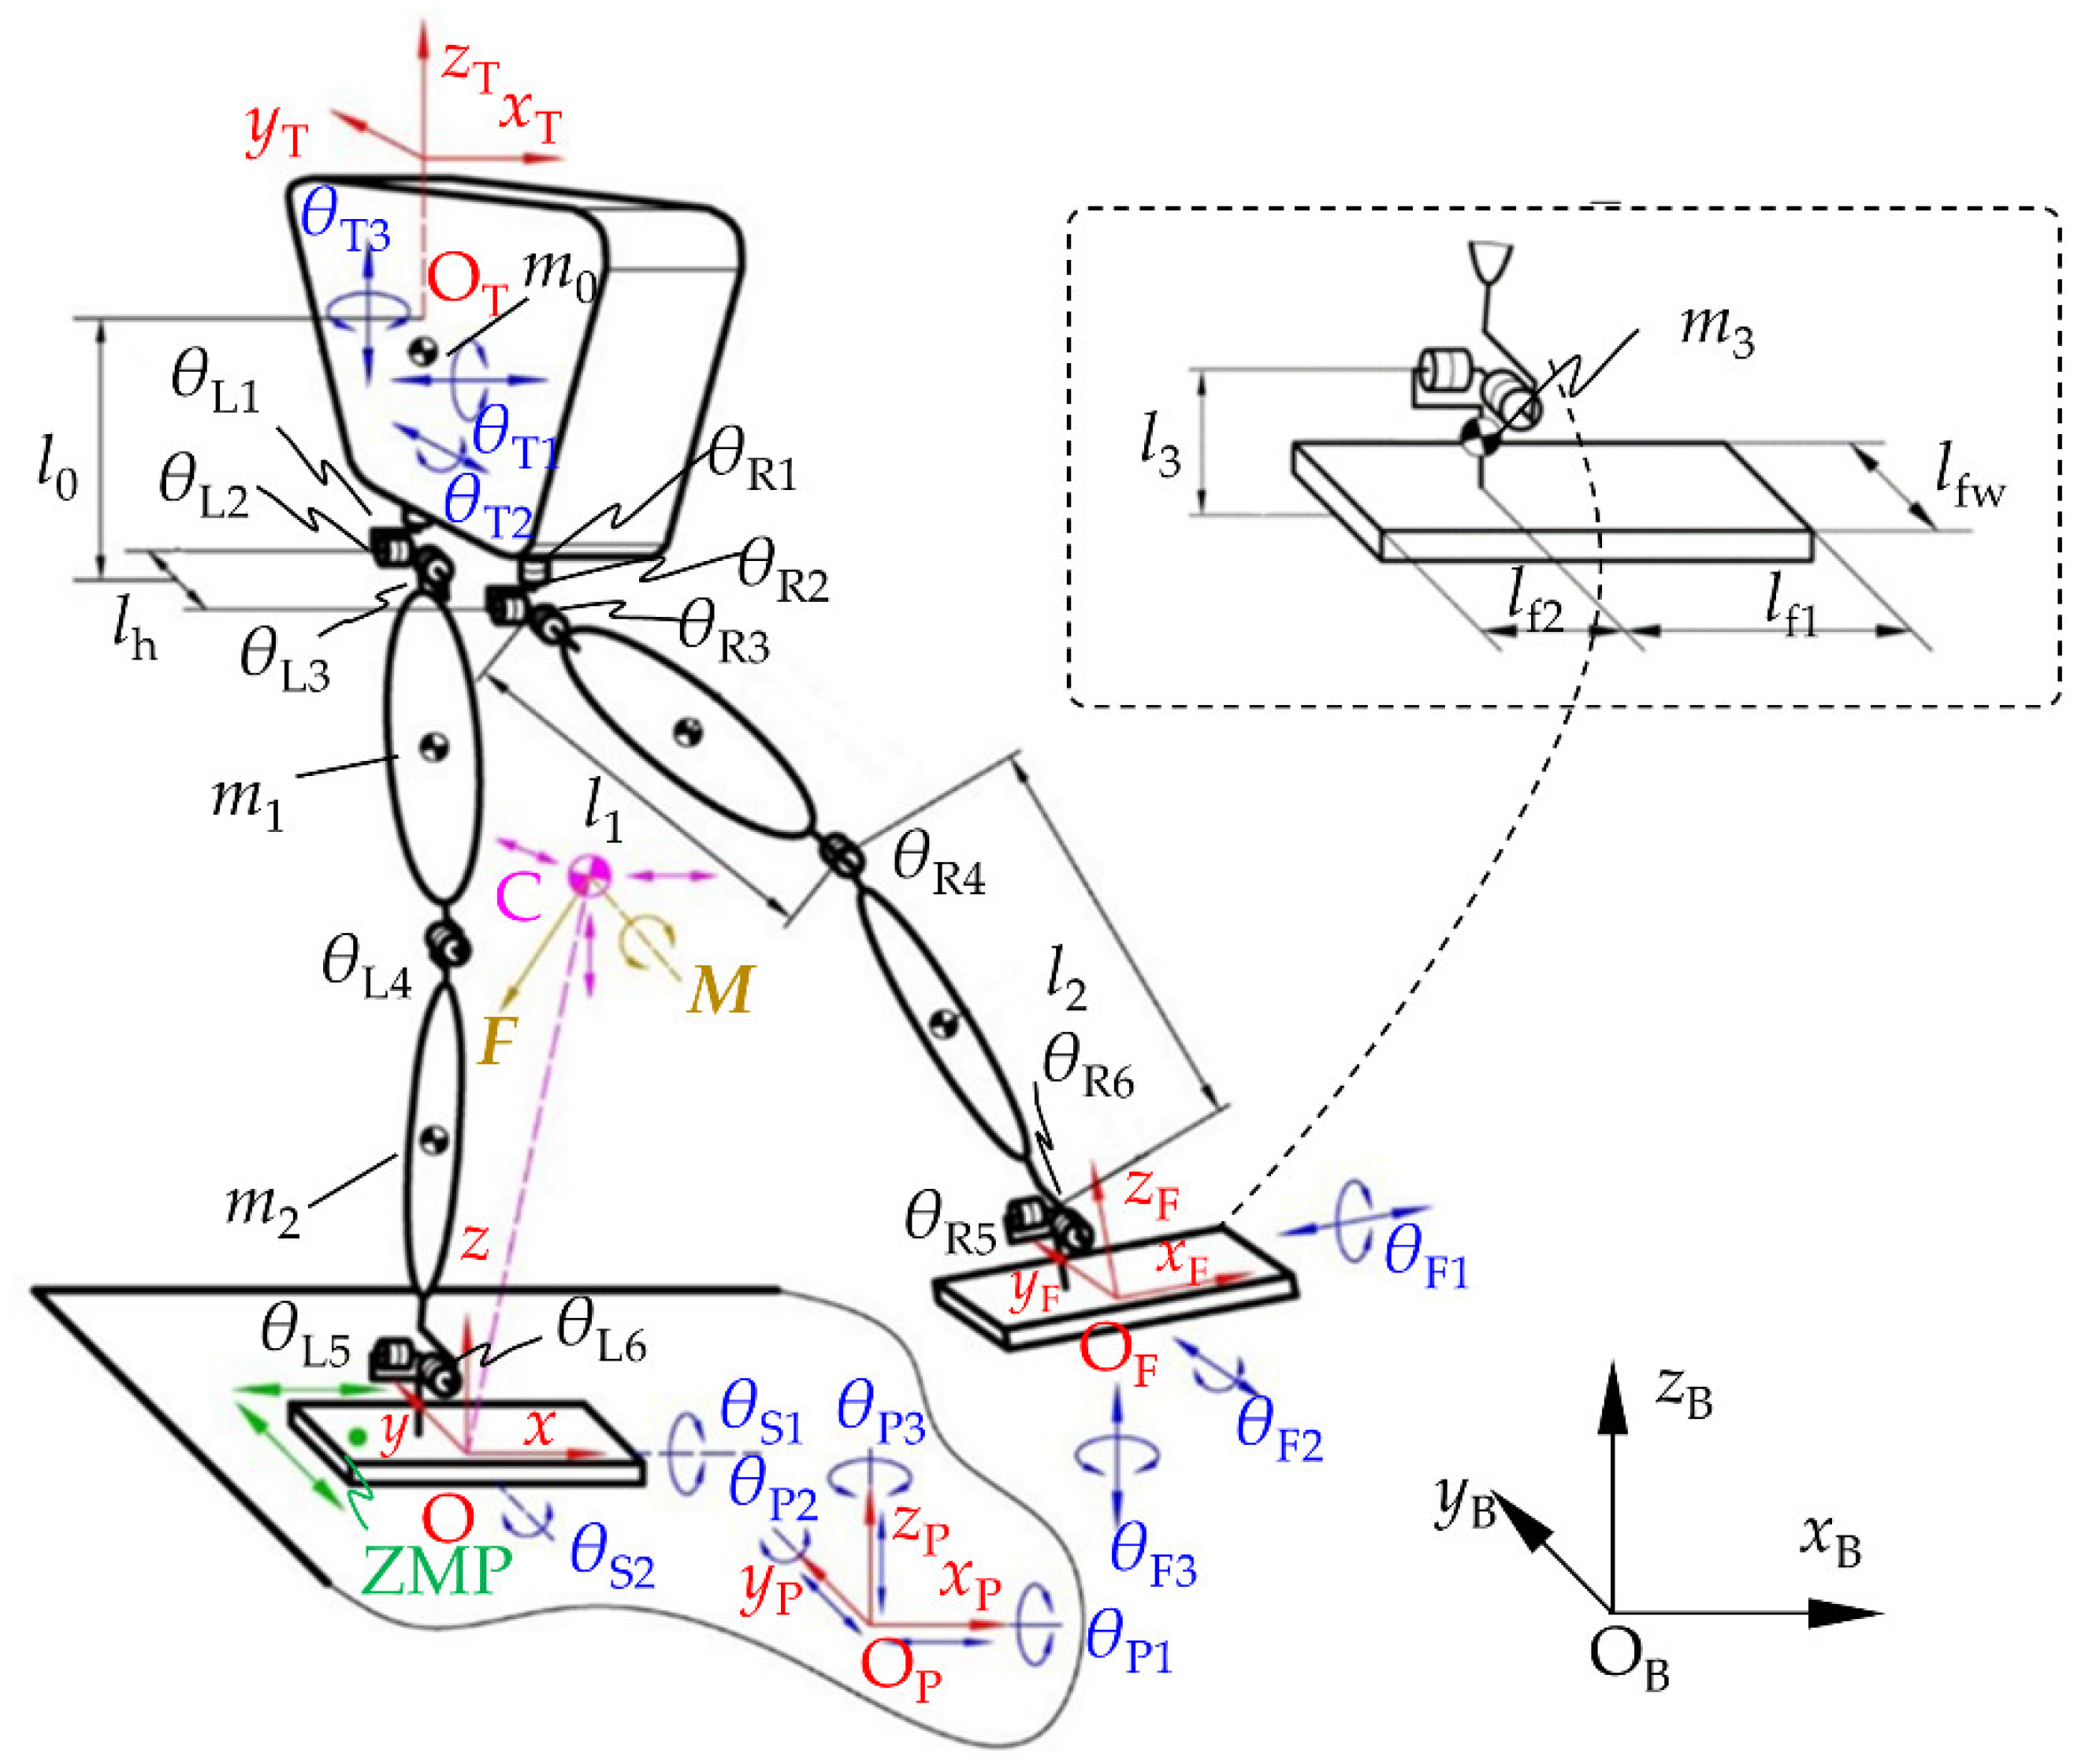
A Stability Training Method of Legged Robots Based on Training ...
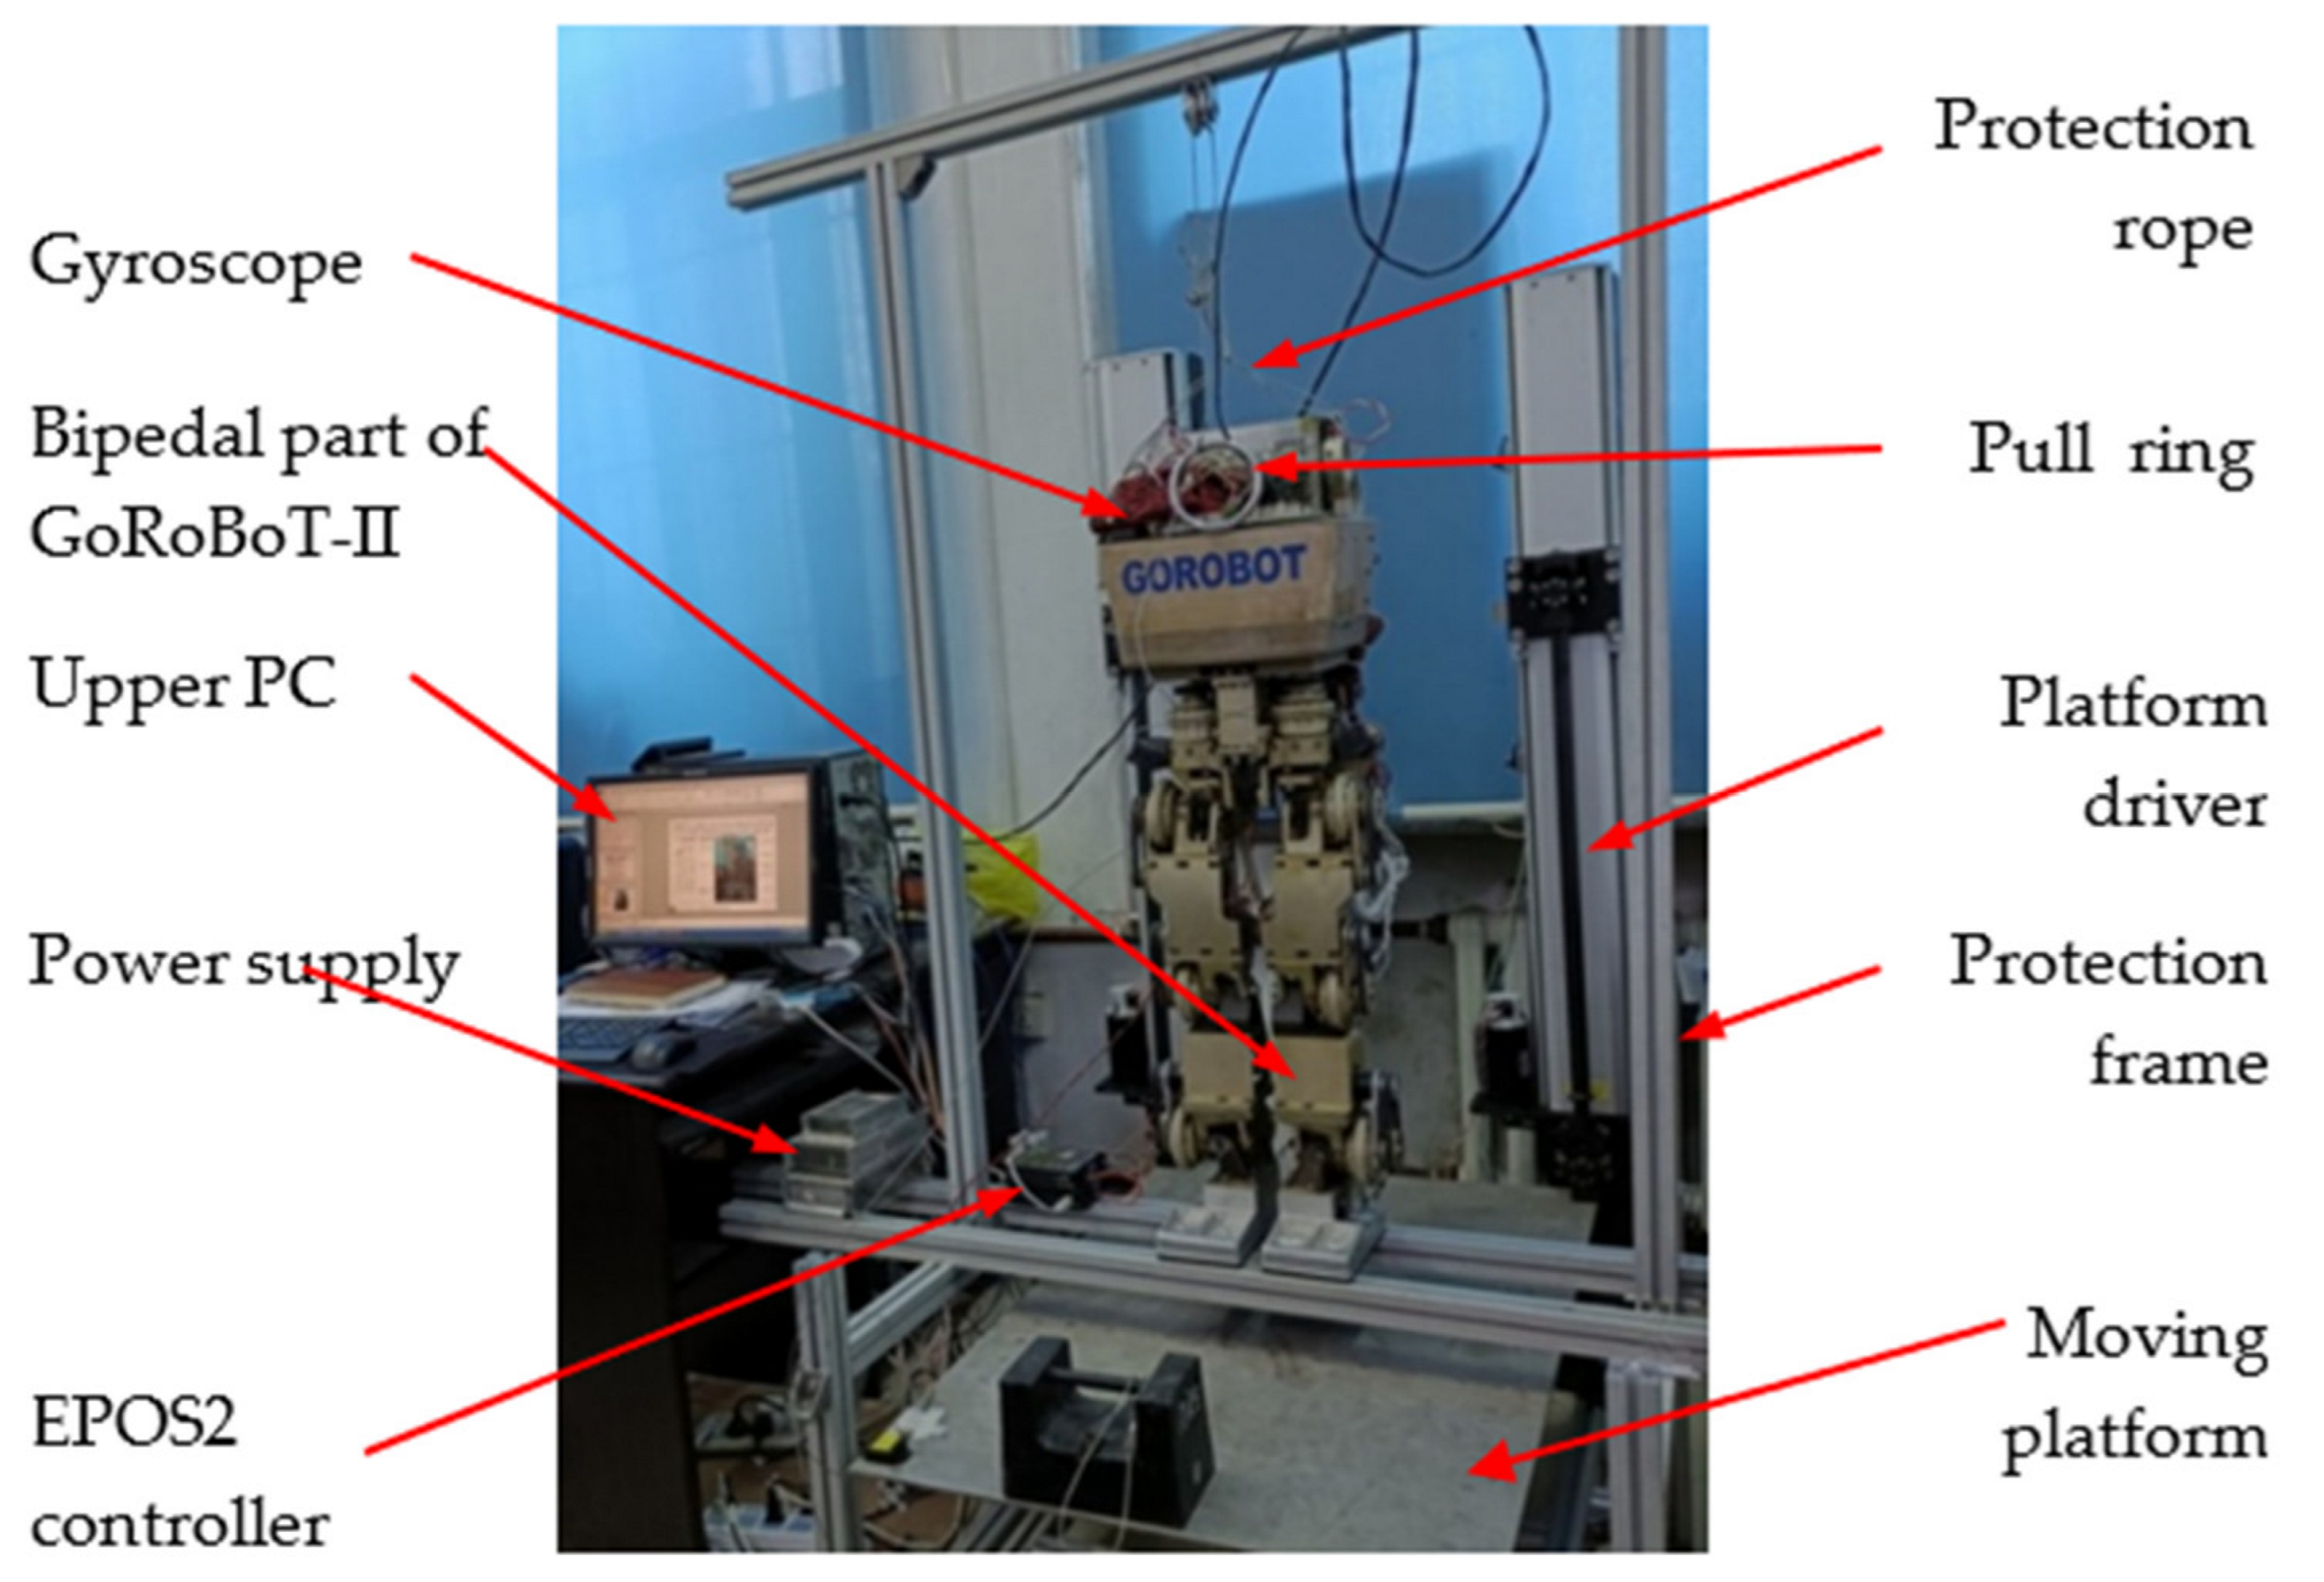
A Stability Training Method of Legged Robots Based on Training ...

A Stability Training Method of Legged Robots Based on Training ...
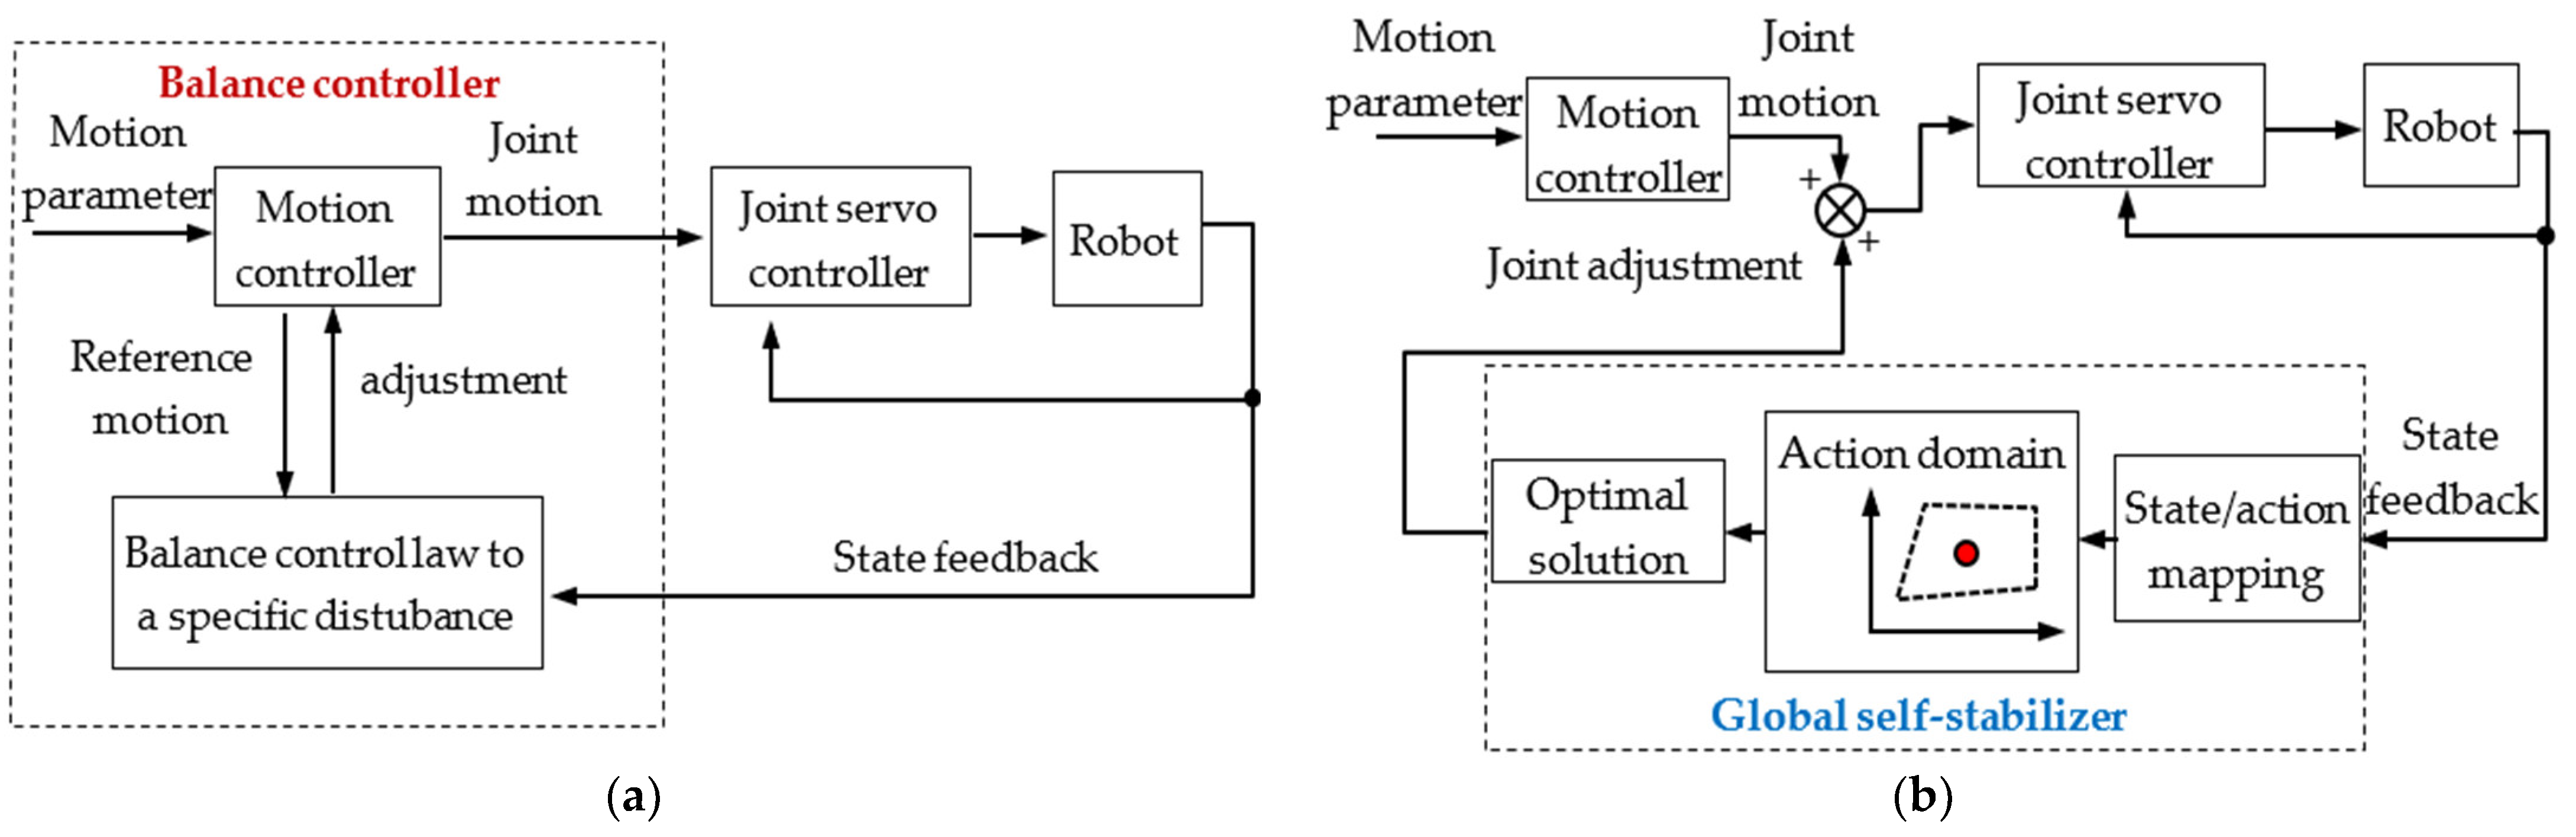
A Stability Training Method of Legged Robots Based on Training ...

A Stability Training Method of Legged Robots Based on Training ...

A Stability Training Method of Legged Robots Based on Training ...
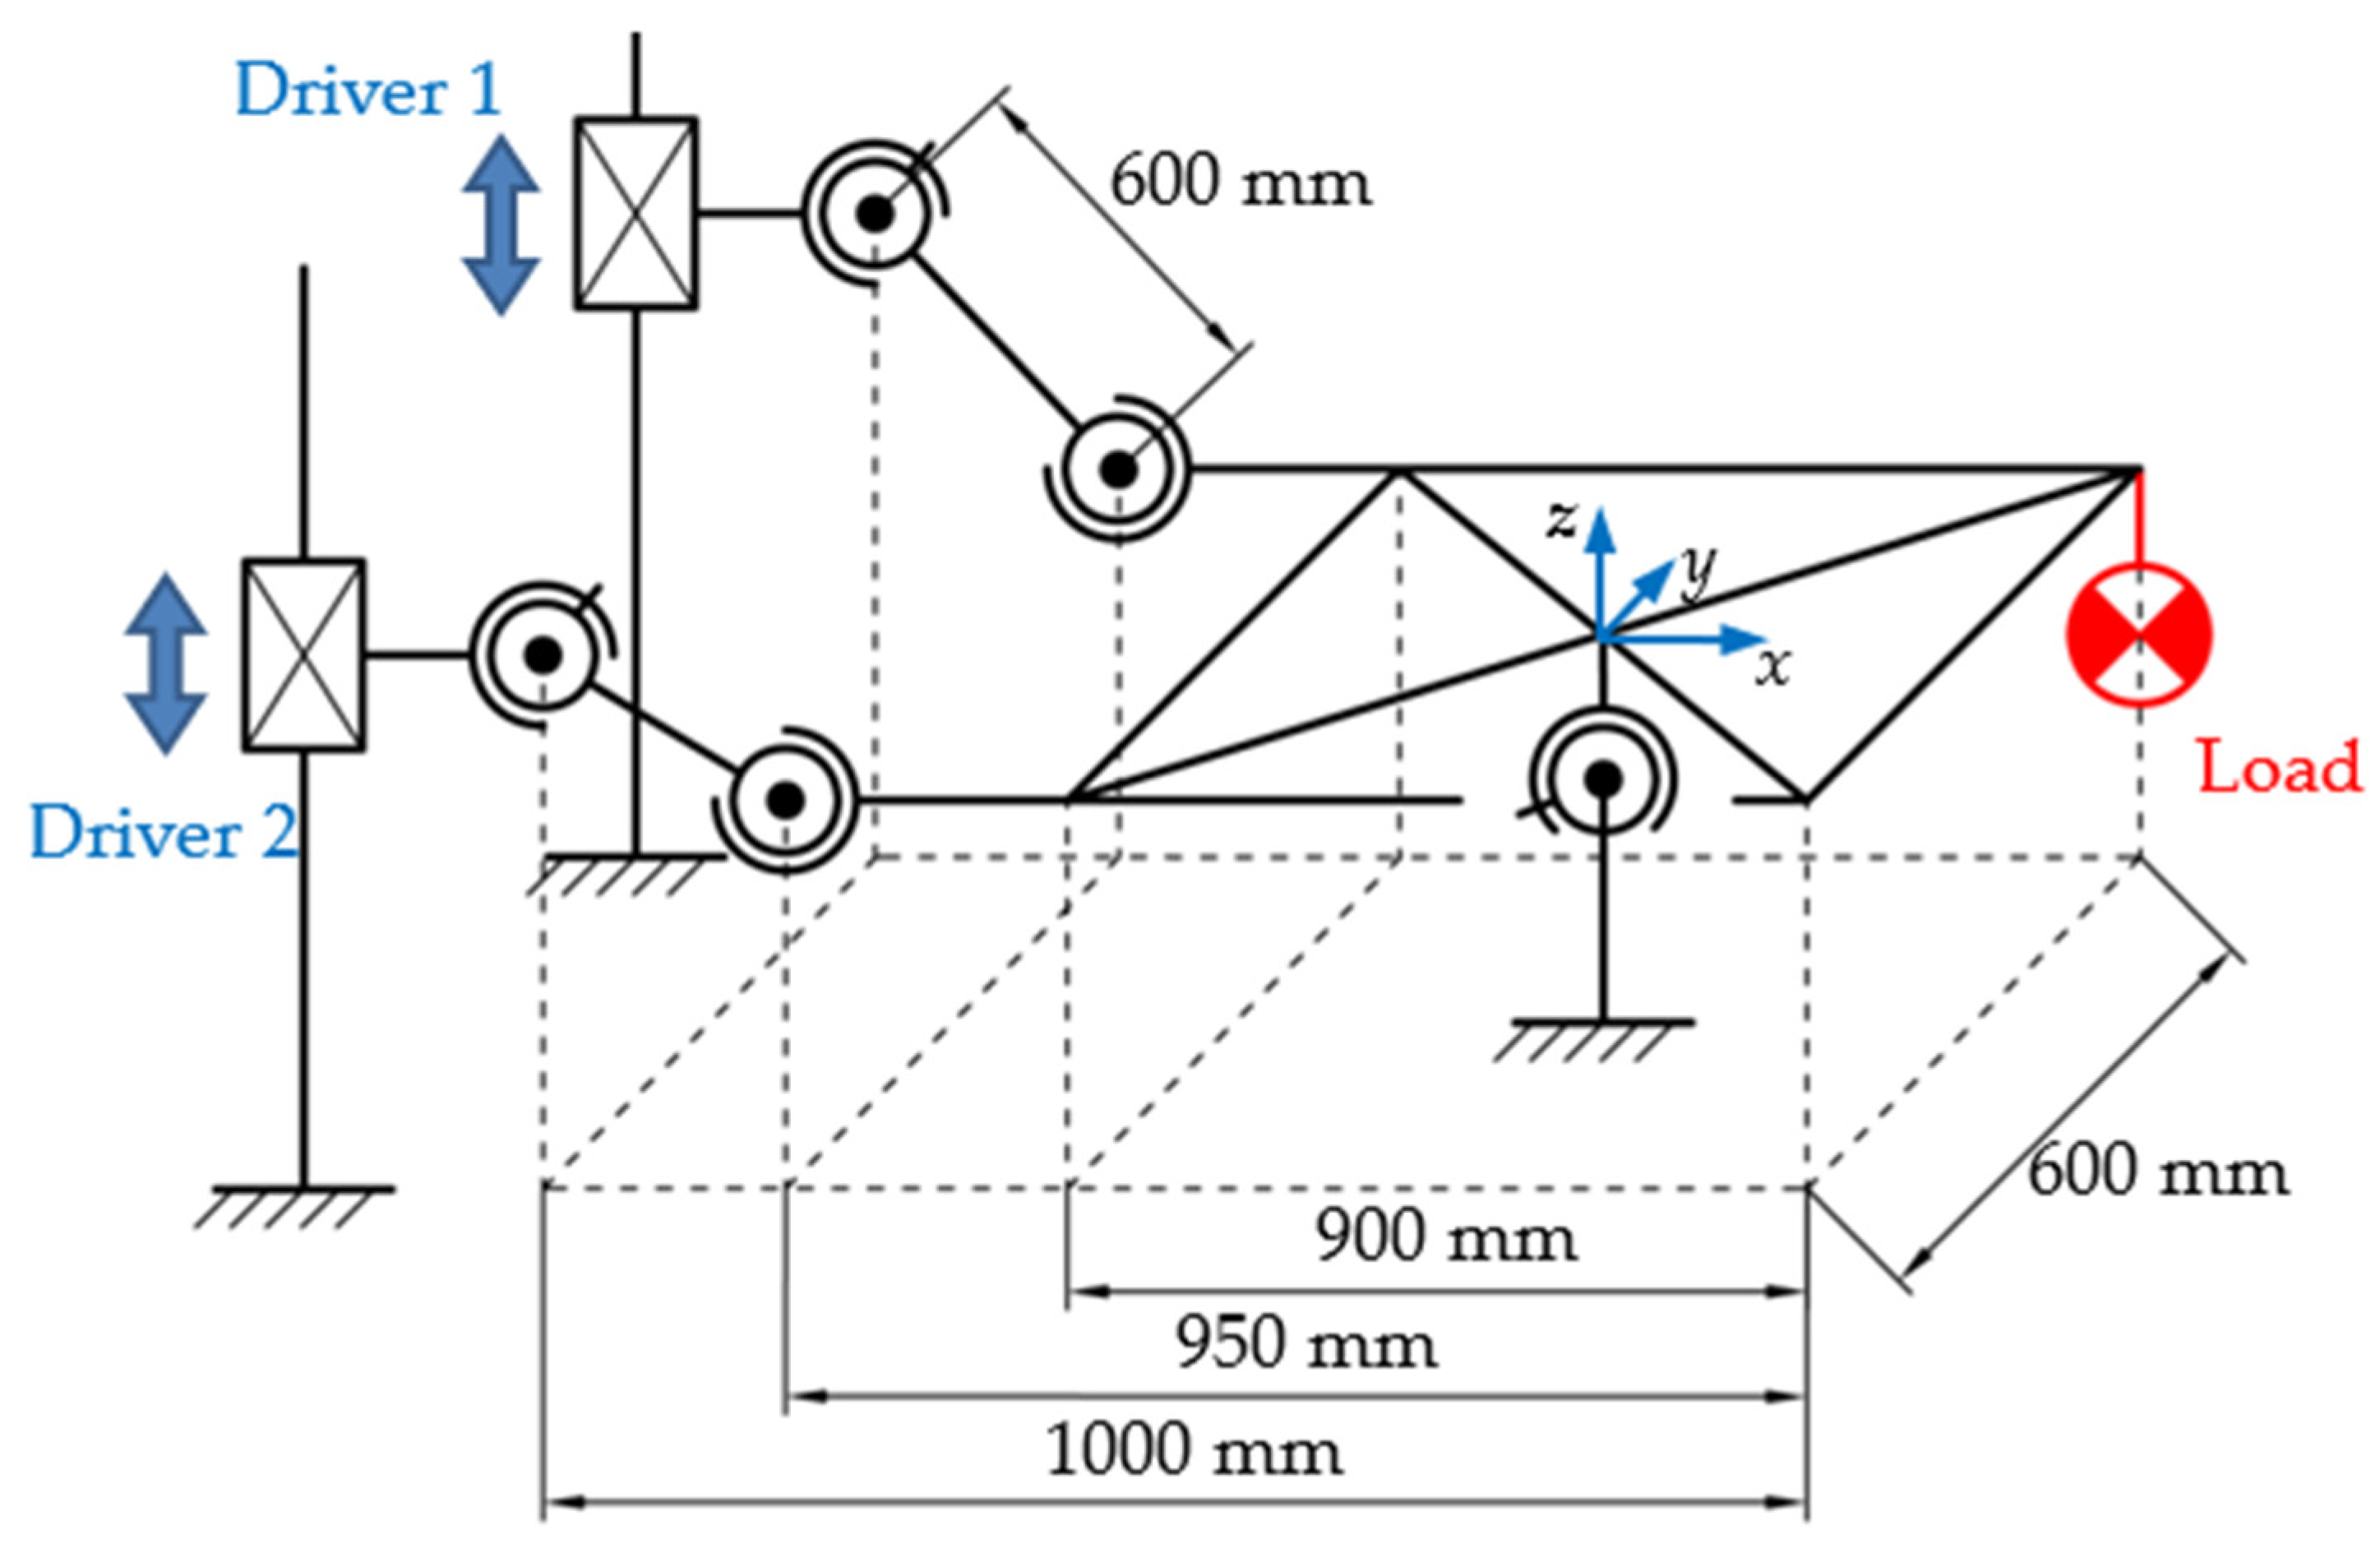
A Stability Training Method of Legged Robots Based on Training ...

A Stability Training Method of Legged Robots Based on Training ...
Advertisement Space (300x250)
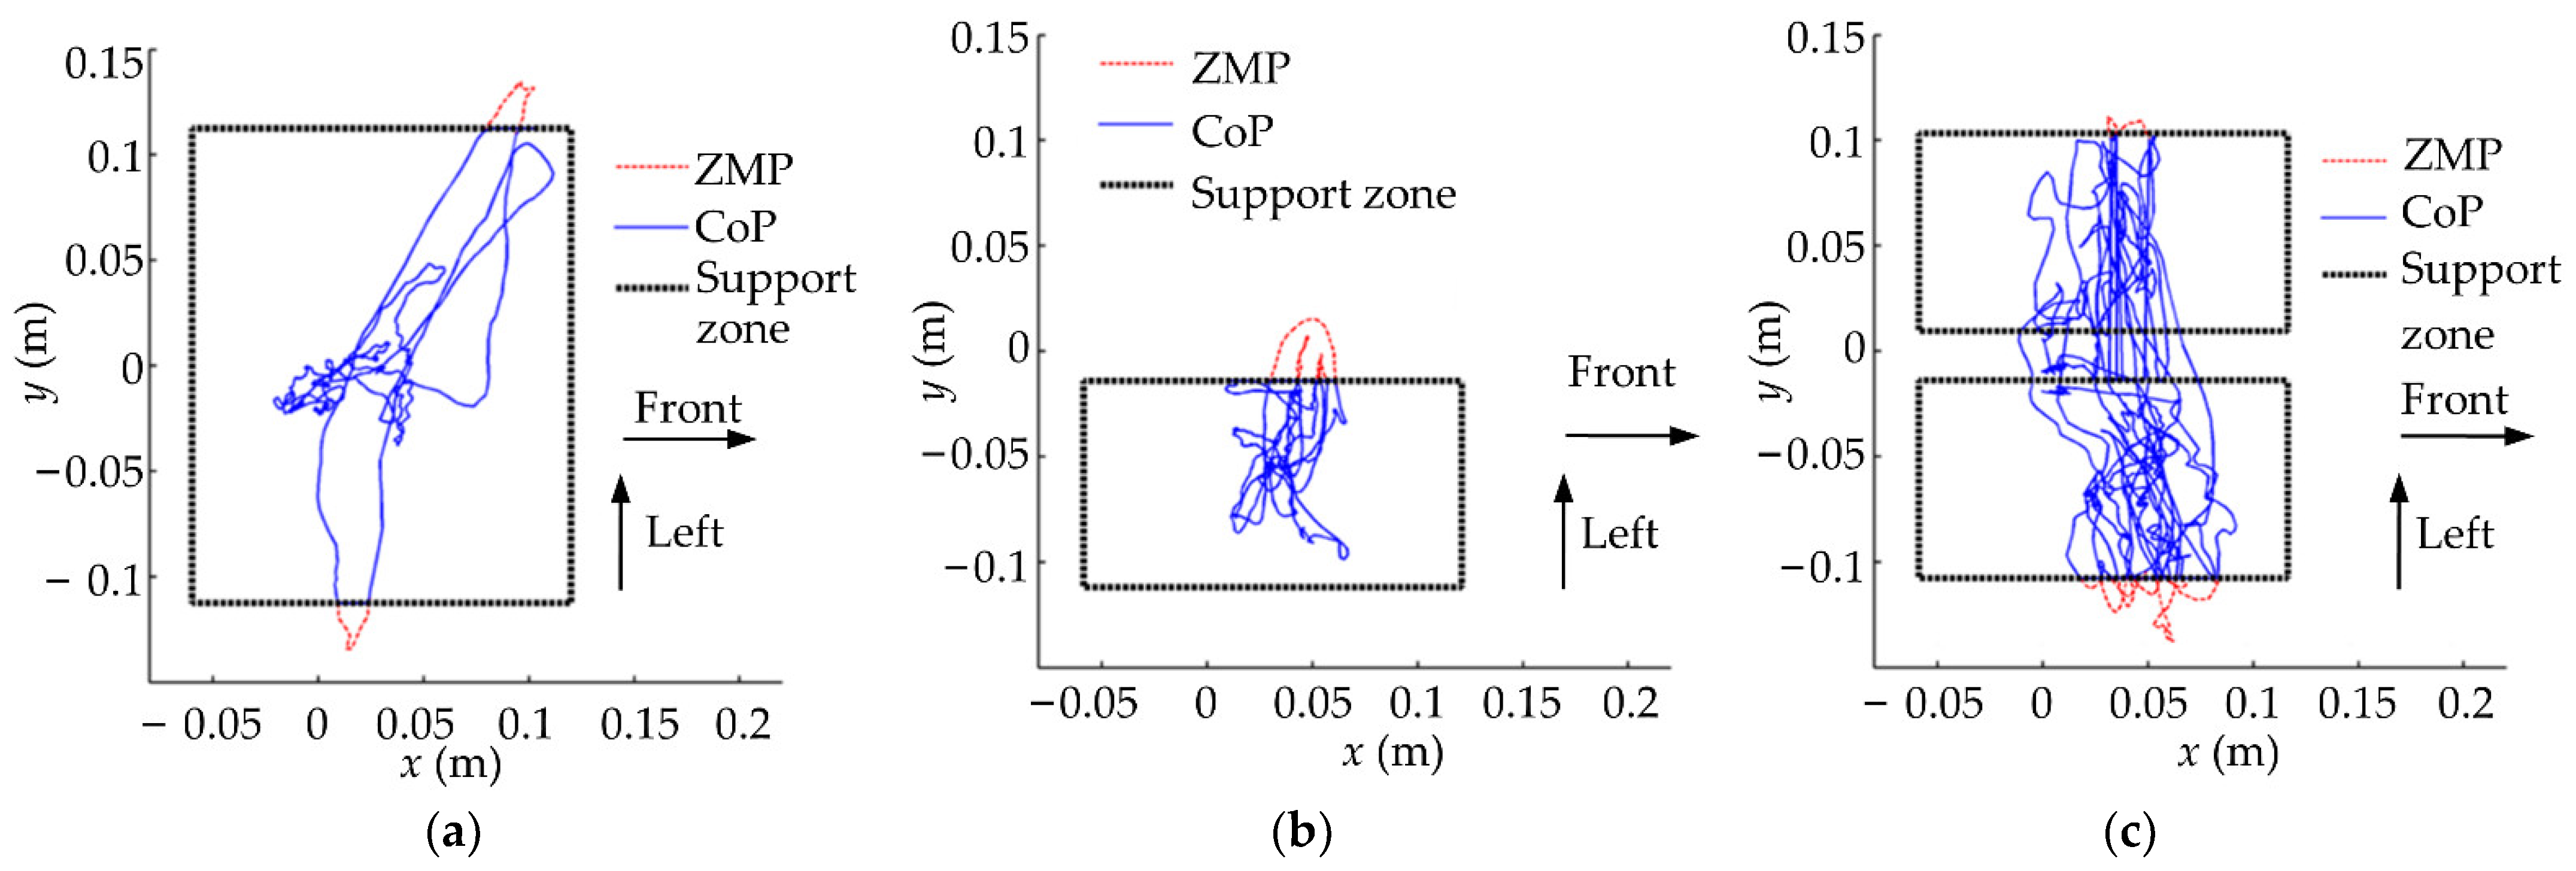
A Stability Training Method of Legged Robots Based on Training ...
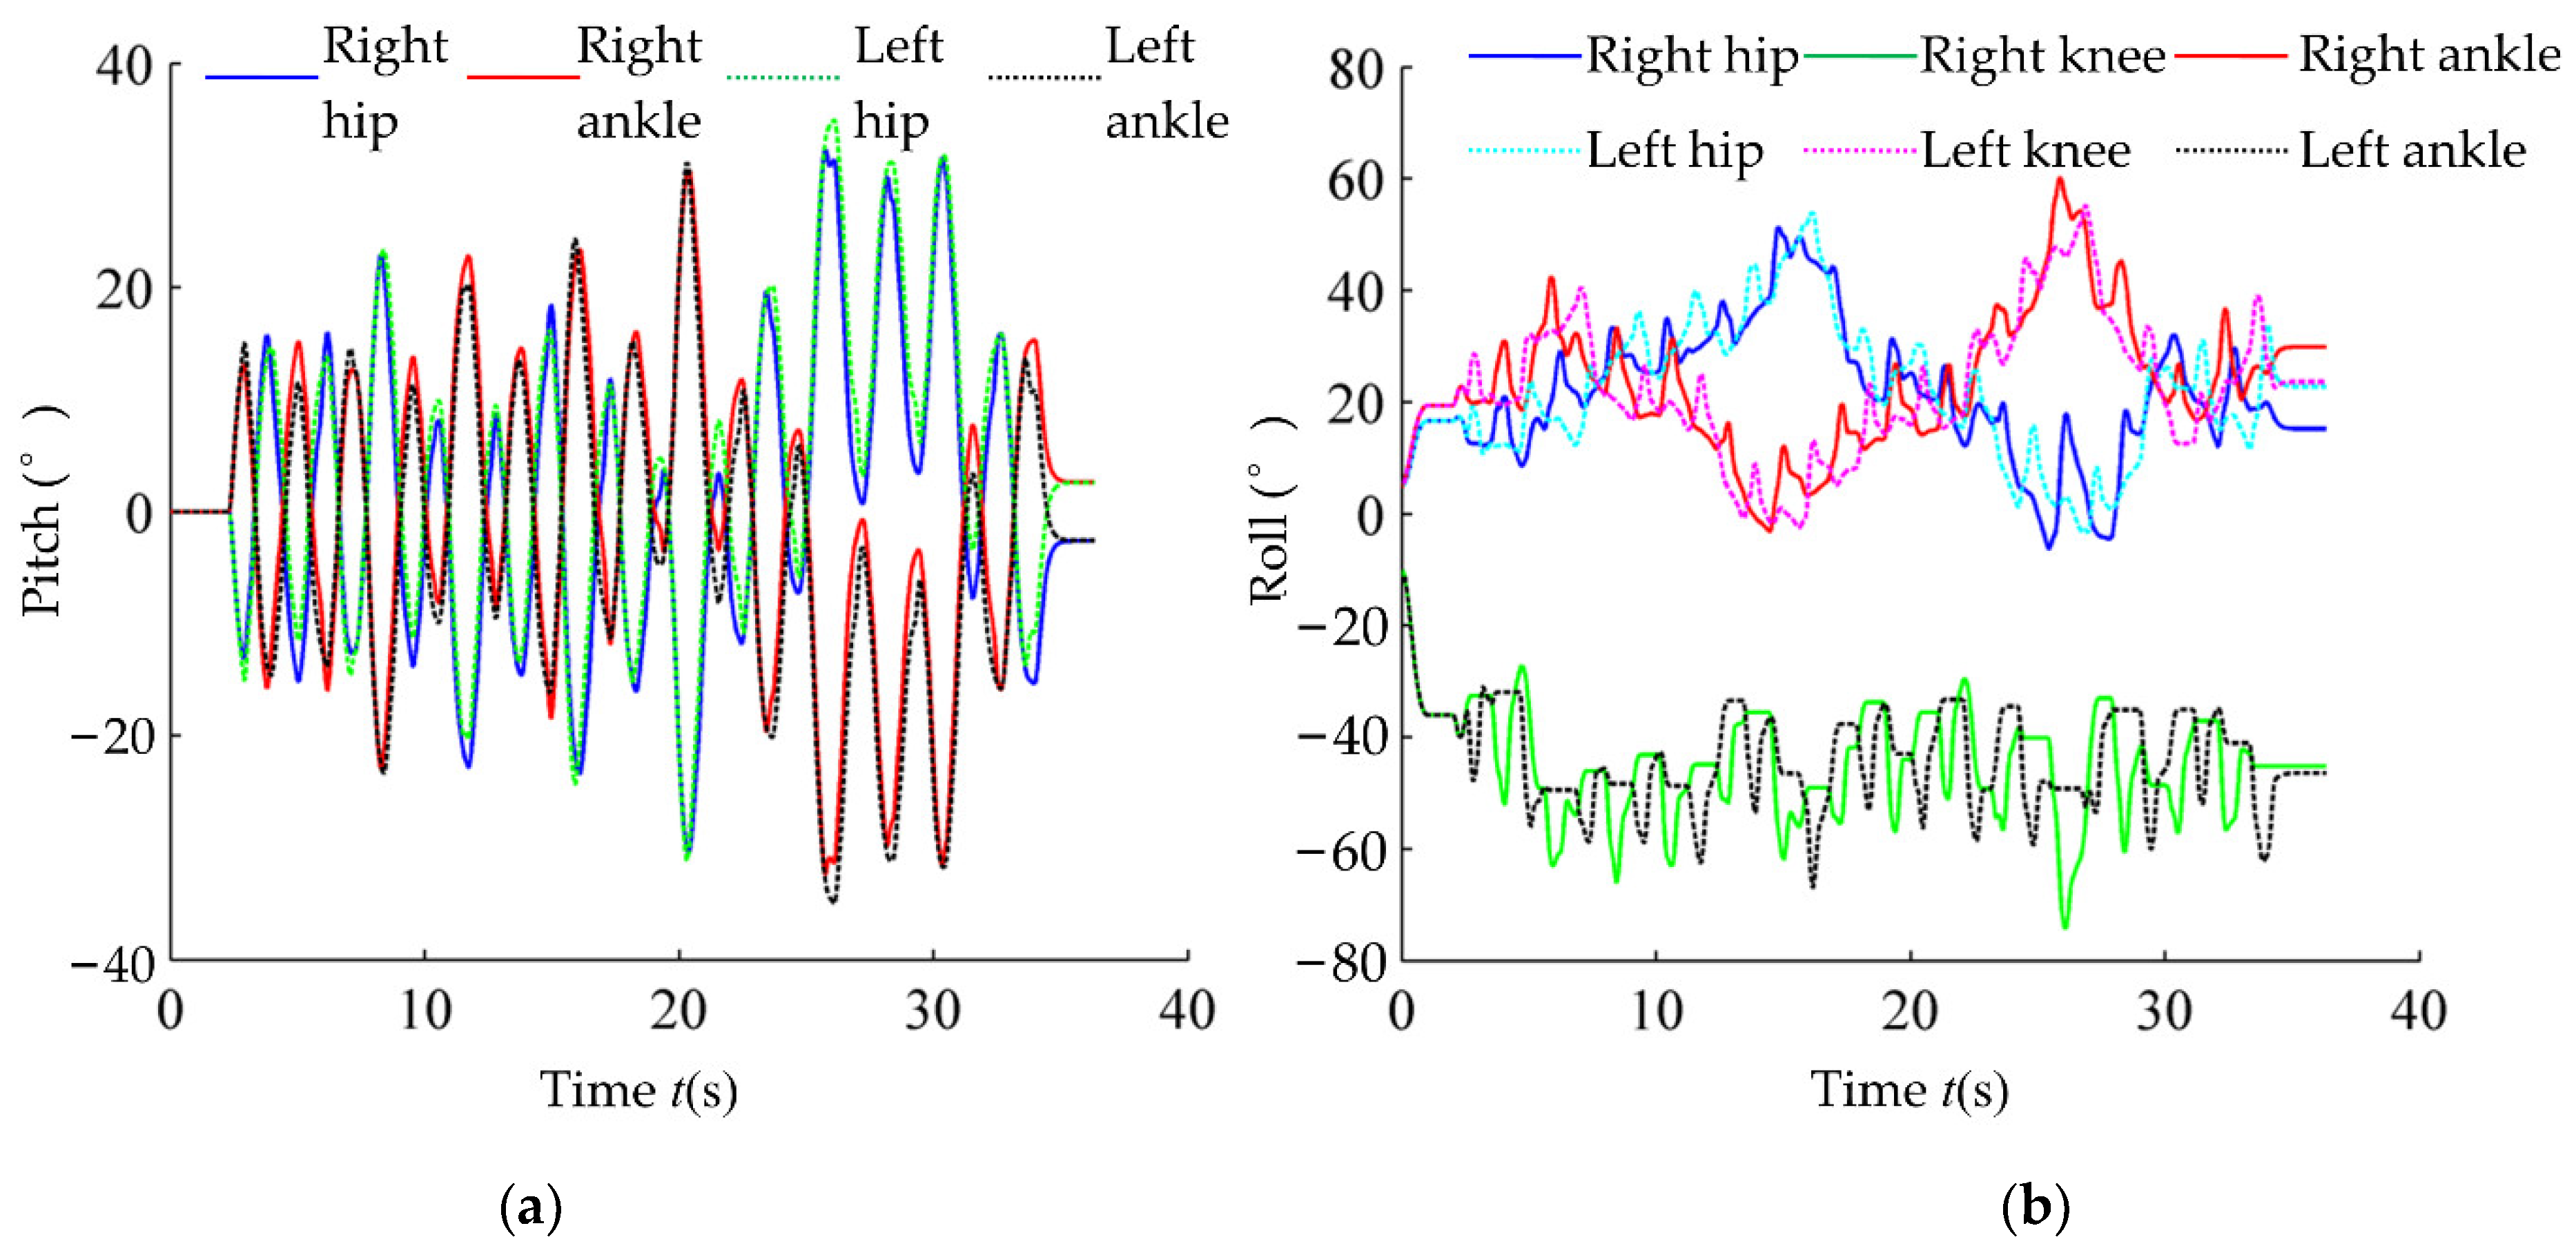
A Stability Training Method of Legged Robots Based on Training ...

A Stability Training Method of Legged Robots Based on Training ...
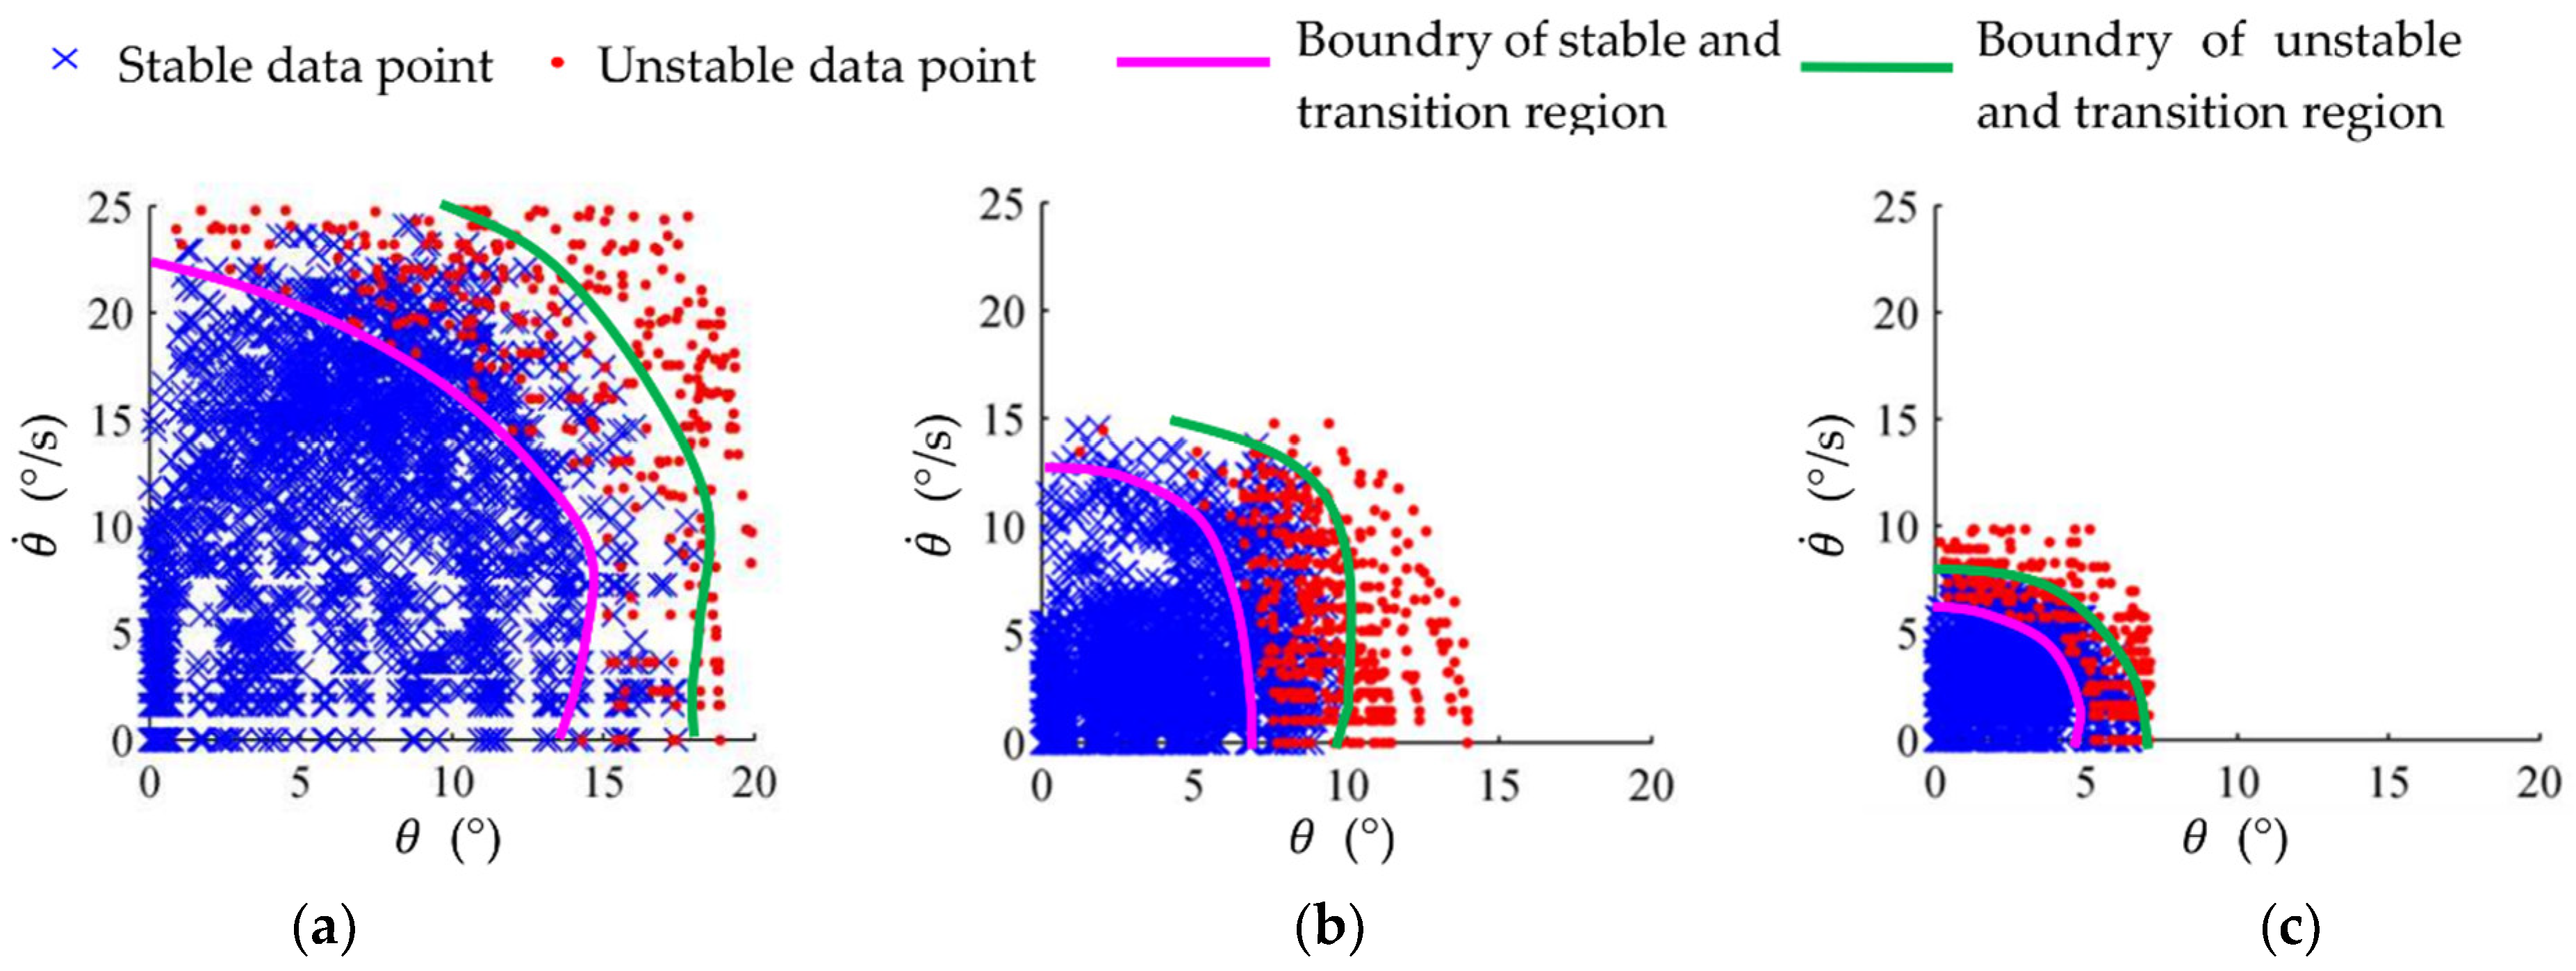
A Stability Training Method of Legged Robots Based on Training ...

A Stability Training Method of Legged Robots Based on Training ...
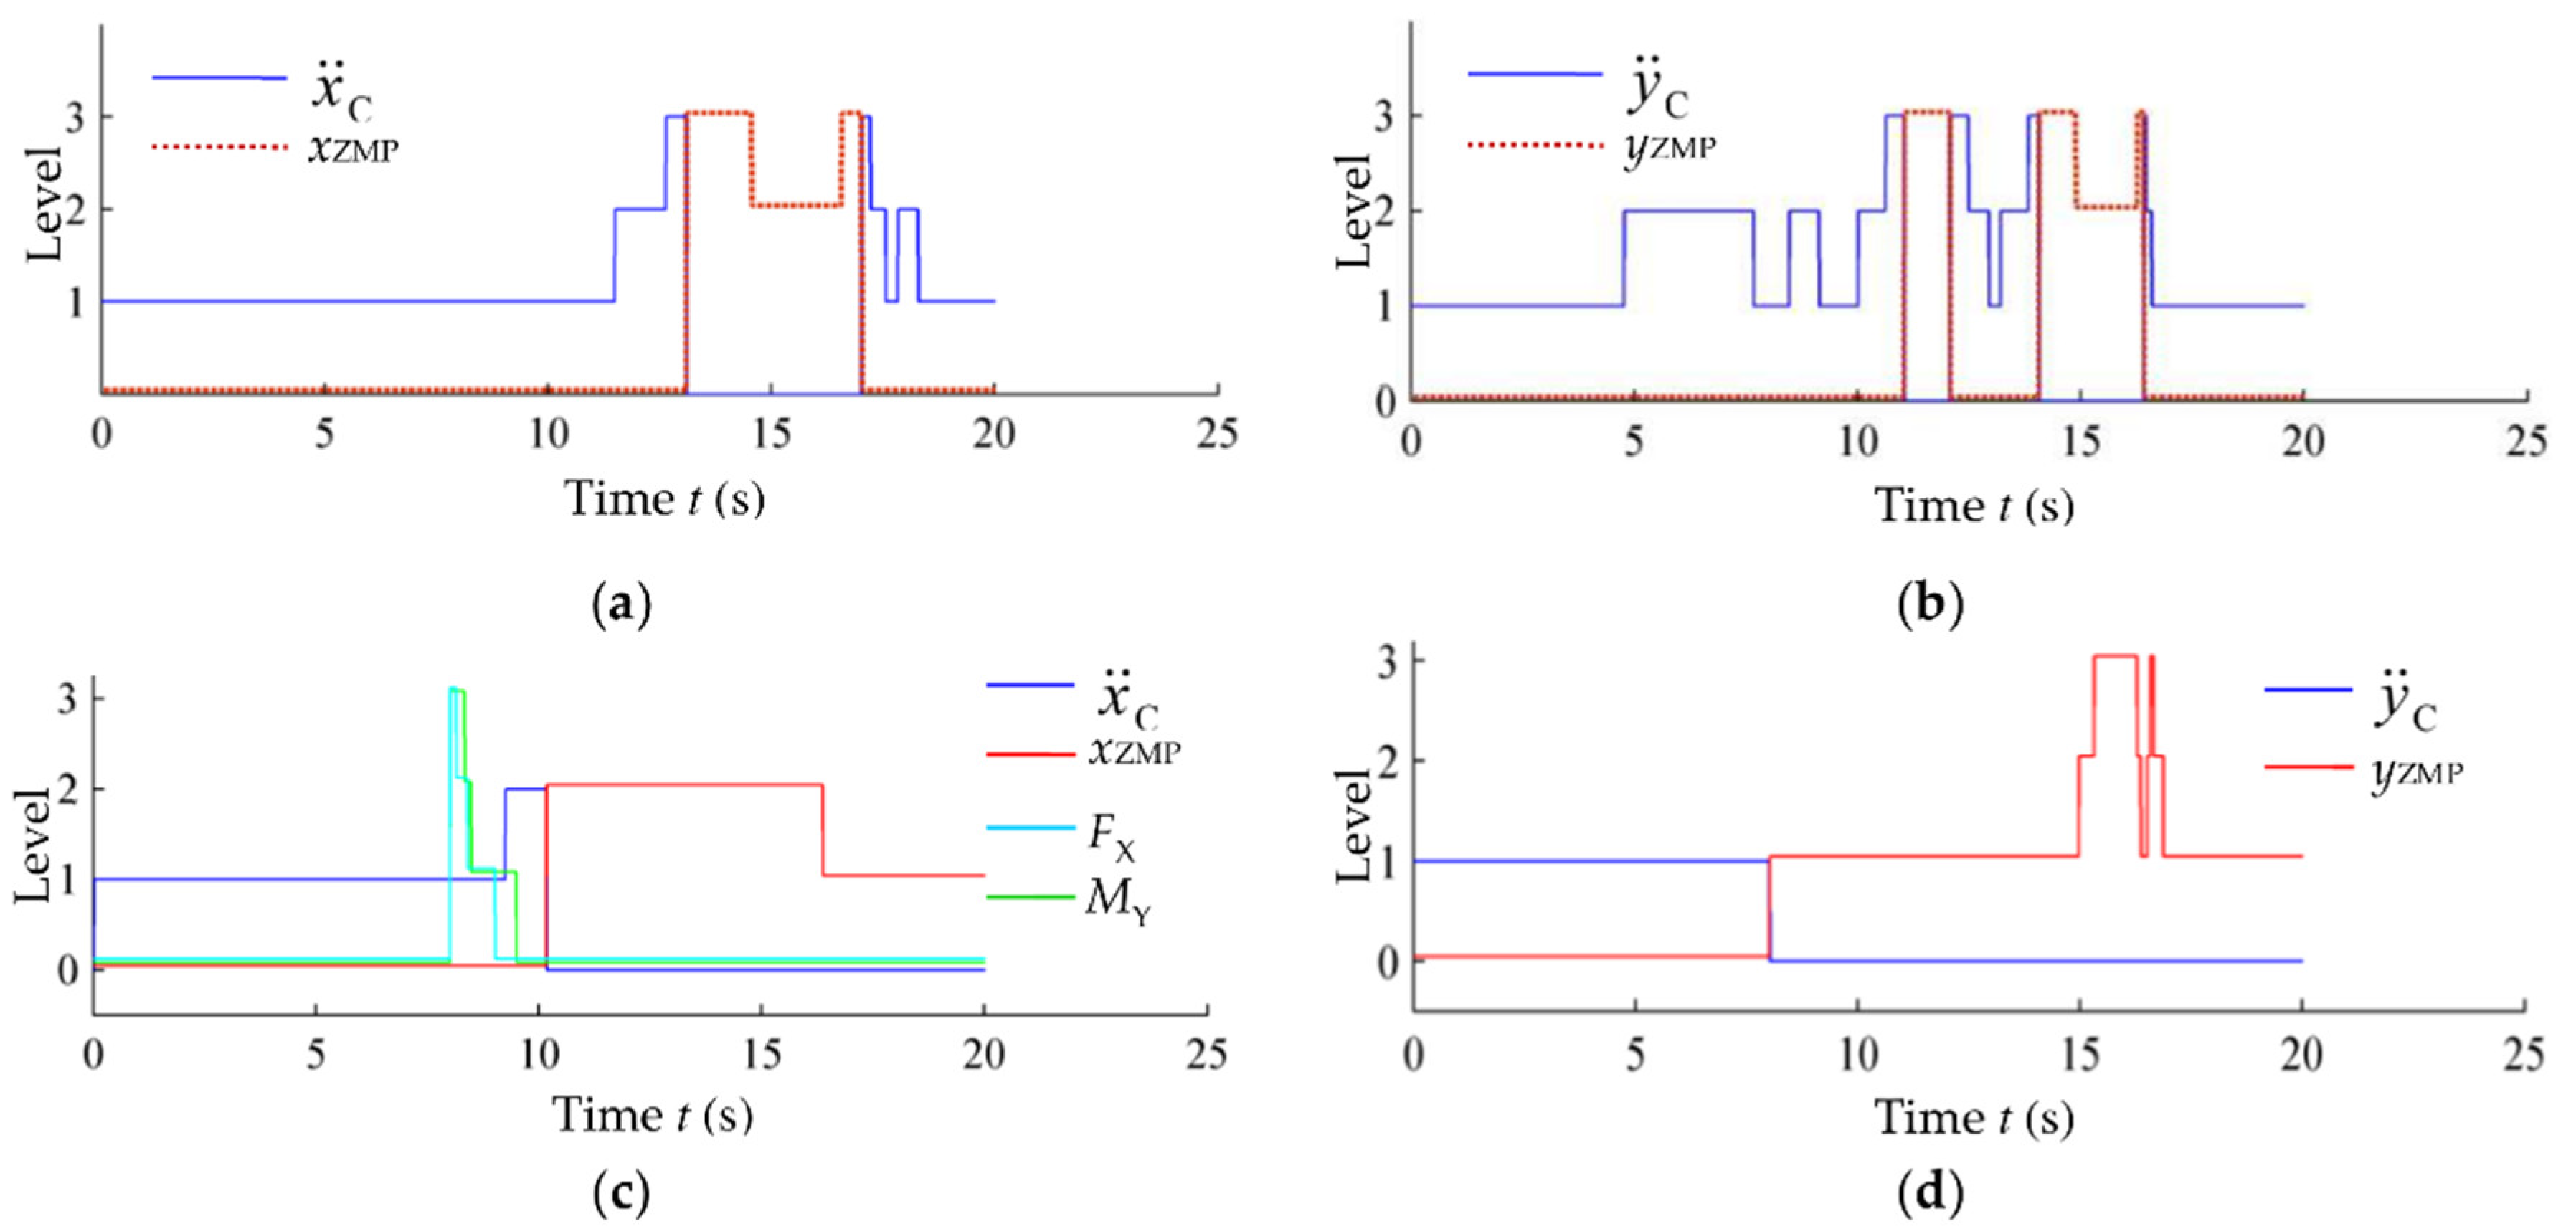
A Stability Training Method of Legged Robots Based on Training ...

A Stability Training Method of Legged Robots Based on Training ...

A Stability Training Method of Legged Robots Based on Training ...
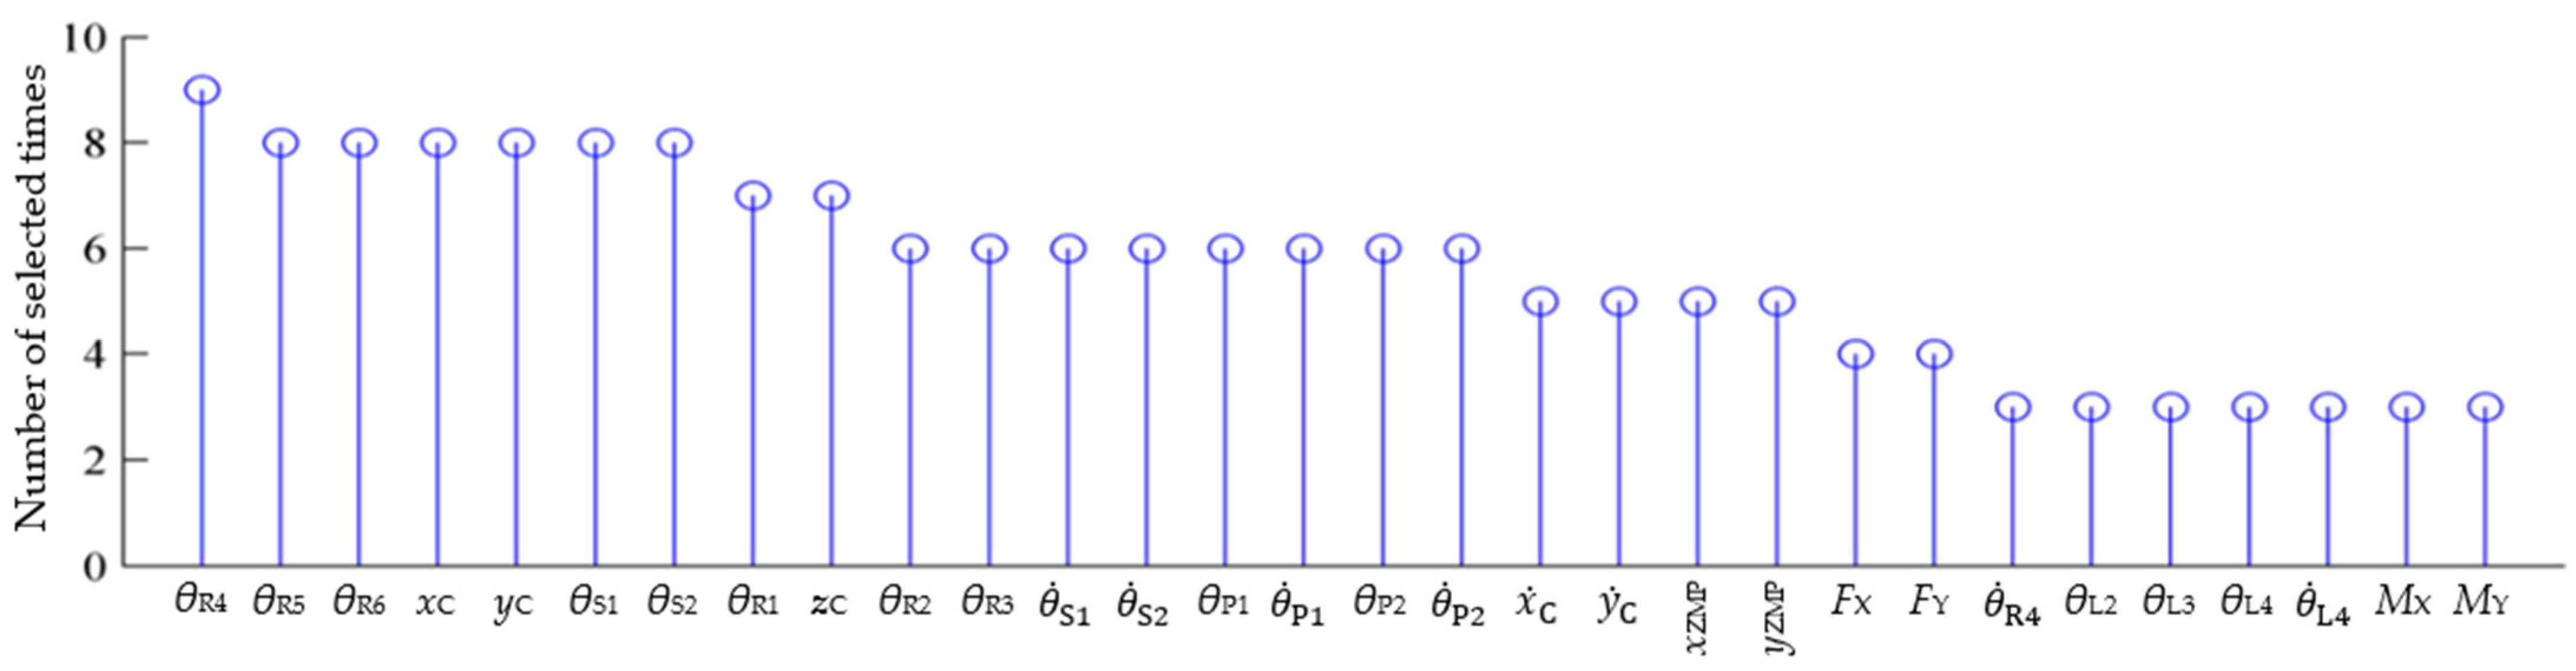
A Stability Training Method of Legged Robots Based on Training ...

Adaptive Gait Training of a Lower Limb Rehabilitation Robot Based on ...
Advertisement Space (336x280)

System variables of a general model for stability training of legged ...

The basic idea of legged robot stability training and its application ...

The basic idea of legged robot stability training and its application ...

A tactile sensing foot to increase the stability of legged robots

A Review of Foot–Terrain Interaction Mechanics for Heavy-Duty Legged Robots

Balance Control Method for Bipedal Wheel-Legged Robots Based on ...

Balance Control Method for Bipedal Wheel-Legged Robots Based on ...

(PDF) Balance Control Method for Bipedal Wheel-Legged Robots Based on ...
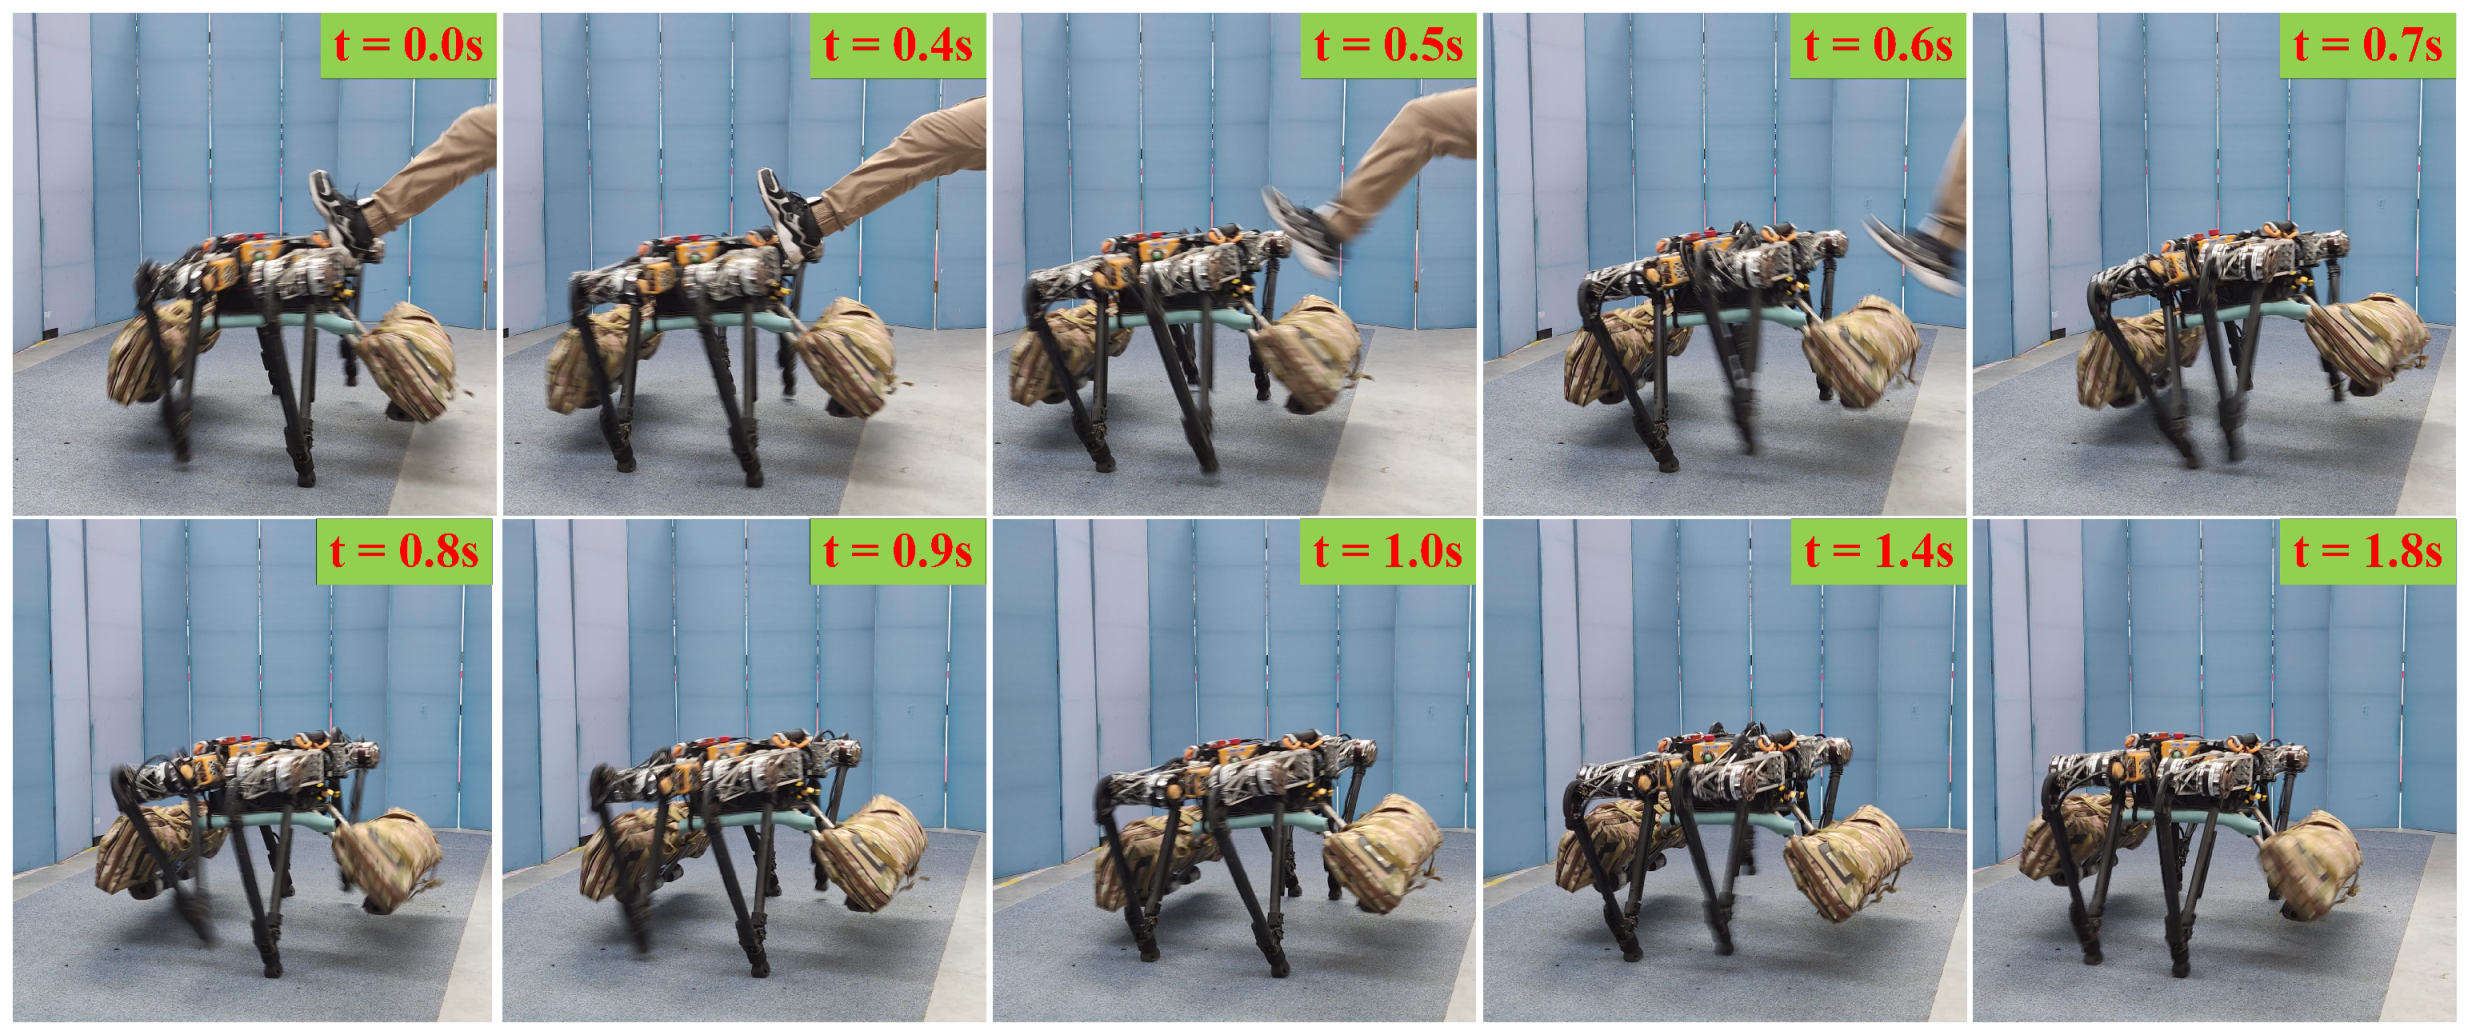
Stability Control of Quadruped Robot Based on Active State Adjustment
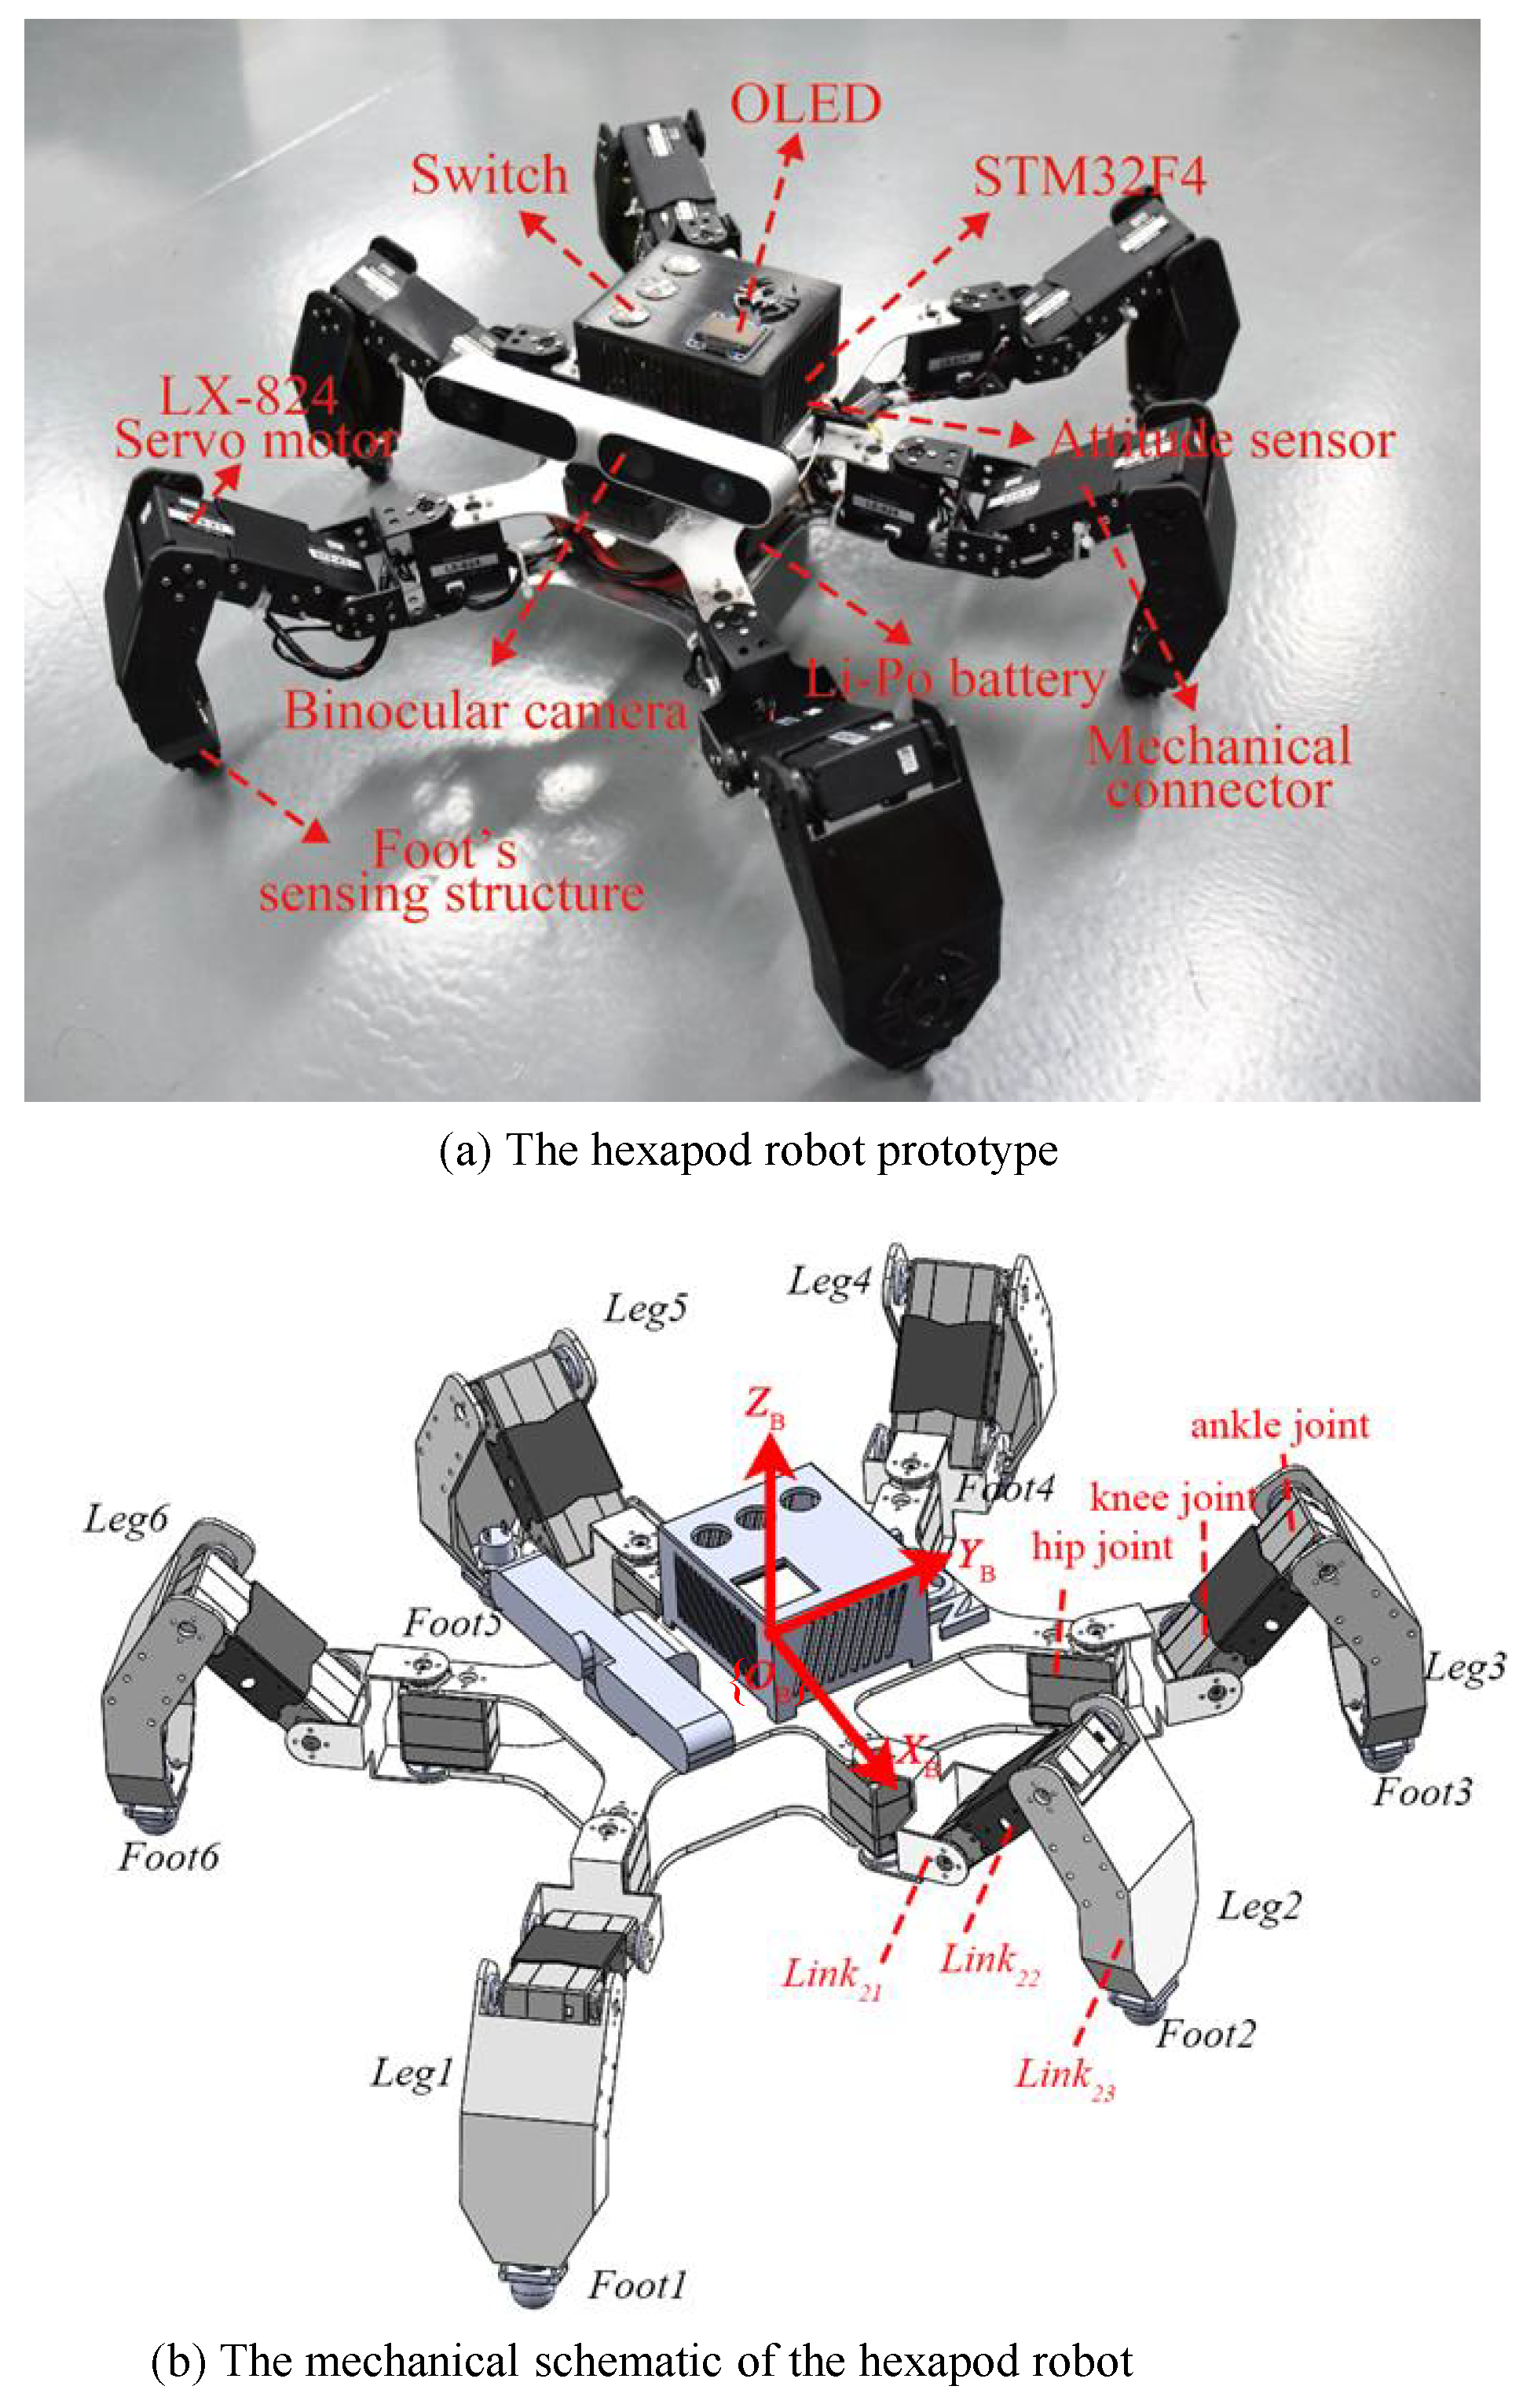
A New Foot Trajectory Planning Method for Legged Robots and Its ...
Advertisement Space (336x280)

A Review of Foot–Terrain Interaction Mechanics for Heavy-Duty Legged Robots

Trot Gait Stability Control of Small Quadruped Robot Based on MPC and ...

An Image-Based Interactive Training Method of an Upper Limb ...

A Review of Foot–Terrain Interaction Mechanics for Heavy-Duty Legged Robots

(PDF) Assessment of the Stability of a Four Legged Robot Manipulator

Balance Control Method for Bipedal Wheel-Legged Robots Based on ...