
Aloha Piper Python Api Ros1 Ros2
Aloha PiPER 機械手臂 輕量設計 支持 Python API 和 ROS1 / ROS2
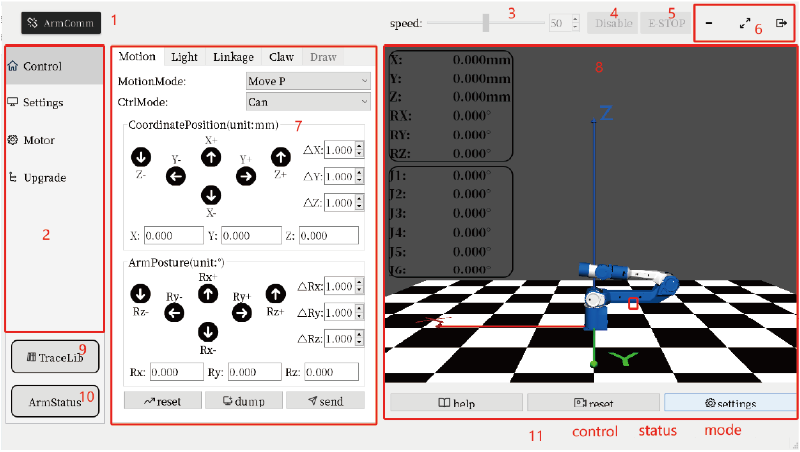
Aloha PiPER 機械手臂 輕量設計 支持 Python API 和 ROS1 / ROS2
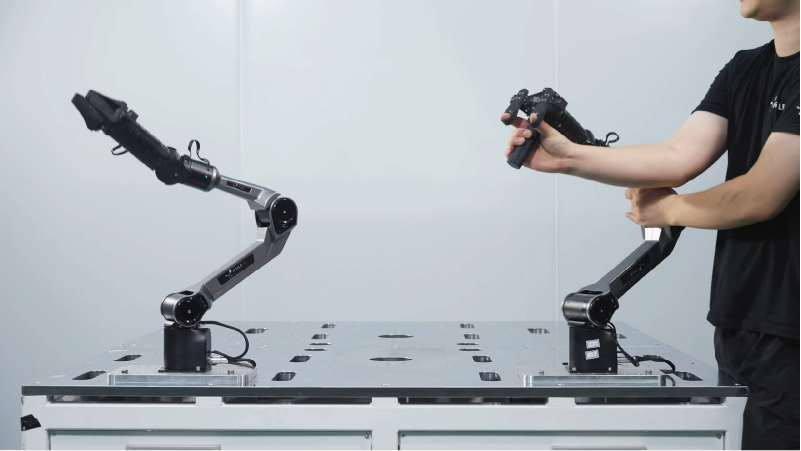
Aloha PiPER 機械手臂 輕量設計 支持 Python API 和 ROS1 / ROS2
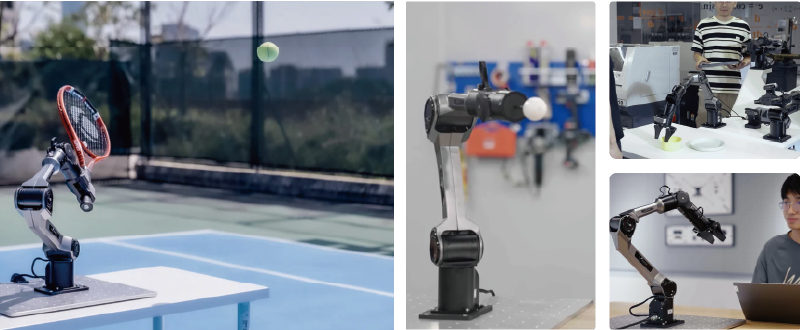
Aloha PiPER 機械手臂 輕量設計 支持 Python API 和 ROS1 / ROS2
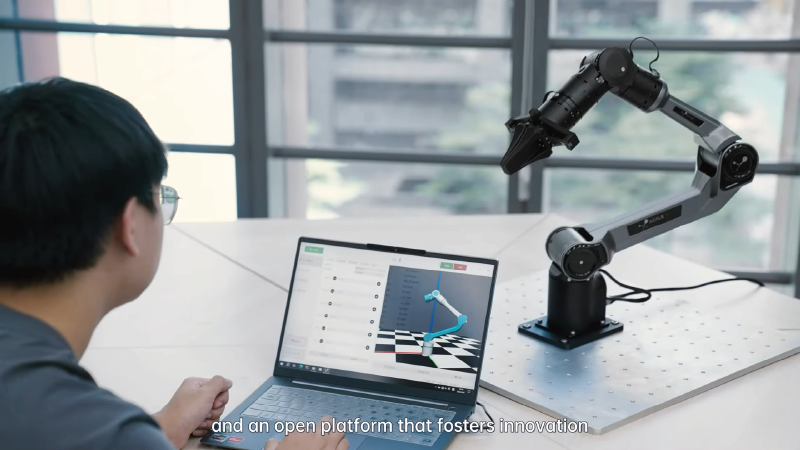
Aloha PiPER 機械手臂 輕量設計 支持 Python API 和 ROS1 / ROS2
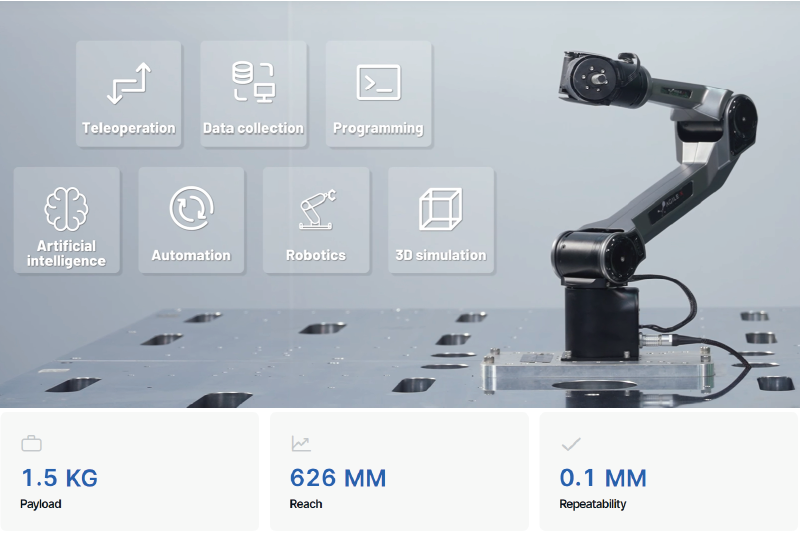
Aloha PiPER 機械手臂 輕量設計 支持 Python API 和 ROS1 / ROS2
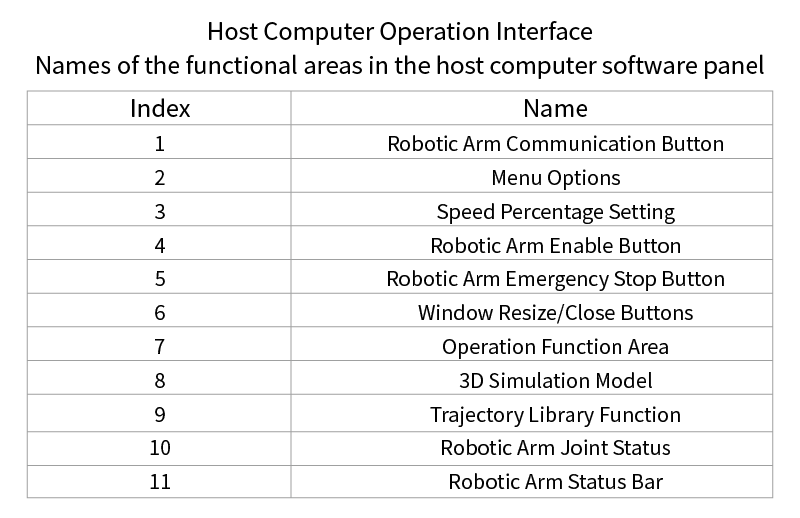
Aloha PiPER 機械手臂 輕量設計 支持 Python API 和 ROS1 / ROS2
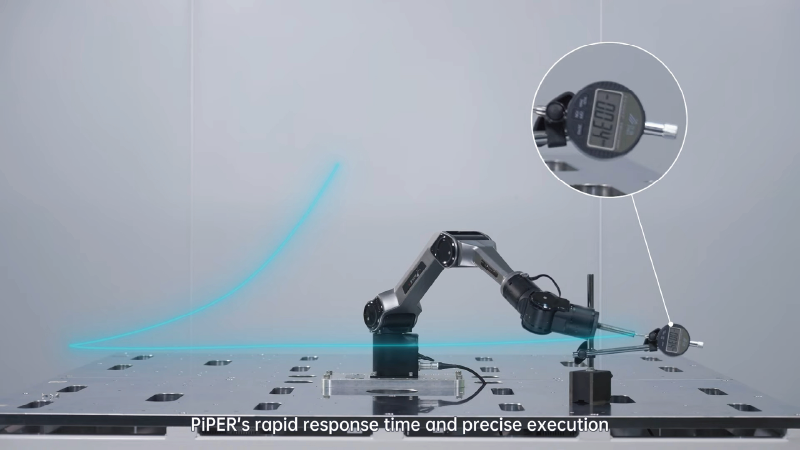
Aloha PiPER 機械手臂 輕量設計 支持 Python API 和 ROS1 / ROS2
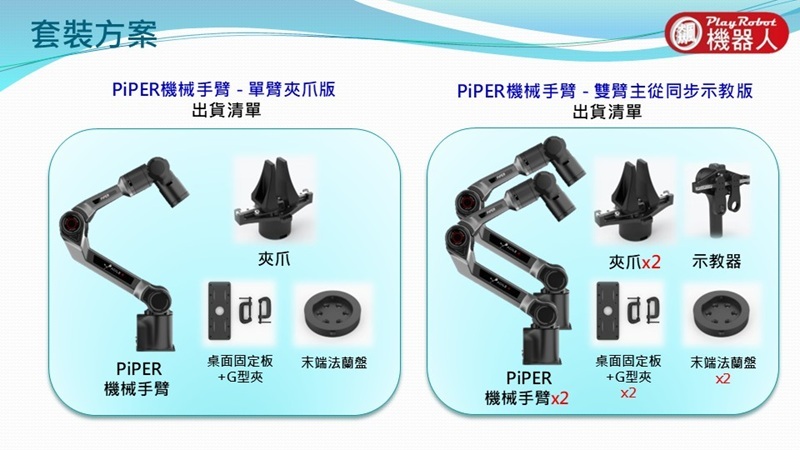
Aloha PiPER 機械手臂 輕量設計 支持 Python API 和 ROS1 / ROS2
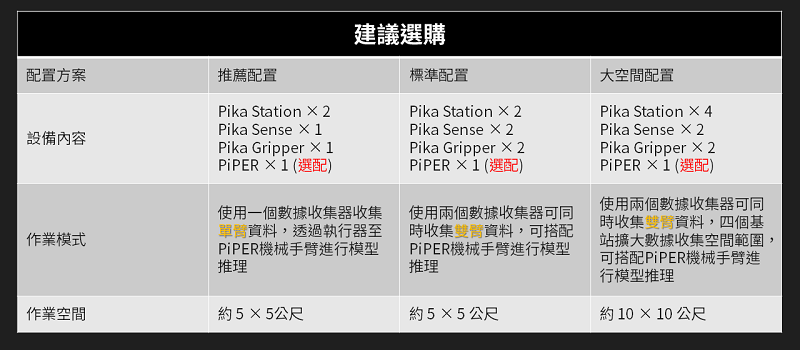
Aloha PiPER 機械手臂 輕量設計 支持 Python API 和 ROS1 / ROS2
Advertisement Space (300x250)
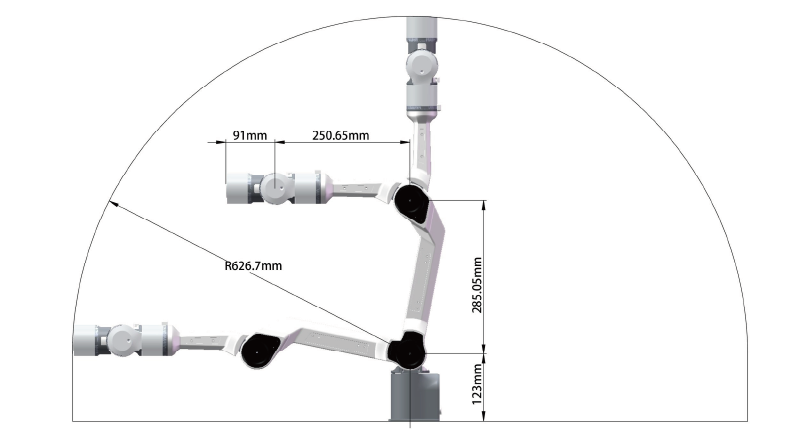
Aloha PiPER 機械手臂 輕量設計 支持 Python API 和 ROS1 / ROS2
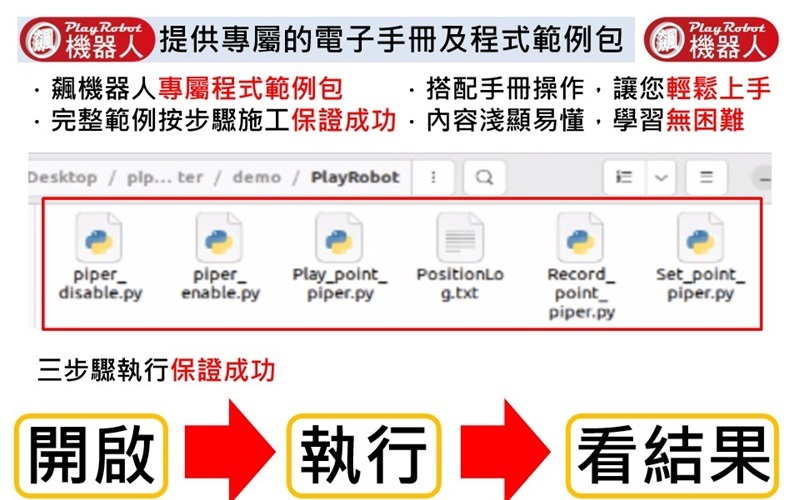
Aloha PiPER 機械手臂 輕量設計 支持 Python API 和 ROS1 / ROS2
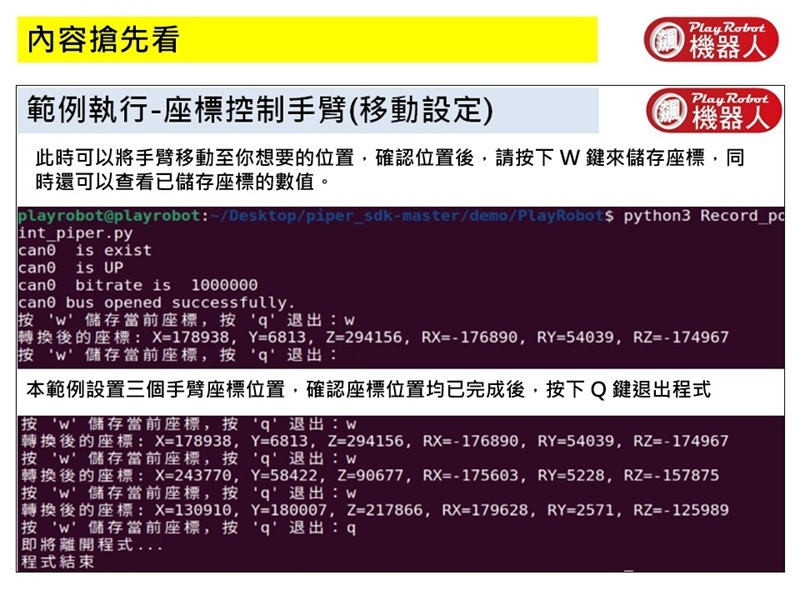
Aloha PiPER 機械手臂 輕量設計 支持 Python API 和 ROS1 / ROS2
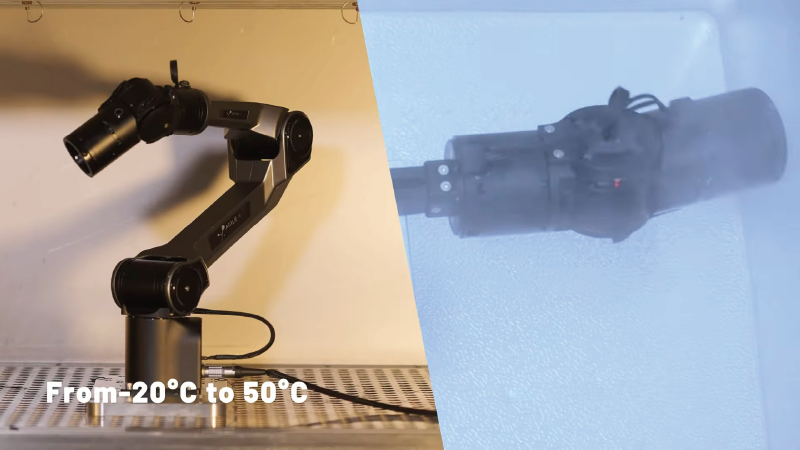
Aloha PiPER 機械手臂 輕量設計 支持 Python API 和 ROS1 / ROS2
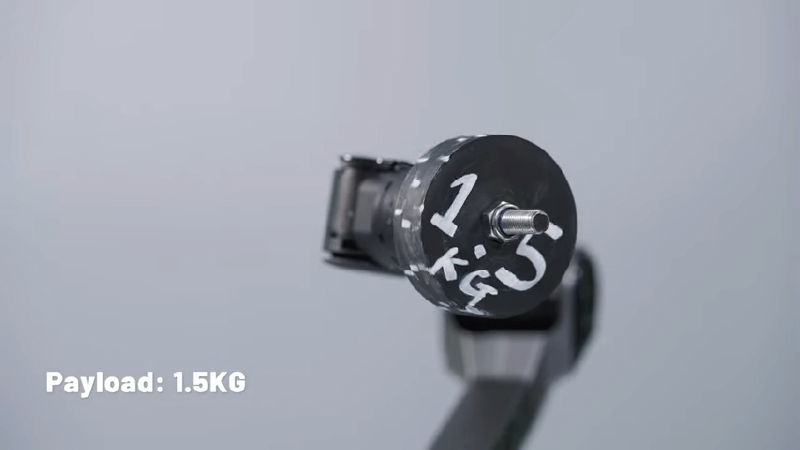
Aloha PiPER 機械手臂 輕量設計 支持 Python API 和 ROS1 / ROS2
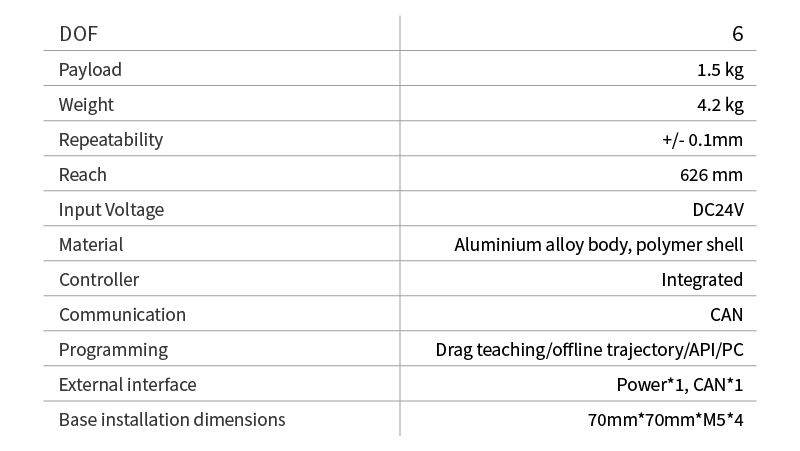
Aloha PiPER 機械手臂 輕量設計 支持 Python API 和 ROS1 / ROS2
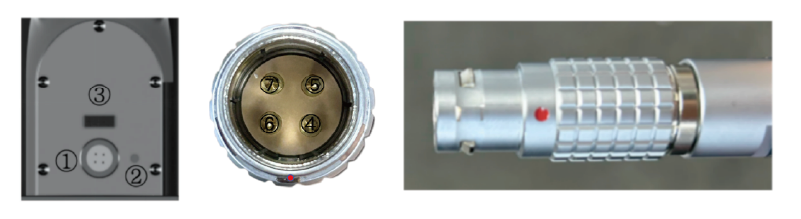
Aloha PiPER 機械手臂 輕量設計 支持 Python API 和 ROS1 / ROS2
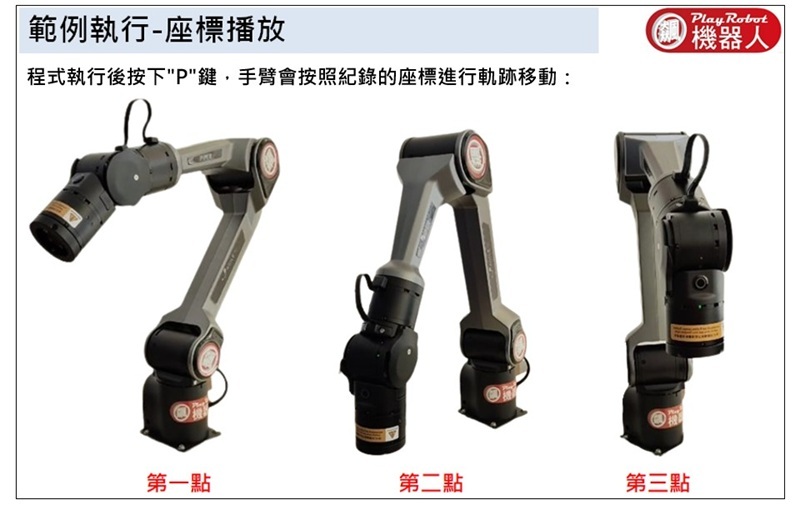
Aloha PiPER 機械手臂 輕量設計 支持 Python API 和 ROS1 / ROS2
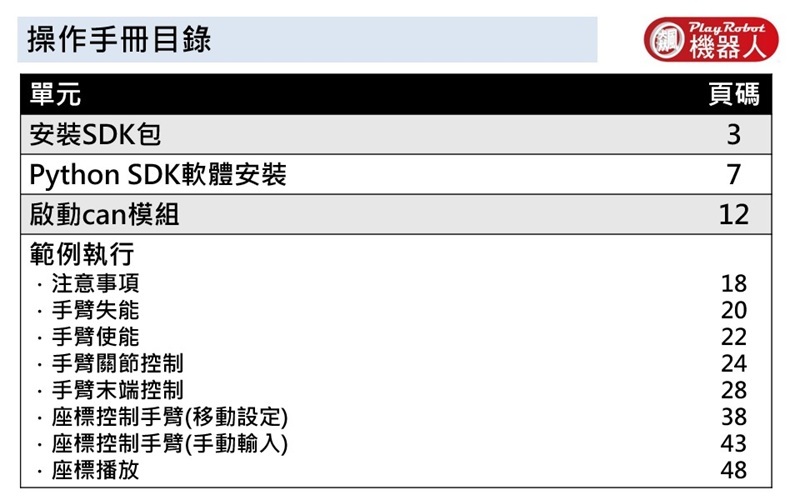
Aloha PiPER 機械手臂 輕量設計 支持 Python API 和 ROS1 / ROS2
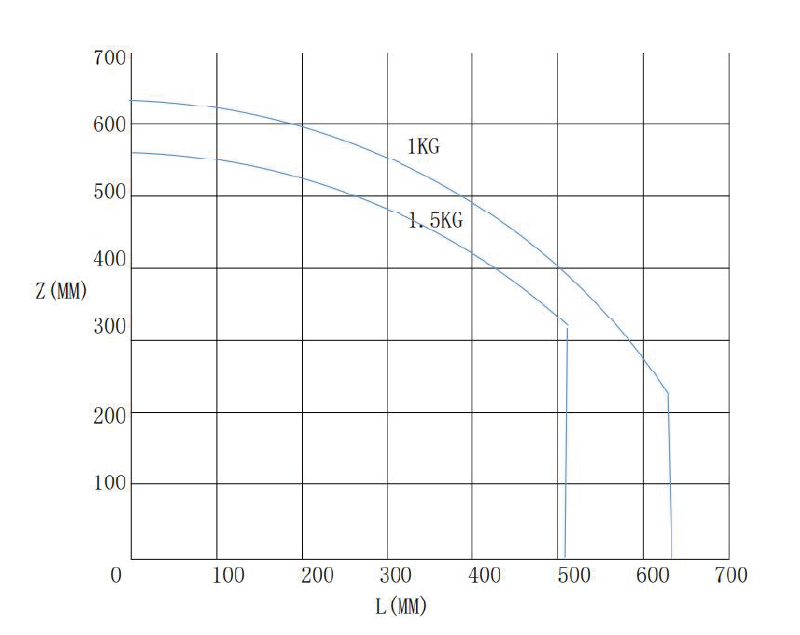
Aloha PiPER 機械手臂 輕量設計 支持 Python API 和 ROS1 / ROS2
Advertisement Space (336x280)
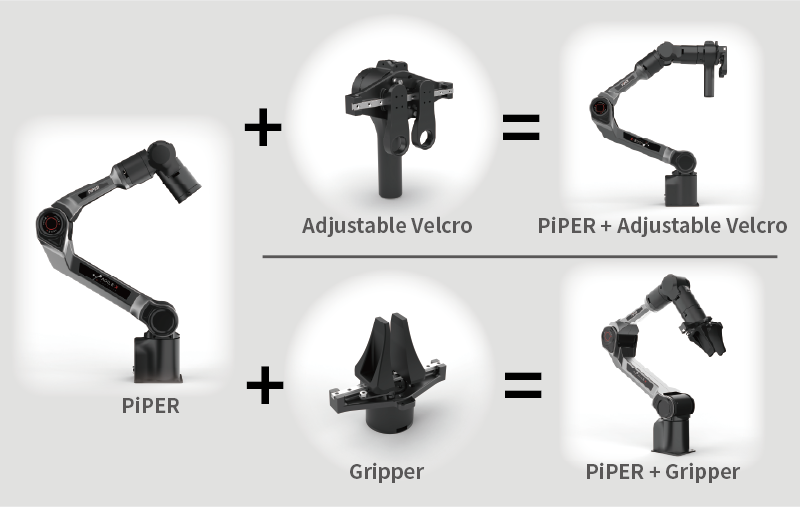
【訂金】 PiPER 六軸機械手臂 輕量設計 高載重 二次開發 Python API 和 ROS1 / ROS2 | 蝦皮購物
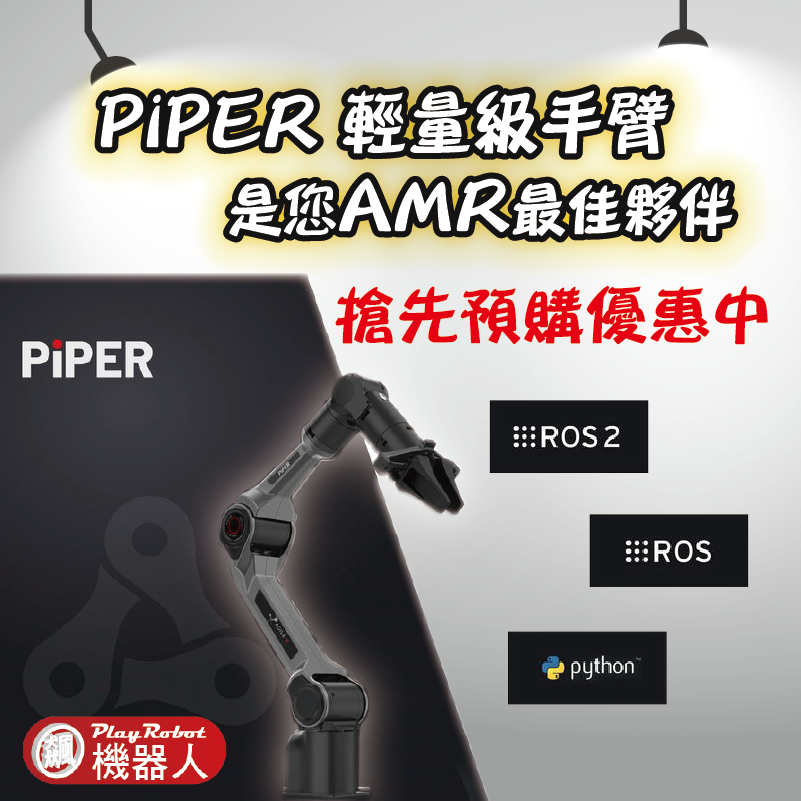
【訂金】 PiPER 六軸機械手臂 輕量設計 高載重 二次開發 Python API 和 ROS1 / ROS2 | 蝦皮購物
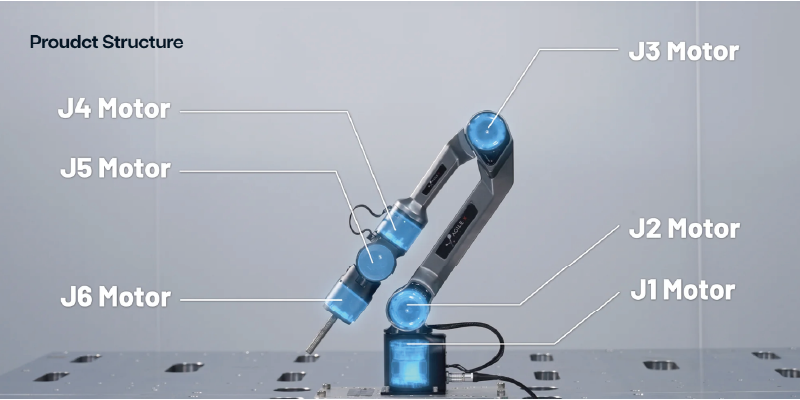
【訂金】 PiPER 六軸機械手臂 輕量設計 高載重 二次開發 Python API 和 ROS1 / ROS2 | 蝦皮購物
AgileX Piper 技術仕様 — ROS2 トピックと SDK API | SVRC

Expert ROS2 and Python for Autonomous Robotics - ZLIB.SITE
ROS2 with Python and YAML: A Step-by-Step Guide from Creating a ...
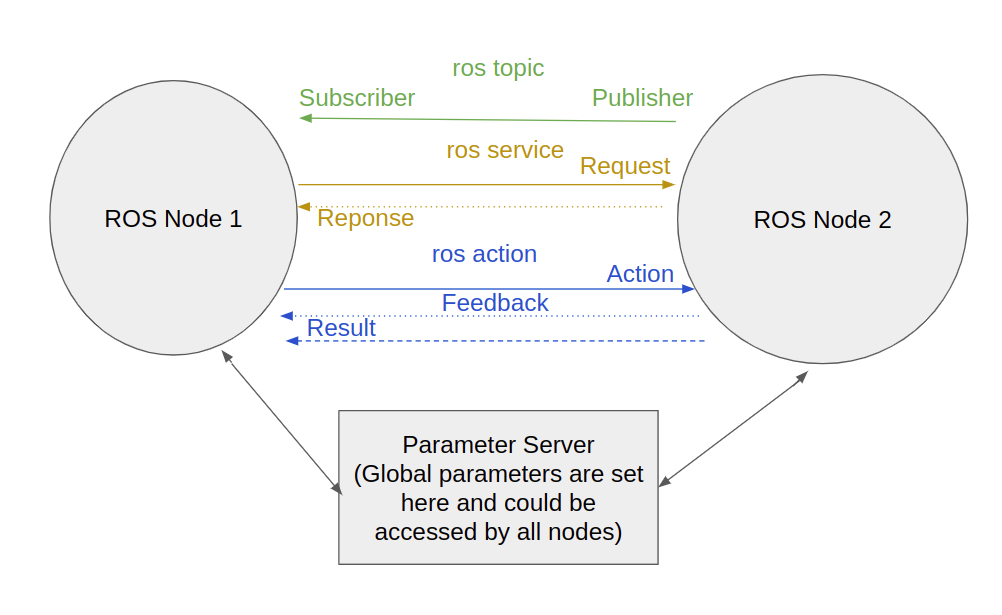
Ros2 Ros1 切り替え – 平野通信機材株式会社 – IBSR

Khóa Học Lập Trình Robot Với ROS2 - Sử Dụng ROS2 Trong Python | Raymond ...

ROS2核心概述(1):从 ROS1 到 ROS2 的演进哲学-CSDN博客

Autonomous Robotics with ROS2 and Python | Sanders, Rafael - 교보문고
Advertisement Space (336x280)

JetAuto Pro ROS1 ROS2 Hiwonder | Điện tử ProE
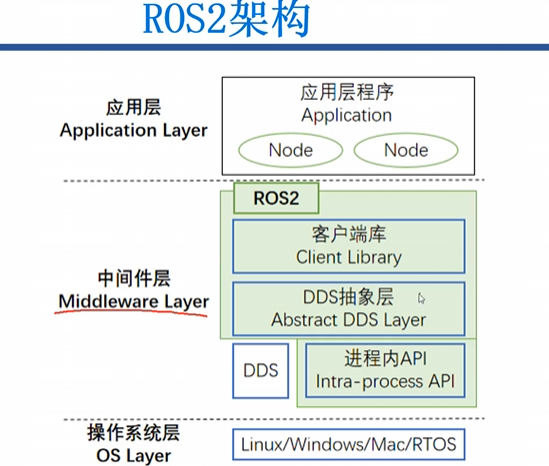
ROS2 与ROS1 的异同_what's the difference between ros1 and ros2-CSDN博客

Creating a Python Package in ROS2 - YouTube
ROS2 Programming Basics Using Python | The Construct

Mastering ROS2 and Python for Robotics : Develop Intelligent Autonomous ...
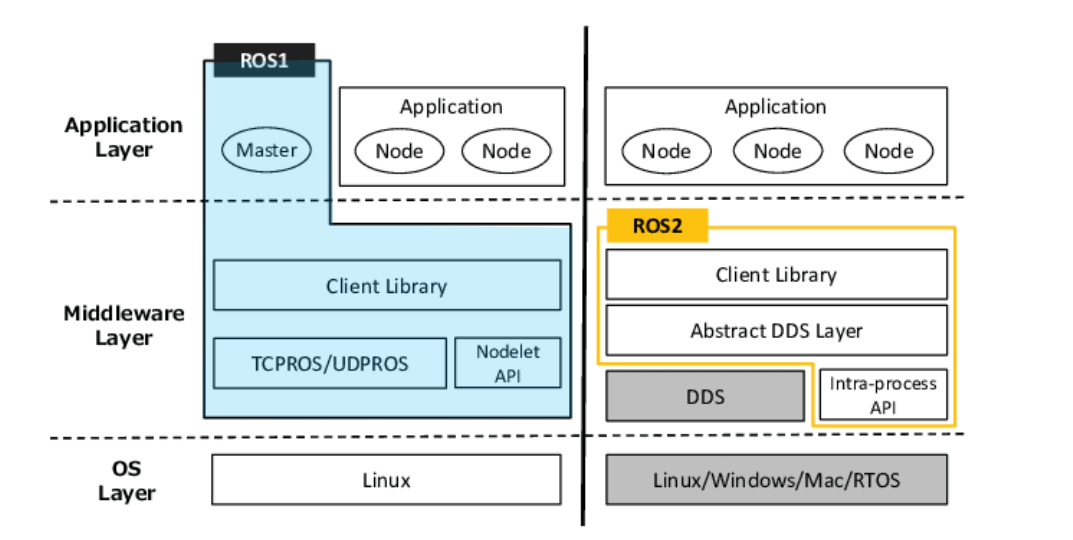
ROS # 6-1 ROS1 VS ROS2