
Ardupilot Ekf3 Csdn
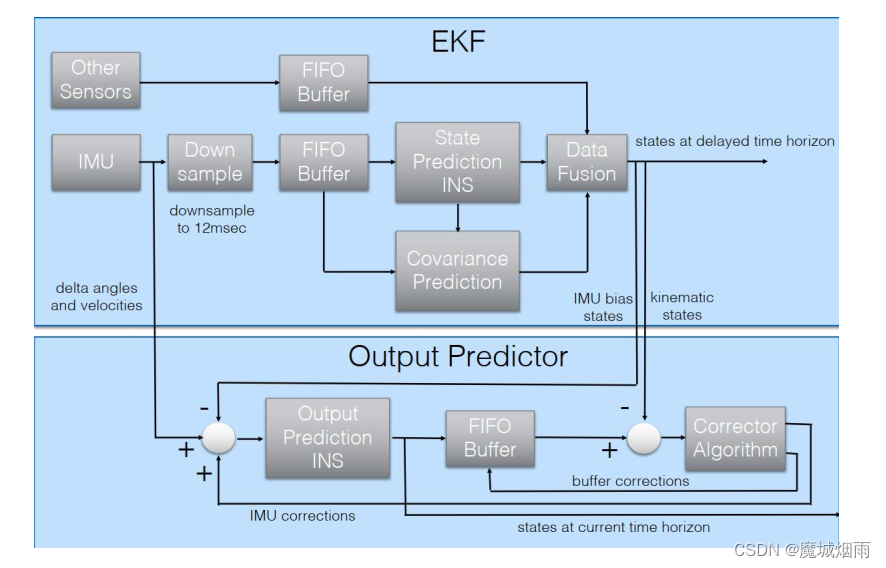
Ardupilot EKF3核心算法《如何得到输出状态量》_飞控ekf3讲解-CSDN博客
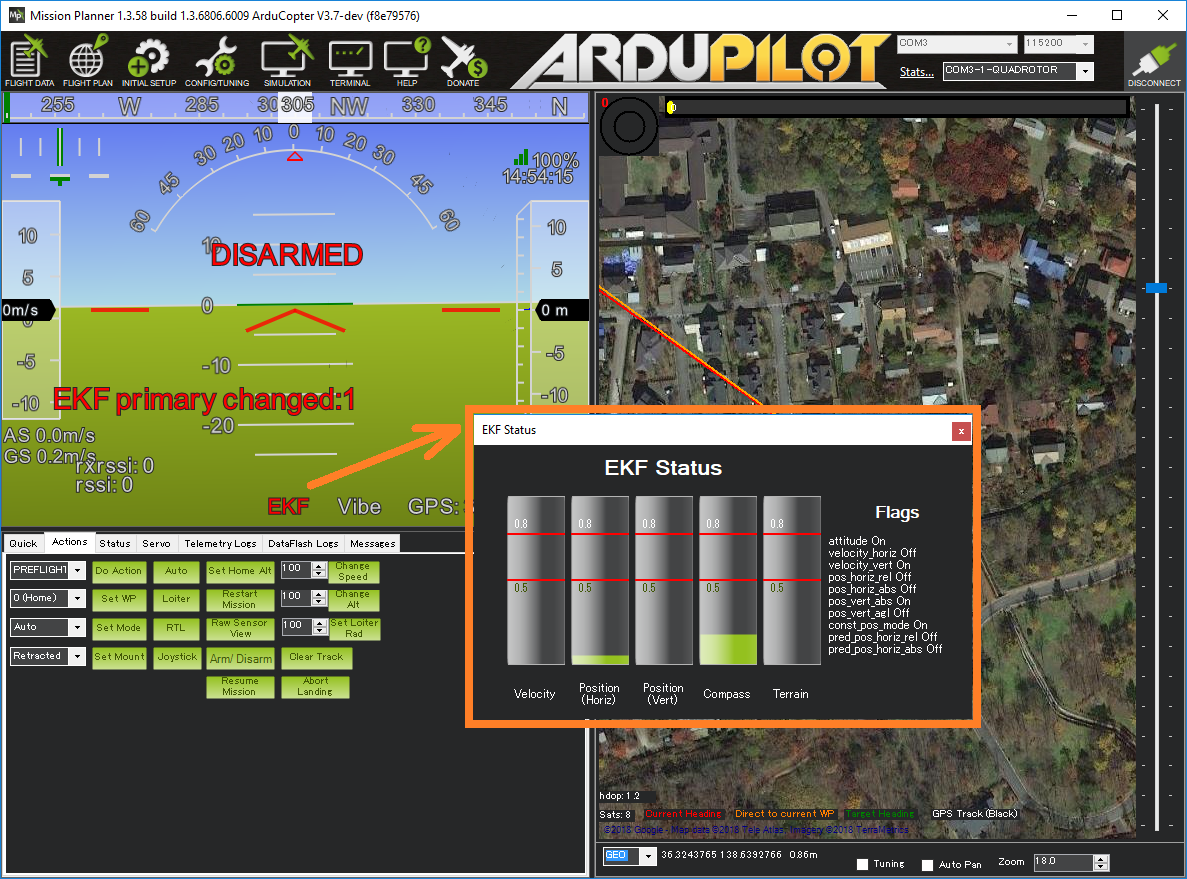
Ardupilot Ekf Architecture: Advanced State Estimation For Precision ...

Ardupilot EKF3核心算法《如何得到输出状态量》-CSDN博客
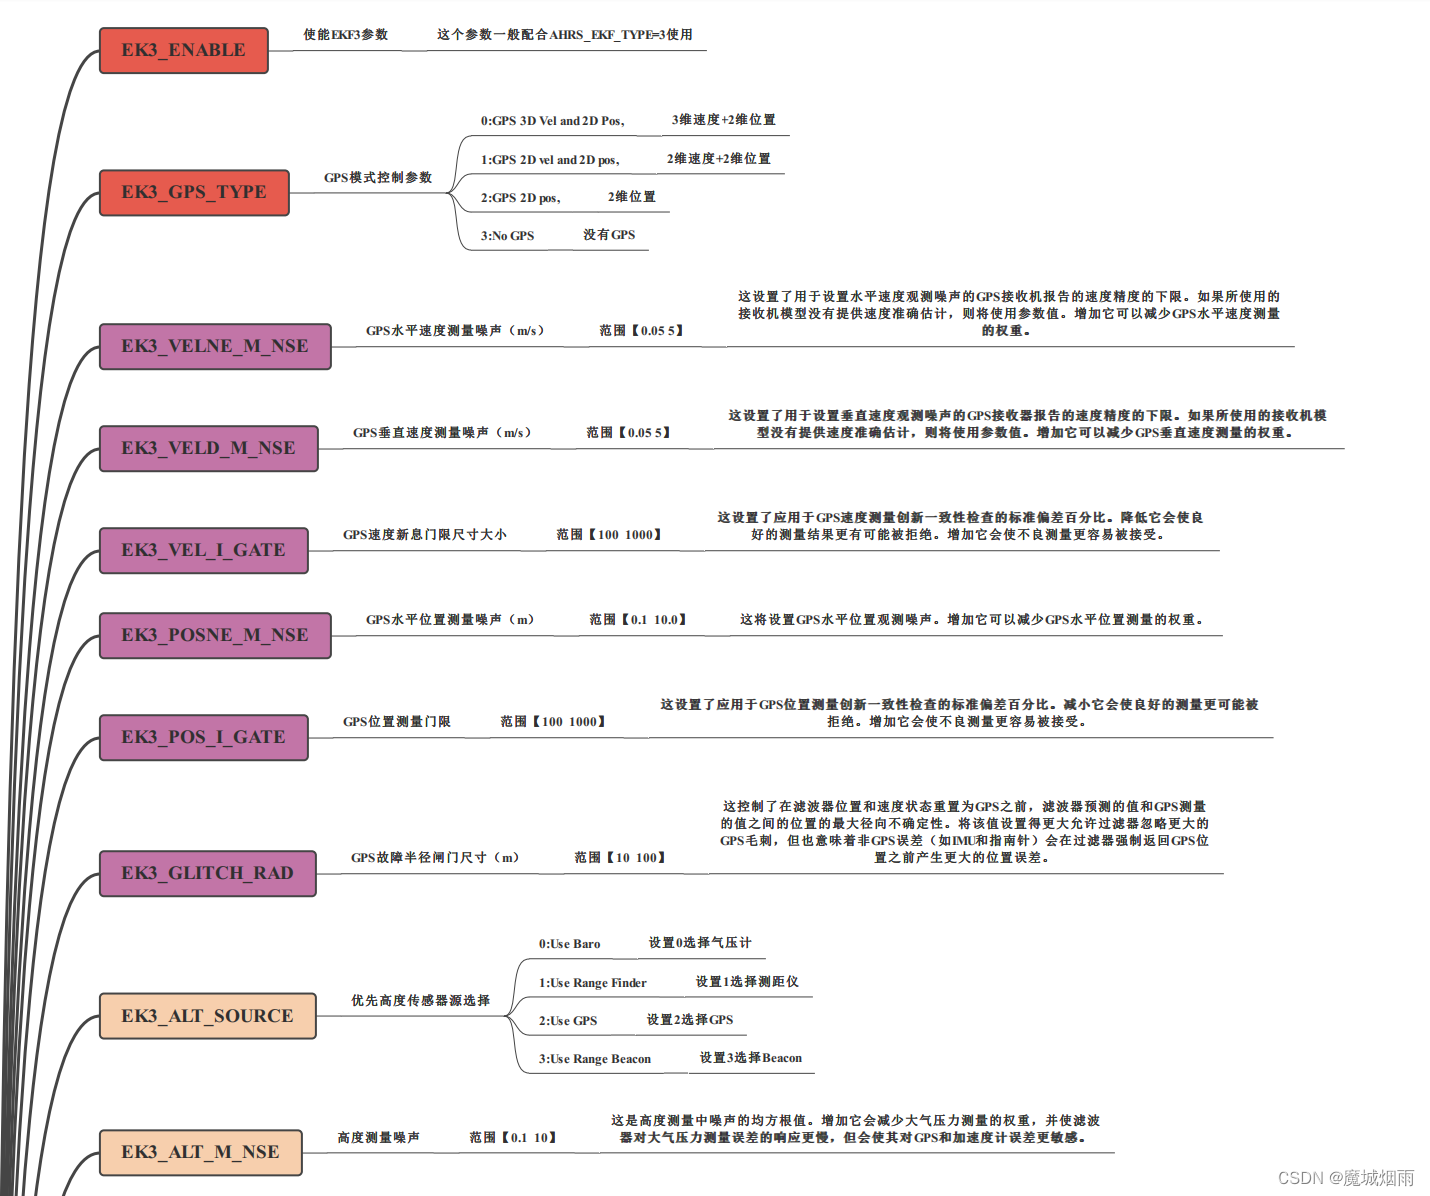
Ardupilot EKF3核心算法《EKF3参数》-CSDN博客
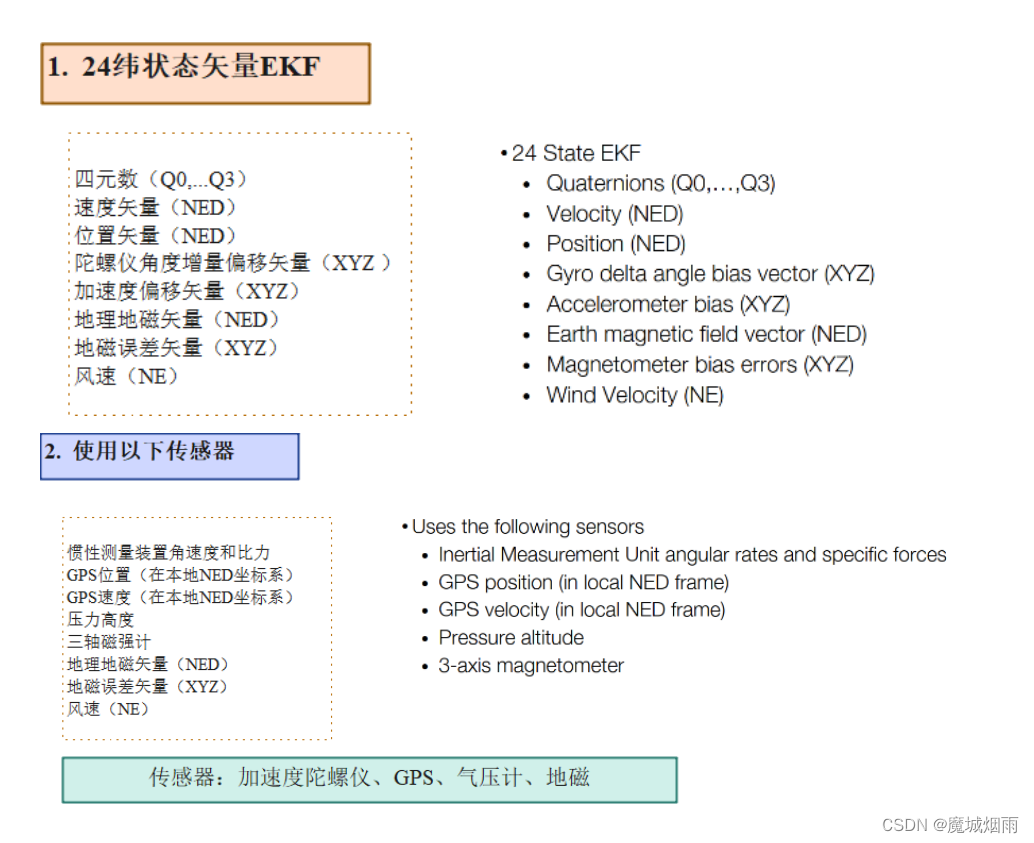
Ardupilot EKF3核心算法《简介》-CSDN博客
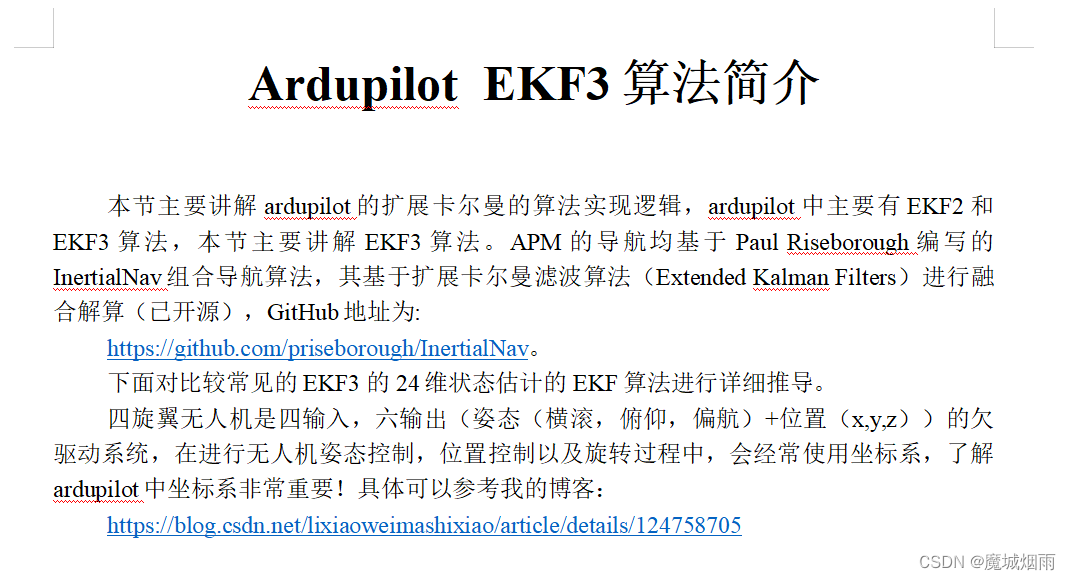
Ardupilot EKF3核心算法《简介》_魔城烟雨的博客-CSDN博客
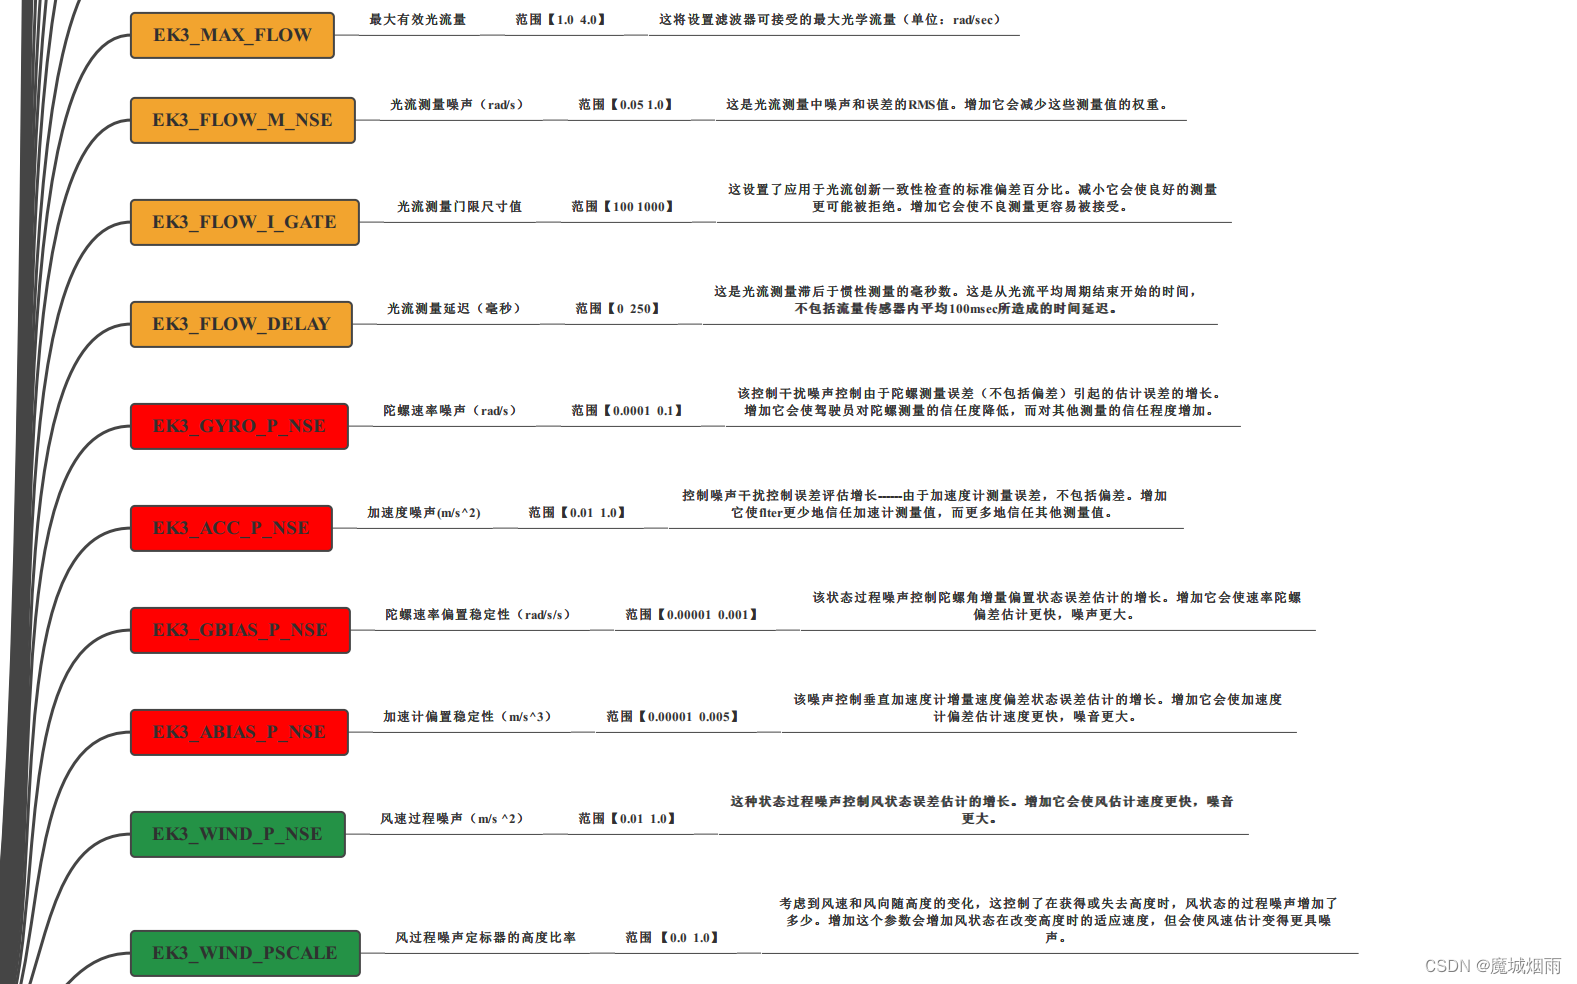
Ardupilot EKF3核心算法《EKF3参数》-CSDN博客

Ardupilot EKF3核心算法《简介》-CSDN博客
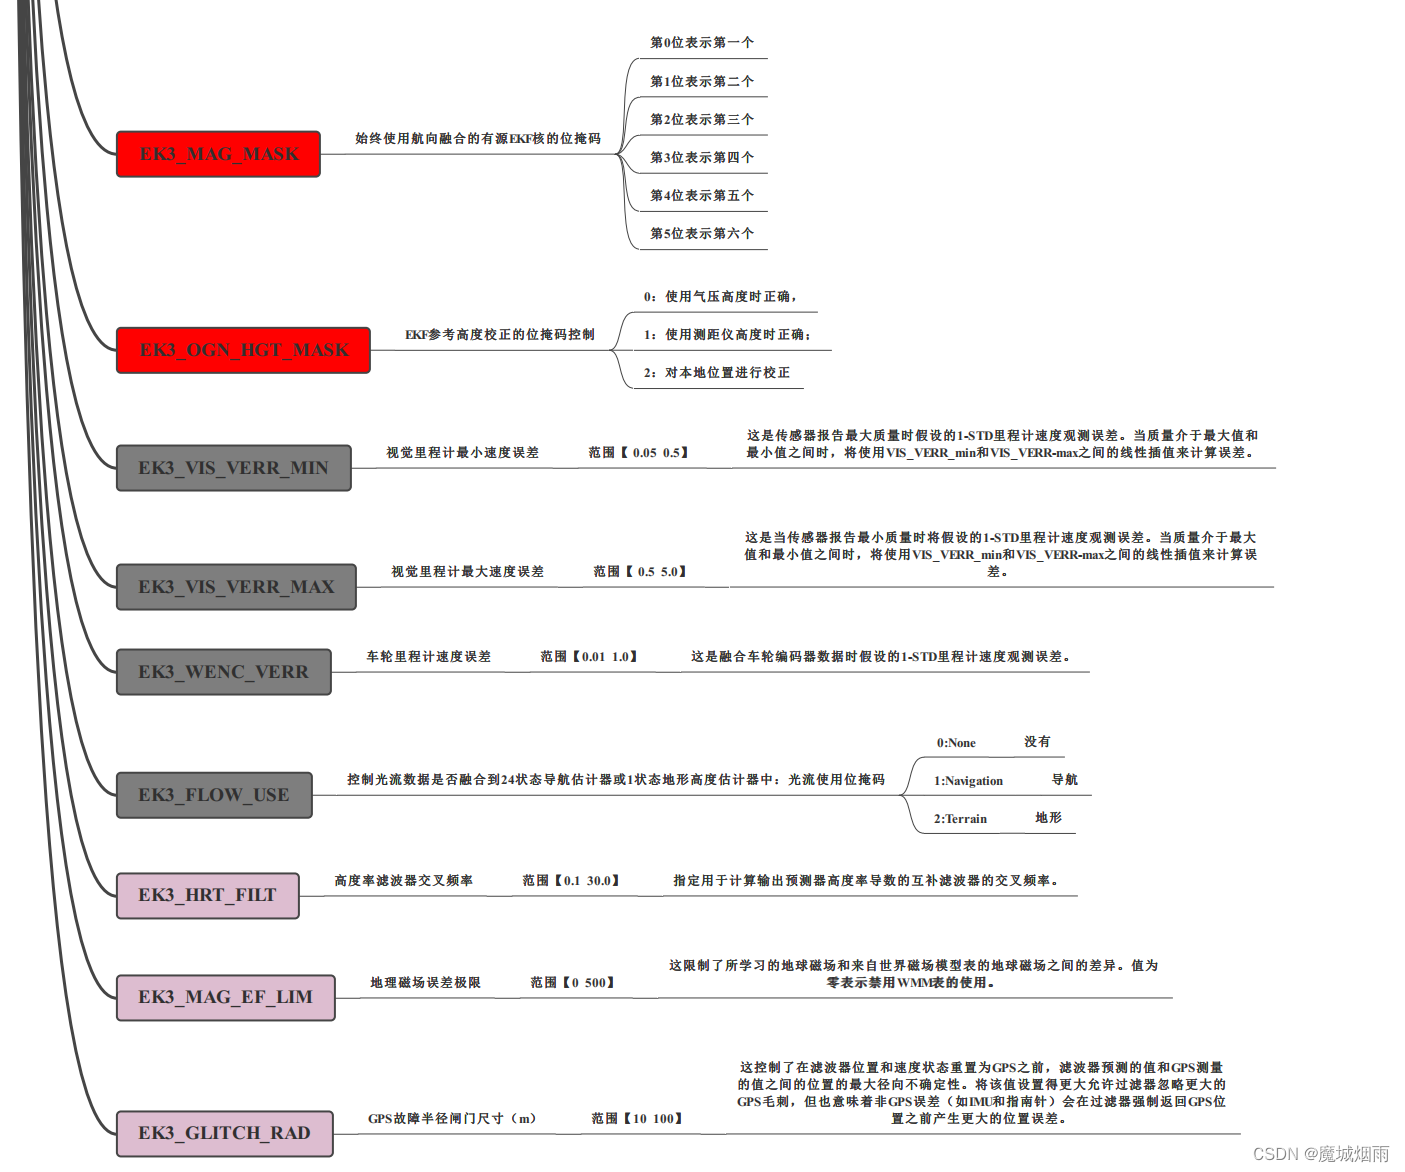
Ardupilot EKF3核心算法《EKF3参数》-CSDN博客
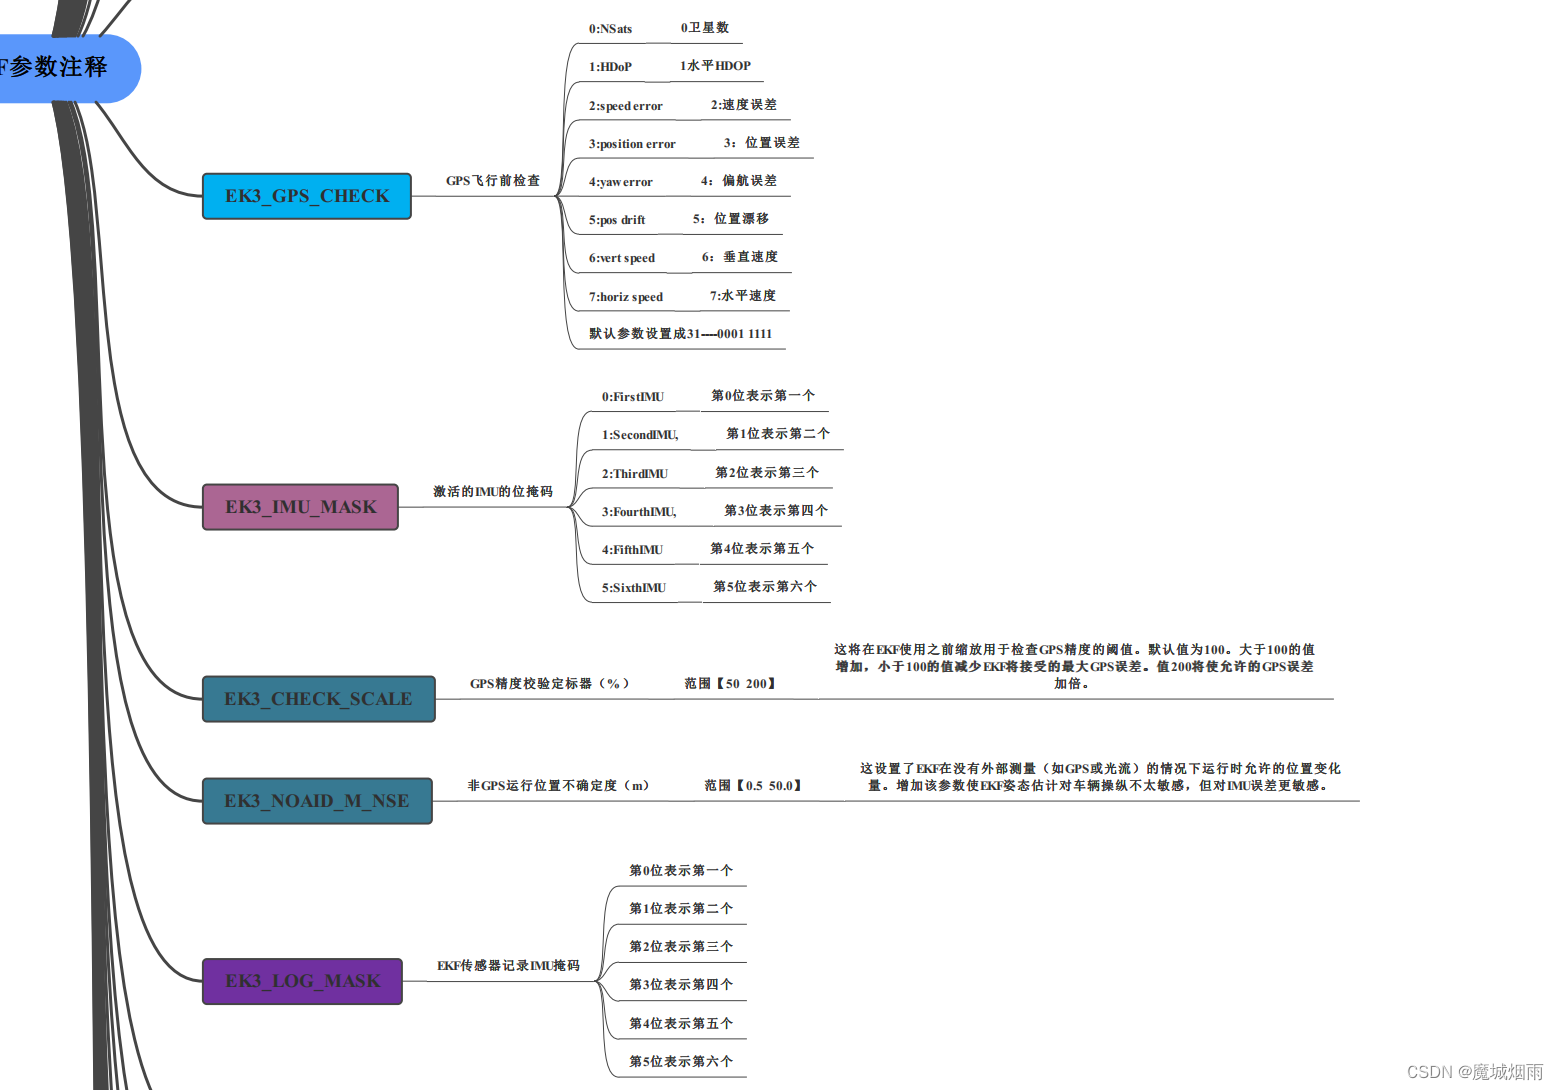
Ardupilot EKF3核心算法《EKF3参数》-CSDN博客
Advertisement Space (300x250)
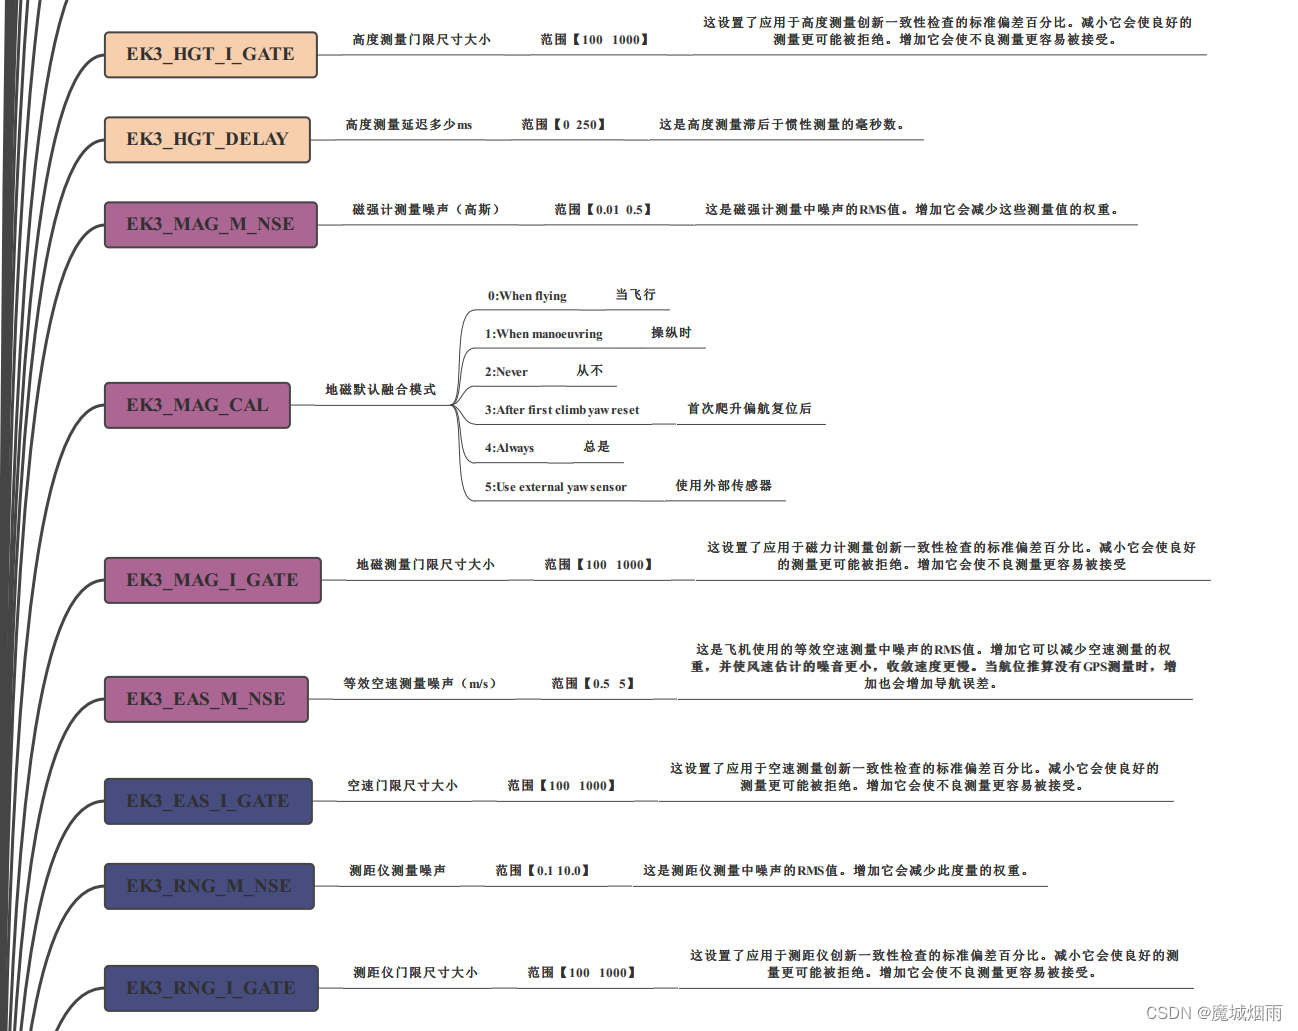
Ardupilot EKF3核心算法《EKF3参数》-CSDN博客
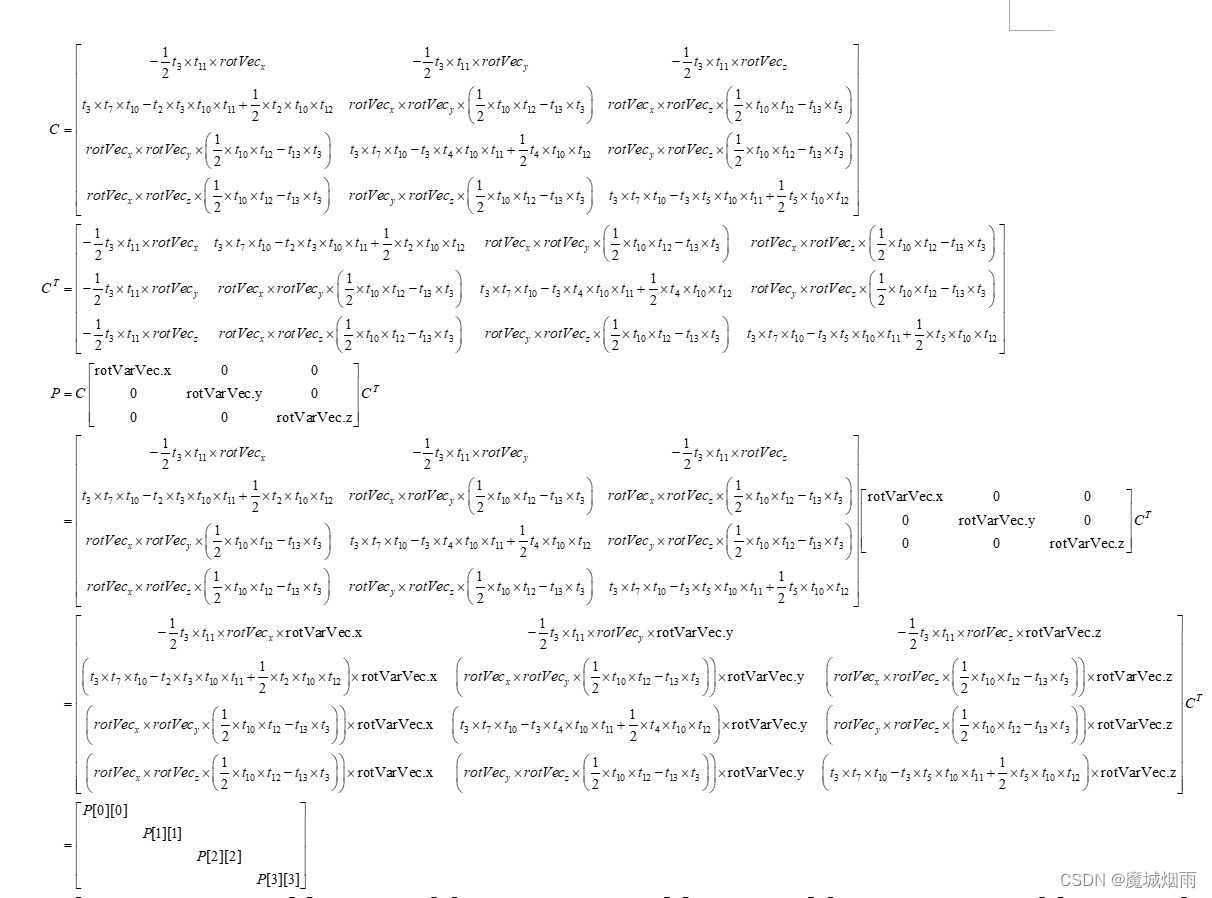
Ardupilot EKF3核心算法《初始化四元数和旋转矢量协方差矩阵》-CSDN博客

Ardupilot EKF3核心算法《简介》-CSDN博客
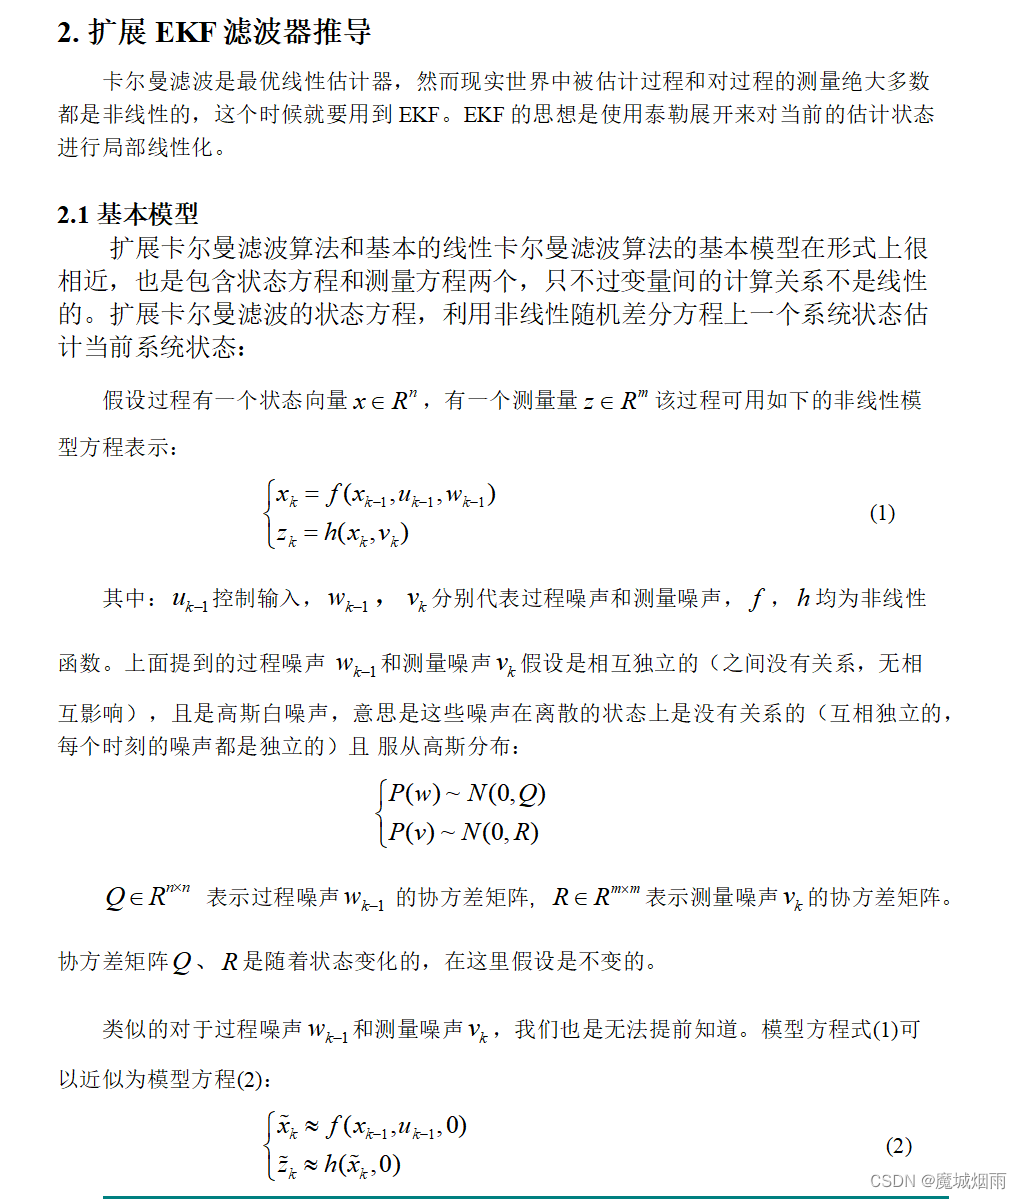
ardupilot EKF3核心算法《EKF算法推导》_ekf 算法库-CSDN博客
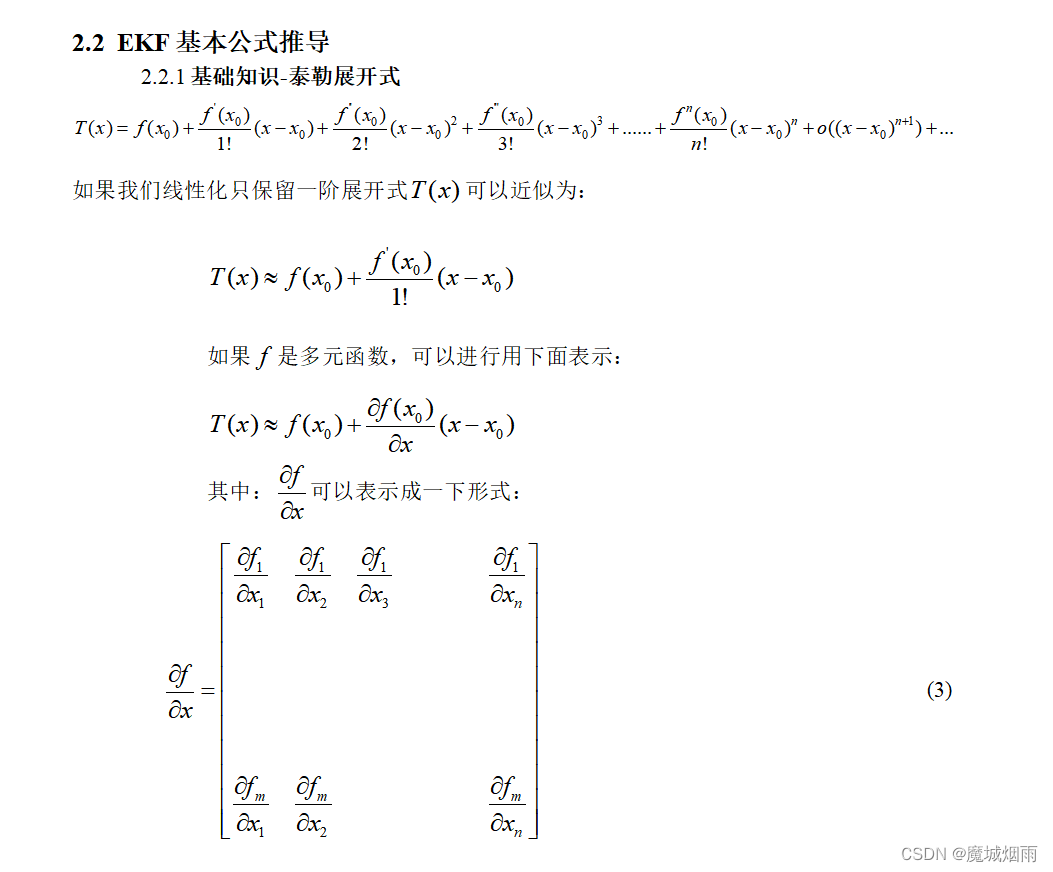
ardupilot EKF3核心算法《EKF算法推导》_ekf 算法库-CSDN博客
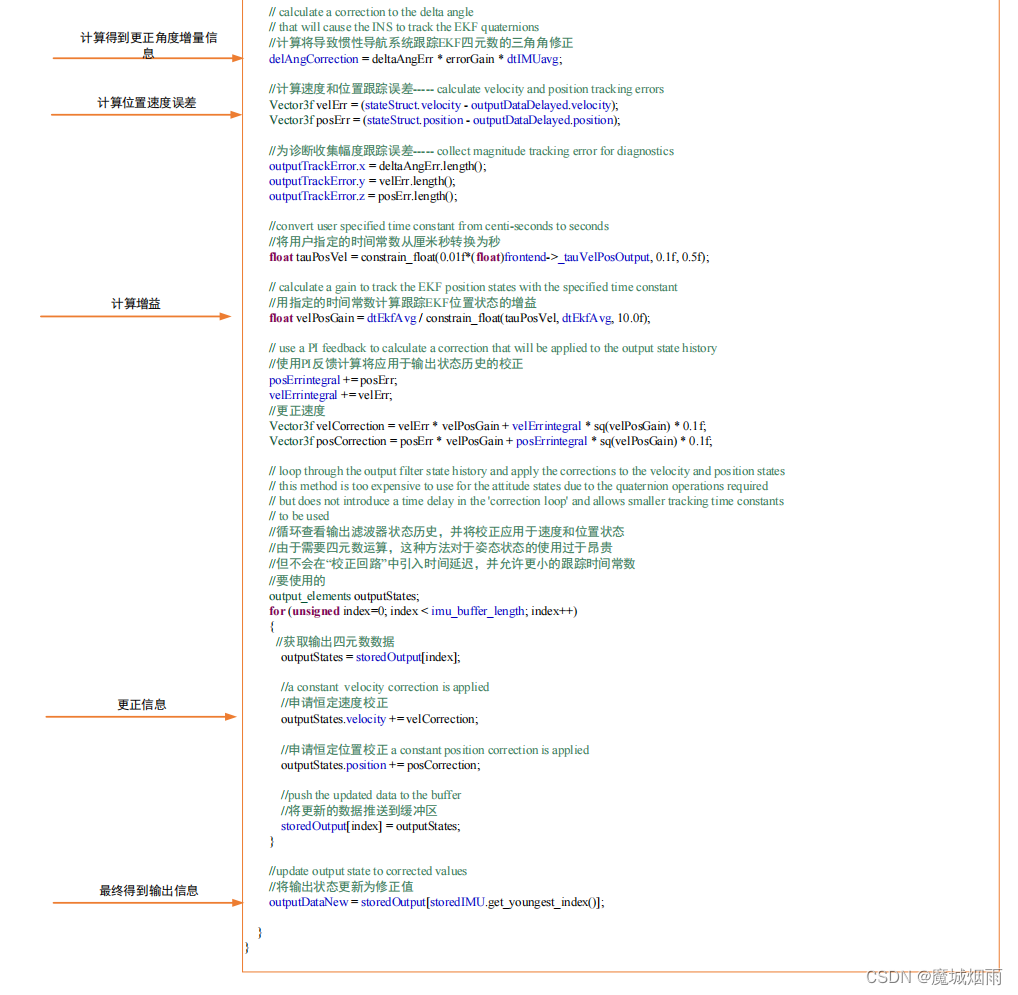
Ardupilot EKF3核心算法《如何得到输出状态量》_飞控ekf3讲解-CSDN博客
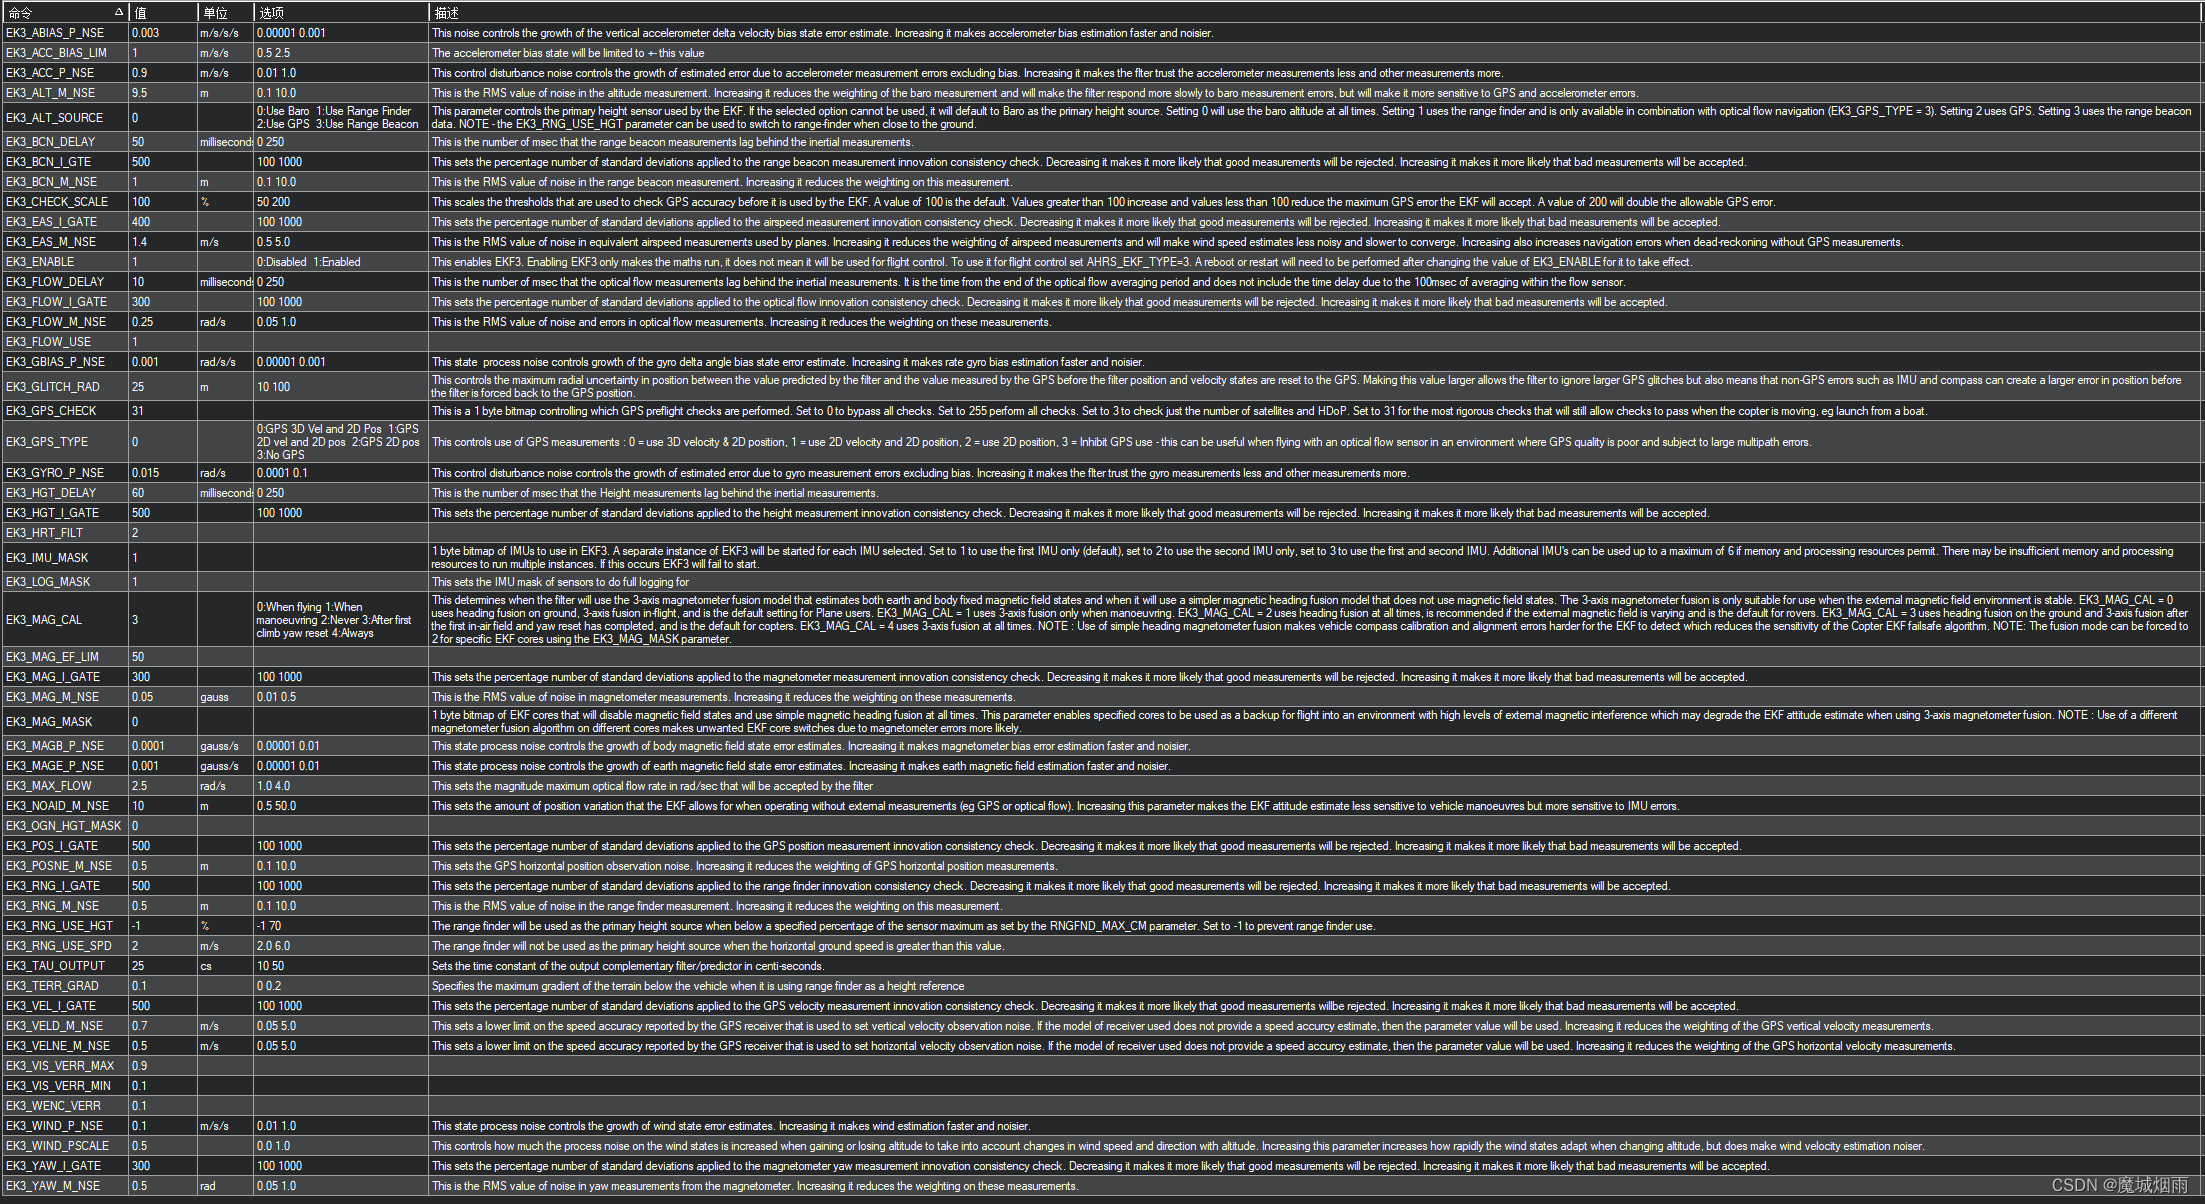
Ardupilot EKF3核心算法《EKF3参数》-CSDN博客

Ardupilot — EKF3使用光流室内定位代码梳理_ardupilot ekf3-CSDN博客

Ardupilot & OpenIPC & 基于WFB-NG构架分析和数据链路思考_ubuntu openipc video-CSDN博客
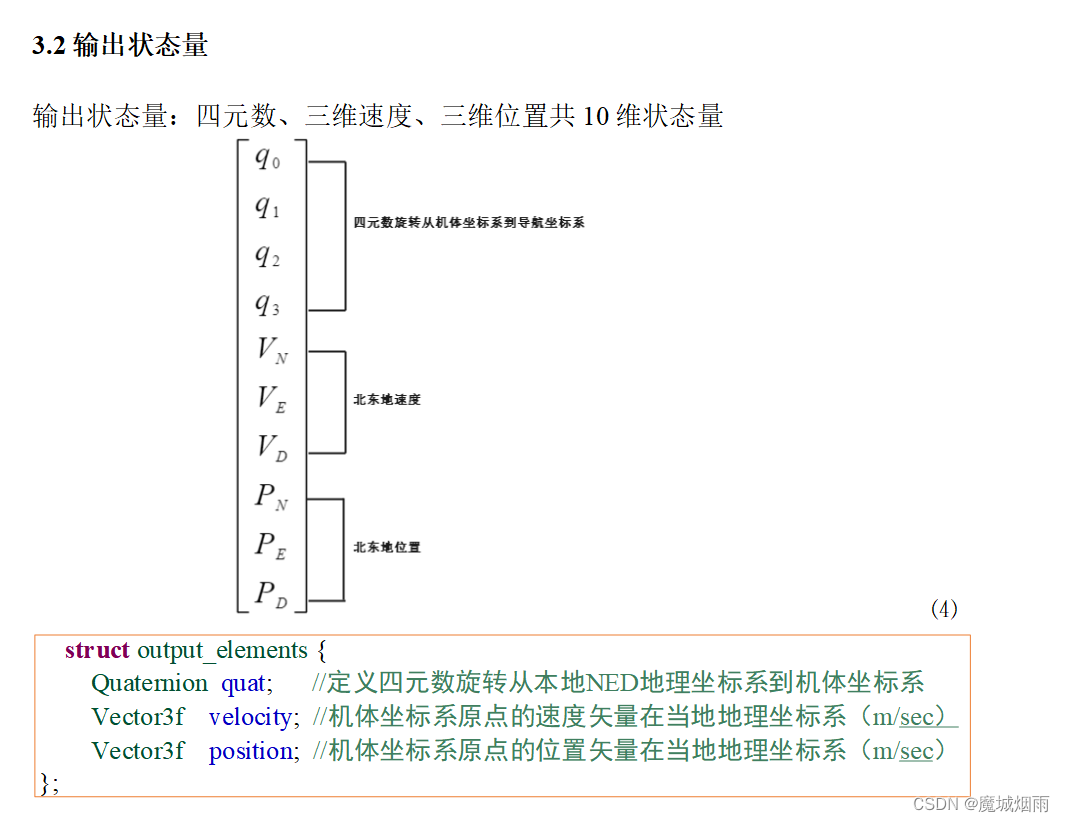
Ardupilot EKF3核心算法《状态向量》-CSDN博客
Advertisement Space (336x280)

Ardupilot EKF3核心算法《如何得到输出状态量》-CSDN博客
EKF3 в ArduPilot: Принцип работы и сравнение с коммерческими системами ...

Ardupilot EKF3核心算法《状态向量》-CSDN博客
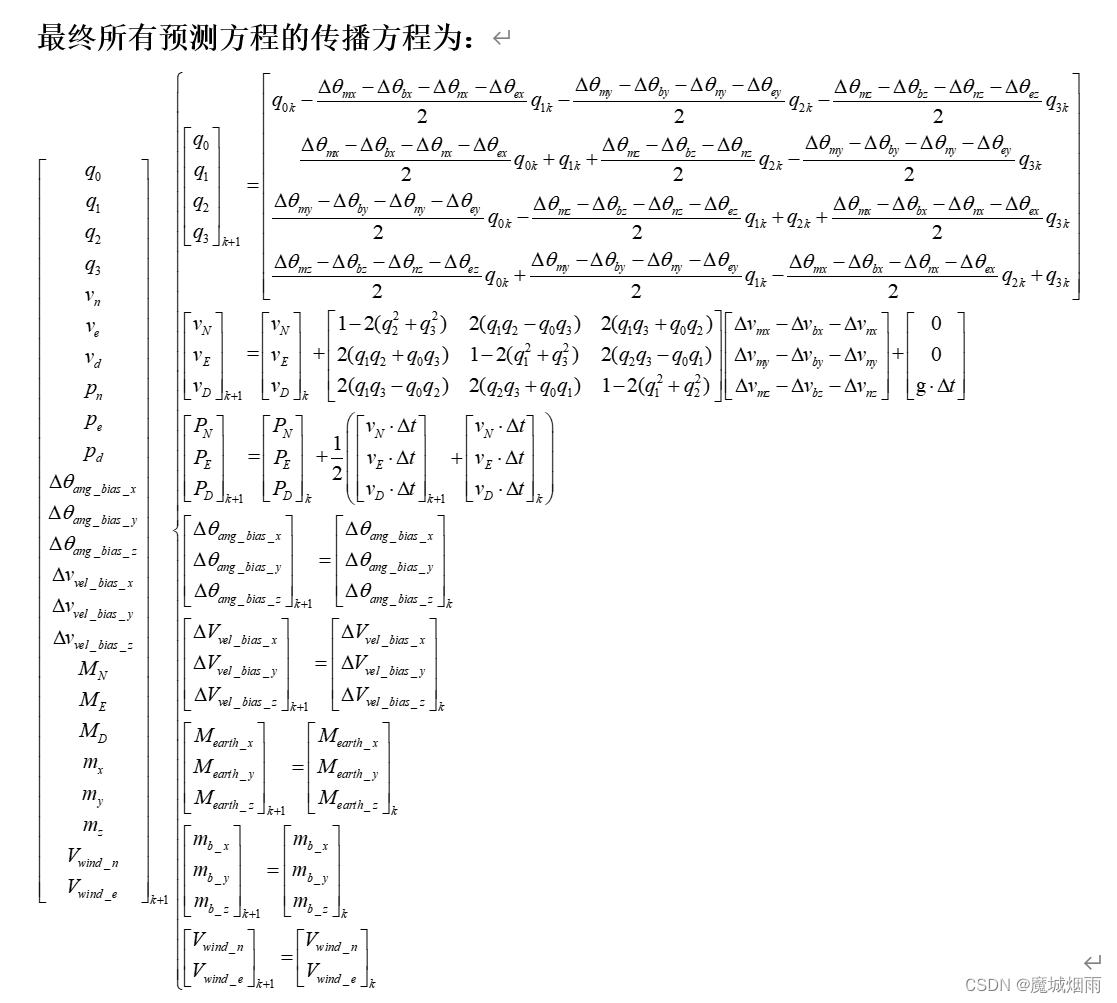
Ardupilot EKF3核心算法《状态量的协方差矩阵推导》_ekf3 需要 空速记吗-CSDN博客
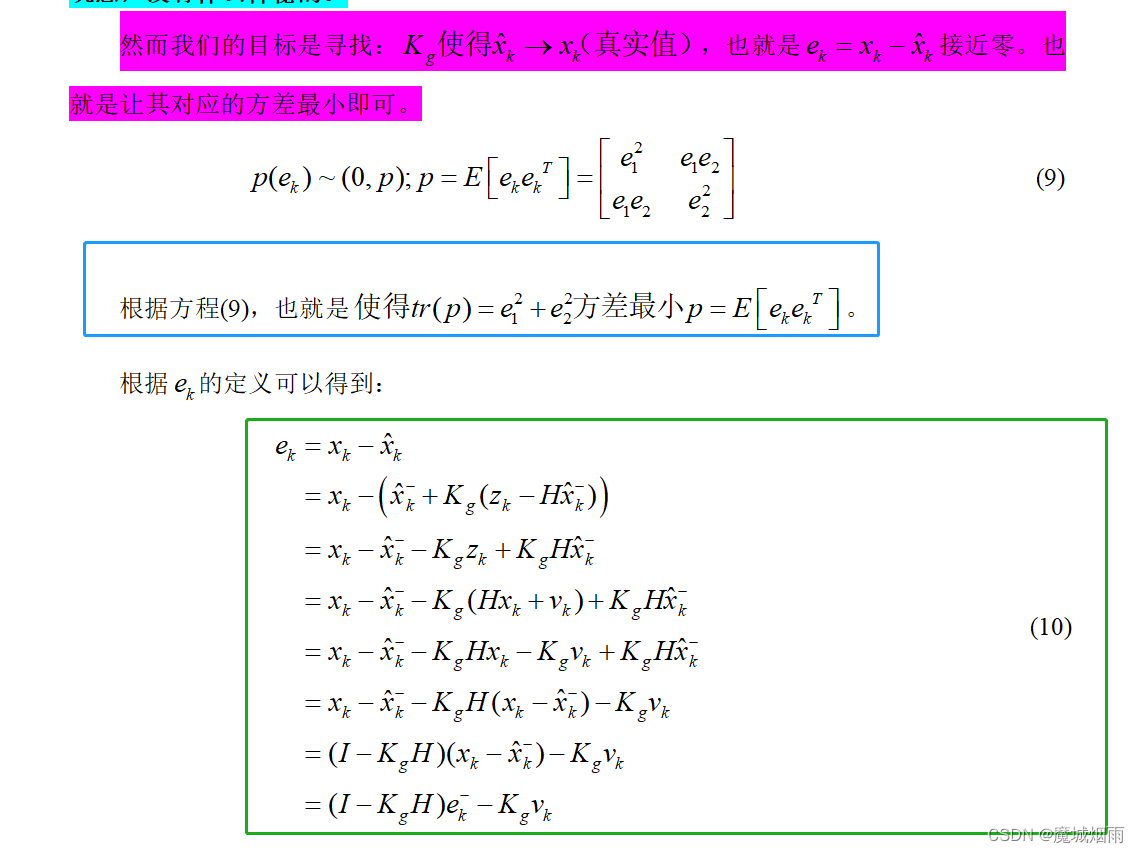
Ardupilot EKF3核心算法《kalman推导》_ardupilot ekf3观测-CSDN博客

Ardupilot EKF3核心算法《状态量速度与位置预测方程》_ardupilot 速度-CSDN博客
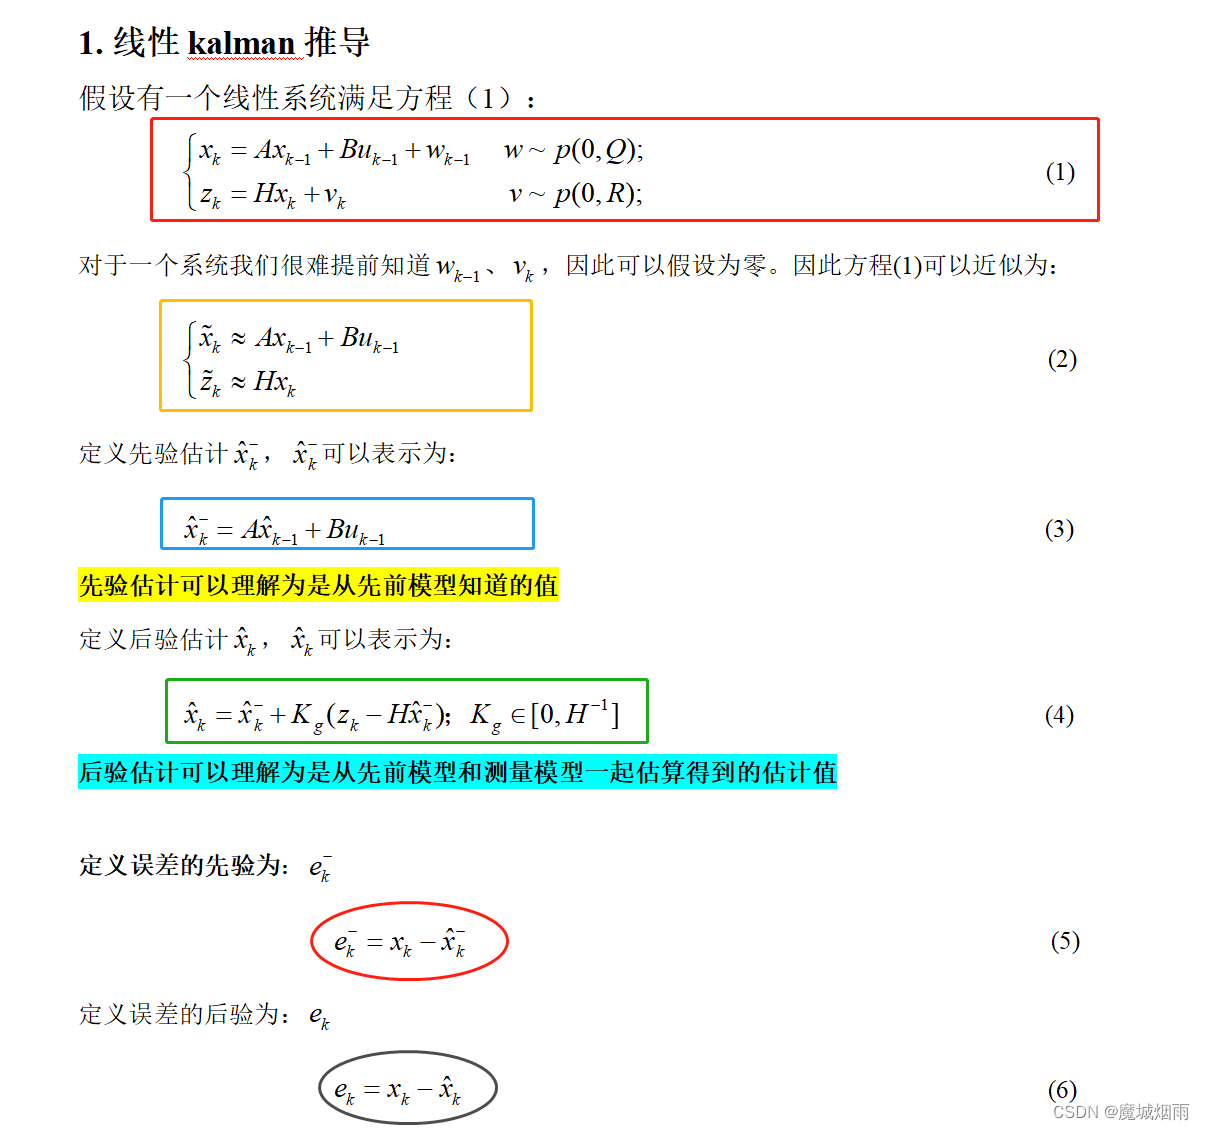
Ardupilot EKF3核心算法《kalman推导》_ardupilot ekf3观测-CSDN博客
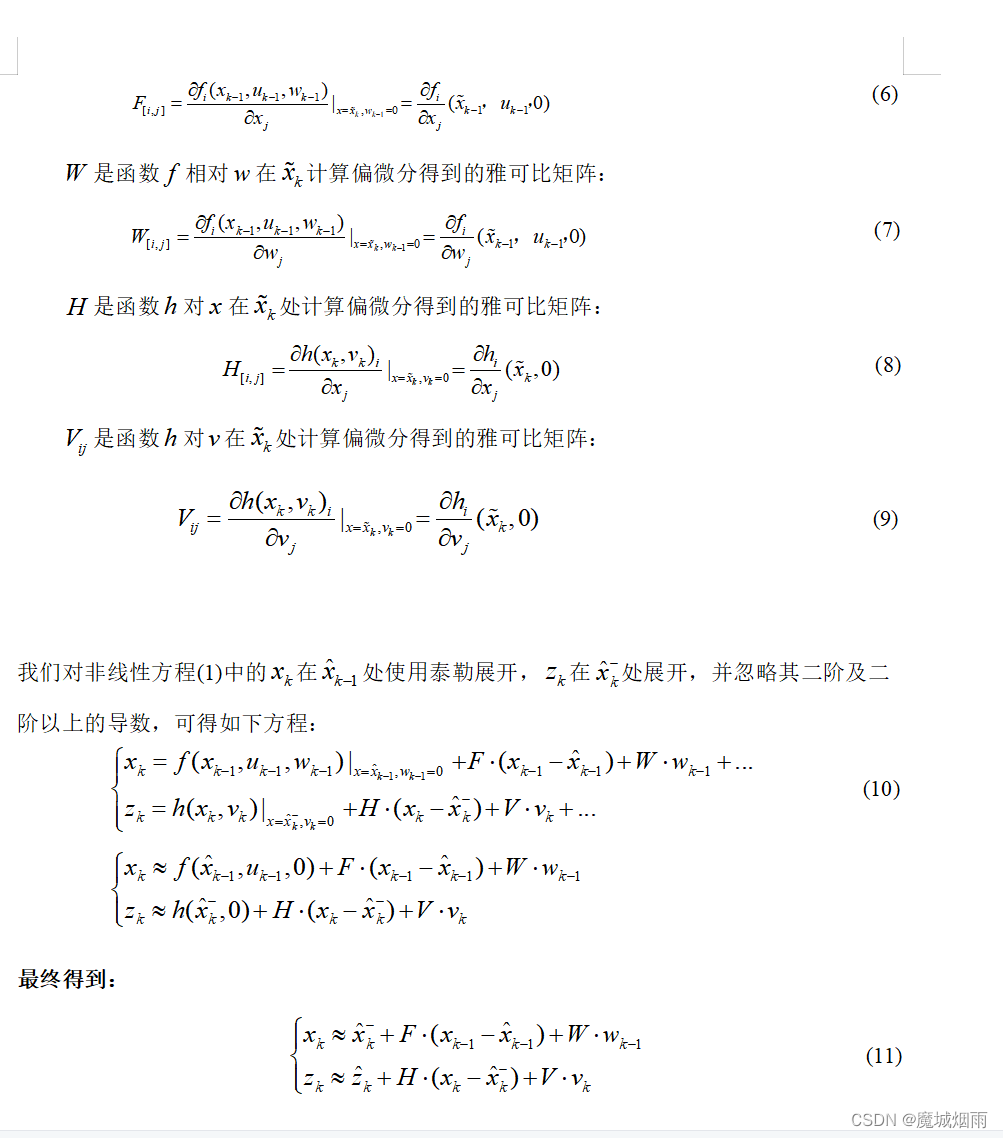
ardupilot EKF3核心算法《EKF算法推导》_ekf 算法库-CSDN博客

Ardupilot EKF3核心算法《状态量速度与位置预测方程》_ardupilot 速度-CSDN博客
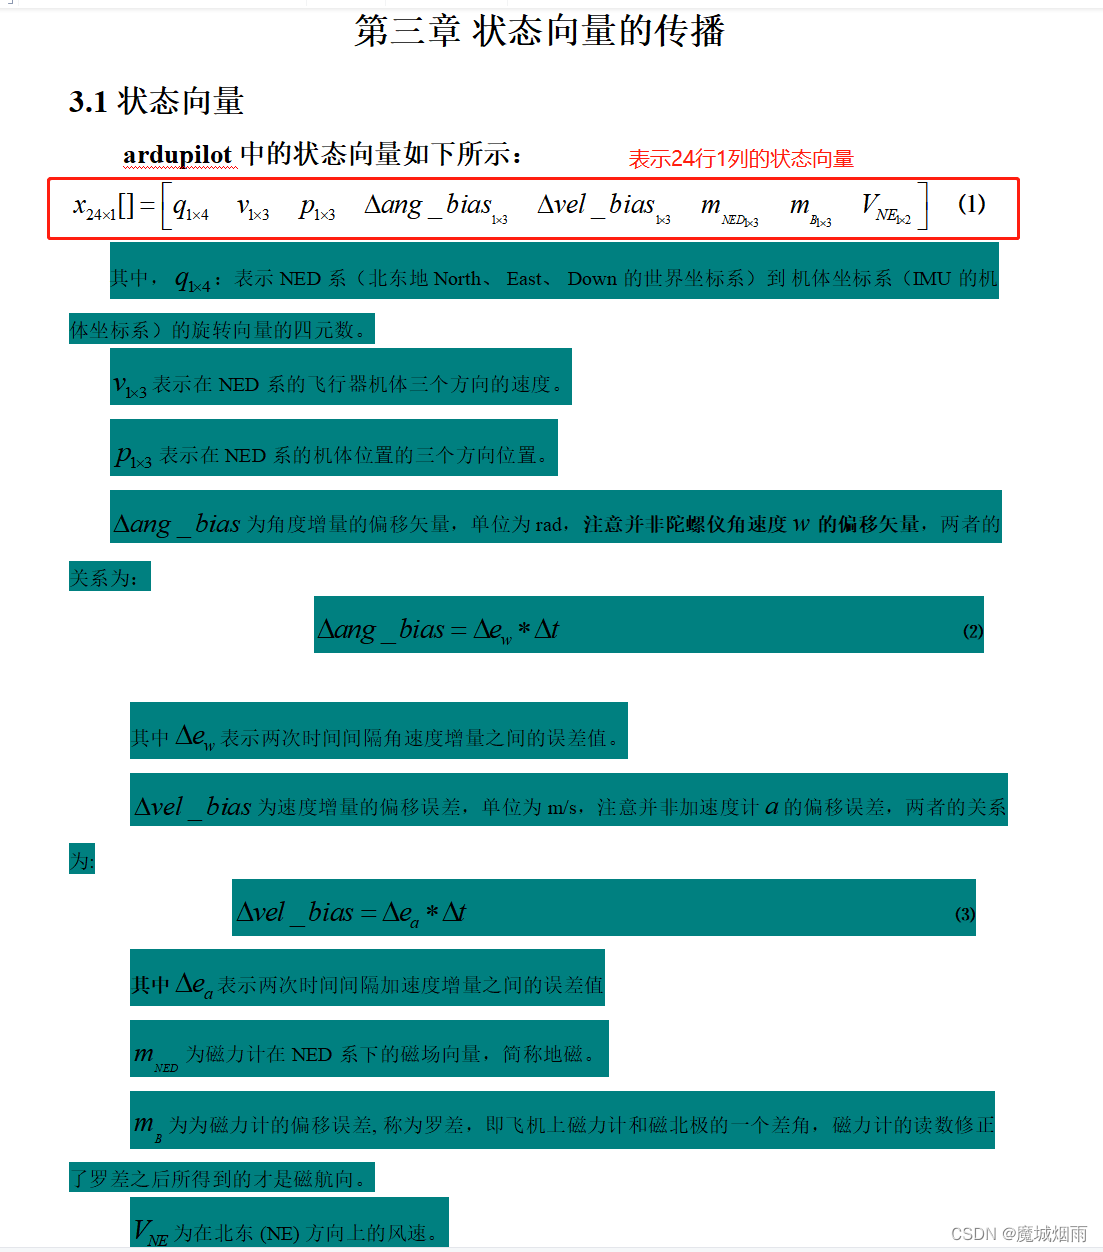
Ardupilot EKF3核心算法《状态向量》-CSDN博客
Advertisement Space (336x280)
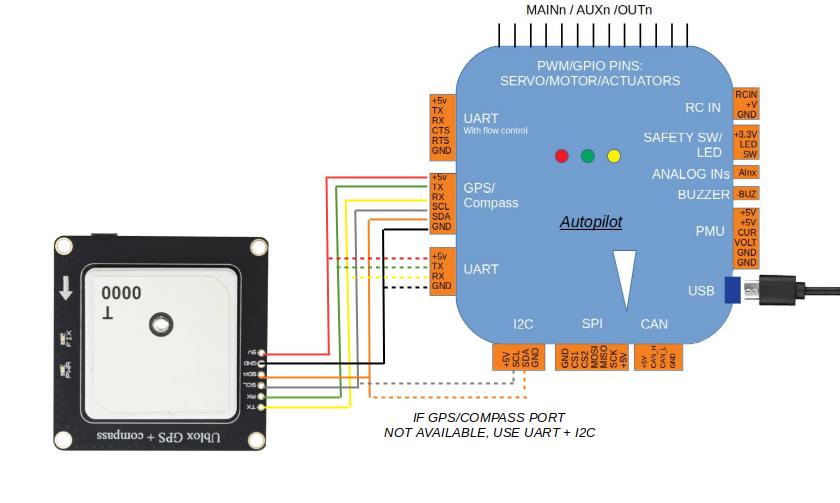
EKF3 в ArduPilot: Принцип работы и сравнение с коммерческими системами ...
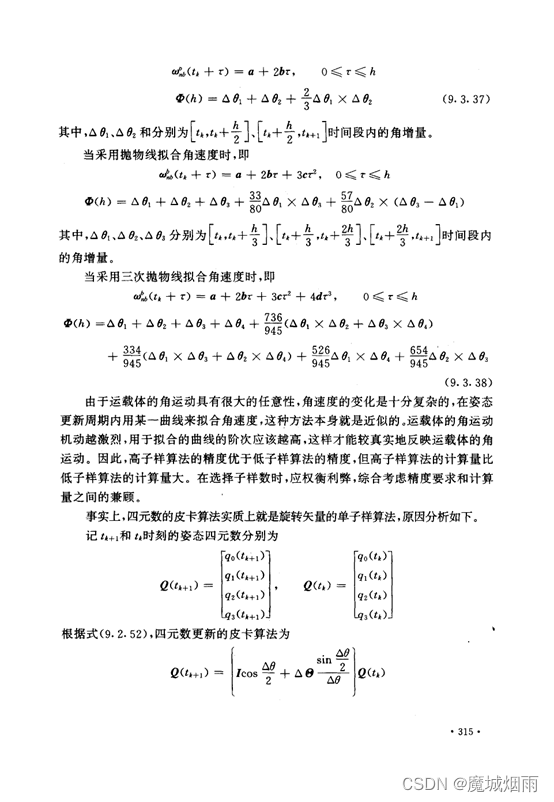
Ardupilot EKF3核心算法《前四维状态量四元数预测方程》-CSDN博客

【每月更新-目前已更新到2021年1月】ArduPilot 发展报告 - #2,来自 Dean - ArduPilot - DroneChina

Ardupilot EKF3核心算法《如何得到输出状态量》-CSDN博客

Copter: EKF3 still initialising pre-arm message when trying to arm with ...
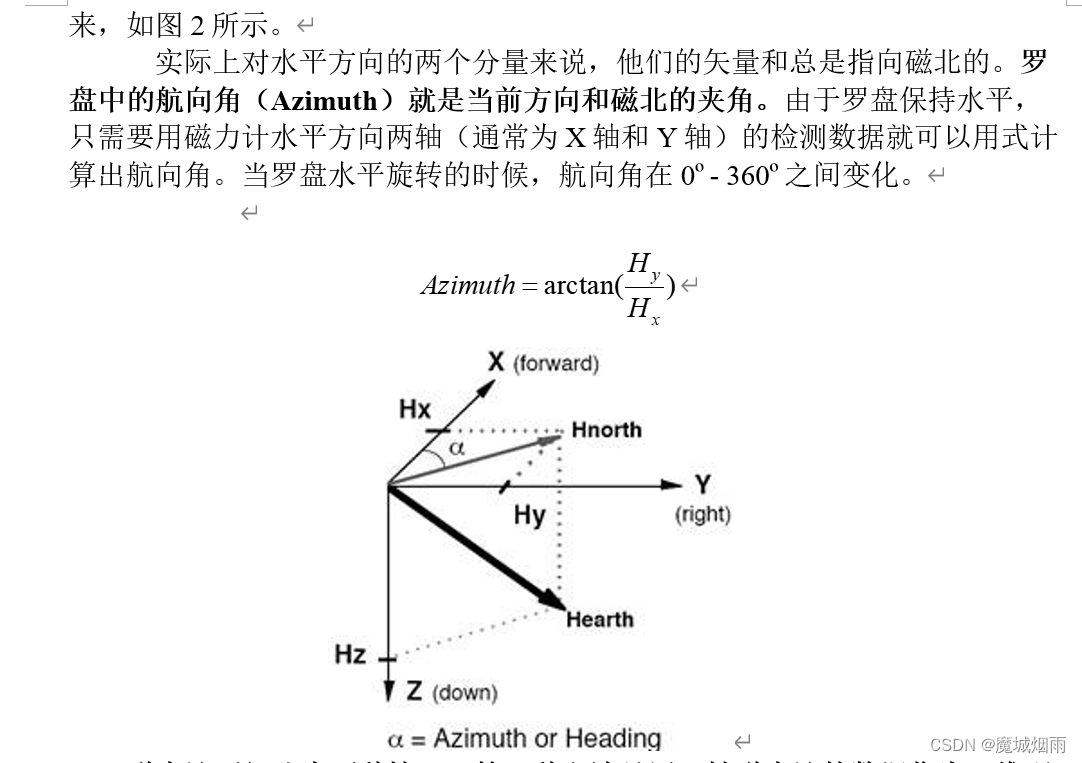
Ardupilot EKF3核心算法《地磁更新融合》_ardupilot 地磁南-CSDN博客