
Bfl Optimalimportancefiltercpp File Reference

bfl: optimalimportancefilter.cpp File Reference

bfl: optimalimportancefilter.cpp File Reference

bfl: filter.h File Reference

bfl: test_compare_filters.cpp File Reference

bfl: mixture.h File Reference

bfl: complete_filter_test.hpp File Reference

bfl: complete_filter_test.hpp File Reference

bfl: mixtureBootstrapFilter.h File Reference

bfl: sample.cpp File Reference

bfl: filter.h File Reference
Advertisement Space (300x250)

bfl: mixtureBootstrapFilter.cpp File Reference

bfl: bootstrapfilter.cpp File Reference

bfl: EKF_proposaldensity.h File Reference

bfl: linearanalyticsystemmodel_gaussianuncertainty.cpp File Reference

bfl: particlefilter.h File Reference

bfl: bootstrapfilter.cpp File Reference

bfl: sample.cpp File Reference

bfl: mixtureBootstrapFilter.h File Reference

bfl: vector_LTI.h File Reference

bfl: matrix_BOOST.h File Reference
Advertisement Space (336x280)

bfl: conditionalgaussian_additivenoise.cpp File Reference
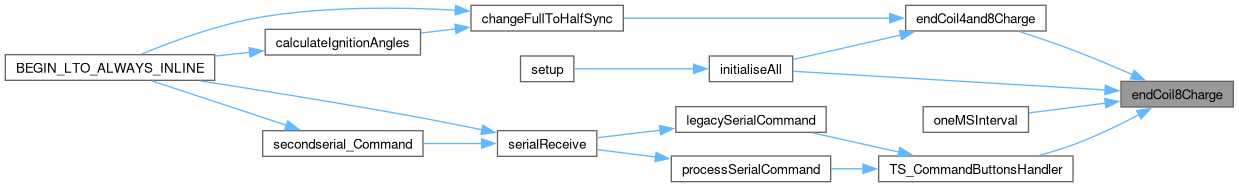
Speeduino: speeduino/scheduledIO_ign.cpp File Reference

bfl: EKF_proposaldensity.h File Reference

BurgerLib: brfilenamewindows.cpp File Reference
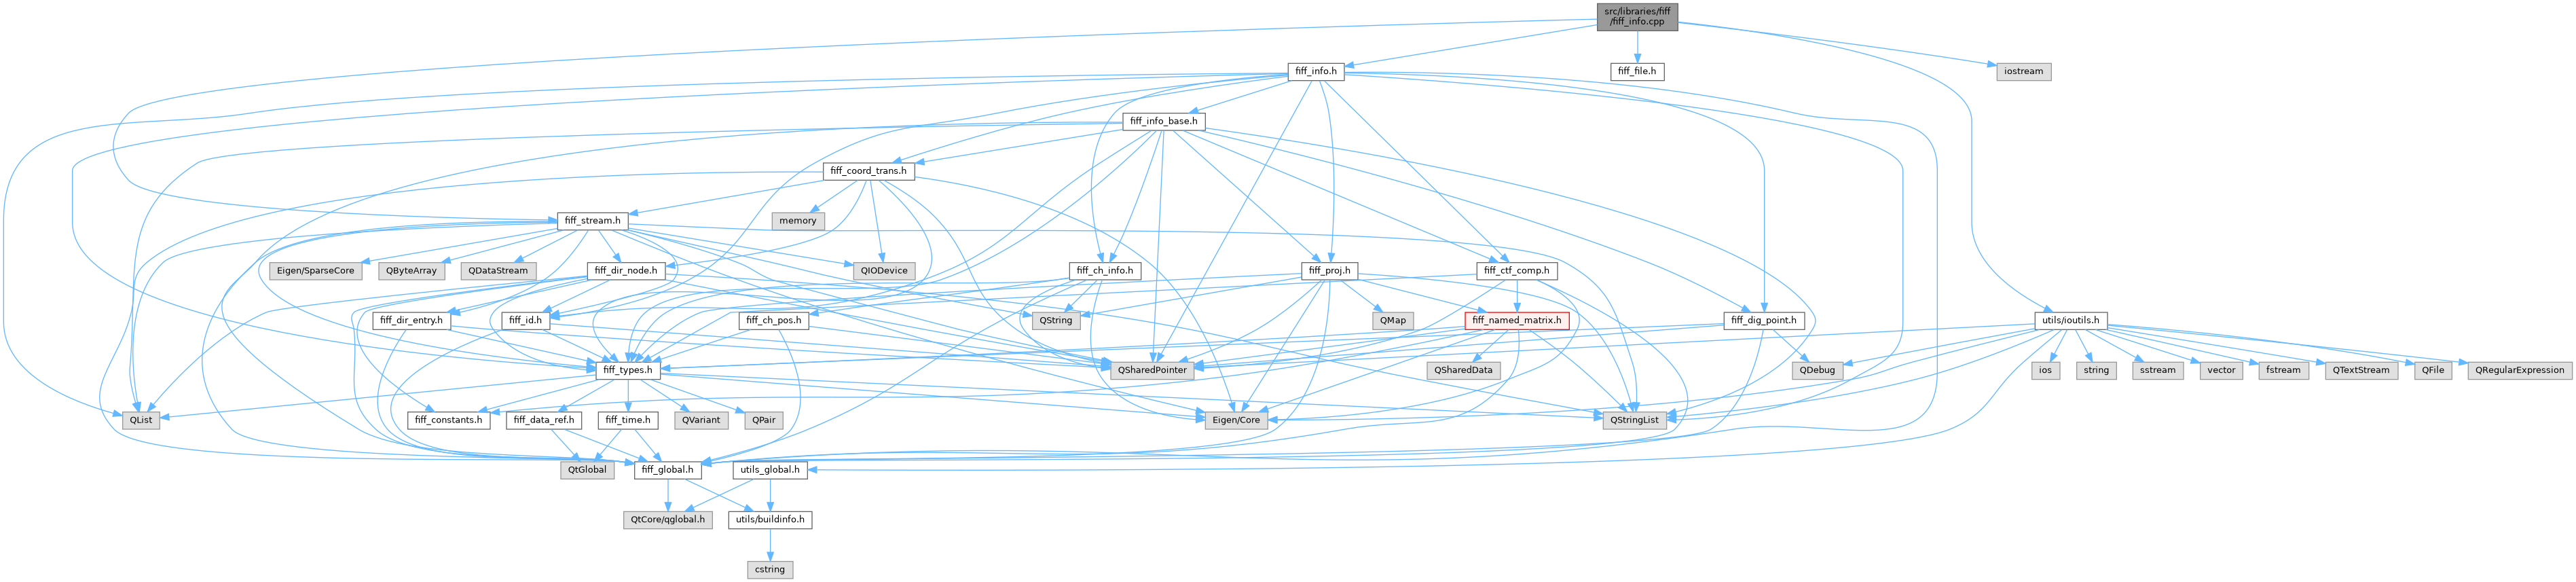
MNE-CPP: src/libraries/fs/fs_label_utils.cpp File Reference

bfl: model_test_ginac.hpp File Reference

bfl: sample.h File Reference

bfl: vector_BOOST.h File Reference

BurgerLib: brpackfloat.cpp File Reference

abseil_cpp: optimization.h File Reference
Advertisement Space (336x280)
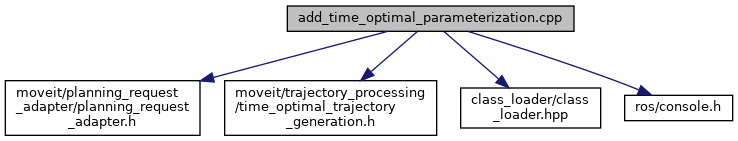
planning: add_time_optimal_parameterization.cpp File Reference
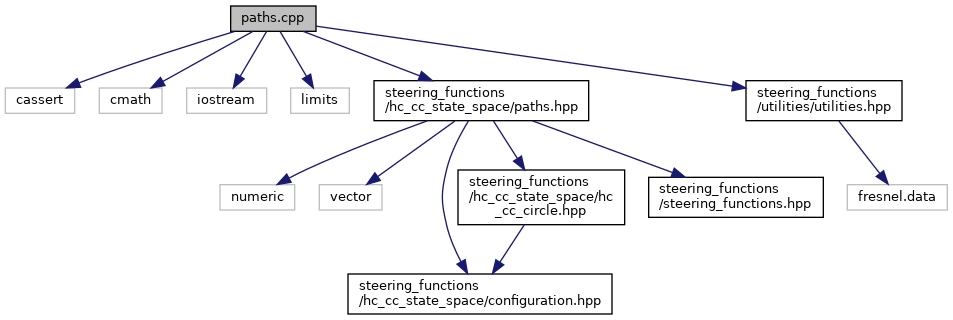
steering_functions: paths.cpp File Reference

bfl: linearanalyticmeasurementmodel_gaussianuncertainty.h File Reference

DFNgen: generatingPoints.cpp File Reference
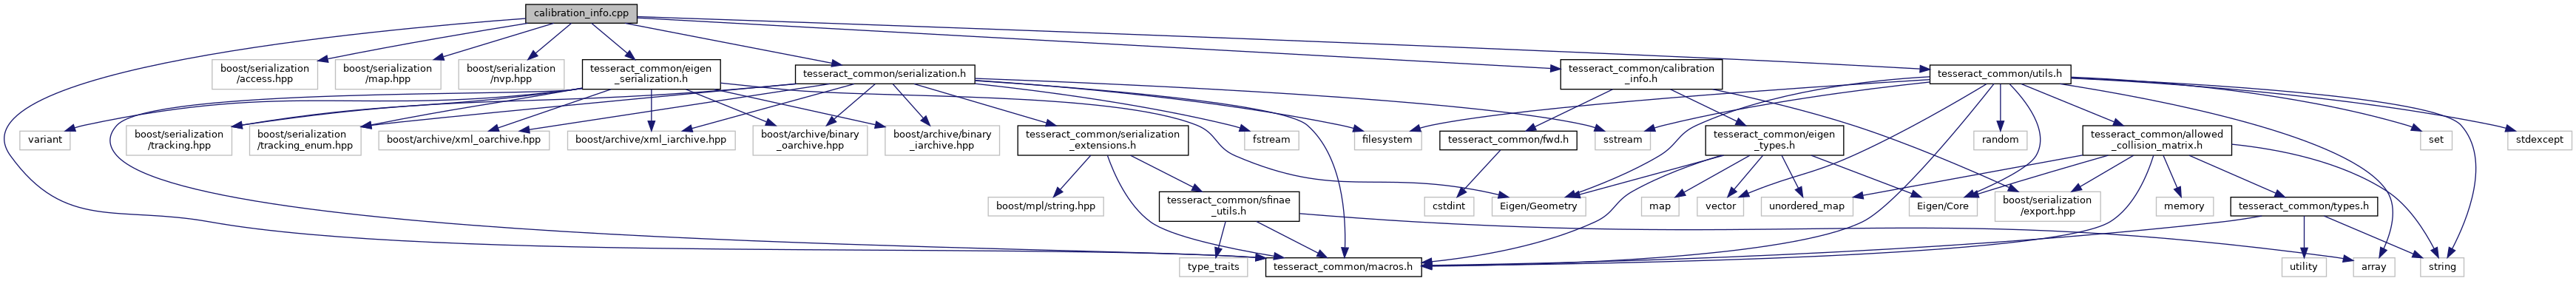
tesseract_common: calibration_info.cpp File Reference
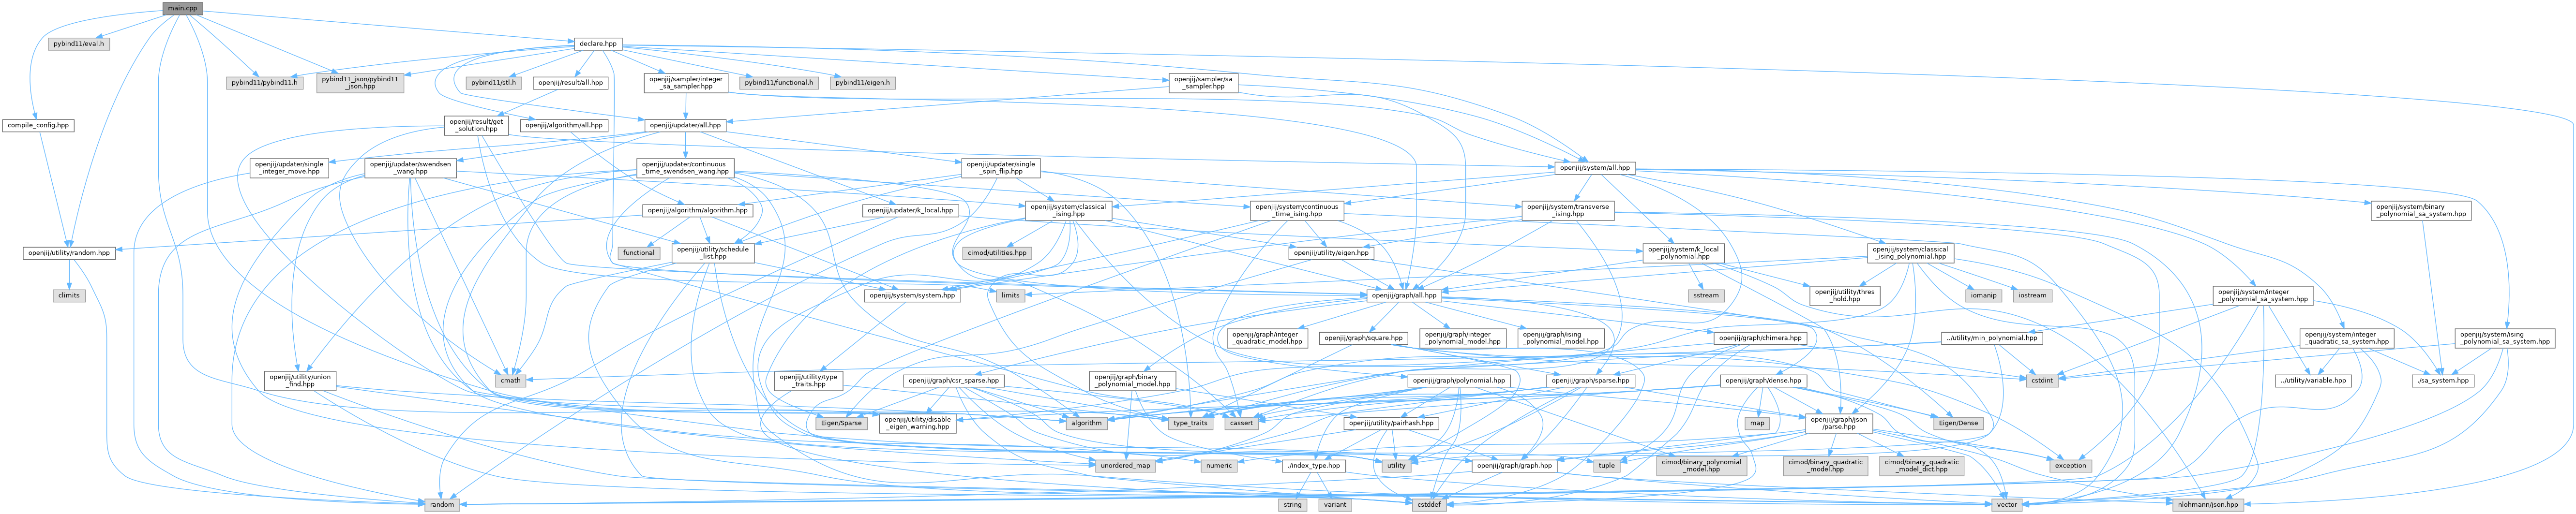
openjij: main.cpp File Reference