
Cartographer Pointsprocessorh File Reference

cartographer: coloring_points_processor.h File Reference

cartographer: points_processor_pipeline_builder.cc File Reference

cartographer: points_processor.h File Reference

cartographer: probability_grid_points_processor.cc File Reference

cartographer: min_max_range_filtering_points_processor.cc File Reference

cartographer: min_max_range_filtering_points_processor.h File Reference

cartographer: coloring_points_processor.cc File Reference

cartographer: points_processor.h File Reference

cartographer: xray_points_processor.h File Reference

cartographer: min_max_range_filtering_points_processor.h File Reference
Advertisement Space (300x250)

cartographer: point_cloud.h File Reference

cartographer: grid_2d.h File Reference

cartographer: port.h File Reference

cartographer: counter.cc File Reference

cartographer: map_limits.h File Reference
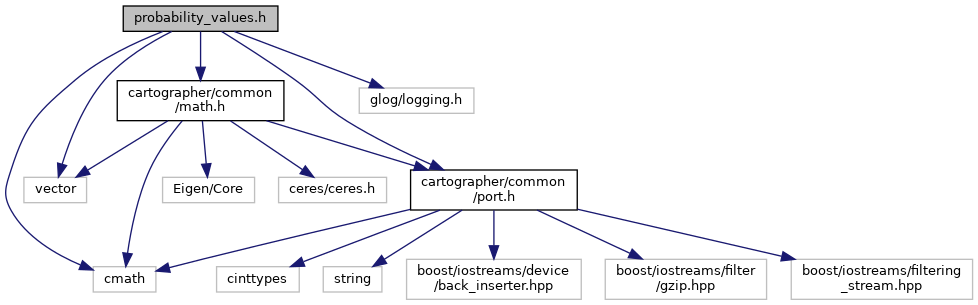
cartographer: probability_values.h File Reference
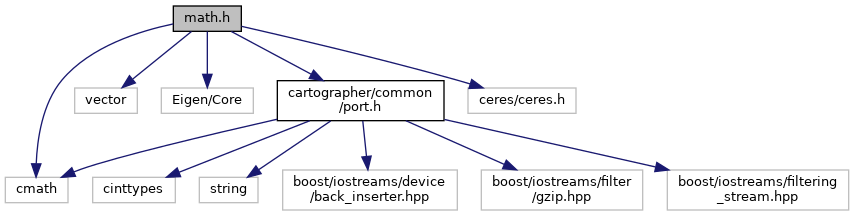
cartographer: math.h File Reference
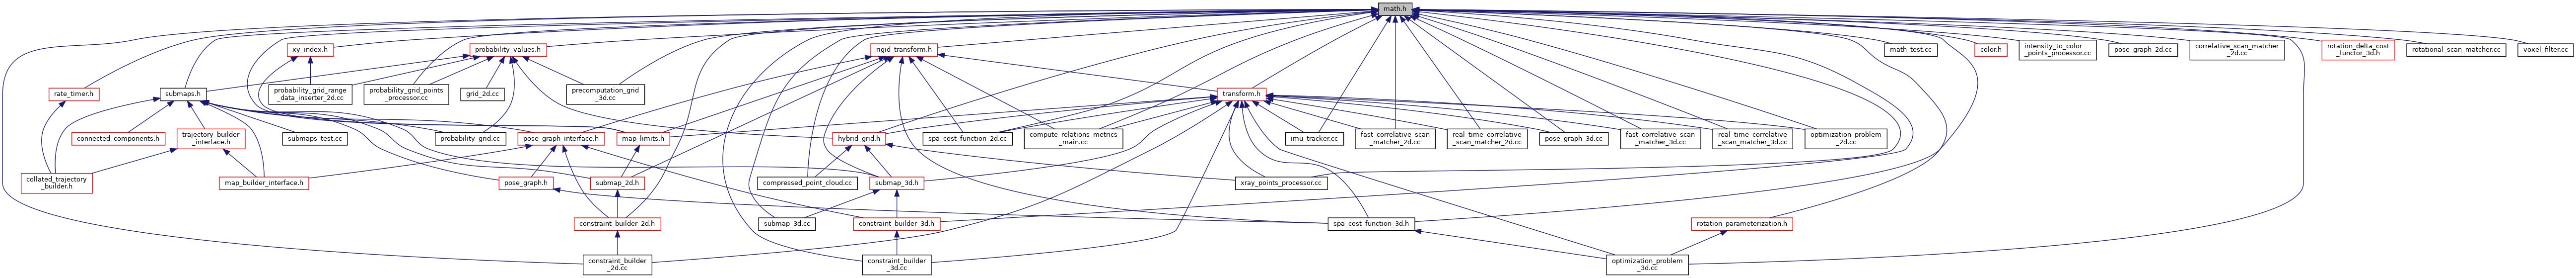
cartographer: math.h File Reference

cartographer: submaps_test.cc File Reference

cartographer: probability_grid.h File Reference
Advertisement Space (336x280)

cartographer: fixed_ratio_sampler.h File Reference

cartographer: map_builder.cc File Reference

cartographer: submap_2d.cc File Reference

PxPreprocessor.h File Reference

cartographer: mutex.h File Reference

cartographer: mutex.h File Reference

cartographer: range_data_inserter_3d.h File Reference

cartographer: probability_grid.h File Reference

cartographer: point_cloud.h File Reference
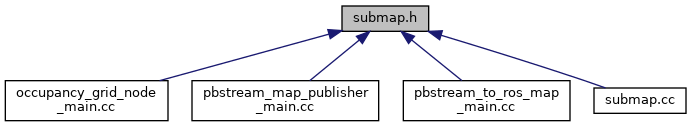
cartographer_ros: submap.h File Reference
Advertisement Space (336x280)

cartographer: local_trajectory_builder_2d.h File Reference

cartographer: grid_interface.h File Reference

cartographer: probability_values.h File Reference
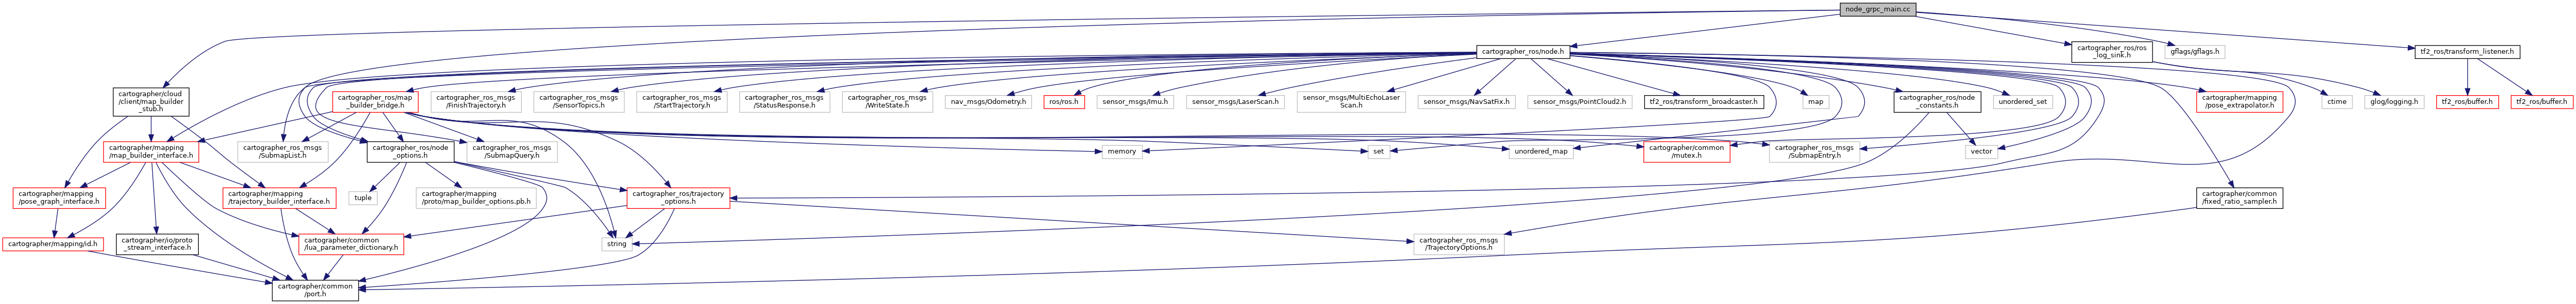
cartographer_ros: node_grpc_main.cc File Reference

cartographer: metrics_test.cc File Reference

cartographer: fixed_ratio_sampler.h File Reference