
Climb Language Guided Continual Learning For Robot Task Planning
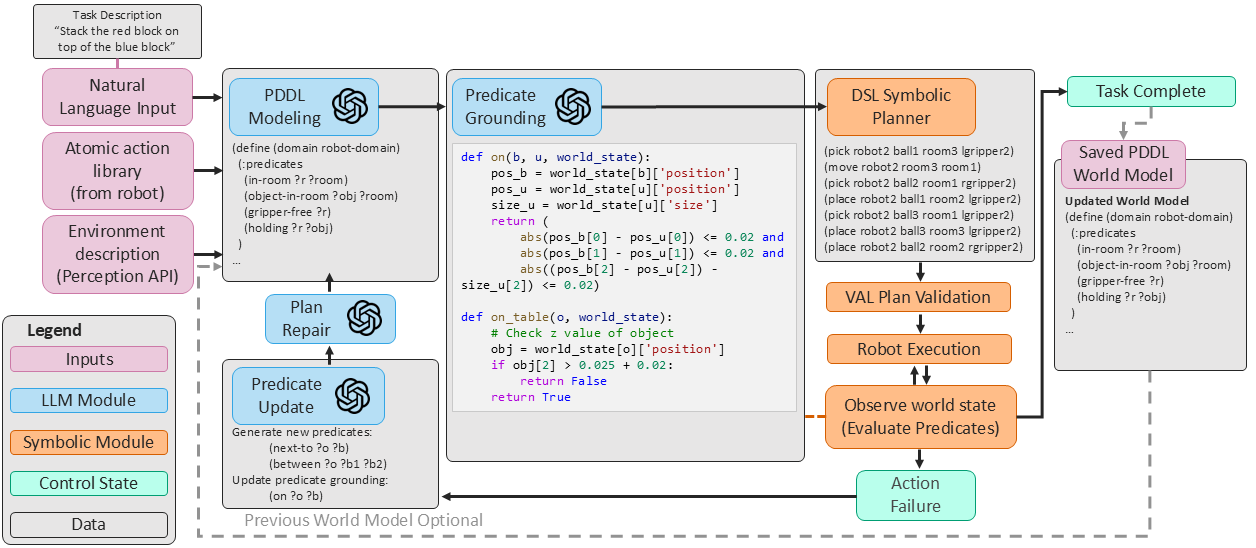
CLIMB: Language-guided continual learning for robot task planning
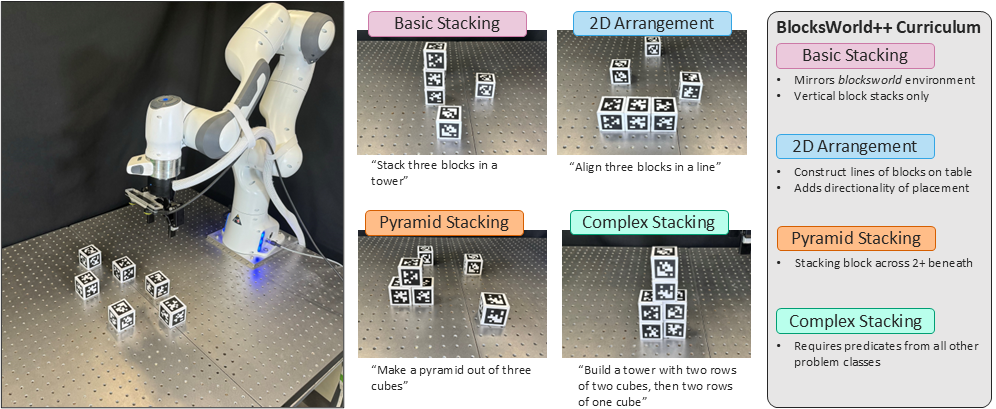
CLIMB: Language-guided continual learning for robot task planning

CLIMB: Language-Guided Continual Learning for Task Planning with ...

CLIMB: Language-Guided Continual Learning for Task Planning with ...

CLIMB: Language-Guided Continual Learning for Task Planning with ...

(PDF) Grounding Large Language Models for Robot Task Planning Using ...

Figure 1 from Learning Guided Planning for Robust Task Execution in ...

LLM+MAP: Bimanual Robot Task Planning using Large Language Models and ...

LLM-based Robot Task Planning with Exceptional Handling for General ...

(PDF) LLM+MAP: Bimanual Robot Task Planning using Large Language Models ...
Advertisement Space (300x250)

SMART-LLM: Smart Multi-Agent Robot Task Planning using Large Language ...

Continual Robot Learning using Self-Supervised Task Inference: Paper ...
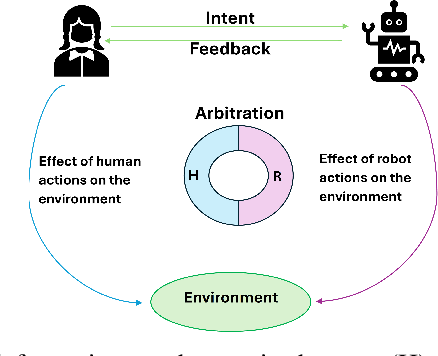
Figure 1 from Integrating Large Language Models for Task Planning in ...

Smart Multi-Agent Robot Task Planning using Large Language Models - YouTube

LLM-based Robot Task Planning with Exceptional Handling for General ...

Simplifying Robot Task Planning with Large Language Models
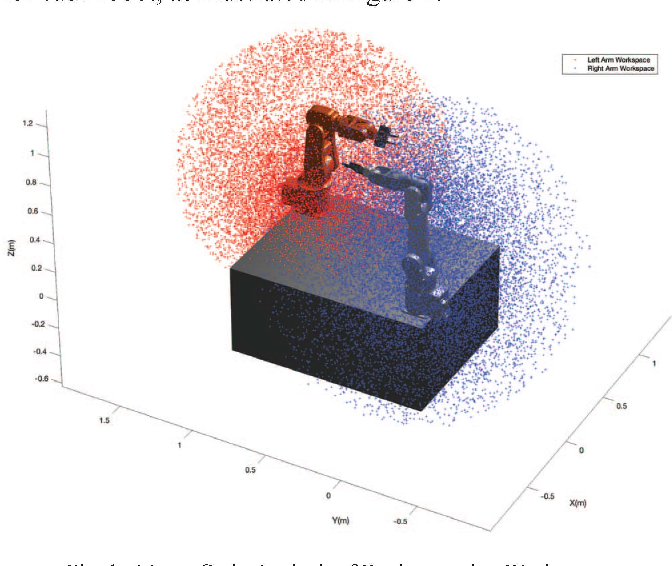
Figure I from Task Planning for Dual-Arm Robot Empowered by Large ...

The programming environment of the GeT graphic language for robot task ...

Figure 1 from Continual HTN Robot Task Planning in Open-Ended Domains ...
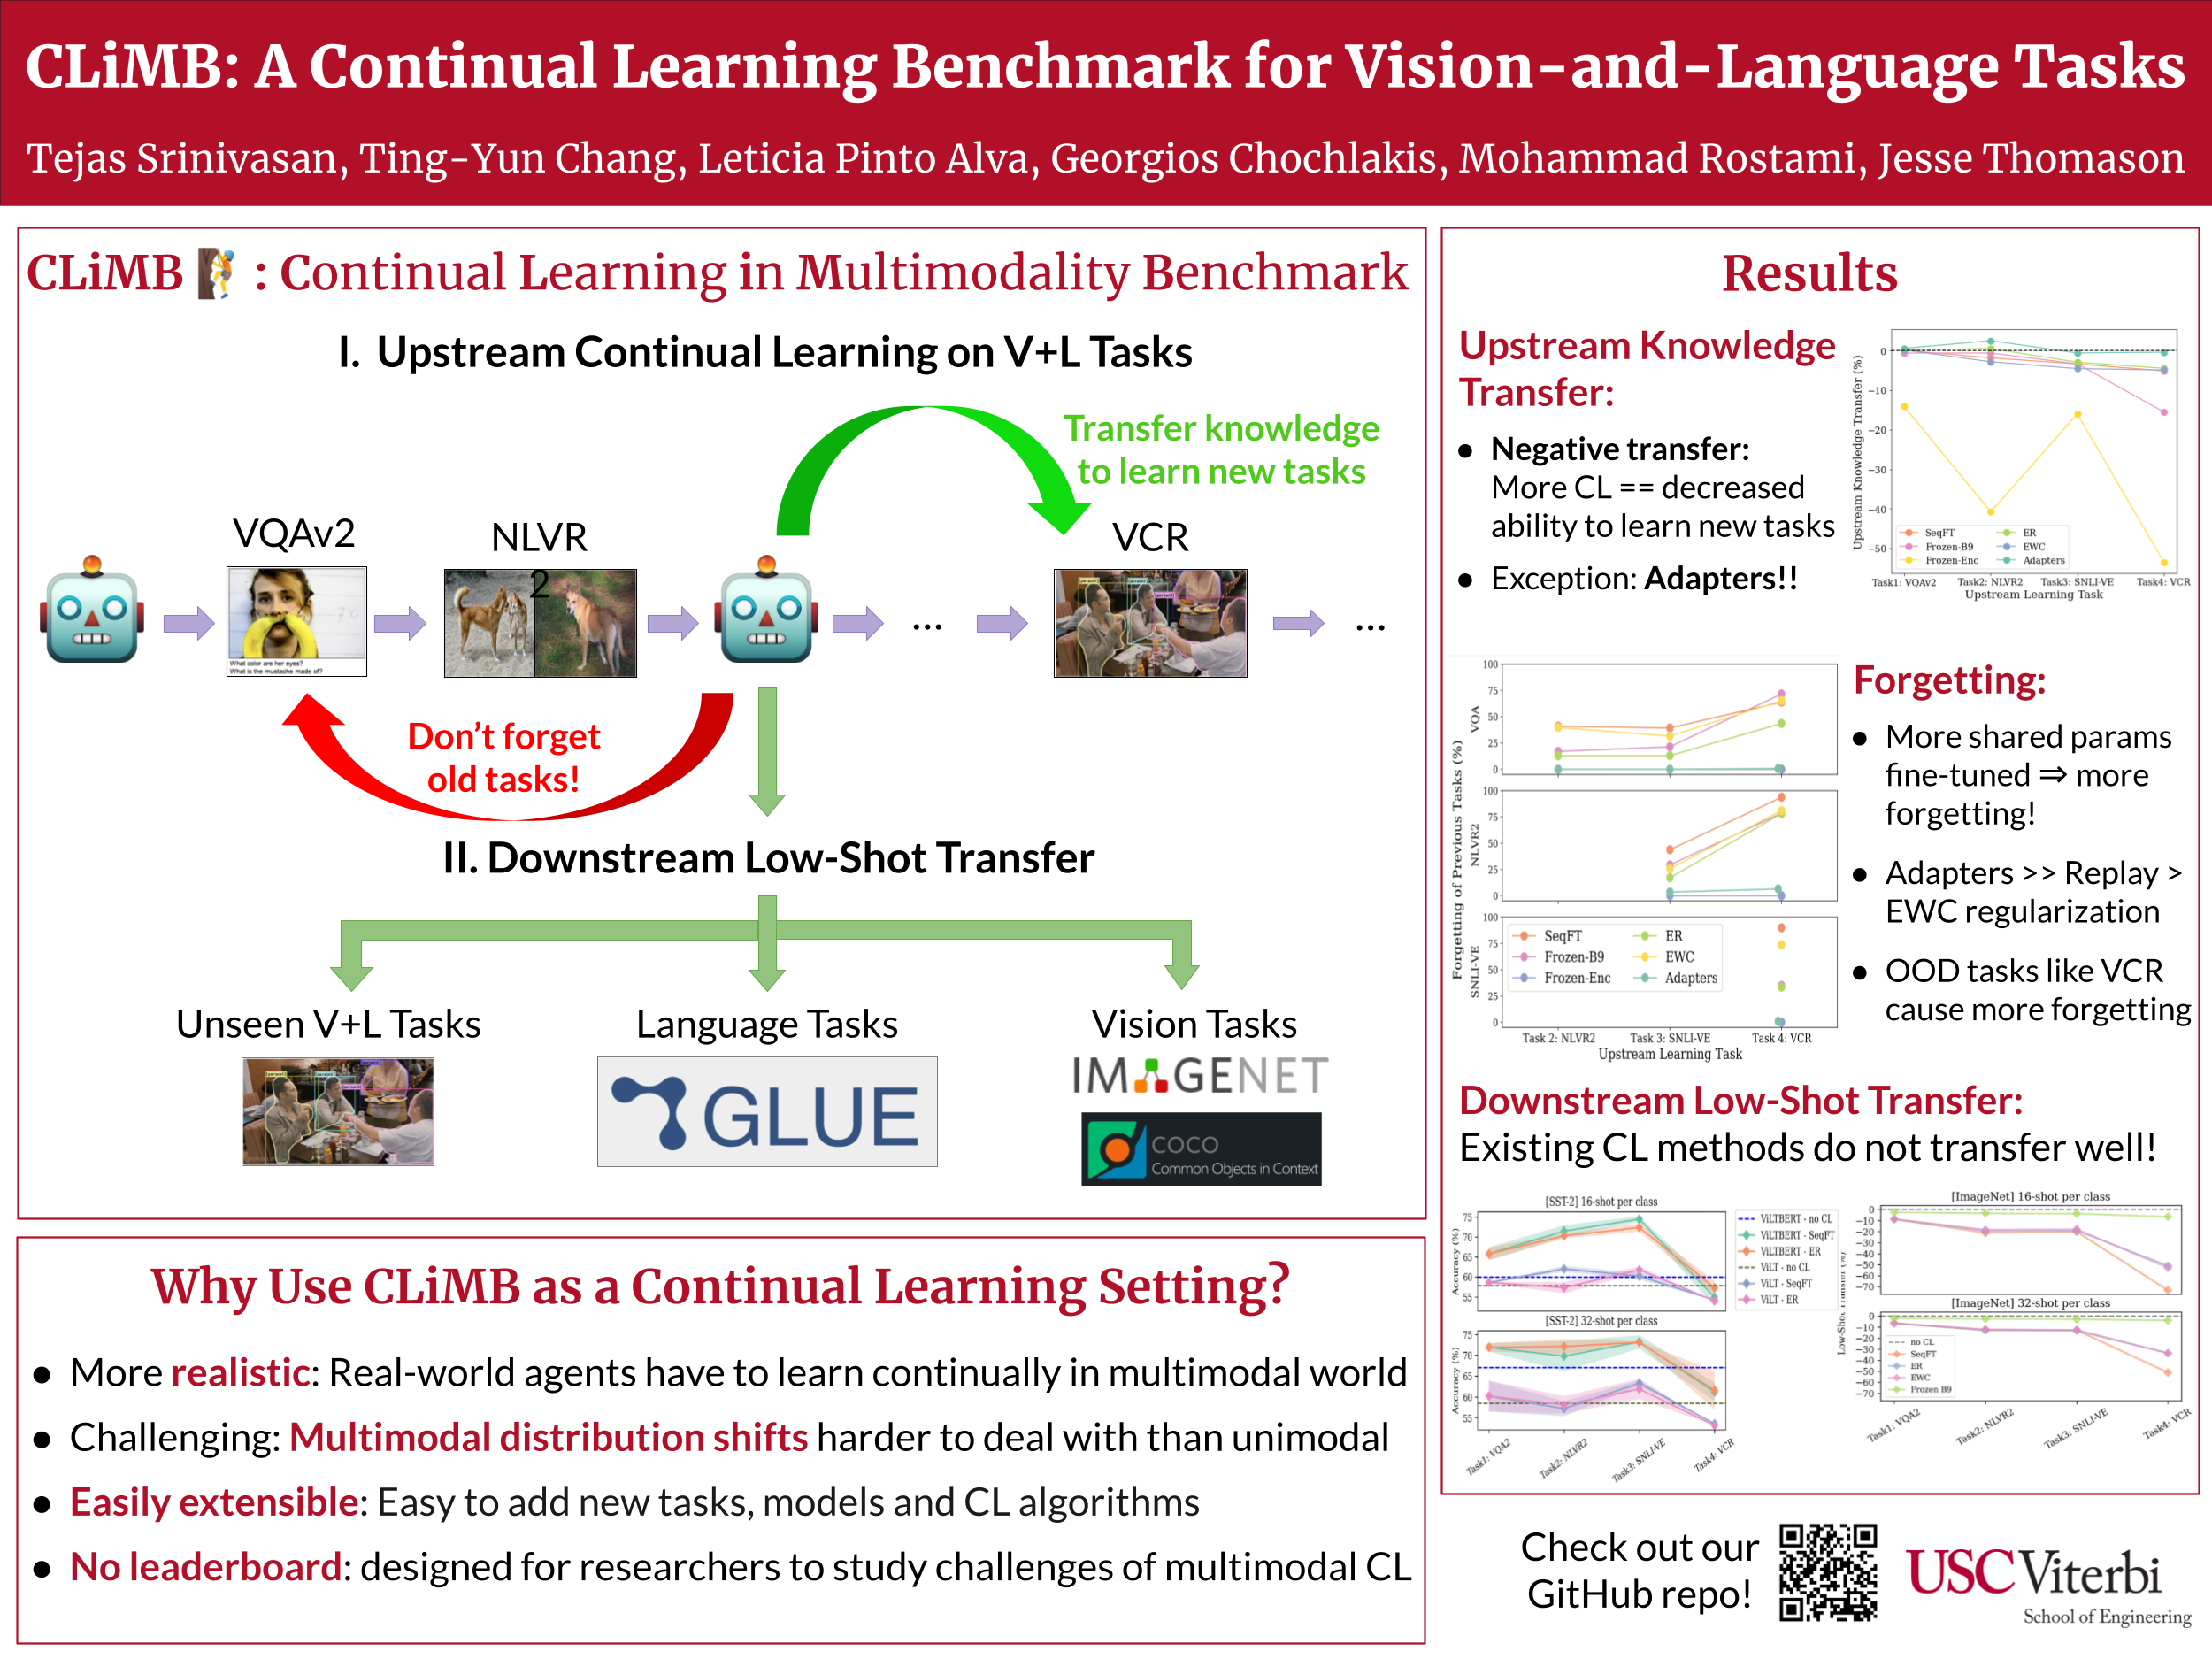
NeurIPS Poster CLiMB: A Continual Learning Benchmark for Vision-and ...
Advertisement Space (336x280)

CLiMB: A Continual Learning Benchmark for Vision-and-Language Tasks

Figure 1 from CurricuLLM: Automatic Task Curricula Design for Learning ...
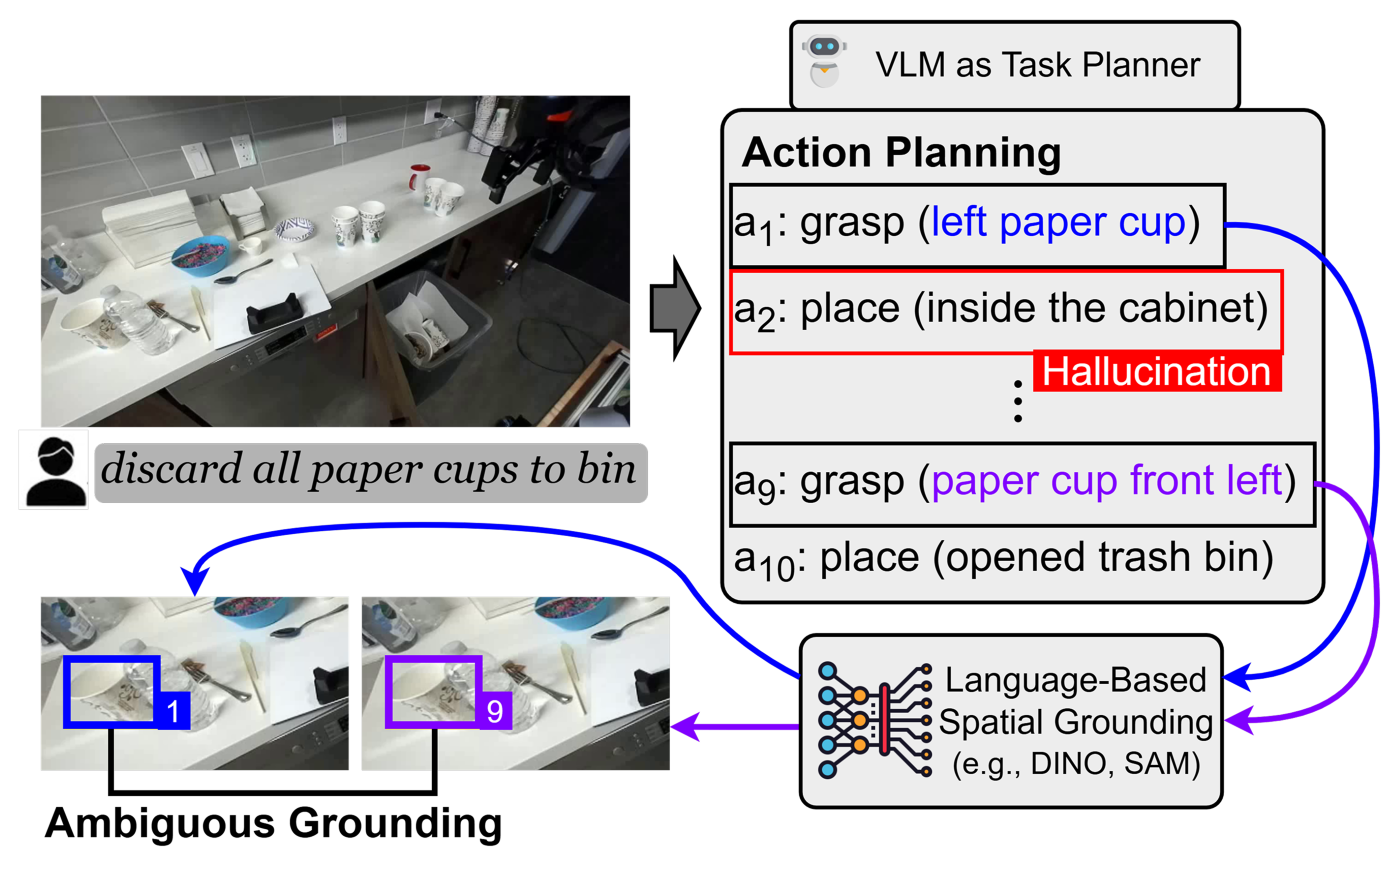
GroundedPlanBench: Spatially grounded long-horizon task planning for ...

Enhancing Robot Task Planning and Execution through Multi-Layer Large ...

Enhancing Robot Task Planning and Execution through Multi-Layer Large ...

Enhancing Robot Task Planning and Execution through Multi-Layer Large ...

[논문 리뷰] Safety Aware Task Planning via Large Language Models in Robotics

CLiMB: A Continual Learning Benchmark for Vision-and-Language Tasks

Figure 2 from Interactive Planning Using Large Language Models for ...

Enhancing Robot Task Planning and Execution through Multi-Layer Large ...
Advertisement Space (336x280)

Figure 3 from Human-Assisted Continual Robot Learning with Foundation ...

[논문 리뷰] 3D-Grounded Vision-Language Framework for Robotic Task Planning ...

Generating Situated Robot Task Plans Using Large Language Models

Task cognition and planning for service robots
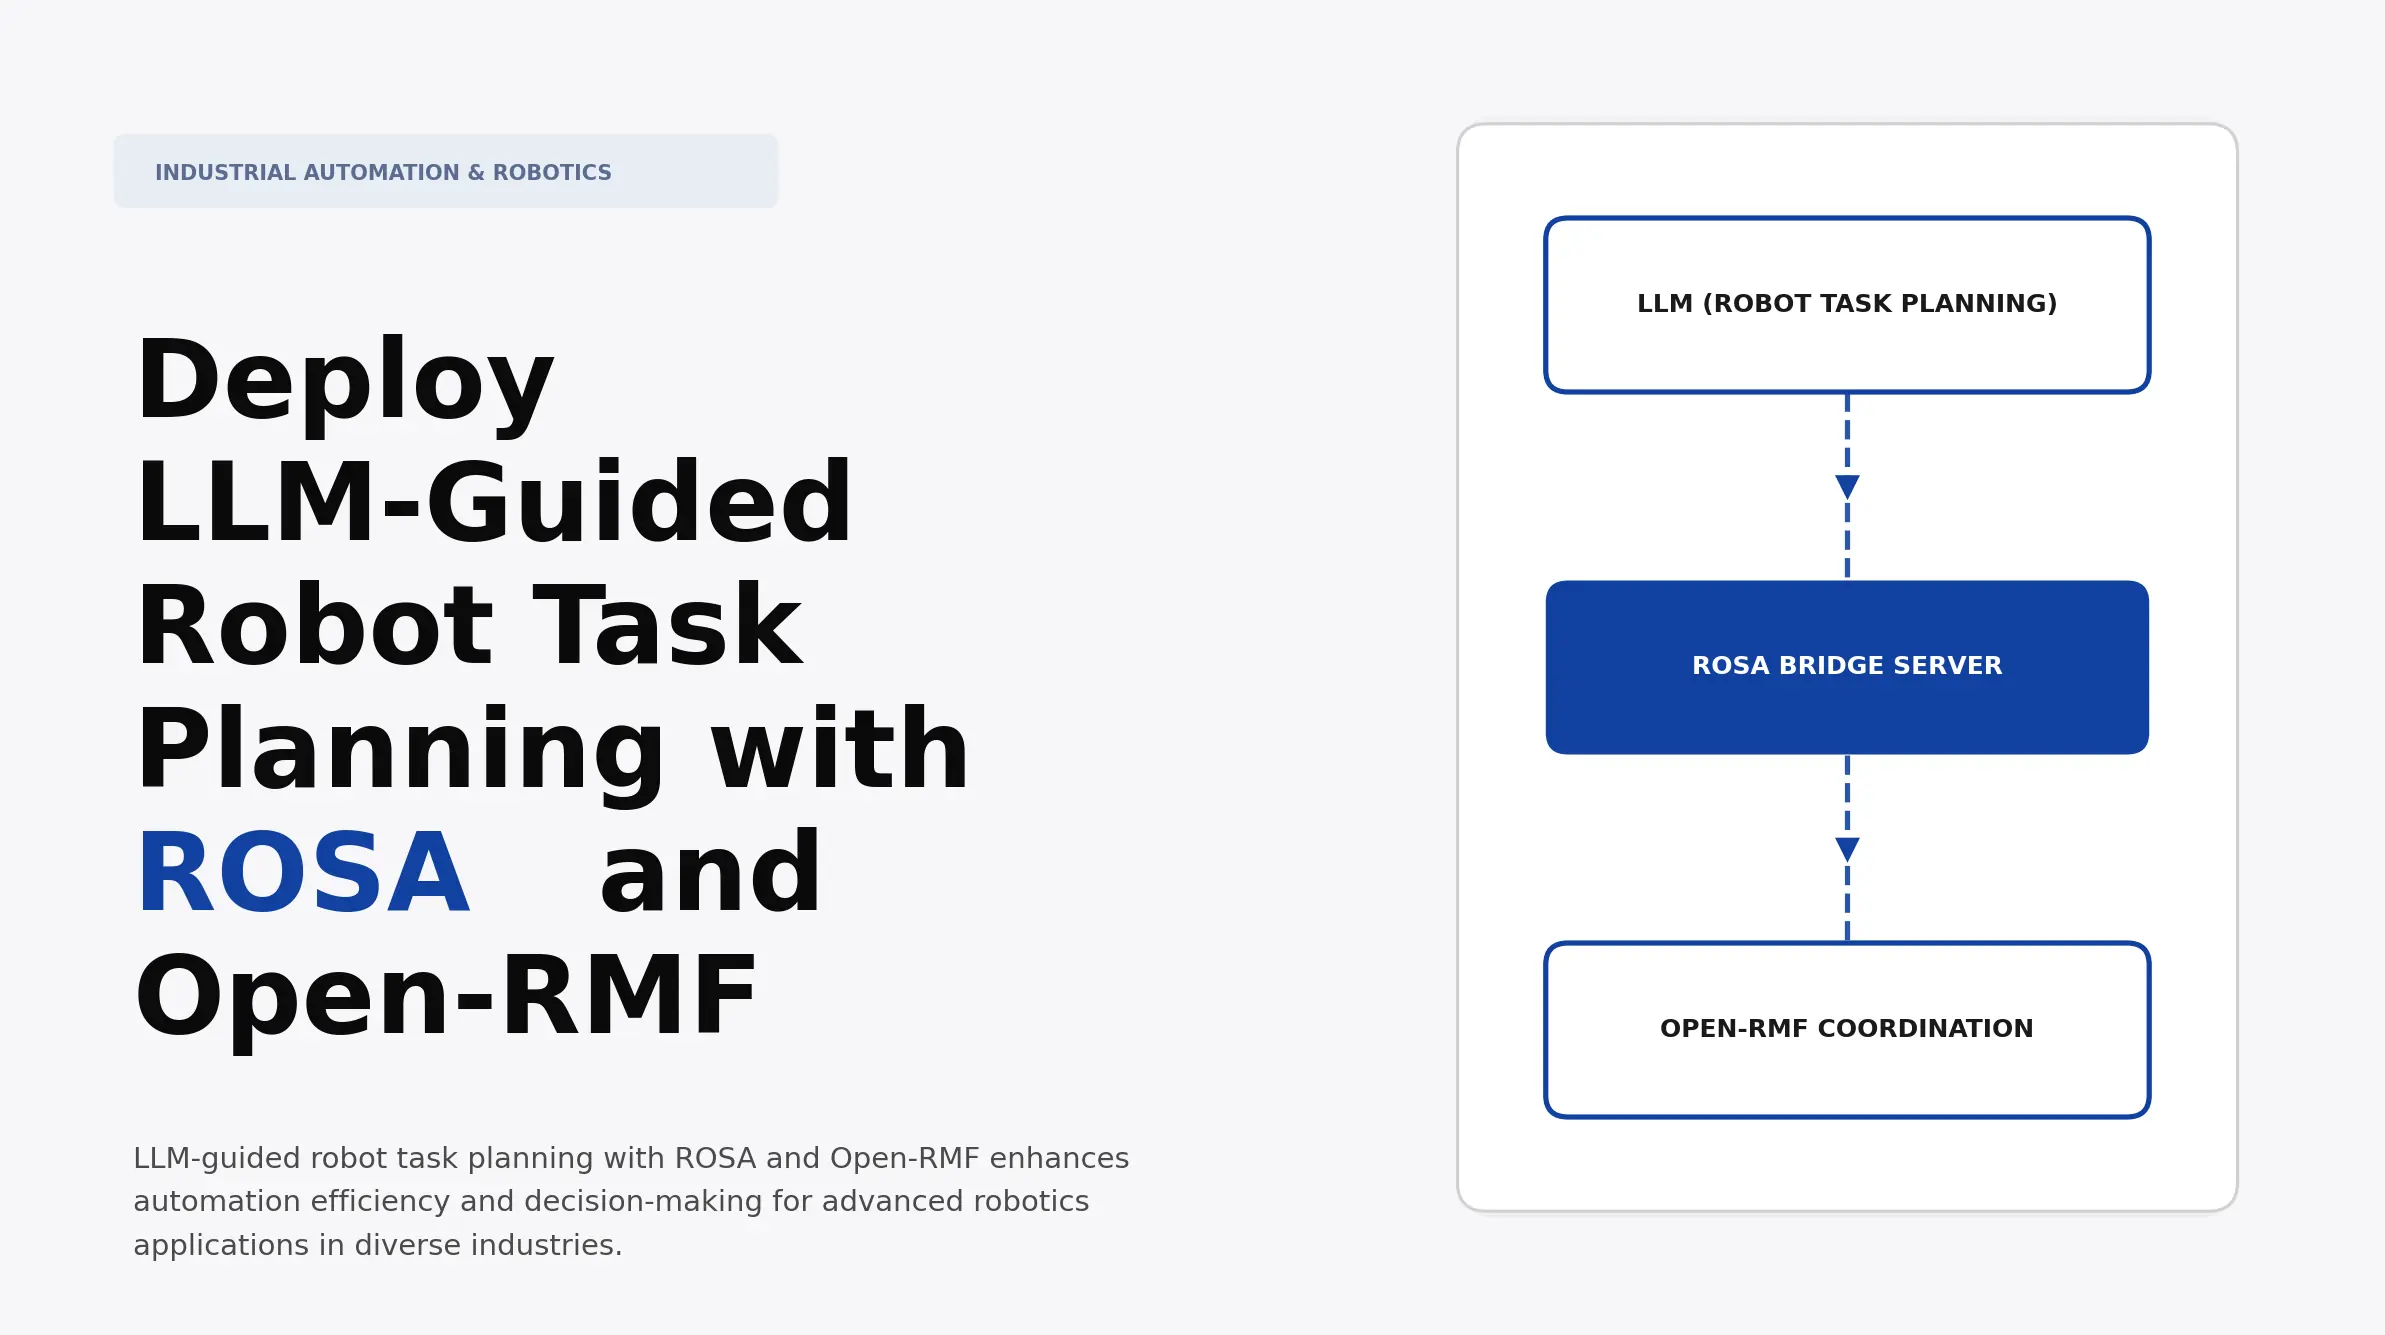
Deploy LLM-Guided Robot Task Planning with ROSA and Open-RMF | Atomic Loops

Enhancing Robot Task Planning and Execution through Multi-Layer Large ...