
Computer Vision Group Visual Slam Ldso Direct Sparse Odometry With
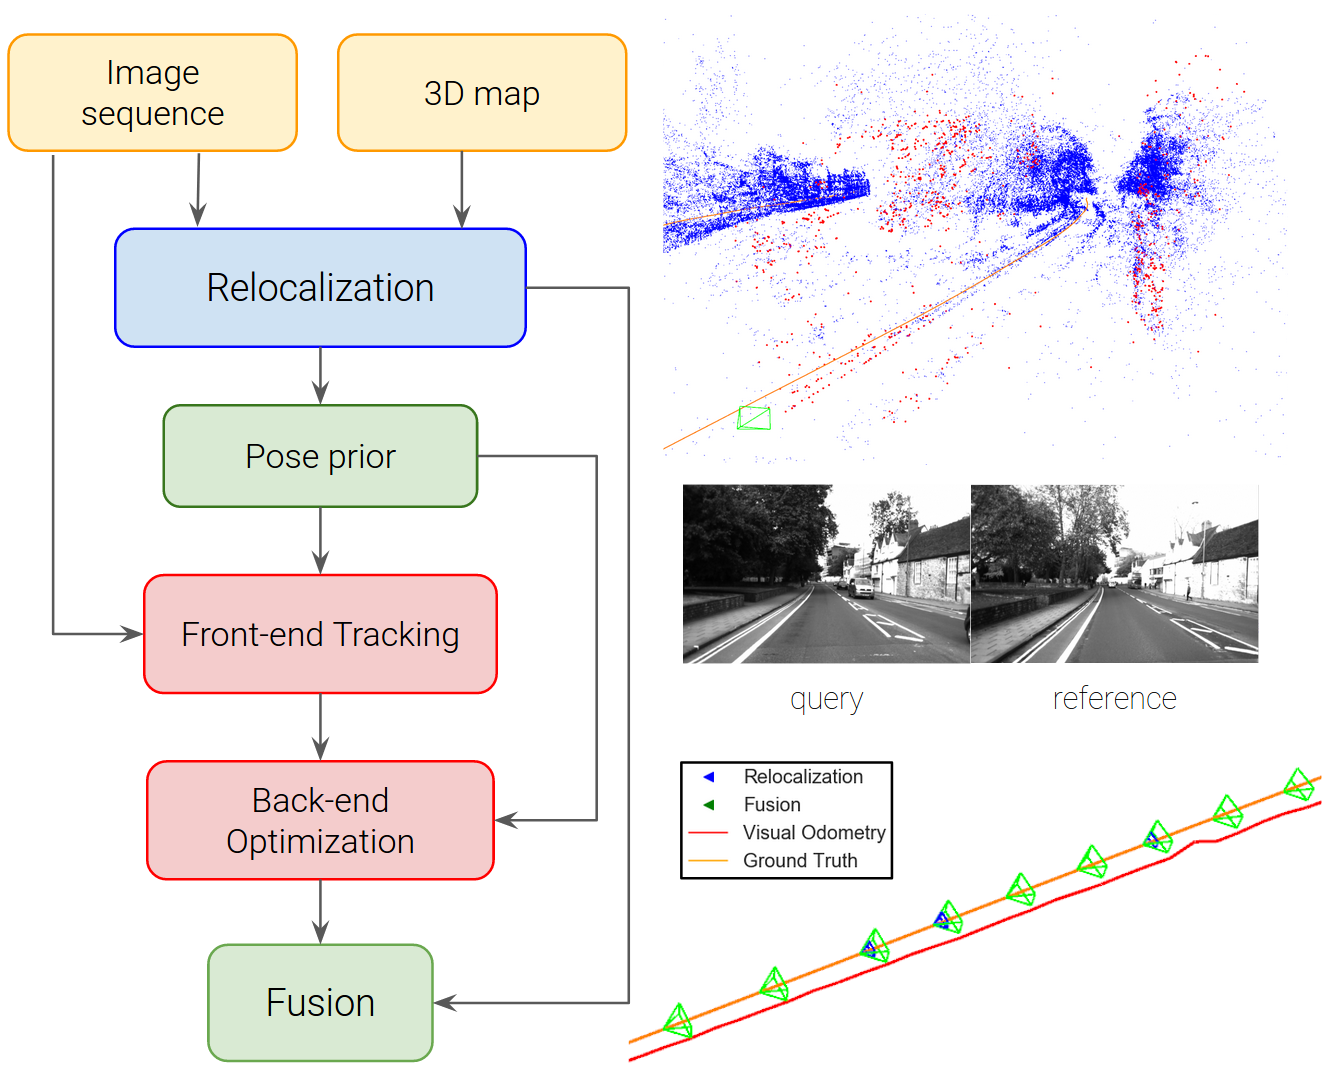
Computer Vision Group - Visual SLAM - LDSO: Direct Sparse Odometry with ...
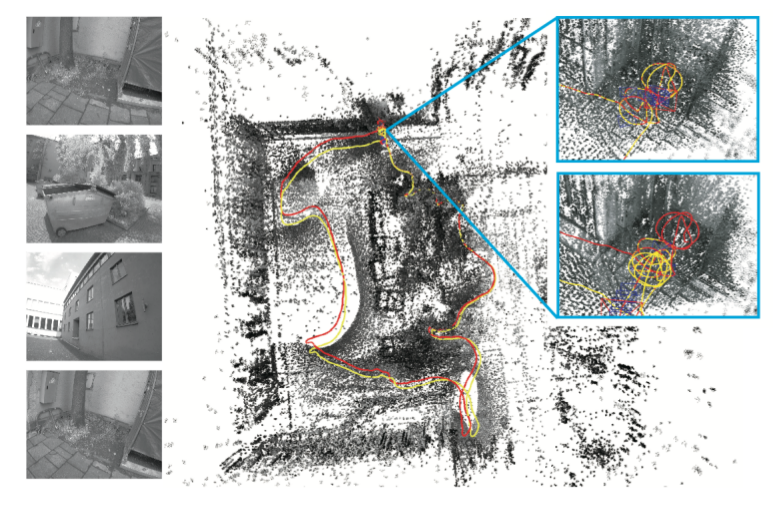
Computer Vision Group - Visual SLAM - DSO: Direct Sparse Odometry
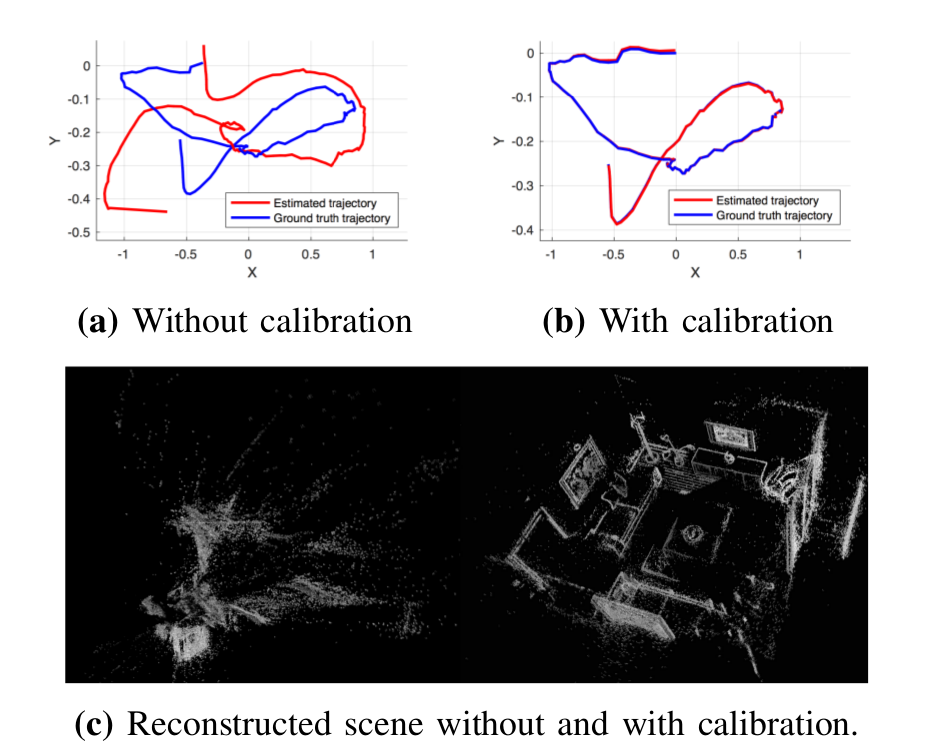
Computer Vision Group - Visual SLAM - DSO: Direct Sparse Odometry
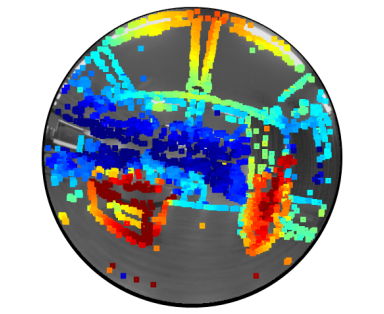
Computer Vision Group - Visual SLAM - DSO: Direct Sparse Odometry

Computer Vision Group - Visual SLAM - DSO: Direct Sparse Odometry
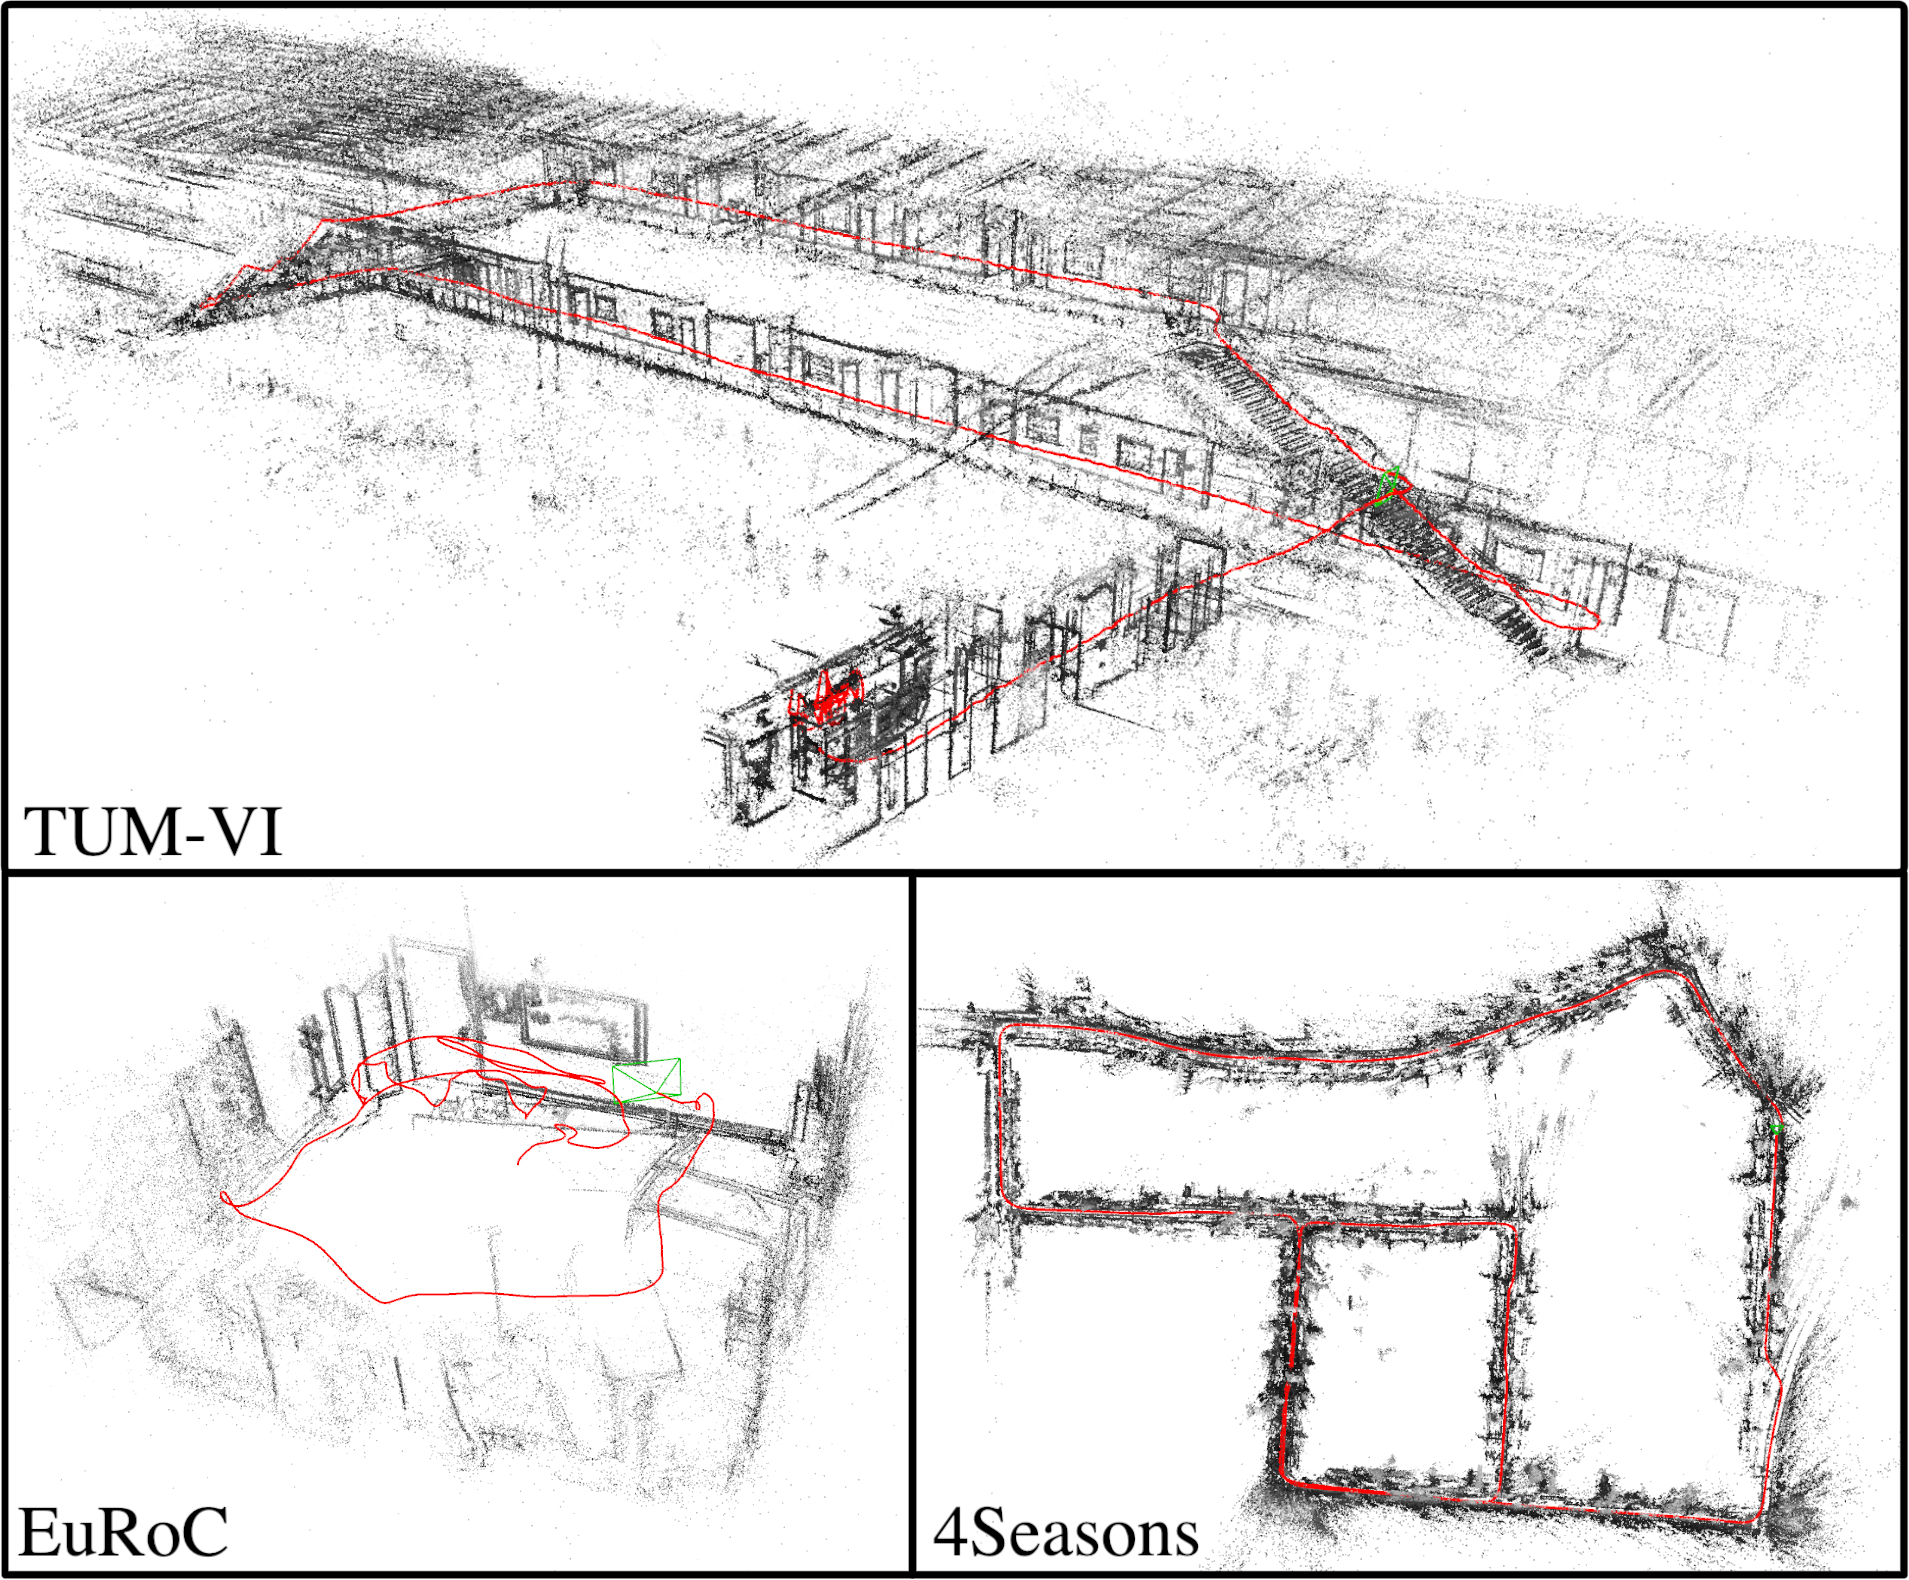
Computer Vision Group - Visual SLAM - DSO: Direct Sparse Odometry
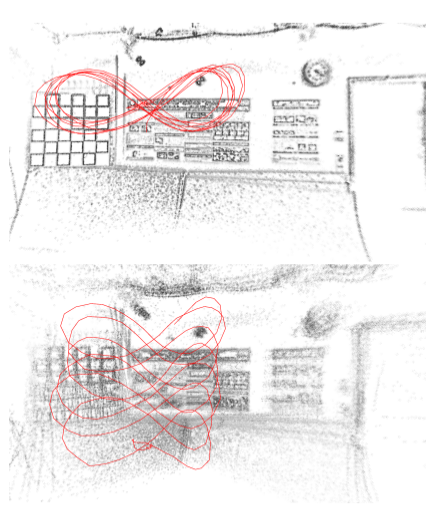
Computer Vision Group - Visual SLAM - DSO: Direct Sparse Odometry
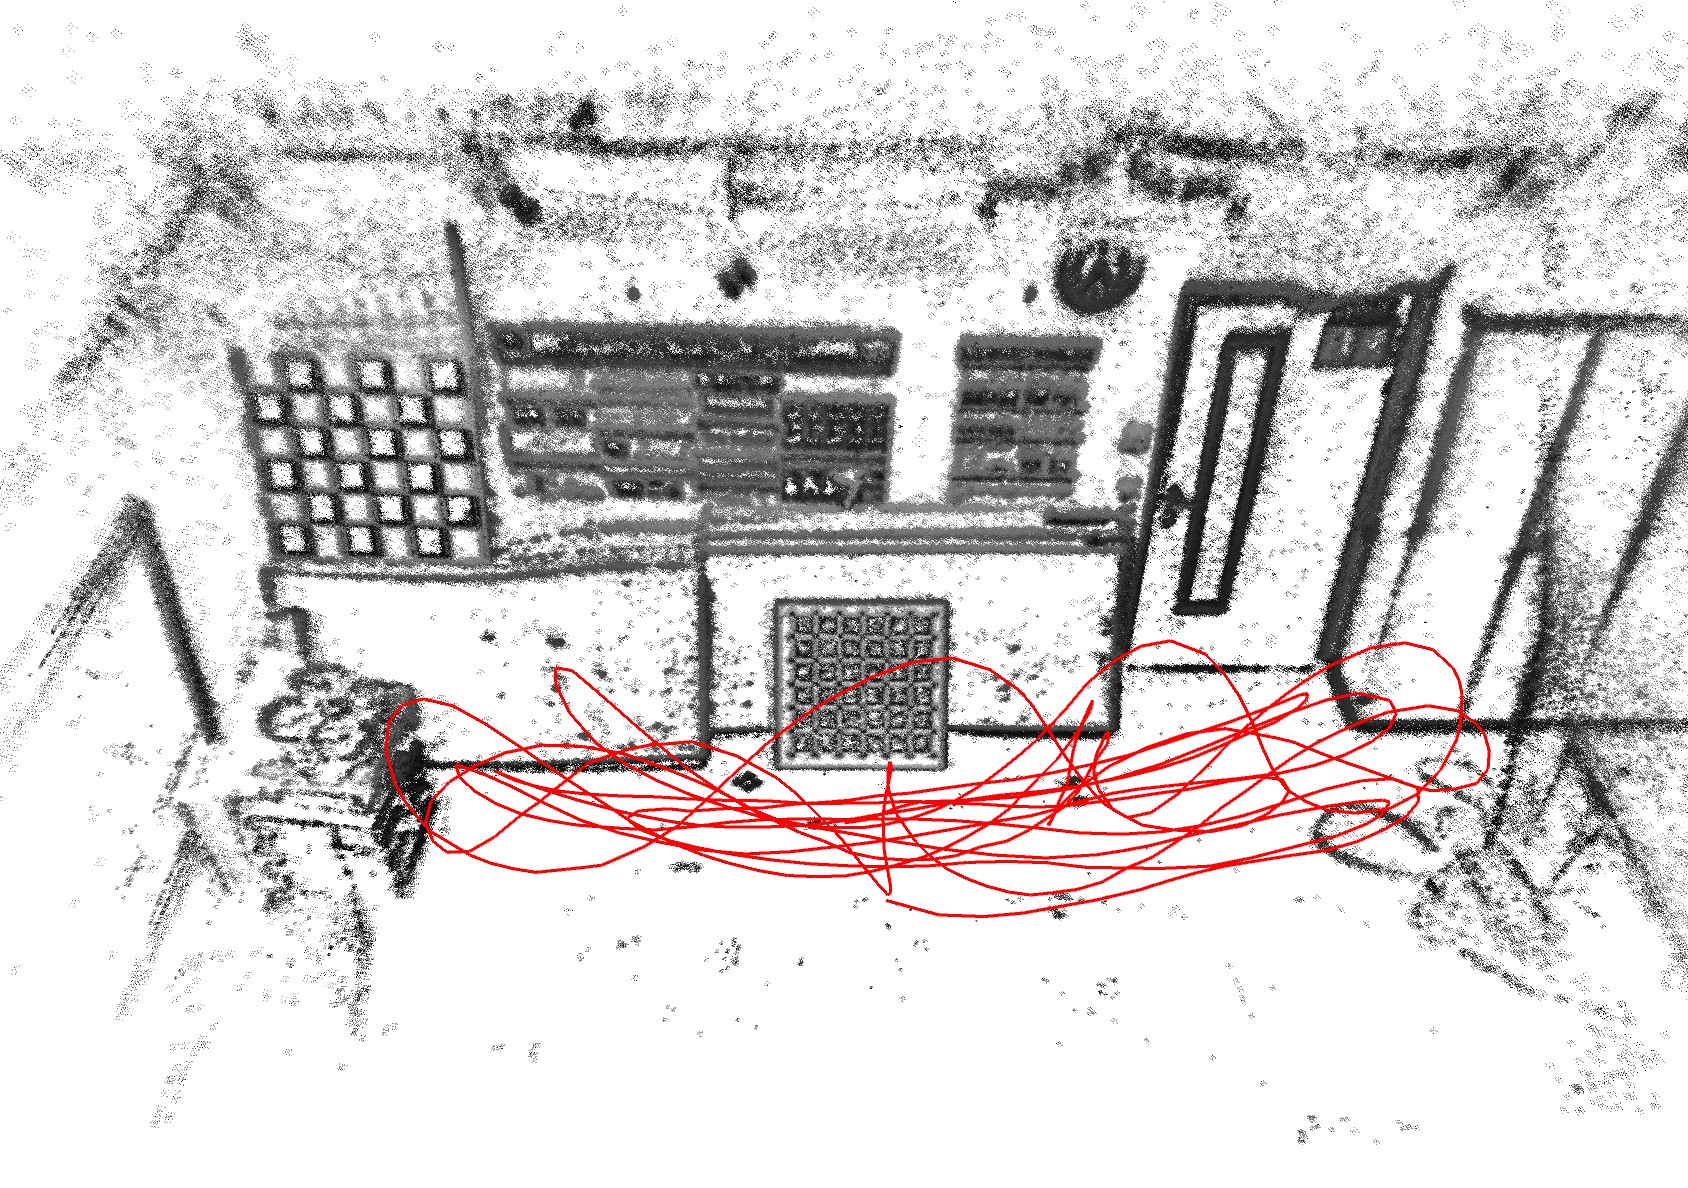
Computer Vision Group - Visual SLAM - DSO: Direct Sparse Odometry
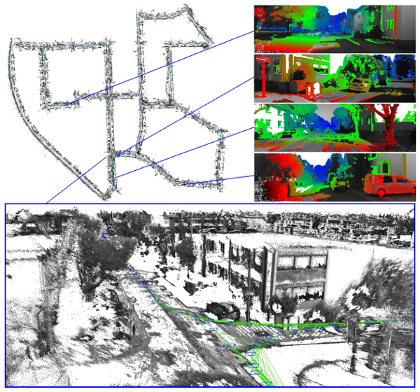
Computer Vision Group - Visual SLAM - LSD-SLAM: Large-Scale Direct ...

Computer Vision Group - Visual SLAM - DVSO: Deep Virtual Stereo Odometry
Advertisement Space (300x250)

Computer Vision Group - Visual SLAM - LSD-SLAM: Large-Scale Direct ...

Computer Vision Group - Visual SLAM - DVSO: Deep Virtual Stereo Odometry

Computer Vision Group - Visual SLAM - DVSO: Deep Virtual Stereo Odometry

Computer Vision Group - Visual SLAM - LSD-SLAM: Large-Scale Direct ...
Computer Vision Group - Visual SLAM
Computer Vision Group - Visual SLAM

Computer Vision Group - Visual SLAM
Computer Vision Group - Visual SLAM
Computer Vision Group - Visual SLAM
Computer Vision Group - Visual SLAM
Advertisement Space (336x280)
Computer Vision Group - Visual SLAM
Computer Vision Group - Visual SLAM

Computer Vision Group - Visual SLAM - Stereo DSO
Computer Vision Group - Visual SLAM
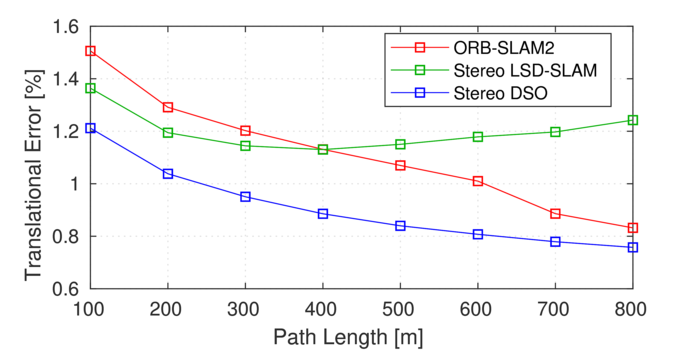
Computer Vision Group - Visual SLAM - Stereo DSO
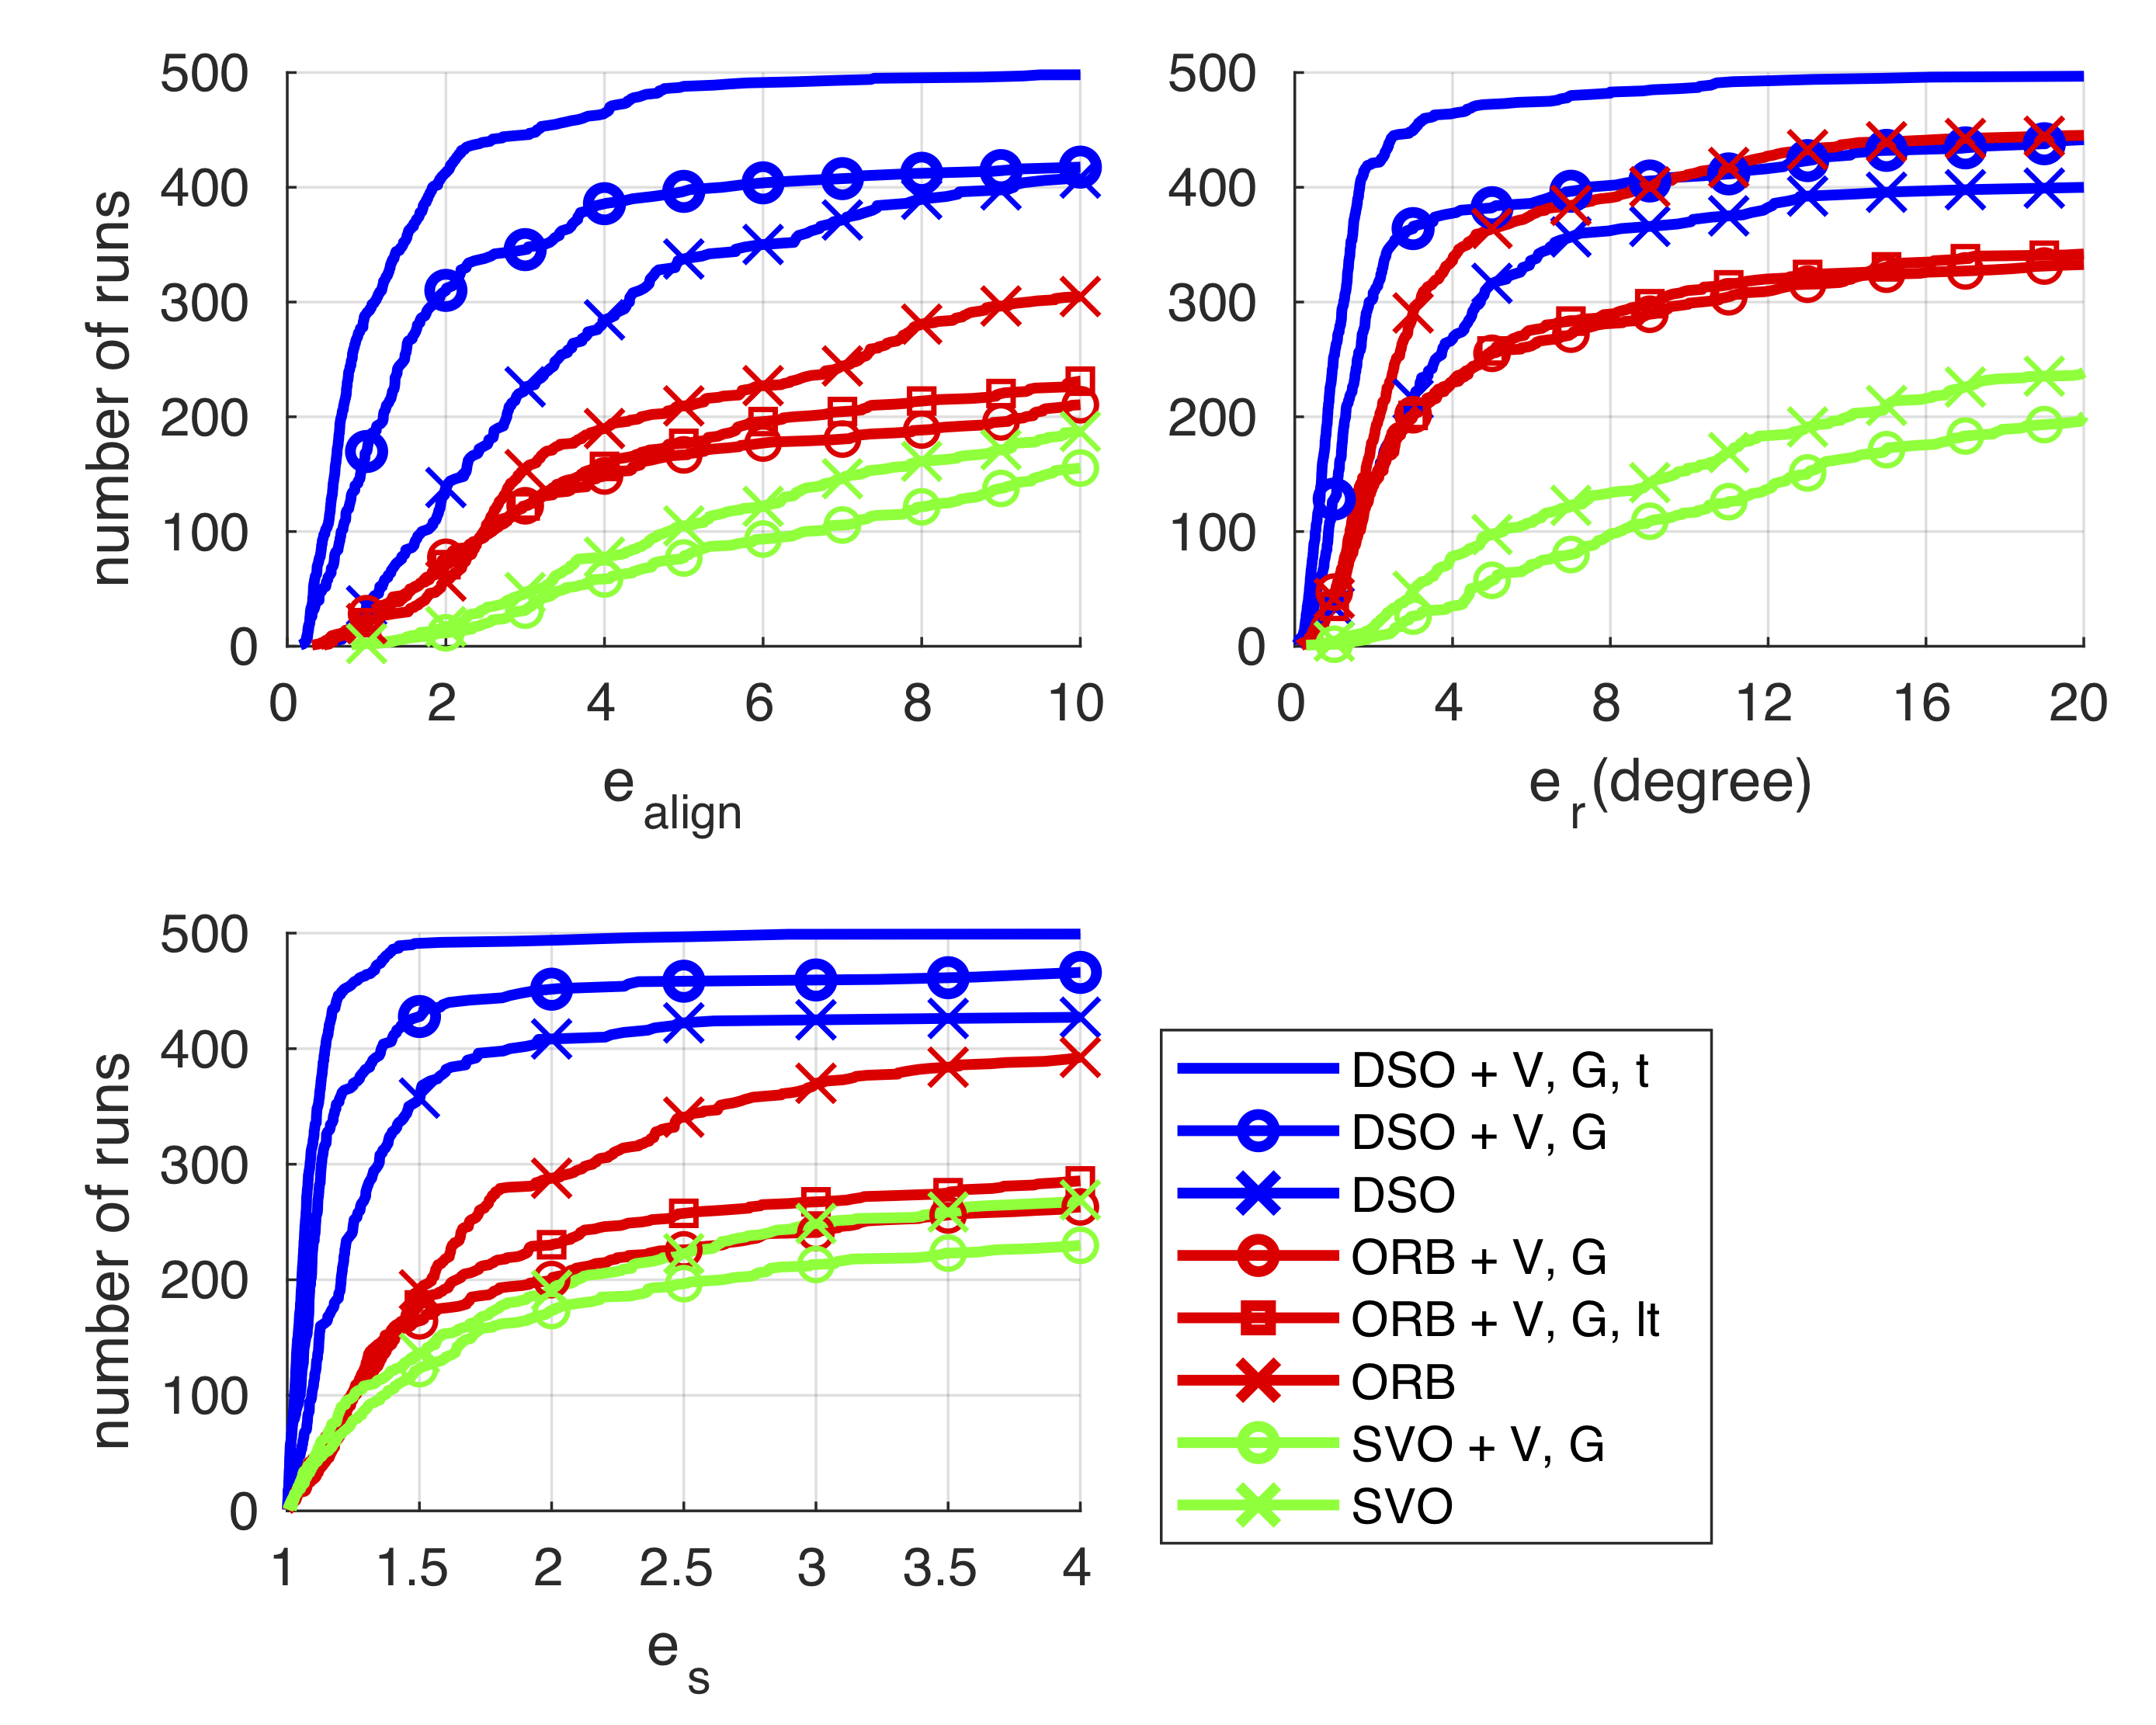
Computer Vision Group - Visual SLAM
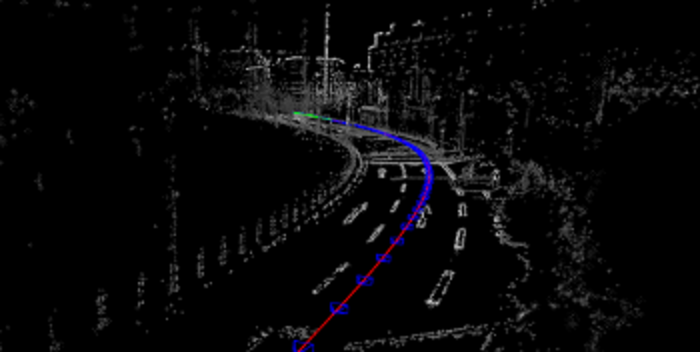
Computer Vision Group - Visual SLAM - Stereo DSO
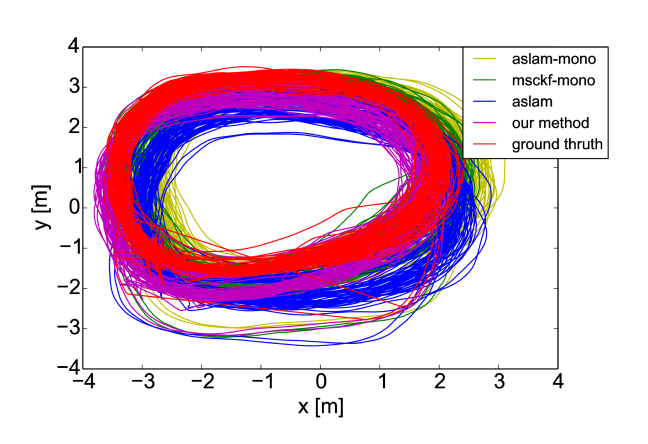
Computer Vision Group - Visual SLAM
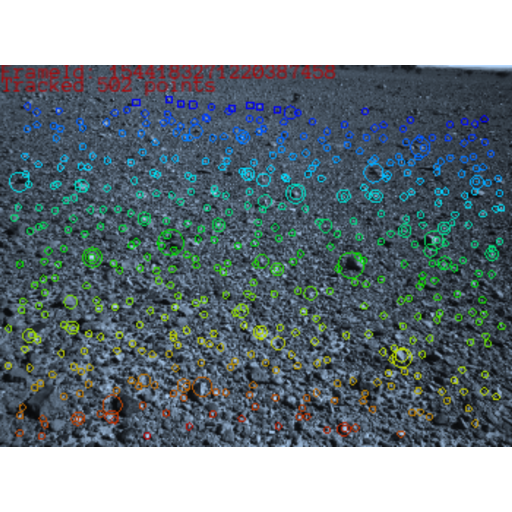
Computer Vision Group - Visual SLAM
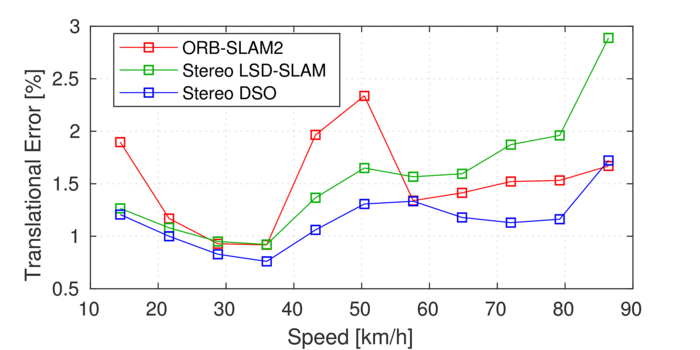
Computer Vision Group - Visual SLAM - Stereo DSO
Advertisement Space (336x280)
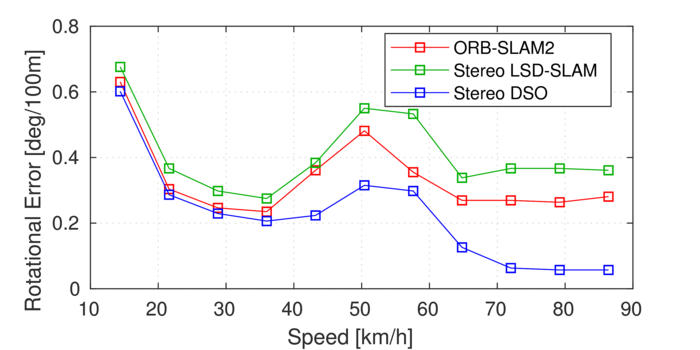
Computer Vision Group - Visual SLAM - Stereo DSO

Computer Vision Group - Visual SLAM

Computer Vision Group - Visual SLAM
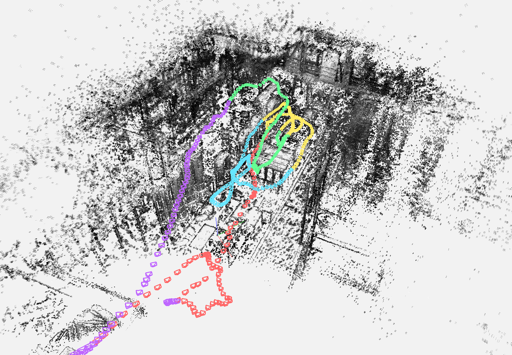
Computer Vision Group - Visual SLAM

Computer Vision Group - Visual SLAM

Computer Vision Group - Visual SLAM - Stereo DSO