
Example Calibration Program Pickit 24 Documentation

Example calibration program — Pickit 4.1 documentation
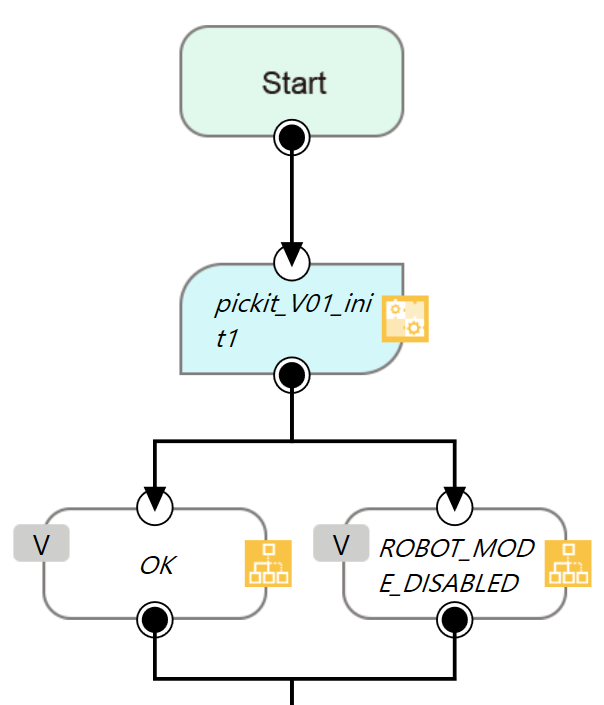
Example calibration program — Pickit 2.3 documentation
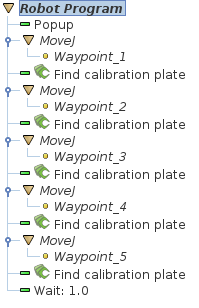
Example calibration program — Pickit 2.4 documentation
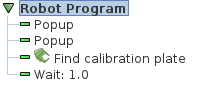
Example calibration program — Pickit 2.4 documentation
Example calibration program — Pickit 2.4 documentation

Example calibration program — Pickit 2.4 documentation
Example calibration program — Pickit 4.0 documentation
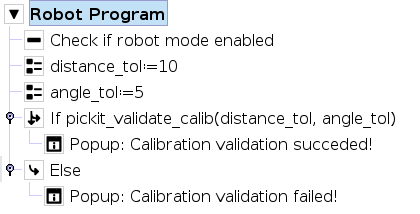
Calibration validation program — Pickit 3.0 documentation
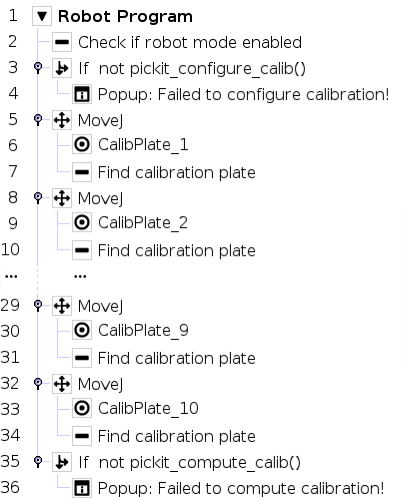
Calibration program — Pickit 3.5 documentation
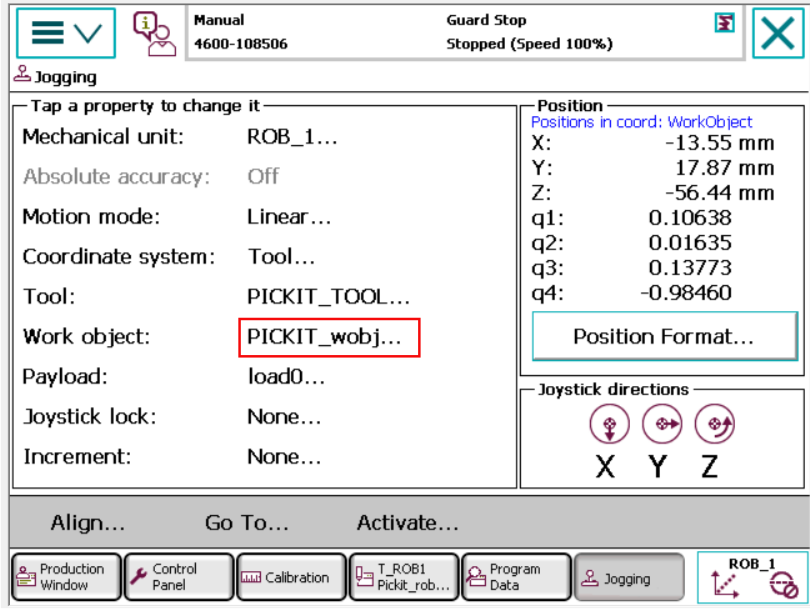
ABB example user frame program — Pickit 3.3 documentation
Advertisement Space (300x250)
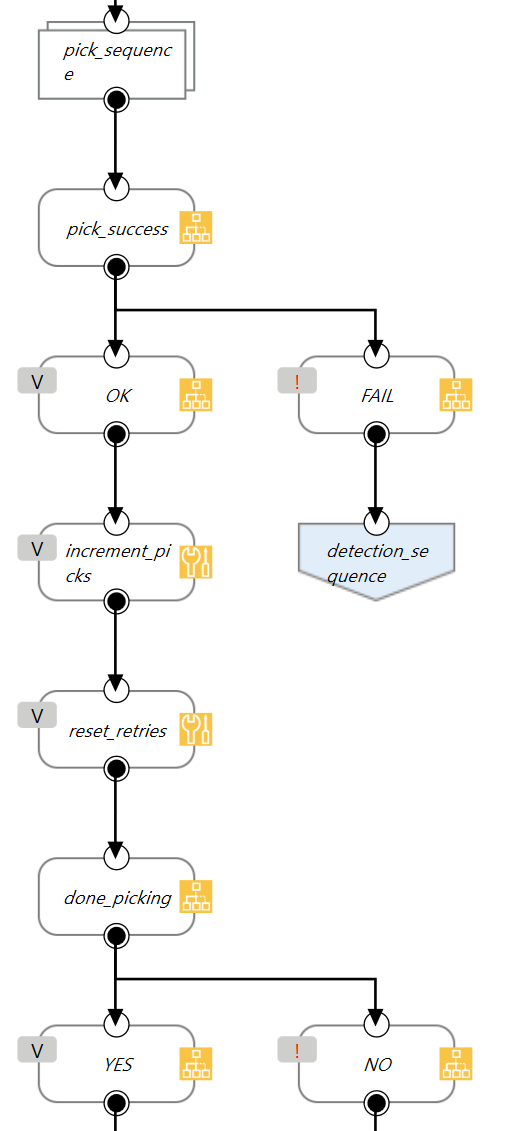
Example pick and place program — Pickit 3.5 documentation
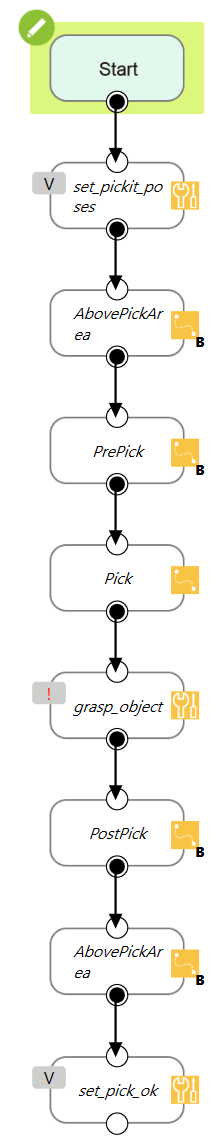
Example pick and place program — Pickit 3.3 documentation
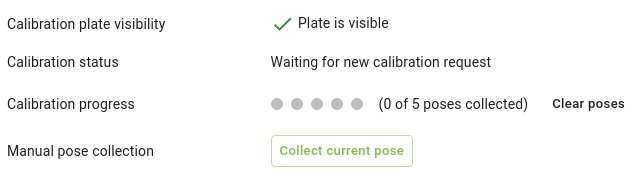
Multi poses calibration — Pickit 2.4 documentation
Calibration — Pickit 4.0 documentation
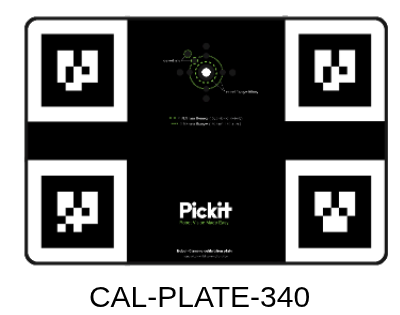
Calibration — Pickit 4.0 documentation
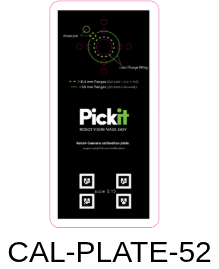
Calibration — Pickit 4.0 documentation
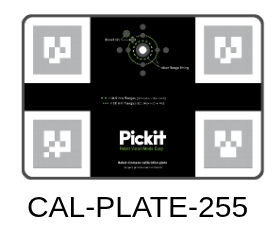
Calibration — Pickit 4.0 documentation
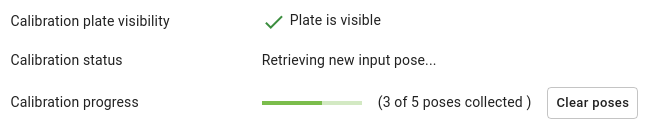
Multi poses calibration — Pickit 2.1 documentation

Your first calibration — Pickit 3.5 documentation

Multi poses calibration — Pickit 3.2 documentation
Advertisement Space (336x280)

Pick and place program — Pickit 4.1 documentation
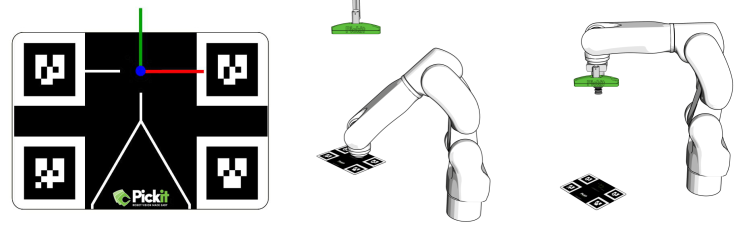
Calibration — Pickit 3.4 documentation
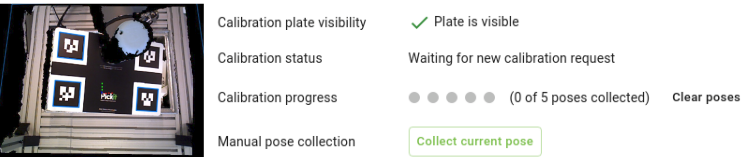
Multi poses calibration — Pickit 3.0 documentation
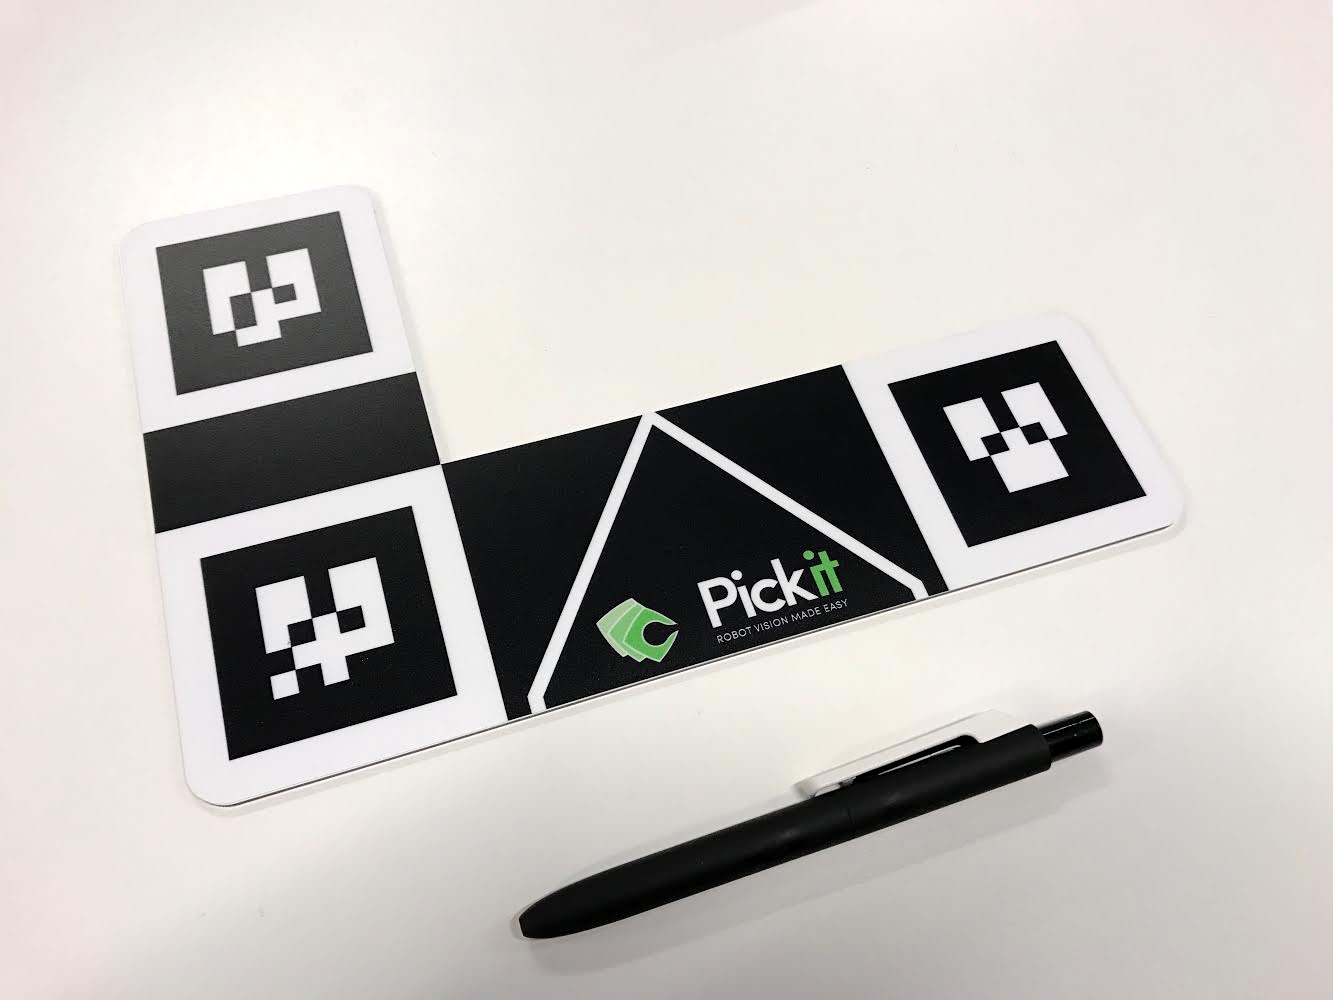
Calibration with an ABB Yumi — Pickit 2.0 documentation
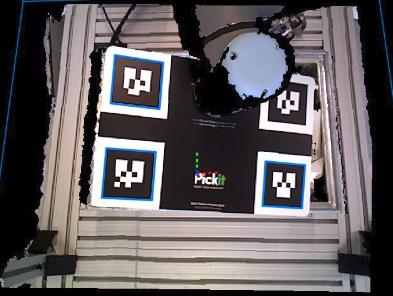
Multi poses calibration — Pickit 2.2 documentation
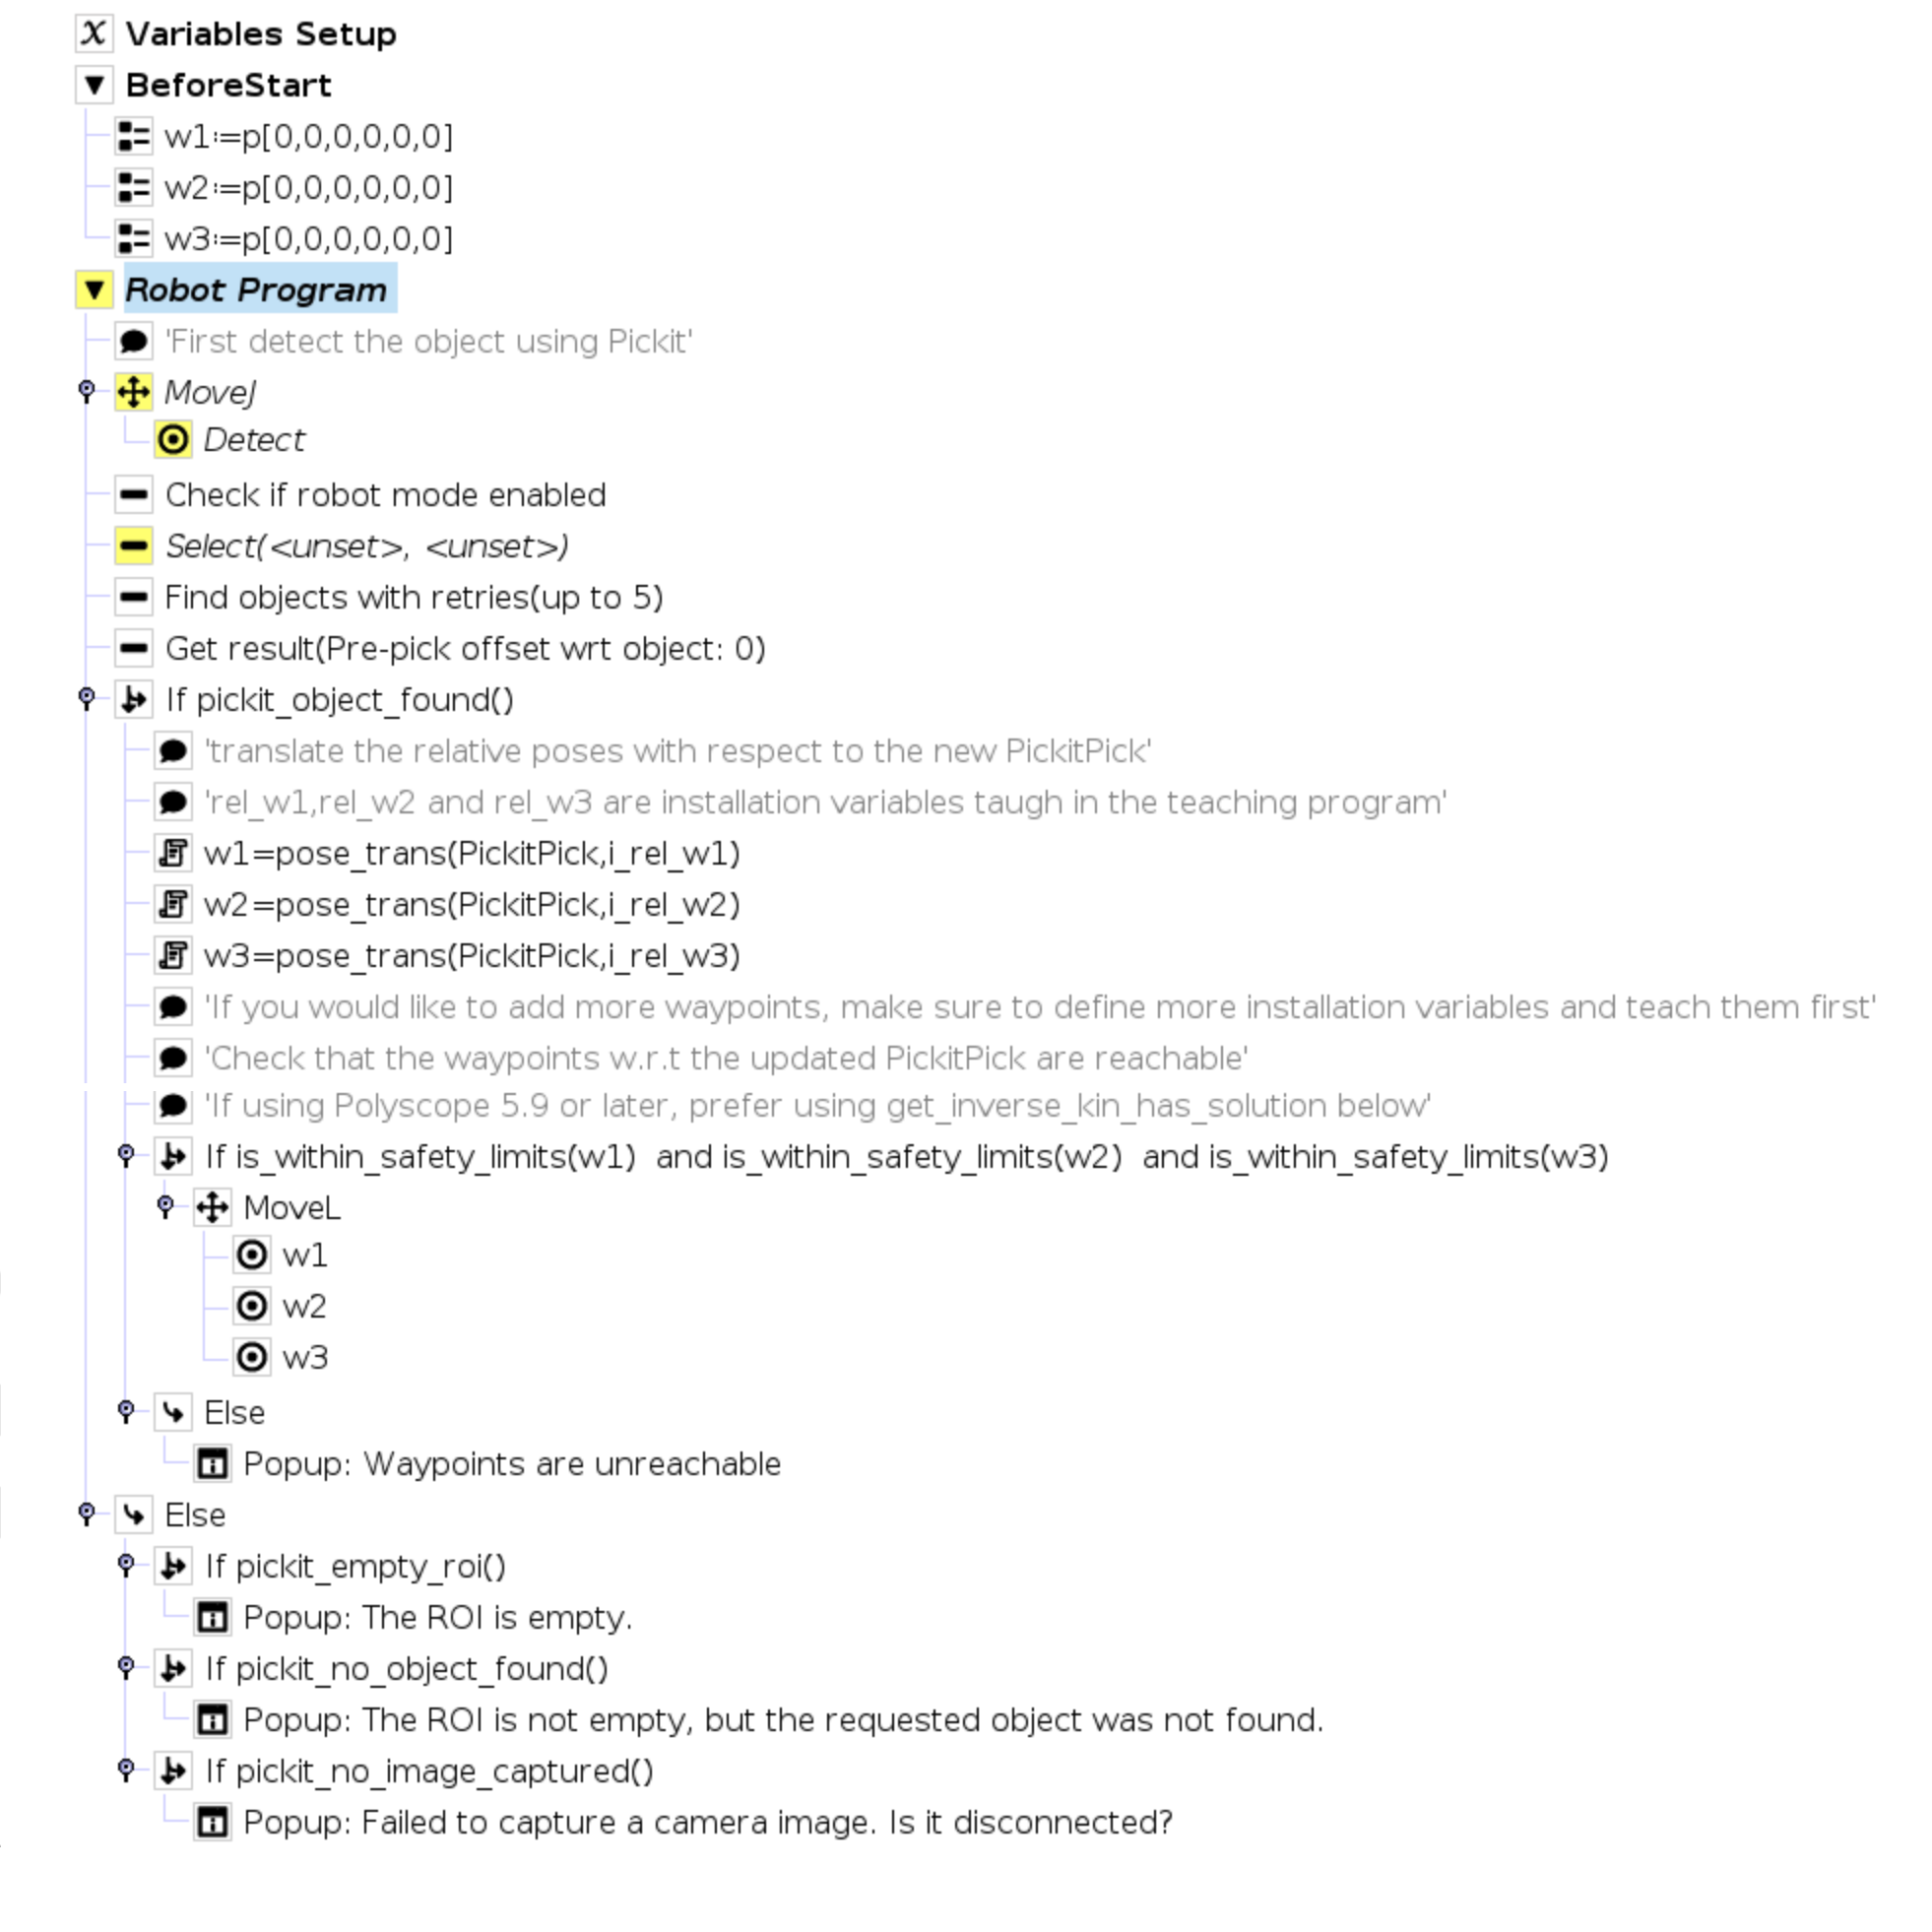
User frame program — Pickit 3.2 documentation

Single pose calibration — Pickit 2.1 documentation

Single pose calibration — Pickit 3.3 documentation
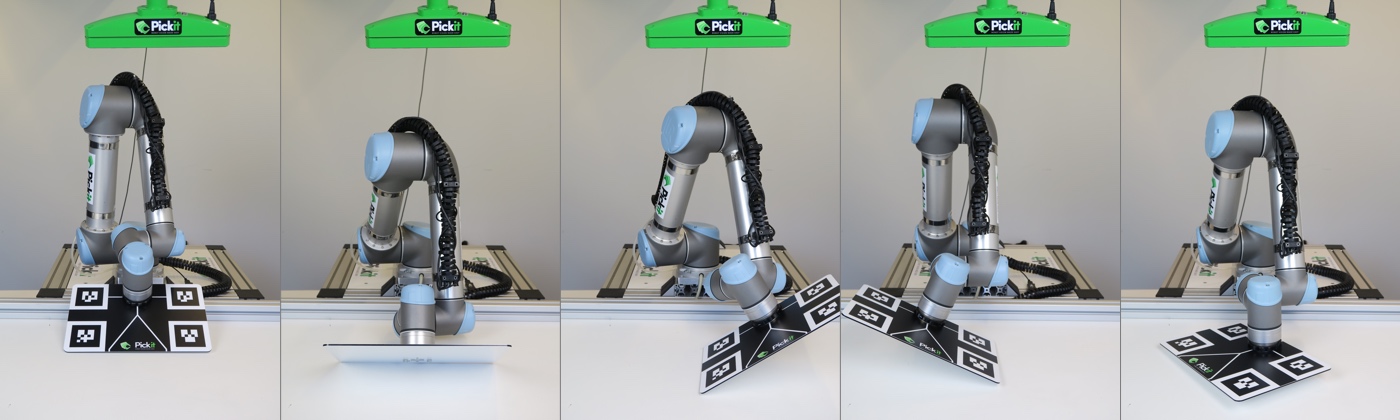
Robot-camera calibration — Pickit 2.0 documentation
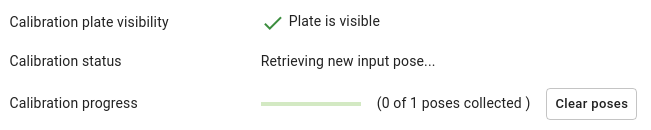
Single pose calibration — Pickit 2.4 documentation
Advertisement Space (336x280)
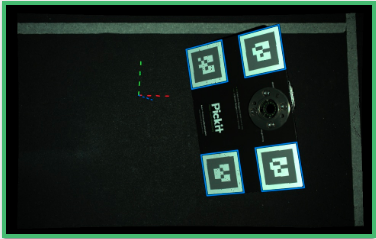
Multi poses calibration — Pickit 3.3 documentation
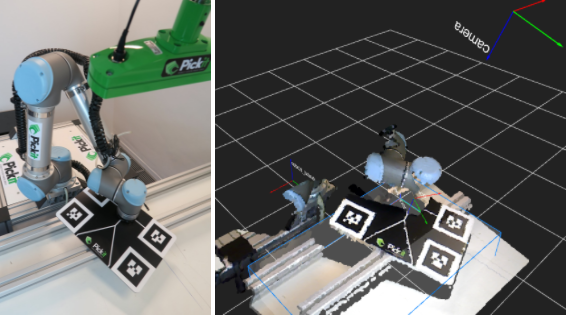
Qualitative calibration validation — Pickit 4.0 documentation
Quantitative calibration validation — Pickit 3.2 documentation

Checking robot-camera calibration — Pickit 2.4 documentation

How to execute robot camera calibration — Pickit 2.0 documentation

Multi poses calibration — Pickit 3.2 documentation