
Figure 1 From Safe Interval Motion Planning For Quadrotors In Dynamic
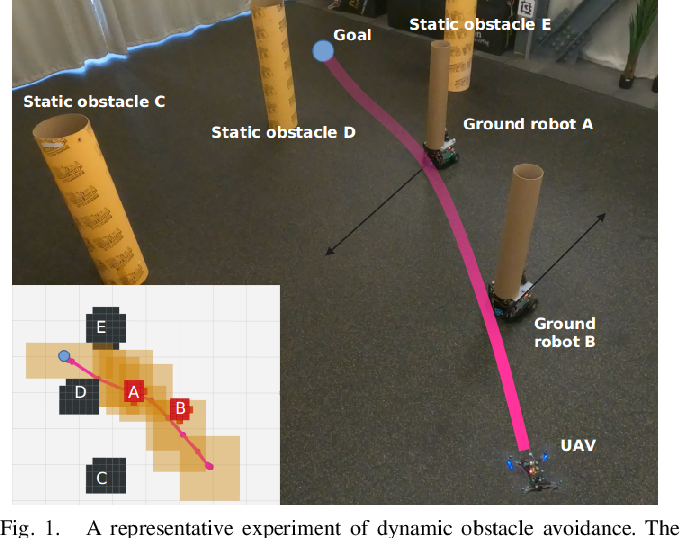
Figure 1 from Safe Interval Motion Planning for Quadrotors in Dynamic ...

(PDF) Safe Interval Motion Planning for Quadrotors in Dynamic Environments

Safe Interval Motion Planning for Quadrotors in Dynamic Environments

Figure 1 from Dynamic Free-Space Roadmap for Safe Quadrotor Motion ...

Figure 1 from External Forces Resilient Safe Motion Planning for ...
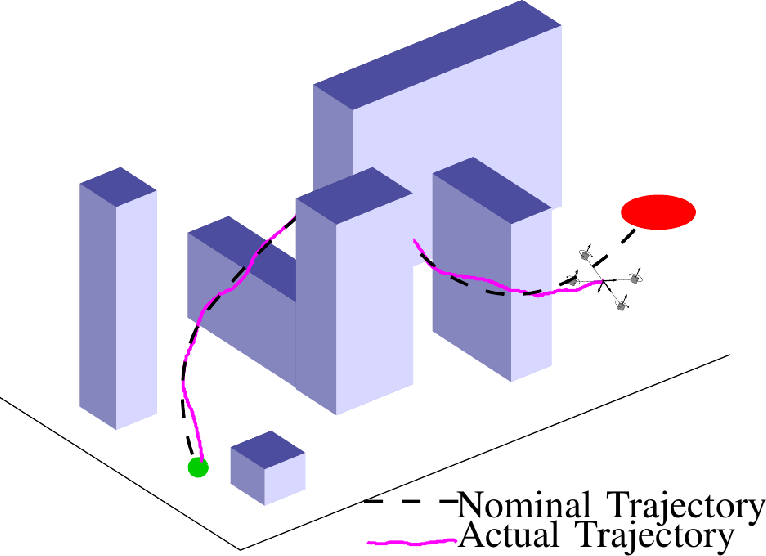
Figure 1 from A real-time framework for kinodynamic planning in dynamic ...

Figure 1 from Hierarchical Real-time Motion Planning for Safe Multi ...
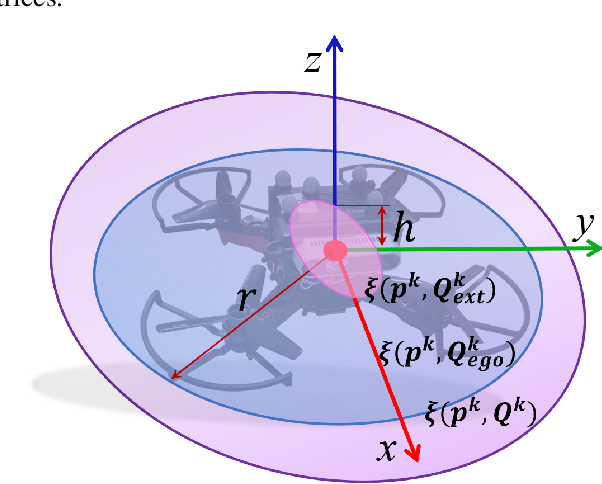
Figure 1 from External Forces Resilient Safe Motion Planning for ...

Figure 1 from External Forces Resilient Safe Motion Planning for ...
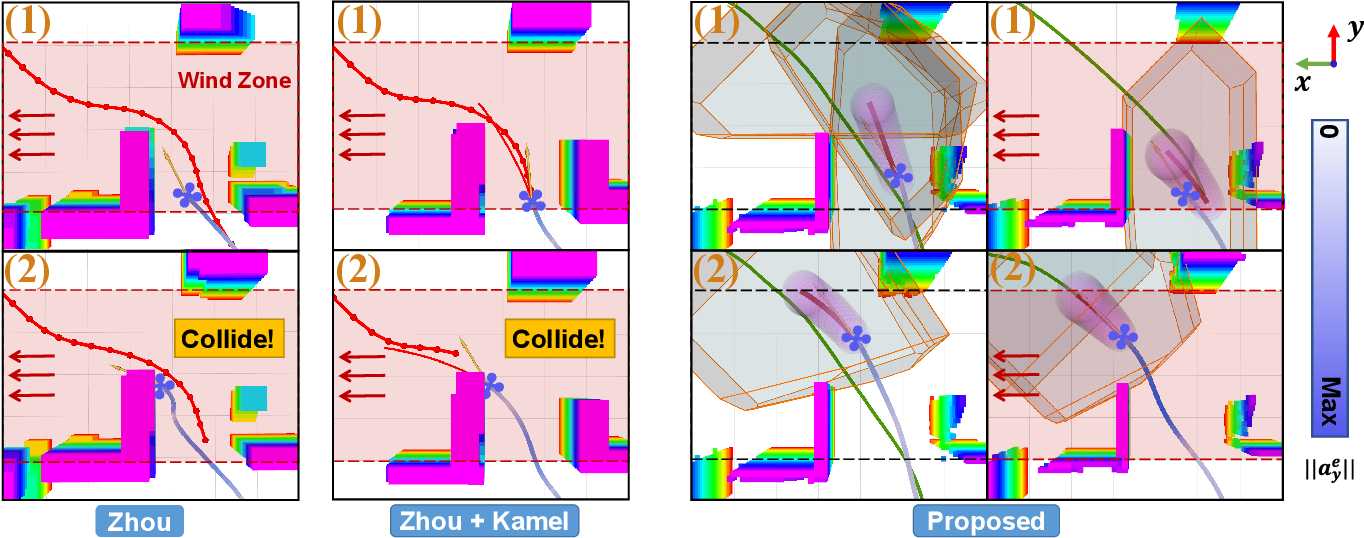
Figure 1 from External Forces Resilient Safe Motion Planning for ...
Advertisement Space (300x250)
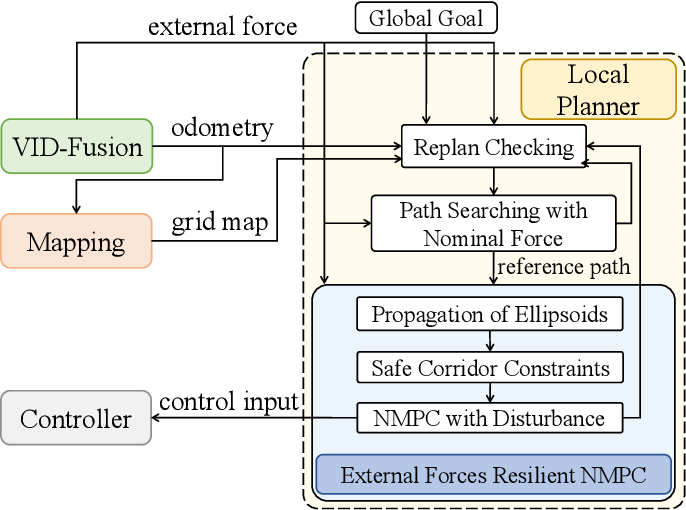
Figure 1 from External Forces Resilient Safe Motion Planning for ...

Figure 1 from Dynamic Free-Space Roadmap for Safe Quadrotor Motion ...

Figure 1 from Safe Interval RRT* for Scalable Multi-Robot Path Planning ...
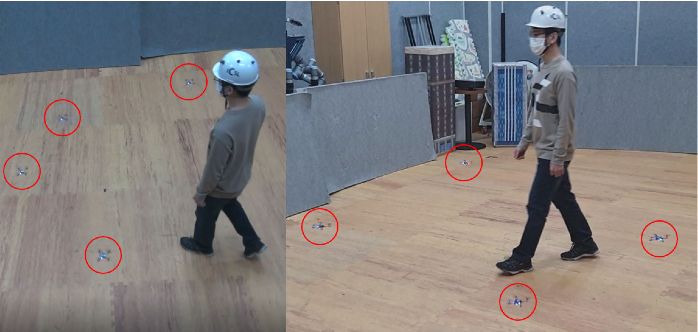
Figure 1 from Online Trajectory Planning for Multiple Quadrotors in ...

Figure 1 from Safe Interval RRT* for Scalable Multi-Robot Path Planning ...

Figure 1 from Safe Interval RRT* for Scalable Multi-Robot Path Planning ...
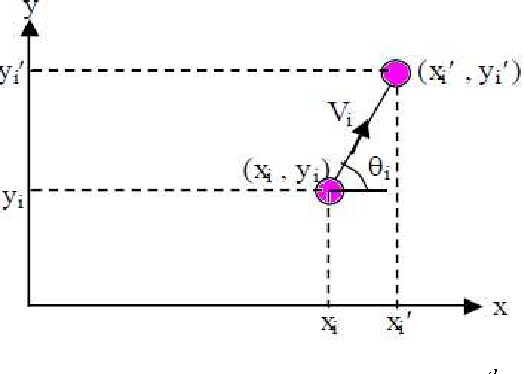
Figure 1 from Dynamic obstacle avoidance in multi-robot motion planning ...
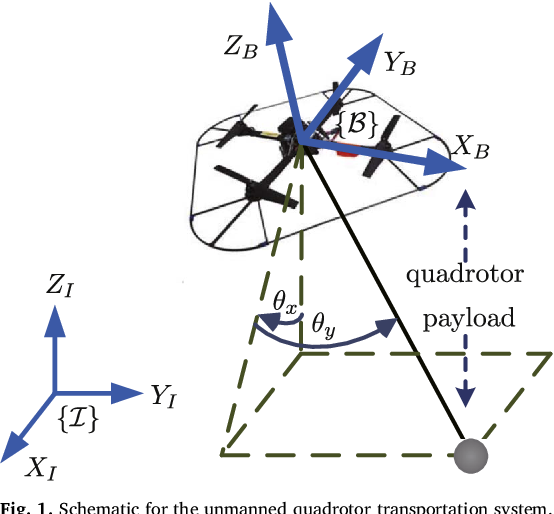
Figure 1 from Dynamics analysis and time-optimal motion planning for ...
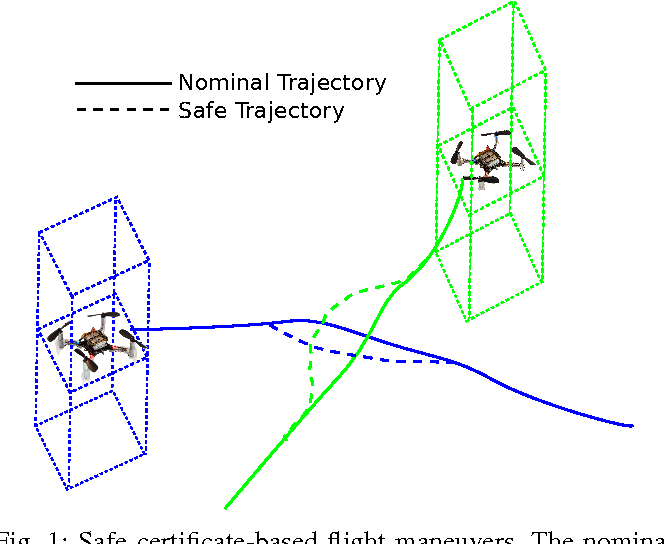
Figure 1 from Safe certificate-based maneuvers for teams of quadrotors ...

Figure 1 from Simultaneous Planning and Execution for Safe Flight of ...
Advertisement Space (336x280)

Figure 1 from Unified motion control for dynamic quadrotor maneuvers ...

Figure 1 from Fast Trajectory Planning for Multiple Quadrotors using ...
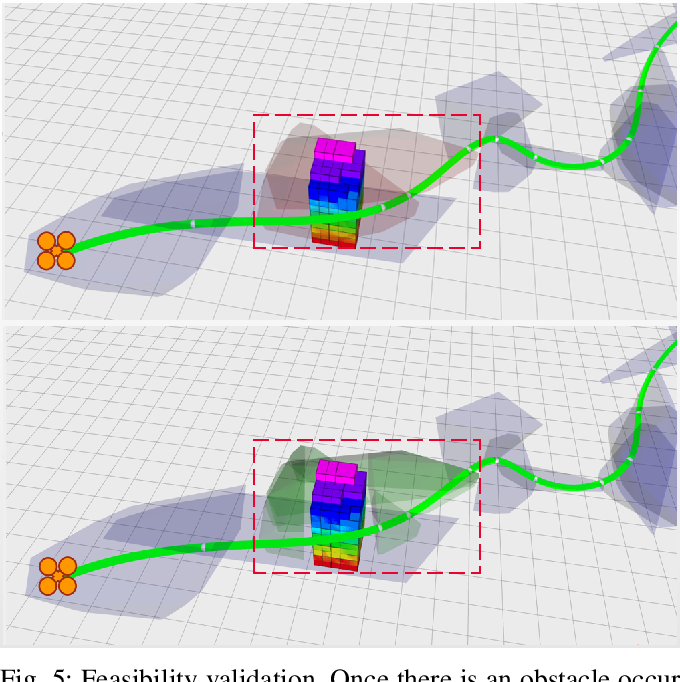
Figure 5 from Dynamic Free-Space Roadmap for Safe Quadrotor Motion ...

Figure 3 from Dynamic Free-Space Roadmap for Safe Quadrotor Motion ...
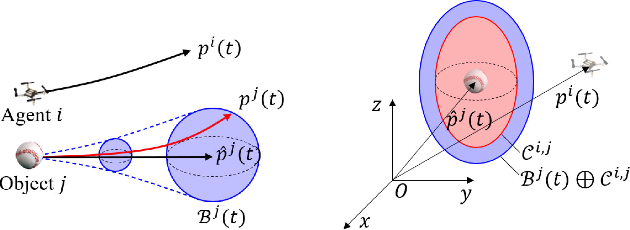
Figure 2 from Online Trajectory Planning for Multiple Quadrotors in ...
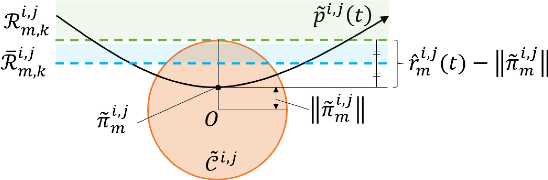
Figure 4 from Online Trajectory Planning for Multiple Quadrotors in ...
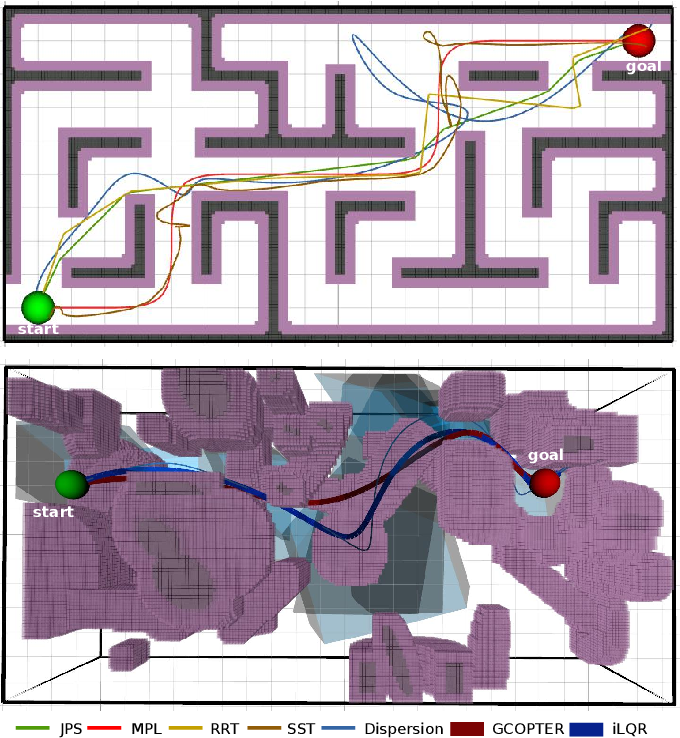
Figure 1 from Design and Evaluation of Motion Planners for Quadrotors ...

Figure 1 from End-to-End Motion Planning of Quadrotors Using Deep ...

Figure 4 from Dynamic Free-Space Roadmap for Safe Quadrotor Motion ...

Figure 1 from Motion Planning at Intersections with Safe Differential ...
Advertisement Space (336x280)

Figure 1 from Scalable and Safe Multi-Agent Motion Planning with ...

Figure 10 from External Forces Resilient Safe Motion Planning for ...

Figure 15 from Integrated Task and Motion Planning for Safe Legged ...
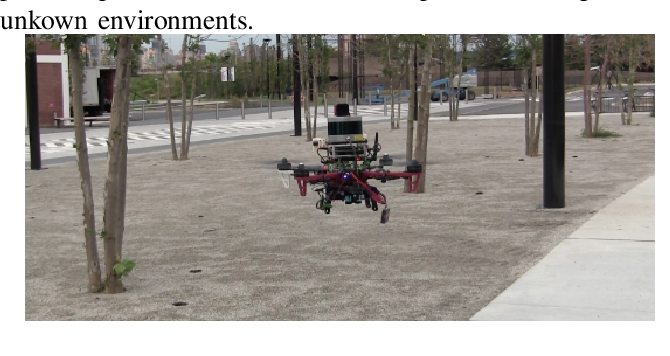
Figure 1 from Planning Dynamically Feasible Trajectories for Quadrotors ...

Figure 1 from Multi-Objective Safe-Interval Path Planning With Dynamic ...
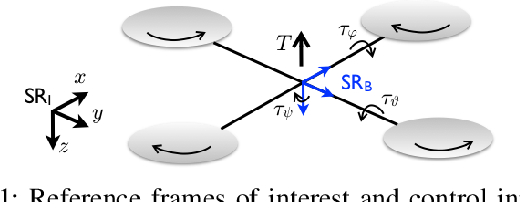
Figure 1 from Combining 3D Planning and Control Barrier Functions for ...