
Figure 1 From Target Driven Object Grasping Method For Mobile

Figure 1 from Target-driven Object Grasping Method for Mobile ...

Figure 1 from Target-driven Object Grasping Method for Mobile ...

Figure 3 from Target-driven Object Grasping Method for Mobile ...
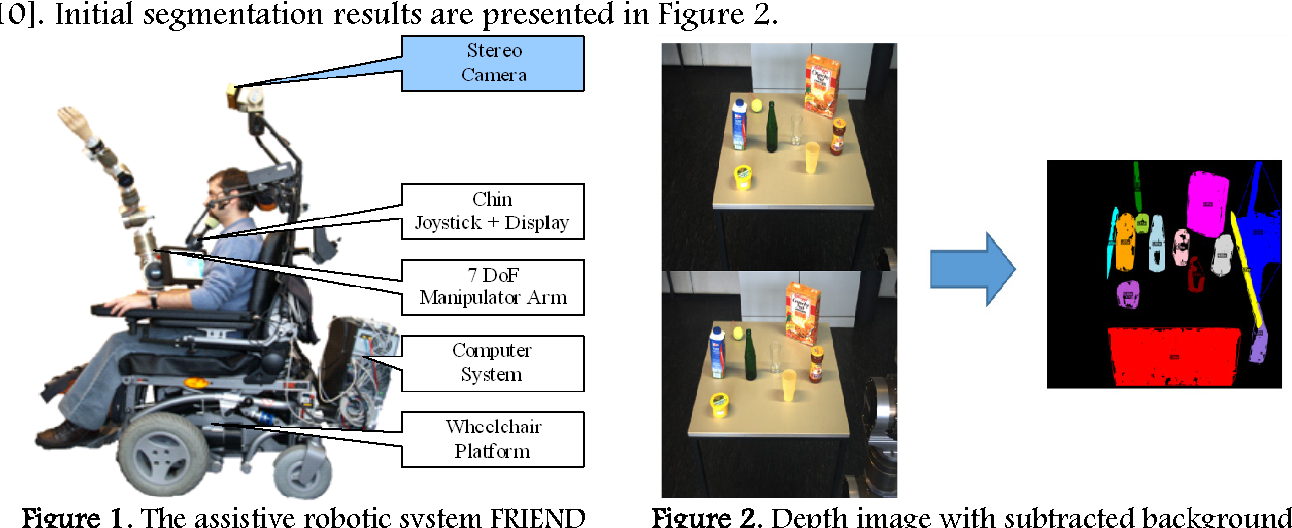
Figure 1 from INTELLIGENT CONTROL OF MOBILE ROBOT FOR OBJECT ...
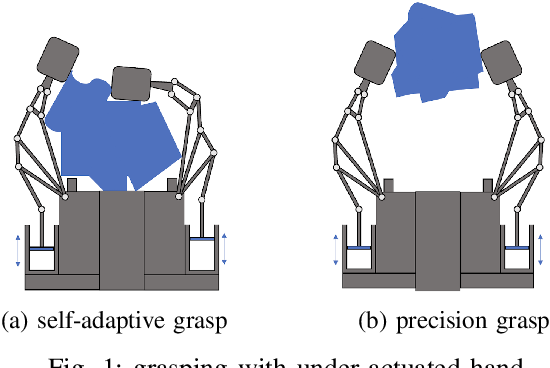
Figure 1 from Data-driven-based Stable Object Grasping for a Triple ...

Figure 3.6 from Target Driven Object Grasping in Highly Cluttered ...
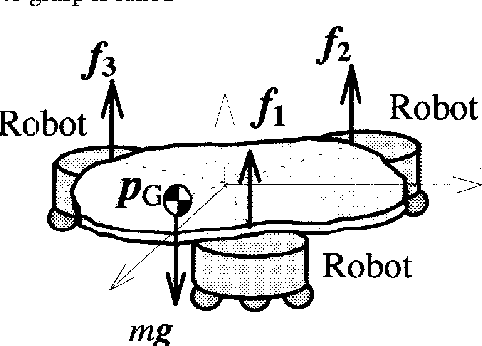
Figure 1 from Initial grasping strategy for an unknown object by ...

Figure 1 from Deep Learning Method for Grasping Novel Objects Using ...
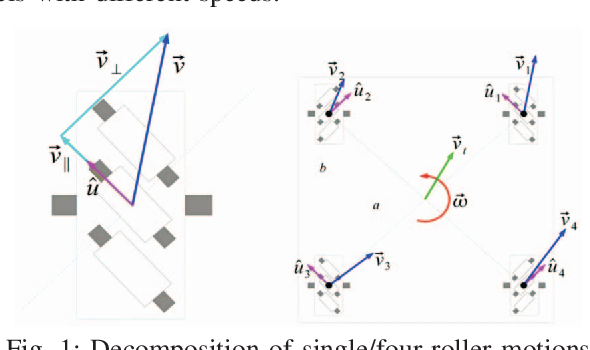
Figure 1 from Vision-Based Autonomous Grasping Operations for Mobile ...
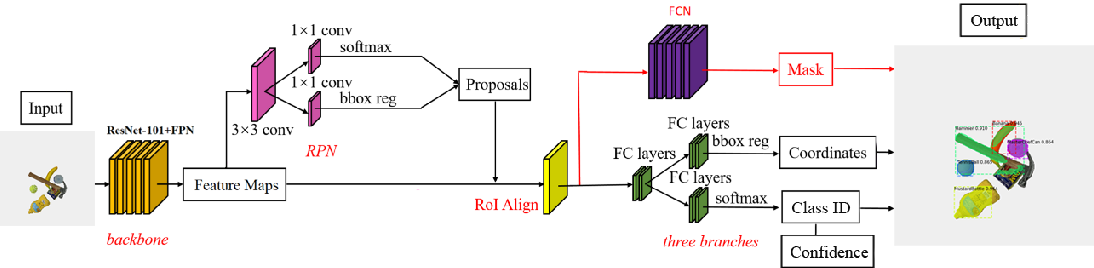
Figure 3.1 from Target Driven Object Grasping in Highly Cluttered ...
Advertisement Space (300x250)

Figure 1 from Collision-Aware Target-Driven Object Grasping in ...

Figure 1 from MPGNet: Learning Move-Push-Grasping Synergy for Target ...

Figure 1 from Domain Adaptation With Evolved Target Objects for AI ...
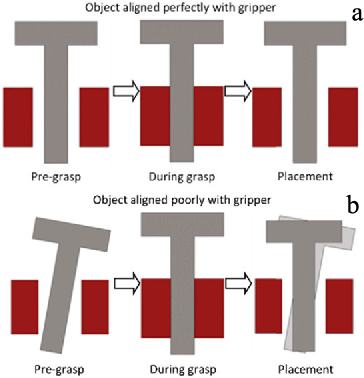
Figure 1 from A 3-Stage Machine Learning-Based Novel Object Grasping ...
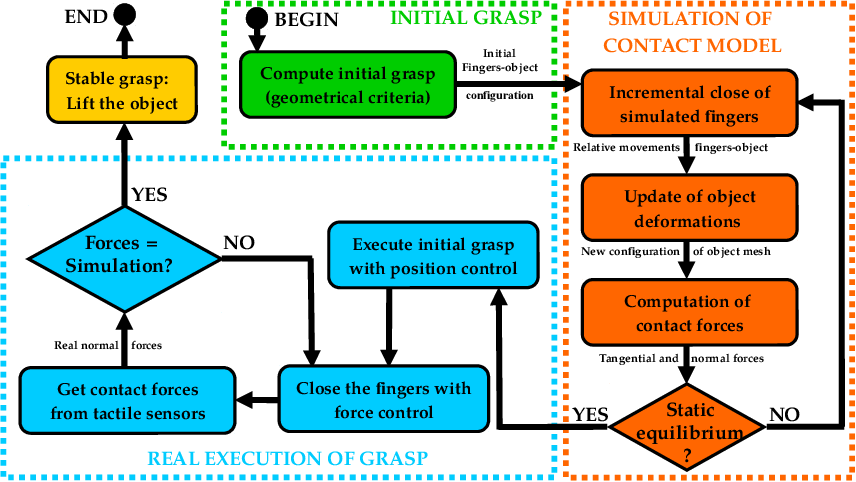
Figure 1 from Model-based strategy for grasping 3D deformable objects ...

Figure 1 from Robust Object Grasping using Force Compliant Motion ...

Figure 7 from 6-DOF Grasping for Target-driven Object Manipulation in ...

Figure 1 from Realtime tracking and grasping of a moving object from ...
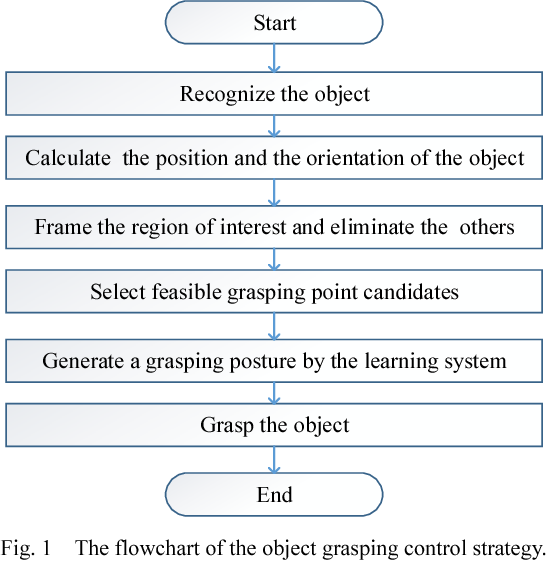
Figure 1 from A 3D vision based object grasping posture learning system ...

Figure 12 from Deep Learning Method for Grasping Novel Objects Using ...
Advertisement Space (336x280)
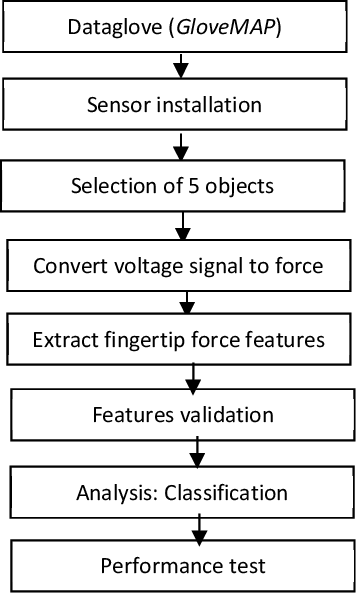
Figure 1 from Analysis of Object Grasping based on the Distributed ...

Figure 1 from Practical aspects of detection and grasping objects by a ...

Figure 1 from Aiding Grasp Synthesis for Novel Objects Using Heuristic ...
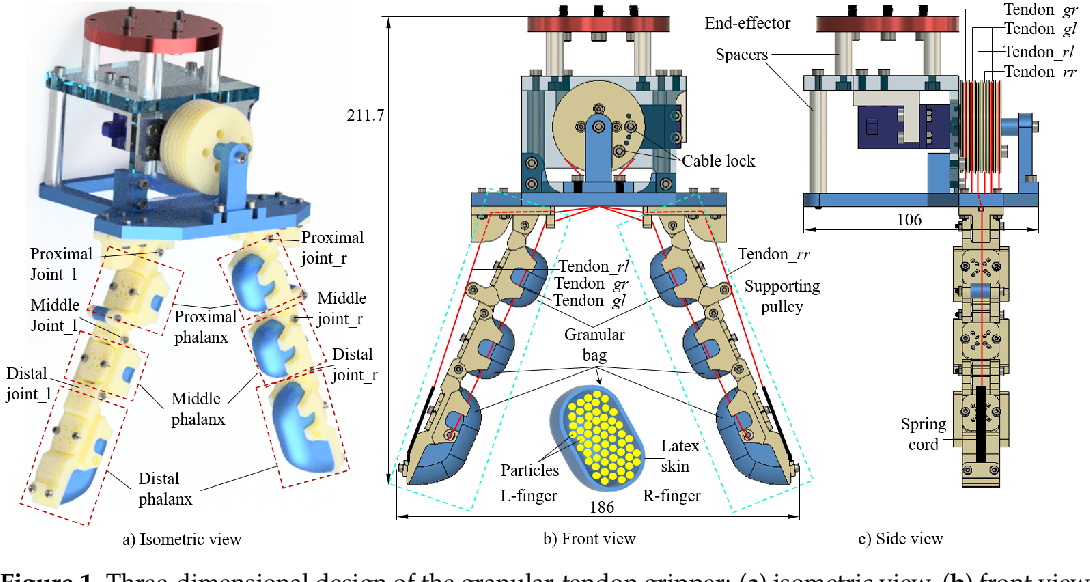
Figure 1 from Universally Grasping Objects with Granular—Tendon Finger ...
A Light-Weight Grasping Pose Estimation Method for Mobile Robotic Arms ...
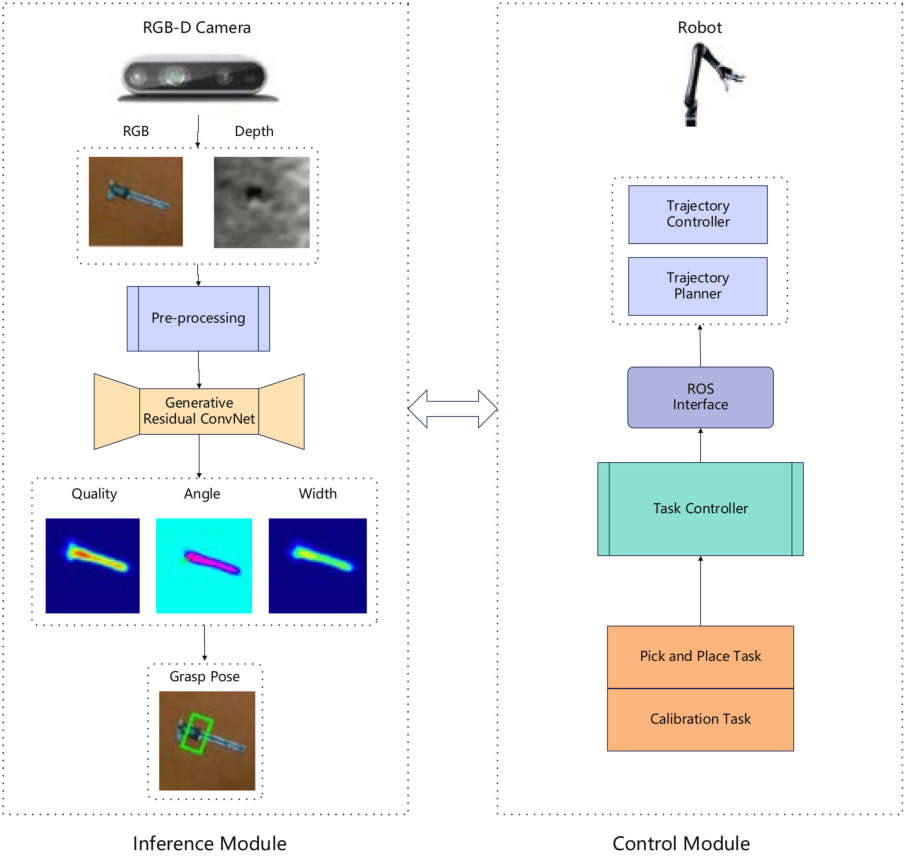
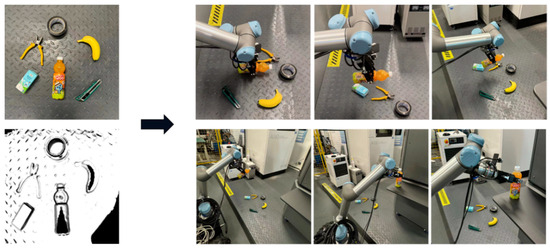
Figure 1 from Research on Small Sample Multi-Target Grasping Technology ...

A Light-Weight Grasping Pose Estimation Method for Mobile Robotic Arms ...

A Light-Weight Grasping Pose Estimation Method for Mobile Robotic Arms ...

Figure 1 from GE-Grasp: Efficient Target-Oriented Grasping in Dense ...
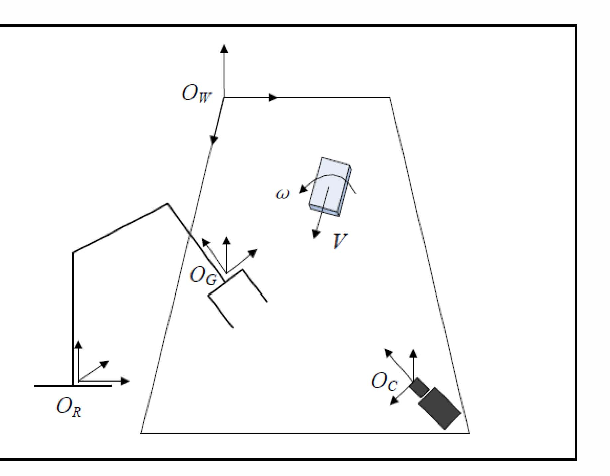
Figure 1 from Clustering and recognition for automated tracking and ...
Advertisement Space (336x280)

A Light-Weight Grasping Pose Estimation Method for Mobile Robotic Arms ...
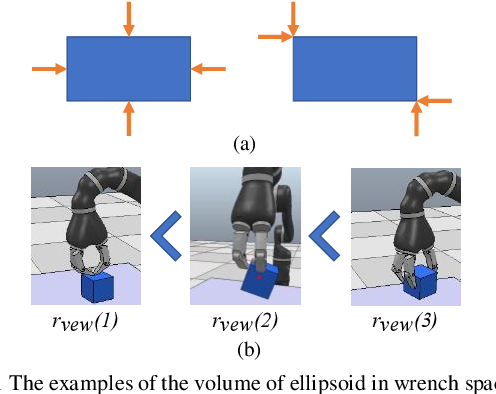
Figure 1 from Physics-Guided Hierarchical Reward Mechanism for ...
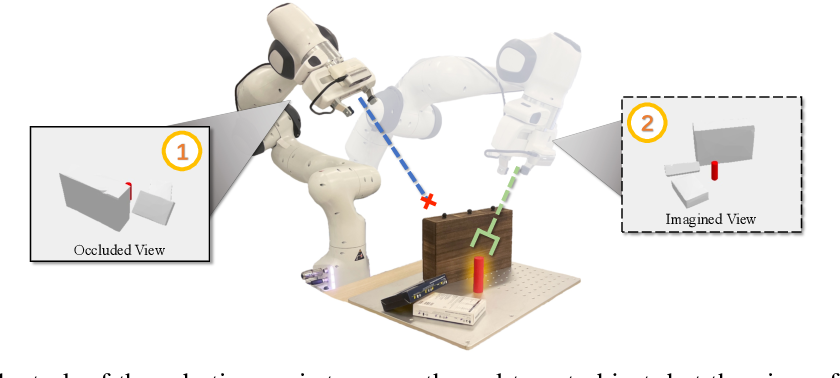
Figure 1 from Affordance-Driven Next-Best-View Planning for Robotic ...

Table I from 6-DOF Grasping for Target-driven Object Manipulation in ...

Figure 1 from Grasping of unknown objects via curvature maximization ...

Figure 1 from Object gripping and lifting based on plane detection by ...