
Figure 1 From Tightly Coupled Fusion Of Direct Stereo Visual Odometry

Figure 1 from Tightly coupled fusion of direct stereo visual odometry ...

Figure 1 from Direct Stereo Visual Odometry based on Lines | Semantic ...

Figure 1 from A Tightly Coupled Feature-Based Visual-Inertial Odometry ...

Figure 1 from Direct visual odometry for a fisheye-stereo camera ...

Figure 1 from A New Dense Hybrid Stereo Visual Odometry Approach ...

Figure 1 from Event-Based Stereo Visual Odometry | Semantic Scholar
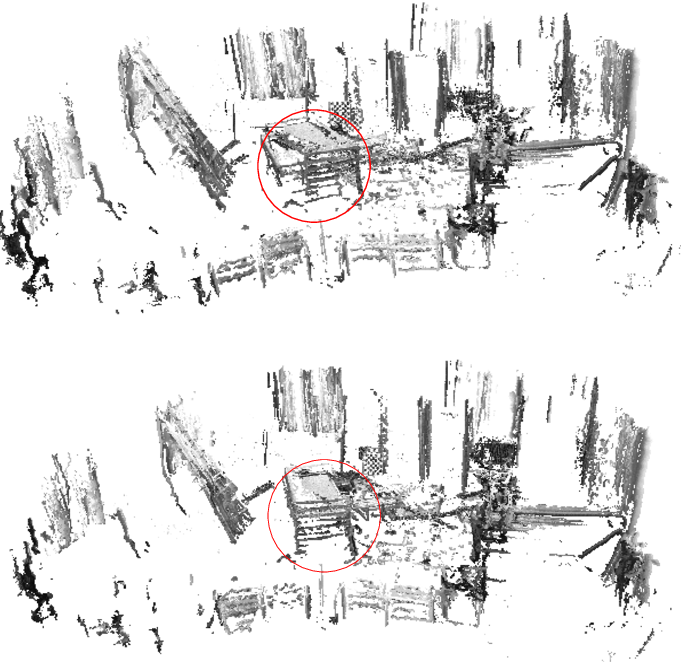
Figure 1 from Direct visual-inertial odometry with stereo cameras ...

Figure 1 from Robust direct visual inertial odometry via entropy-based ...
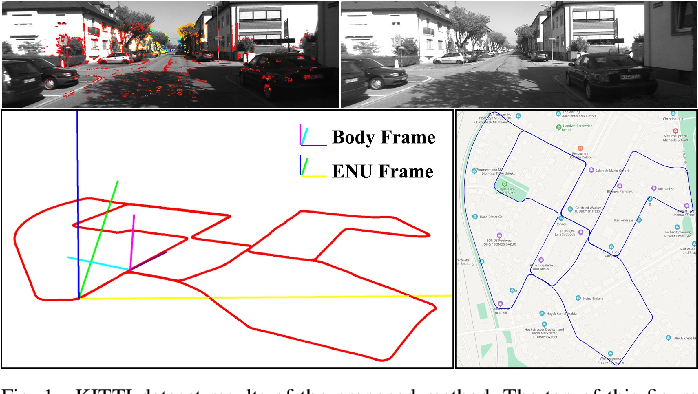
Figure 1 from Direct Sparse Stereo Visual-Inertial Global Odometry ...

Figure 1 from IMU-Aided Event-based Stereo Visual Odometry | Semantic ...
Advertisement Space (300x250)
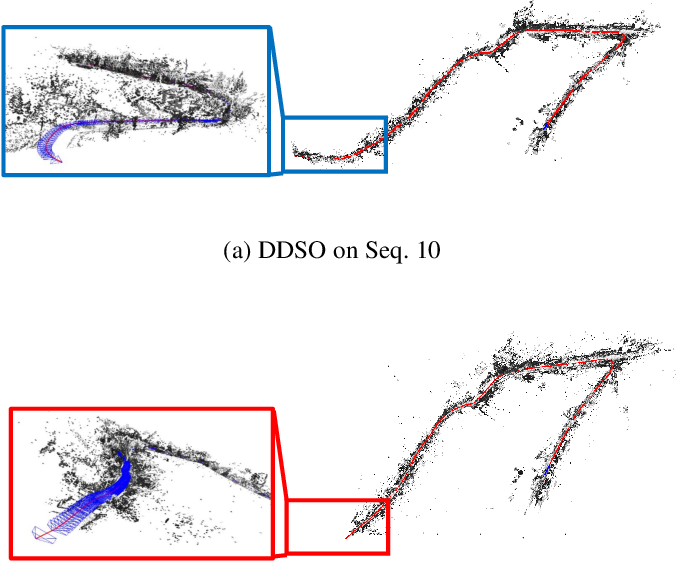
Figure 1 from Deep Direct Visual Odometry | Semantic Scholar

Figure 1 from Stereo Semi-direct Visual Odometry with Adaptive Motion ...

Figure 1 from A novel visual odometry correction using sensor fusion ...

Figure 1 from Robust stereo visual odometry using iterative closest ...

Figure 1 from Robust stereo visual odometry through a probabilistic ...

Figure 1 from Stereo Visual Odometry for Object Segmentation Based on ...

Figure 1 from Direct visual-inertial odometry with semi-dense mapping ...

Graphical representation for fusion of stereo visual odometry and ...

Figure 1 from D-LIOM: Tightly-Coupled Direct LiDAR-Inertial Odometry ...
Graphical representation for fusion of stereo visual odometry and ...
Advertisement Space (336x280)

Graphical representation for fusion of stereo visual odometry and ...

Figure 1 from Visual odometry aided by a sun sensor and inclinometer ...

Figure 1 from Self-Supervised Visual Odometry Based on Scene Appearance ...

Figure 2 from Robust Stereo Visual Odometry Based on Probabilistic ...

Figure 1 from Stereo and kinect fusion for continuous 3D reconstruction ...

Figure 1 from SVO: Semidirect Visual Odometry for Monocular and ...

Figure 1 from Fusion Positioning of Ultra-wideband Single Base Station ...

Figure 1 from An Unsupervised Approach for Simultaneous Visual Odometry ...
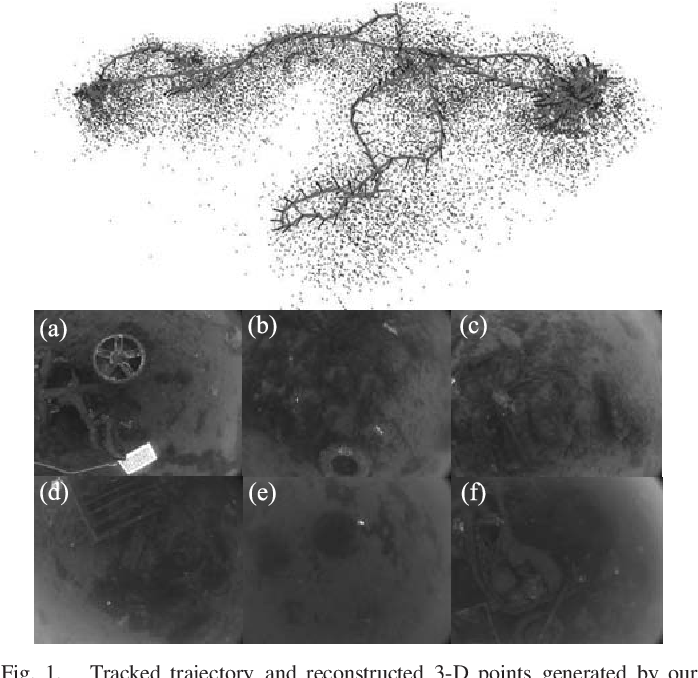
Figure 1 from UniVIO: Unified Direct and Feature-Based Underwater ...

Framework of Loosely Coupled Forward and Backward Fusion Visual ...
Advertisement Space (336x280)

Outline of the proposed Stereo Visual Odometry framework. | Download ...

Loosely and tightly coupled visual inertial odometry (VIO). | Download ...

Framework of Loosely Coupled Forward and Backward Fusion Visual ...

Loosely and tightly coupled visual inertial odometry (VIO). | Download ...

Tightly coupled stereo vision-inertial odometry based on point and line ...

The diagram of the direct sparse stereo visual odometry. | Download ...