
Figure 10 From Position And Attitude Tracking Control Of A Biomimetic
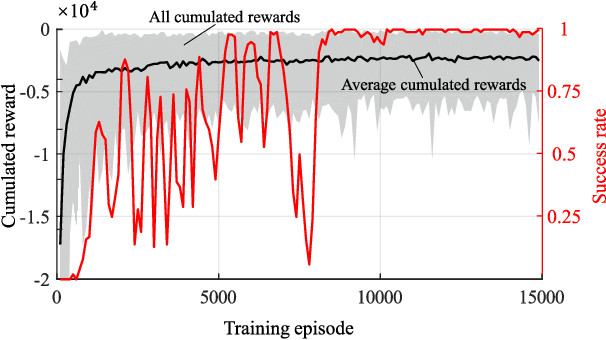
Figure 10 from Position and Attitude Tracking Control of a Biomimetic ...
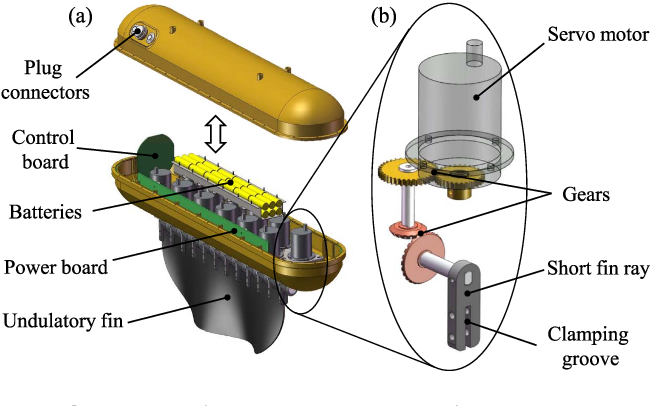
Figure 1 from Position and Attitude Tracking Control of a Biomimetic ...
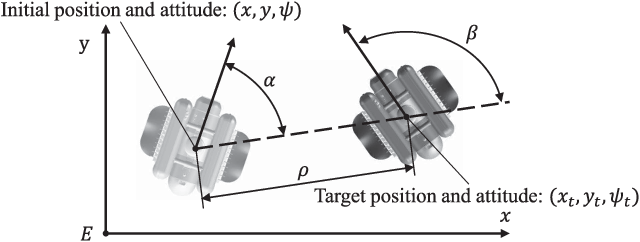
Figure 7 from Position and Attitude Tracking Control of a Biomimetic ...
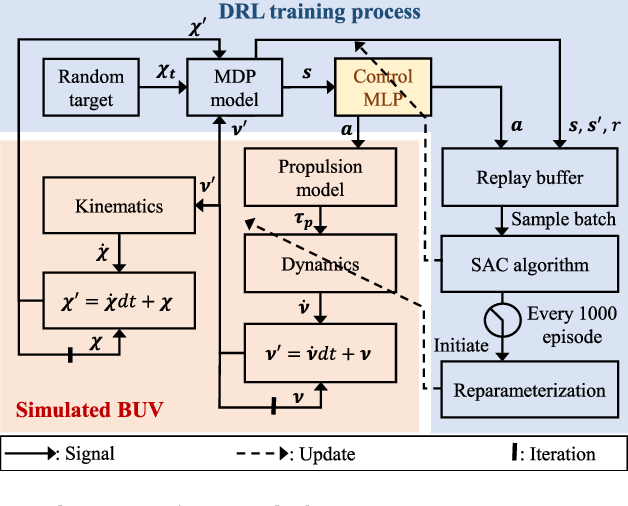
Figure 9 from Position and Attitude Tracking Control of a Biomimetic ...
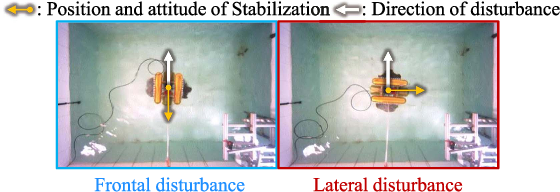
Figure 15 from Position and Attitude Tracking Control of a Biomimetic ...
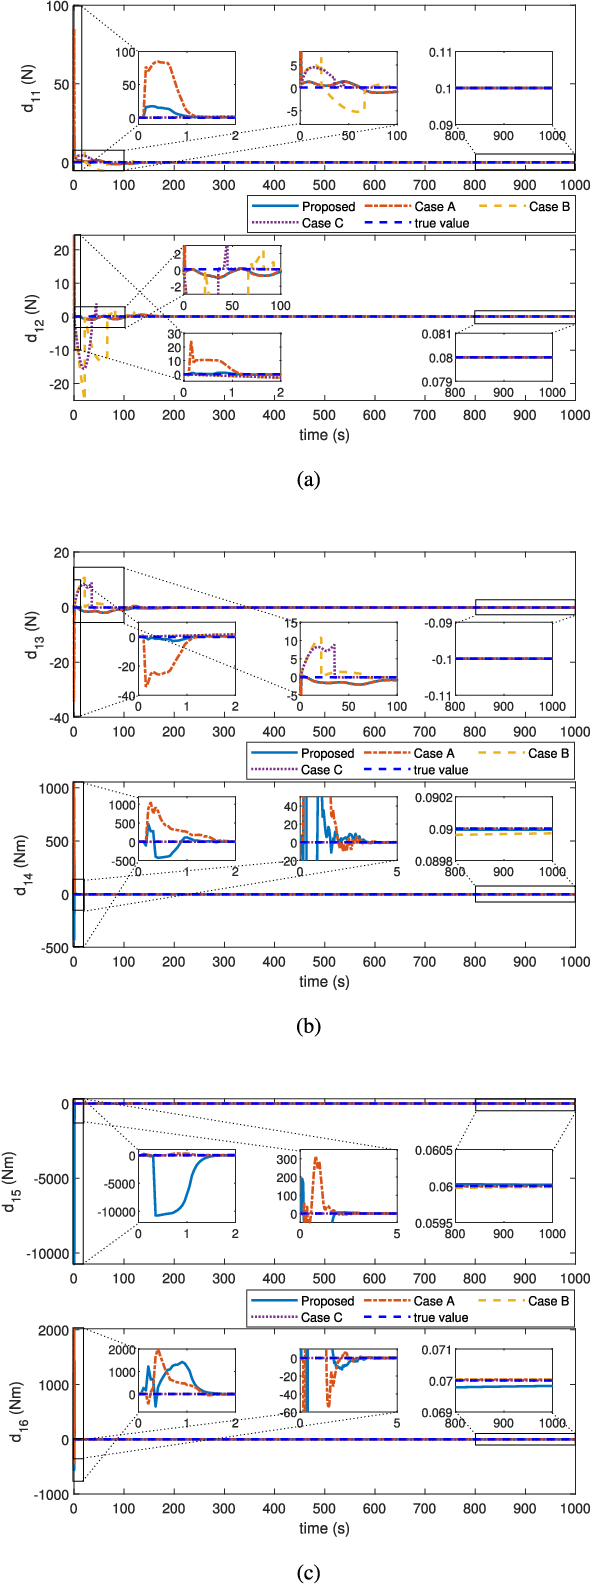
Figure 10 from Exponential Position and Attitude Tracking Control of ...
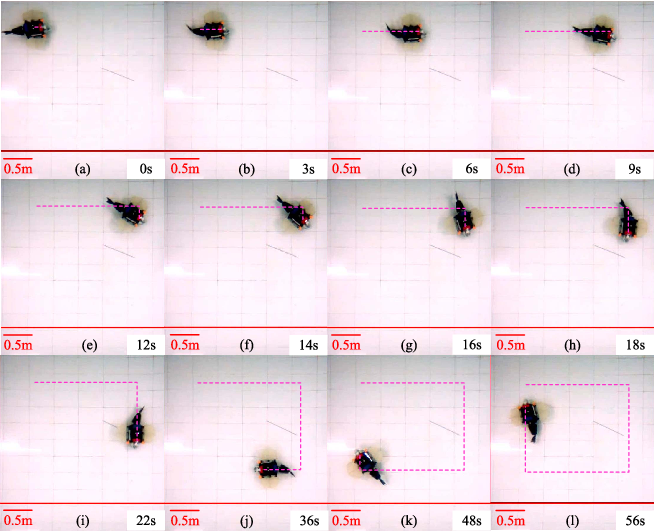
Figure 10 from Design and Locomotion Control of a Dactylopteridae ...
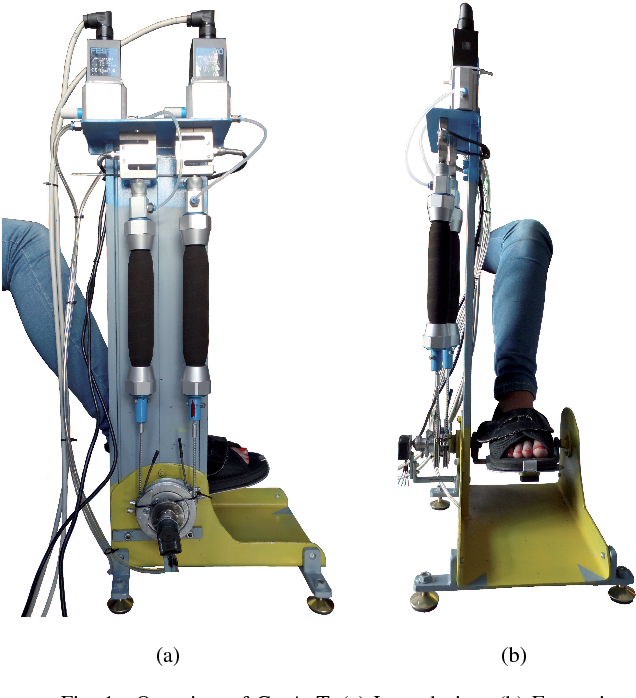
Figure 1 from Trajectory tracking control of a biomimetic exoskeleton ...
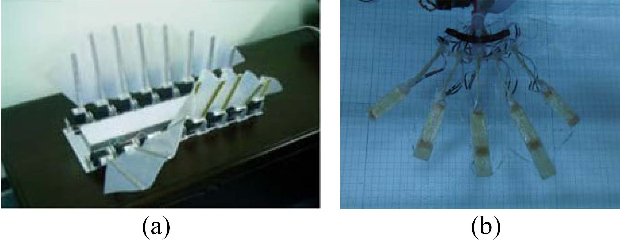
Figure 10 from Development and Motion Control of Biomimetic Underwater ...
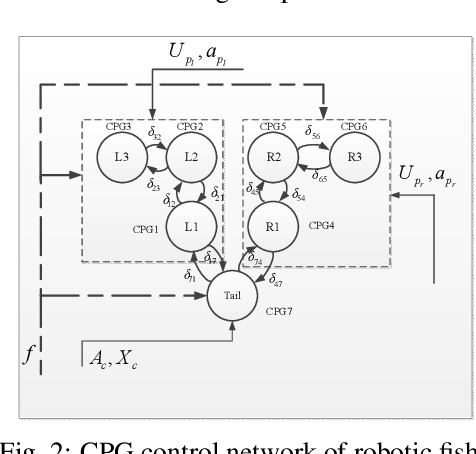
Figure 2 from Closed-Loop Pitch Attitude Control of Biomimetic Robotic ...
Advertisement Space (300x250)
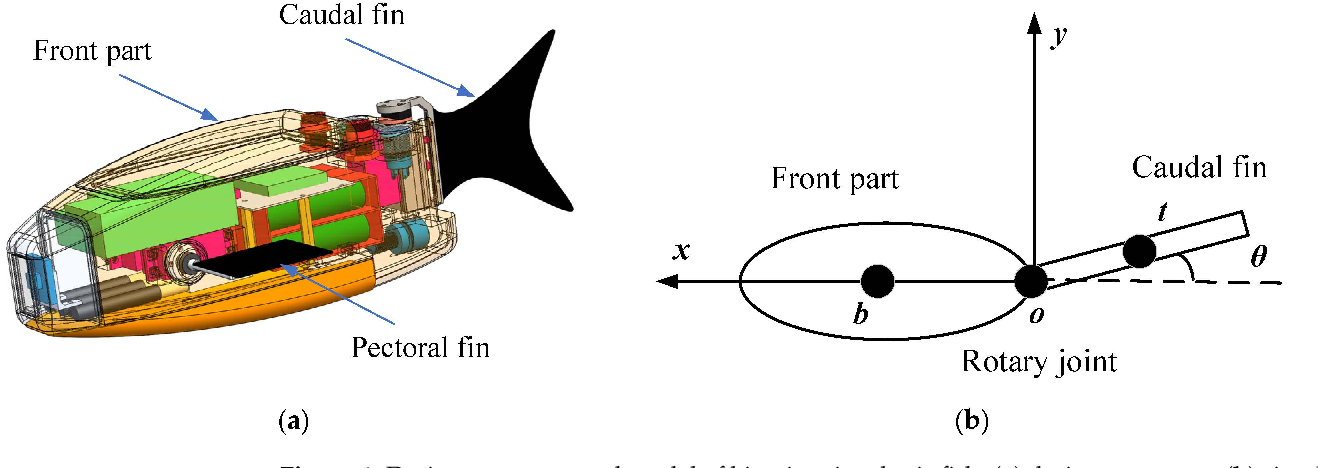
Figure 1 from LQR Control and Optimization for Trajectory Tracking of ...
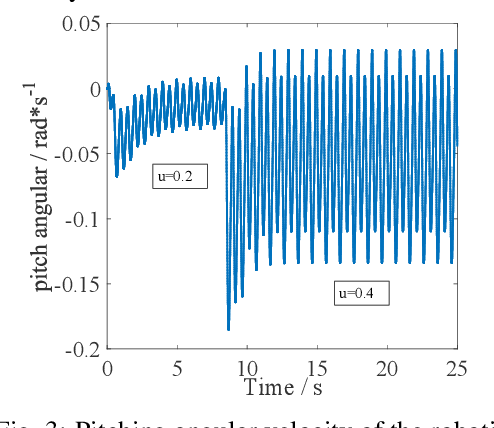
Figure 3 from Closed-Loop Pitch Attitude Control of Biomimetic Robotic ...
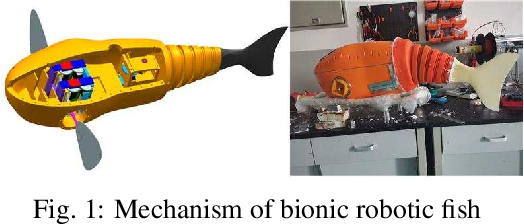
Figure 1 from Closed-Loop Pitch Attitude Control of Biomimetic Robotic ...
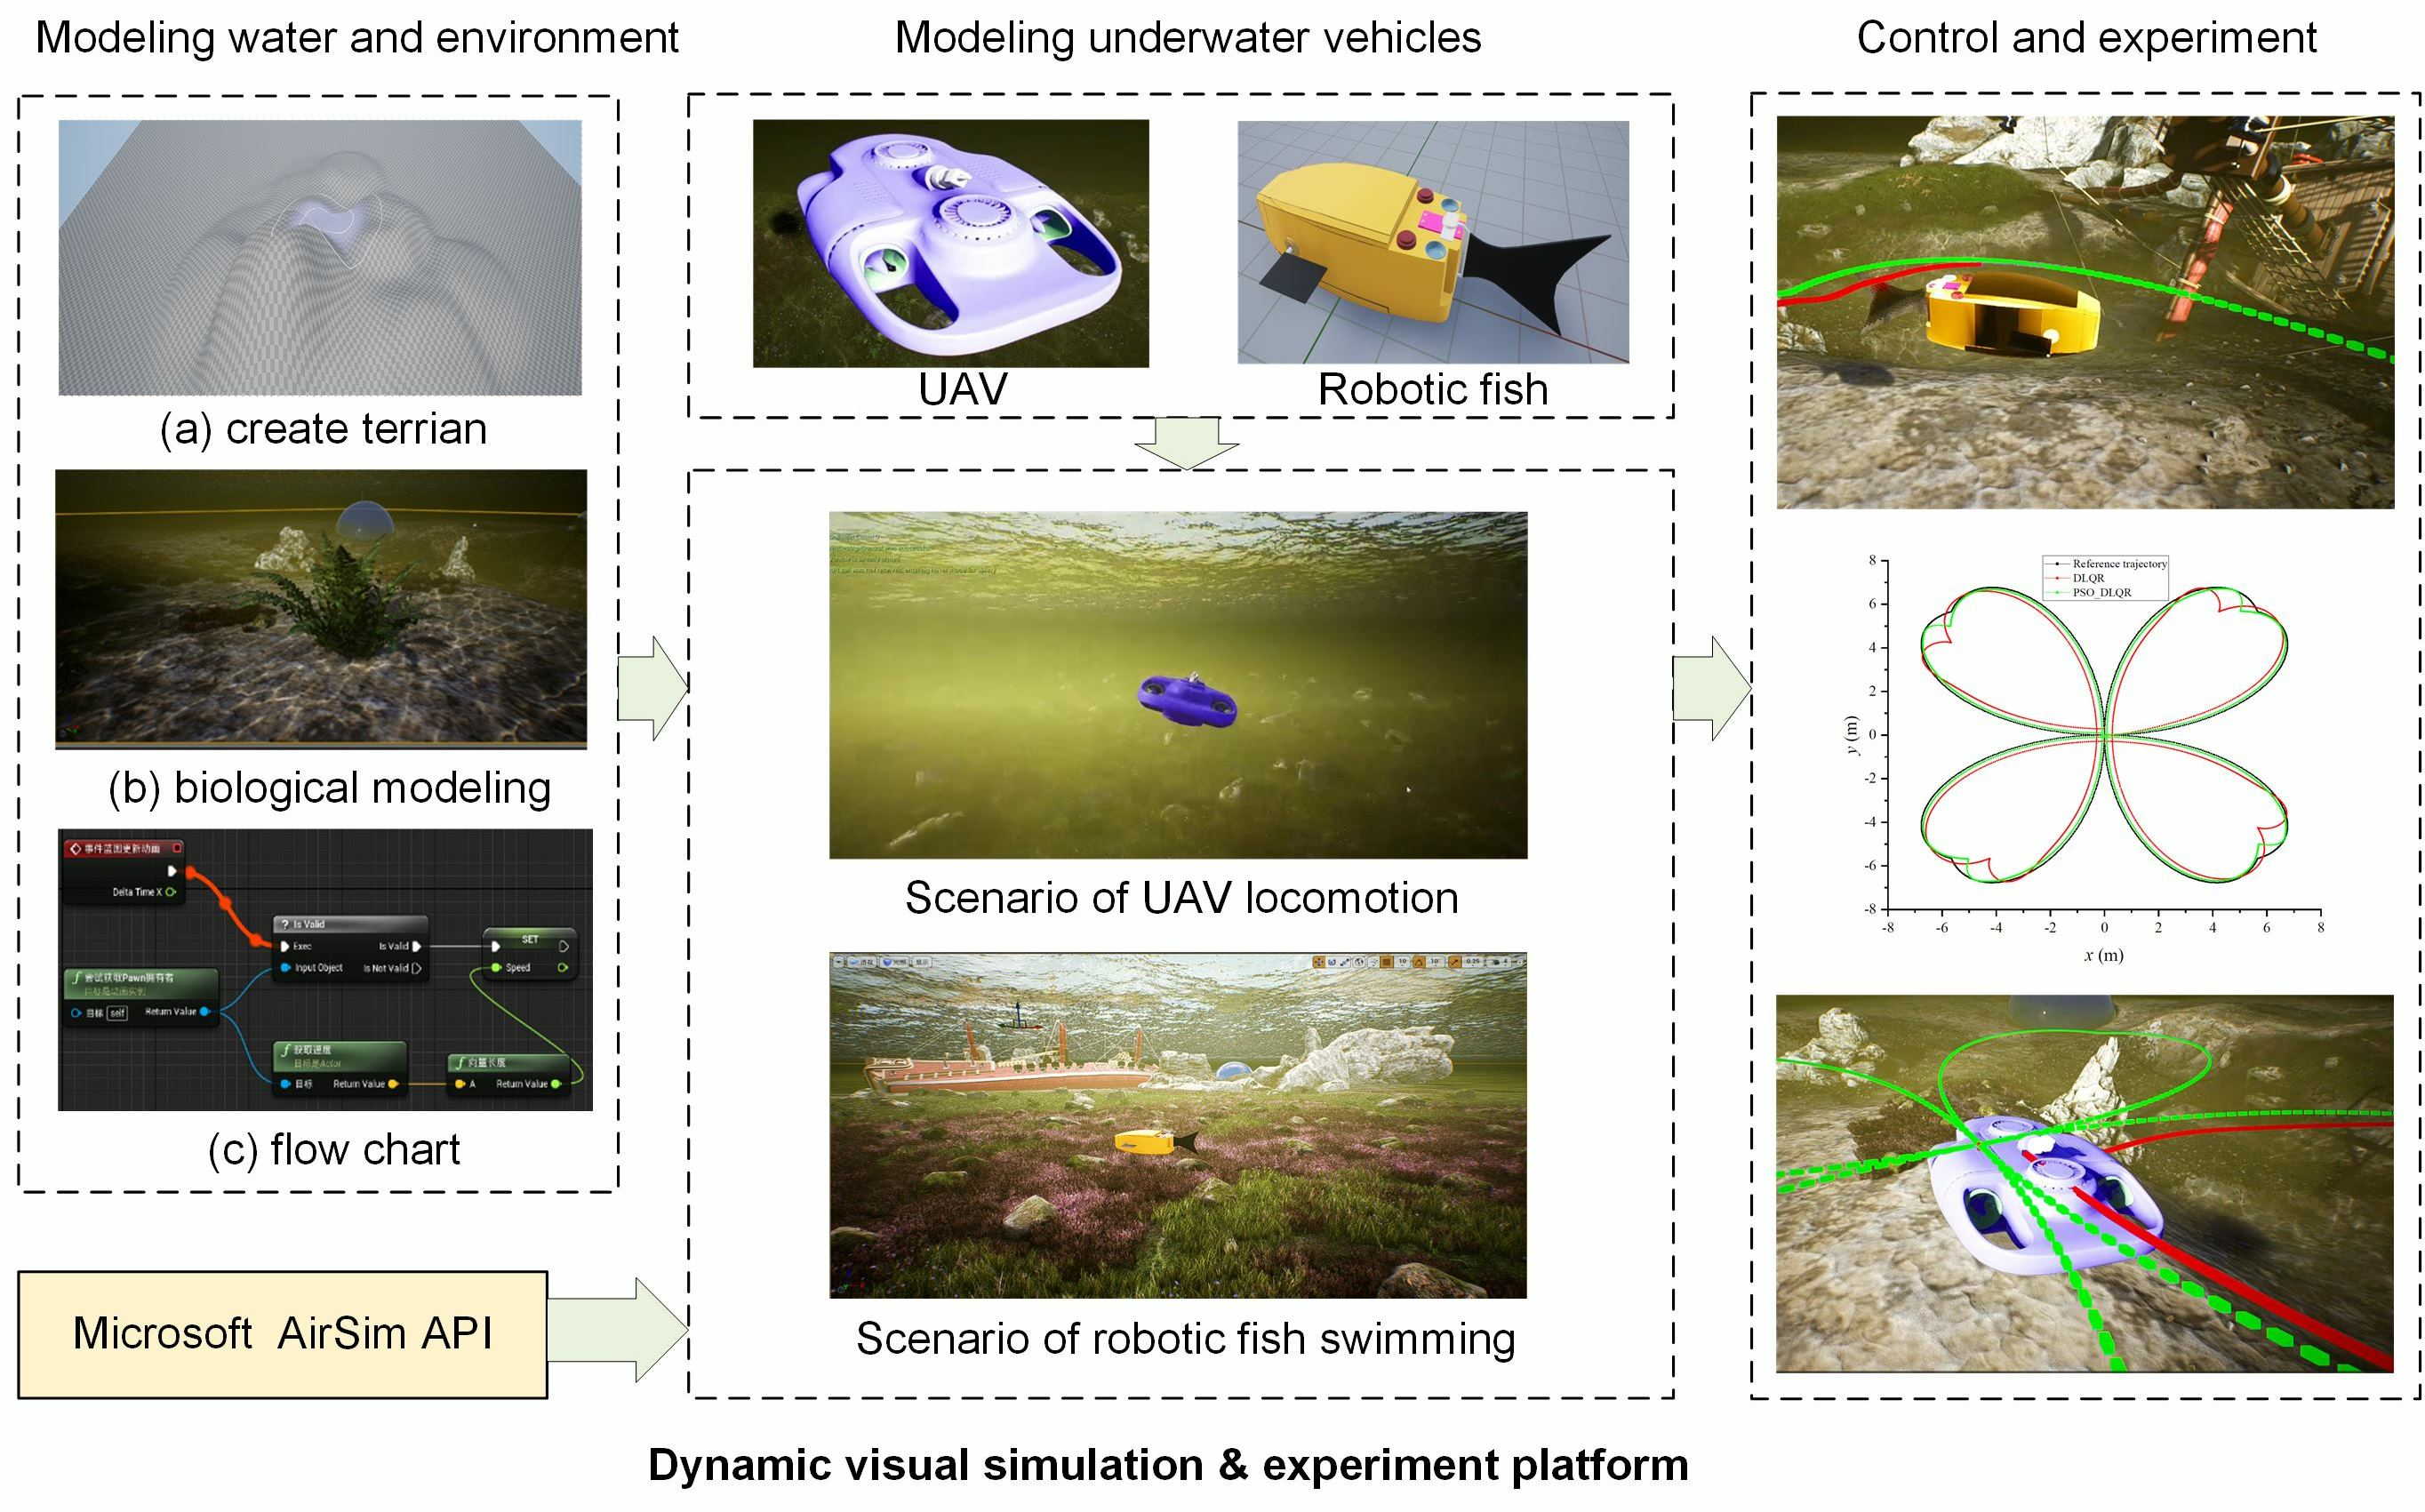
LQR Control and Optimization for Trajectory Tracking of Biomimetic ...

The position and attitude tracking simulating curves of AAR-2 ...

LQR Control and Optimization for Trajectory Tracking of Biomimetic ...
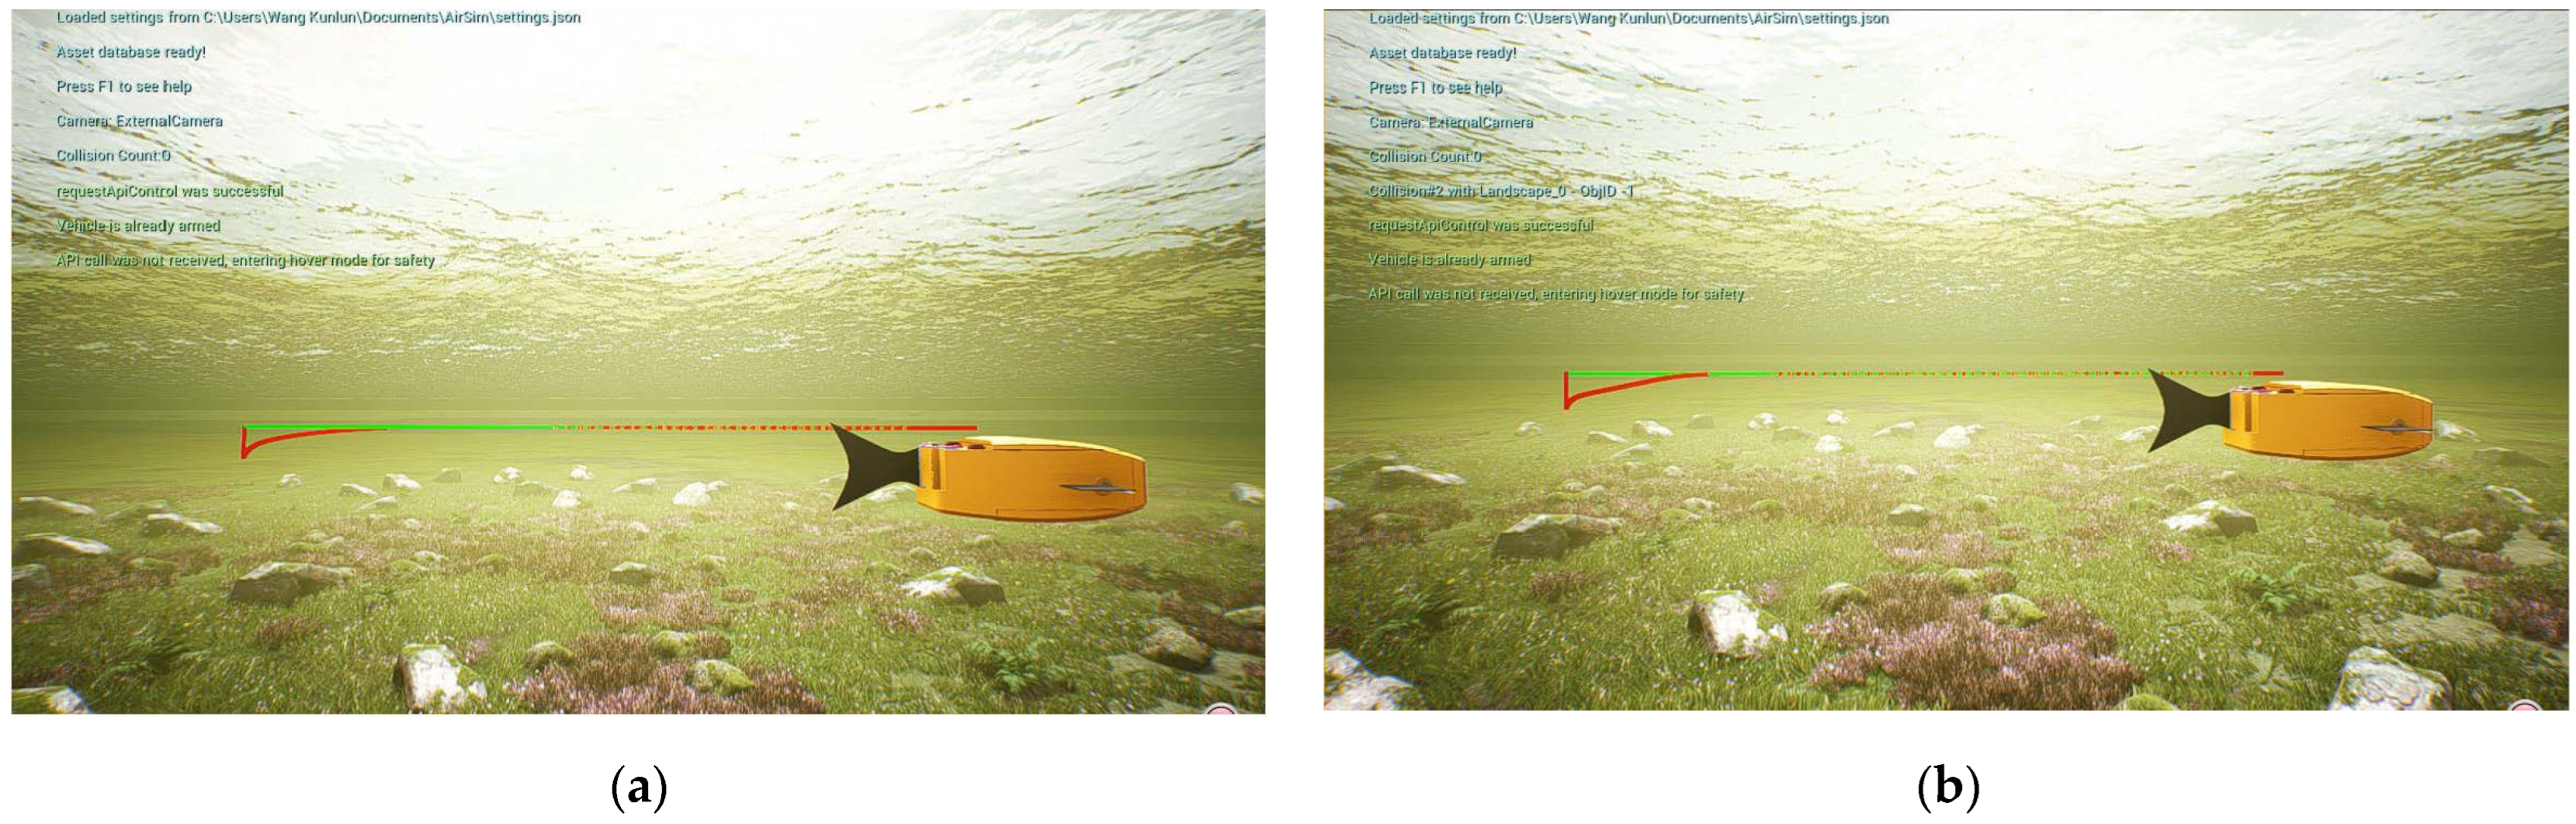
LQR Control and Optimization for Trajectory Tracking of Biomimetic ...
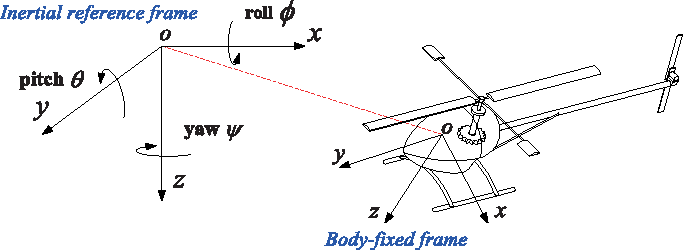
Figure 1 from Adaptive Position/Attitude Tracking Control of Aerial ...

The Design and Control of a Biomimetic Binocular Cooperative Perception ...
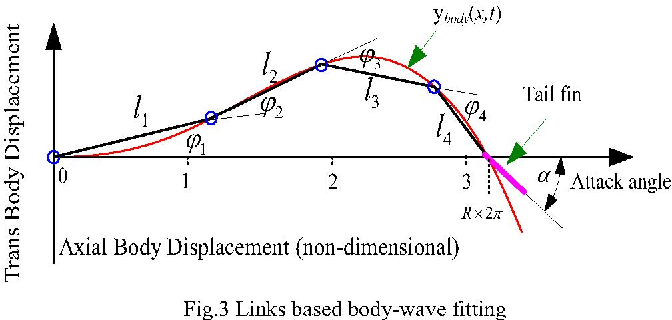
Figure 1 from The Posture Control and 3-D Locomotion Implementation of ...
Advertisement Space (336x280)

LQR Control and Optimization for Trajectory Tracking of Biomimetic ...

The Design and Control of a Biomimetic Binocular Cooperative Perception ...

LQR Control and Optimization for Trajectory Tracking of Biomimetic ...

(PDF) Bounded attitude control of a biomimetic flapping robot

The Design and Control of a Biomimetic Binocular Cooperative Perception ...

The Design and Control of a Biomimetic Binocular Cooperative Perception ...

The Design and Control of a Biomimetic Binocular Cooperative Perception ...

LQR Control and Optimization for Trajectory Tracking of Biomimetic ...
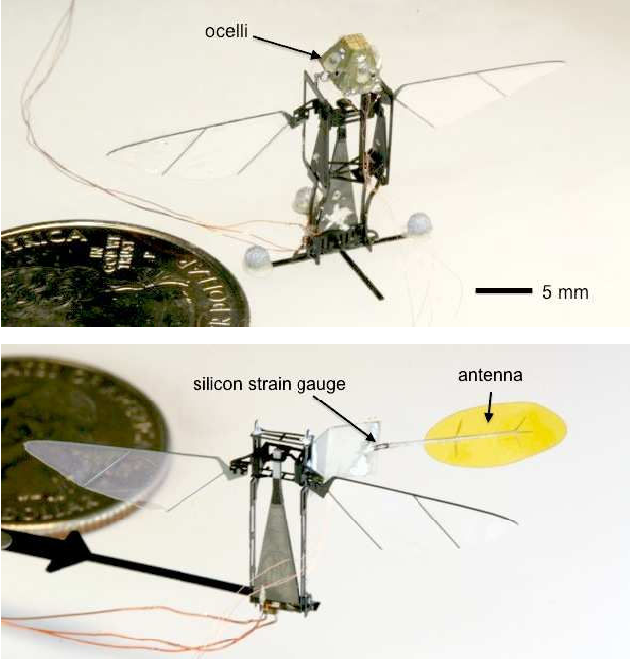
Figure 1 from Estimating attitude and wind velocity using biomimetic ...

Position and Attitude Tracking of MAV Quadrotor Using SMC-Based ...
Advertisement Space (336x280)

LQR Control and Optimization for Trajectory Tracking of Biomimetic ...
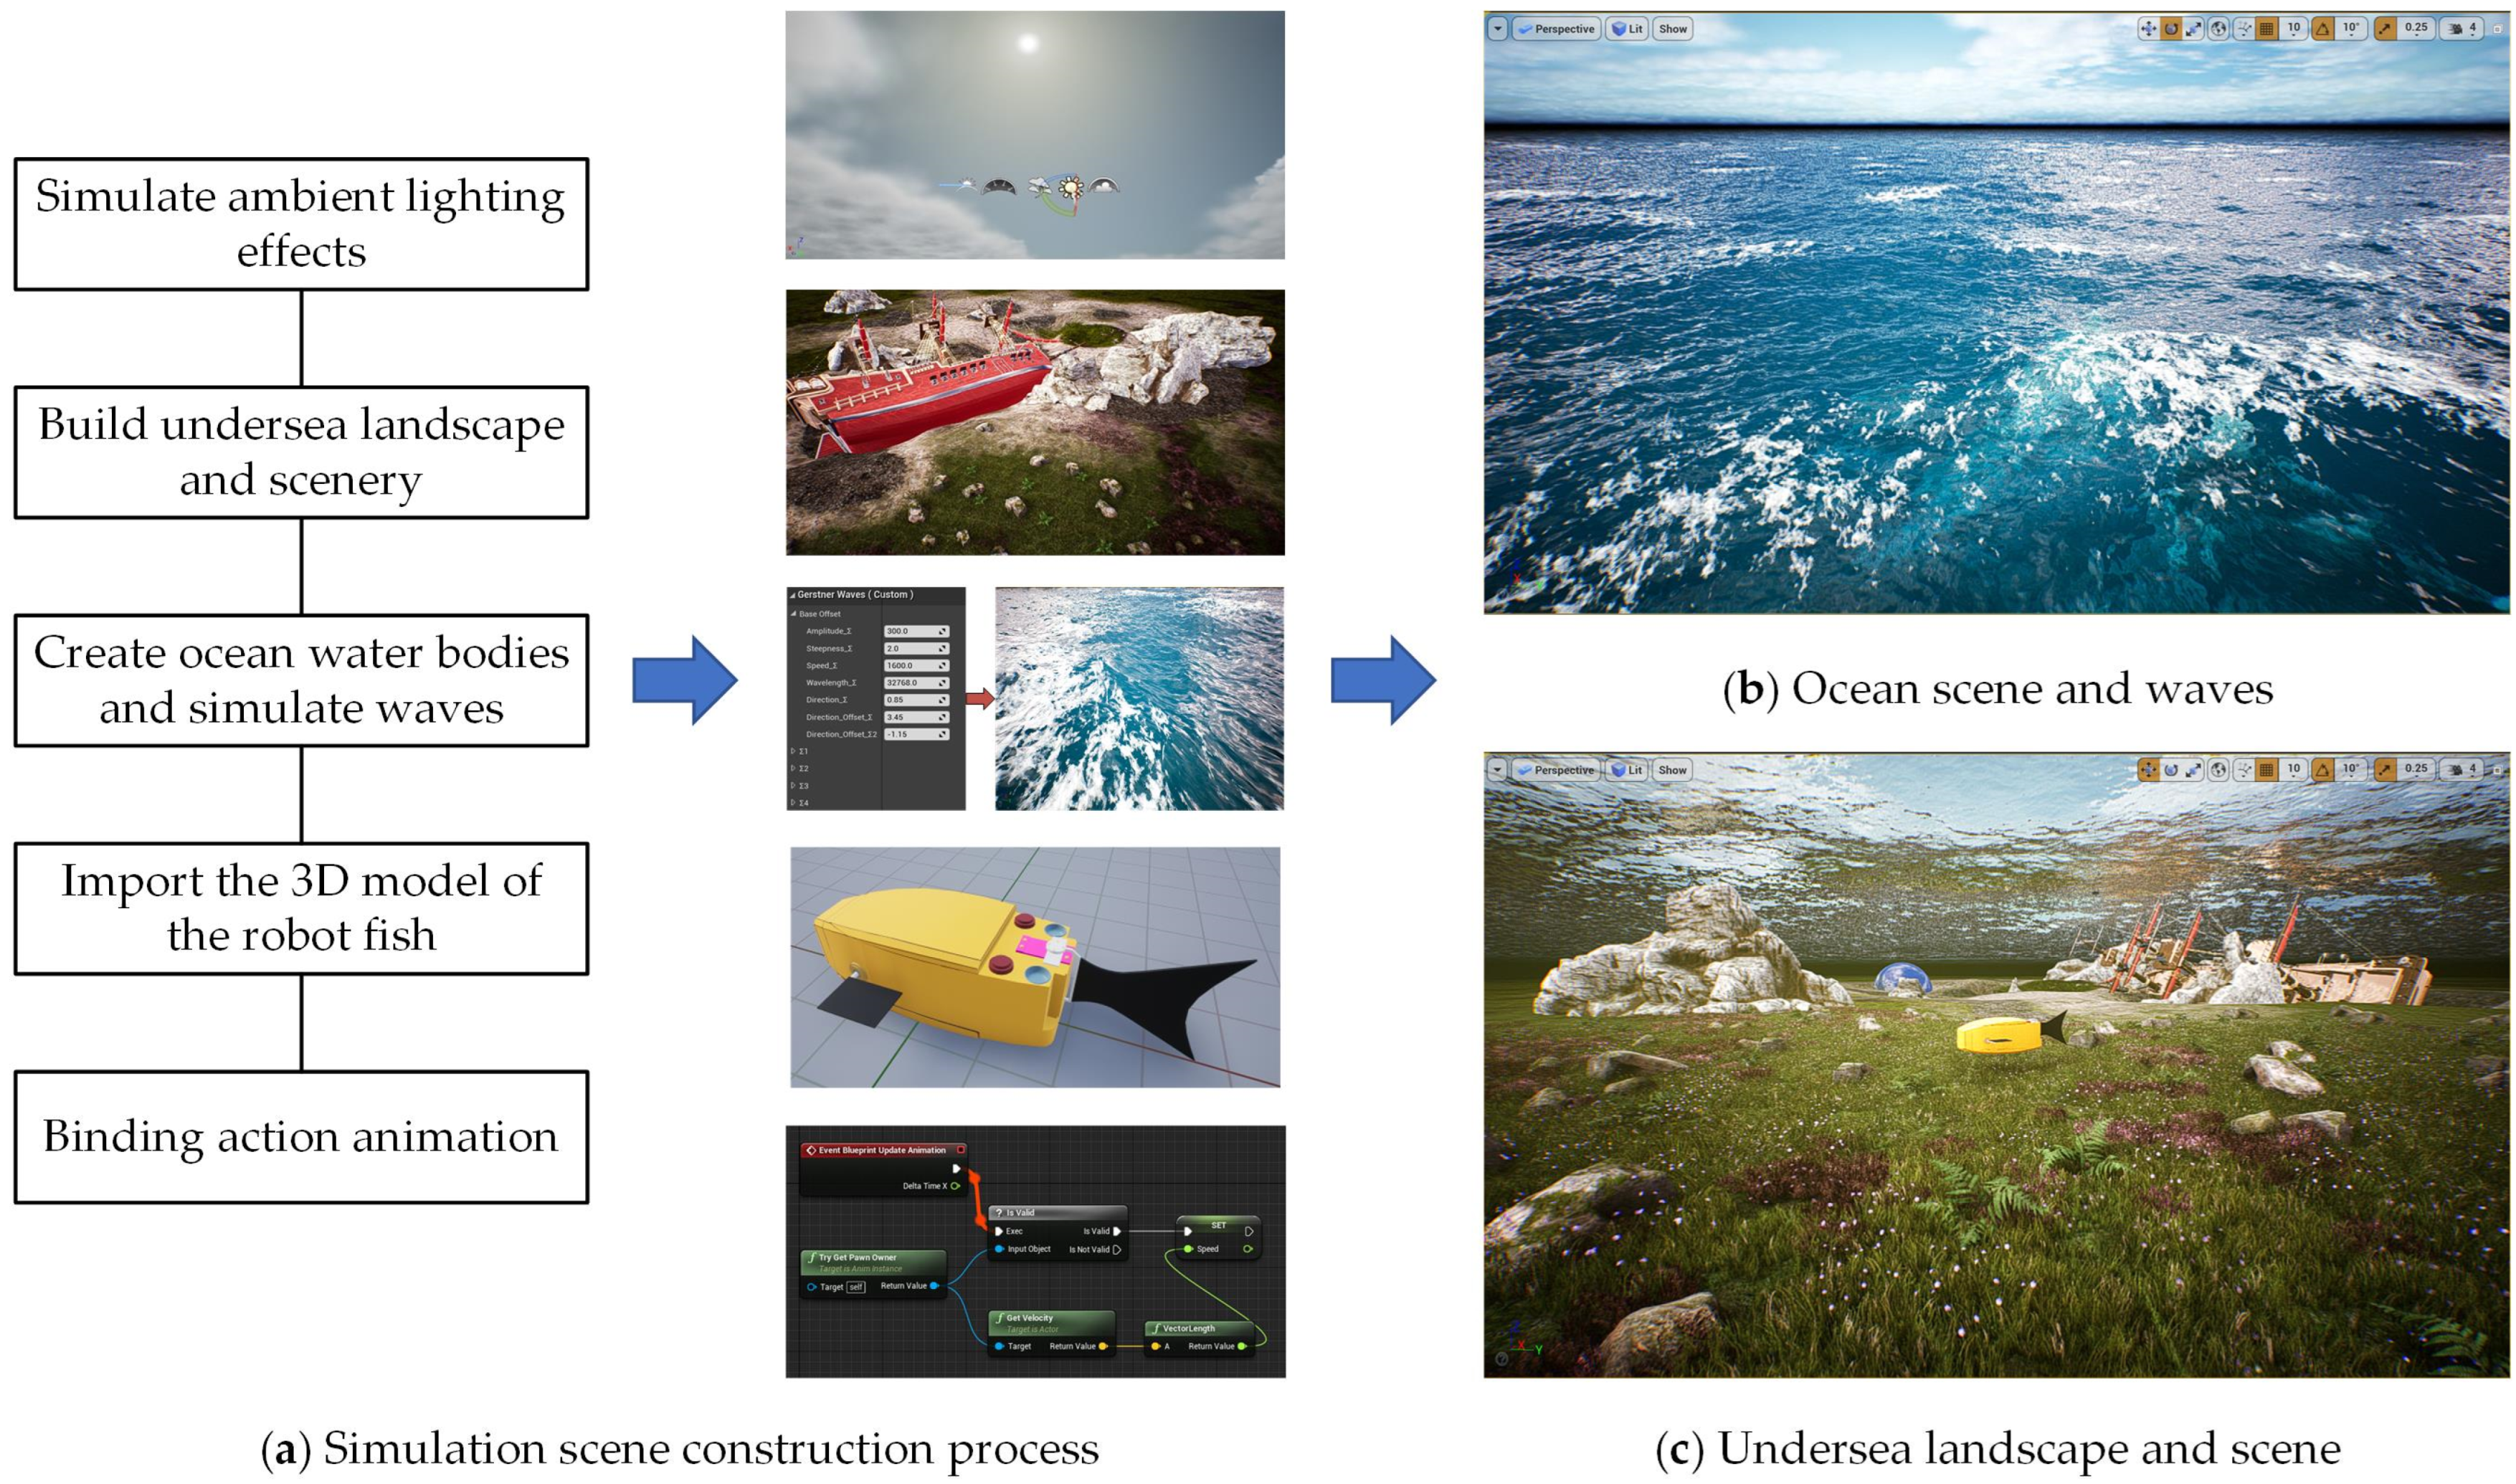
LQR Control and Optimization for Trajectory Tracking of Biomimetic ...

Full article: An experimental study on attitude control of a tailless ...

Quadrotor Position and Attitude Tracking Using Advanced Second-Order ...

Target-Following Control of a Biomimetic Autonomous System Based on ...

Position and attitude tracking errors. | Download Scientific Diagram