
Figure 11 From Bidirectional Sampling Based Motion Planning Without Two

Figure 11 from Bidirectional Sampling-Based Motion Planning Without Two ...
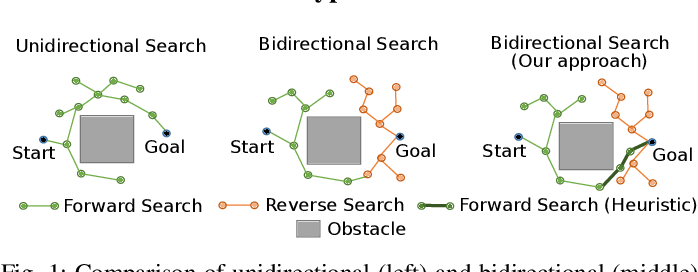
Figure 1 from Bidirectional Sampling-Based Motion Planning Without Two ...

Figure 1 from Bidirectional Sampling Based Search Without Two Point ...

Figure 1 from Bidirectional Sampling-Based Motion Planning Without Two ...

Figure 1 from Bidirectional Sampling-Based Motion Planning Without Two ...
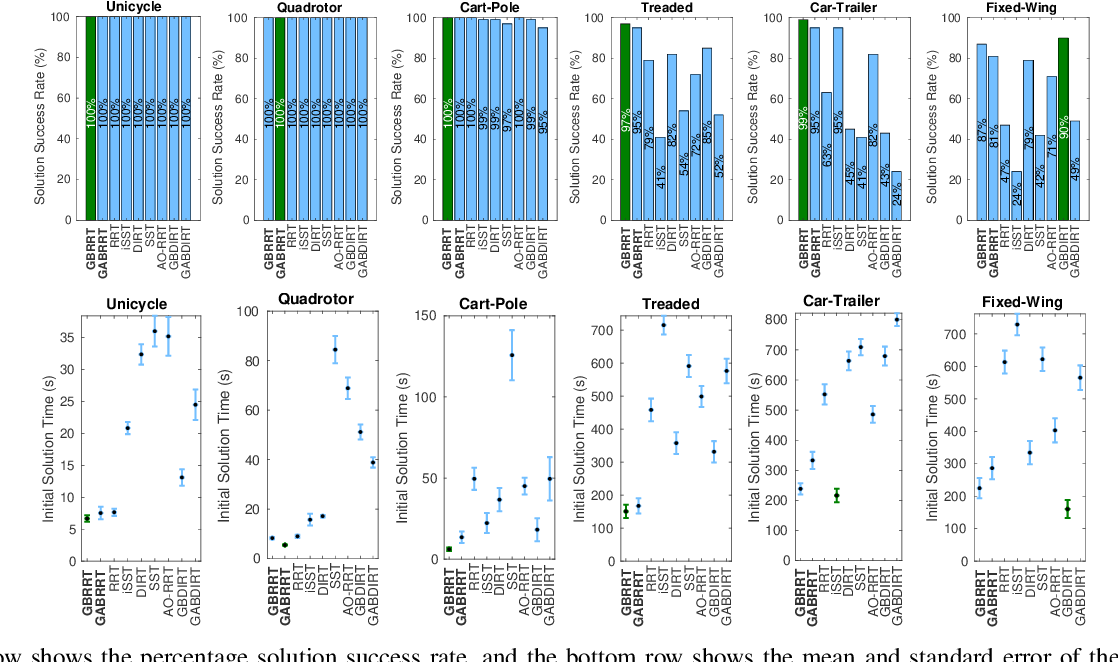
Figure 13 from Bidirectional Sampling-Based Motion Planning Without Two ...

Figure 6 from Bidirectional Sampling Based Search Without Two Point ...

Figure 1 from Bidirectional Sampling-Based Motion Planning Without Two ...

Figure 1 from Bidirectional Sampling-Based Motion Planning Without Two ...

Figure 1 from Bidirectional Sampling-Based Motion Planning Without Two ...
Advertisement Space (300x250)

Figure 15 from Bidirectional Sampling-Based Motion Planning Without Two ...

Figure 8 from Bidirectional Sampling Based Search Without Two Point ...

Figure 1 from Recent progress on sampling based dynamic motion planning ...
Bidirectional Sampling Based Search Without Two Point Boundary Value ...

Figure 1 from Multi-Manipulator Motion Planning based on Gaussian ...

Figure 1 from Parallel sampling-based motion planning with superlinear ...
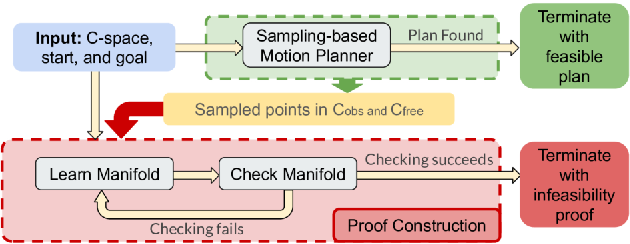
Figure 2 from A sampling and learning framework to prove motion ...

Figure 1 from Bidirectional Fast Marching Trees : An Optimal Sampling ...
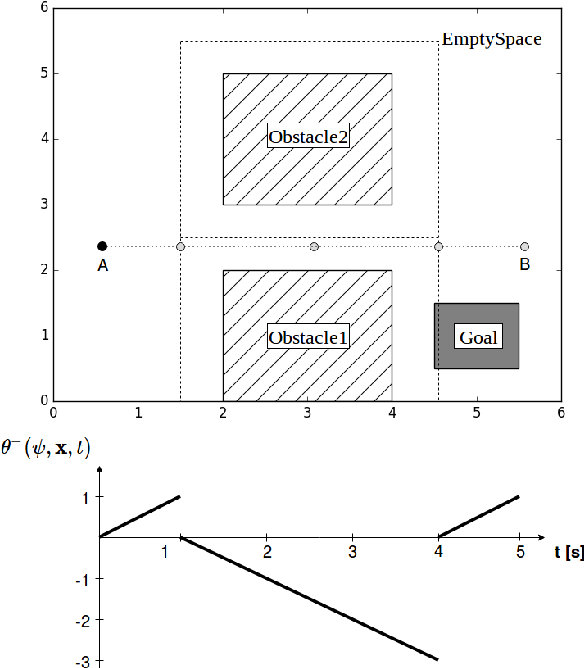
Figure 1 from Sampling-based Motion Planning with Temporal Logic ...
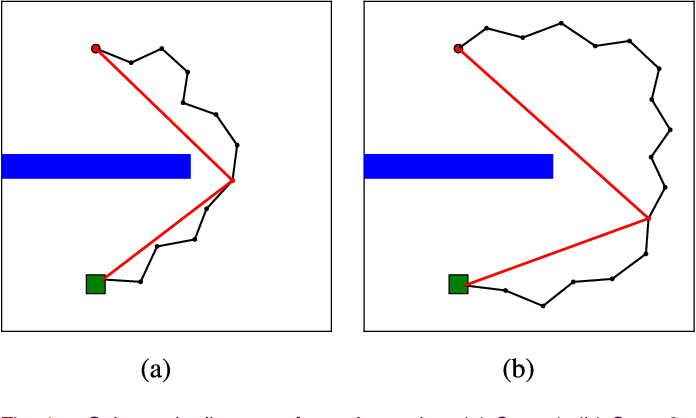
Figure 1 from Sampling-Based Optimal Motion Planning With Smart ...
Advertisement Space (336x280)
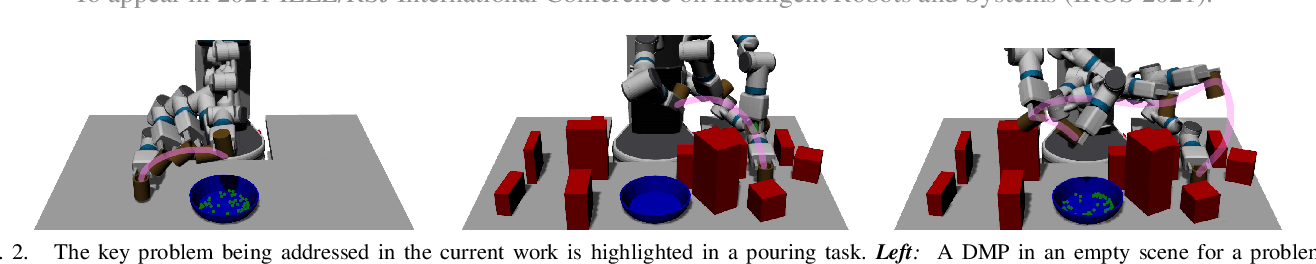
Figure 2 from A Sampling-based Motion Planning Framework for Complex ...
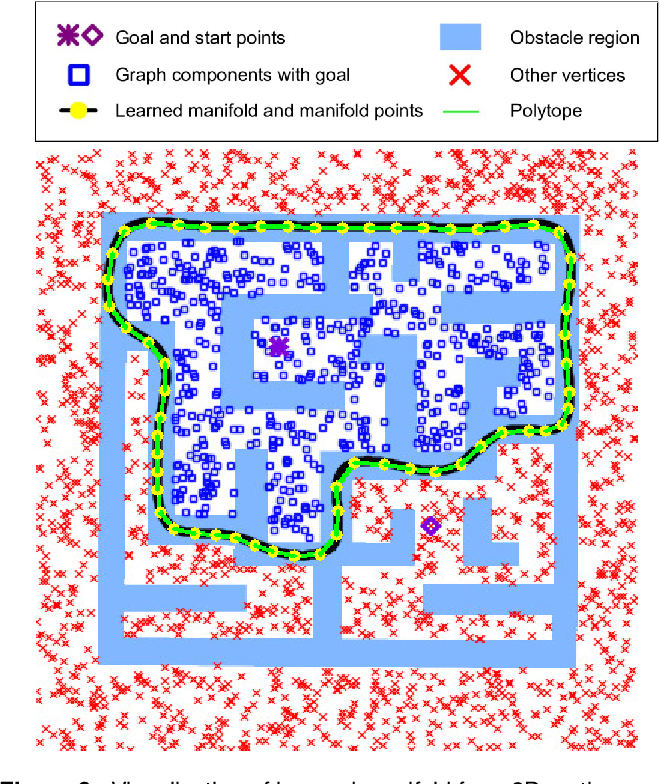
Figure 3 from A sampling and learning framework to prove motion ...

Figure 1 from A Sampling-based Motion Planning Framework for Complex ...

Figure 1 from Optimal Sampling-based Motion Planning in Gaussian Belief ...
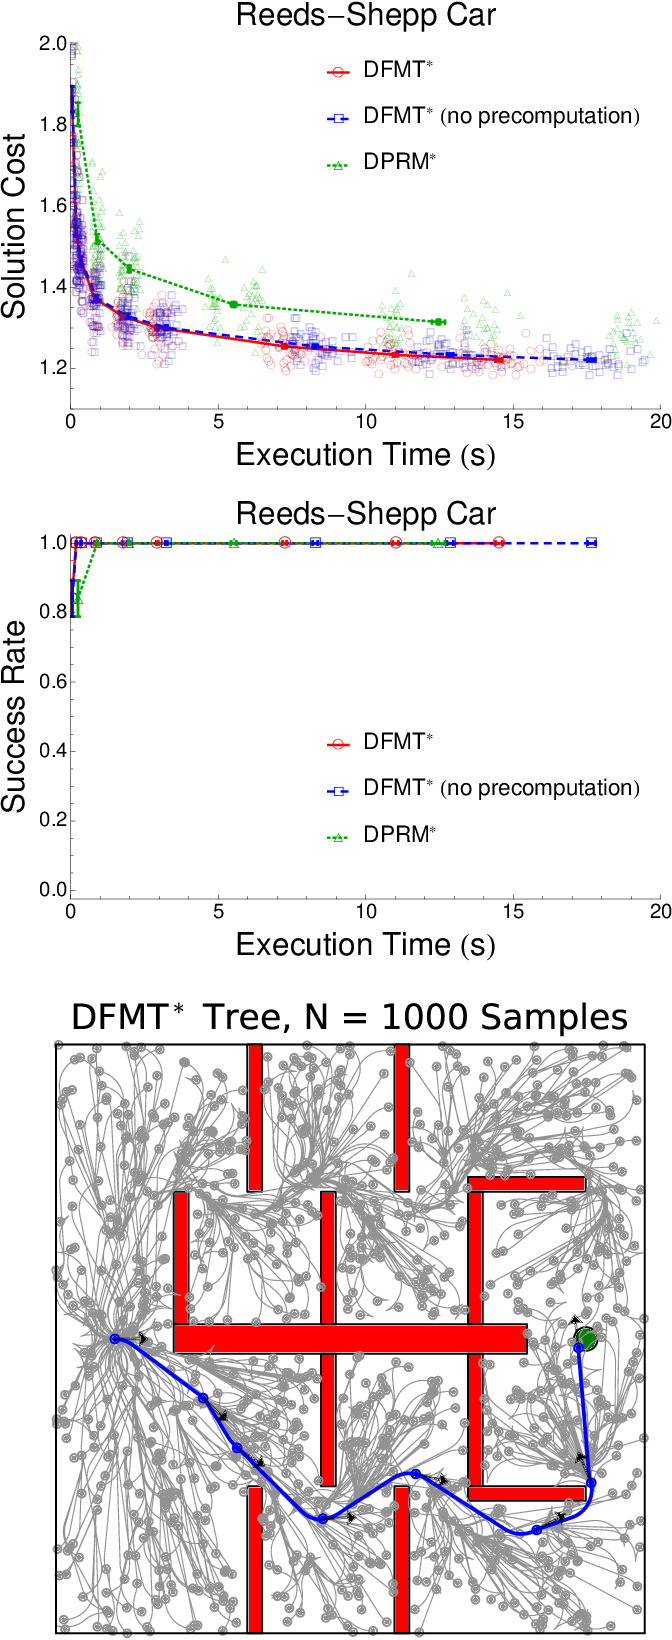
Figure 1 from Optimal sampling-based motion planning under differential ...

Sampling-Based Motion Planning for Free-Floating Space Robot without ...
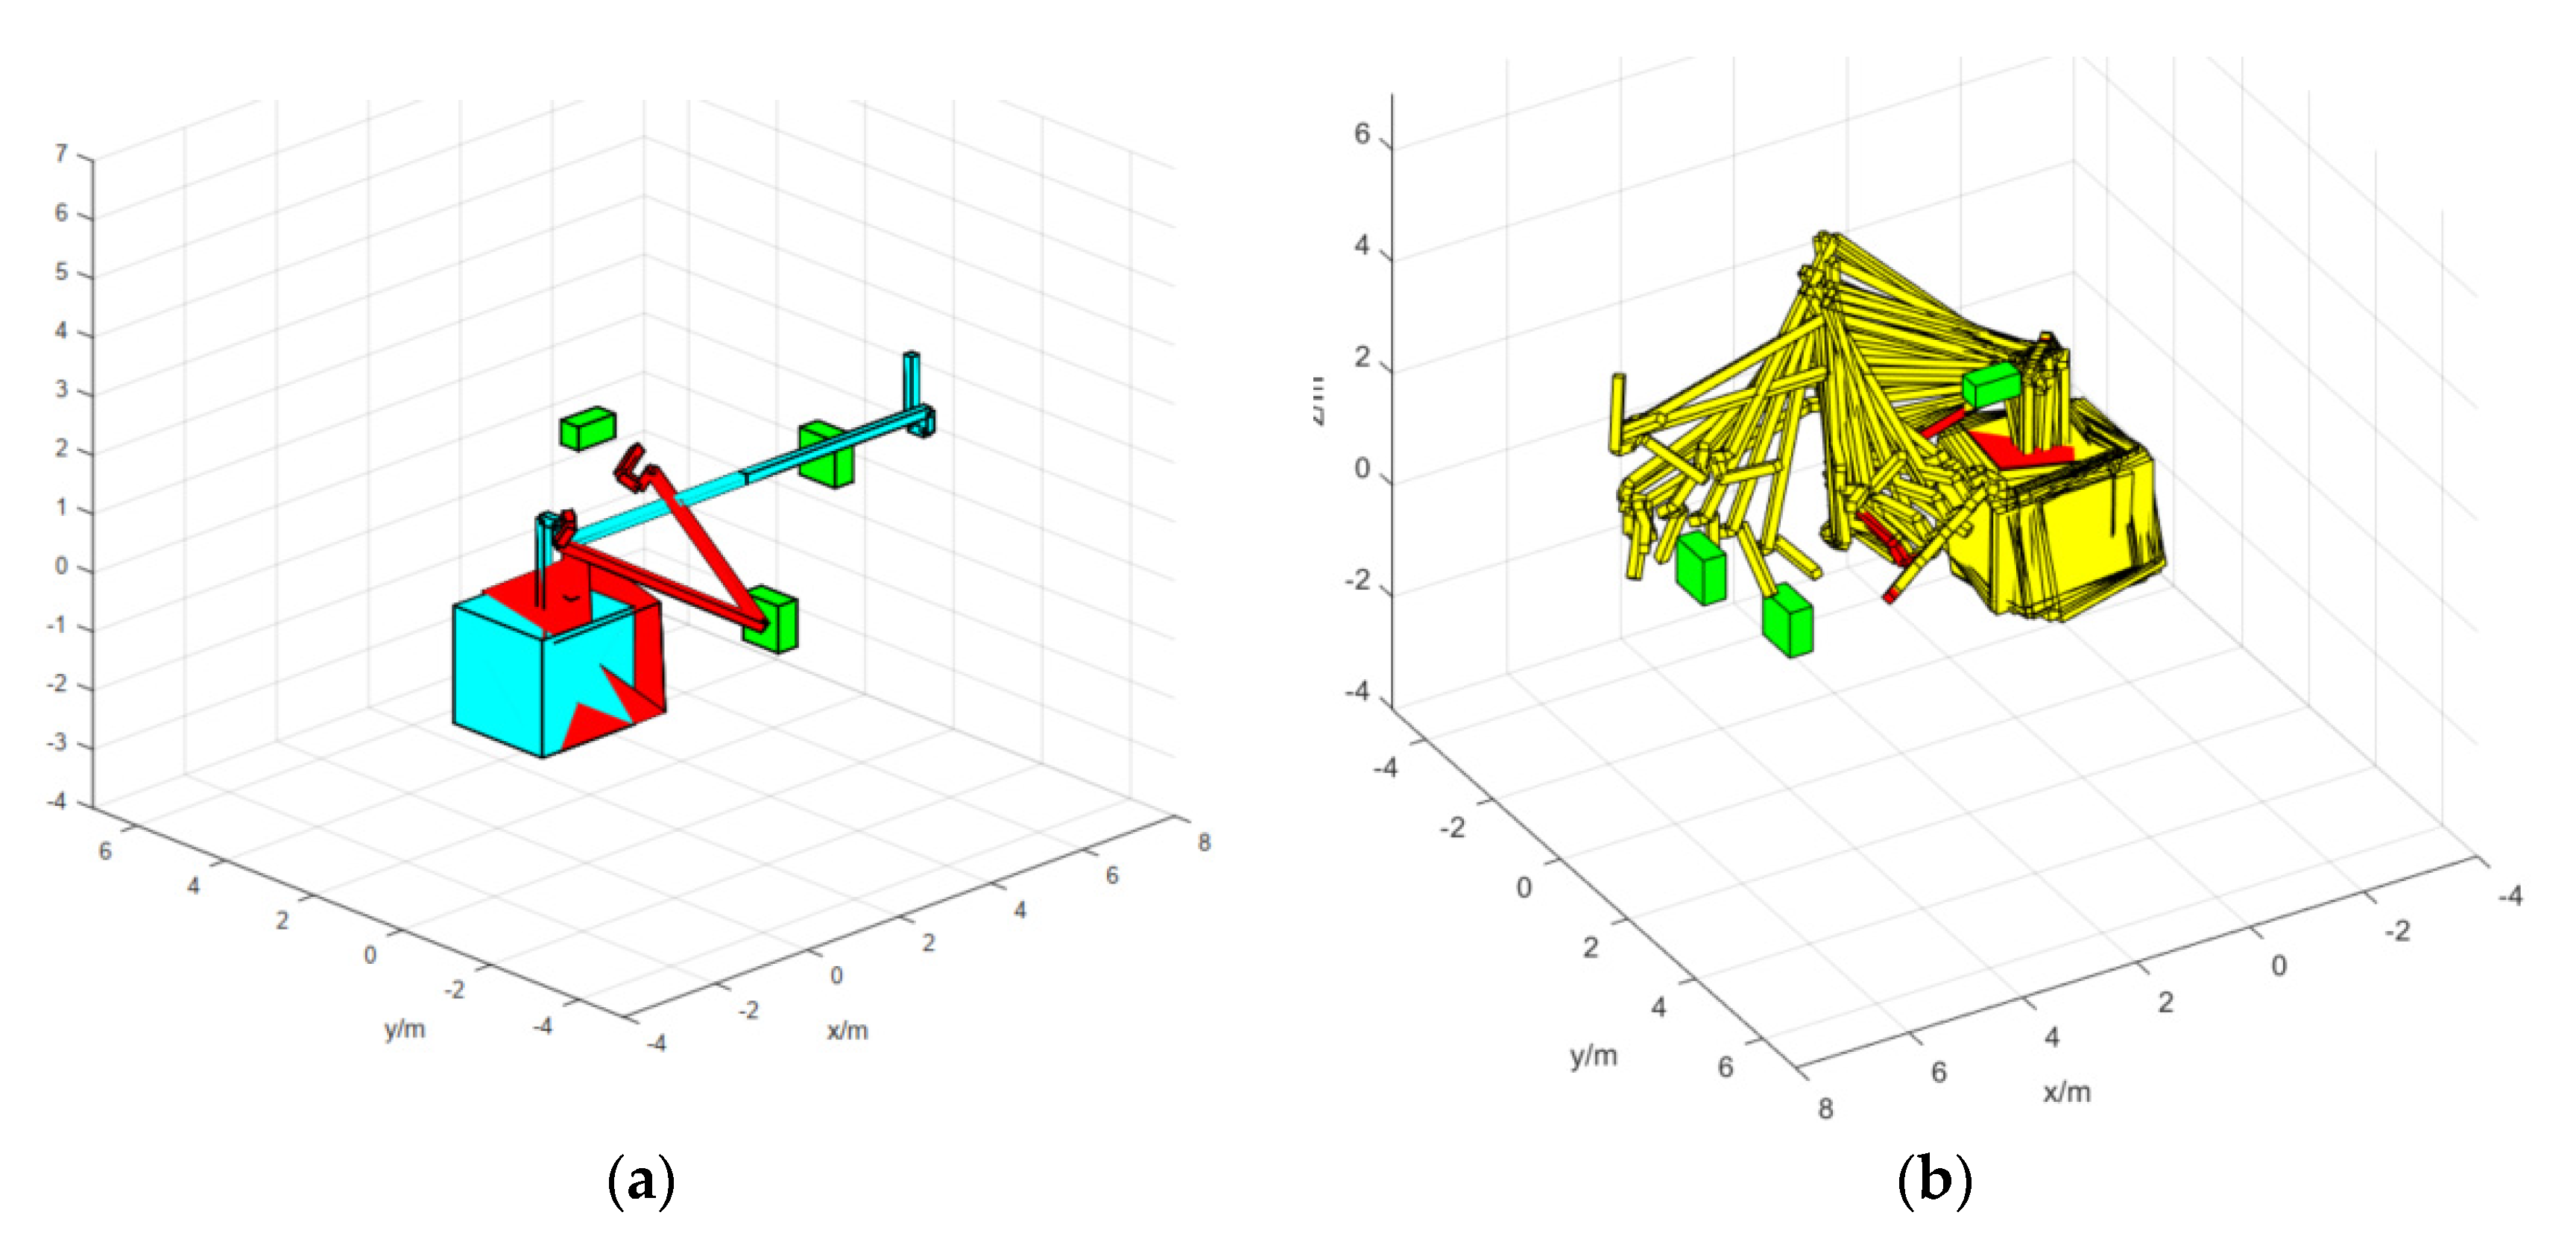
Sampling-Based Motion Planning for Free-Floating Space Robot without ...

Bidirectional Task-Motion Planning Based on Hierarchical Reinforcement ...

Sampling-Based Motion Planning for Free-Floating Space Robot without ...

| A diagram of the bidirectional A* motion planning algorithm discussed ...
Advertisement Space (336x280)

[논문 리뷰] Bidirectional Task-Motion Planning Based on Hierarchical ...

(PDF) Analysis of Motion Planning by Sampling in Subspaces of ...

Sampling-Based Motion Planning for Free-Floating Space Robot without ...

Figure 1 from A Novel Learning Framework for Sampling-Based Motion ...

Tree-Based Grafting Approach for Bidirectional Motion Planning with ...

Figure 3 from Bi-AM-RRT*: A Fast and Efficient Sampling-Based Motion ...