
Formula Student Autonomous Systems Mapbasedmotor Class Reference
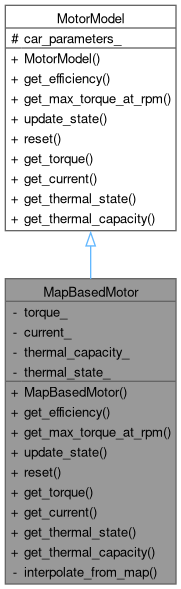
Formula Student Autonomous Systems: MapBasedMotor Class Reference
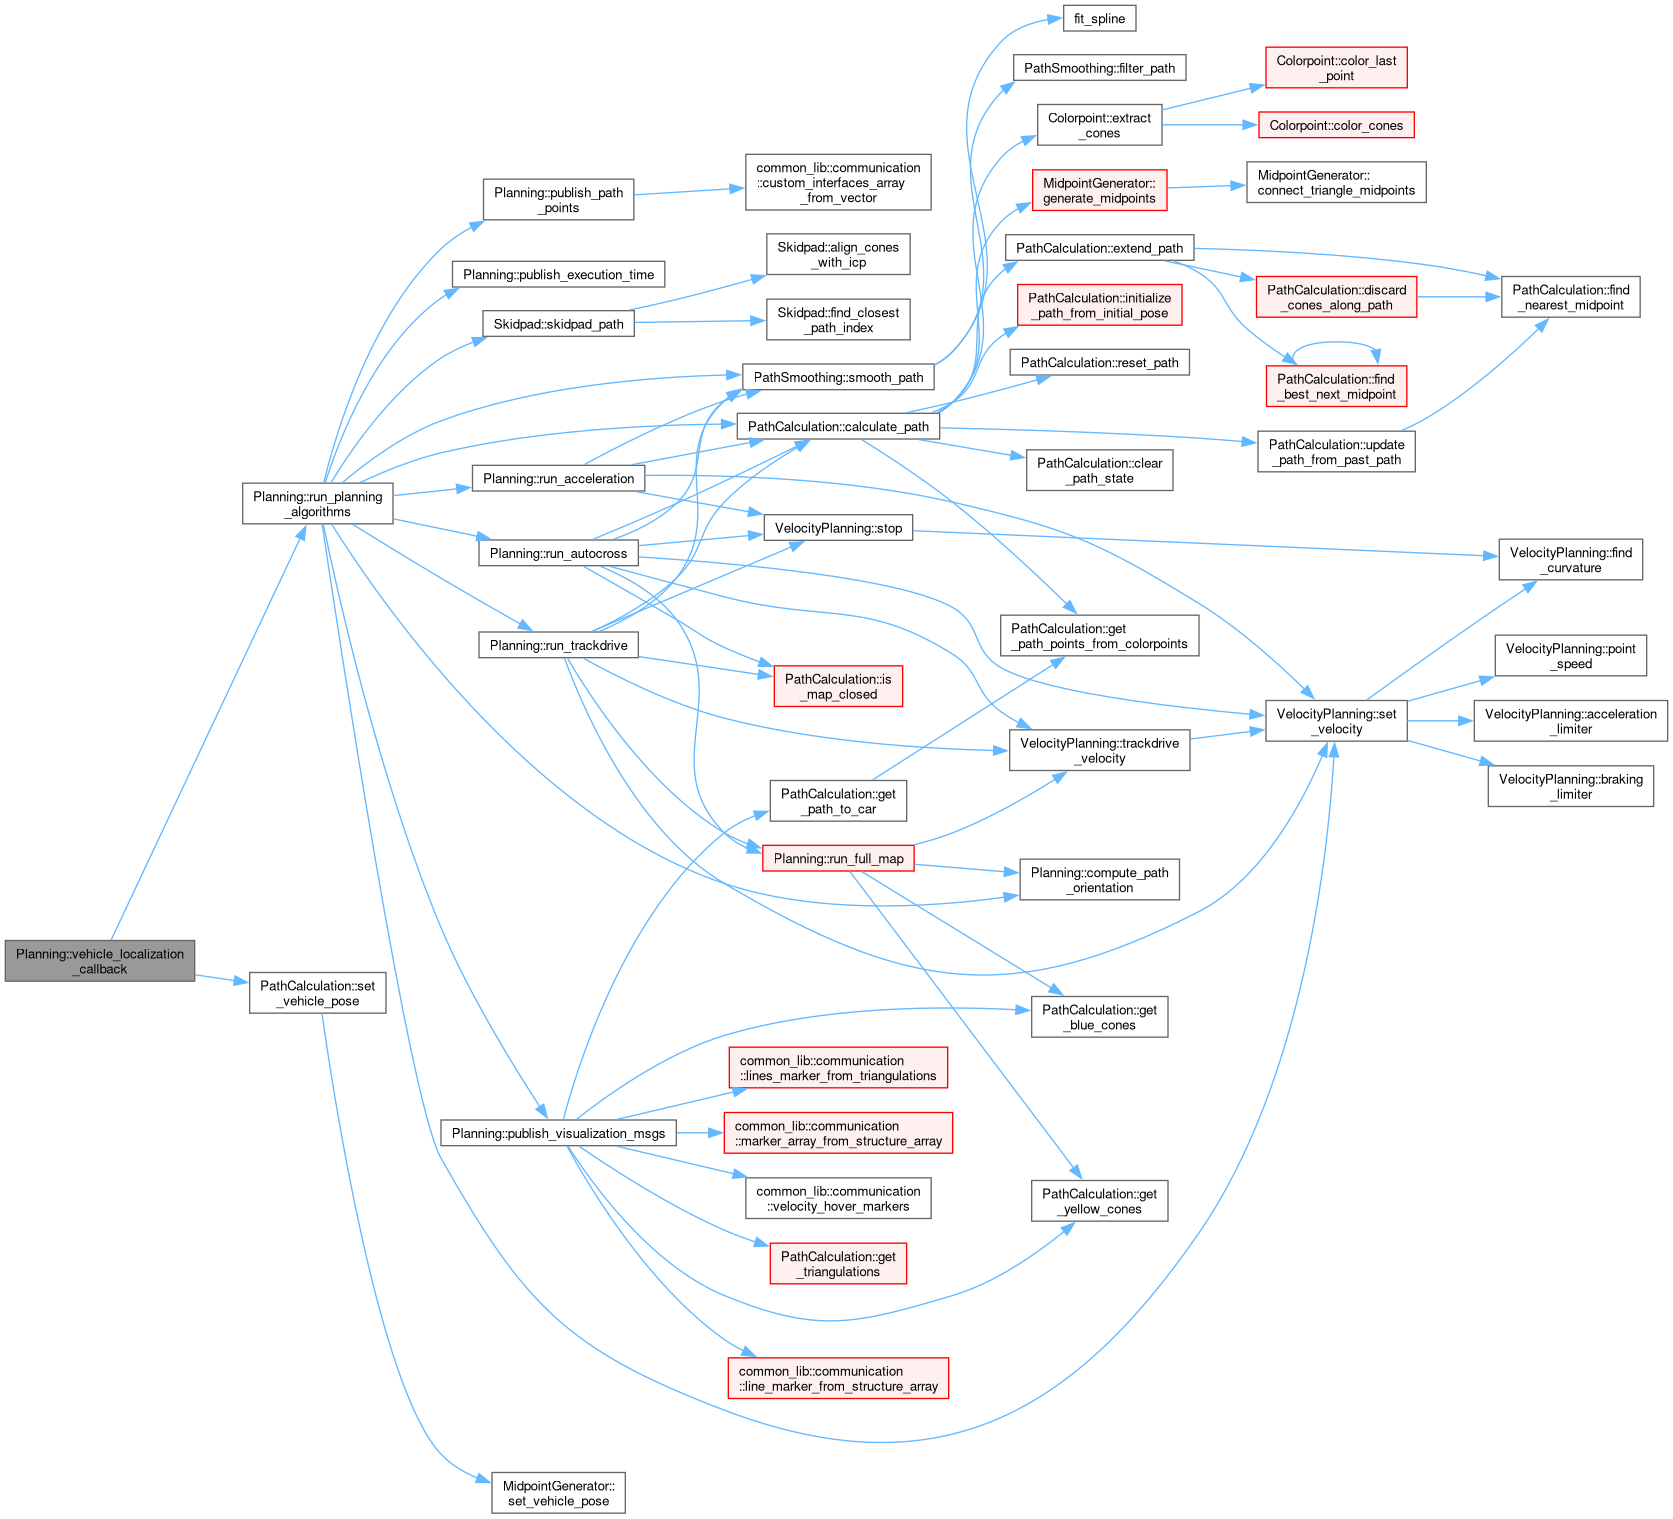
Formula Student Autonomous Systems: Planning Class Reference
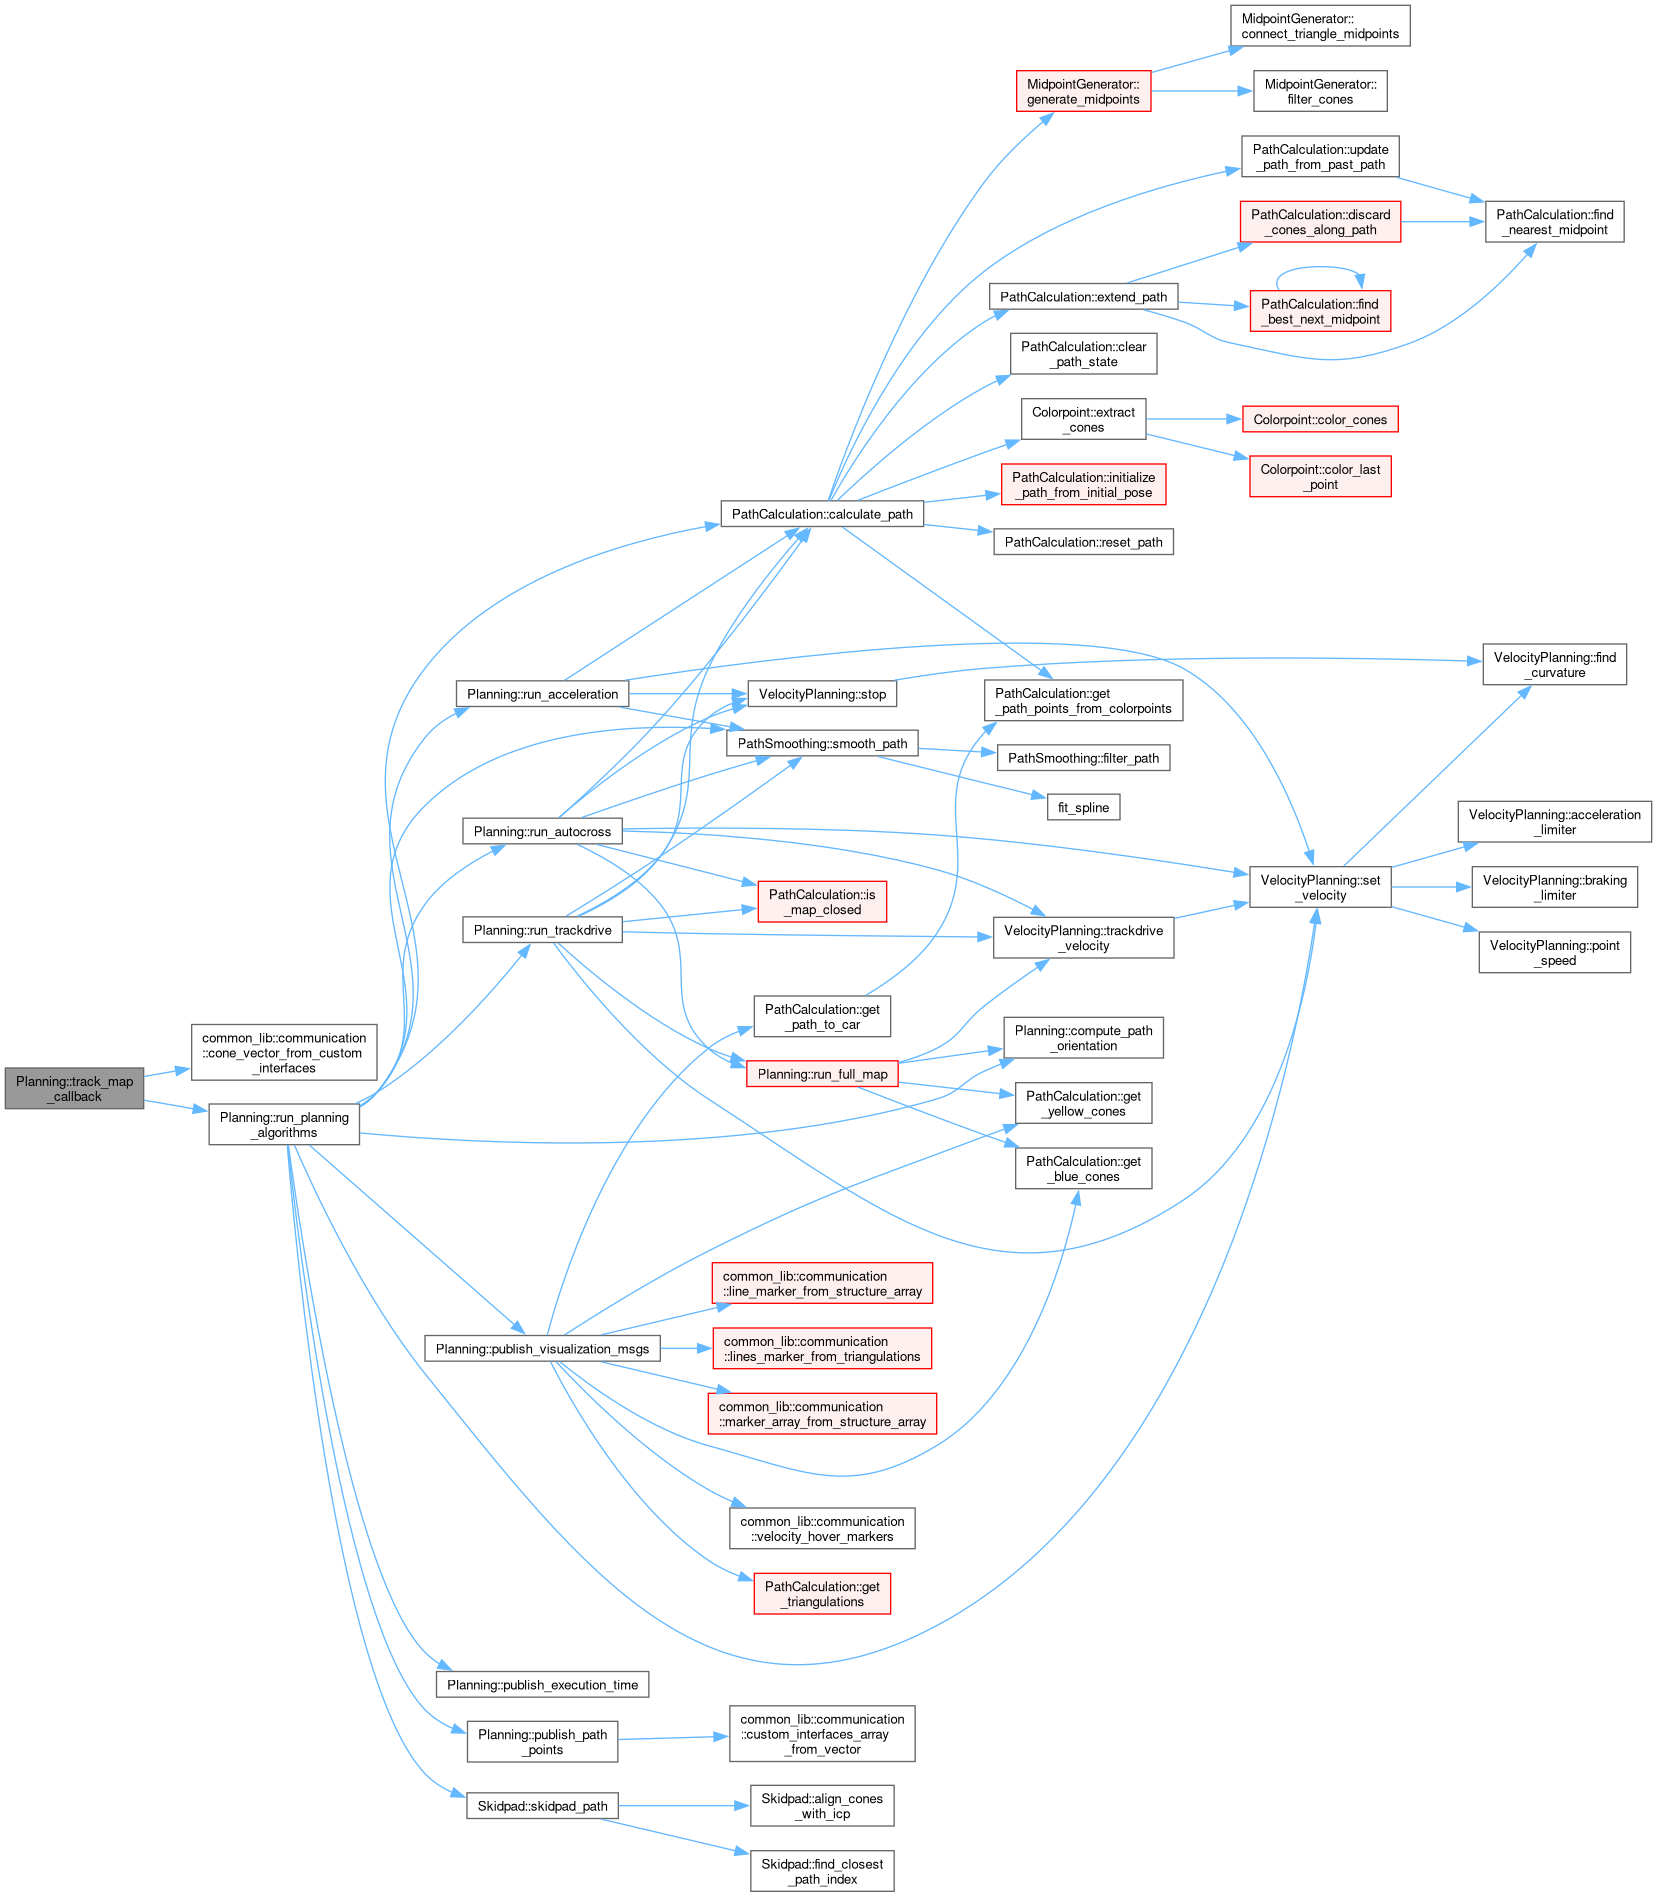
Formula Student Autonomous Systems: Planning Class Reference
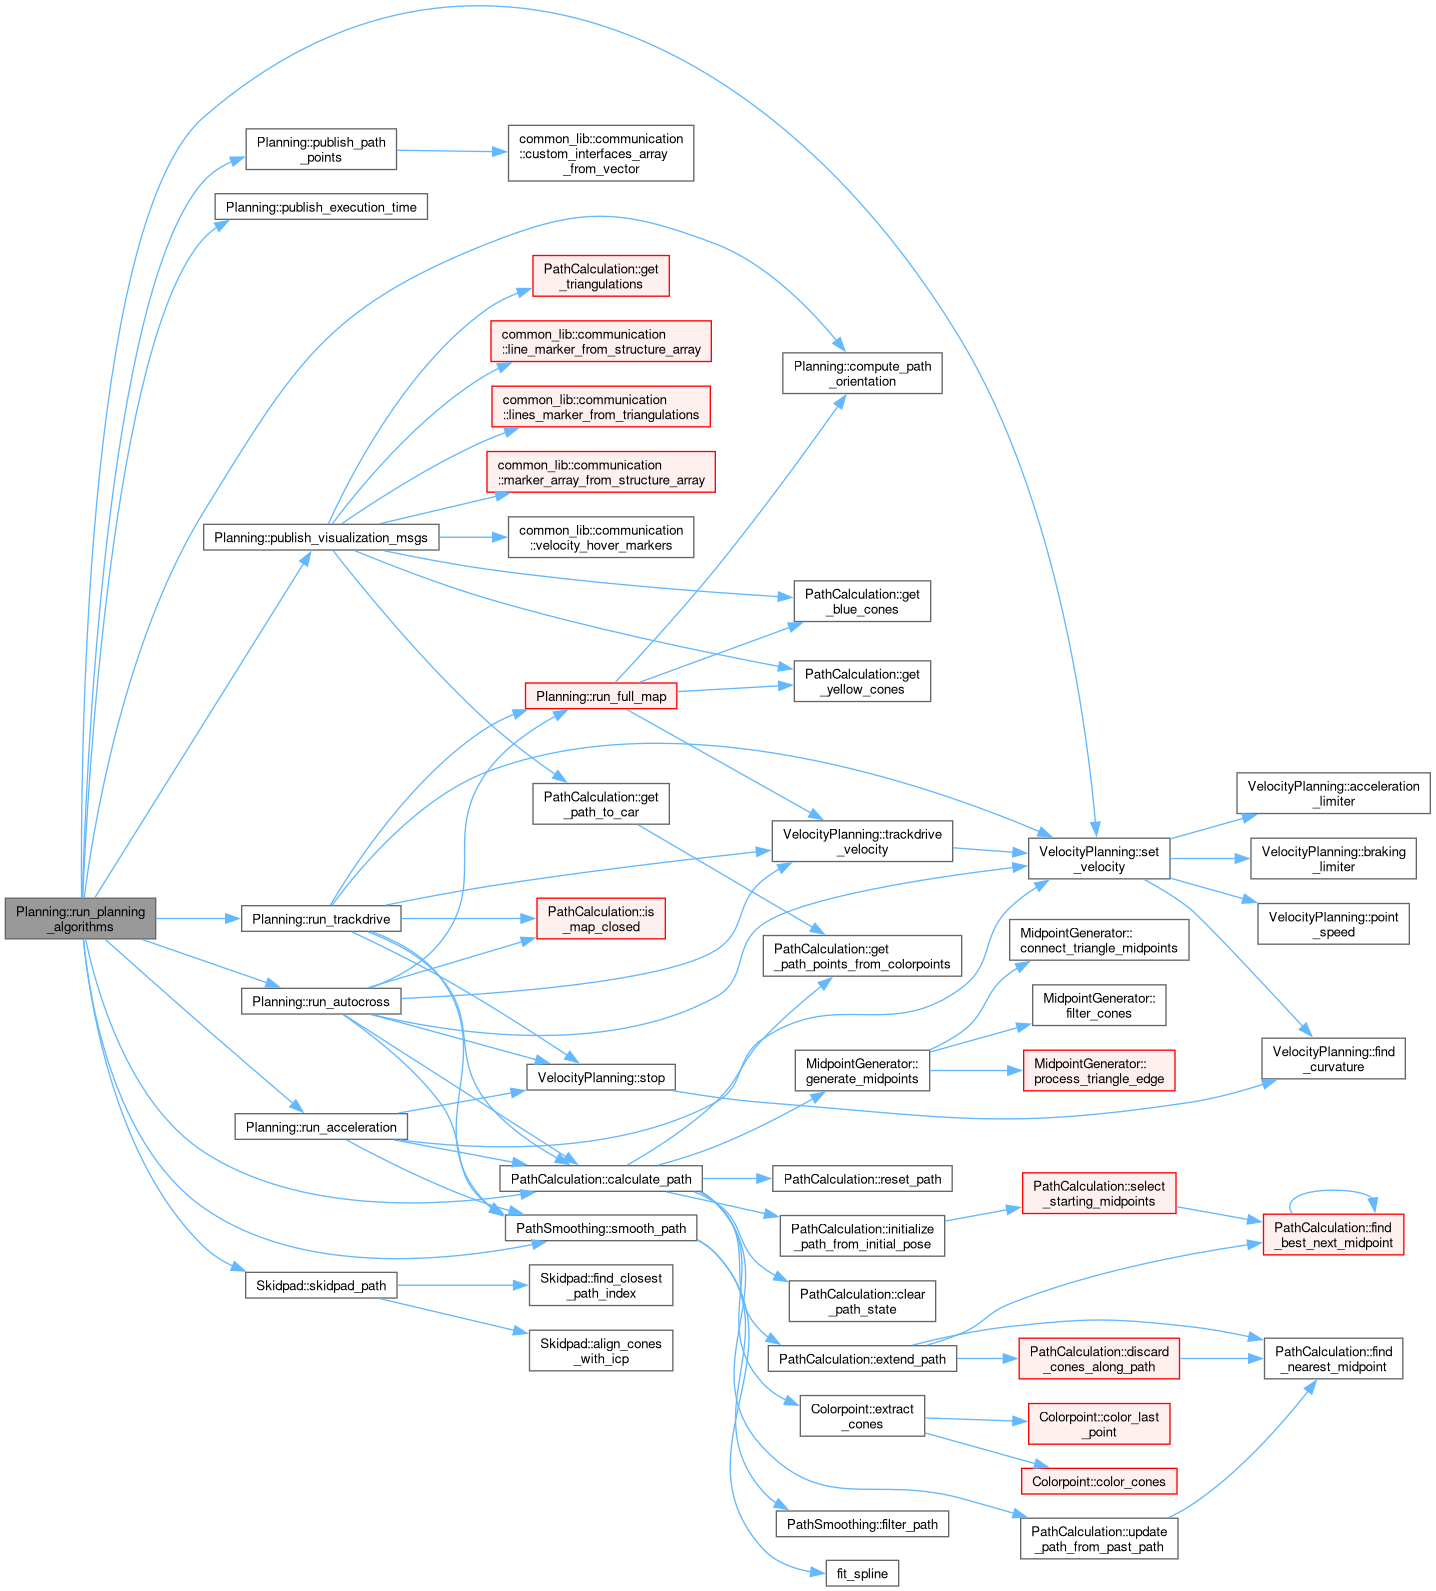
Formula Student Autonomous Systems: Planning Class Reference
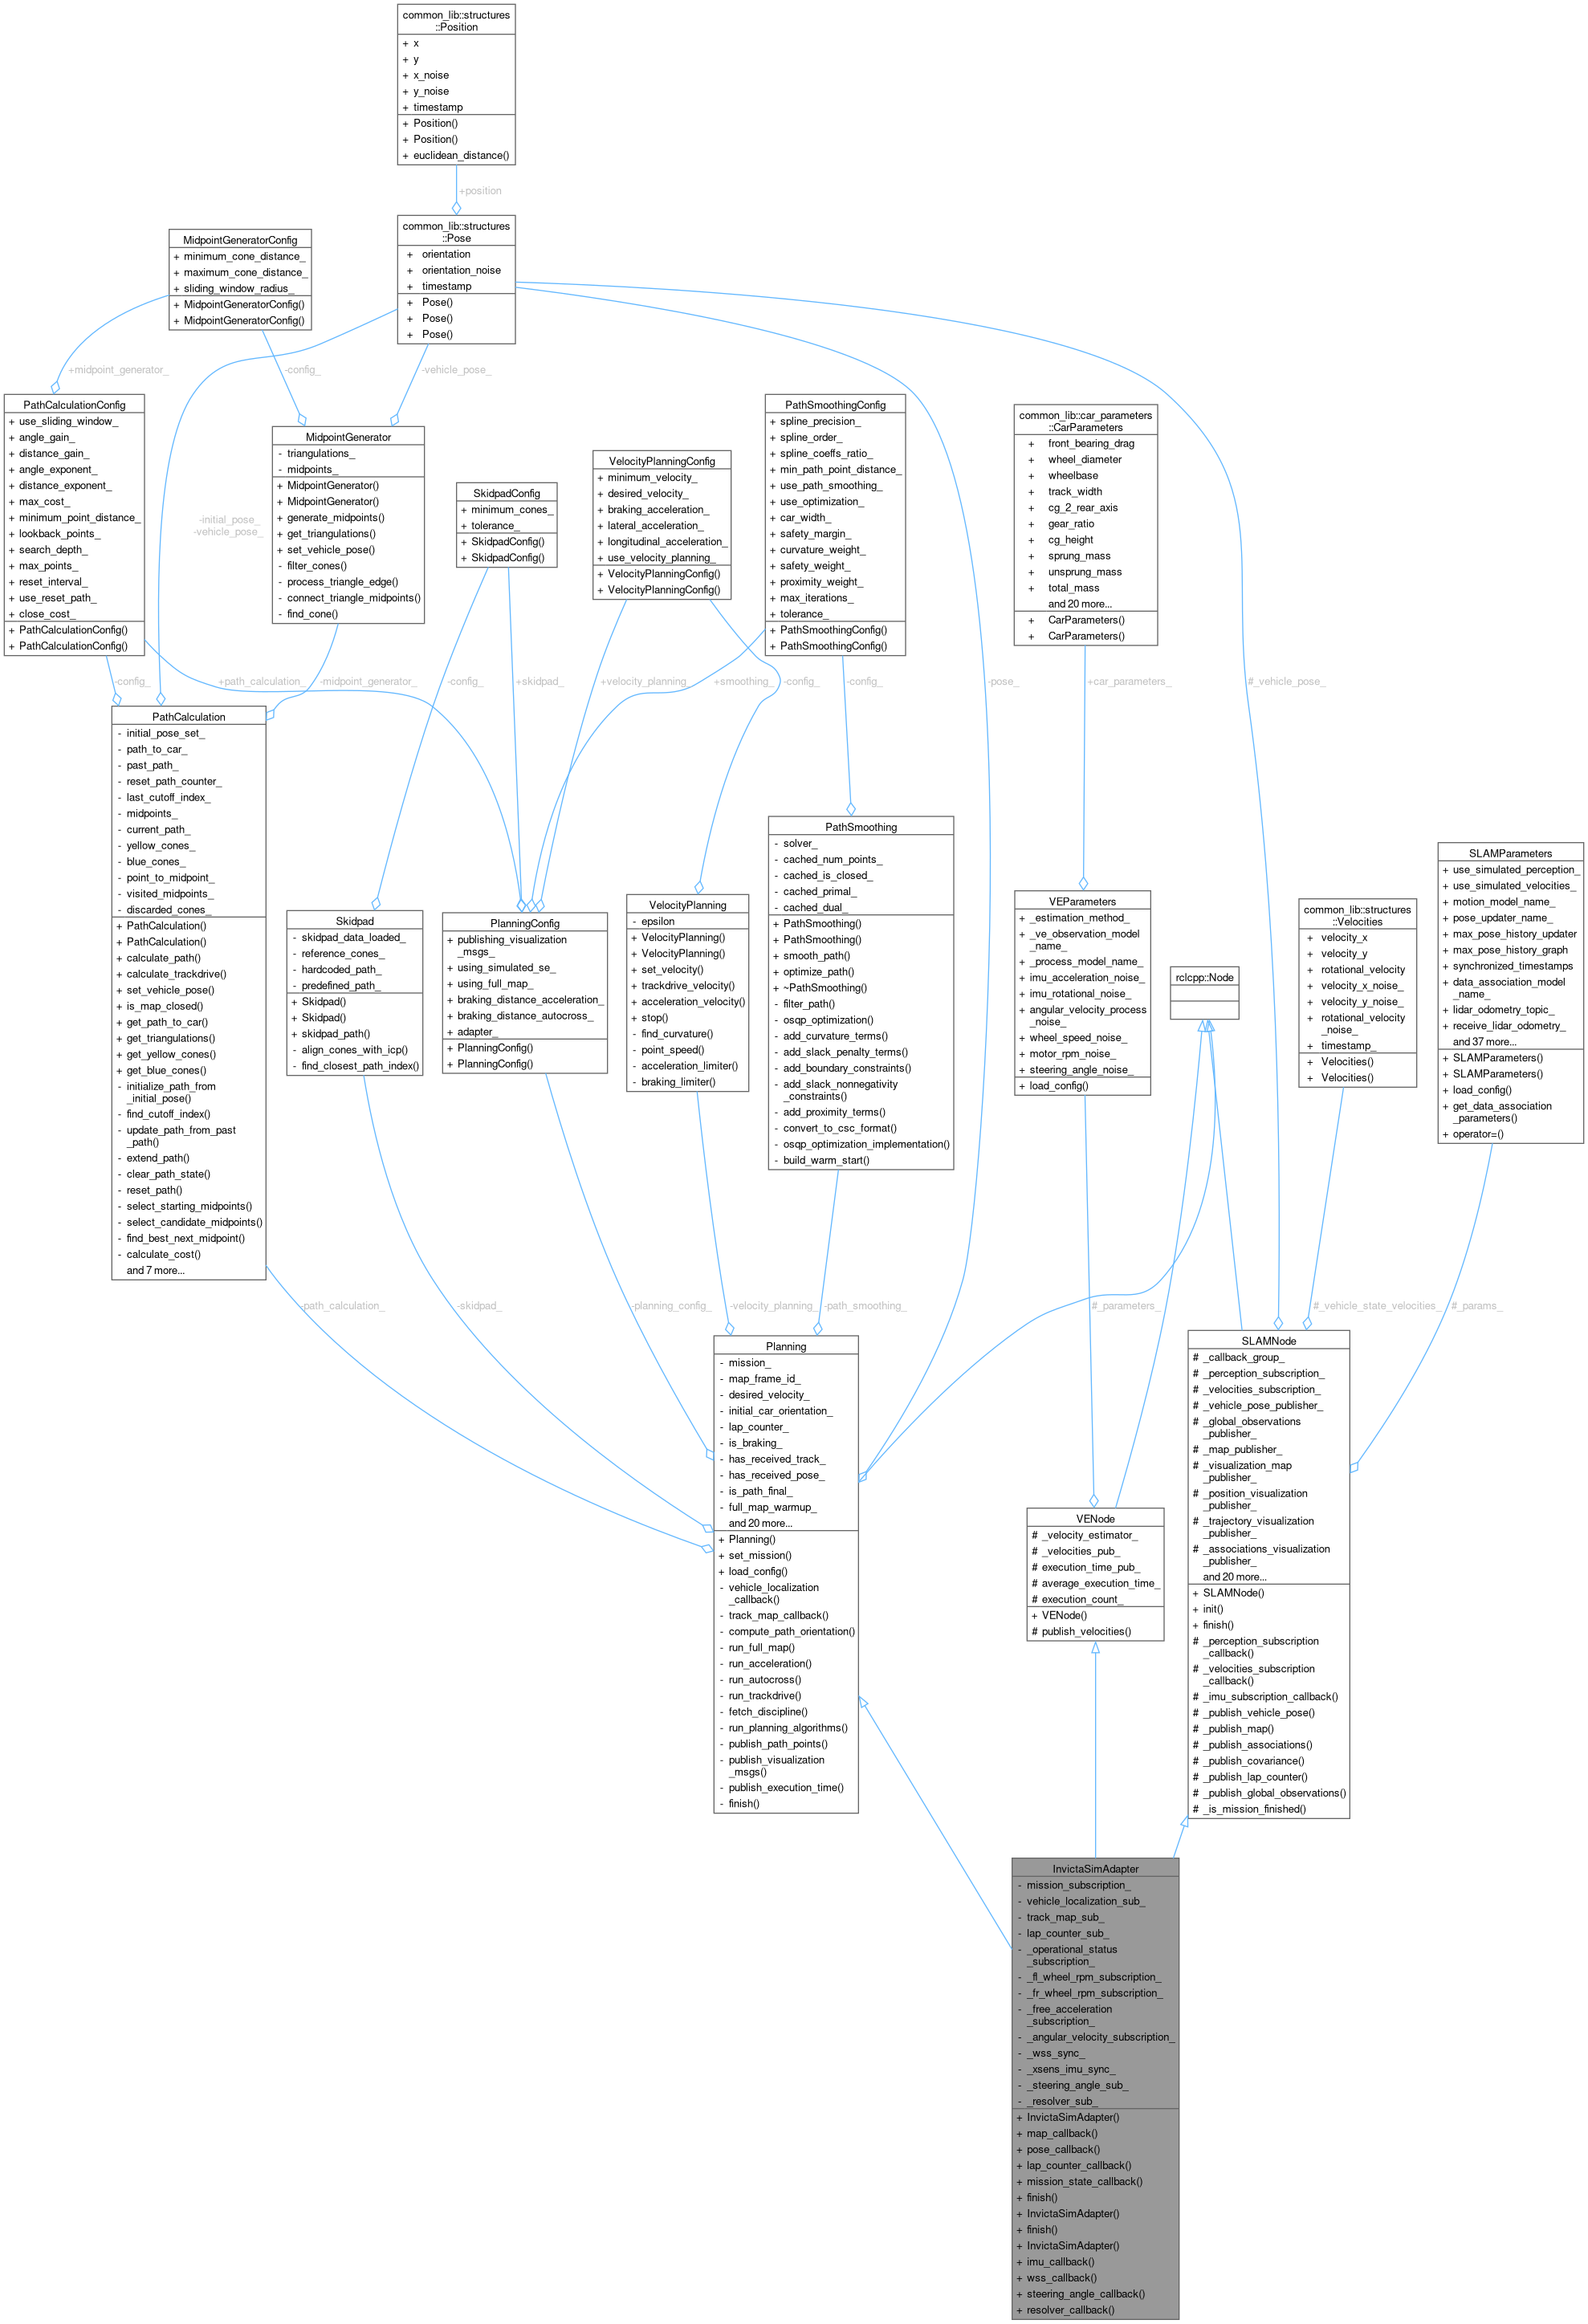
Formula Student Autonomous Systems: InvictaSimAdapter Class Reference
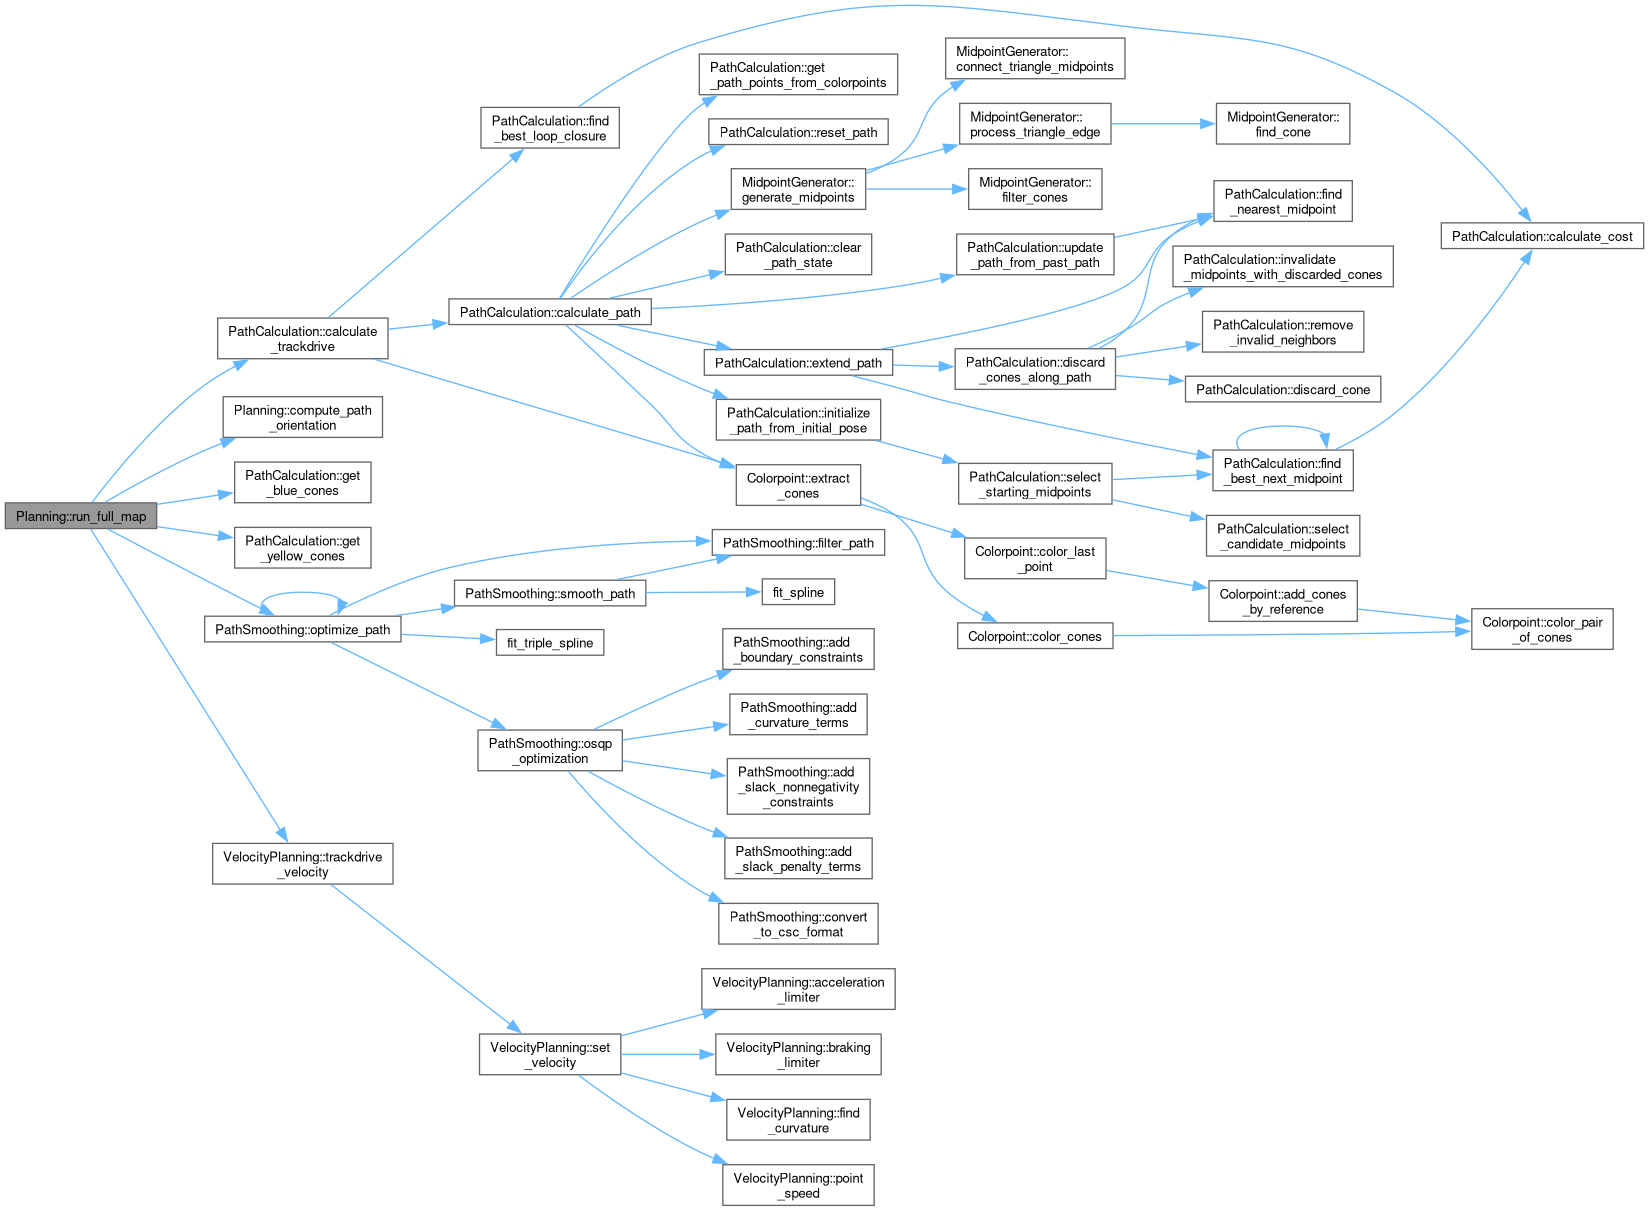
Formula Student Autonomous Systems: Planning Class Reference
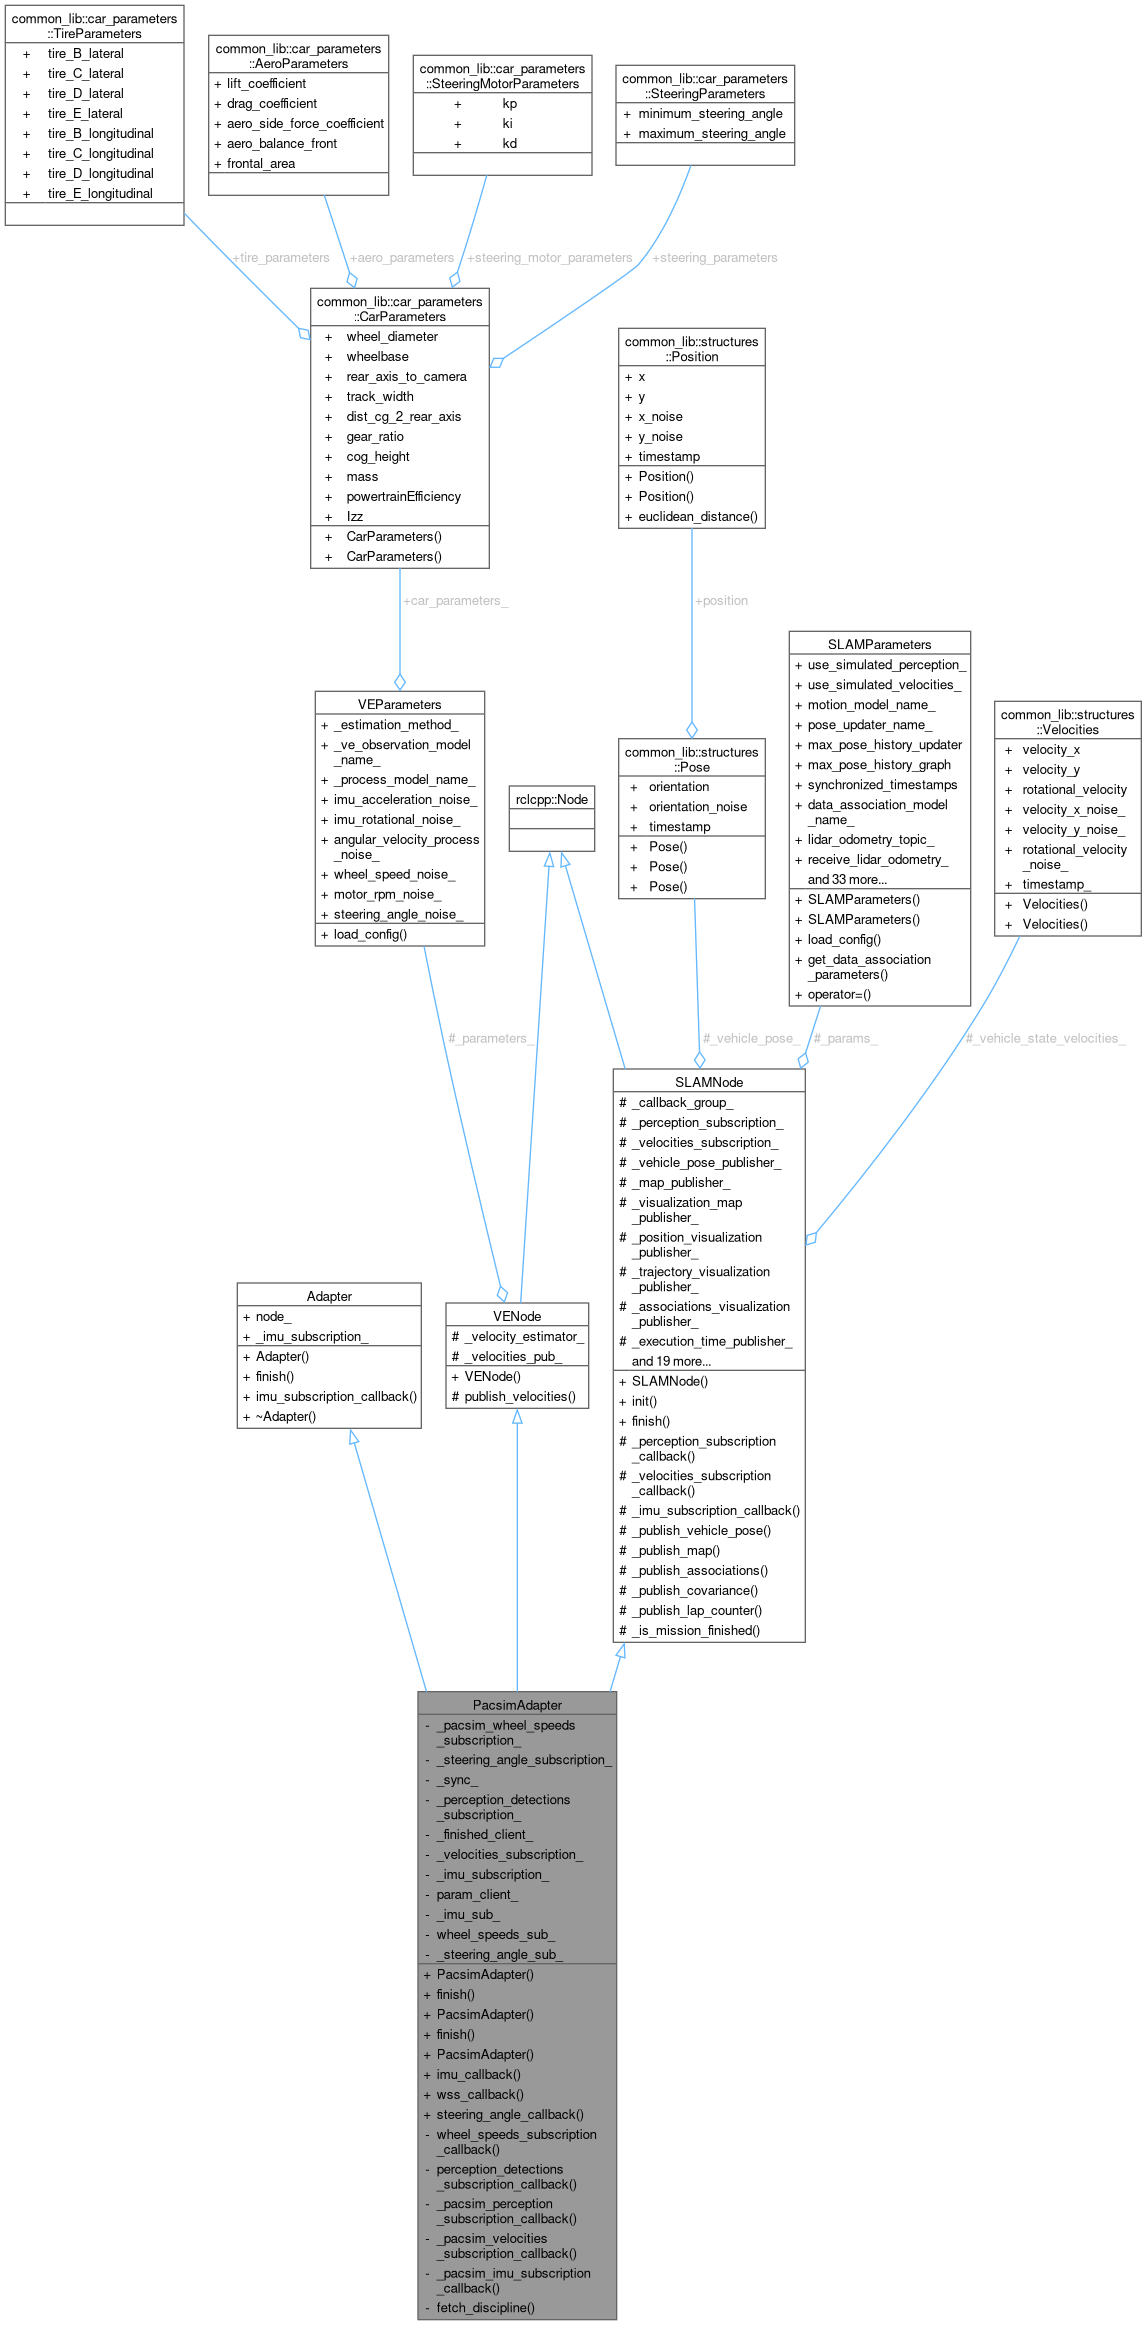
Formula Student Autonomous Systems: PacsimAdapter Class Reference
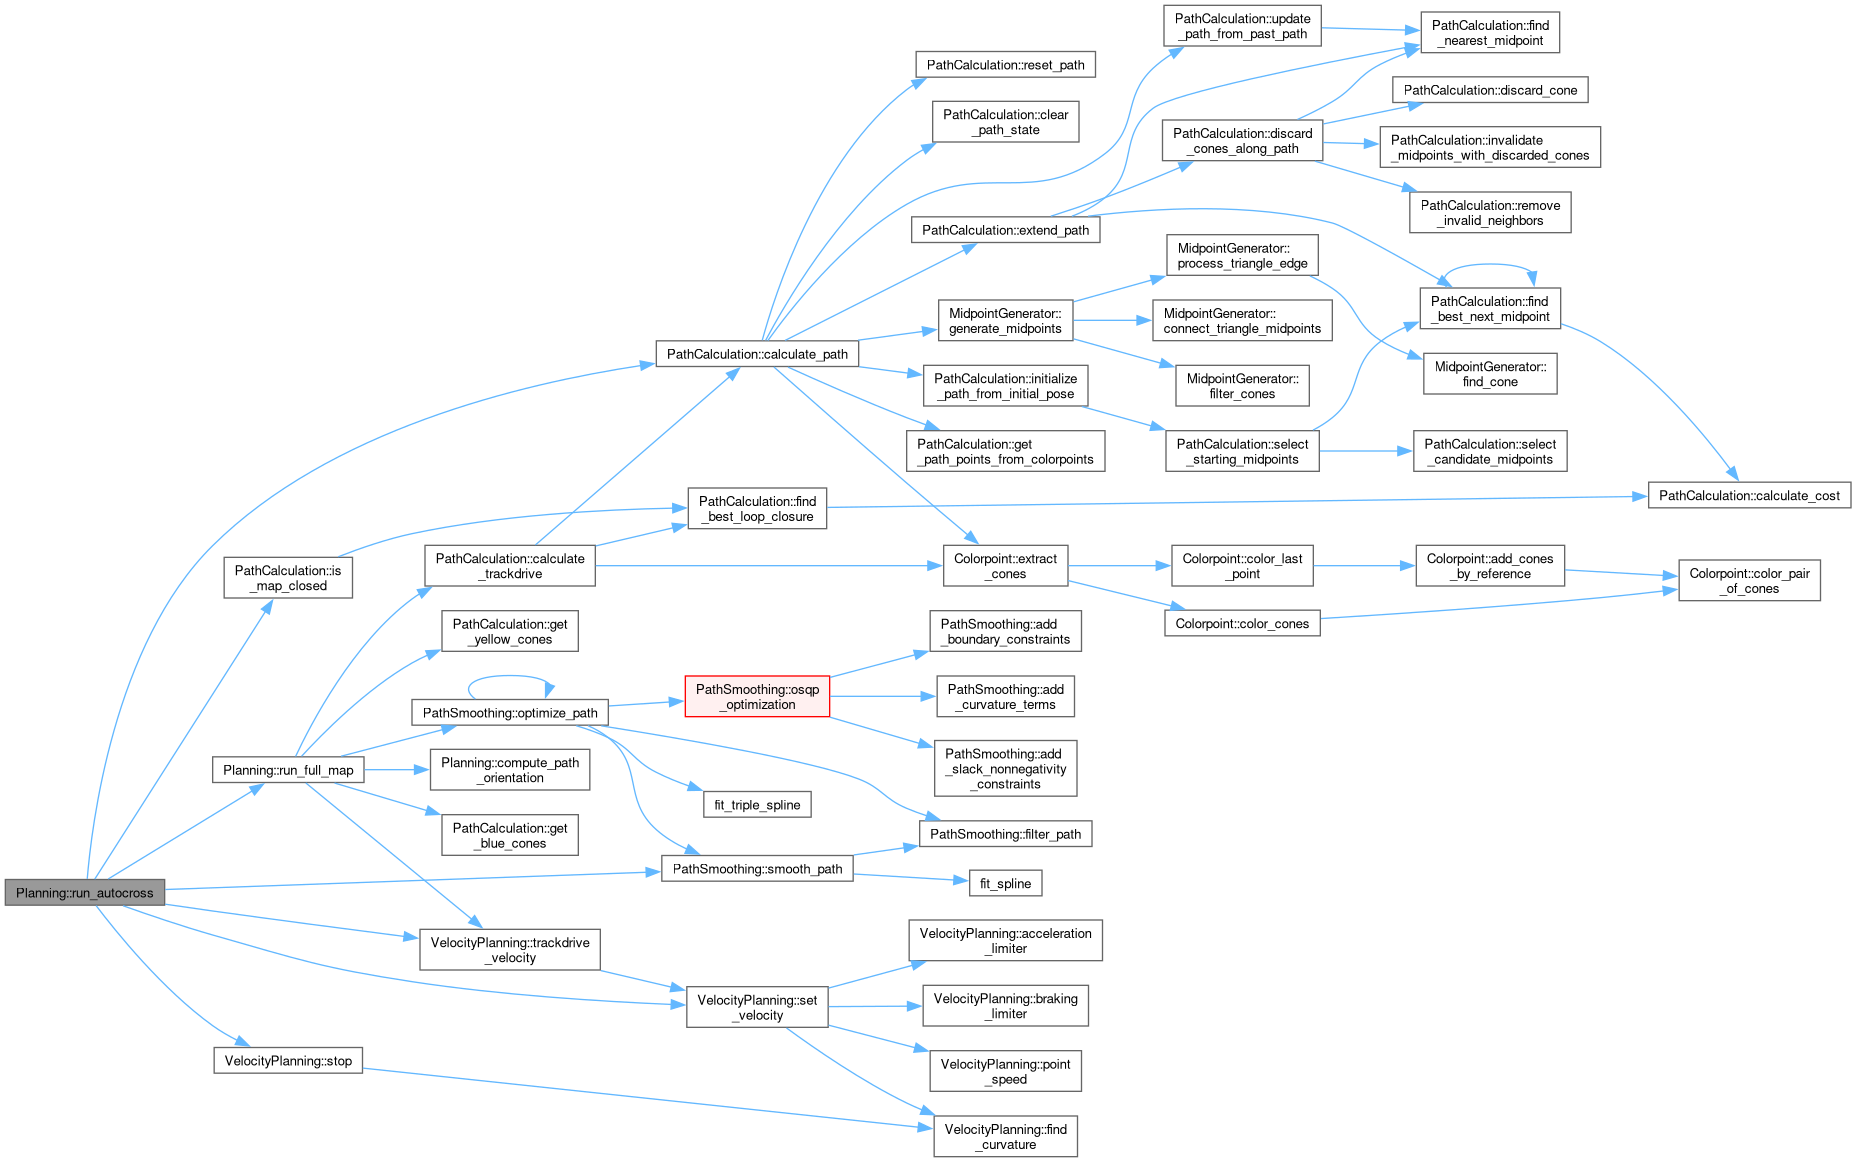
Formula Student Autonomous Systems: Planning Class Reference
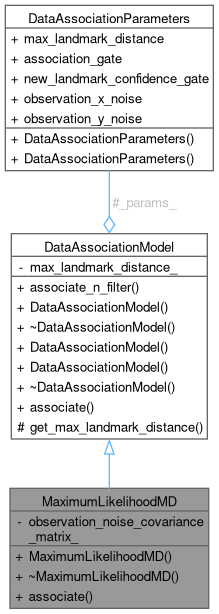
Formula Student Autonomous Systems: MaximumLikelihoodMD Class Reference
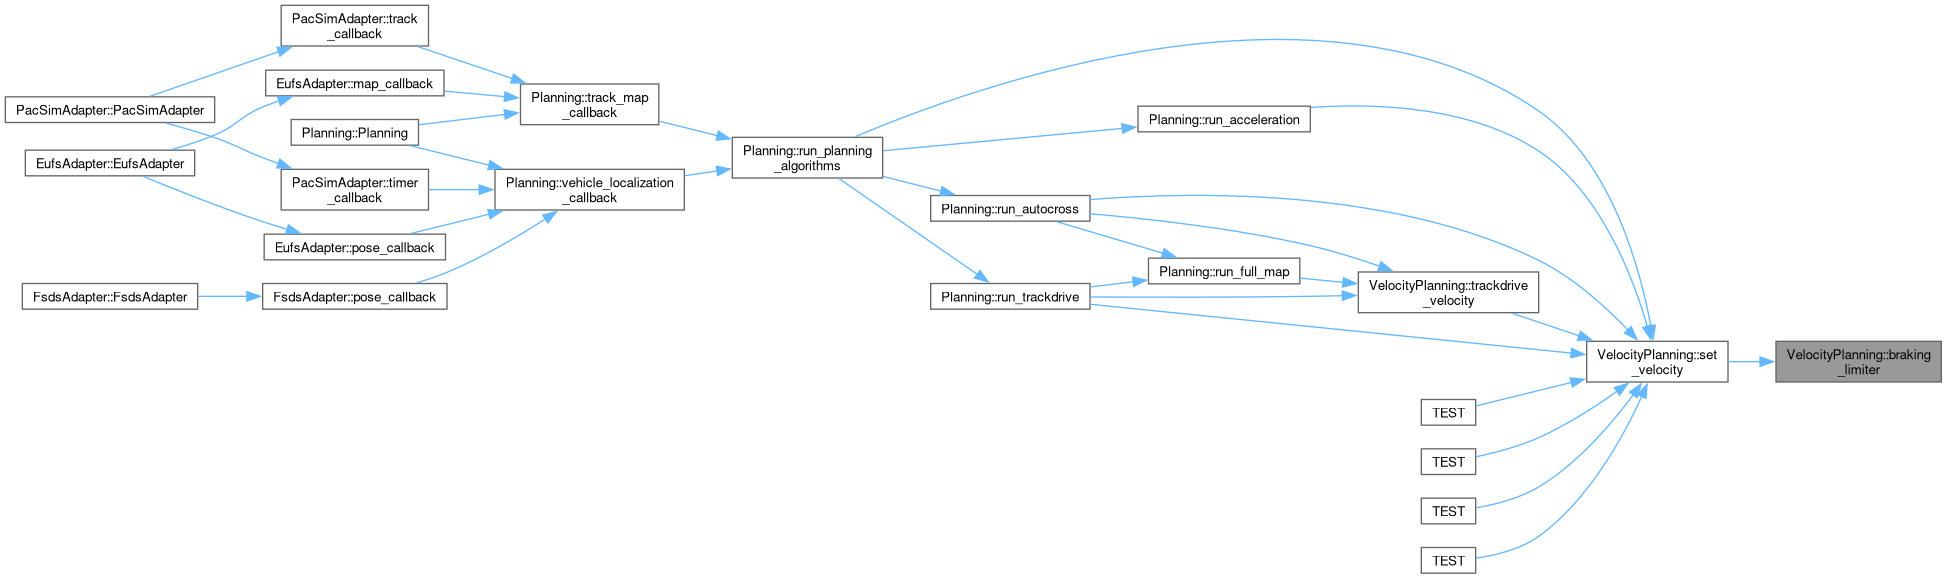
Formula Student Autonomous Systems: VelocityPlanning Class Reference
Advertisement Space (300x250)
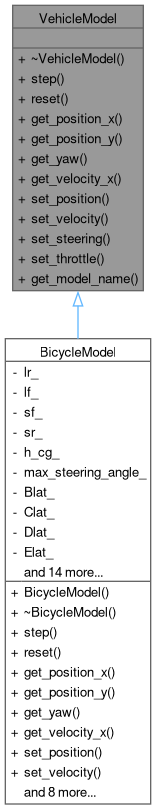
Formula Student Autonomous Systems: VehicleModel Class Reference
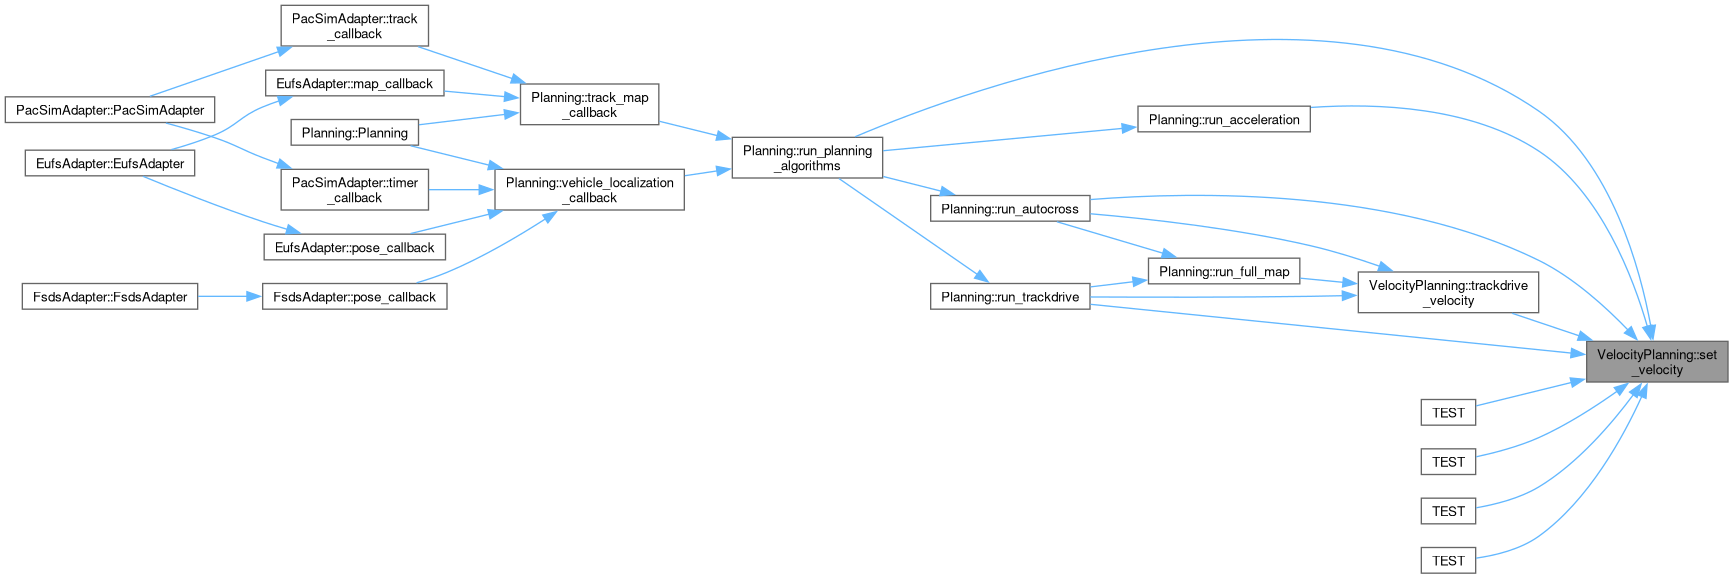
Formula Student Autonomous Systems: VelocityPlanning Class Reference
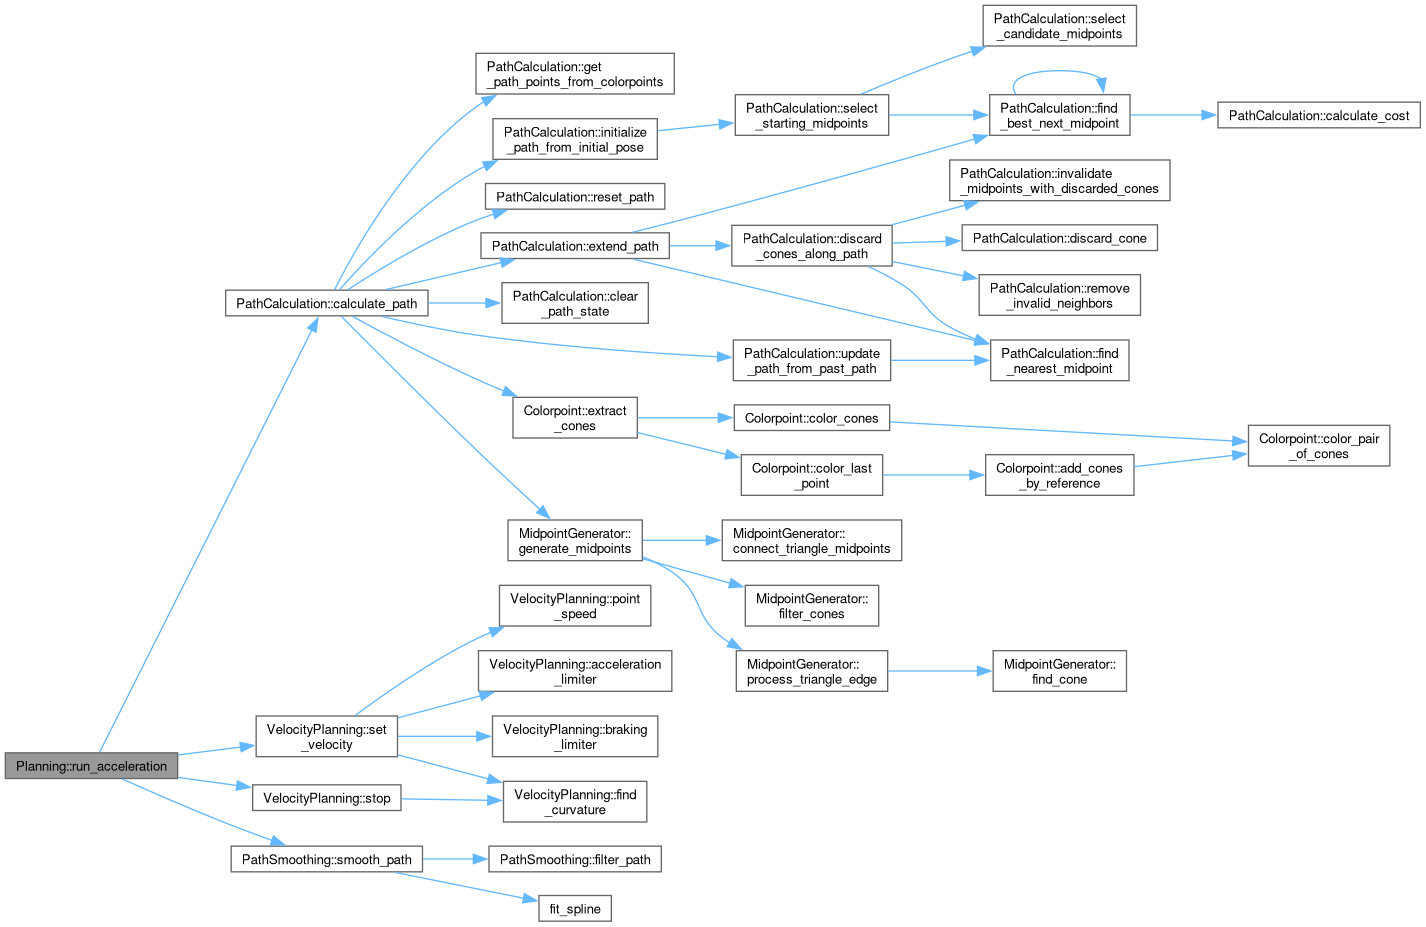
Formula Student Autonomous Systems: Planning Class Reference
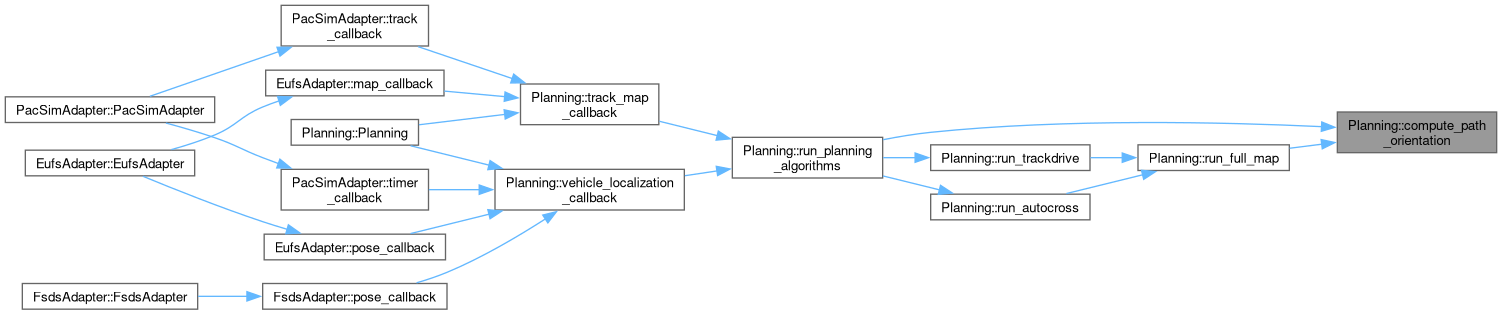
Formula Student Autonomous Systems: Planning Class Reference
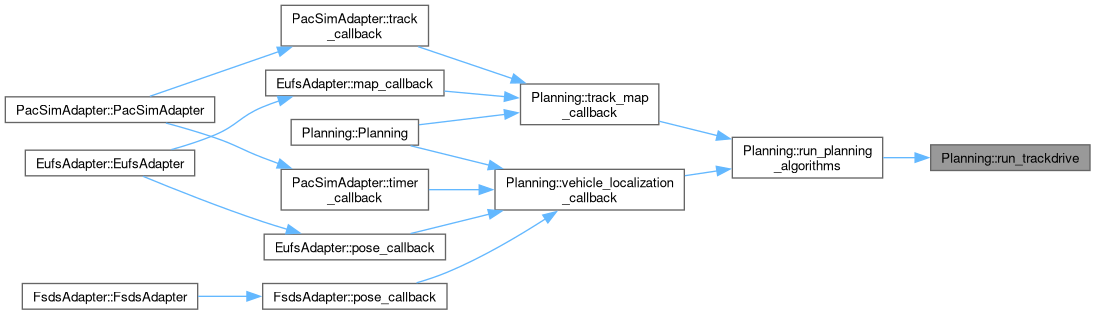
Formula Student Autonomous Systems: Planning Class Reference
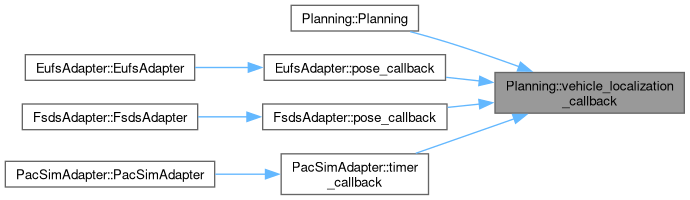
Formula Student Autonomous Systems: Planning Class Reference
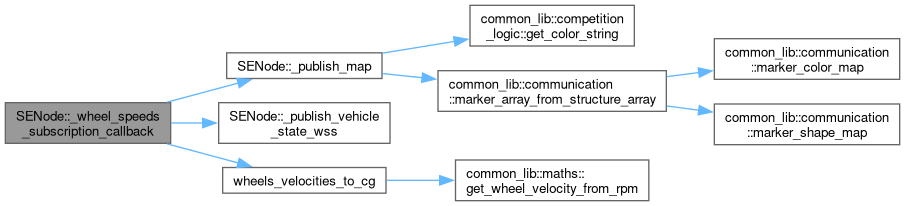
Formula Student Autonomous Systems: SENode Class Reference
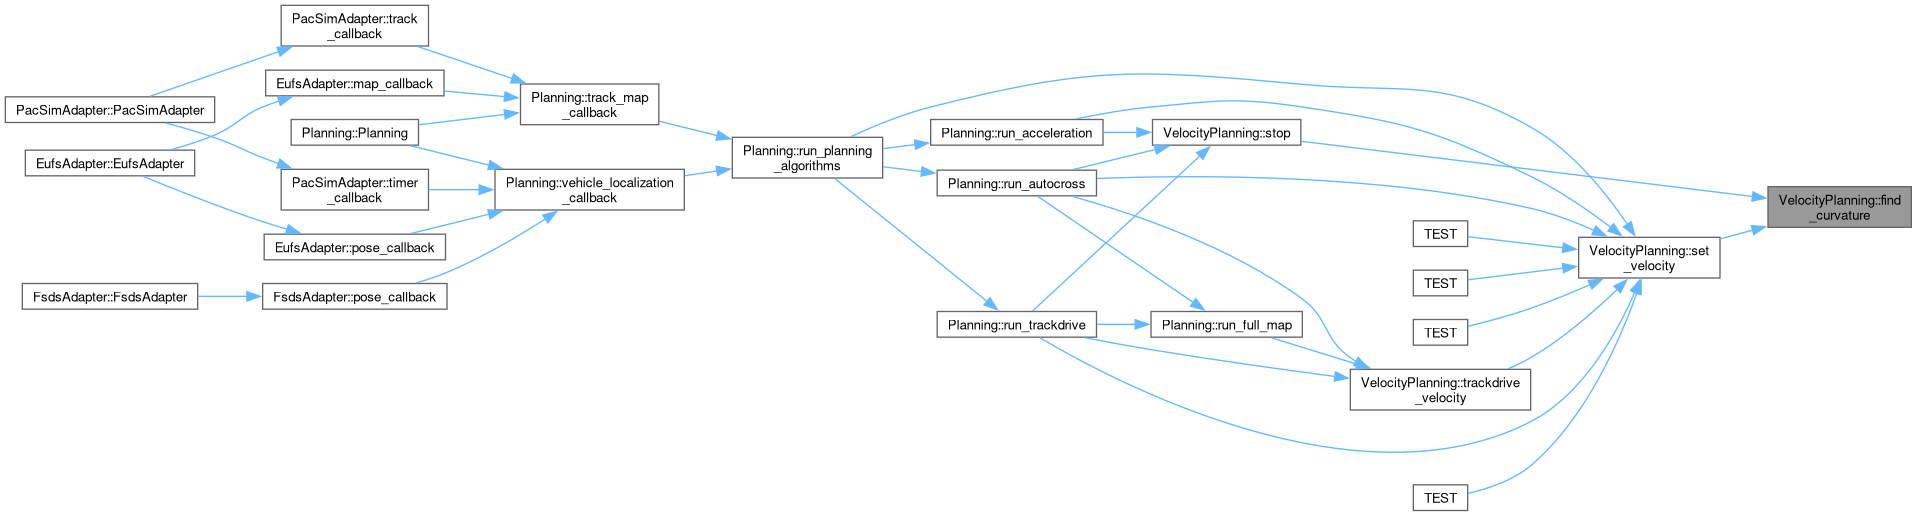
Formula Student Autonomous Systems: VelocityPlanning Class Reference
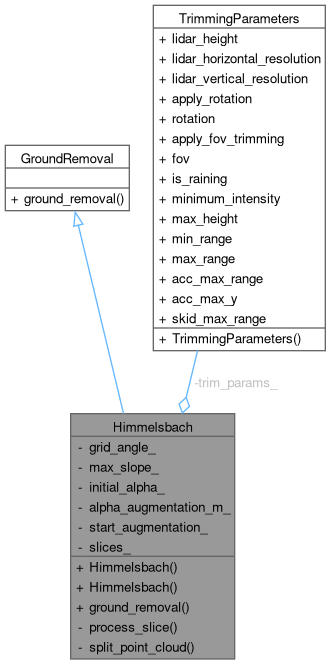
Formula Student Autonomous Systems: Himmelsbach Class Reference
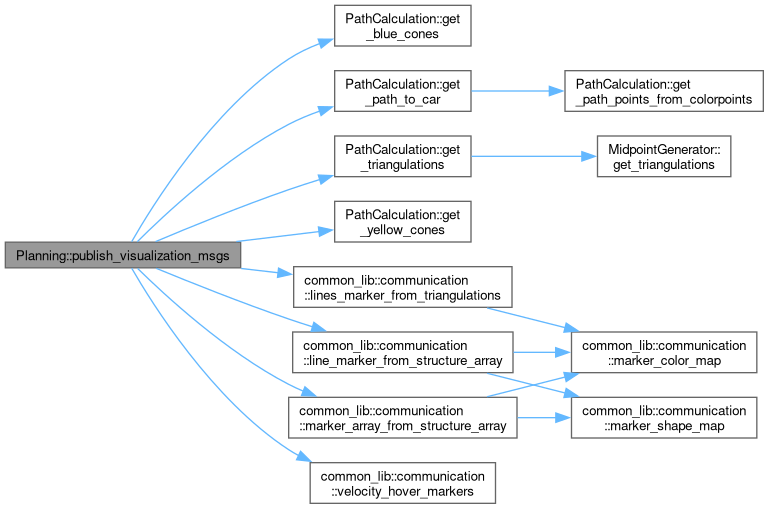
Formula Student Autonomous Systems: Planning Class Reference
Advertisement Space (336x280)
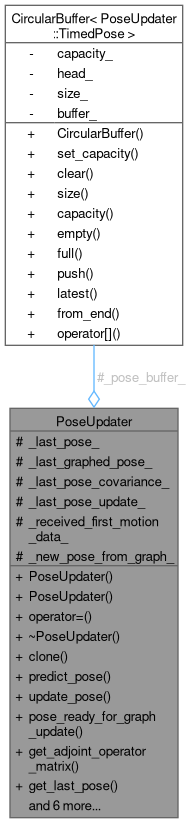
Formula Student Autonomous Systems: PoseUpdater Class Reference
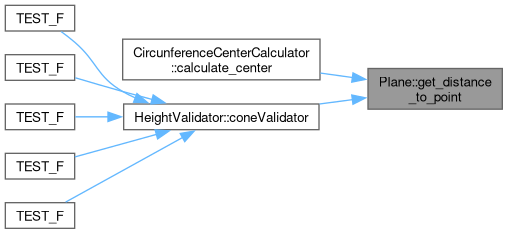
Formula Student Autonomous Systems: Plane Class Reference
Formula Student Autonomous Systems: V2PMotionModel Class Reference
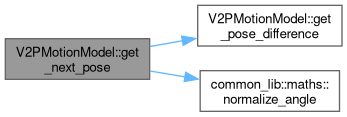
Formula Student Autonomous Systems: V2PMotionModel Class Reference
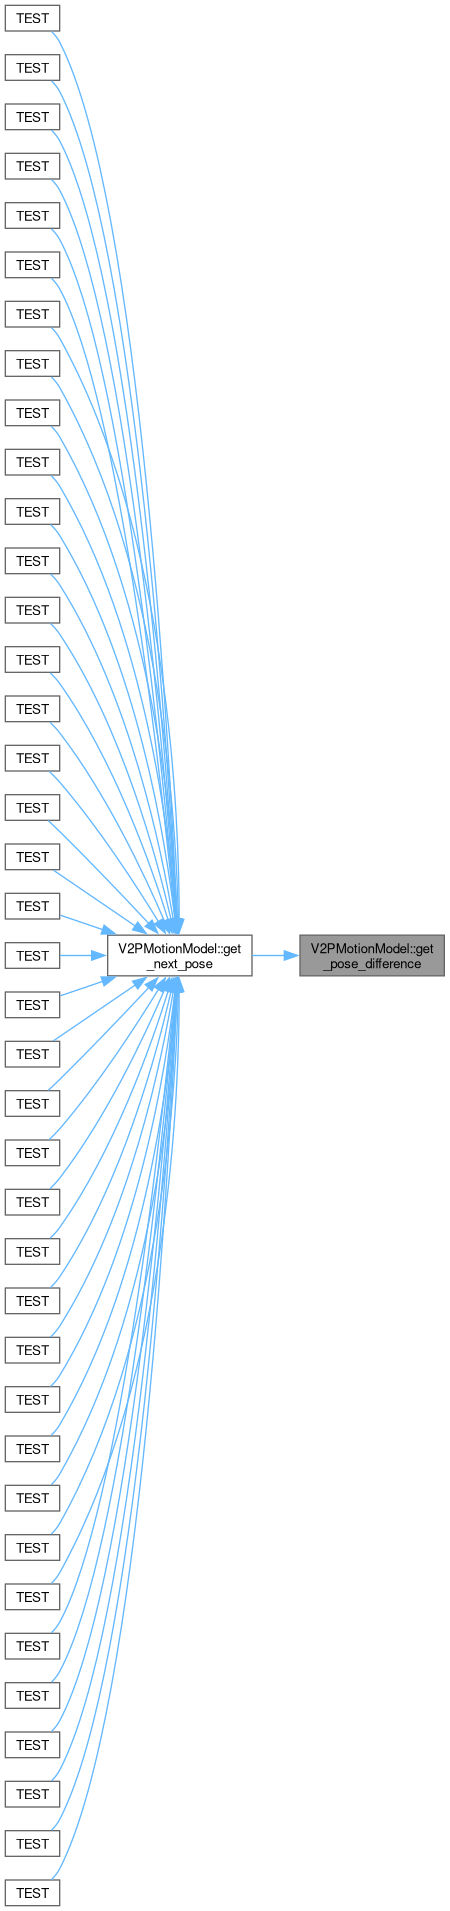
Formula Student Autonomous Systems: V2PMotionModel Class Reference
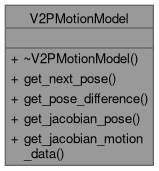
Formula Student Autonomous Systems: V2PMotionModel Class Reference
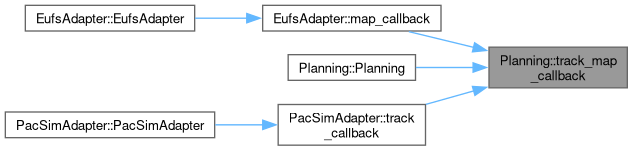
Formula Student Autonomous Systems: Planning Class Reference
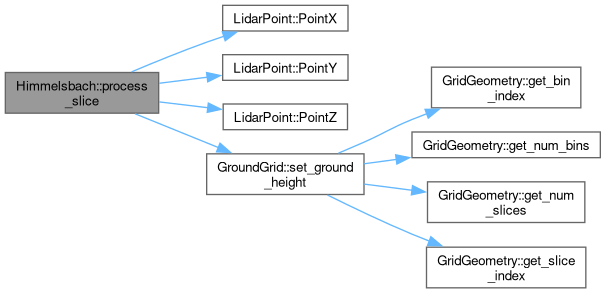
Formula Student Autonomous Systems: Himmelsbach Class Reference
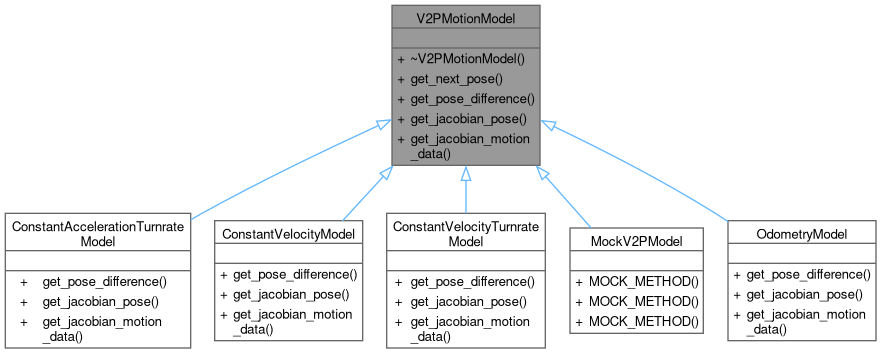
Formula Student Autonomous Systems: V2PMotionModel Class Reference
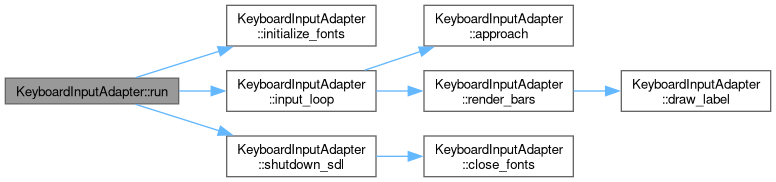
Formula Student Autonomous Systems: KeyboardInputAdapter Class Reference
Advertisement Space (336x280)
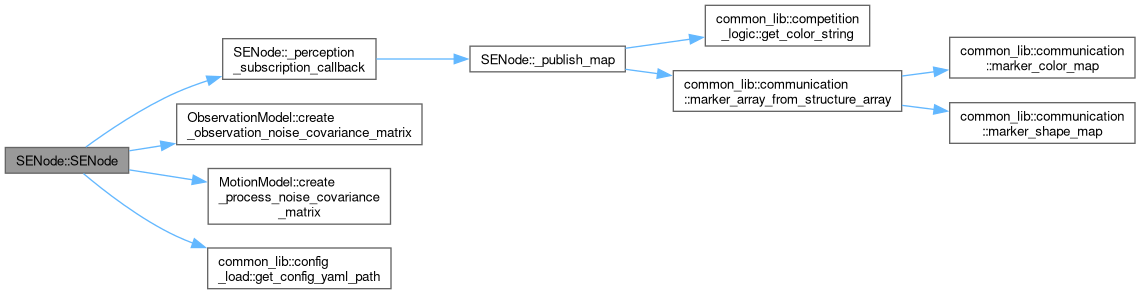
Formula Student Autonomous Systems: SENode Class Reference
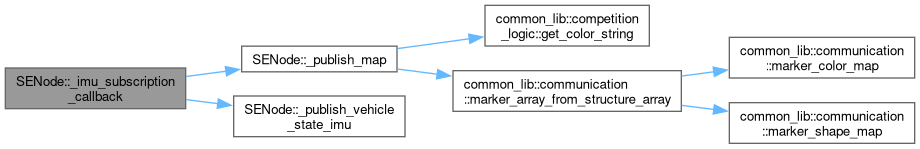
Formula Student Autonomous Systems: SENode Class Reference
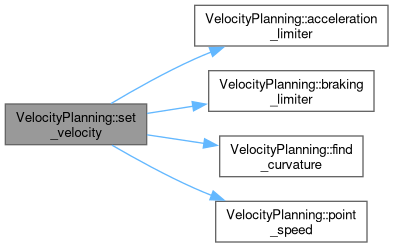
Formula Student Autonomous Systems: VelocityPlanning Class Reference
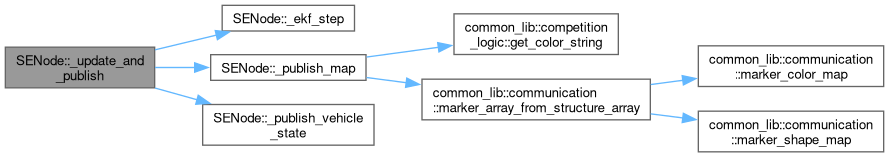
Formula Student Autonomous Systems: SENode Class Reference
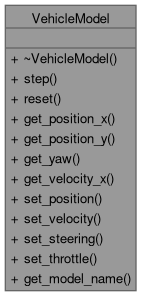
Formula Student Autonomous Systems: VehicleModel Class Reference
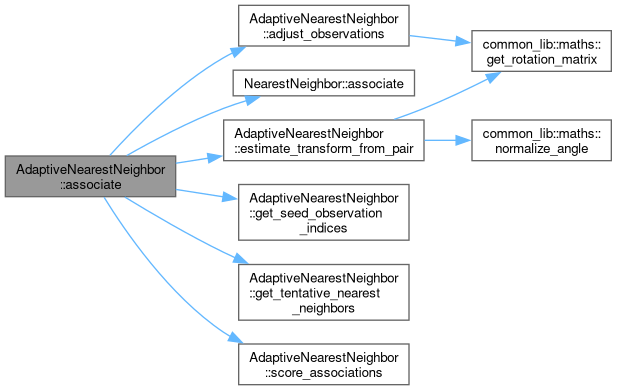
Formula Student Autonomous Systems: AdaptiveNearestNeighbor Class Reference