
Formula Student Autonomous Systems Veparameters Struct Reference
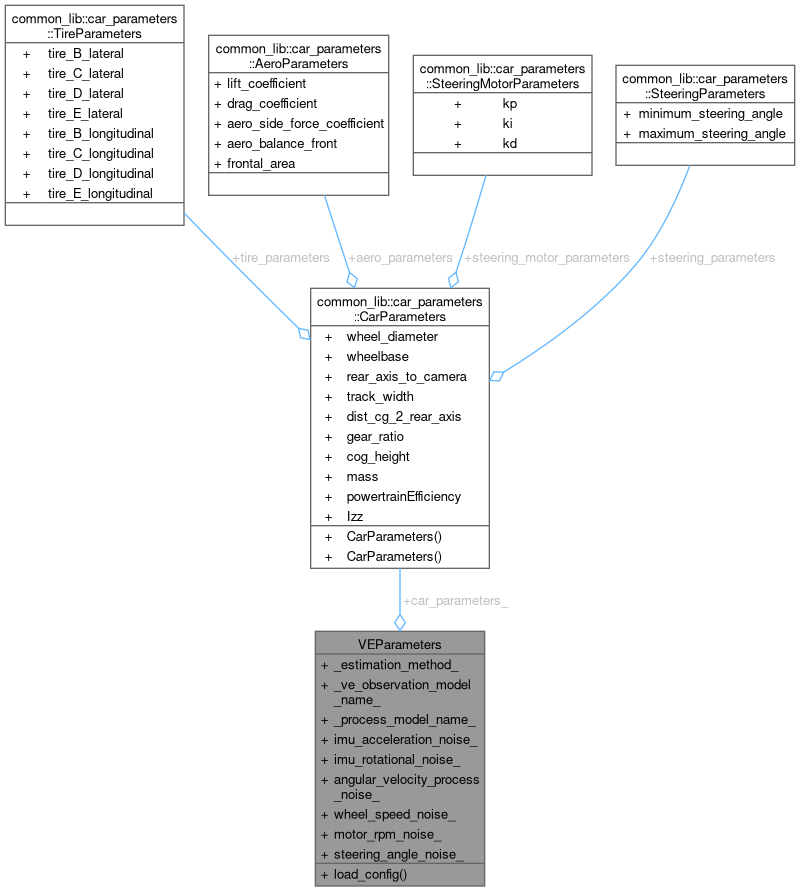
Formula Student Autonomous Systems: VEParameters Struct Reference
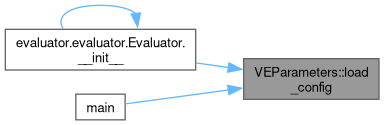
Formula Student Autonomous Systems: VEParameters Struct Reference
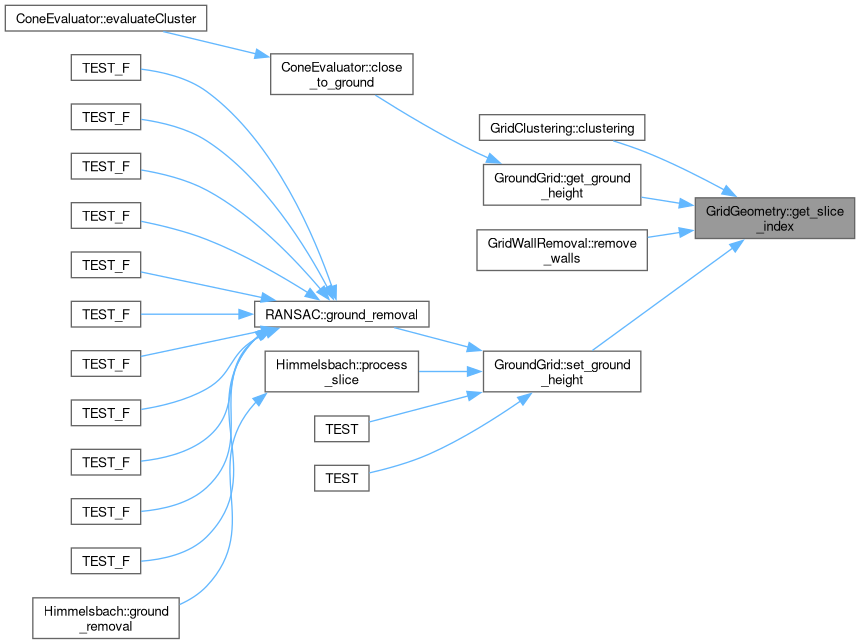
Formula Student Autonomous Systems: GridGeometry Struct Reference
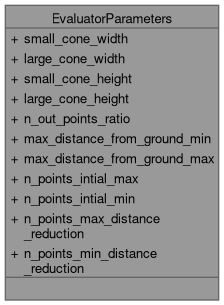
Formula Student Autonomous Systems: EvaluatorParameters Struct Reference
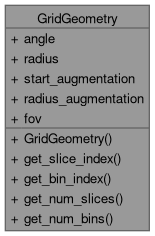
Formula Student Autonomous Systems: GridGeometry Struct Reference
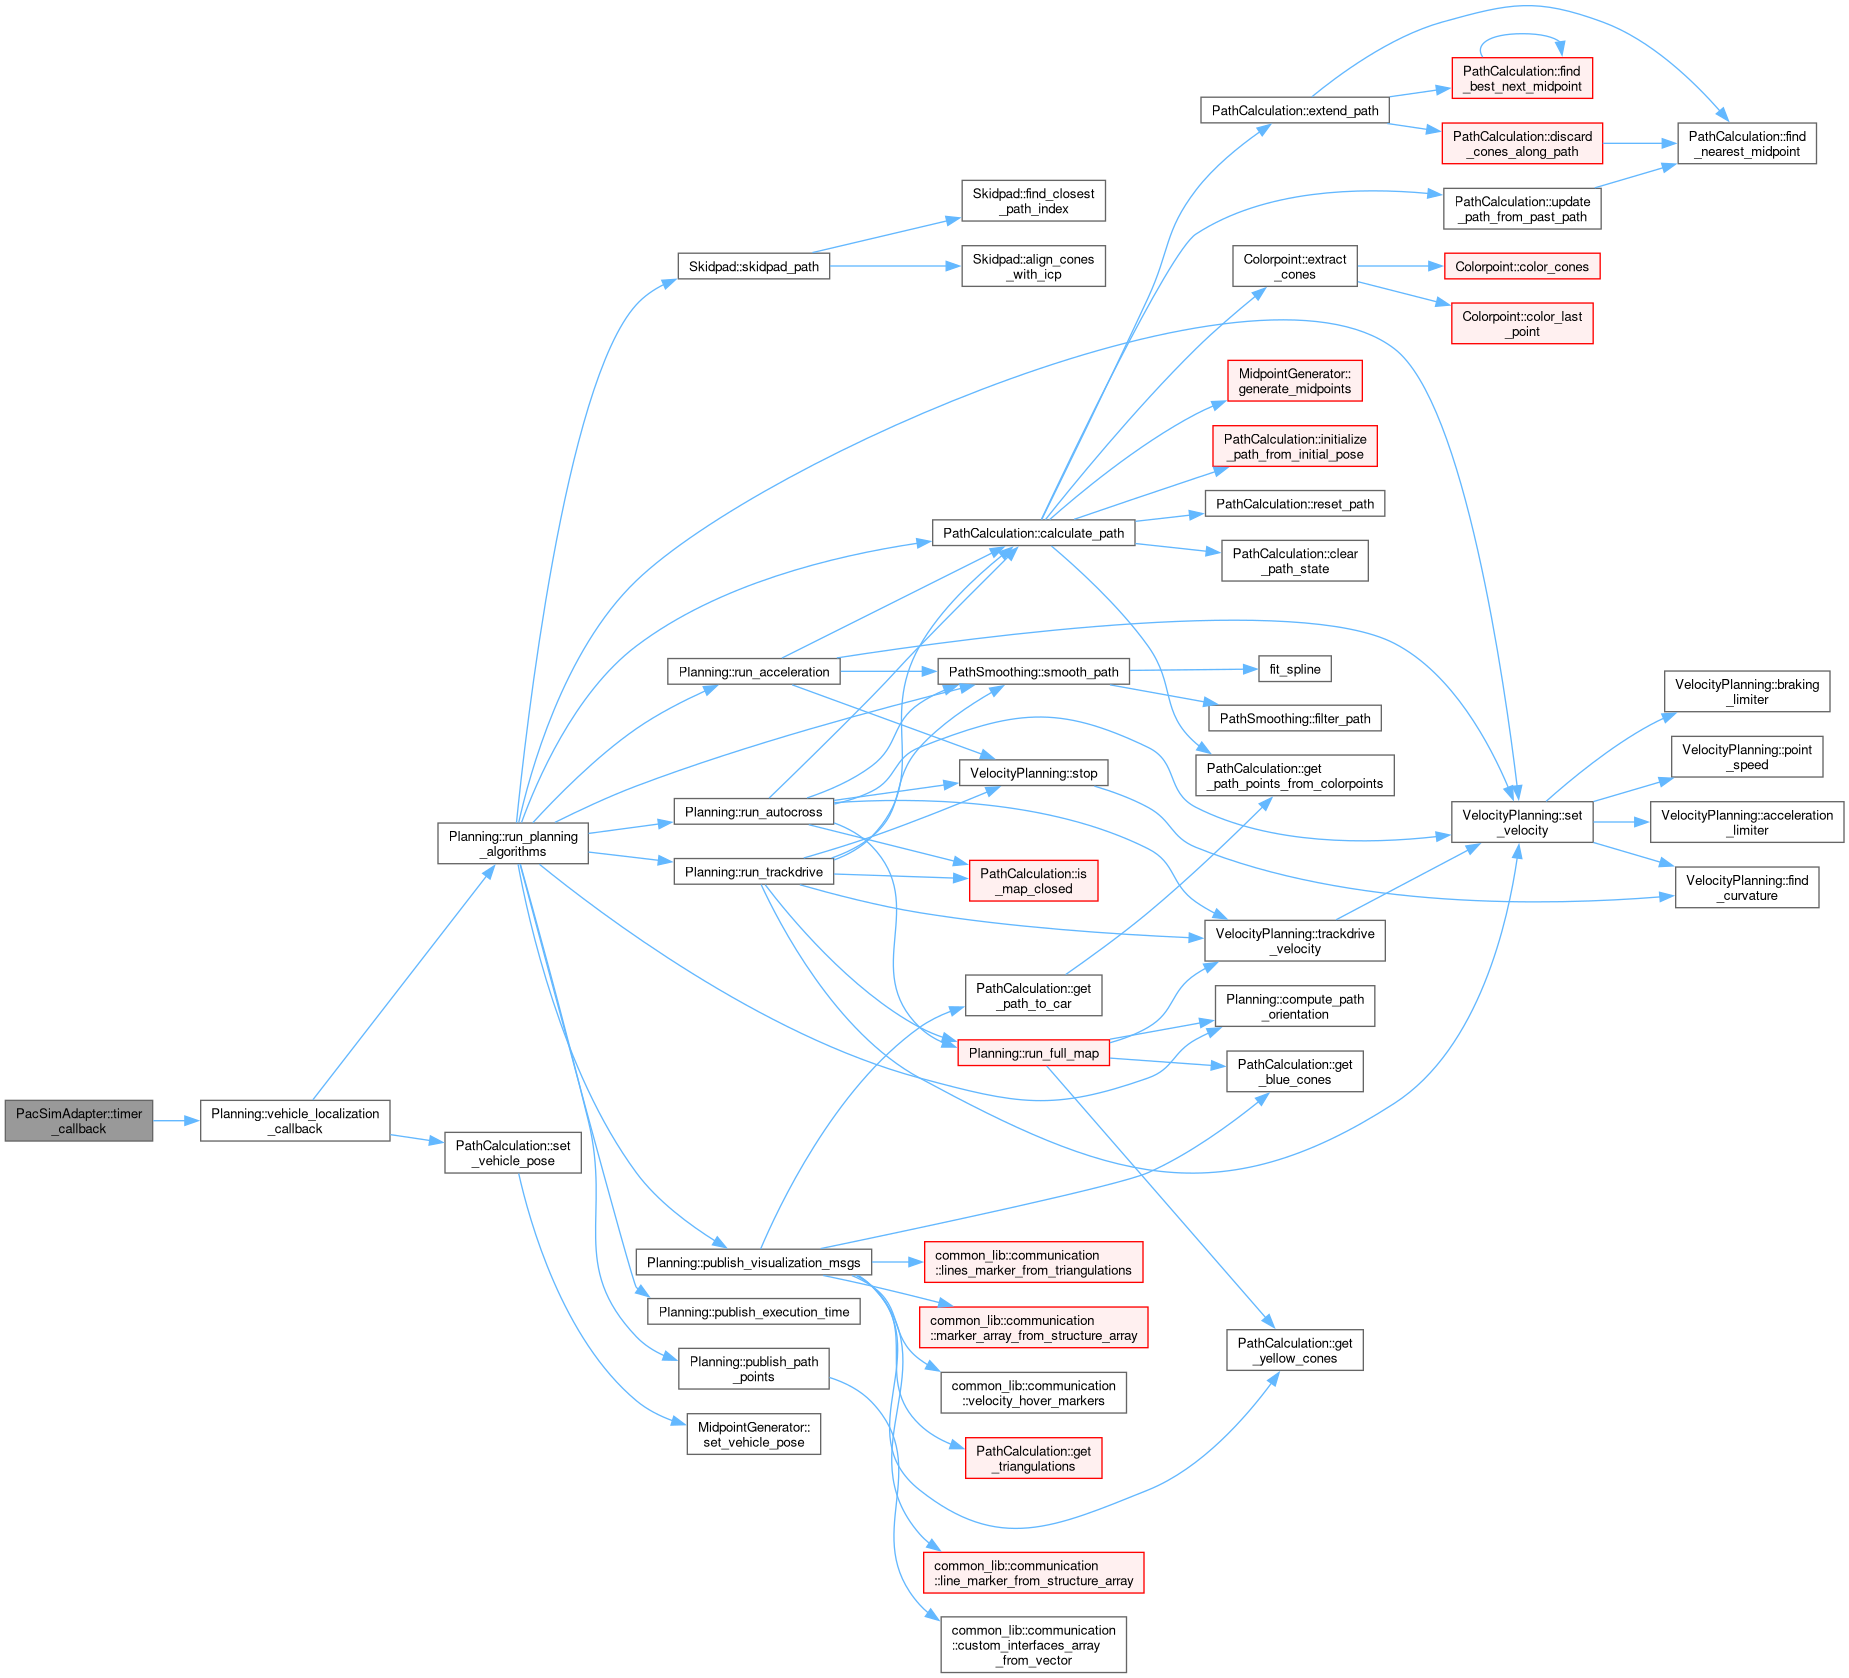
Formula Student Autonomous Systems: PacSimAdapter Class Reference
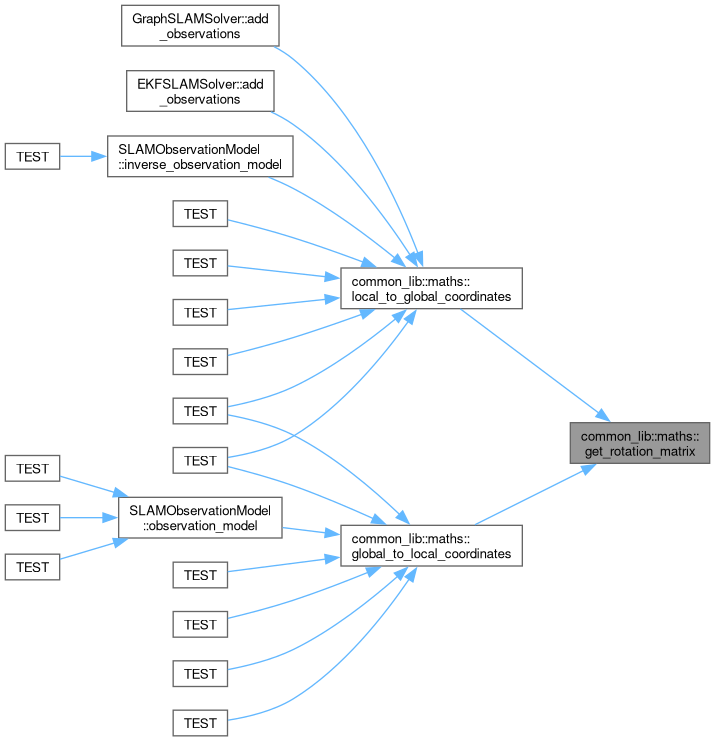
Formula Student Autonomous Systems: common_lib::maths Namespace Reference
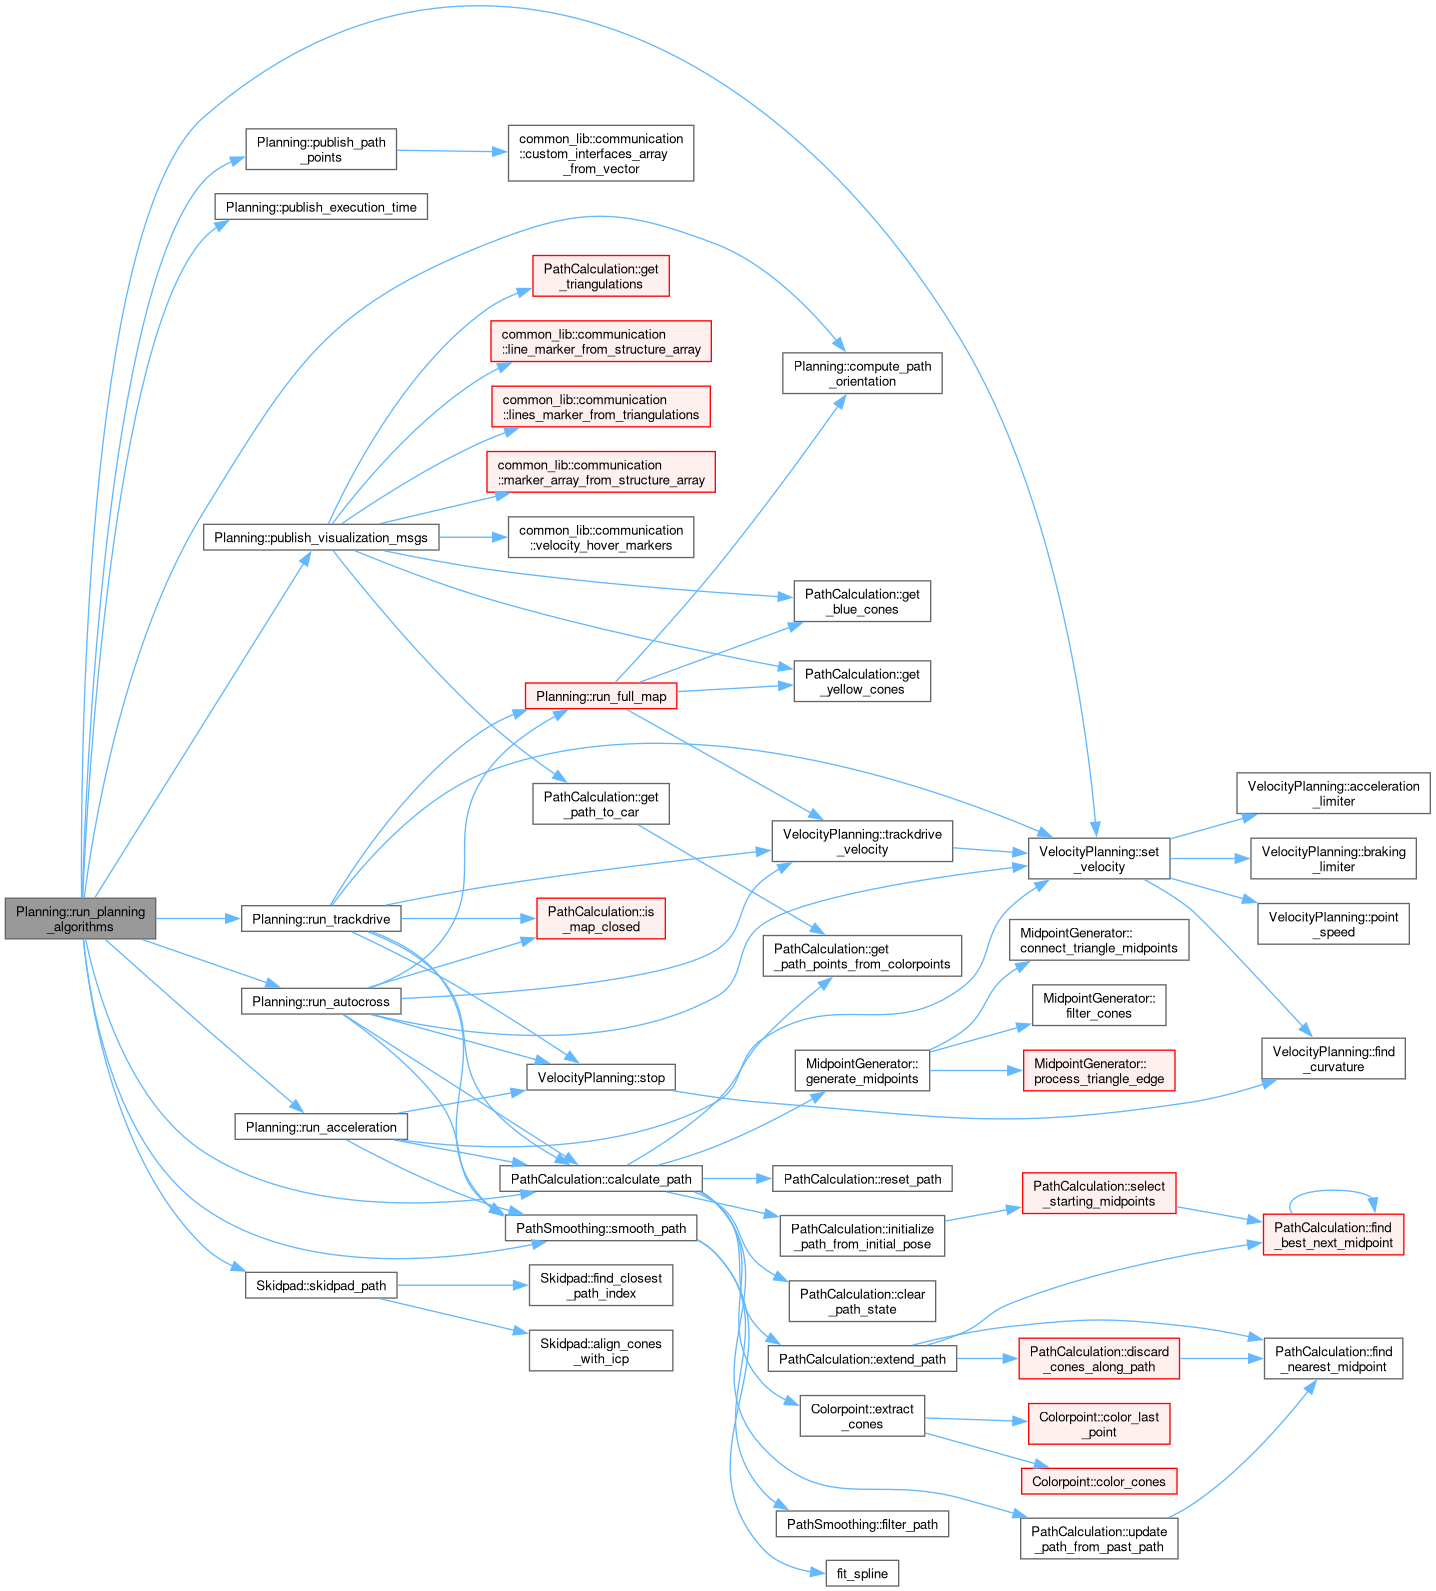
Formula Student Autonomous Systems: Planning Class Reference
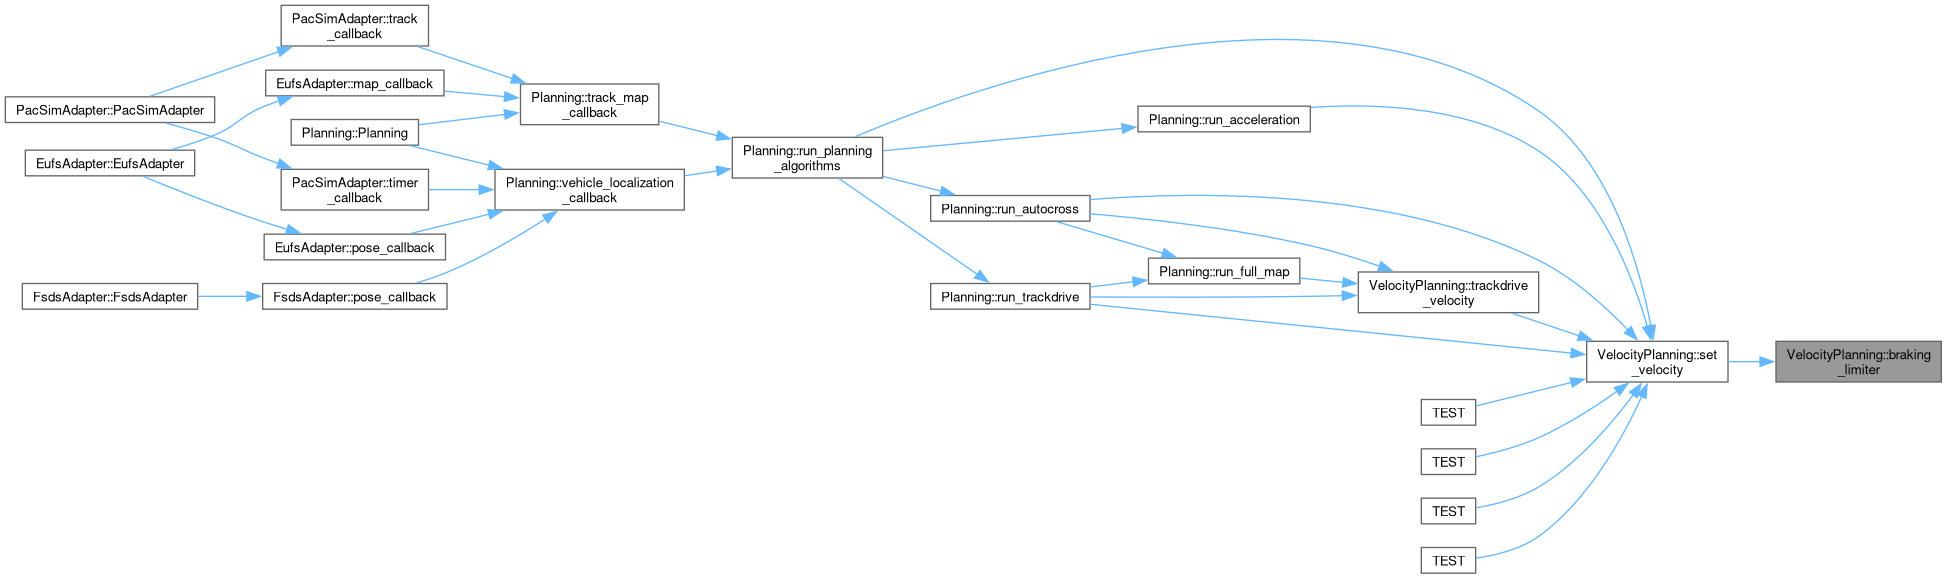
Formula Student Autonomous Systems: VelocityPlanning Class Reference
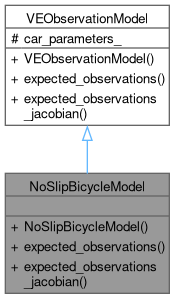
Formula Student Autonomous Systems: NoSlipBicycleModel Class Reference
Advertisement Space (300x250)
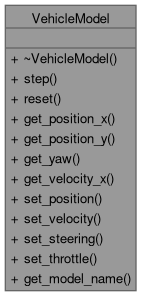
Formula Student Autonomous Systems: VehicleModel Class Reference
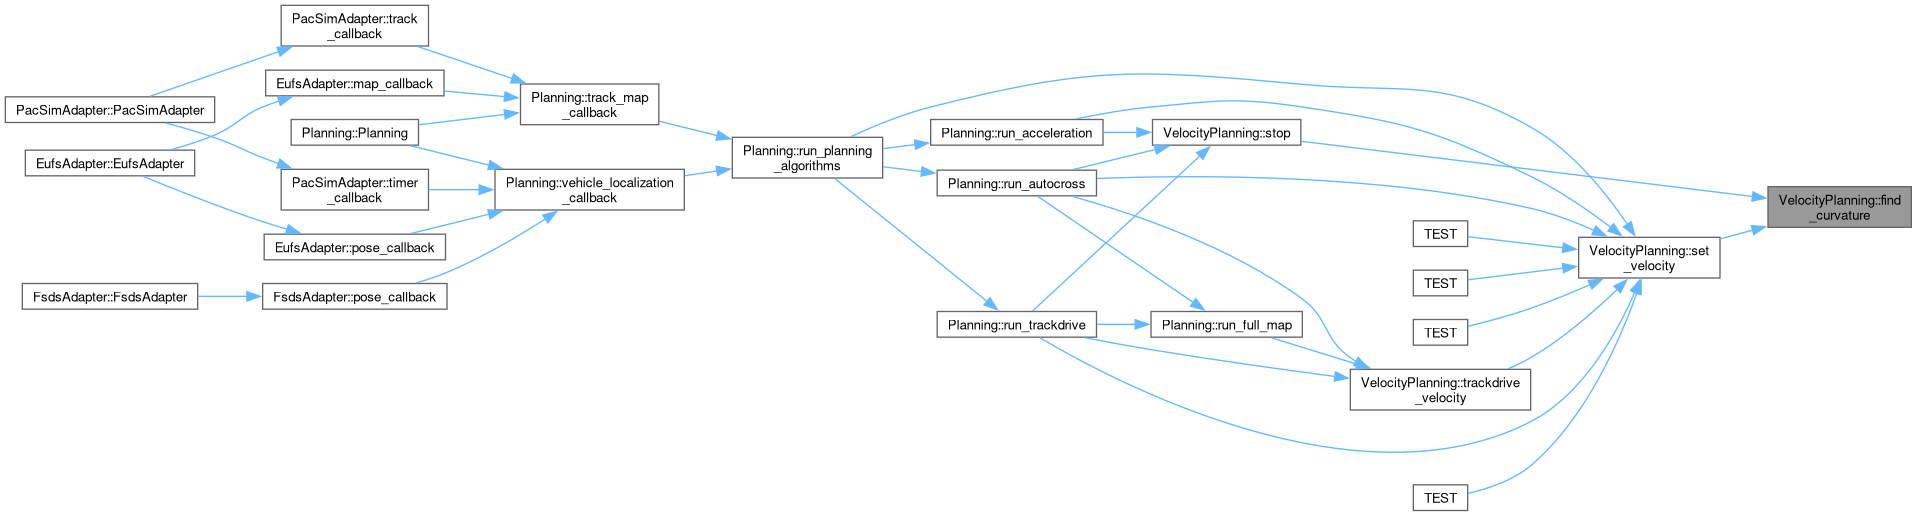
Formula Student Autonomous Systems: VelocityPlanning Class Reference
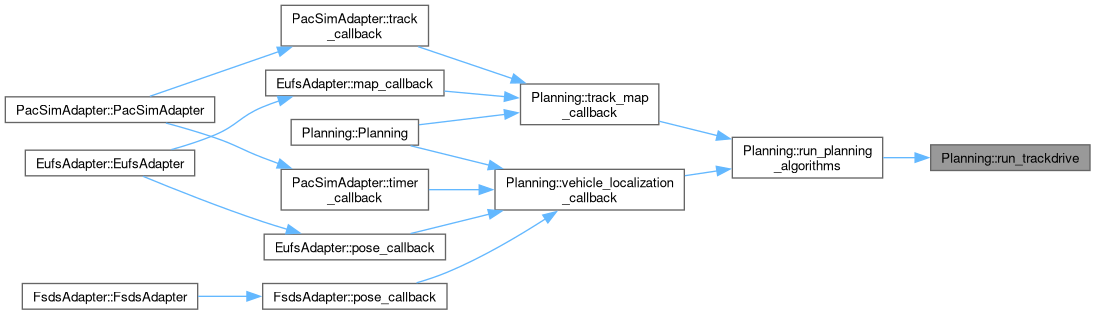
Formula Student Autonomous Systems: Planning Class Reference
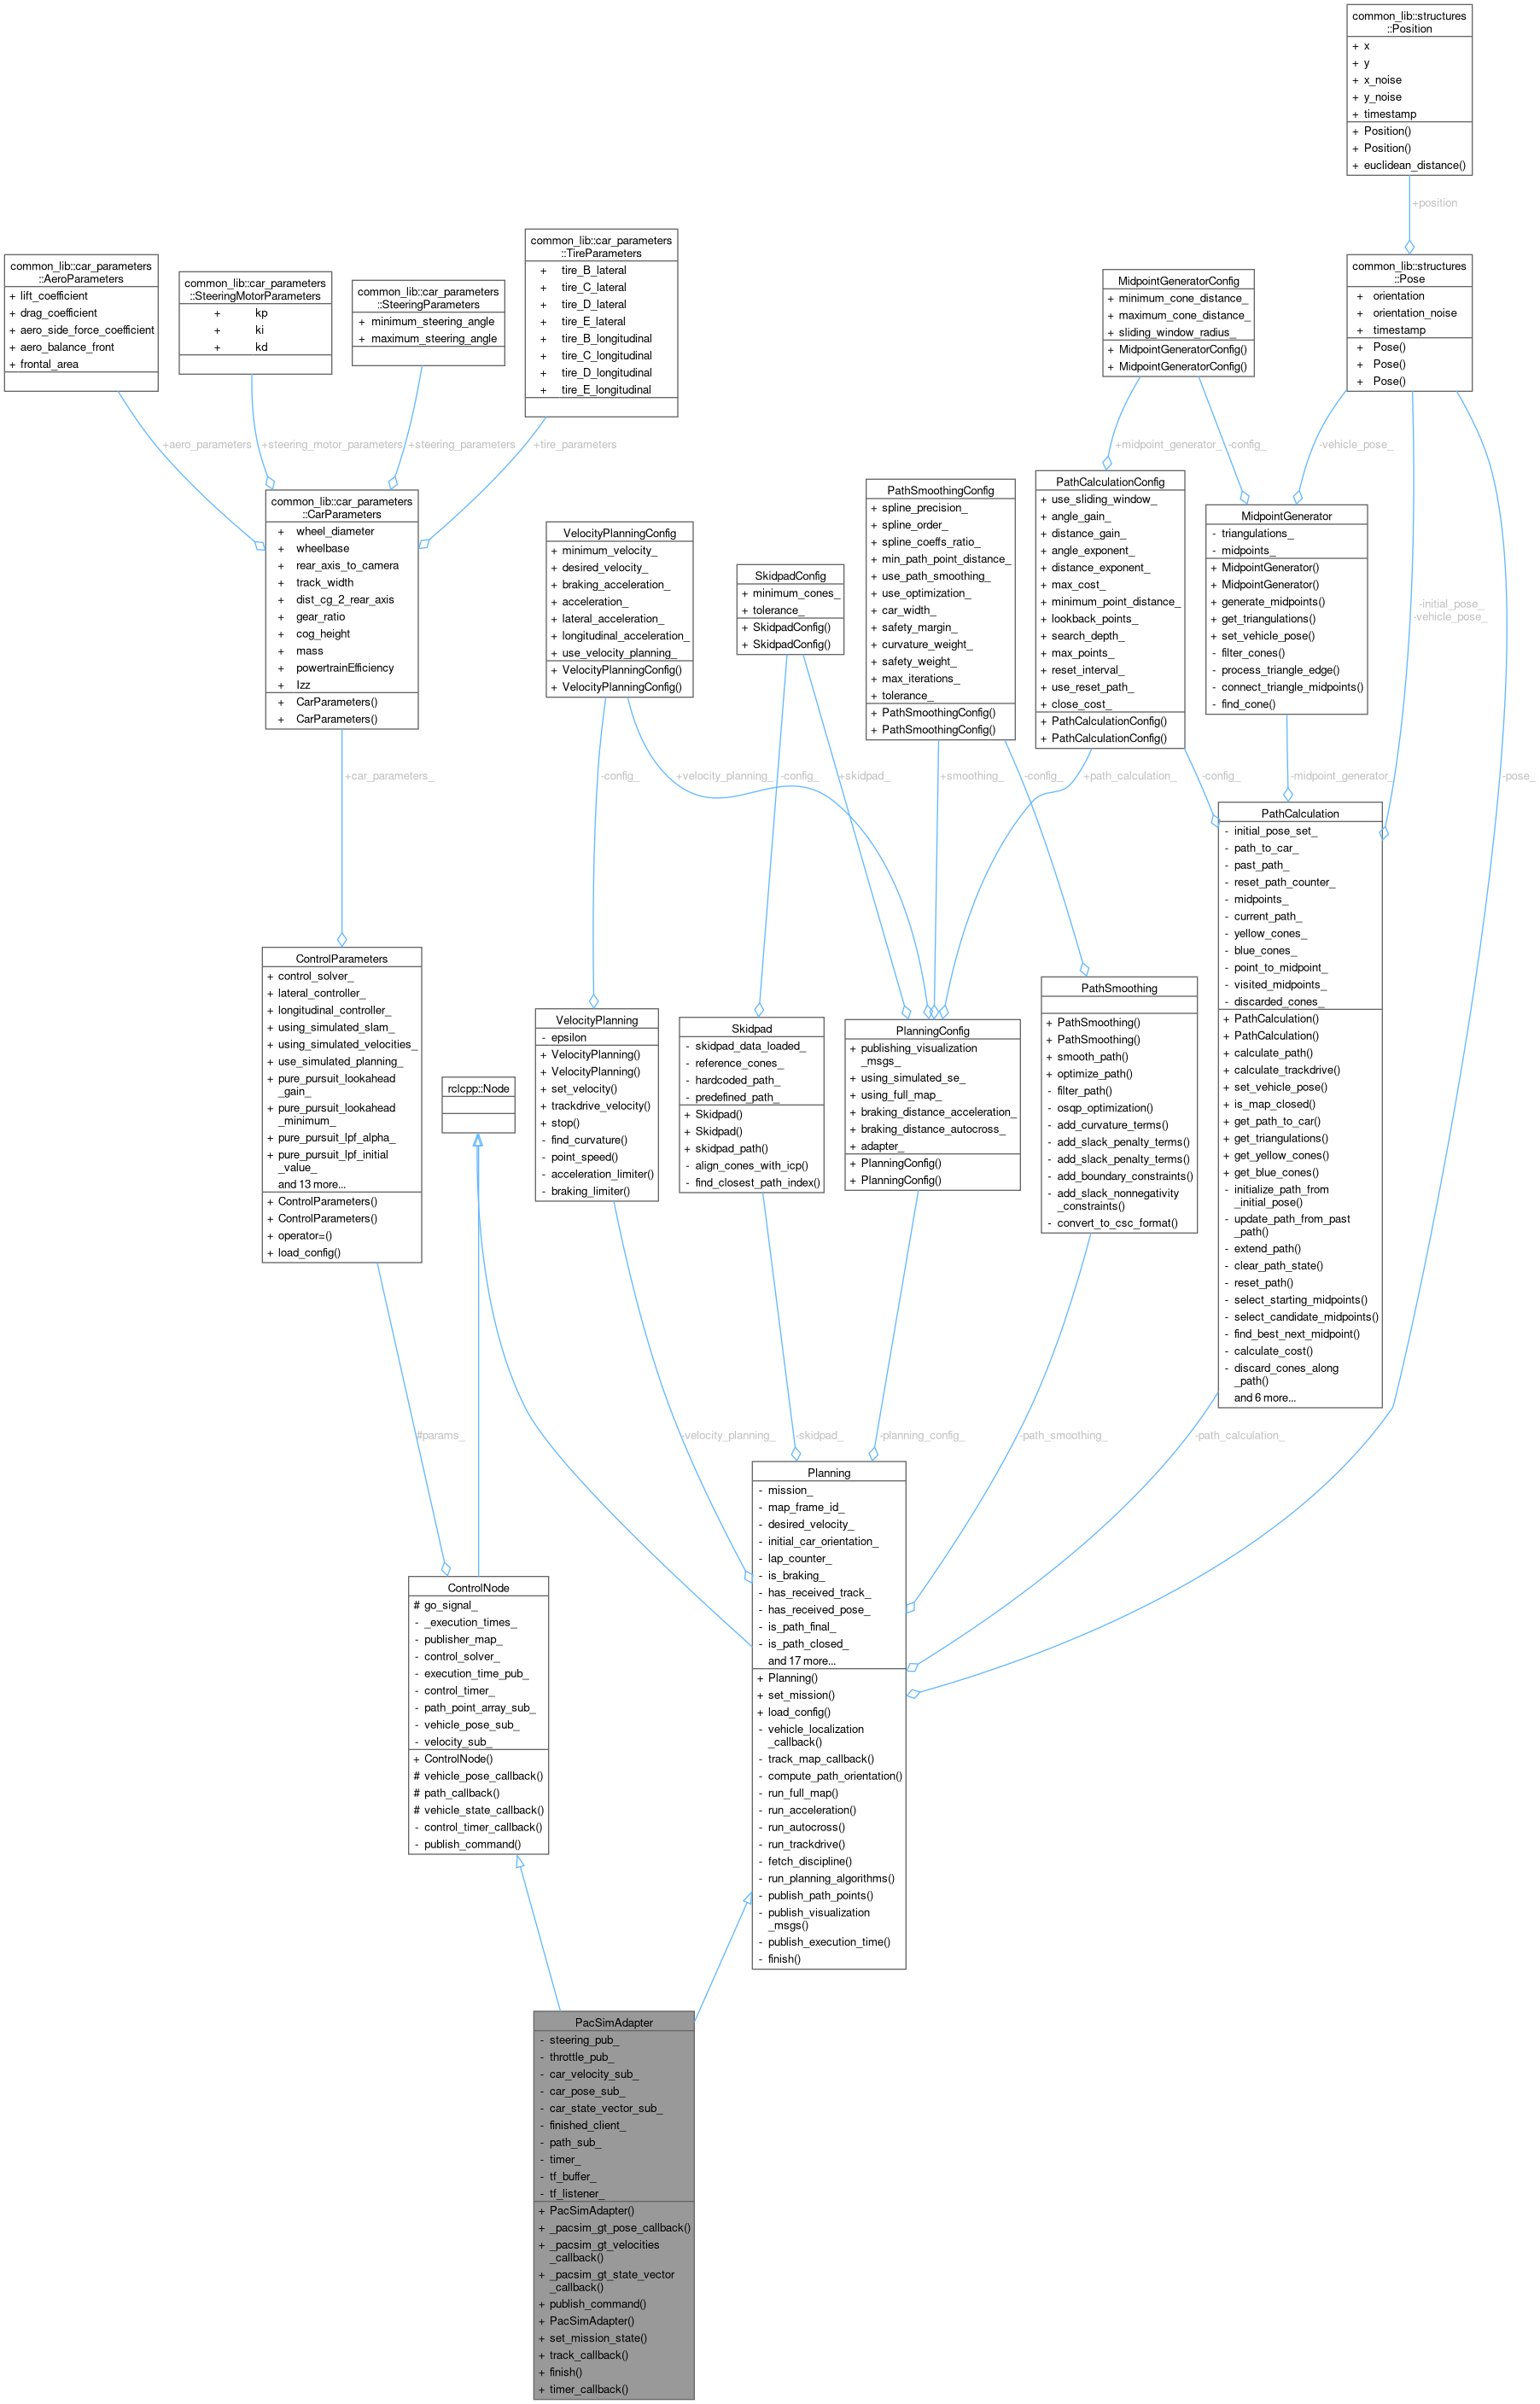
Formula Student Autonomous Systems: PacSimAdapter Class Reference
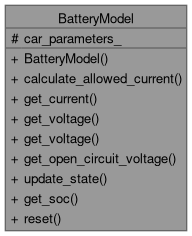
Formula Student Autonomous Systems: BatteryModel Class Reference
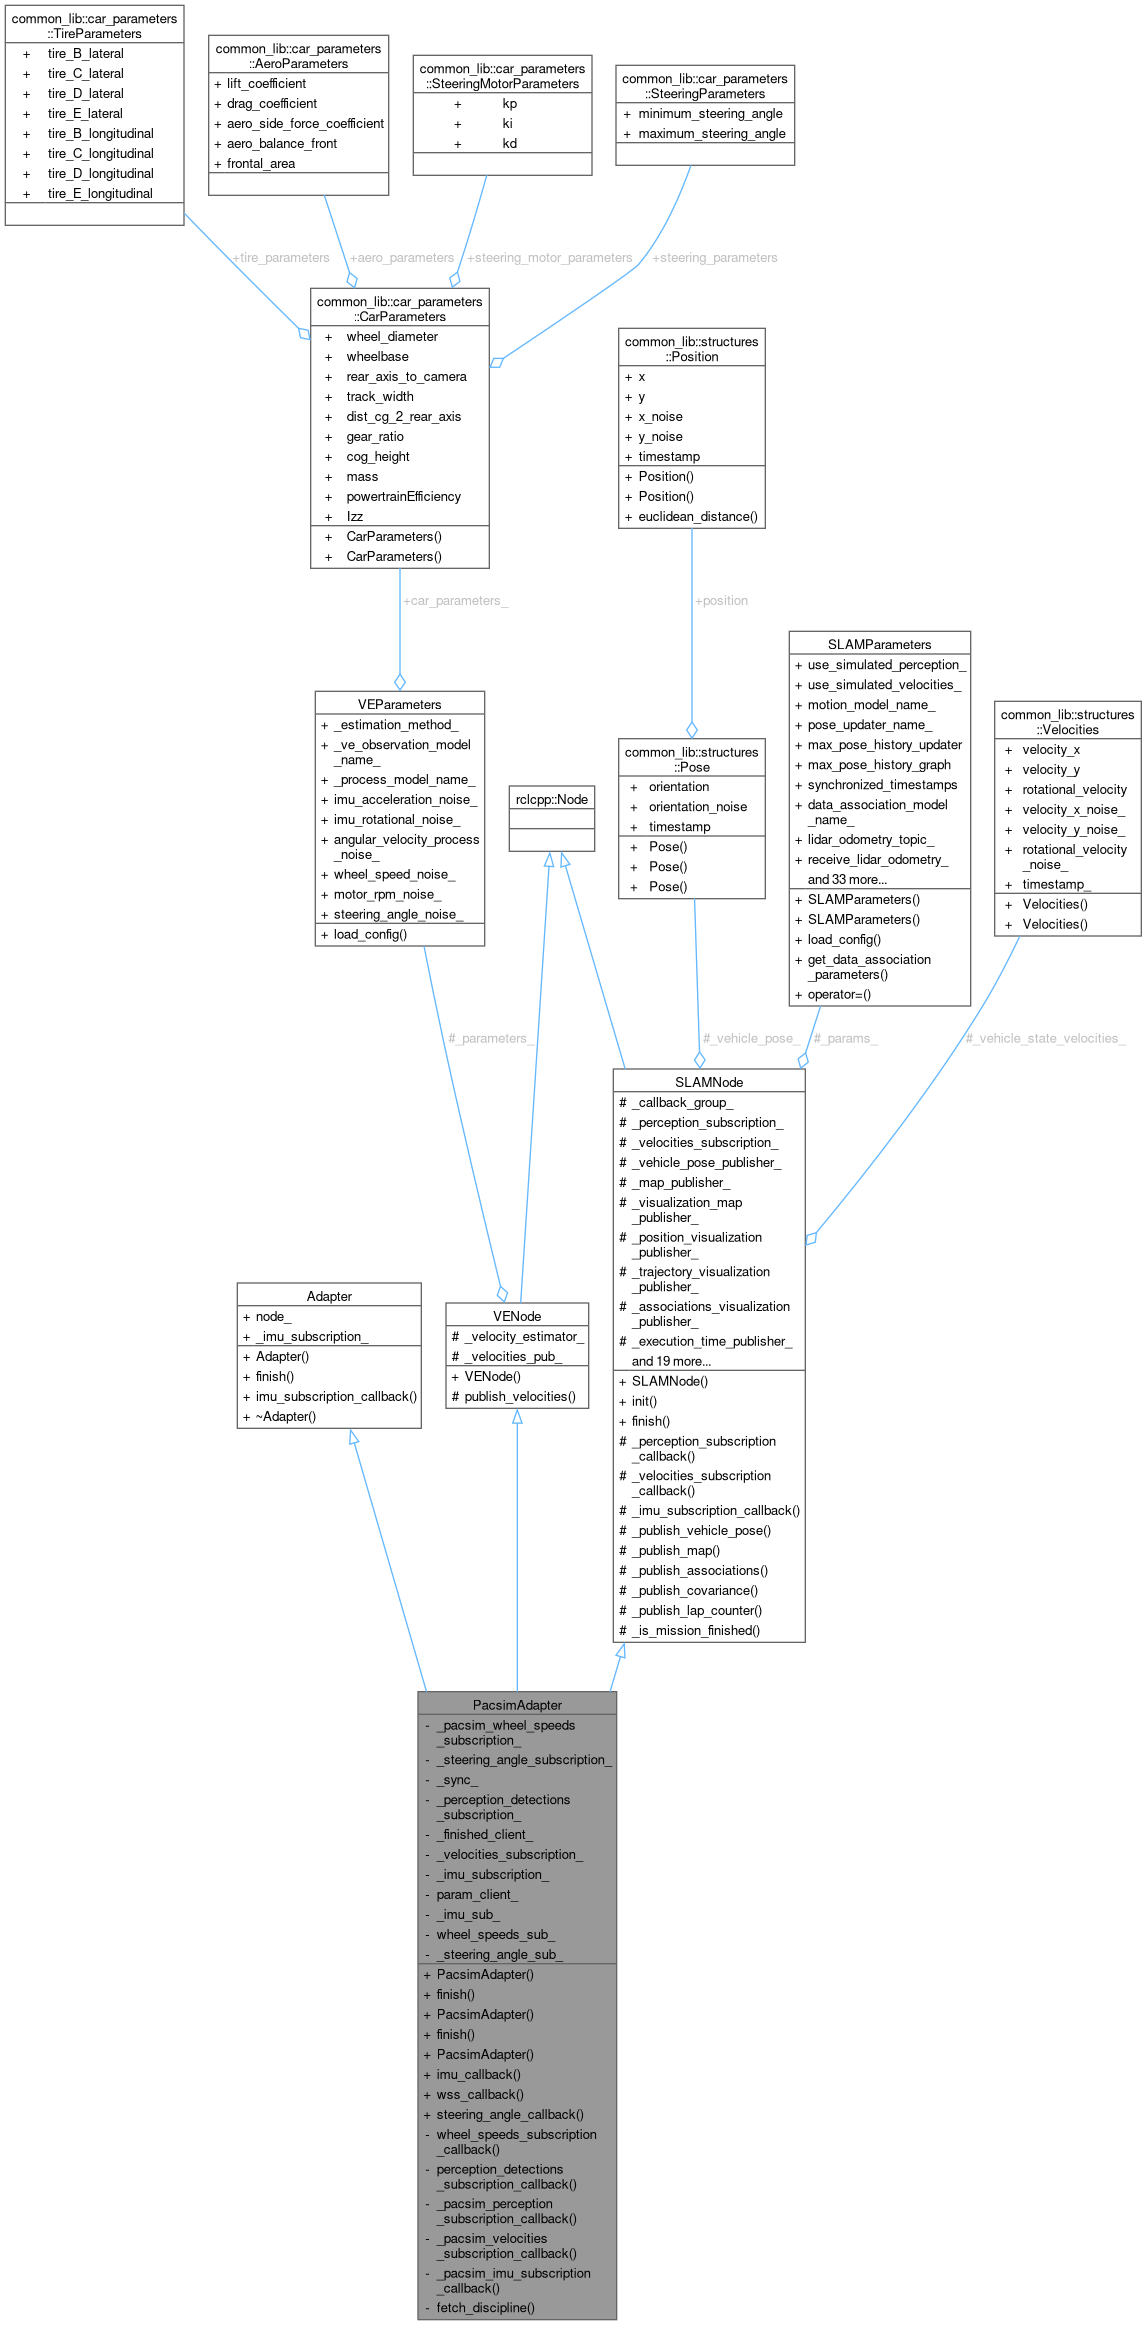
Formula Student Autonomous Systems: PacsimAdapter Class Reference
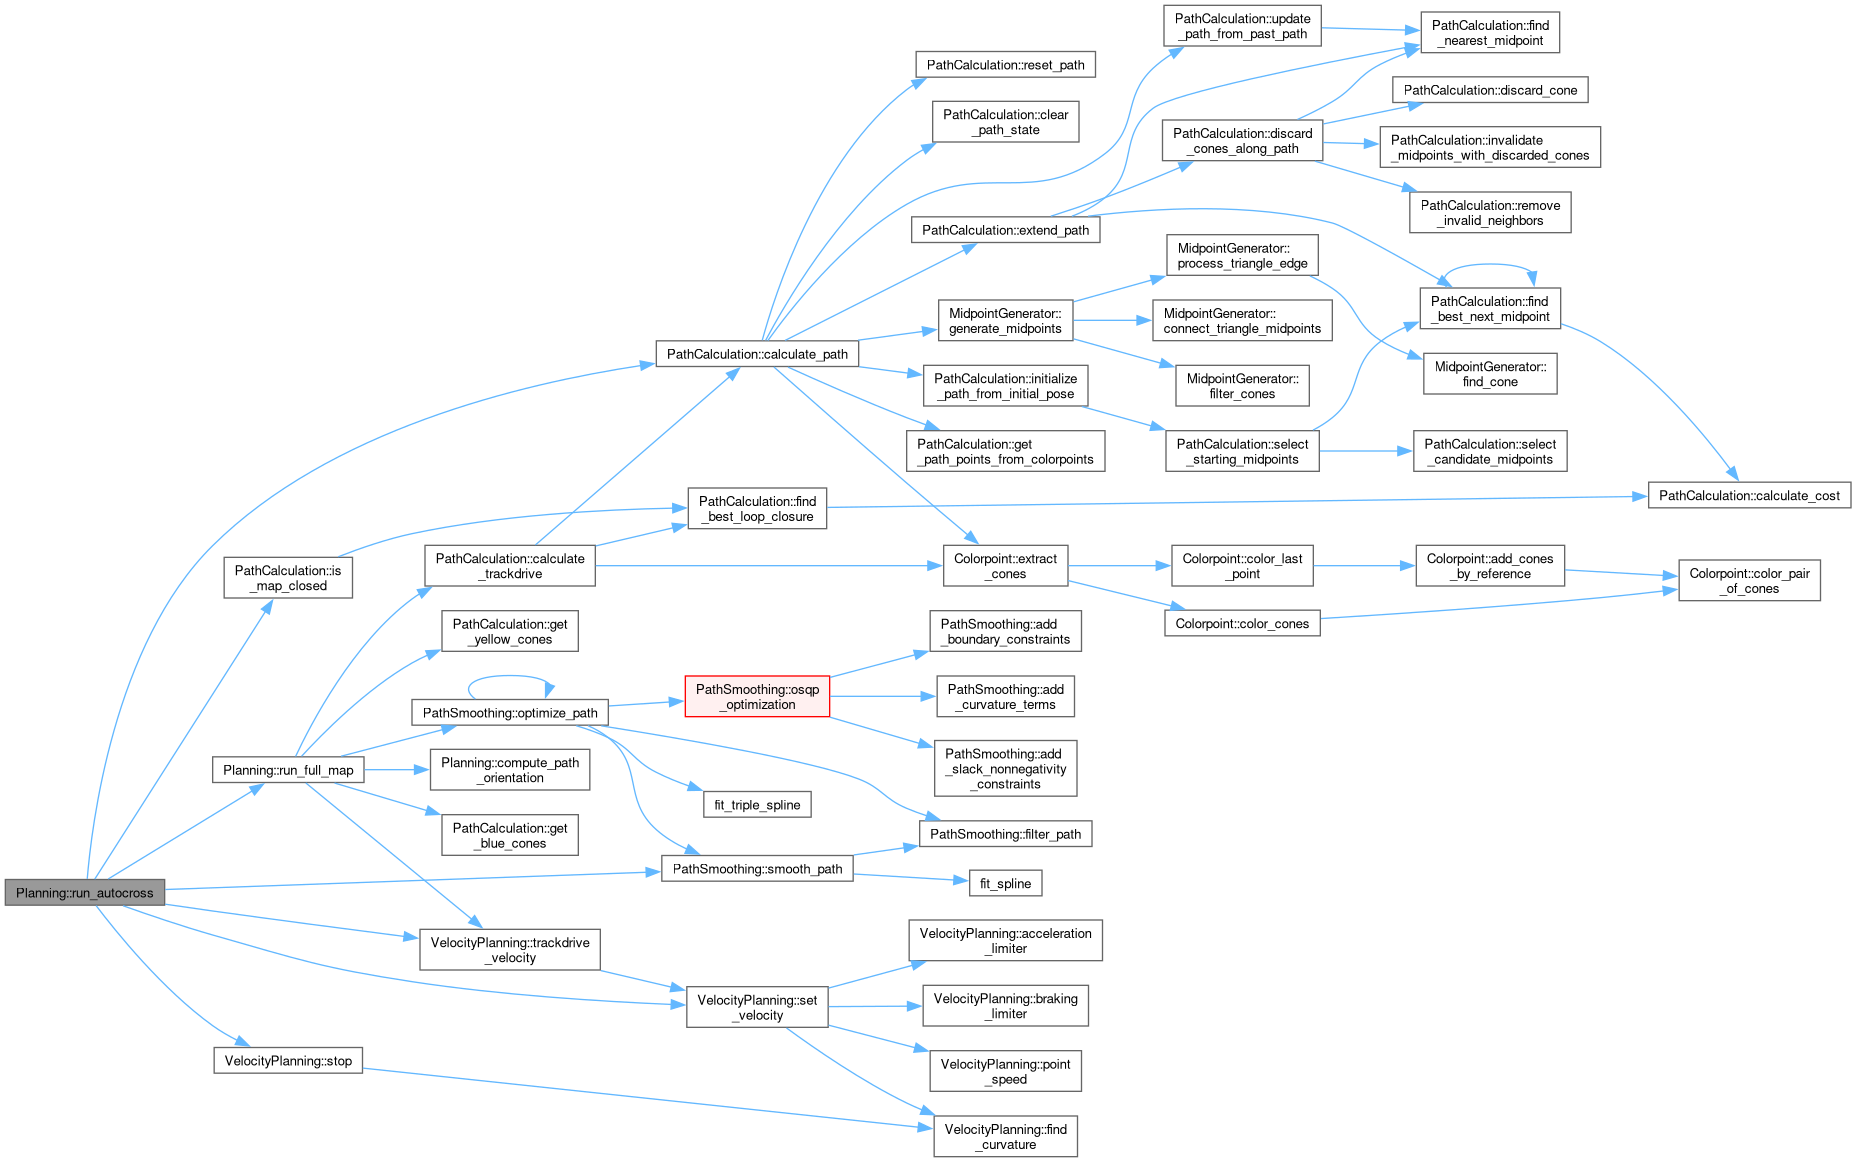
Formula Student Autonomous Systems: Planning Class Reference
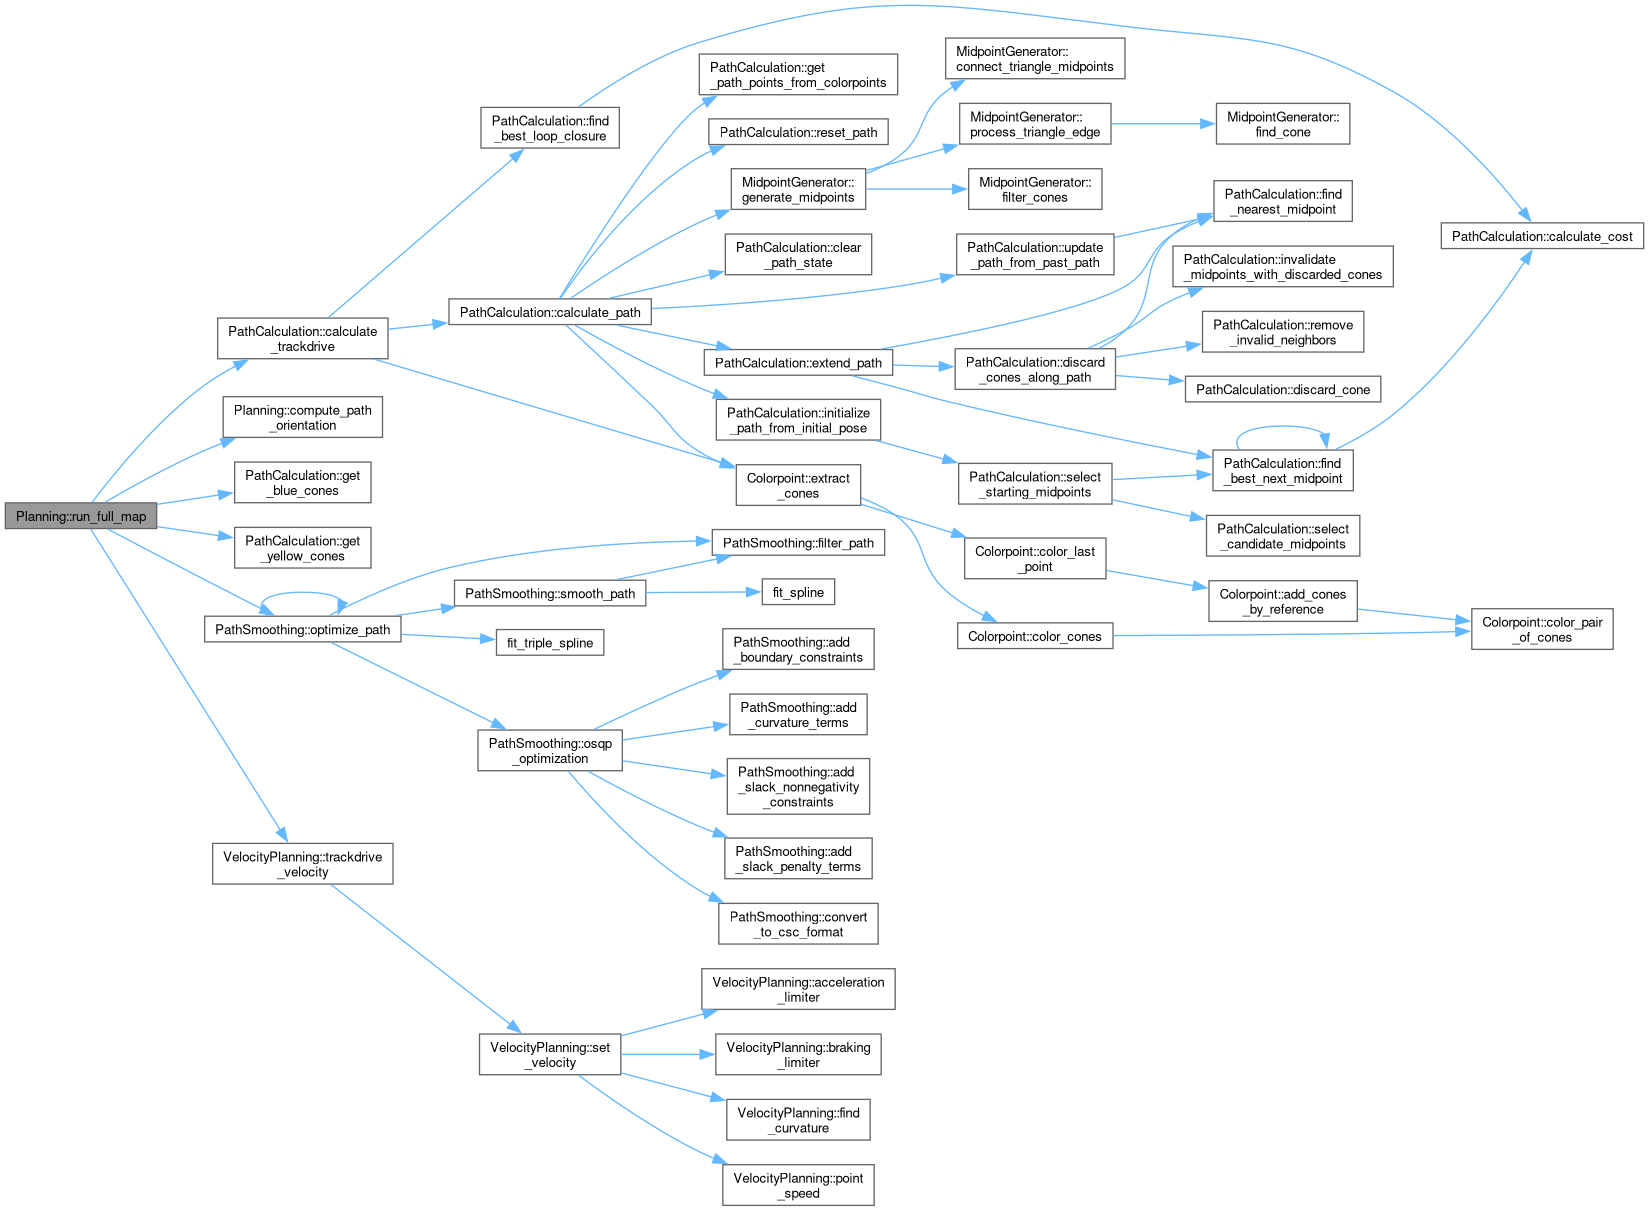
Formula Student Autonomous Systems: Planning Class Reference
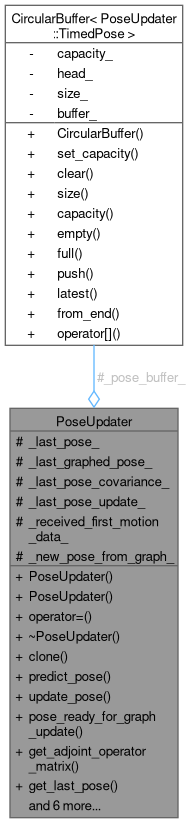
Formula Student Autonomous Systems: PoseUpdater Class Reference
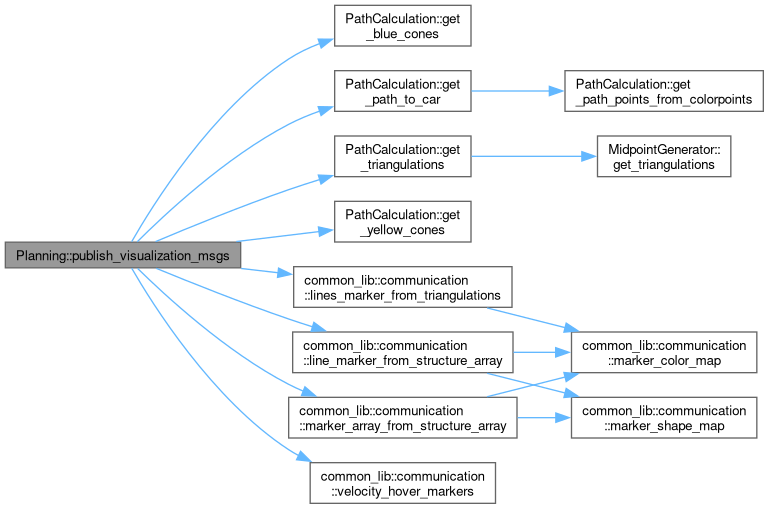
Formula Student Autonomous Systems: Planning Class Reference
Advertisement Space (336x280)
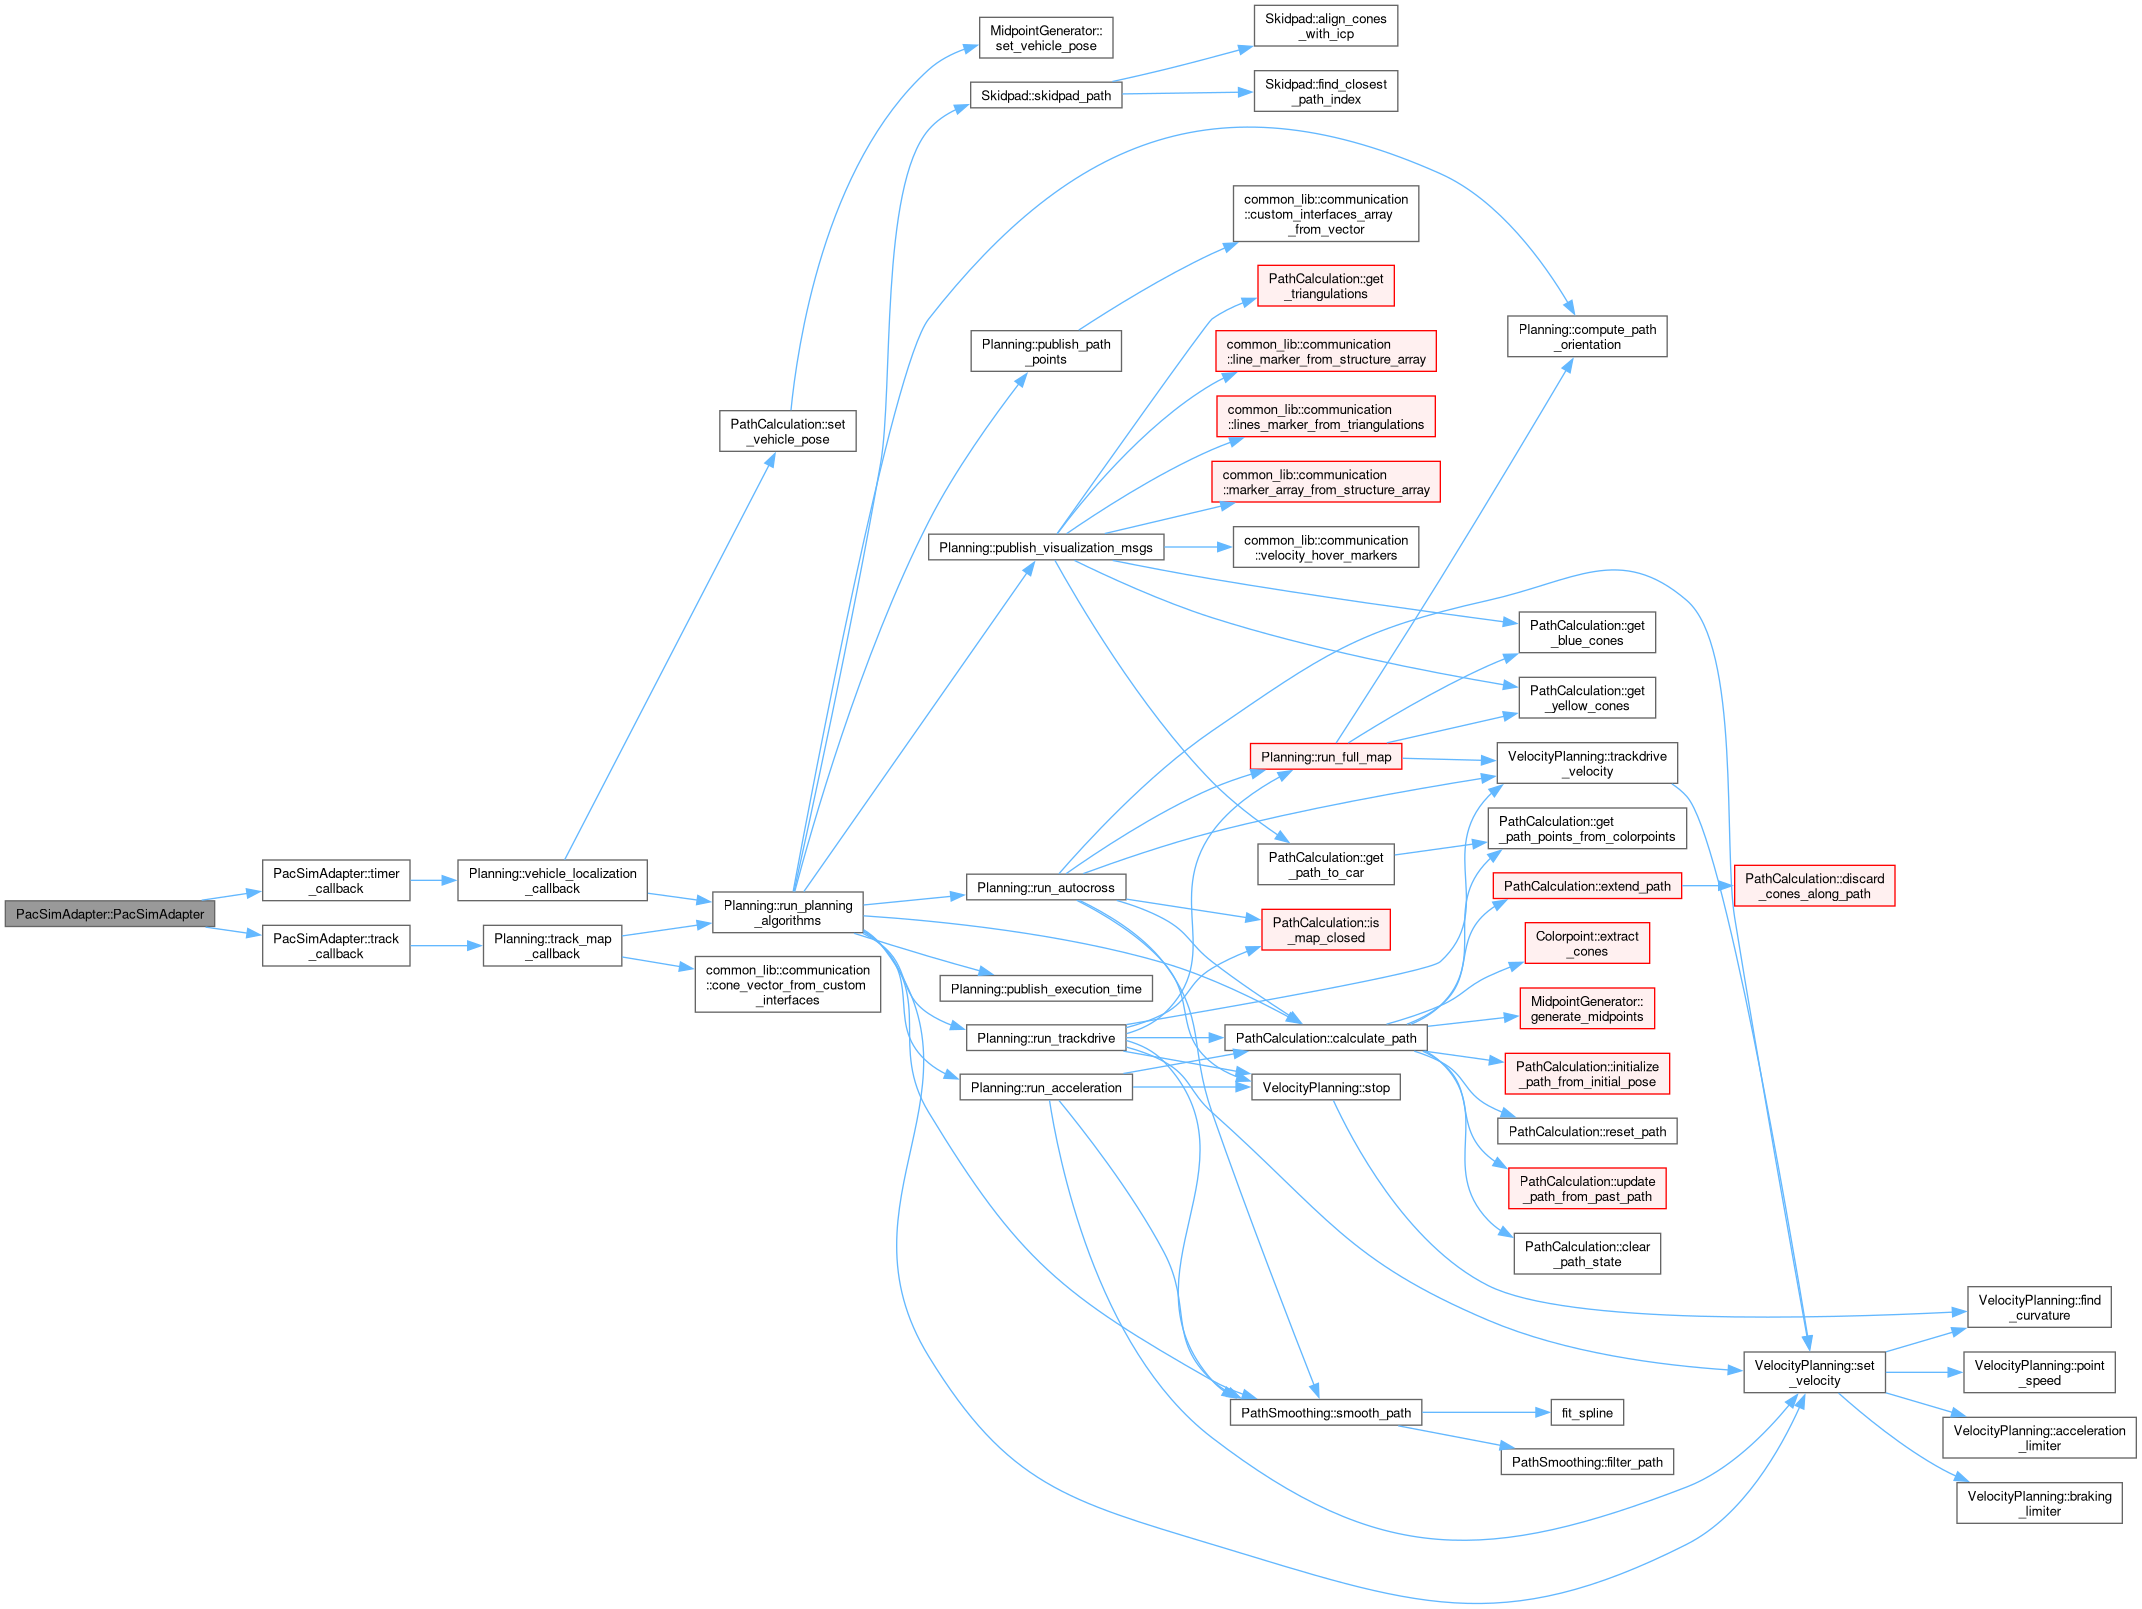
Formula Student Autonomous Systems: PacSimAdapter Class Reference
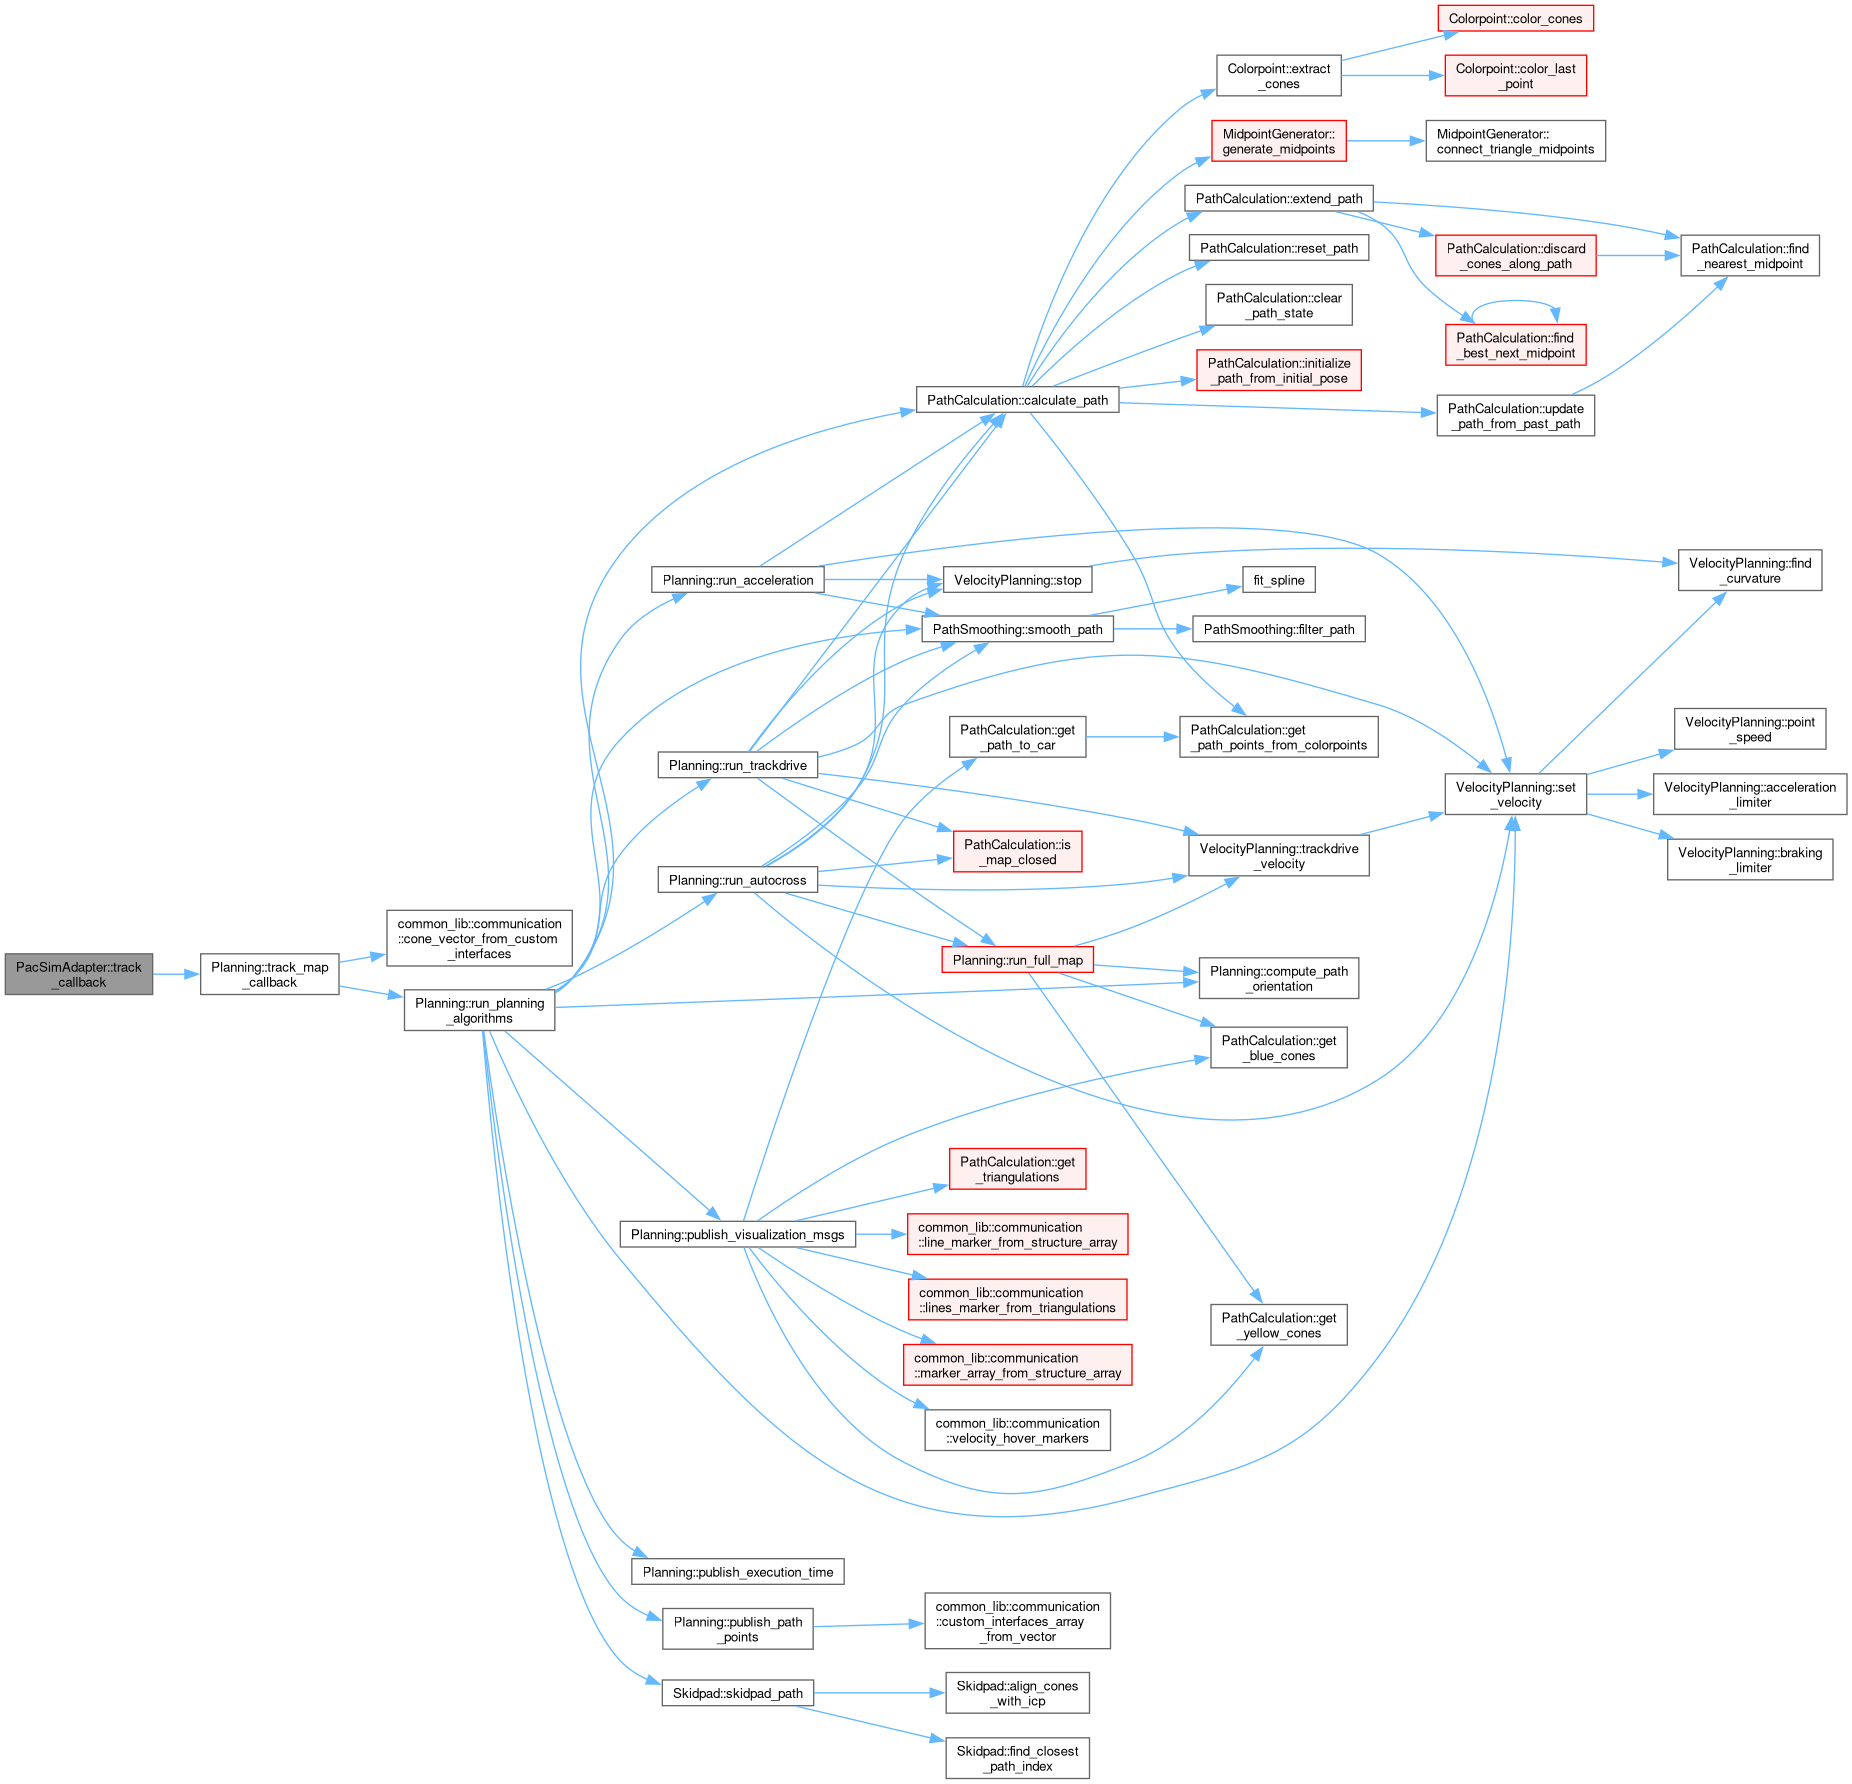
Formula Student Autonomous Systems: PacSimAdapter Class Reference
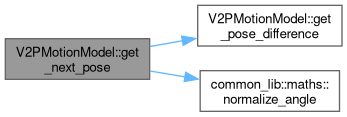
Formula Student Autonomous Systems: V2PMotionModel Class Reference
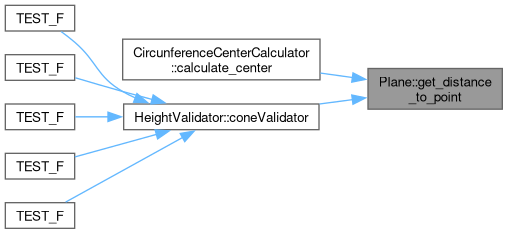
Formula Student Autonomous Systems: Plane Class Reference
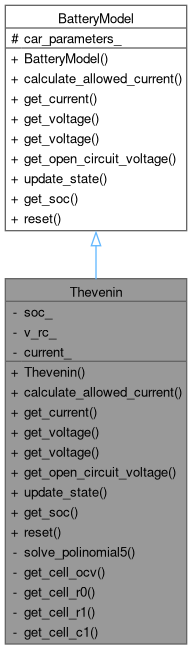
Formula Student Autonomous Systems: Thevenin Class Reference
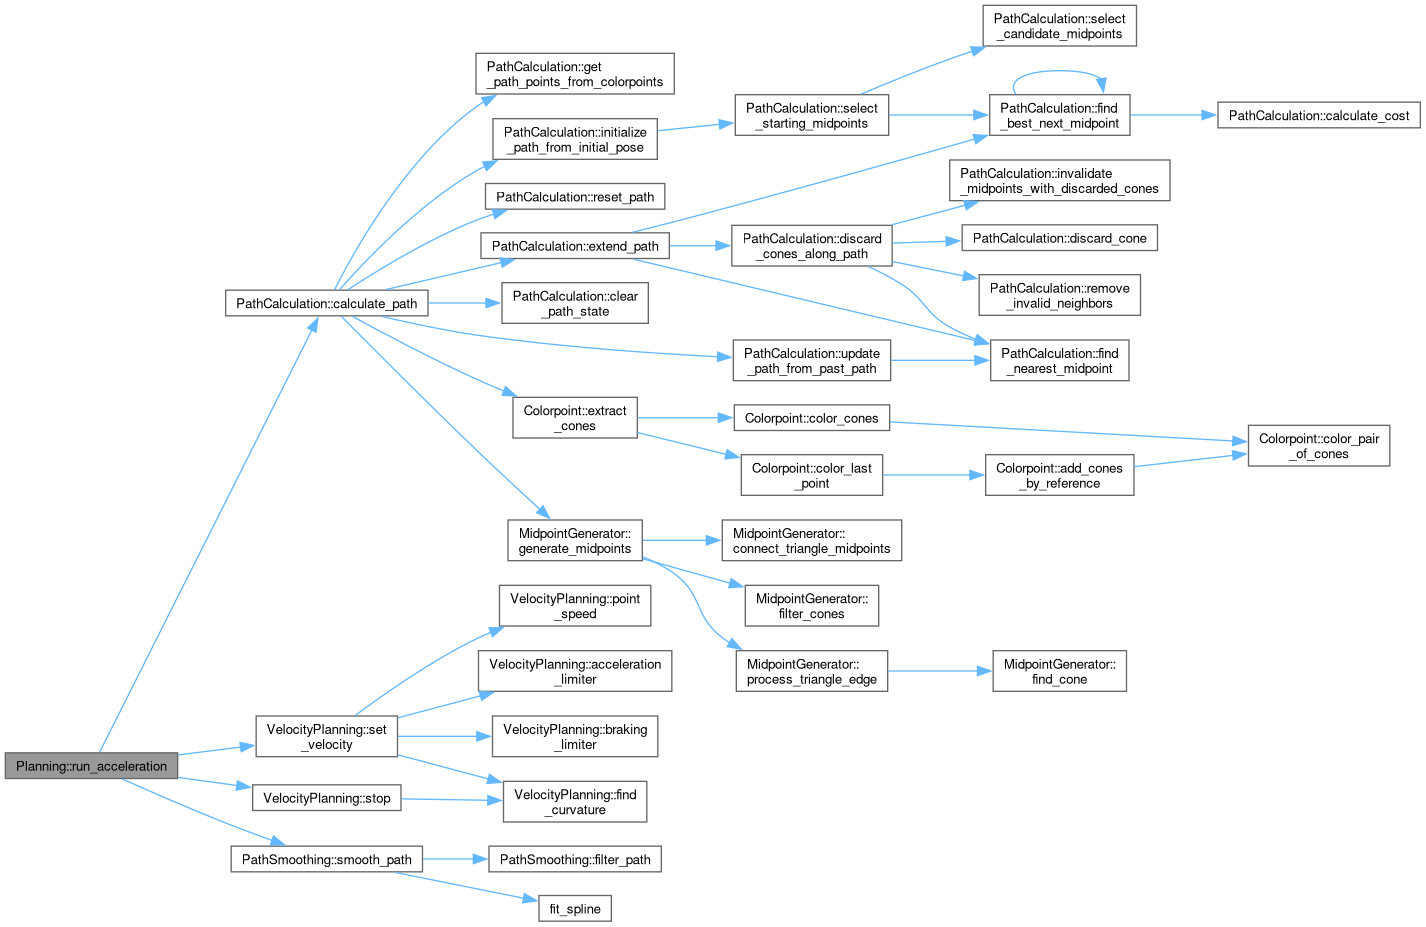
Formula Student Autonomous Systems: Planning Class Reference
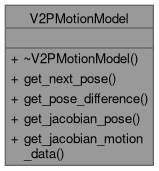
Formula Student Autonomous Systems: V2PMotionModel Class Reference
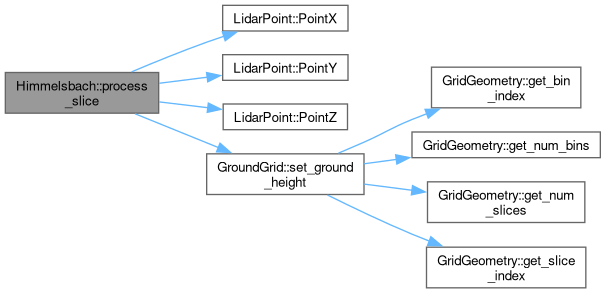
Formula Student Autonomous Systems: Himmelsbach Class Reference
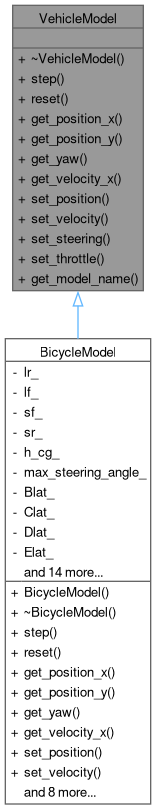
Formula Student Autonomous Systems: VehicleModel Class Reference
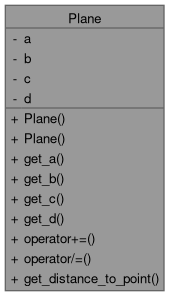
Formula Student Autonomous Systems: Plane Class Reference
Advertisement Space (336x280)
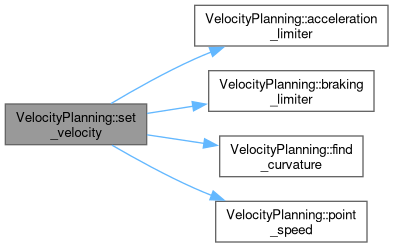
Formula Student Autonomous Systems: VelocityPlanning Class Reference
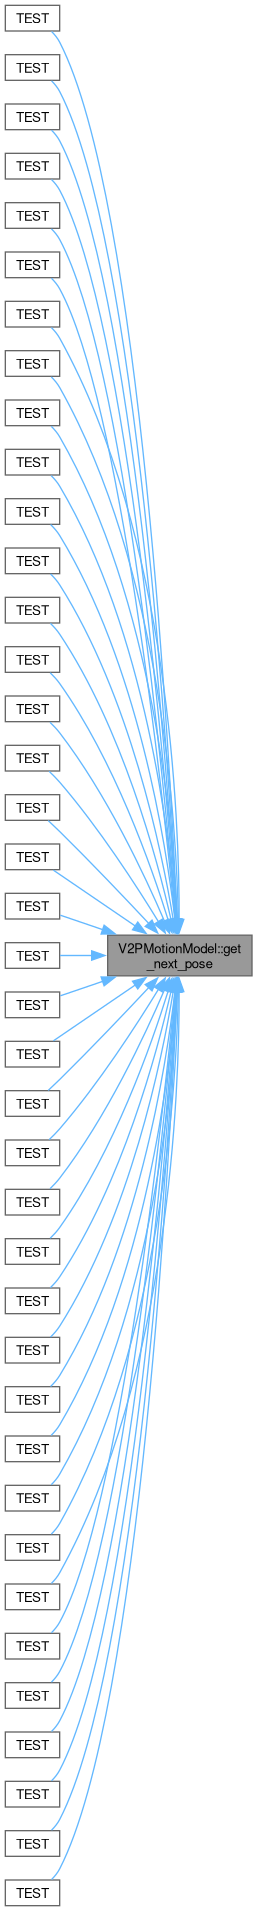
Formula Student Autonomous Systems: V2PMotionModel Class Reference
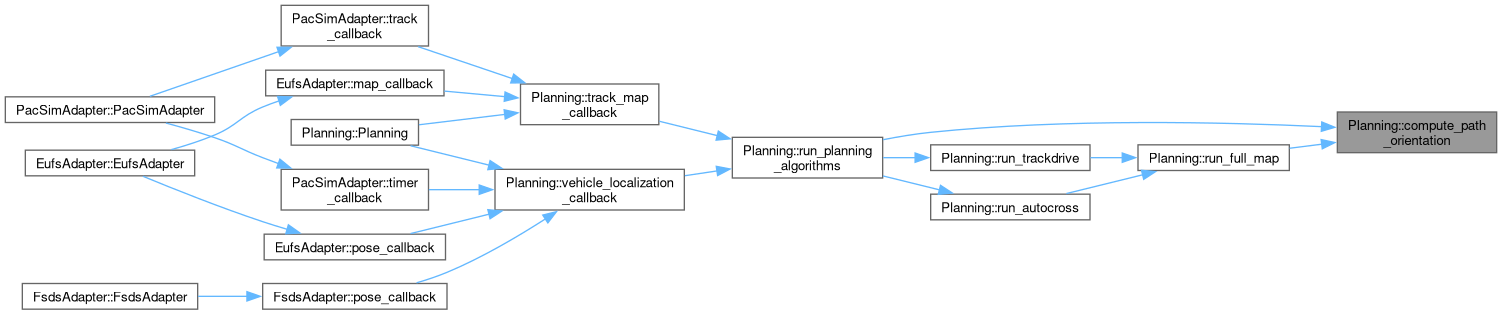
Formula Student Autonomous Systems: Planning Class Reference
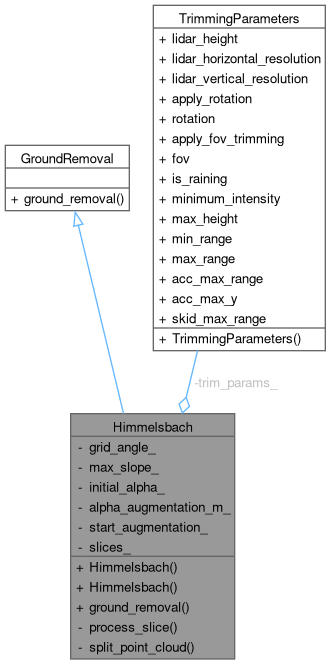
Formula Student Autonomous Systems: Himmelsbach Class Reference
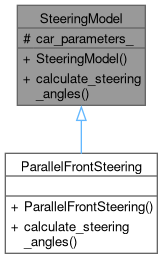
Formula Student Autonomous Systems: SteeringModel Class Reference
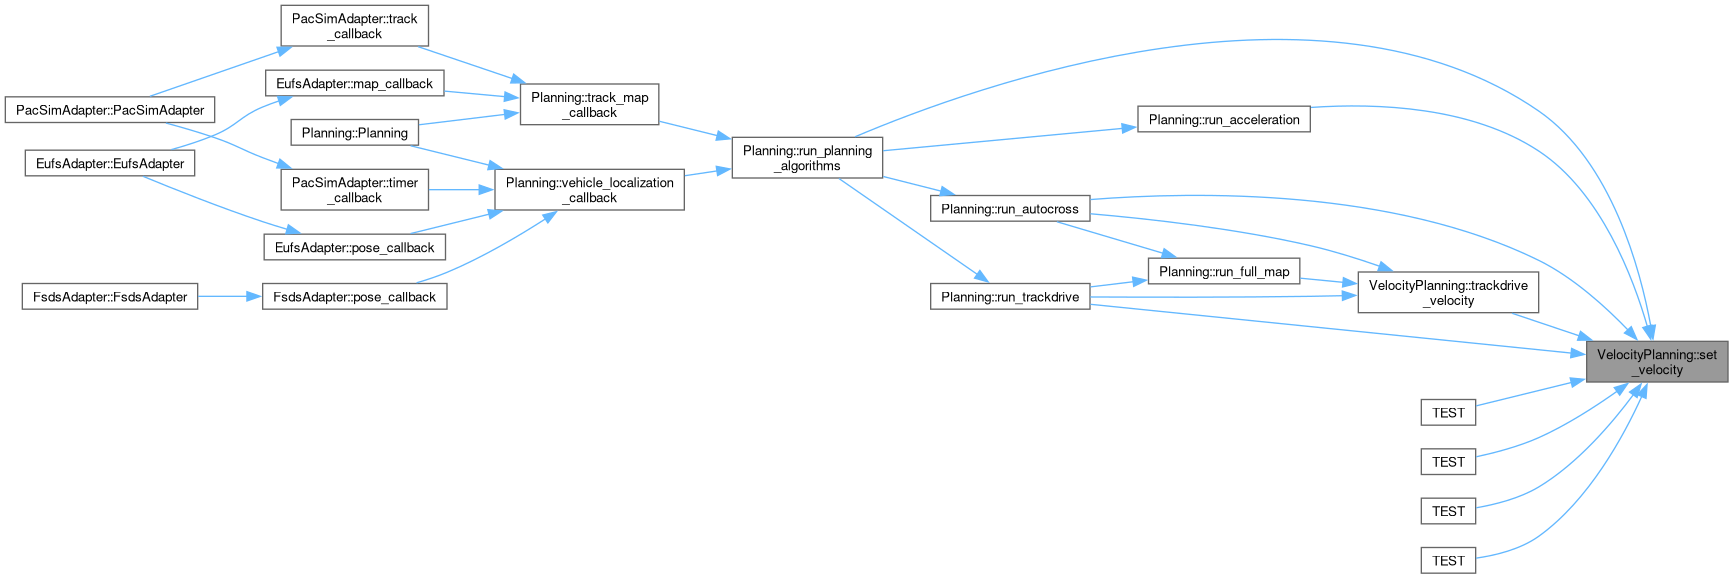
Formula Student Autonomous Systems: VelocityPlanning Class Reference