
Github Usage Ros 2 Course 01 Documentation
Github usage — ROS 2 course 0.1 documentation
Github usage — ROS 2 course 0.1 documentation
Github usage — ROS 2 course 0.1 documentation
Github usage — ROS 2 course 0.1 documentation
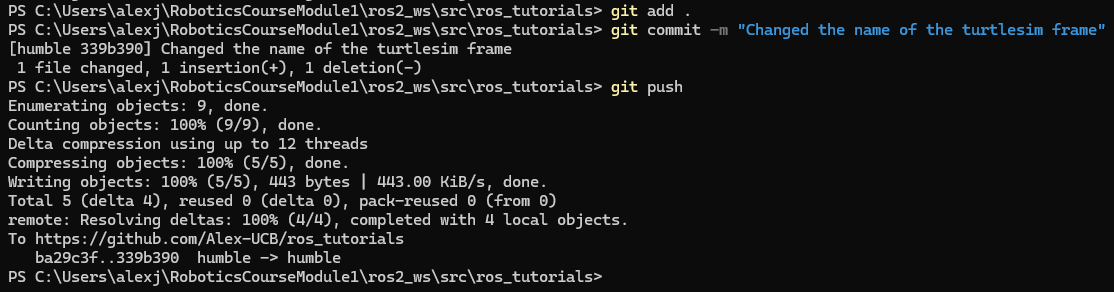
Github usage — ROS 2 course 0.1 documentation

Github usage — ROS 2 course 0.1 documentation
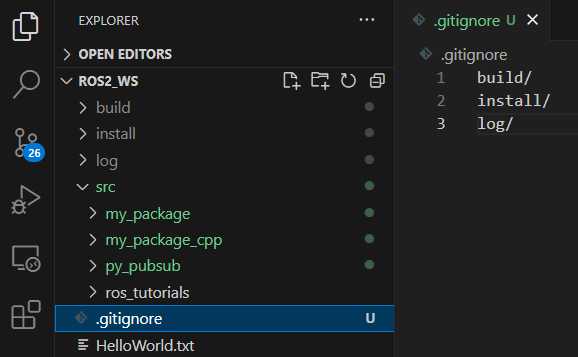
Github usage — ROS 2 course 0.1 documentation
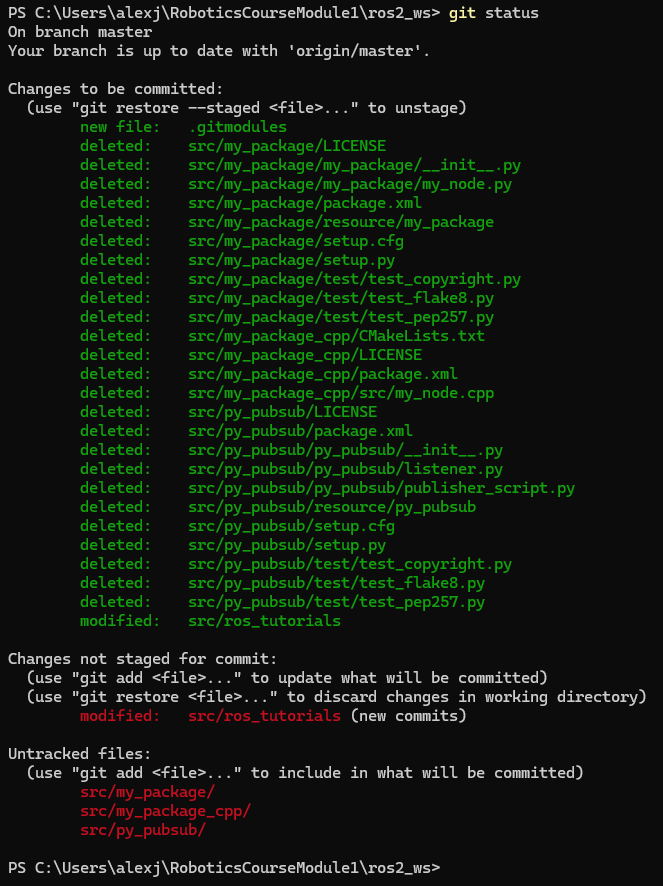
Github usage — ROS 2 course 0.1 documentation
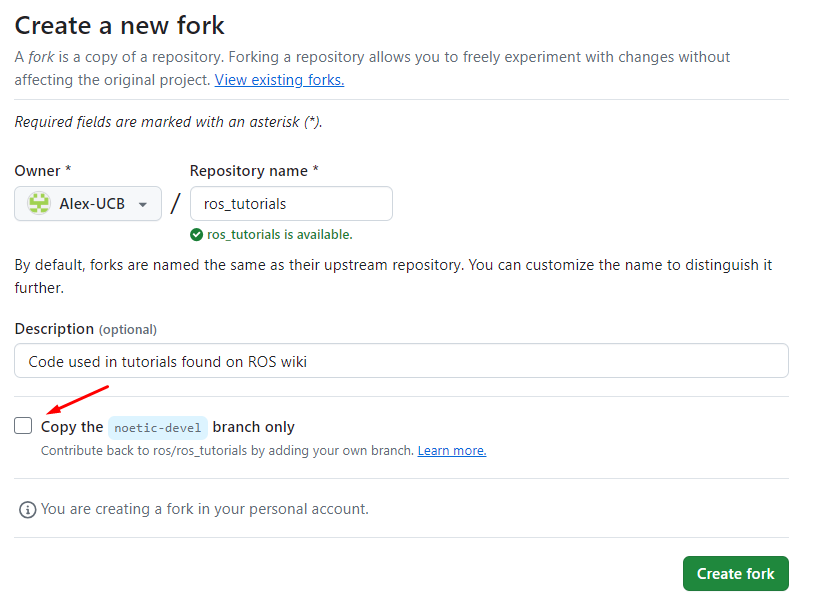
Github usage — ROS 2 course 0.1 documentation
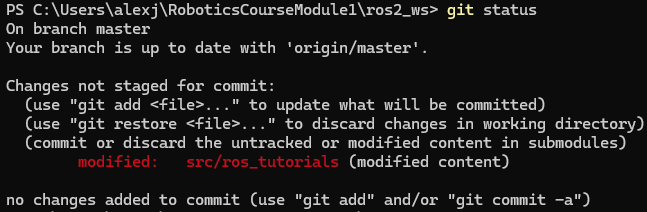
Github usage — ROS 2 course 0.1 documentation
Advertisement Space (300x250)
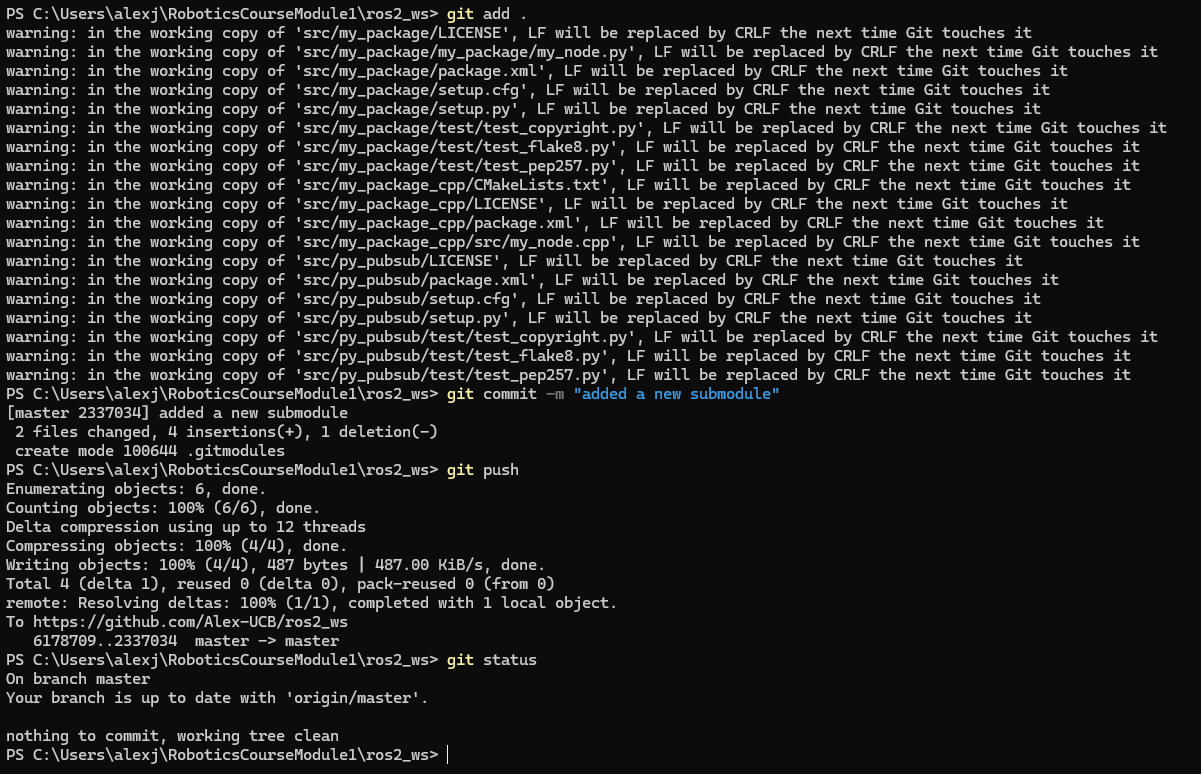
Github usage — ROS 2 course 0.1 documentation
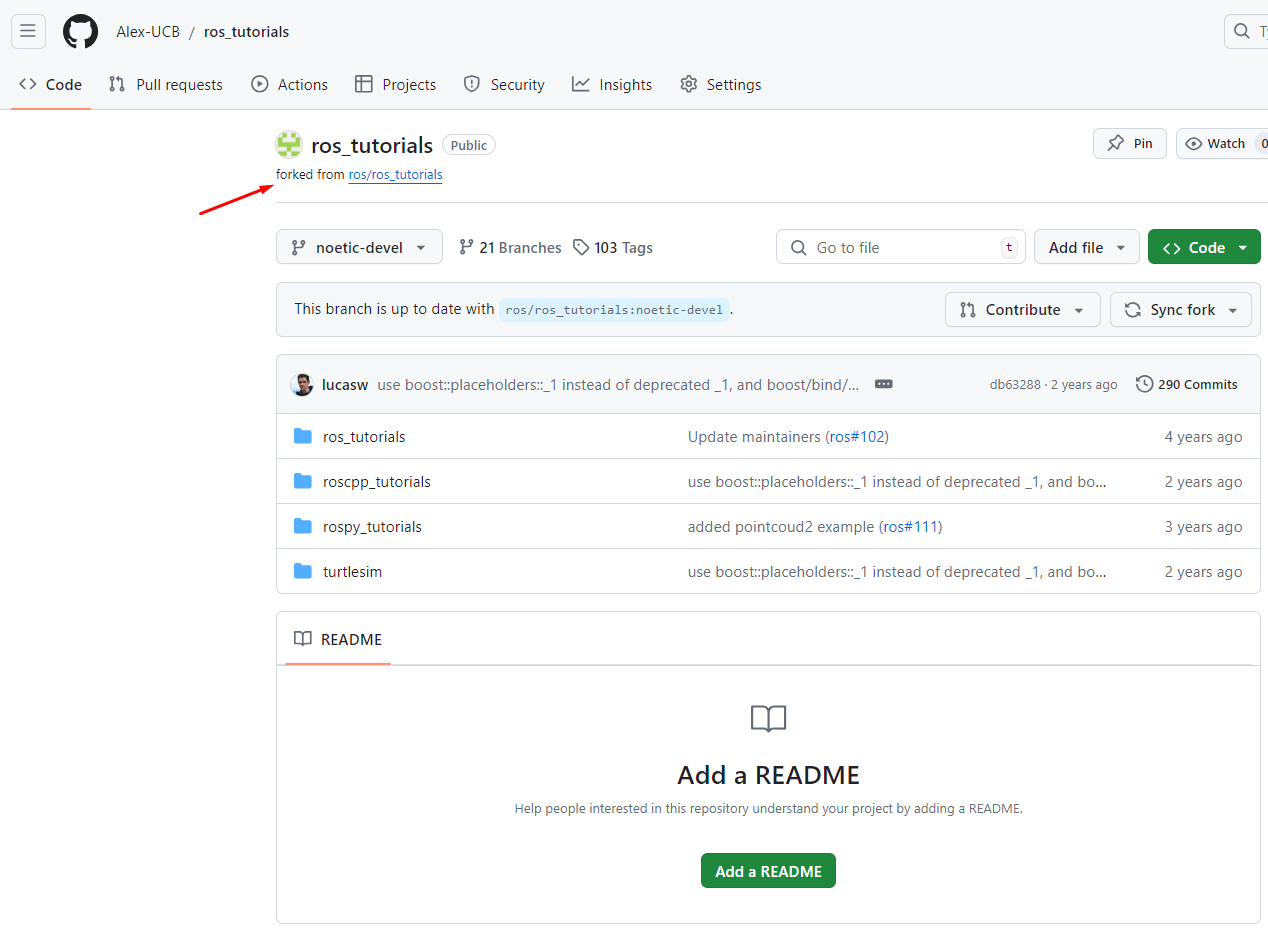
Github usage — ROS 2 course 0.1 documentation
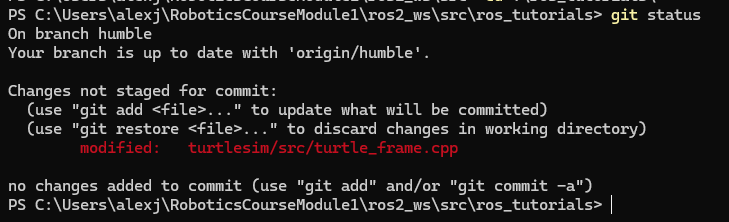
Github usage — ROS 2 course 0.1 documentation

Github usage — ROS 2 course 0.1 documentation
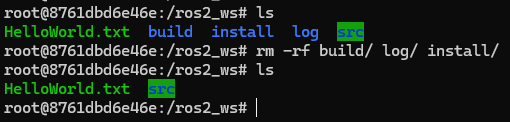
Github usage — ROS 2 course 0.1 documentation
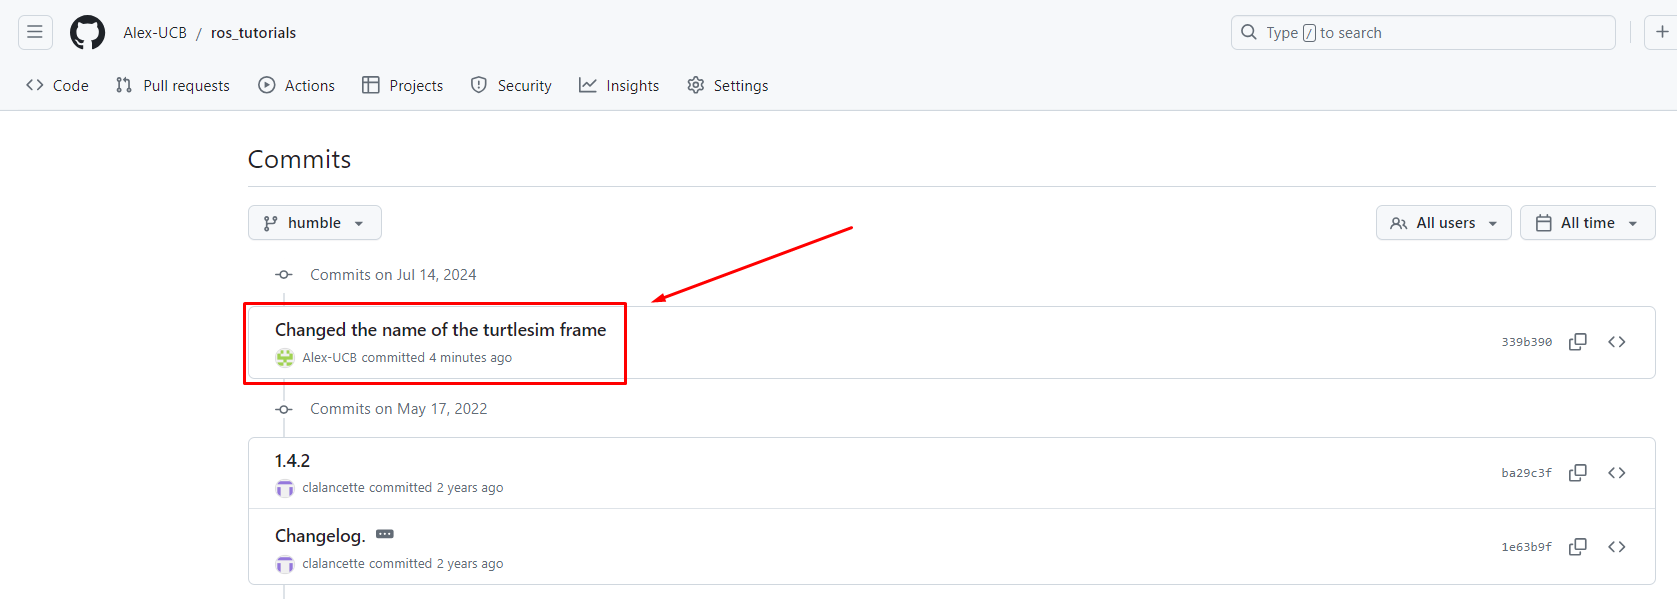
Github usage — ROS 2 course 0.1 documentation
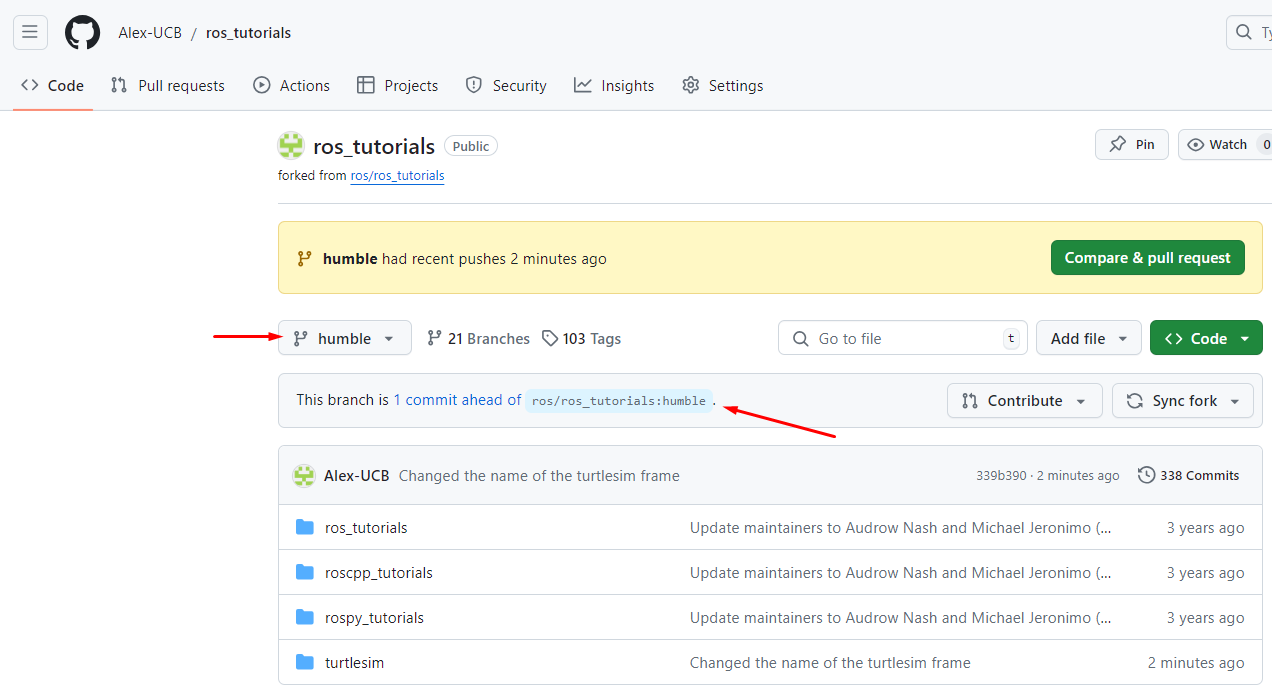
Github usage — ROS 2 course 0.1 documentation
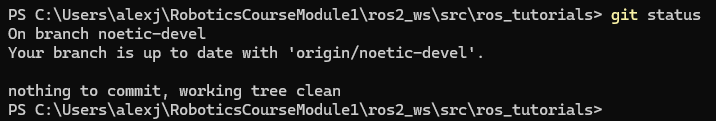
Github usage — ROS 2 course 0.1 documentation
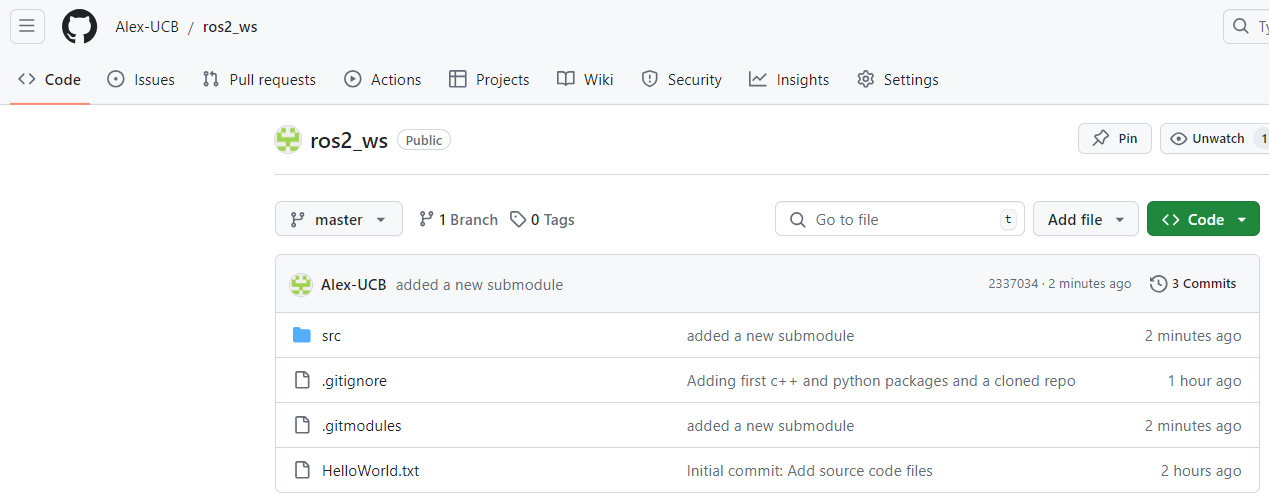
Github usage — ROS 2 course 0.1 documentation
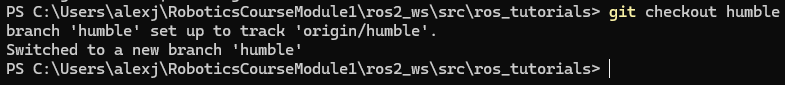
Github usage — ROS 2 course 0.1 documentation
Advertisement Space (336x280)

Github usage — ROS 2 course 0.1 documentation

Uploading practices — ROS 2 course 0.1 documentation
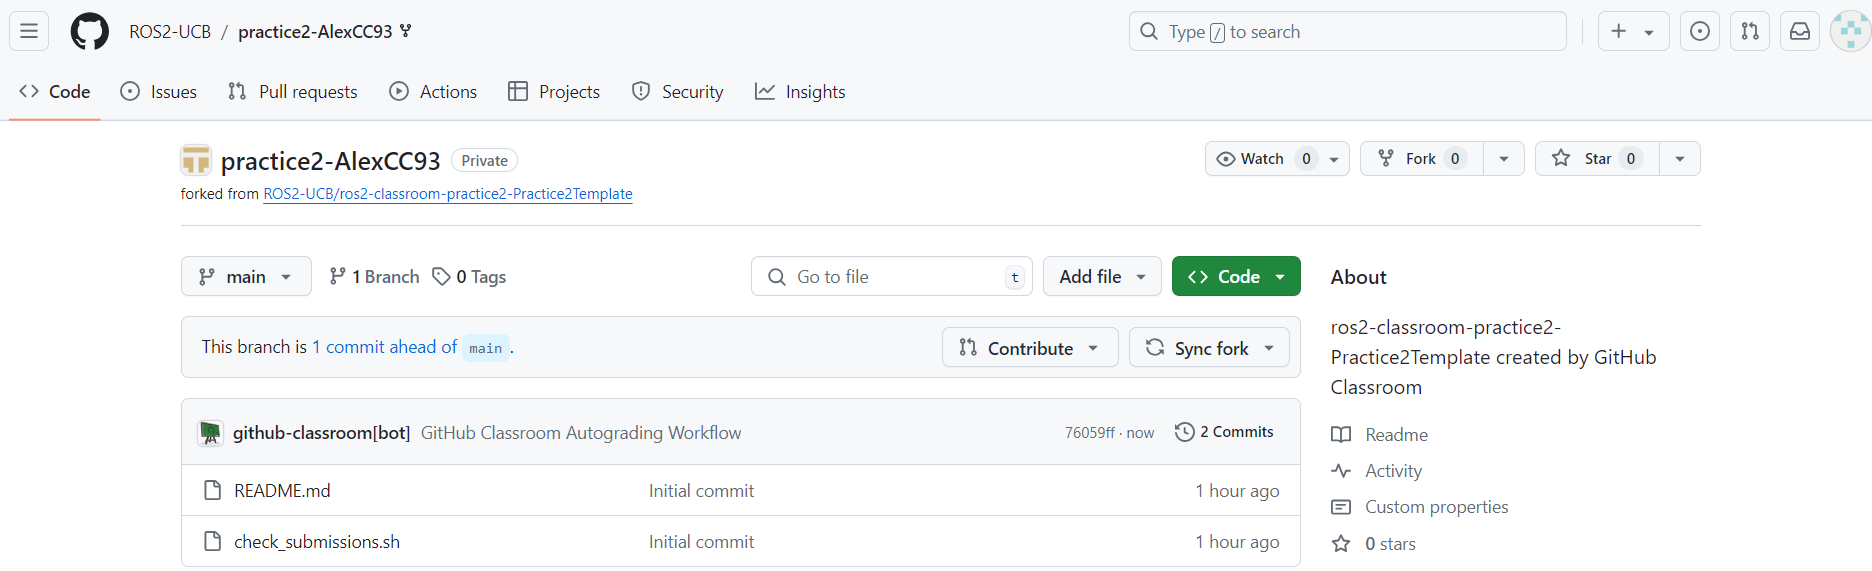
Uploading practices — ROS 2 course 0.1 documentation

ROS 2 basics — ROS 2 course 0.1 documentation
GitHub - ros2/design: Design documentation for ROS 2.0 effort
GitHub - open-rmf/ros2-impulse-examples: Examples of how to use ROS 2 ...
GitHub - ankhrobotics/ros2_course: Source code for our ROS course

Contributing to ROS 2 Documentation — ROS 2 Documentation: Humble ...
GitHub - robotpilot/ros2-seminar-examples: ROS 2 example packages for ...

GitHub - qianxunslimg/ros2_examples: Example packages for ROS 2
Advertisement Space (336x280)
GitHub - hijimasa/isaac_ros2_utils: This ROS 2 package provides various ...
GitHub - ros-tooling/setup-ros: Github Action to set up ROS 2 on hosts
GitHub - IsaacSimPlusROS2/An-Easy-Ros-2-Program: An Easy Ros 2 Program
How to Save Your ROS 2 Project on GitHub
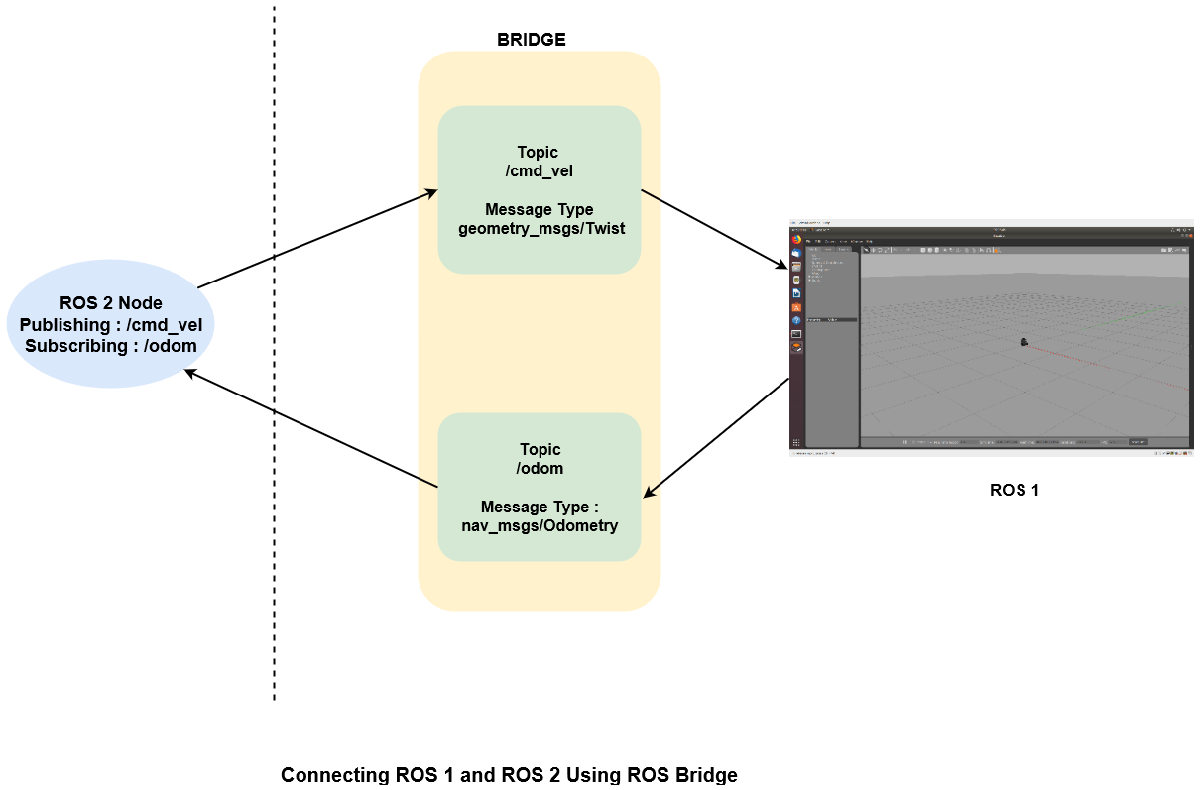
Ros2 ブリッジ通信: Ros1 Github – Use ROS 2 to interact with Gazebo — Gazebo ...

GitHub - franklinselva/ros2-networking: Running ROS 2 with docker ...