
Land Mode Copter Documentation
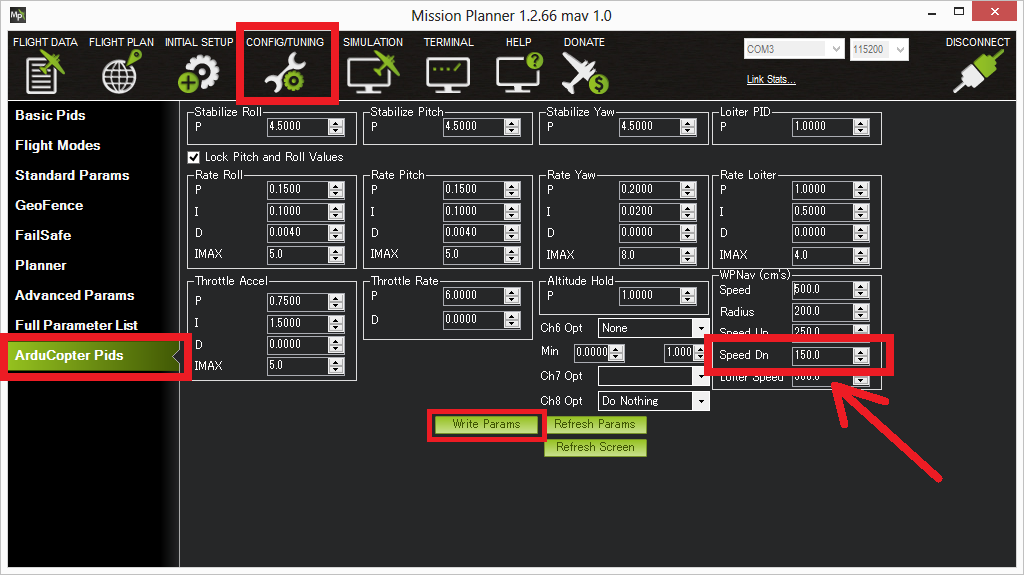
Land Mode — Copter documentation

Land Mode — Copter documentation

Guided Mode — Copter documentation

PosHold Mode — Copter documentation
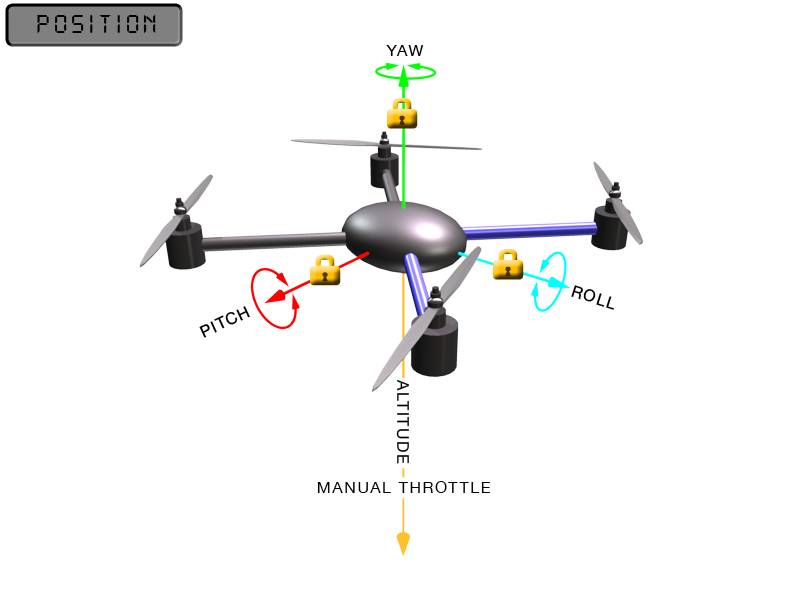
Archived: Position Mode — Copter documentation

Guided Mode — Copter documentation
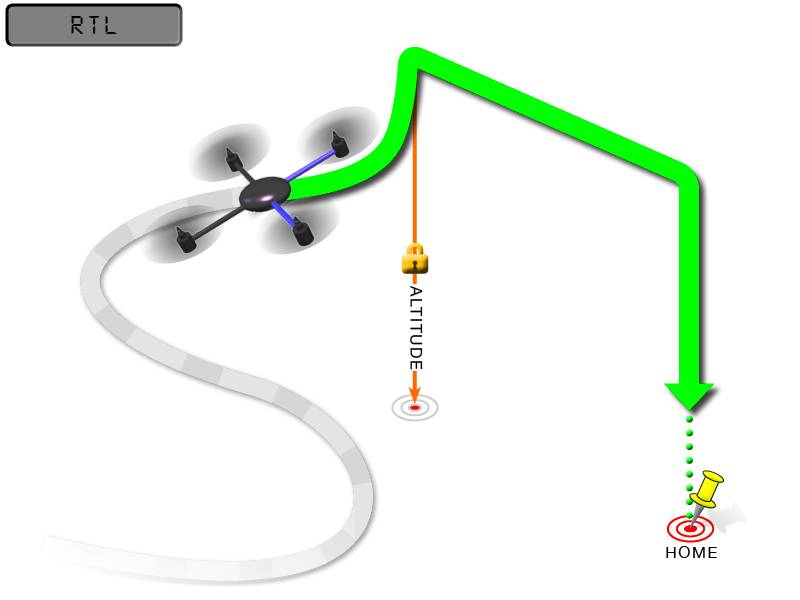
RTL Mode — Copter documentation
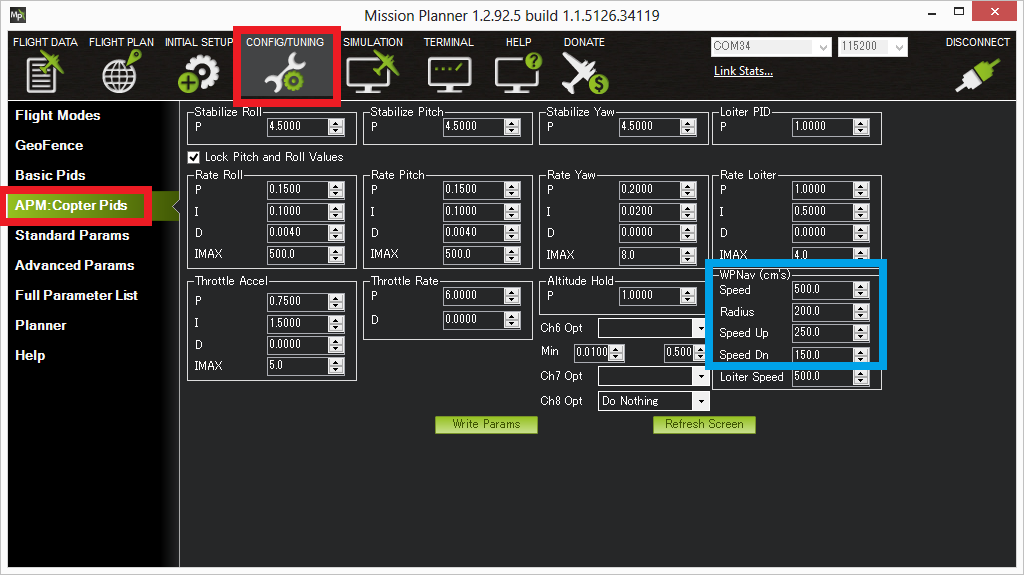
Auto Mode — Copter documentation

Throw Mode — Copter documentation

RC Transmitter Flight Mode Configuration — Copter documentation
Advertisement Space (300x250)
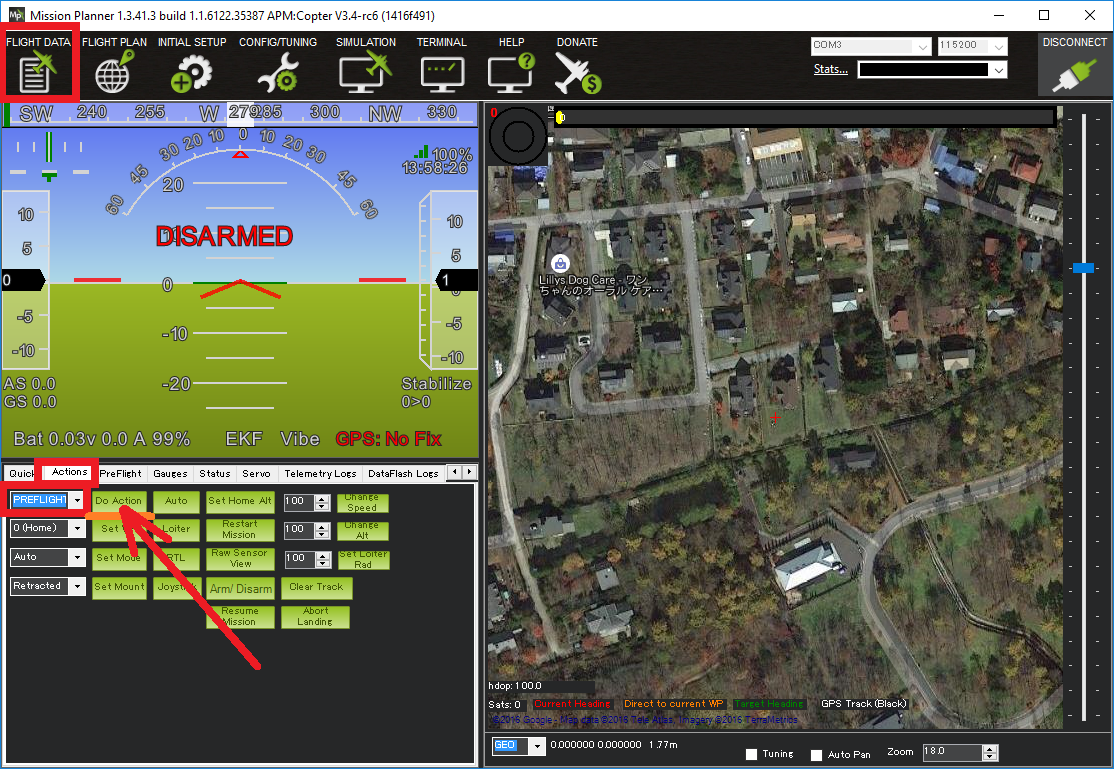
Boat Mode — Copter documentation
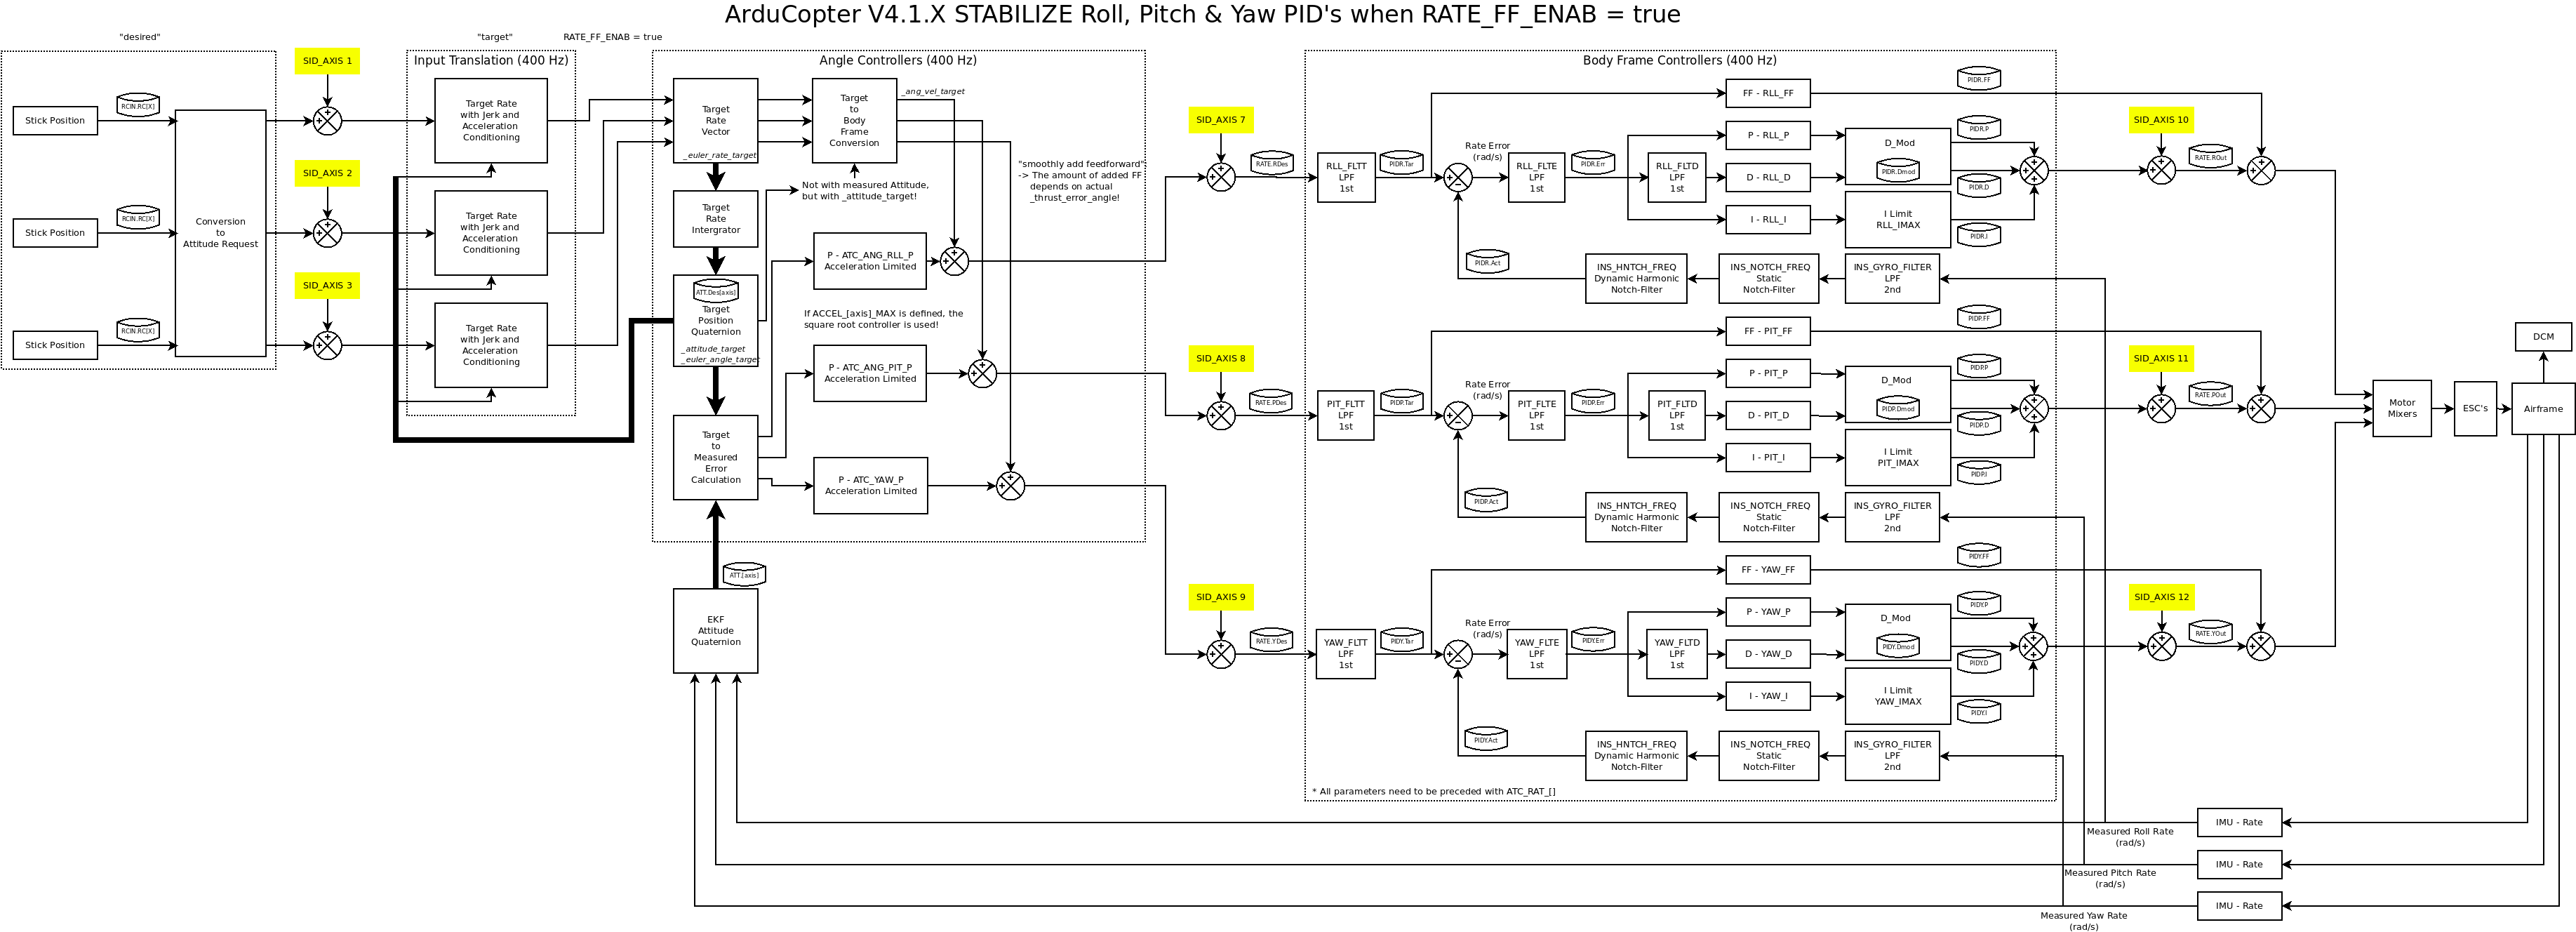
System ID Mode Operation — Copter documentation
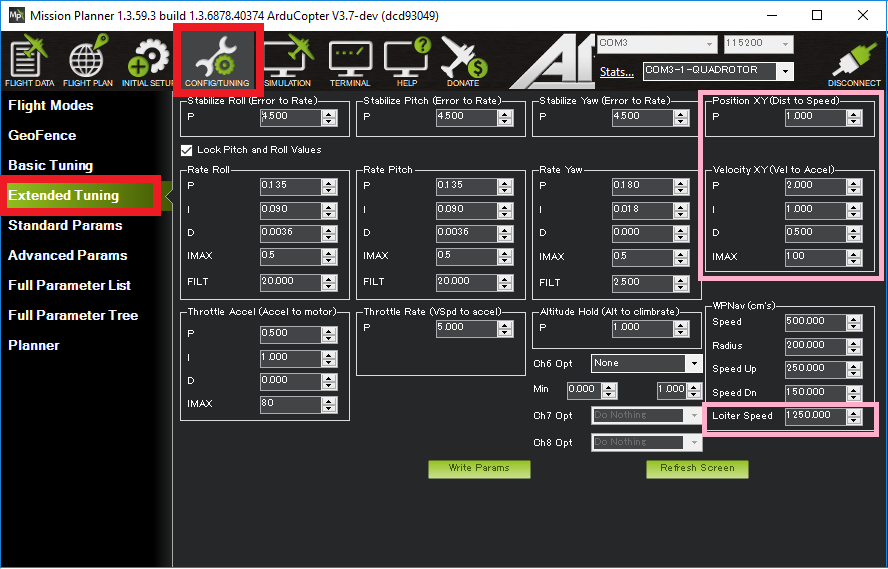
Loiter Mode — Copter documentation
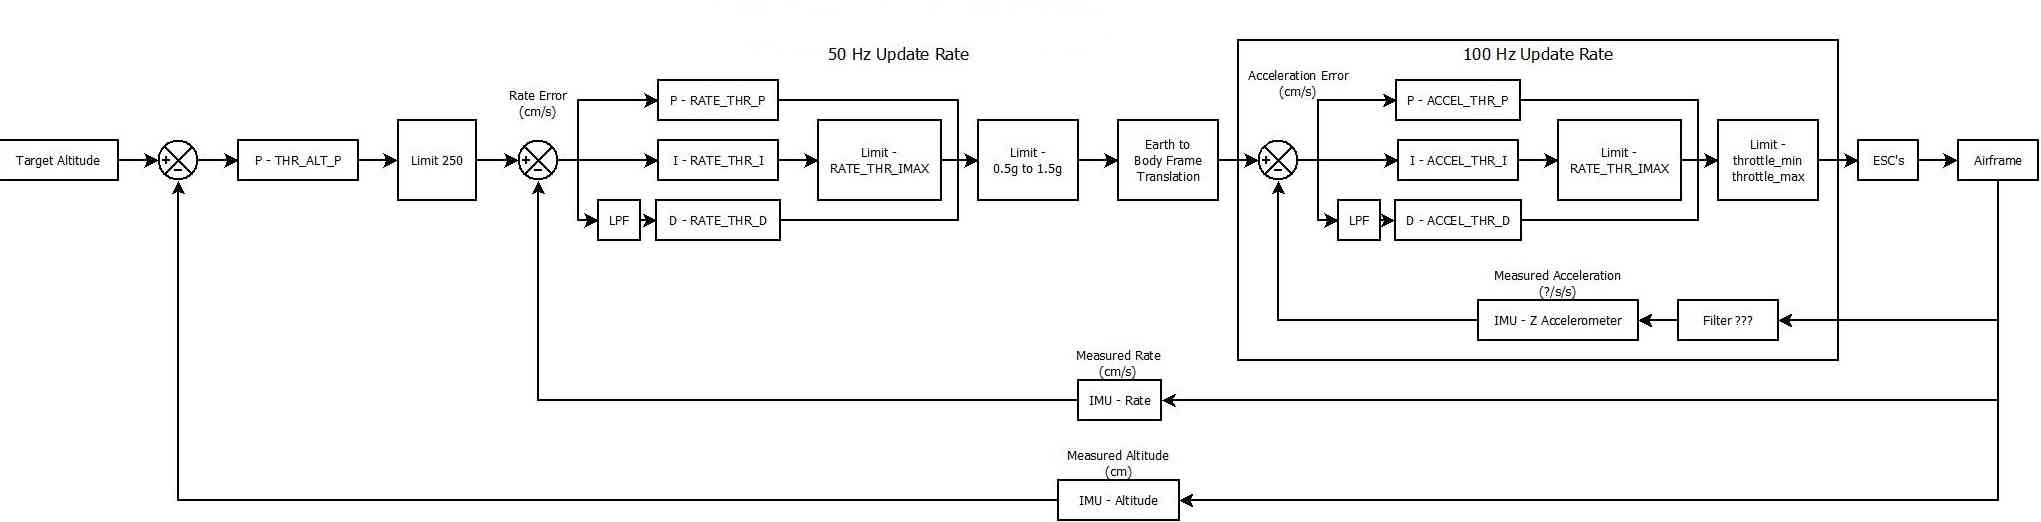
Altitude Hold Mode — Copter documentation
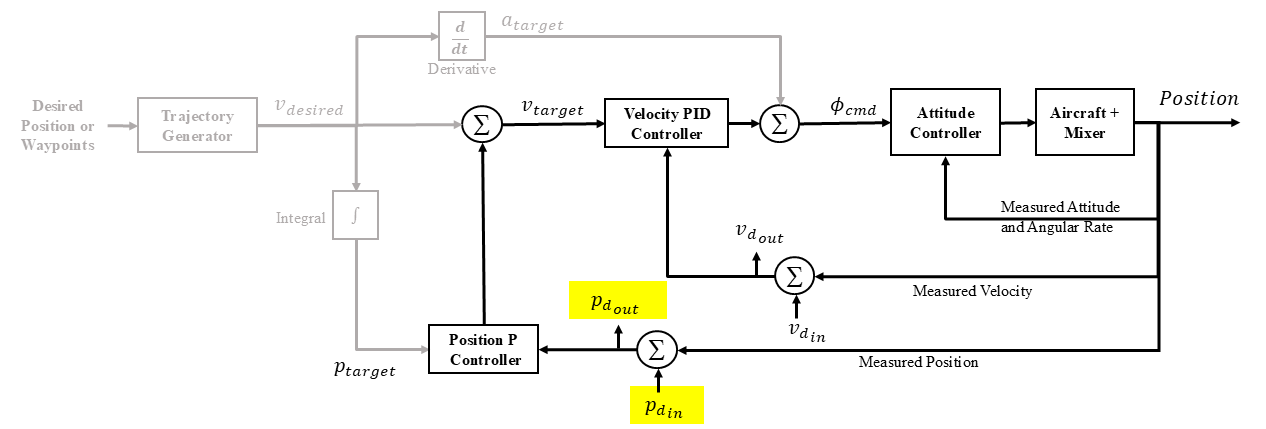
System ID Mode Operation — Copter documentation

What Is Pixhawk Ardupilot? : Smart RTL Mode — Copter documentation – KQWEX

RTL Mode — Copter documentation | Documents
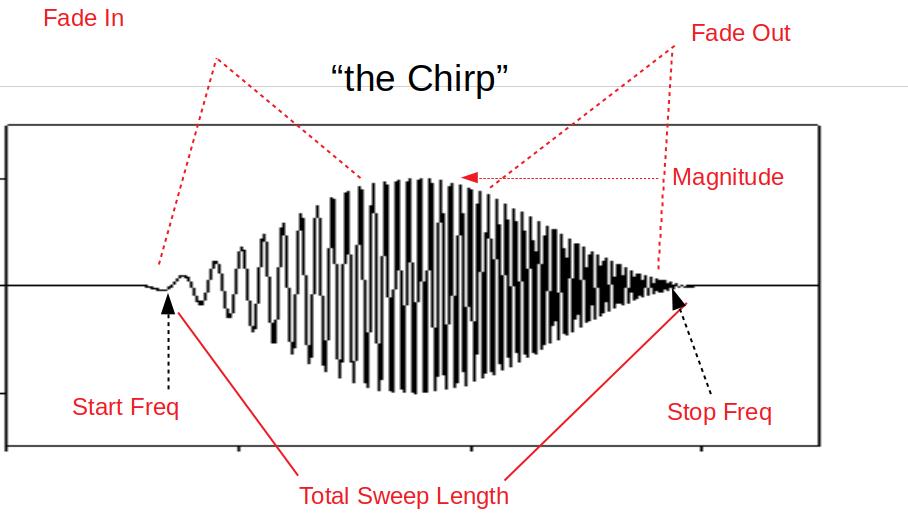
System ID Mode Operation — Copter documentation
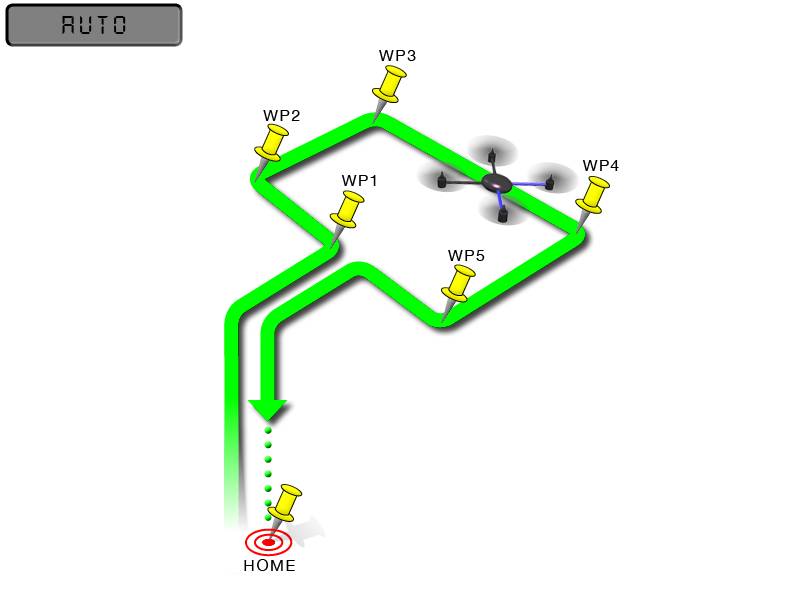
Auto Mode — Copter documentation

Loiter Mode — Copter documentation
Advertisement Space (336x280)
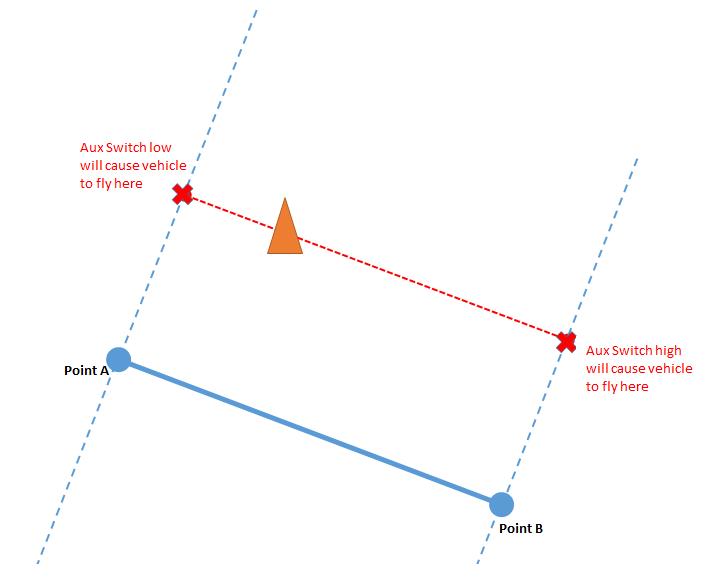
ZigZag Mode — Copter documentation
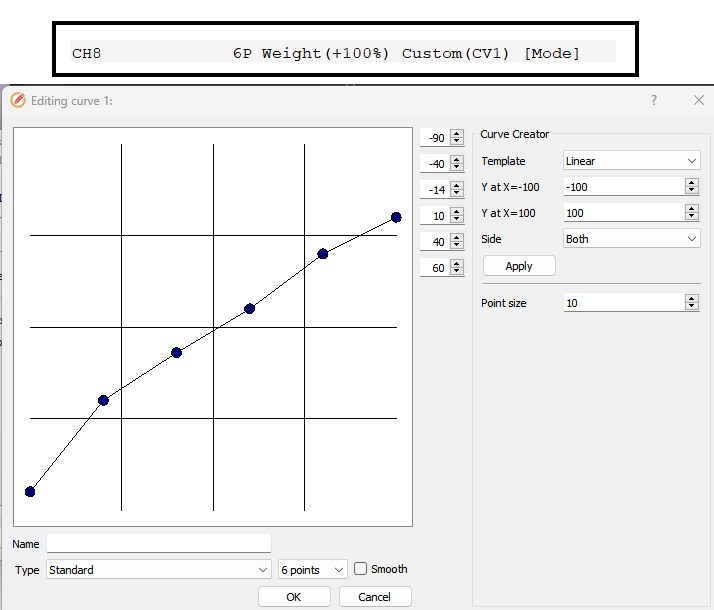
RC Transmitter Flight Mode Configuration — Copter documentation
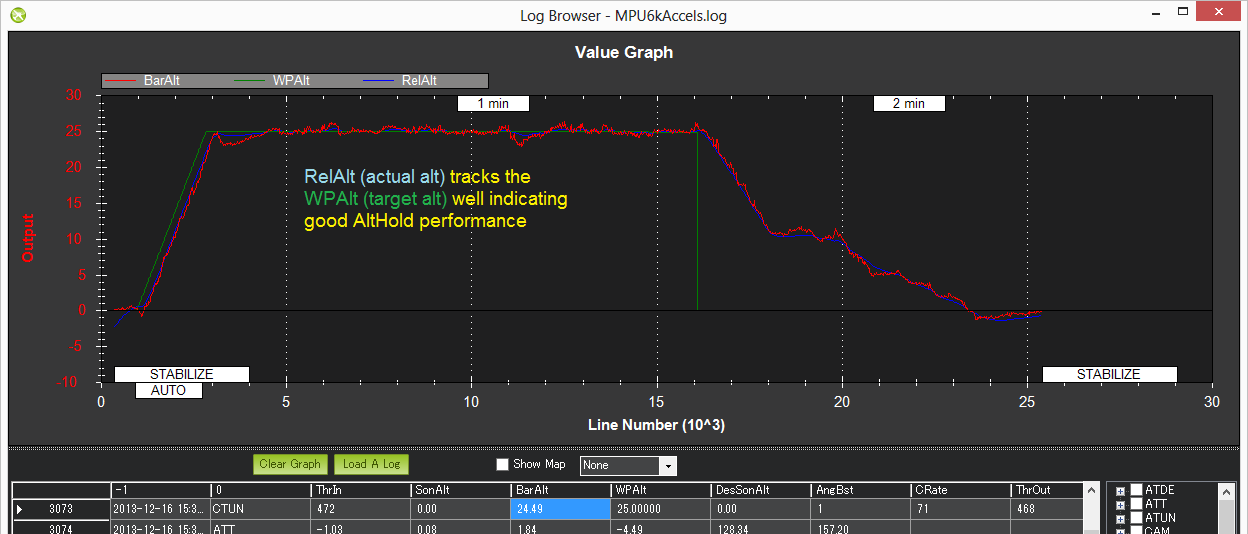
Altitude Hold Mode — Copter documentation

What Is Pixhawk Ardupilot? : Smart RTL Mode — Copter documentation – KQWEX
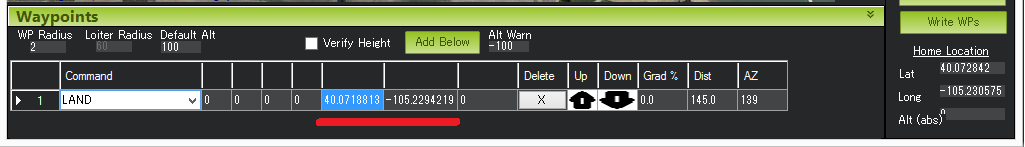
Copter Mission Command List — Copter documentation
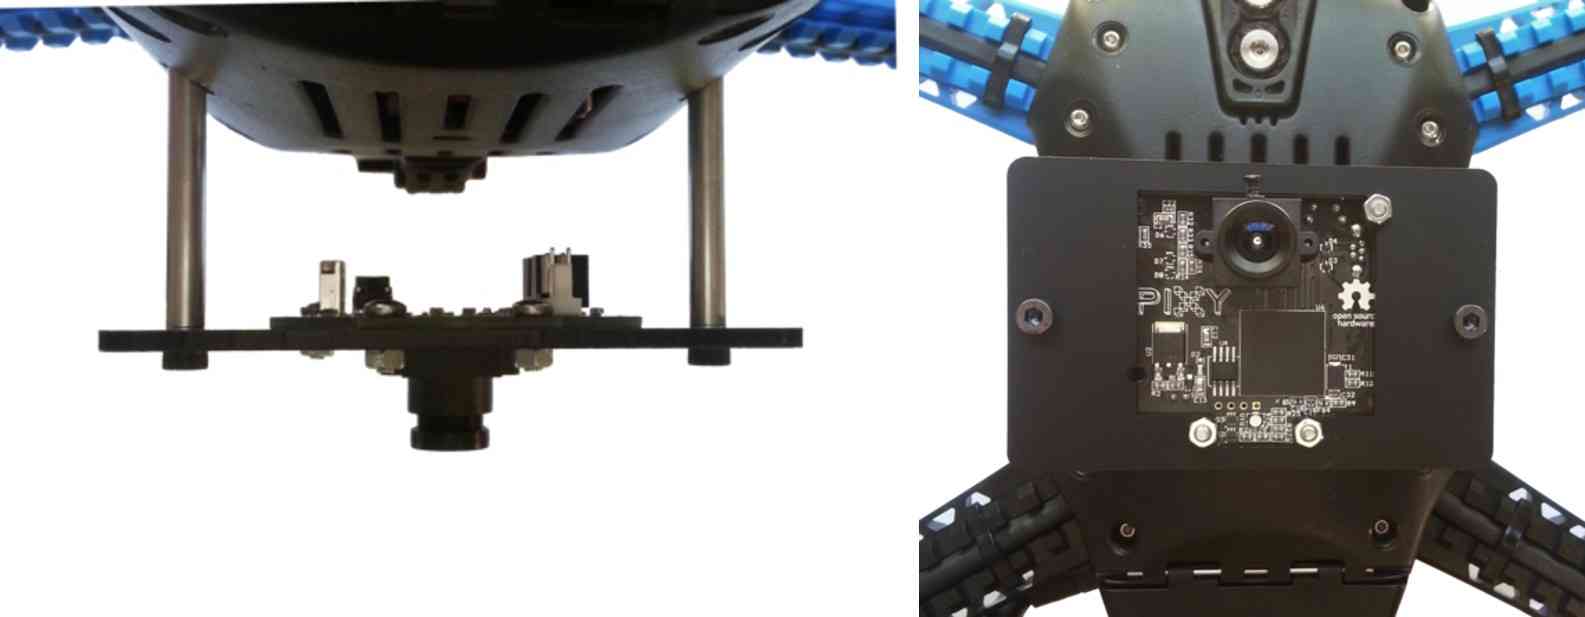
Precision Landing and Loiter — Copter documentation
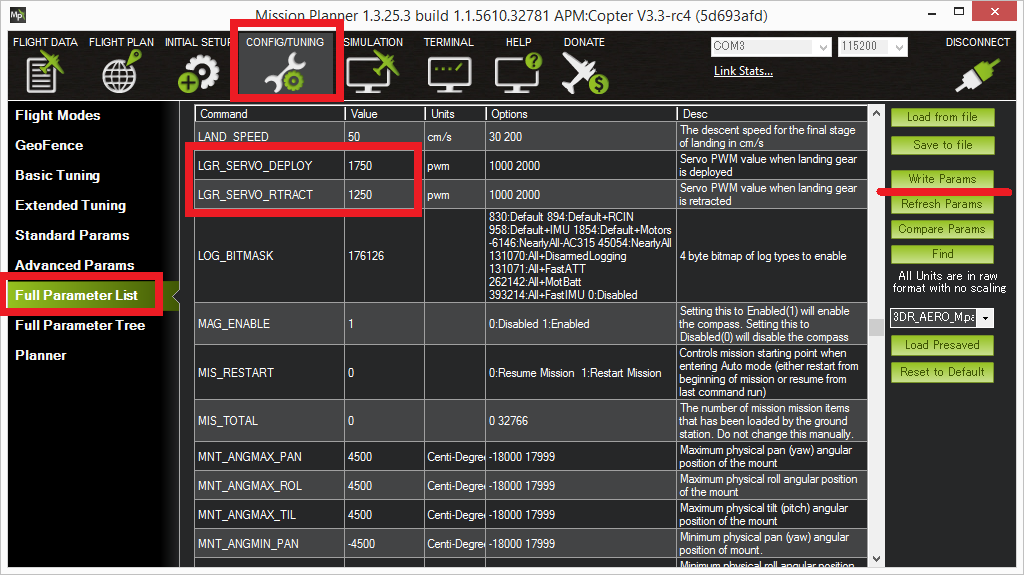
Archived: Landing Gear — Copter documentation
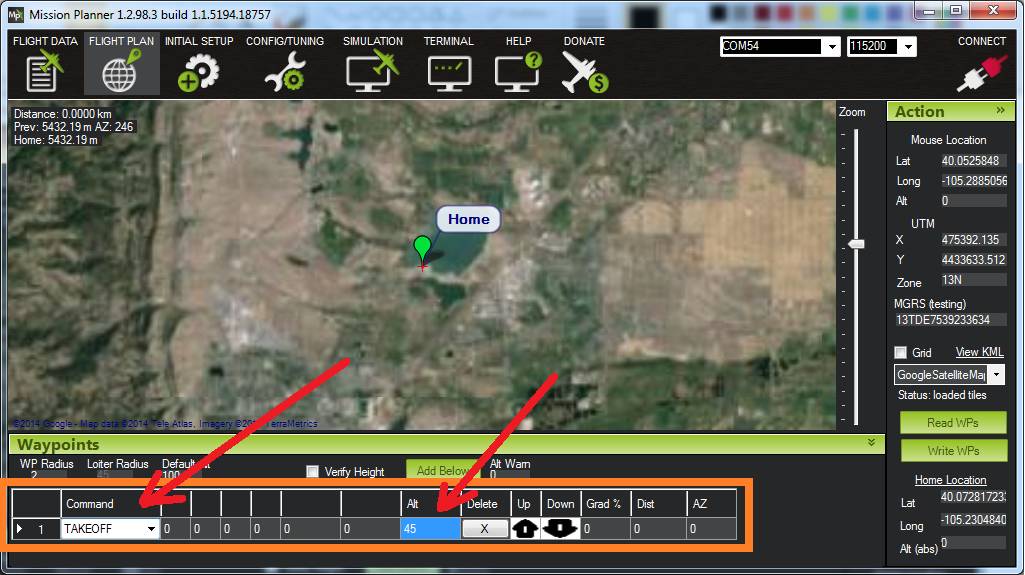
Copter Mission Command List — Copter documentation
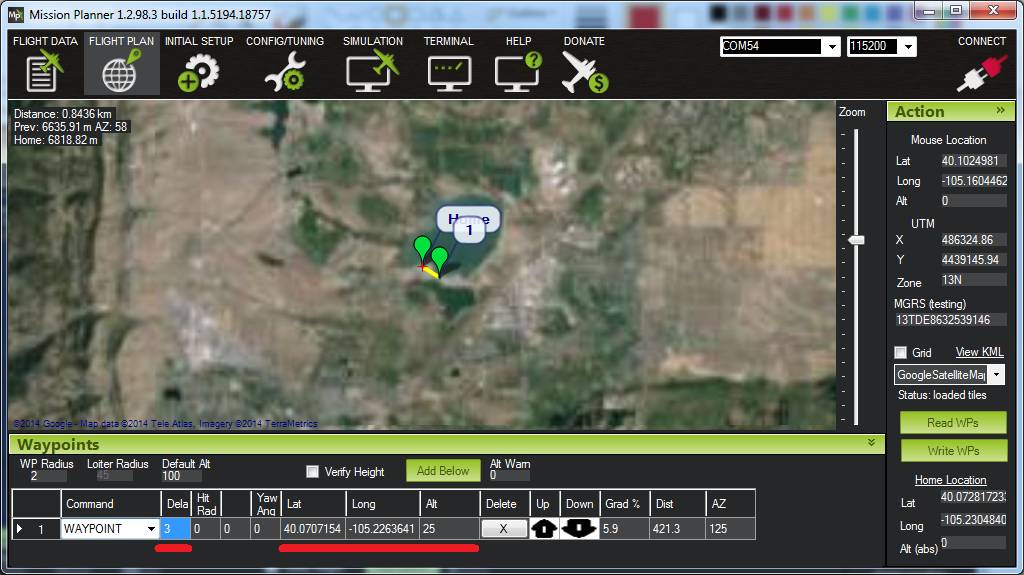
Copter Mission Command List — Copter documentation
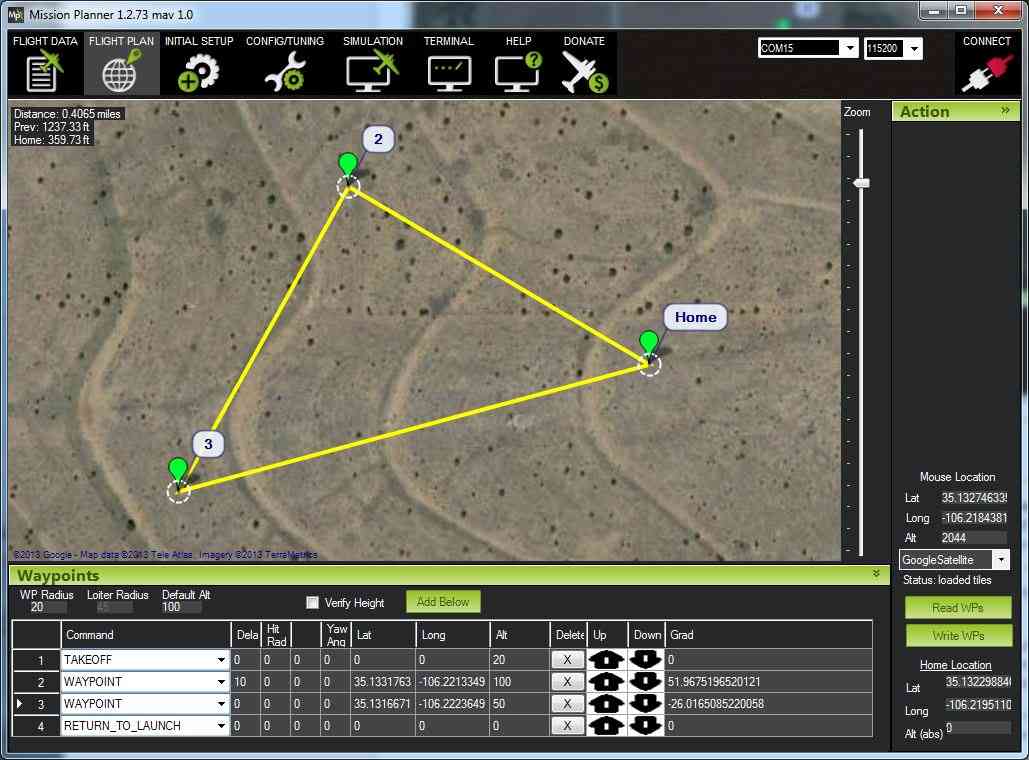
Planning a Mission with Waypoints and Events — Copter documentation
Advertisement Space (336x280)
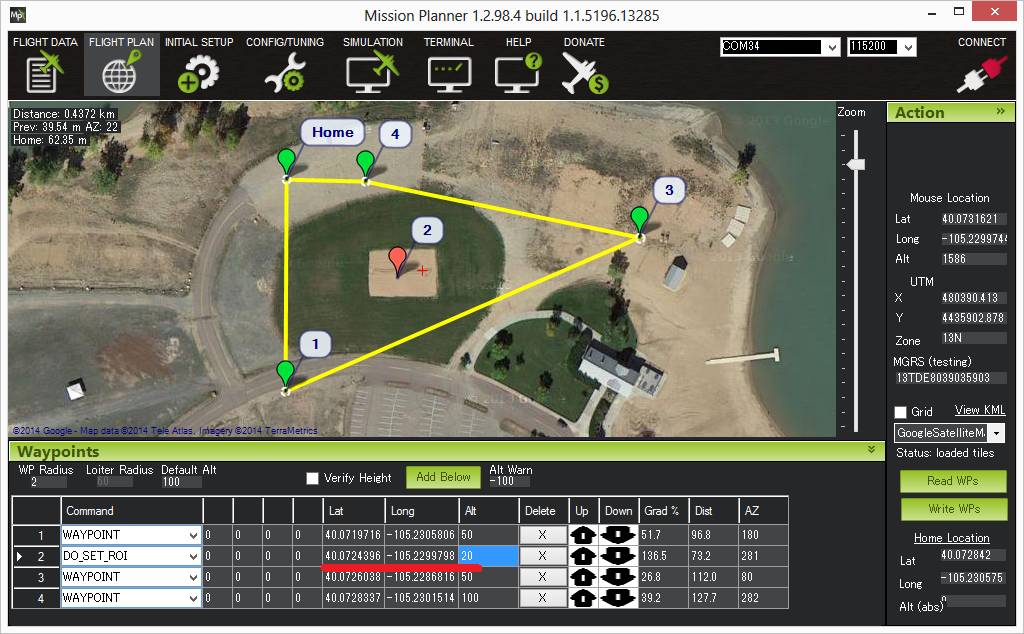
Copter Mission Command List — Copter documentation

Archived: Advanced MultiCopter Design — Copter documentation
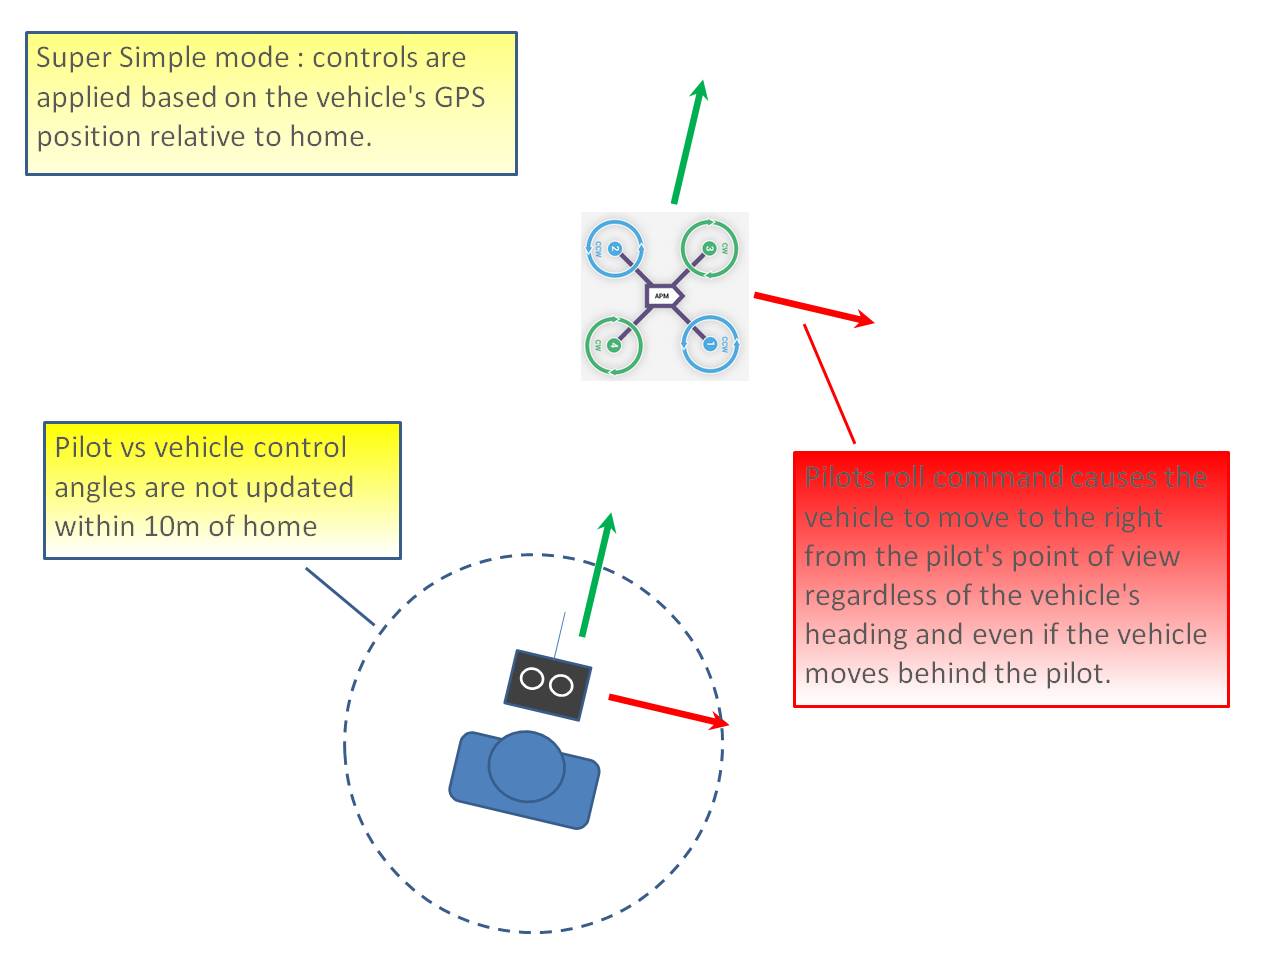
Simple and Super Simple Modes — Copter documentation

Archived: Landing Gear — Copter documentation

Simple and Super Simple Modes — Copter documentation

Introducing Copter — Copter documentation