
Learning Sampling Distributions From Workspace Info For Robotic Motion

Learning Sampling Distributions from Workspace Info for Robotic Motion ...
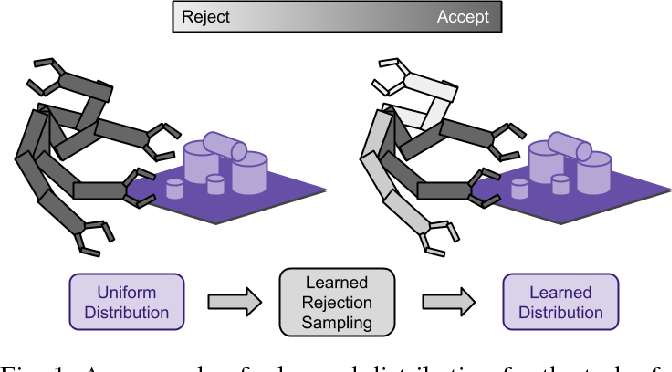
Figure 1 from Learning Implicit Sampling Distributions for Motion ...
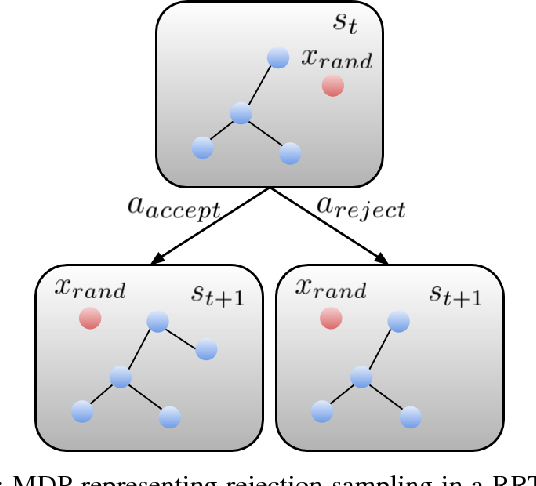
Figure 2 from Learning Implicit Sampling Distributions for Motion ...
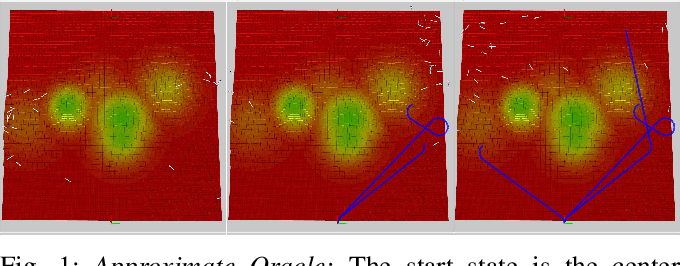
Figure 1 from Learning Adaptive Sampling Distributions for Motion ...
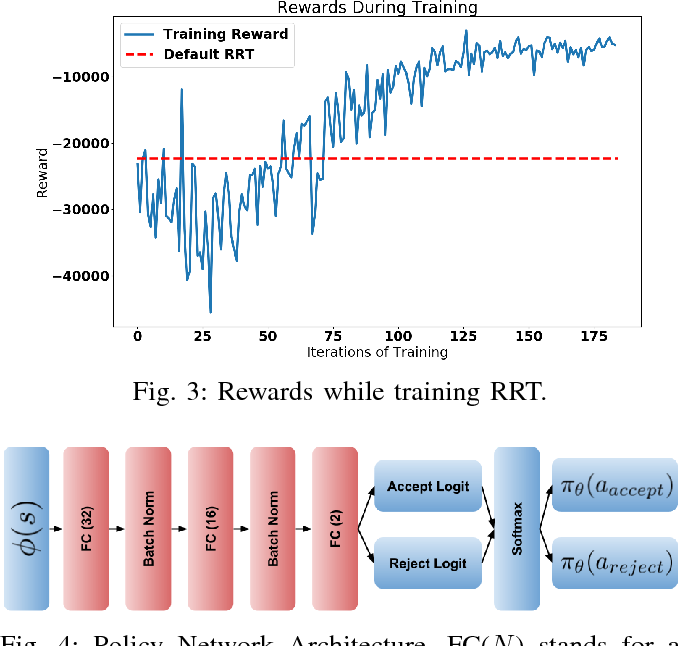
Figure 3 from Learning Implicit Sampling Distributions for Motion ...
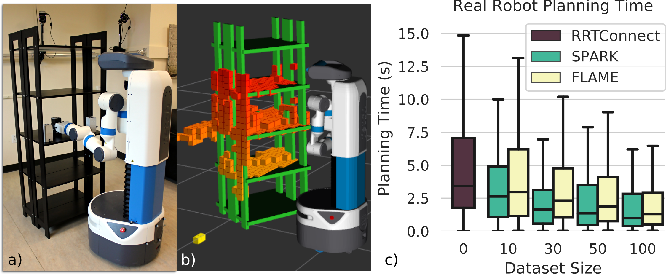
Figure 1 from Learning Sampling Distributions Using Local 3D Workspace ...
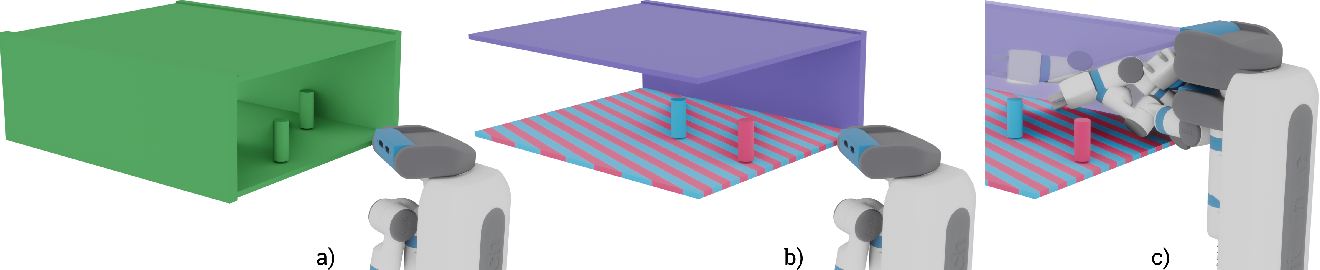
Figure 2 from Learning Sampling Distributions Using Local 3D Workspace ...

Figure 3 from Learning Sampling Distributions Using Local 3D Workspace ...

Learning Sampling Distributions for Efficient High-Dimensional Motion ...

Learning Sampling Distributions for Robot Motion Planning, ICRA 2018 ...
Advertisement Space (300x250)

Learning Sampling Distributions Using Local 3D Workspace Decomp. for ...

(PDF) Learning Sampling Distributions for Robot Motion Planning

Learning Sampling Distributions for Robot Motion Planning

(PDF) Learning Sampling Distributions for Robot Motion Planning

(PDF) Learning Sampling Distributions for Robot Motion Planning
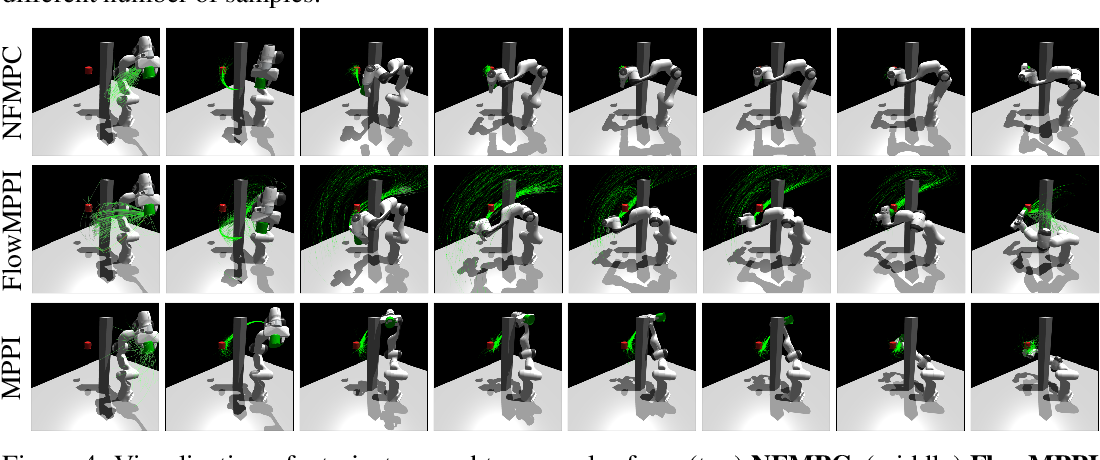
Figure 1 from Learning Sampling Distributions for Model Predictive ...
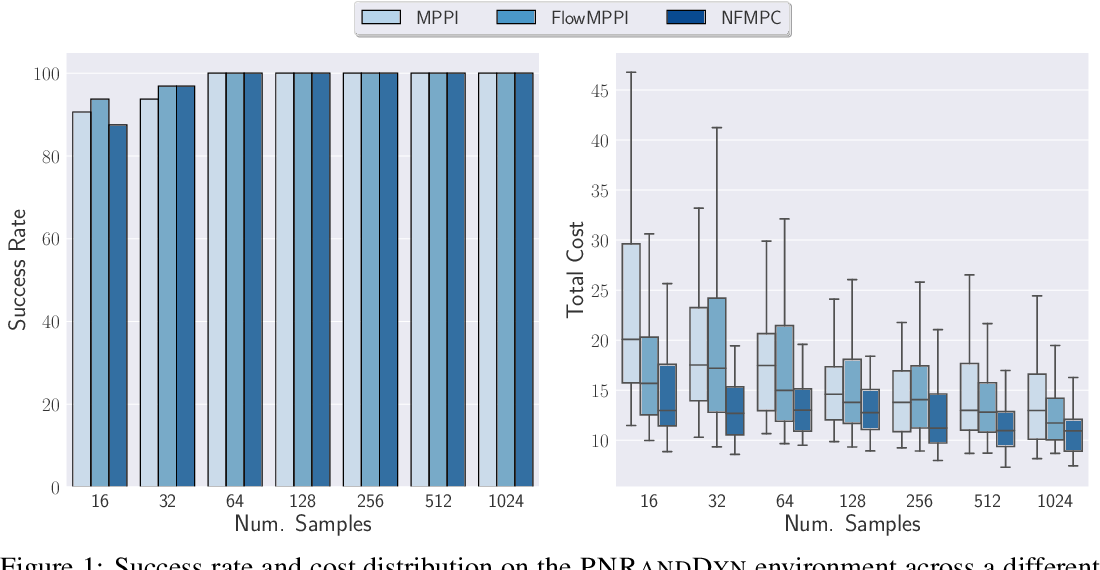
Figure 1 from Learning Sampling Distributions for Model Predictive ...
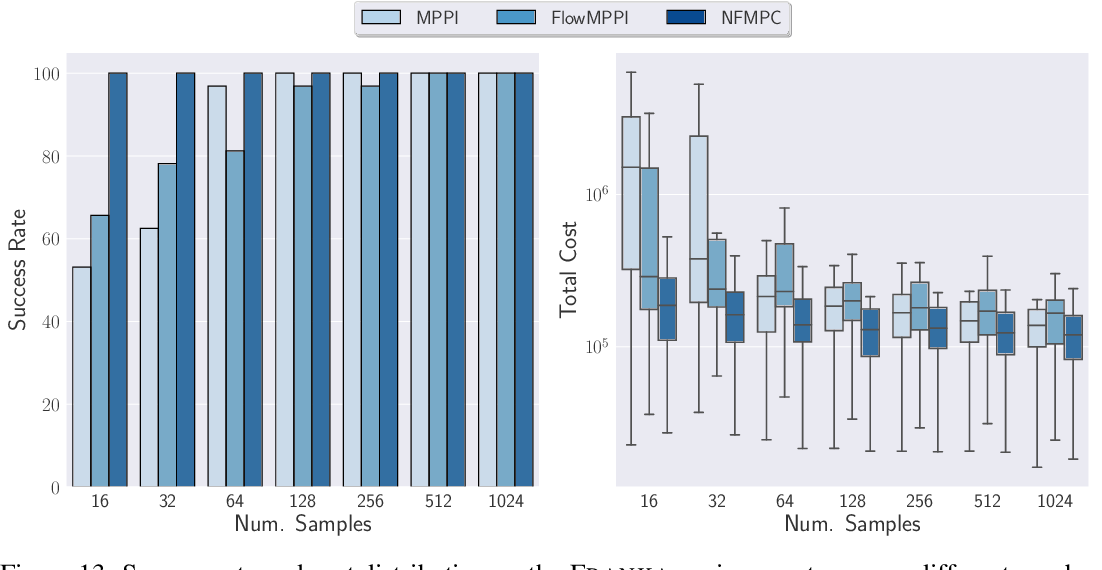
Figure 1 from Learning Sampling Distributions for Model Predictive ...

Learning Sampling Distributions Using Local 3D Workspace Decompositions ...

ICRA2021: Learning Sampling Distributions Using Local 3D Workspace ...
Advertisement Space (336x280)

(PDF) Learning Sampling Distributions Using Local 3D Workspace ...

Learning Sampling Distributions for Model Predictive Control

Learning sampling distribution for motion planning with local ...

Unsupervised Learning of Sampling Distributions for Particle Filters

Learning Sampling Distributions for Efficient Object Detection

Representative motion of the sampling tool within its workspace based ...

Representative motion of the sampling tool within its workspace based ...
The hardware used and concept diagram. Sampling the robot workspace for ...

Robotic Motion Planning using Learned Critical Sources and Local Sampling
Learned sampling distributions for a varying number of phases of ...
Advertisement Space (336x280)
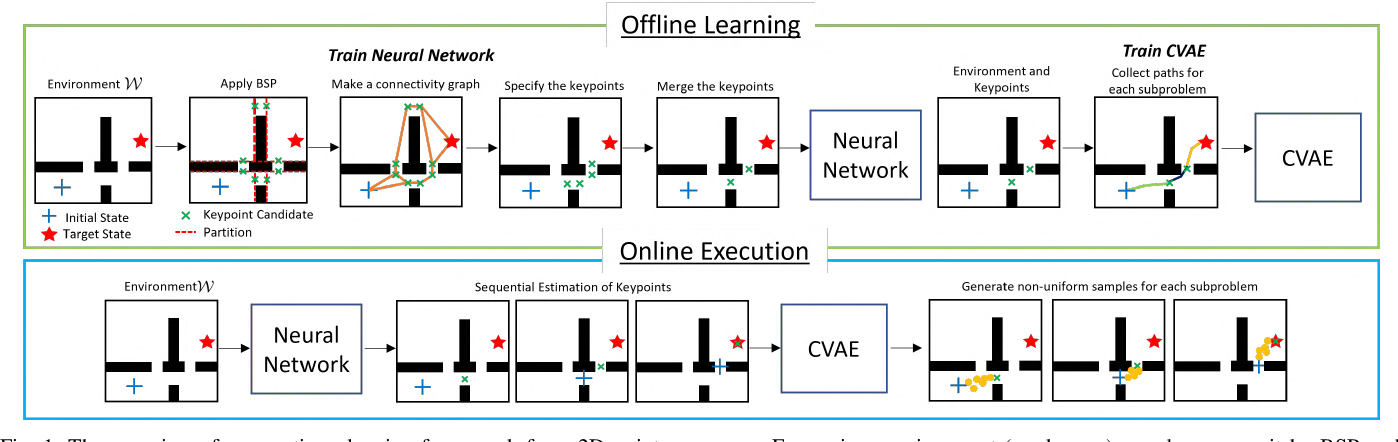
Figure 1 from Learning from Local Experience: Informed Sampling ...

Figure 1 from Sampling-Based Motion Planning for Free-Floating Space ...
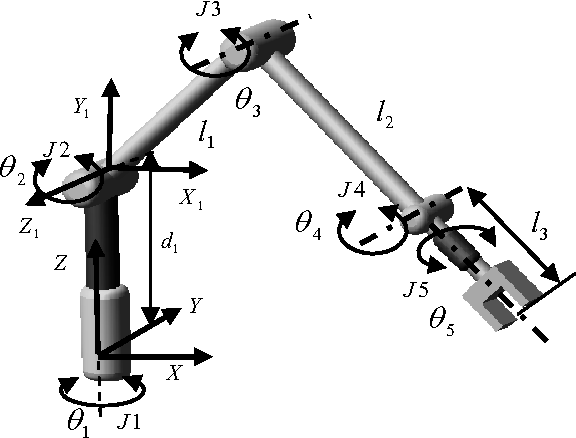
Figure 1 from An Integrated Method for Workspace Computation of Robot ...

[论文评述] Effective Sampling for Robot Motion Planning Through the Lens of ...
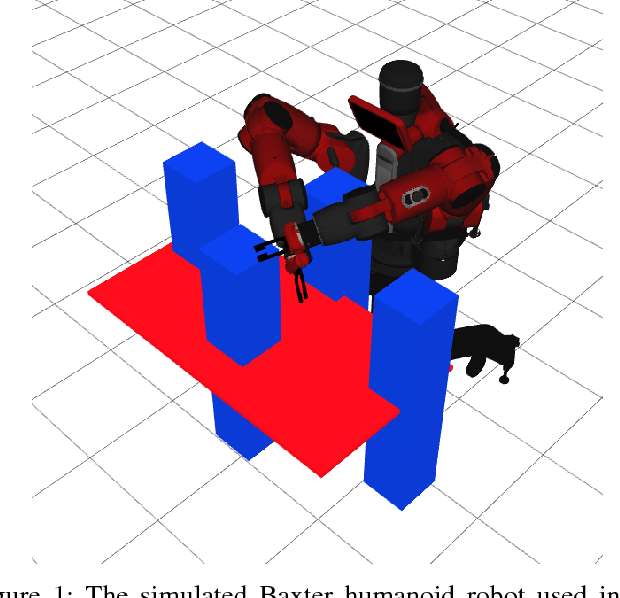
Figure 1 from Analysis of Motion Planning by Sampling in Subspaces of ...

Figure 2 from Learning Robot Skills Through Motion Segmentation and ...