
Moveit2 Trajectorygeneratorcirctest Class Reference
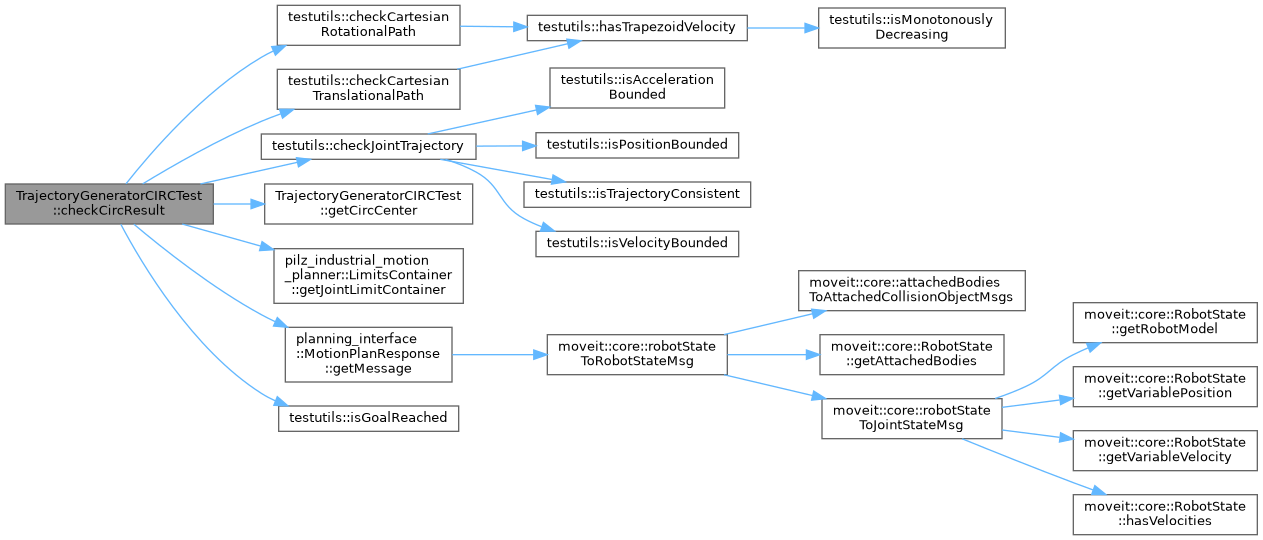
moveit2: TrajectoryGeneratorCIRCTest Class Reference
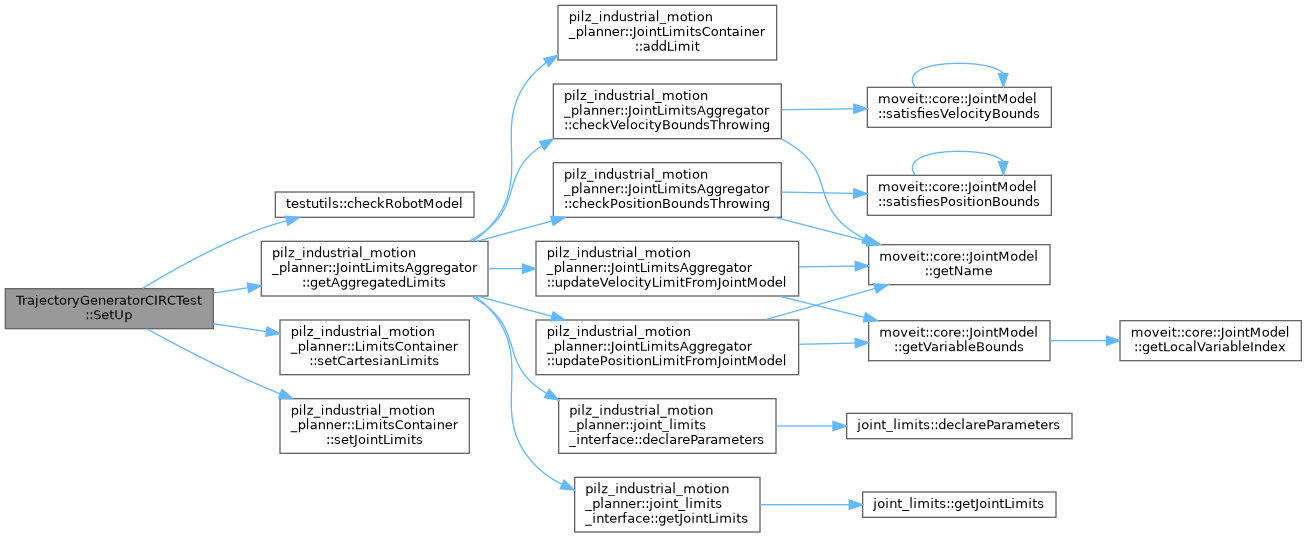
moveit2: TrajectoryGeneratorCIRCTest Class Reference
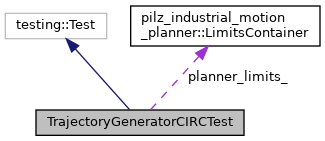
moveit2: TrajectoryGeneratorCIRCTest Class Reference

moveit2: TrajectoryGeneratorCIRCTest Class Reference
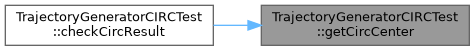
moveit2: TrajectoryGeneratorCIRCTest Class Reference

moveit2: TrajectoryGeneratorCIRCTest Class Reference
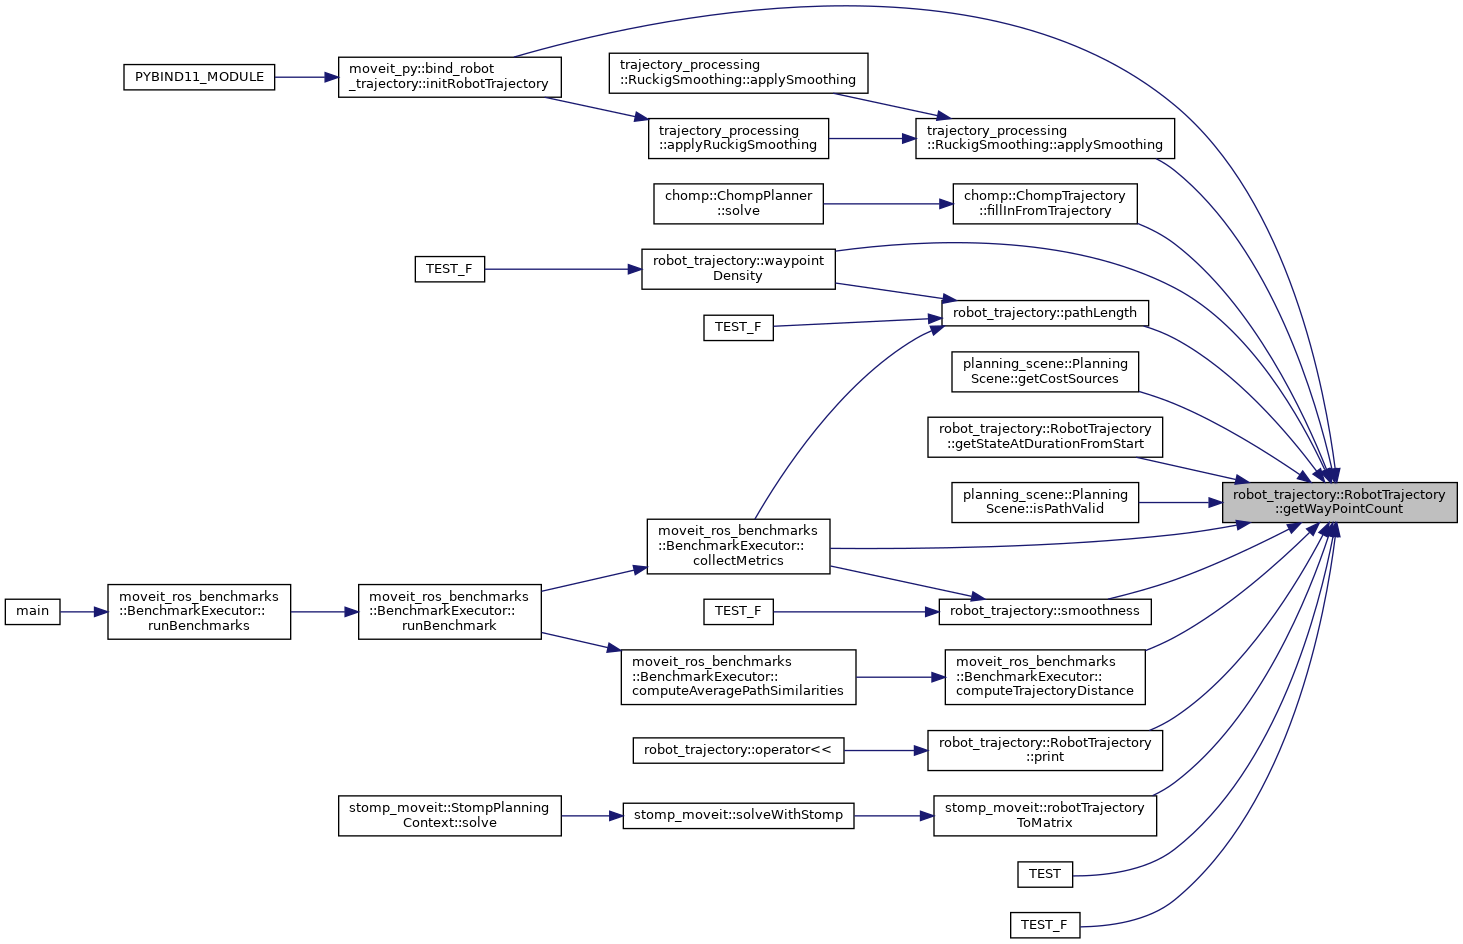
moveit2: robot_trajectory::RobotTrajectory Class Reference
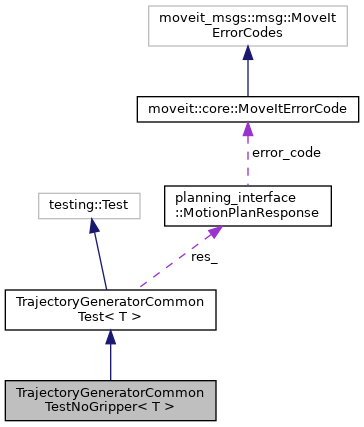
moveit2: TrajectoryGeneratorCommonTestNoGripper Class Template Reference
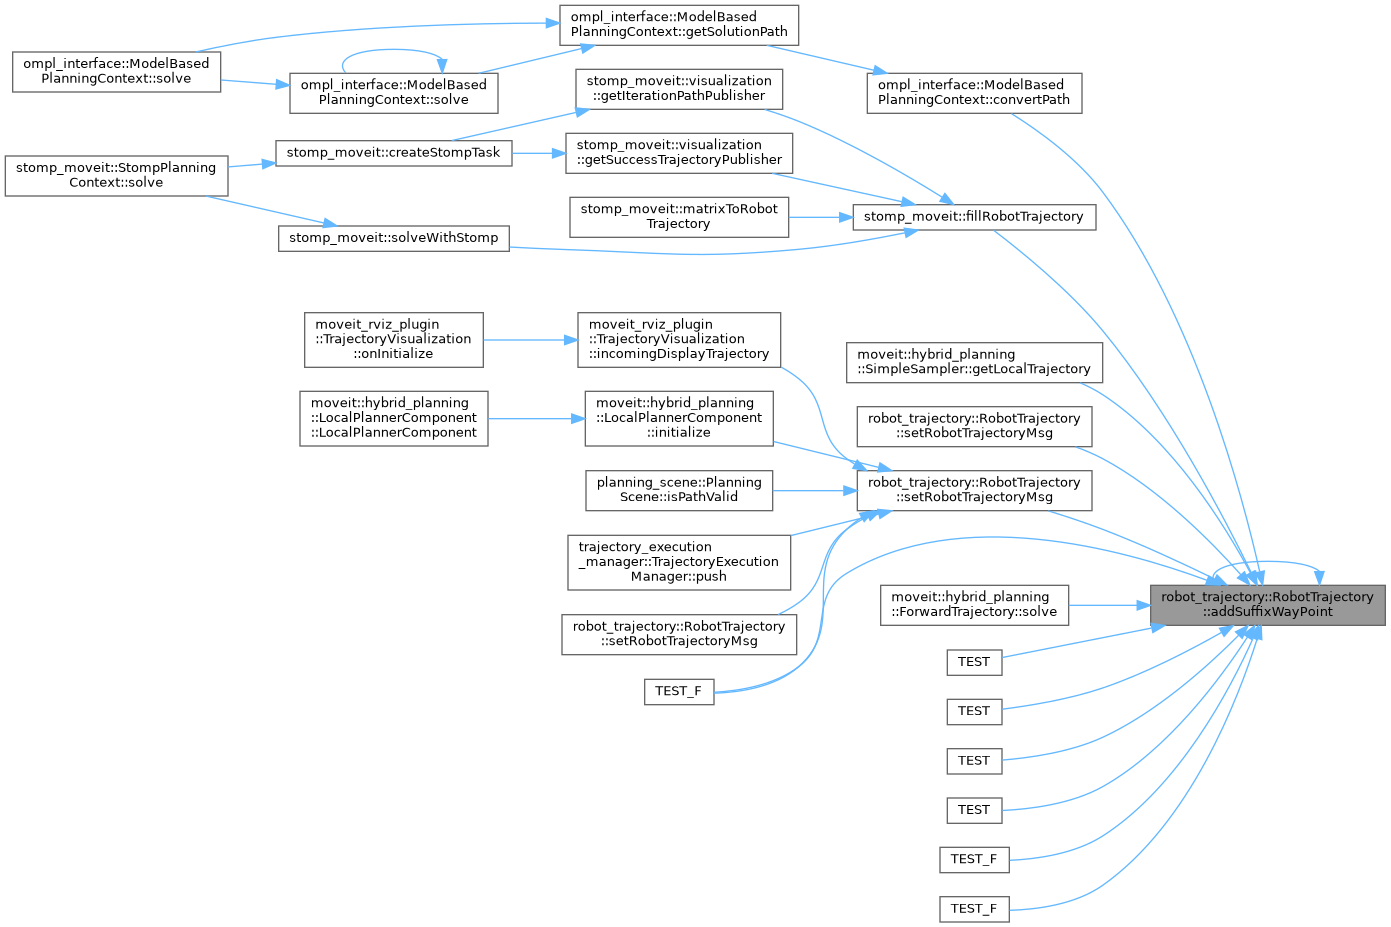
moveit2: robot_trajectory::RobotTrajectory Class Reference
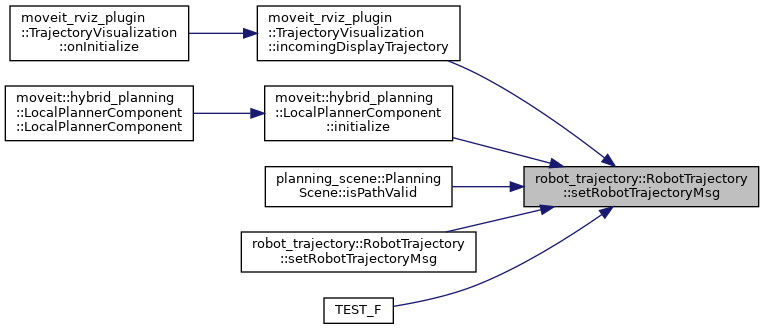
moveit2: robot_trajectory::RobotTrajectory Class Reference
Advertisement Space (300x250)
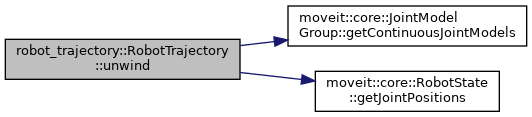
moveit2: robot_trajectory::RobotTrajectory Class Reference
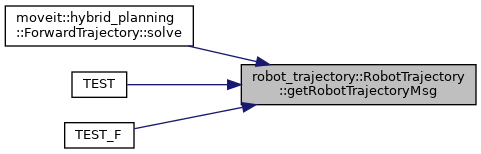
moveit2: robot_trajectory::RobotTrajectory Class Reference
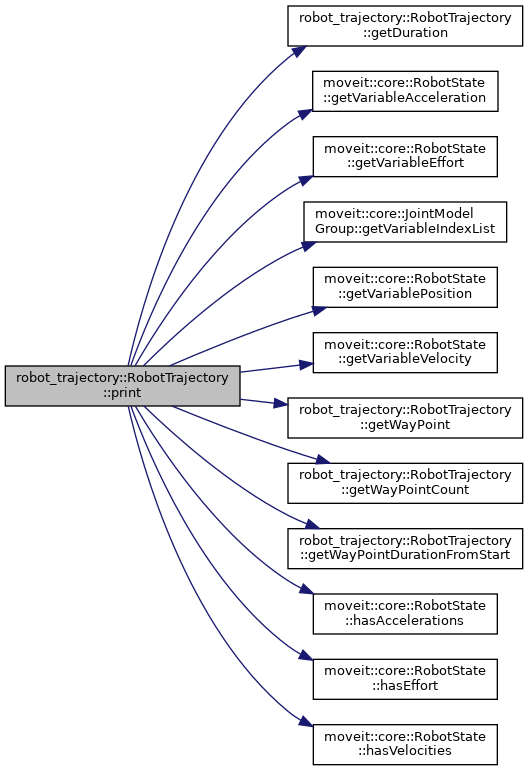
moveit2: robot_trajectory::RobotTrajectory Class Reference
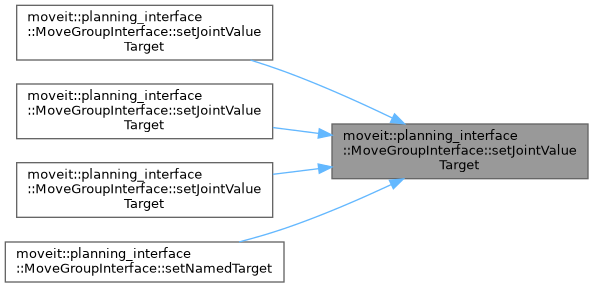
moveit2: moveit::planning_interface::MoveGroupInterface Class Reference
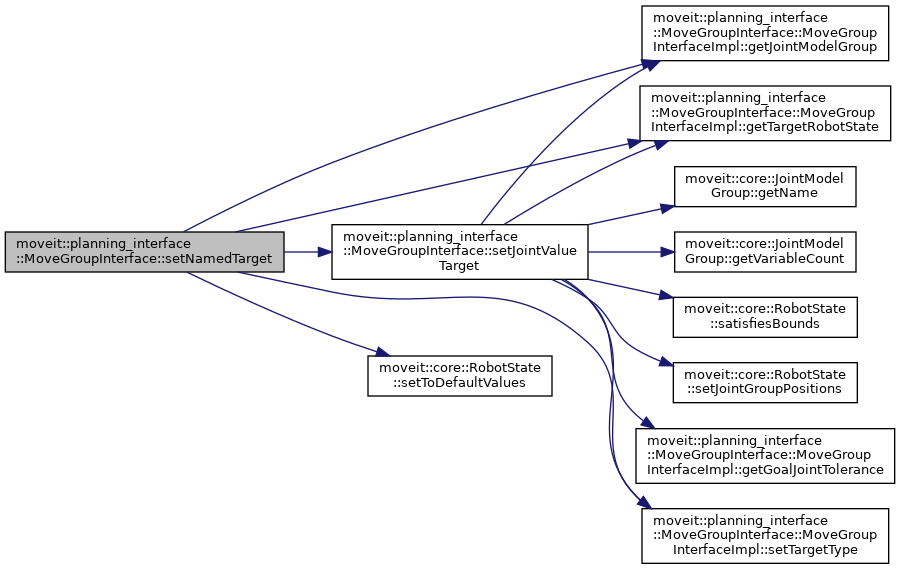
moveit2: moveit::planning_interface::MoveGroupInterface Class Reference
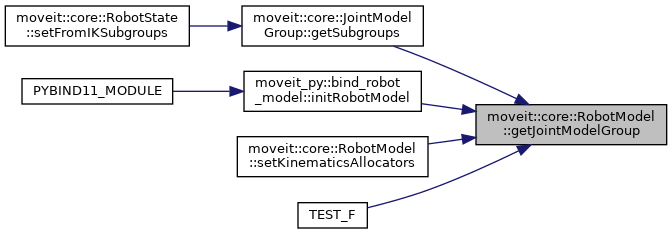
moveit2: moveit::core::RobotModel Class Reference
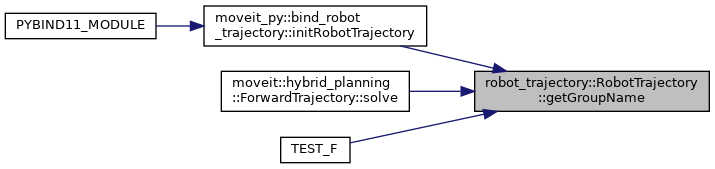
moveit2: robot_trajectory::RobotTrajectory Class Reference
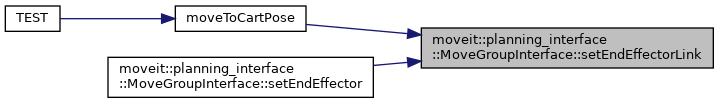
moveit2: moveit::planning_interface::MoveGroupInterface Class Reference
moveit2: moveit::planning_interface::MoveGroupInterface Class Reference
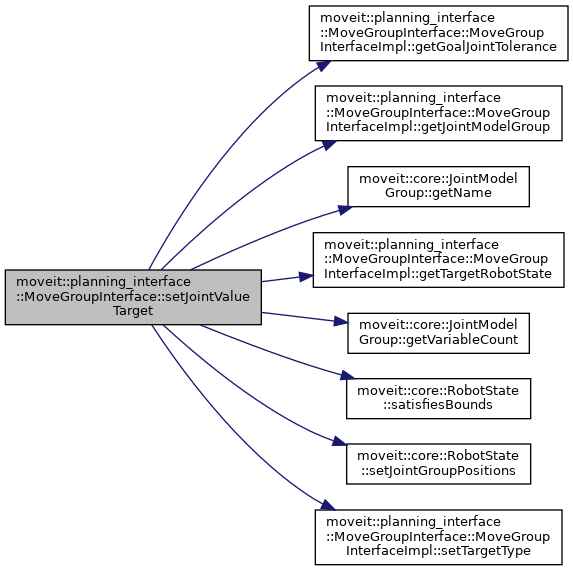
moveit2: moveit::planning_interface::MoveGroupInterface Class Reference
Advertisement Space (336x280)

moveit2: RobotTrajectoryTestFixture Class Reference
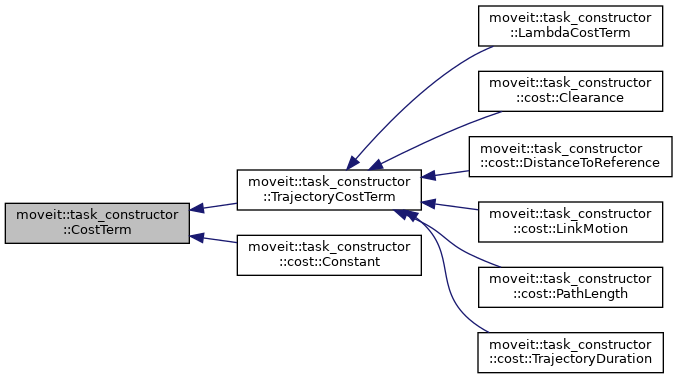
MTC: moveit::task_constructor::CostTerm Class Reference
MTC: moveit::task_constructor::TrajectoryCostTerm Class Reference
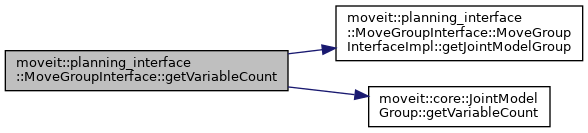
moveit2: moveit::planning_interface::MoveGroupInterface Class Reference

MTC: moveit::task_constructor::stages::GenerateGraspPose Class Reference
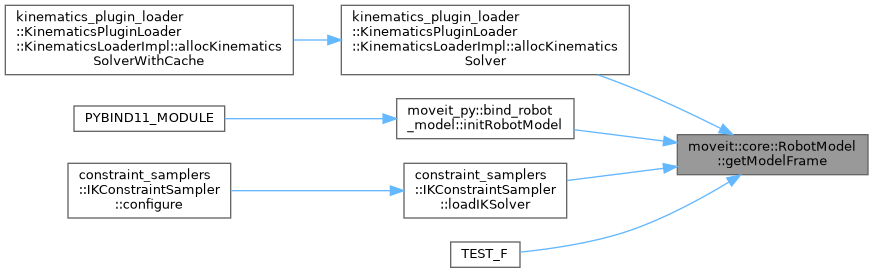
moveit2: moveit::core::RobotModel Class Reference
moveit2: moveit::planning_interface::MoveGroupInterface Class Reference
moveit2: moveit::planning_interface::MoveGroupInterface Class Reference
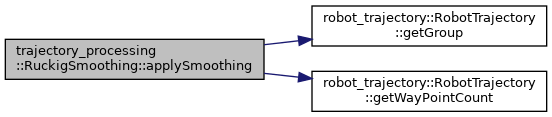
moveit2: trajectory_processing::RuckigSmoothing Class Reference
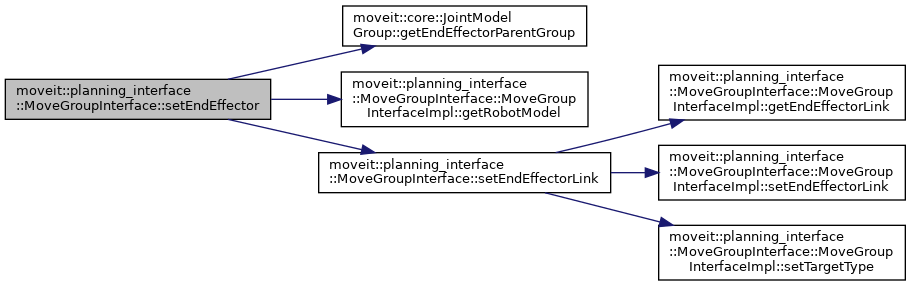
moveit2: moveit::planning_interface::MoveGroupInterface Class Reference
Advertisement Space (336x280)

moveit2: moveit::core::JointModel Class Reference
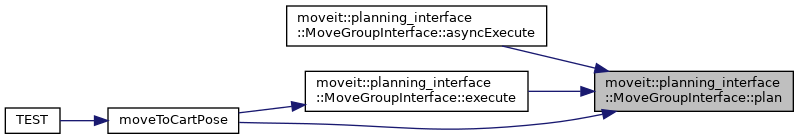
moveit2: moveit::planning_interface::MoveGroupInterface Class Reference
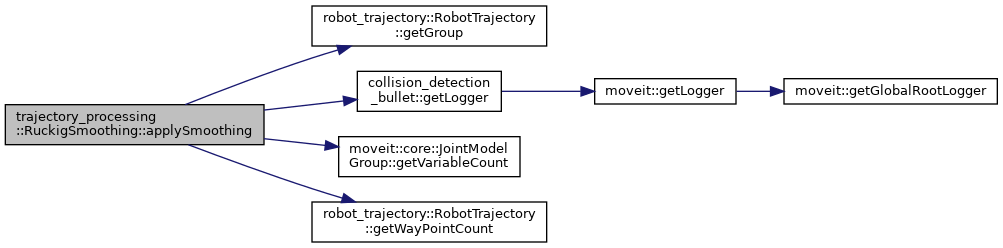
moveit2: trajectory_processing::RuckigSmoothing Class Reference
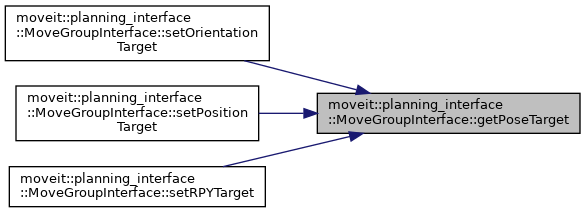
moveit2: moveit::planning_interface::MoveGroupInterface Class Reference
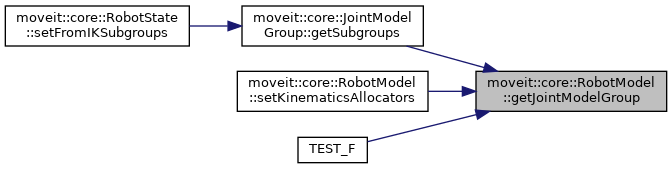
moveit2: moveit::core::RobotModel Class Reference
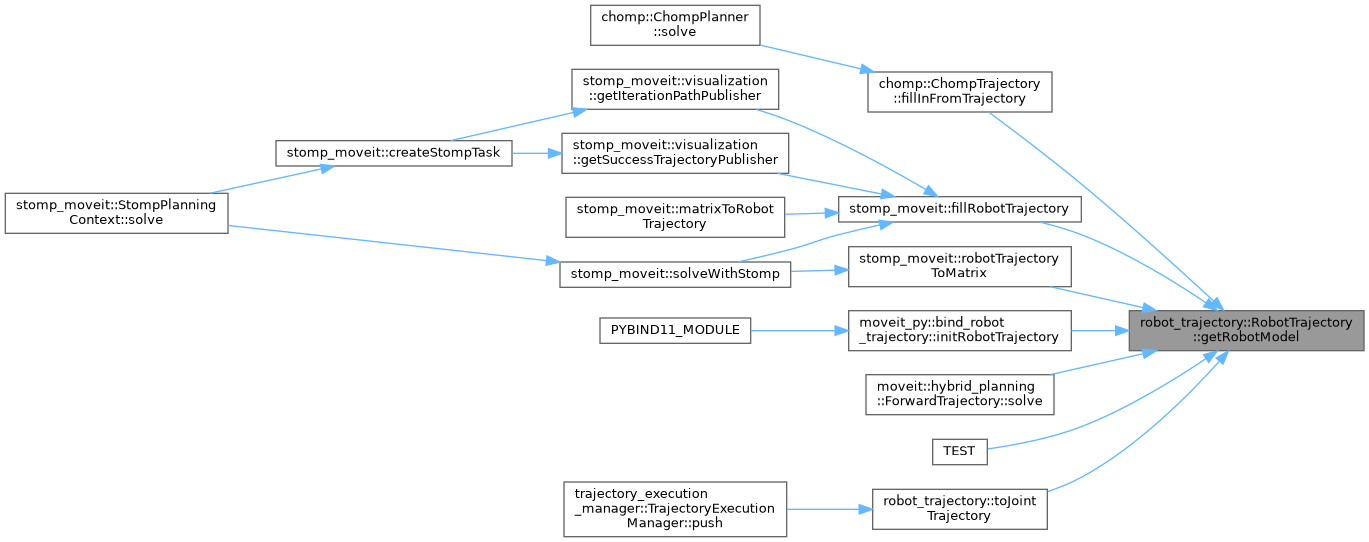
moveit2: robot_trajectory::RobotTrajectory Class Reference