
Mujoco
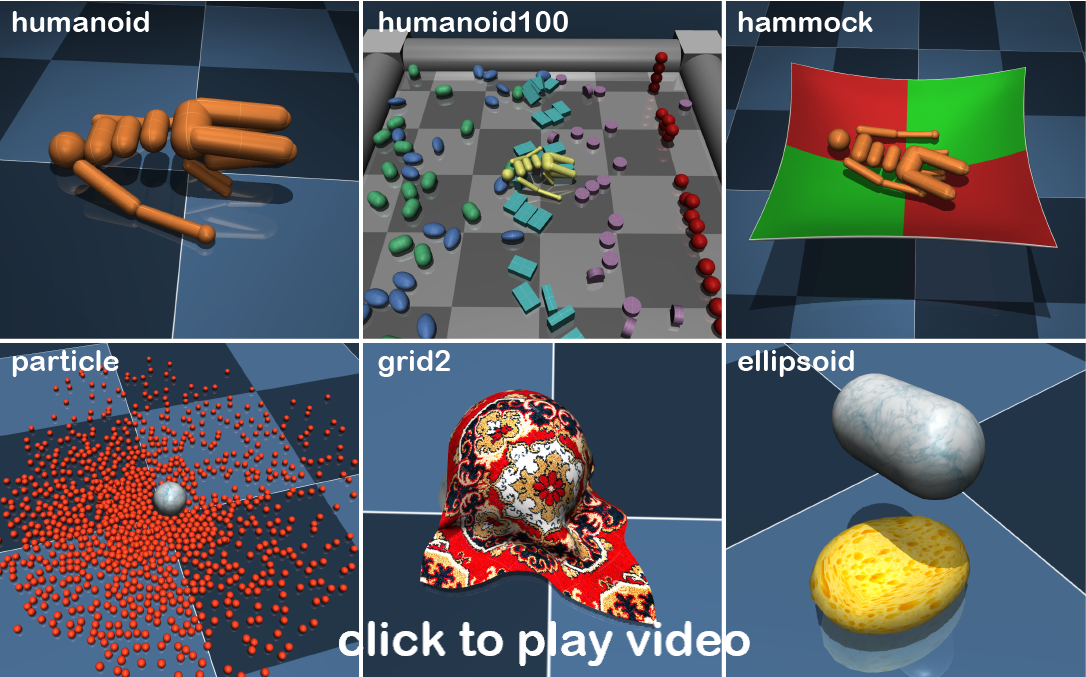
MuJoCo Overview
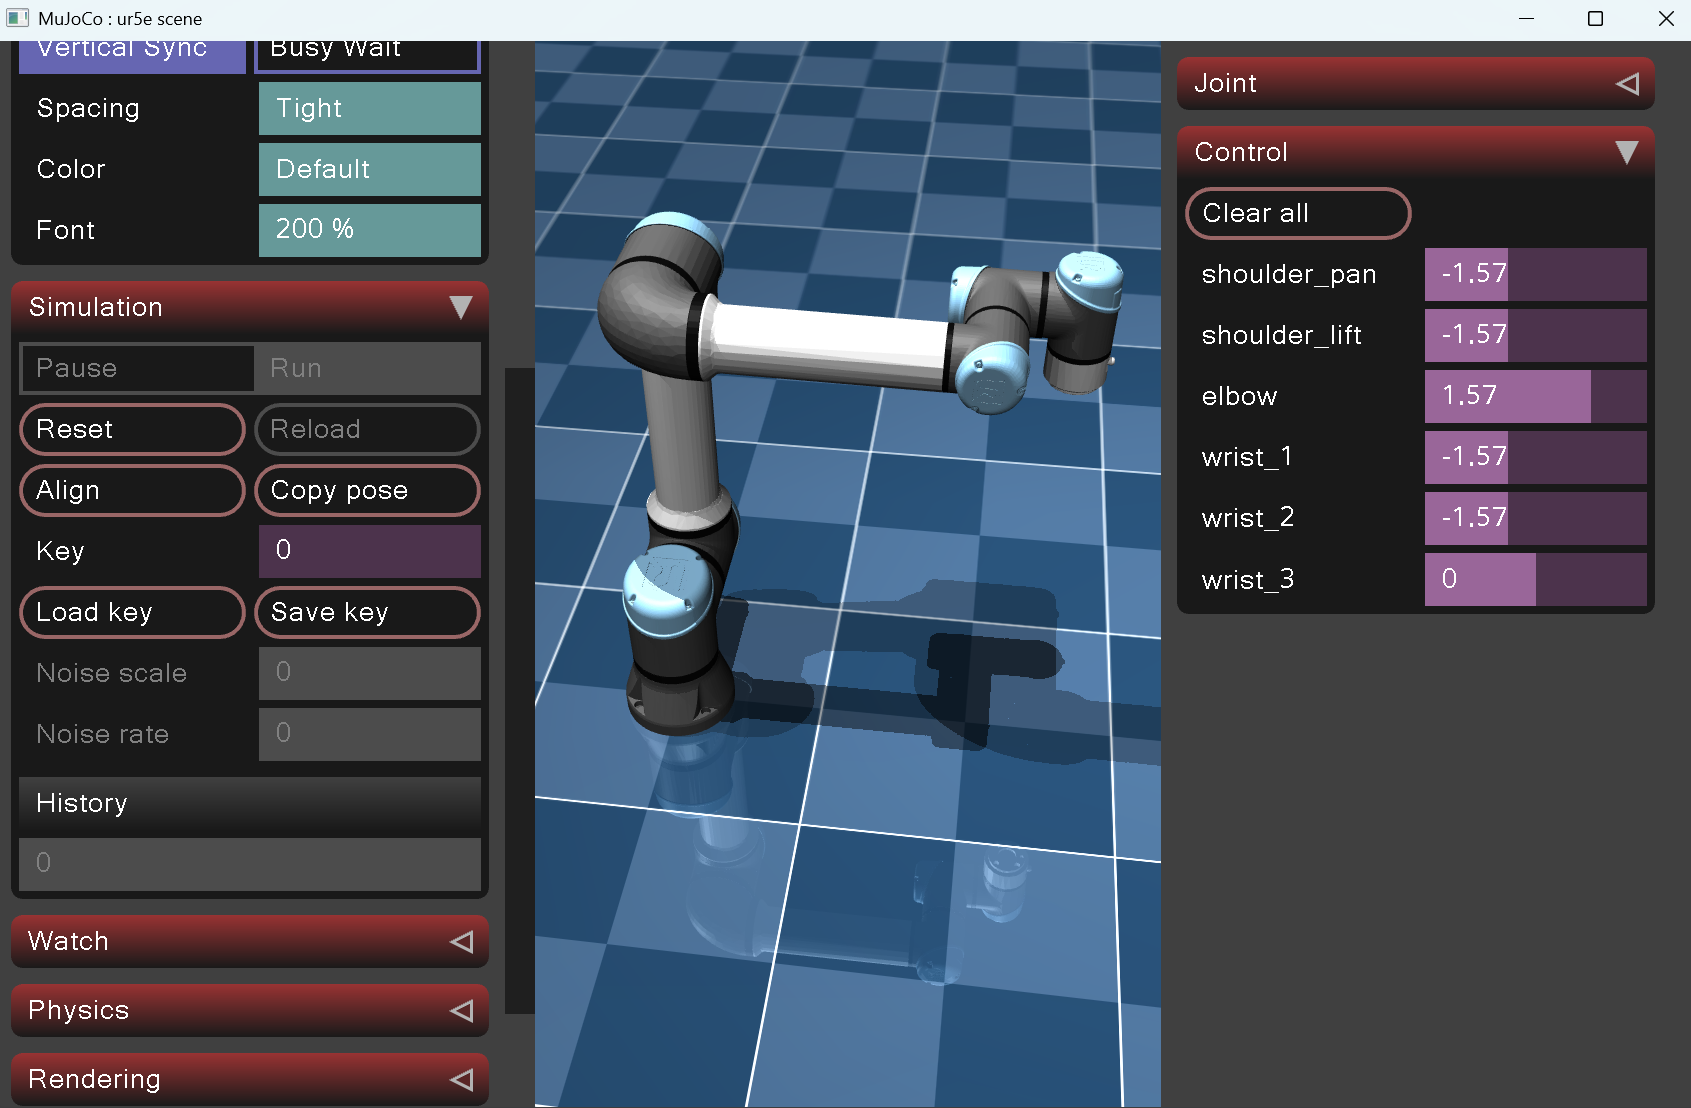
MuJoCo 全流程实战教程:从零搭建一个仿真实验_机器人_Vint_LU-智能机器人开发者大赛社区
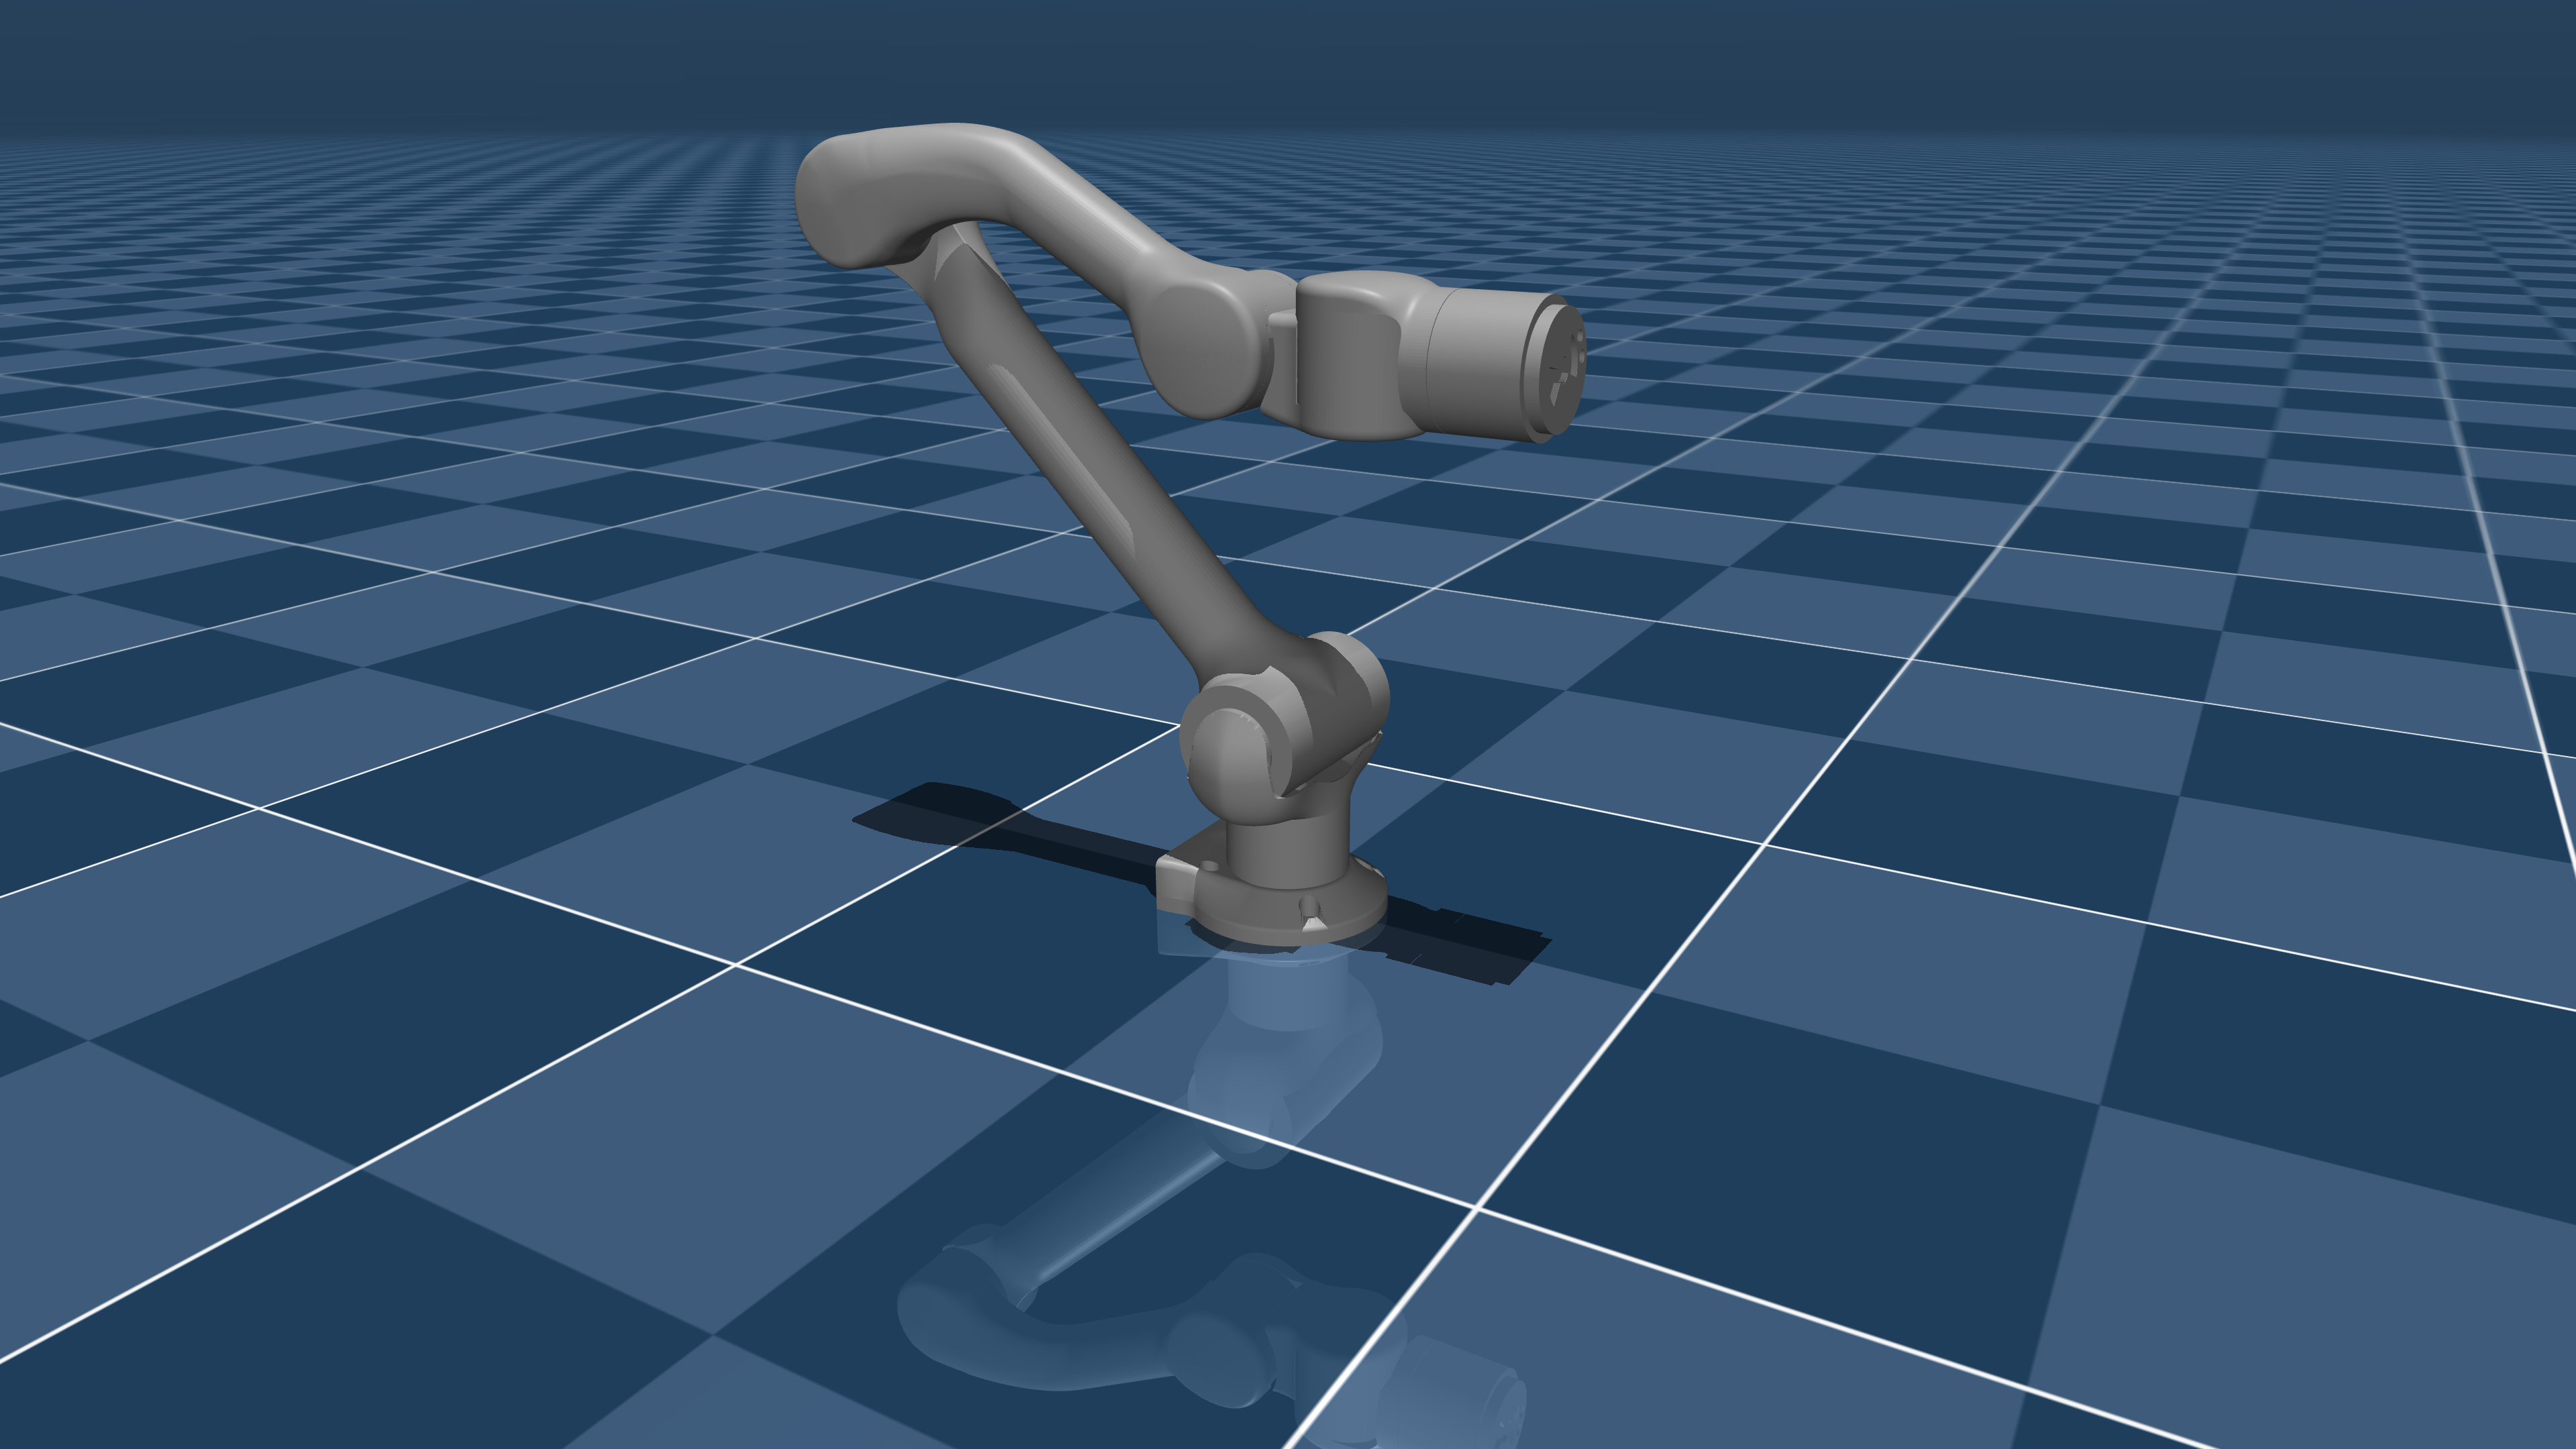
Model Gallery - MuJoCo Documentation
MuJoCo 具身智能实战系列①|Ubuntu22.04系统上的本地部署 - 知乎

Deepmind open-sources MujoCo physics engine - The Robot Report

Model Gallery - MuJoCo Documentation

MuJoCo 全流程实战教程:从零搭建一个仿真实验_机器人_Vint_LU-智能机器人开发者大赛社区
MuJoCo 全流程实战教程:从零搭建一个仿真实验_机器人_Vint_LU-智能机器人开发者大赛社区
mujoco graspnet 仿真项目的复现记录_mujcoo-CSDN博客
模型库 - MuJoCo 文档
Advertisement Space (300x250)

Simulating YOUR robot in MuJoCo - how to create a MJCF file from a CAD ...
Model Gallery - MuJoCo Documentation
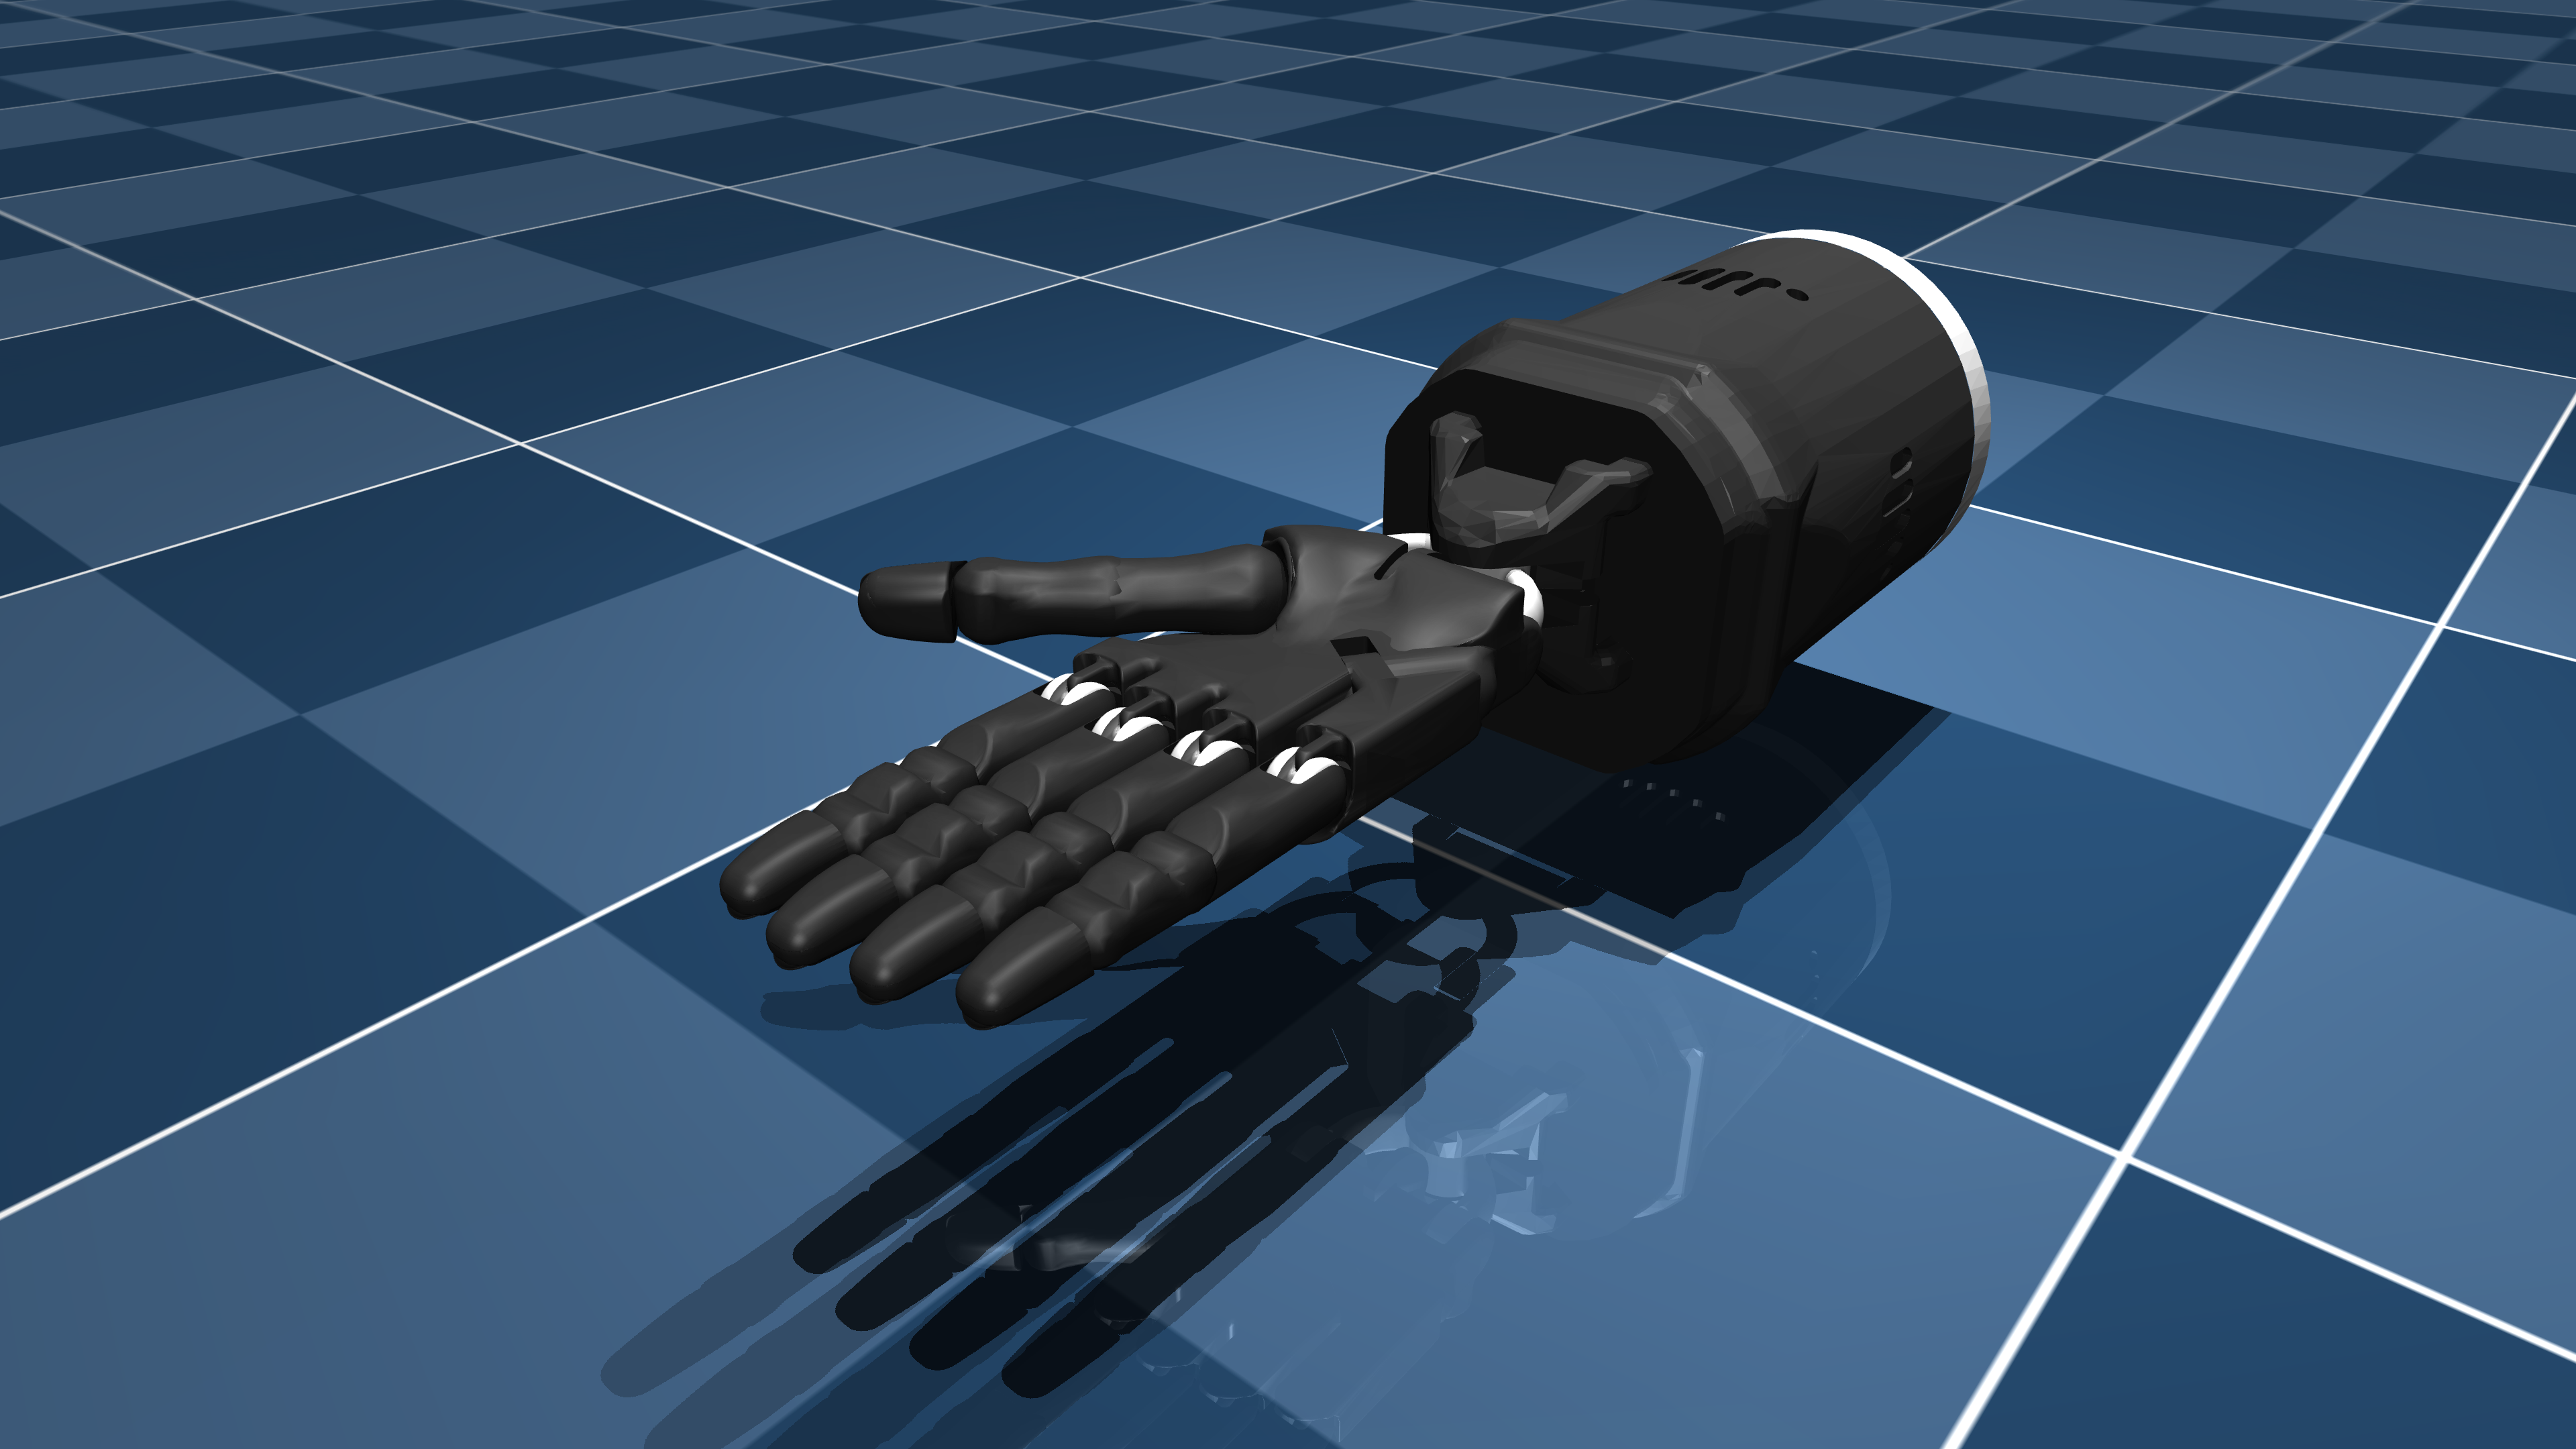
模型库 - MuJoCo 文档
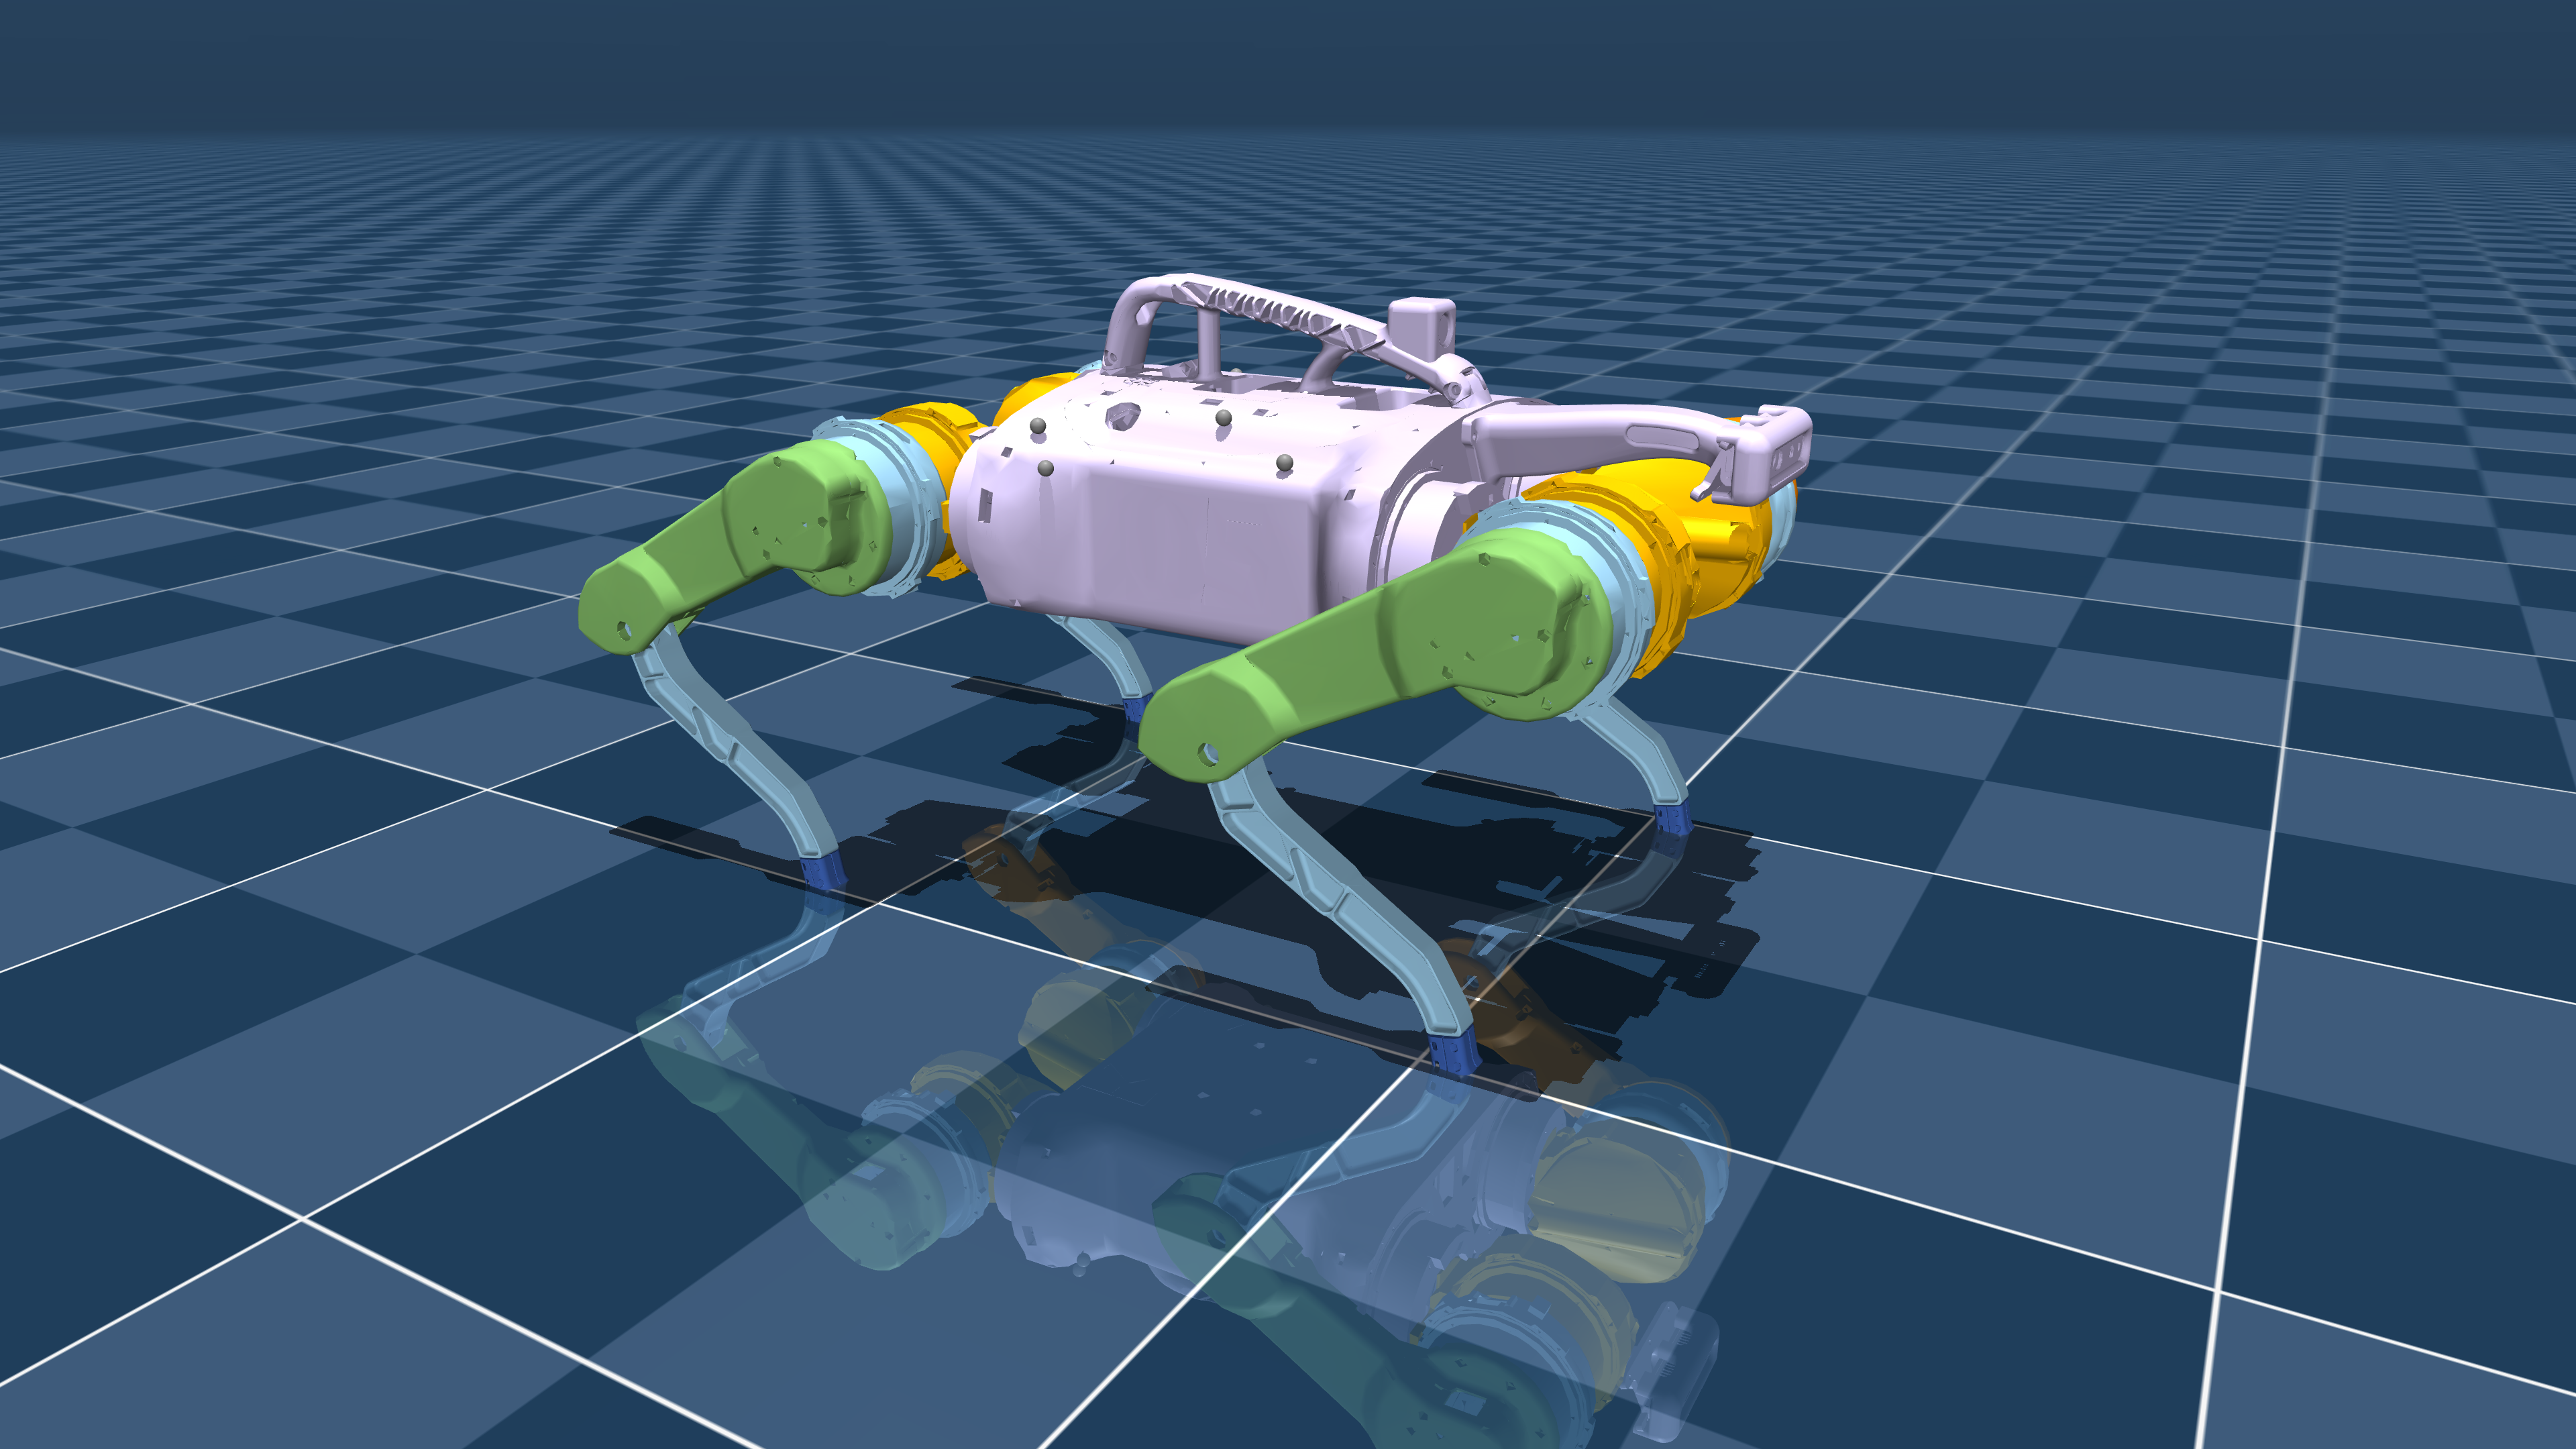
MuJoCo 入门教程(八)Model仓库_mujoco menagerie-CSDN博客
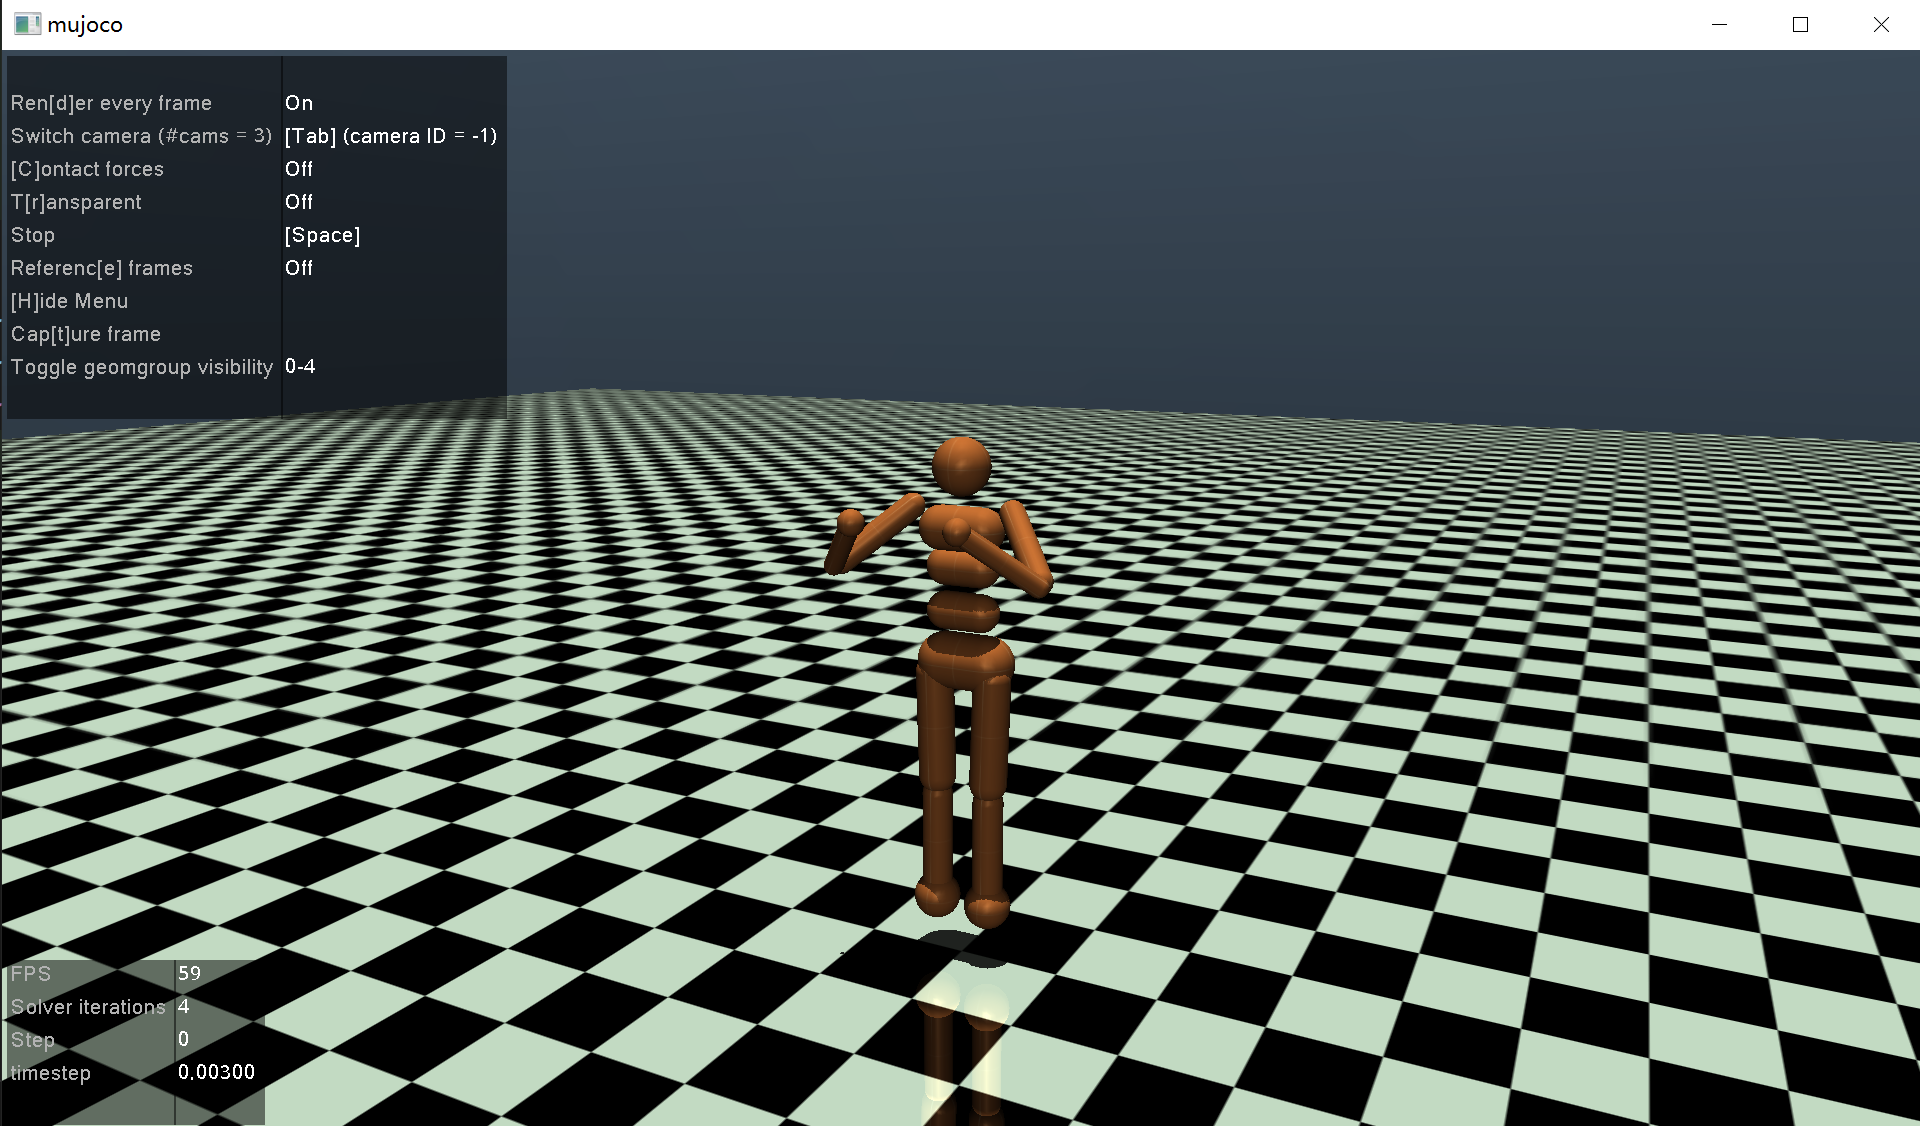
Mujoco 使い方 | Mujoco Tutorial _ Simulation – TEFCP
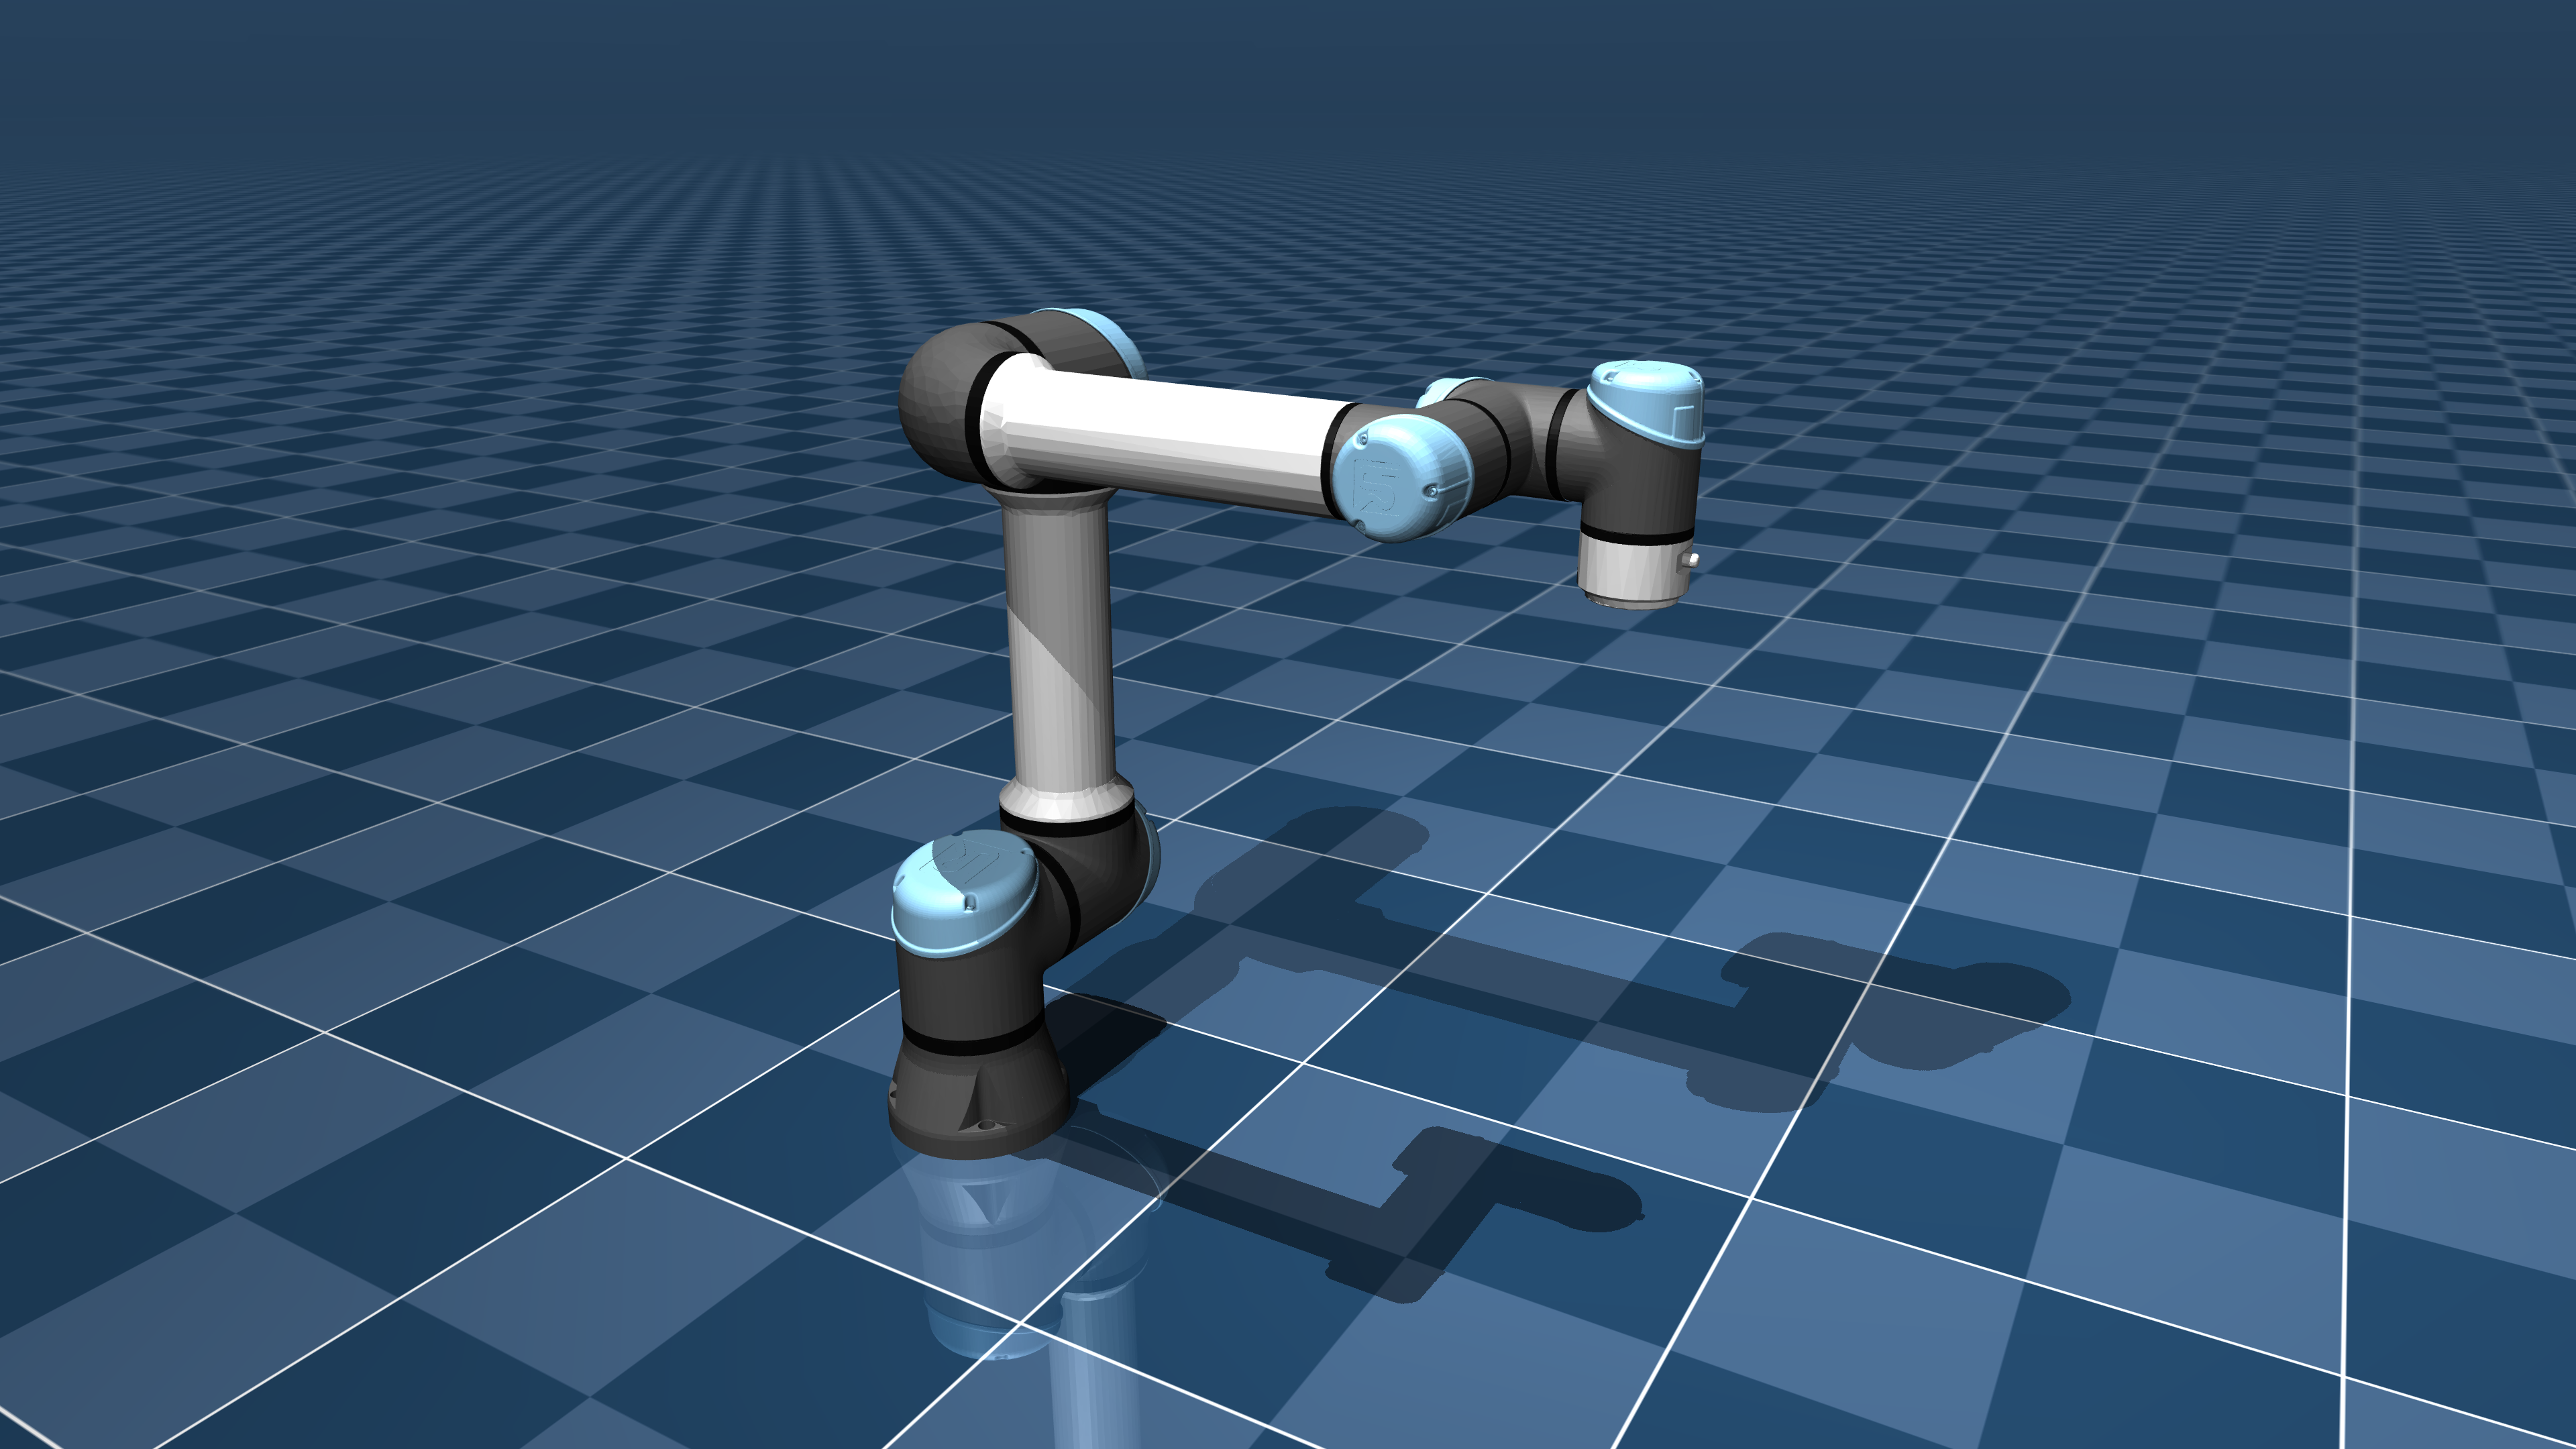
Model Gallery - MuJoCo Documentation
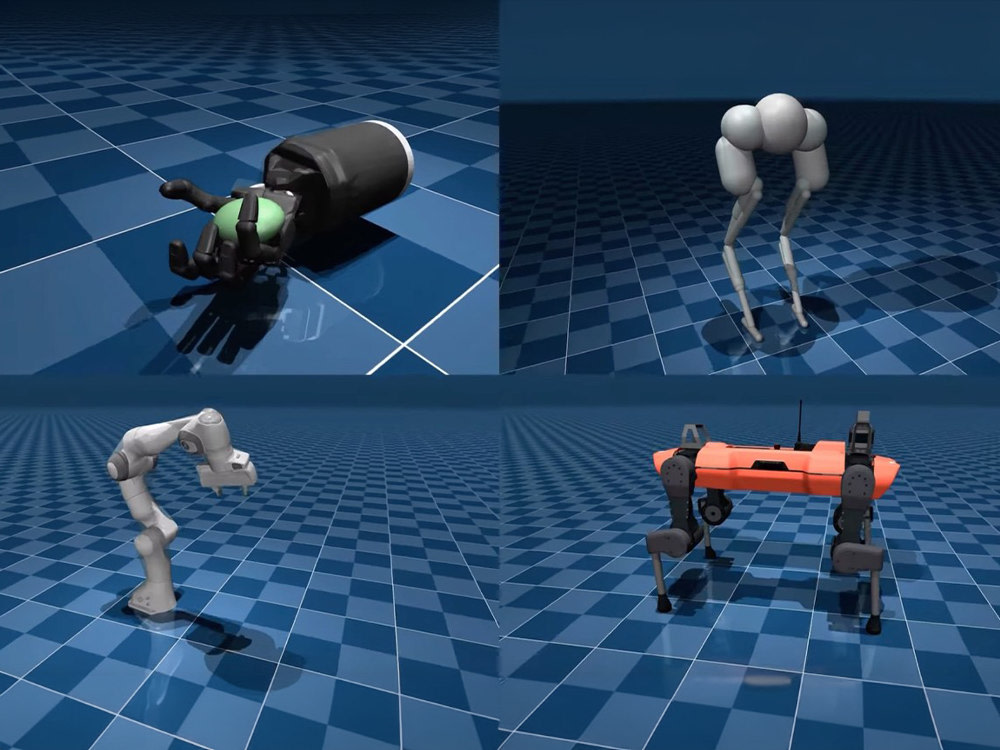
Robotic Simulation in Mujoco | Unity Engine Robotics Development ...
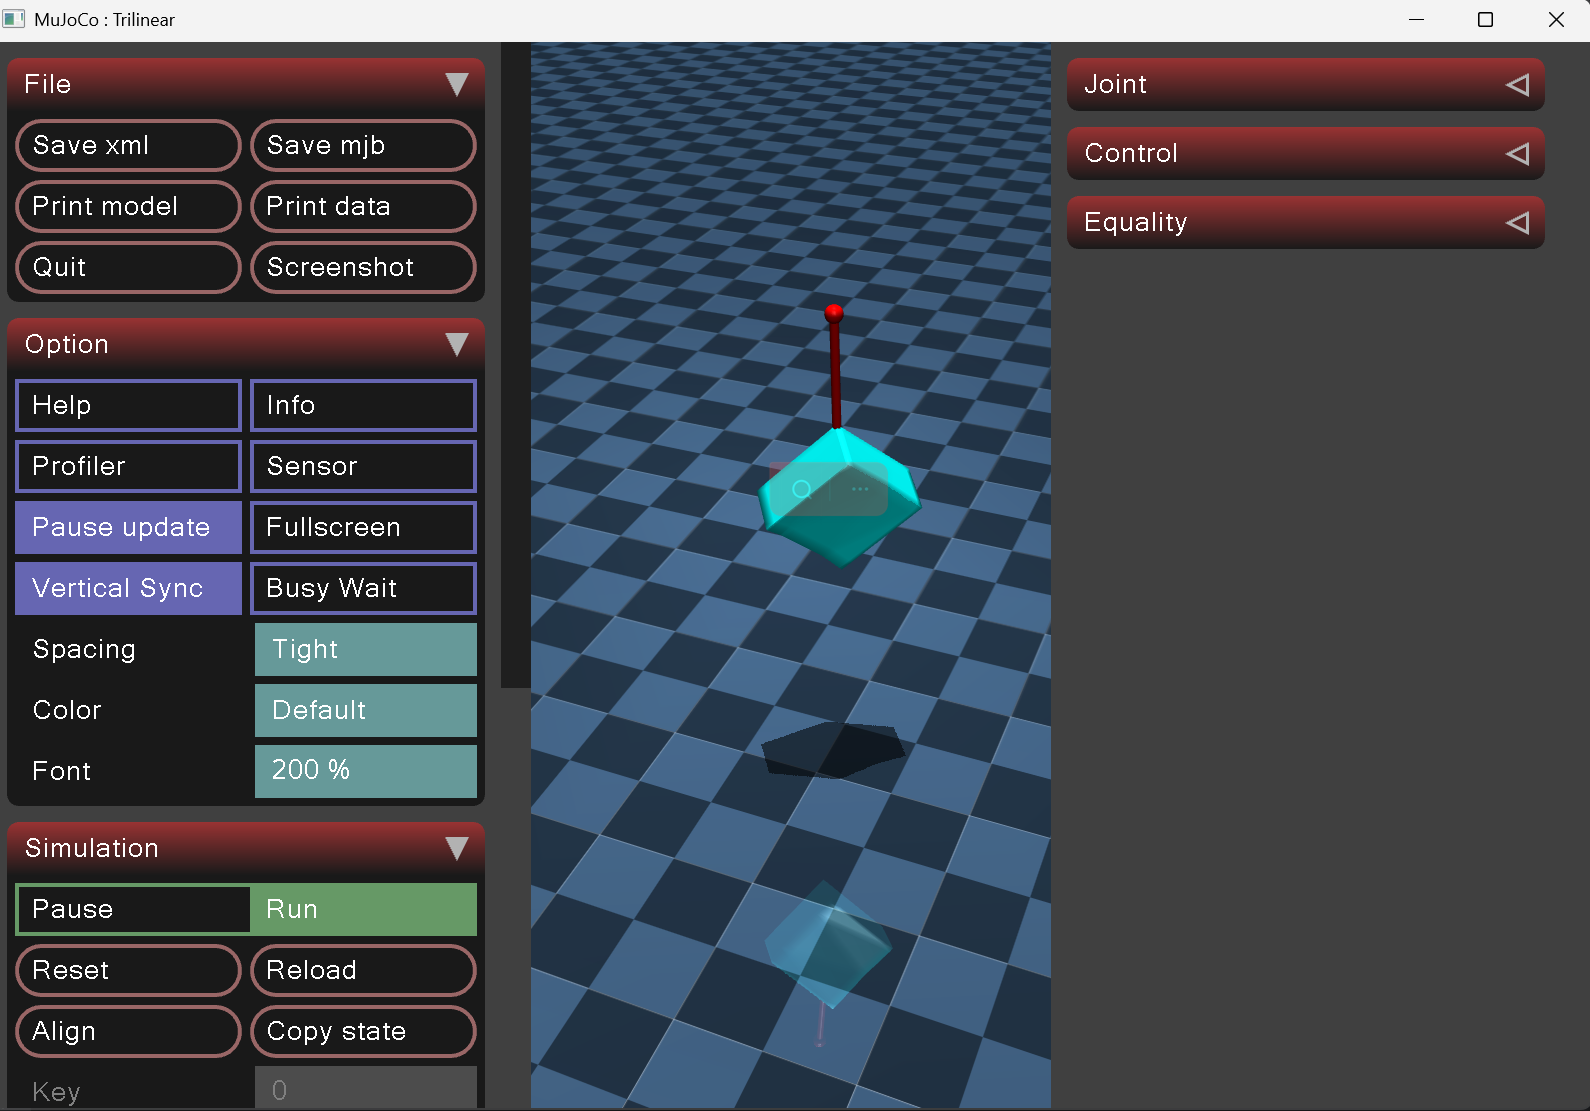
MuJoCo 柔性/软体 Flexcomp 仿真 + 生成与导入自己Customize的模型_怎么把flex导入的模型制造出来-CSDN博客
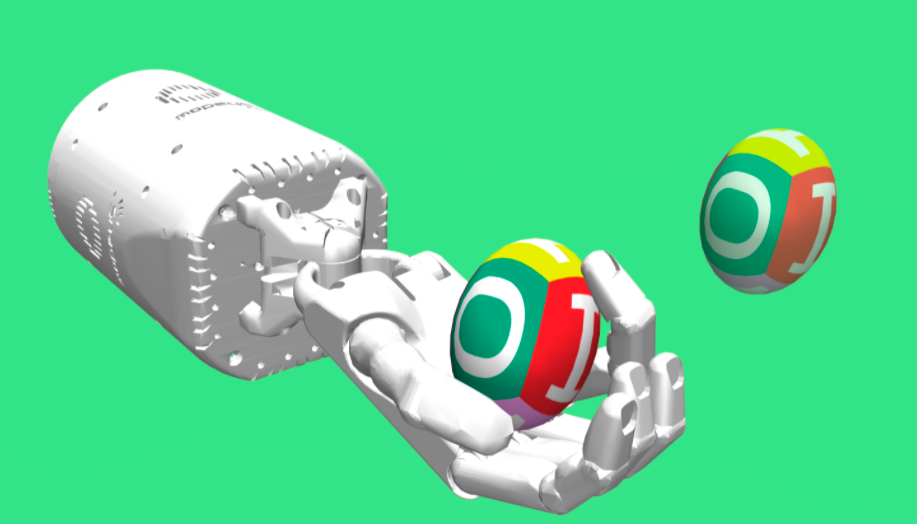
MuJoCo Archives - The Robot Report

GitHub - zalo/mujoco_wasm: Simulate and Render MuJoCo Models in the ...
Advertisement Space (336x280)
MuJoCo Basics | Bhaswanth Ayapilla
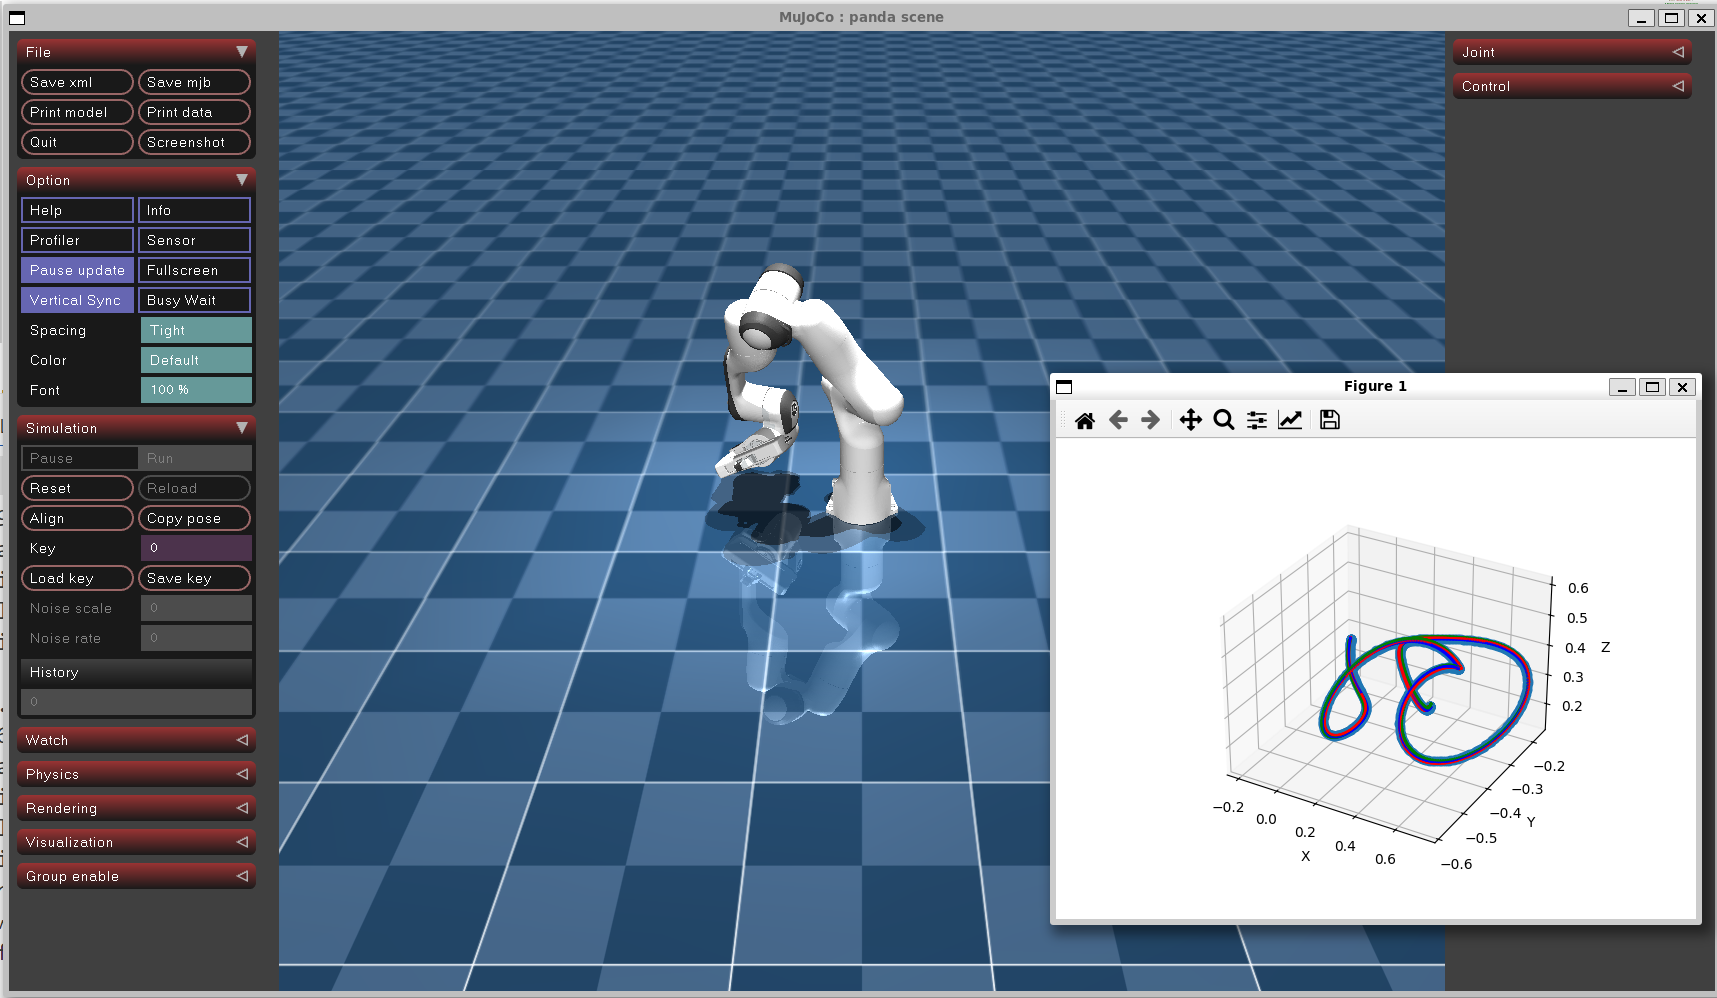
MuJoCo 机械臂关节路径规划+轨迹优化+末端轨迹可视化(附代码) - 技术栈
GitHub - openai/mujoco-py: MuJoCo is a physics engine for detailed ...
MuJoCo Playground 项目复现与问题记录-CSDN博客
MuJoCo physics engine plugin · Issue #299 · gazebosim/gz-physics · GitHub
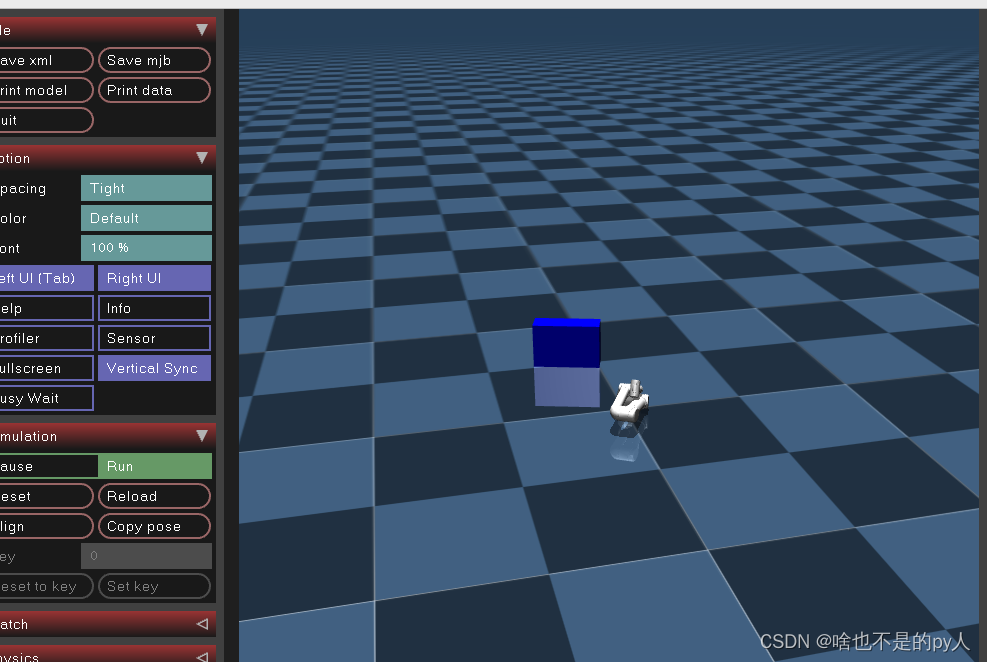
Mujoco 加载机器人模型(三)_mujoco怎么加载obj文件-CSDN博客
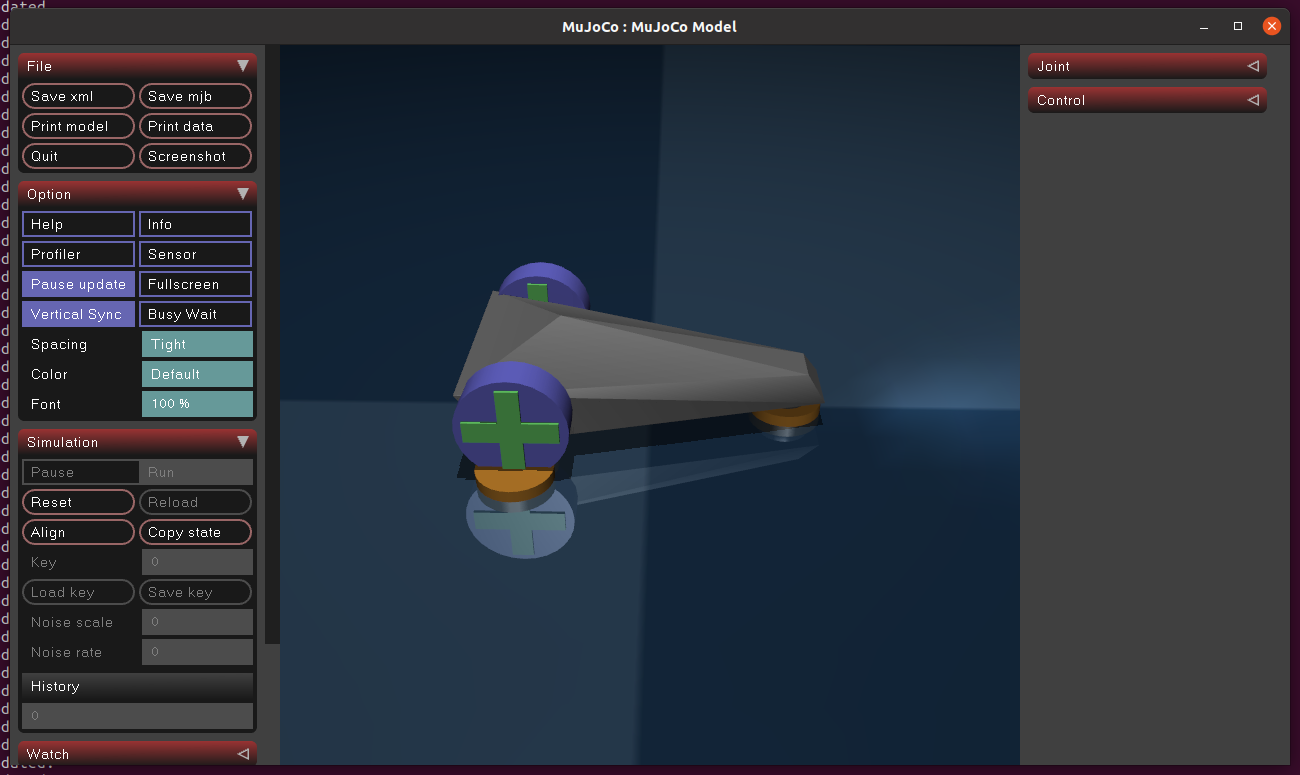
Mujoco 学习系列(二)基础功能与xml使用-易微帮
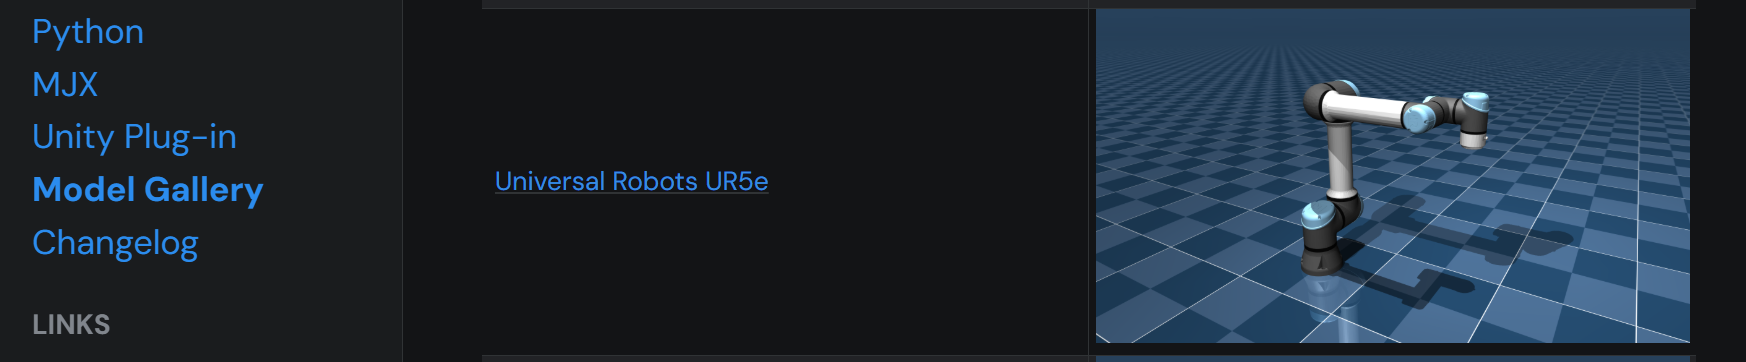
MuJoCo 全流程实战教程:从零搭建一个仿真实验_机器人_Vint_LU-智能机器人开发者大赛社区
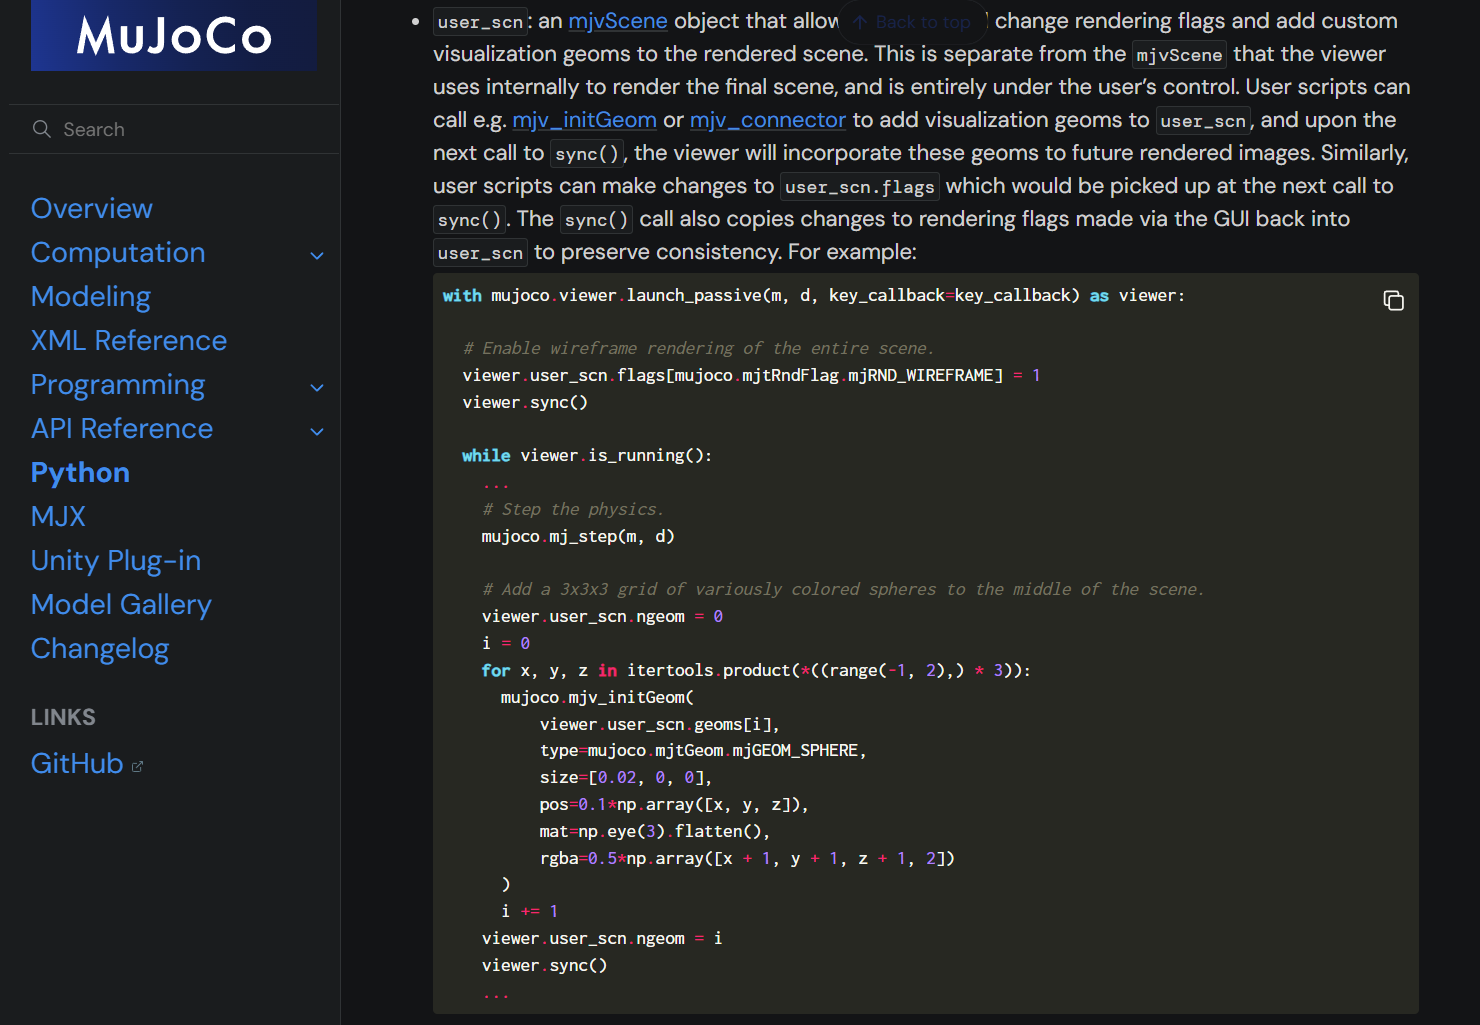
MuJoCo 画出机械臂末端轨迹进行可视化(附代码)_机械臂数据可视化-CSDN博客

4.5.3.1. MuJoCo integration — MLPro Documentations 2.1.0 documentation
Advertisement Space (336x280)

MuJoCo Playground | AI Research Paper Details
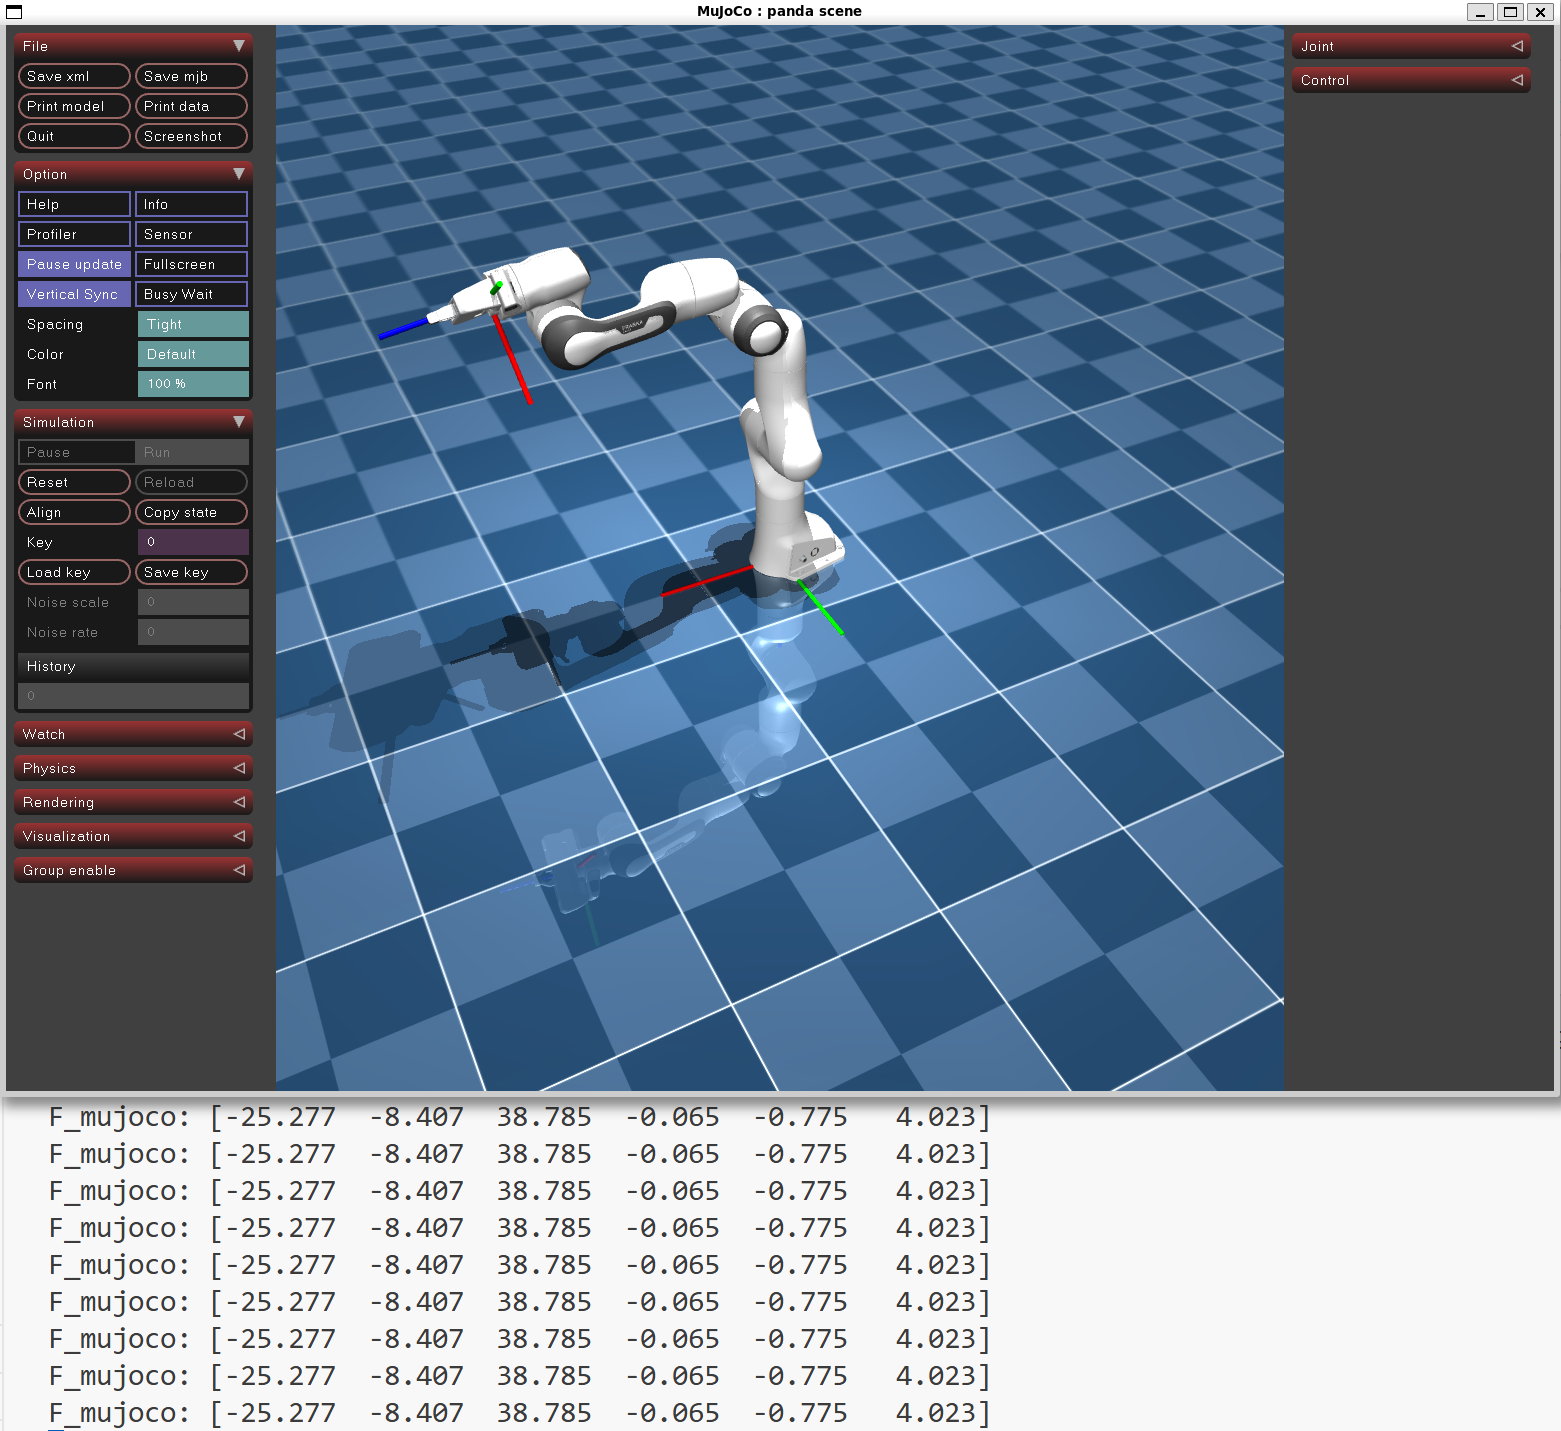
Mujoco 仿真 Dynamics 动力学获得末端执行器 Wrench-CSDN博客
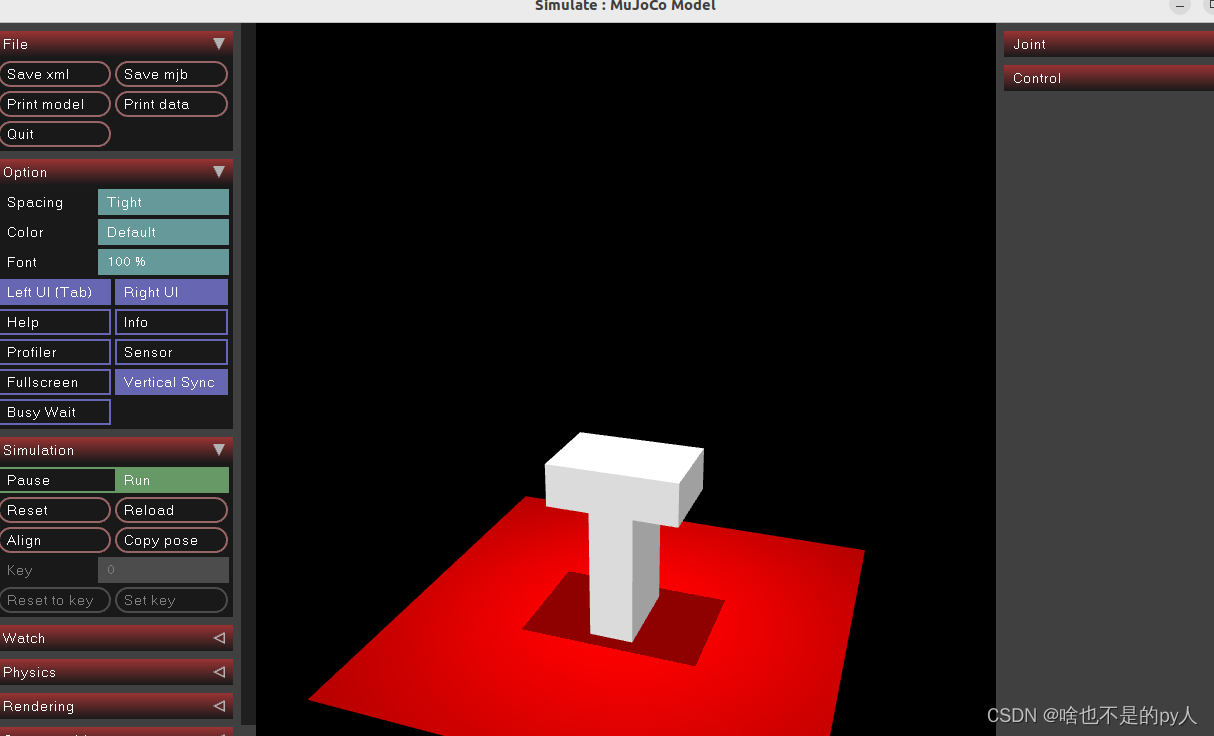
Mujoco xml编写(二)
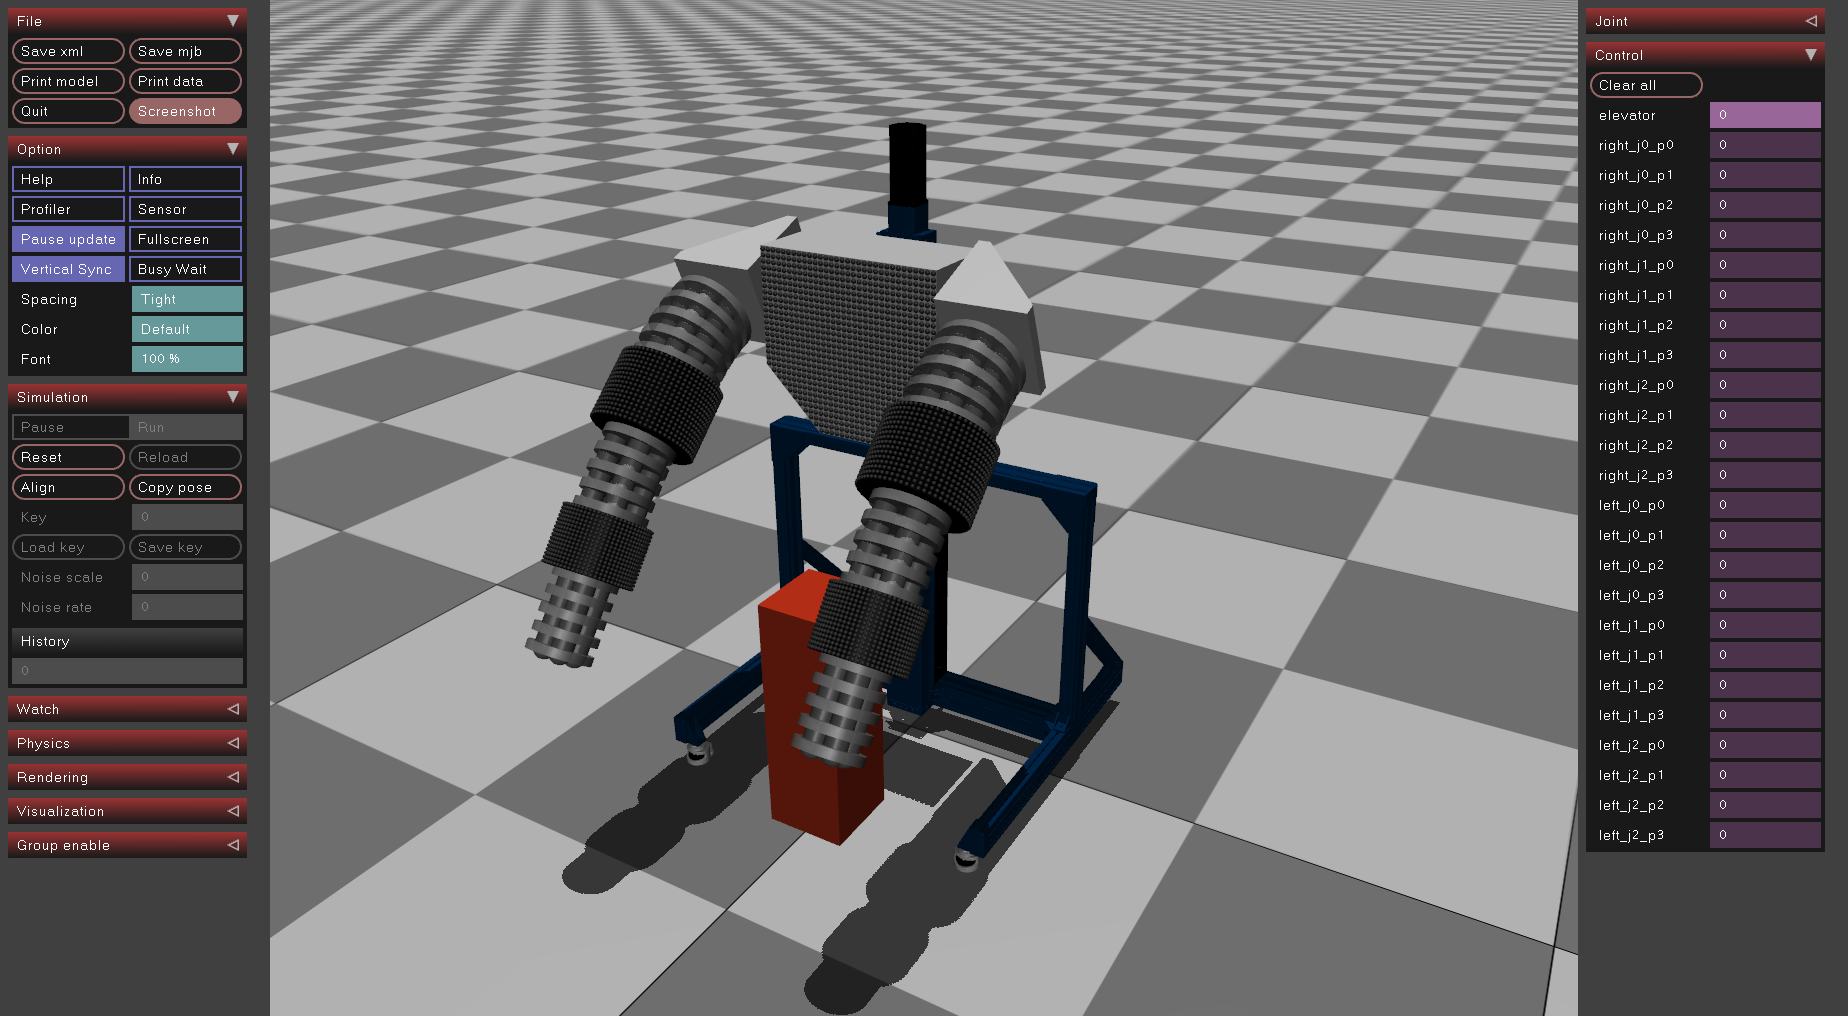
MuJoCo Simulation of Continuum Robots - Home
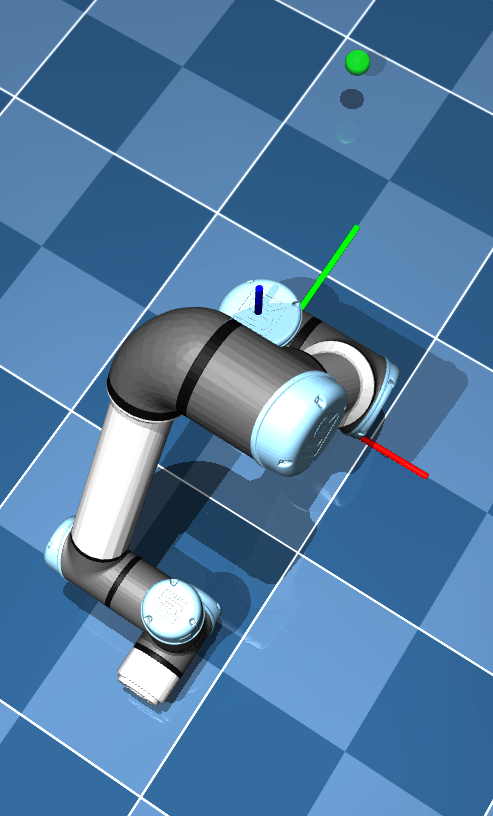
MuJoCo 全流程实战教程:从零搭建一个仿真实验_机器人_Vint_LU-智能机器人开发者大赛社区
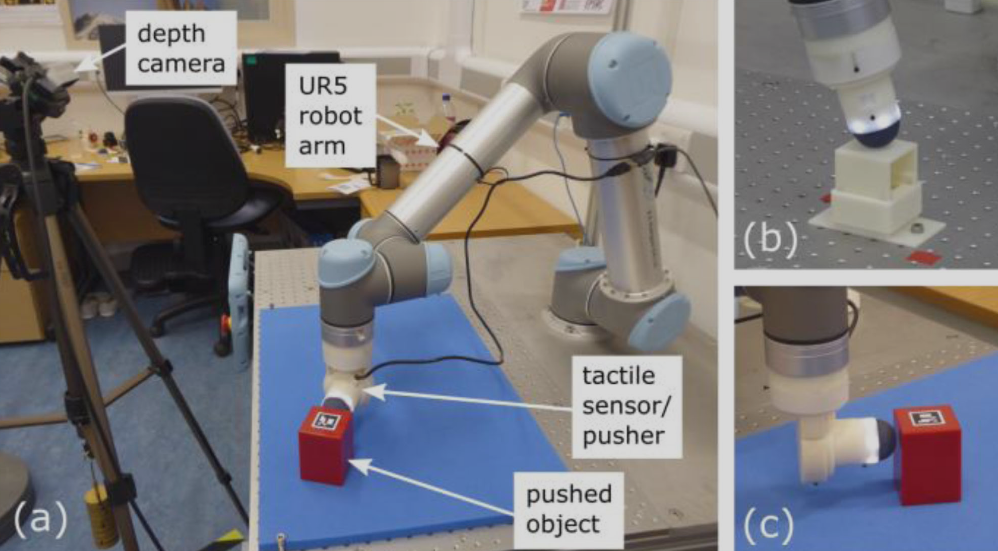
MuJoCo 全流程实战教程:从零搭建一个仿真实验-CSDN博客