
Mujoco Examples Pycapacity V21 Documentation
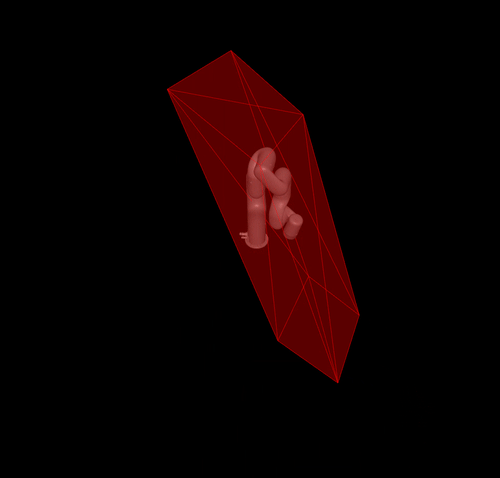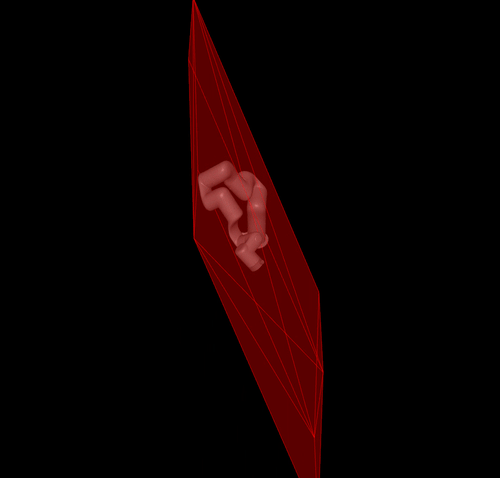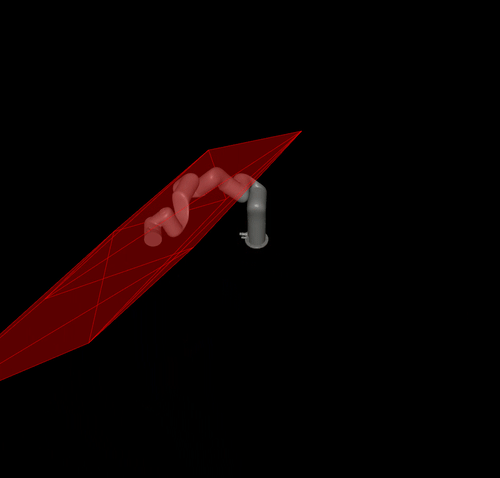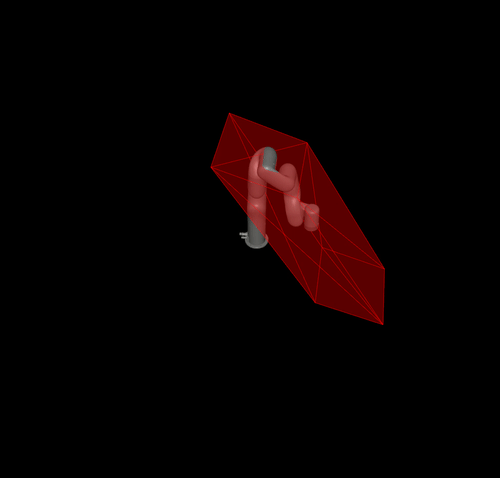
Mujoco examples — pycapacity v2.1 documentation
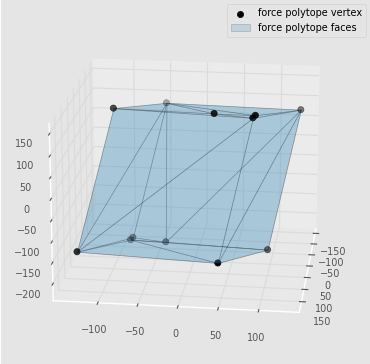
Robotics toolbox examples — pycapacity v2.1 documentation

Four link planar robot examples — pycapacity v2.1 documentation
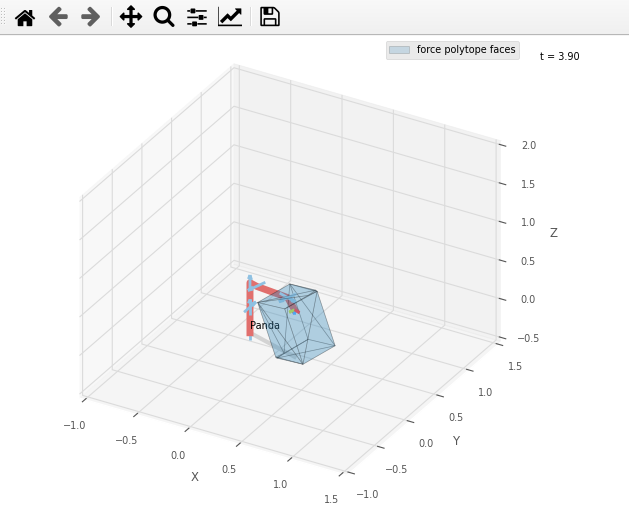
Robotics toolbox examples — pycapacity v2.1 documentation
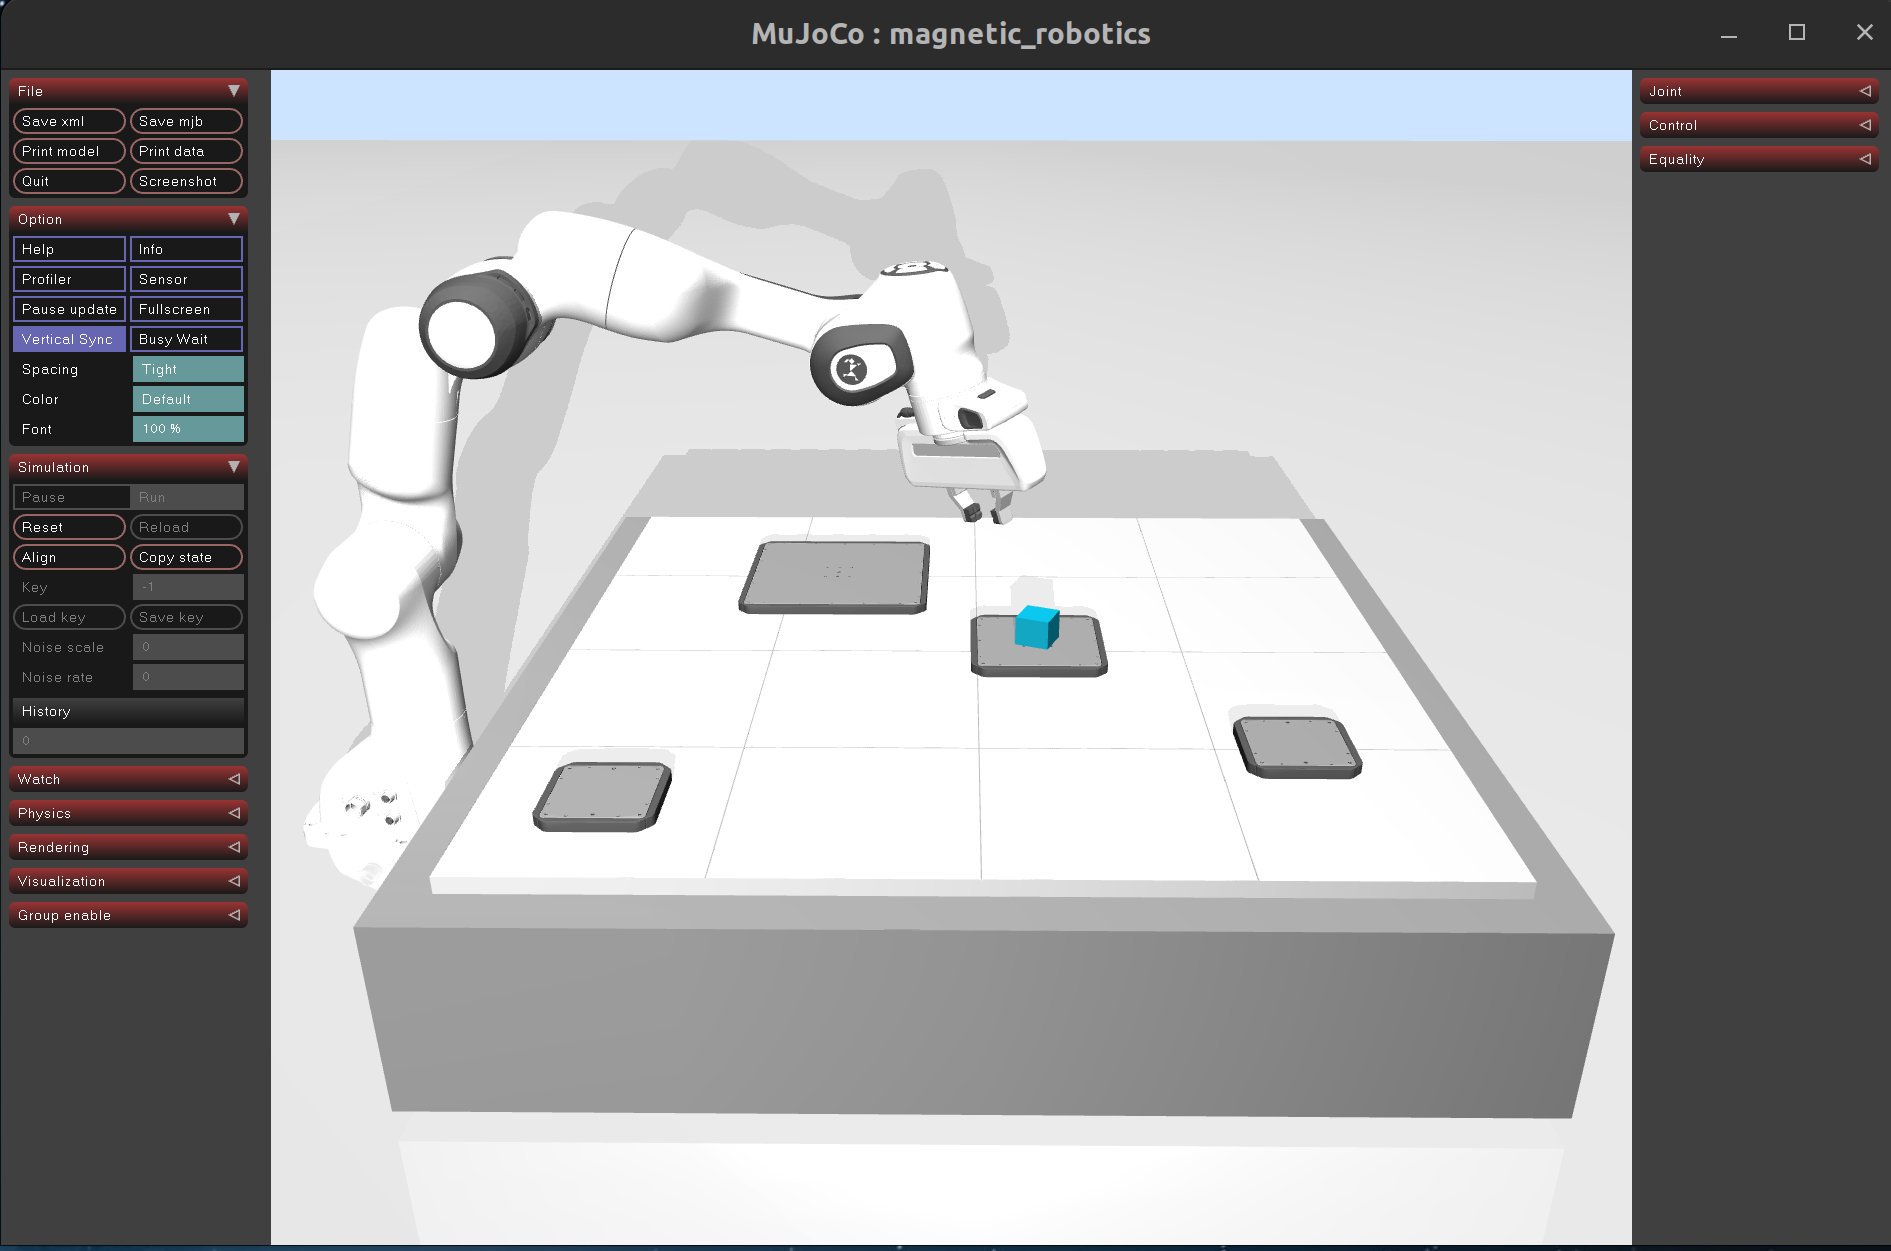
Customizing the MuJoCo Model — MagBotSim Documentation

Visualization - MuJoCo Documentation | PDF | Visualization (Graphics ...
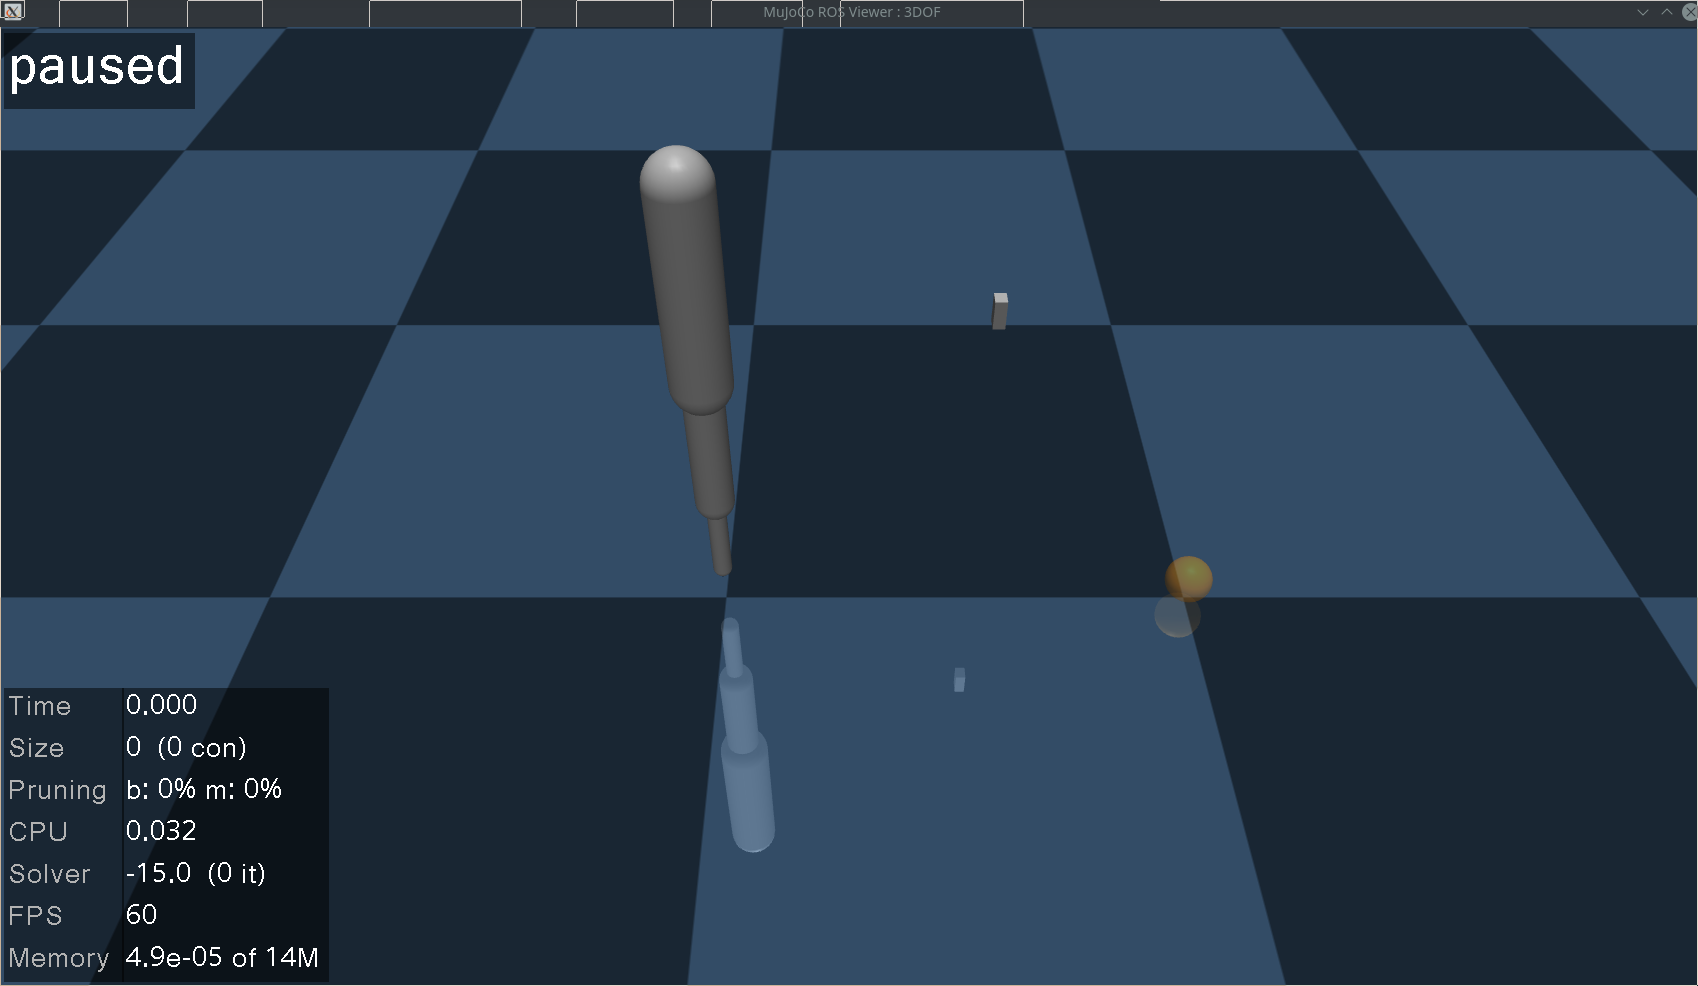
Gettings Started — MuJoCo ROS documentation documentation

4.5.3.1. MuJoCo integration — MLPro Documentations 2.1.0 documentation

Mujoco 学习系列(十)官方教程 The MJX tutorial provides usage examples of MuJoCo ...
GitHub - openai/mujoco-py: MuJoCo is a physics engine for detailed ...
Advertisement Space (300x250)
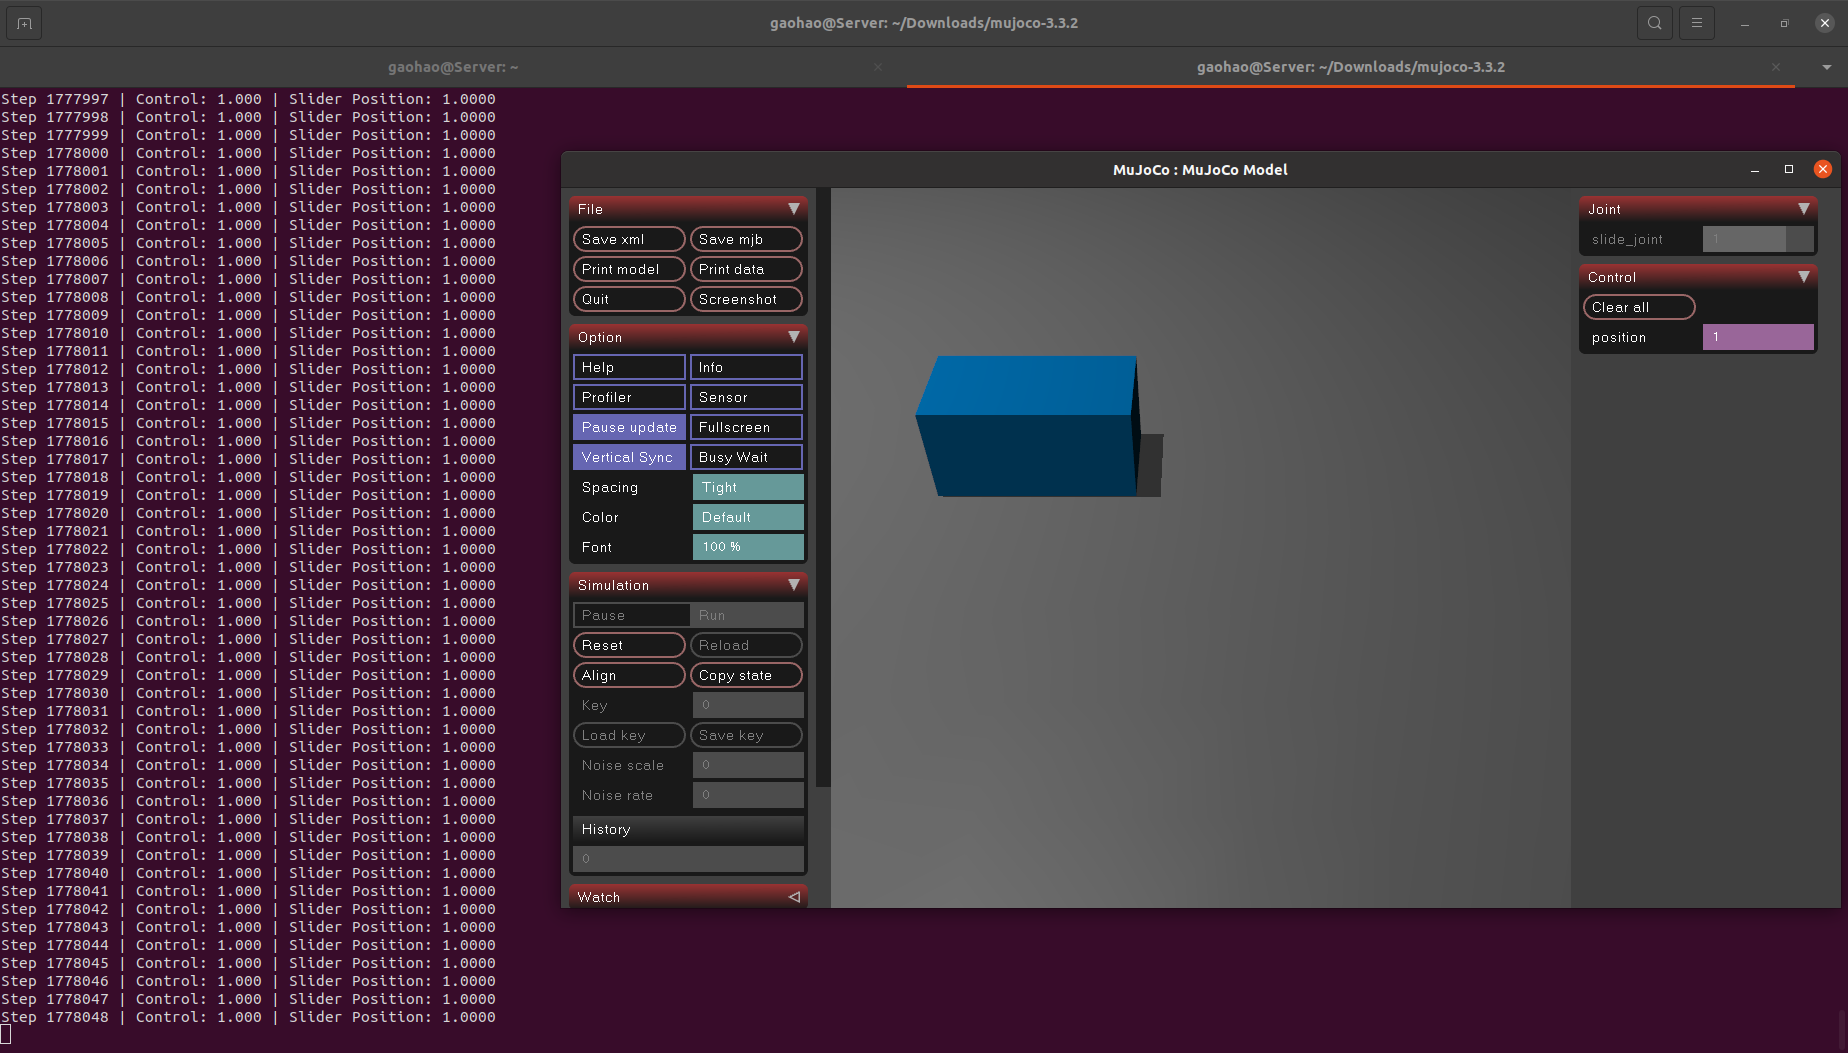
Mujoco 学习系列(三)机器人状态IO与仿真操作_import mujoco.viewer-CSDN博客

MuJoCo 全流程实战教程:从零搭建一个仿真实验-CSDN博客
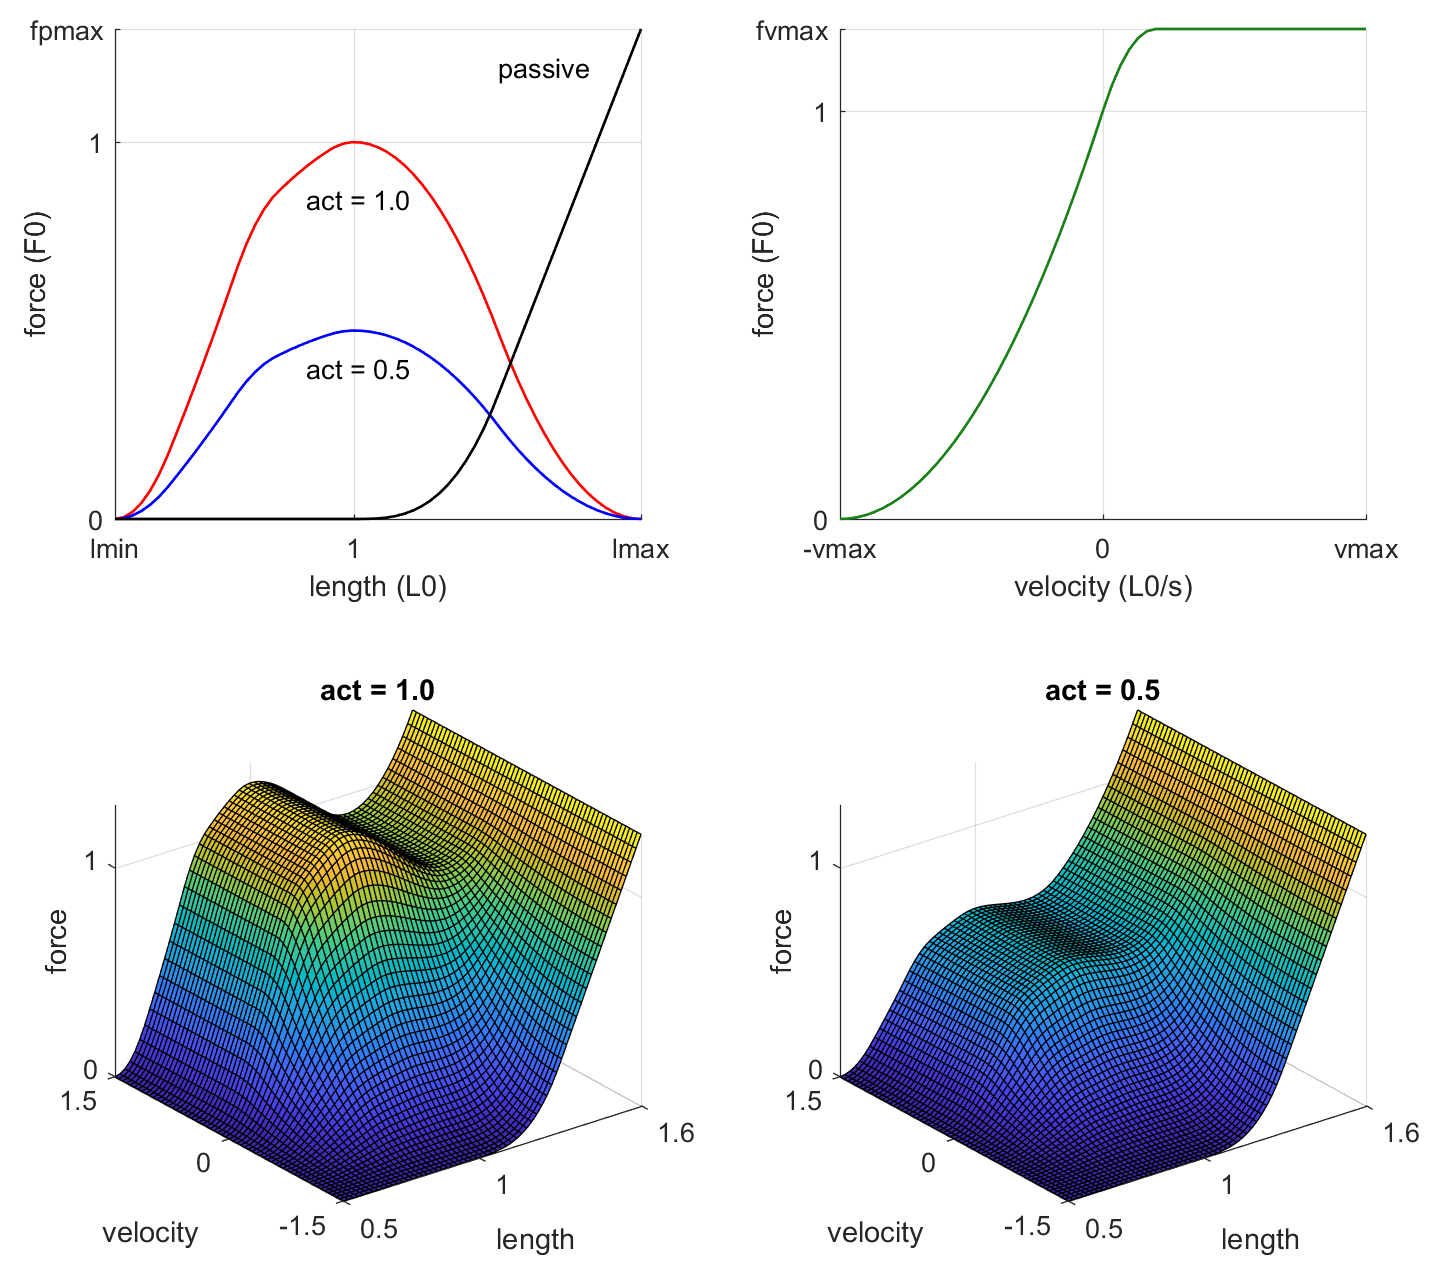
建模 - MuJoCo 文档
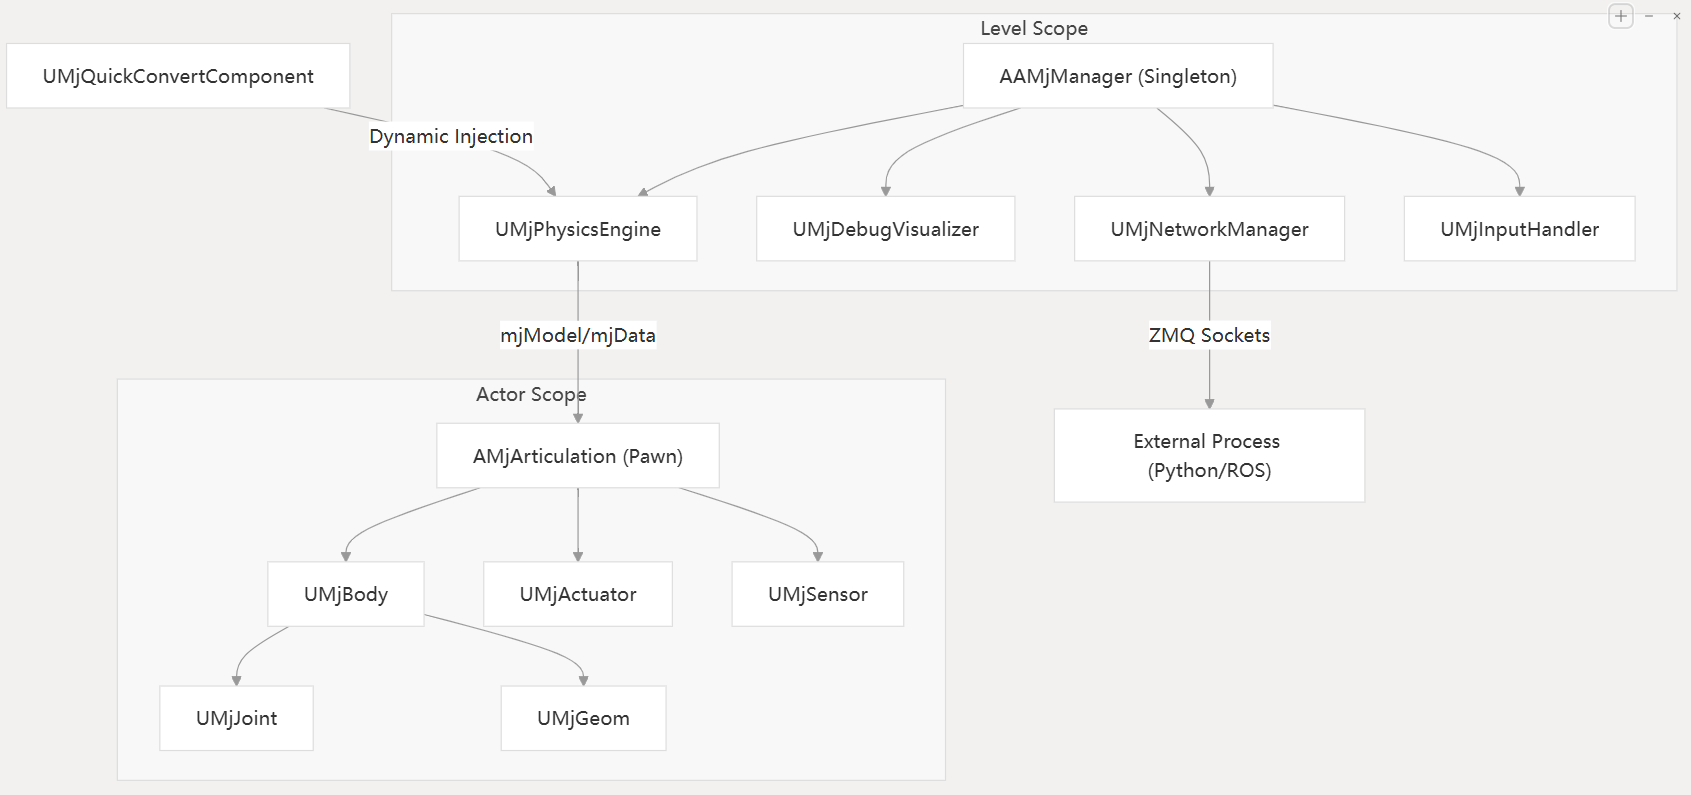
架构 - Mujoco 插件
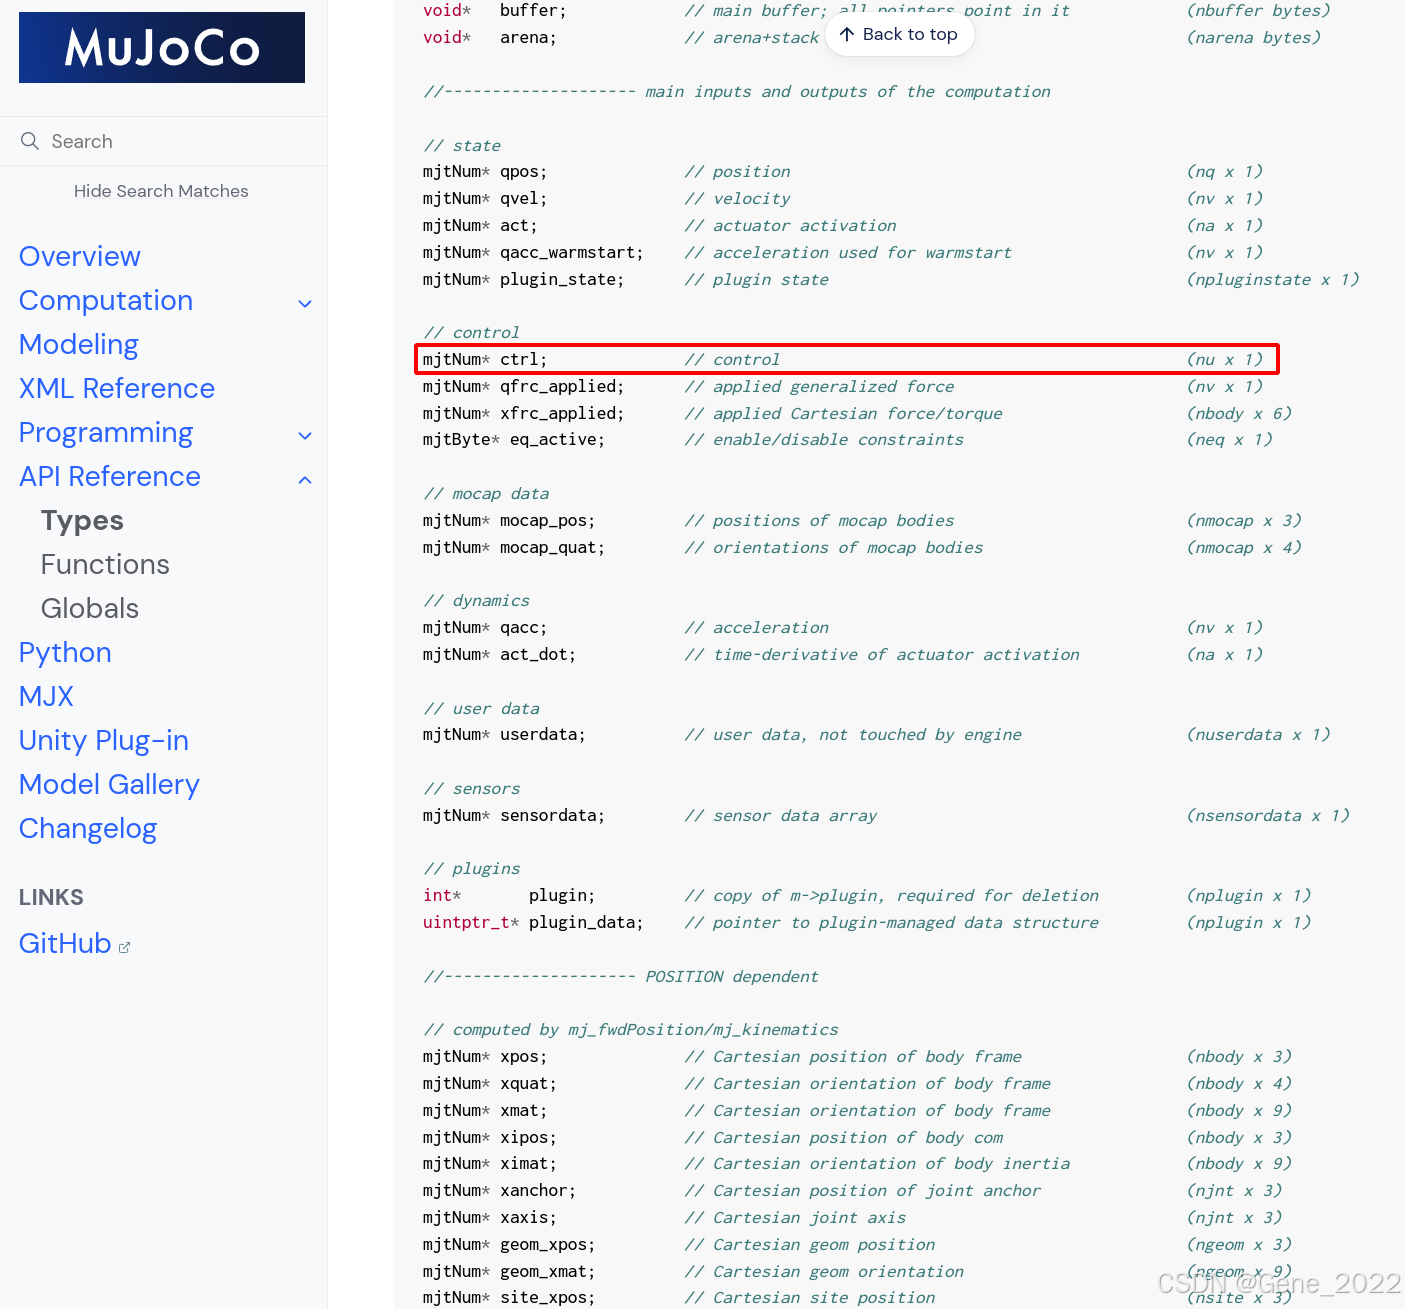
Mujoco 虚拟环境物理仿真_mujoco仿真-CSDN博客
MuJoCo VR Mocap Hand Example - vuer

mujoco 全流程实战教程:从零搭建一个仿真实验_mujoco仿真-爱代码爱编程
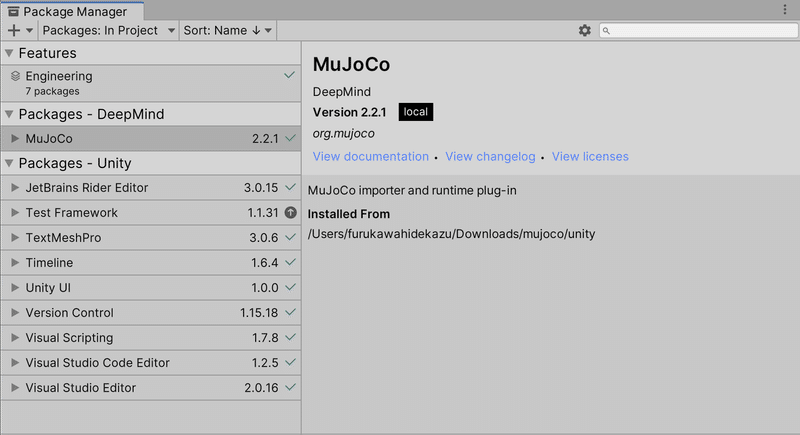
MuJoCo Unityプラグインの使い方|npaka
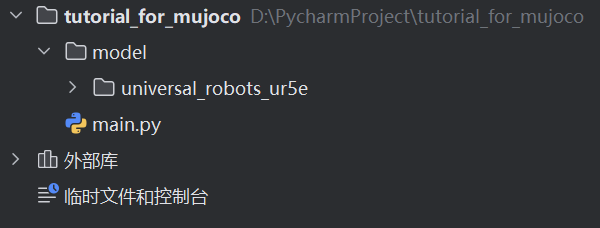
MuJoCo 全流程实战教程:从零搭建一个仿真实验-CSDN博客
Python Examples and Testing | unitreerobotics/unitree_mujoco | DeepWiki
Advertisement Space (336x280)
GitHub - aftersomemath/mujoco_python_viewer_examples: Examples of using ...
GitHub - shihminyang/MuJoCo-Example-Manipulation: Examples of robotic ...

Introduction to MuJoCo: A Powerful Robotics Simulation Tool | MuJoCo ...
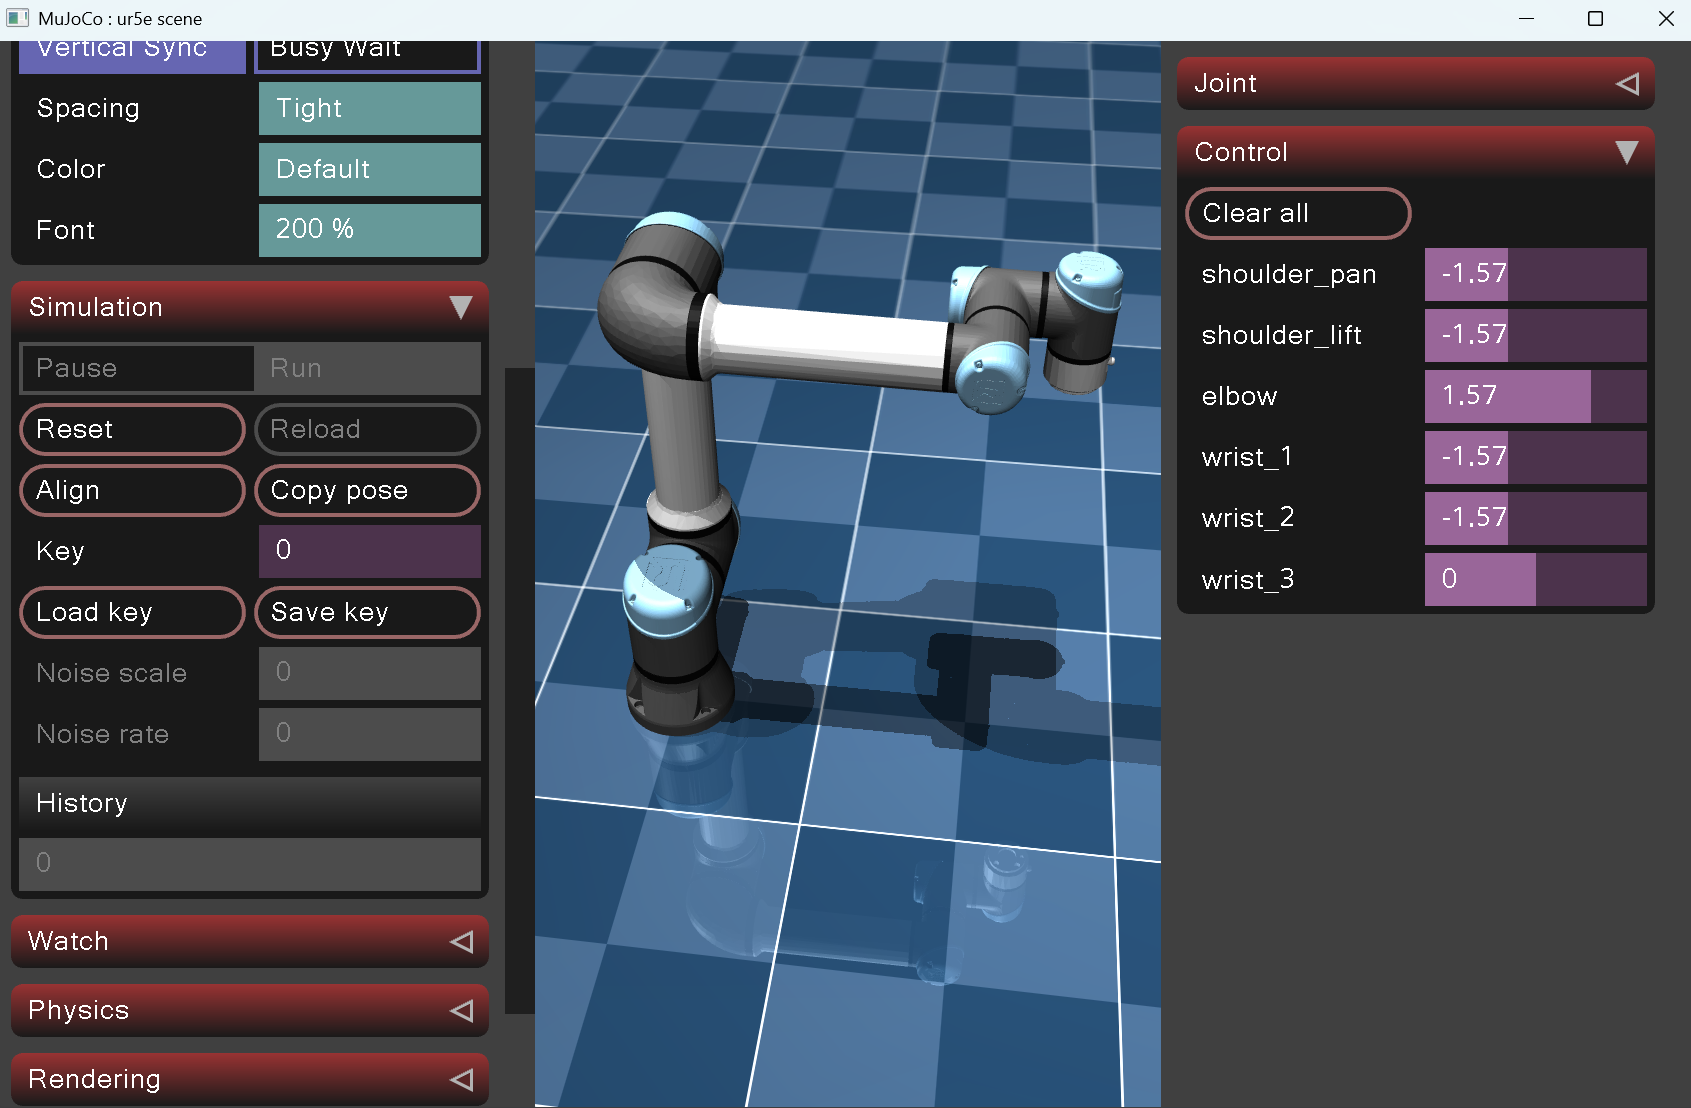
mujoco 全流程实战教程:从零搭建一个仿真实验_mujoco仿真-爱代码爱编程
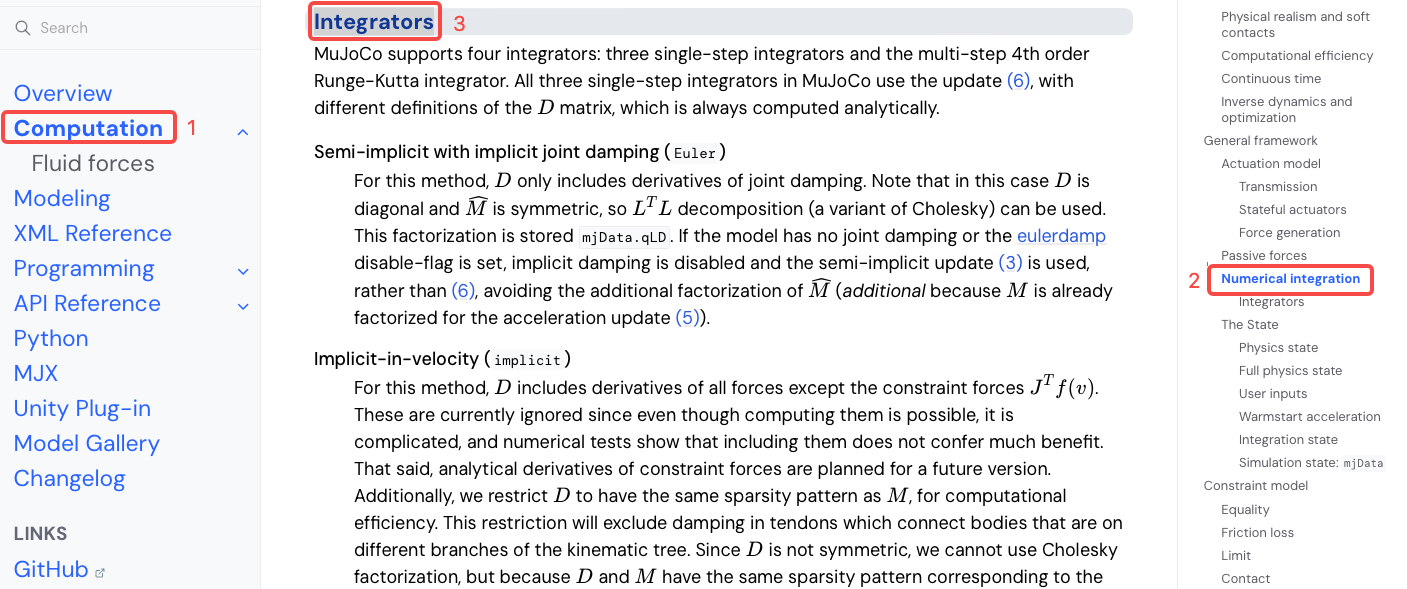
Mujoco 学习系列(八) 官方教程 The rollout tutorial shows how to use the ...
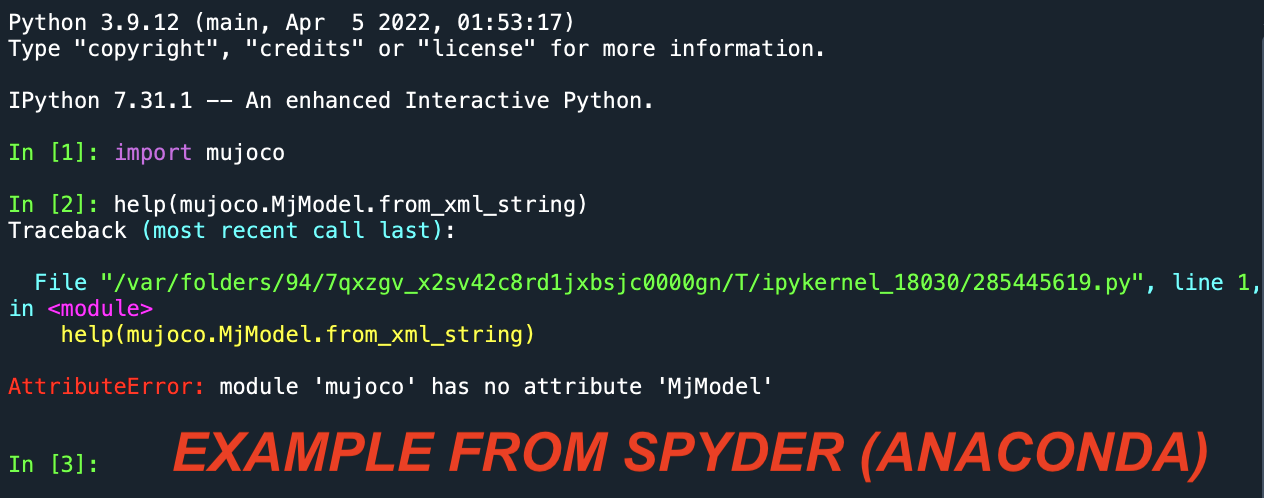
Setting up MuJoCo (Python Bindings) · Issue #506 · google-deepmind ...
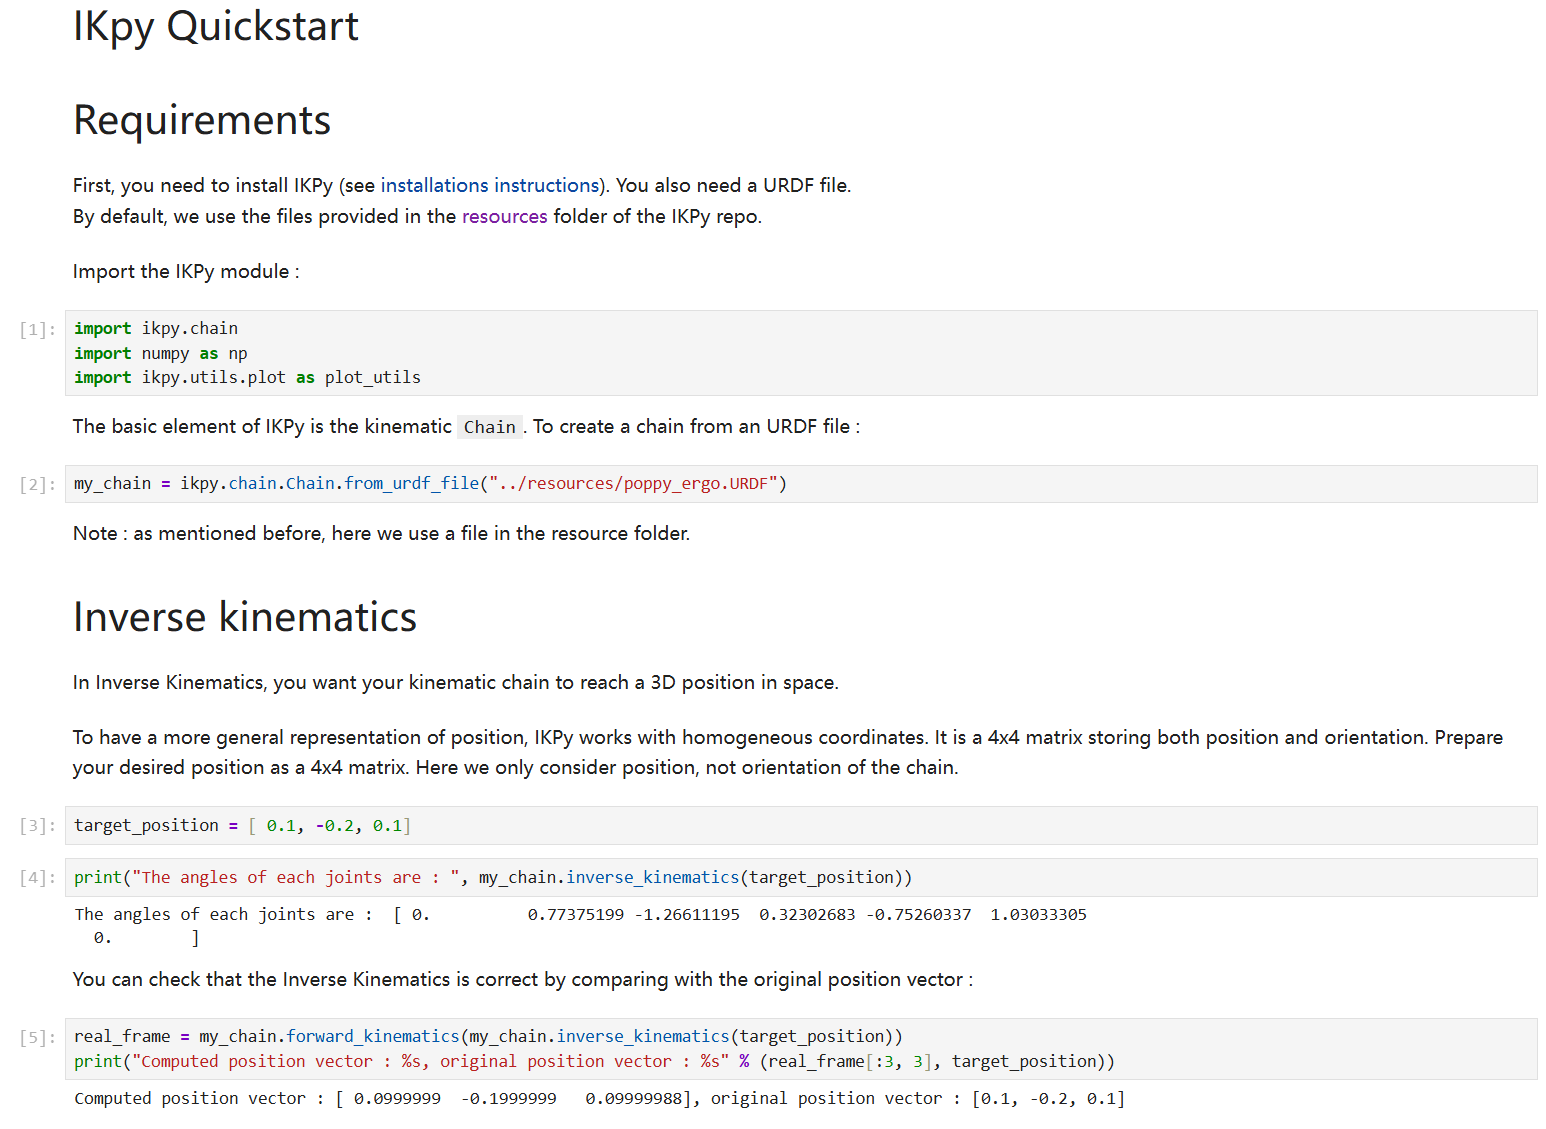
MuJoCo 全流程实战教程:从零搭建一个仿真实验_机器人_Vint_LU-智能机器人开发者大赛社区
General MuJoCo Utilities | jeongeun980906/Lerobot-MujoCo-VLA-Tutorial ...
MuJoCo Playground 项目复现与问题记录-CSDN博客
GitHub - aftersomemath/mujoco_python_viewer_examples: Examples of using ...
Advertisement Space (336x280)

I want to simulate pouring objects into a cup · google-deepmind mujoco ...

Setting up MuJoCo (Python Bindings) · Issue #506 · google-deepmind ...

Example MuJoCo environments (a)HalfCheetah-v2, (b)Ant-v2, (c)Hopper-v2 ...
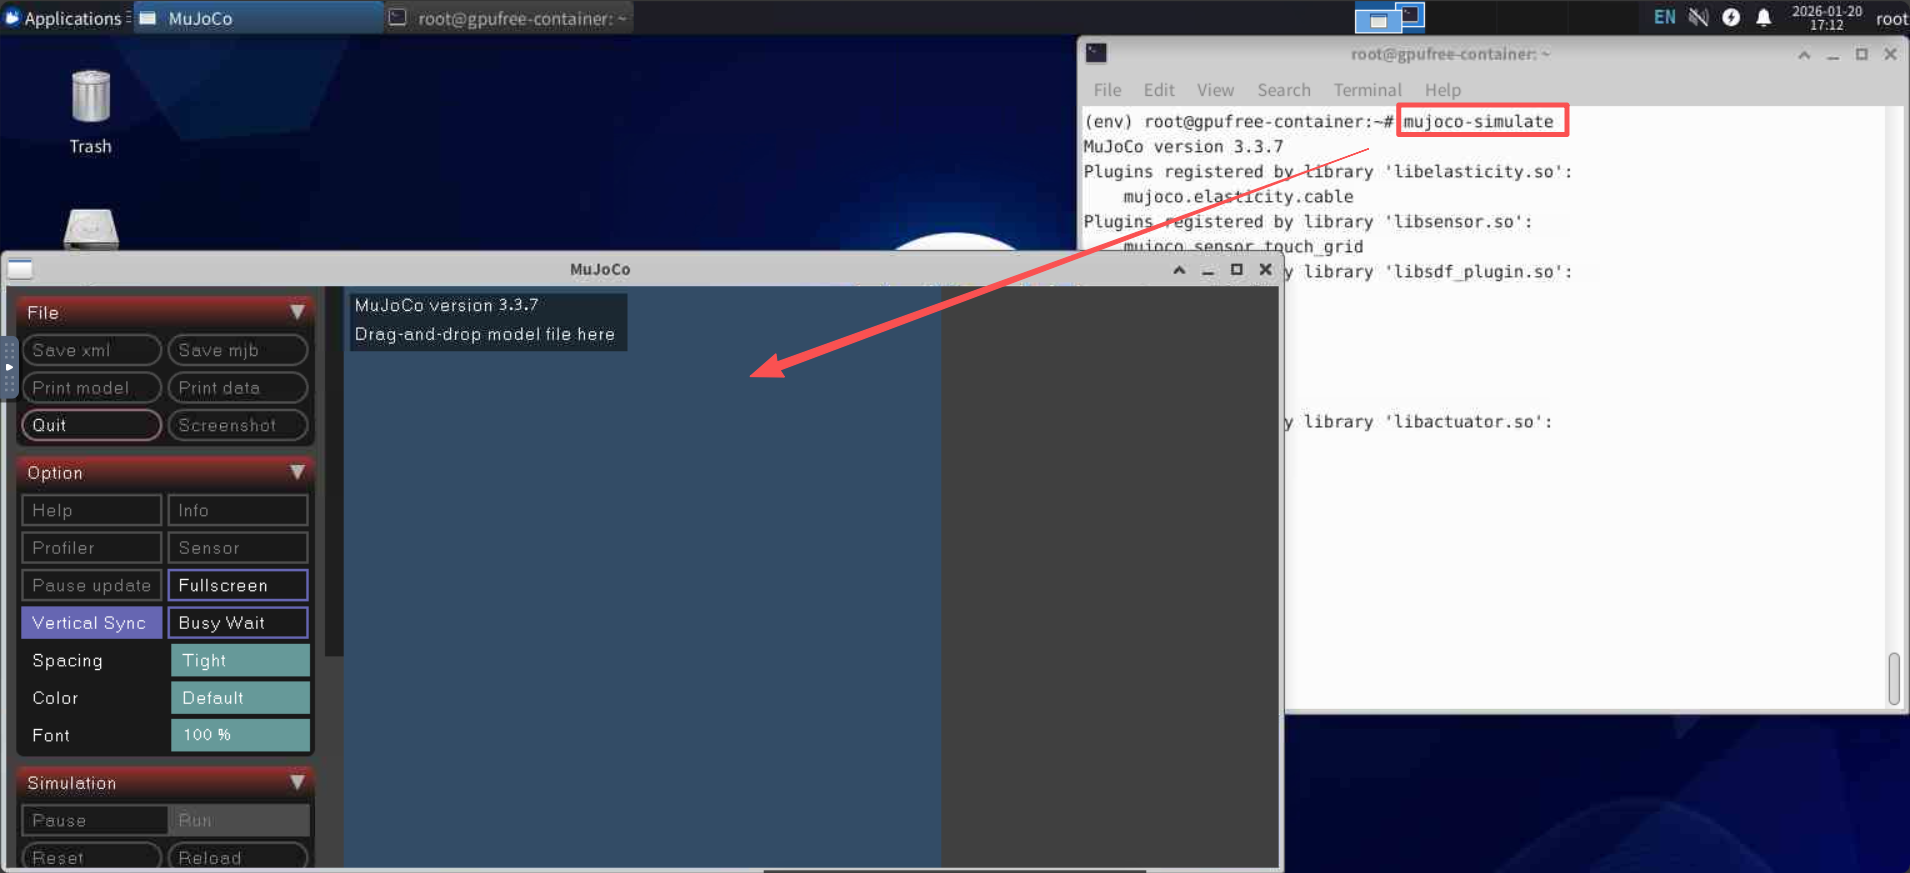
MuJoCo 安装 | 算力自由
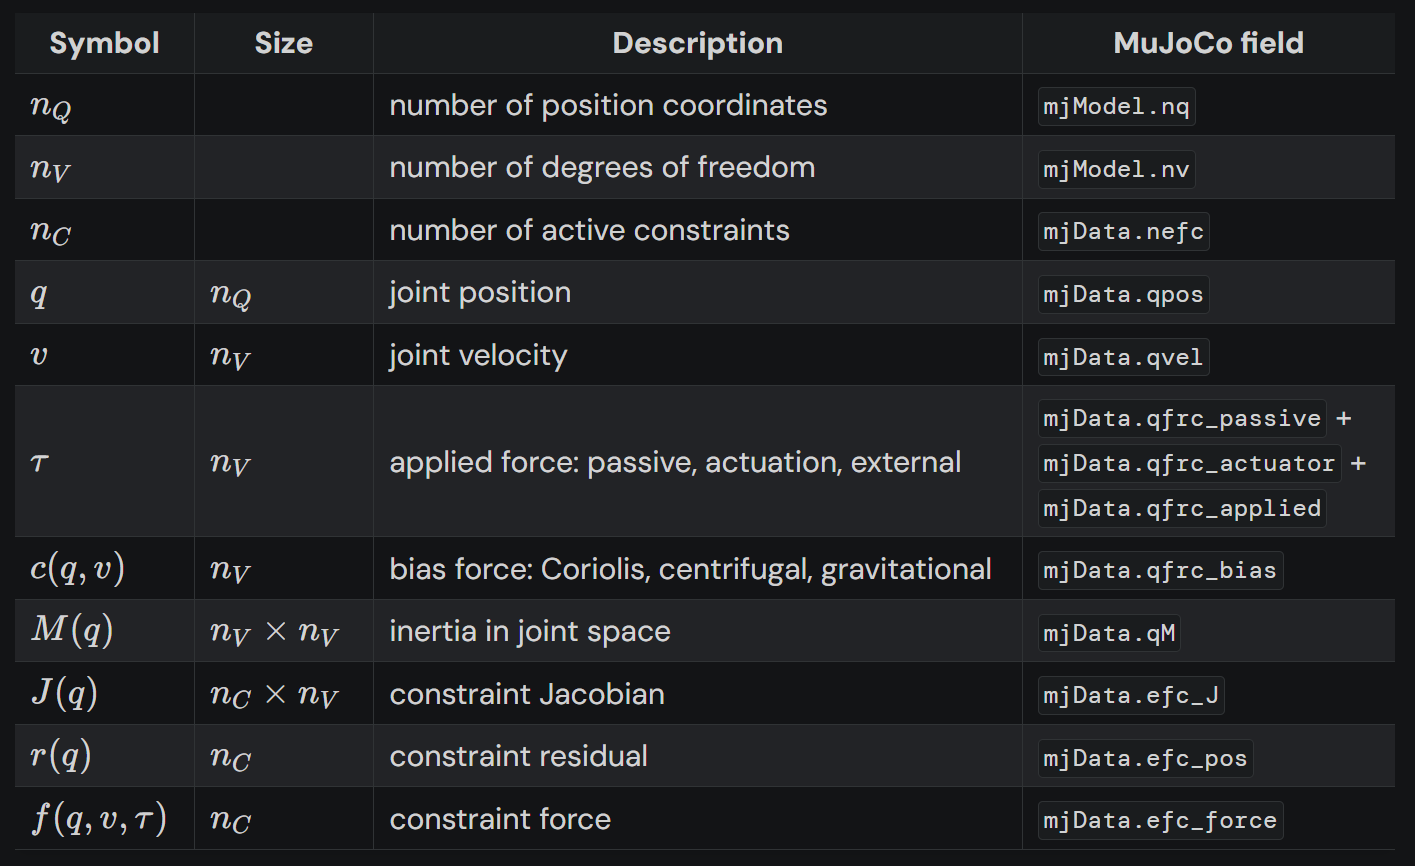
基于 MuJoCo 的机器人仿真入门 | VITAL LAB
Howto BF-SYSTEMS-002: Cartpole Continuous Systems wrapped with MuJoCo ...