
Mujoco Rlmujoco Csdn

Mujoco 如何在RL中动态或随机更改障碍物位置、开关碰撞计算以及碰撞信息_mujoco中动态拖移物体-CSDN博客
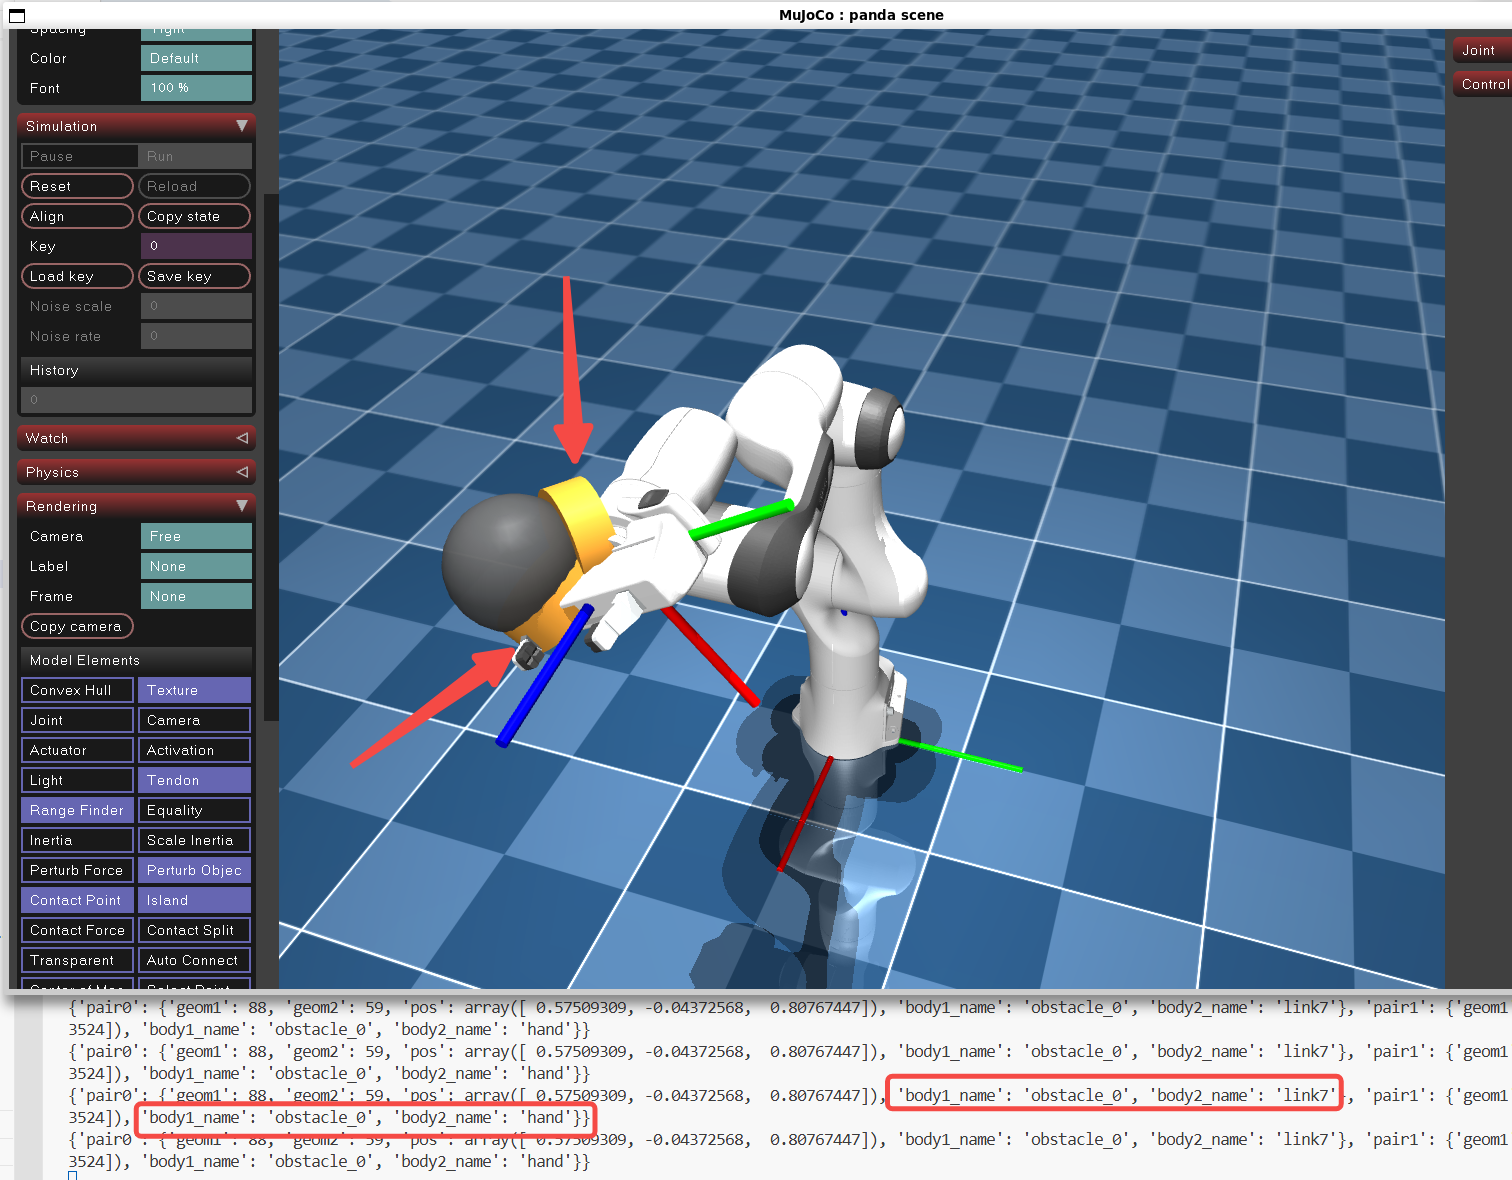
Mujoco 如何在RL中动态或随机更改障碍物位置、开关碰撞计算以及碰撞信息_mujoco中动态拖移物体-CSDN博客
Mujoco 开源机械臂 RL 强化学习避障、绕障_mujoco-learning-CSDN博客
MuJoCo 全流程实战教程:从零搭建一个仿真实验-CSDN博客
Mujoco 开源机械臂 RL 强化学习避障、绕障_mujoco-learning-CSDN博客

Mujoco 如何在RL中动态或随机更改障碍物位置、开关碰撞计算以及碰撞信息_mujoco中动态拖移物体-CSDN博客
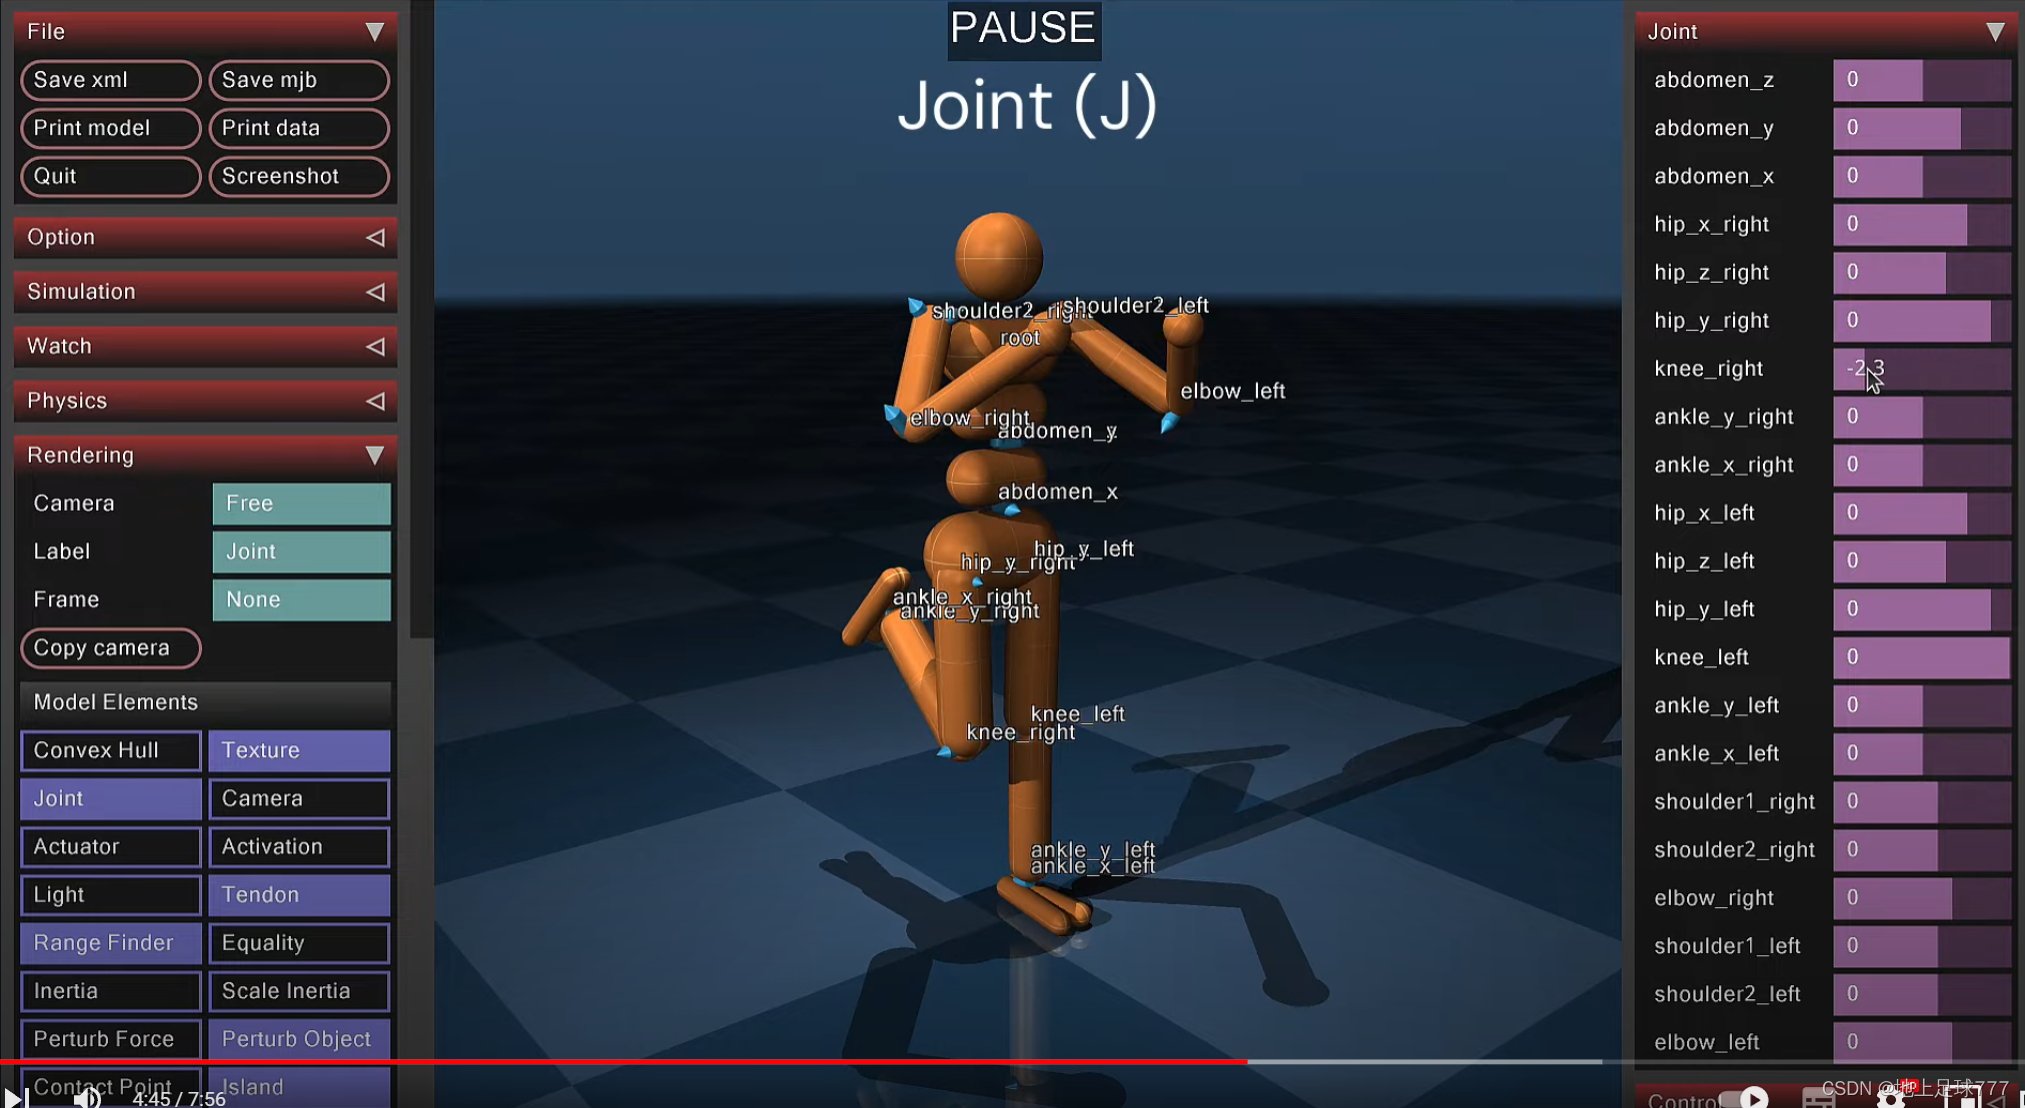
Mujoco 操作面板介绍-CSDN博客
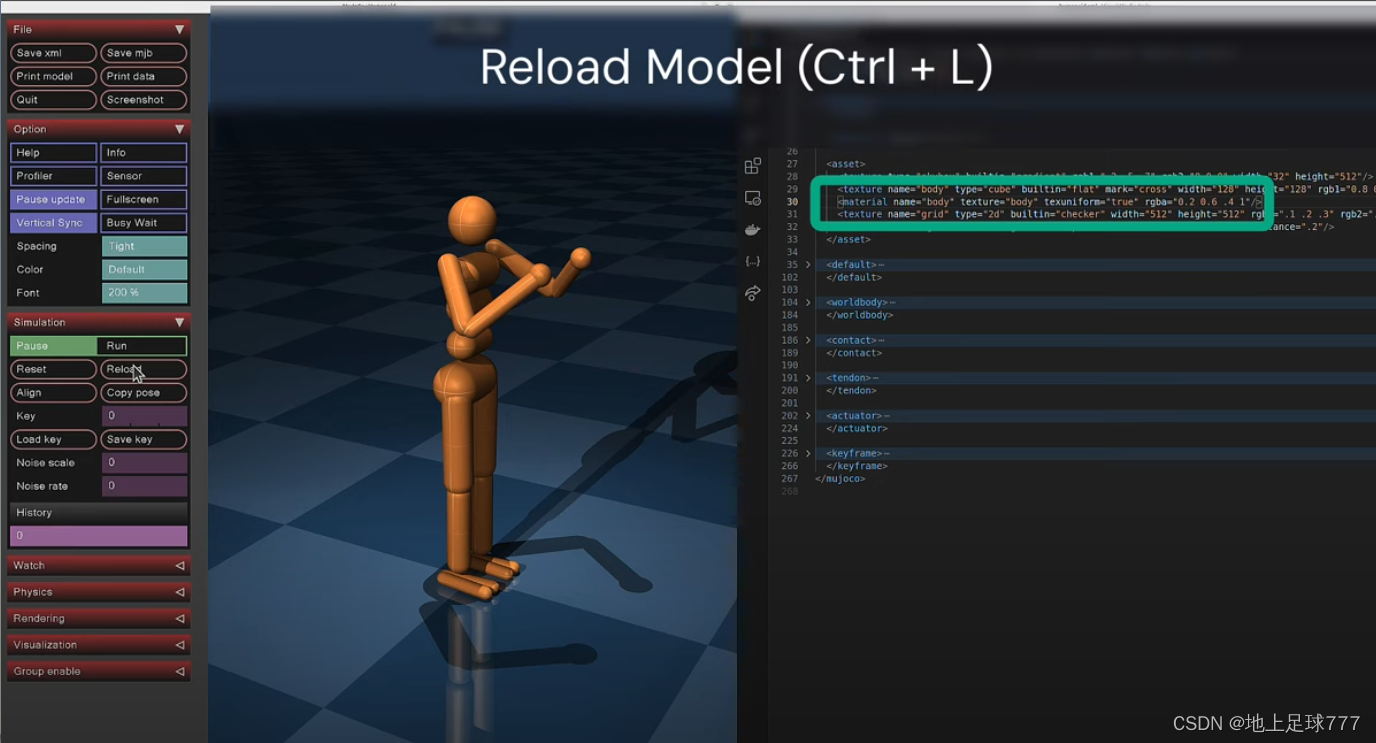
Mujoco 操作面板介绍-CSDN博客
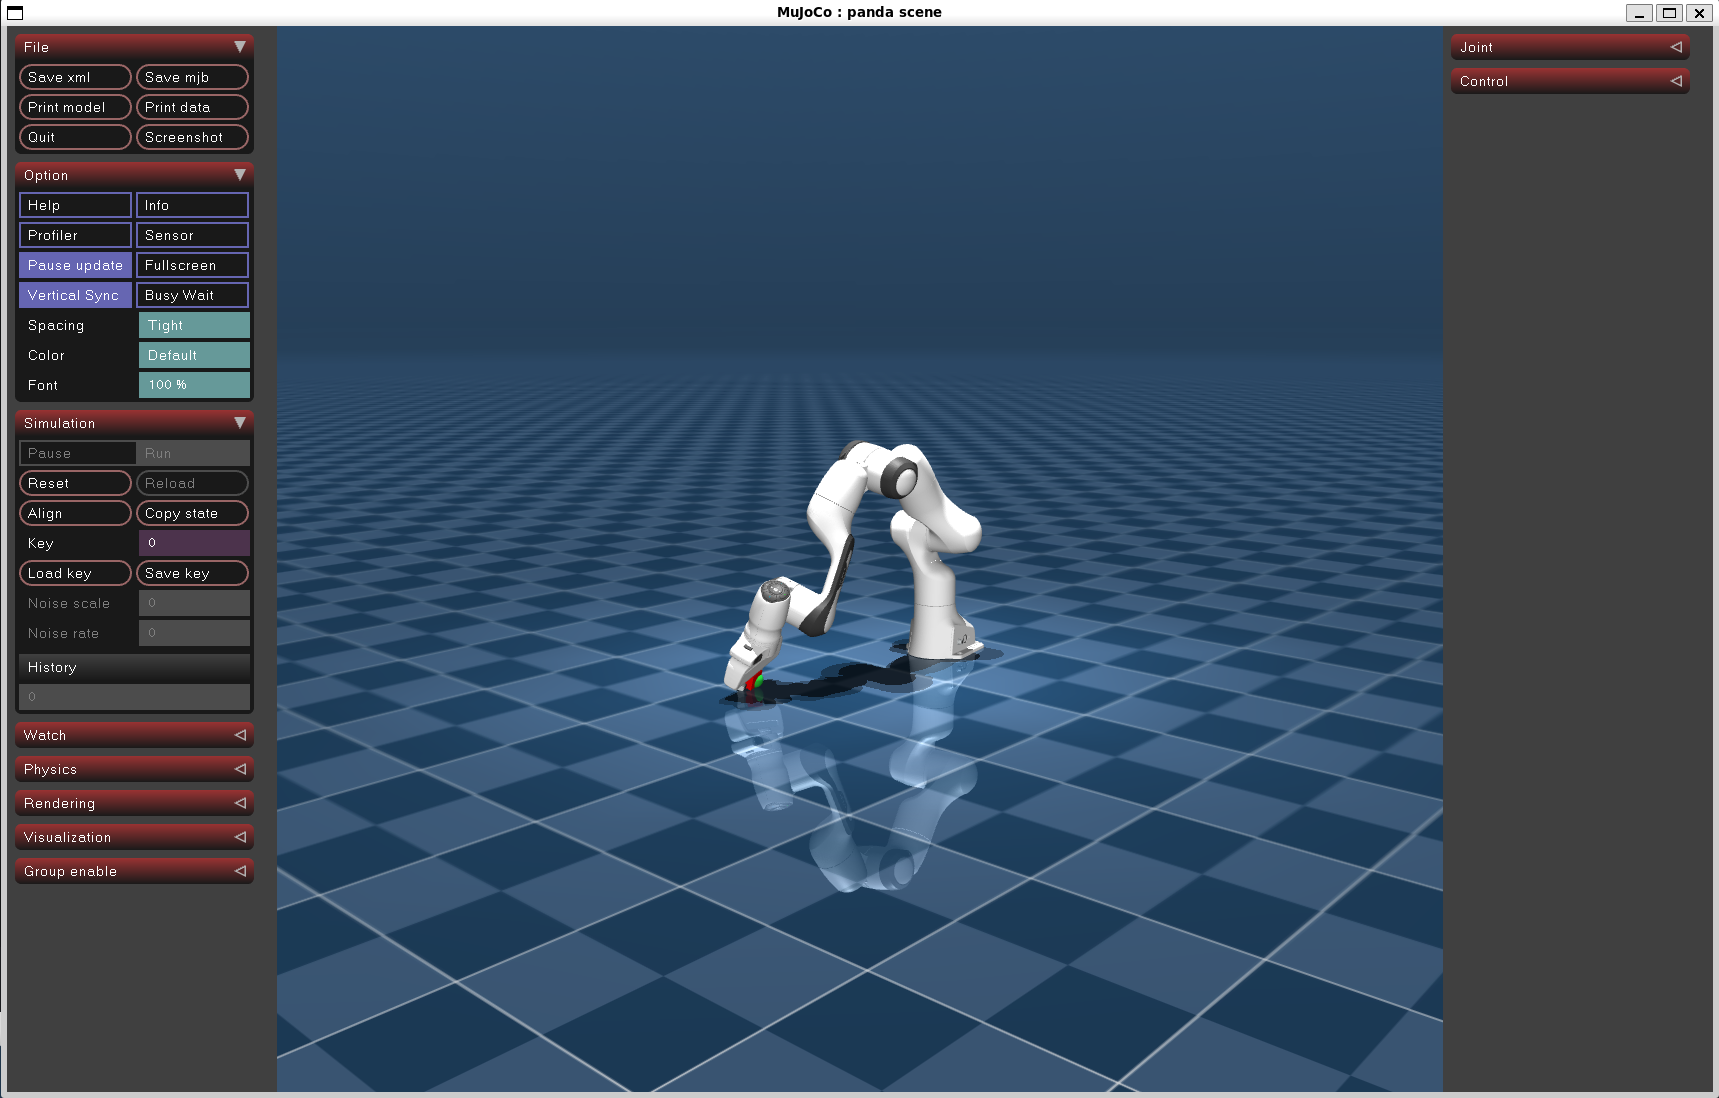
Mujoco 机械臂 RL 强化学习 Pick and Place Cube 小方块_mujoco机械臂-CSDN博客
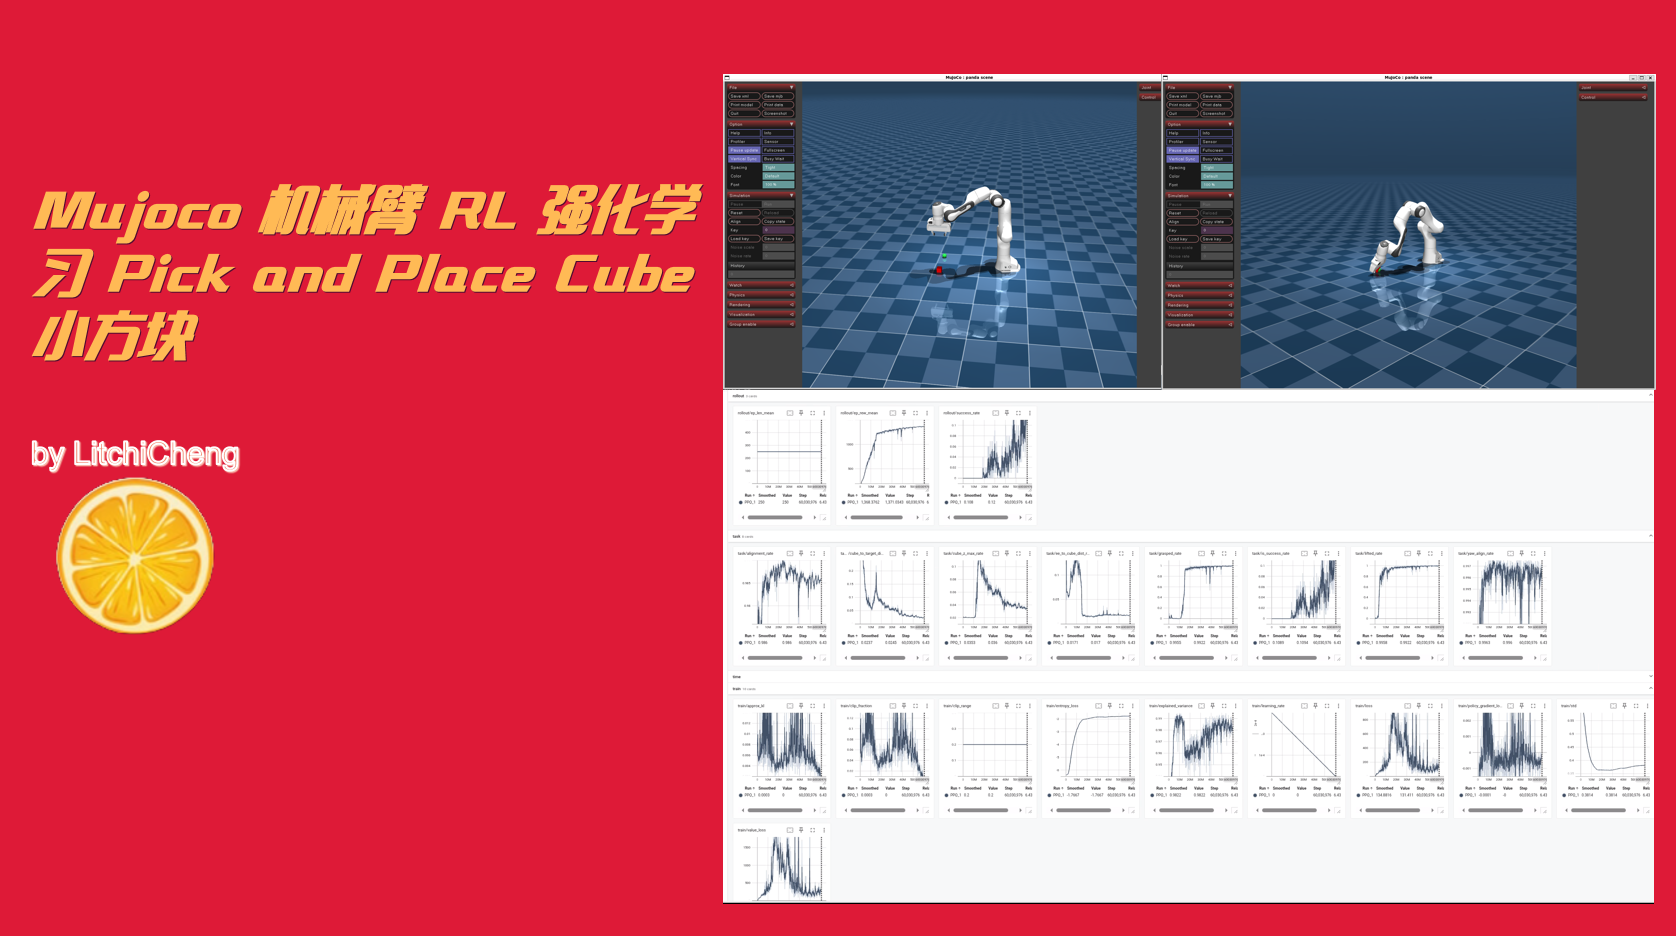
Mujoco 机械臂 RL 强化学习 Pick and Place Cube 小方块_mujoco机械臂-CSDN博客
Advertisement Space (300x250)
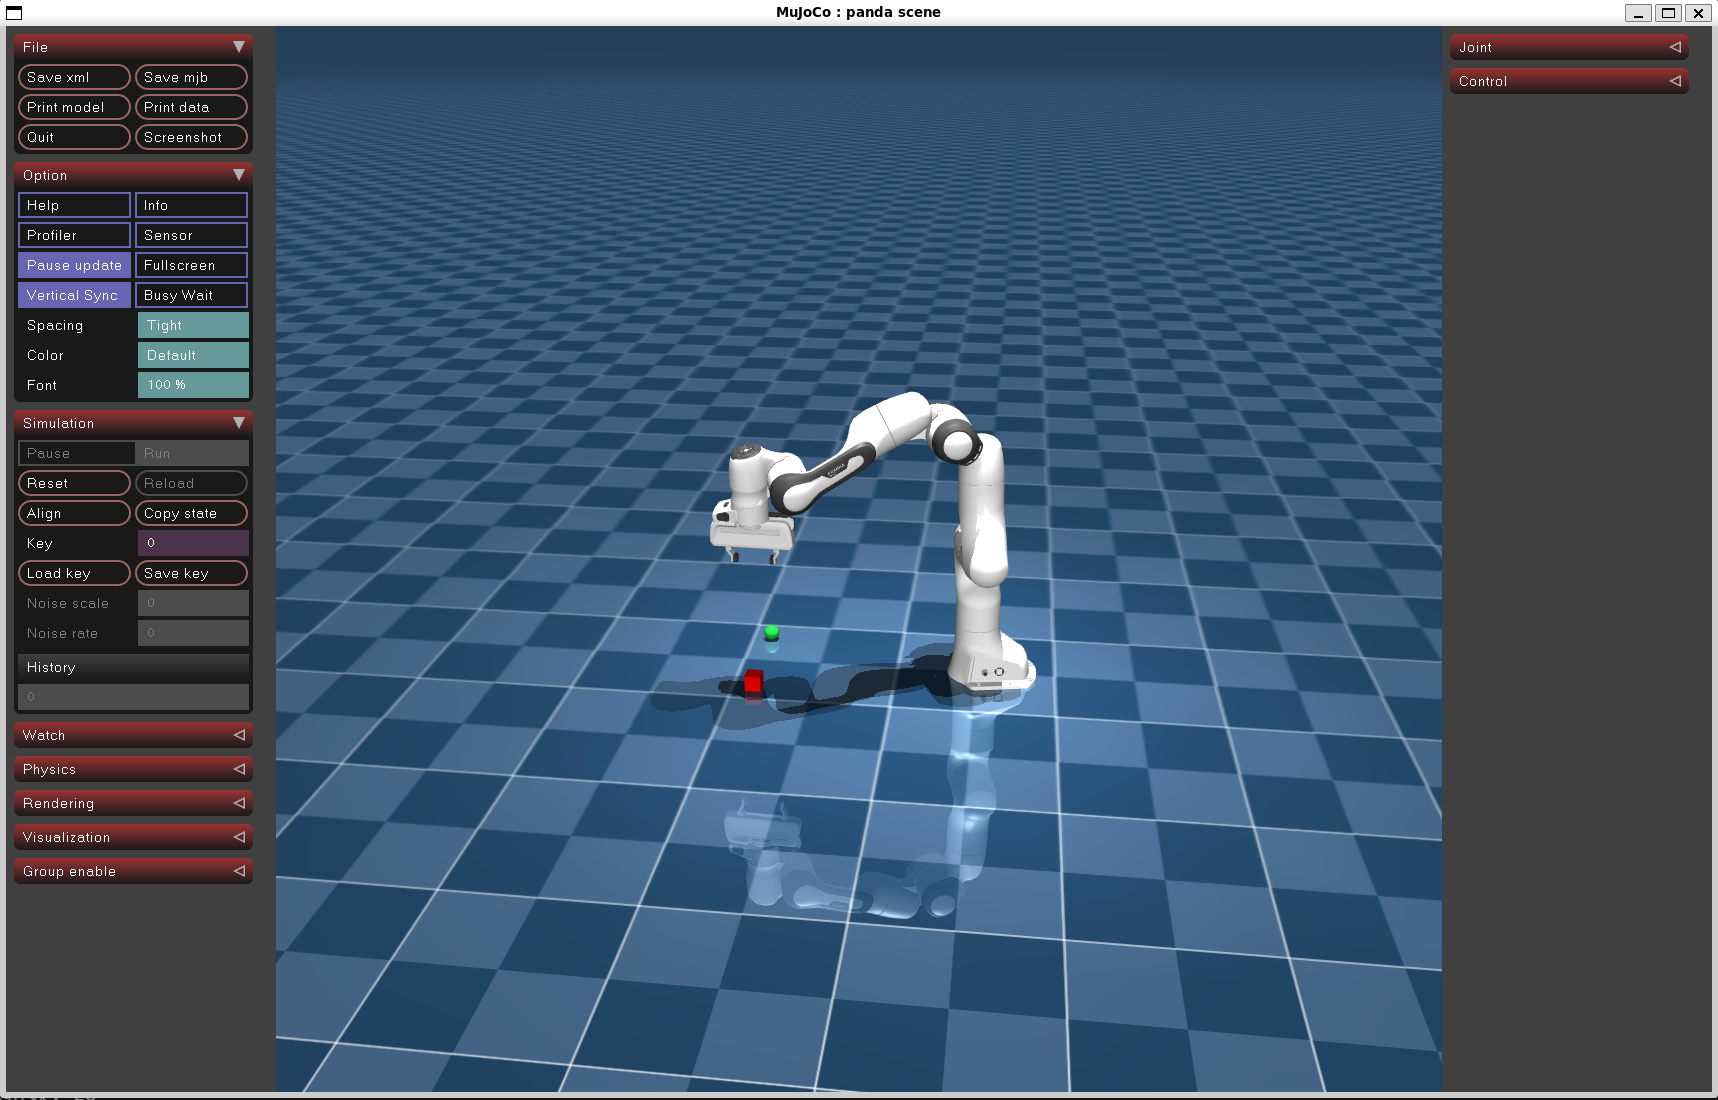
Mujoco 机械臂 RL 强化学习 Pick and Place Cube 小方块_mujoco机械臂-CSDN博客

MuJoCo 全流程实战教程:从零搭建一个仿真实验-CSDN博客
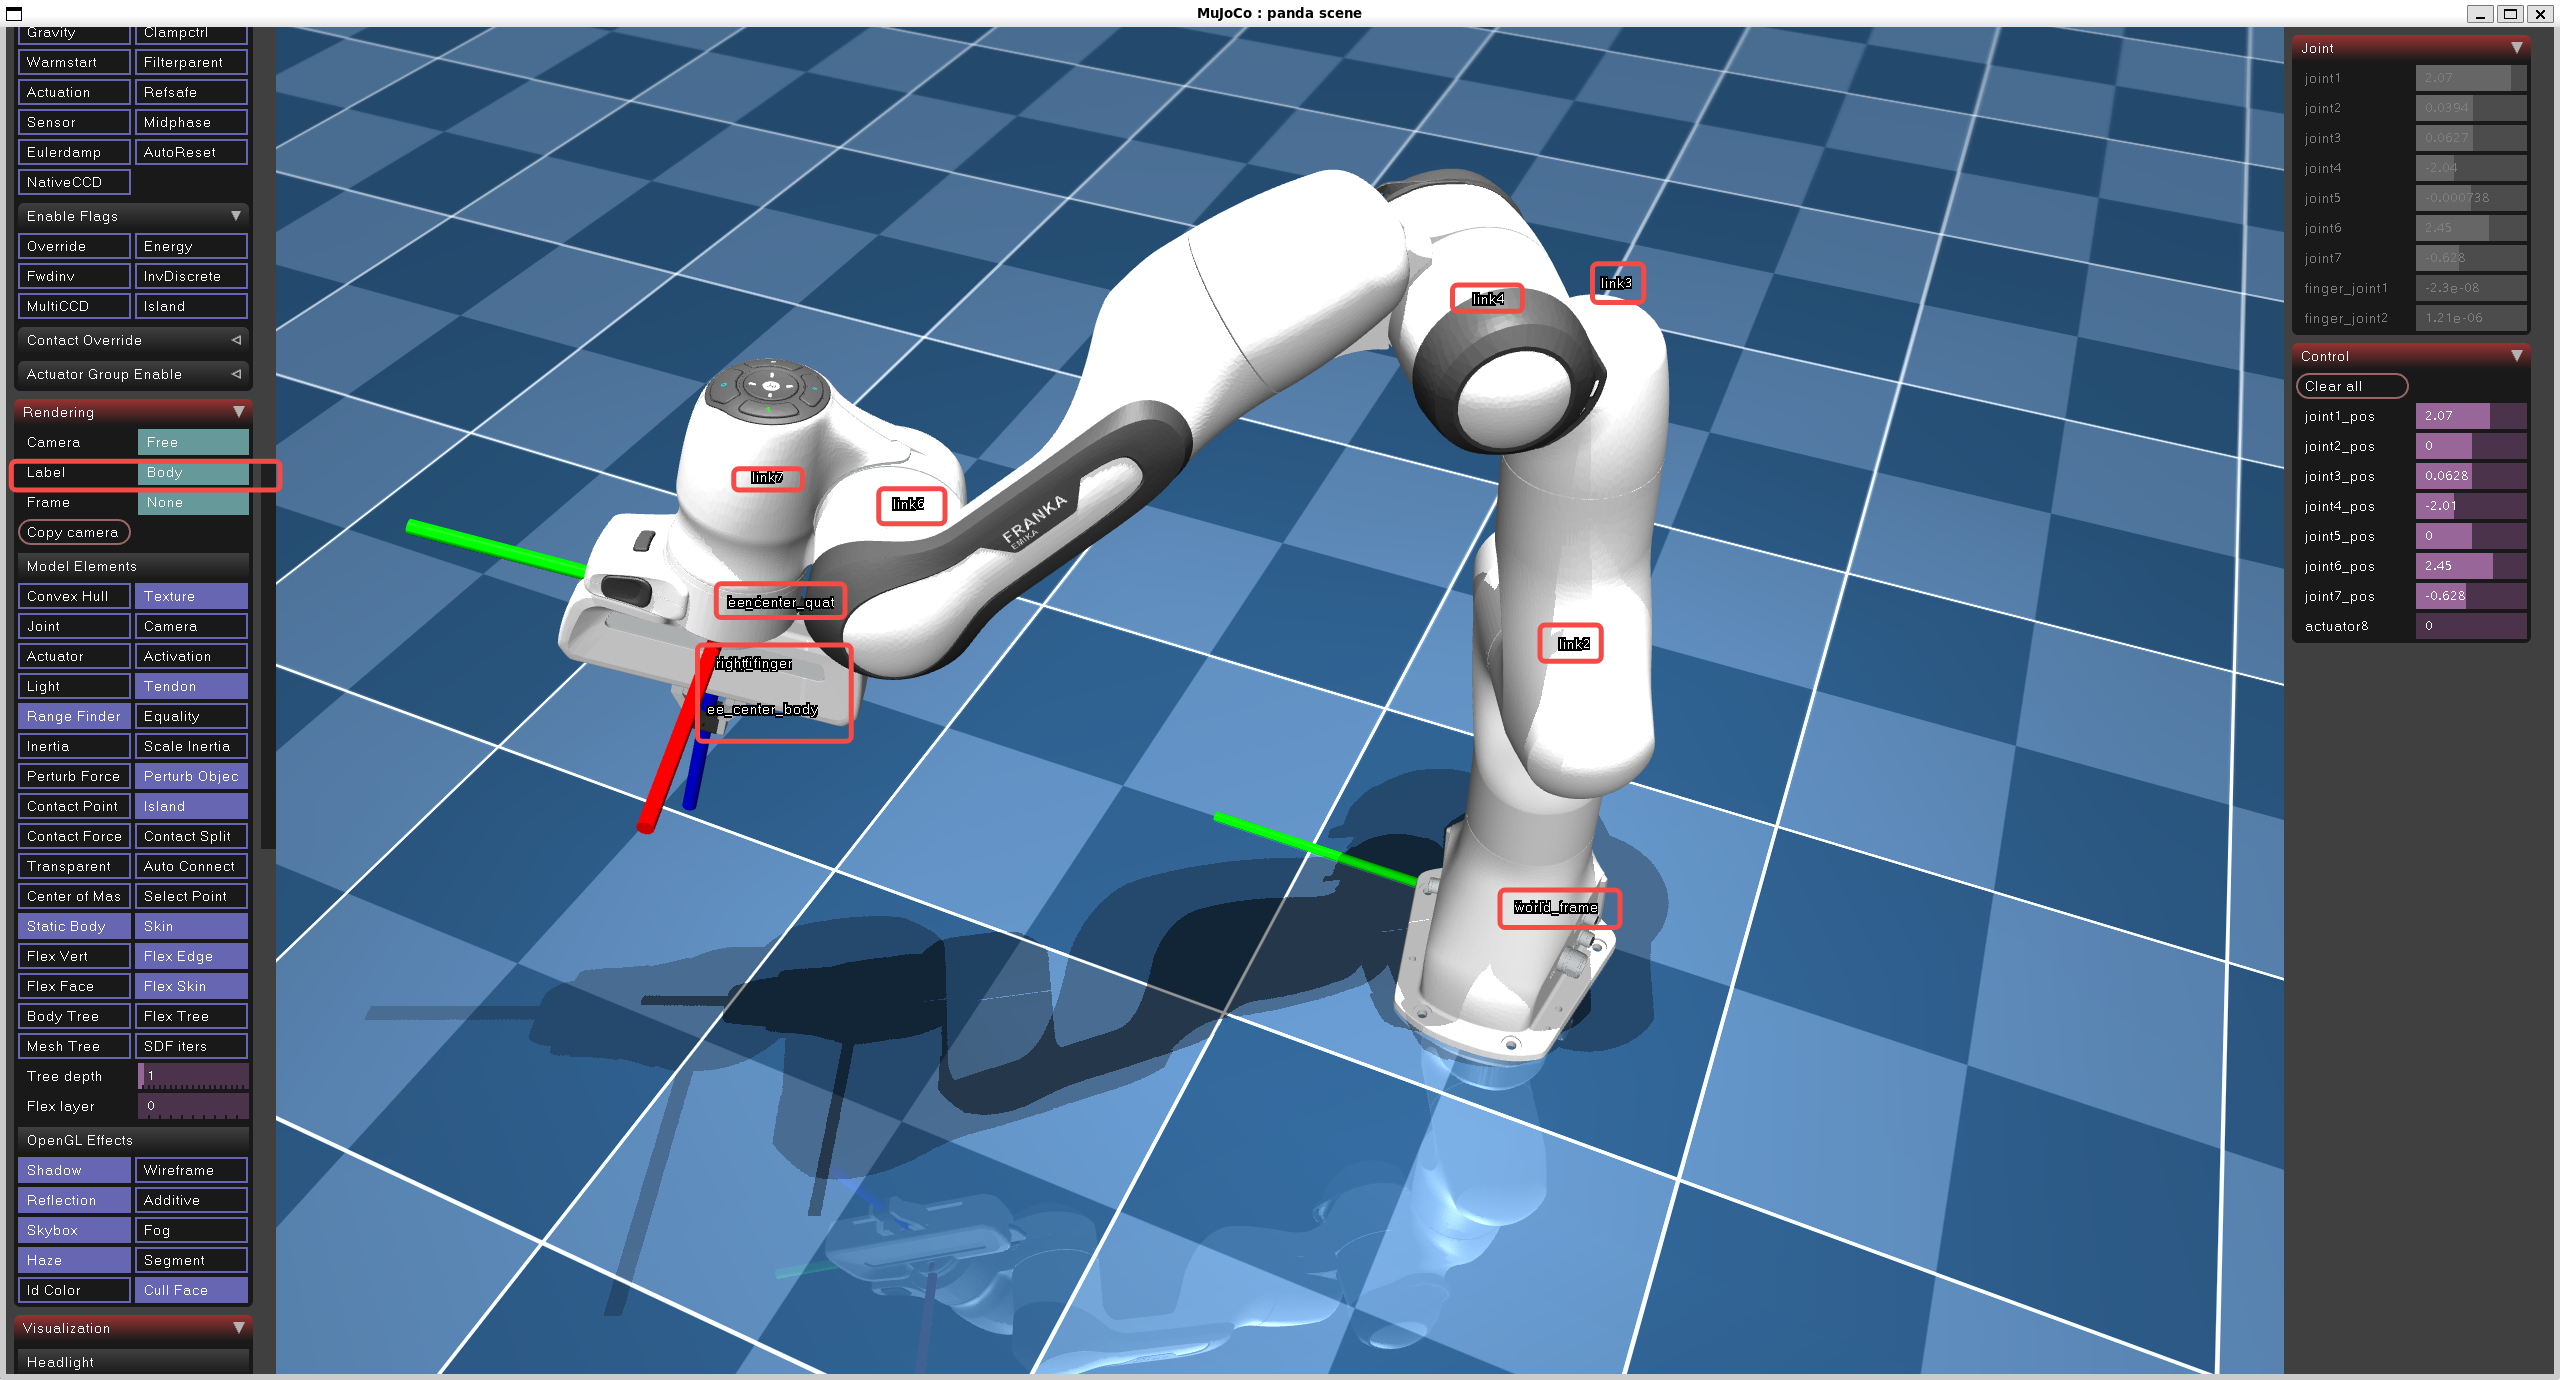
Mujoco 基础:获取模型中所有 body 的 name, id 以及位姿_mujoco显示坐标系-CSDN博客
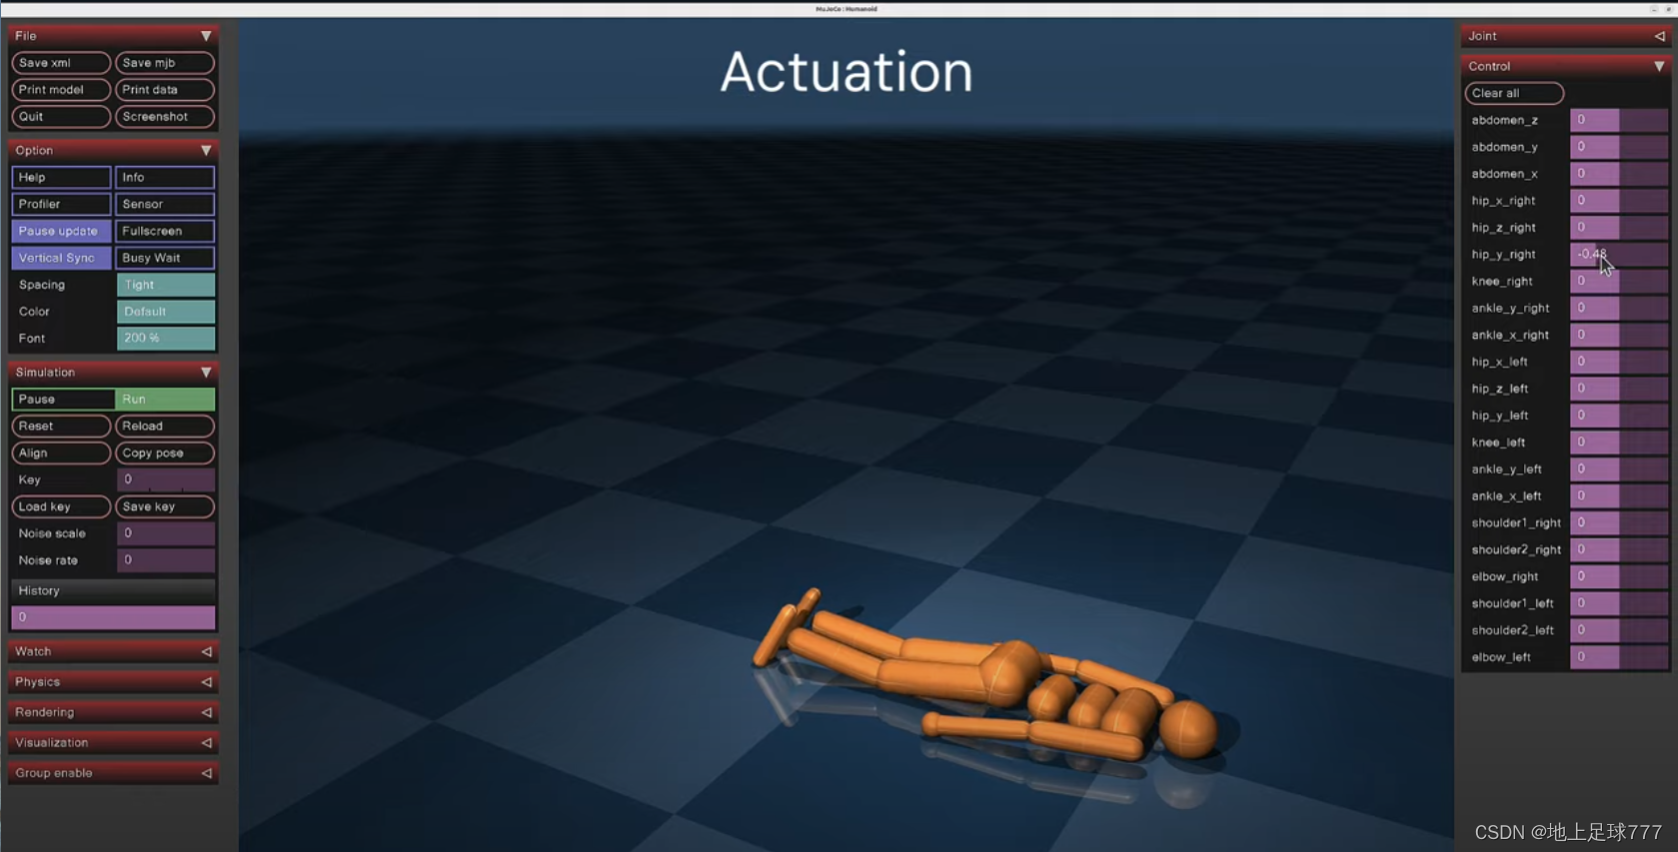
Mujoco 操作面板介绍-CSDN博客
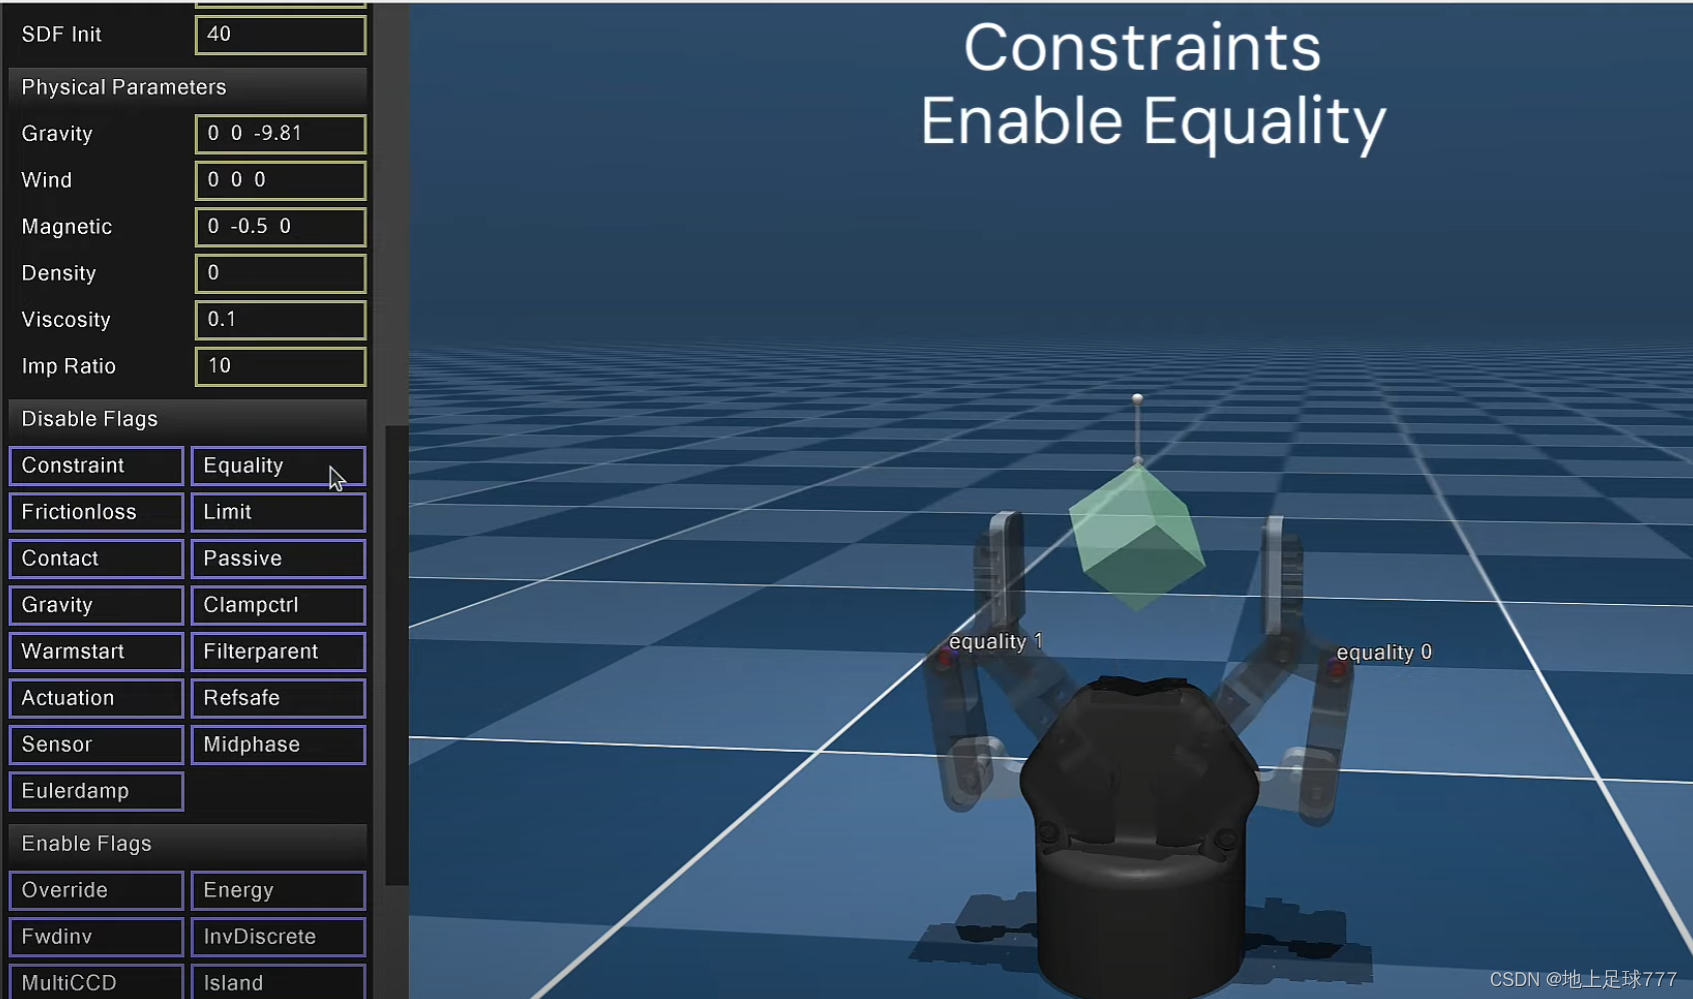
Mujoco 操作面板介绍-CSDN博客
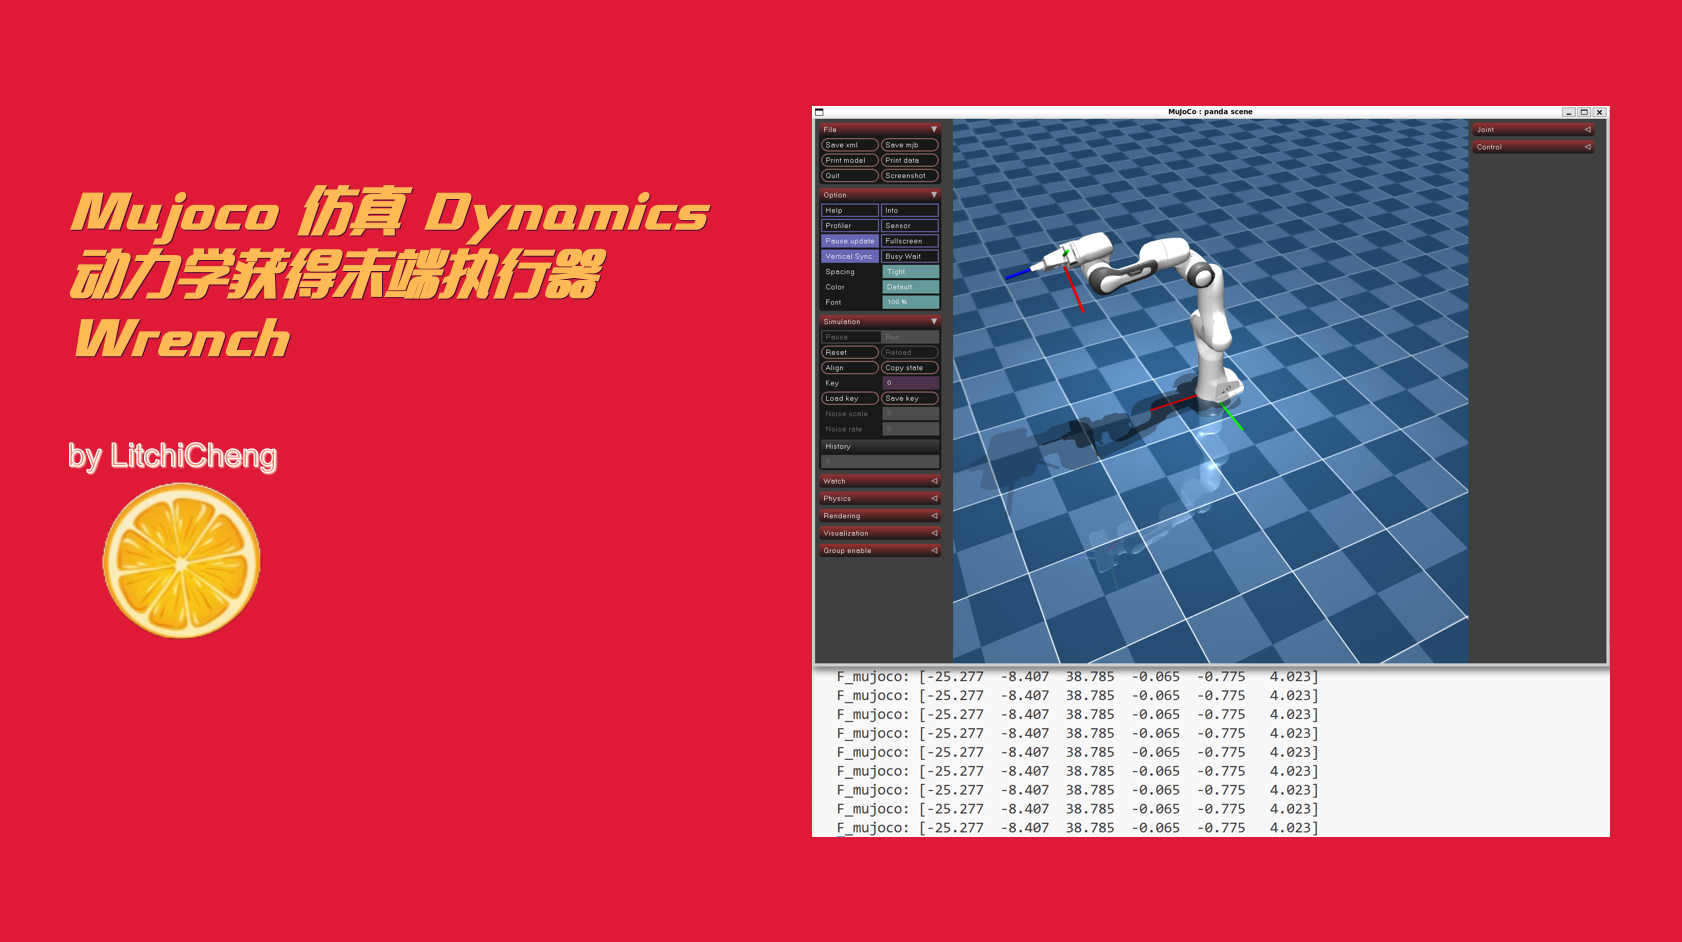
Mujoco 仿真 Dynamics 动力学获得末端执行器 Wrench-CSDN博客
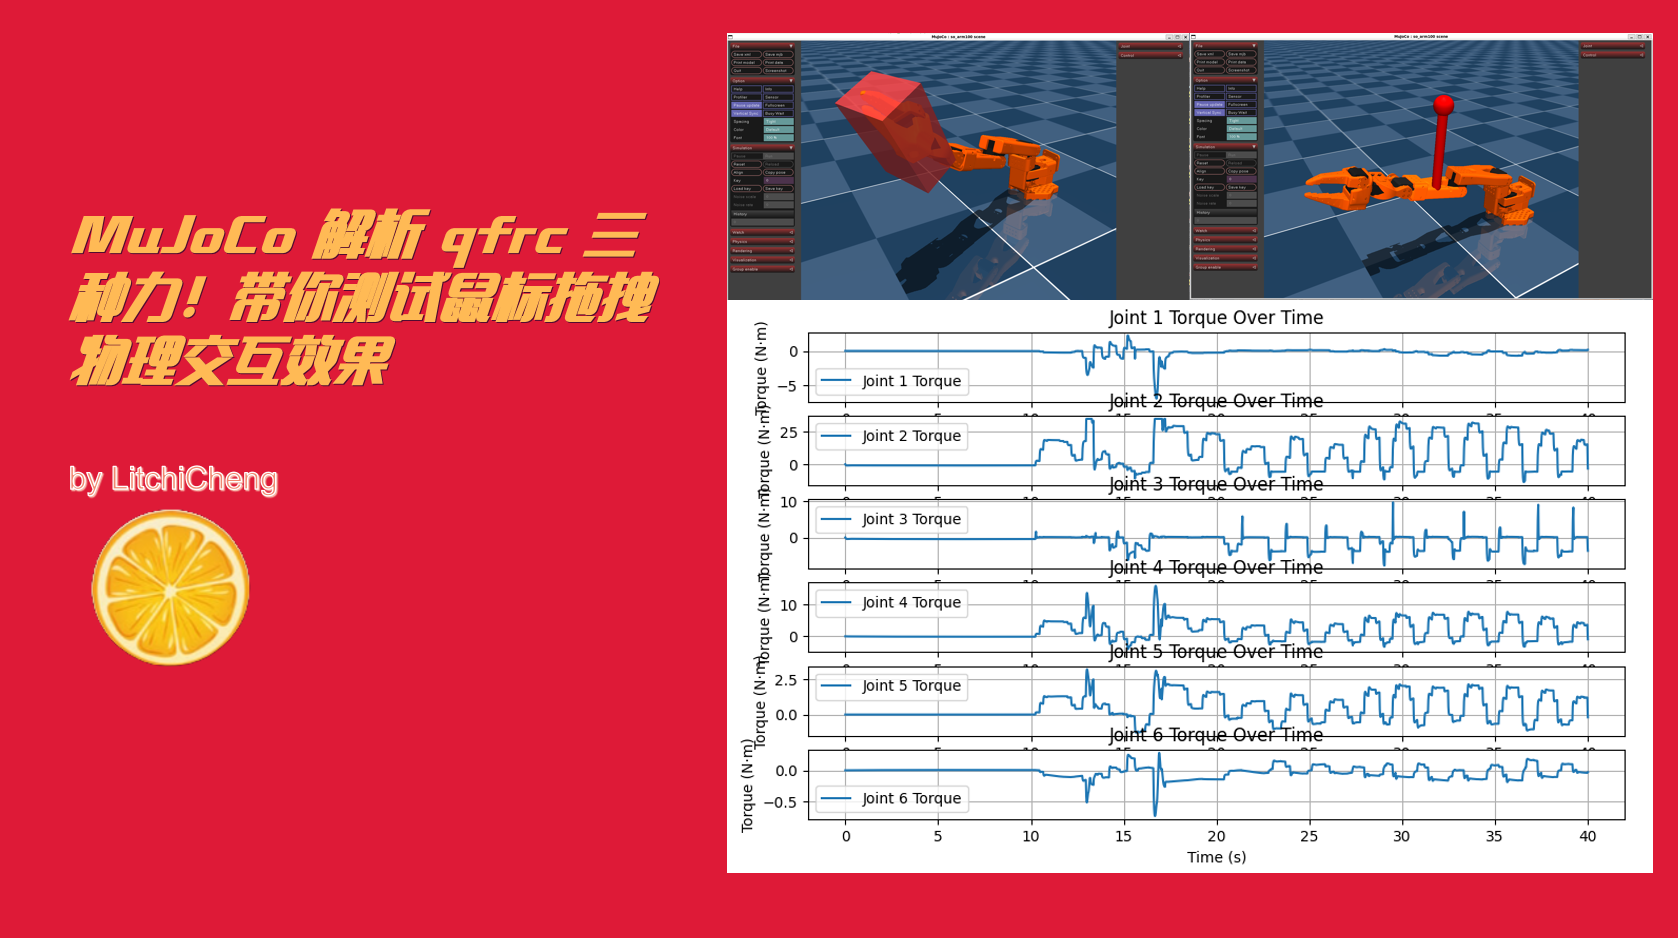
MuJoCo 解析 qfrc 三种力!带你测试鼠标拖拽物理交互效果_mucojo 怎样拖拽-CSDN博客
MuJoCo 全流程实战教程:从零搭建一个仿真实验-CSDN博客
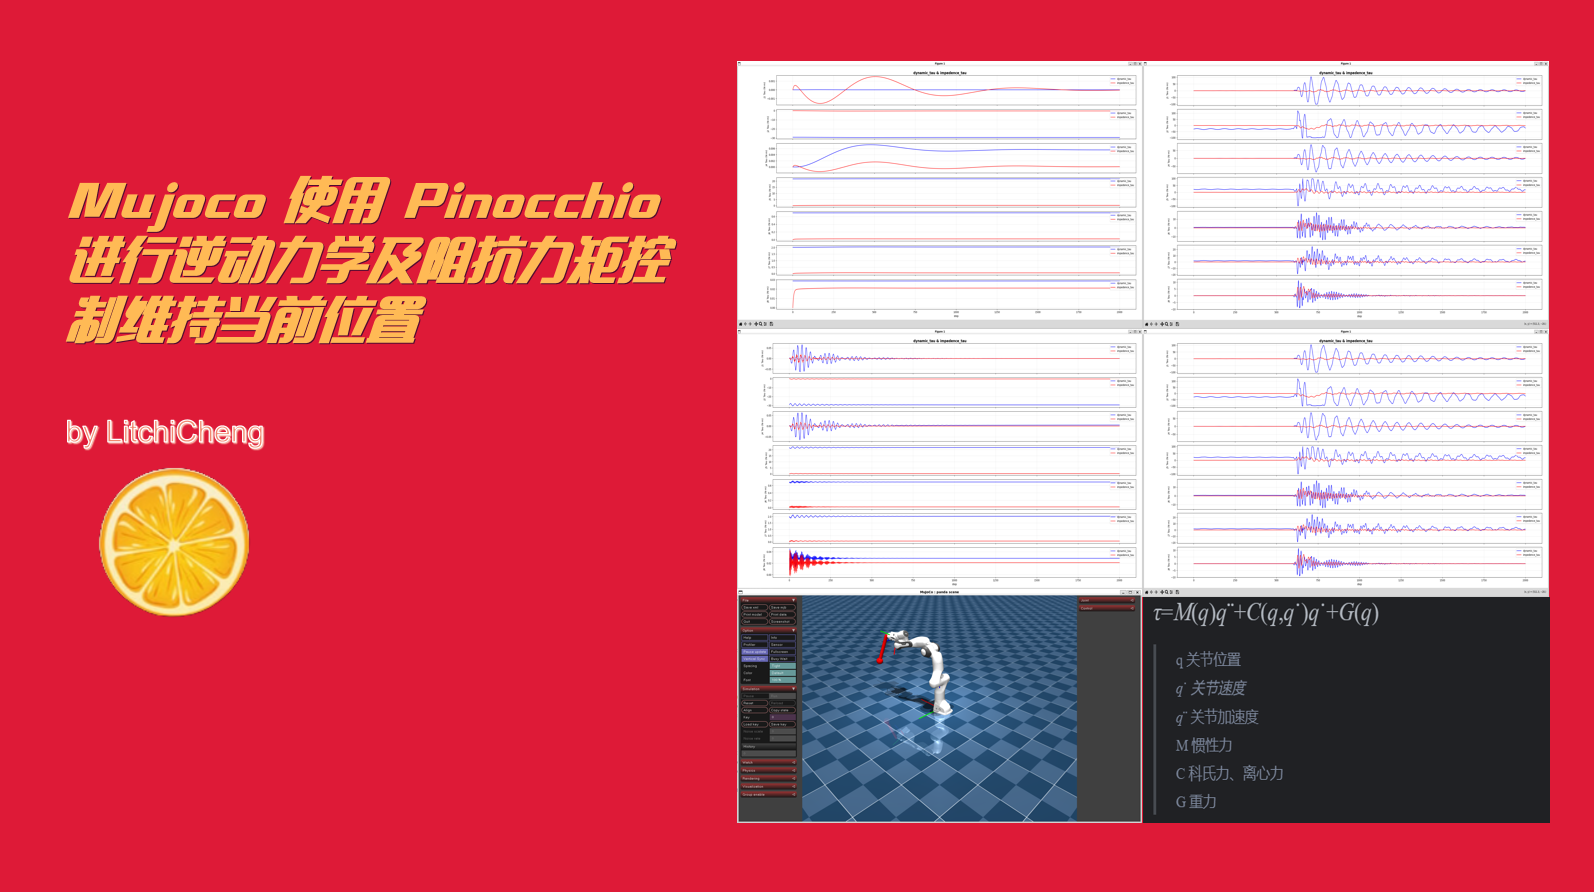
Mujoco 使用 Pinocchio 进行逆动力学及阻抗力矩控制维持当前位置_pinocchio机械臂关节控制mujoco-CSDN博客
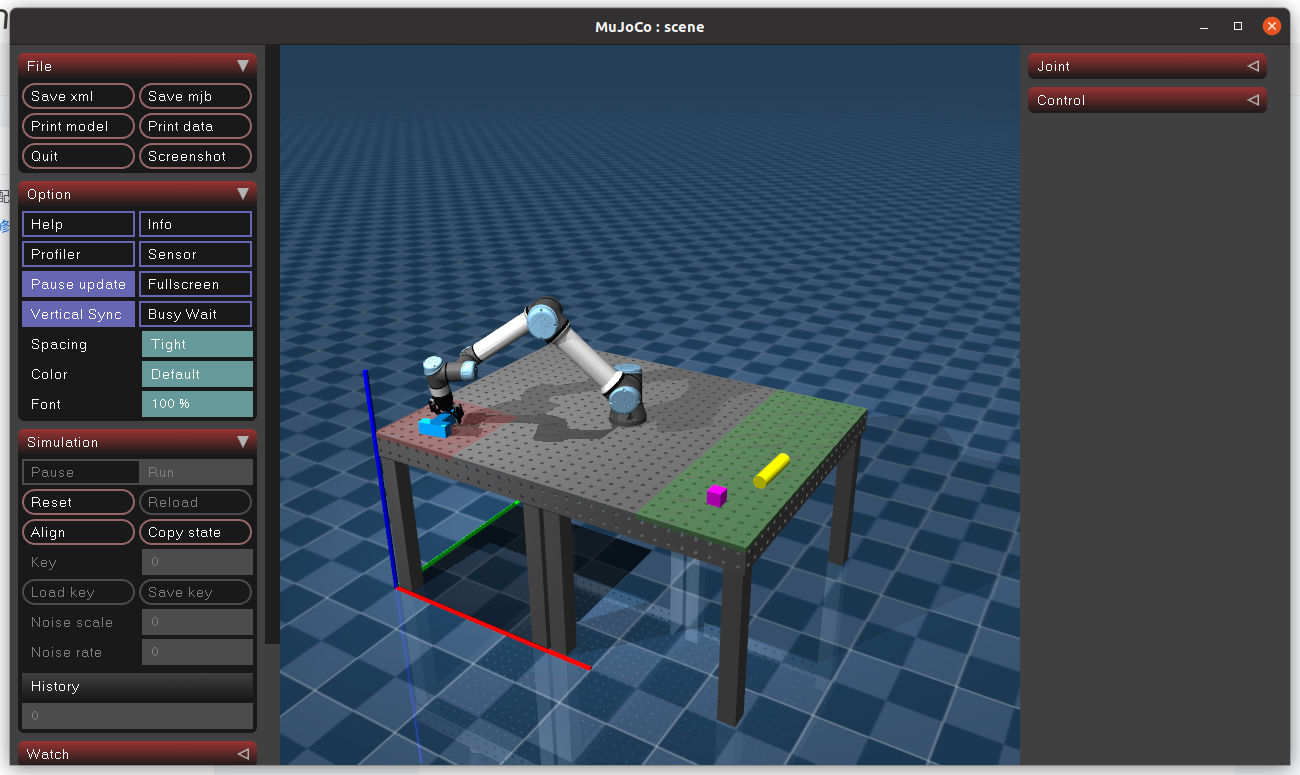
mujoco graspnet 仿真项目的复现记录_mujcoo-CSDN博客
Advertisement Space (336x280)
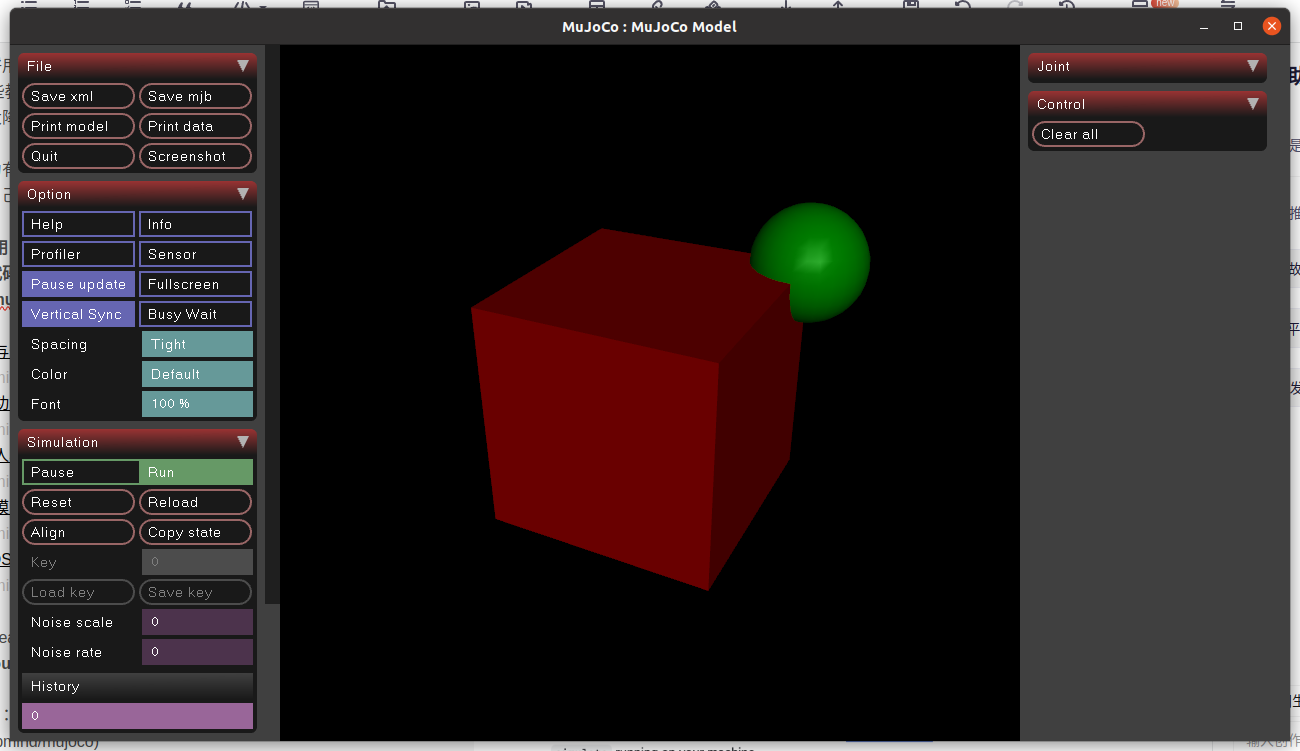
Mujoco 学习系列(六)官方教程 The introductory tutorial teaches MuJoCo basics ...

Mujoco 加载机器人模型(三)_mujoco怎么加载obj文件-CSDN博客
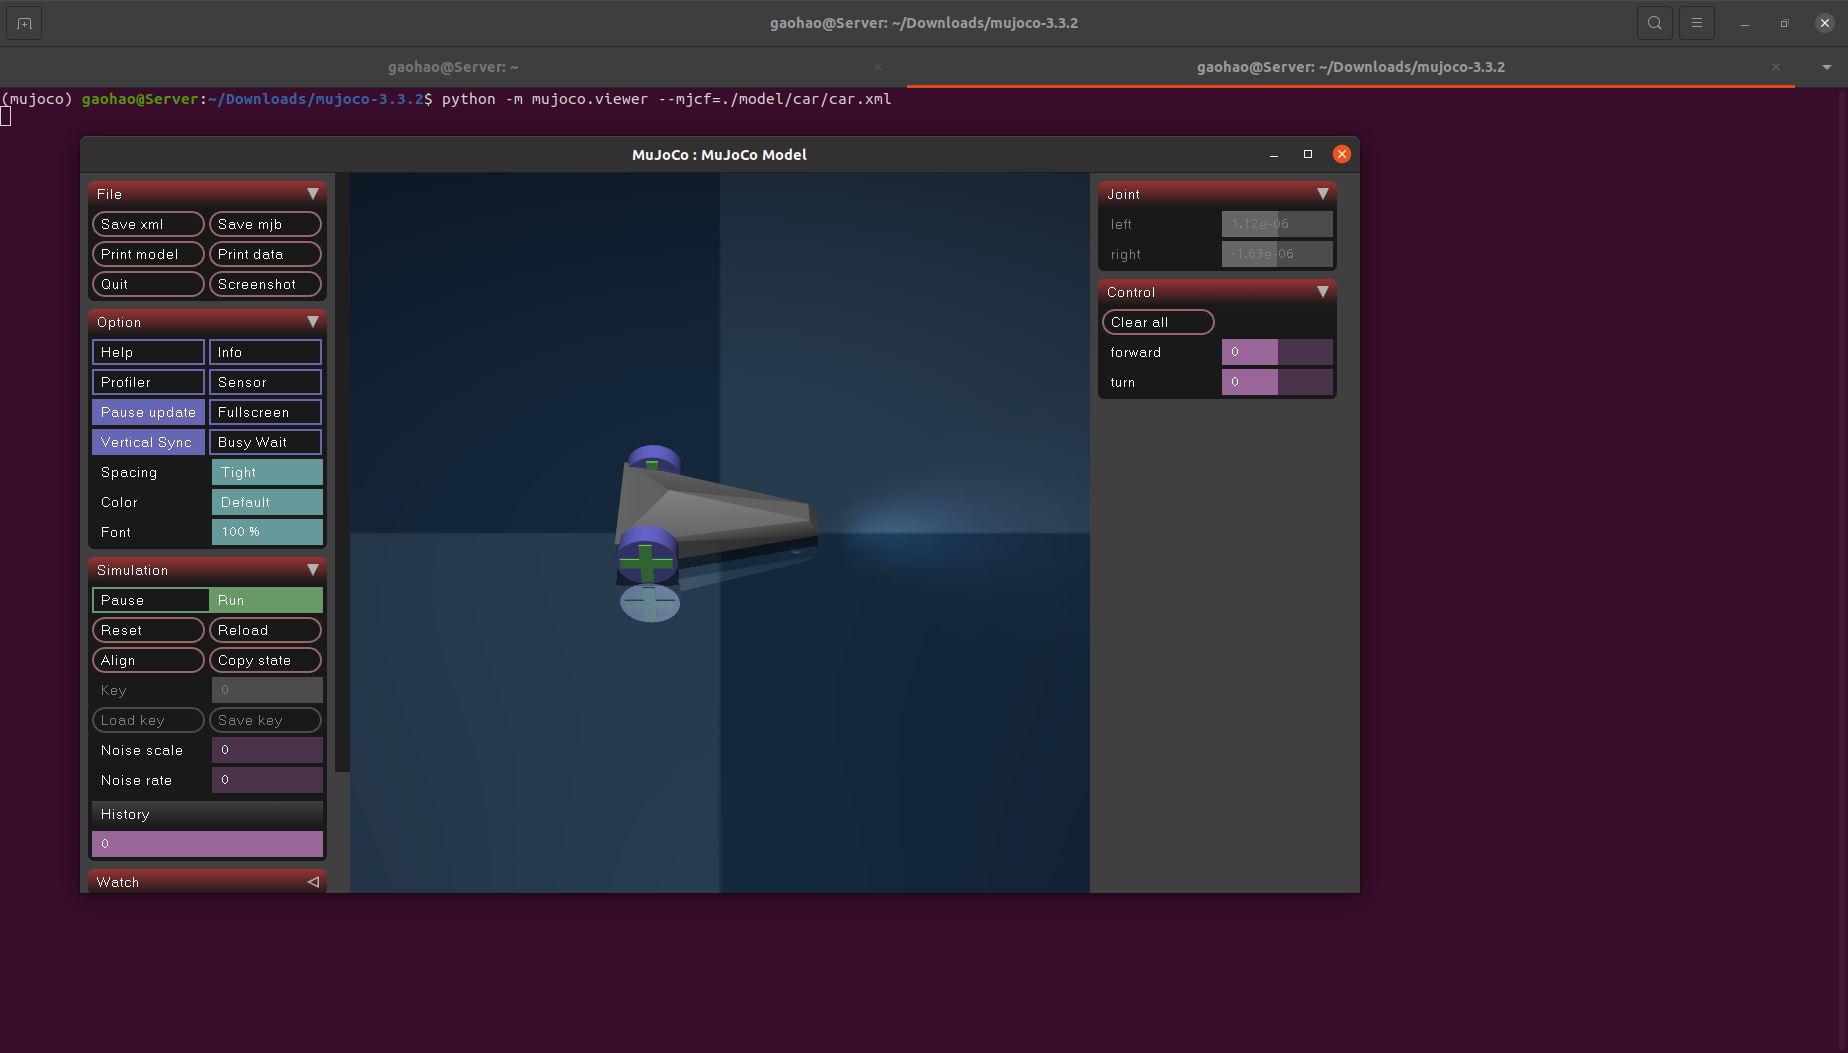
Mujoco 学习系列(二)基础功能与xml使用-CSDN博客
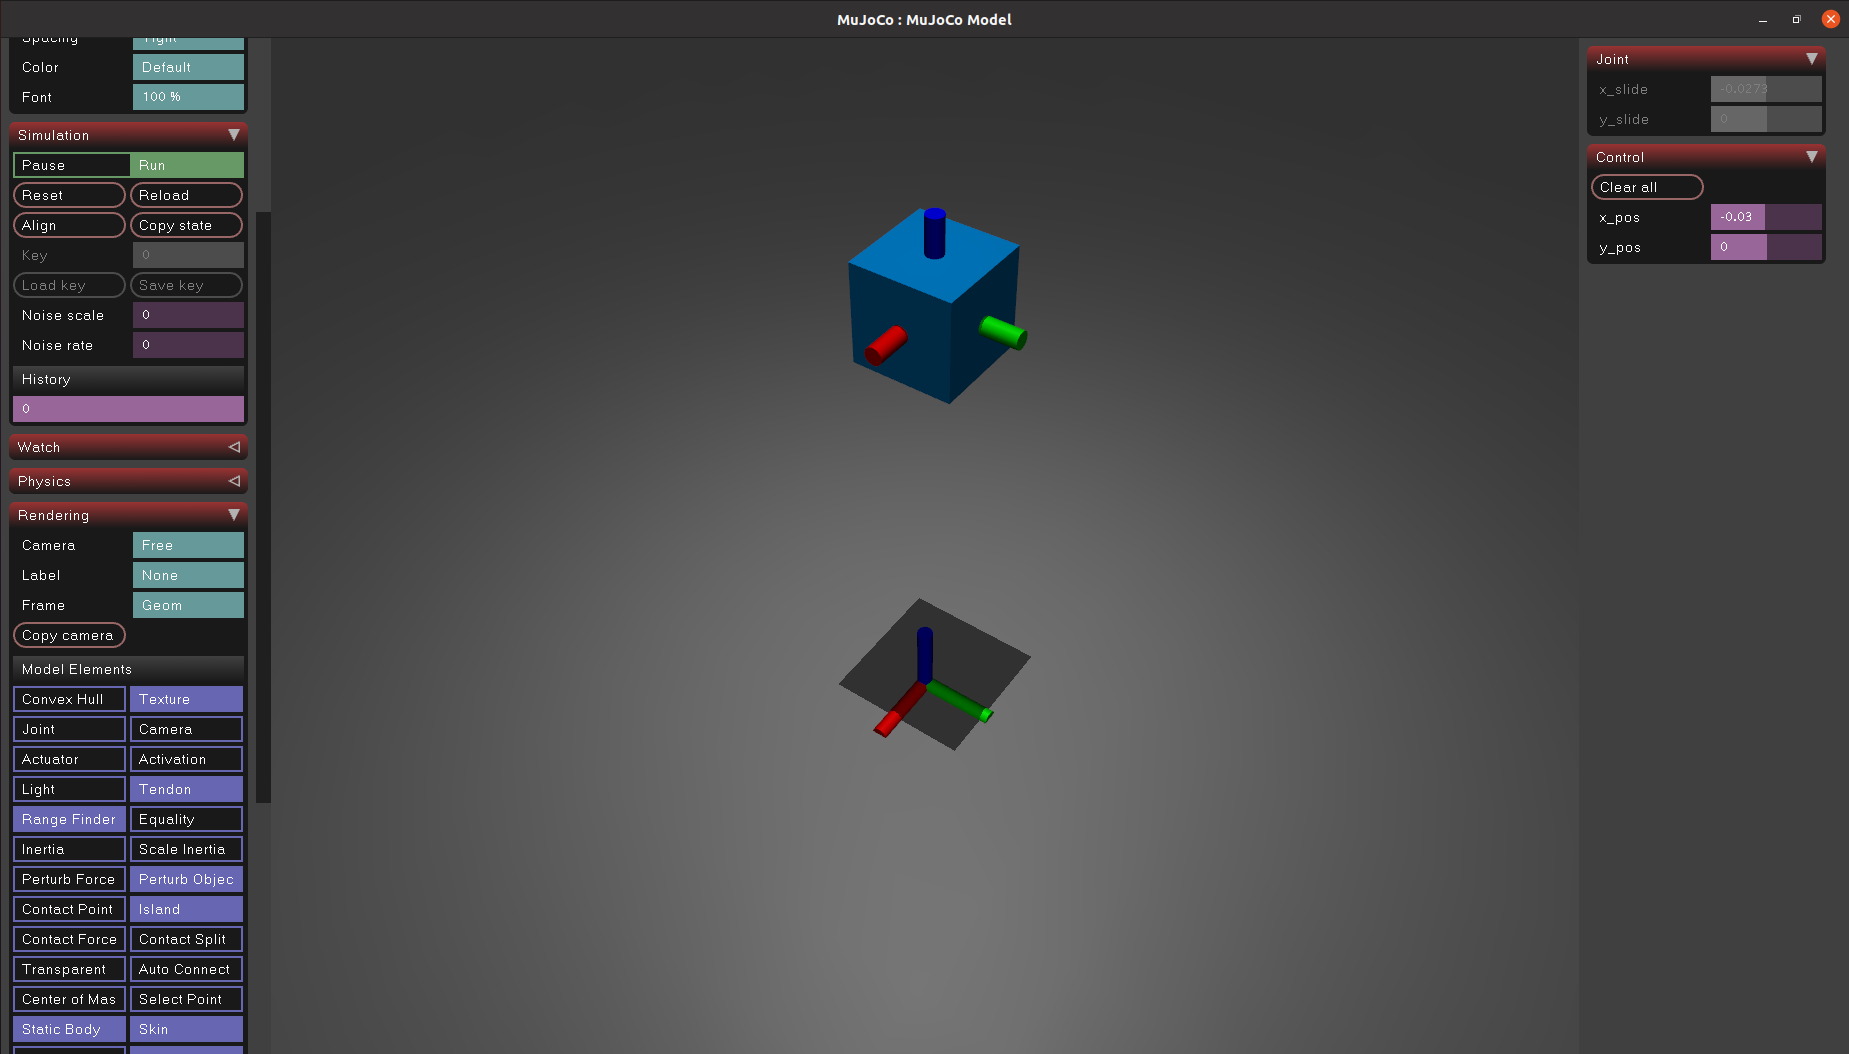
Mujoco 学习系列(二)基础功能与xml使用-CSDN博客
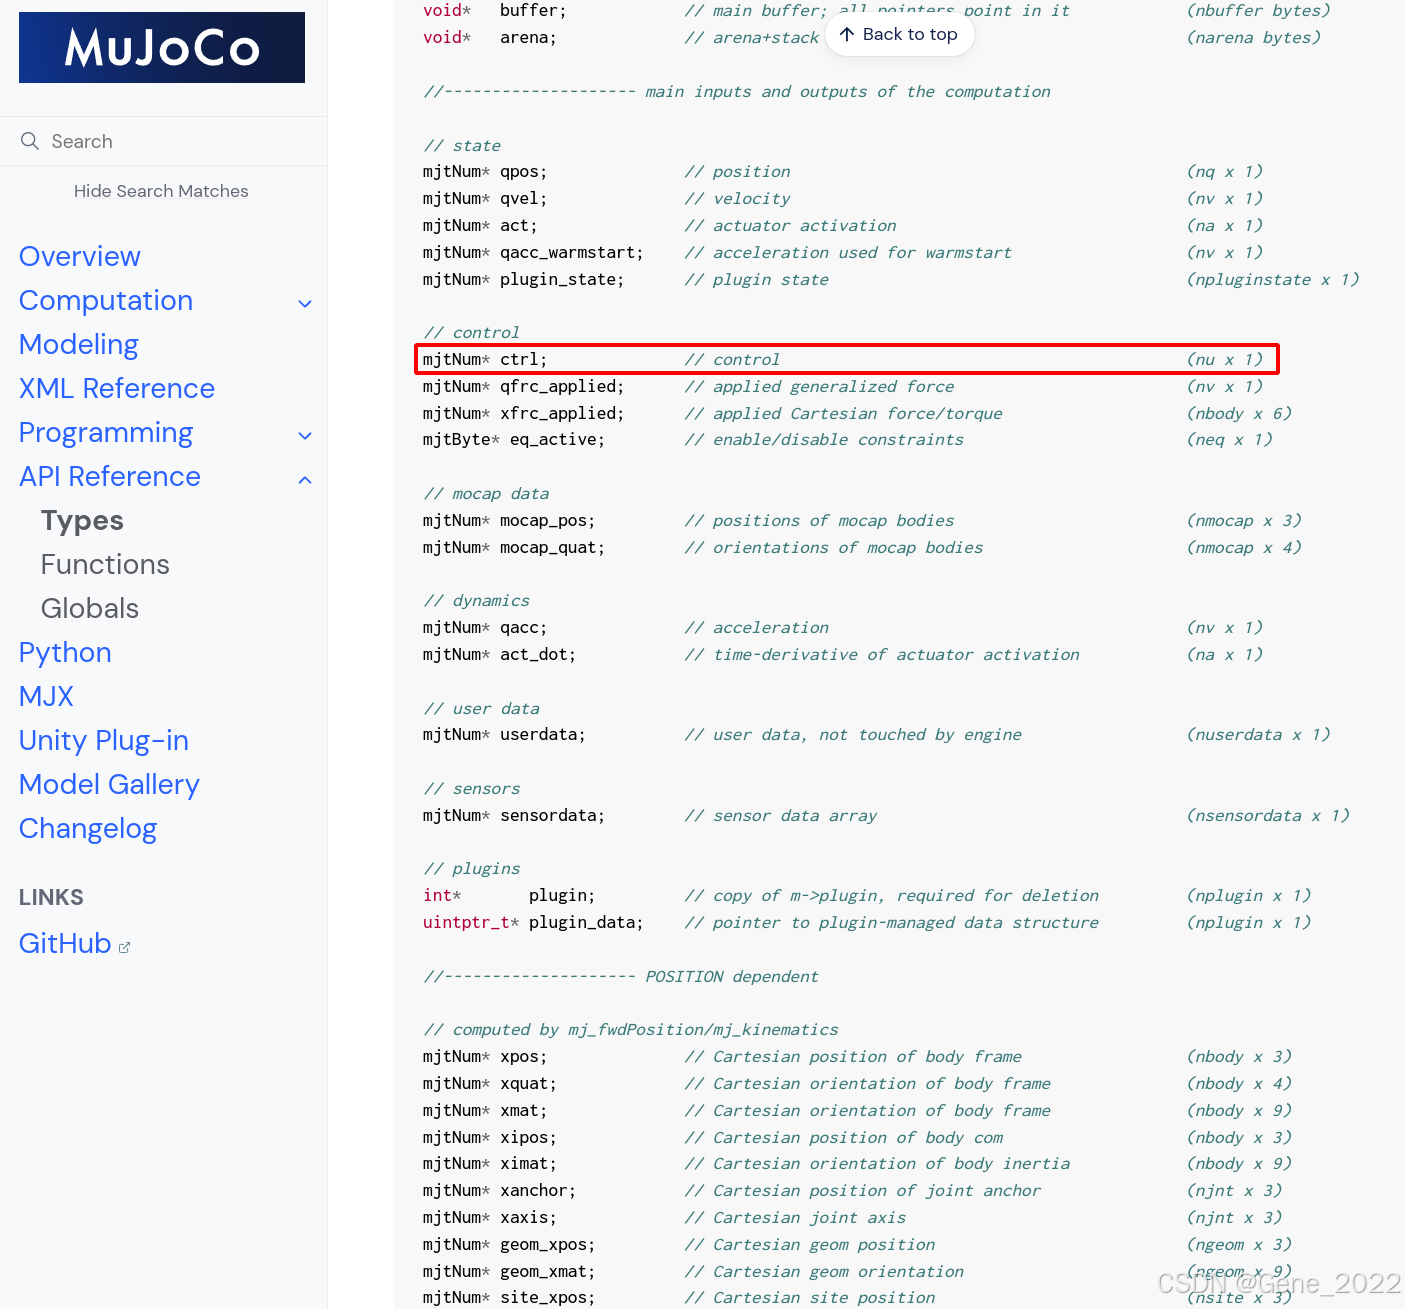
Mujoco 虚拟环境物理仿真_mujoco仿真-CSDN博客
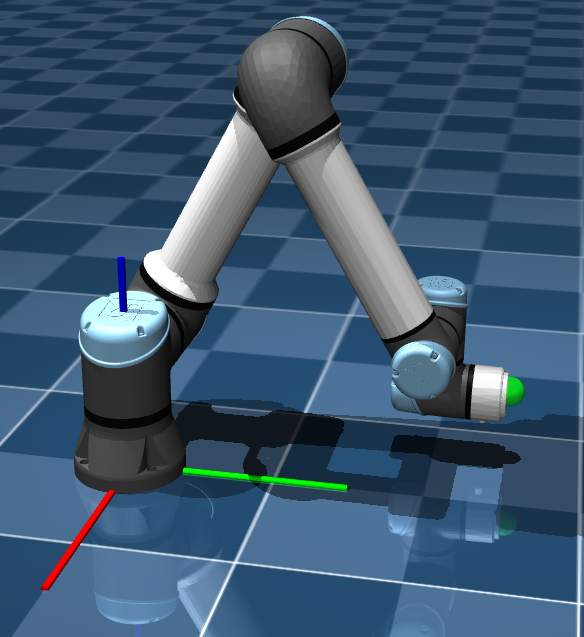
MuJoCo 全流程实战教程:从零搭建一个仿真实验-CSDN博客
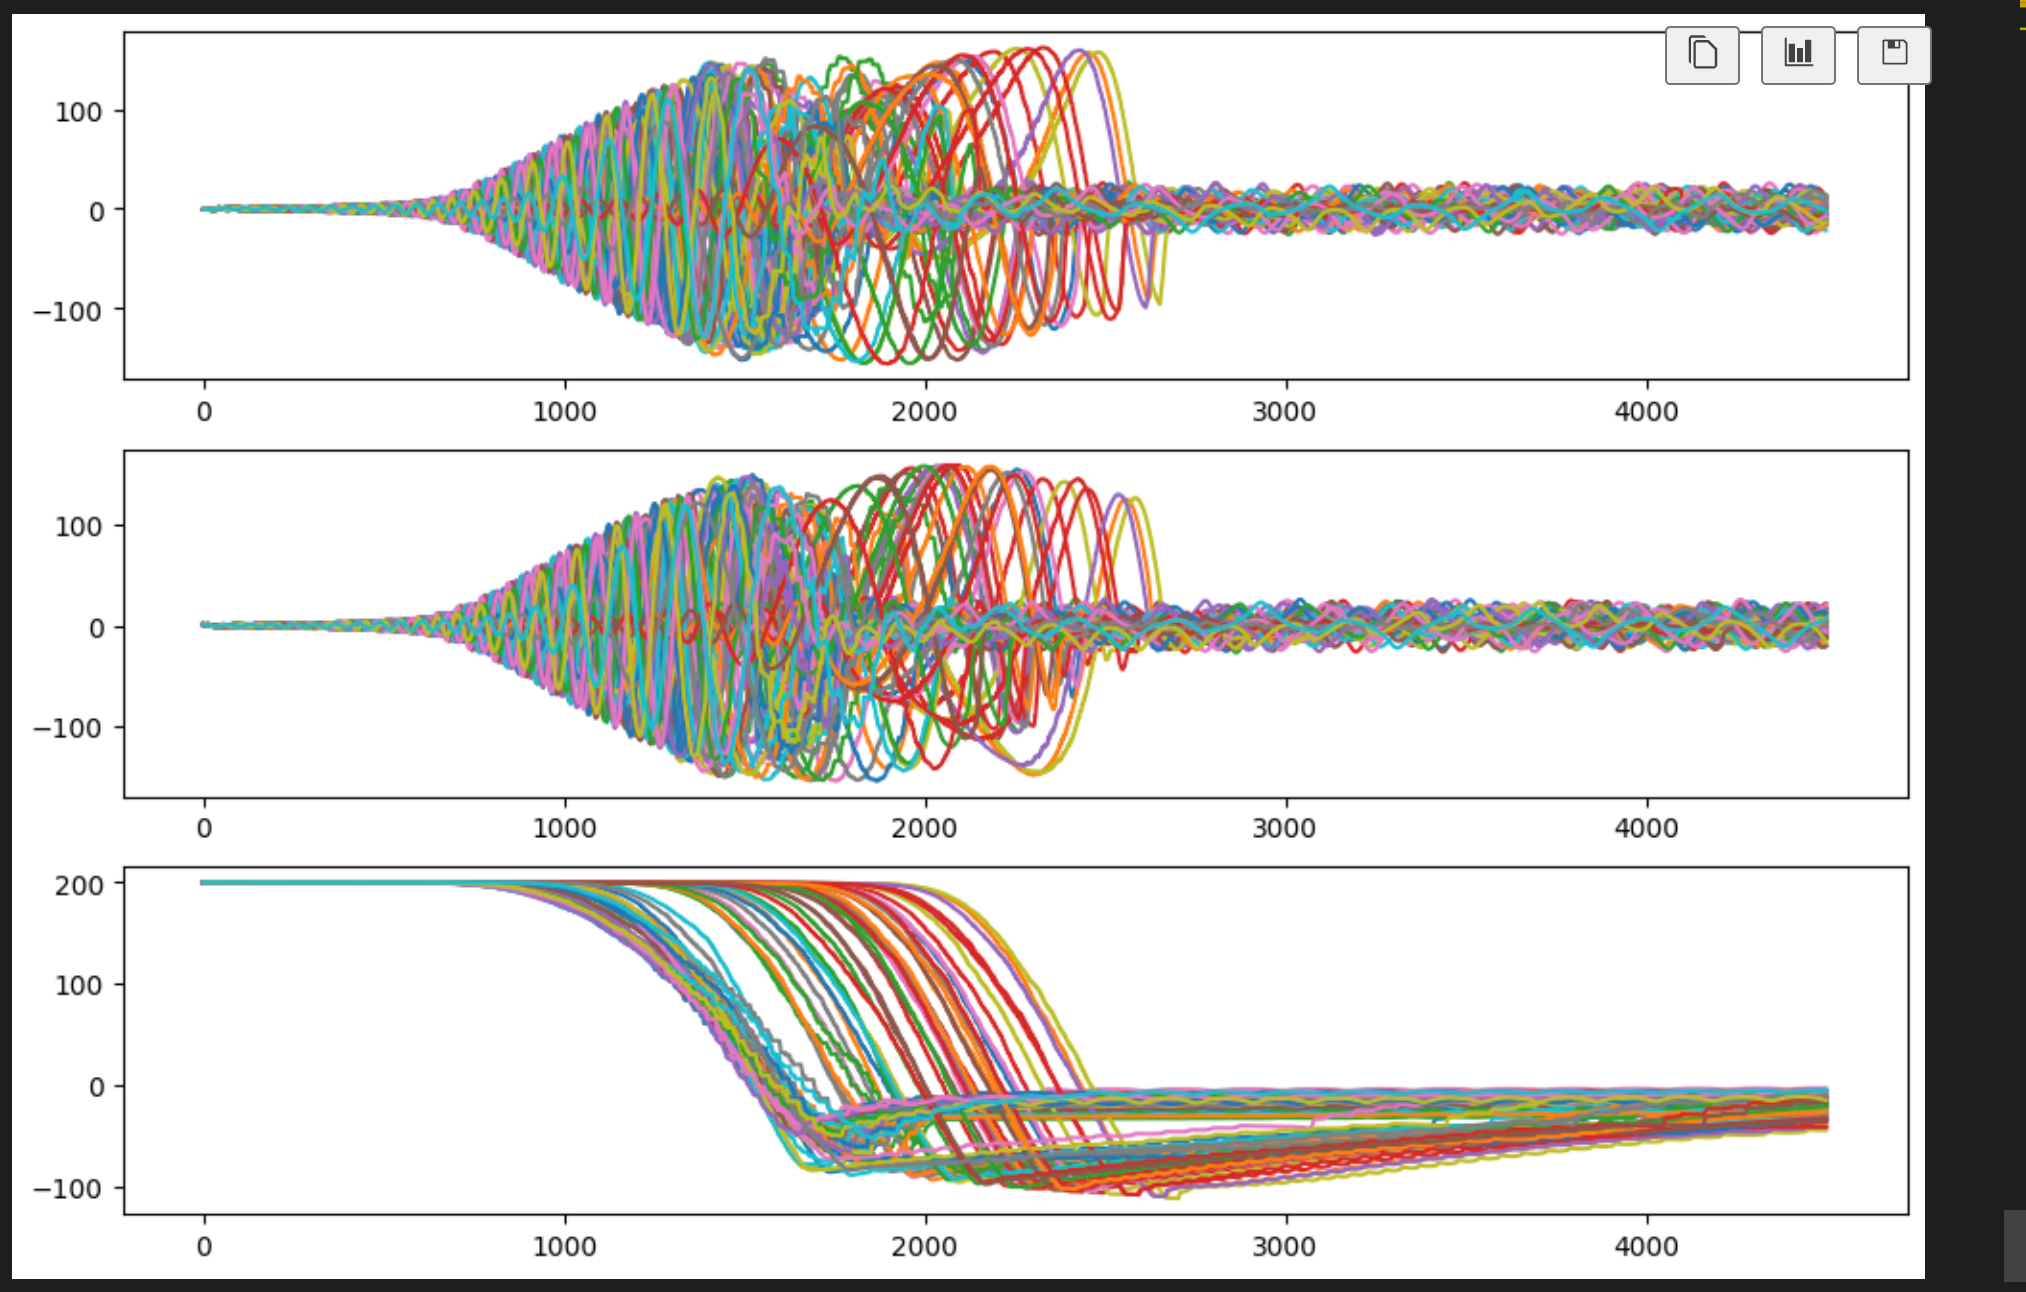
Mujoco 学习系列(八) 官方教程 The rollout tutorial shows how to use the ...
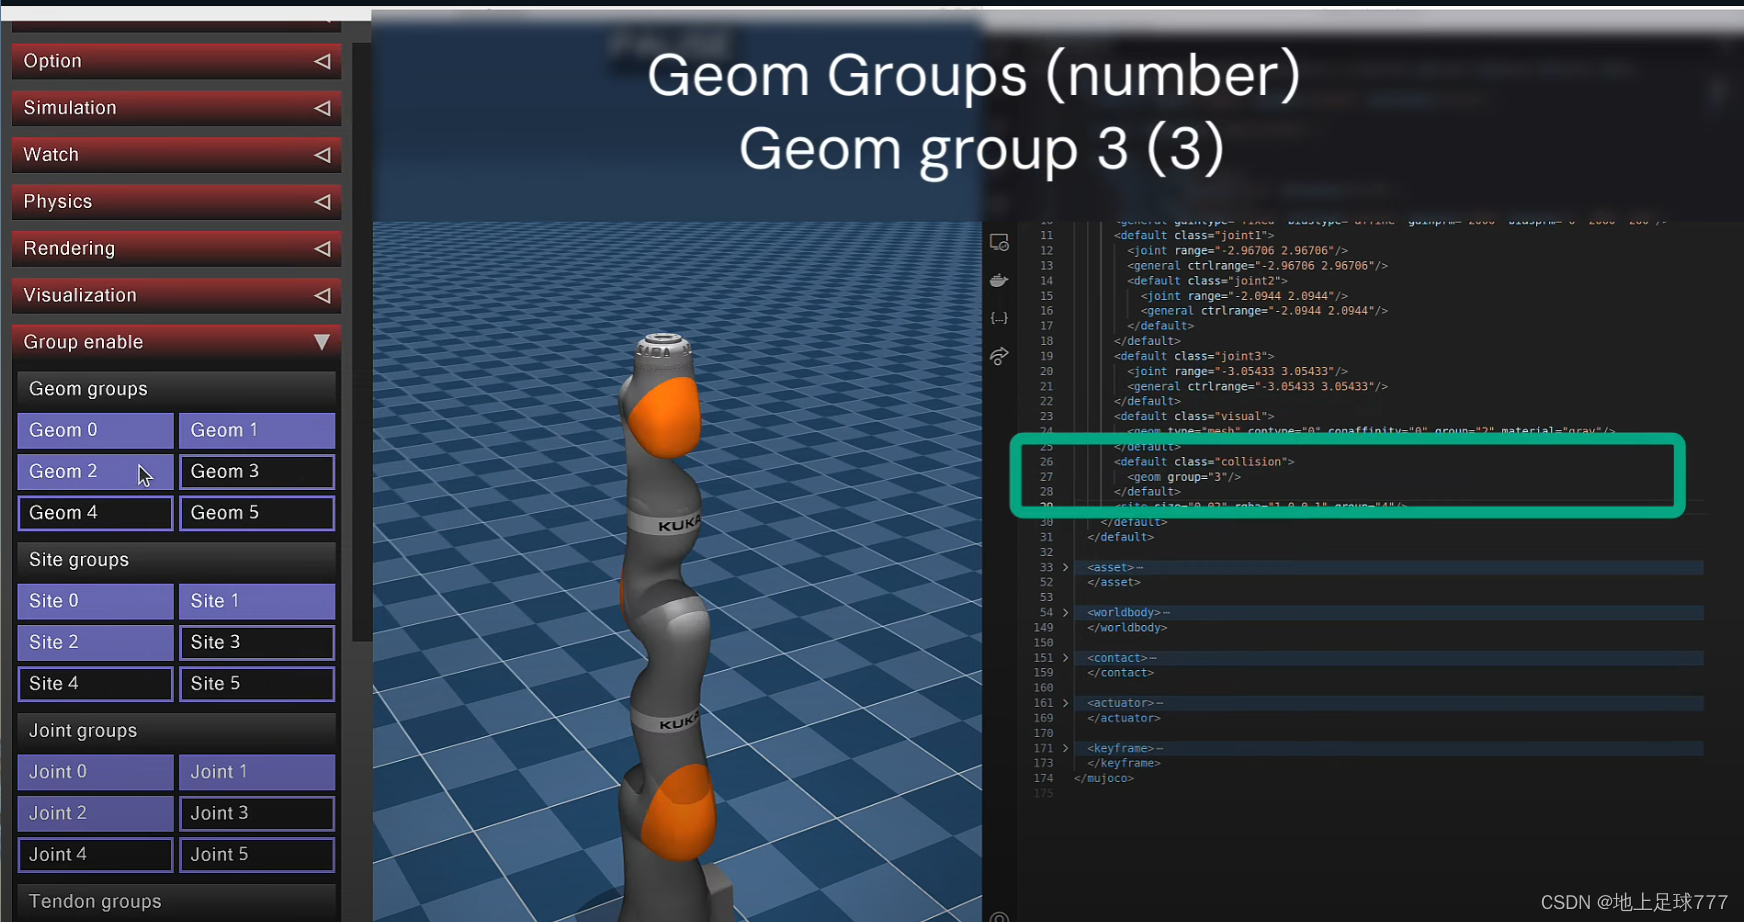
Mujoco 操作面板介绍-CSDN博客

Mujoco 加载机器人模型(三)_mujoco怎么加载obj文件-CSDN博客
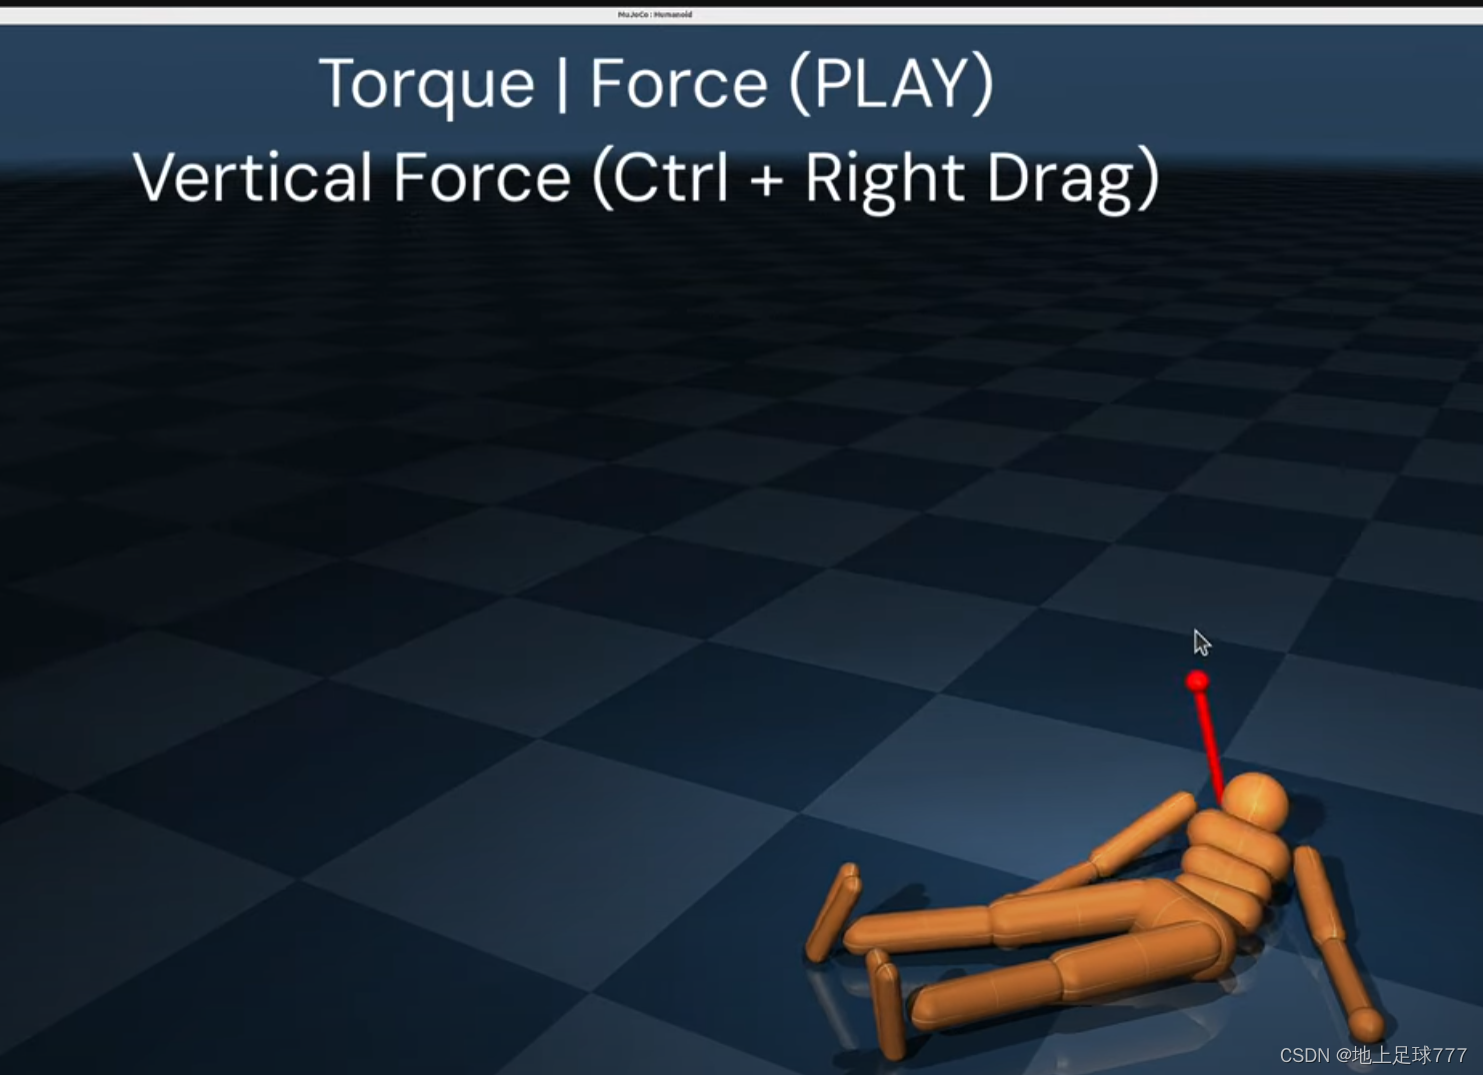
Mujoco 操作面板介绍-CSDN博客
Advertisement Space (336x280)
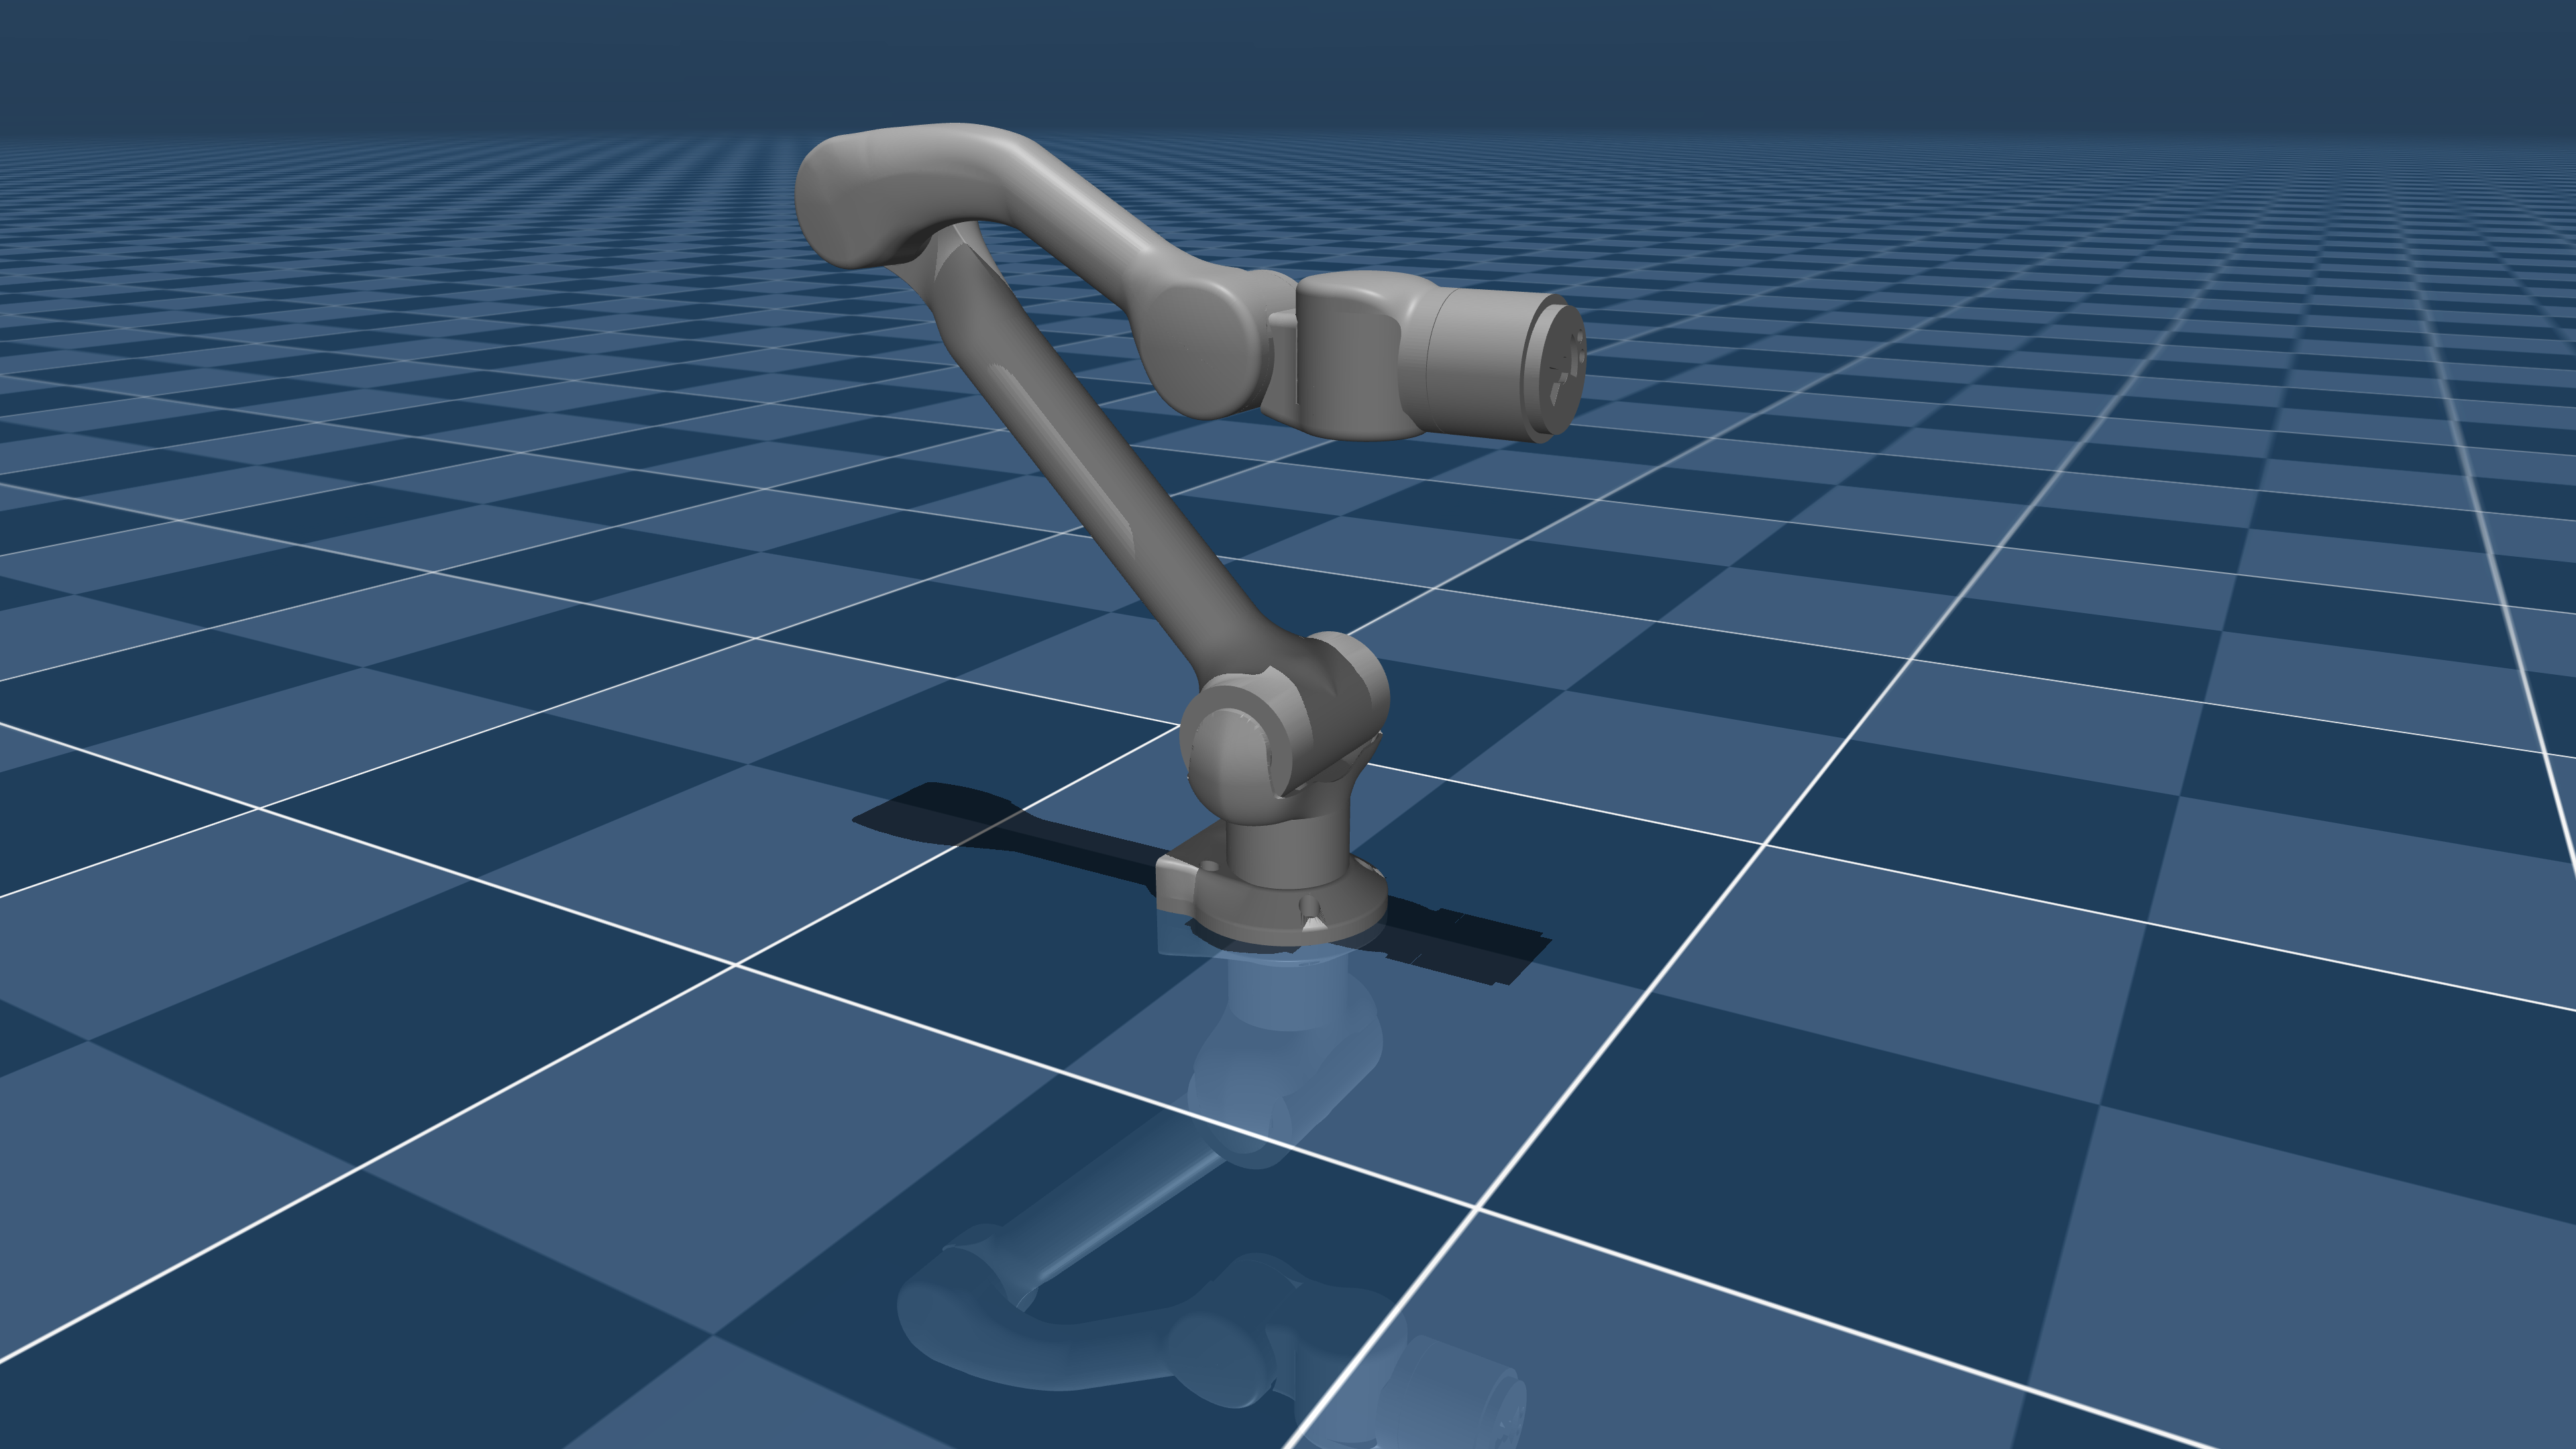
MuJoCo 入门教程(八)Model仓库_mujoco menagerie-CSDN博客
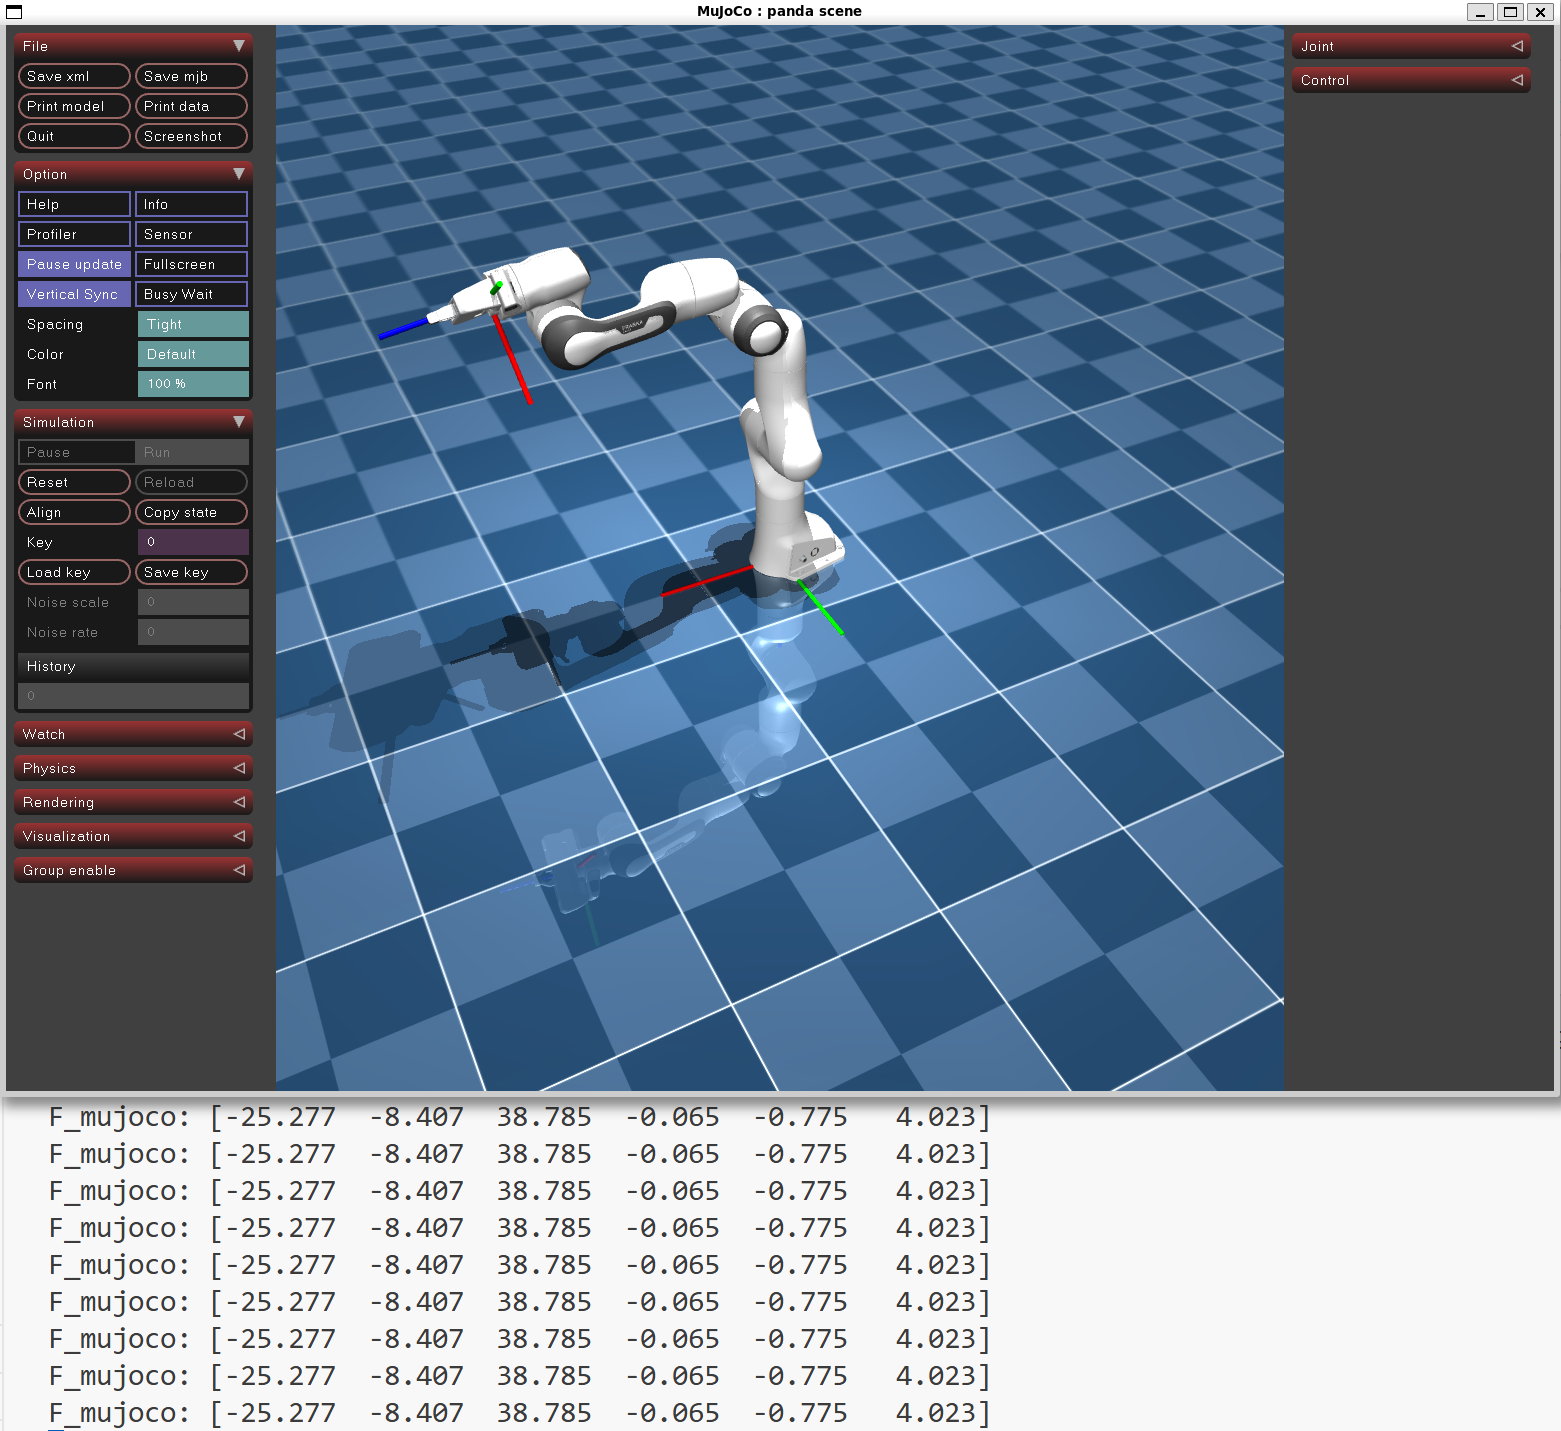
Mujoco 仿真 Dynamics 动力学获得末端执行器 Wrench-CSDN博客
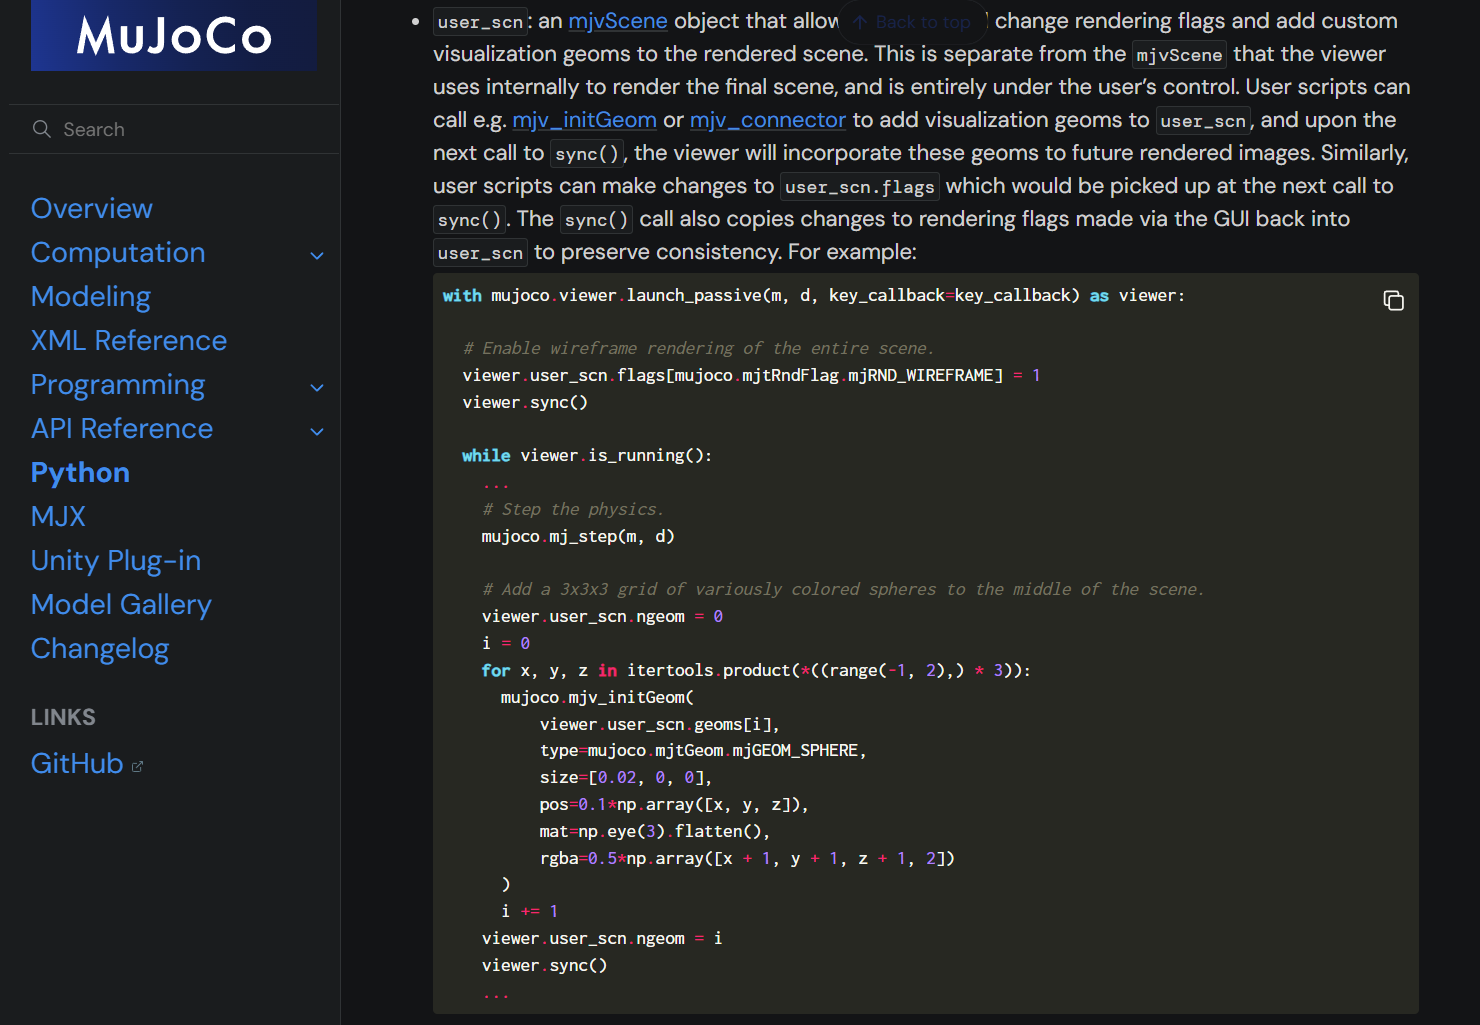
MuJoCo 画出机械臂末端轨迹进行可视化(附代码)_机械臂数据可视化-CSDN博客
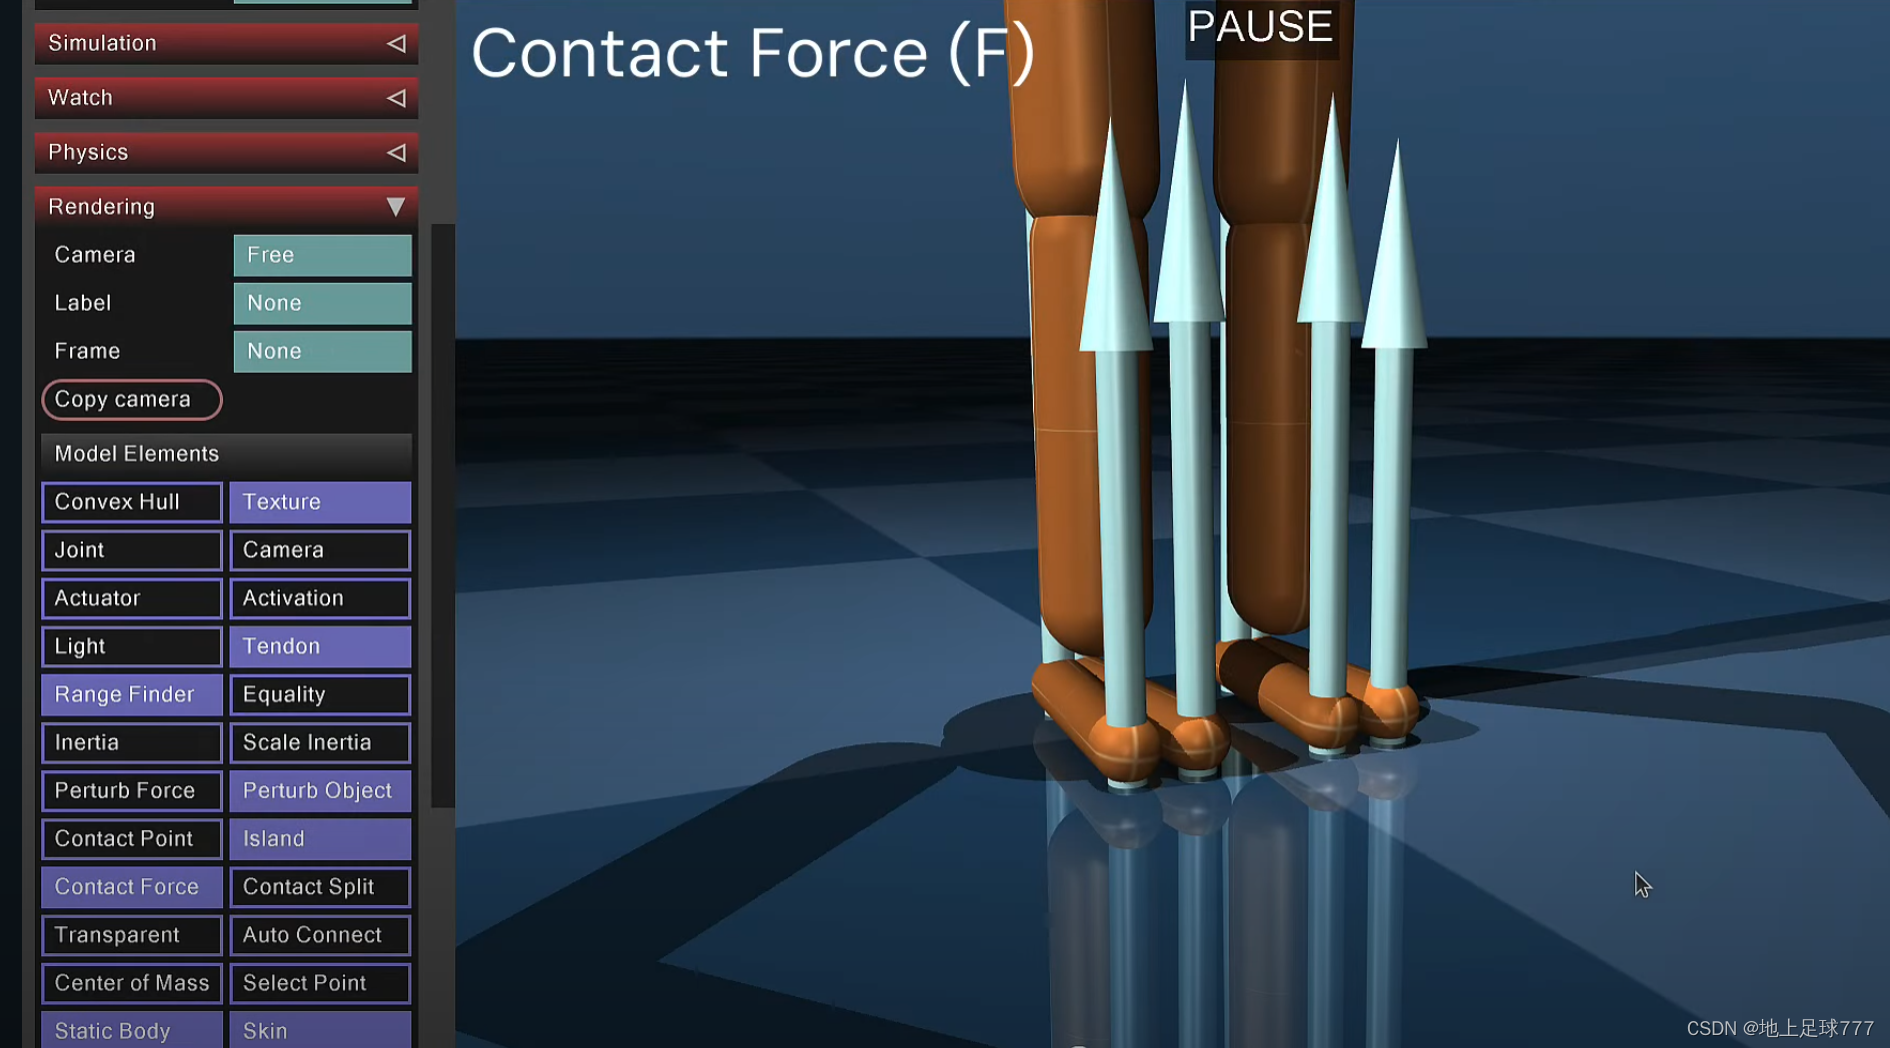
Mujoco 操作面板介绍-CSDN博客
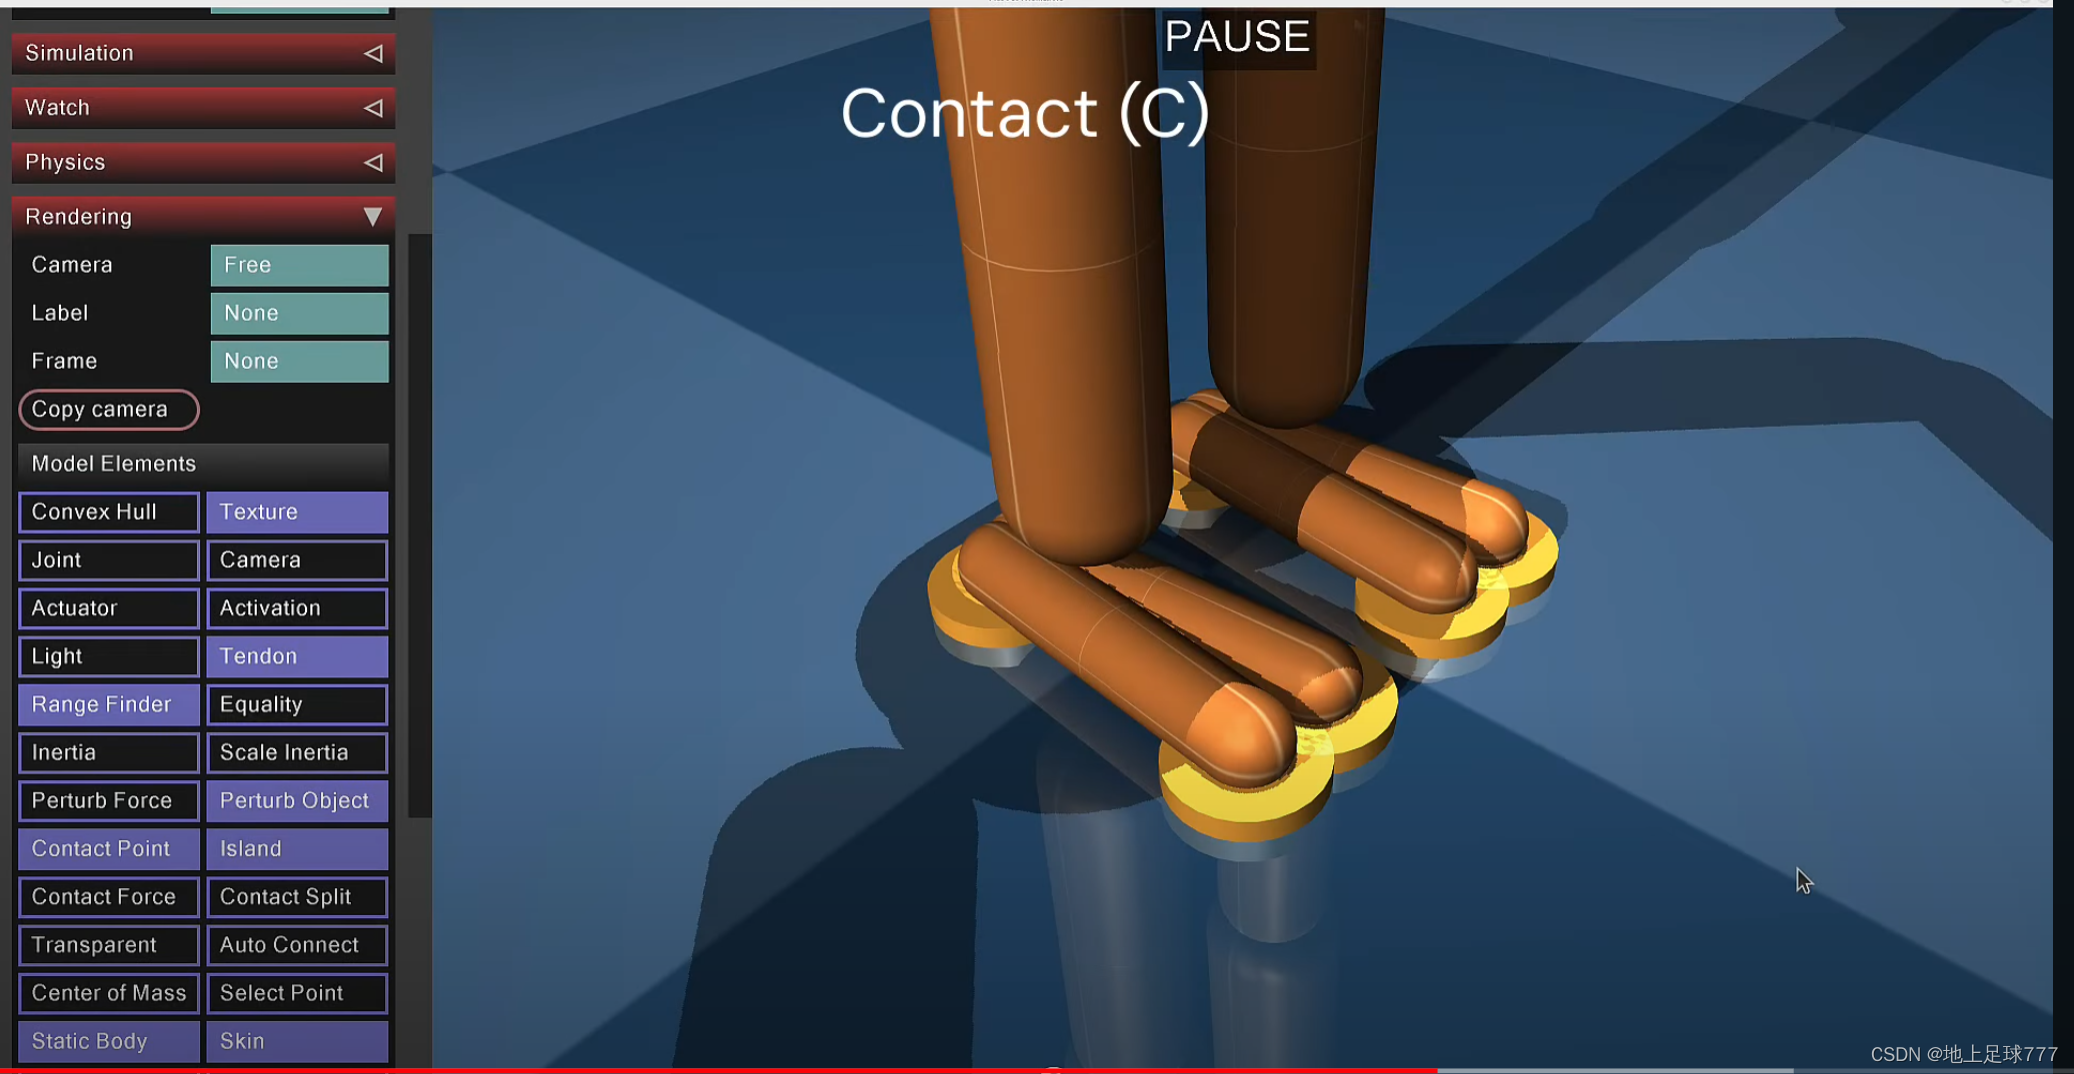
Mujoco 操作面板介绍-CSDN博客
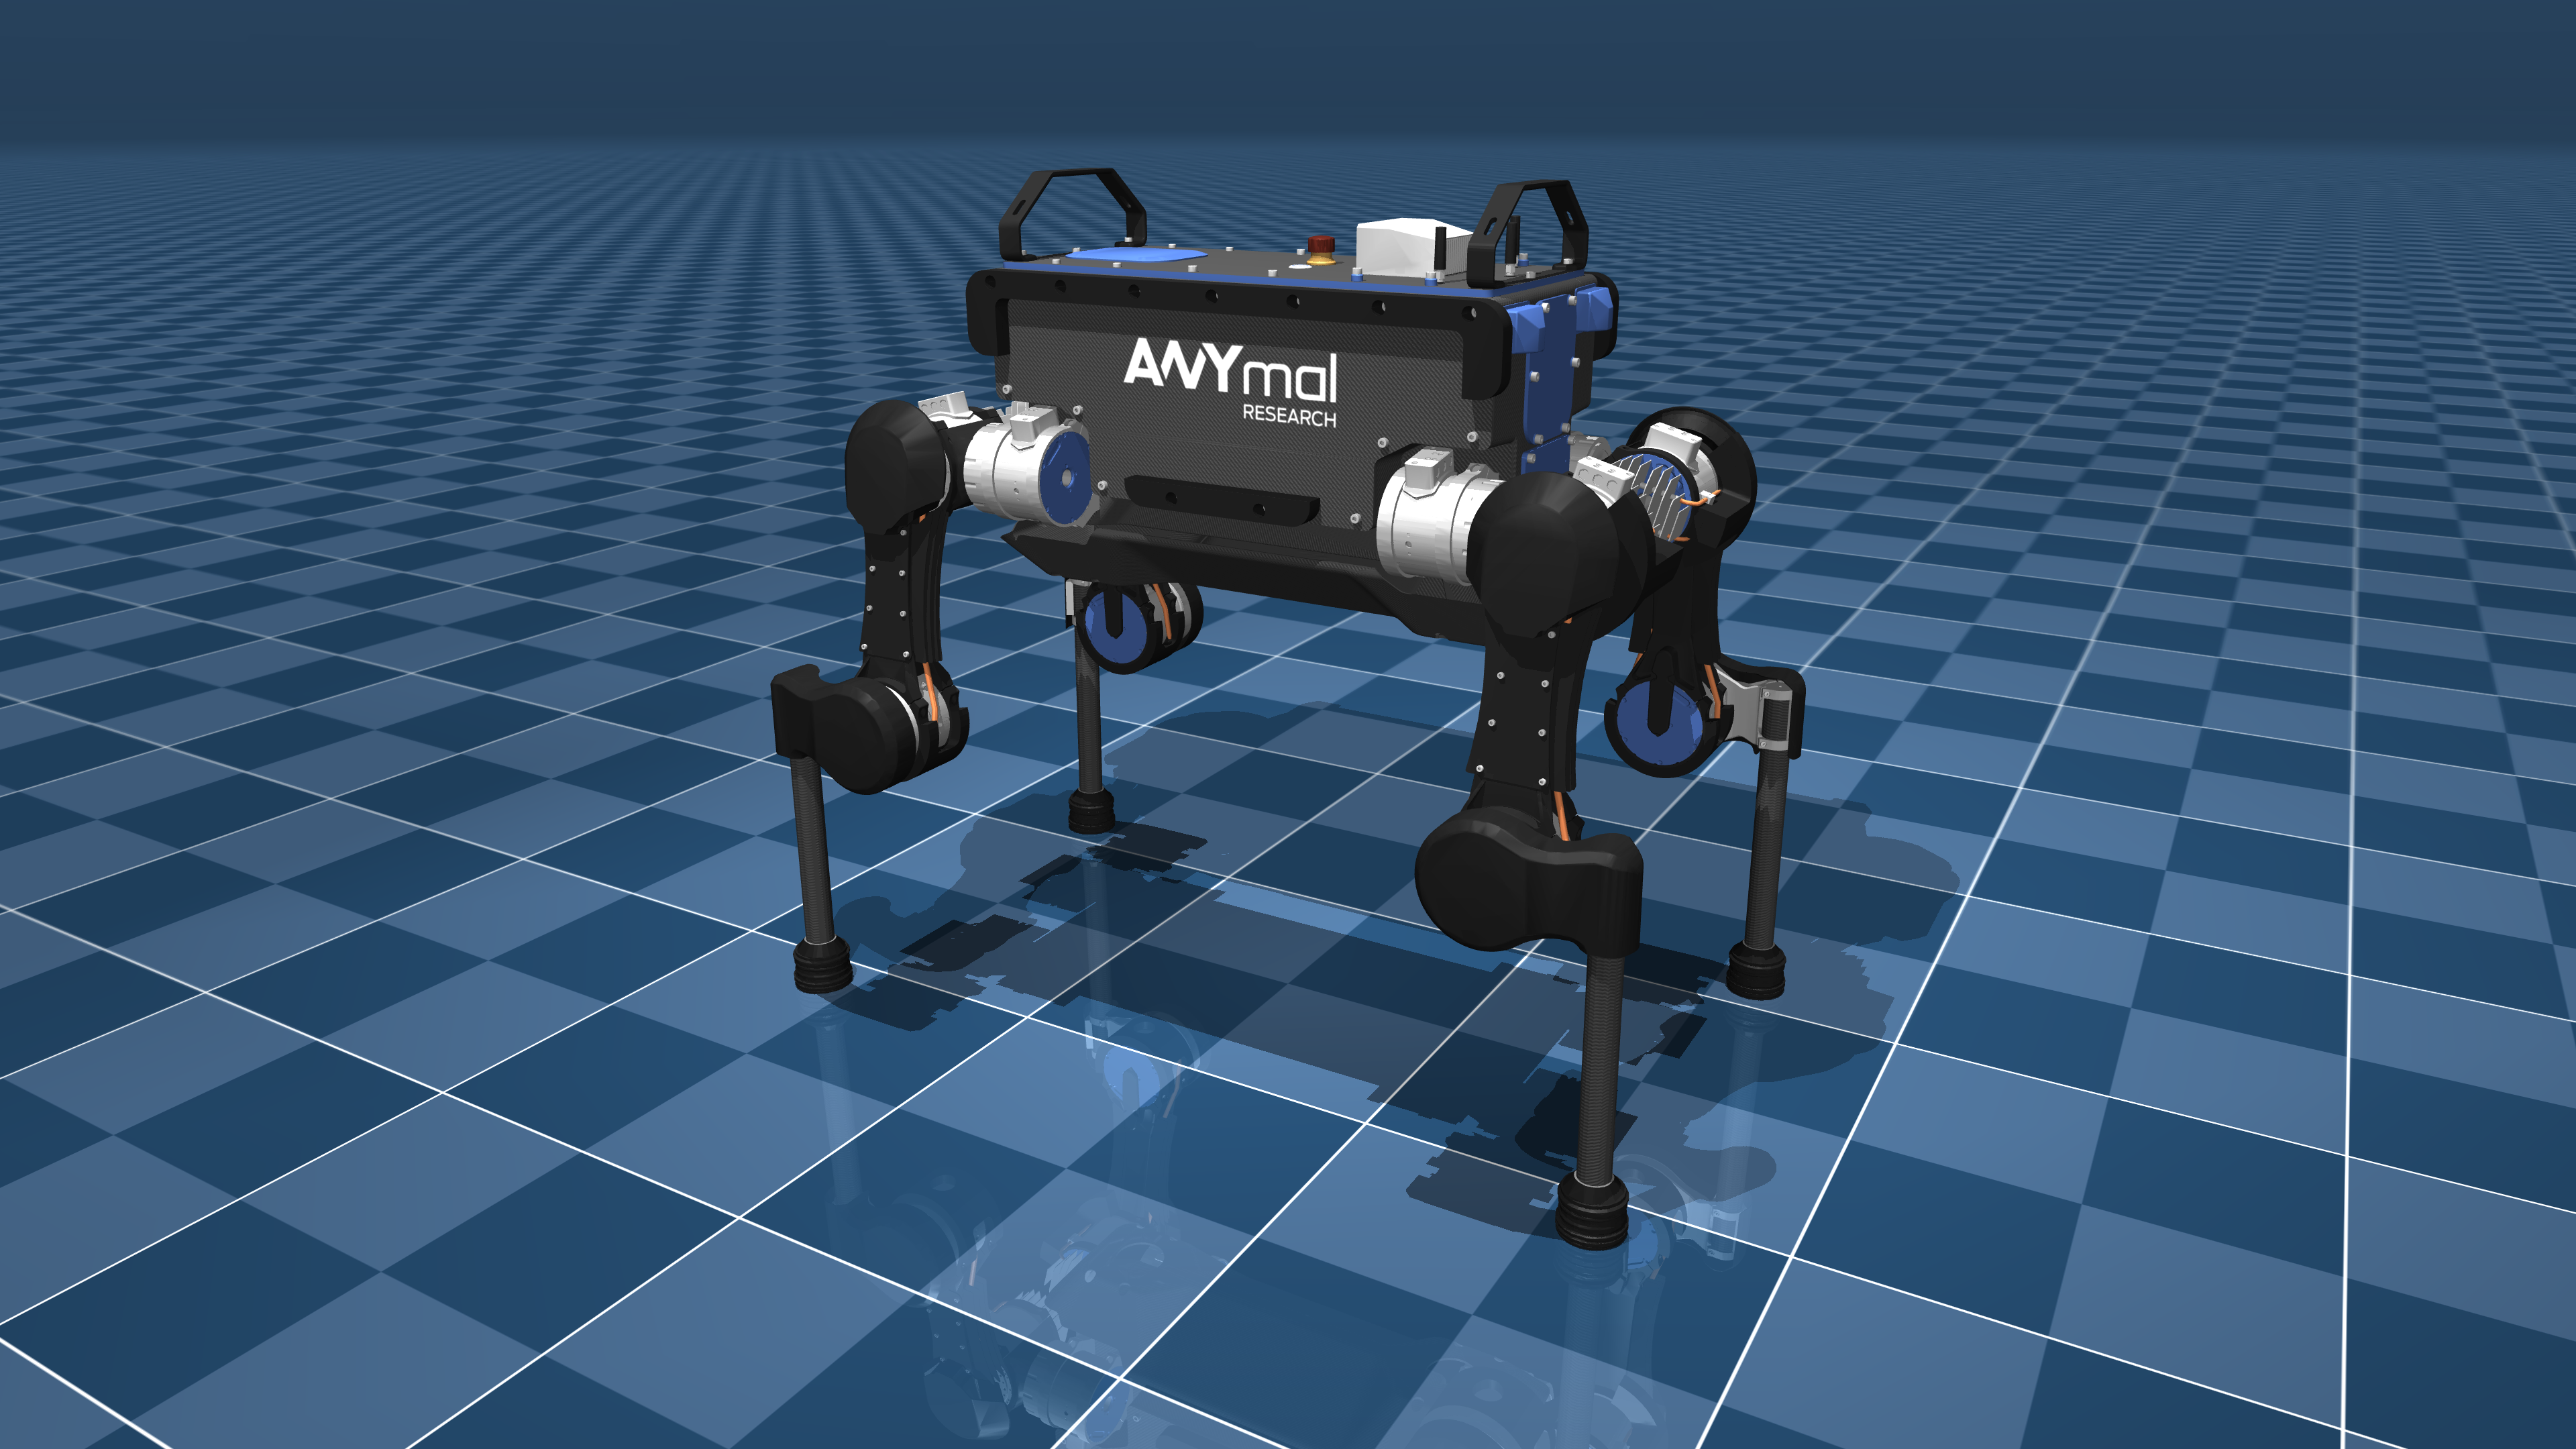
MuJoCo 入门教程(八)Model仓库_mujoco menagerie-CSDN博客