
Ompl Omplparameter Class Reference

ompl::Parameter Class Reference

ompl: ompl::ParameterExponentialDecay Class Reference

ompl: ompl::Parameter Class Reference
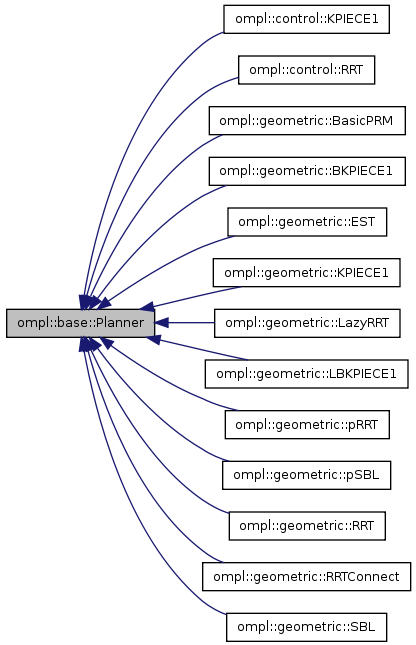
ompl: ompl::base::Planner Class Reference

ompl::base::ProjectionEvaluator Class Reference
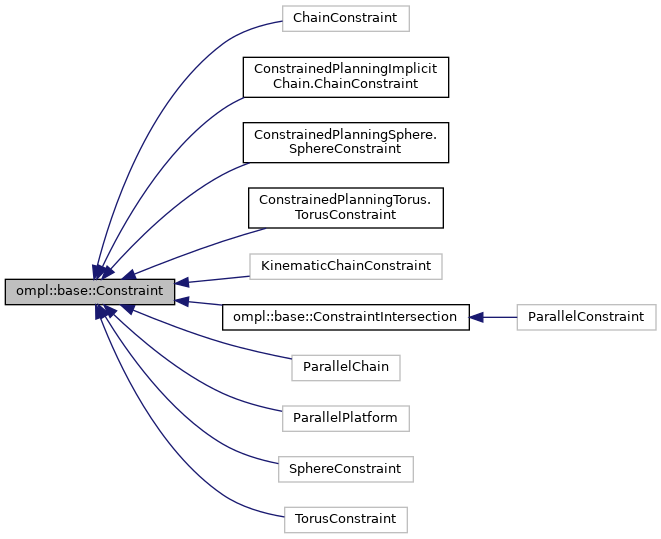
ompl: ompl::base::Constraint Class Reference

ompl::multilevel::Projection_Relaxation Class Reference
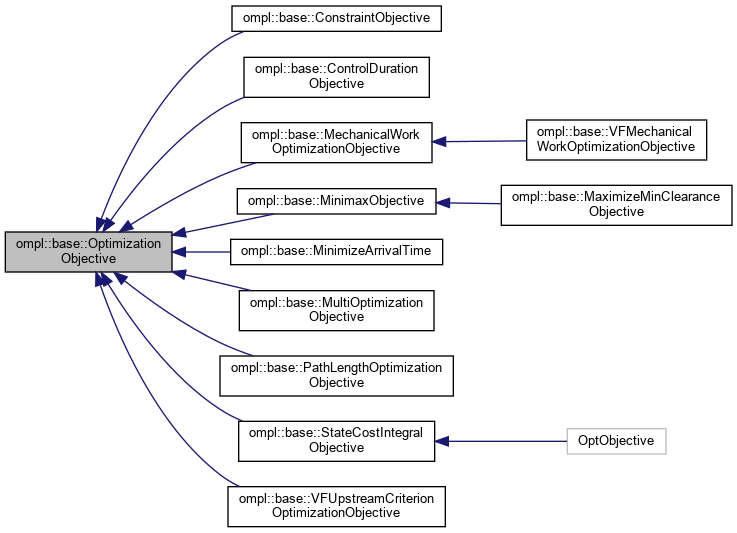
ompl::base::OptimizationObjective Class Reference
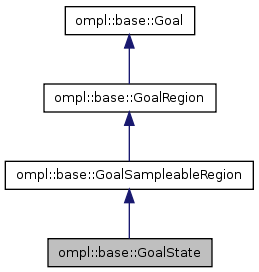
ompl: ompl::base::GoalState Class Reference
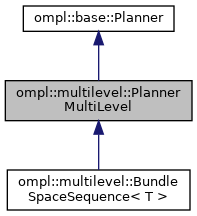
ompl: ompl::multilevel::PlannerMultiLevel Class Reference
Advertisement Space (300x250)

ompl: ompl::base::State Class Reference

ompl: ompl::multilevel::Projection_SO3RN_SO3 Class Reference
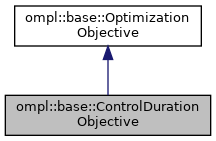
ompl: ompl::base::ControlDurationObjective Class Reference
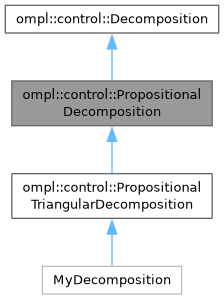
ompl: ompl::control::PropositionalDecomposition Class Reference
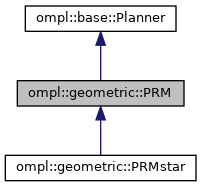
ompl: ompl::geometric::PRM Class Reference

ompl::multilevel::Projection_Identity Class Reference
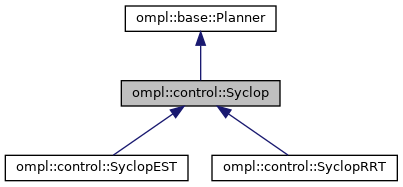
ompl: ompl::control::Syclop Class Reference
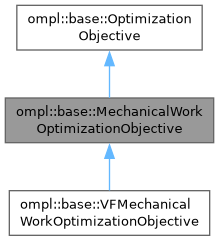
ompl: ompl::base::MechanicalWorkOptimizationObjective Class Reference

ompl: ompl::multilevel::CompoundProjection Class Reference
ompl: ompl::base::MinimizeArrivalTime Class Reference
Advertisement Space (336x280)
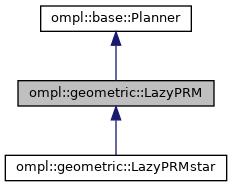
ompl: ompl::geometric::LazyPRM Class Reference
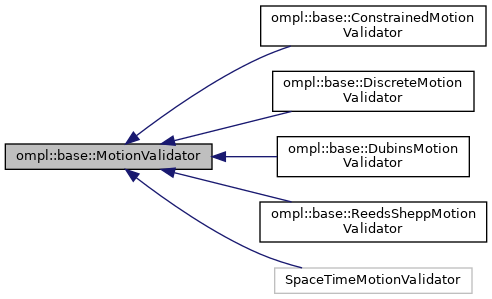
ompl::base::MotionValidator Class Reference

ompl::multilevel::Projection Class Reference
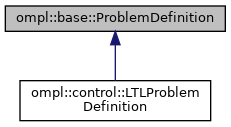
ompl: ompl::base::ProblemDefinition Class Reference
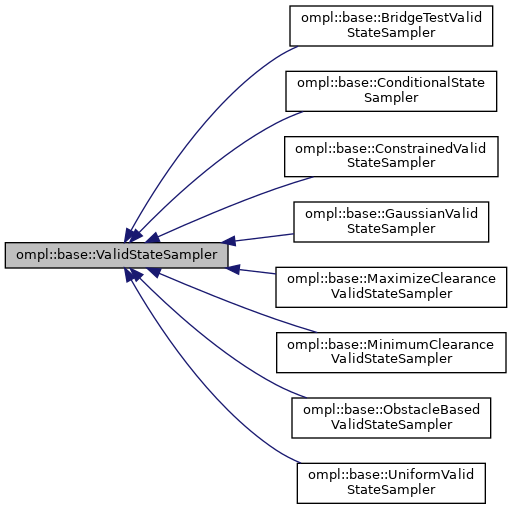
ompl: ompl::base::ValidStateSampler Class Reference

ompl::multilevel::BundleSpaceImportanceUniform Class Reference
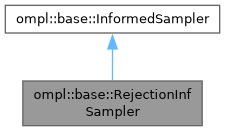
ompl: ompl::base::RejectionInfSampler Class Reference
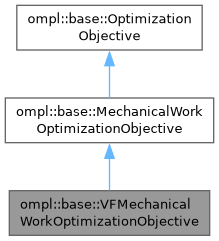
ompl: ompl::base::VFMechanicalWorkOptimizationObjective Class Reference

ompl: ompl::base::StateValidityChecker Class Reference

ompl::control::SimpleDirectedControlSampler Class Reference
Advertisement Space (336x280)

ompl::base::Path Class Reference
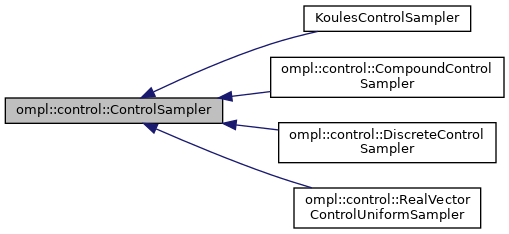
ompl: ompl::control::ControlSampler Class Reference

ompl: ompl::base::Path Class Reference
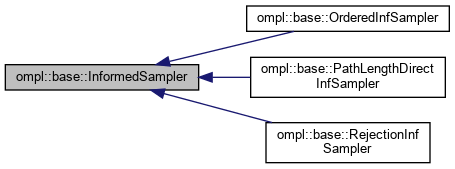
ompl::base::InformedSampler Class Reference
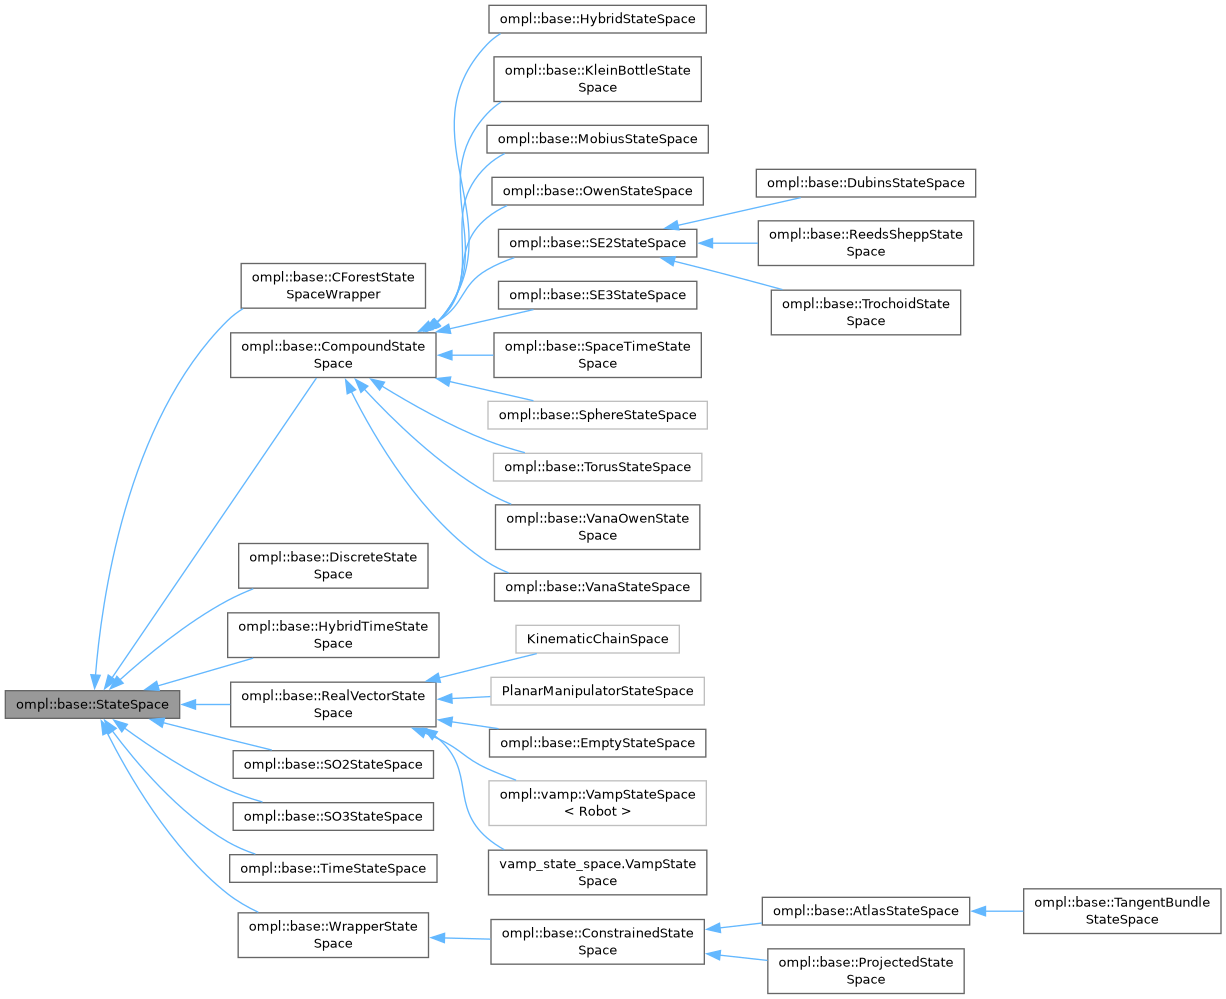
ompl: ompl::base::StateSpace Class Reference
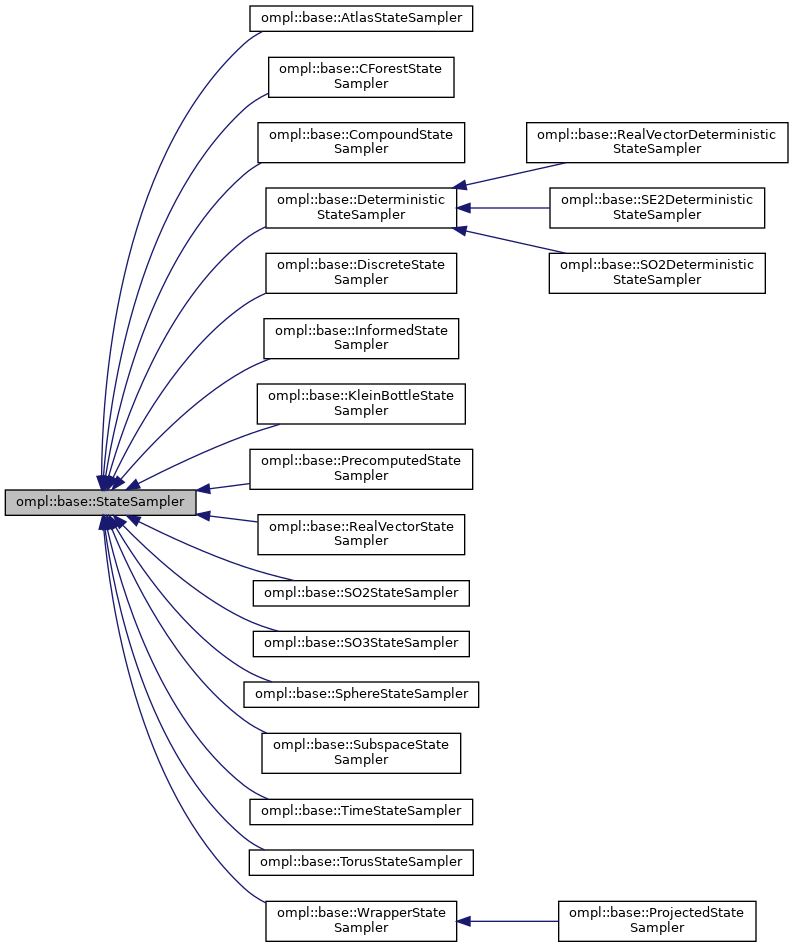
ompl: ompl::base::StateSampler Class Reference