
Pdf A Learning From Demonstration Framework For Manipulation Tasks

(PDF) A Learning from Demonstration Framework for Manipulation Tasks
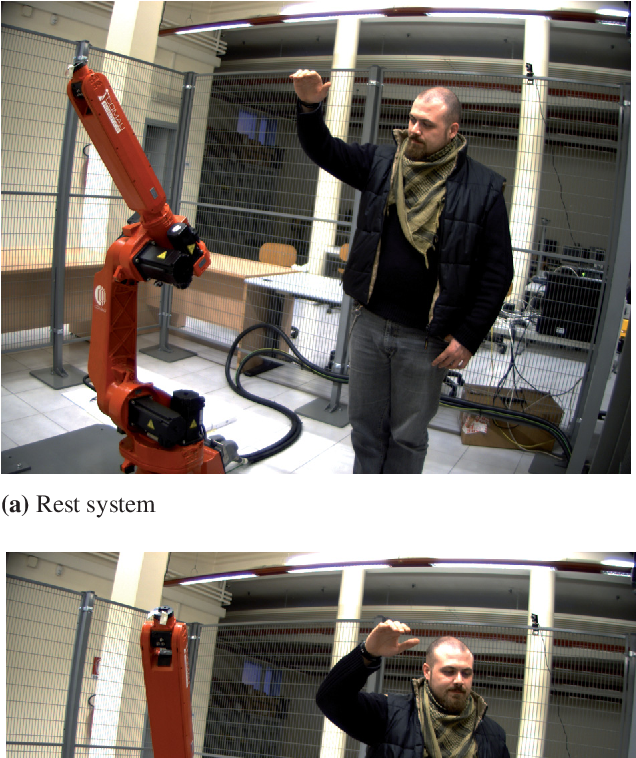
Figure 3 from A Learning from Demonstration Framework for Manipulation ...
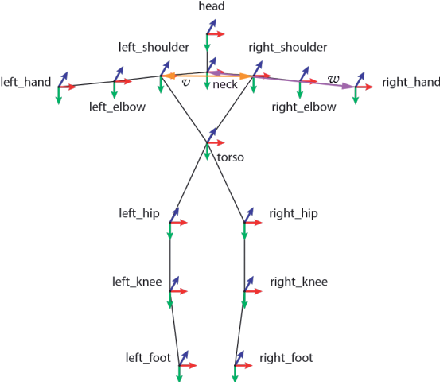
Figure 1 from A Learning from Demonstration Framework for Manipulation ...
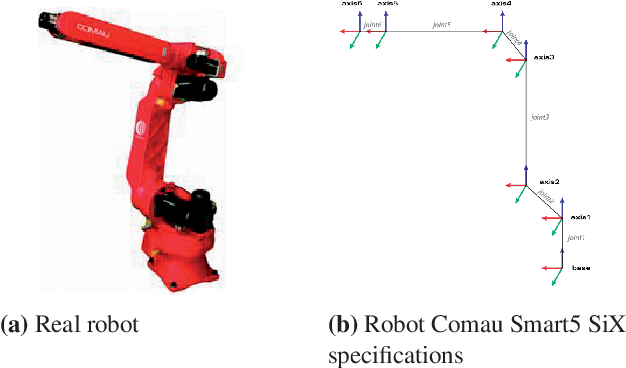
Figure 1 from A Learning from Demonstration Framework for Manipulation ...

A robot learning from demonstration framework for skillful small parts ...

(PDF) A Robot Learning from Demonstration Framework for Skillful Small ...

(PDF) A robot learning from demonstration framework to perform force ...

(PDF) A robot learning from demonstration framework to perform force ...

(PDF) Learning from Demonstration to Accomplish Robotic Manipulation Tasks

Hybrid Imitation Learning Framework for Robotic Manipulation Tasks
Advertisement Space (300x250)
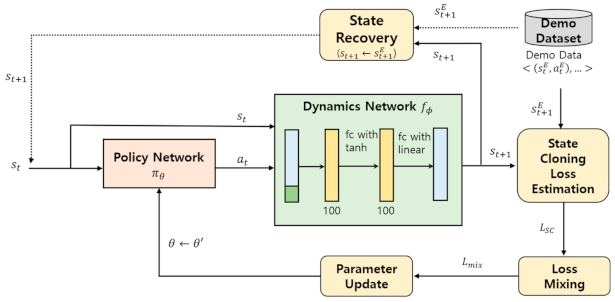
Hybrid Imitation Learning Framework for Robotic Manipulation Tasks

(PDF) Hybrid Imitation Learning Framework for Robotic Manipulation Tasks

(PDF) A Robot Learning from Demonstration Framework to Perform Force ...

Framework for learning from demonstration via latent

DFL-TORO: A One-Shot Demonstration Framework for Learning Time-Optimal ...

Theoretical Framework for Demonstration Method | PDF | Learning Theory ...

(PDF) A Practical Roadmap to Learning from Demonstration for Robotic ...

Figure 1 from A learning from demonstration system architecture for ...

(PDF) A Robot Learning from Demonstration Framework to Perform Force ...

(PDF) Learning Dexterous Manipulation for a Soft Robotic Hand from ...
Advertisement Space (336x280)

DFL-TORO: A One-Shot Demonstration Framework for Learning Time-Optimal ...

(PDF) A Comparison of Action Spaces for Learning Manipulation Tasks
DFL-TORO: A One-Shot Demonstration Framework for Learning Time-Optimal ...

(PDF) Learning tasks from a single demonstration

(PDF) A Robot Learning from Demonstration Framework to Perform Force ...
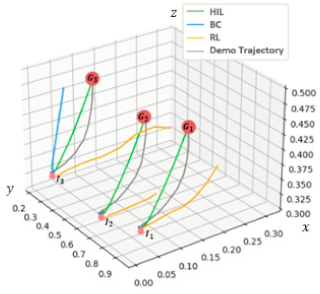
Hybrid Imitation Learning Framework for Robotic Manipulation Tasks

(PDF) Learning robot manipulation tasks from human demonstrations

Framework of imitation learning for robotic manipulation | Download ...

(PDF) Learning Sequential Decision Tasks for Robot Manipulation with ...

(PDF) Learning collaborative manipulation tasks by demonstration using ...
Advertisement Space (336x280)

(PDF) Robot learning from demonstration of force-based tasks with ...

(PDF) A Modular Approach to Learning Manipulation Strategies from Human ...

(PDF) Learning Articulated Constraints From a One-Shot Demonstration ...

(PDF) A ROS-integrated architecture to learn manipulation tasks from a ...
(PDF) Demonstration of iTaSC as a unified framework for task ...

(PDF) Learning Robot Manipulation from Cross-Morphology Demonstration