
Pinocchio Joint Translationcpp File Reference

pinocchio: joint-translation.cpp File Reference

pinocchio: expose-joints.cpp File Reference
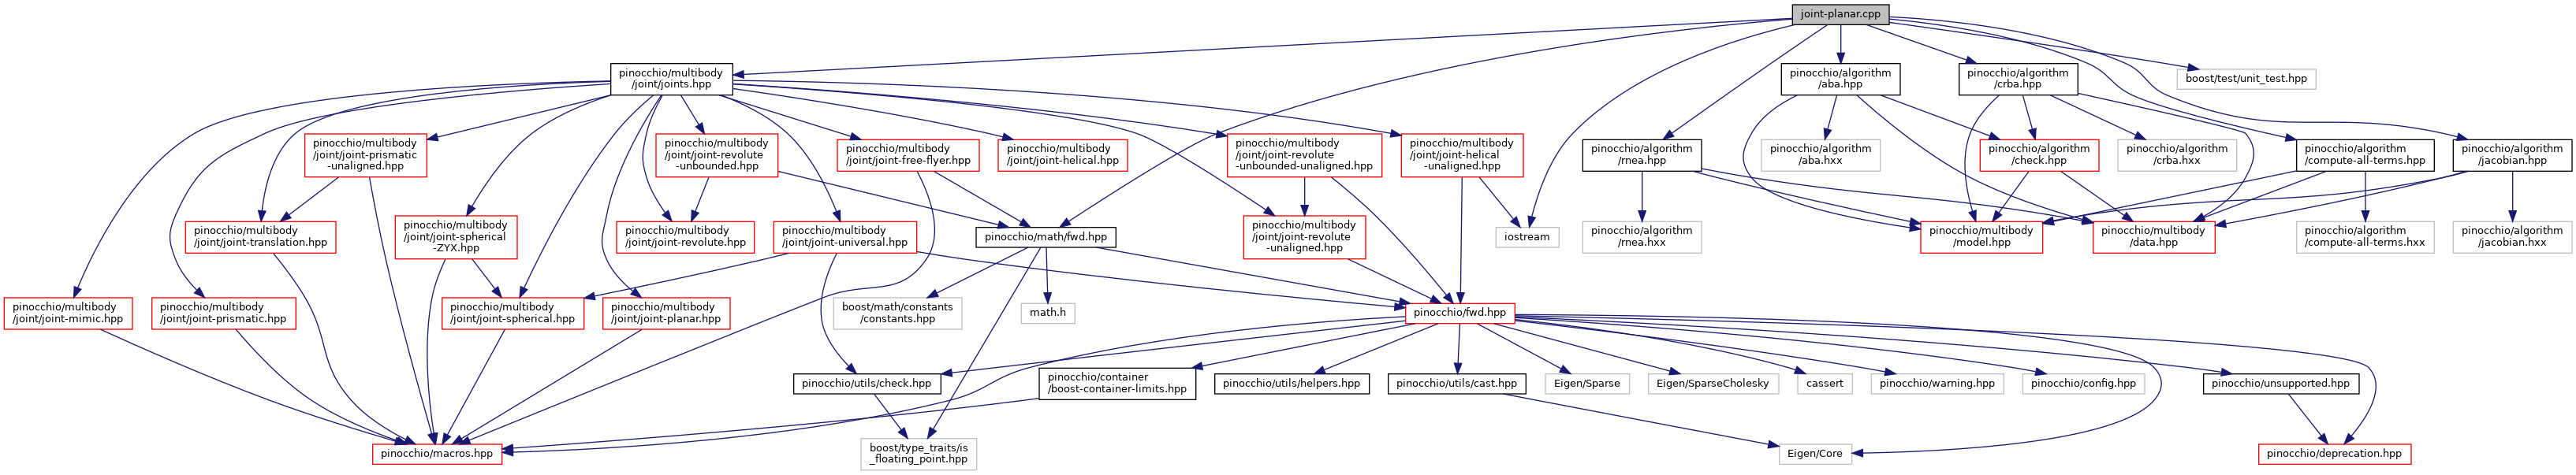
pinocchio: joint-planar.cpp File Reference

pinocchio: joint-free-flyer.cpp File Reference

pinocchio: model.cpp File Reference
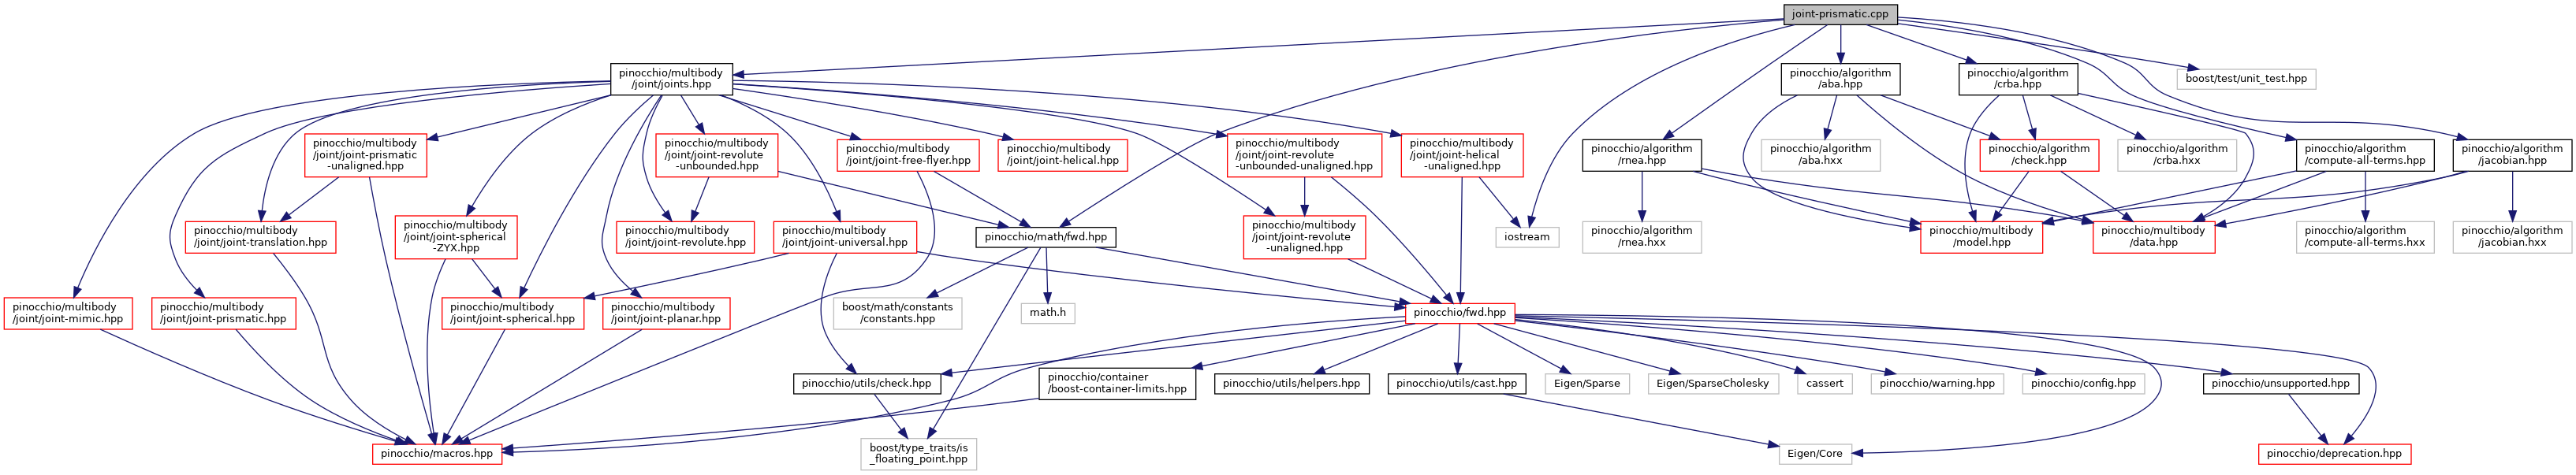
pinocchio: joint-prismatic.cpp File Reference
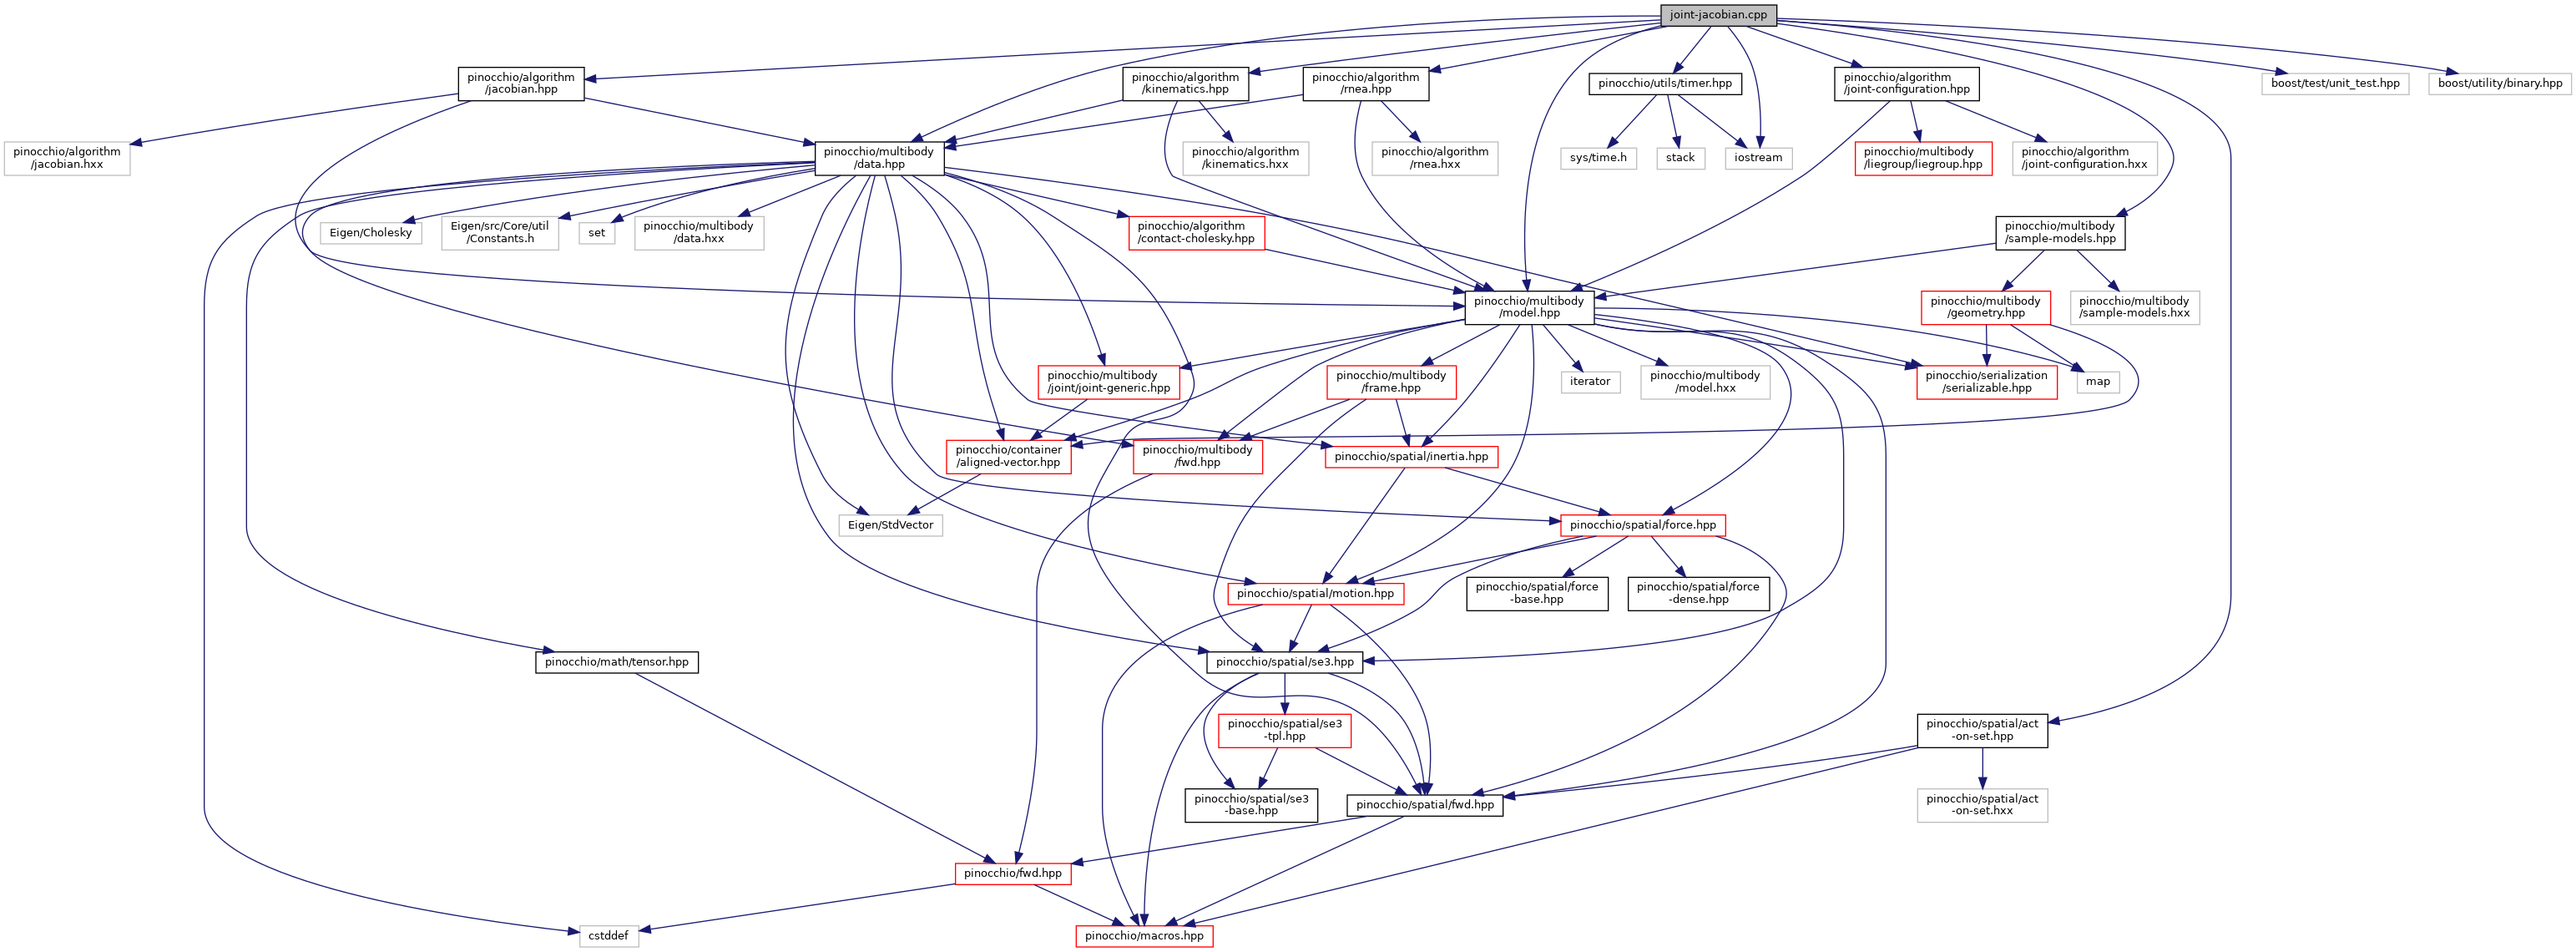
pinocchio: joint-jacobian.cpp File Reference

pinocchio: basic.cpp File Reference
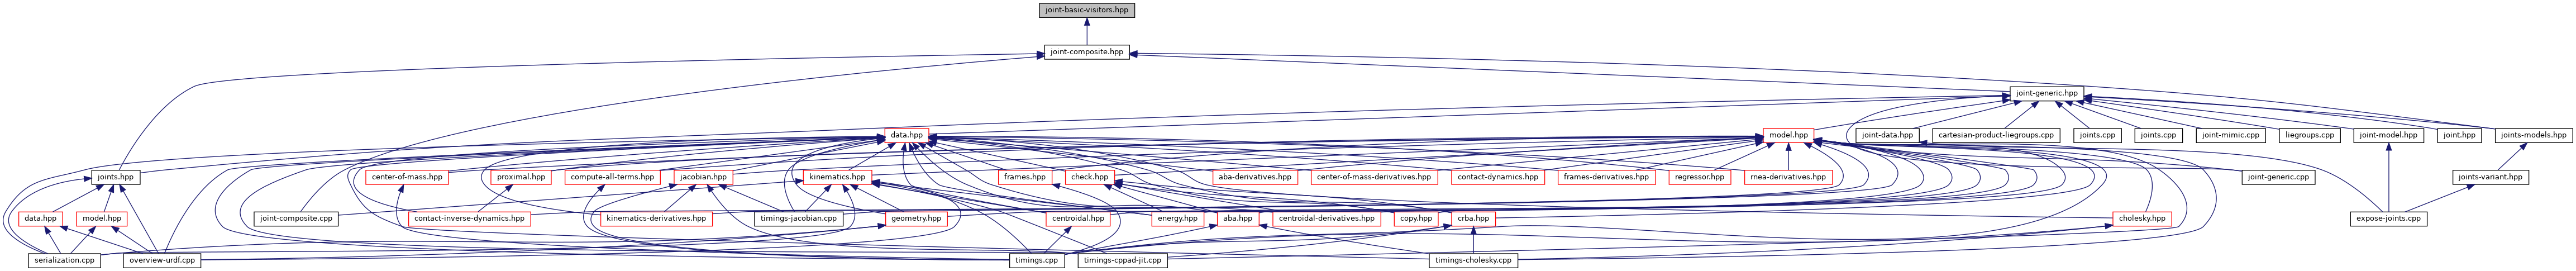
pinocchio: joint-basic-visitors.hpp File Reference

pinocchio: fwd.hpp File Reference
Advertisement Space (300x250)

pinocchio: joints.hpp File Reference
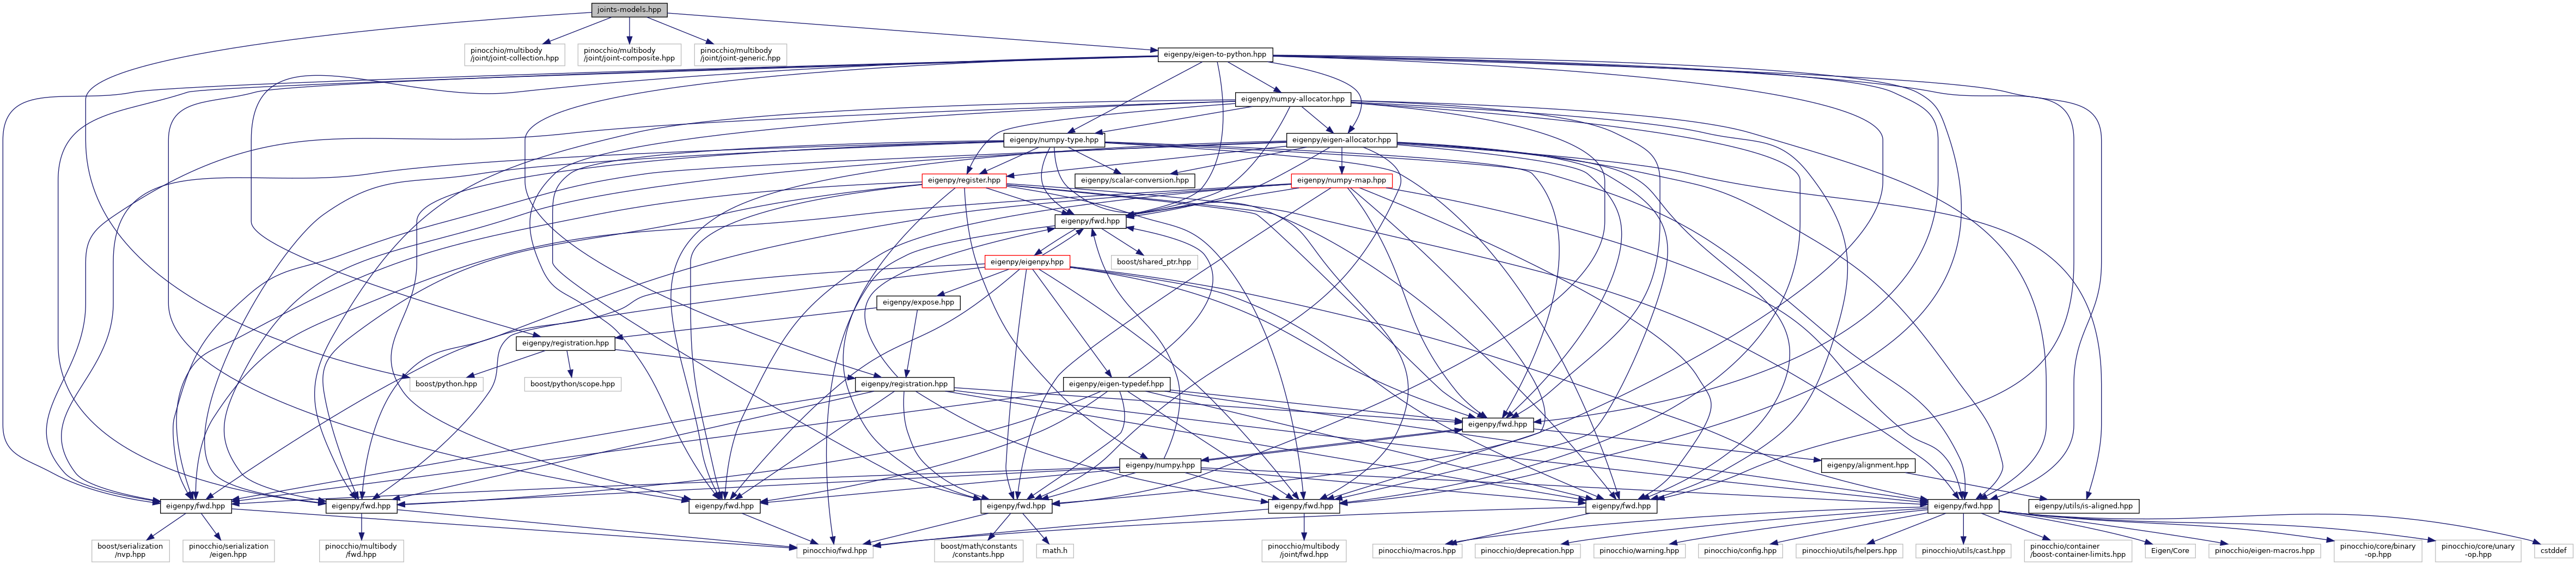
pinocchio: joints-models.hpp File Reference

pinocchio: joint-common-operations.hpp File Reference

pinocchio: sample-models.cpp File Reference
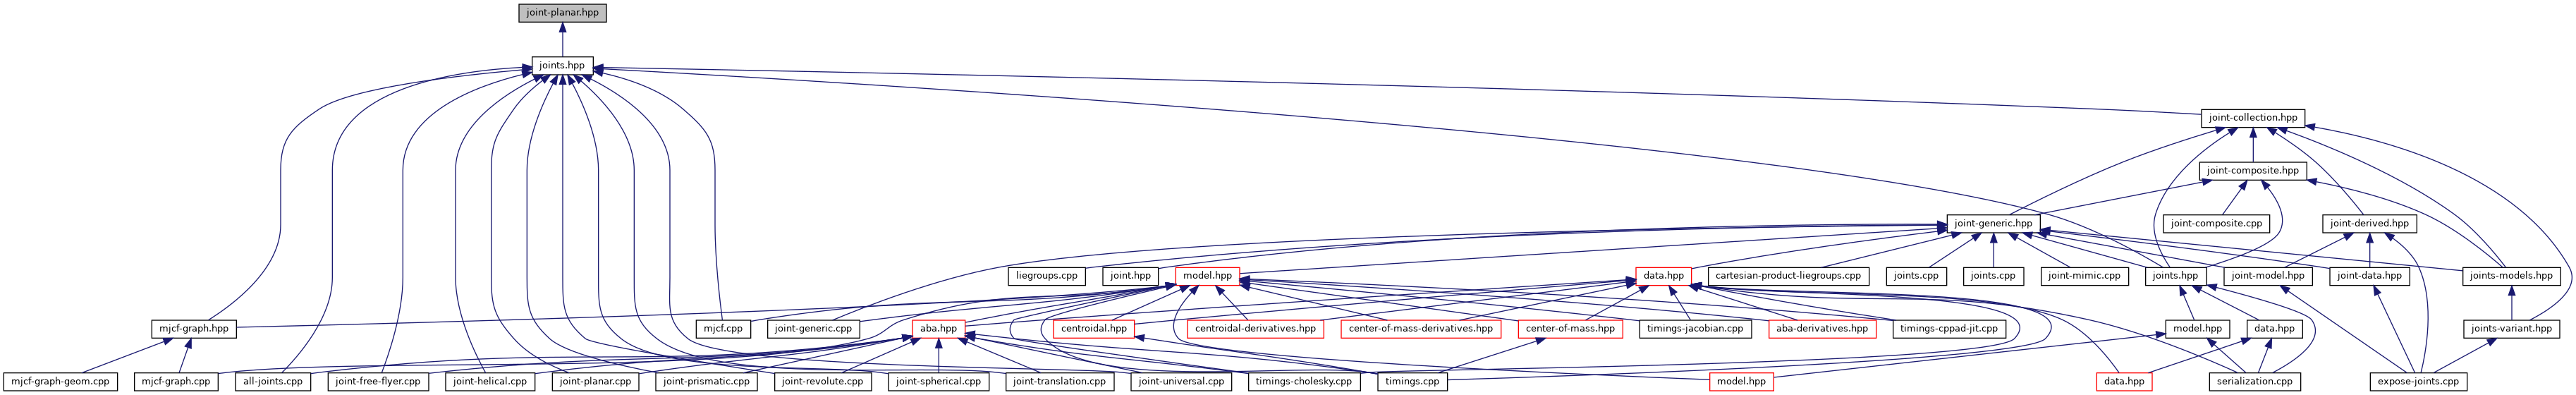
pinocchio: joint-planar.hpp File Reference

pinocchio: joint-common-operations.hpp File Reference
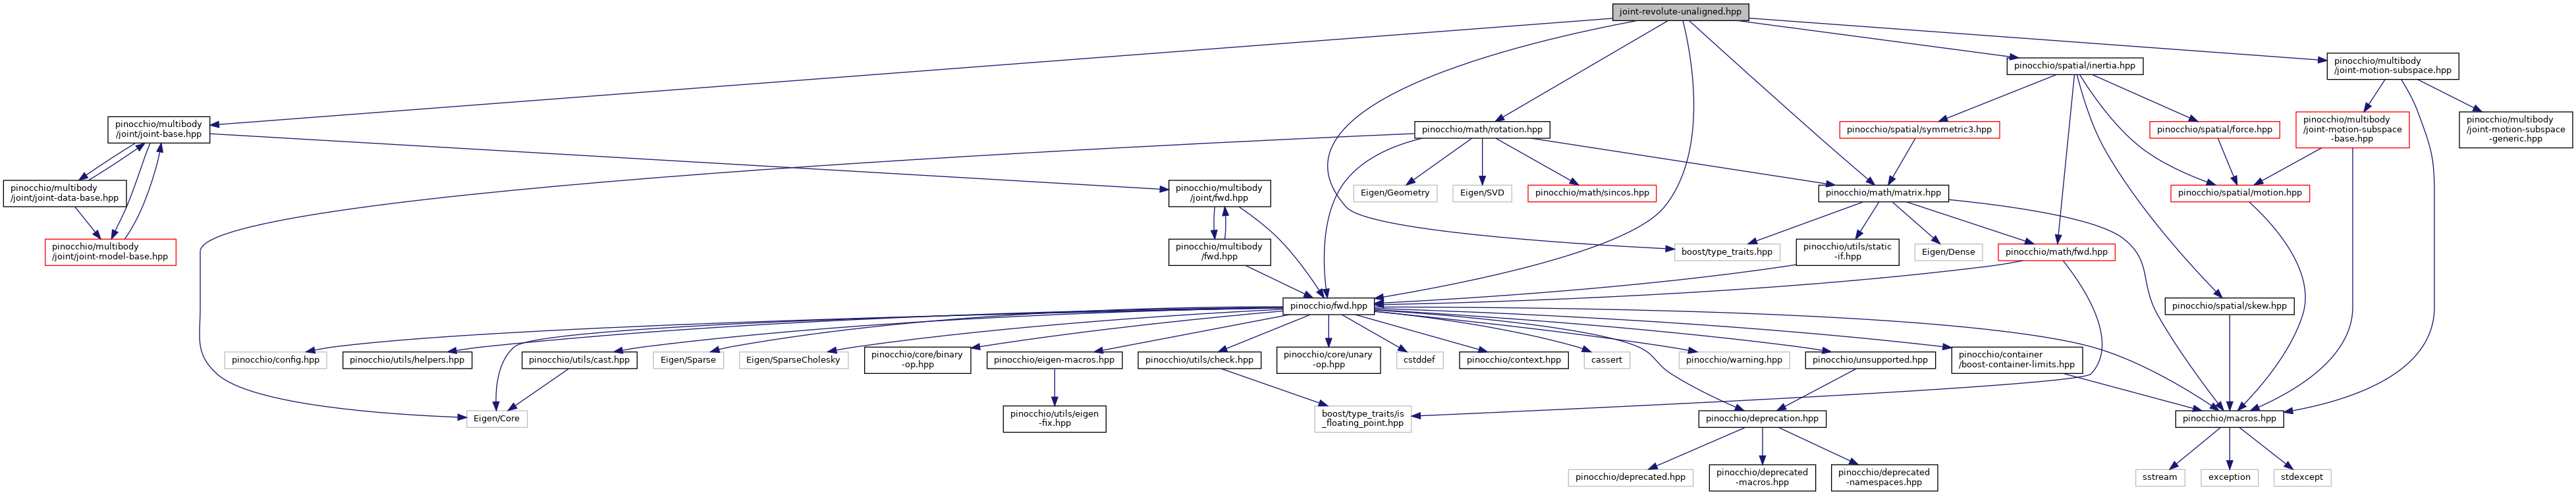
pinocchio: joint-revolute-unaligned.hpp File Reference
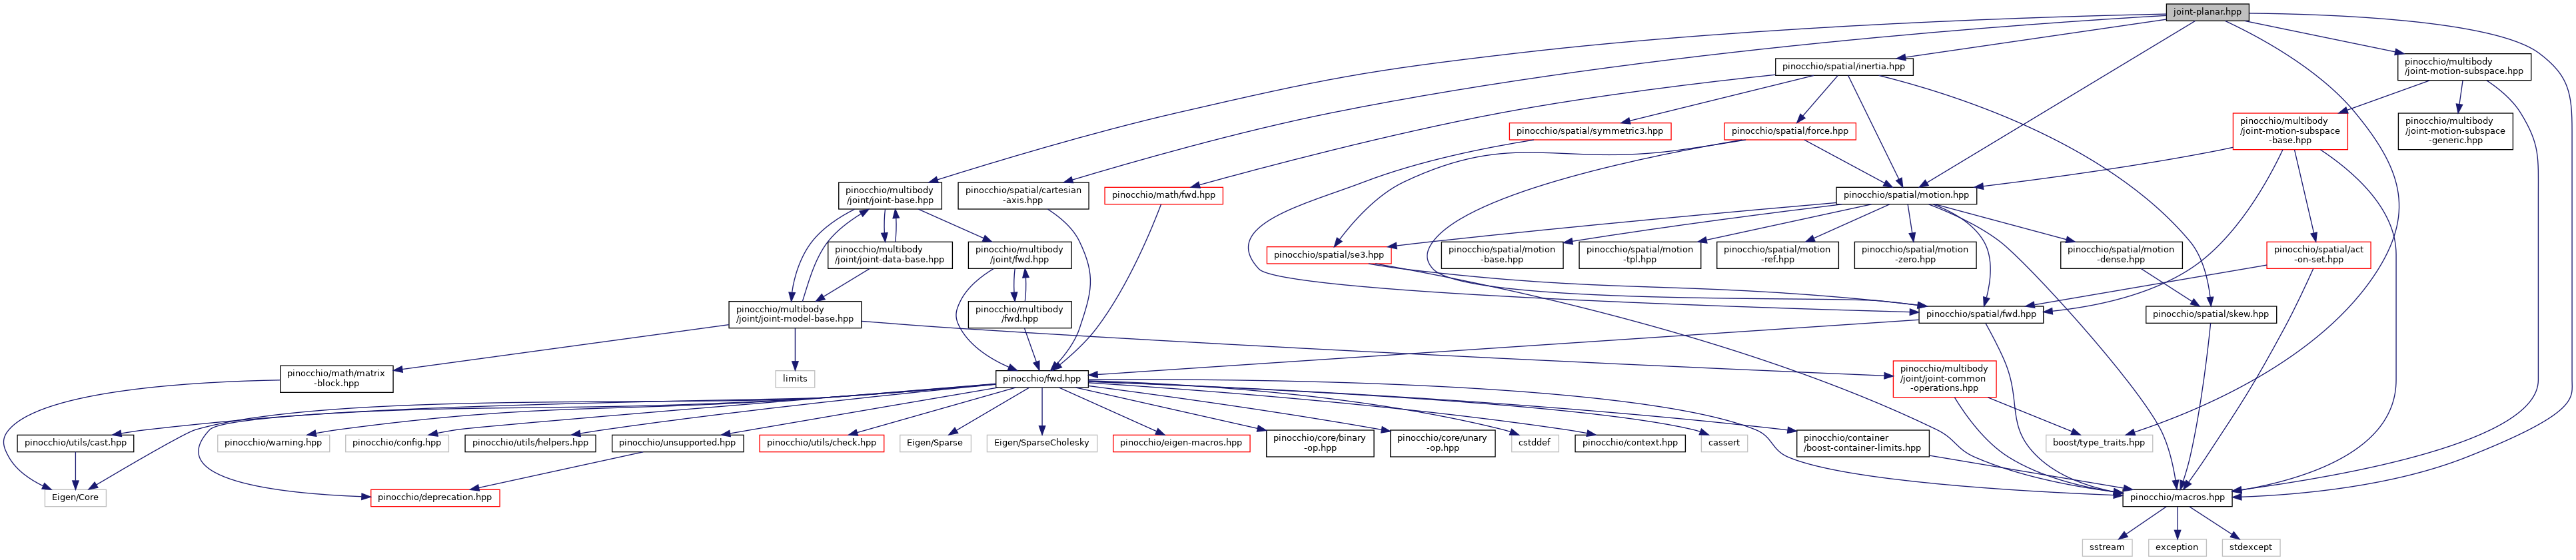
pinocchio: joint-planar.hpp File Reference
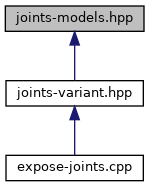
pinocchio: joints-models.hpp File Reference
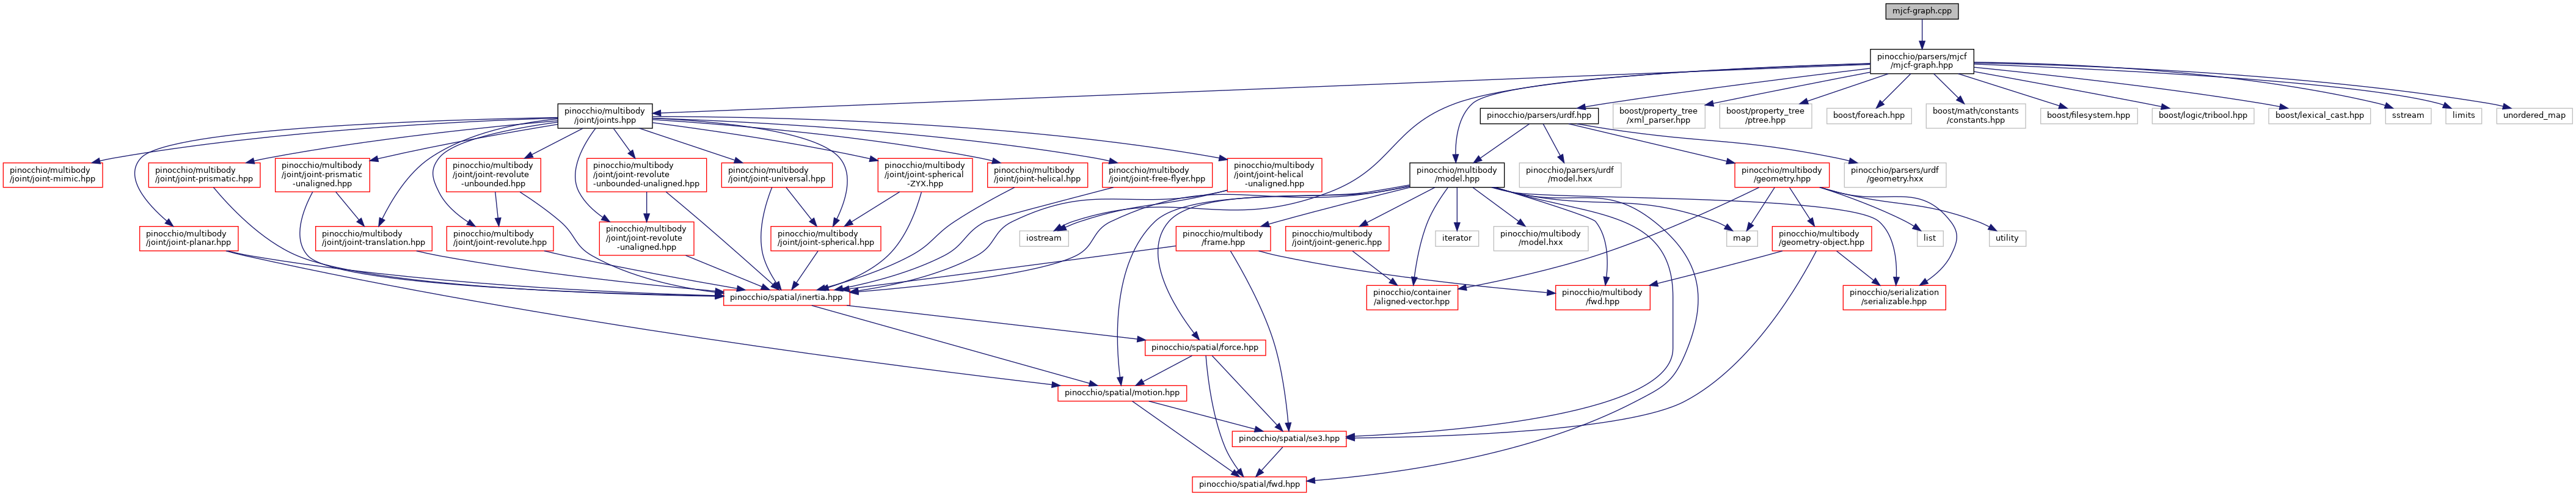
pinocchio: mjcf-graph.cpp File Reference
Advertisement Space (336x280)

pinocchio: joint Directory Reference

pinocchio: joint-spherical-ZYX.hpp File Reference
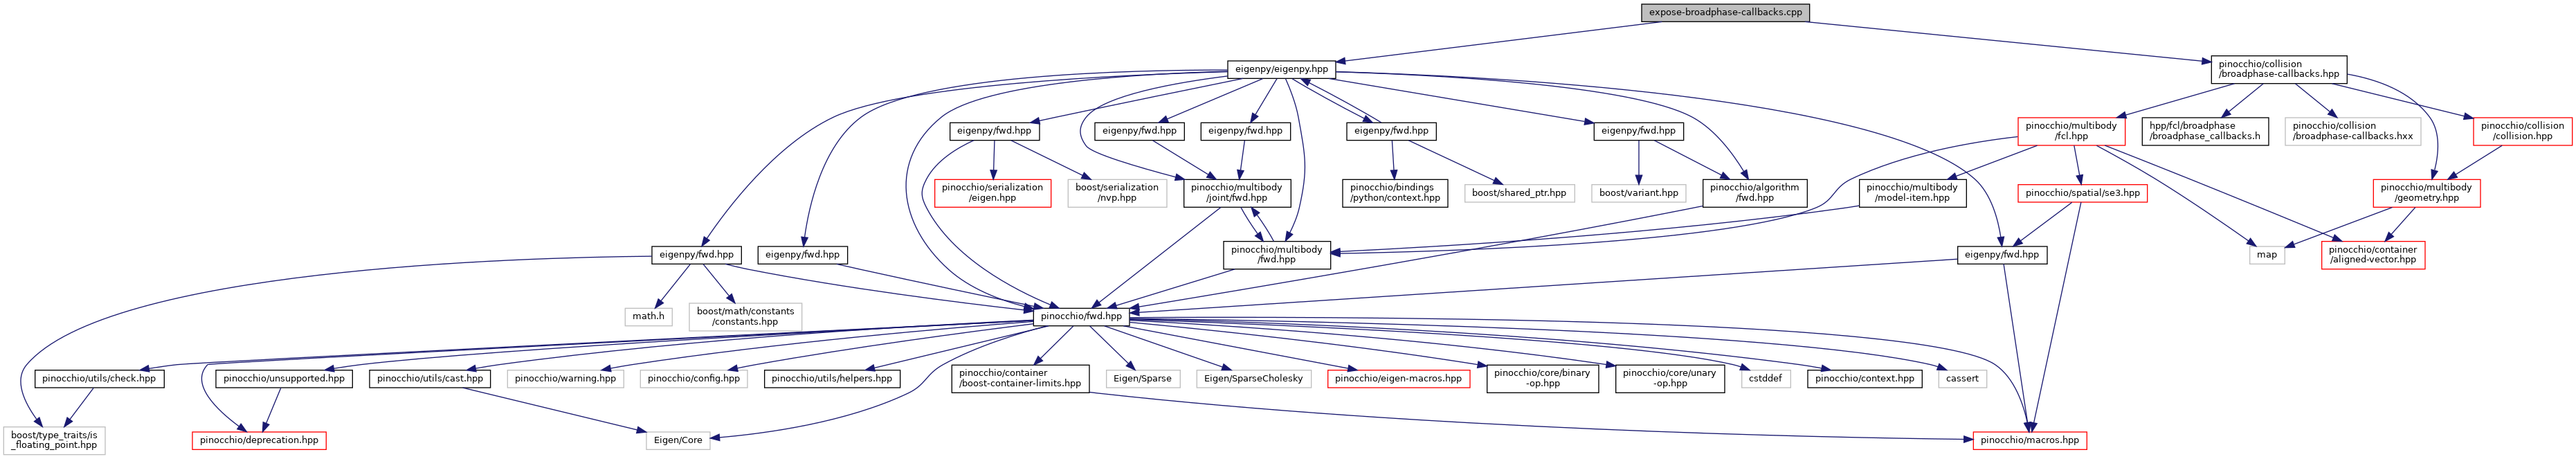
pinocchio: expose-broadphase-callbacks.cpp File Reference

pinocchio: expose-explog.cpp File Reference

pinocchio: joint-data.hpp File Reference
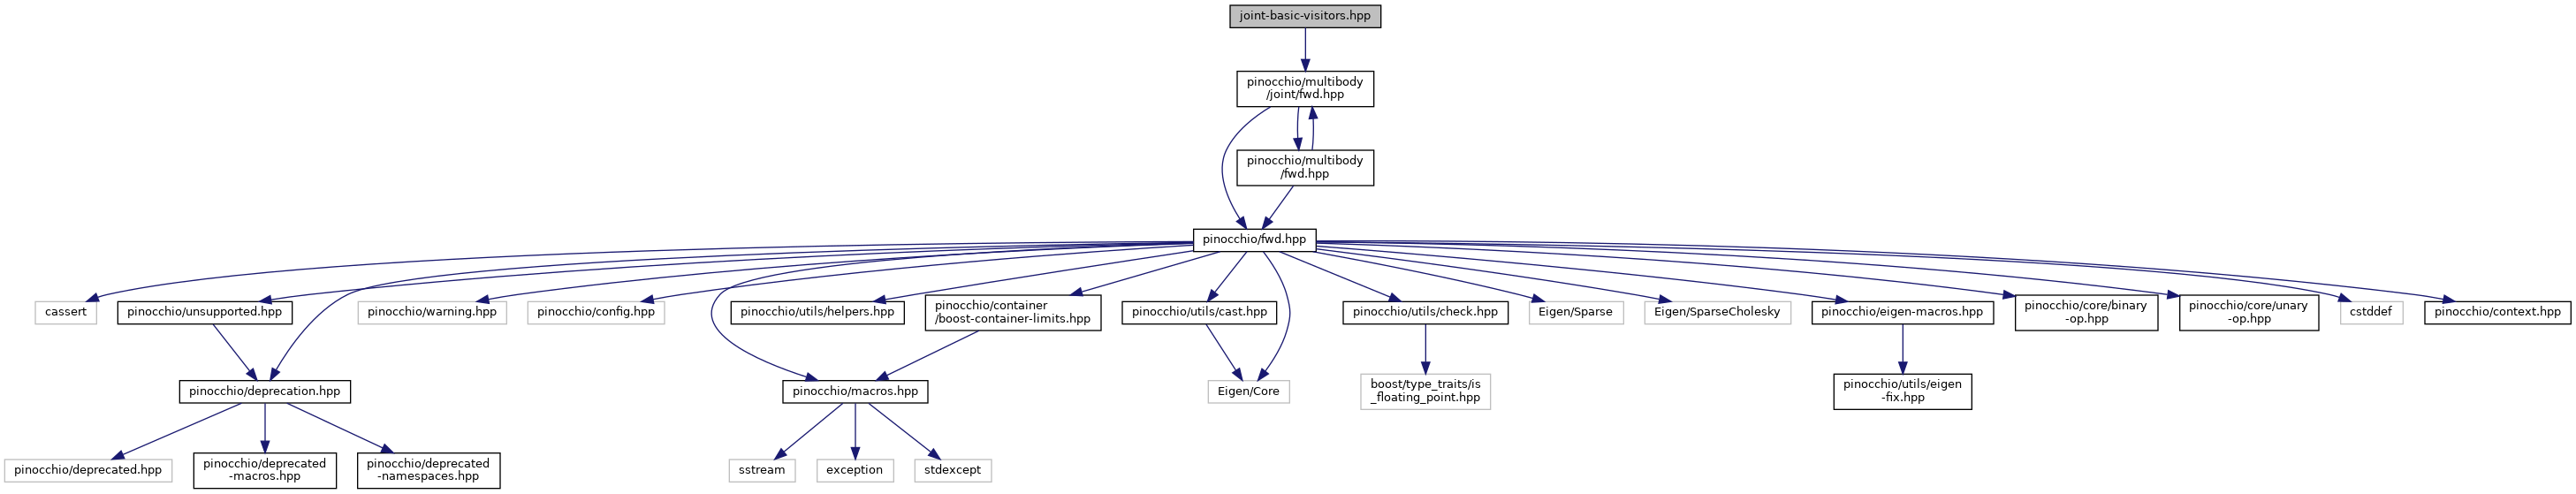
pinocchio: joint-basic-visitors.hpp File Reference

pinocchio: multiprecision.cpp File Reference
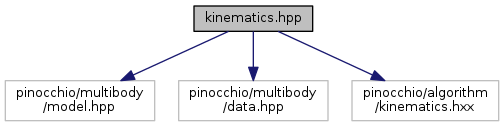
pinocchio: kinematics.hpp File Reference

pinocchio: expose-cones.cpp File Reference
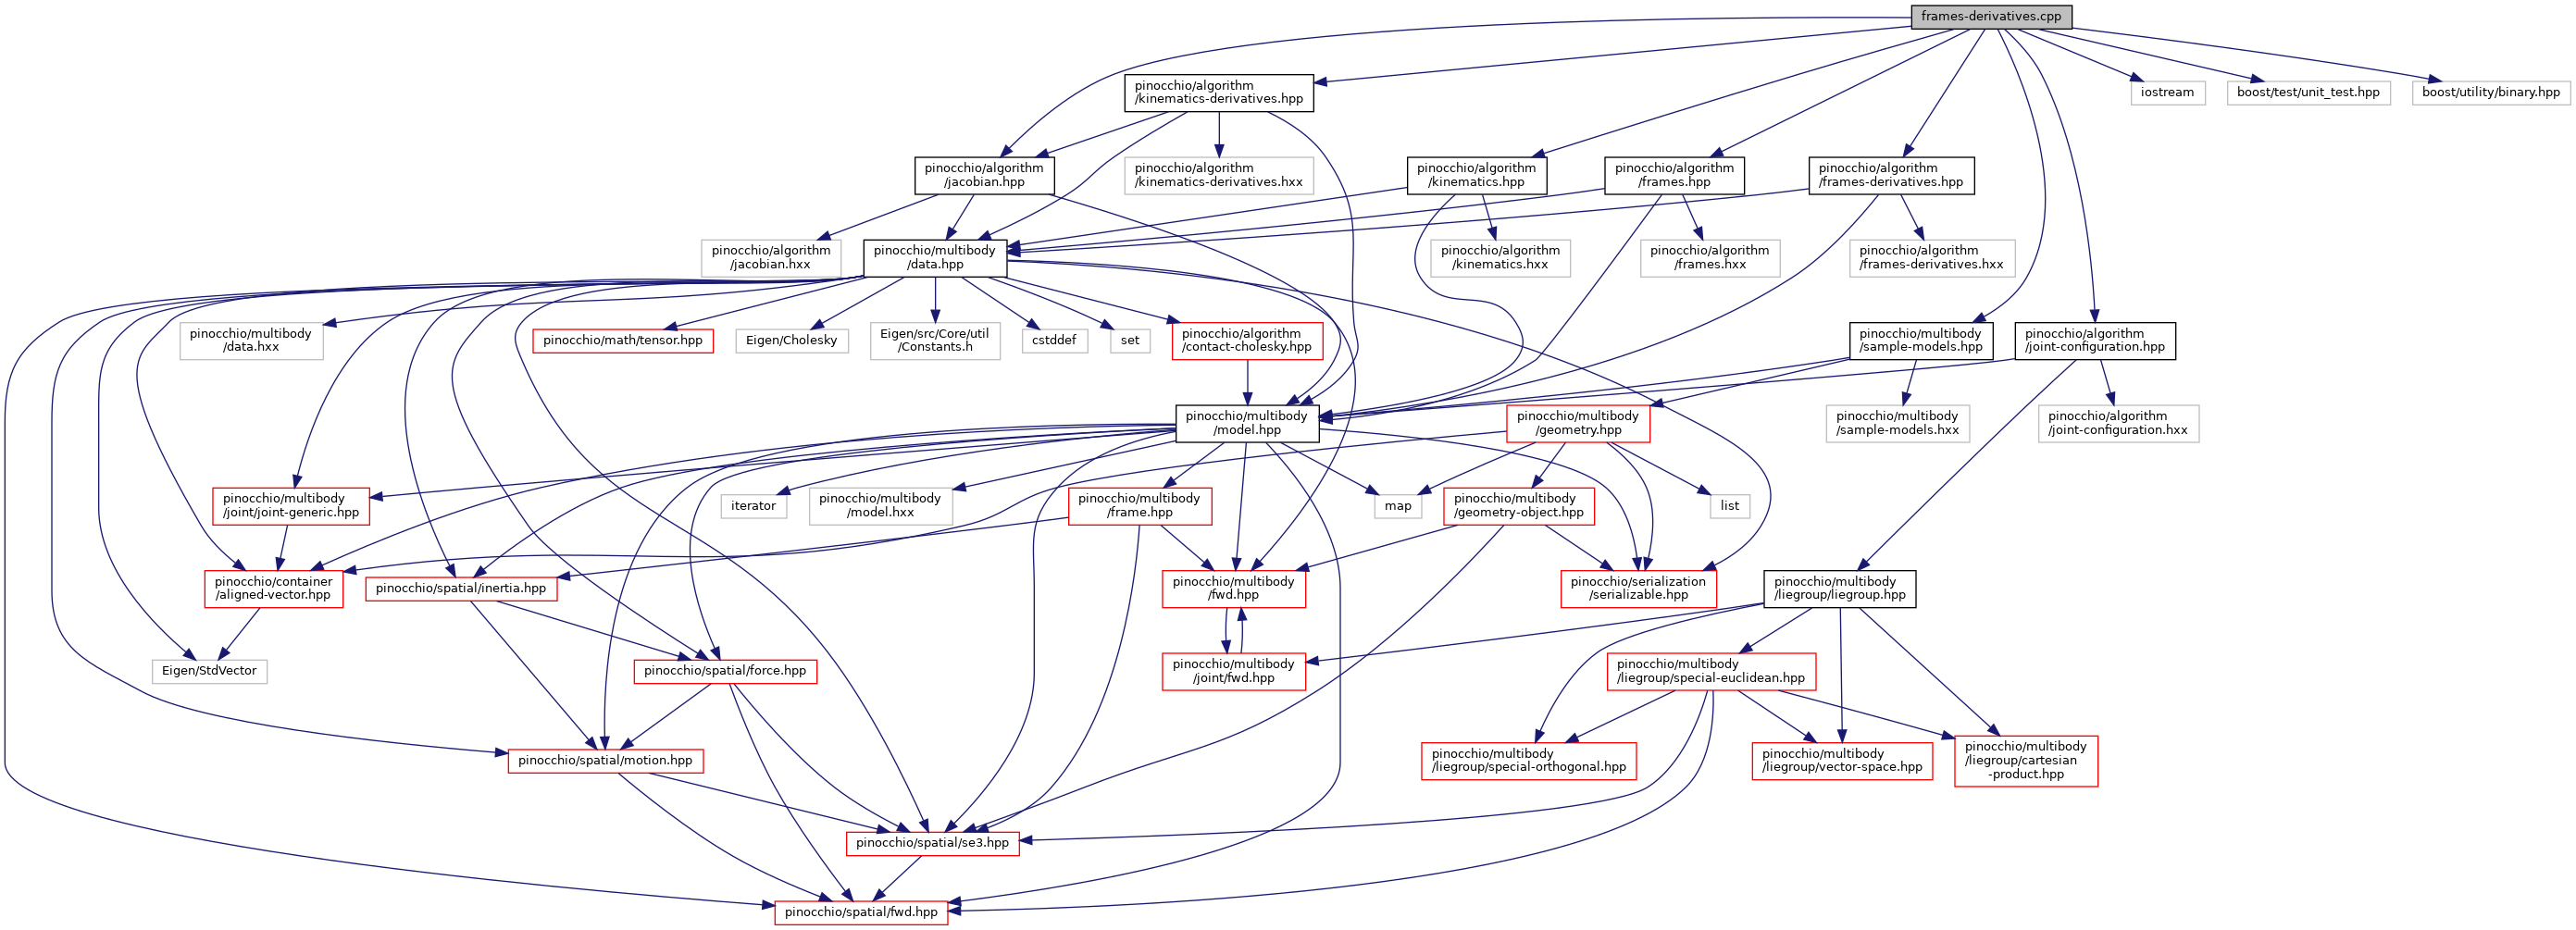
pinocchio: frames-derivatives.cpp File Reference
Advertisement Space (336x280)

pinocchio: joint-motion-subspace-generic.hpp File Reference

pinocchio: conversions.cpp File Reference

pinocchio: fwd.hpp File Reference

pinocchio: timings-constrained-dynamics-derivatives.cpp File Reference
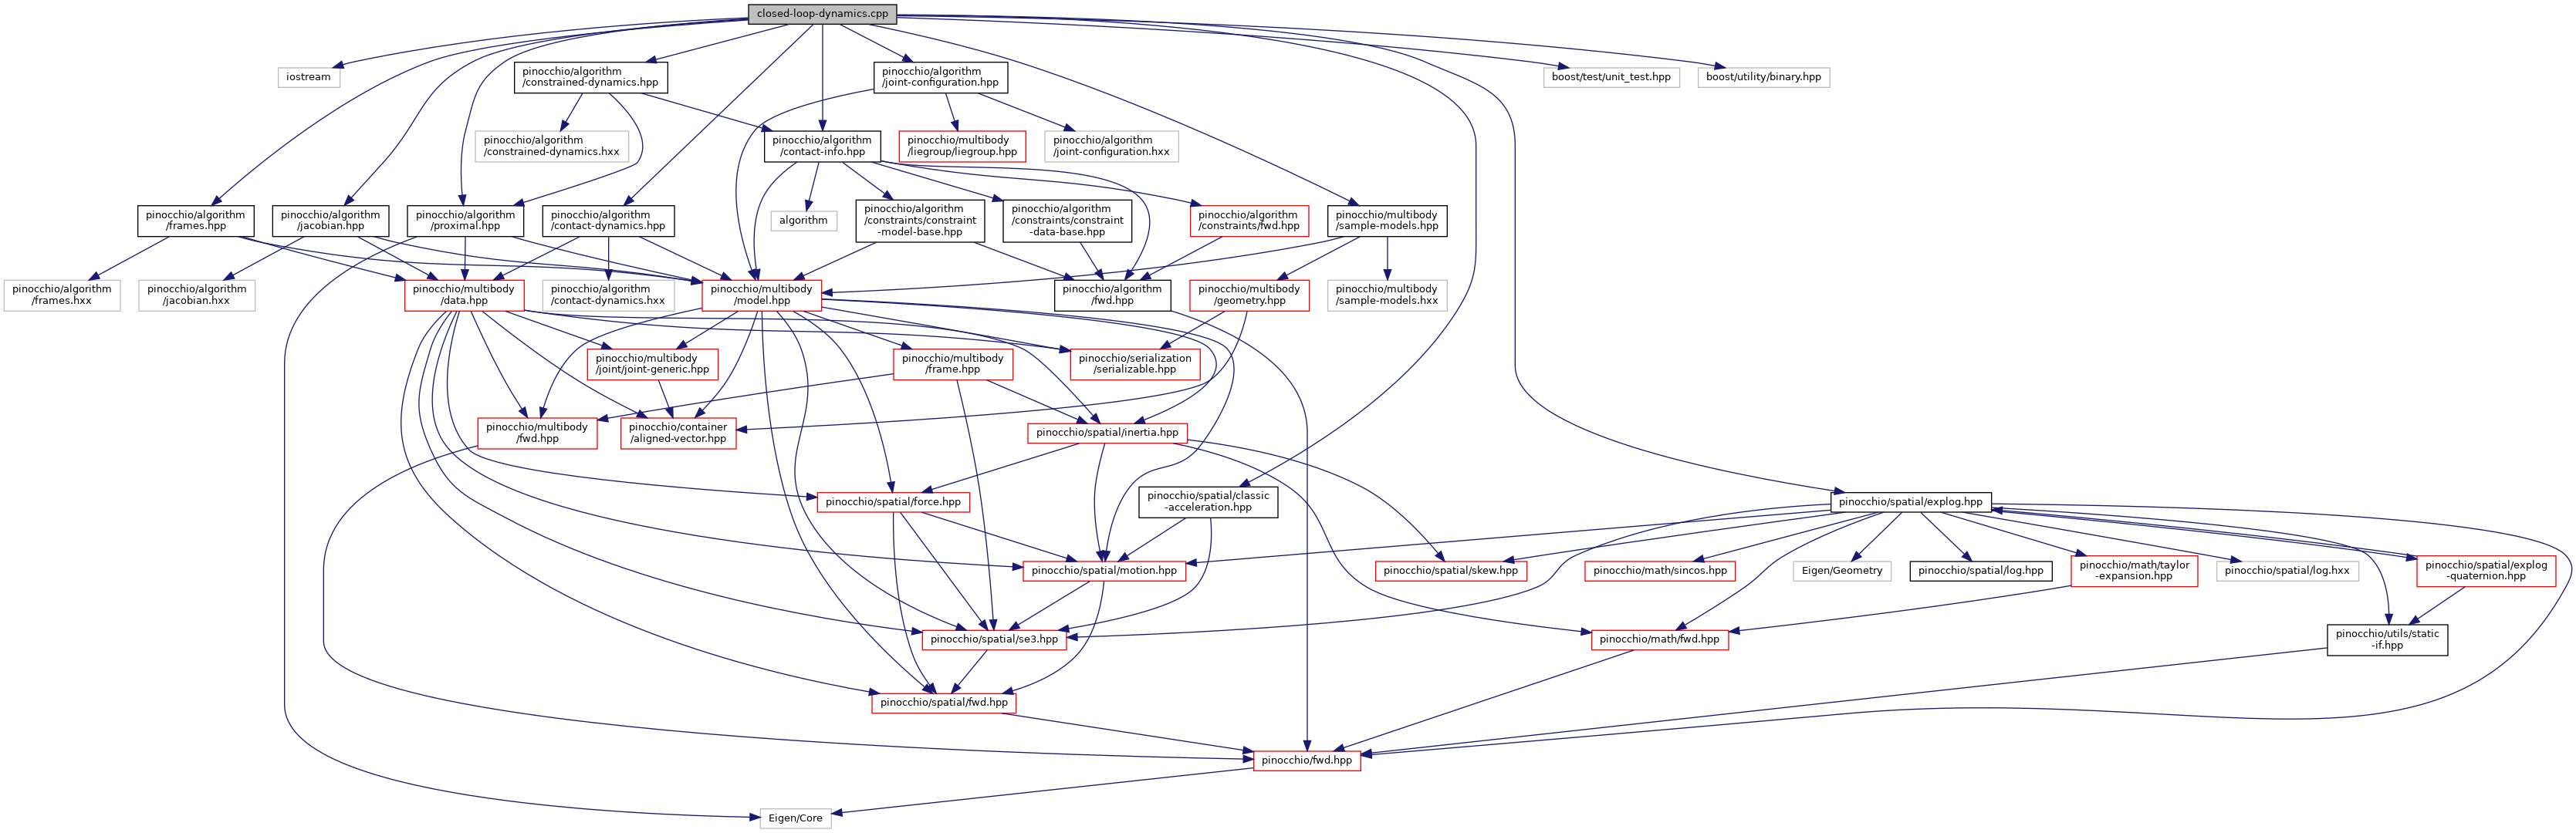
pinocchio: closed-loop-dynamics.cpp File Reference

pinocchio: spatial.cpp File Reference