
Robotstiago Ros Wiki
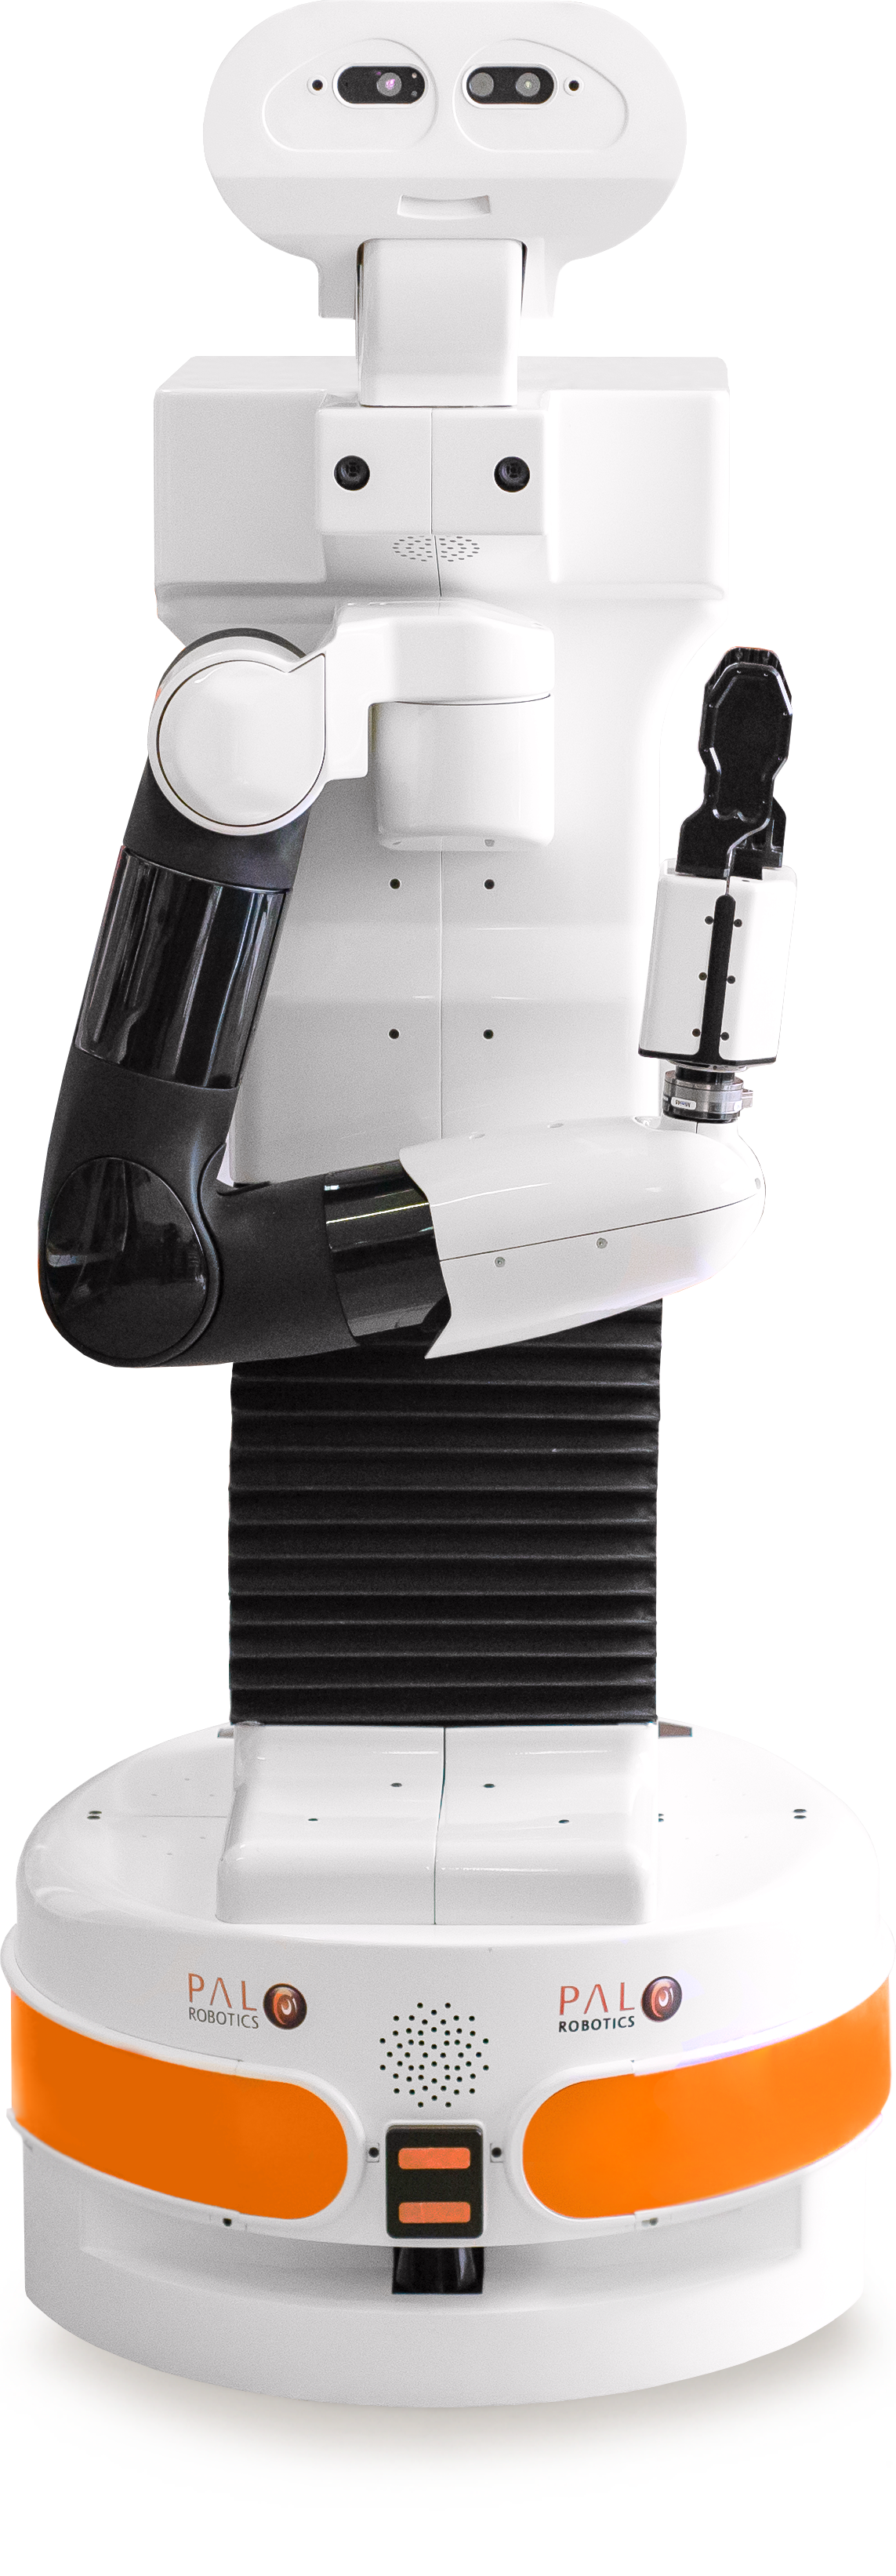
Robots/TIAGo - ROS Wiki
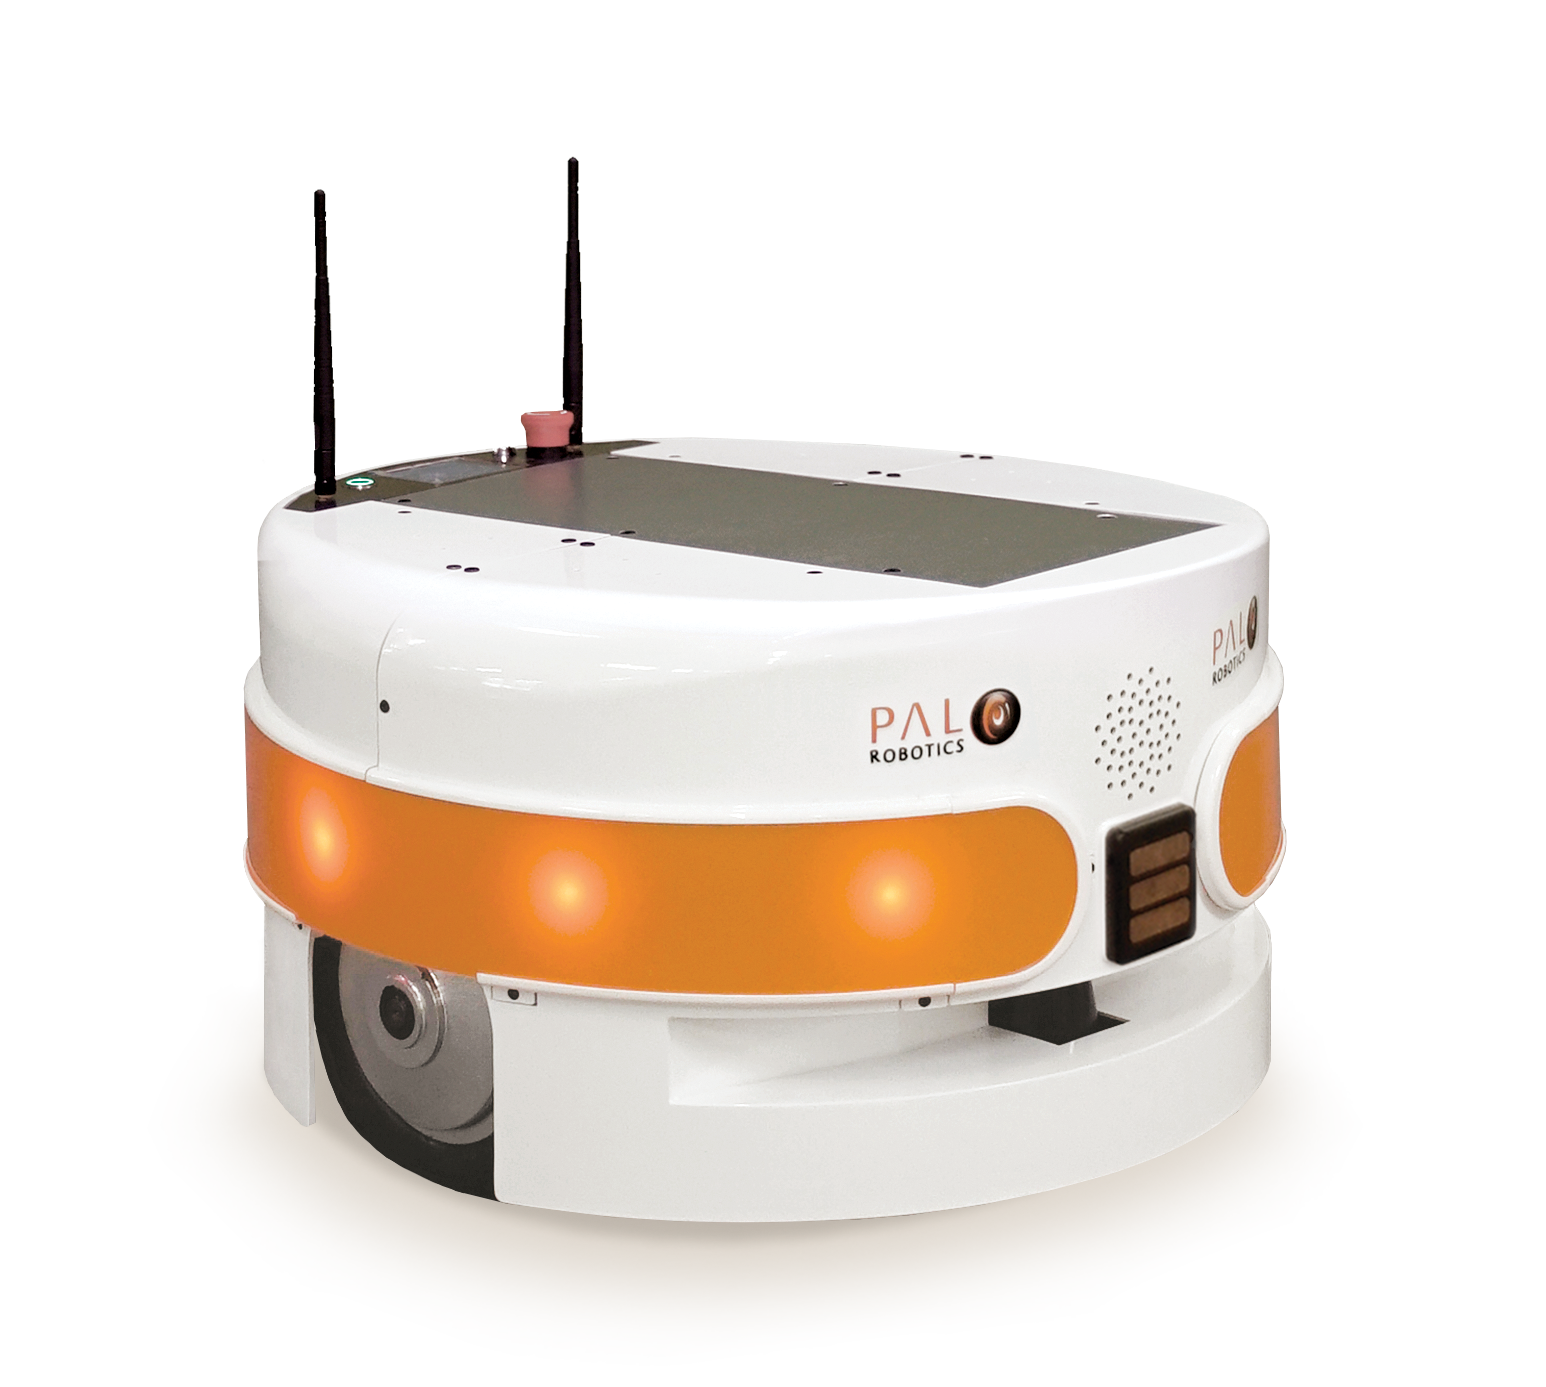
Robots/TIAGo-base - ROS Wiki

Robots/TIAGo++ - ROS Wiki

Robots/TIAGo/Tutorials - ROS Wiki
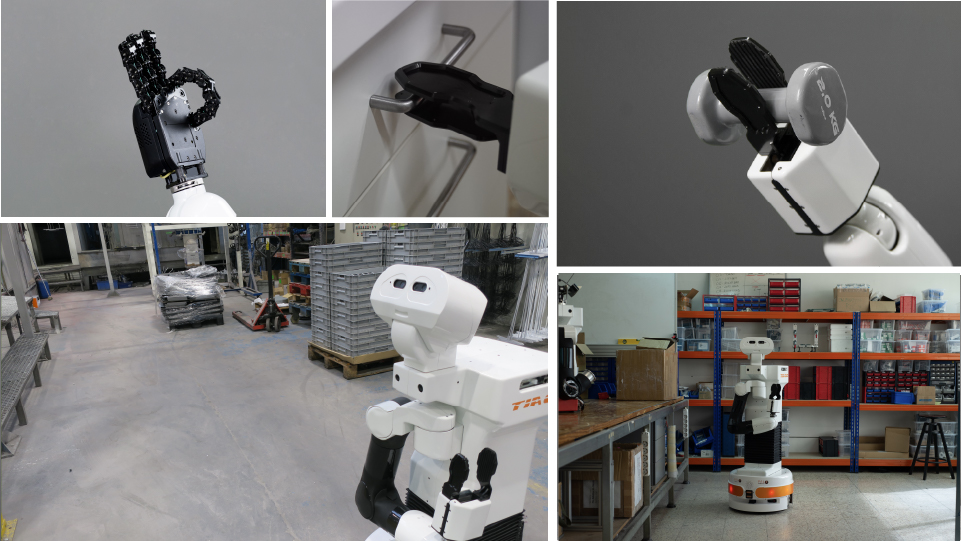
Robots/TIAGo - ROS Wiki

Robots/TIAGo - ROS Wiki
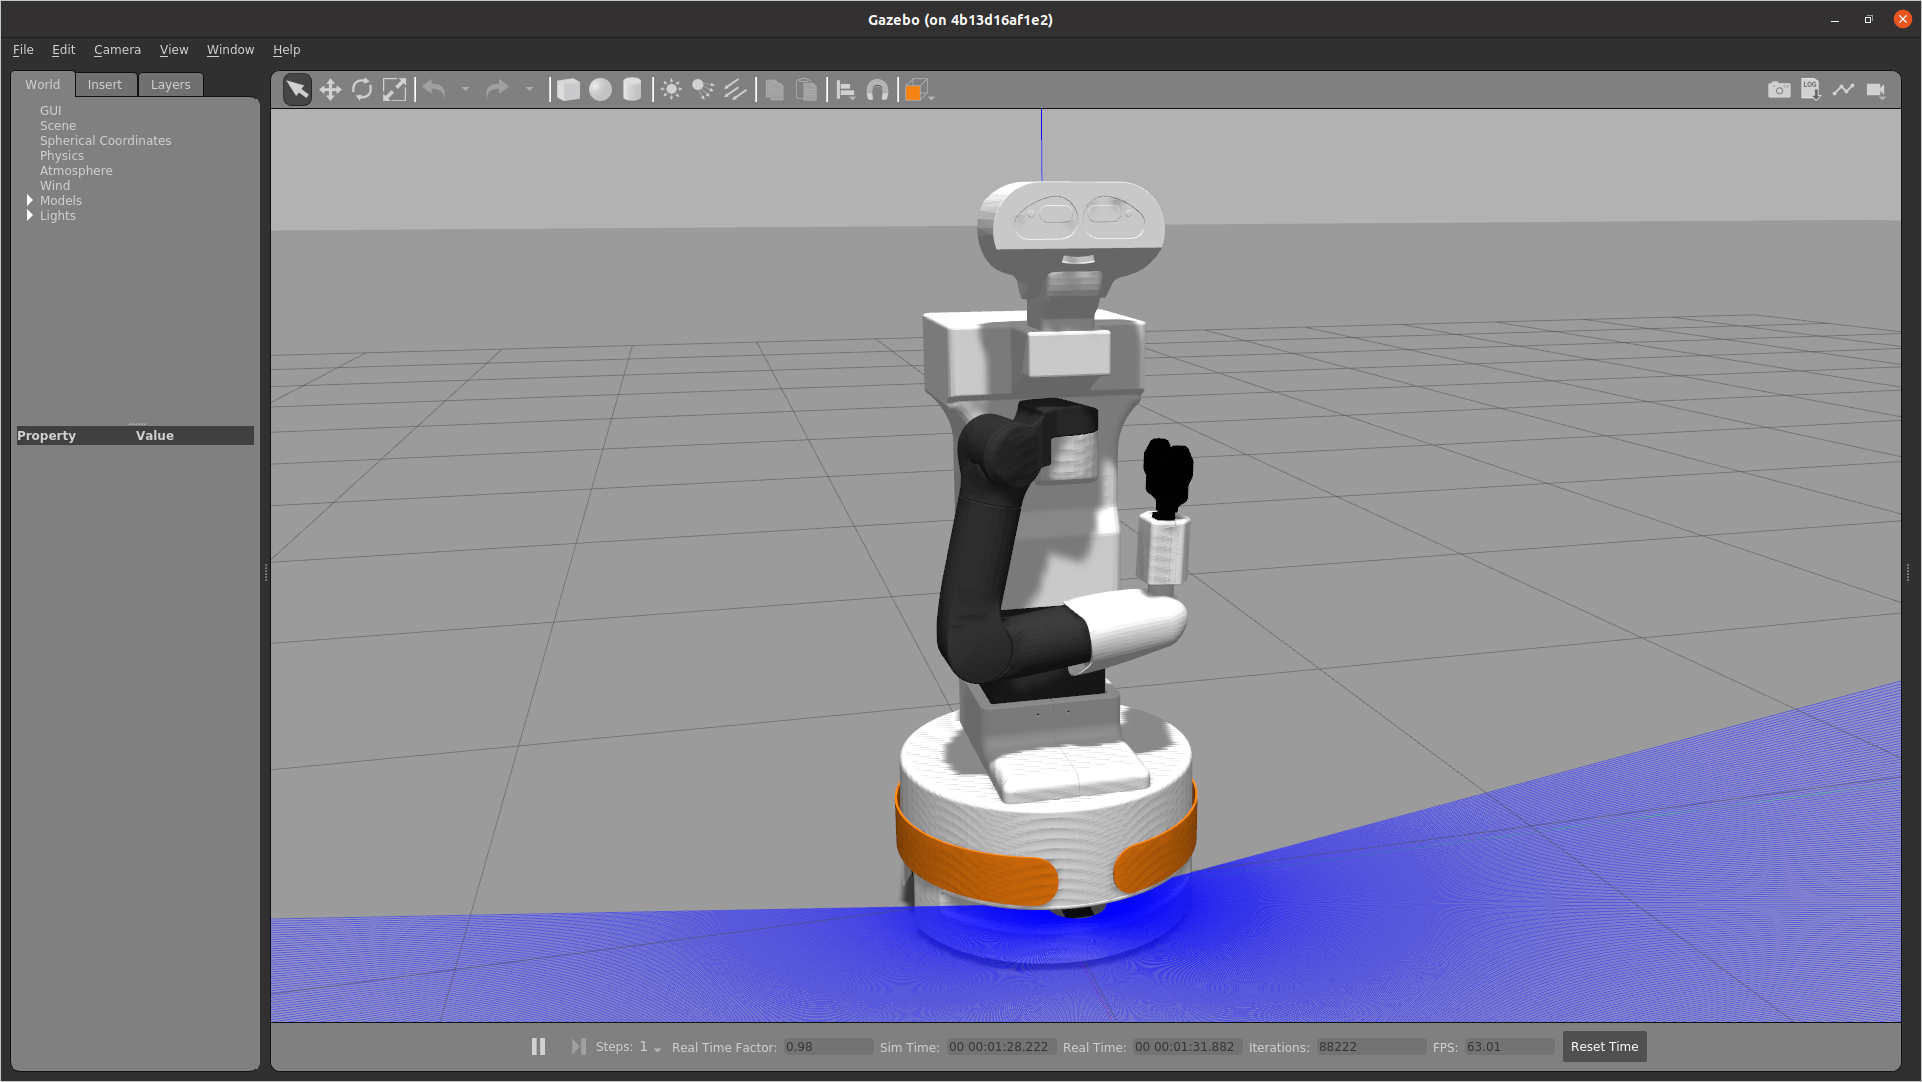
Robots/TIAGo/Tutorials/Installation/Testing_simulation - ROS Wiki
Robots/TIAGo/Tutorials/Installation/Testing_simulation - ROS Wiki

Robots/TIAGo/Tutorials/trajectory_controller - ROS Wiki
Robots/TIAGo/Tutorials/Installation/Testing_simulation - ROS Wiki
Advertisement Space (300x250)

Robots/TIAGo/Tutorials/trajectory_controller - ROS Wiki
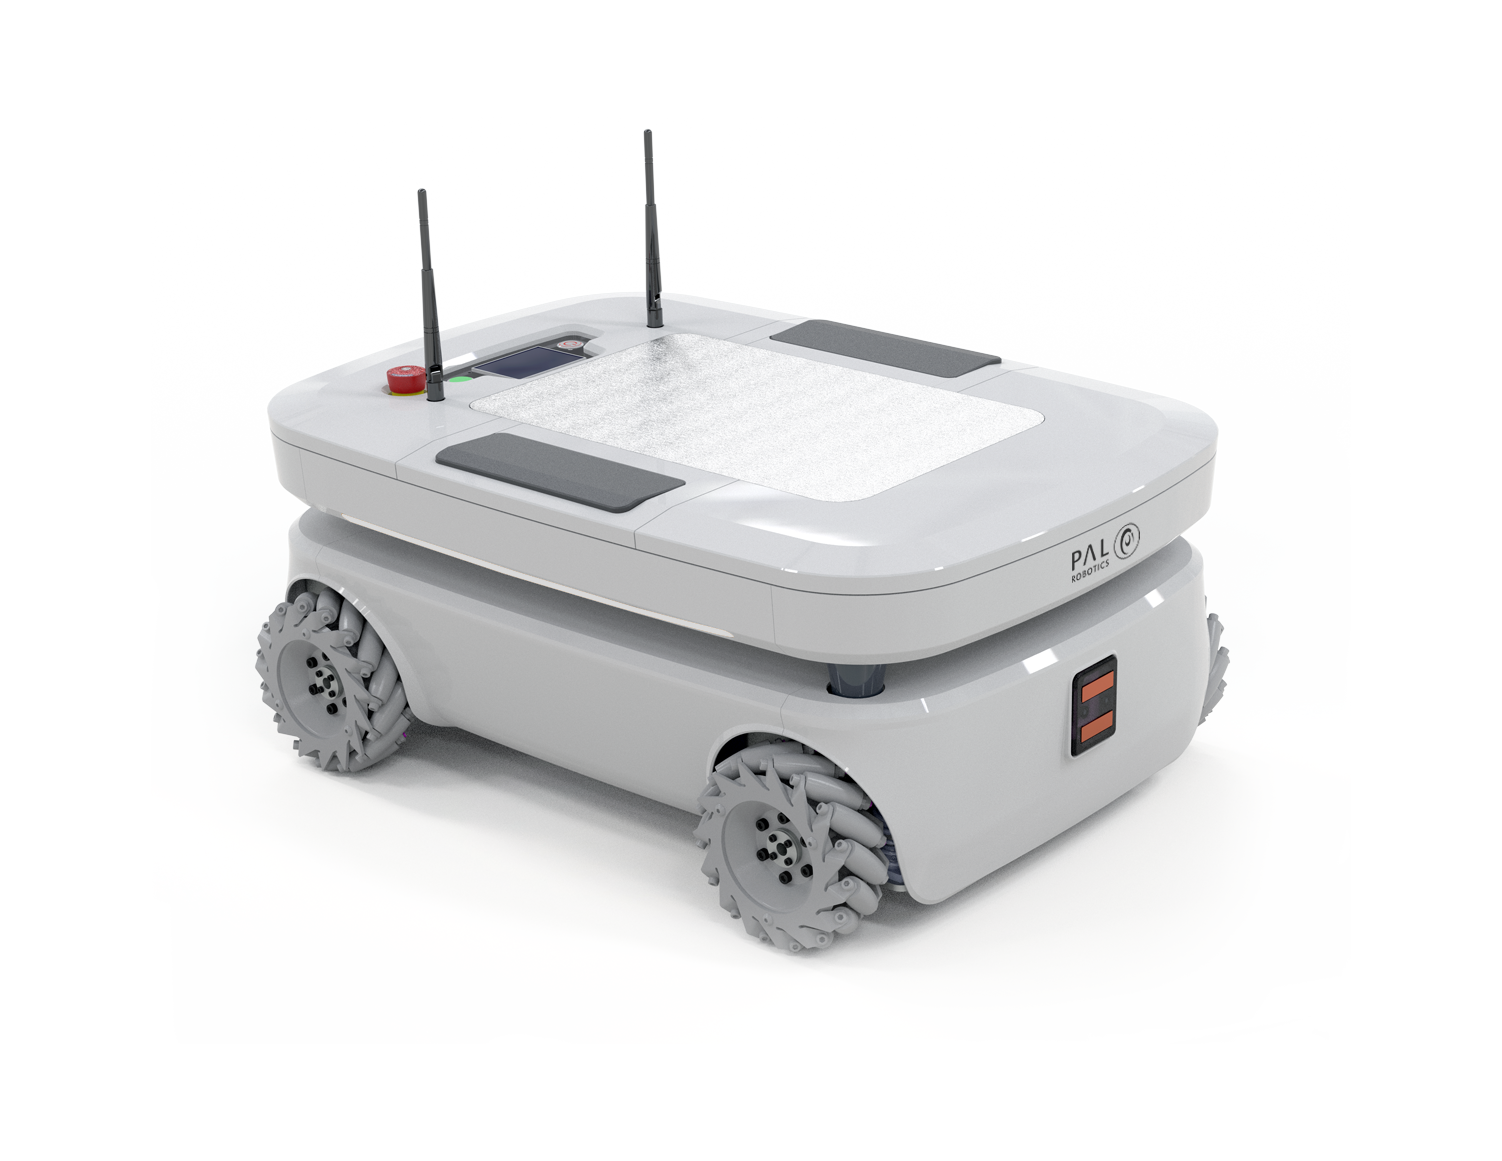
Robots/TIAGo-OMNI-base/Tutorials - ROS Wiki
Robots/TIAGo/Tutorials/Installation/Testing_simulation - ROS Wiki
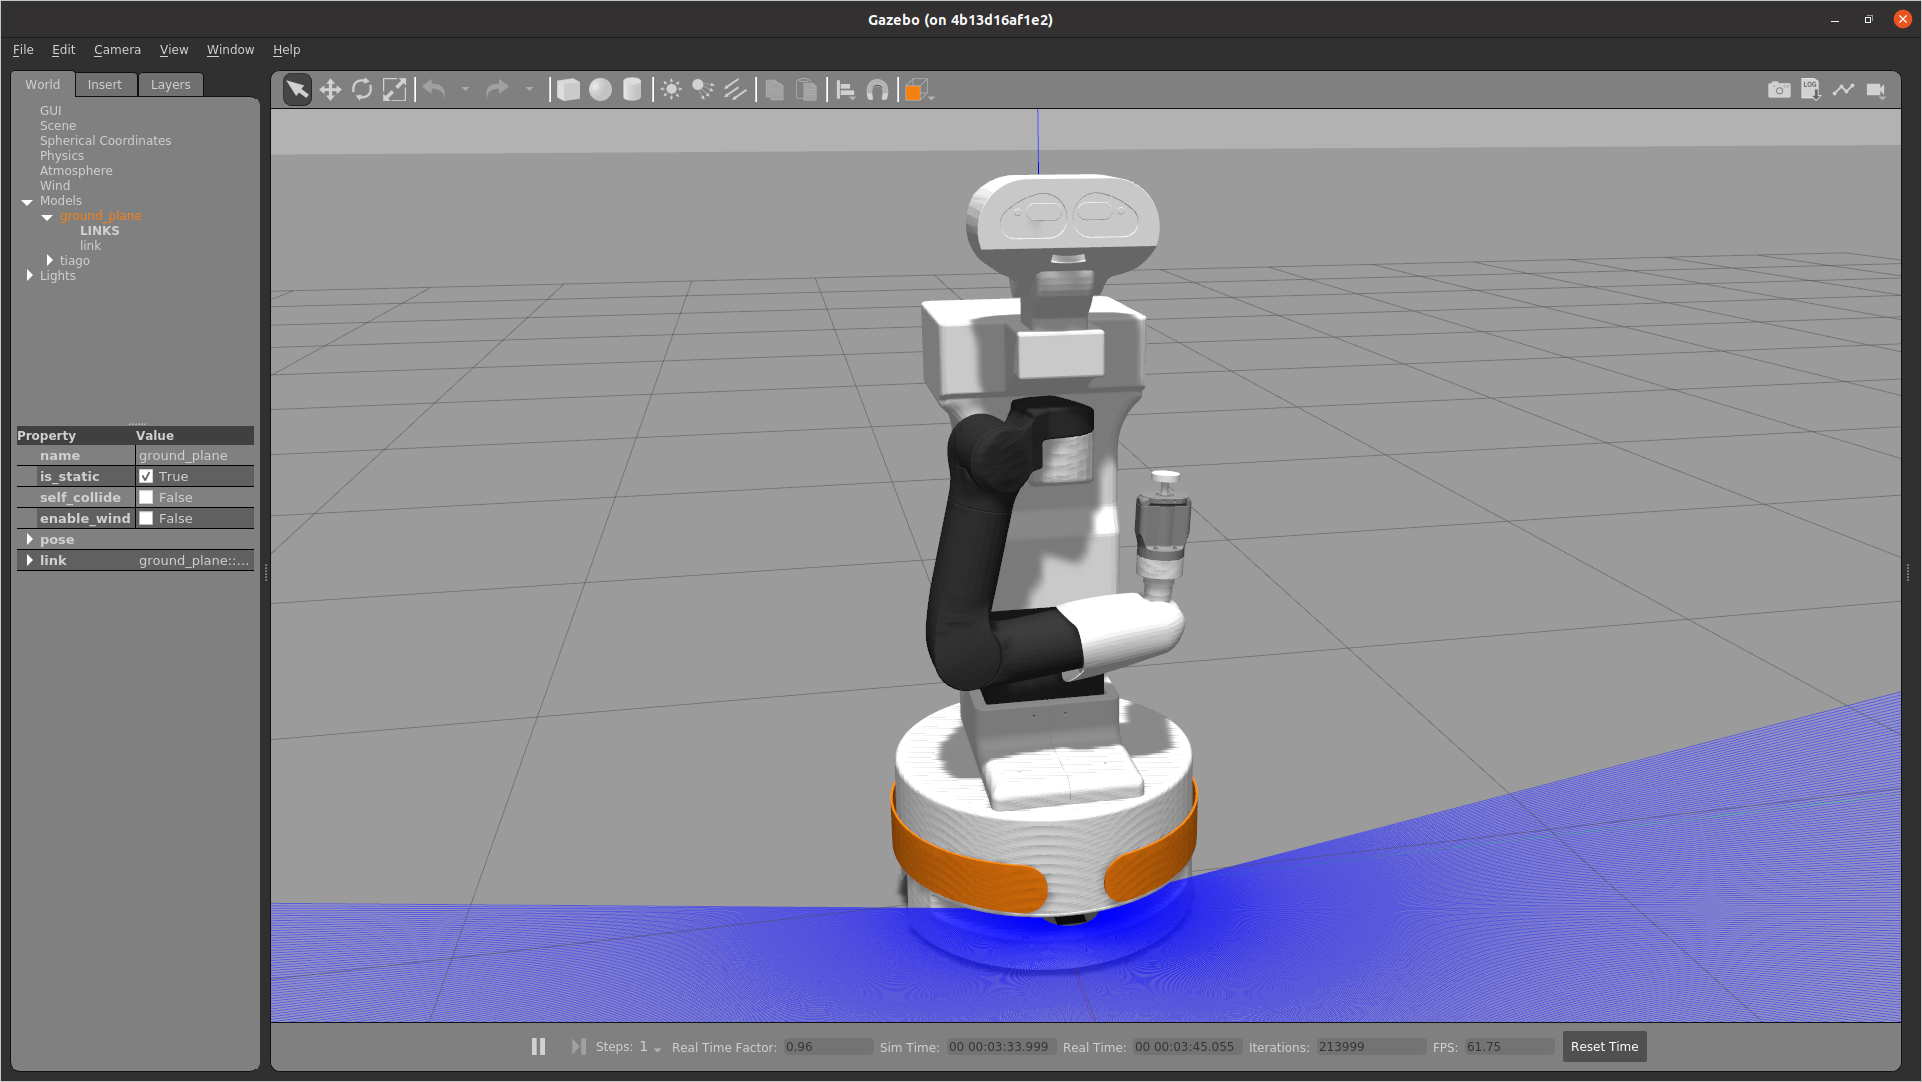
Robots/TIAGo/Tutorials/Installation/Testing_simulation - ROS Wiki
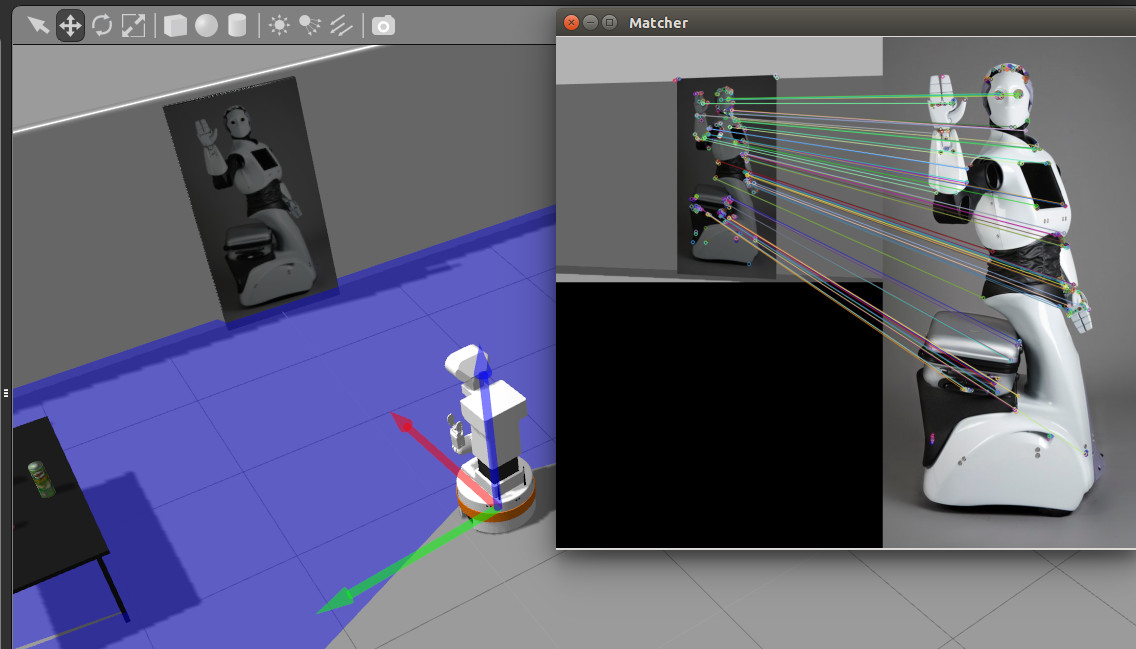
Robots/TIAGo/Tutorials/Matching - ROS Wiki

Robots/TIAGo/Tutorials/Planning_cartesian_space_TRAC_IK - ROS Wiki

Robots/TIAGo/Tutorials/MoveIt/Planning_cartesian_space - ROS Wiki

Robots/TIAGo/Tutorials/MoveIt/Planning_cartesian_space - ROS Wiki

Robots/TIAGo/Tutorials/motions/play_motion - ROS Wiki
Robots/tiago-base-ai - ROS Wiki
Advertisement Space (336x280)

Robots/TIAGo/Tutorials/trajectory_controller - ROS Wiki
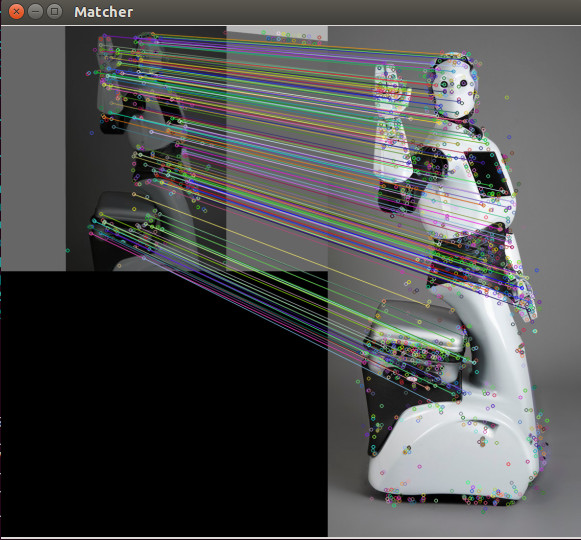
Robots/TIAGo/Tutorials/Matching - ROS Wiki

Robots/TIAGo++/Tutorials/MoveIt/Planning_cartesian_space - ROS Wiki
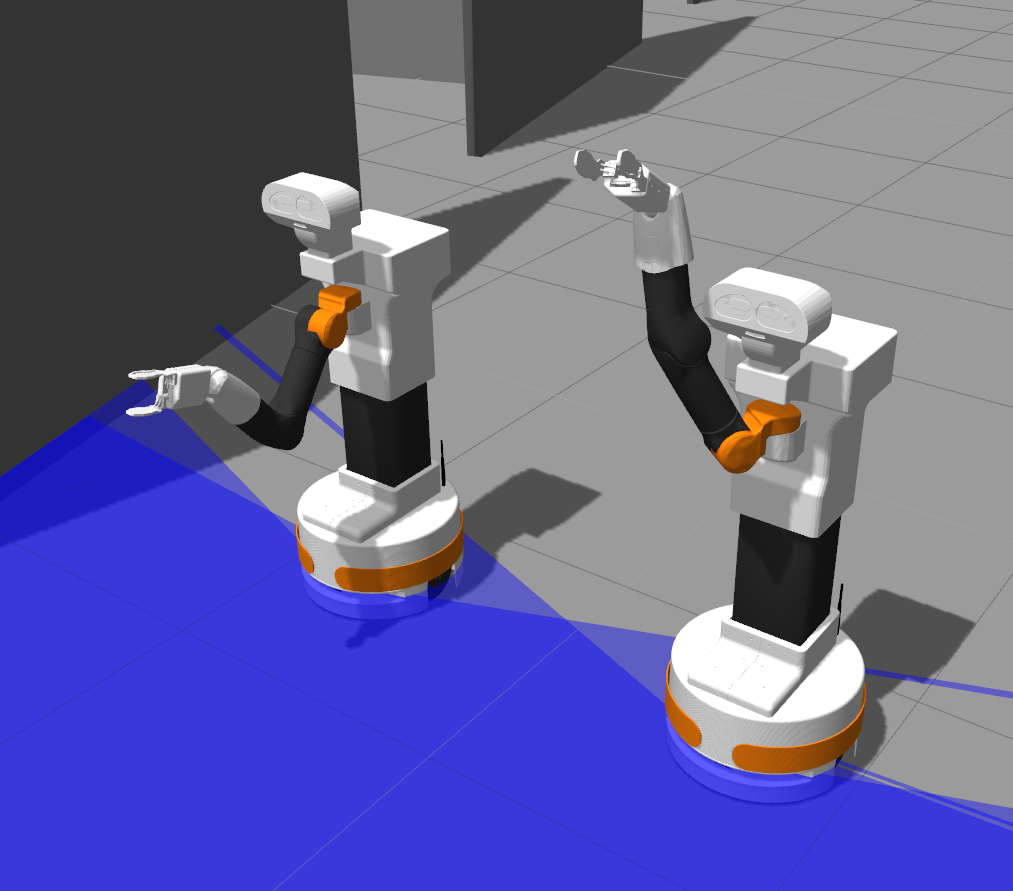
Robots/TIAGo/Tutorials - ROS Wiki

Robots/TIAGo/Tutorials/MoveIt/Planning_cartesian_space - ROS Wiki

Robots/TIAGo++/Tutorials/Navigation/Mapping - ROS Wiki
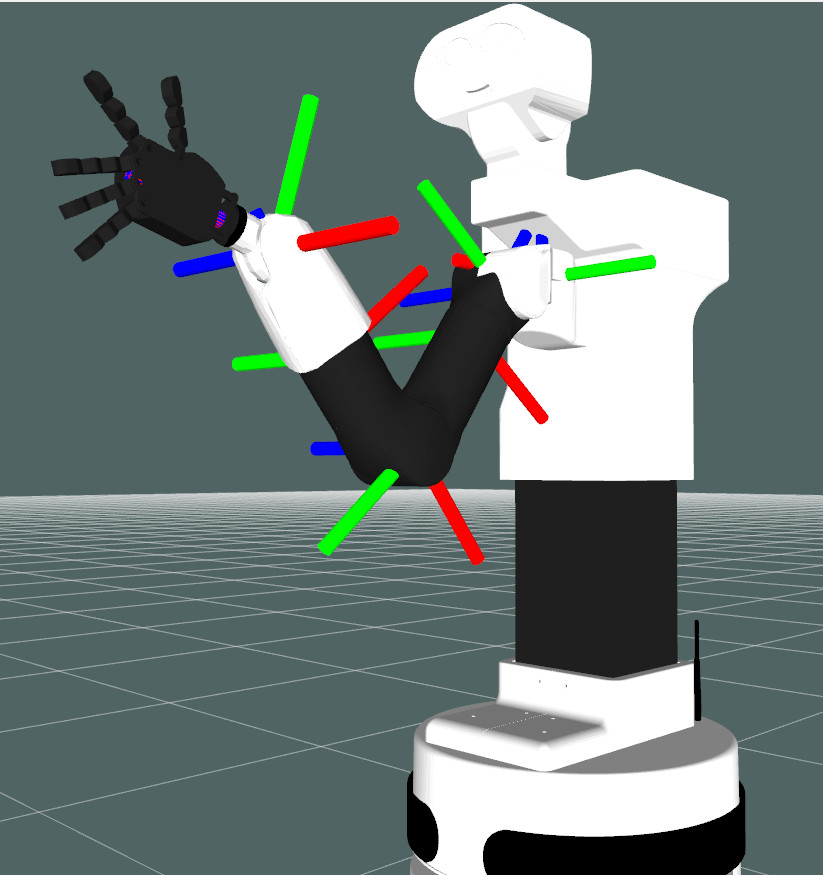
Robots/TIAGo/Tutorials/motions/rqt_joint - ROS Wiki

Robots/TIAGo/Tutorials/MoveIt/Planning_joint_space - ROS Wiki
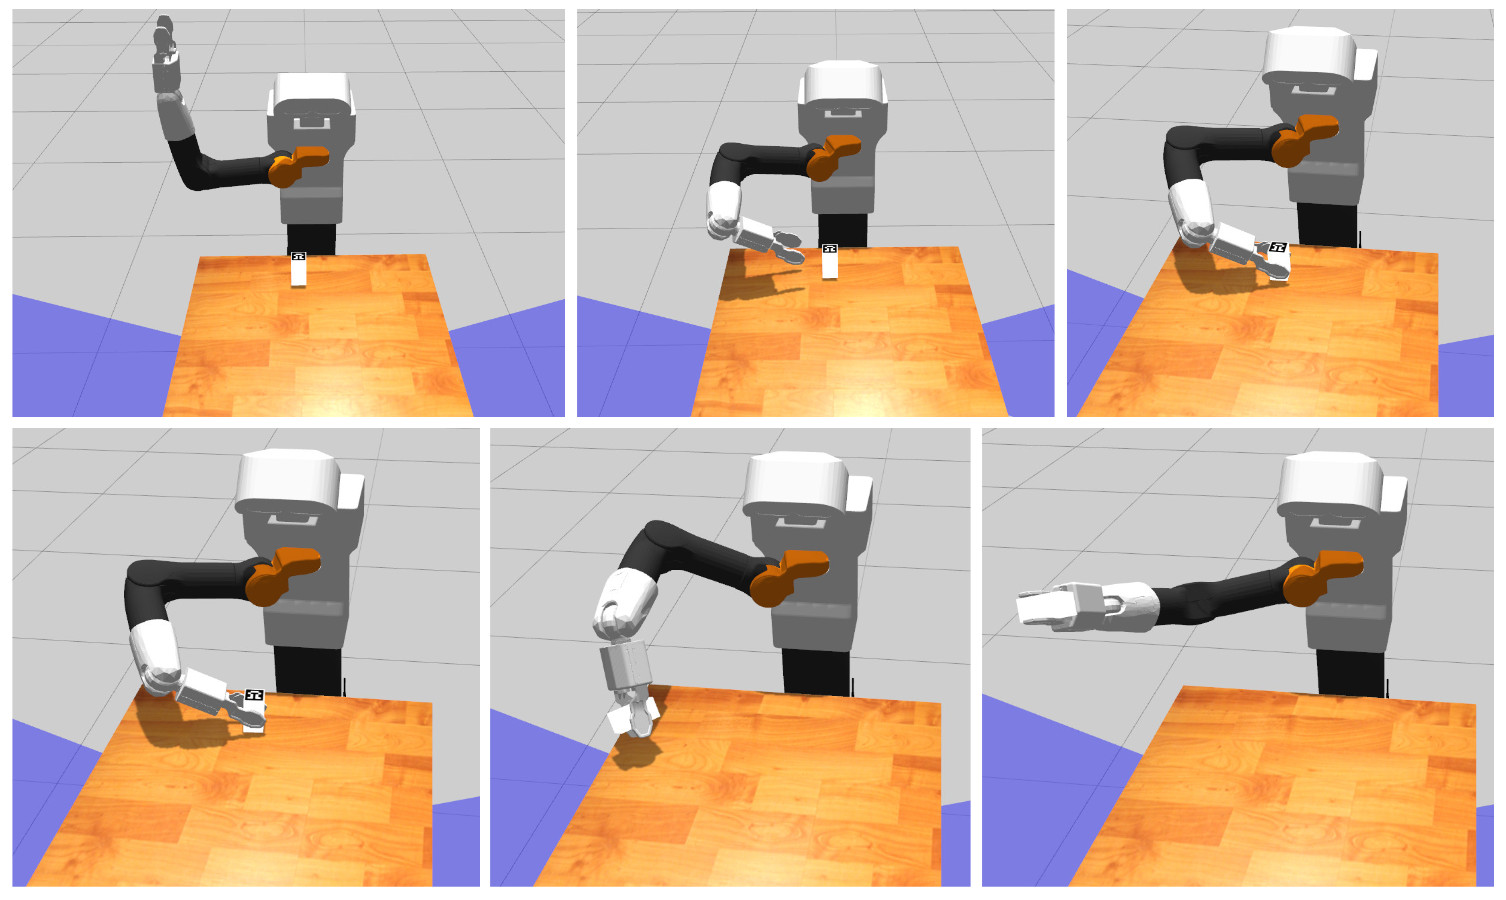
Robots/TIAGo/Tutorials/MoveIt/Pick_place - ROS Wiki

Robots/TIAGo++/Tutorials/motions/play_motion - ROS Wiki
Advertisement Space (336x280)
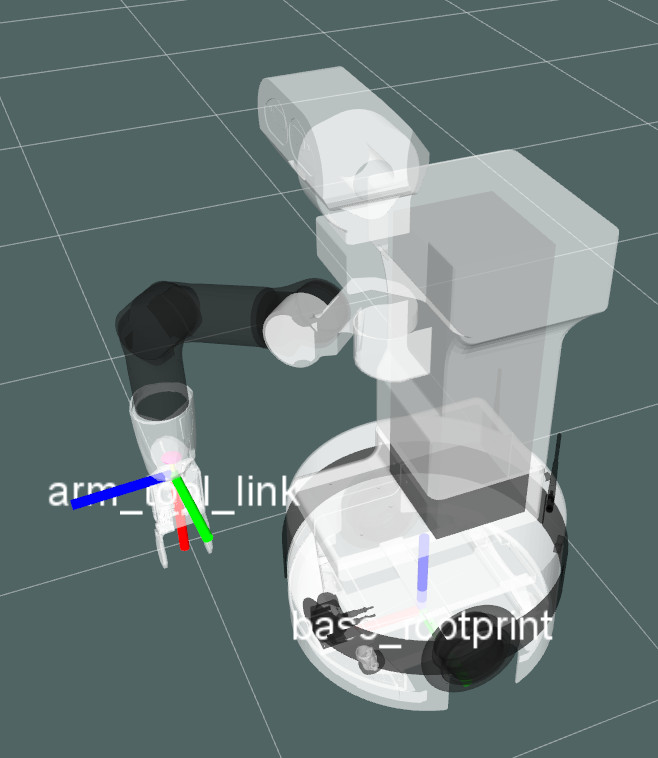
Robots/TIAGo/Tutorials/MoveIt/Planning_cartesian_space - ROS Wiki
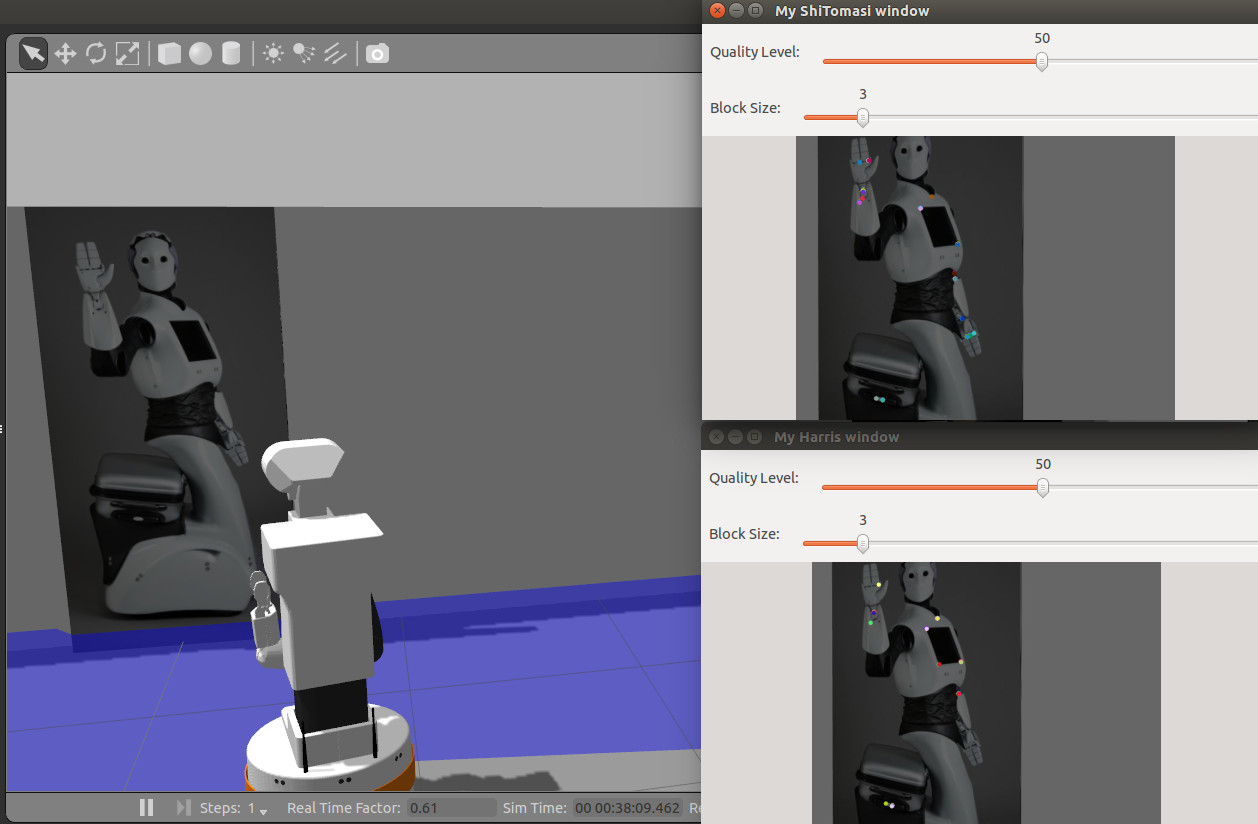
Robots/TIAGo/Tutorials/CornerDetection - ROS Wiki

Robots/TIAGo/Tutorials/motions/cmd_vel - ROS Wiki

Robots/TIAGo++/Tutorials/motions/rqt_joint - ROS Wiki

Robots/TIAGo++/Tutorials/MoveIt/Planning_cartesian_space - ROS Wiki
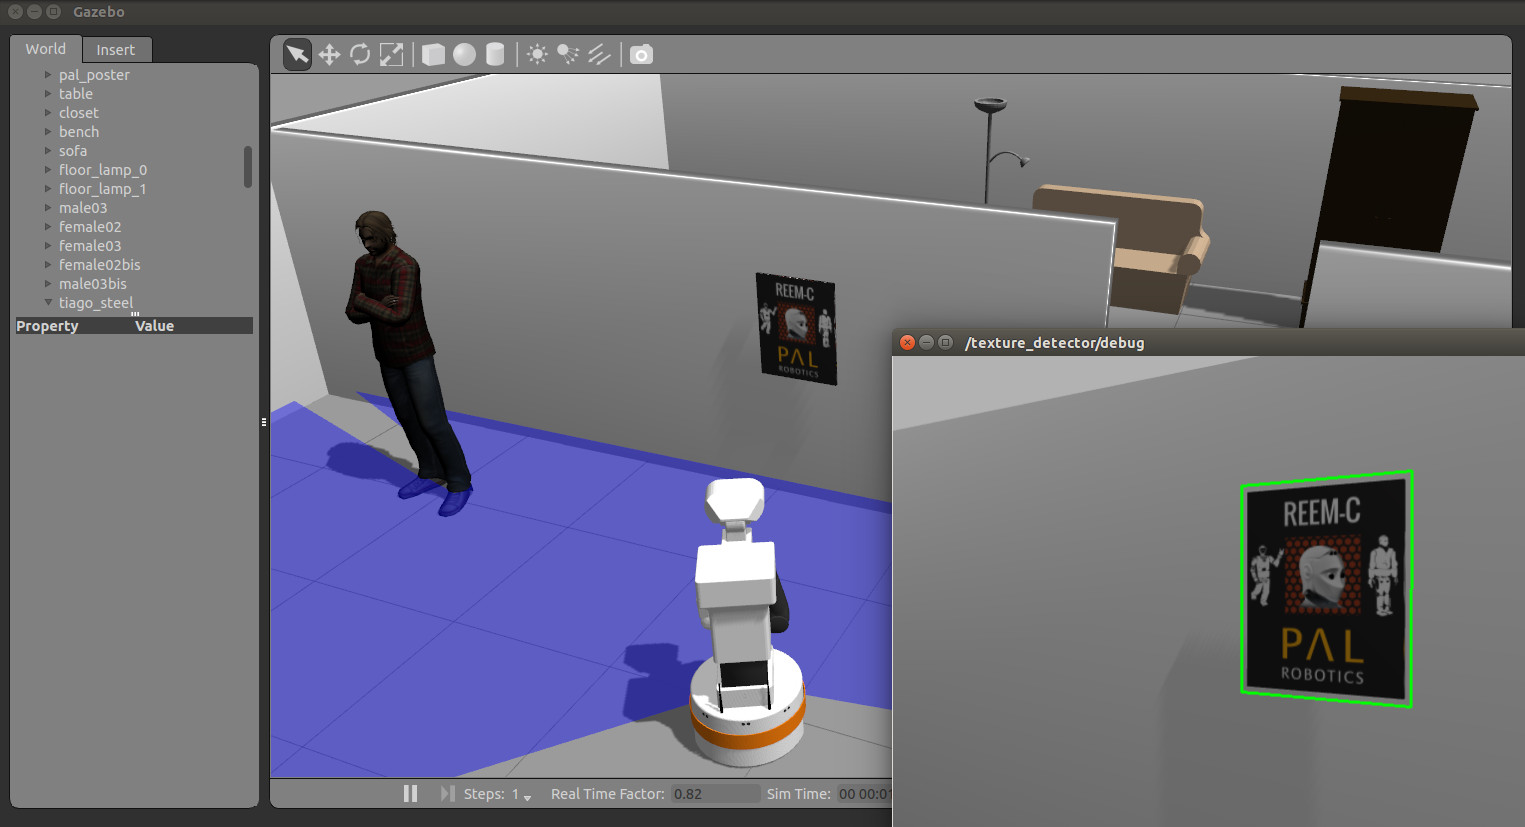
Robots/TIAGo/Tutorials/HomographyEstimation - ROS Wiki