
Ros 2 Ros2 Rclcpp Csdn
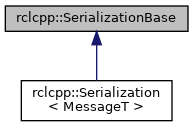
ROS 2 rclcpp + rcl - rolling: rclcpp::SerializationBase Class Reference
rclcpp — C++ Client Library for ROS 2 | Open Awesome
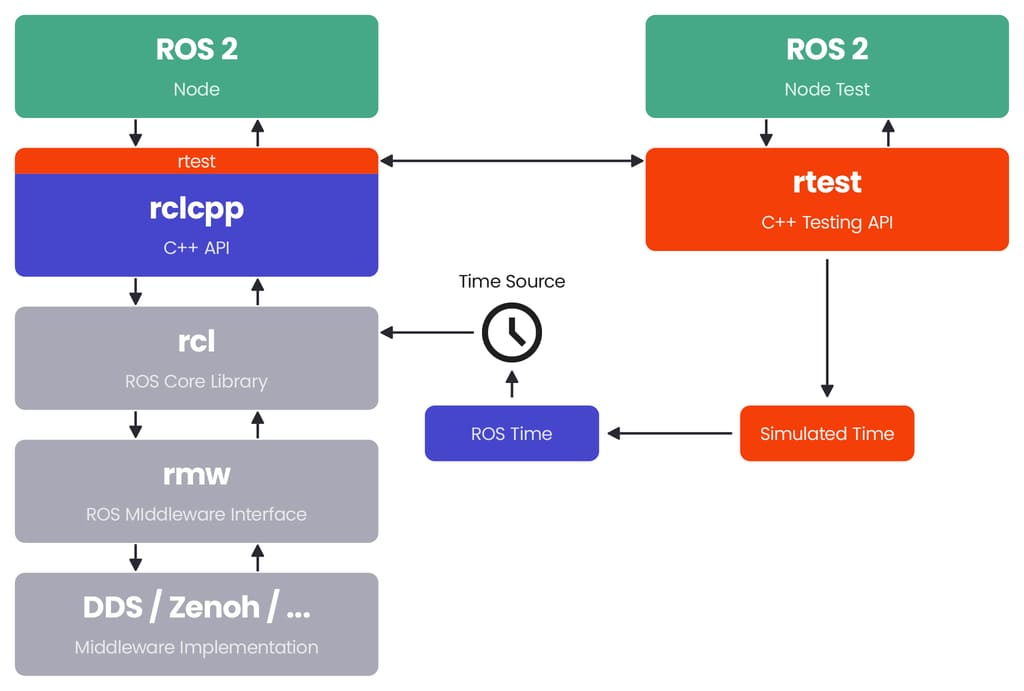
Transforming ROS 2 development with rtest - Spyrosoft
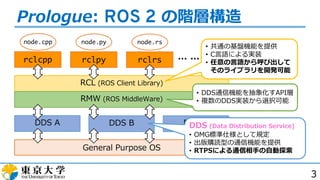
ROS 2 Client Library for E^2 | PDF

ROS 2 框架架构深度解析:设计哲学、能力边界与工程实践_ros2 架构分析 rclcpp-CSDN博客
ROS2 rclcpp Parameter Callback [Tutorial] - The Robotics Back-End
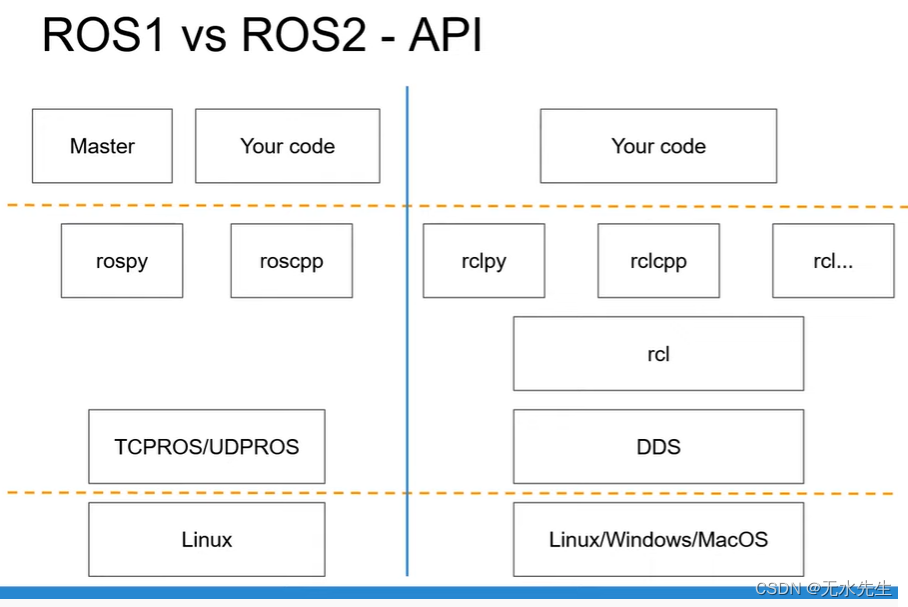
Ros1与Ros2的对比 | ROS 教學系列 -ROS 1 與 ROS 2 的差異 – CQZEA

ROS2 学习(一)ROS2 简介与基本使用-CSDN博客

ROS2极简总结-核心概念(一)_ros 2 组件-CSDN博客

ROS 2机器人开发--第一个节点_ros2机器人编程-CSDN博客
Advertisement Space (300x250)

ROS 2边学边练(25)-- 将多个节点组合到一个进程_rclcpp::nodeoptions-CSDN博客

ROS2 Humble前瞻及新特性介绍_ros humble-CSDN博客

ROS 2机器人开发--第一个节点_ros2机器人编程-CSDN博客
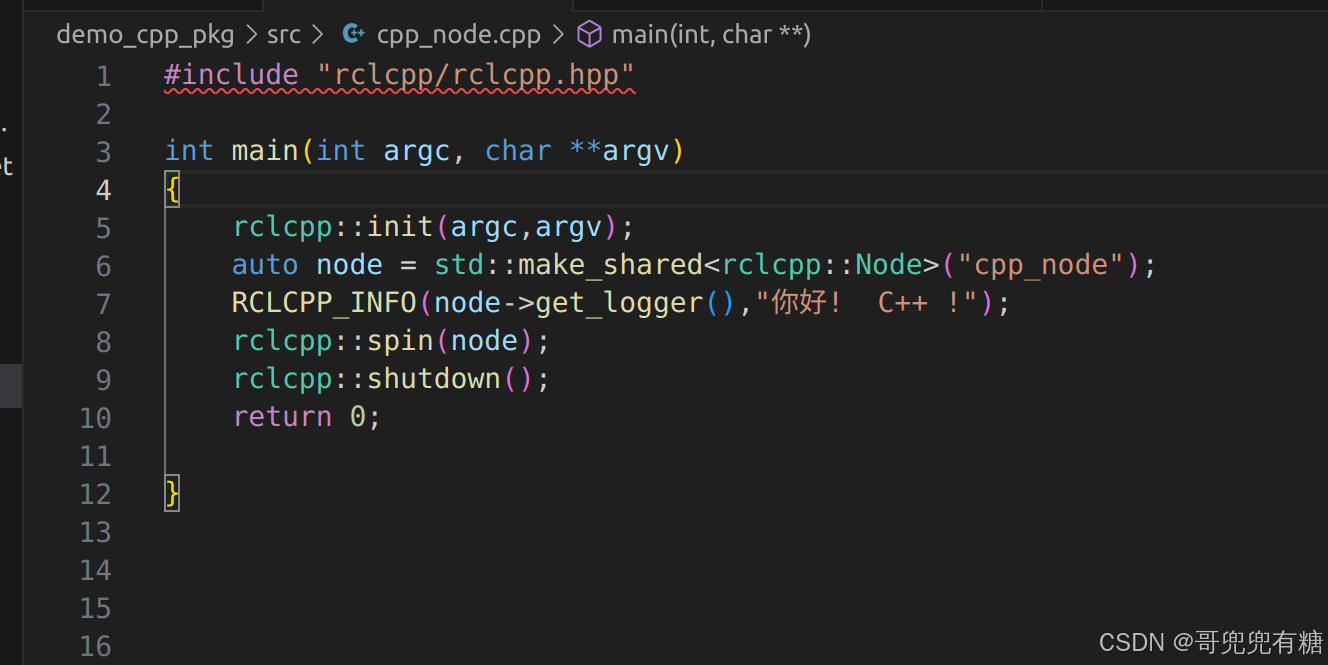
ROS 2机器人开发--如何注册编译第一个节点_ros2工程创建和编译-CSDN博客
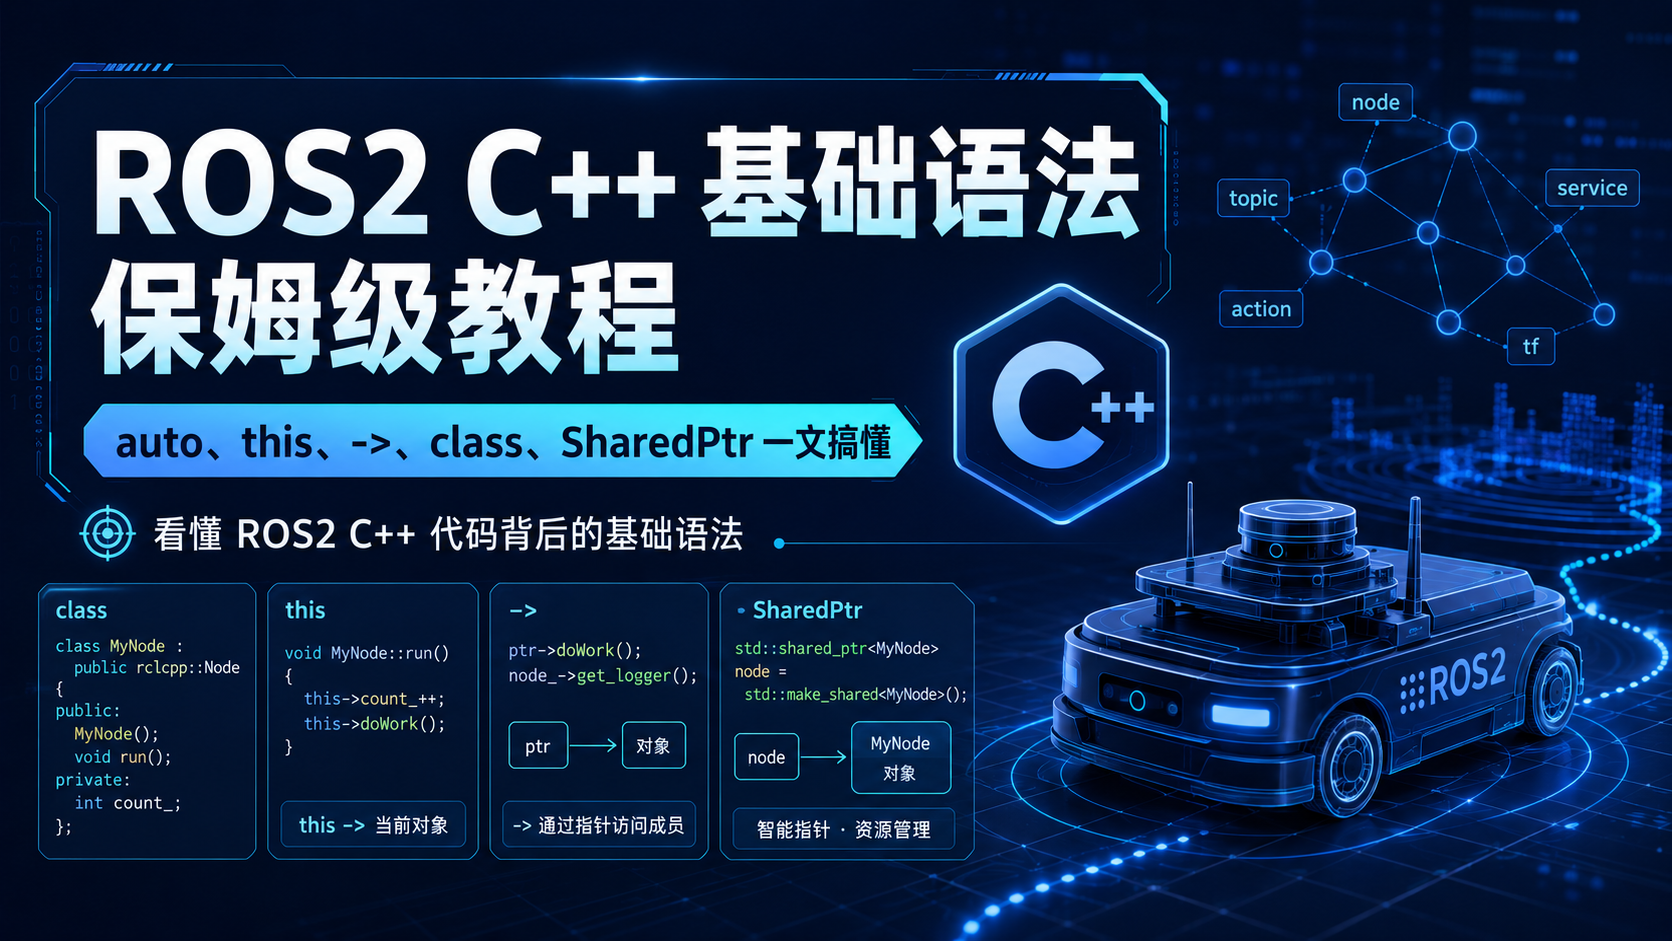
ROS2 C++ 基础语法保姆级教程-CSDN博客

ROS 2边学边练(25)-- 将多个节点组合到一个进程_rclcpp::nodeoptions-CSDN博客
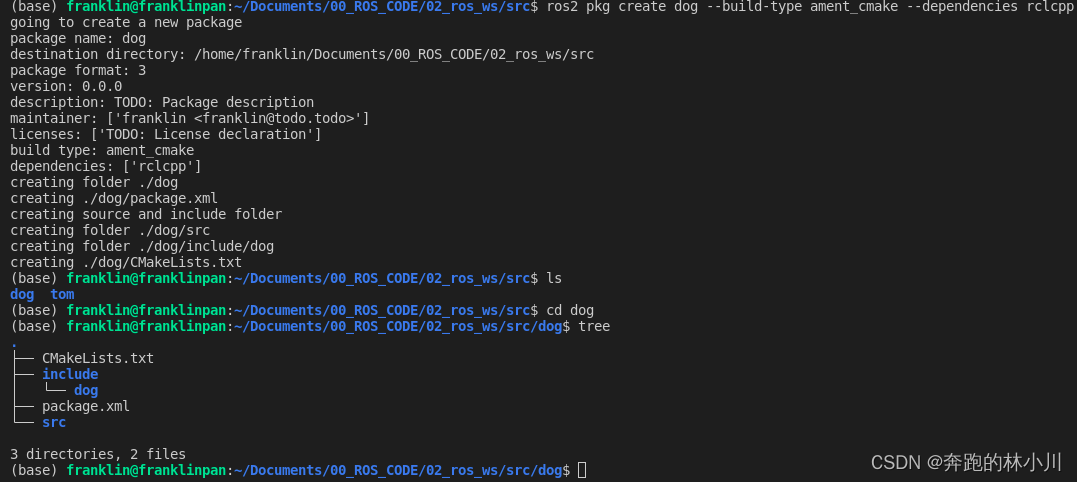
ROS2(2):C++ ROS node coding_rclcpp::node-CSDN博客

ROS2 学习(一)ROS2 简介与基本使用-CSDN博客

ROS 2边学边练(25)-- 将多个节点组合到一个进程_rclcpp::nodeoptions-CSDN博客
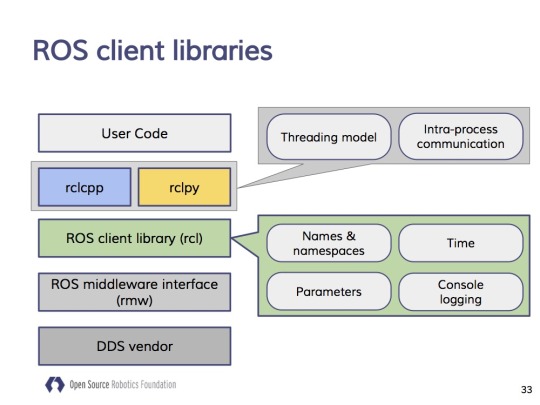
rclcpp (ROS Client Library for C++) を読み解く (1) | Yutaka Kondo
Advertisement Space (336x280)

ROS2 系统架构 | 人人都懂物联网
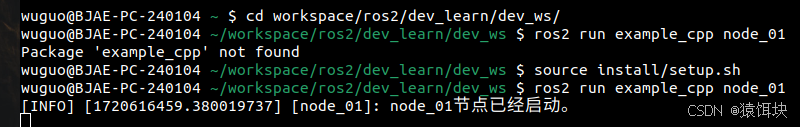
ros2基础_ros2 rclcpp log文件在哪-CSDN博客

ROS 2边学边练(11)-- colcon的使用_ros2 colcon-CSDN博客
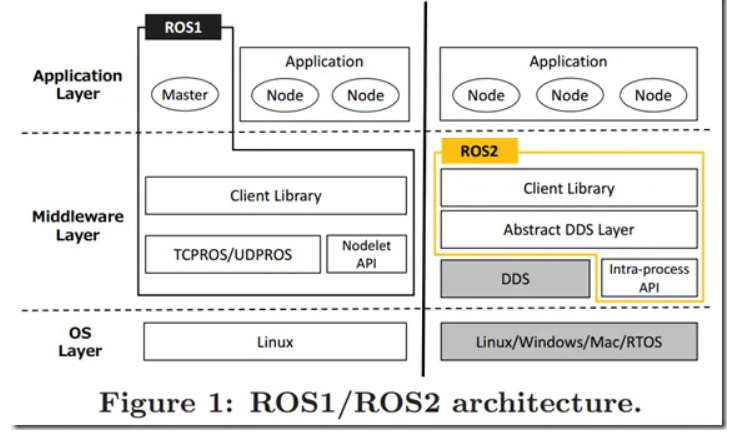
The Robot Operating System 2 (ROS2) | Cheng Luo

ROS2 "State of the Events Executors" - Benchmark comparison between ...

ROS 2边学边练(25)-- 将多个节点组合到一个进程_rclcpp::nodeoptions-CSDN博客

ROS 2边学边练(25)-- 将多个节点组合到一个进程_rclcpp::nodeoptions-CSDN博客

ROS 2边学边练(25)-- 将多个节点组合到一个进程_rclcpp::nodeoptions-CSDN博客

ROS2 学习(一)ROS2 简介与基本使用-CSDN博客

ROS 2边学边练(25)-- 将多个节点组合到一个进程_rclcpp::nodeoptions-CSDN博客
Advertisement Space (336x280)
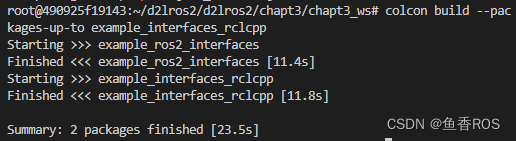
【ROS2机器人入门到实战】自定义接口RCLCPP实战_int main(int argc, char** argv) { rclcpp ...
ROS1 Nodelets 与 ROS2 rclcpp_components 多节点运行以及功能插件 - 知乎
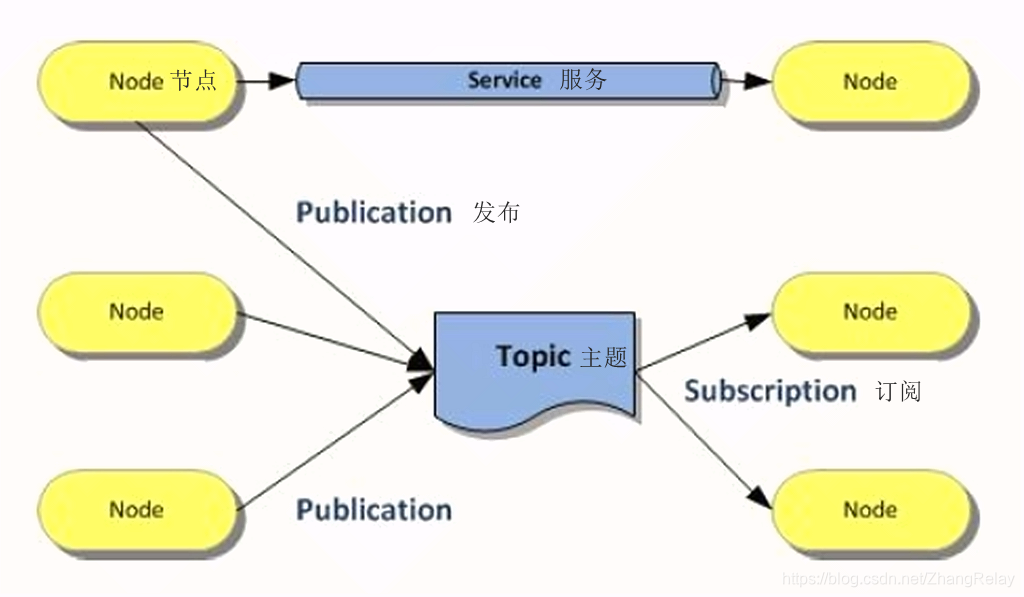
ROS2极简总结-核心概念(一)_ros 2 组件-CSDN博客

ROS 2边学边练(25)-- 将多个节点组合到一个进程_rclcpp::nodeoptions-CSDN博客

ROS 2机器人开发--第一个节点_ros2机器人编程-CSDN博客

ROS2 通信三大件之动作 -- Action_ros2 action-CSDN博客