
Roscpp Rosmultithreadedspinner Class Reference

roscpp: ros::MultiThreadedSpinner Class Reference

roscpp: ros::Spinner Class Reference

roscpp: ros::CallbackInterface Class Reference

roscpp: ros::ASyncXMLRPCConnection Class Reference

roscpp: ros::ServiceCallbackHelper Class Reference

roscpp: ros::CallbackQueue Class Reference

roscpp: ros::IntraProcessPublisherLink Class Reference

test_roscpp: CallbackQueueParamTest Class Reference

Multithreading in ROS2 (C++) | ROS2 Developers Open Class #164 - YouTube

Open Class - Multithreading in ROS2 (C++) - Training & Education - Open ...
Advertisement Space (300x250)

Ros Master Api List – roscpp: ros::master Namespace Reference – VCOG

Roscpp: Ros::Master Namespace Reference – WHECEG

roscpp - ROS Answers SE migration: listener.cpp - Robotics Stack Exchange
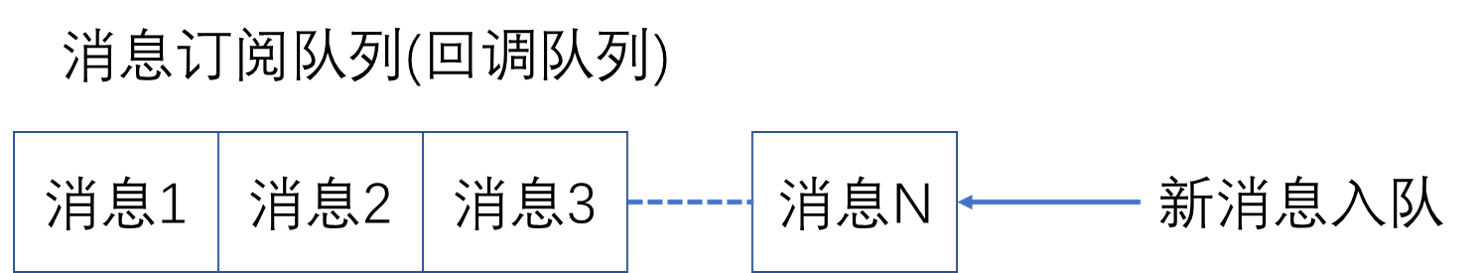
Topic in roscpp · 中国大学MOOC———《机器人操作系统入门》讲义
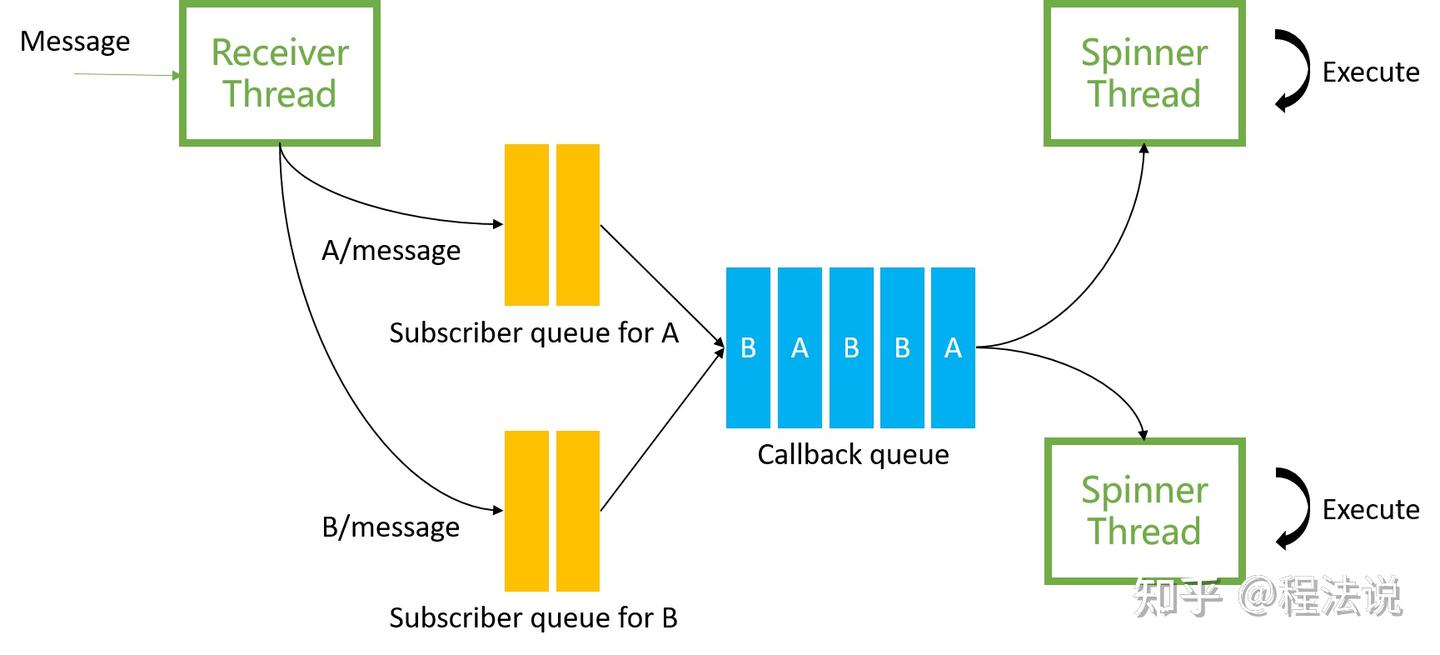
动手学ROS(7):精讲多线程之MultiThreadedSpinner - 知乎
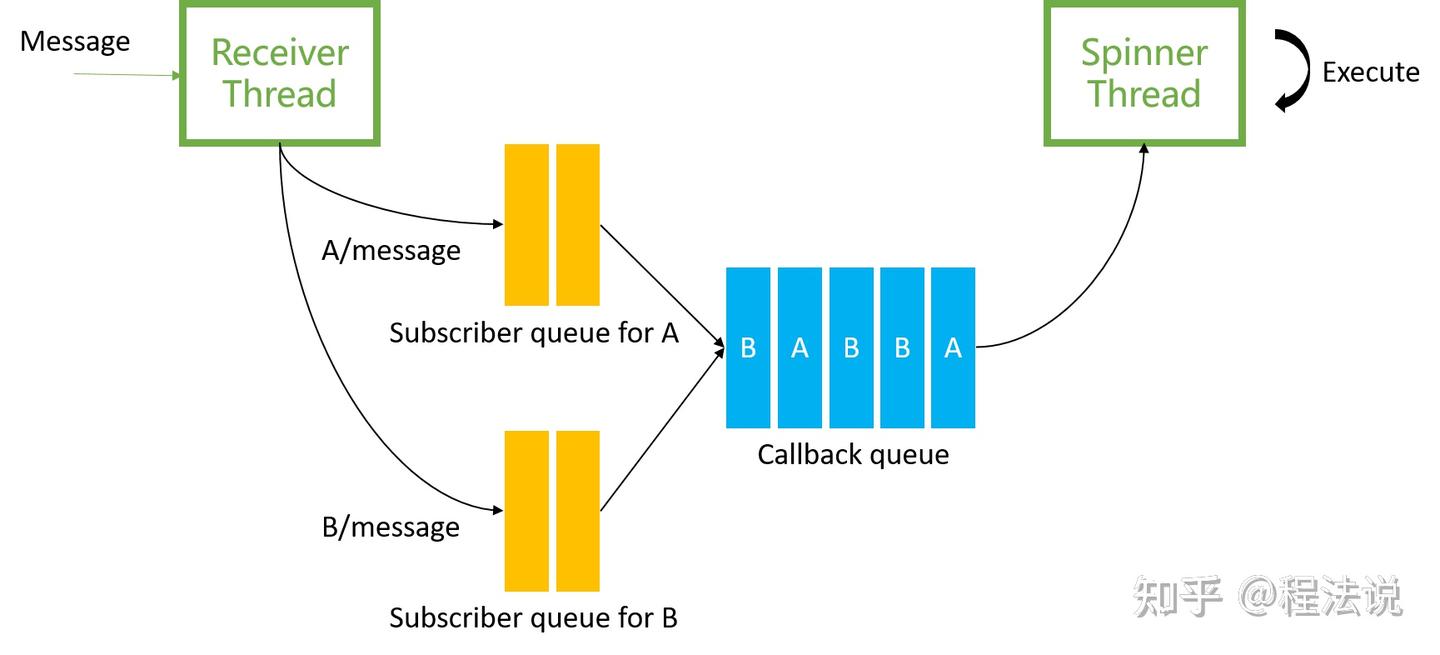
动手学ROS(7):精讲多线程之MultiThreadedSpinner - 知乎
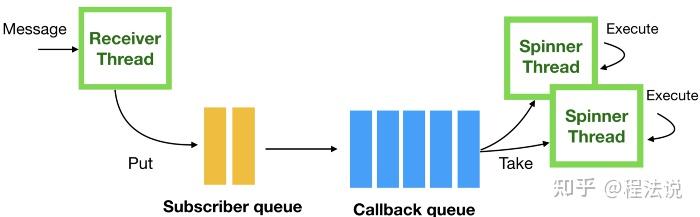
动手学ROS(7):精讲多线程之MultiThreadedSpinner - 知乎

一文讲清楚ROS2中多线程、并发、回调组的概念和基础使用_ros2 多线程-CSDN博客
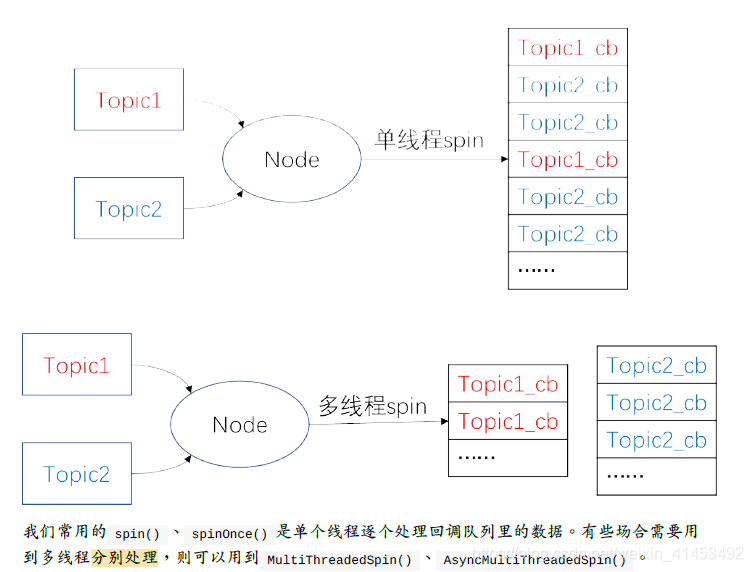
ROS中的多线程 MultiThreadedSpinner和AsyncSpinner | 沉默杀手

Learning ROS2: Part 2 — Multithreading in ROS2 - Rocky Road Studio
Advertisement Space (336x280)
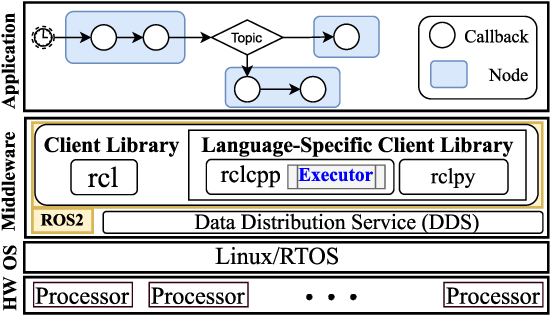
Figure 1 from Dynamic Priority Scheduling of Multithreaded ROS 2 ...
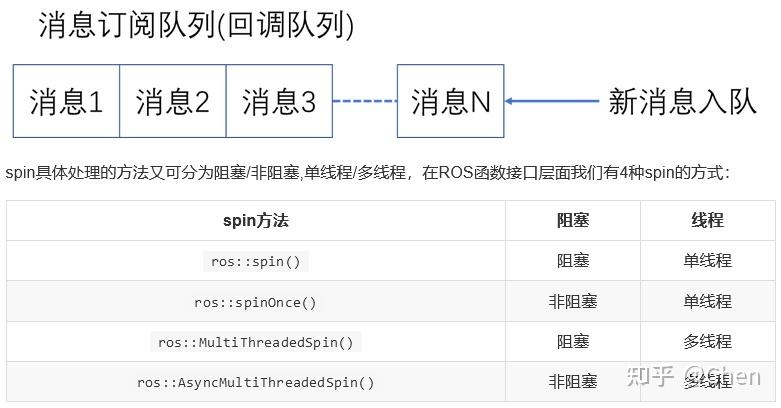
七、roscpp - 知乎

ROS and spinning threads. This blog brings to light the subtle… | by ...
For robotics teachers: ROS2 Multithreaded Executors and Callback Groups ...
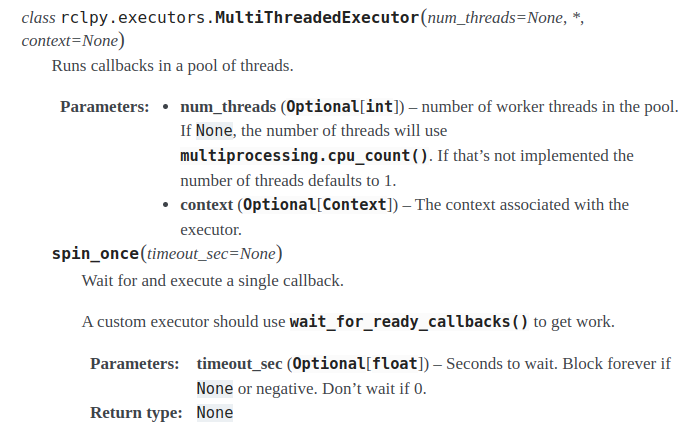
MultiThreadedExecutor in ROS2
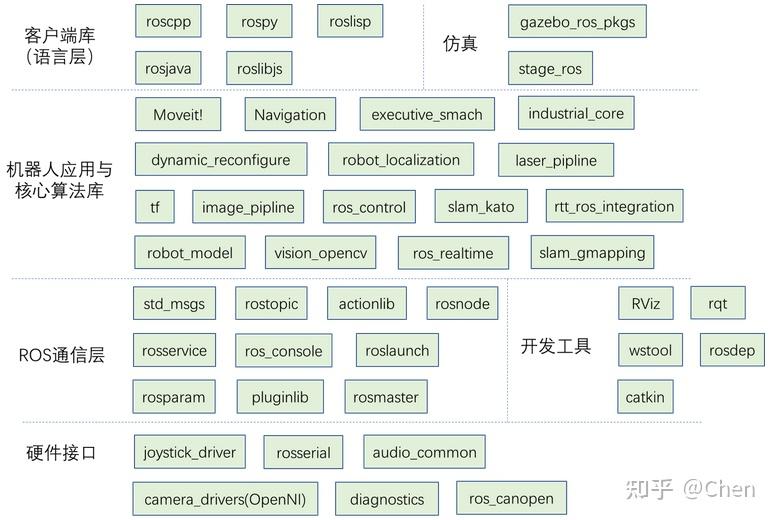
七、roscpp - 知乎

【ROS记录基础五】自用 / 常用API / init_node() / Publisher() / spin() / Time ...

client library&roscpp-腾讯云开发者社区-腾讯云
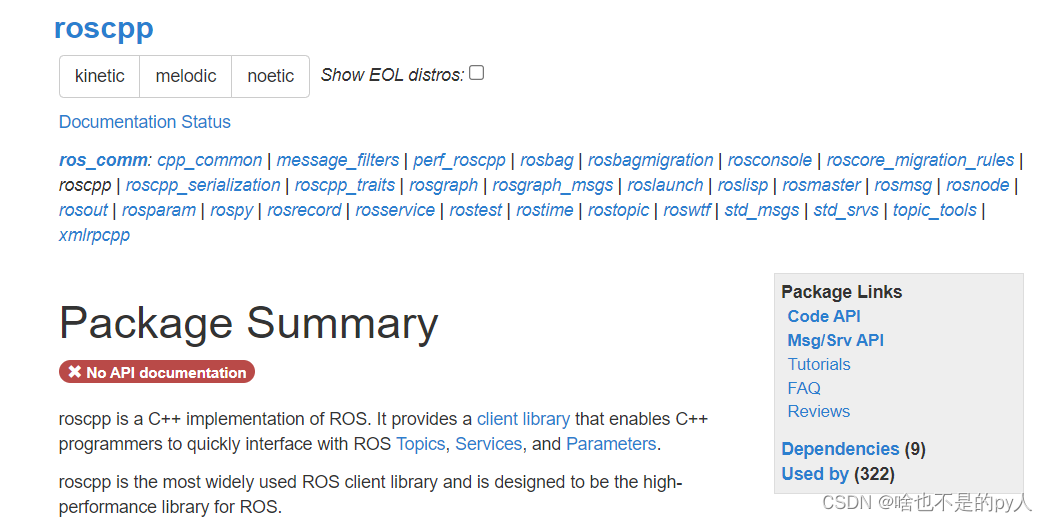
ROS中的API:C++、Python(十)实现及理解_ros c++-CSDN博客
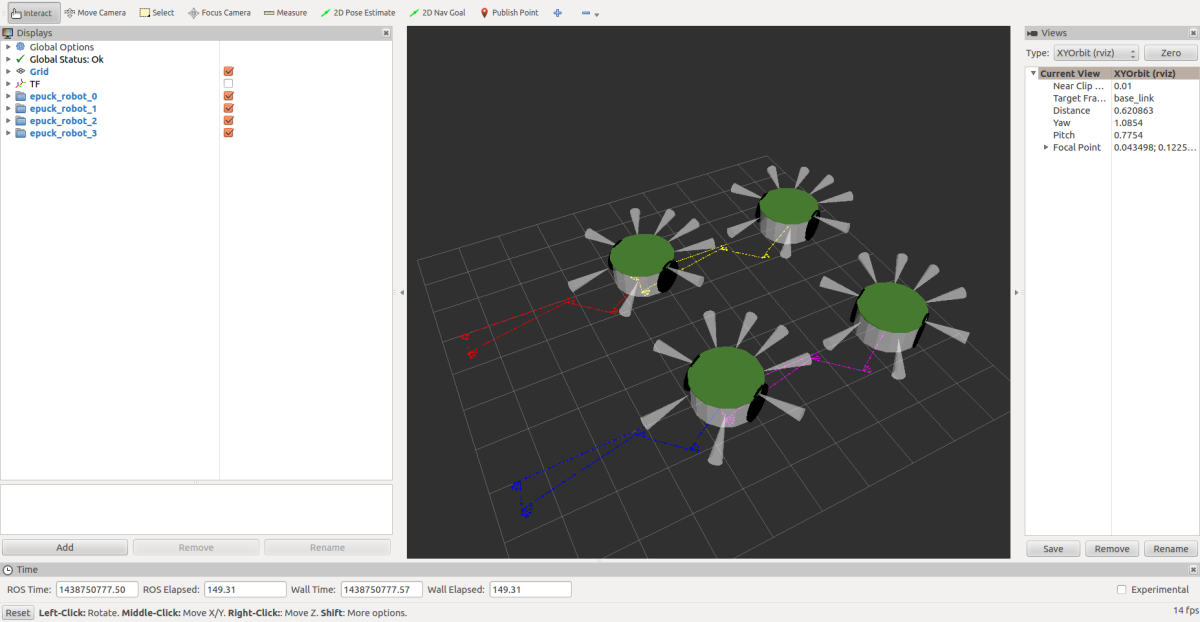
File:roscpp 4robots.png - GCtronic wiki
Advertisement Space (336x280)
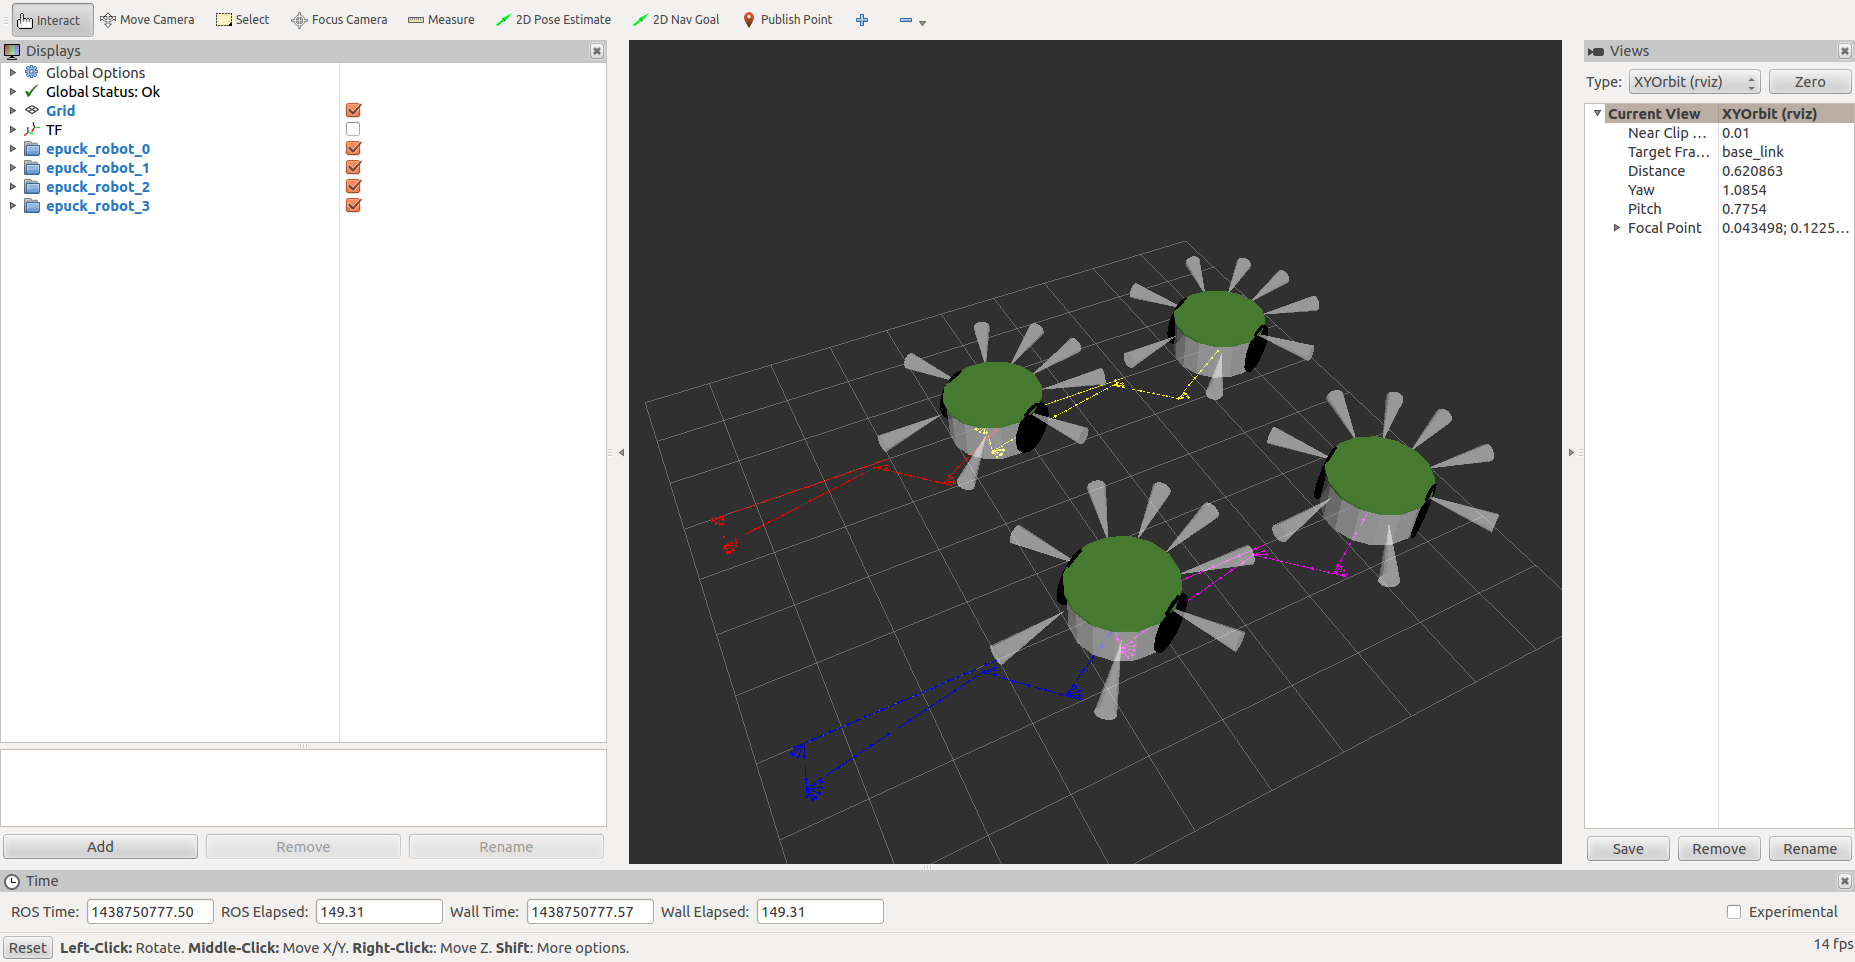
File:roscpp 4robots.png - GCtronic wiki

ROS学习笔记(七) roscpp介绍(一)-CSDN博客
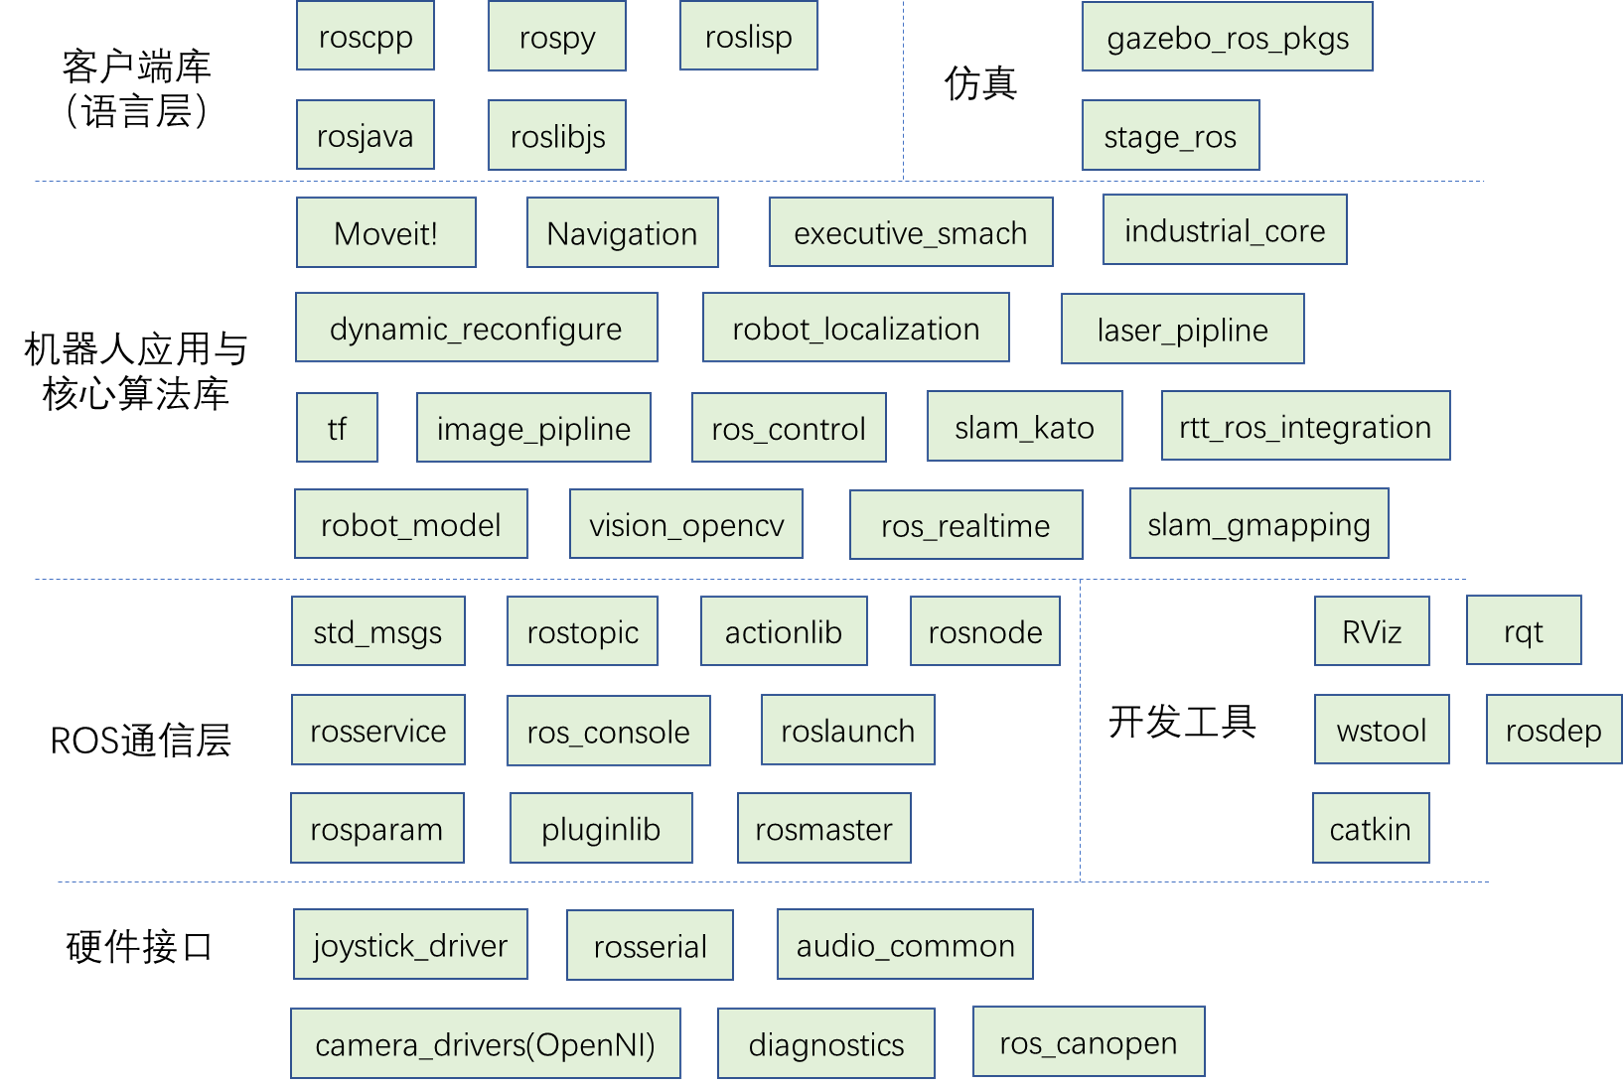
Client Library与roscpp · 中国大学MOOC———《机器人操作系统入门》讲义
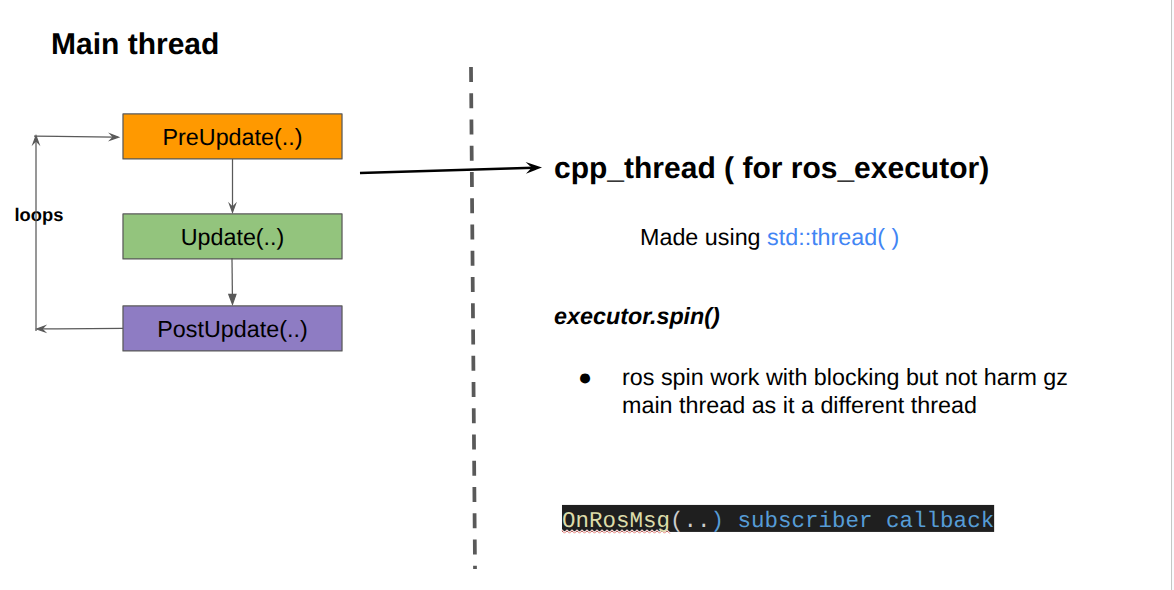
Move Model Using Direct ROS2 Plugin - Gazebo Sim Plugin Tutorial
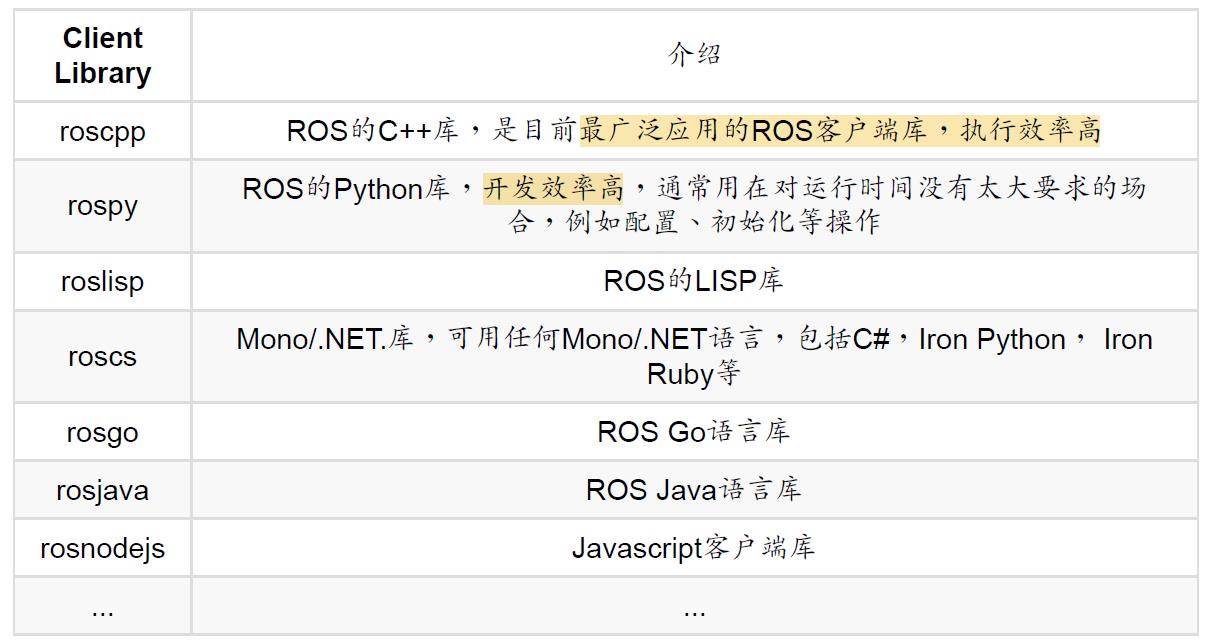
机器人操作系统入门(六)roscpp客户端库 - 从头再来,不要慌 - 博客园

ros2_control - rolling: ros2_control_demo_example_3 ...