
Rtabmap Maincpp File Reference
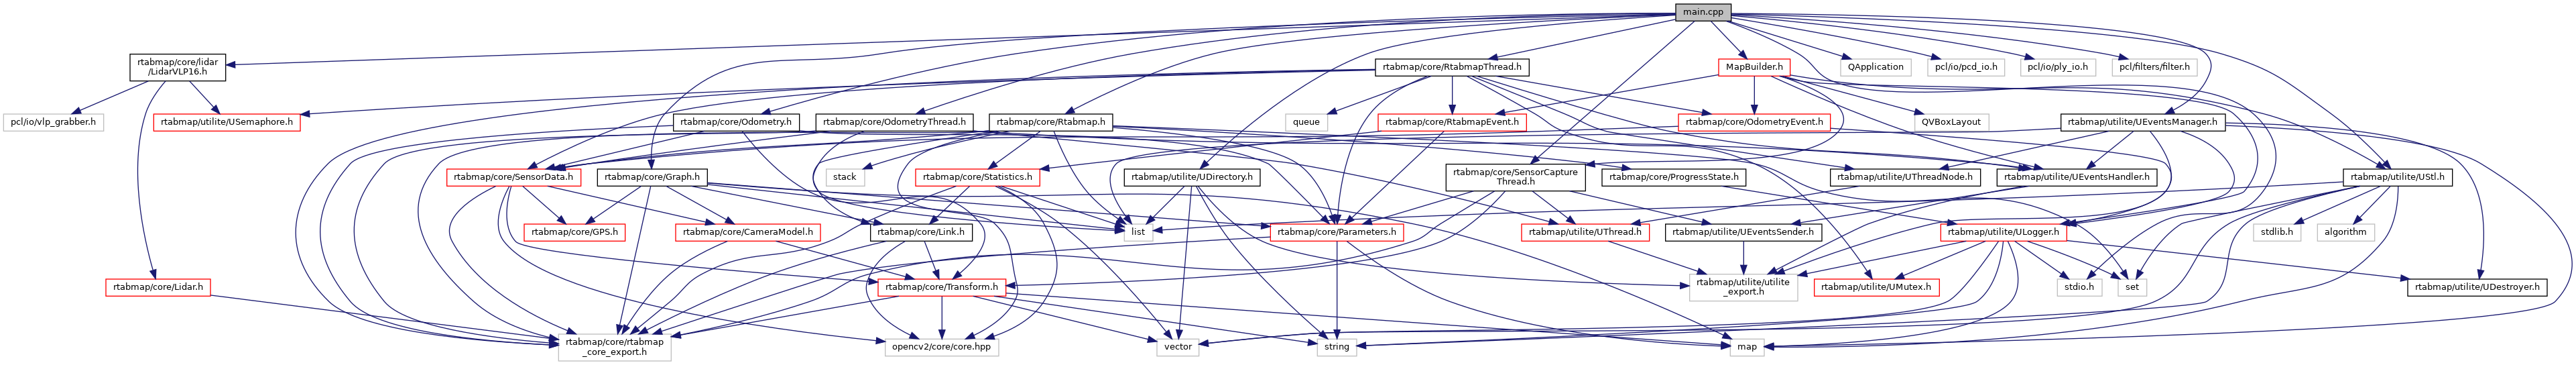
rtabmap: main.cpp File Reference

rtabmap: main.cpp File Reference

rtabmap: main.cpp File Reference

rtabmap: main.cpp File Reference

rtabmap: main.cpp File Reference

rtabmap: main.cpp File Reference

rtabmap: UVariant.cpp File Reference

rtabmap: util2d.cpp File Reference

rtabmap: slam_calibrator.cpp File Reference
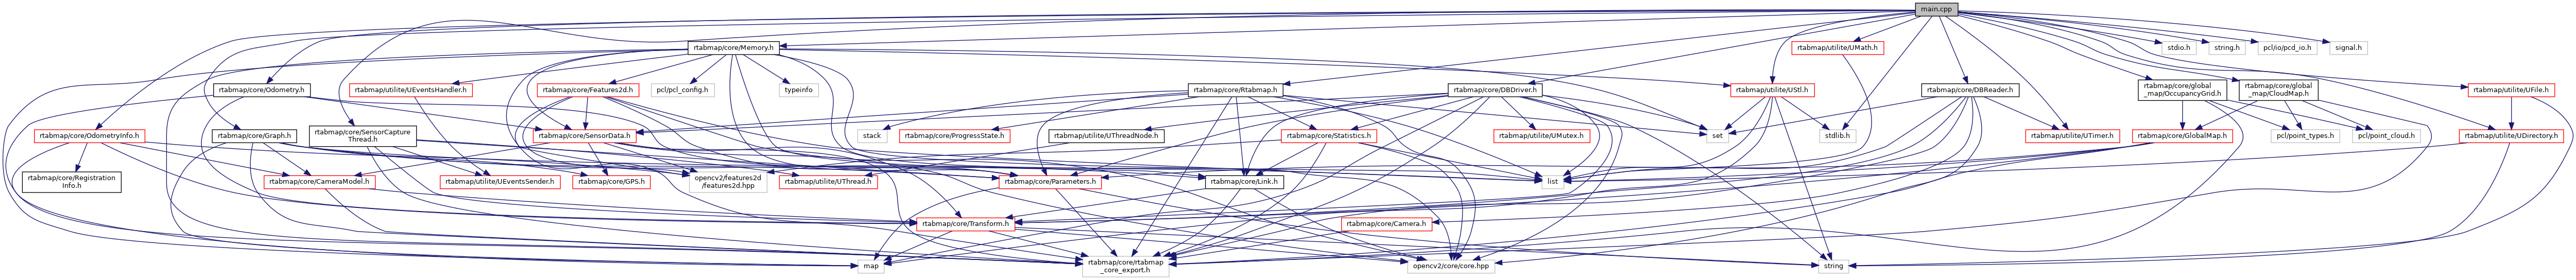
rtabmap: main.cpp File Reference
Advertisement Space (300x250)

rtabmap: point_cloud_drawable.cpp File Reference

rtabmap: segment_drawable.cpp File Reference

rtabmap: OdometryFovis.cpp File Reference

rtabmap: GraphViewer.cpp File Reference

rtabmap: drawable_object.cpp File Reference

rtabmap: CloudMap.cpp File Reference

rtabmap: mesh.cpp File Reference

rtabmap: main.cpp File Reference

rtabmap: util3d_registration.cpp File Reference

rtabmap: main.cpp File Reference
Advertisement Space (336x280)

rtabmap: Rtabmap.cpp File Reference

rtabmap: triangle.cpp File Reference

rtabmap: rtabmap Directory Reference

rtabmap: MapVisibilityWidget.cpp File Reference

rtabmap: main.cpp File Reference

rtabmap: drawable_object.cpp File Reference

rtabmap: main.cpp File Reference

rtabmap: main.cpp File Reference

rtabmap: main.cpp File Reference

rtabmap: Link.cpp File Reference
Advertisement Space (336x280)

rtabmap: Parameters.cpp File Reference

rtabmap_sync: CommonDataSubscriberRGBD2.cpp File Reference

rtabmap: CameraStereoDC1394.cpp File Reference

rtabmap: OptimizerGTSAM.cpp File Reference

rtabmap: CameraK4A.cpp File Reference

rtabmap: discrete_depth_distortion_model.cpp File Reference