
Rttros Rosstringtypecpp File Reference

rtt_ros: ros_uint8_type.cpp File Reference

rosmon_core: ros_interface.cpp File Reference

rtt_ros_integration_std_msgs: ros_Float32_typekit_plugin.cpp File Reference
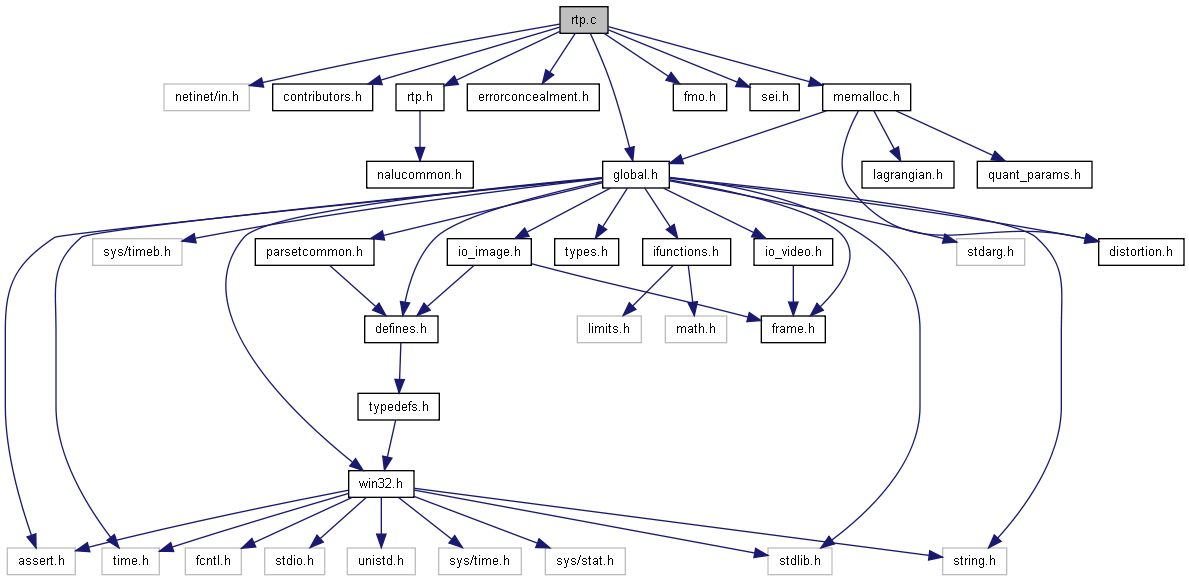
H.264/AVC Reference Software Decoder: rtp.c File Reference
Configuration File Reference | voidstrap/Voidstrap | DeepWiki
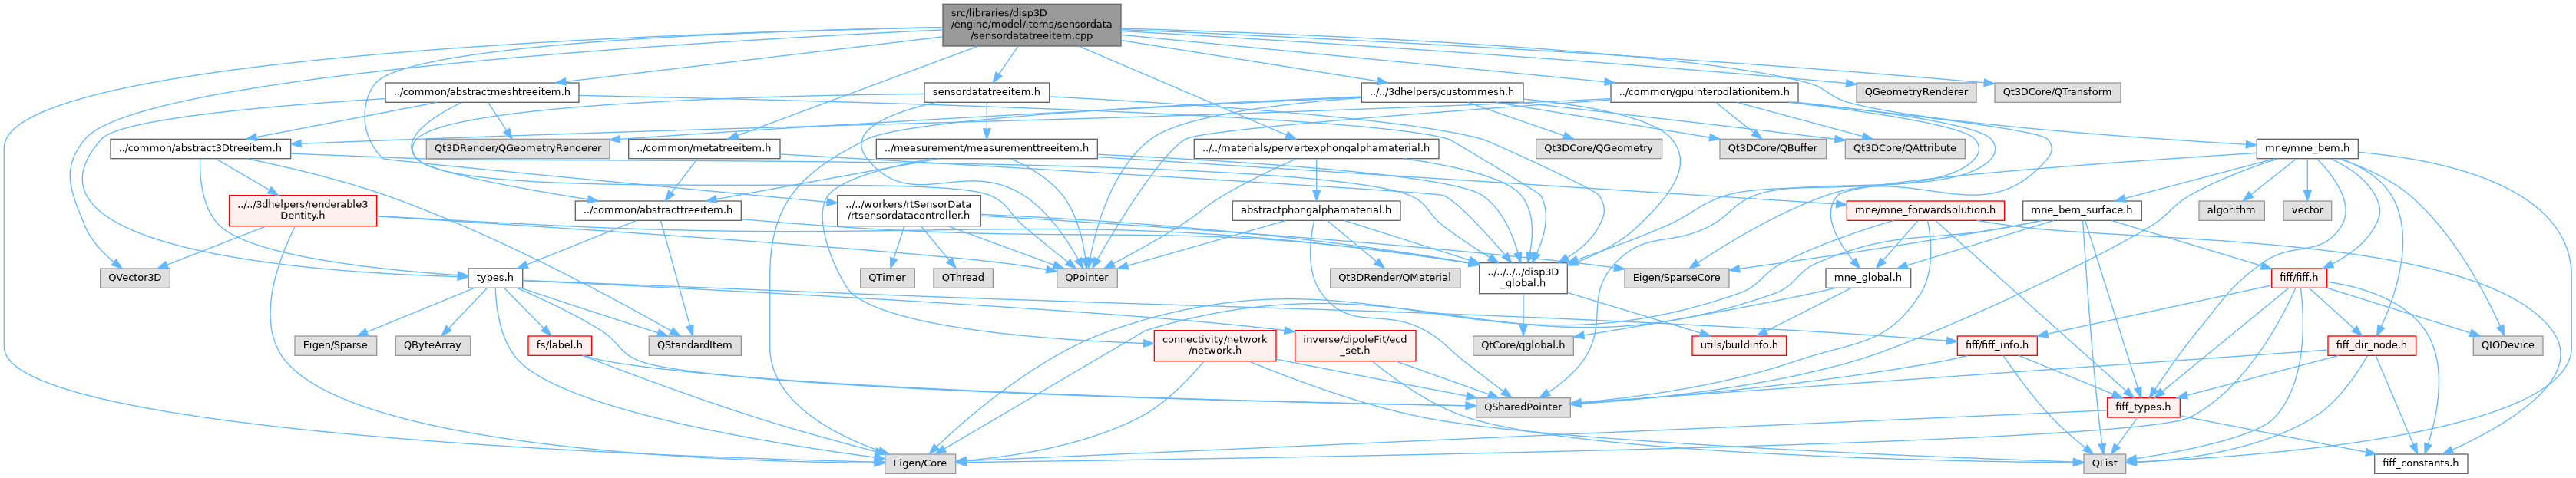
MNE-CPP: src/libraries/disp3D/workers/rtsourcedataworker.cpp File Reference

foxBMS - Unit Tests: rtc.h File Reference
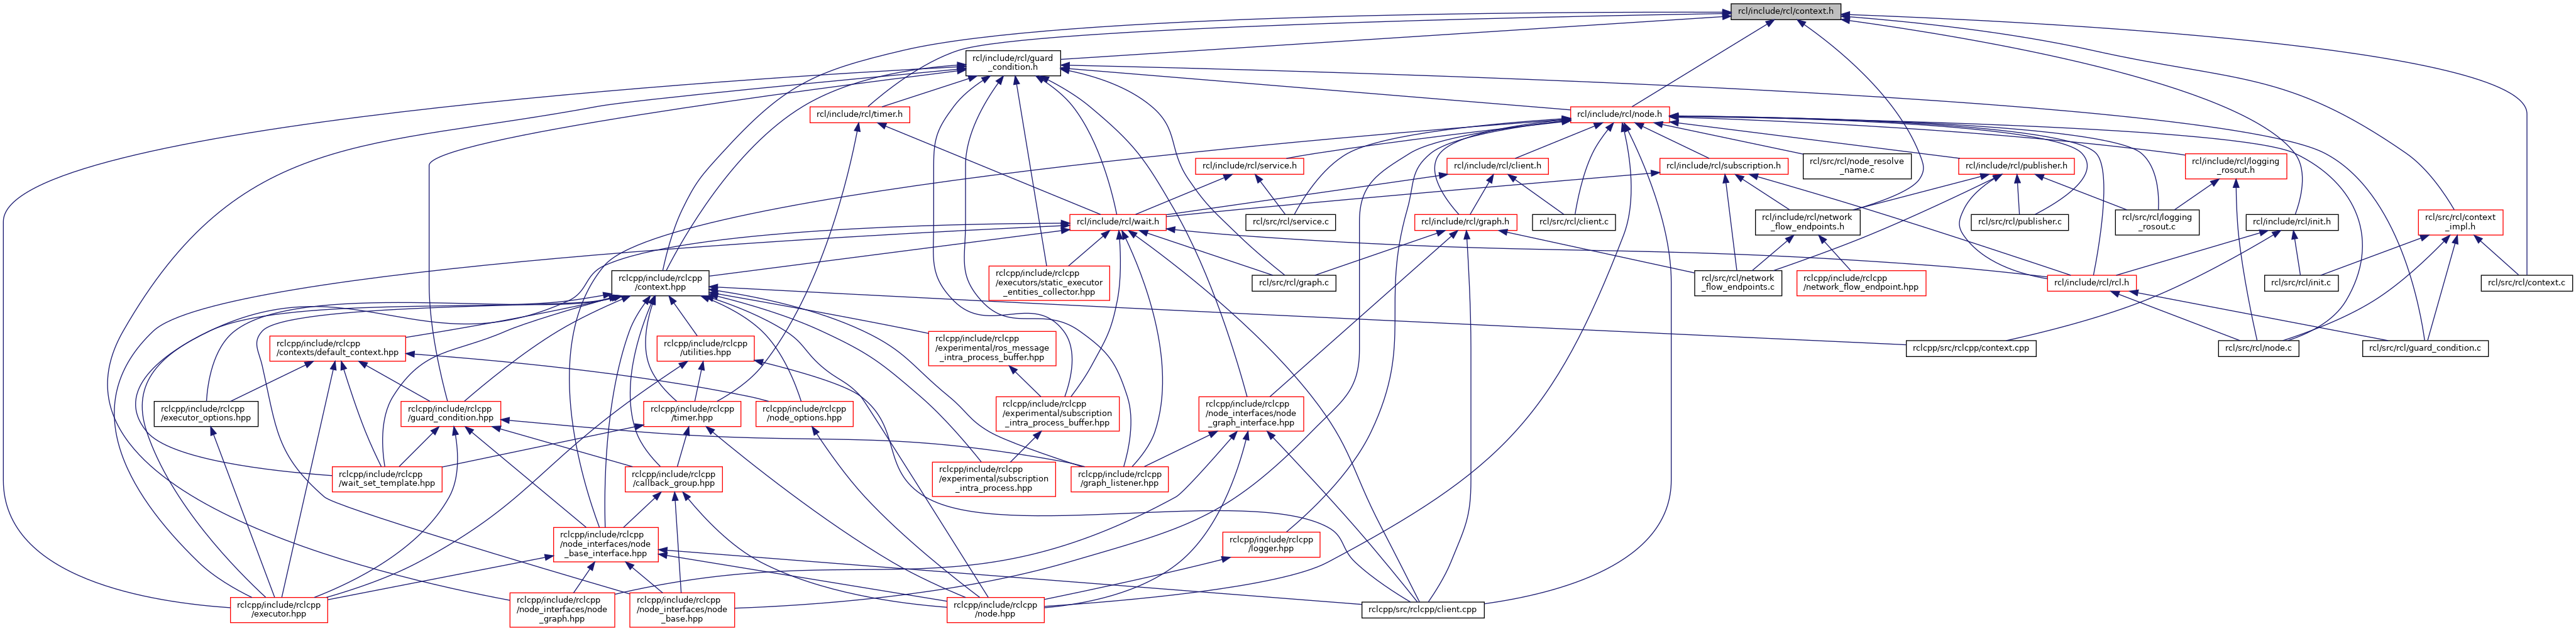
ROS 2 rclcpp + rcl - humble: rcl/include/rcl/context.h File Reference
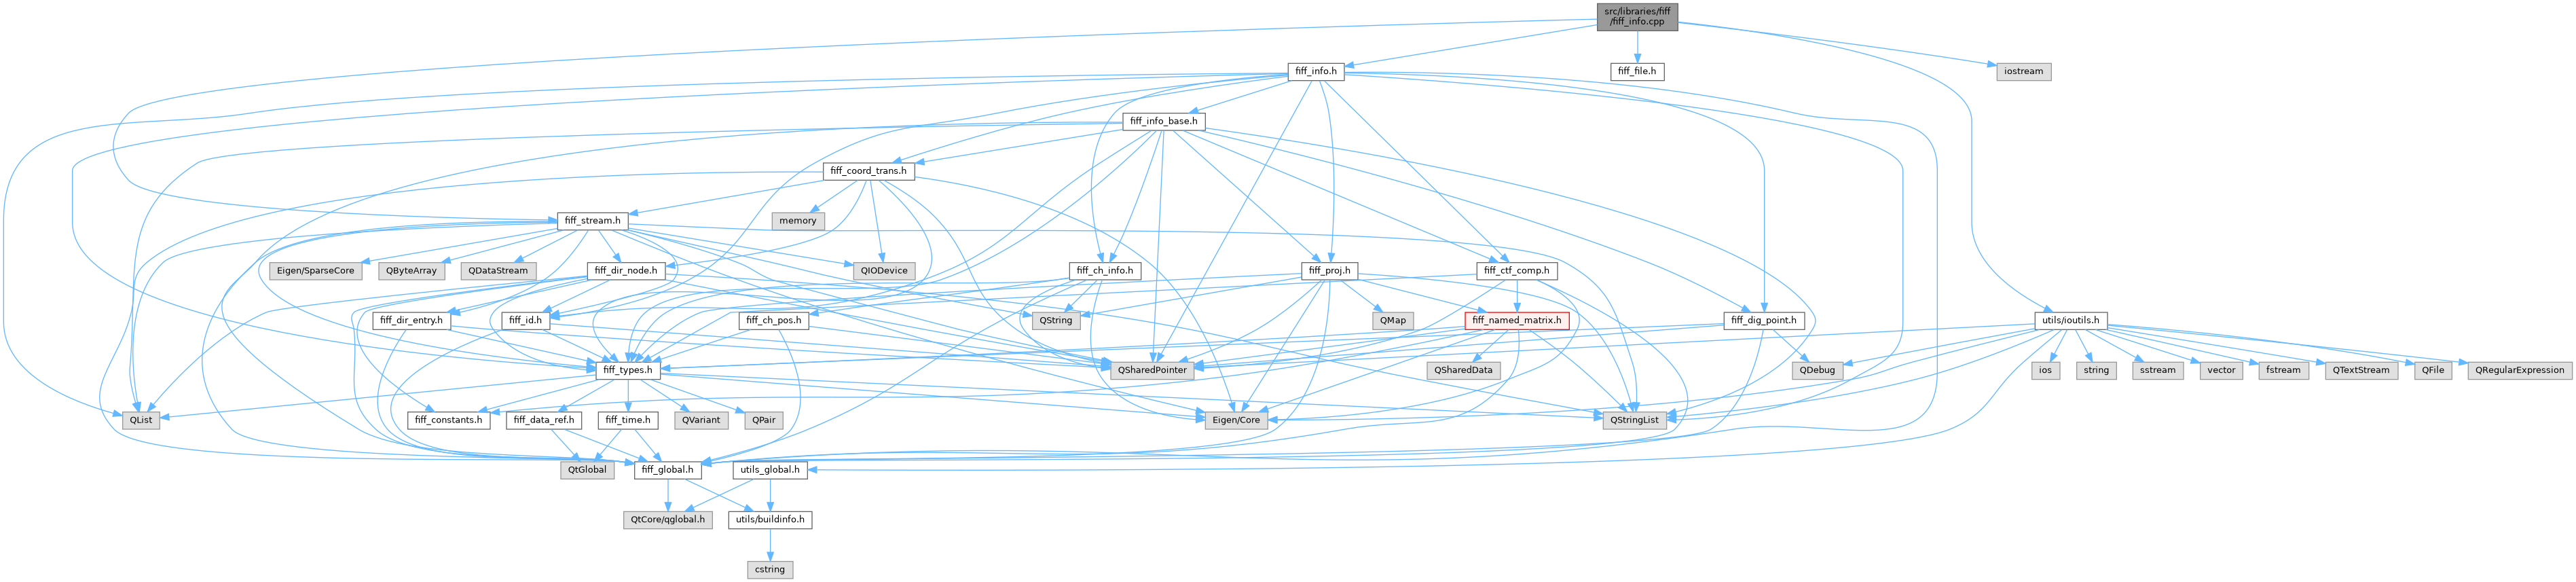
MNE-CPP: src/libraries/fs/fs_label_utils.cpp File Reference

MuseScore: libmscore/slur.cpp File Reference
Advertisement Space (300x250)

rtt_ros_integration_sensor_msgs: ros_Range_transport_plugin.cpp File ...
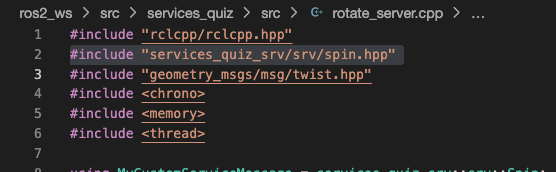
Can't include custom interface into my cpp file - ROS2 Basics in 5 Days ...

Essential ROS File Types: A Comprehensive Guide for Roboticists

Enabling TypeScript File References Recognition in Sublime Text - YouTube
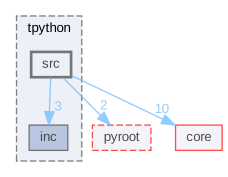
ROOT: bindings/tpython/src Directory Reference

Roscpp: Ros::Master Namespace Reference – WHECEG
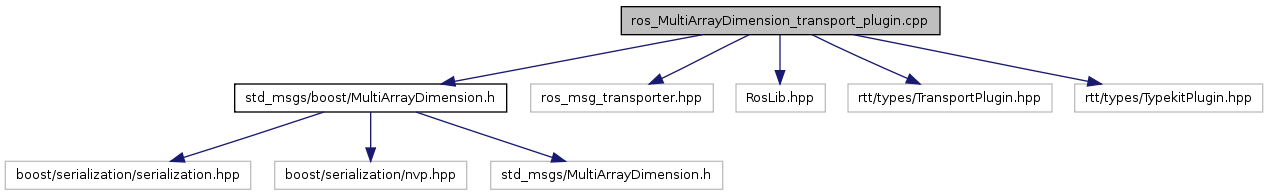
rtt_ros_integration_std_msgs: ros_MultiArrayDimension_transport_plugin ...
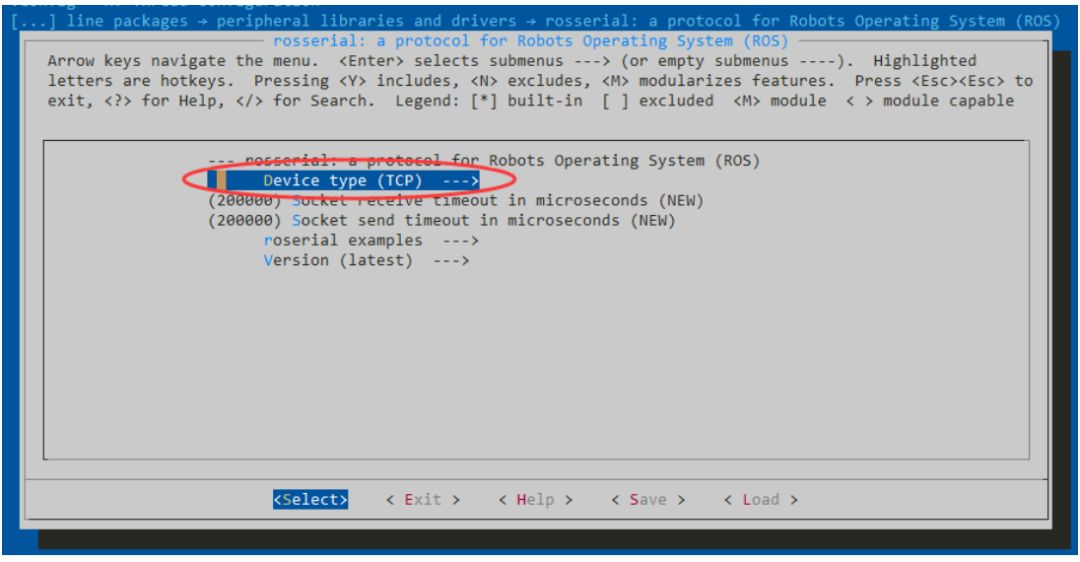
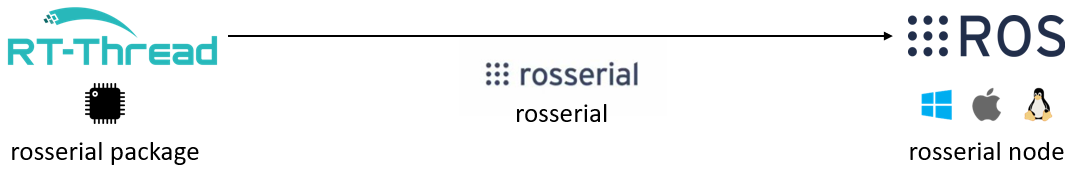
RT-Thread如何使用串口或者无线和ROS连接-电子发烧友网
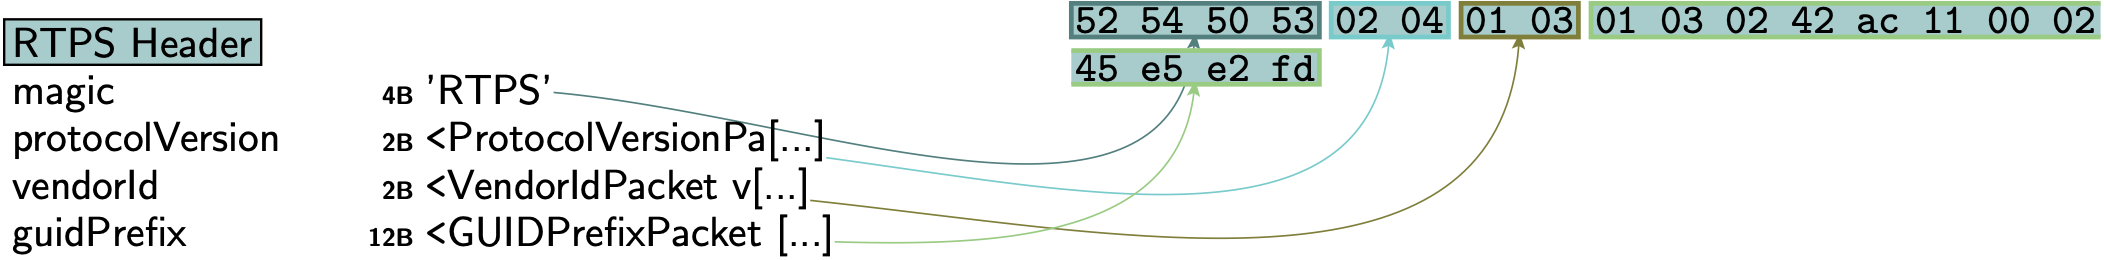
Hacking ROS 2 ethically | Cybersecurity Robotics
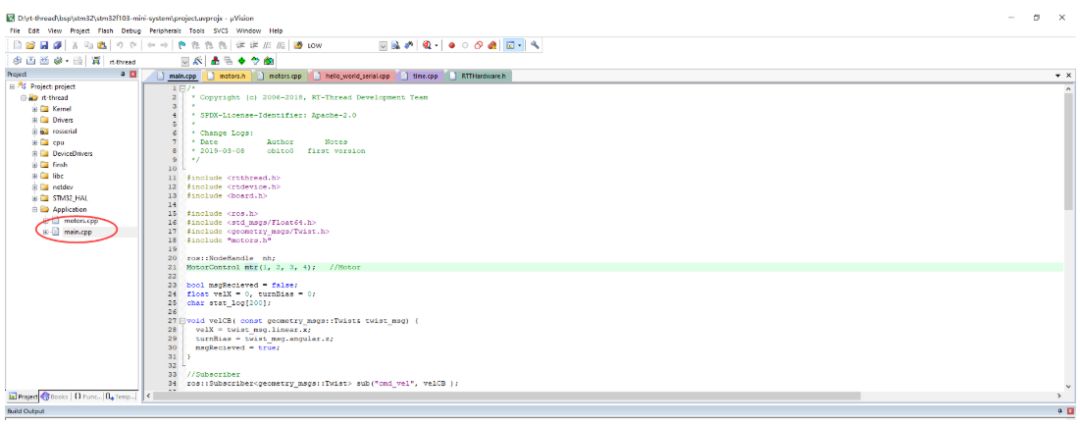
RT-Thread如何使用串口或者无线和ROS连接-电子发烧友网
Advertisement Space (336x280)
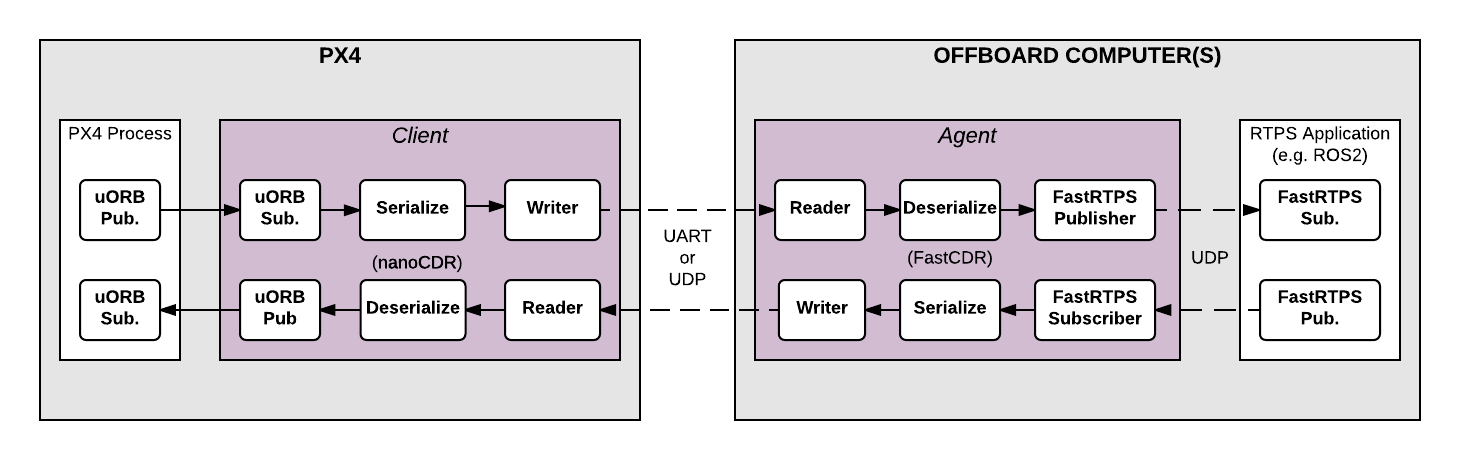
RTPS/ROS2 Interface · havdevguide

机器人操作系统ROS 编程开发--详细总结
GitHub - orocos/rt_string_msgs: Designed to be able to use in the same ...
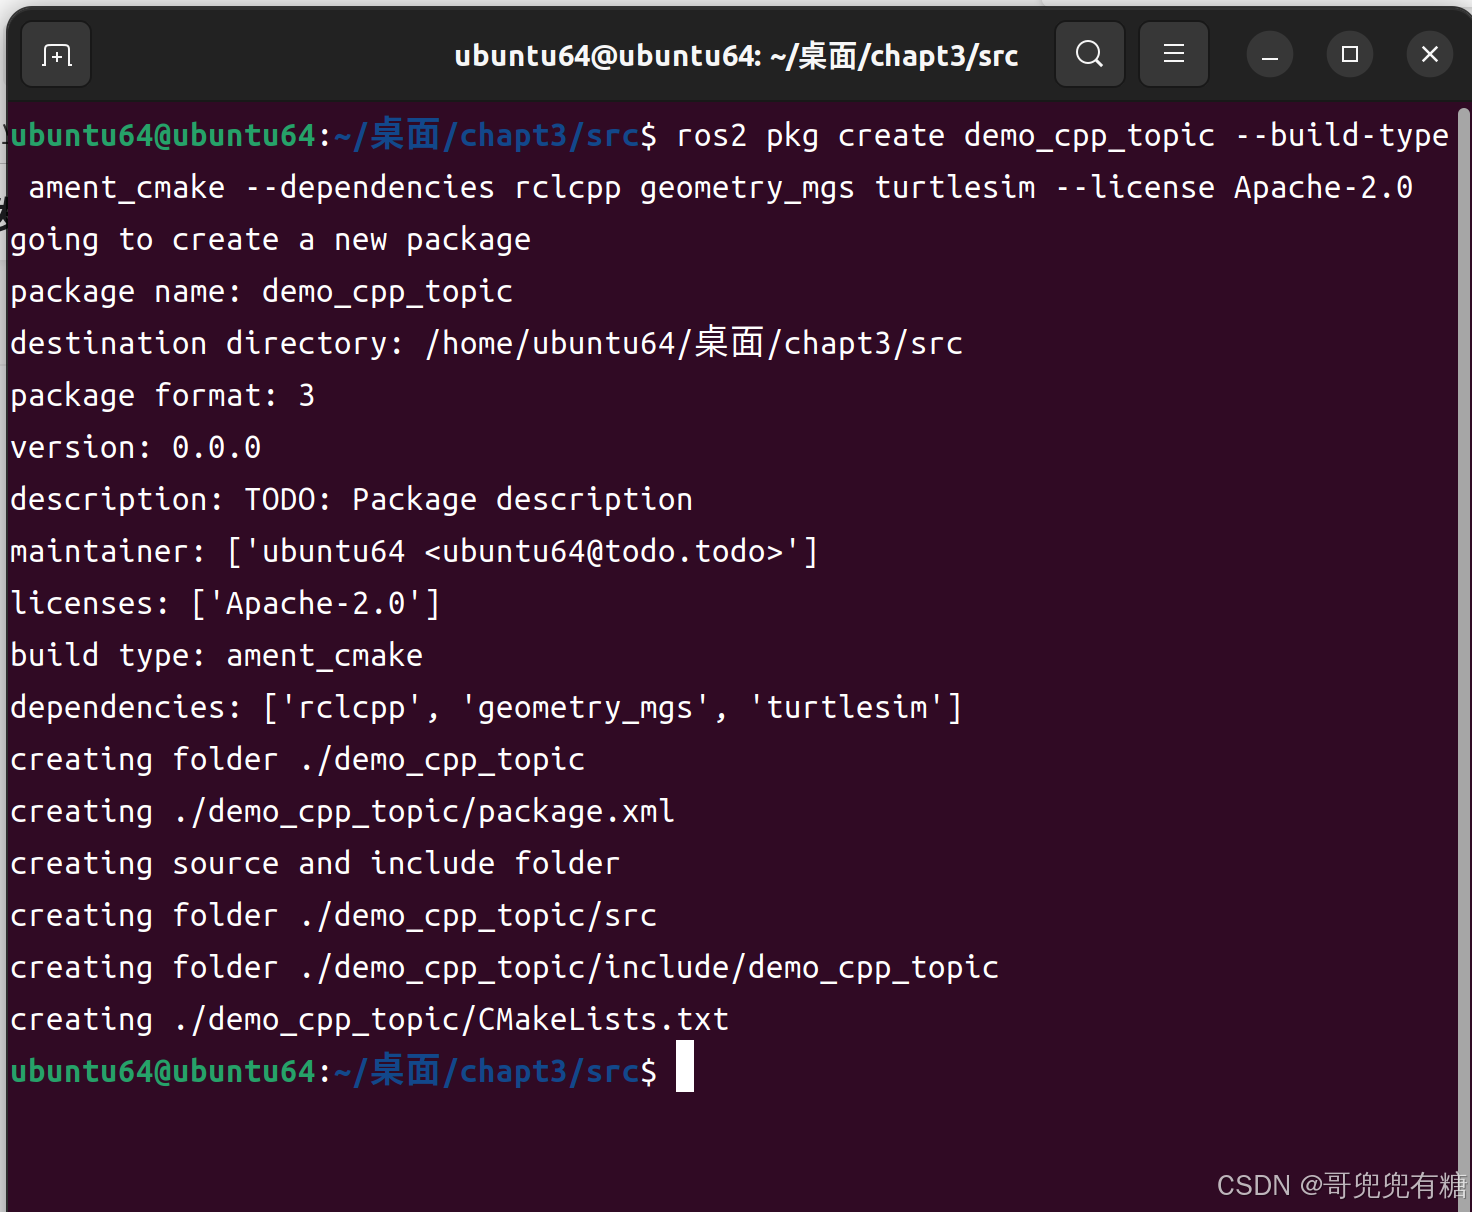
ROS 2机器人开发--话题通信:订阅与发布_ros2订阅话题-CSDN博客

ROS 2机器人开发--话题通信:订阅与发布_ros2订阅话题-CSDN博客

Basics of ROS | ROS Robotics
RTT GDC Talk
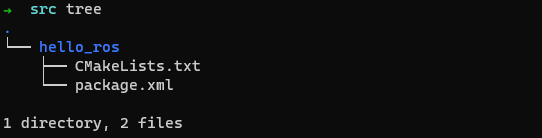
ROS 的安装使用 - 从零开始嵌入式 | Learn-Embedding-with-me

ROS学习笔记(一)从0开始的ROS的安装以及初步使用_ros安装-CSDN博客
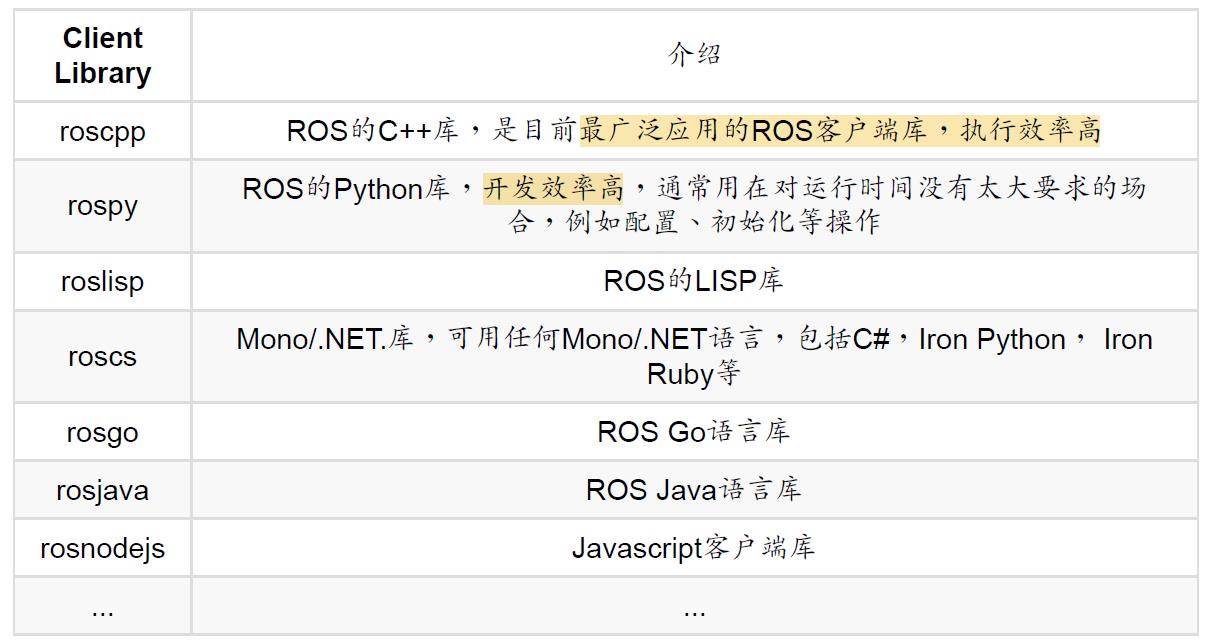
机器人操作系统入门(六)roscpp客户端库 - 从头再来,不要慌 - 博客园
Advertisement Space (336x280)
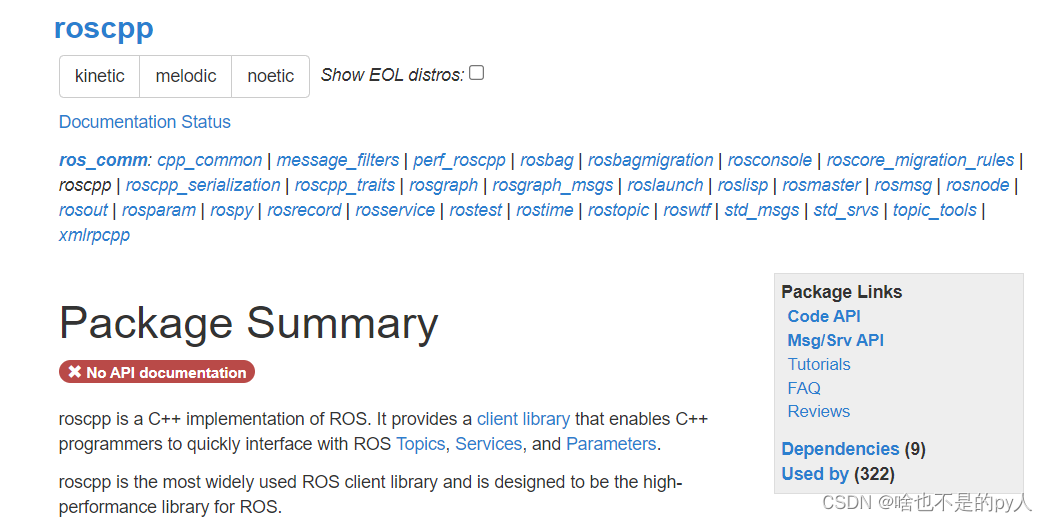
ROS中的API:C++、Python(十)实现及理解_ros c++-CSDN博客
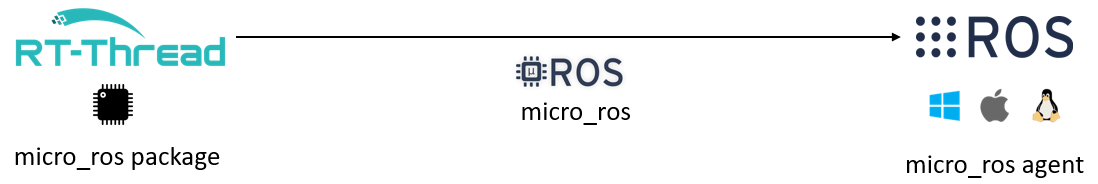
RTT GDC Talk

ROS学习笔记(一)—— 基础概览_ros学习笔记 一基础概述-CSDN博客
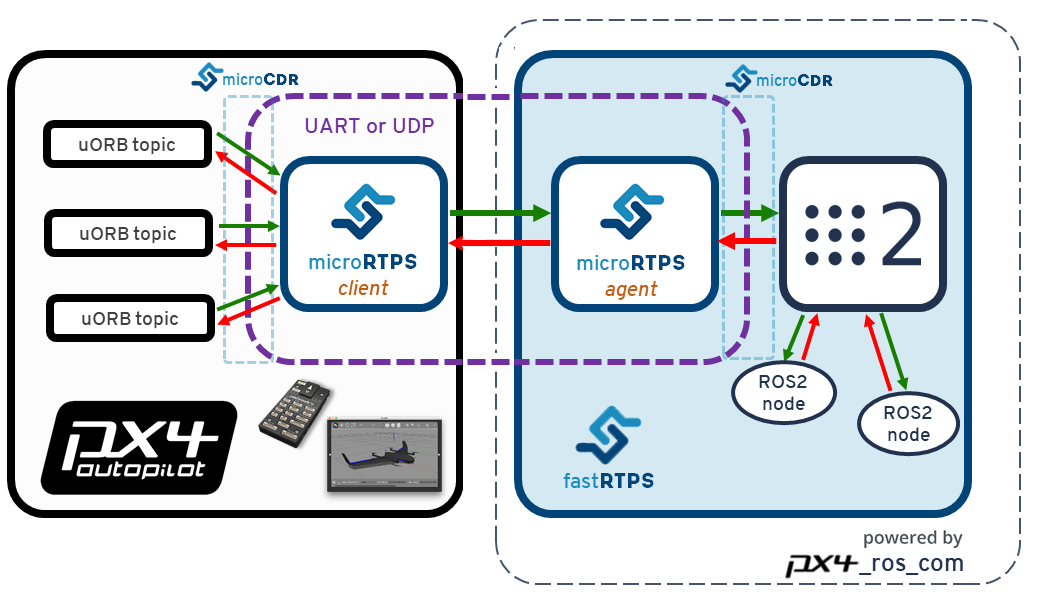
RTPS/ROS2 Interface · havdevguide

STM32与ROS通信:RT-Thread与rosserial的集成实践-电子工程世界

ROS学习笔记(一)从0开始的ROS的安装以及初步使用_ros安装-CSDN博客