
Rosmoncore Rosinterfacecpp File Reference

rosmon_core: ros_interface.cpp File Reference
rtt_ros: ros_string_type.cpp File Reference

ros_control_boilerplate: sim_hw_main.cpp File Reference
visp_ros: tutorial-ros-pioneer.cpp File Reference

ros_control_boilerplate: csv_to_controller_main.cpp File Reference
pinocchio: model.cpp File Reference

grid_map_ros: GridMapRosConverter.cpp File Reference
pinocchio: model.cpp File Reference

pinocchio: geometry.cpp File Reference
sick_scan_xd: rossimu.cpp File Reference
Advertisement Space (300x250)
costmap_2d: costmap_2d_ros.cpp File Reference
imu_filter_madgwick: imu_filter_ros.cpp File Reference

roscpp: init.cpp File Reference
rosparam_shortcuts: example.cpp File Reference

octomap_pa: octree_stamped_native_ros.cpp File Reference

roscpp: ros.h File Reference

grid_map_ros: PolygonRosConverter.cpp File Reference

ros_opcua_impl_freeopcua: opc_tcp_async_addon.cpp File Reference

rtt_ros_integration: ros_uint8_type.cpp File Reference

darknet_ros: ObjectDetection.cpp File Reference
Advertisement Space (336x280)

core: passthrough.cpp File Reference

ros_opcua_impl_freeopcua: opc_tcp_async_parameters.cpp File Reference

gazebo_plugins: gazebo_ros_projector.cpp File Reference

roscpp: ros::CallbackInterface Class Reference
ROS 2 Interface Reference | byu-holoocean/holoocean-ros | DeepWiki
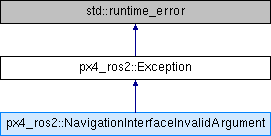
PX4 ROS 2 Interface Library: px4_ros2::Exception Class Reference

roscpp: ros::ASyncXMLRPCConnection Class Reference

Roscpp: Ros::Topic Namespace Reference – YZFEXW
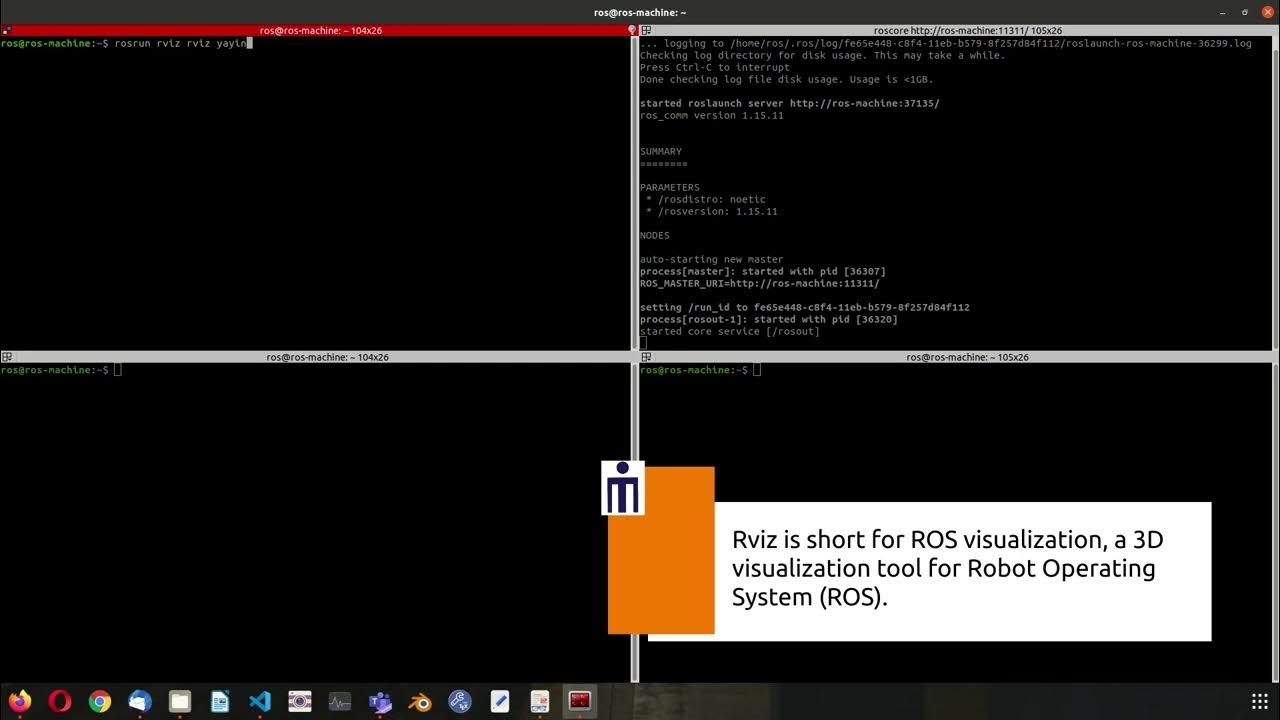
Chapter 7: ROS File System, ROS QT interface, ROSbag and RViz - YouTube

rtt_ros_integration_sensor_msgs: ros_Image_transport_plugin.cpp File ...
Advertisement Space (336x280)

Roscpp: Ros::Master Namespace Reference – WHECEG

roscpp: ros Directory Reference

moveit2: moveit_ros/perception/mesh_filter/src/sensor_model.cpp File ...

Cpp_Common: Ros Namespace Reference – LLNV
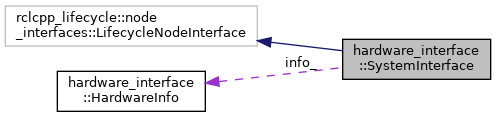
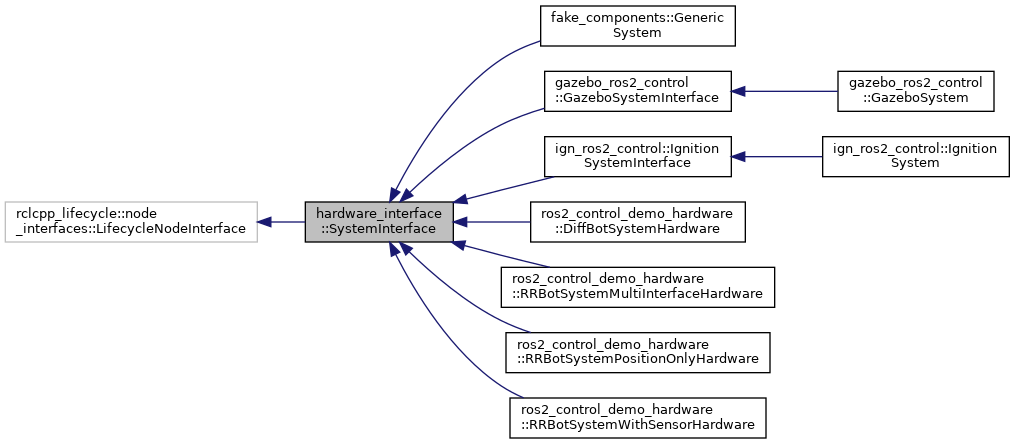
ros2_control - humble: hardware_interface::SystemInterface Class Reference
Ros2 Control: Hardware_Interface::Stateinterface Class Reference – GHCLZB