
Slam Noisy Occupancy Map With Zed Camera Robotics Stack Exchange

slam - Noisy Occupancy Map with Zed Camera - Robotics Stack Exchange

slam - Noisy Occupancy Map with Zed Camera - Robotics Stack Exchange

slam - Rtab-map : unexpected occupancy grid map - Robotics Stack Exchange

ros - Mapping with Zed Camera - Robotics Stack Exchange

ros - Mapping with Zed Camera - Robotics Stack Exchange

slam - RTABMAP 3D map errors - Robotics Stack Exchange

slam - rtabmap: angled camera - Robotics Stack Exchange

slam - Why such a bad map using a depth camera? - Robotics Stack Exchange

navigation - problem building my map using SLAM - Robotics Stack Exchange

slam - No map data for rtabmap_ros - Robotics Stack Exchange
Advertisement Space (300x250)

ros - overlapping occupancy grid maps - Robotics Stack Exchange

ros noetic - Object recognition during slam - Robotics Stack Exchange

mapping - Very Poor Map Quality Using Slam Toolbox - Robotics Stack ...

ros - overlapping occupancy grid maps - Robotics Stack Exchange
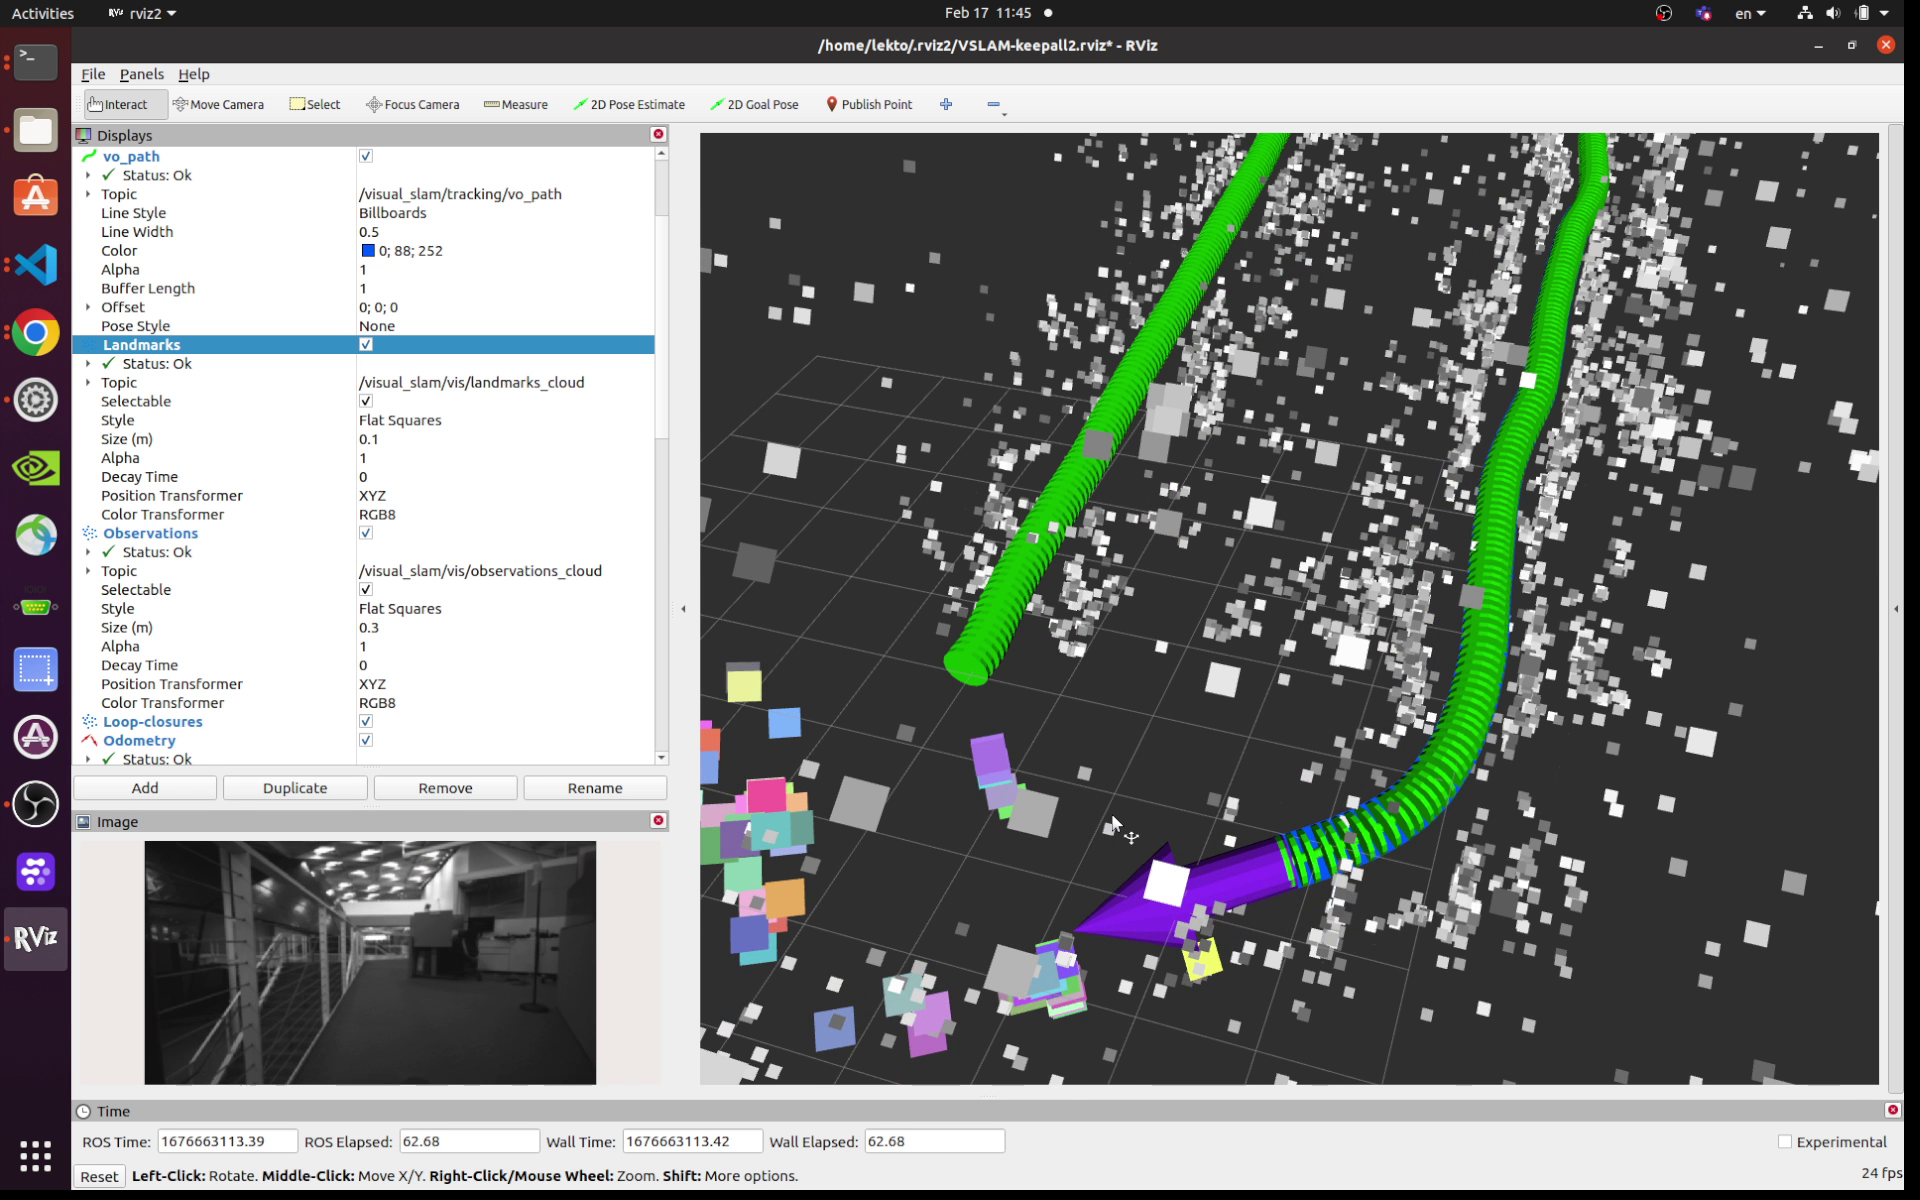
Tutorial for Visual SLAM Using a ZED Camera — isaac_ros_docs documentation
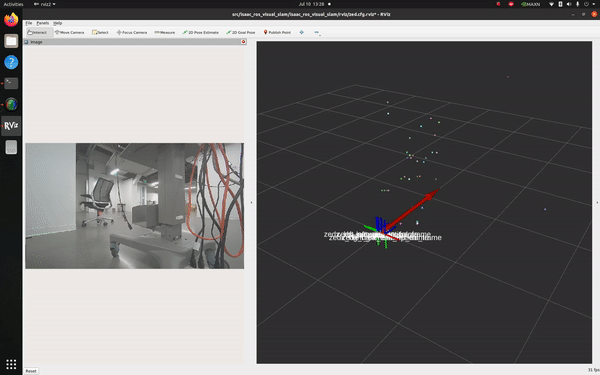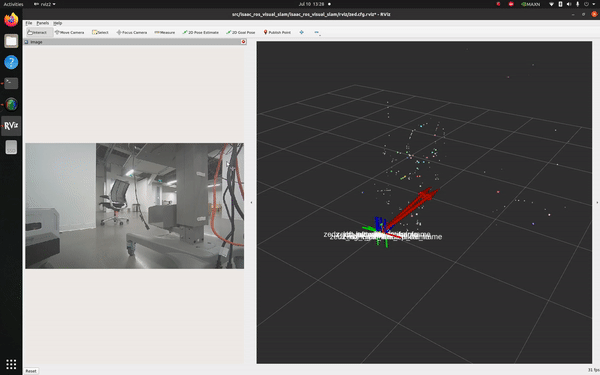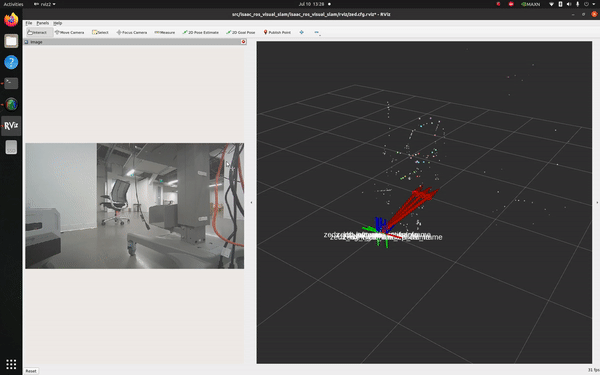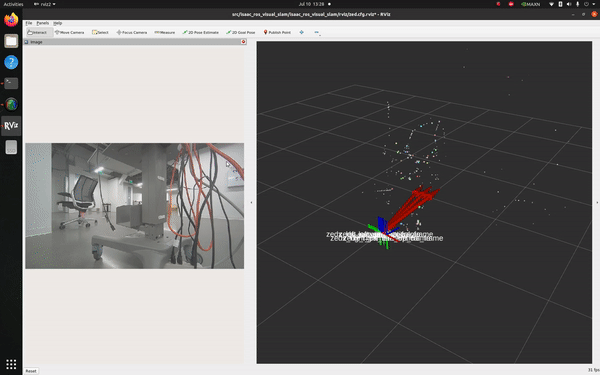
Tutorial for Visual SLAM Using a ZED Camera — isaac_ros_docs documentation

navigation - Getting deeper into map (Occupancy Grid) - Robotics Stack ...

slam - updating the map partially in a dynamic environment - Robotics ...

mobile robot - Mapping of unknown environment - Robotics Stack Exchange

navigation - Getting deeper into map (Occupancy Grid) - Robotics Stack ...
Advertisement Space (336x280)

Occupancy grid map from SLAM approach and the smoothed travelled path ...
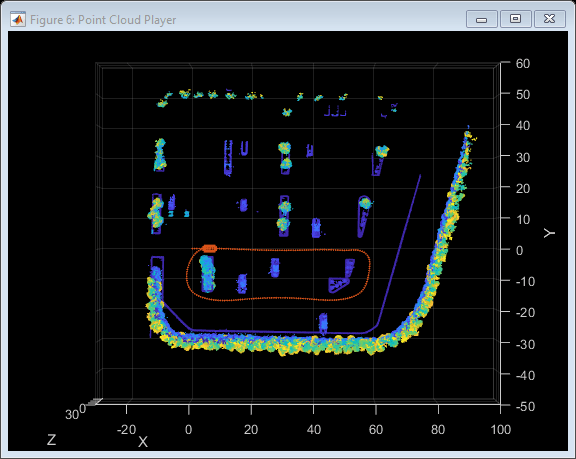
Build Occupancy Map from 3-D Lidar Data Using SLAM - MATLAB & Simulink
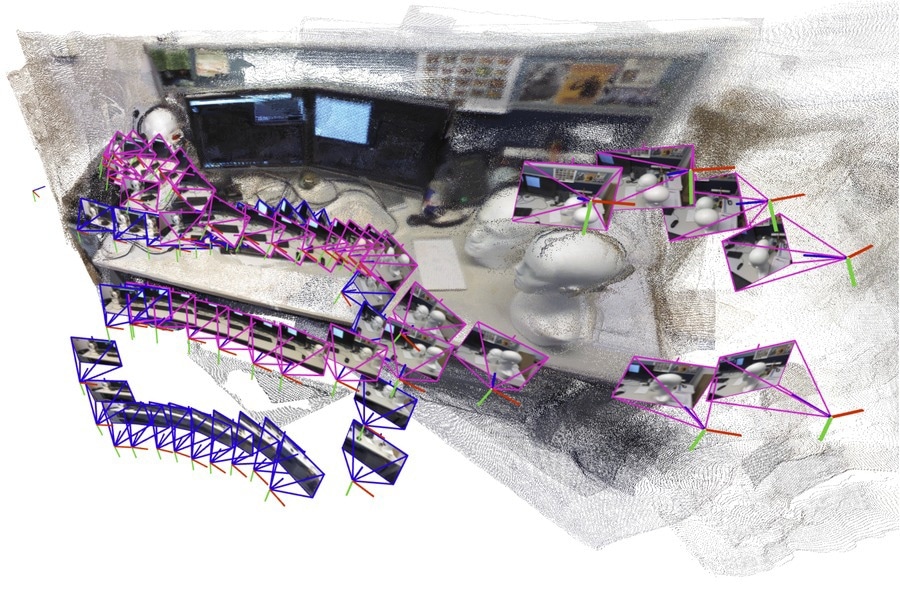
SLAM Helps Robots Map Huge Spaces Using Only a Single Camera

ROS2 Nav2 - Generate a Map with slam_toolbox - The Robotics Back-End

An occupancy grid map with a realistic update heuristic, as described ...
Occupancy grid map calculated with MAT-LAB's SLAM, where loop closure ...

Build Occupancy Map from 3-D Lidar Data Using SLAM - MATLAB & Simulink
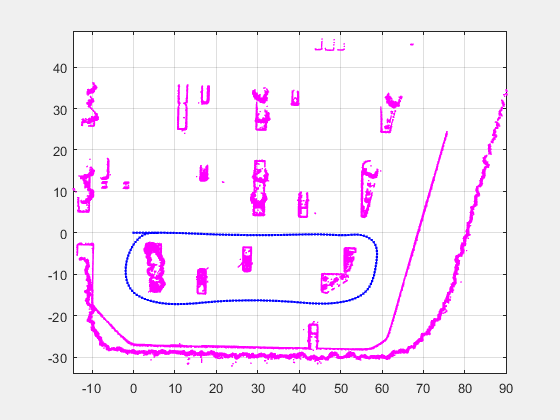
Build Occupancy Map from 3-D Lidar Data Using SLAM

slam - ROS2 Humble Nav2 Stack Localization and Robot Initial pose ...
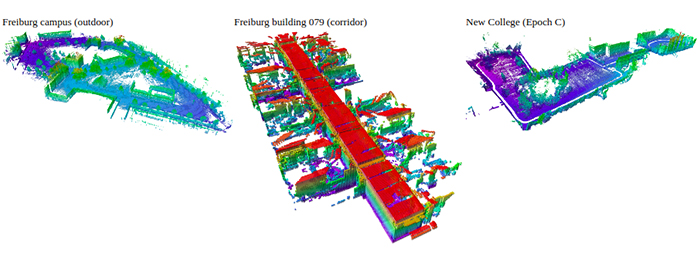
Utilizing Mapping and Localization in SLAM for Robotics - Technical ...
Advertisement Space (336x280)

Feature-Based Occupancy Map-Merging for Collaborative SLAM

Feature-Based Occupancy Map-Merging for Collaborative SLAM

Map Indoor Area Using Lidar SLAM and Factor Graph - MATLAB & Simulink

Feature-Based Occupancy Map-Merging for Collaborative SLAM
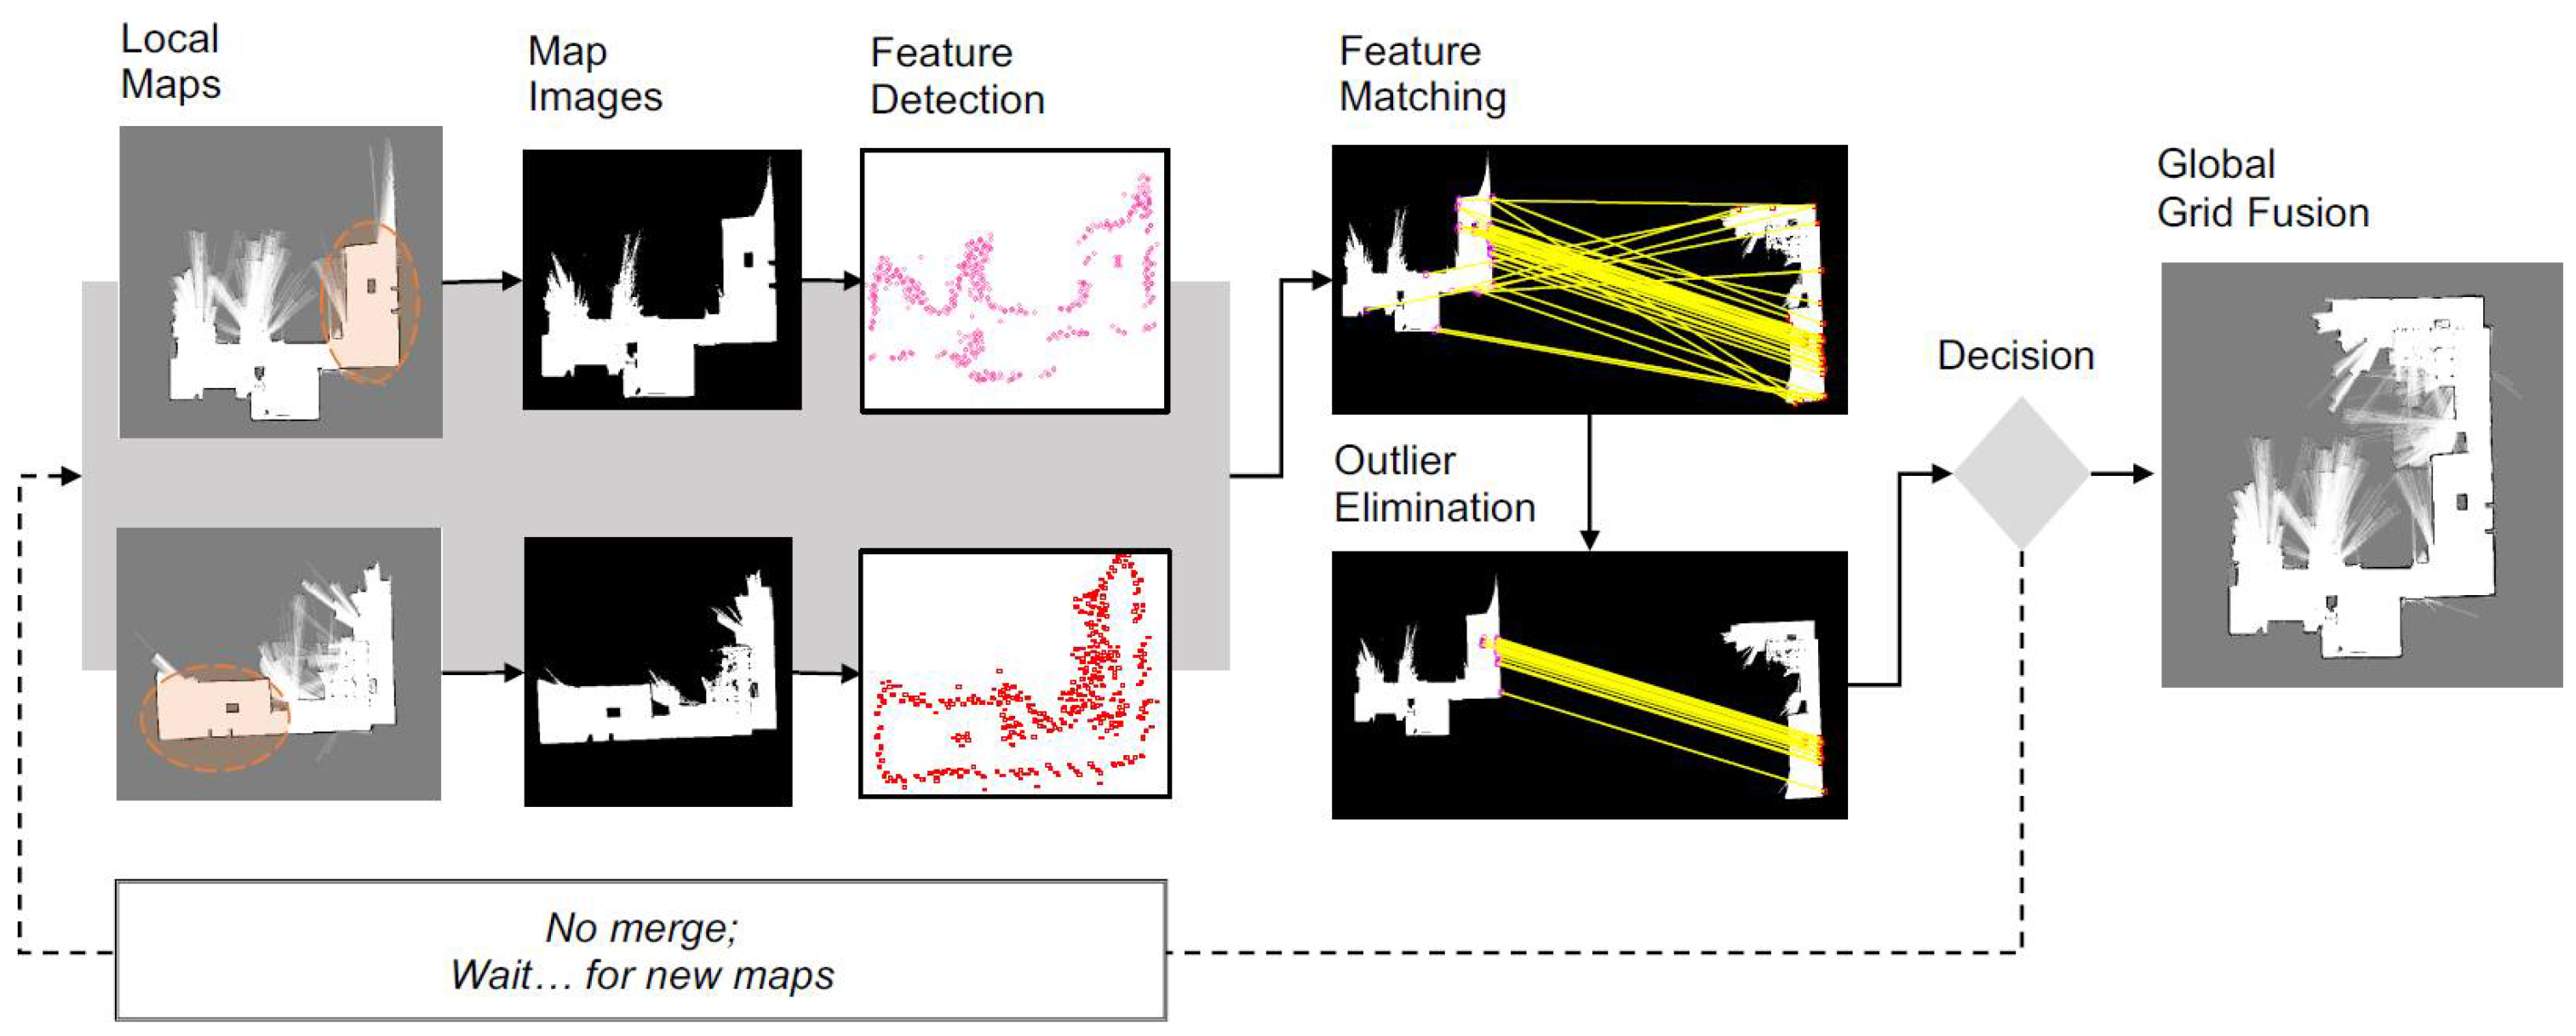
Feature-Based Occupancy Map-Merging for Collaborative SLAM

Feature-Based Occupancy Map-Merging for Collaborative SLAM