
Teblocalplanner Obstaclescpp File Reference
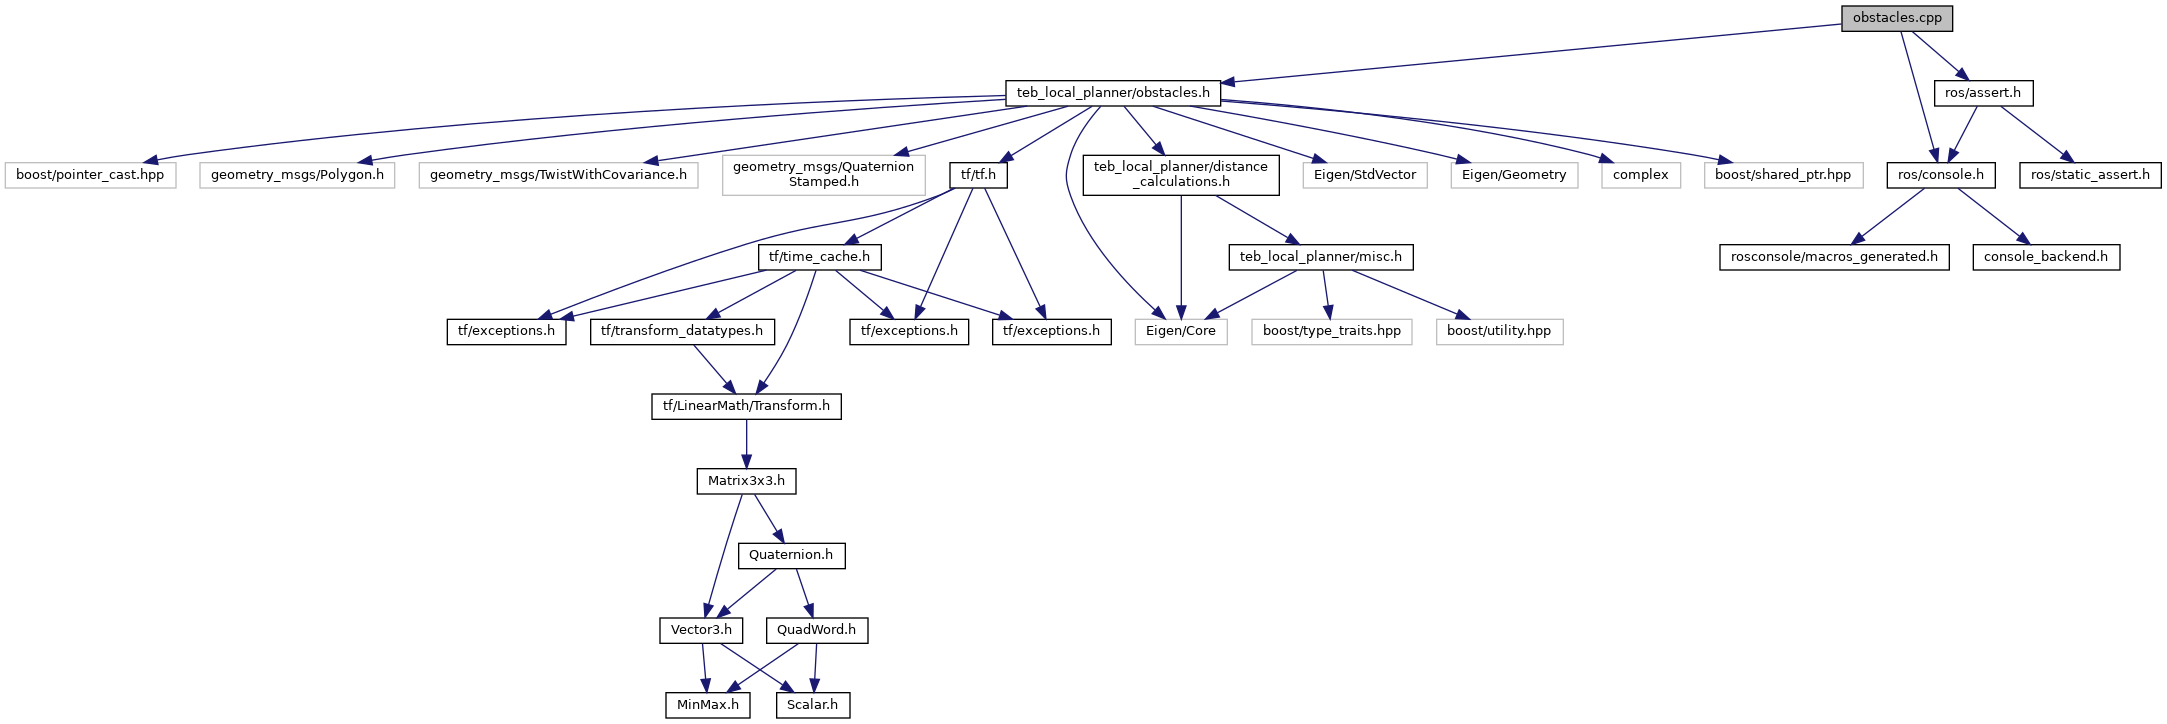
teb_local_planner: obstacles.cpp File Reference
teb_local_planner: edge_velocity_obstacle_ratio.h File Reference
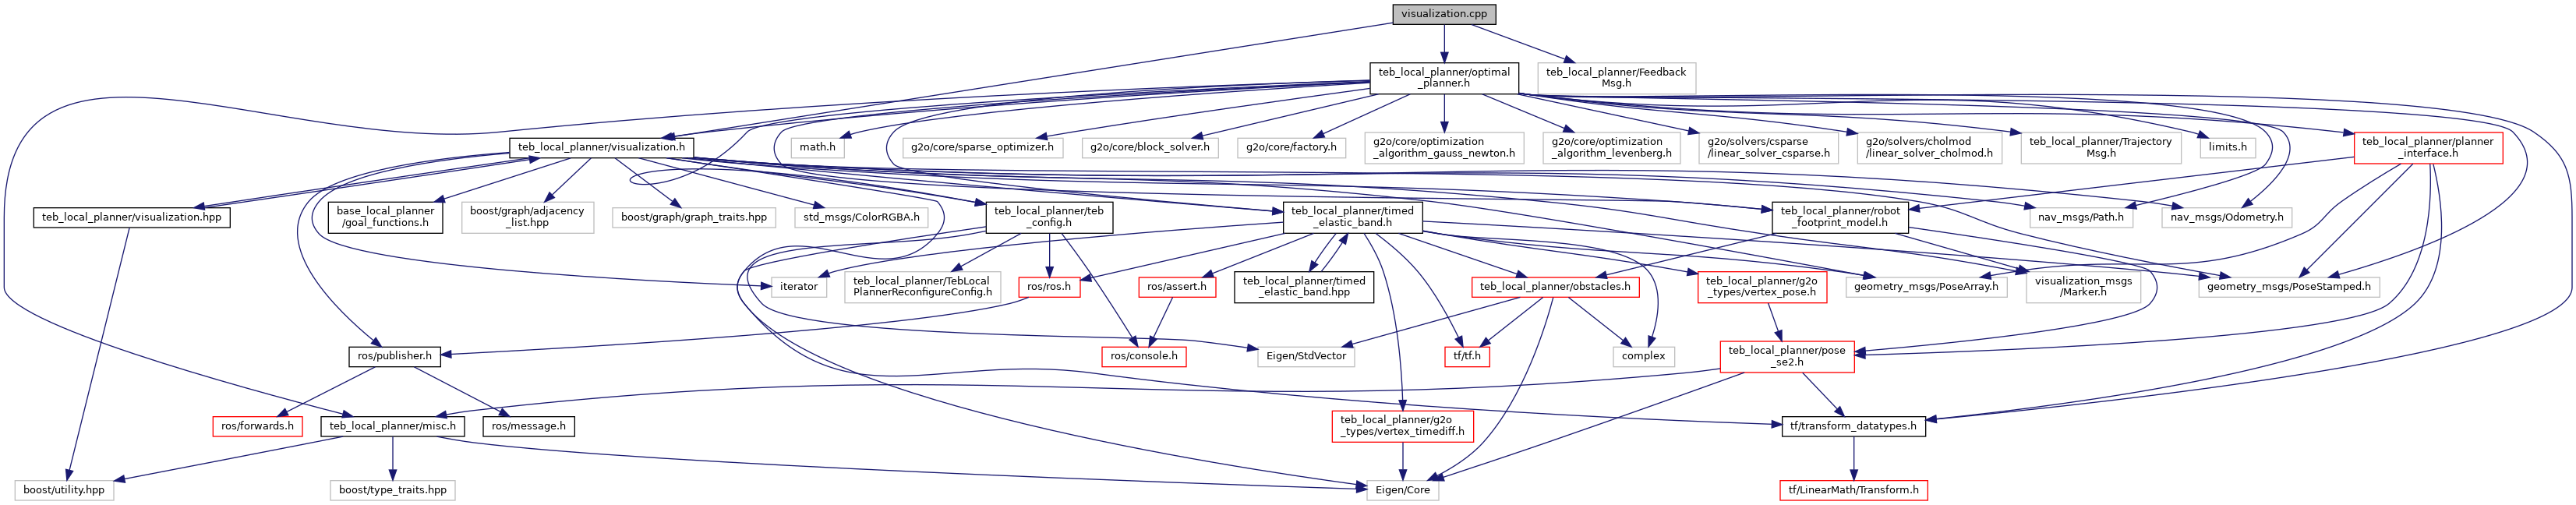
teb_local_planner: visualization.cpp File Reference

teb_local_planner: teb_local_planner_ros.cpp File Reference
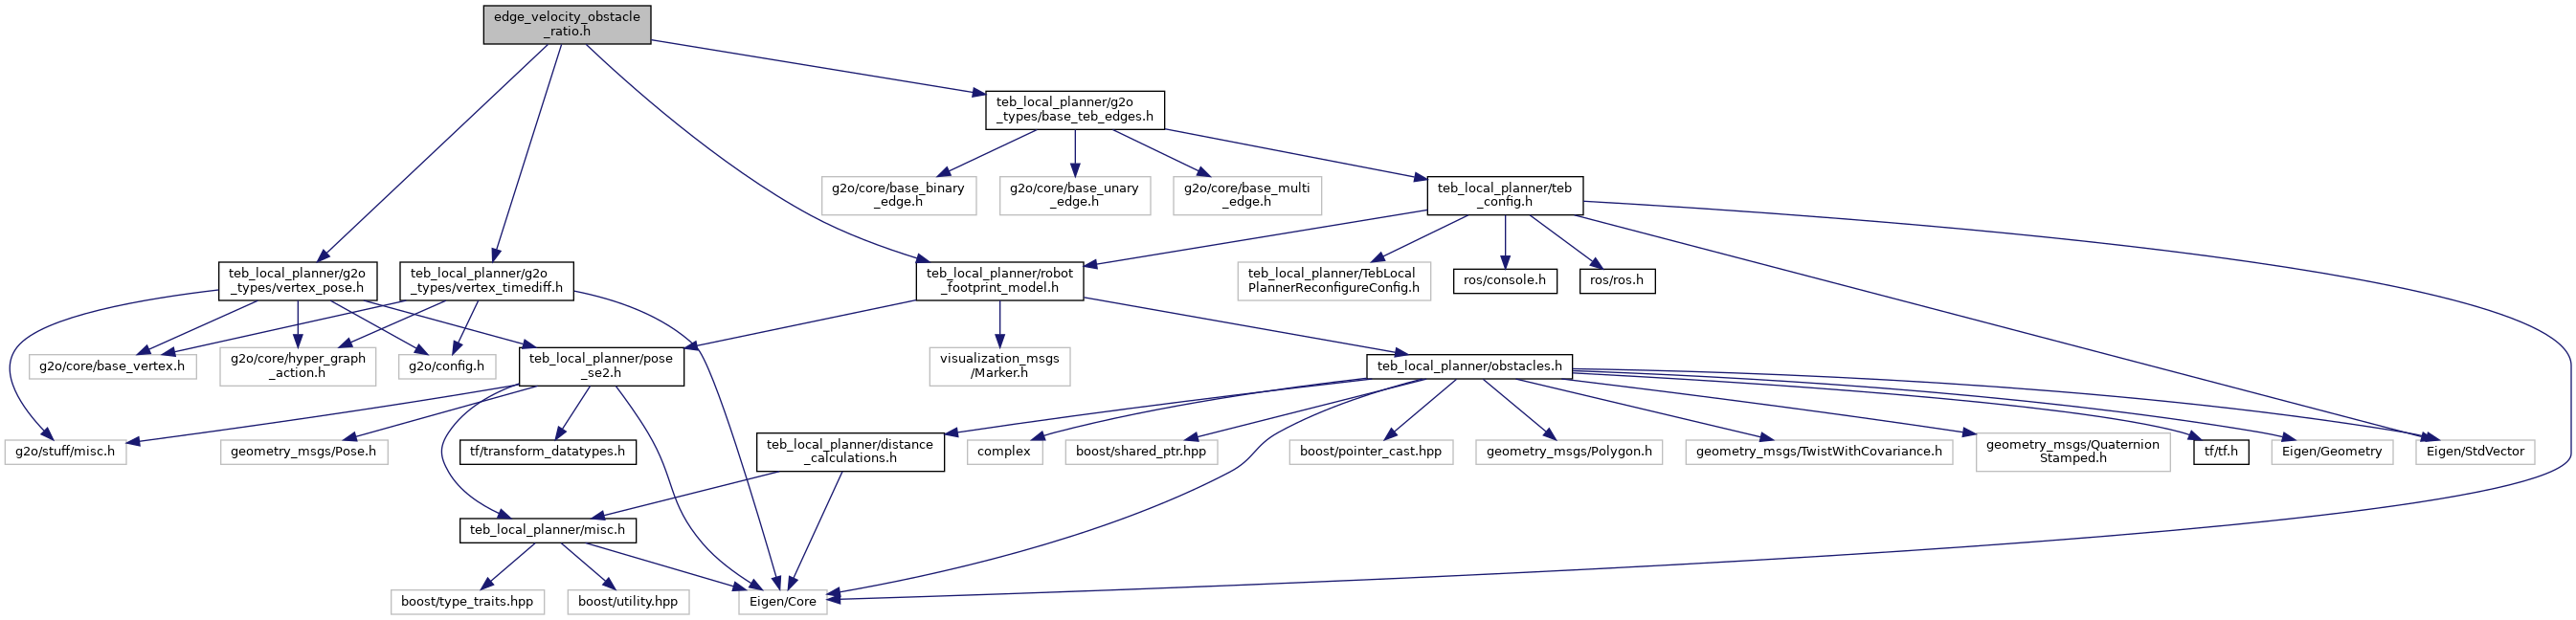
teb_local_planner: edge_velocity_obstacle_ratio.h File Reference
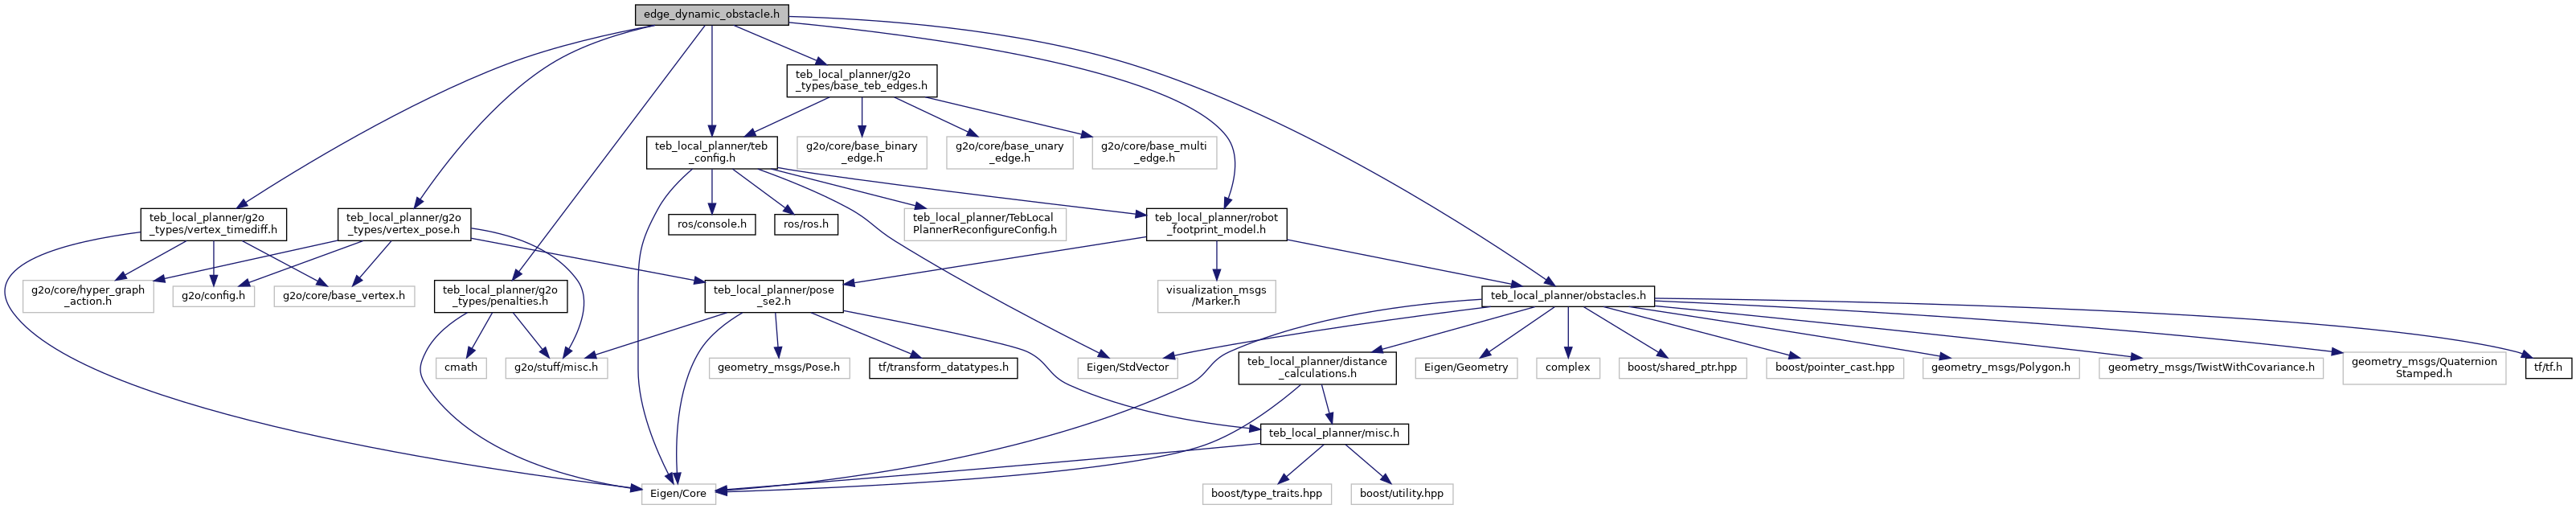
teb_local_planner: edge_dynamic_obstacle.h File Reference

teb_local_planner: homotopy_class_planner.cpp File Reference
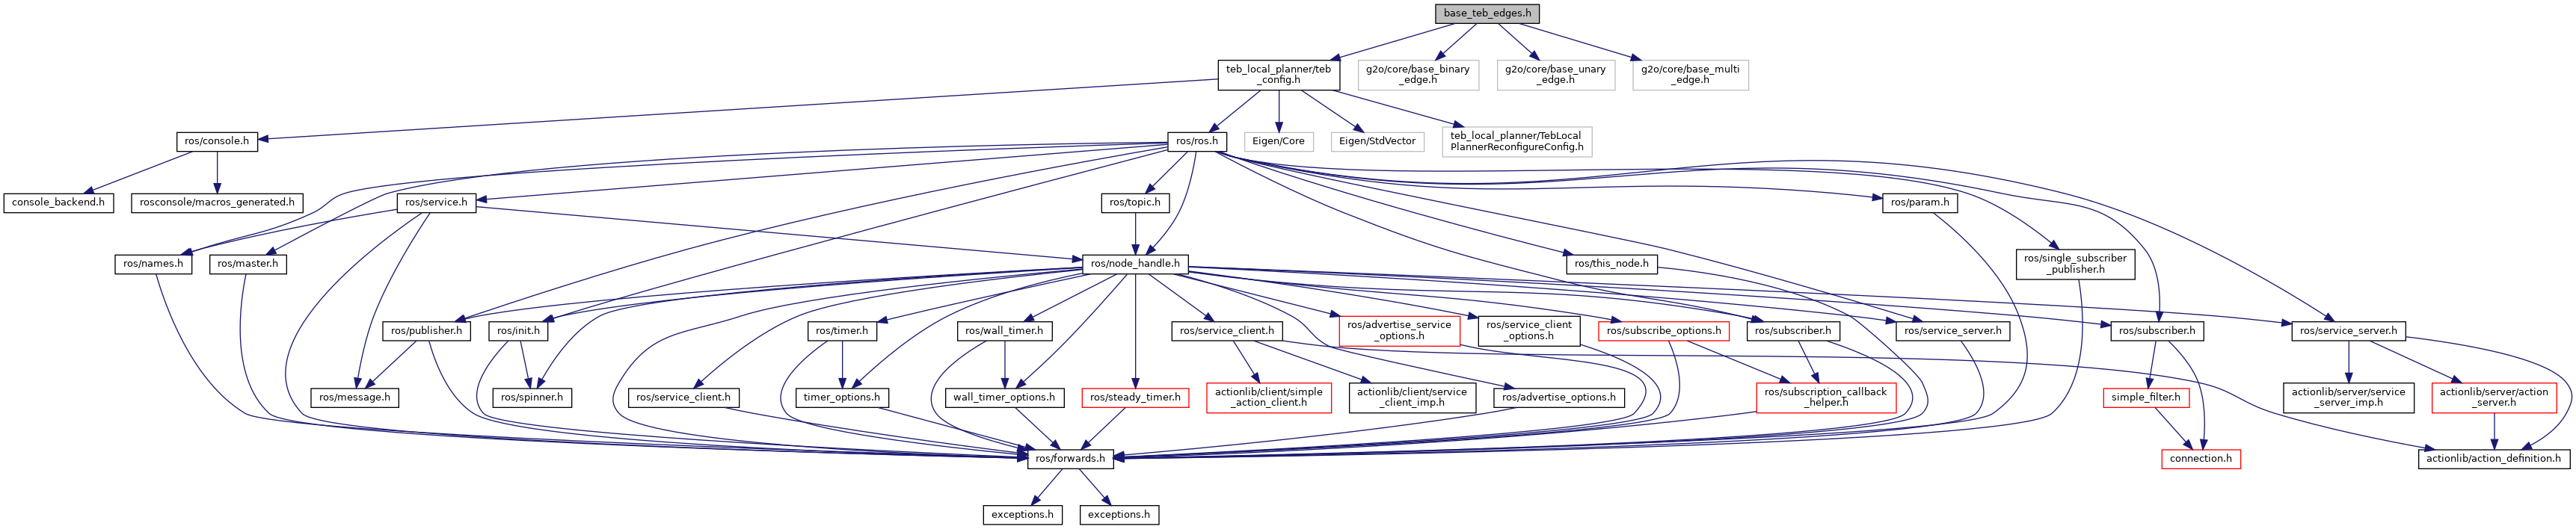
teb_local_planner: base_teb_edges.h File Reference

teb_local_planner: distance_calculations.h File Reference

teb_local_planner: planner_interface.h File Reference
Advertisement Space (300x250)
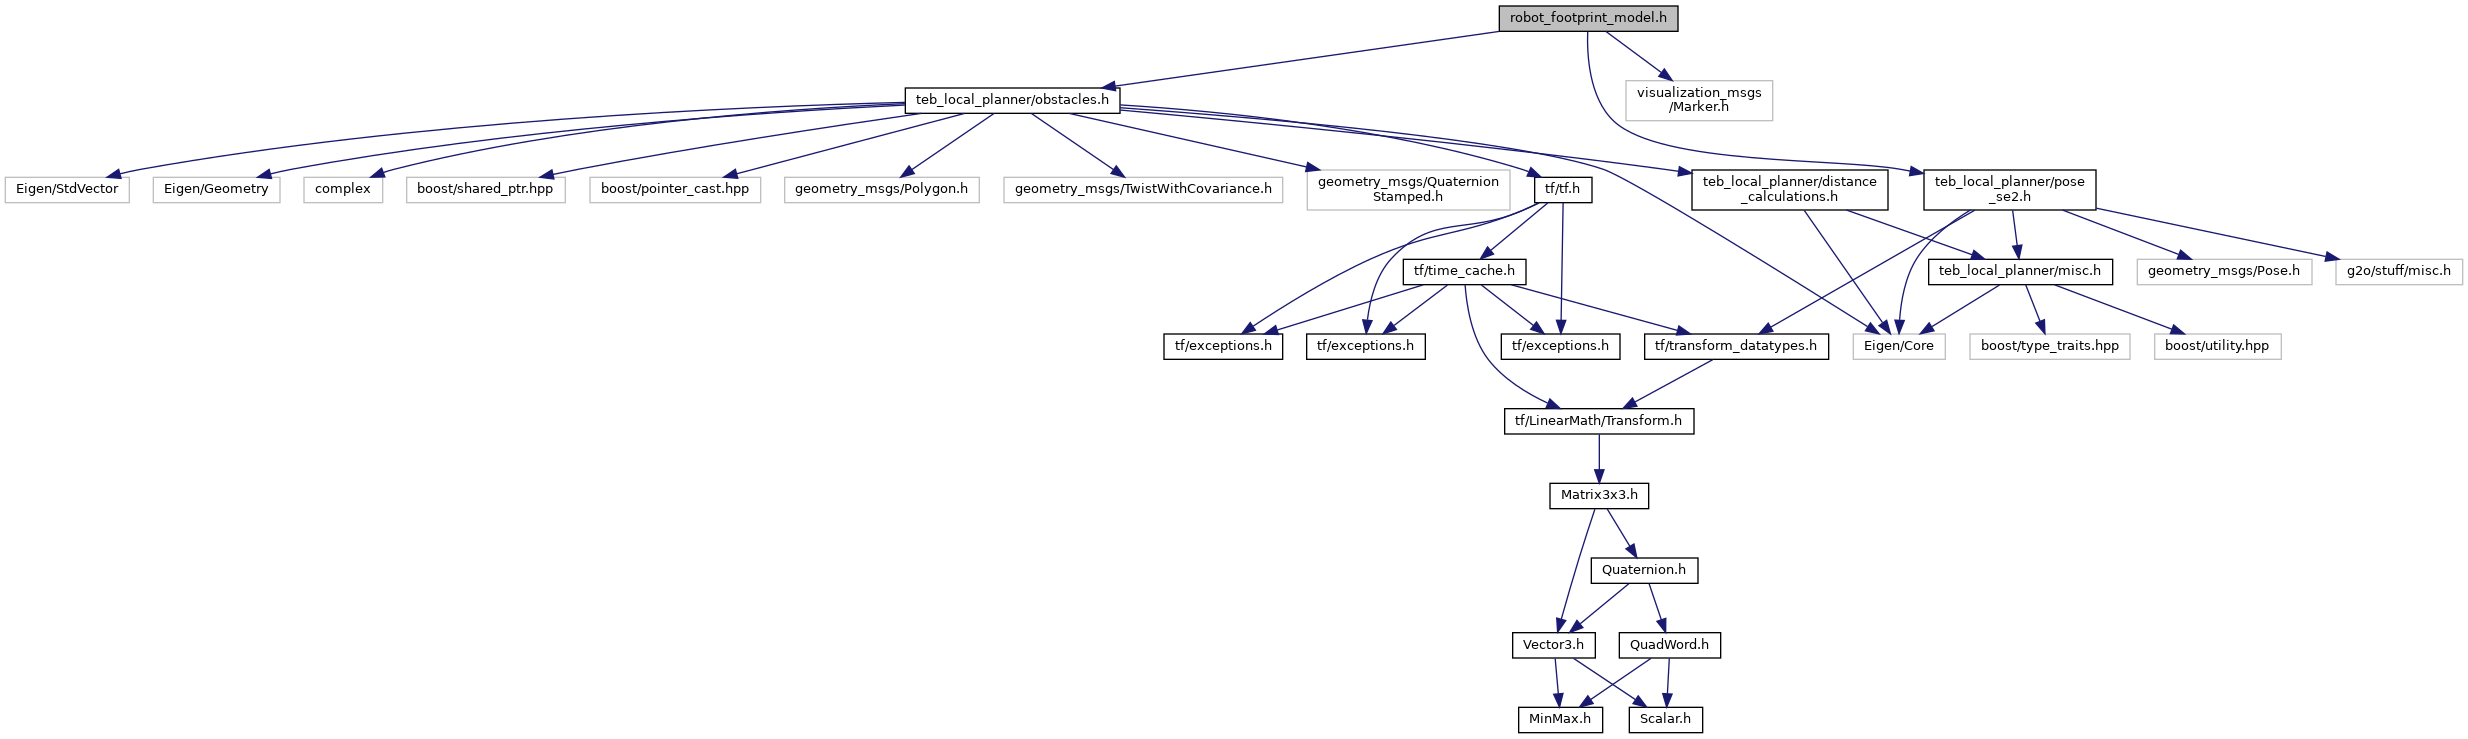
teb_local_planner: robot_footprint_model.h File Reference
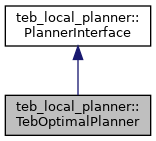
teb_local_planner: teb_local_planner::TebOptimalPlanner Class Reference
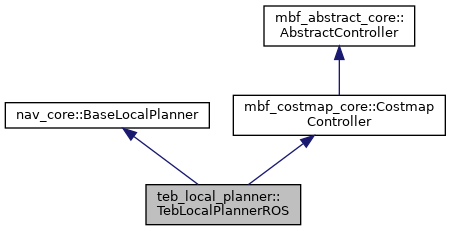
teb_local_planner: teb_local_planner::TebLocalPlannerROS Class Reference
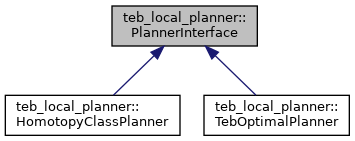
teb_local_planner: teb_local_planner::PlannerInterface Class Reference
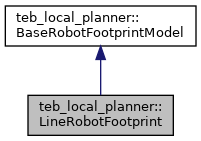
teb_local_planner: teb_local_planner::LineRobotFootprint Class Reference

teb_local_planner: teb_local_planner Directory Reference
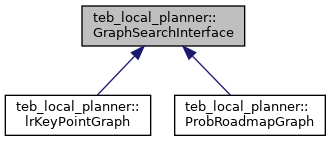
teb_local_planner: teb_local_planner::GraphSearchInterface Class Reference
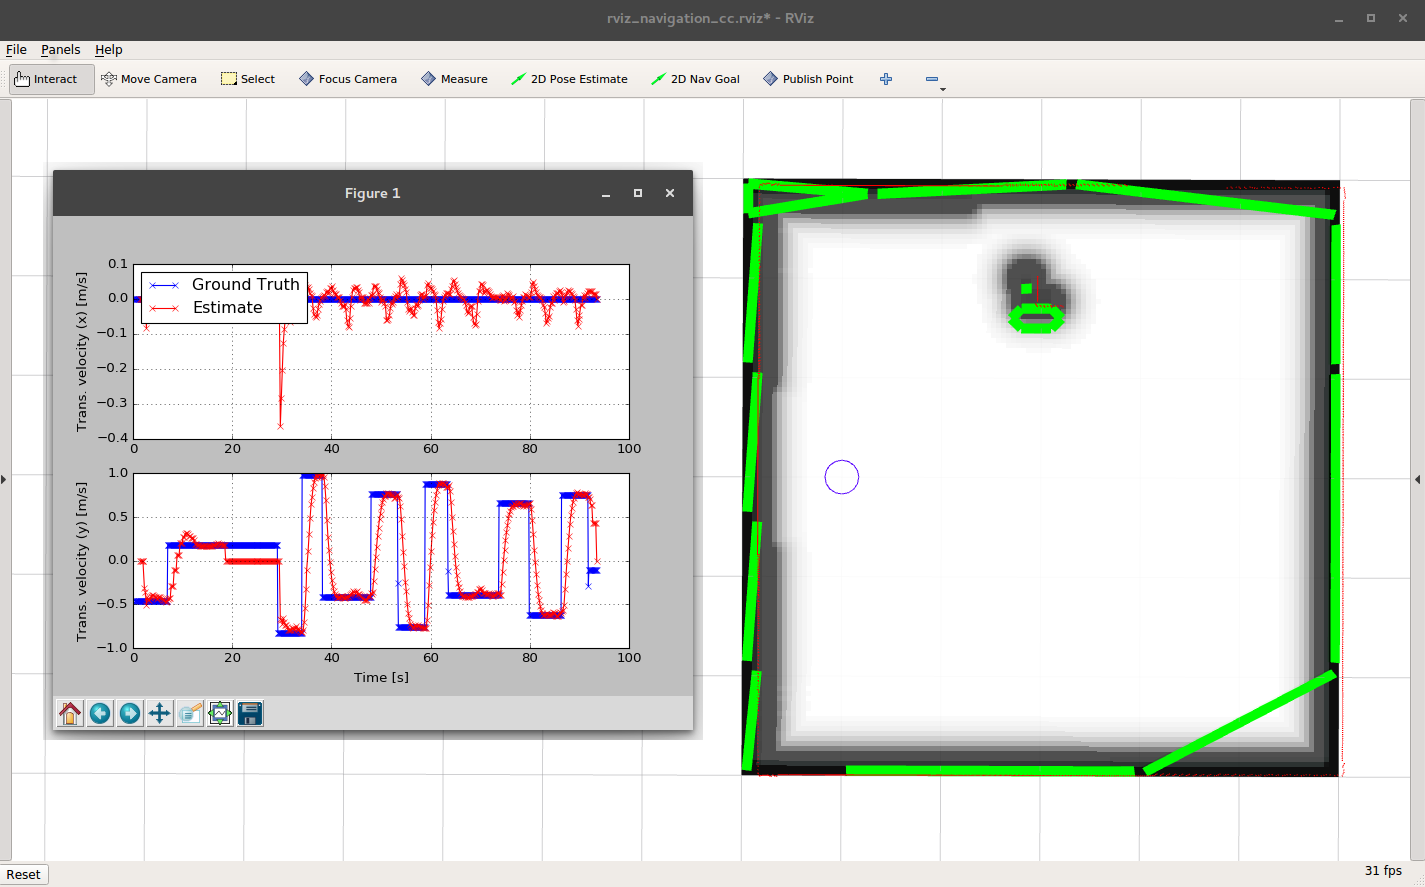
teb_local_planner/Tutorials/Track and include dynamic obstacles via ...
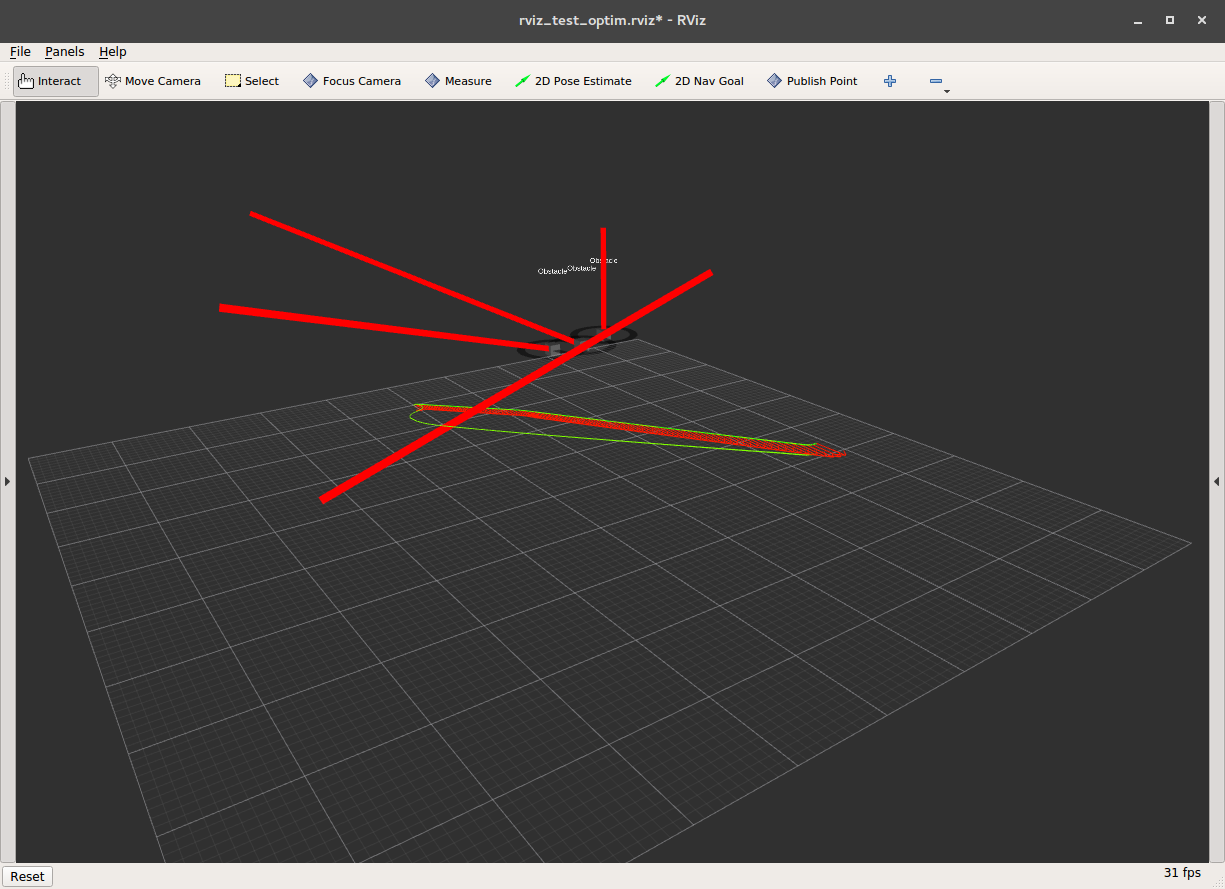
teb_local_planner/Tutorials/Incorporate dynamic obstacles - ROS Wiki
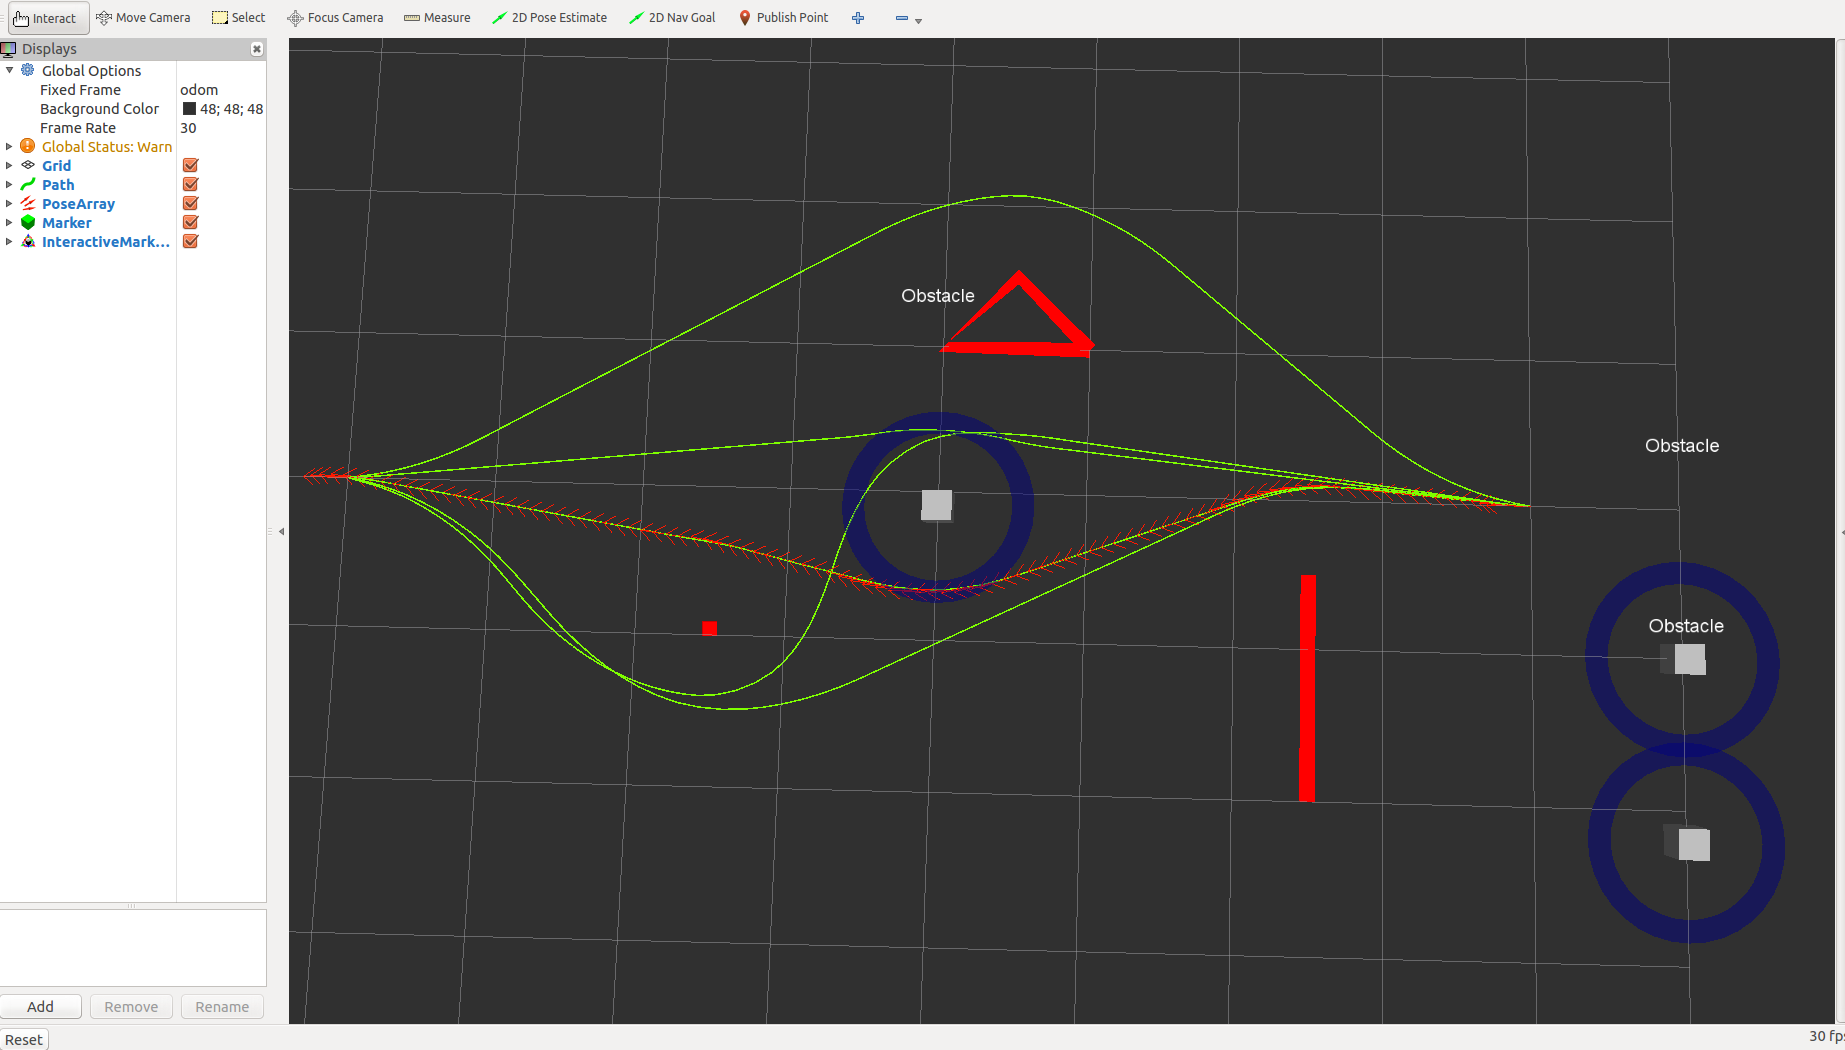
teb_local_planner/Tutorials/Incorporate customized Obstacles - ROS Wiki
Advertisement Space (336x280)

teb_local_planner/Tutorials/Setup and test Optimization - ROS Wiki
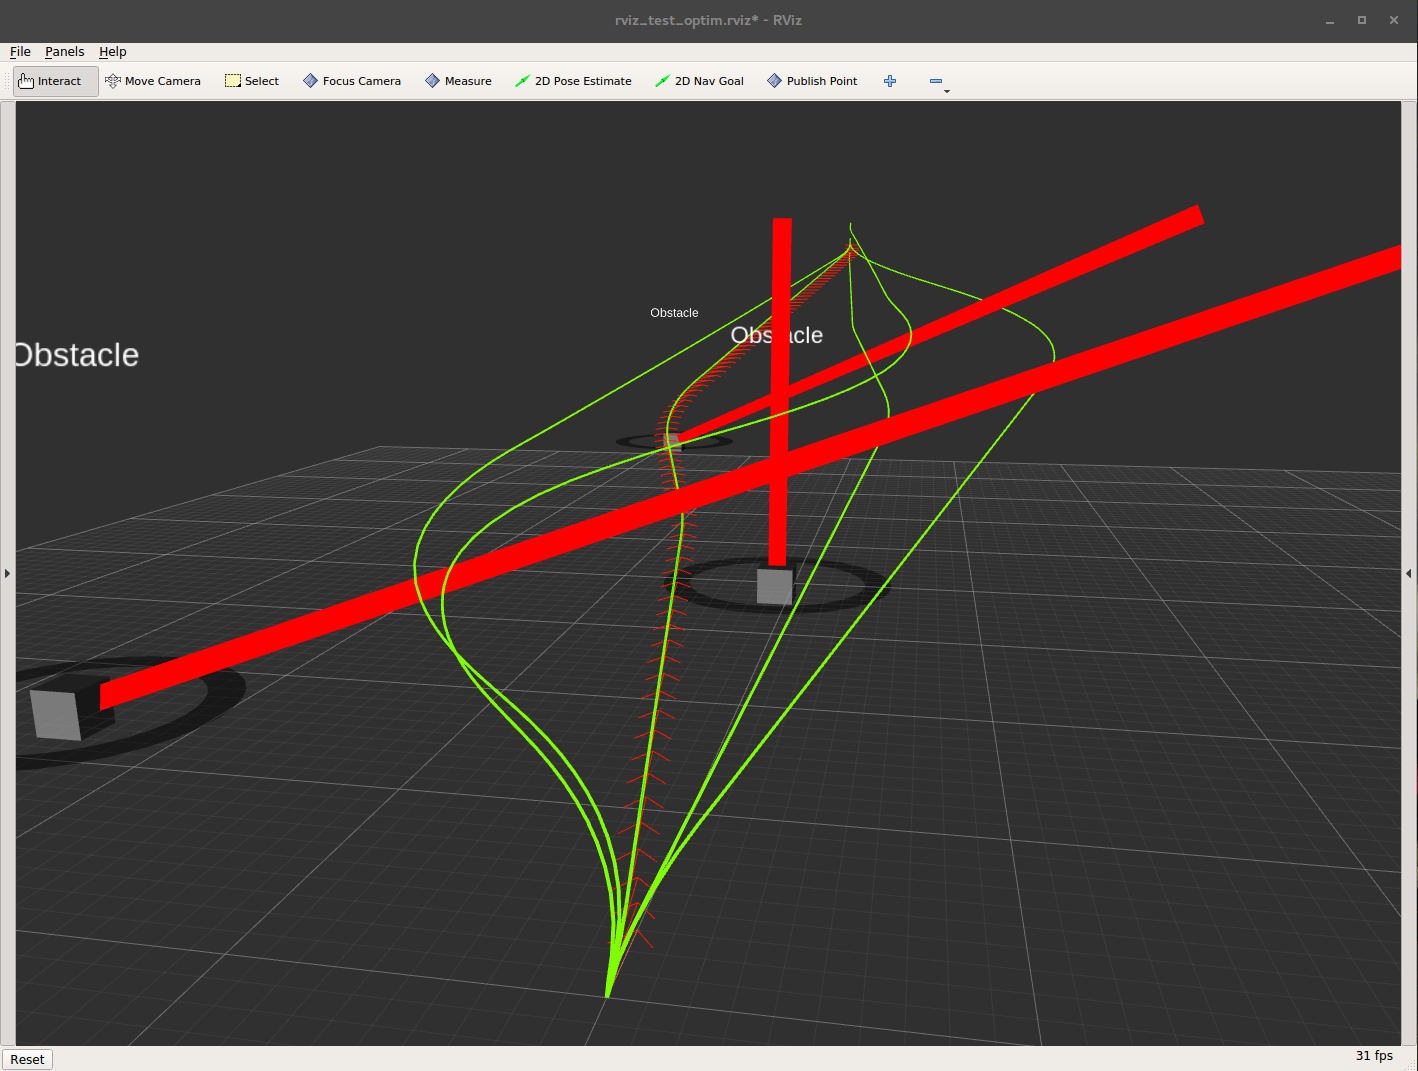
teb_local_planner/Tutorials/Incorporate dynamic obstacles - ROS Wiki

局部路径规划器teb_local_planner详解2:关于避障_little_miya的博客-CSDN博客_teb路径规划算法

teb_local_planner/Tutorials/Setup and test Optimization - ROS Wiki

teb_local_planner/Tutorials/Setup and test Optimization - ROS Wiki
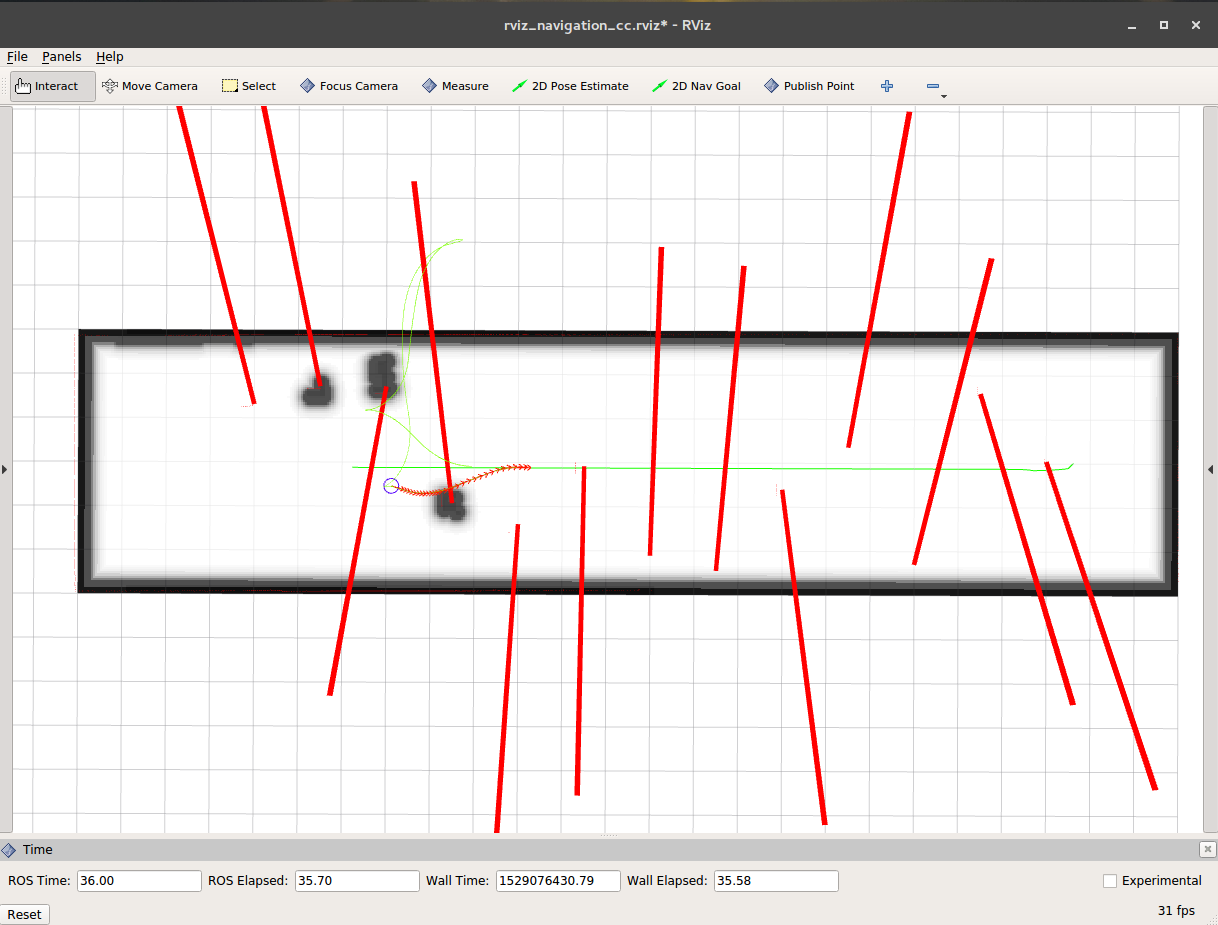
teb_local_planner/Tutorials/Track and include dynamic obstacles via ...

The path calculated by TEB will pass through obstacles · Issue #317 ...
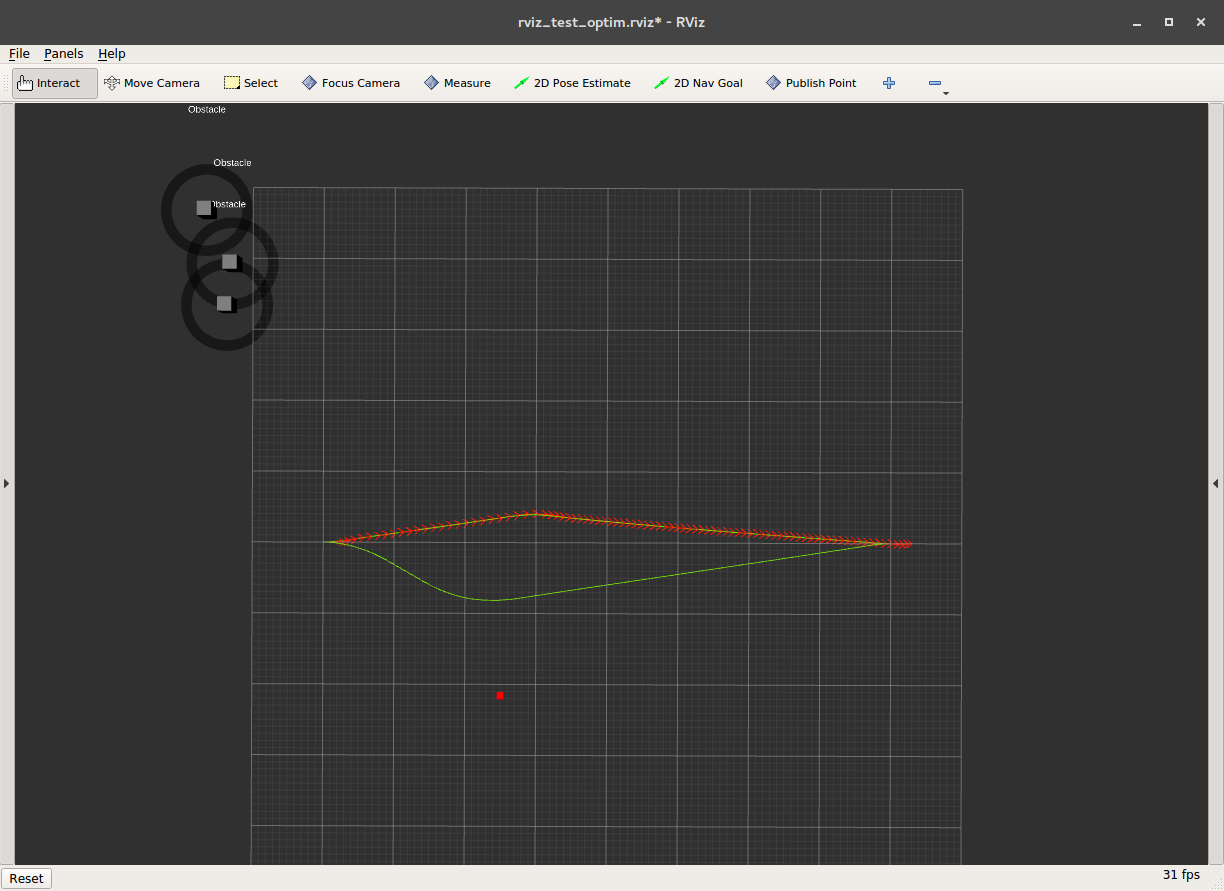
teb_local_planner/Tutorials/Incorporate dynamic obstacles - ROS Wiki
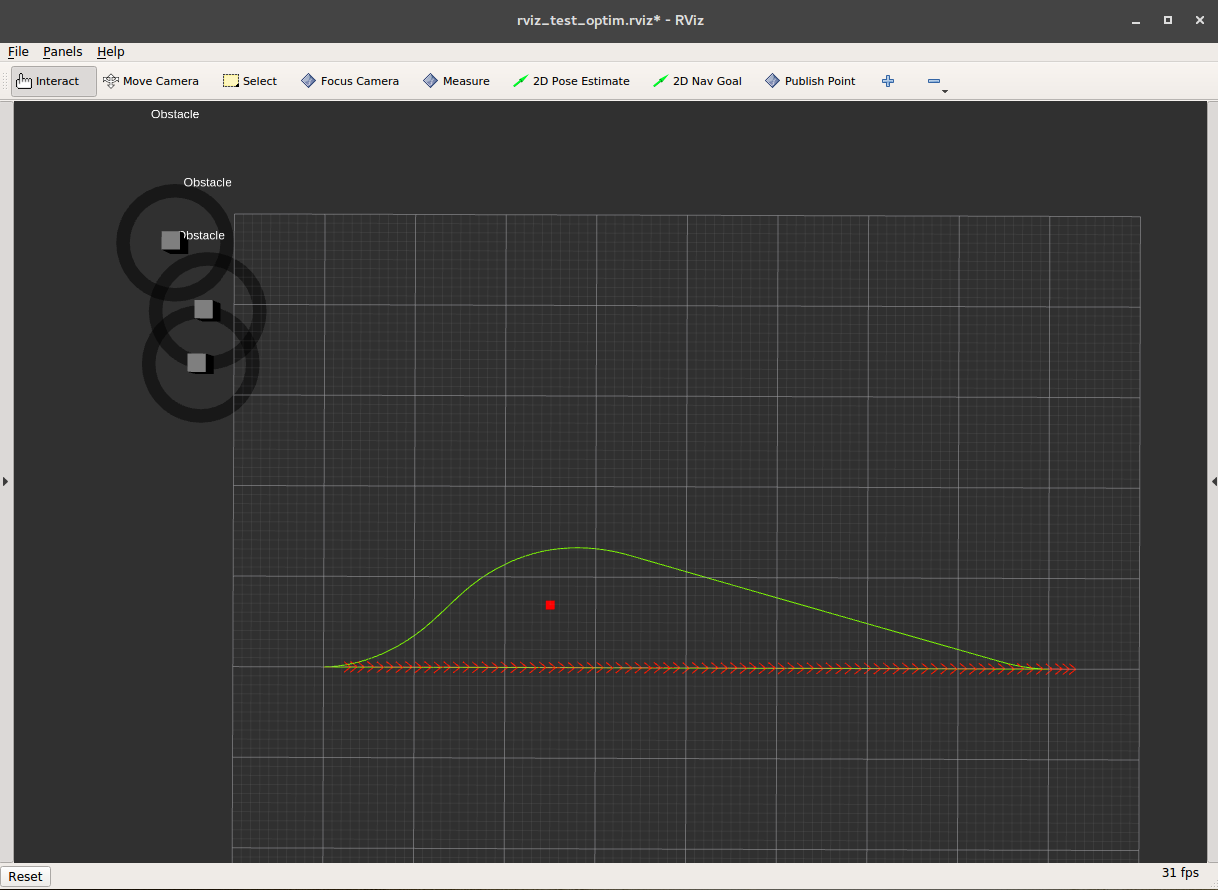
teb_local_planner/Tutorials/Incorporate dynamic obstacles - ROS Wiki
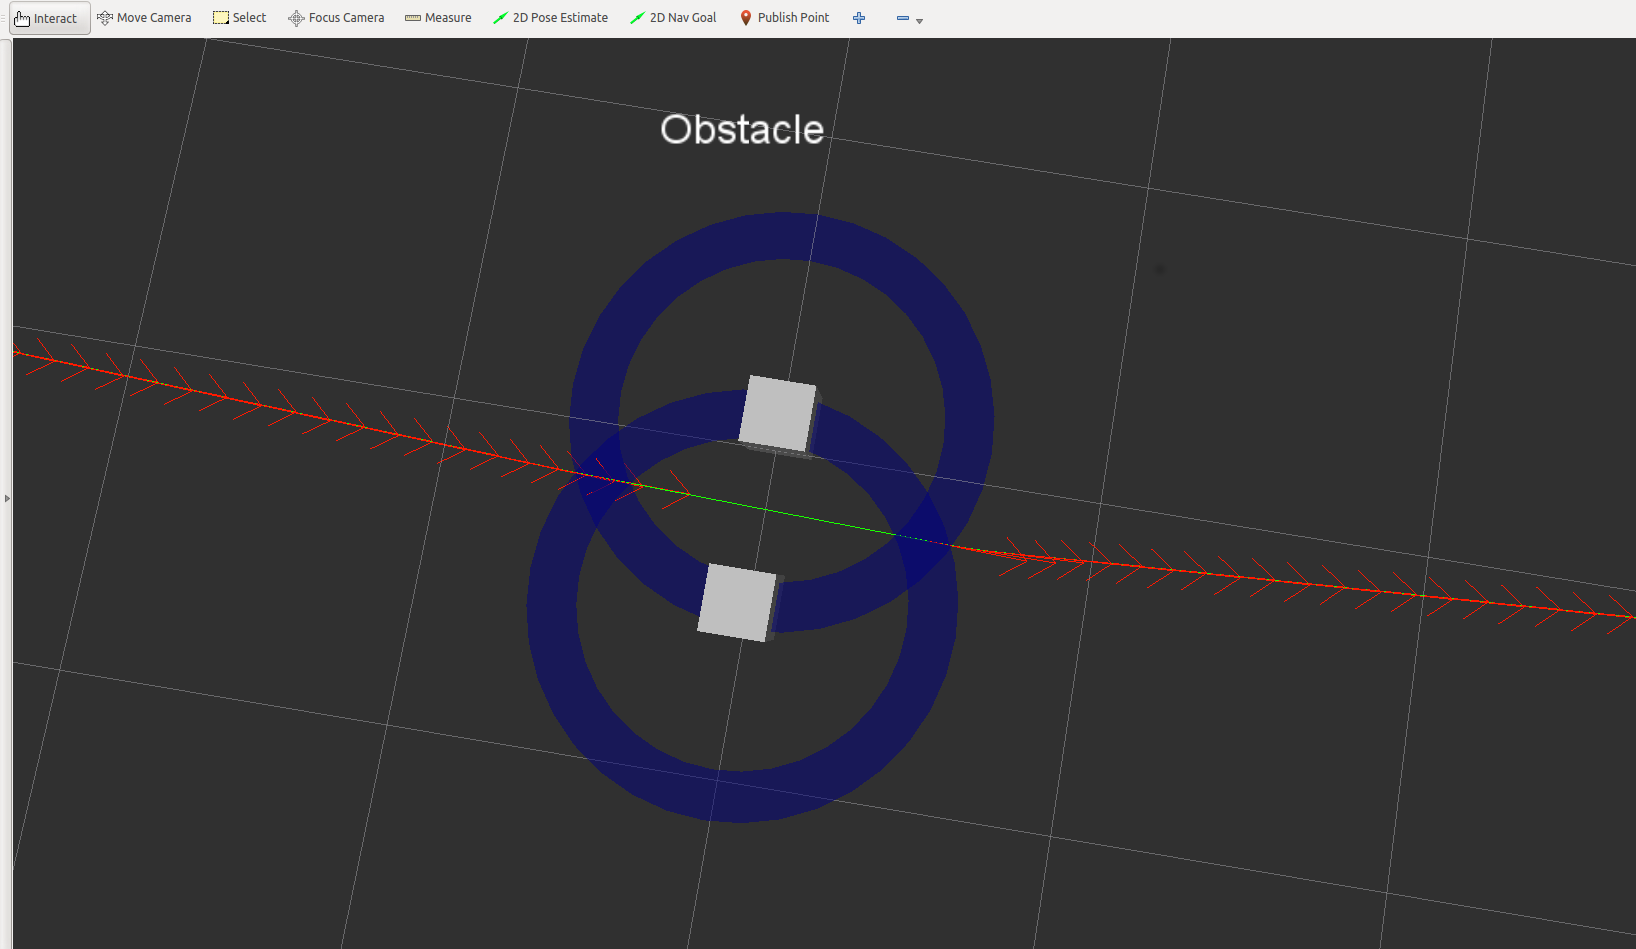
teb_local_planner/Tutorials/Obstacle Avoidance and Robot Footprint ...
Advertisement Space (336x280)
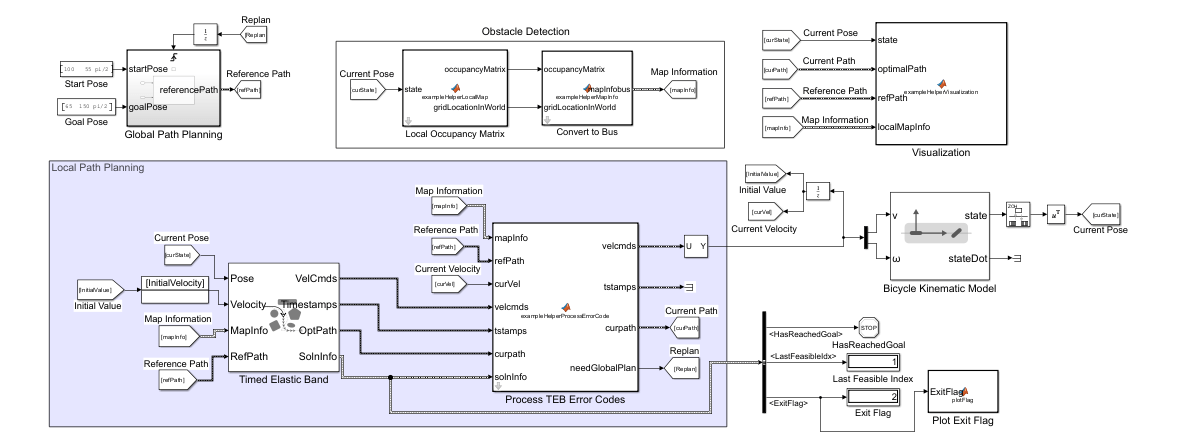
Avoid Obstacles Using TEB Local Planner in Simulink - MATLAB & Simulink

ros - Curvu local trajectories with teb_local_planner - Robotics Stack ...

ros - teb_local_planner planning low velocity trajectories - Robotics ...
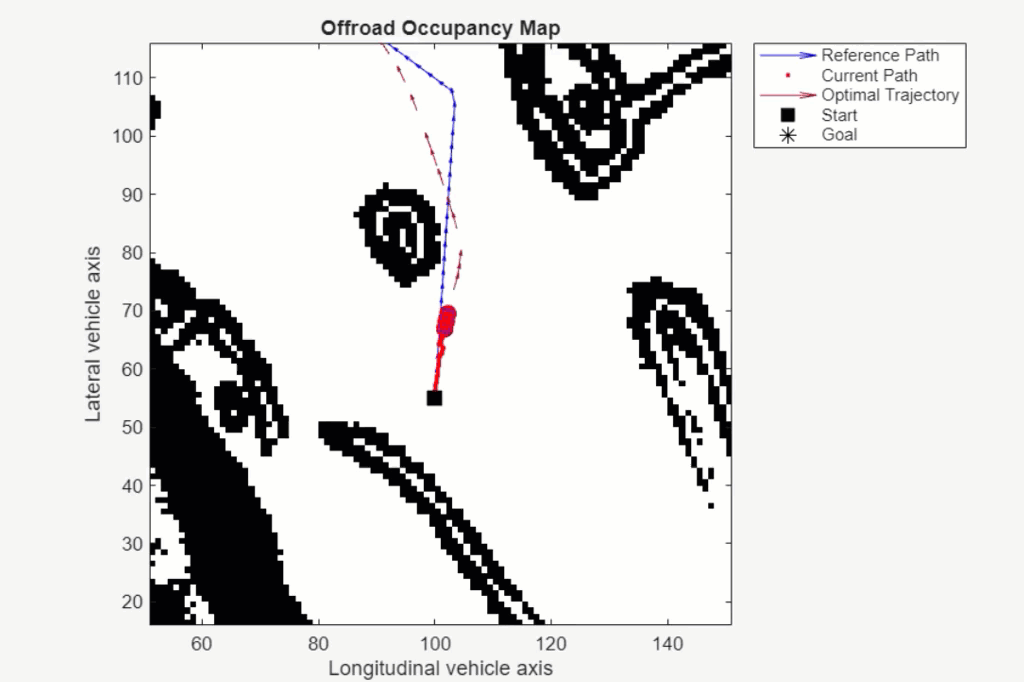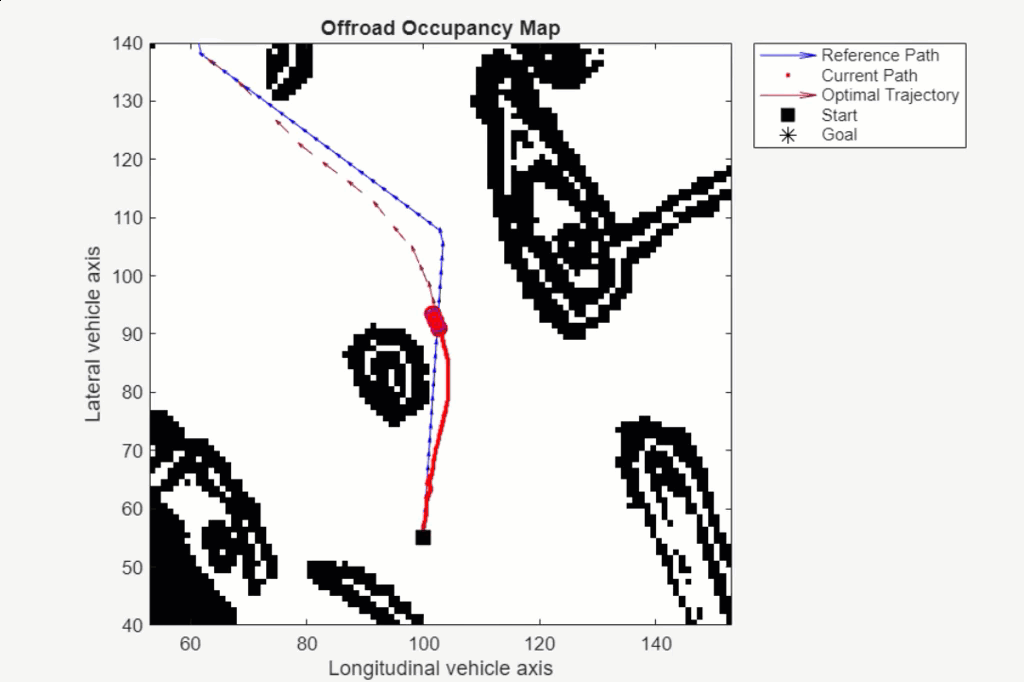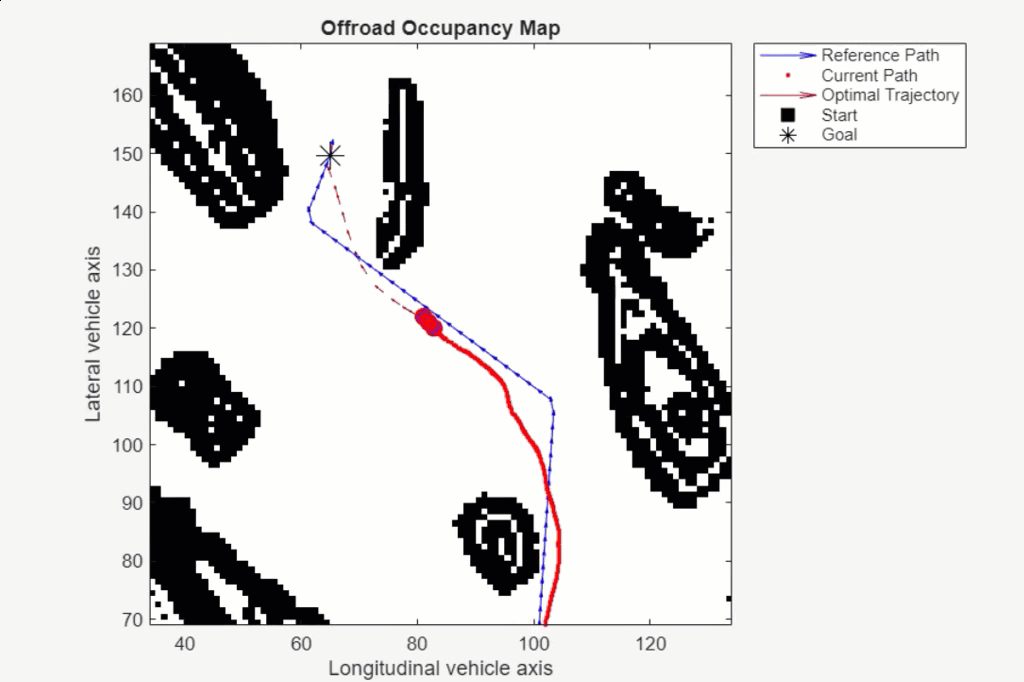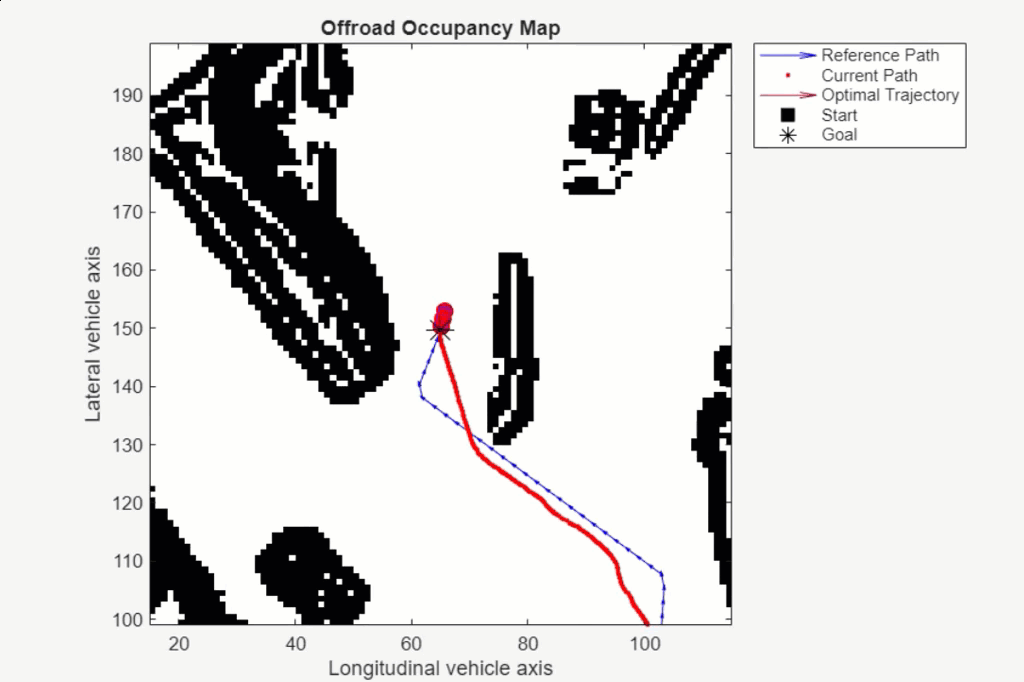
Timed Elastic Band - Plan path to avoid obstacles and generate time ...
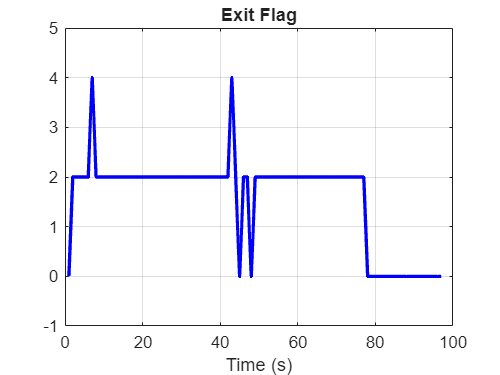
Avoid Obstacles Using TEB Local Planner in Simulink - MATLAB & Simulink

ros - Curvu local trajectories with teb_local_planner - Robotics Stack ...