
The Movegroup Node Moveit Documentation Rolling Documentation
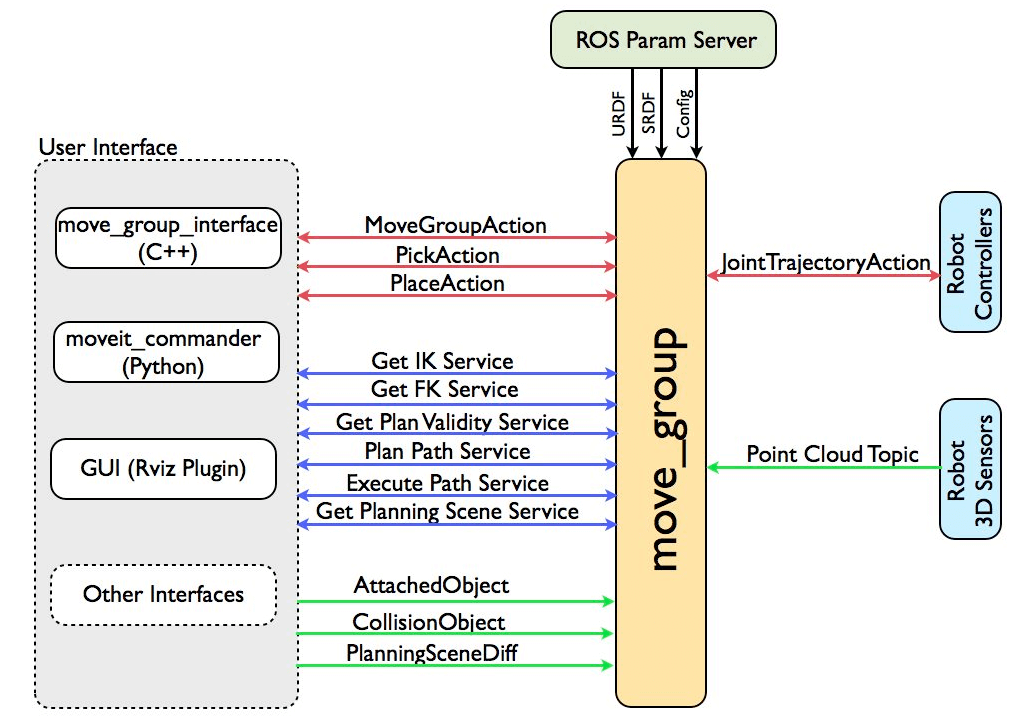
The move_group node — MoveIt Documentation: Rolling documentation
The move_group node — MoveIt Documentation: Rolling documentation
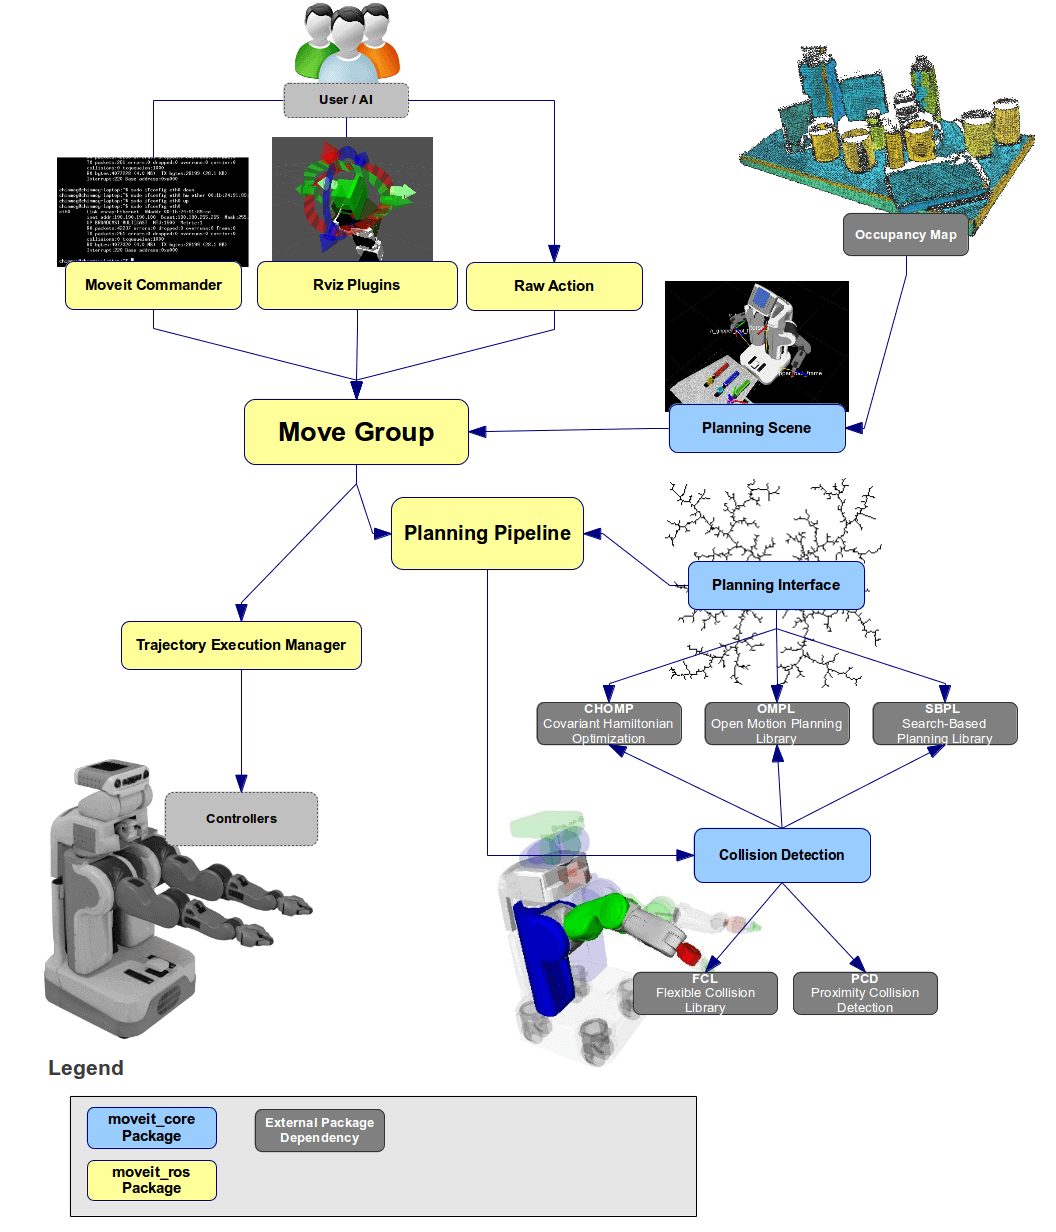
Concepts — MoveIt Documentation: Rolling documentation
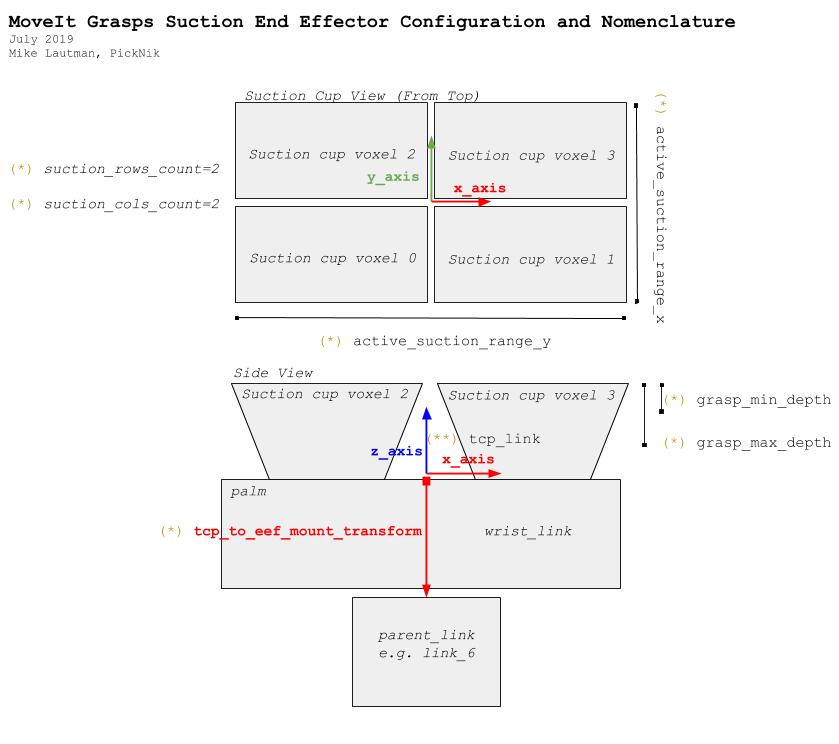
MoveIt Grasps — MoveIt Documentation: Rolling documentation
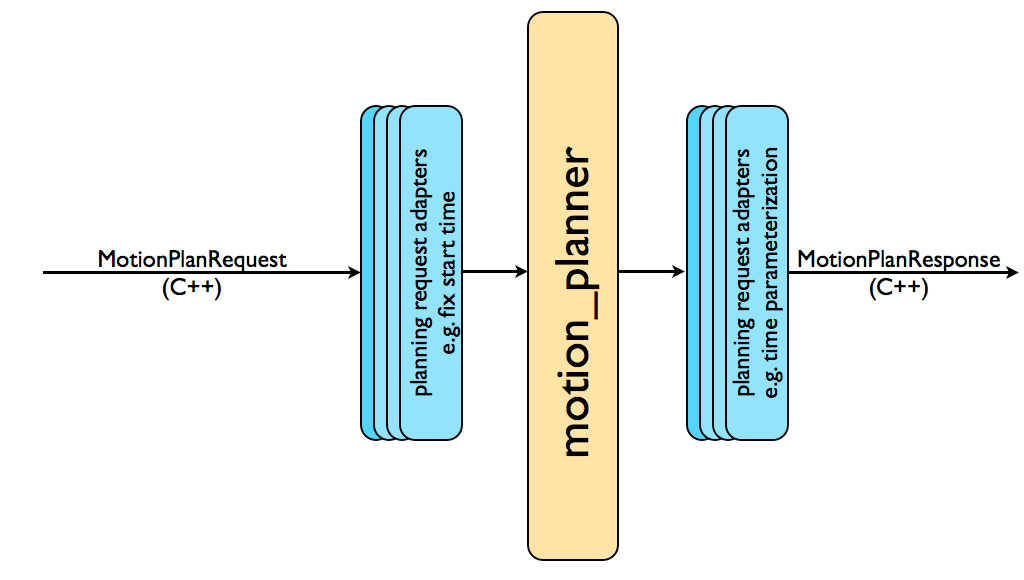
Motion Planning — MoveIt Documentation: Rolling documentation
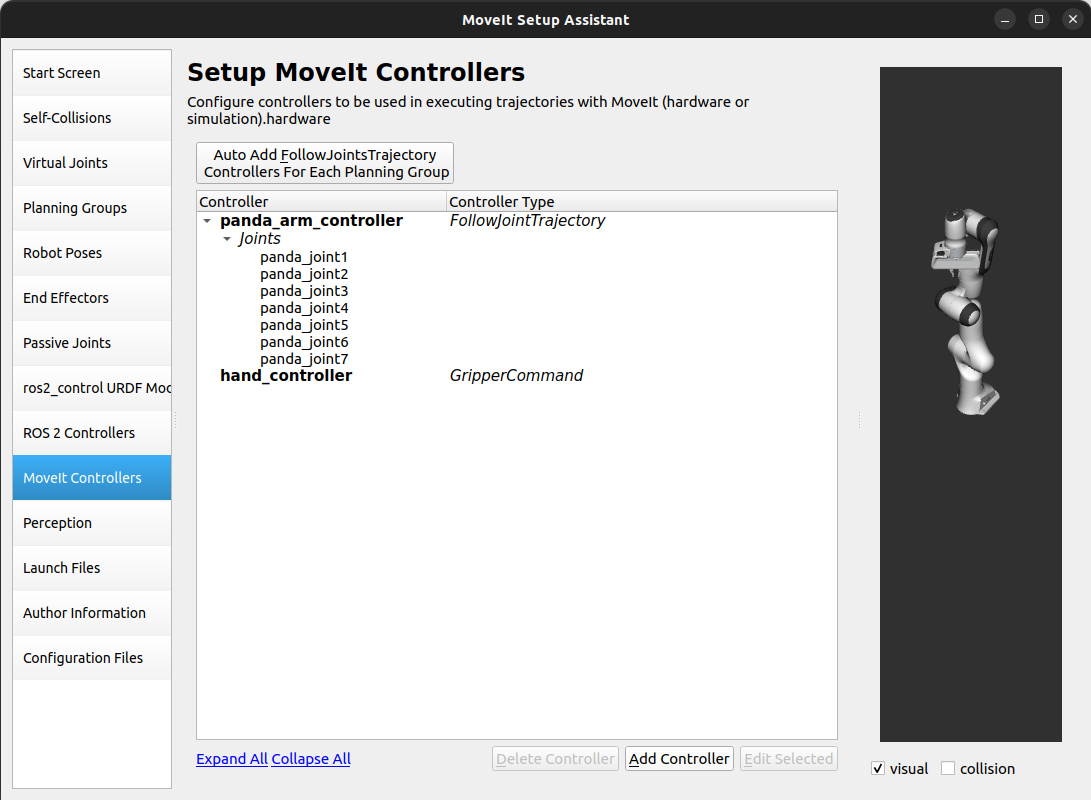
MoveIt Setup Assistant — MoveIt Documentation: Rolling documentation
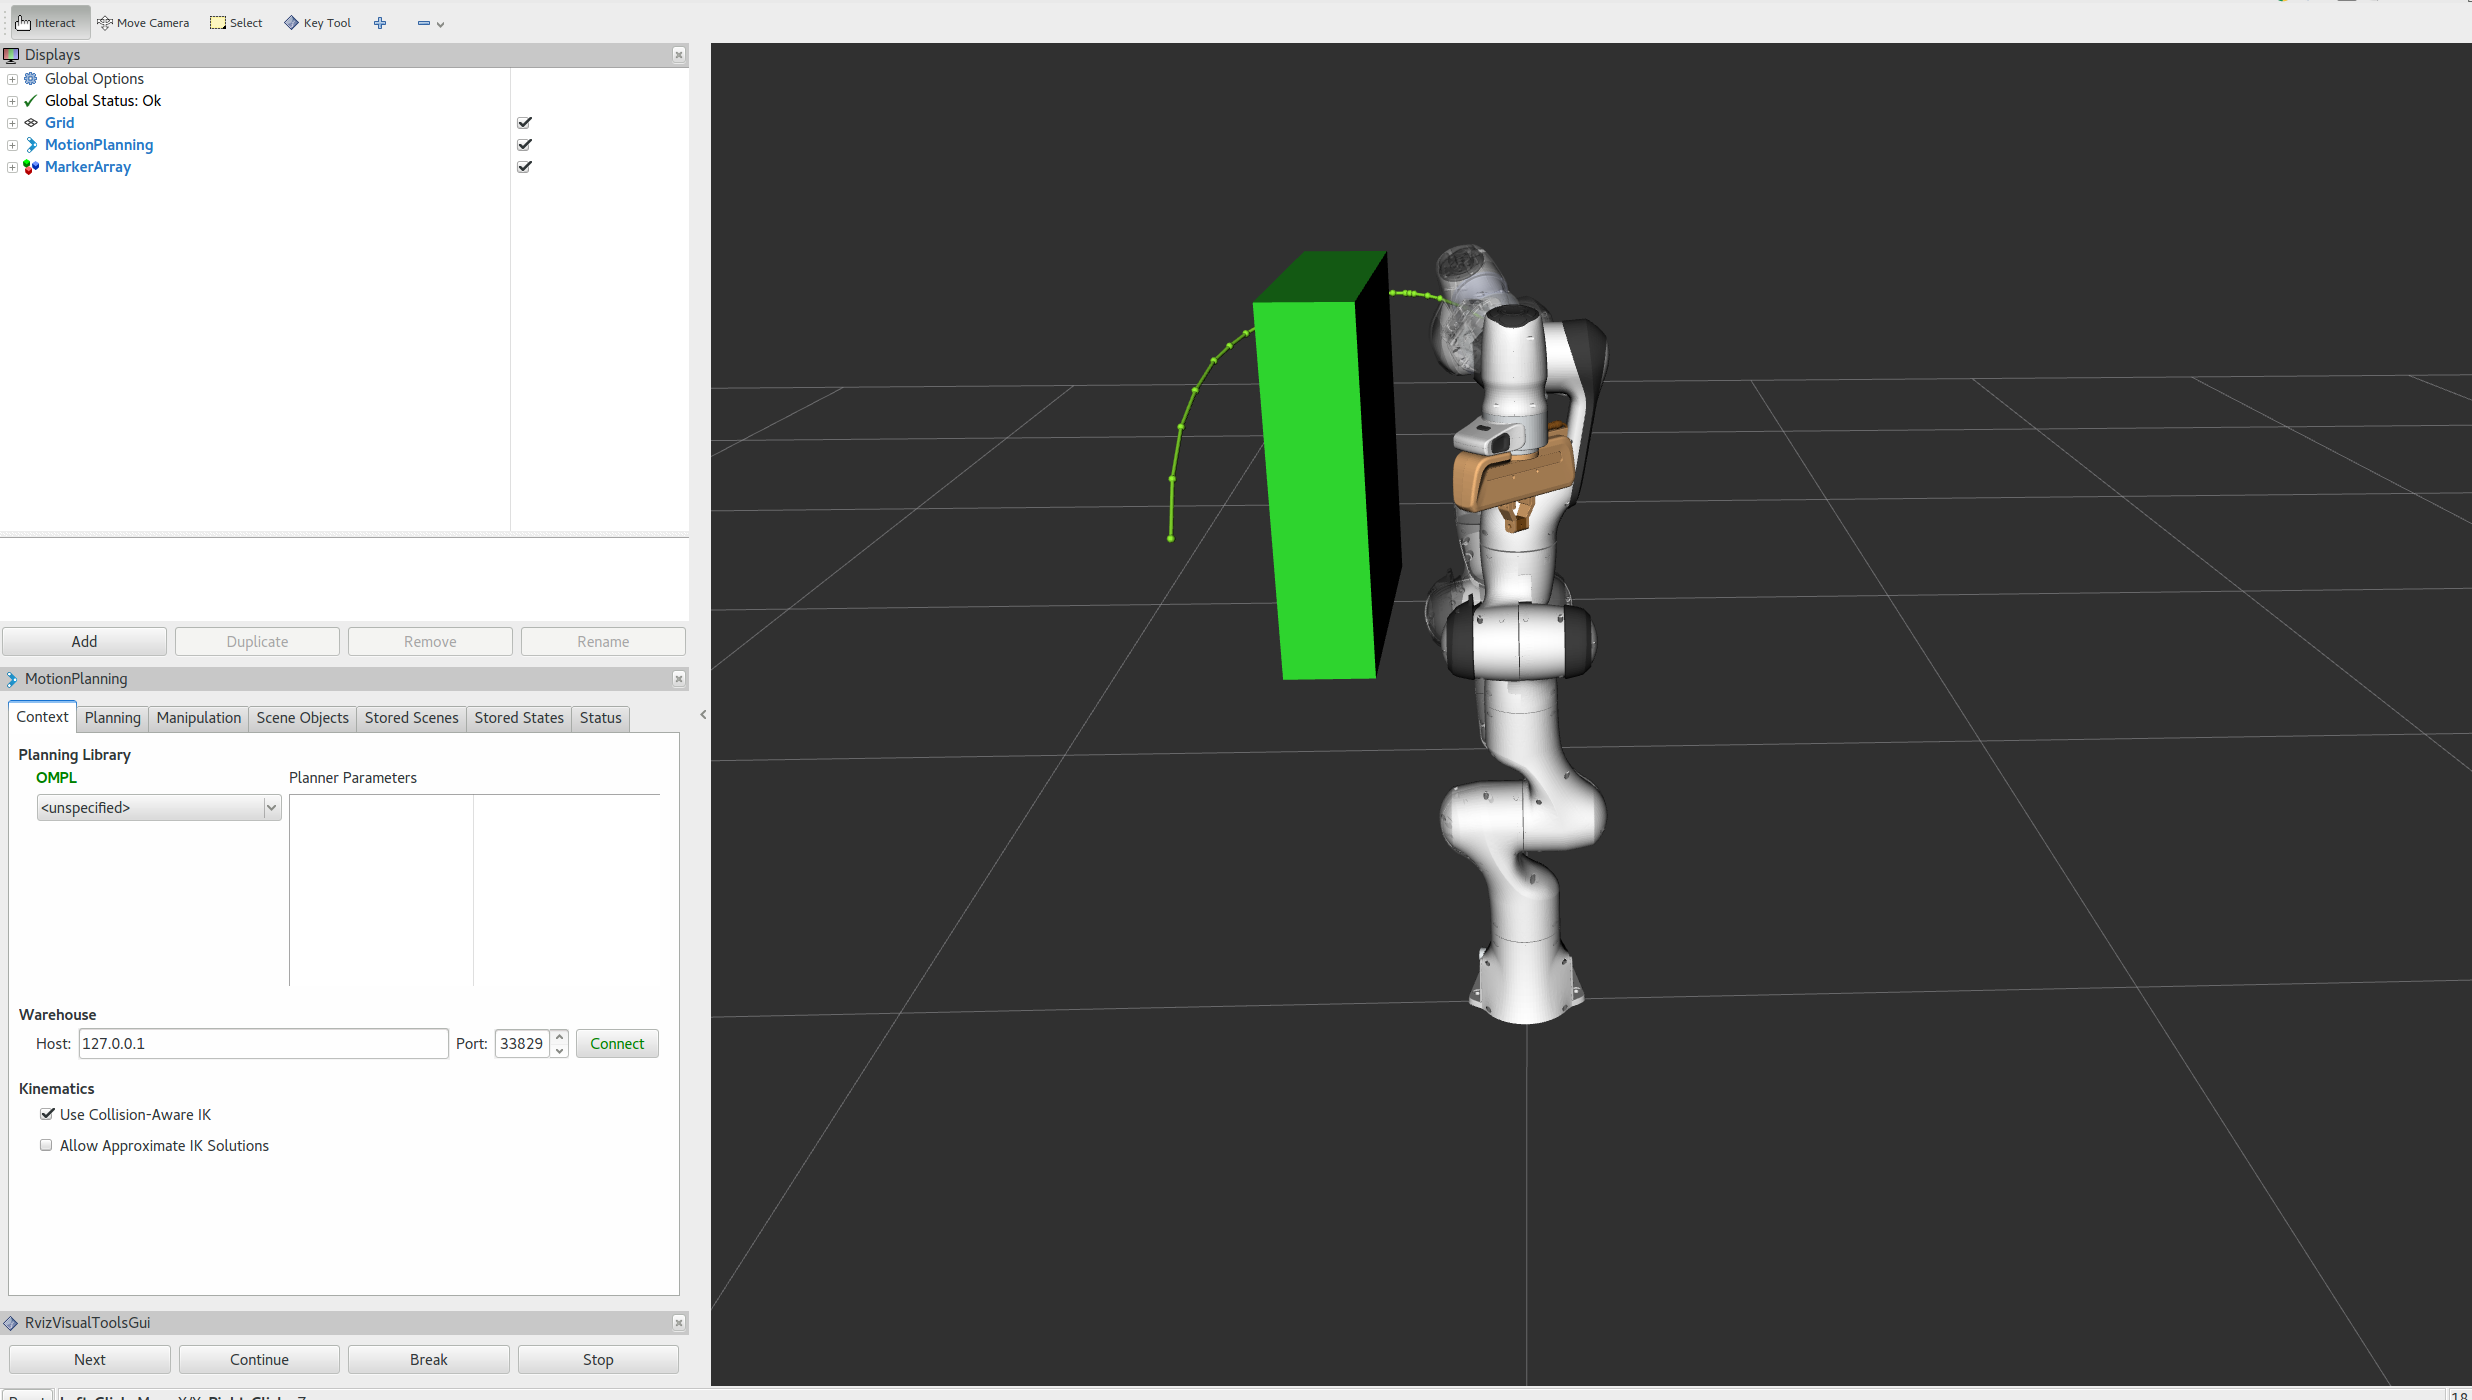
Move Group C++ Interface — MoveIt Documentation: Rolling documentation
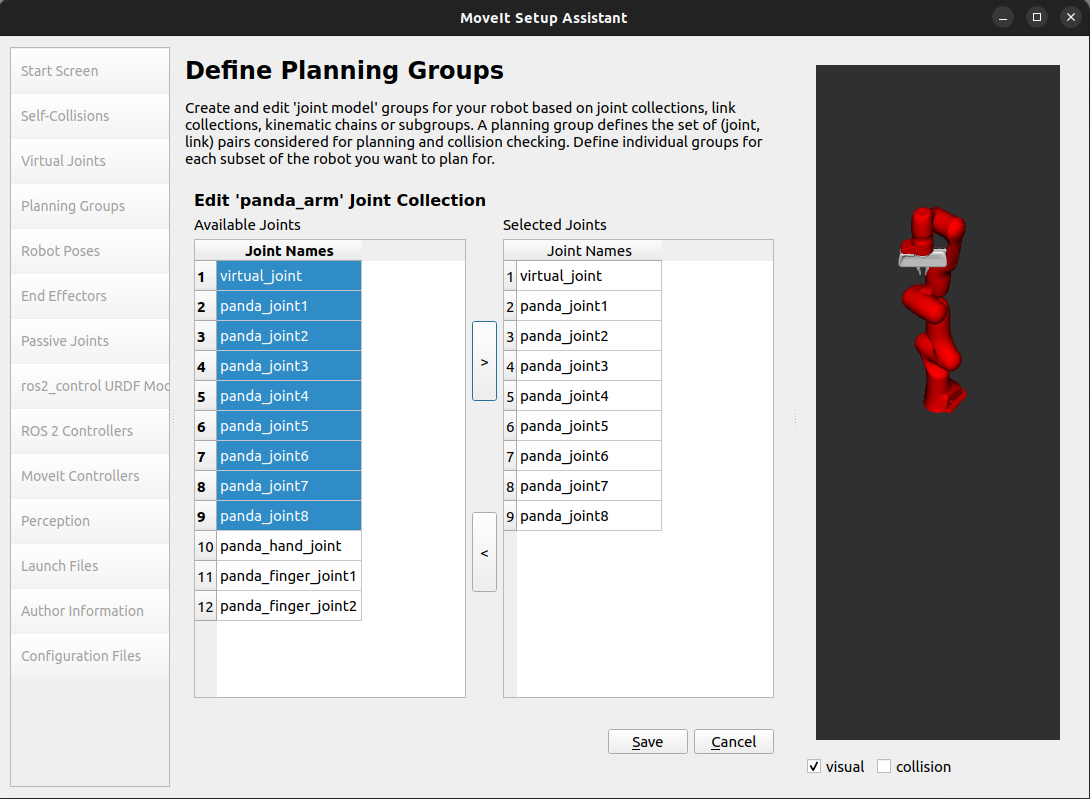
MoveIt Setup Assistant — MoveIt Documentation: Rolling documentation
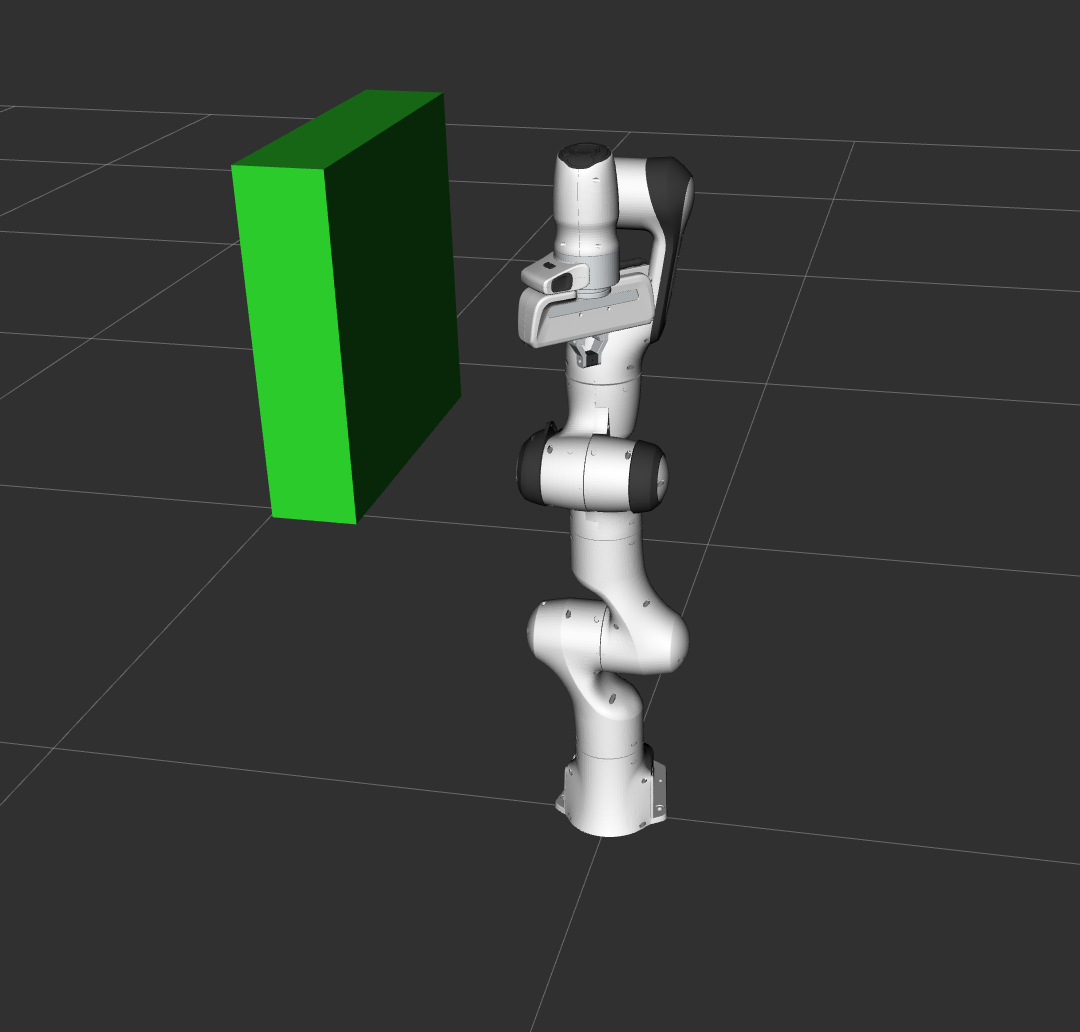
Move Group C++ Interface — MoveIt Documentation: Rolling documentation
MoveItCpp Tutorial — MoveIt Documentation: Rolling documentation
Advertisement Space (300x250)

OMPL Constrained Planning — MoveIt Documentation: Rolling documentation
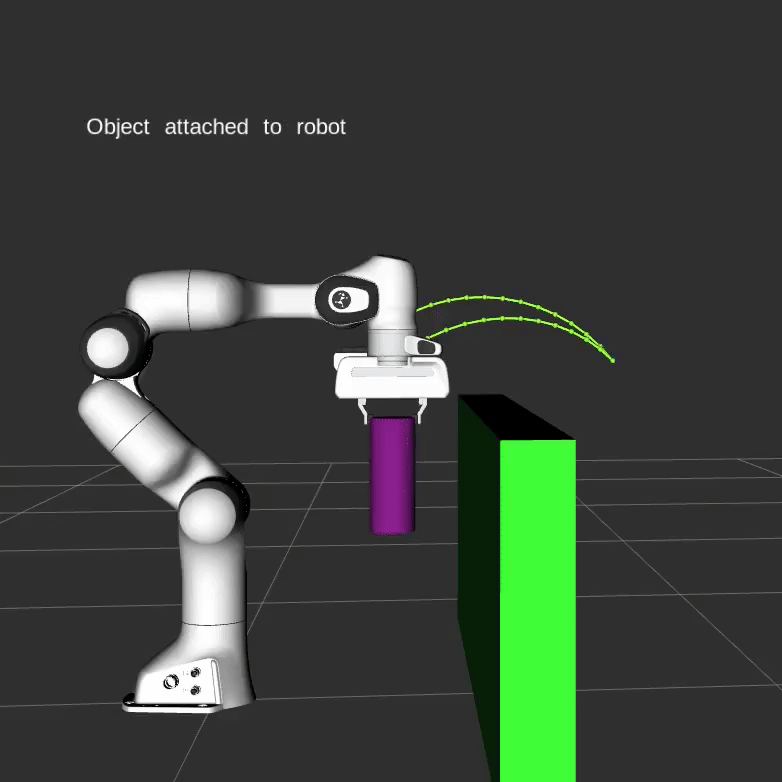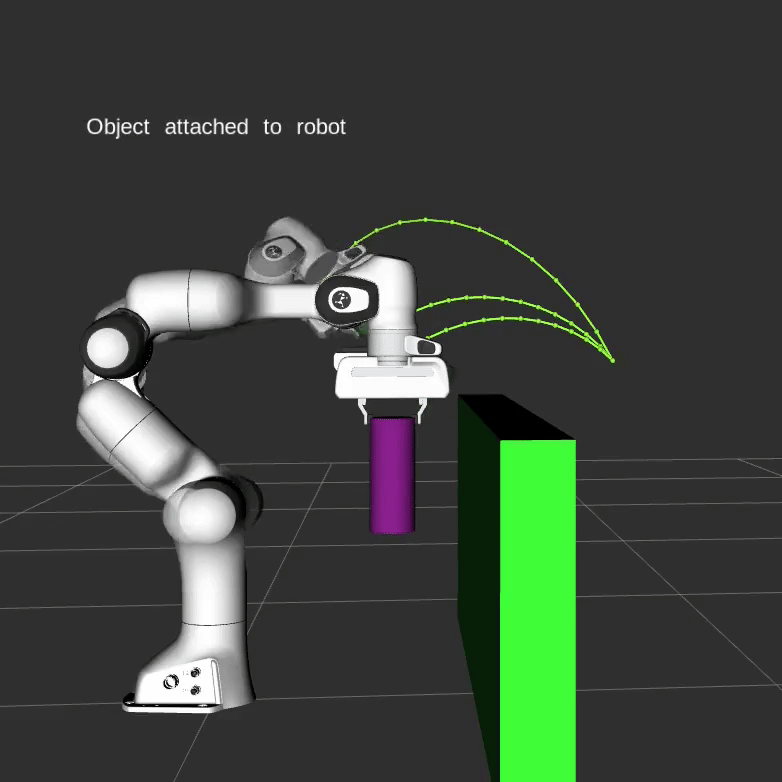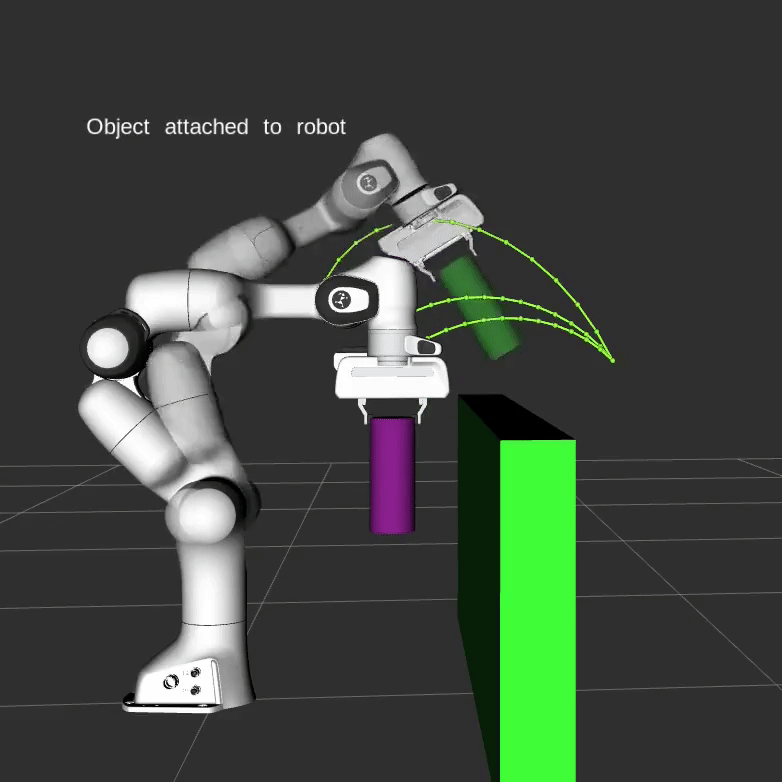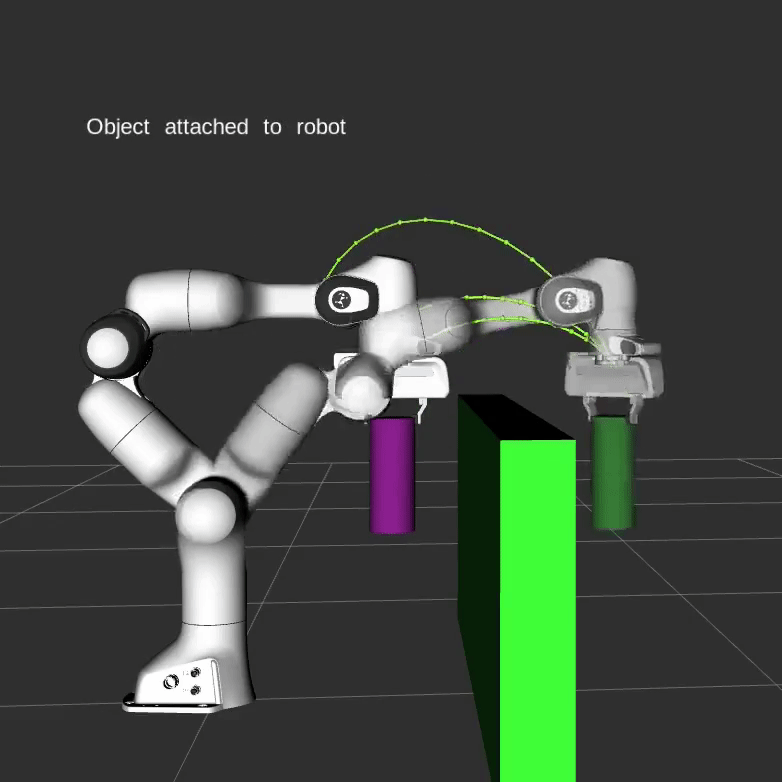
Move Group C++ Interface — MoveIt Documentation: Rolling documentation

OMPL Constrained Planning — MoveIt Documentation: Rolling documentation
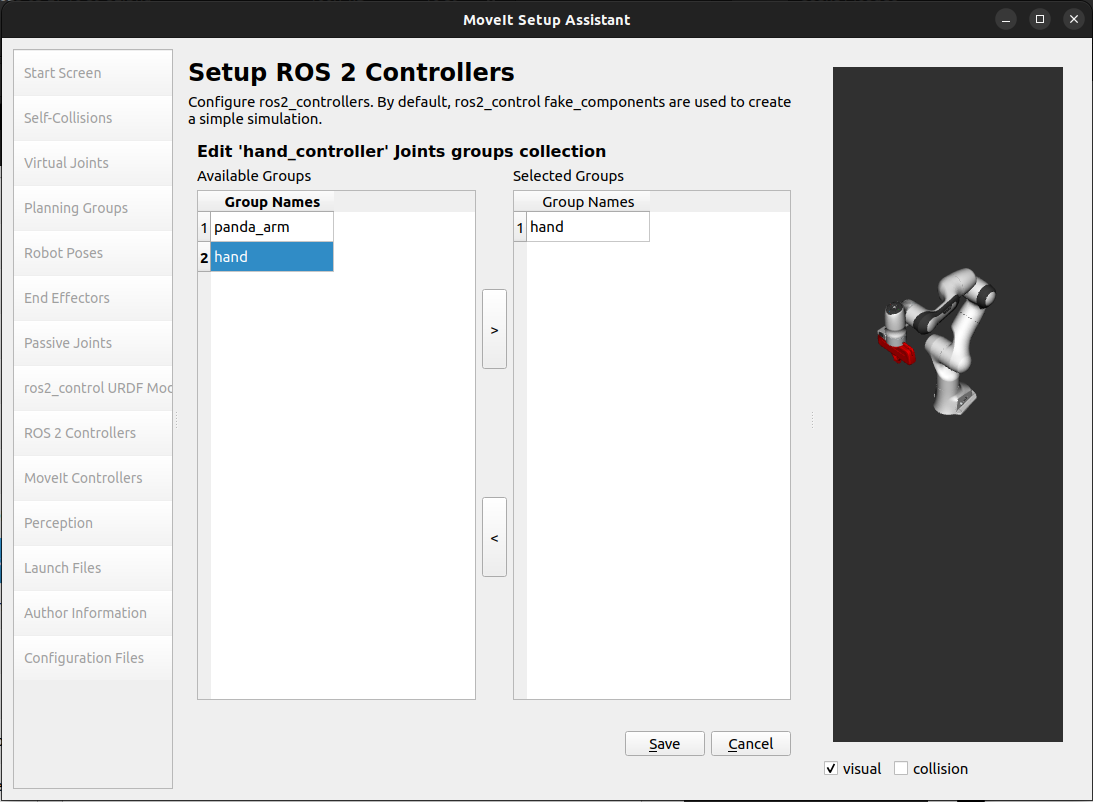
MoveIt Setup Assistant — MoveIt Documentation: Rolling documentation
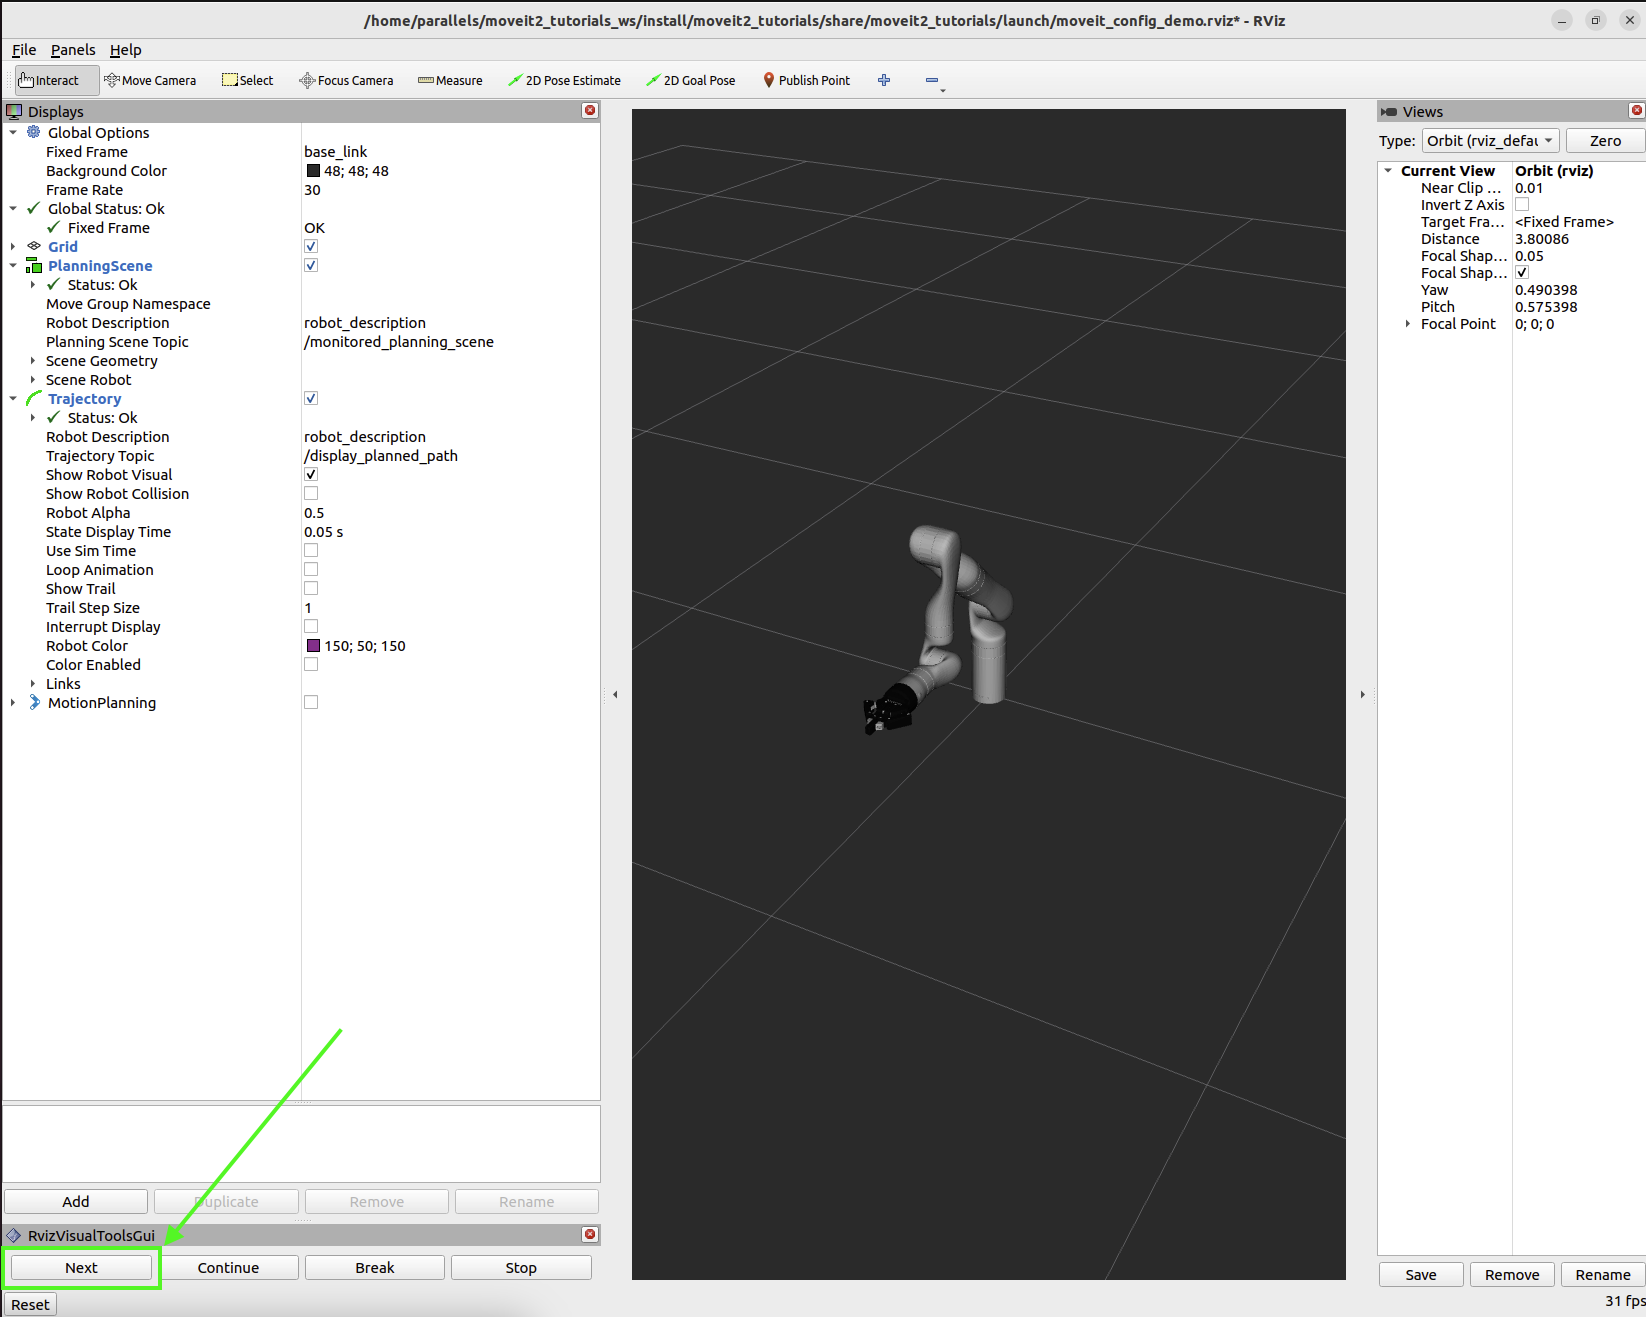
Visualizing In RViz — MoveIt Documentation: Rolling documentation
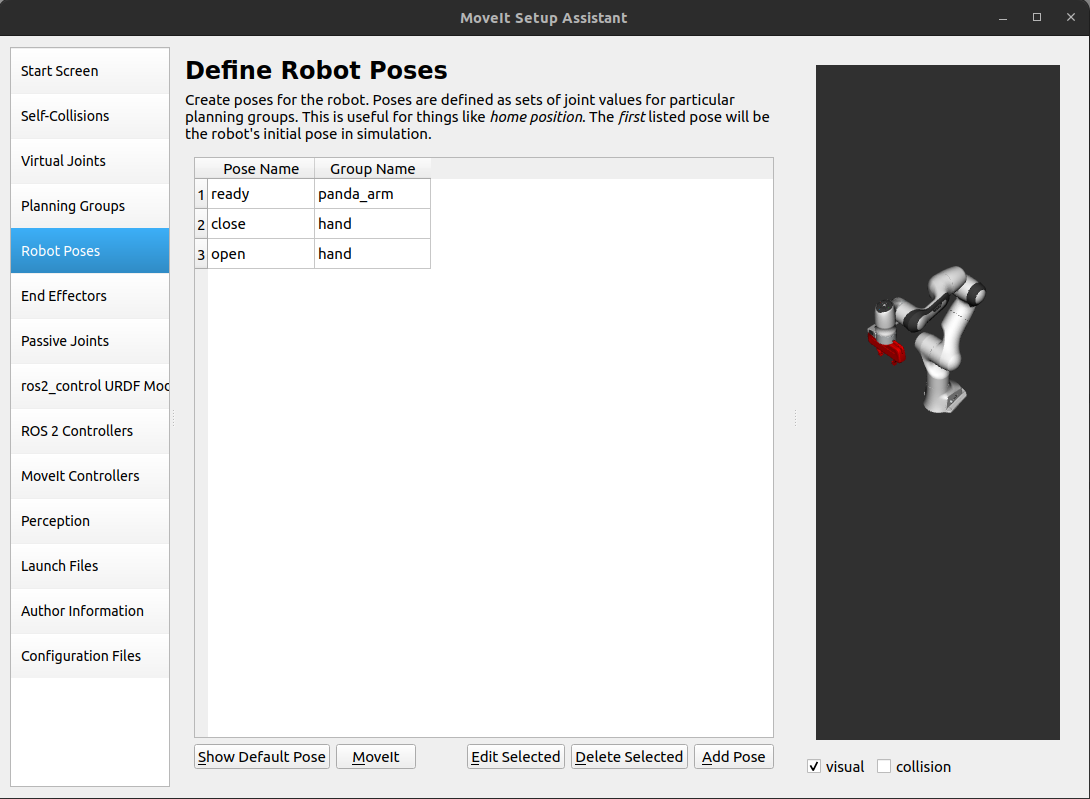
MoveIt Setup Assistant — MoveIt Documentation: Rolling documentation

OMPL Constrained Planning — MoveIt Documentation: Rolling documentation
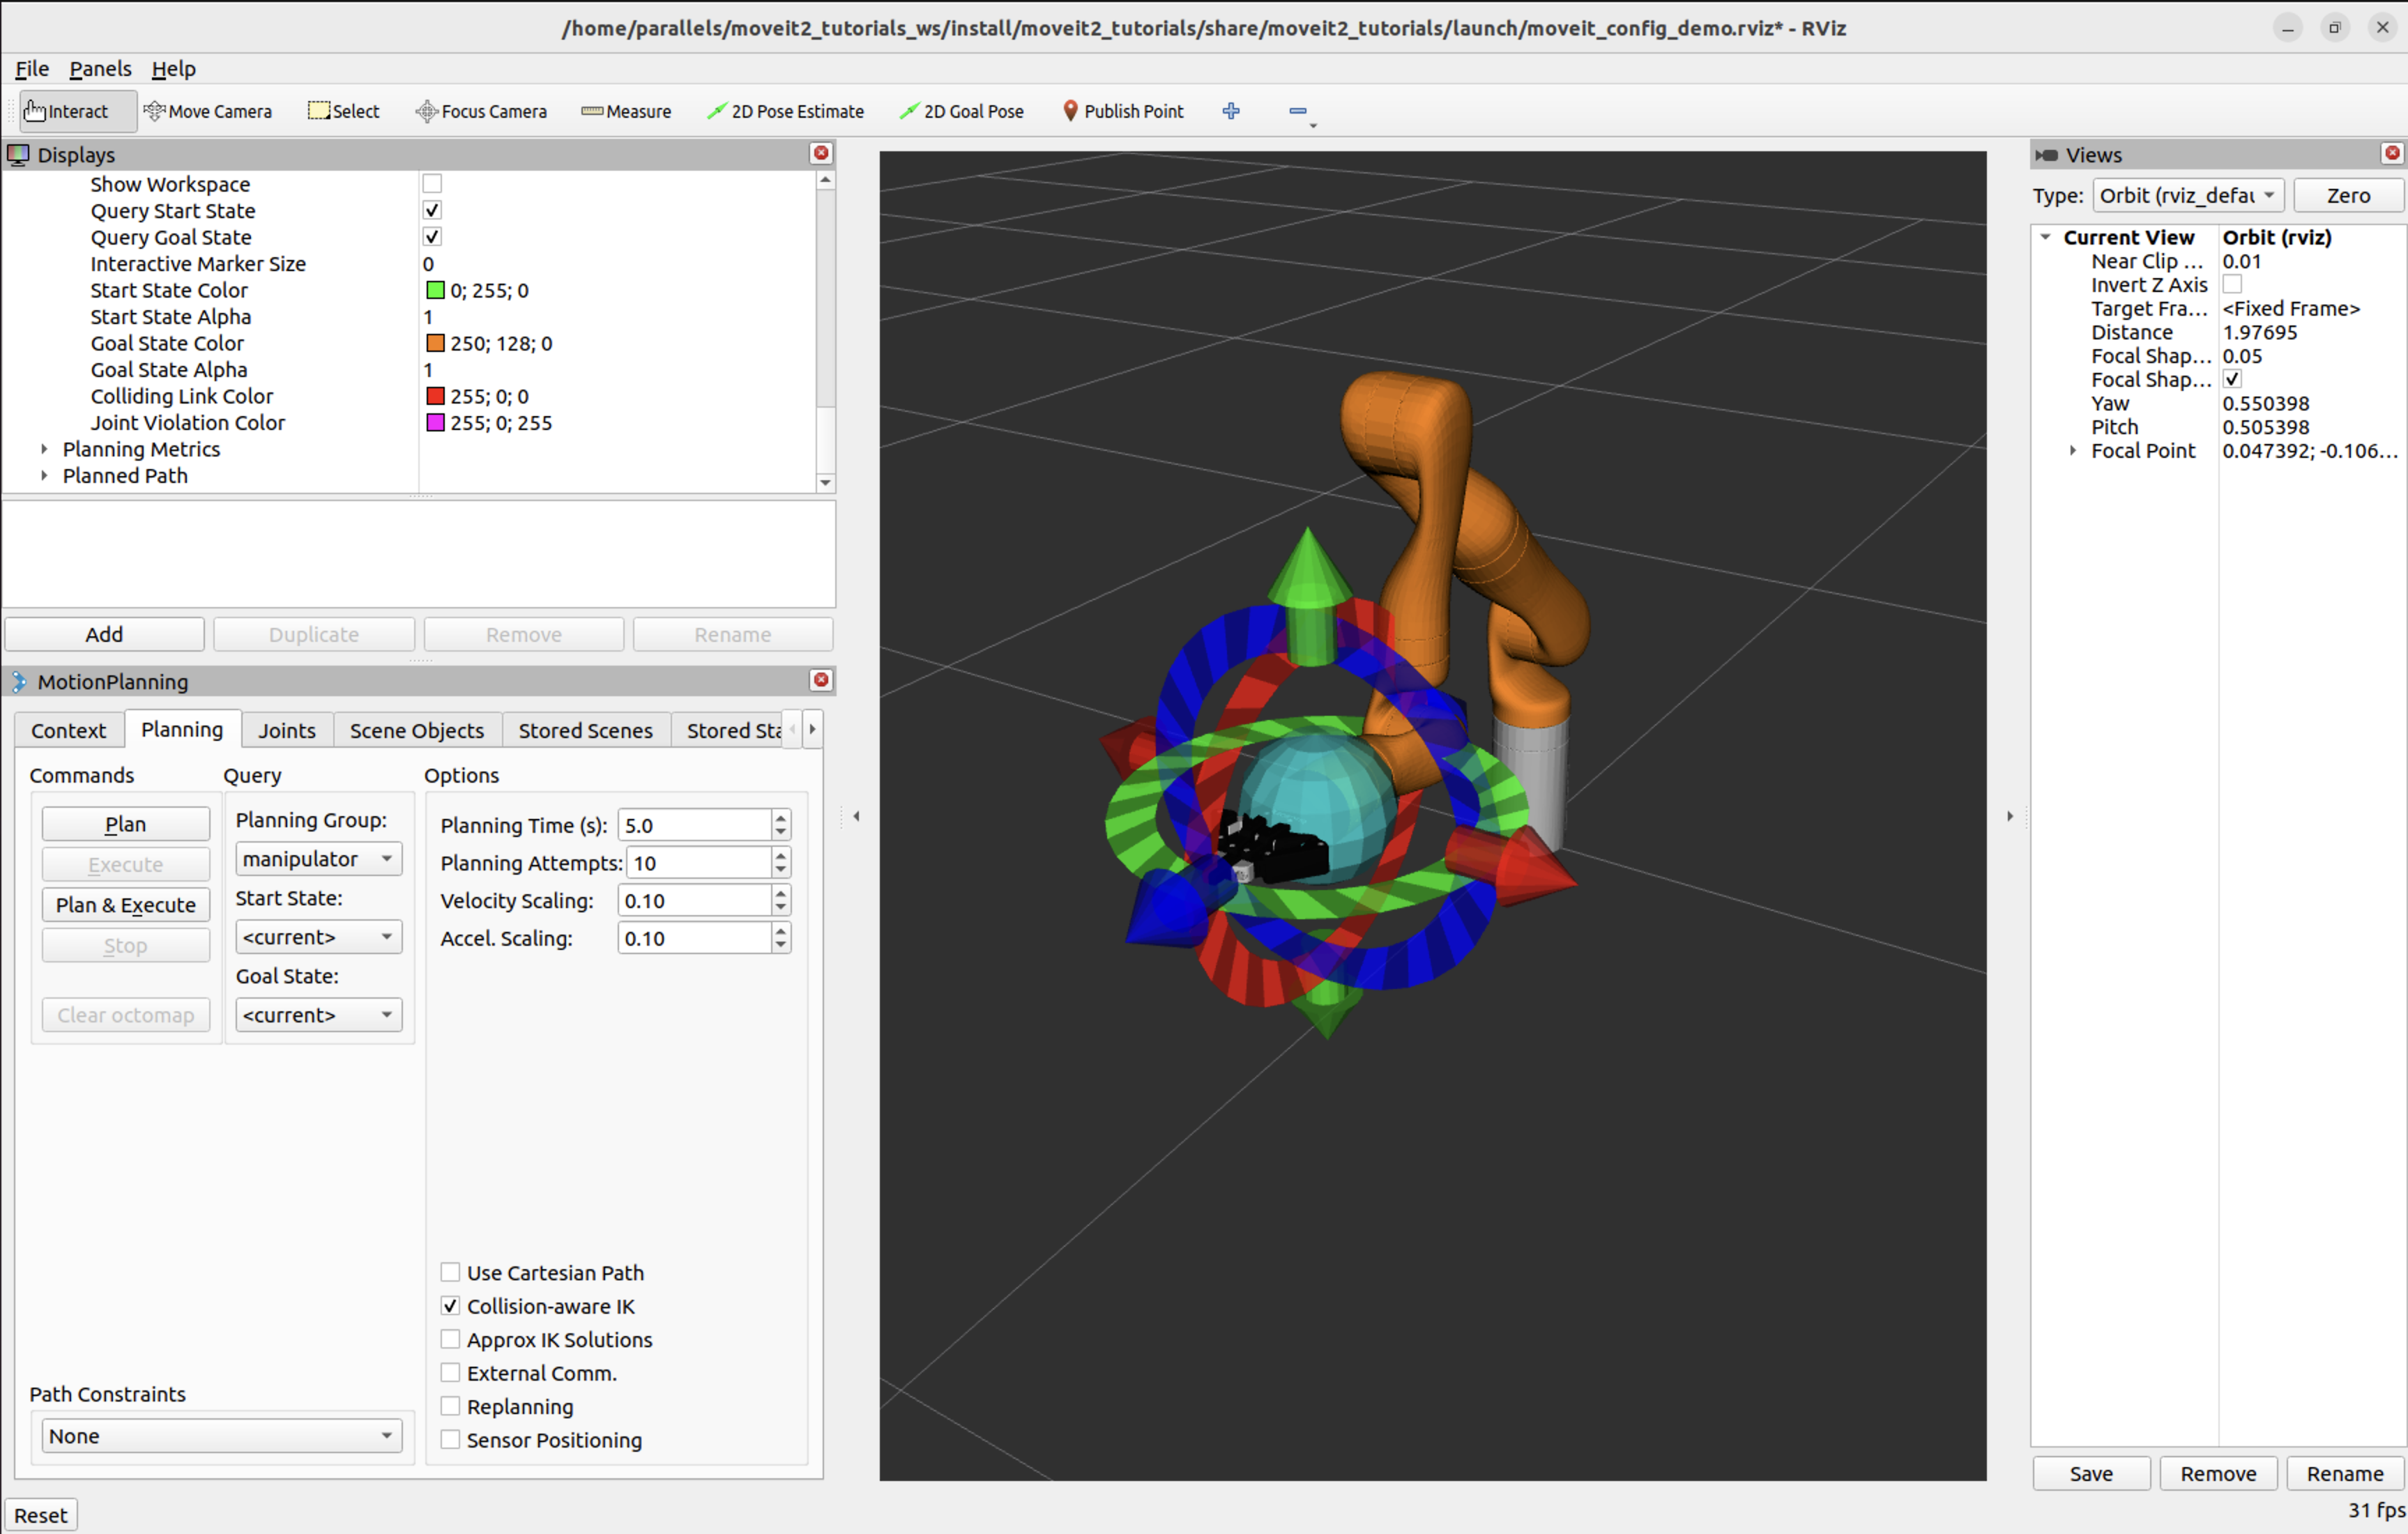
Moveit Configuration — Moveit Documentation: Rolling Documentation – HKJDML

Planning Scene Monitor — MoveIt Documentation: Rolling documentation
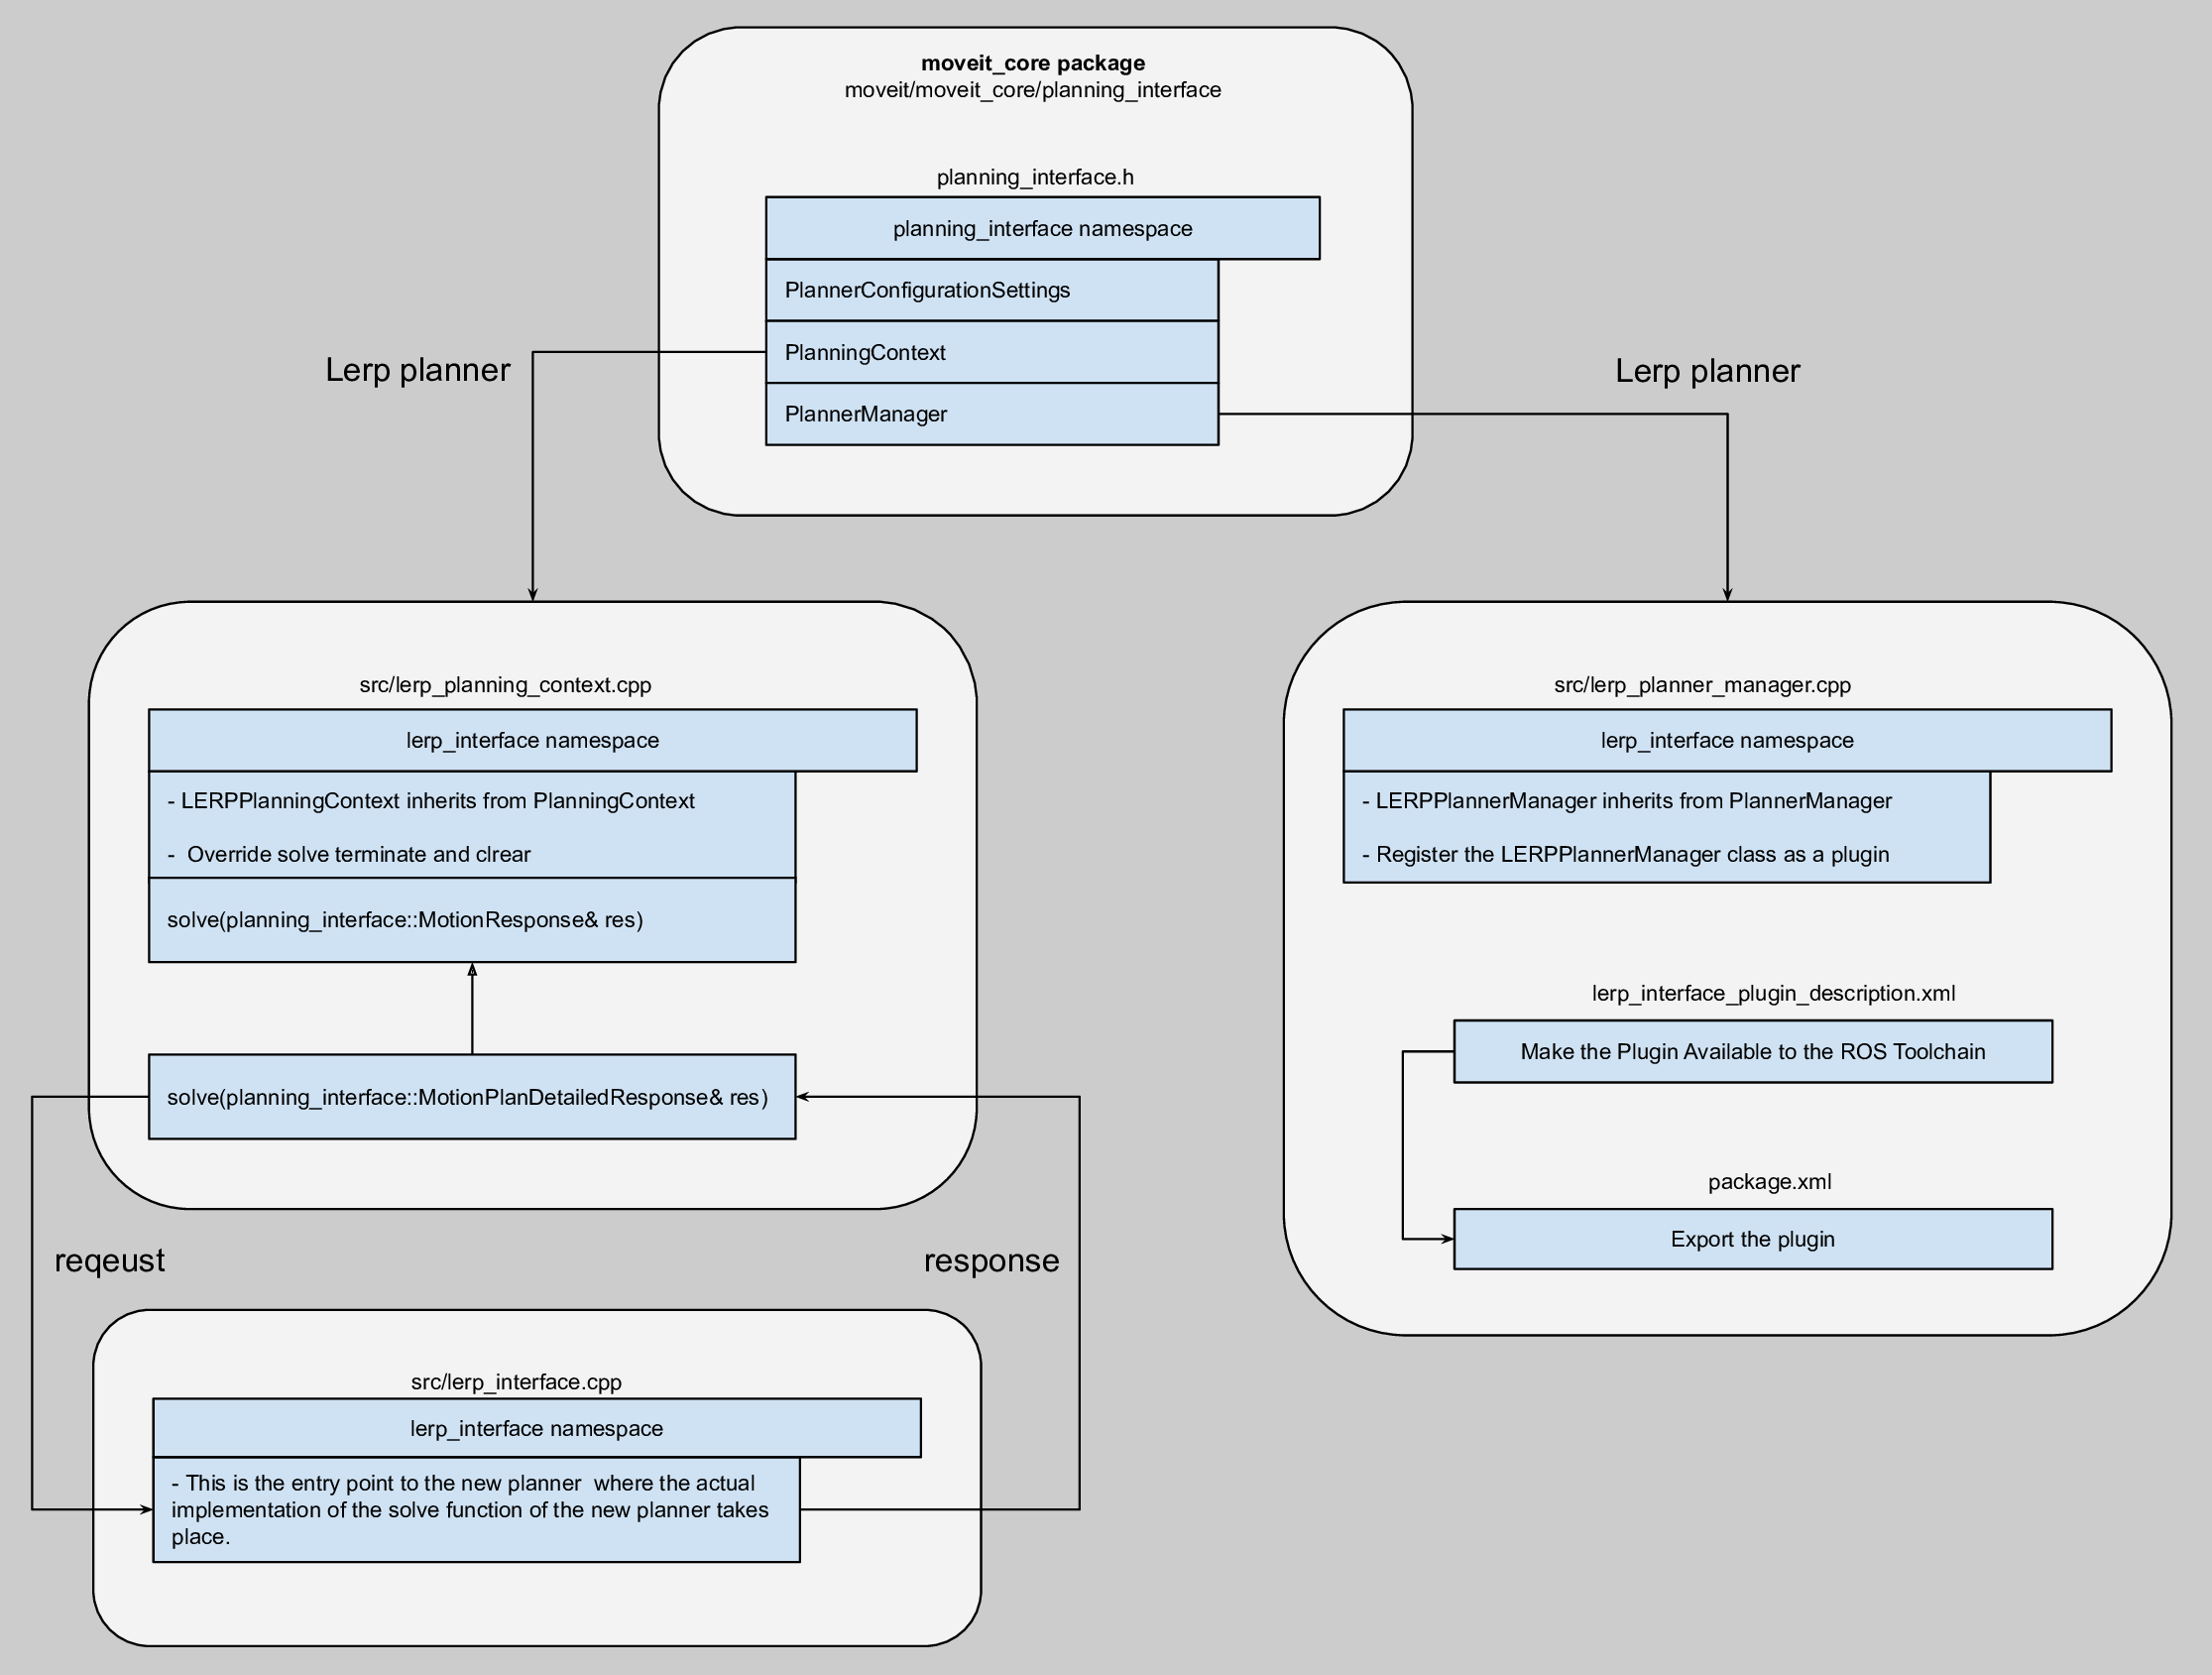
Creating MoveIt Plugins — MoveIt Documentation: Rolling documentation
Advertisement Space (336x280)

OMPL Constrained Planning — MoveIt Documentation: Rolling documentation
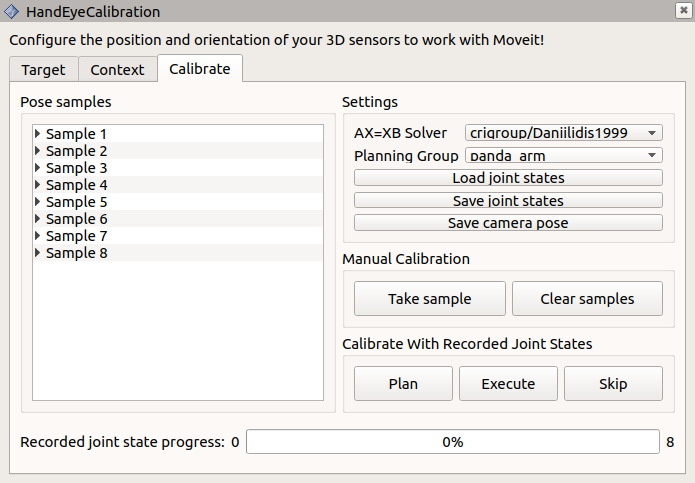
Hand-Eye Calibration — MoveIt Documentation: Rolling documentation
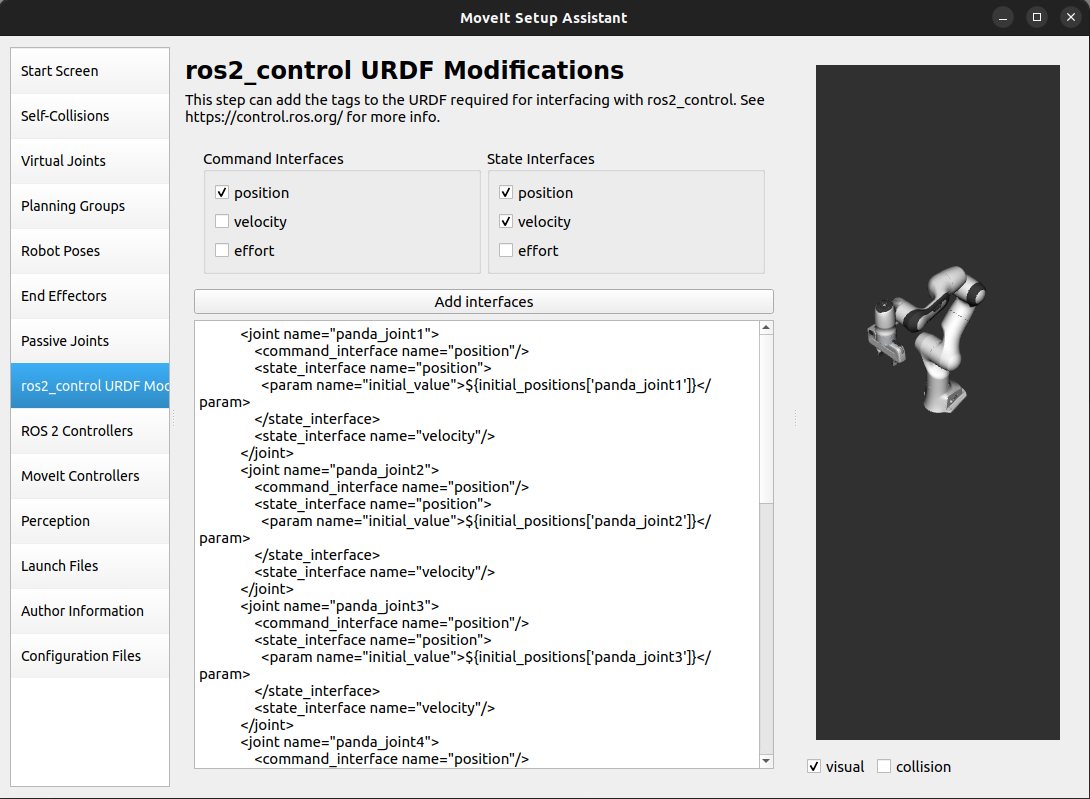
MoveIt Setup Assistant — MoveIt Documentation: Rolling documentation

MoveIt Grasps — MoveIt Documentation: Rolling documentation

MoveItCpp Tutorial — MoveIt Documentation: Rolling documentation

MoveItCpp Tutorial — MoveIt Documentation: Rolling documentation

OMPL Constrained Planning — MoveIt Documentation: Rolling documentation
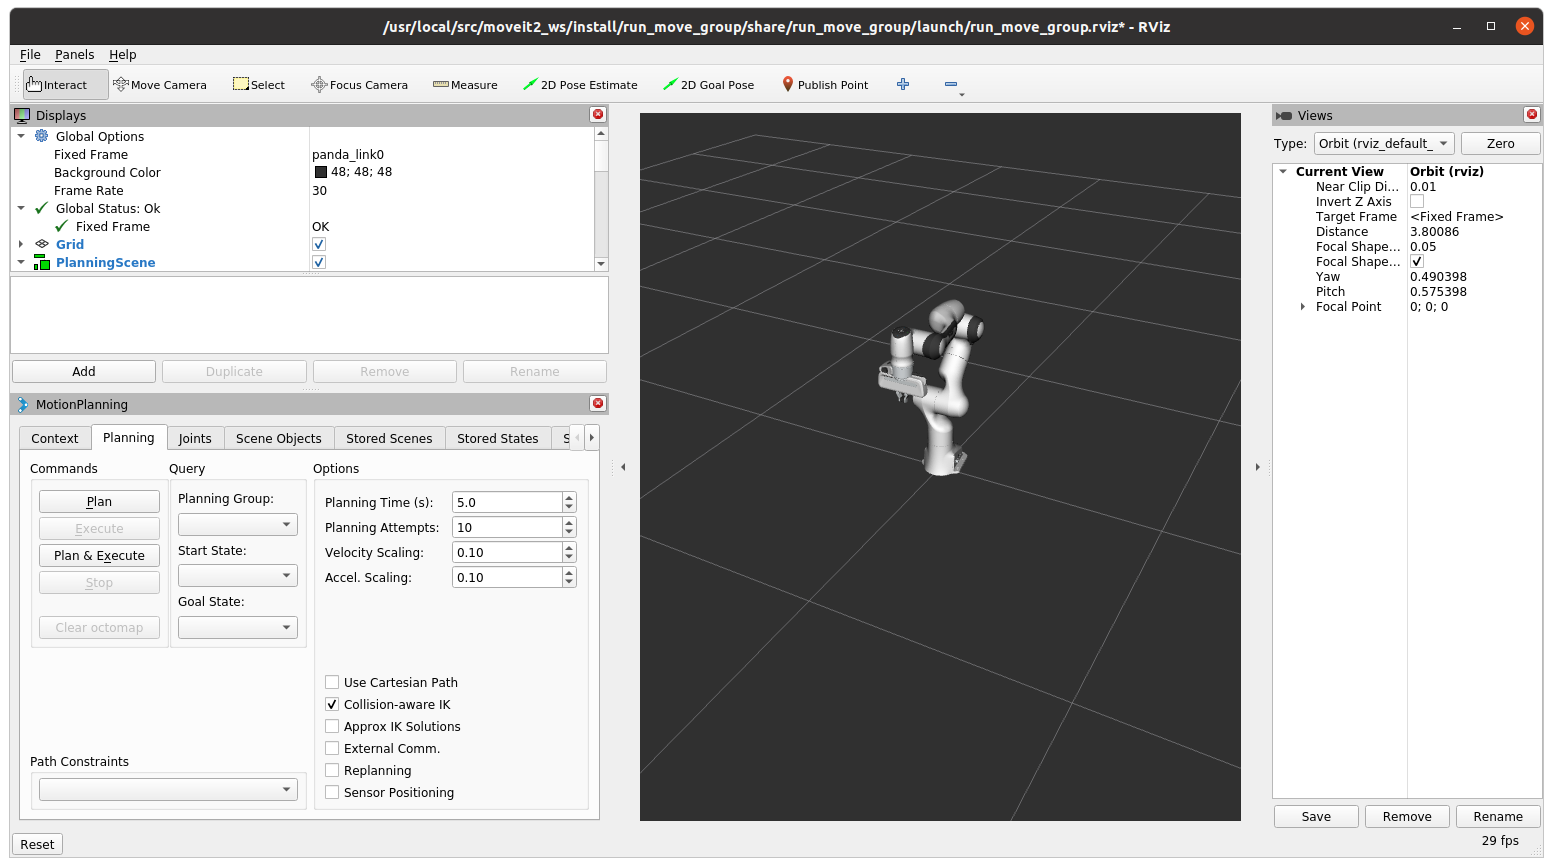
Moveit2 Image — Space ROS Documentation: Rolling documentation

Kiến trúc của MoveIt — ROSNV 0.1 documentation
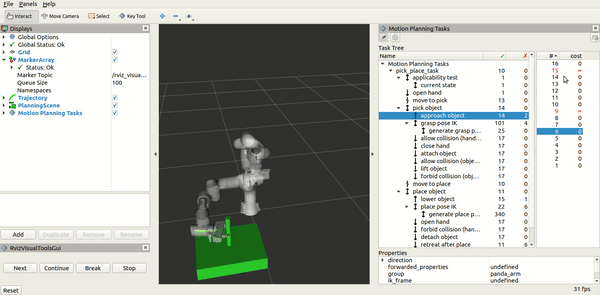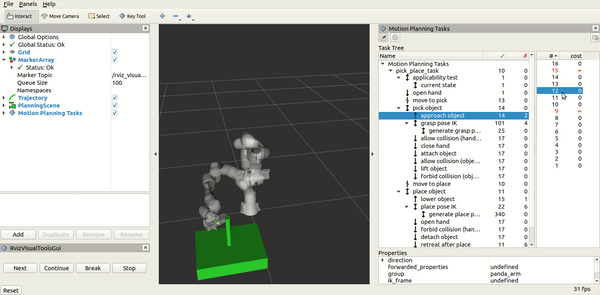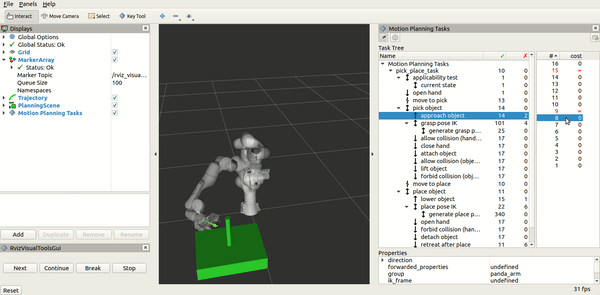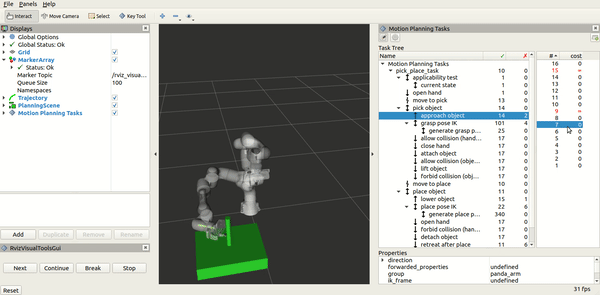
Pick and Place with MoveIt Task Constructor — MoveIt Documentation ...
Advertisement Space (336x280)
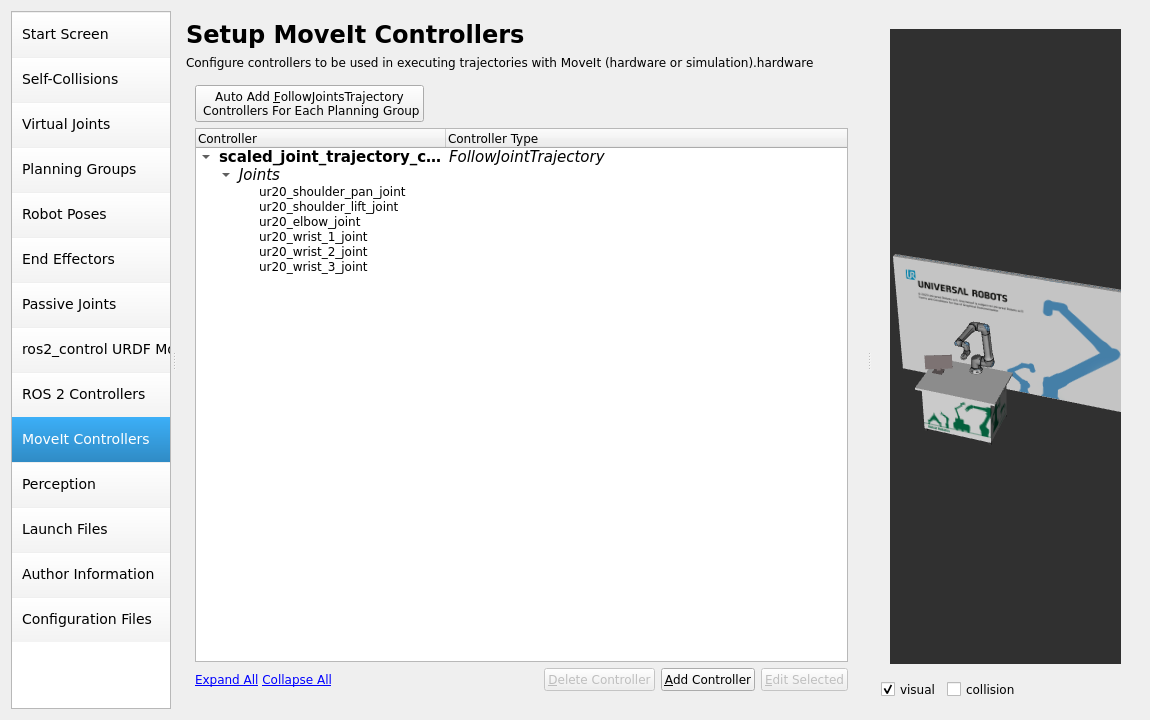
Build the MoveIt! config — Universal Robots ROS 2 Documentation 0.1 ...
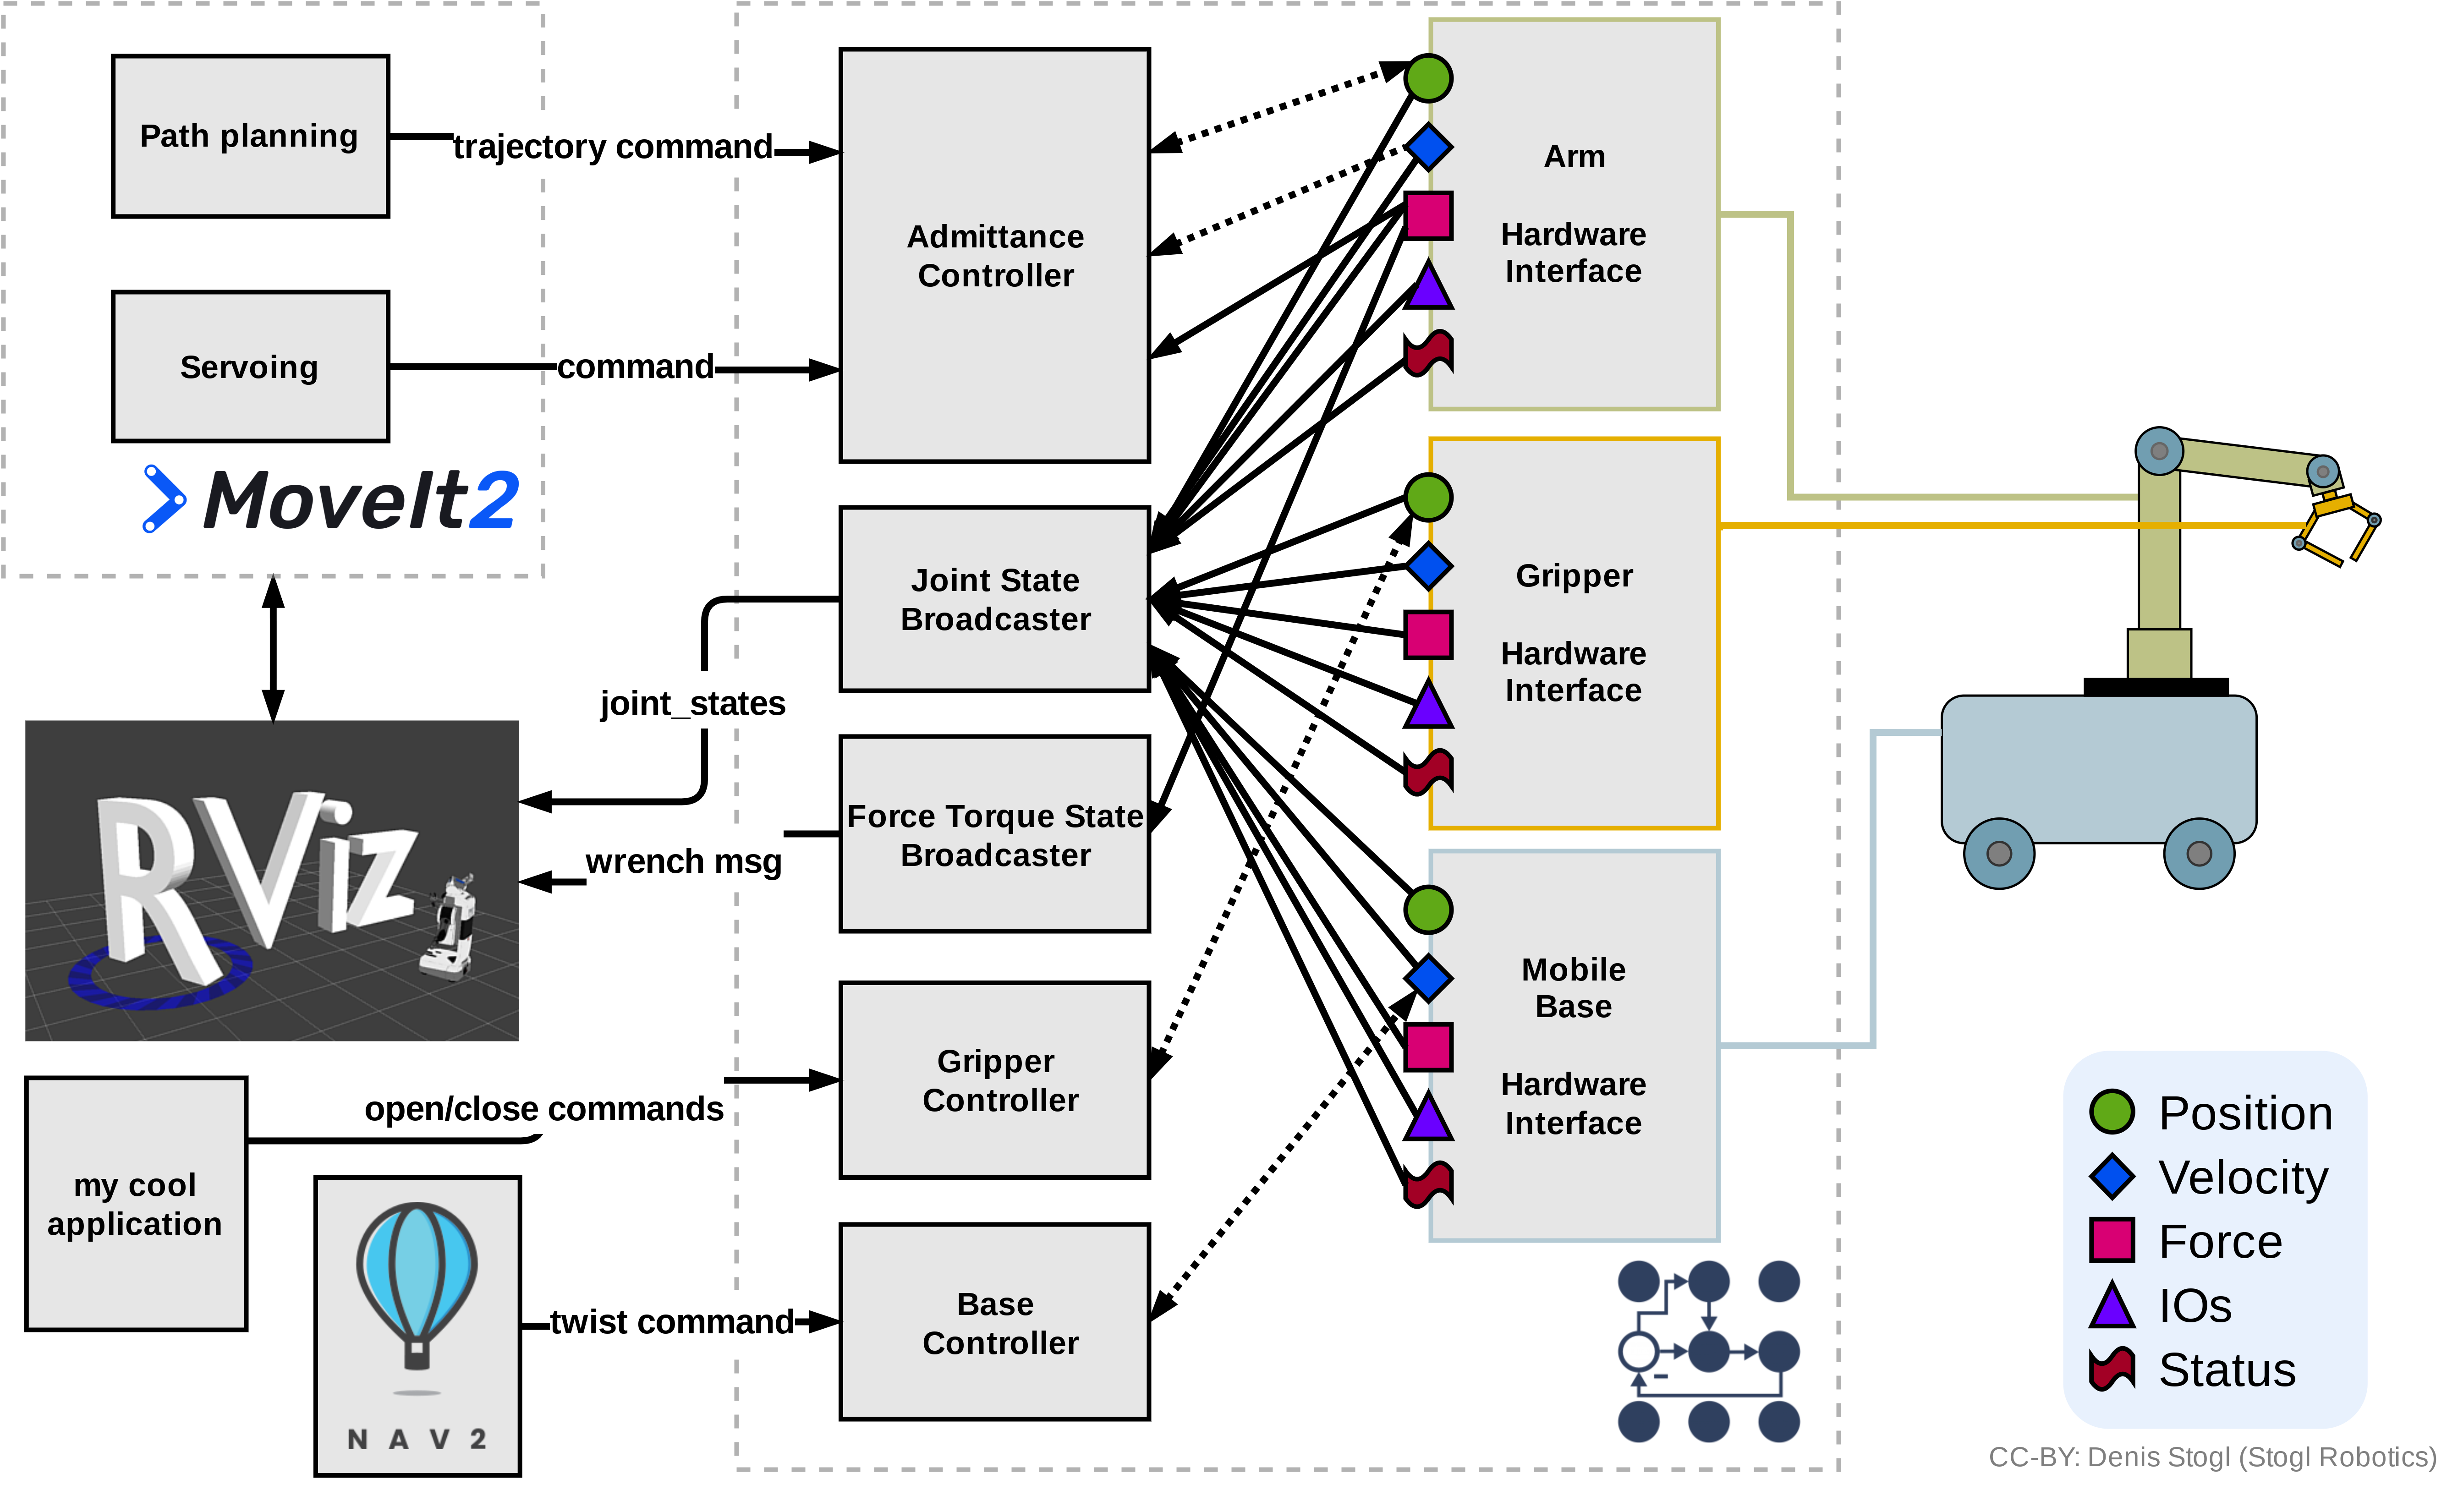
Resources — ROS2_Control: Rolling Apr 2026 documentation
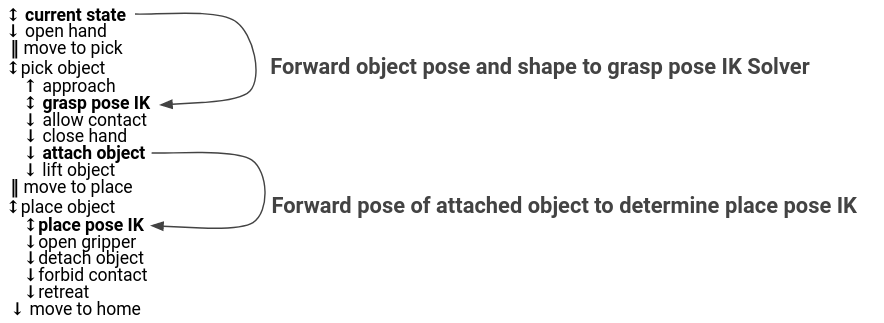
Pick and Place with MoveIt Task Constructor — MoveIt Documentation ...

Pilz 工业运动规划器 — MoveIt documentation documentation

Kiến trúc của MoveIt — ROSNV 0.1 documentation
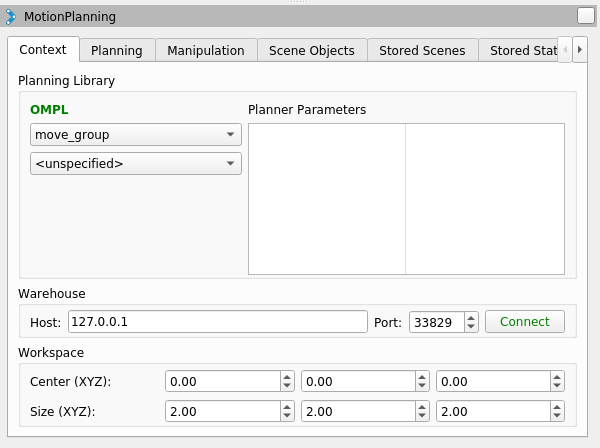
Warehouse - Persistent Scenes and States — MoveIt Documentation ...