
Vscode Ros2 Launch Attach Vscode Attach Csdn

Vscode Auto Attach Vs Launch | Python debugging in VS Code – IRYZ
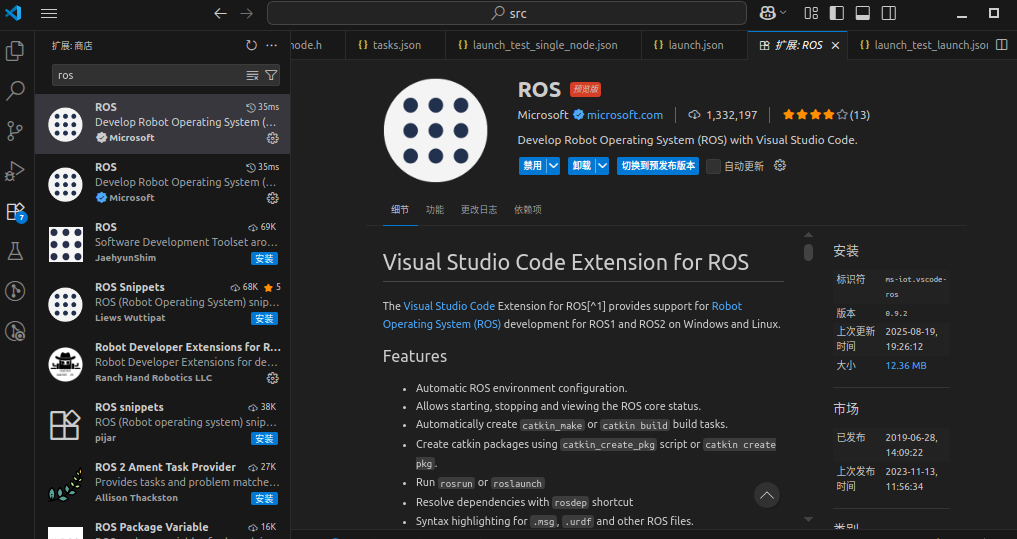
VSCode 配置 ROS2 Launch 调试环境(Attach 方式)_vscode attach-CSDN博客
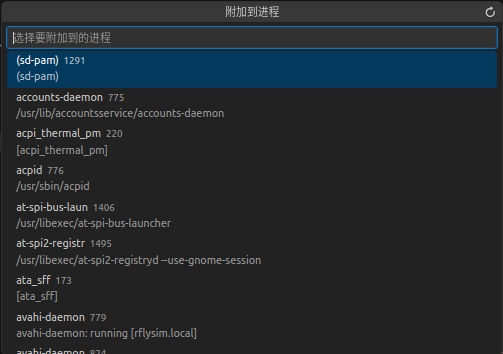
VSCode 配置 ROS2 Launch 调试环境(Attach 方式) - 技术栈
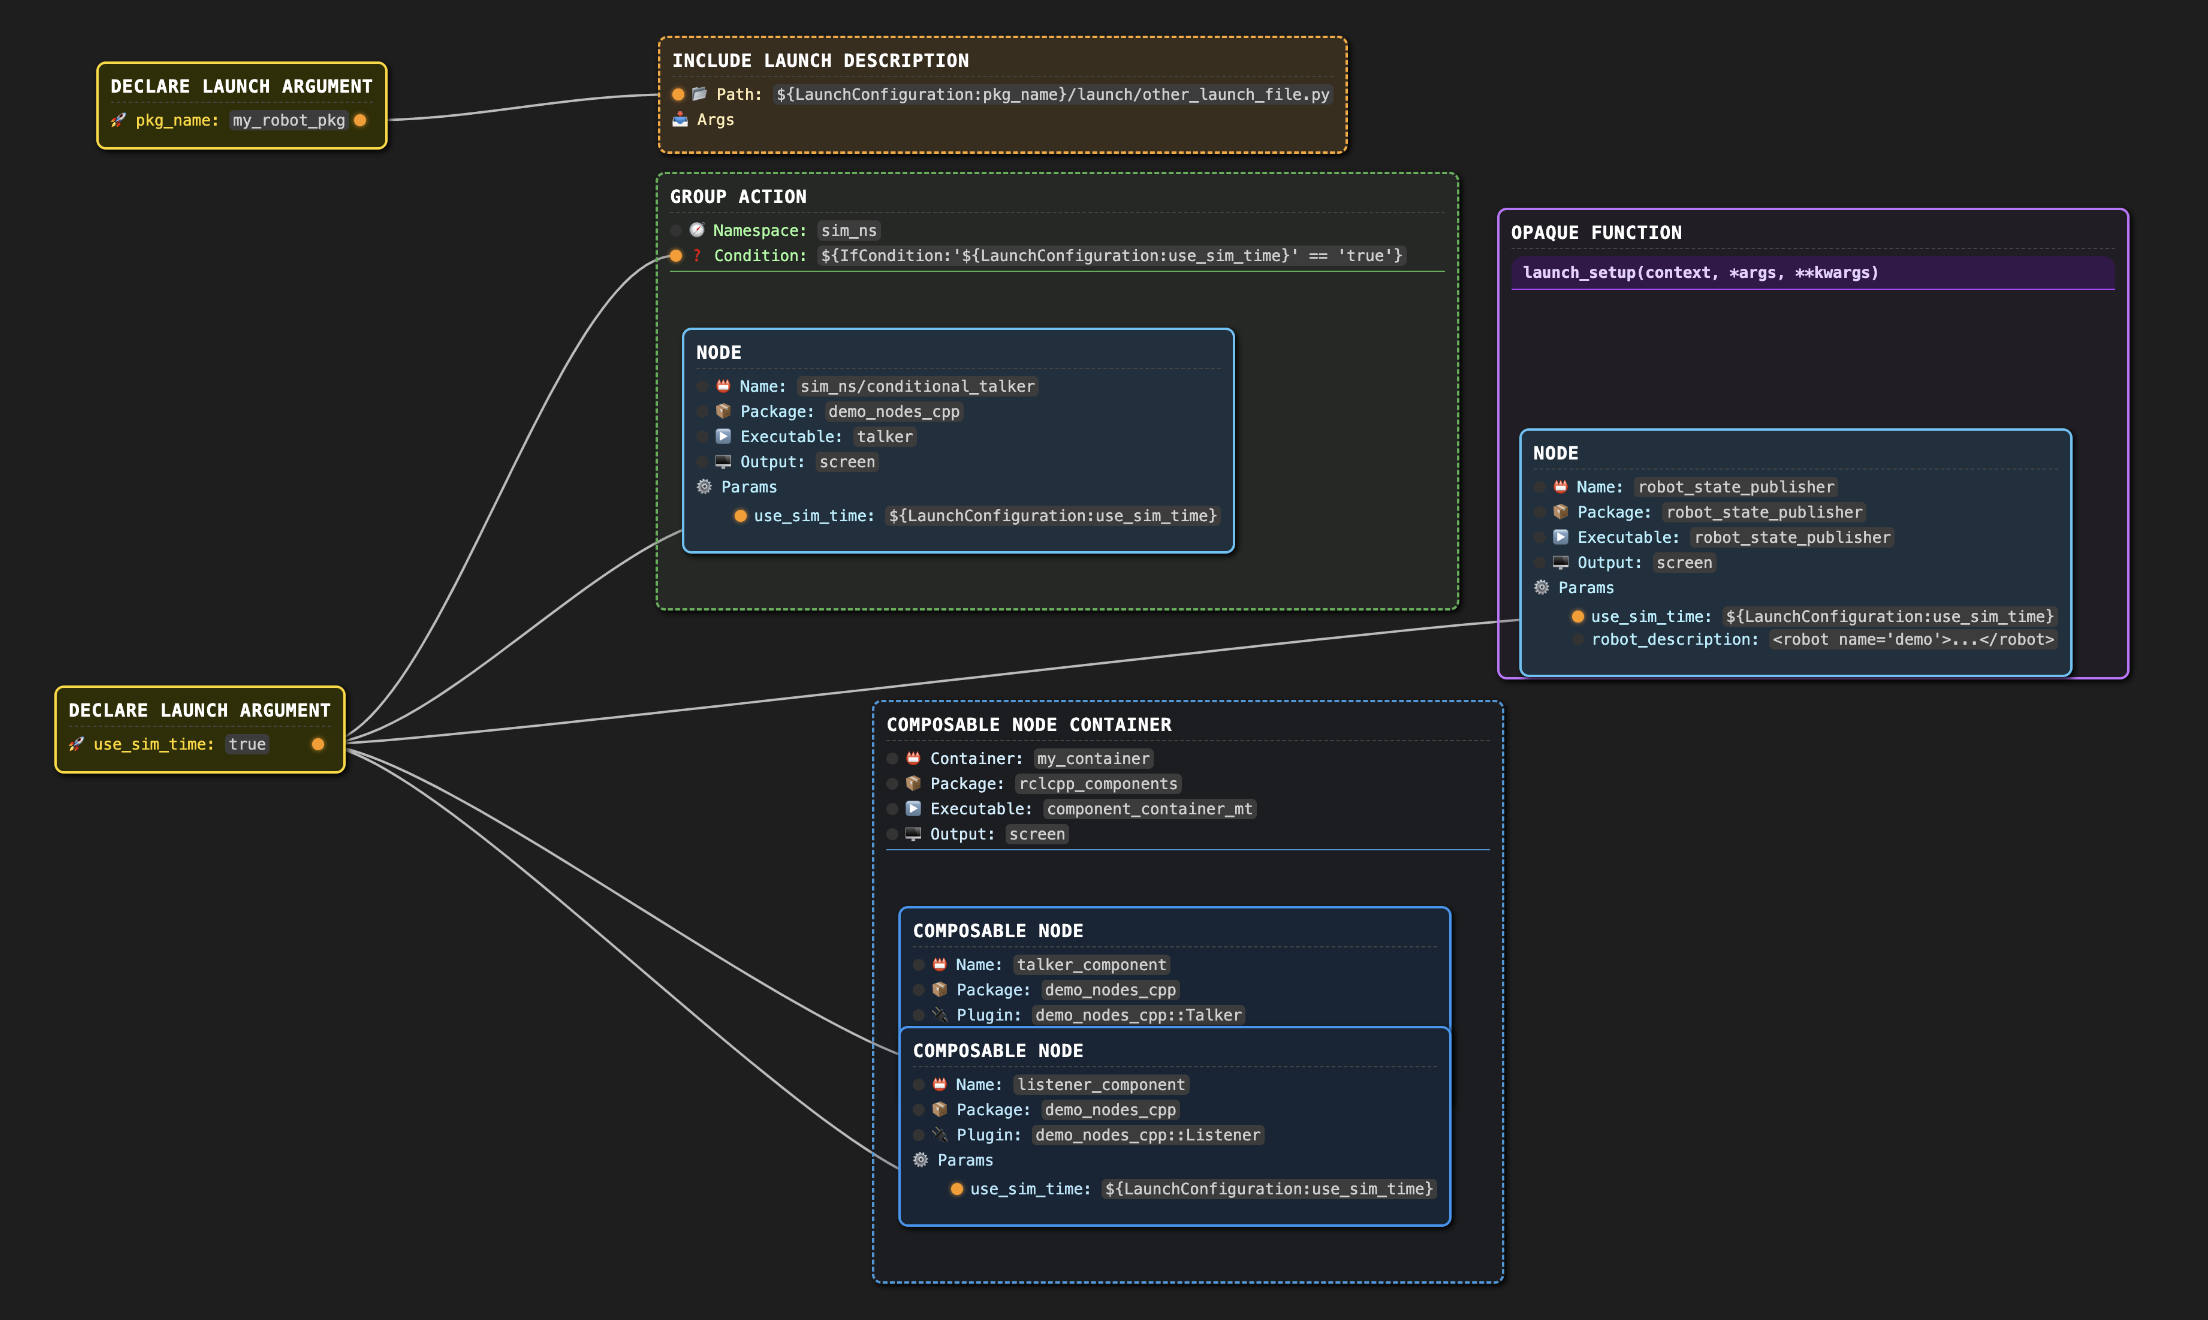
LaunchMap: Visualize your ROS 2 Launch Files in VSCode - Projects ...

vscode ROS c++代码调试_debug ros2 c++ node on vscode-CSDN博客
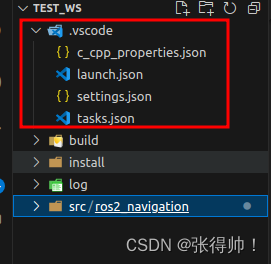
vscode 调试 ROS2
GitHub - kineticsystem/vscode_ros2: Developing with VSCode and ROS2 ...
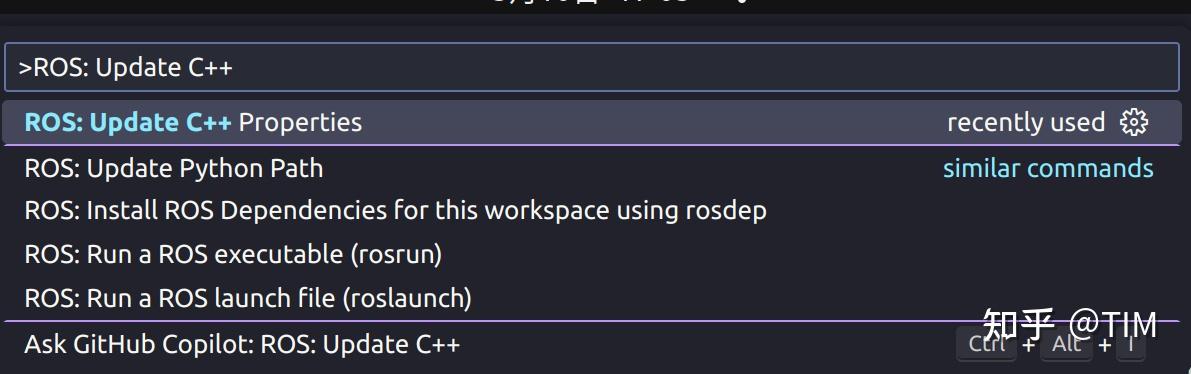
在 vscode 中进行 ROS2 C++ 断点调试 - 知乎
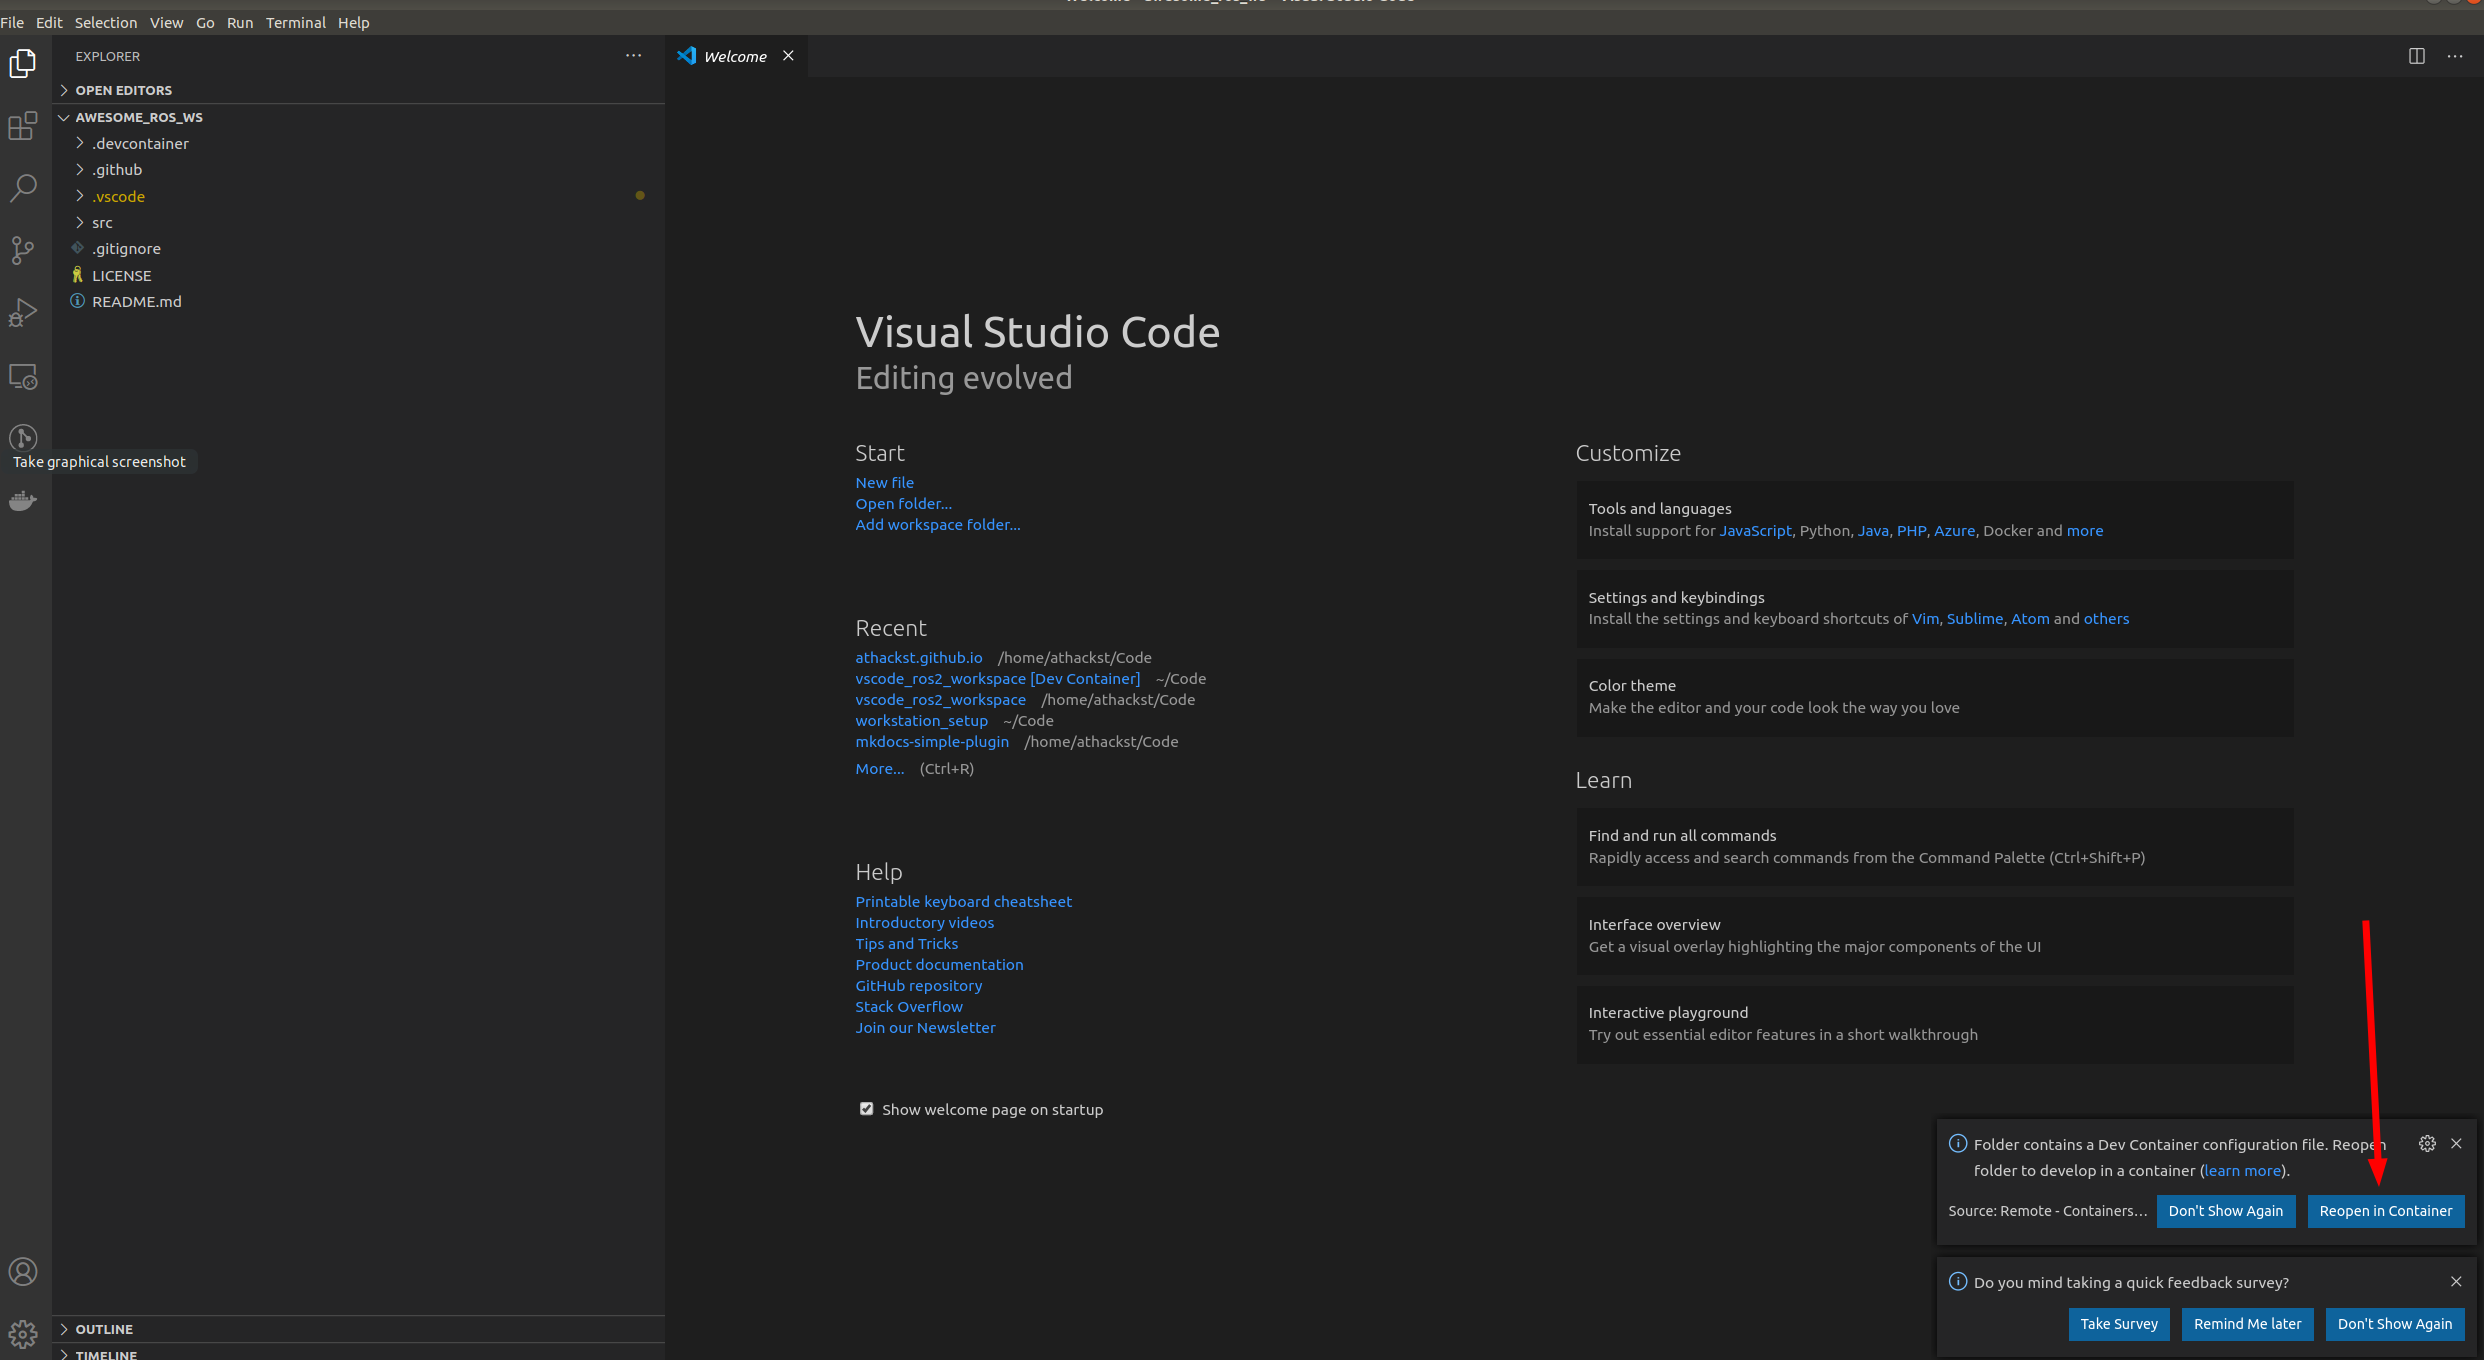
vscode_ros2_workspace:A template for using VSCode as an IDE for ROS2 ...
Ros2 Environment Settings For Vscode | Neoplanetz
Advertisement Space (300x250)

在 vscode 中断点调试 ROS2 C++ 的办法_vscode 调试ros2-CSDN博客

[Ubuntu] ROS2 & VSCode 5 分鐘內快速環境部署工具_ubunut vscode ros2-CSDN博客

VSCode Extension to Simplify ROS2 Environment Setup & Development ...

vscode中ros c++代码调试_c++ vscode ros调试-CSDN博客
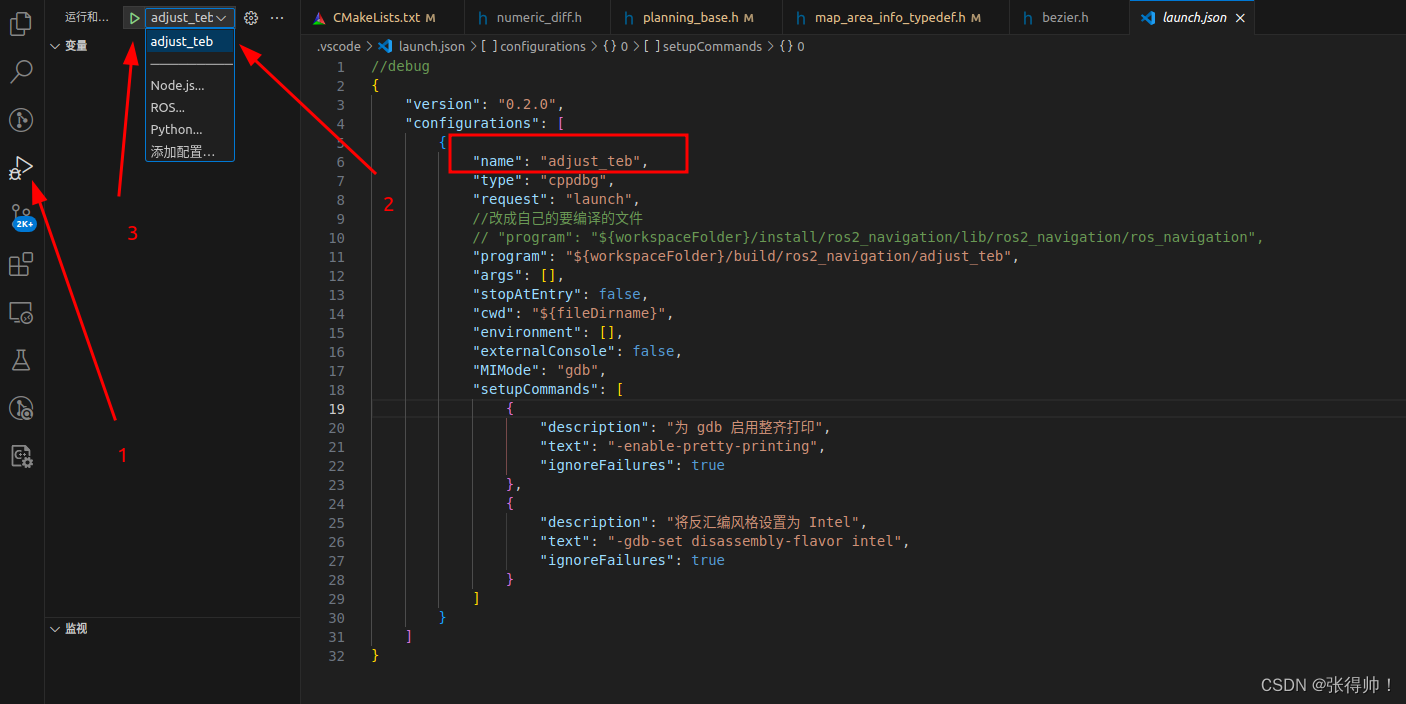
vscode 调试 ROS2_vscode ros2调试-CSDN博客
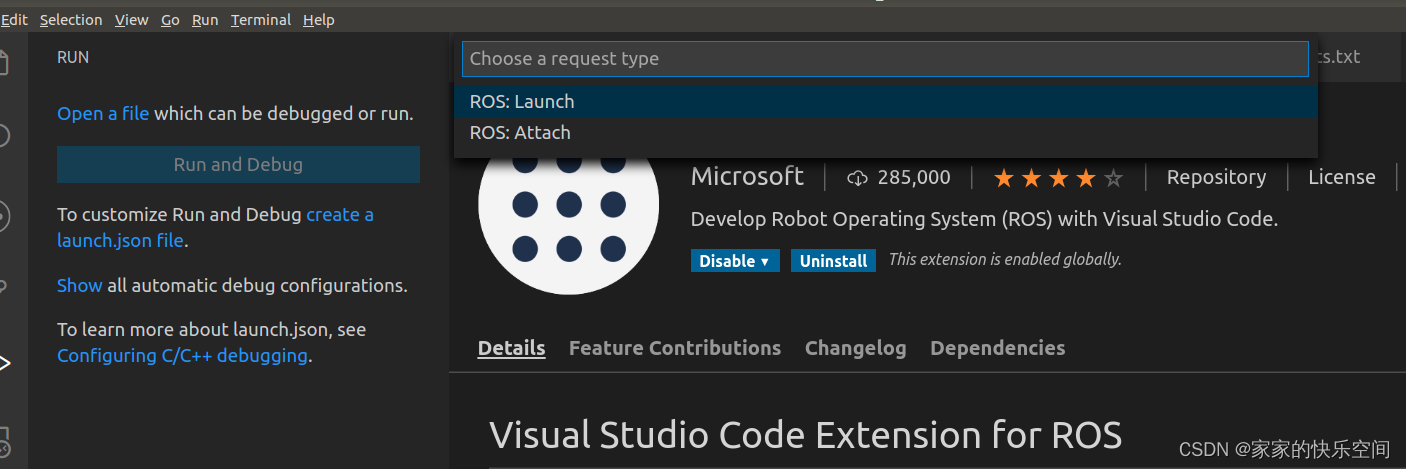
使用VsCode进行ROS程序调试_ros vscode 调试-CSDN博客
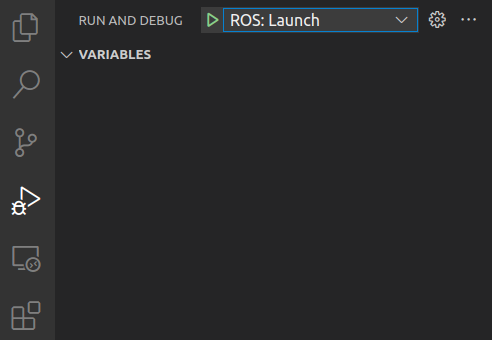
Ros1 Environment Settings For Vscode | Neoplanetz
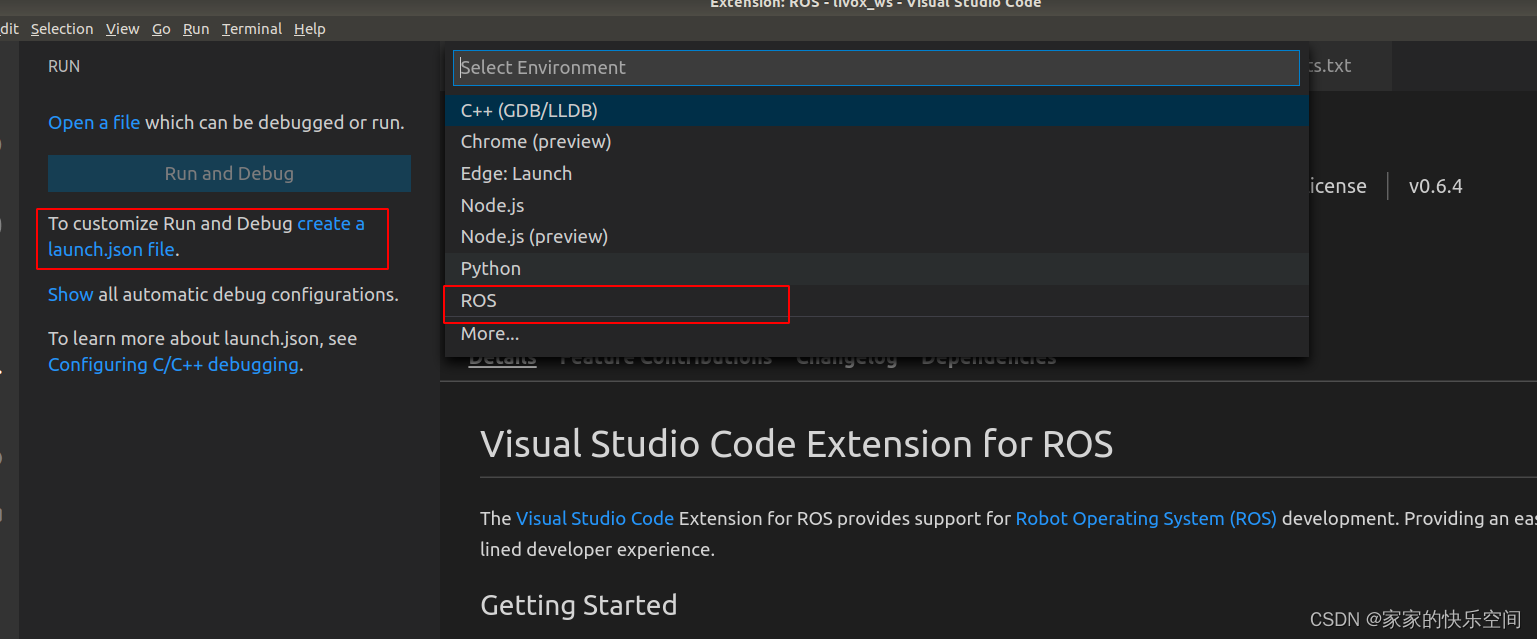
使用VsCode进行ROS程序调试_ros vscode 调试-CSDN博客

基于VS code调试ROS2功能包教程_ubuntu22.04 vscode 调试ros2-CSDN博客

VSCode + ROS 开发全流程:从功能包创建到一键编译运行_vscode ros-CSDN博客
Advertisement Space (336x280)
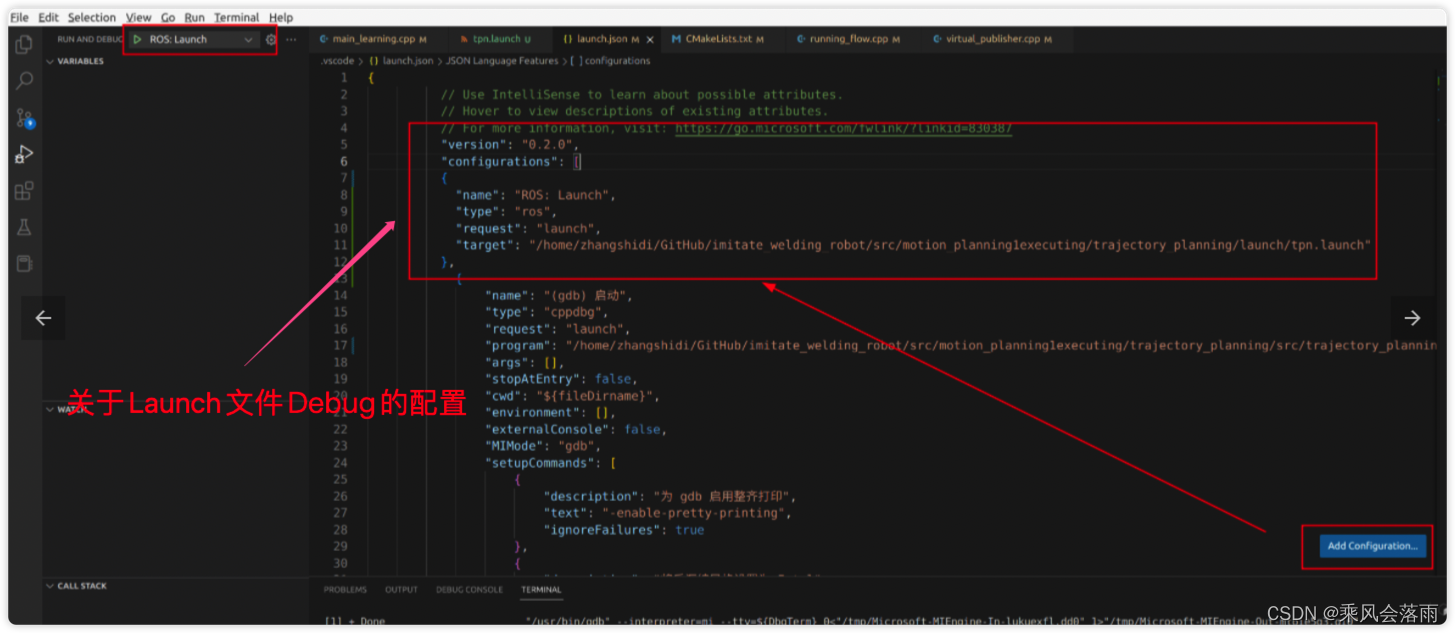
Ros VsCode C++ 打断点Debug过程实现 | 可能是当前好懂的教程_vscode运行.launch文件可以debug-CSDN博客

VSCode Clangd 配置 ROS2_clangd ros2-CSDN博客
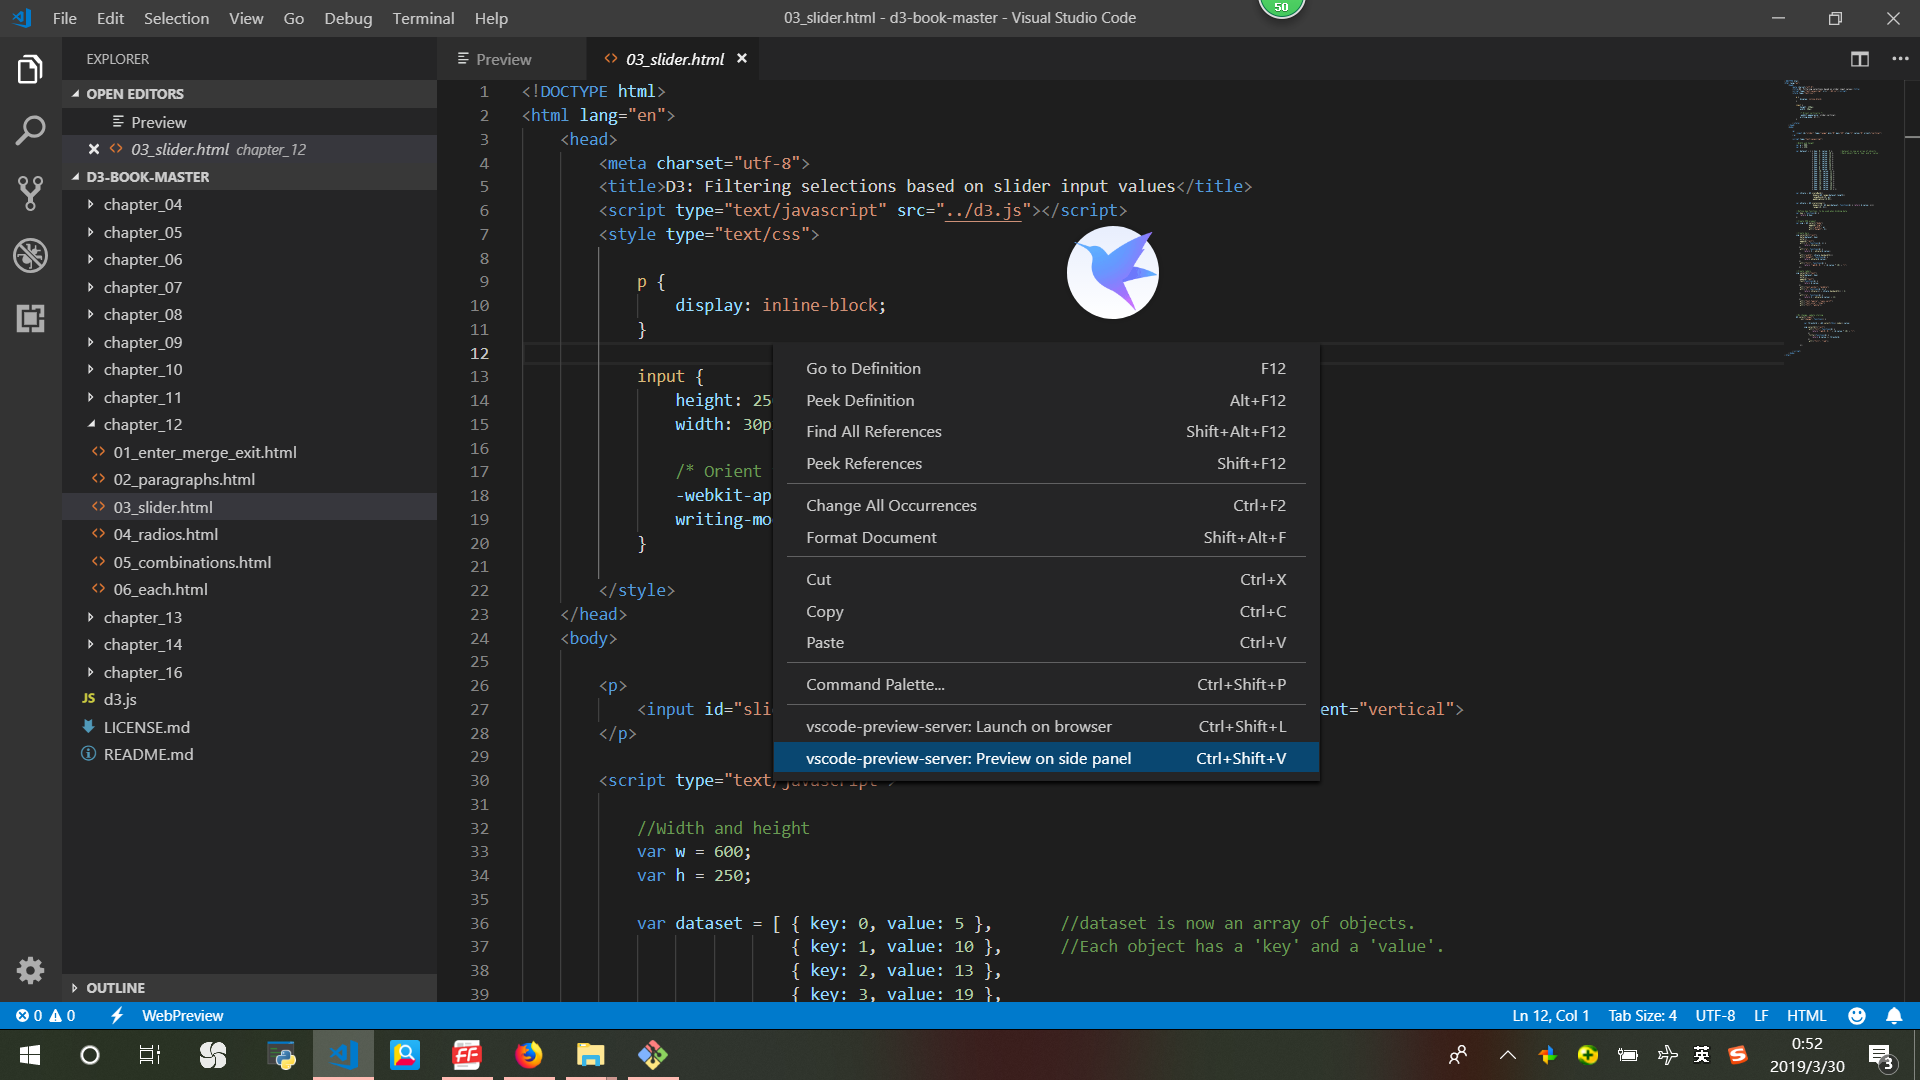
前端开发IDE VSCode + live preview-CSDN博客

ROS + VSCode 编程环境快速搭建 | Longlin's Blog
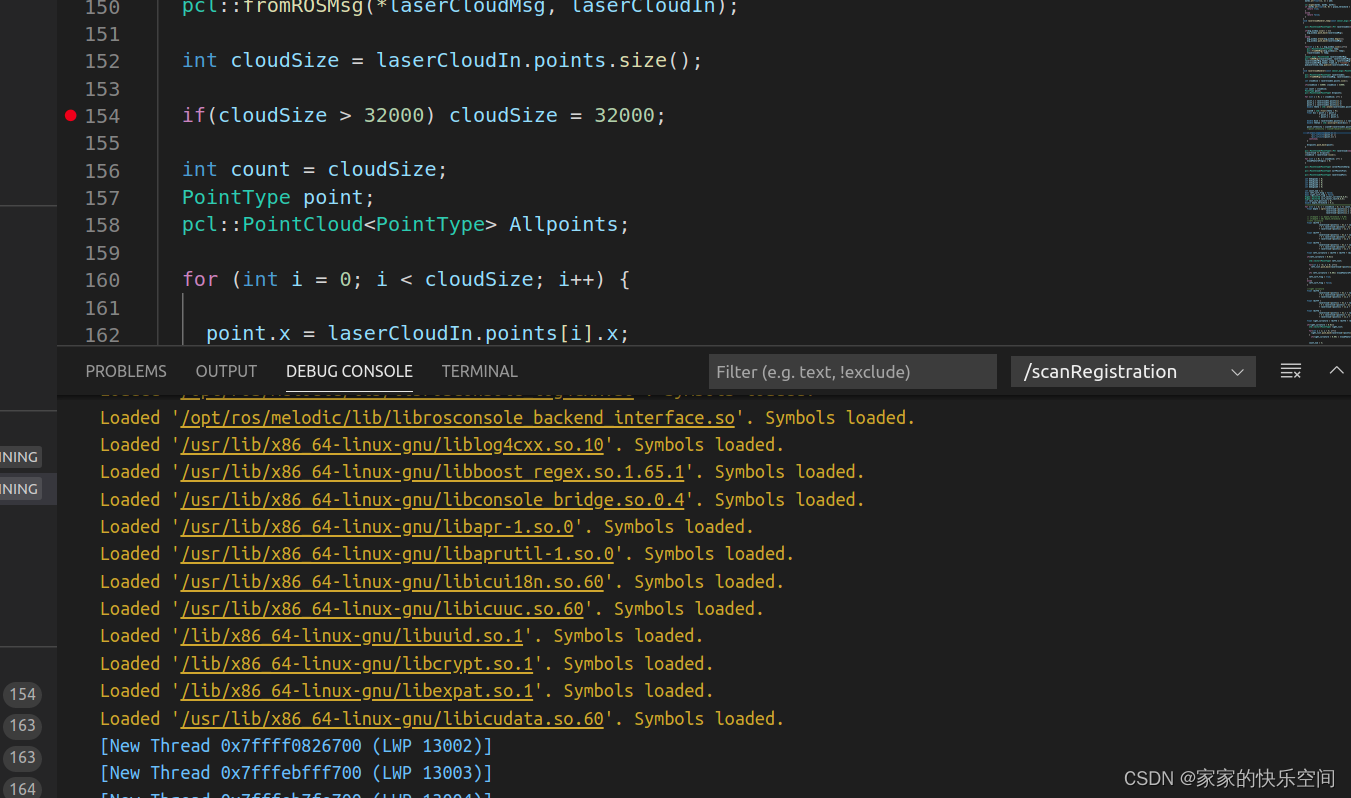
使用VsCode进行ROS程序调试_ros vscode 调试-CSDN博客
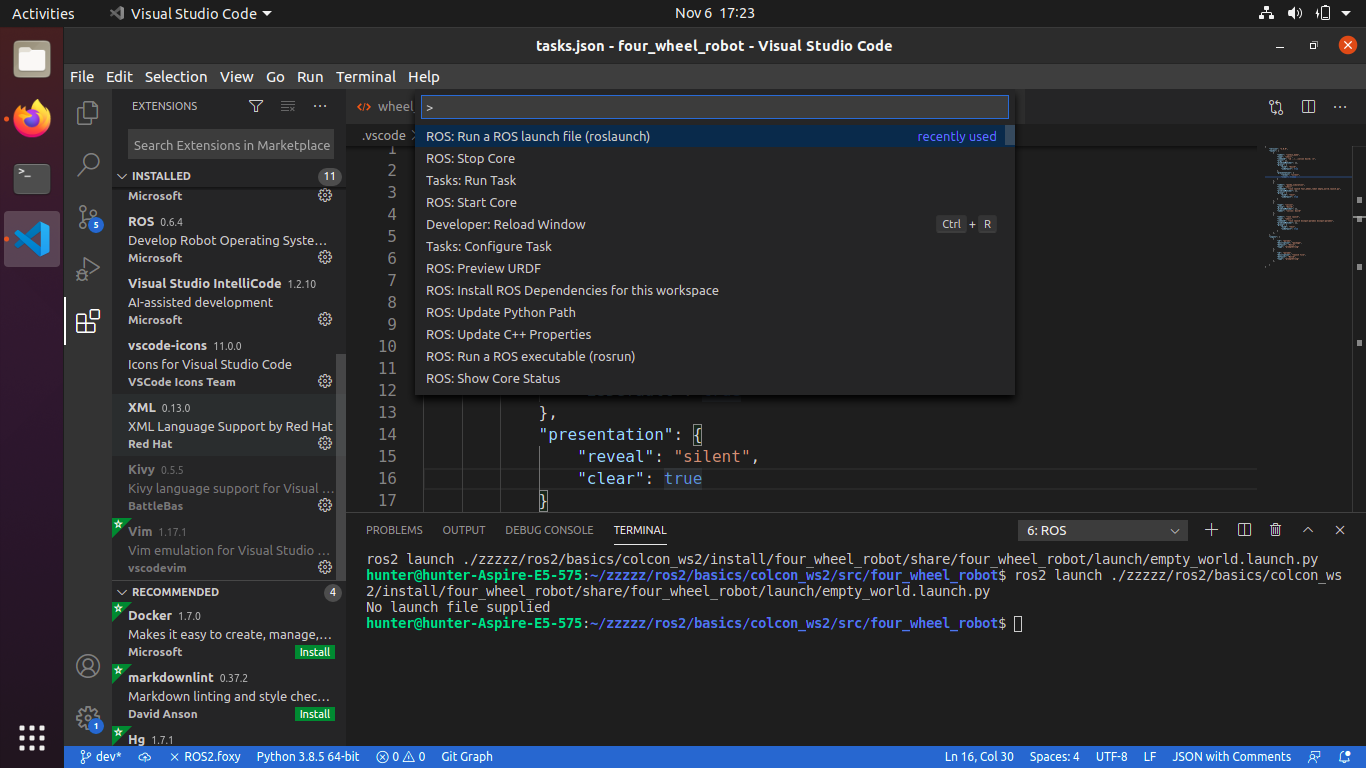
[bug] Unable to launch the ros2 launch file · Issue #334 · ms-iot ...
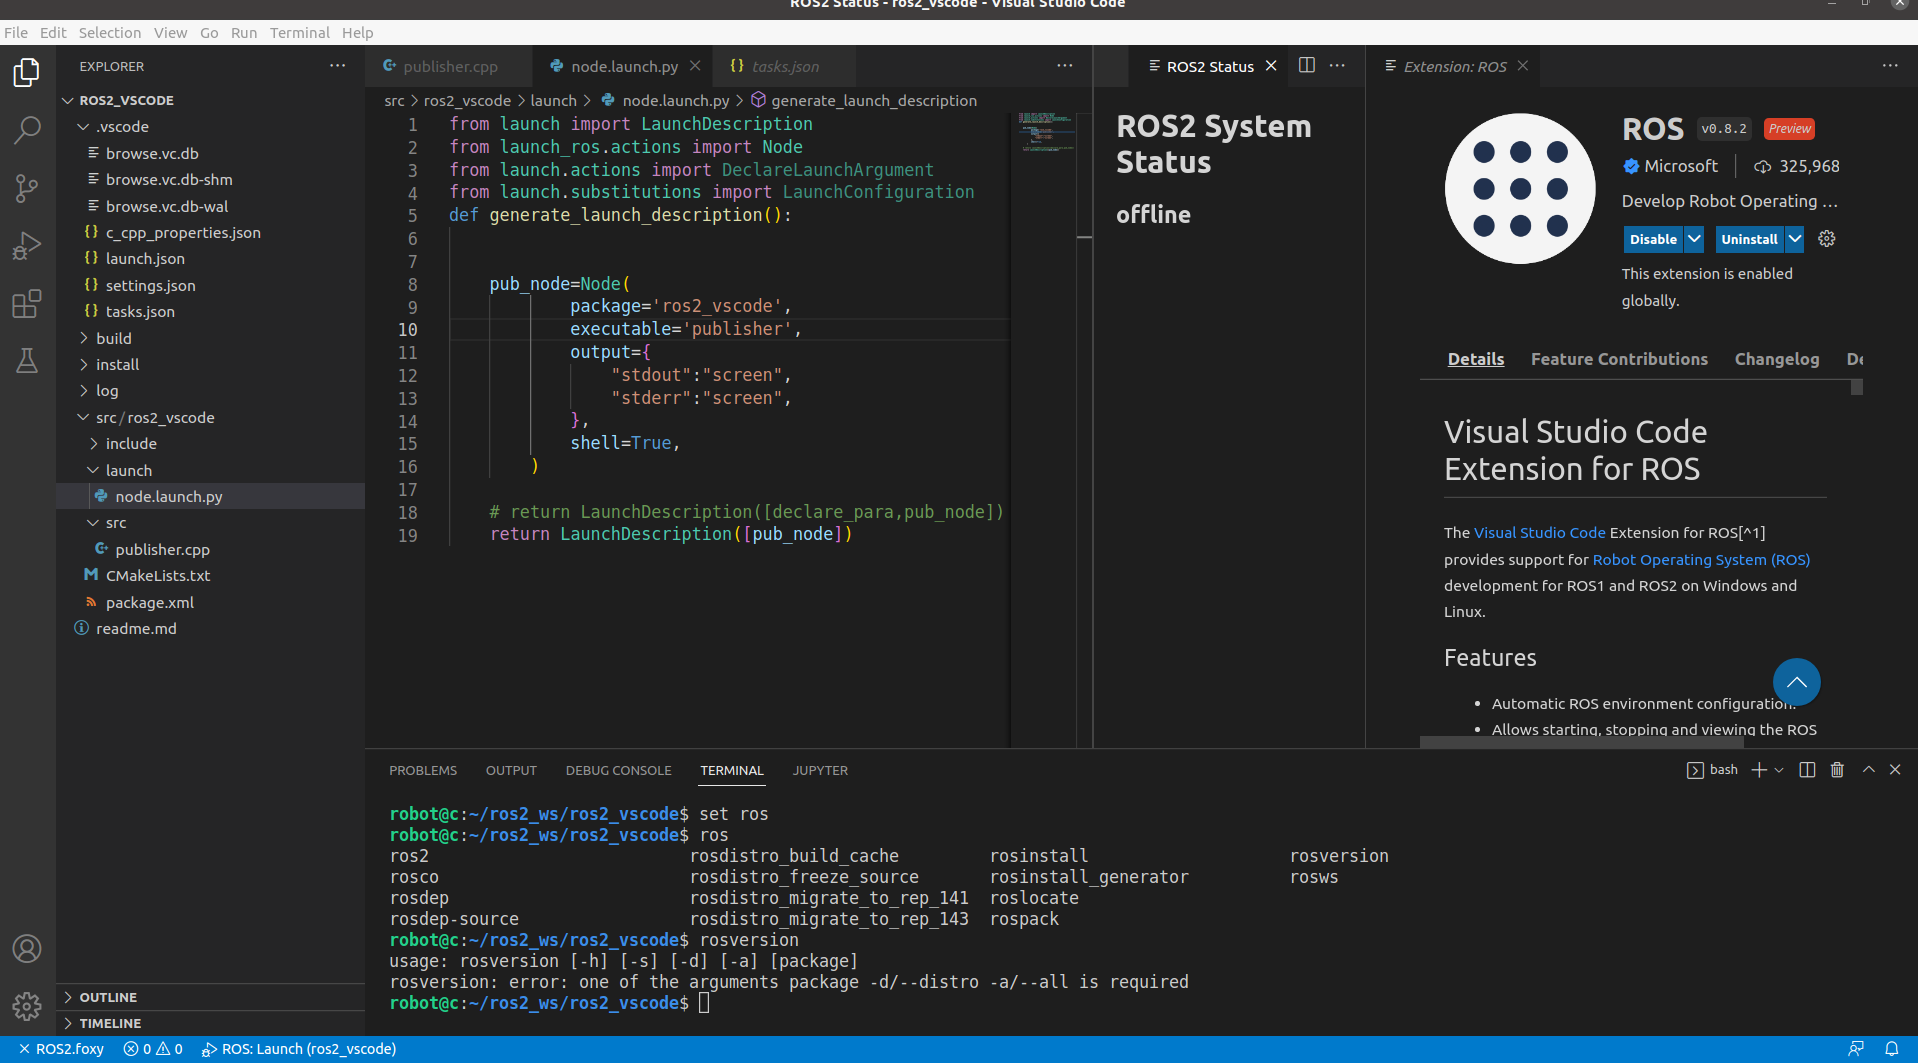
[vscode extension 0.8.2 ubuntu foxy ROS2 start command is not ok ...

还在手敲 source + ros2 launch/run?我写的VS Code 插件帮你搞定-CSDN博客
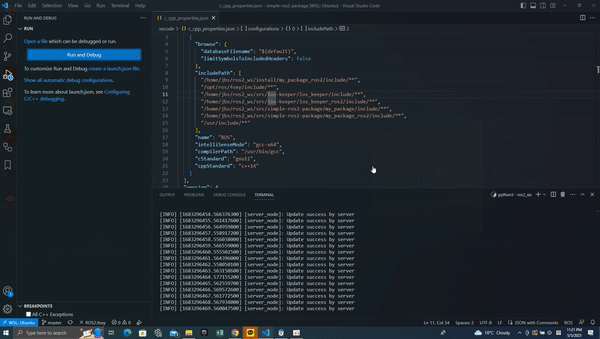
linux 中vscode ros2 配置 - 知乎
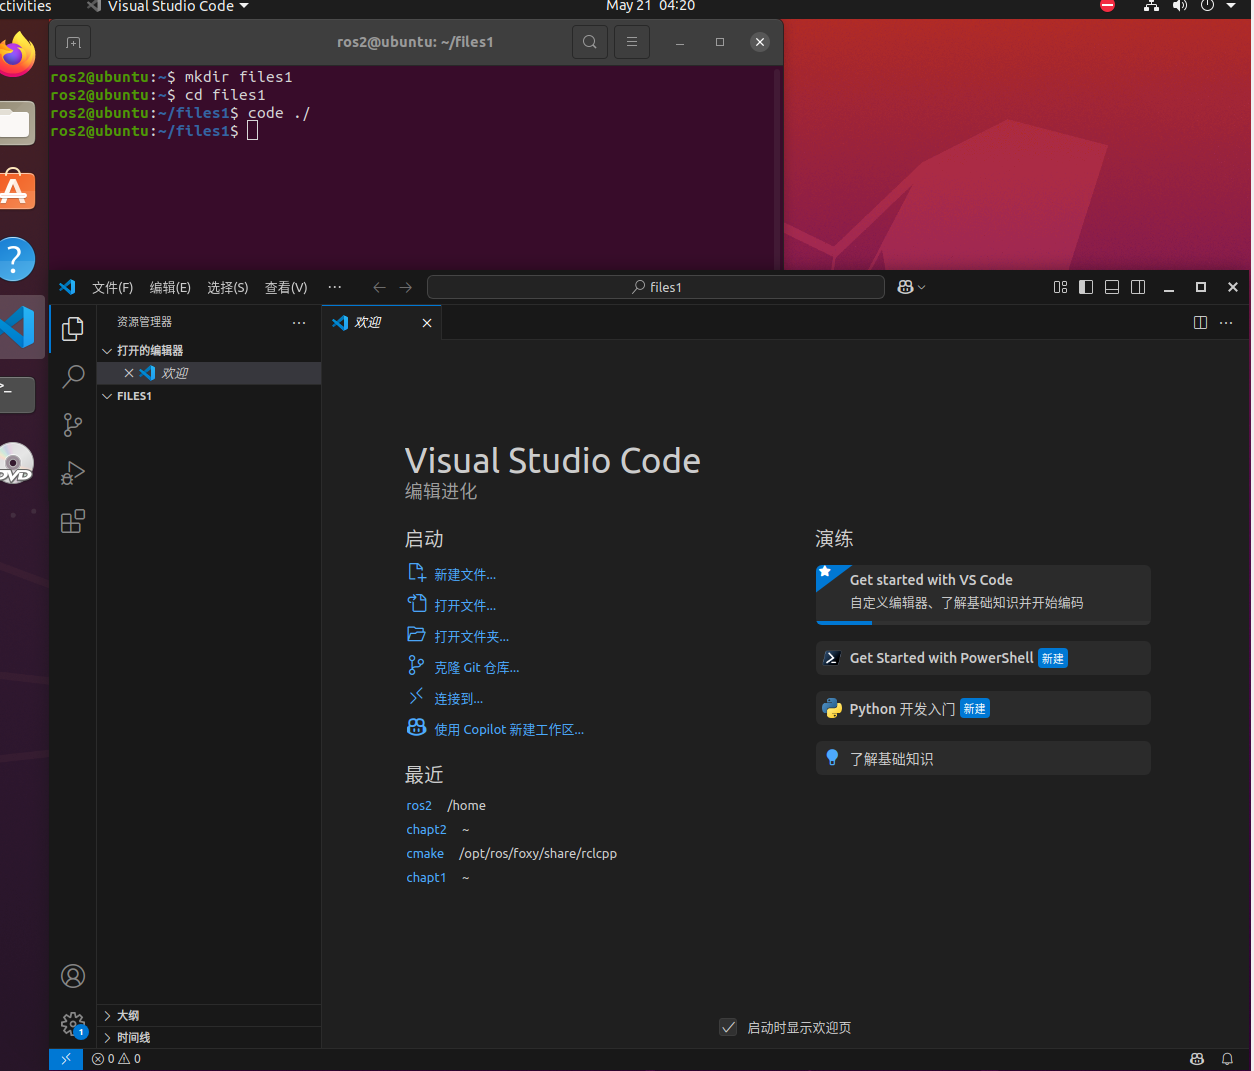
在Linux中的ros2系统的vscode中使用功能包编写python和c++节点_vscode ros2 python-CSDN博客
Advertisement Space (336x280)
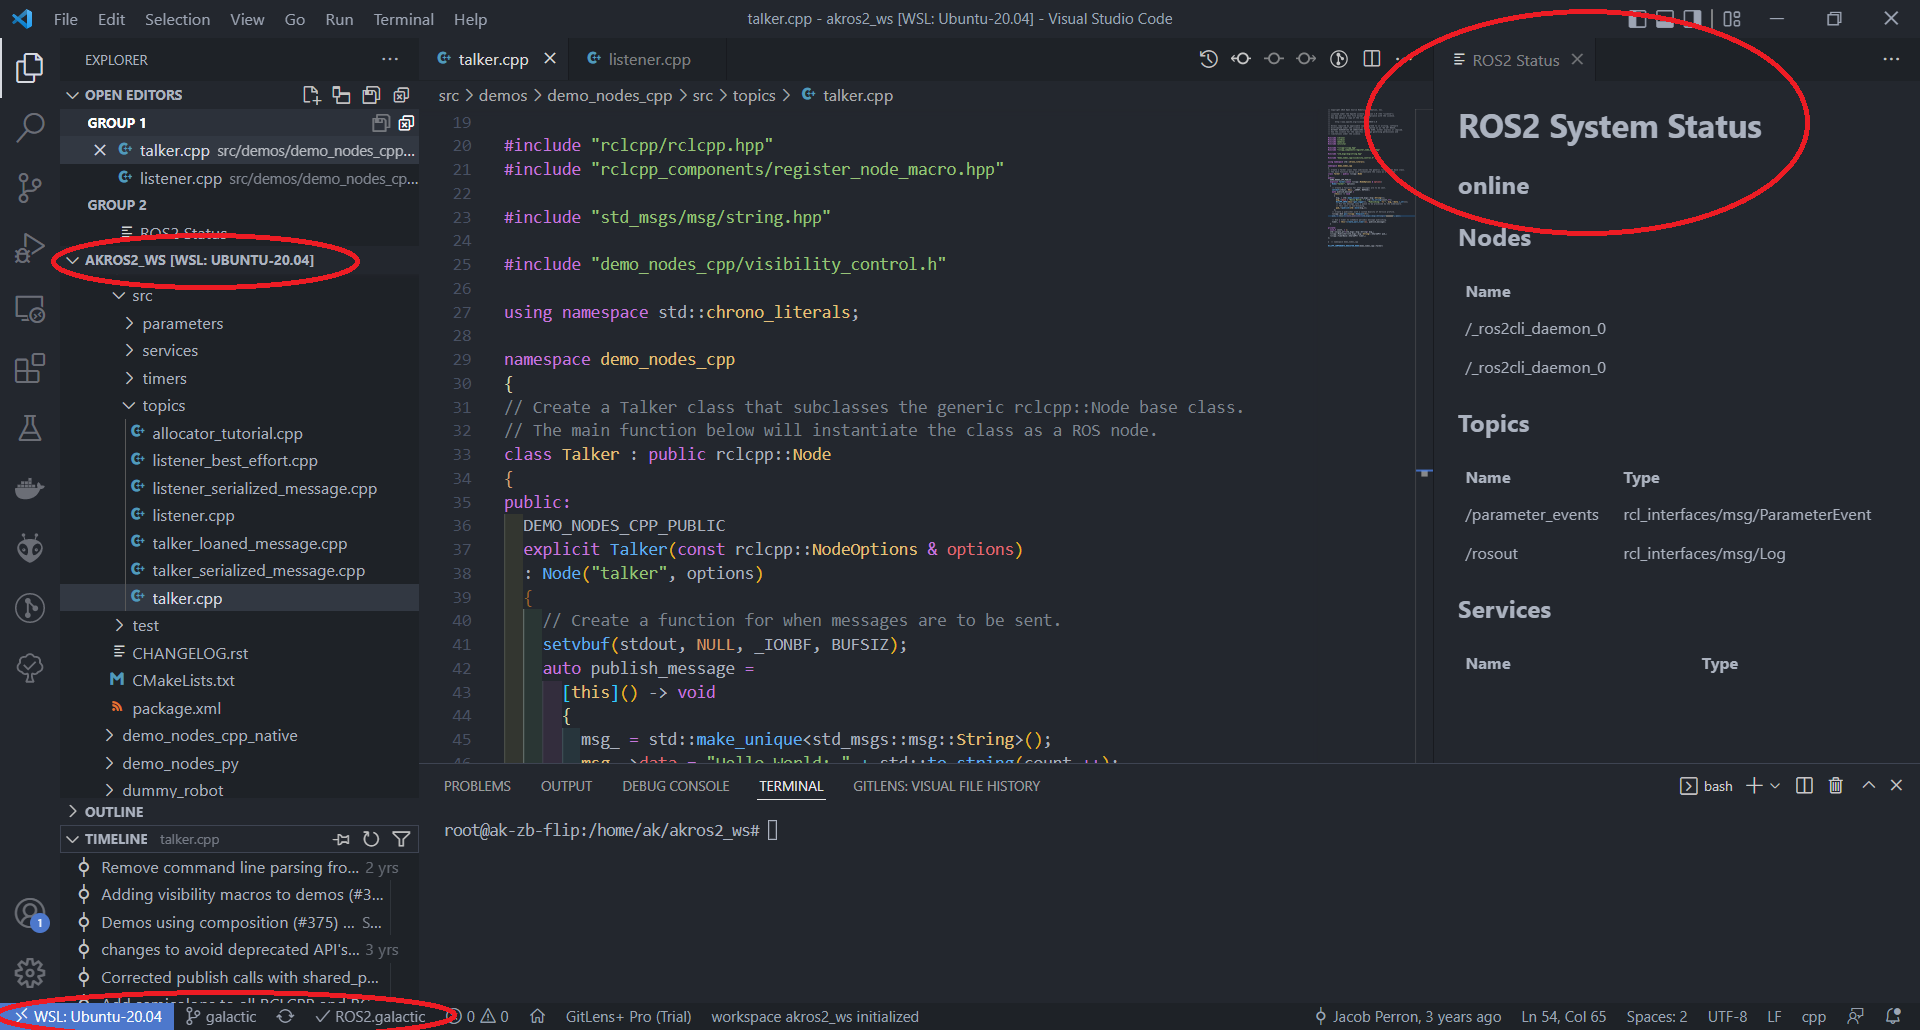
Setting up ROS2 on Windows | Aditya Kamath
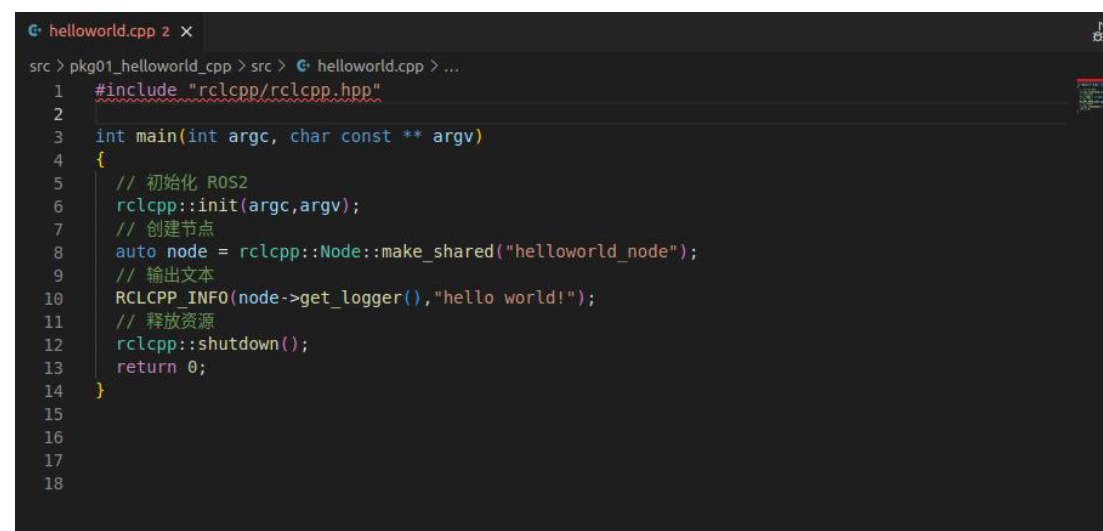
1.4 ROS2 集成开发环境搭建_ros2 vscode-CSDN博客
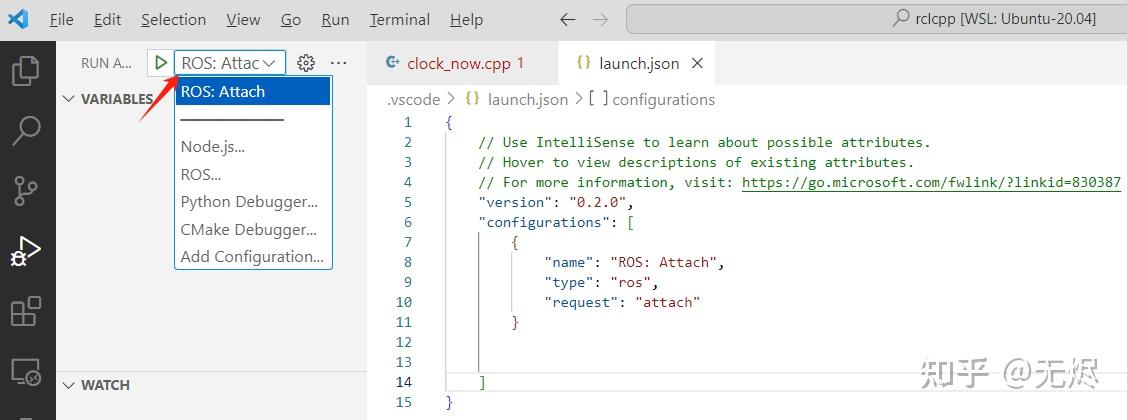
VSCode+ROS2调试方法详解(2)——ROS Attach调试 - 知乎
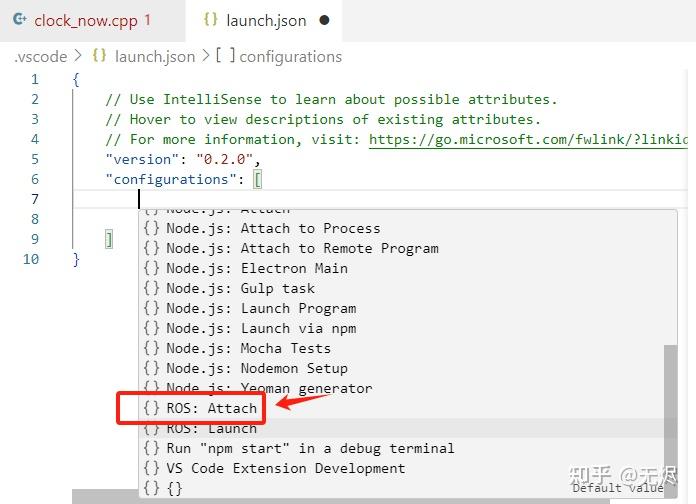
VSCode+ROS2调试方法详解(2)——ROS Attach调试 - 知乎
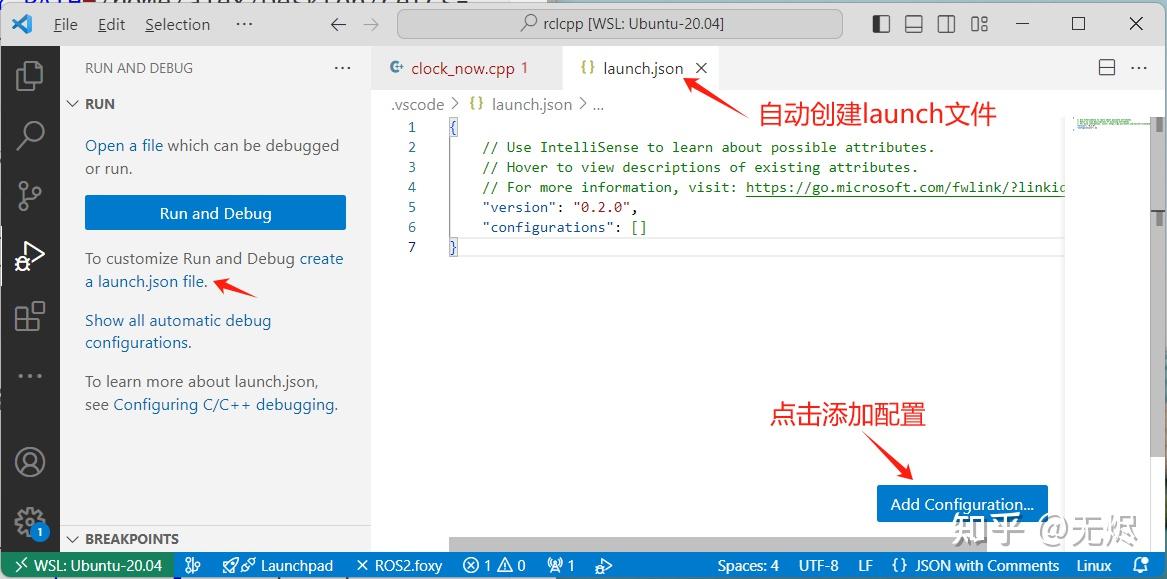
VSCode+ROS2调试方法详解(2)——ROS Attach调试 - 知乎
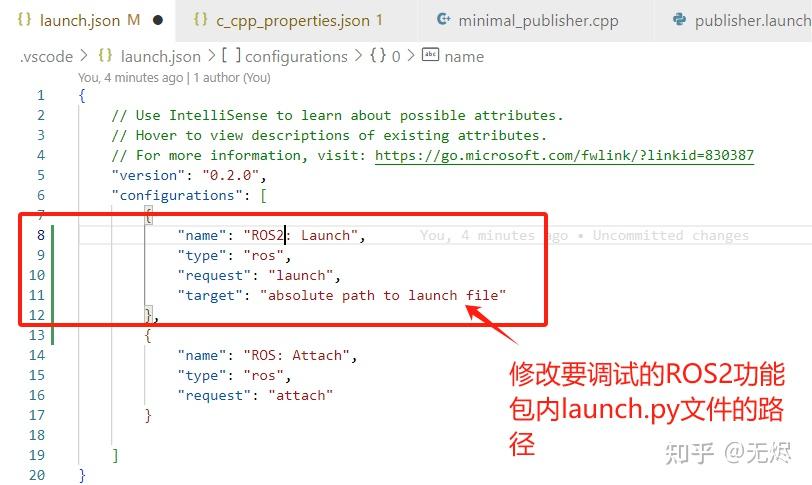
VSCode+ROS2调试方法详解(3)——ROS Launch调试 - 知乎