
Zju Fast Lab Github

ZJU FAST Lab · GitHub
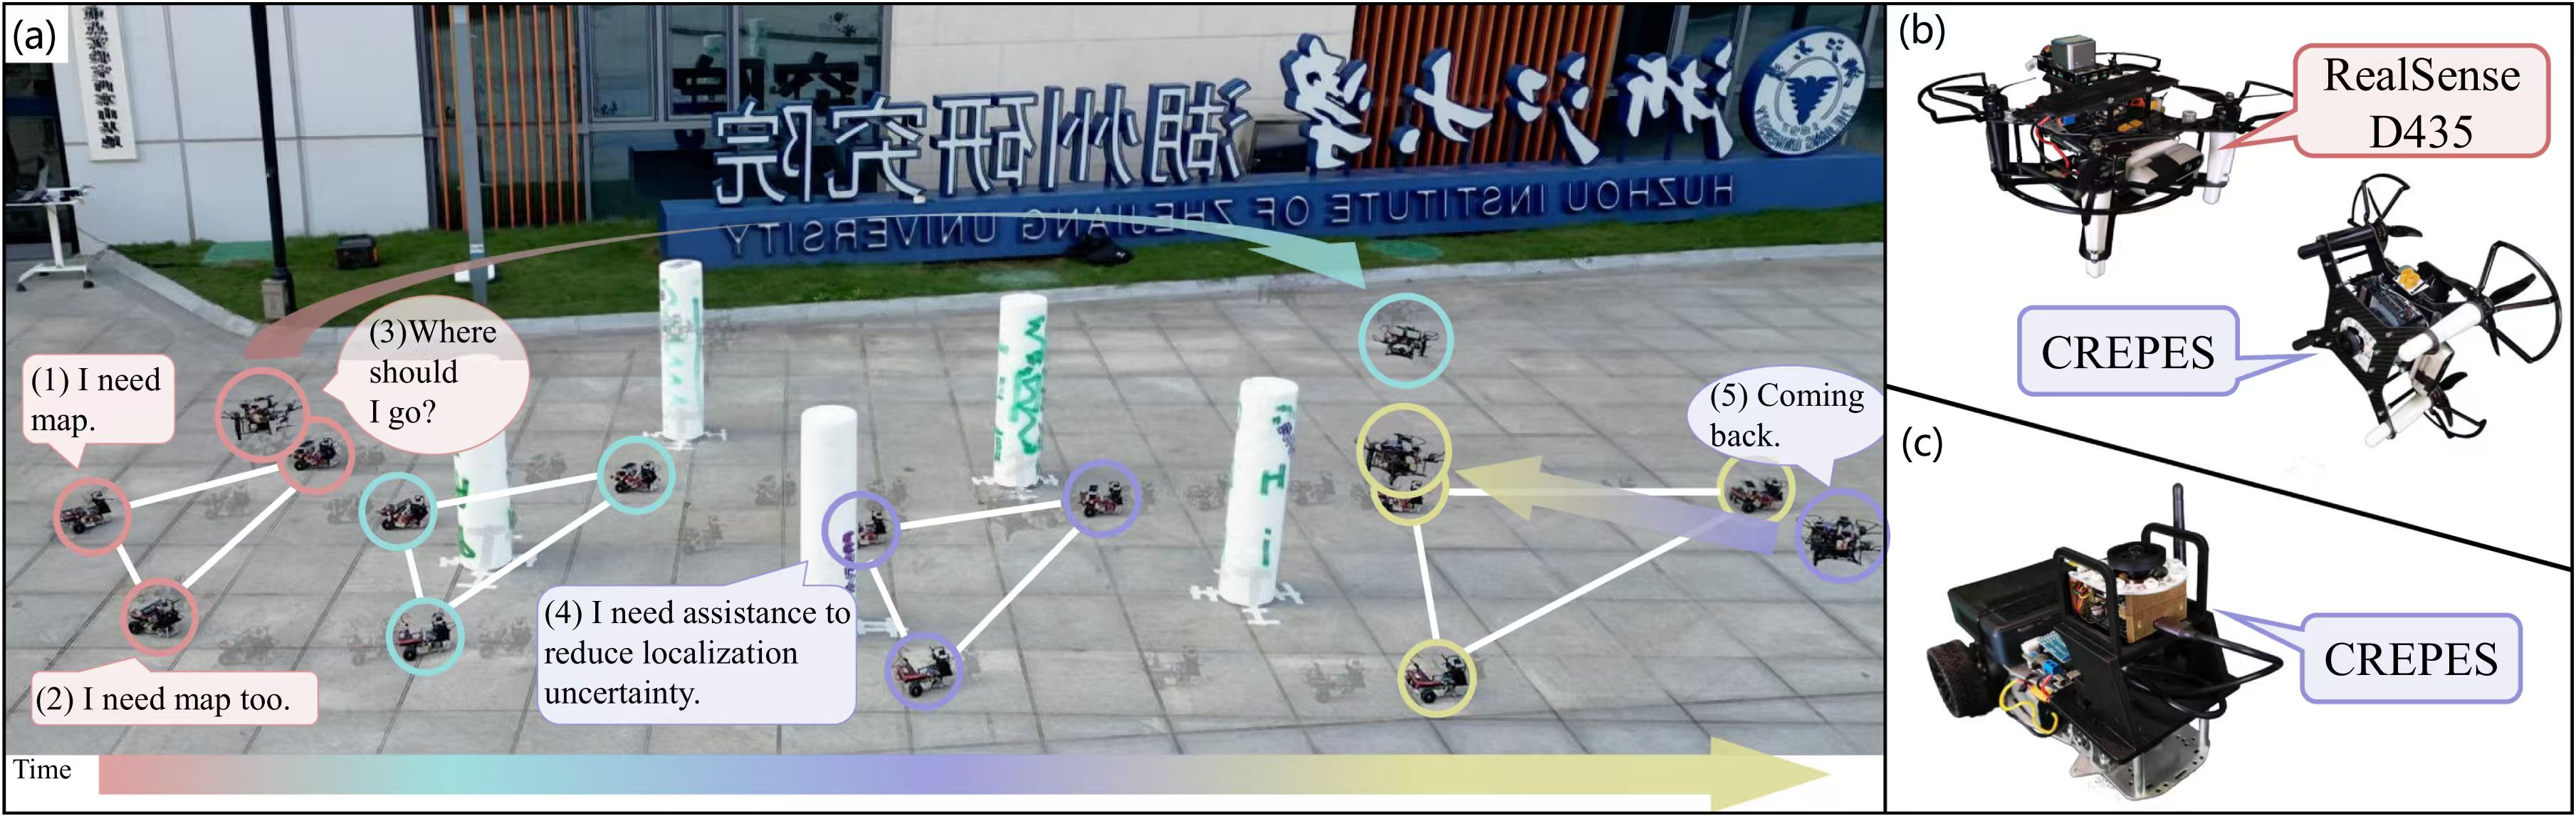
Cost-Effective Swarm Navigation System via Close Cooperation | FAST Lab
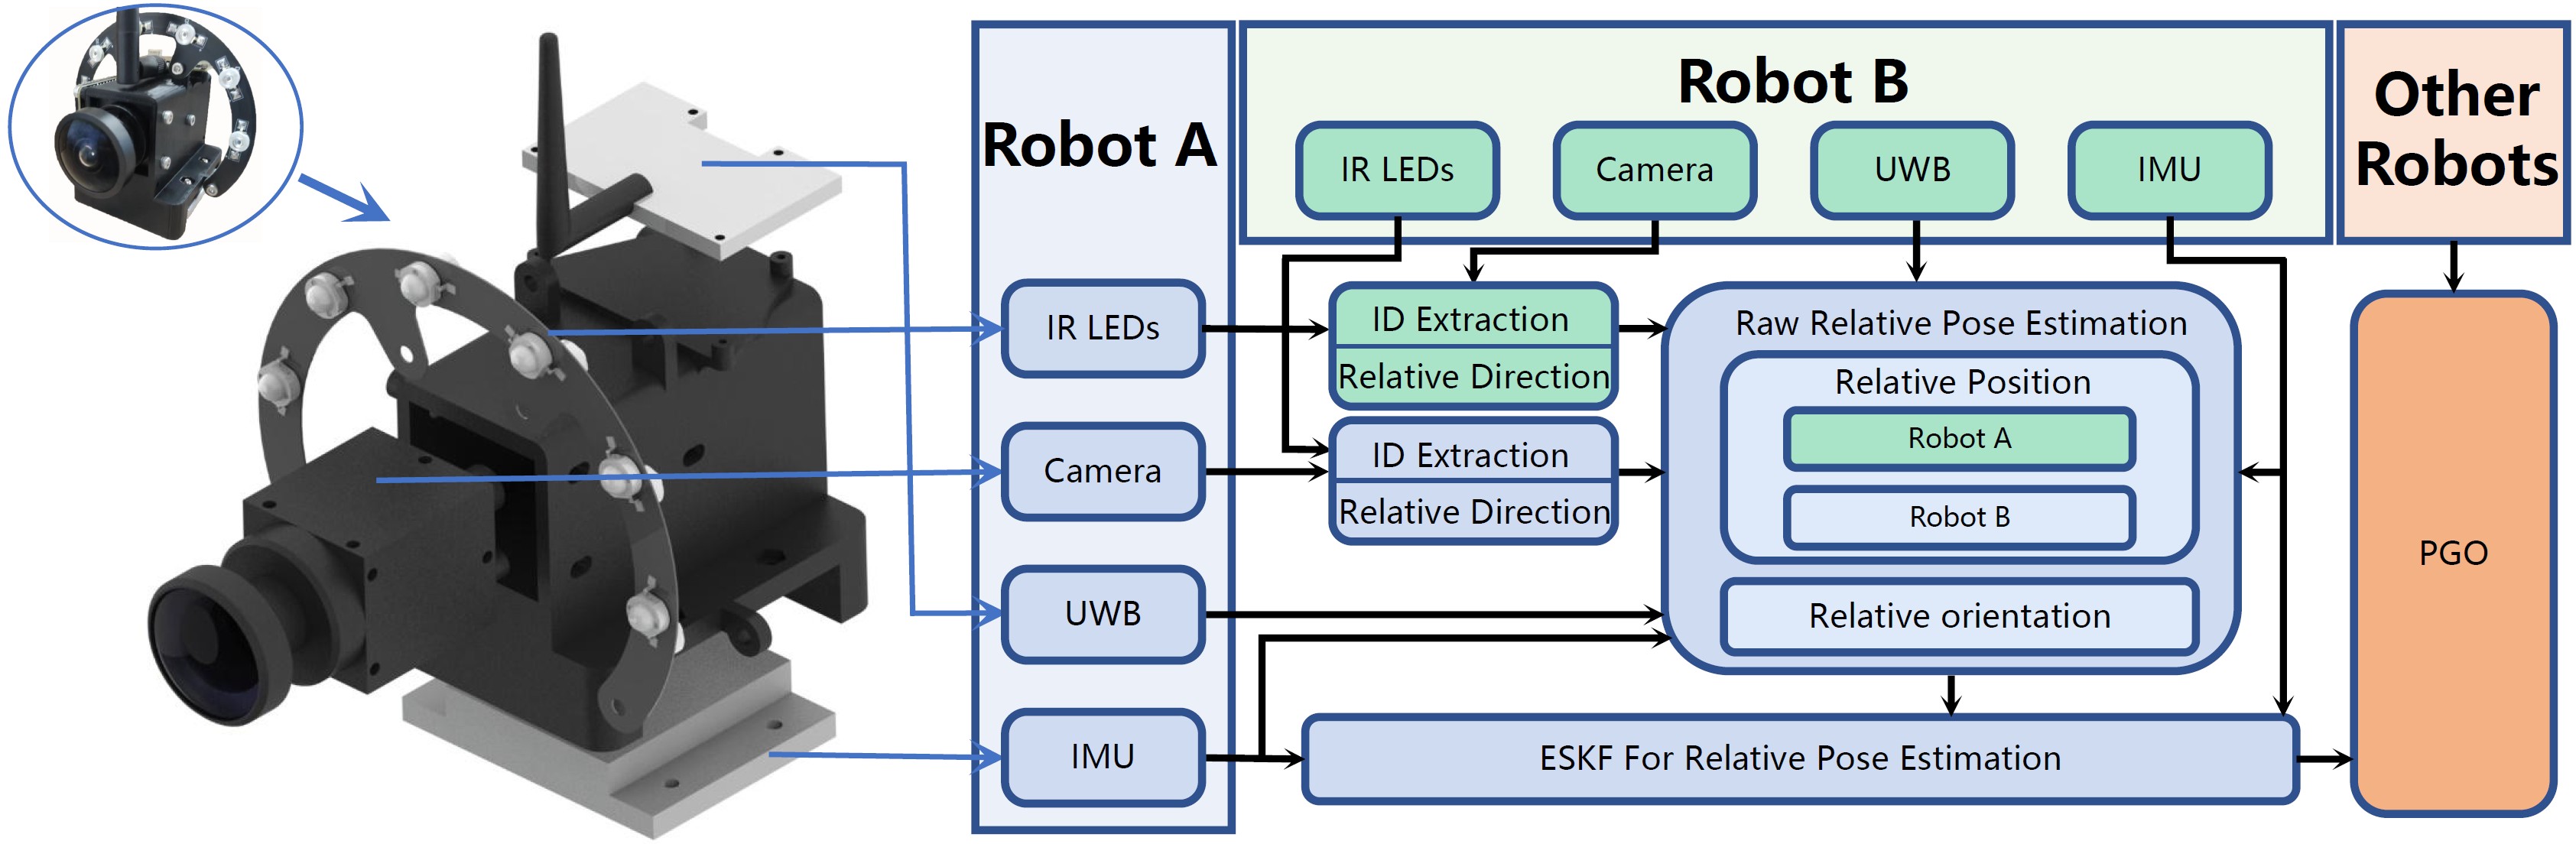
CREPES: Cooperative RElative Pose Estimation System | FAST Lab
FAST-FIRE@IROS2025 | FAST Lab

FIRE | FAST Lab
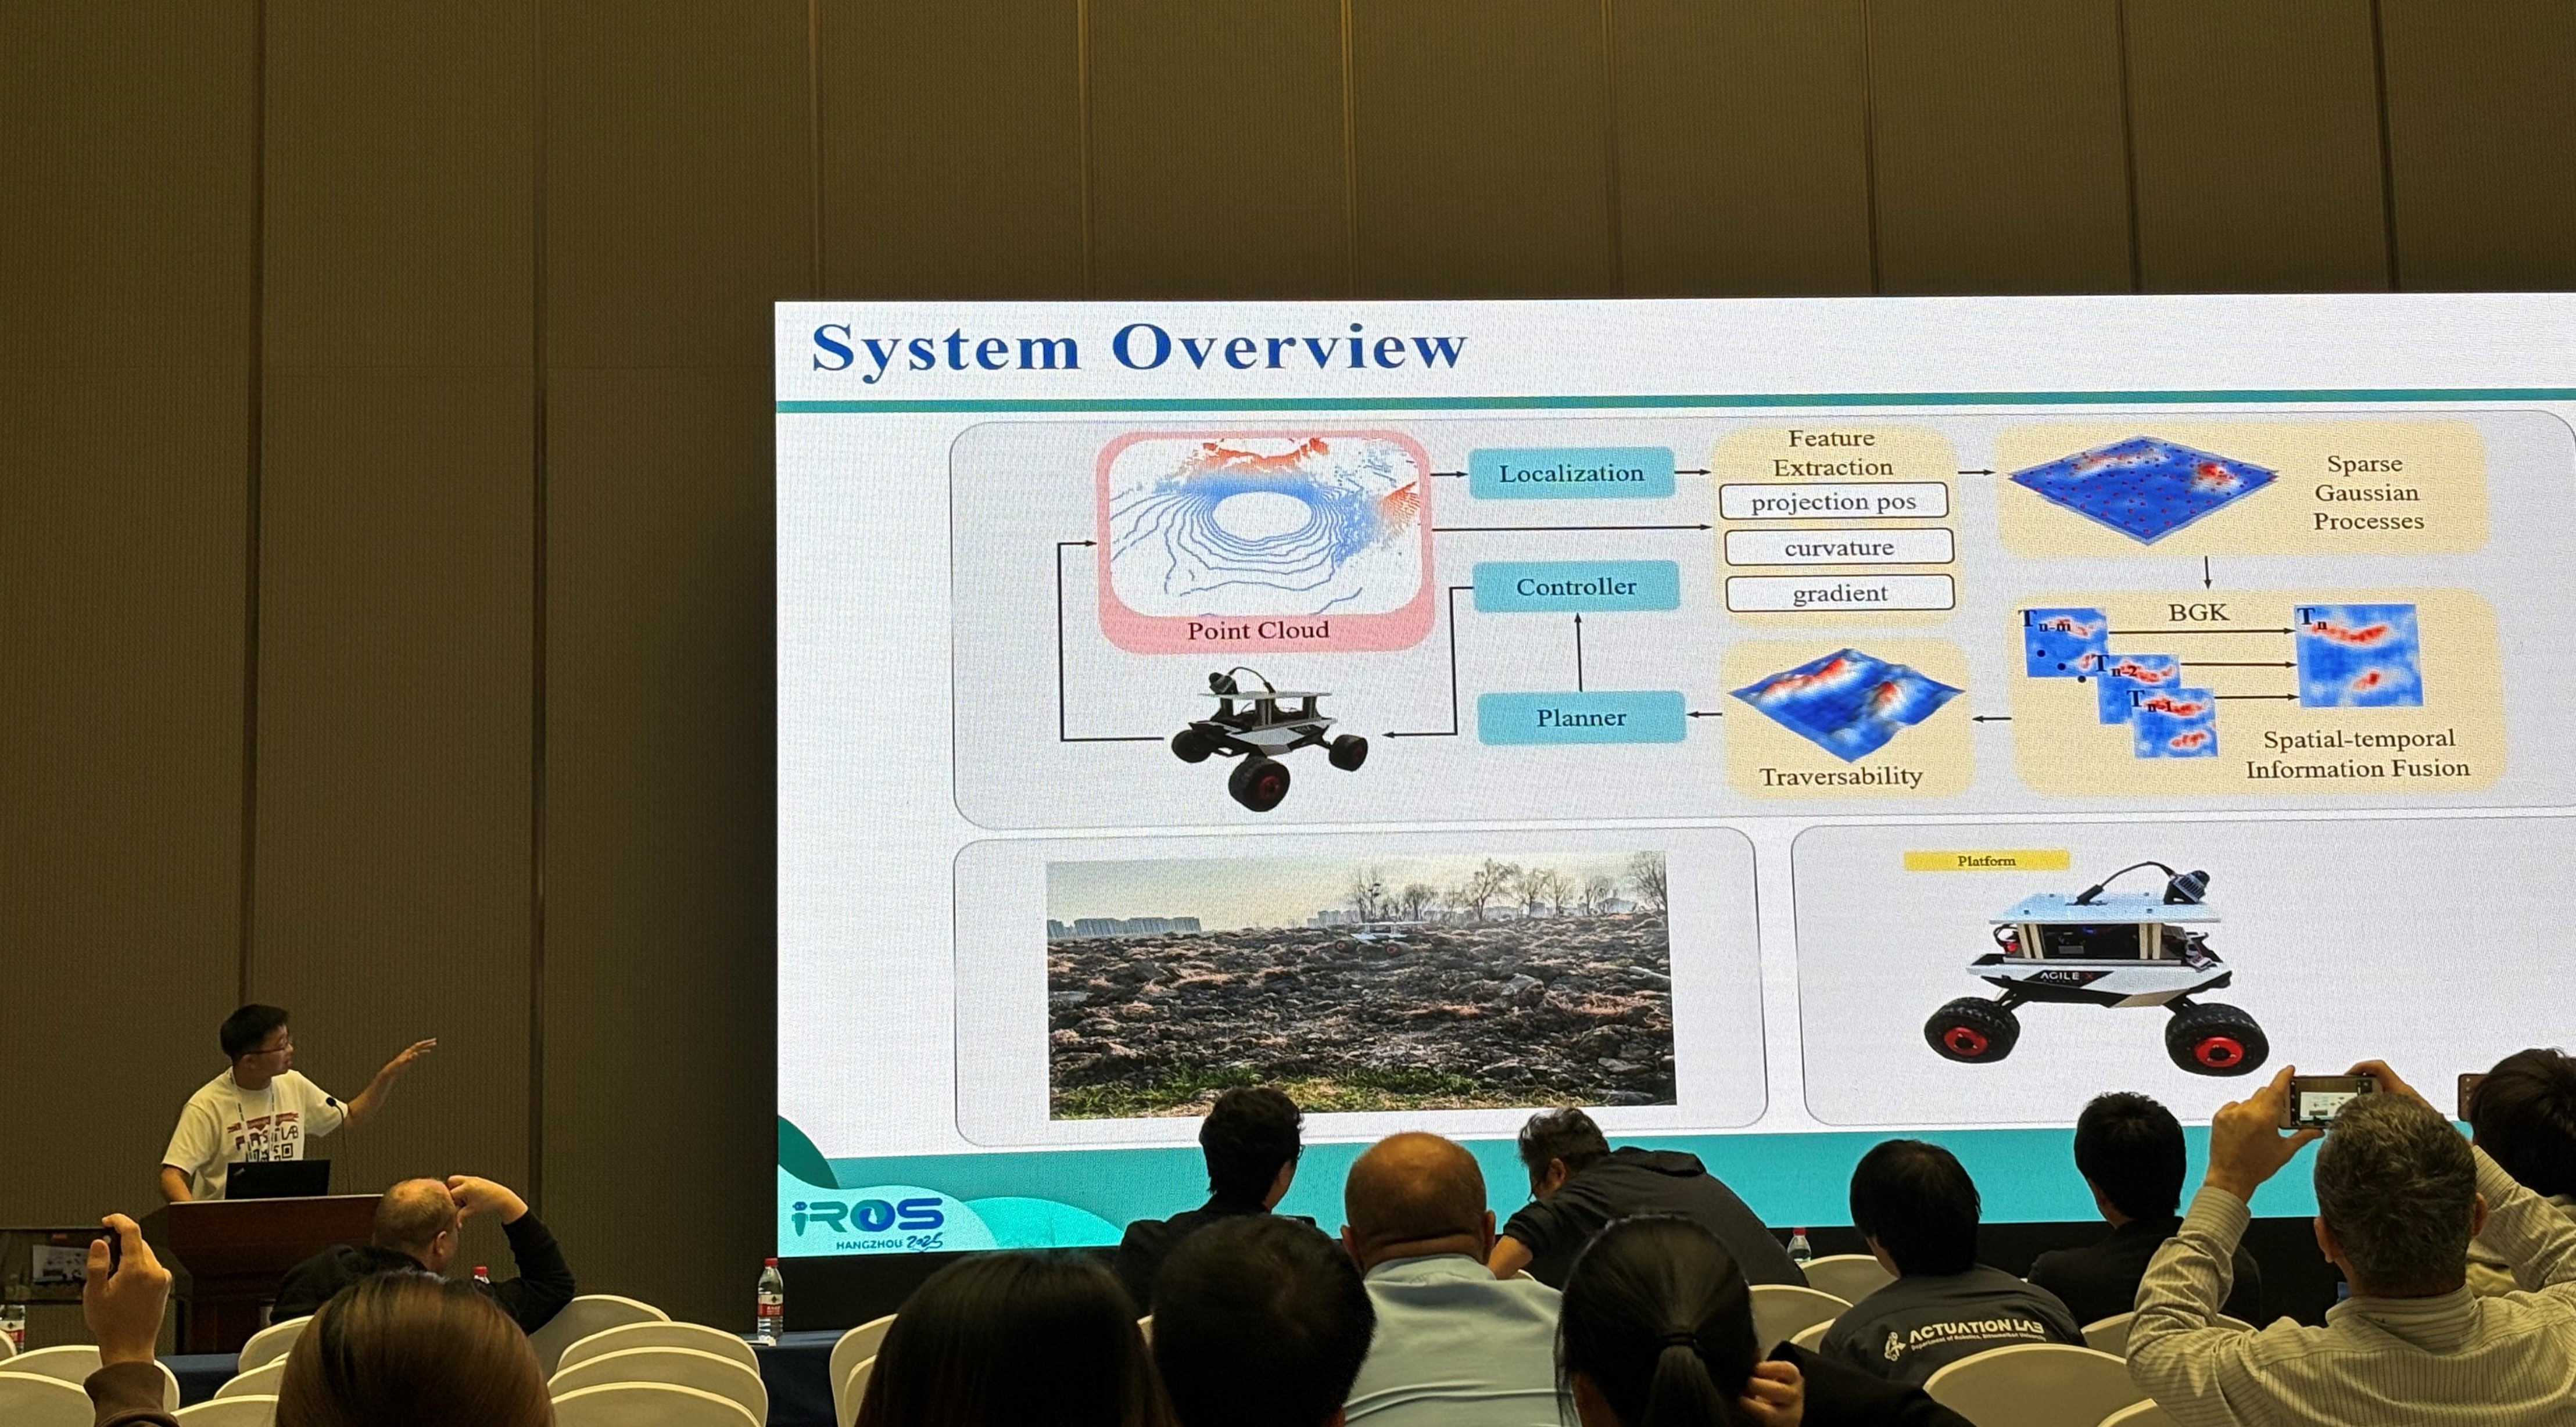
FAST-FIRE@IROS2025 | FAST Lab
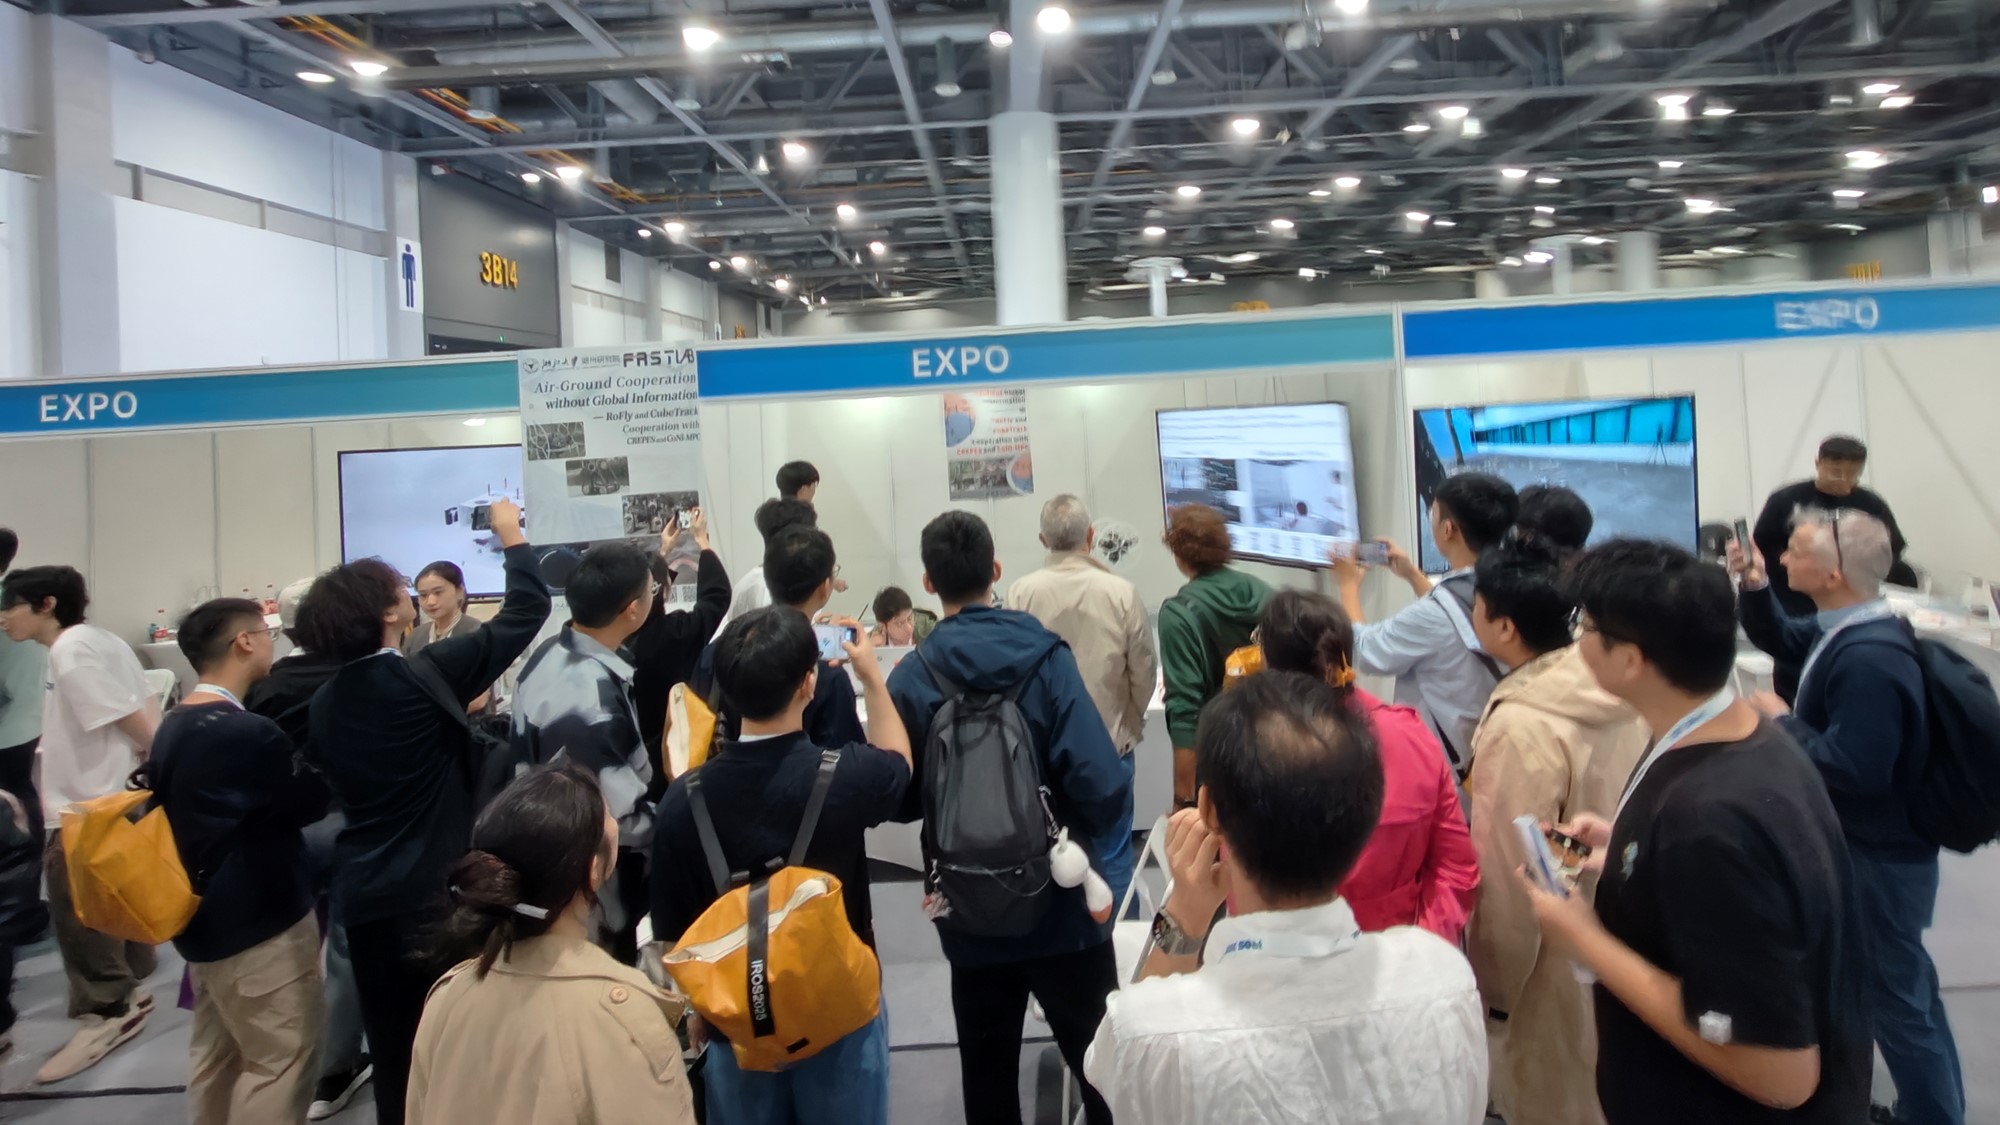
FAST-FIRE@IROS2025 | FAST Lab
FAST-FIRE@IROS2025 | FAST Lab
Article-Journal | FAST Lab
GitHub - ZJU-FAST-Lab/e2e_opt
Advertisement Space (300x250)
GitHub - ZJU-FAST-Lab/GLPK_Interface: An Easy-to-Use GLPK Interface for ...
GitHub - lygoon/ZJU-Fast-Drone-250: 这是浙江大学Fast-Lab的自主导航无人机的项目,包含250mm轴距 ...
GitHub - zju-bmi-lab/Fast-SNN · GitHub

高飞助教介绍的他们所用无人机机架组成_自己制作的高飞老师的无人机-CSDN博客
Getting Started: Build, Configuration, and Data Download | ZJU-FAST-Lab ...

DDR-opt
System Architecture | ZJU-FAST-Lab/sampling-based-path-finding | DeepWiki
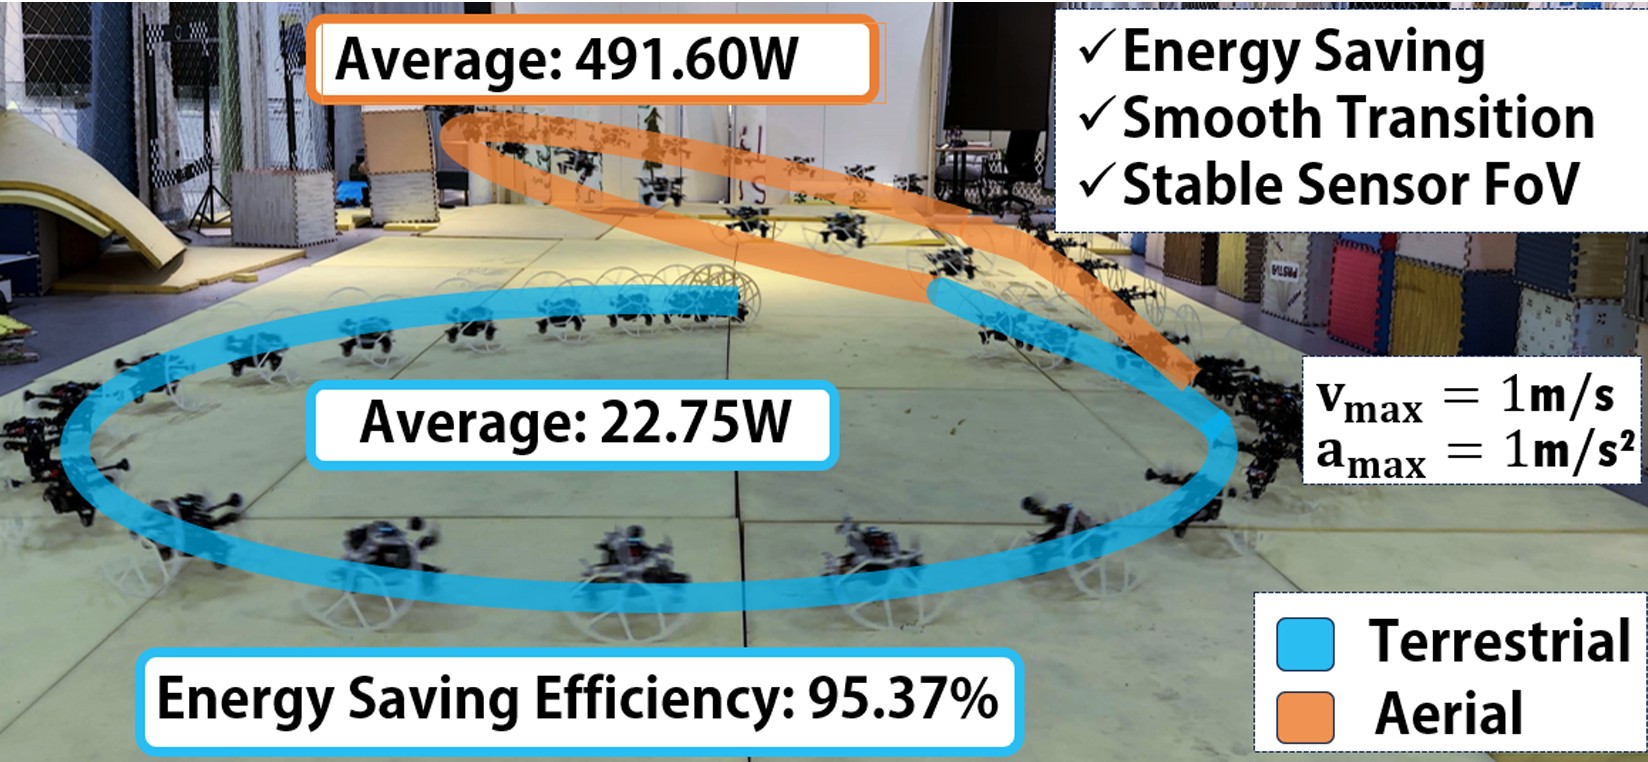
TrofyBot: A Transformable Rolling and Flying Robot with High Energy ...
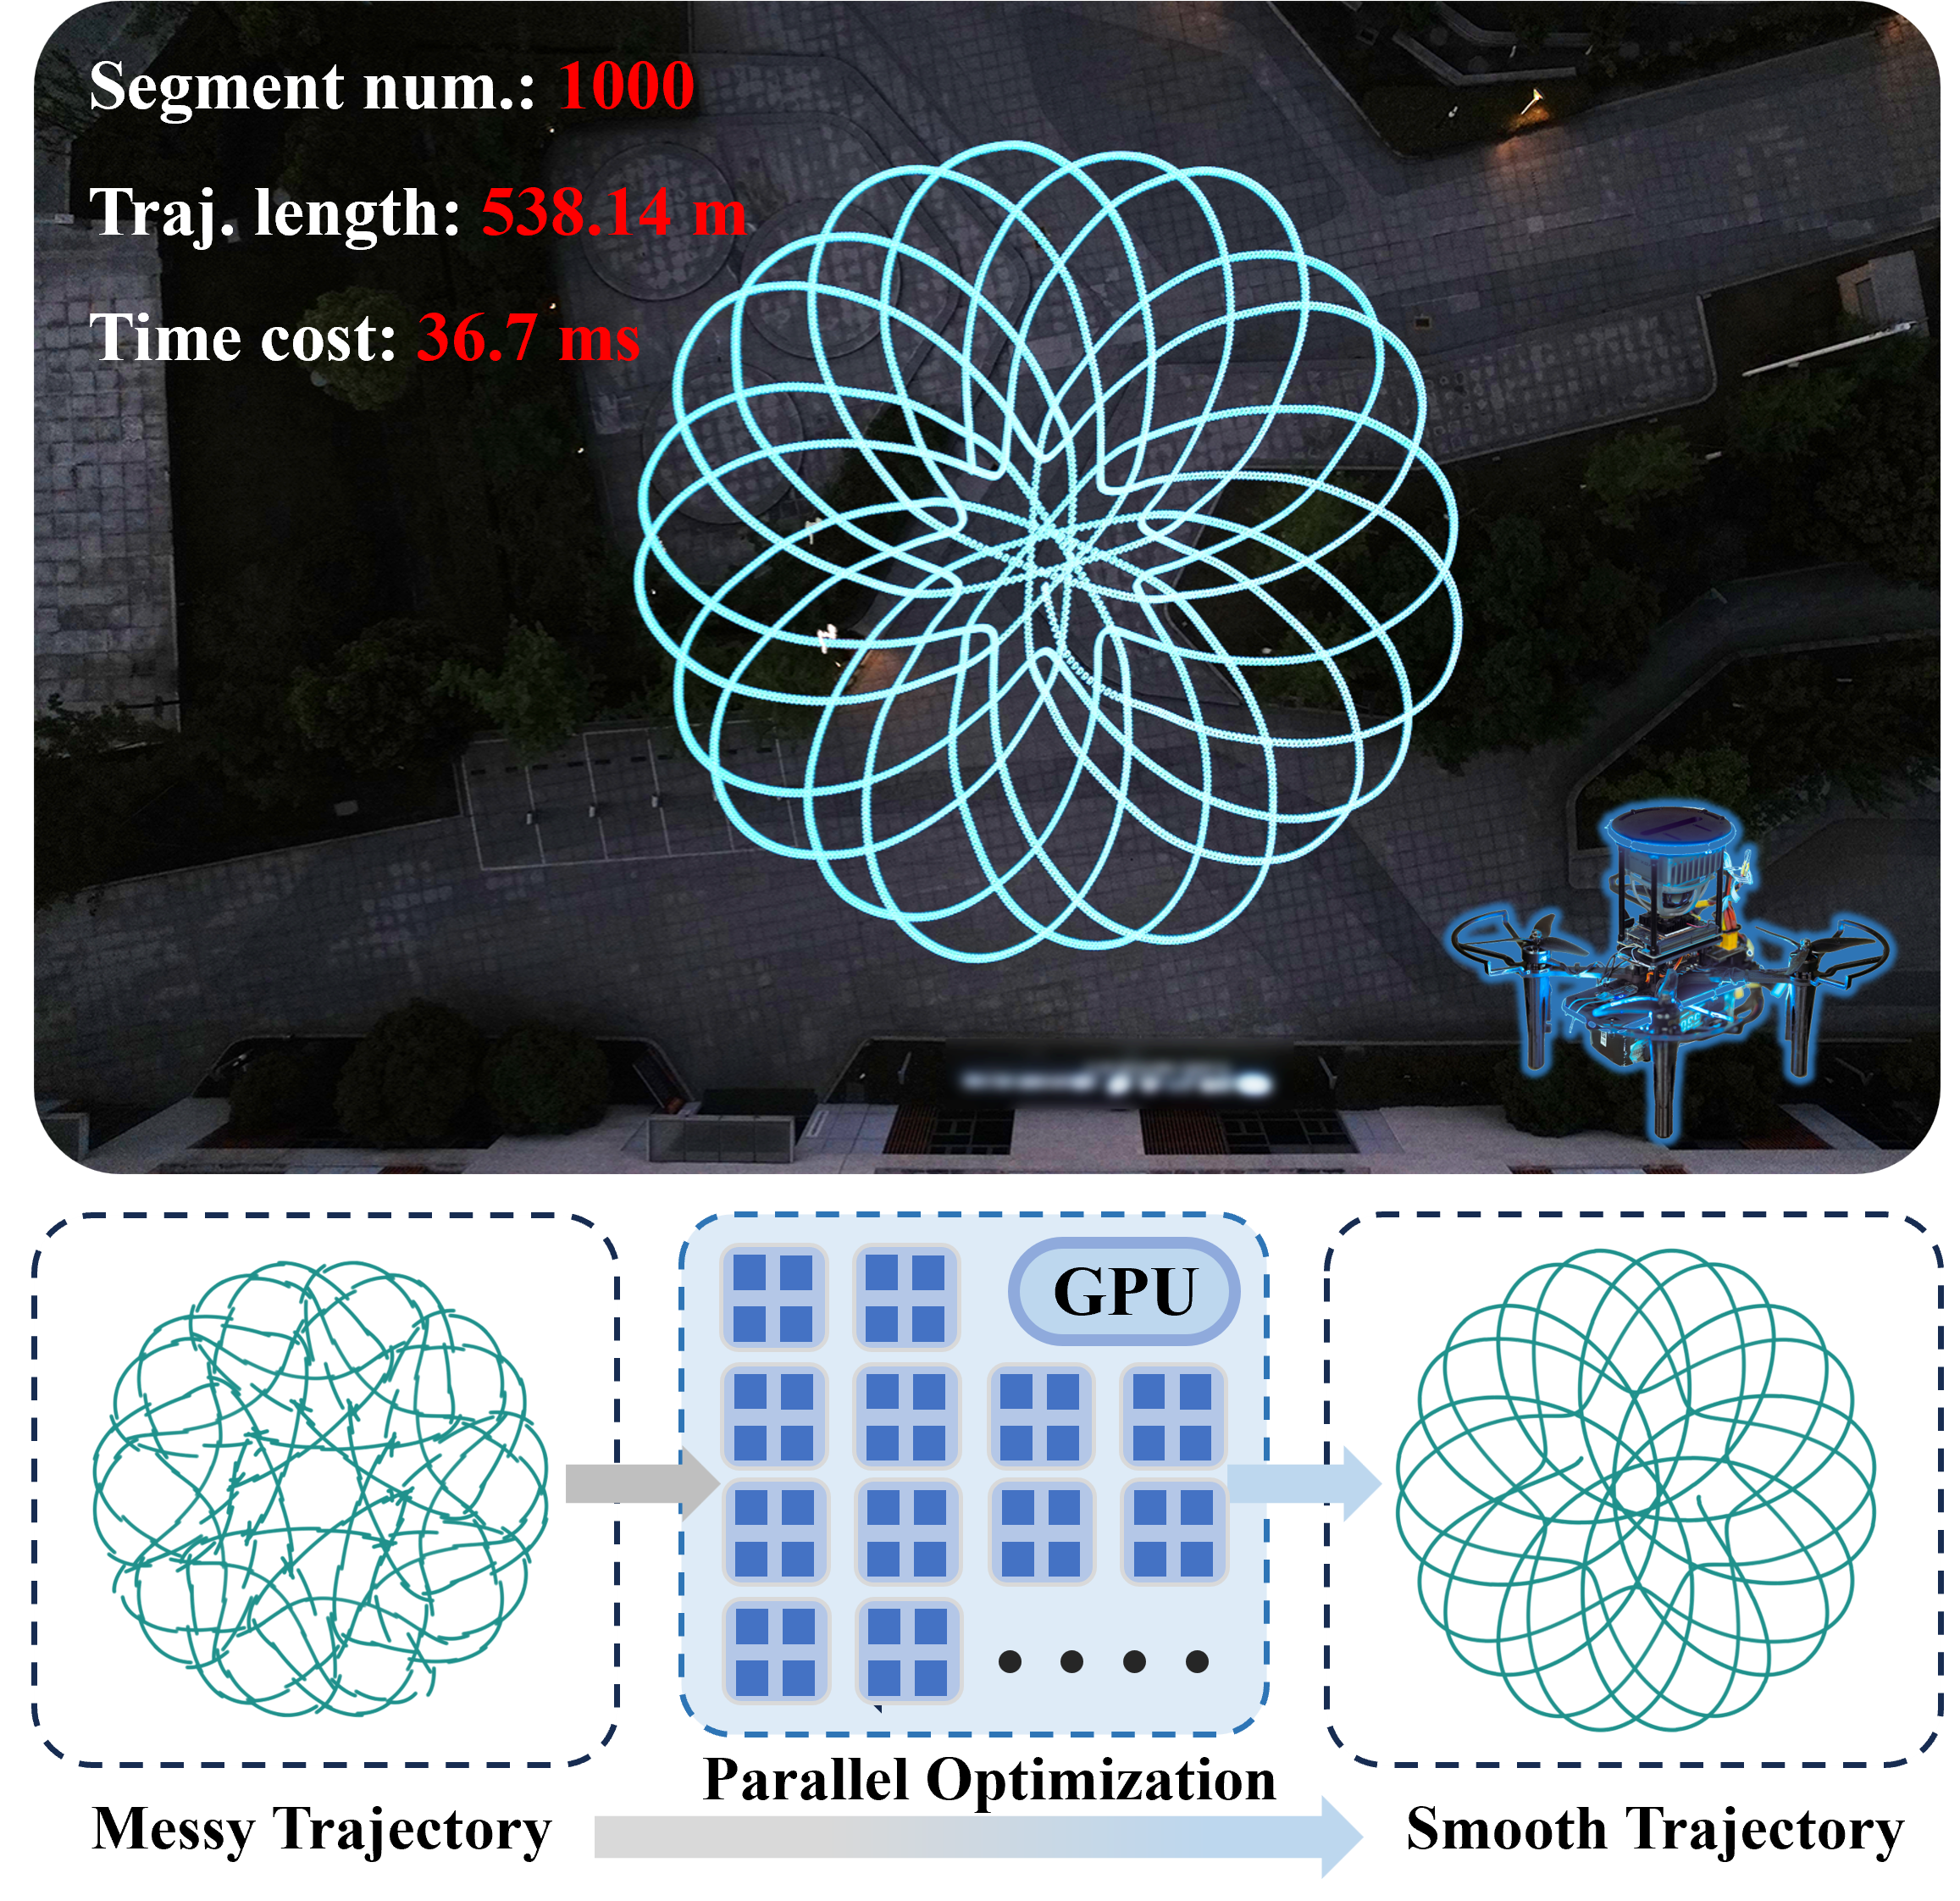
TOP: Trajectory Optimization via Parallel Optimization towards Constant ...
ZJU-FAST-Lab/DDR-opt | DeepWiki
Advertisement Space (336x280)
Trajectory Representation and Generation | ZJU-FAST-Lab/GCOPTER | DeepWiki

Jetson Orin NX 开发指南(7): EGO-Swarm 的编译与运行-CSDN博客
Multi-Joint Robotics | ZJU-FAST-Lab/DPtraj | DeepWiki
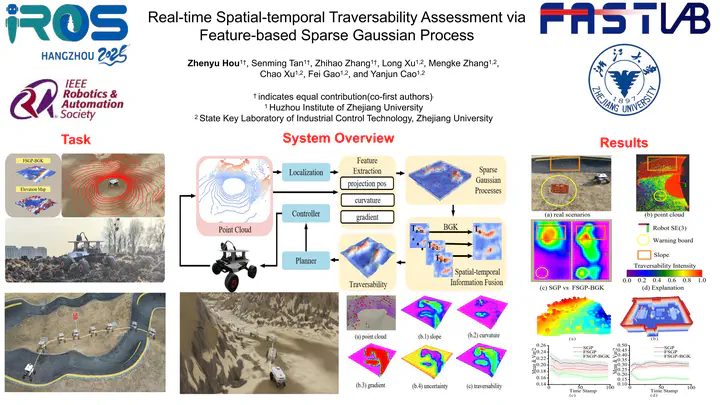
Real-time Spatial-temporal Traversability Assessment via Feature-based ...
robotiq_modbus_rtu and robotiq_modbus_tcp Drivers | ZJU-FAST-Lab/VID ...
Backend Trajectory Optimizer | ZJU-FAST-Lab/DPtraj | DeepWiki
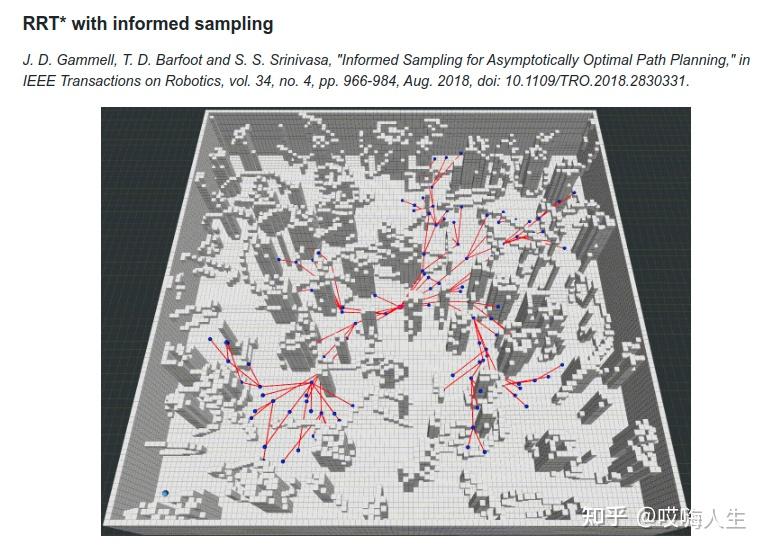
转行自动驾驶算法之路—自学必看!从零入门路径规划资源汇总 - 知乎
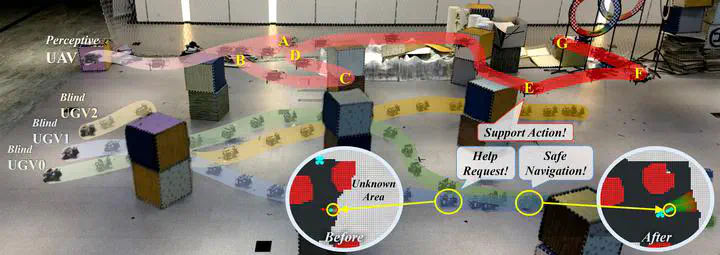
Colag: A collaborative air-ground framework for perception-limited ugvs ...

ubantu上跑通无人机飞控代码(ZJU-FAST-Lab/GCOPTER)教程_浙江大学无人机代码-CSDN博客
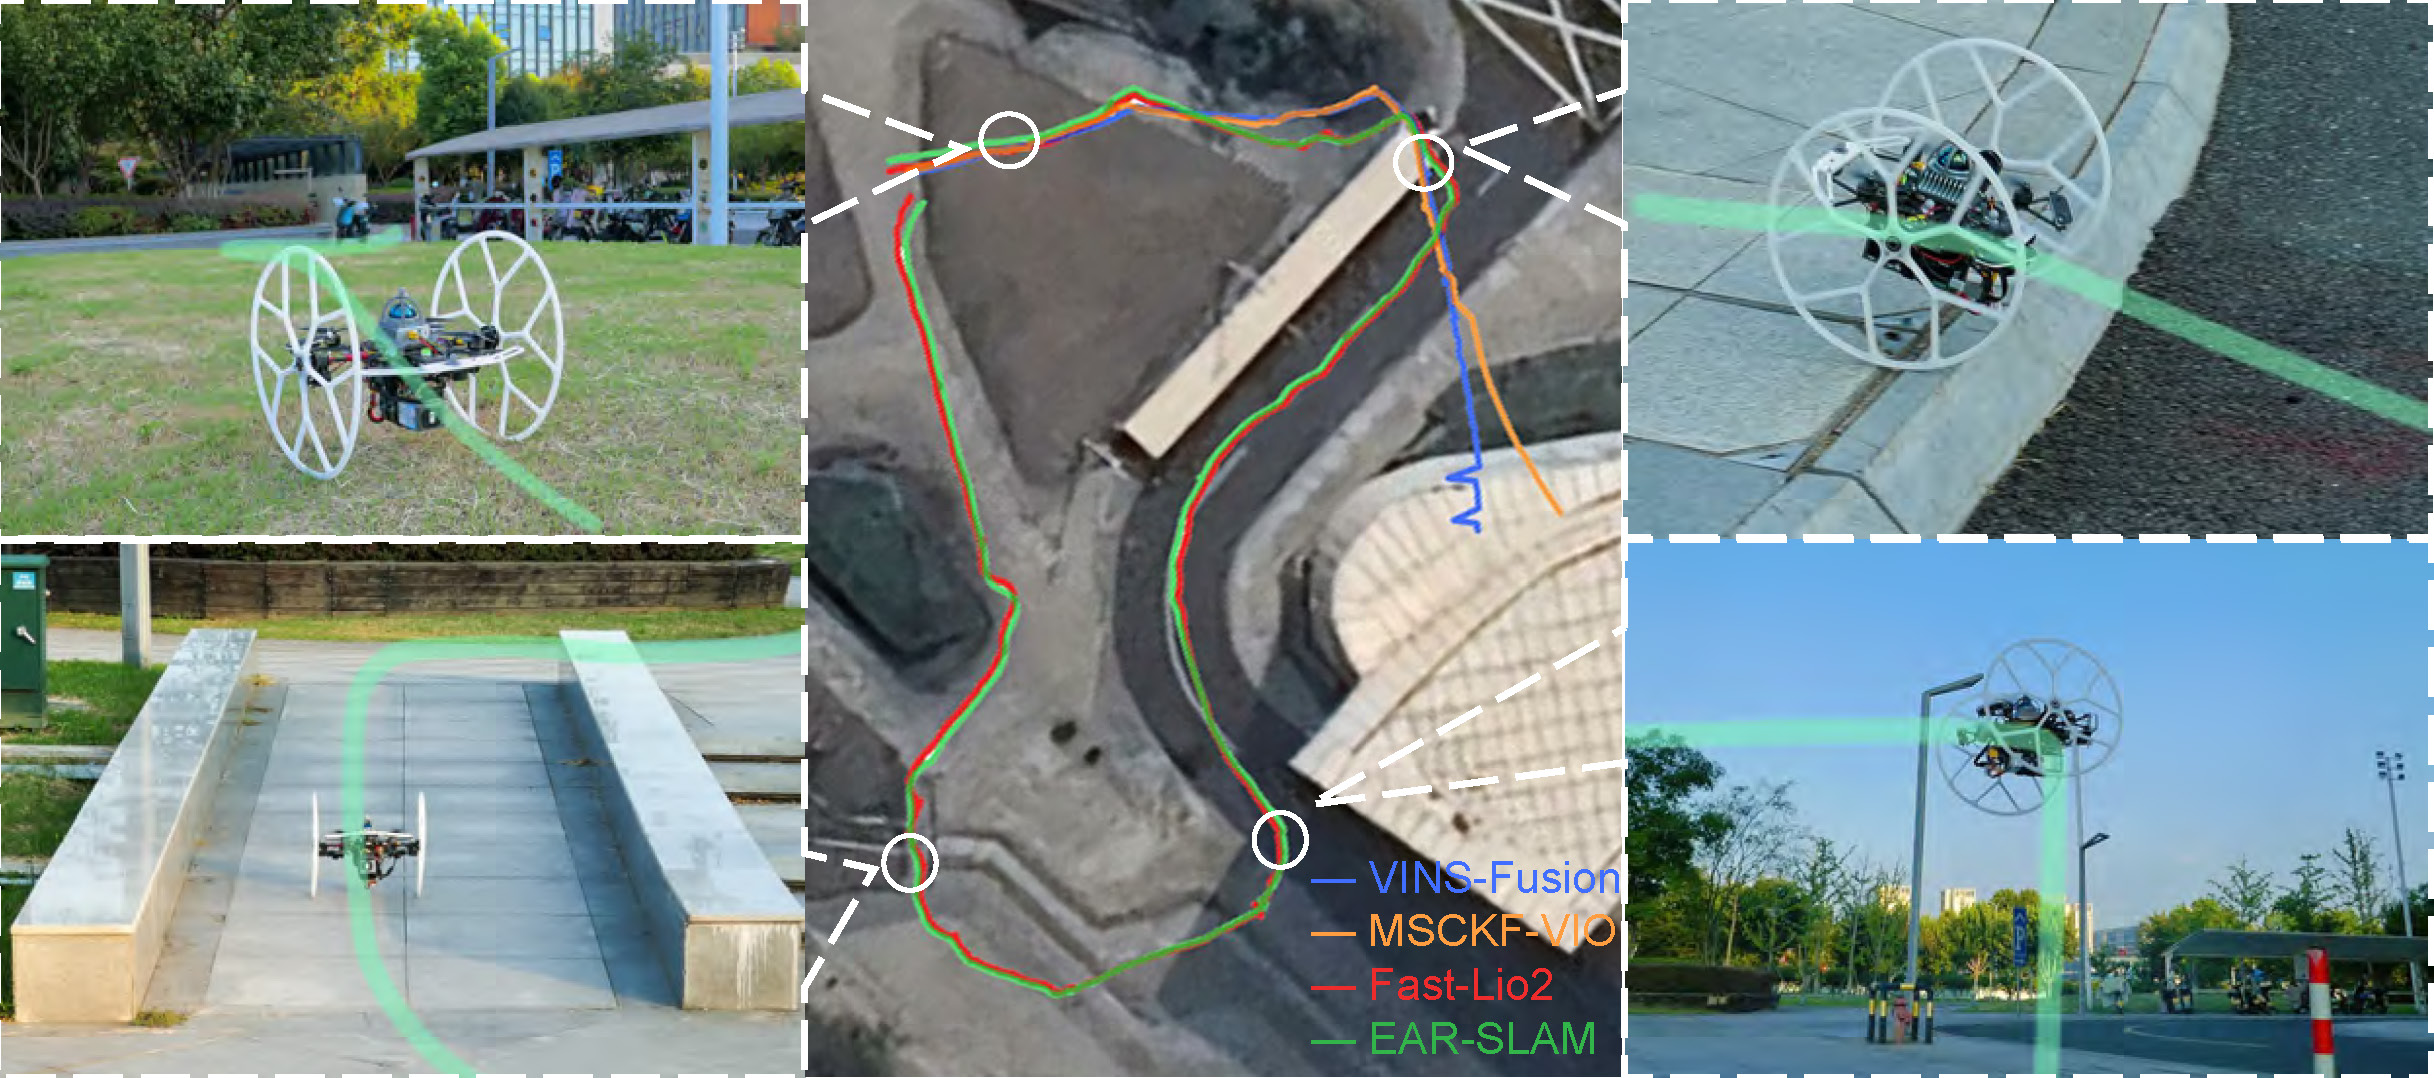
EAR-SLAM: Environment-aware robust localization system for terrestrial ...
Advertisement Space (336x280)
Single Drone Configuration | ZJU-FAST-Lab/ego-planner-swarm | DeepWiki
Real-time Spatial-temporal Traversability Assessment via Feature-based ...

ZJU-FAST-Lab/3D2M-planner_3d2m planner-CSDN博客
B-spline Trajectory Optimization | ZJU-FAST-Lab/ego-planner | DeepWiki