
Controller Plugins Ctu Mrs Documentation
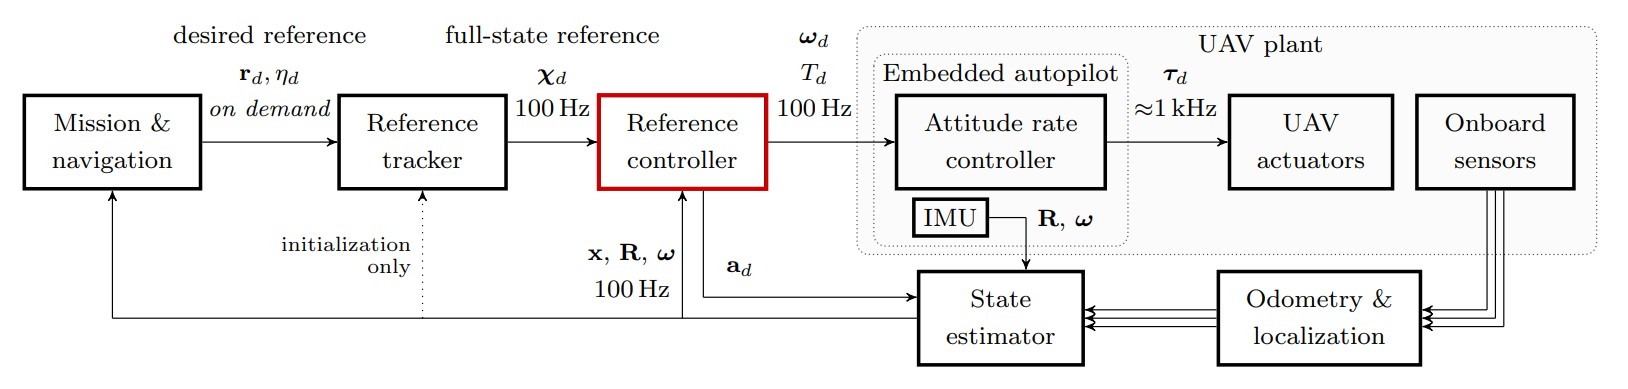
Controller plugins | CTU MRS Documentation

Estimator plugins | CTU MRS Documentation
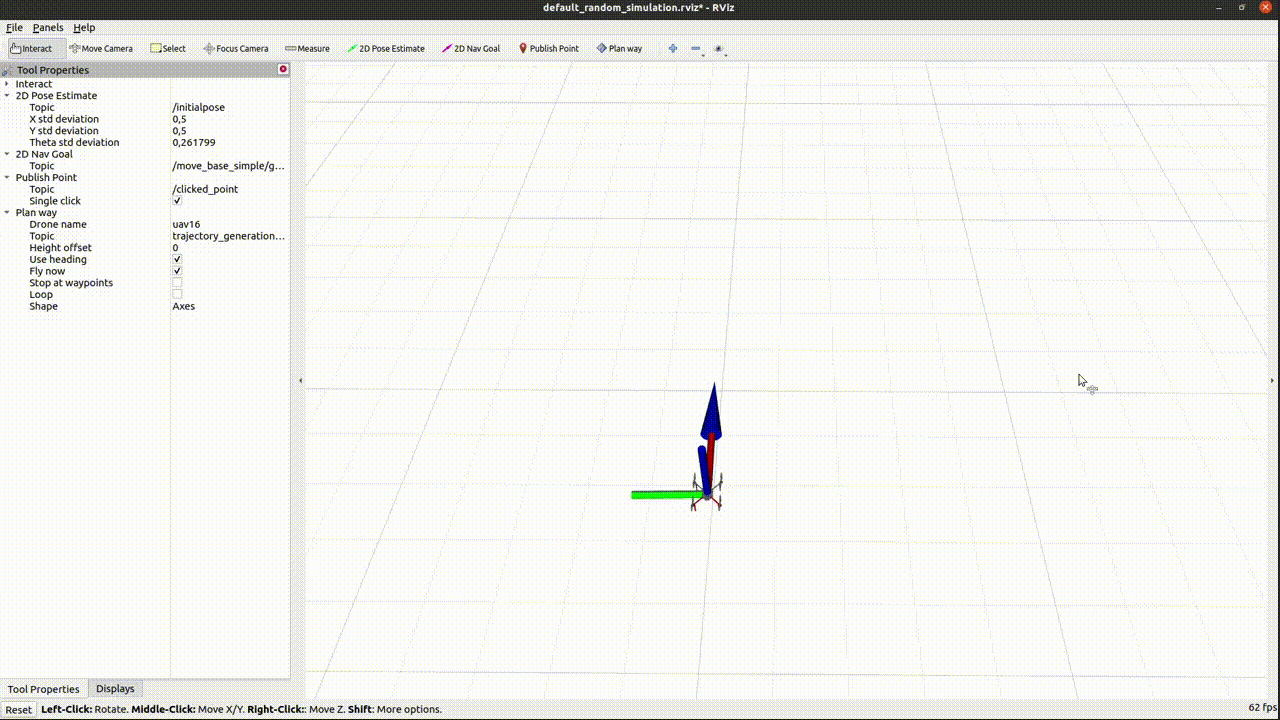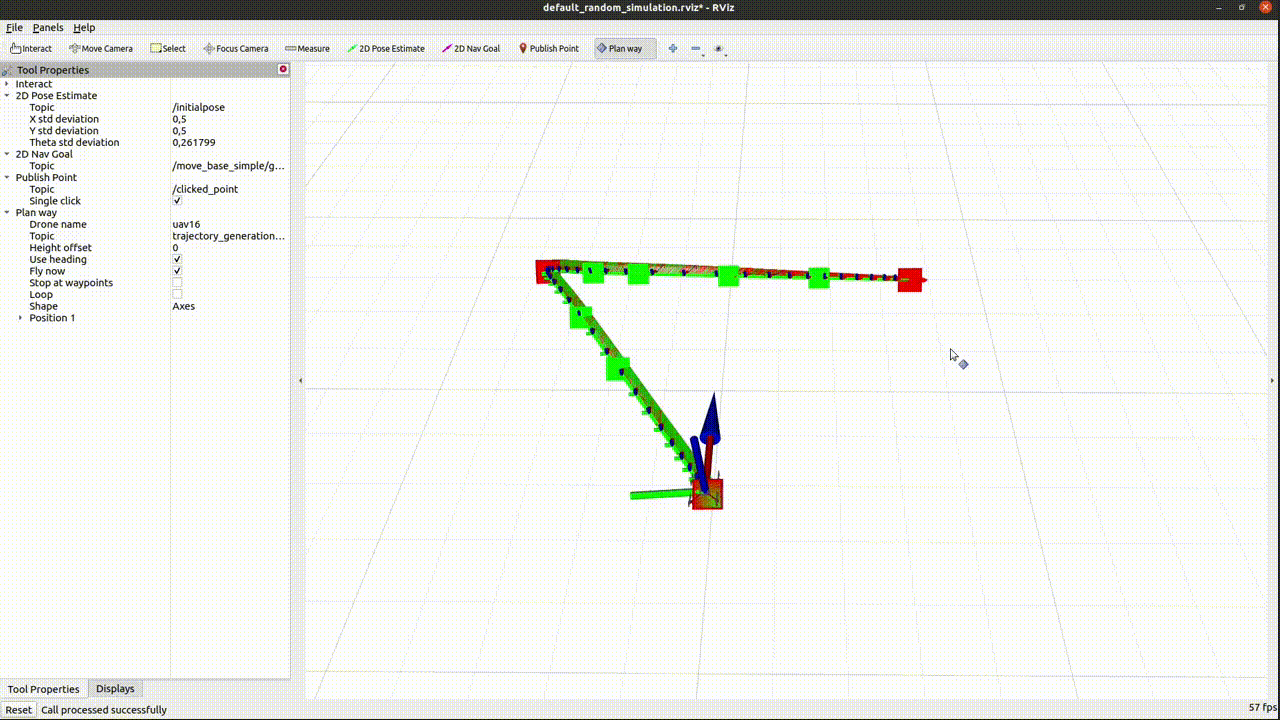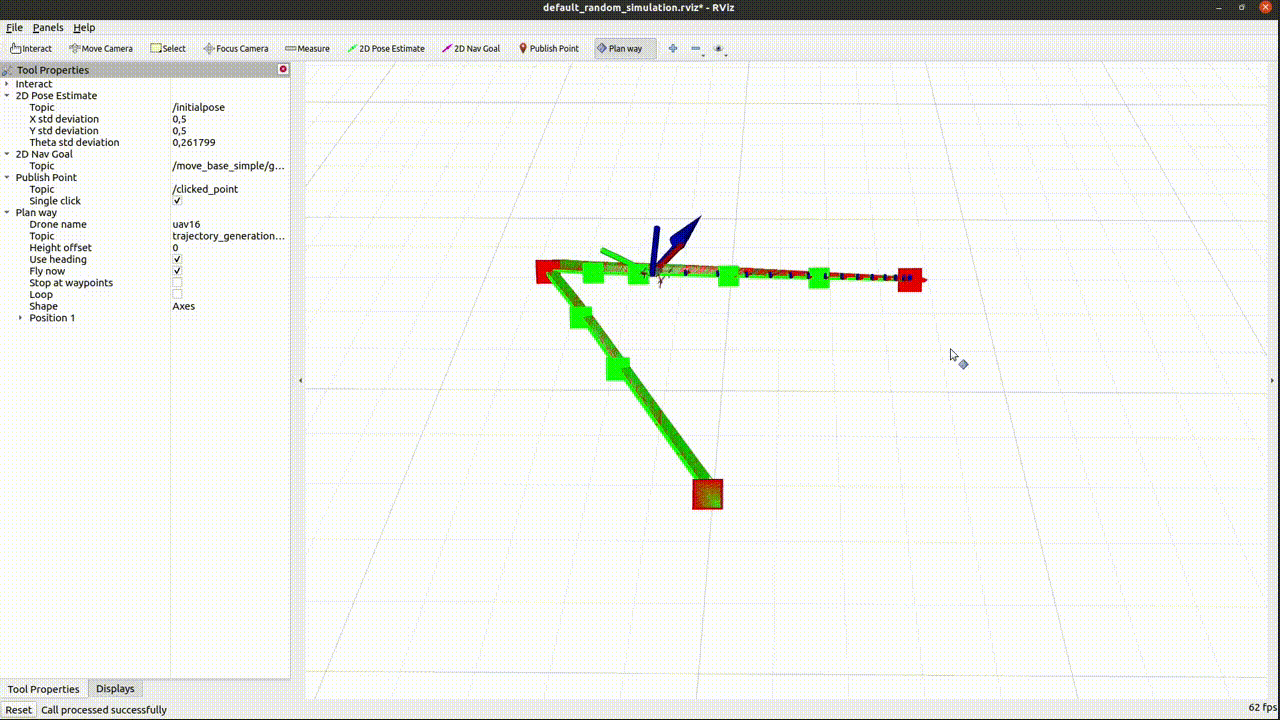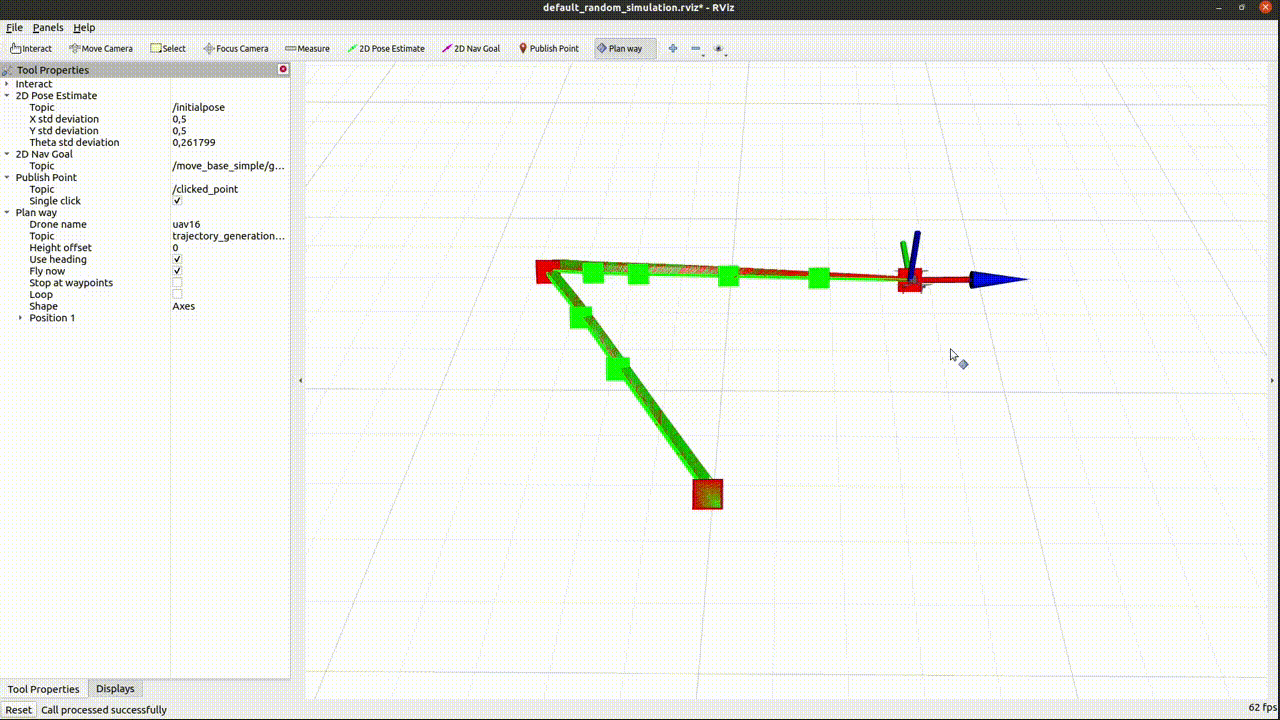
Rviz plugins | CTU MRS Documentation
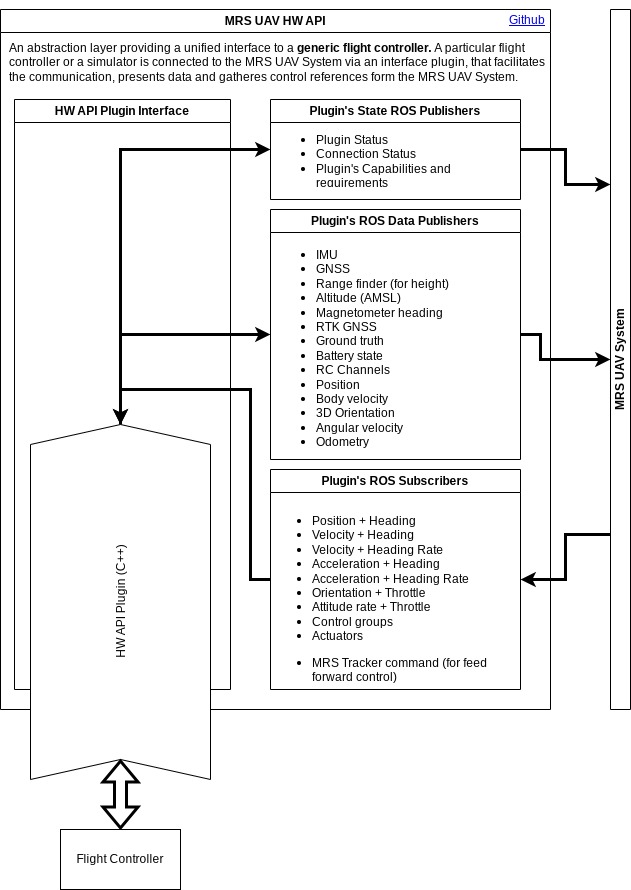
Hardware API | CTU MRS Documentation
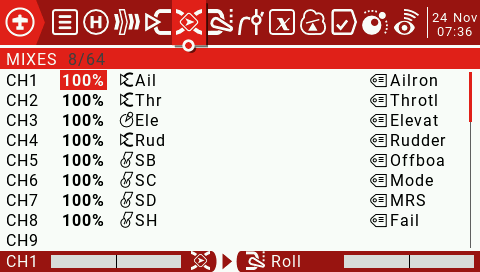
PX4 Configuration | CTU MRS Documentation

ROS utilities | CTU MRS Documentation
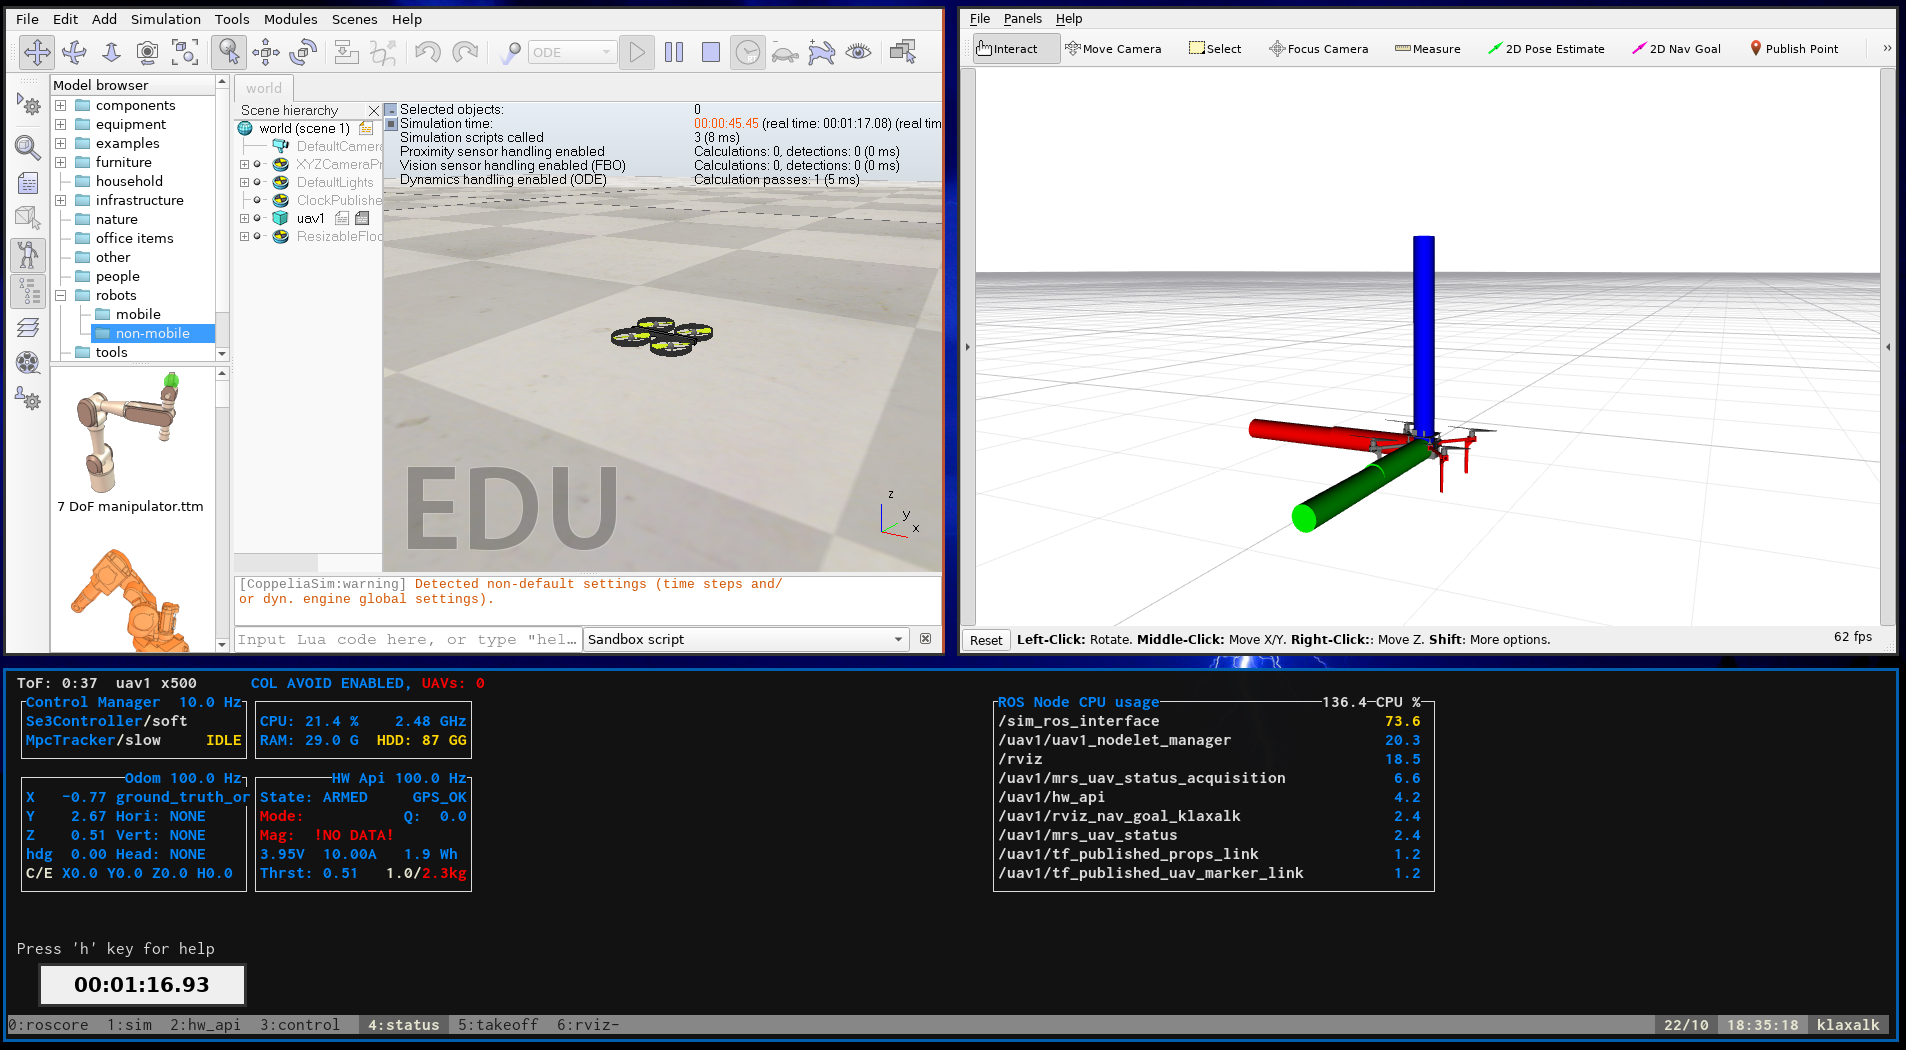
CoppeliaSim | CTU MRS Documentation
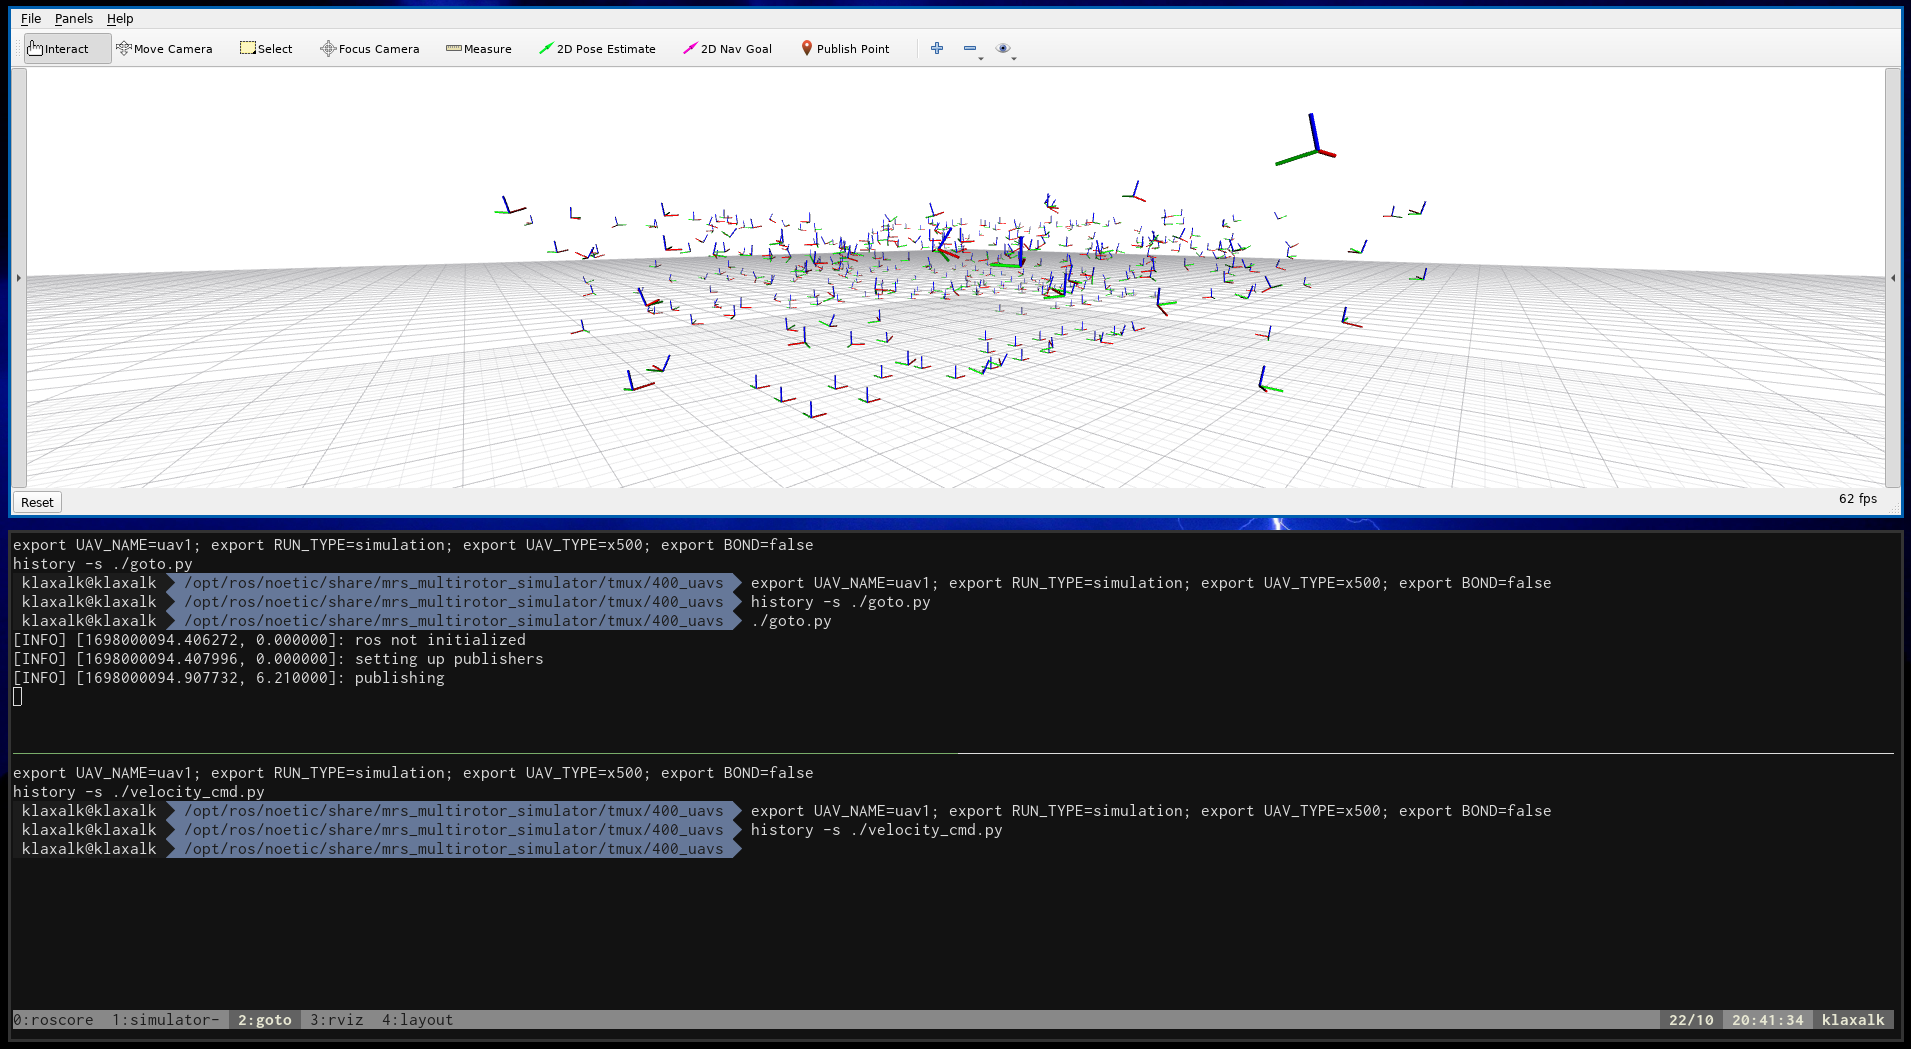
Standalone in ROS | CTU MRS Documentation
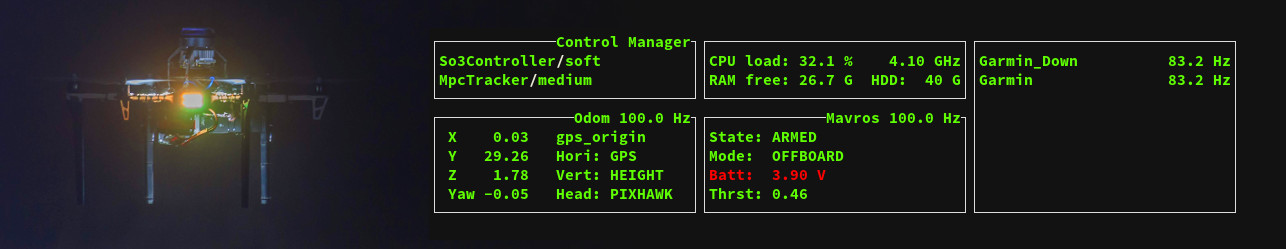
Status TUI | CTU MRS Documentation
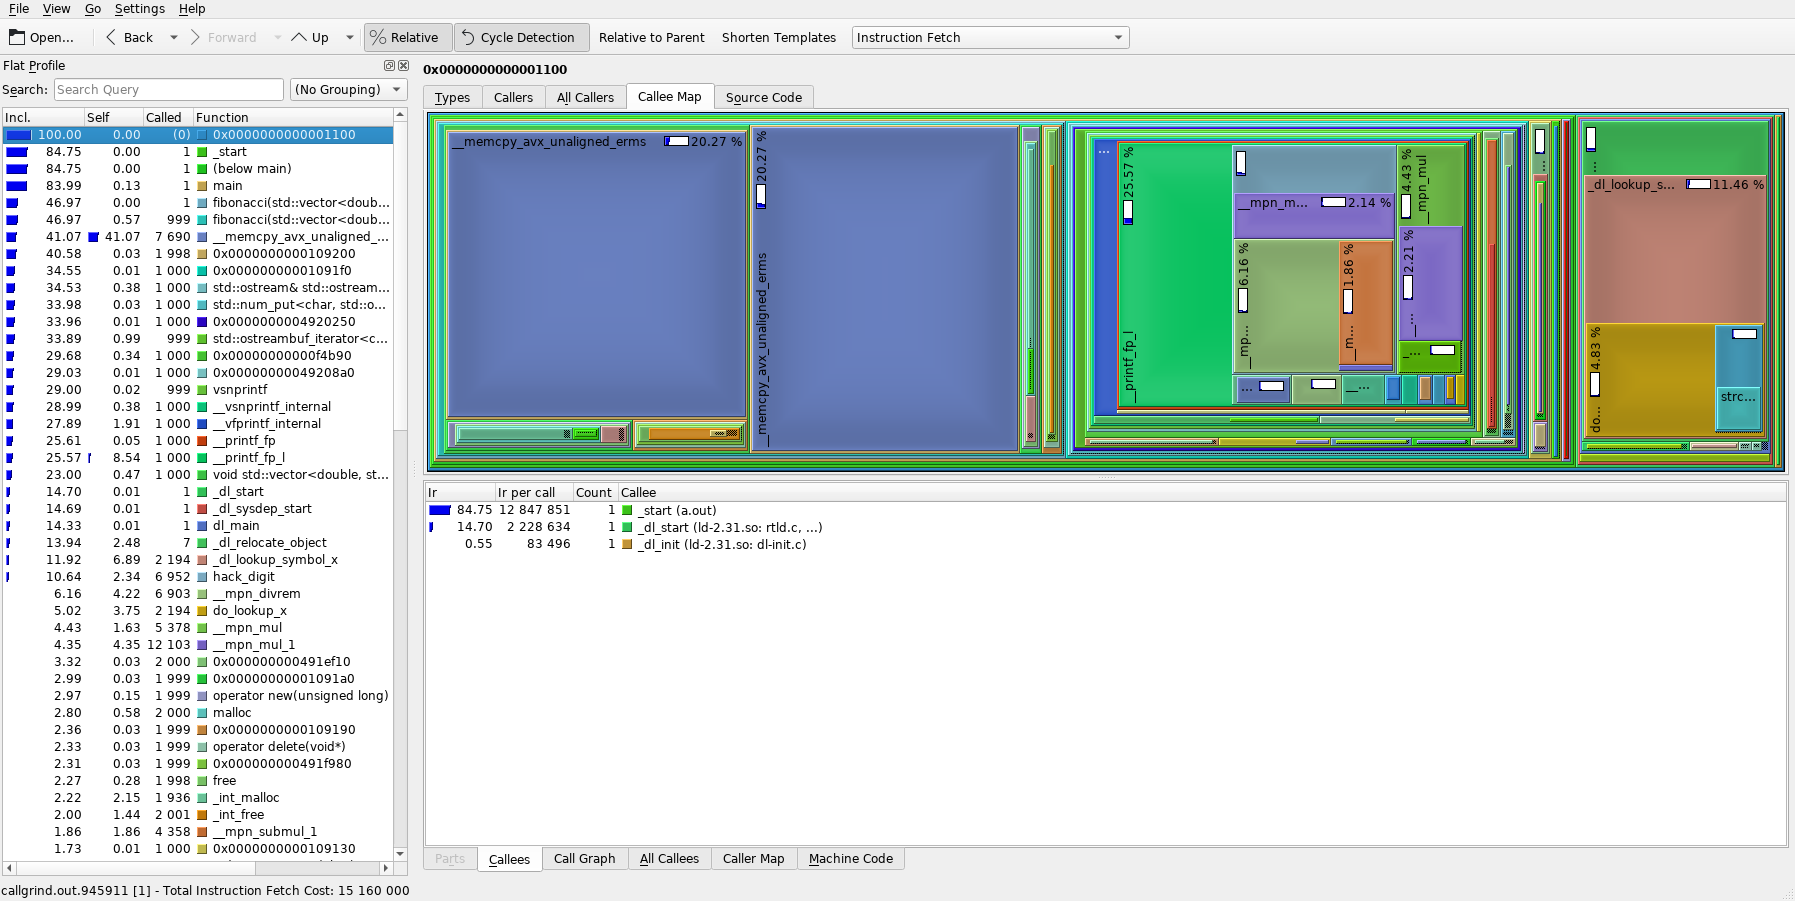
Profiling | CTU MRS Documentation
Advertisement Space (300x250)
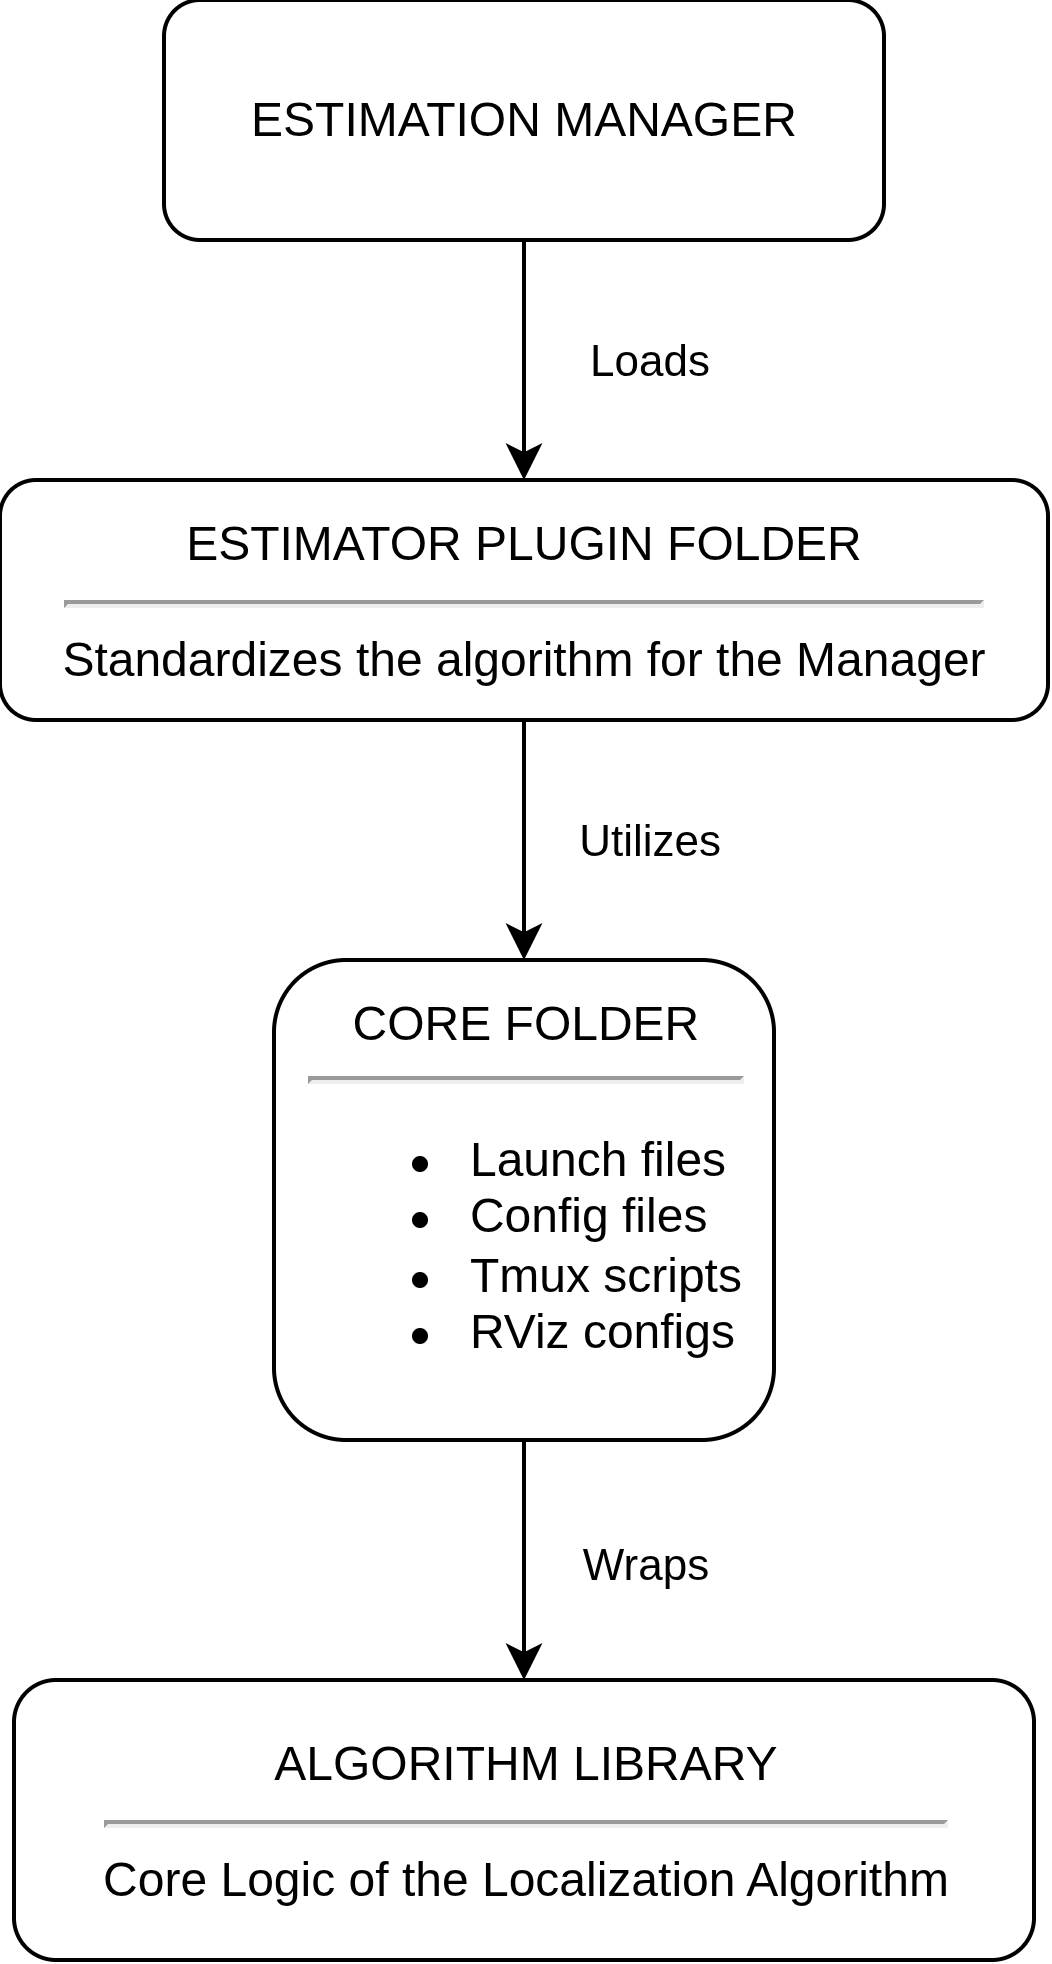
Localization | CTU MRS Documentation
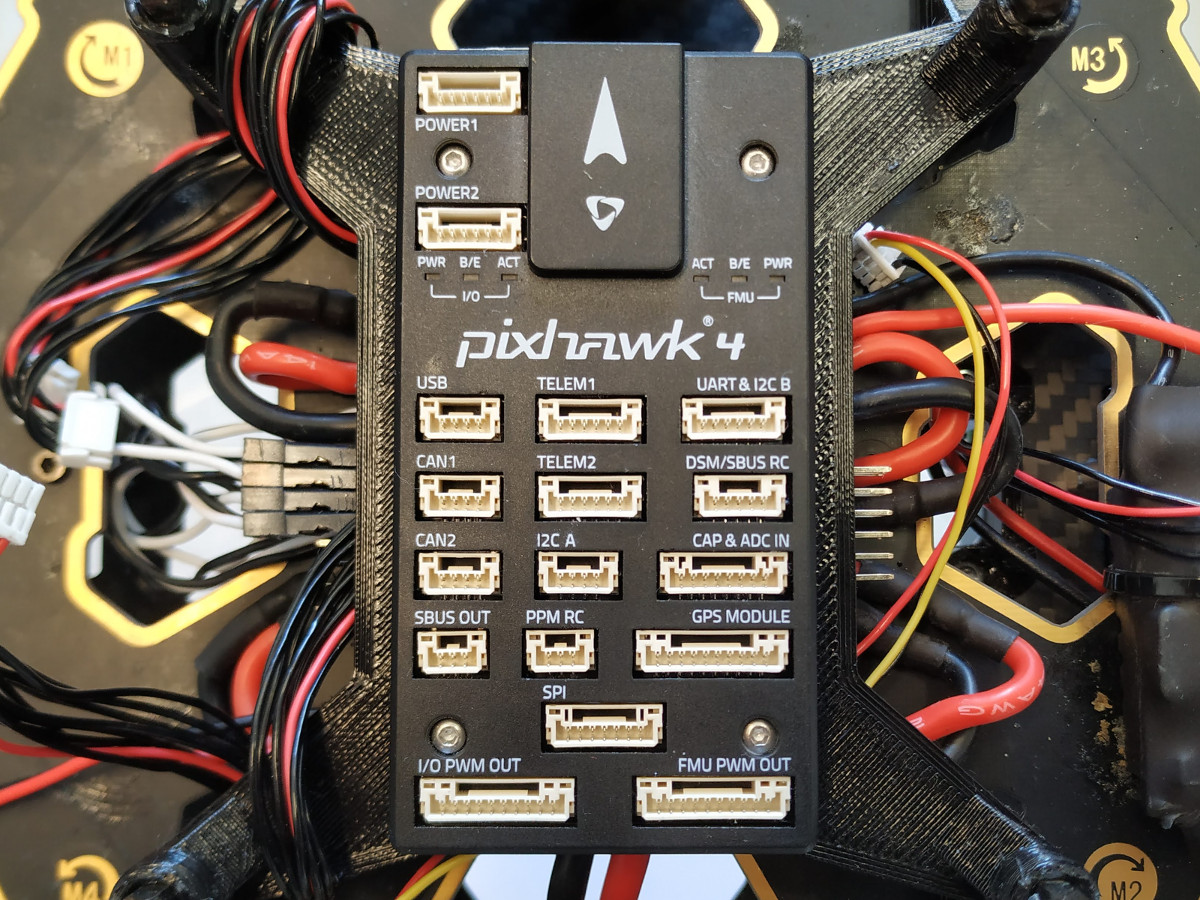
PX4 Configuration | CTU MRS Documentation

Ouster | CTU MRS Documentation

Trajectory generation | CTU MRS Documentation
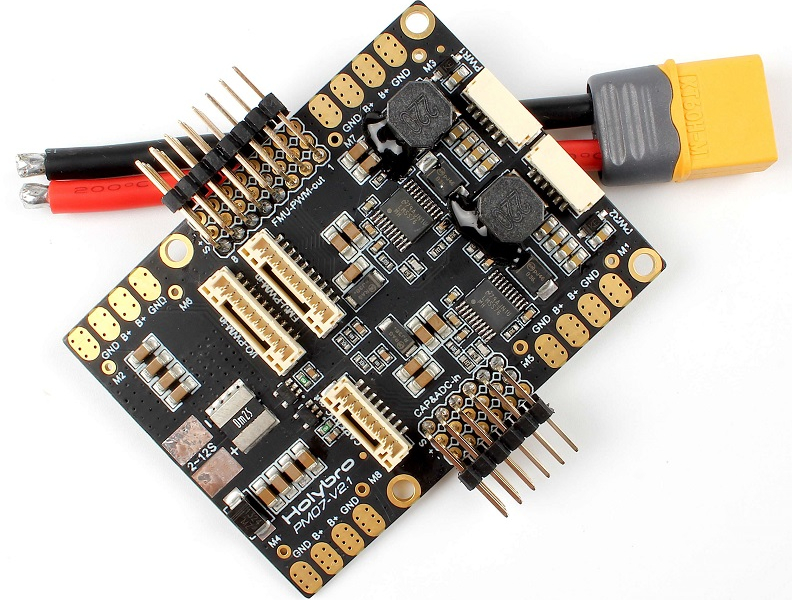
PX4 Configuration | CTU MRS Documentation
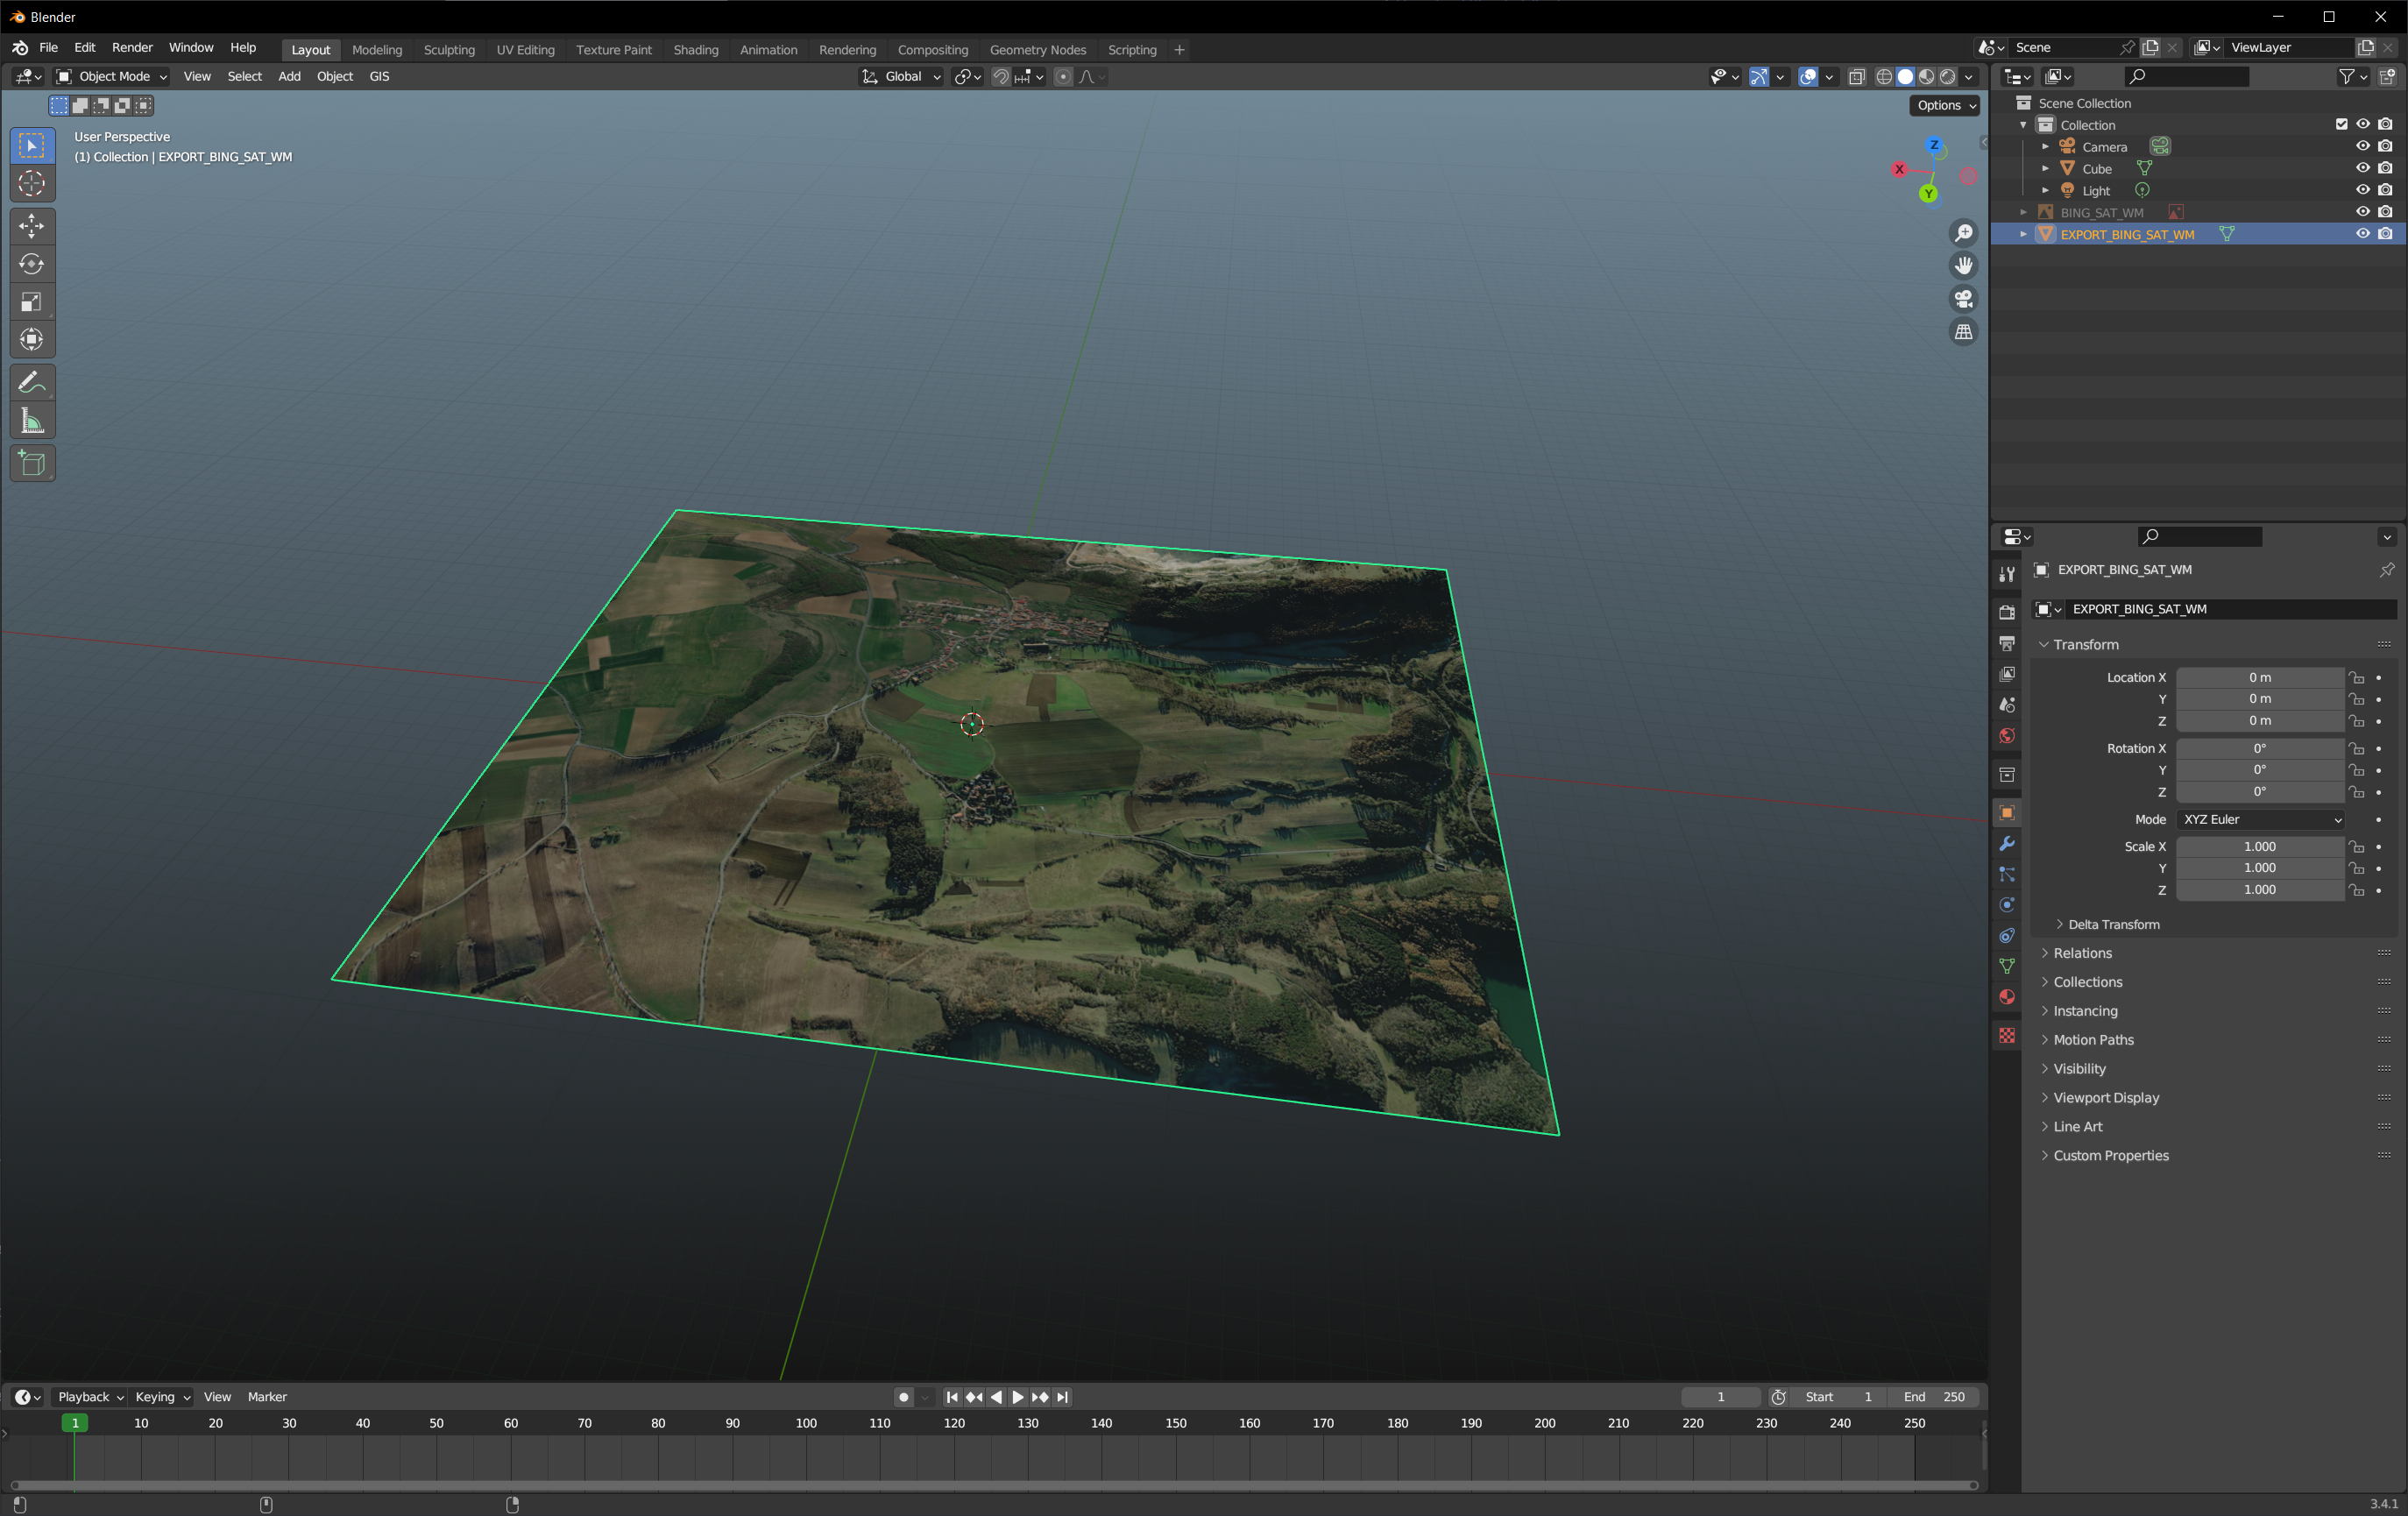
How to create a real world elevation map in Gazebo | CTU MRS Documentation
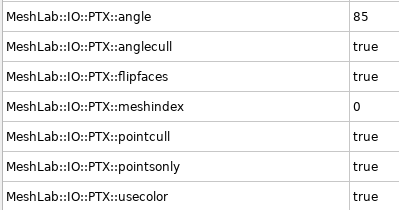
Meshlab | CTU MRS Documentation

Transformations | CTU MRS Documentation
High-level managers | CTU MRS Documentation
Octomap mapping & planning | CTU MRS Documentation
Advertisement Space (336x280)

Custom drone | CTU MRS Documentation
Trajectory generation | CTU MRS Documentation
How to create a real world elevation map in Gazebo | CTU MRS Documentation

CTU MRS Documentation
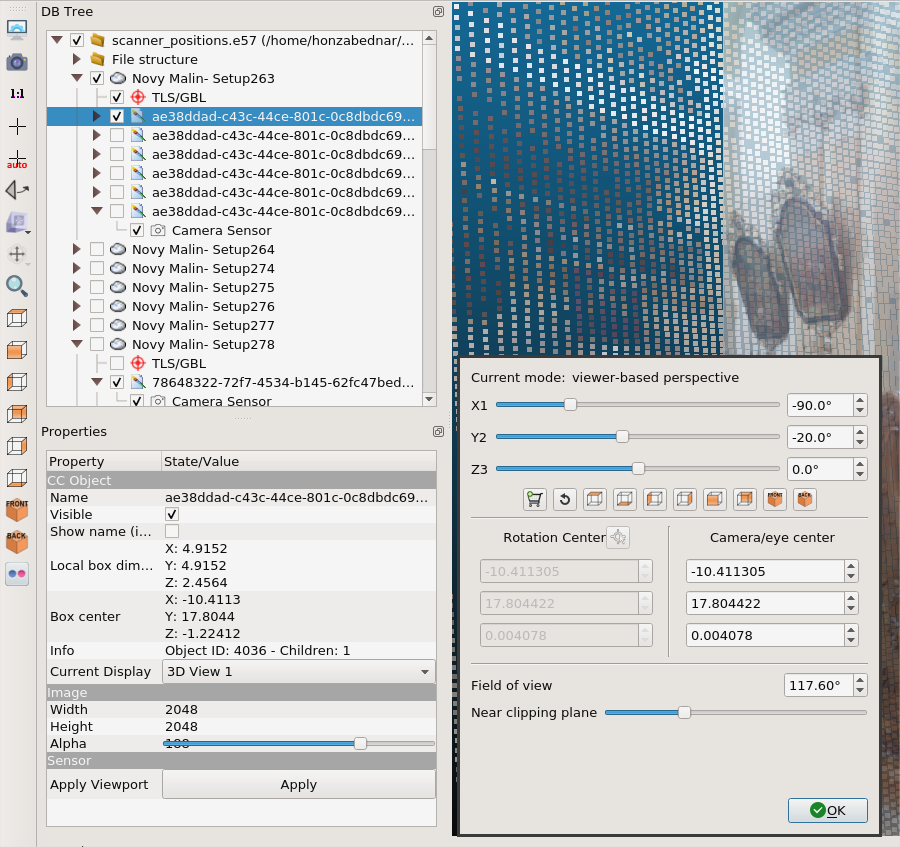
CloudCompare | CTU MRS Documentation
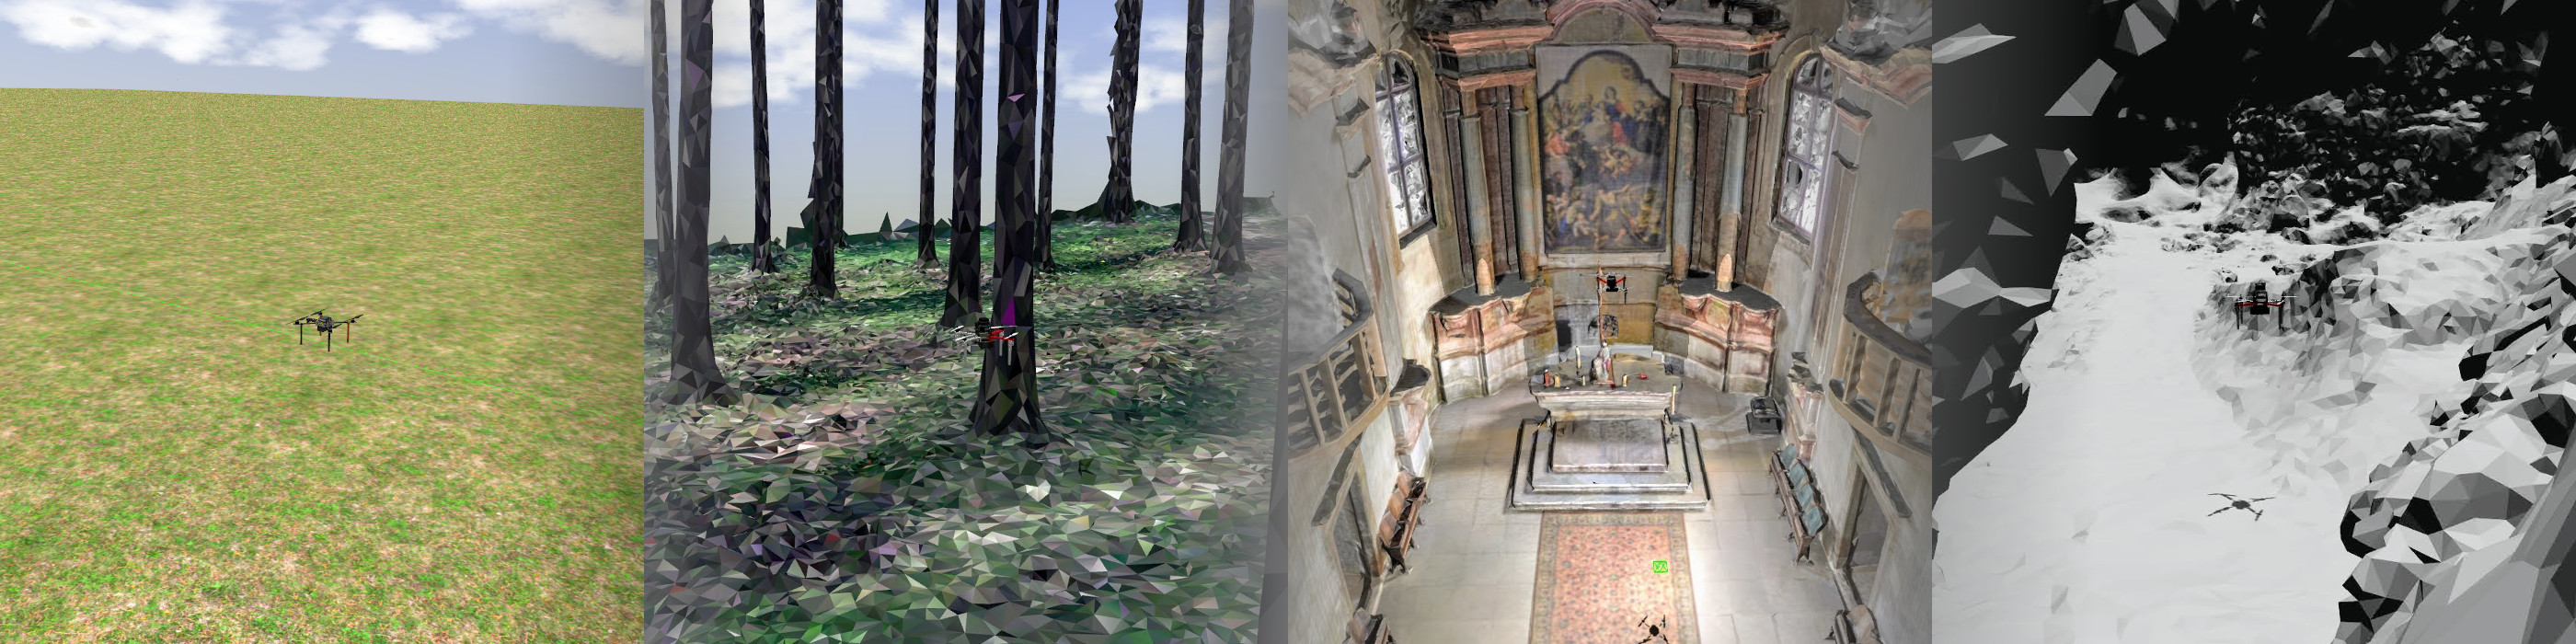
Custom simulation world | CTU MRS Documentation
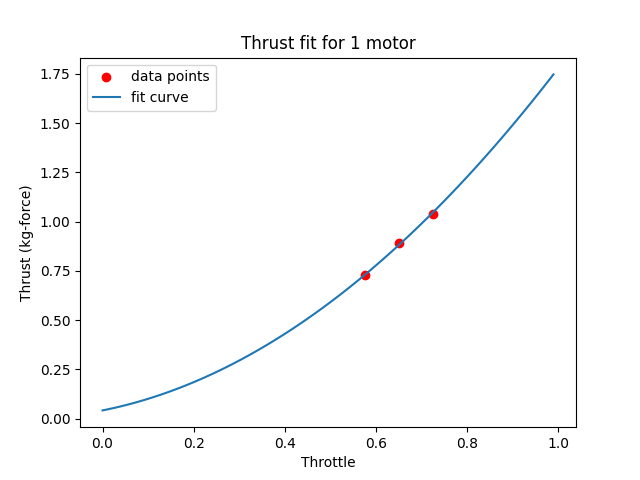
Motor thrust model | CTU MRS Documentation
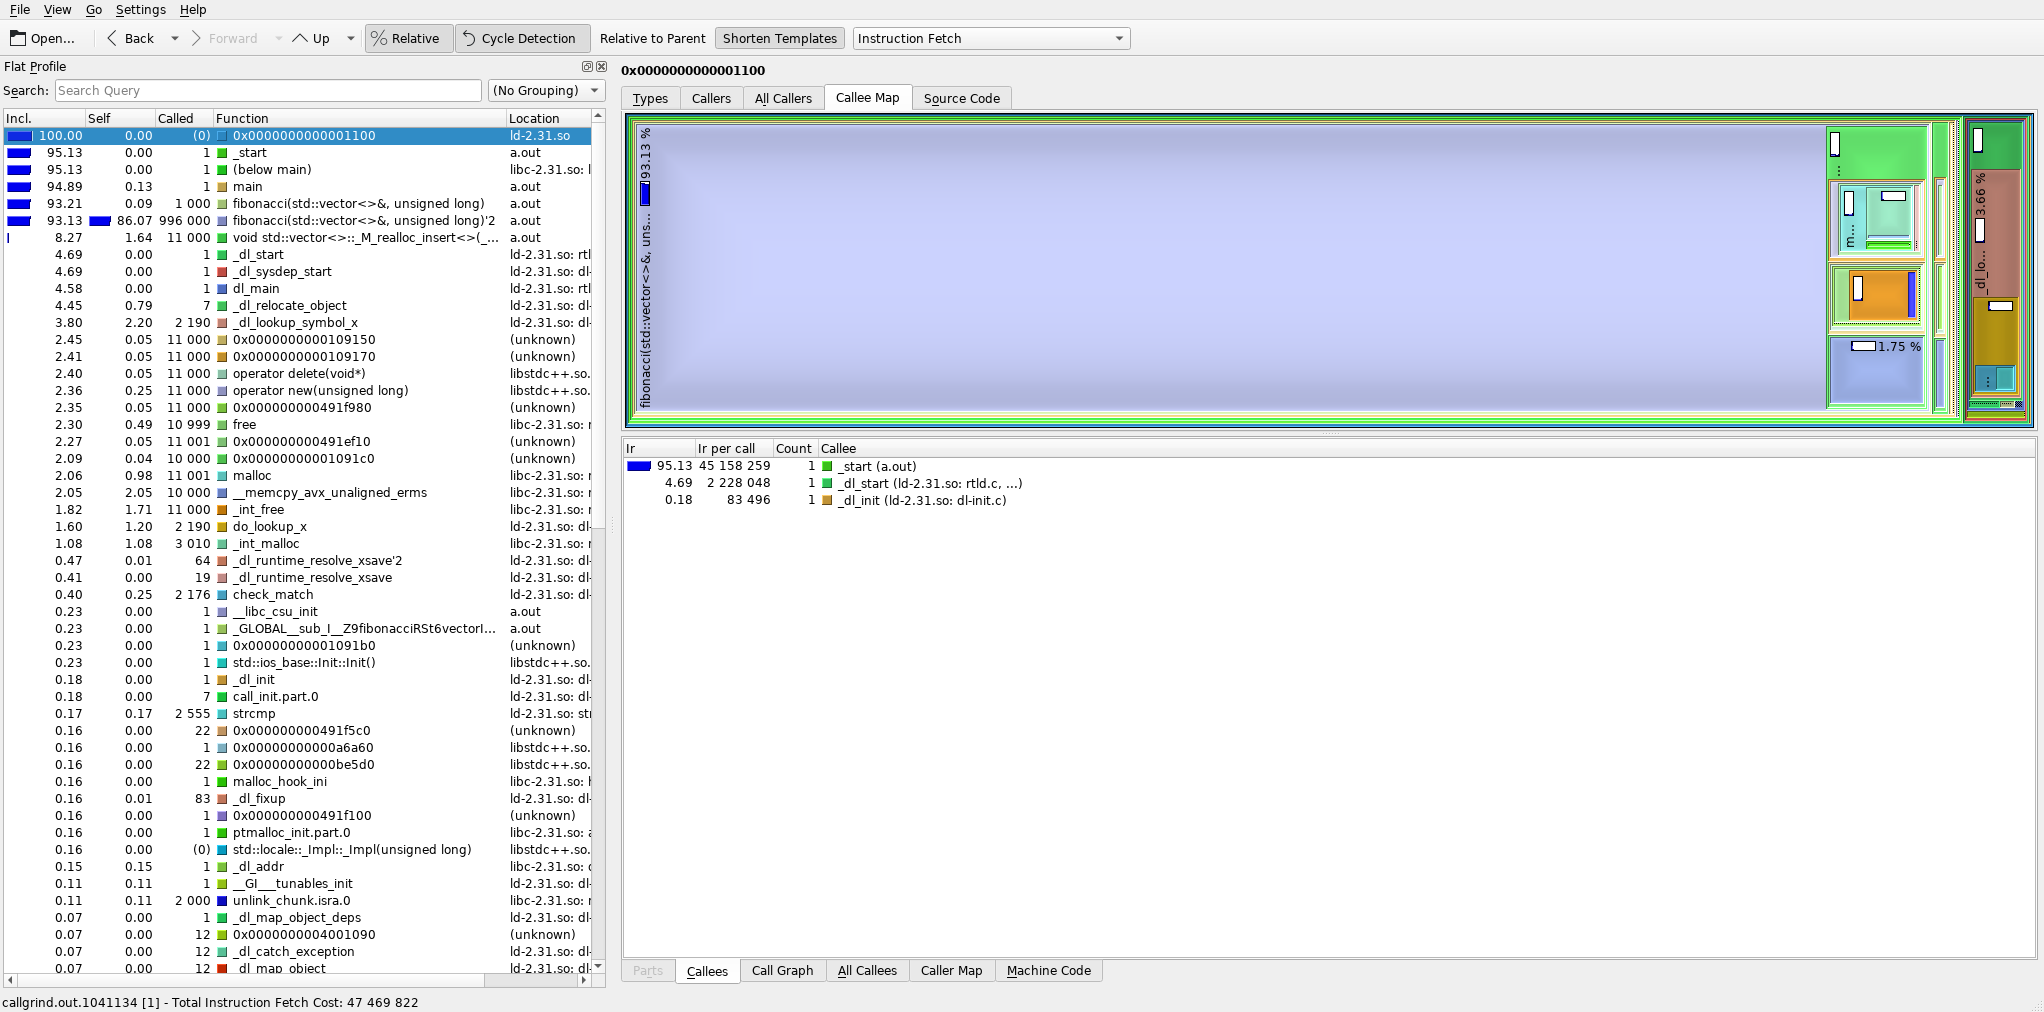
Profiling | CTU MRS Documentation
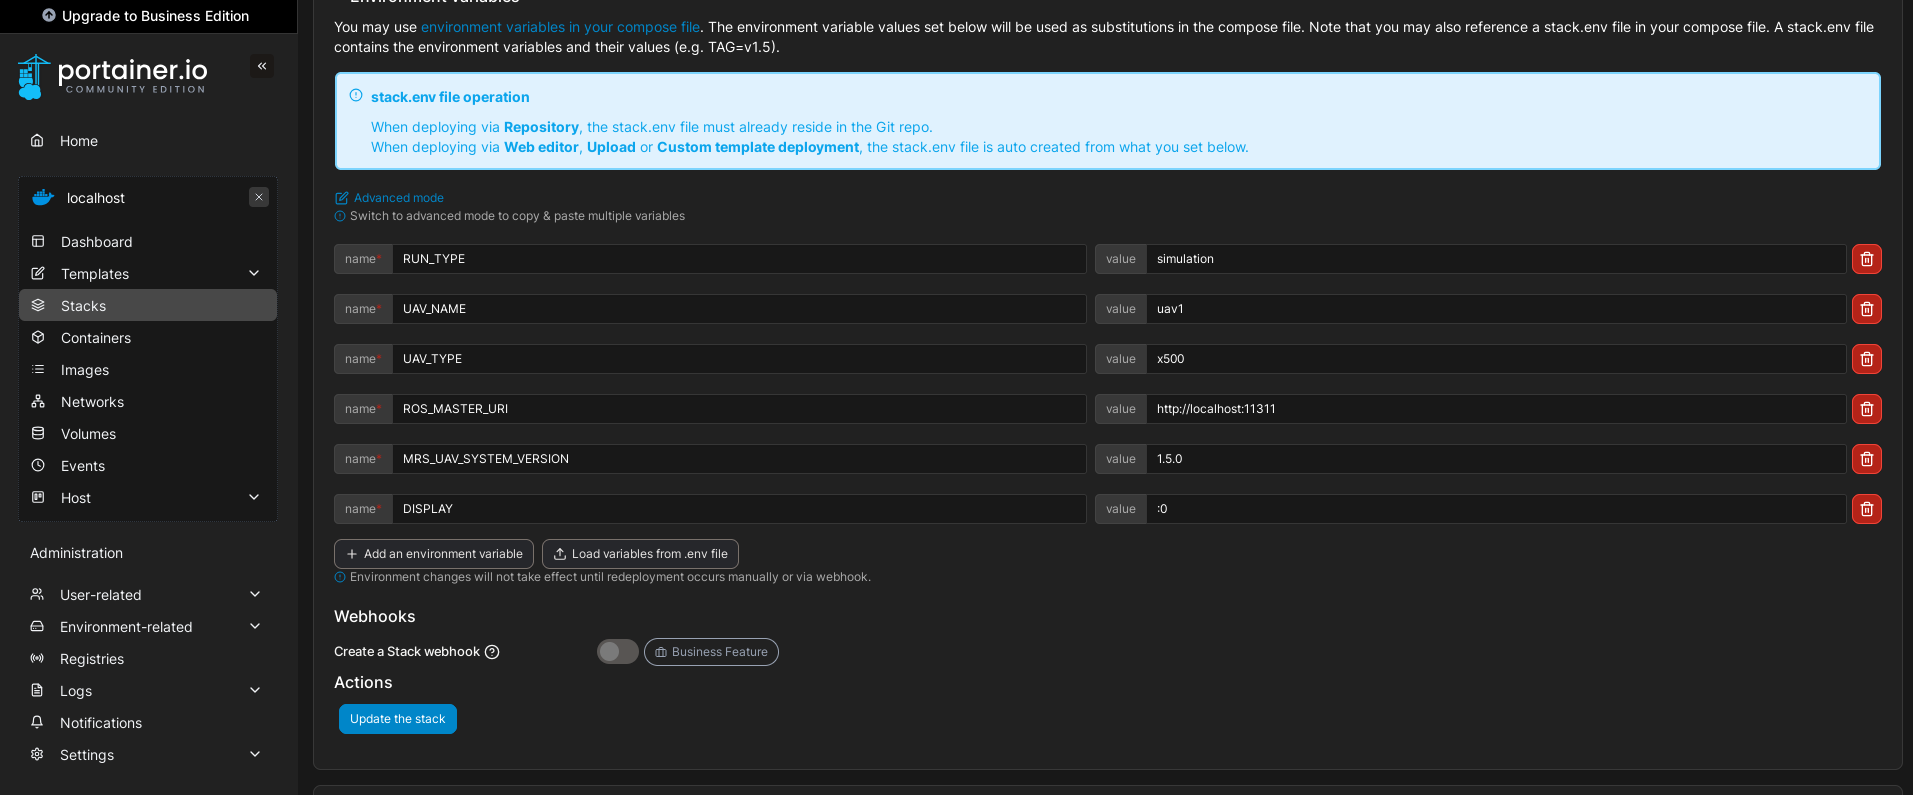
Example stacks | CTU MRS Documentation

PX4 Configuration | CTU MRS Documentation
Advertisement Space (336x280)
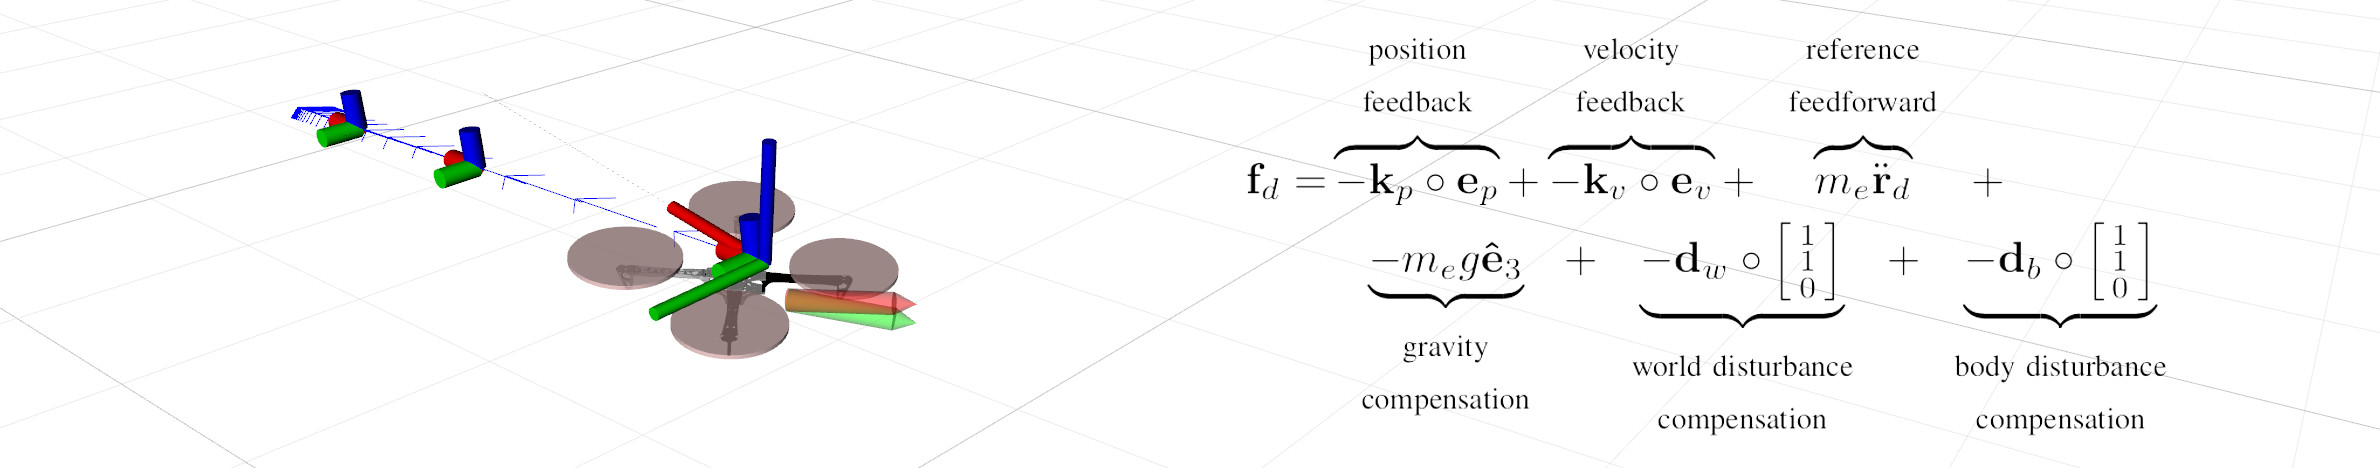
Feedback controllers | CTU MRS Documentation
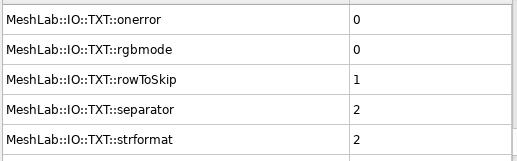
Meshlab | CTU MRS Documentation
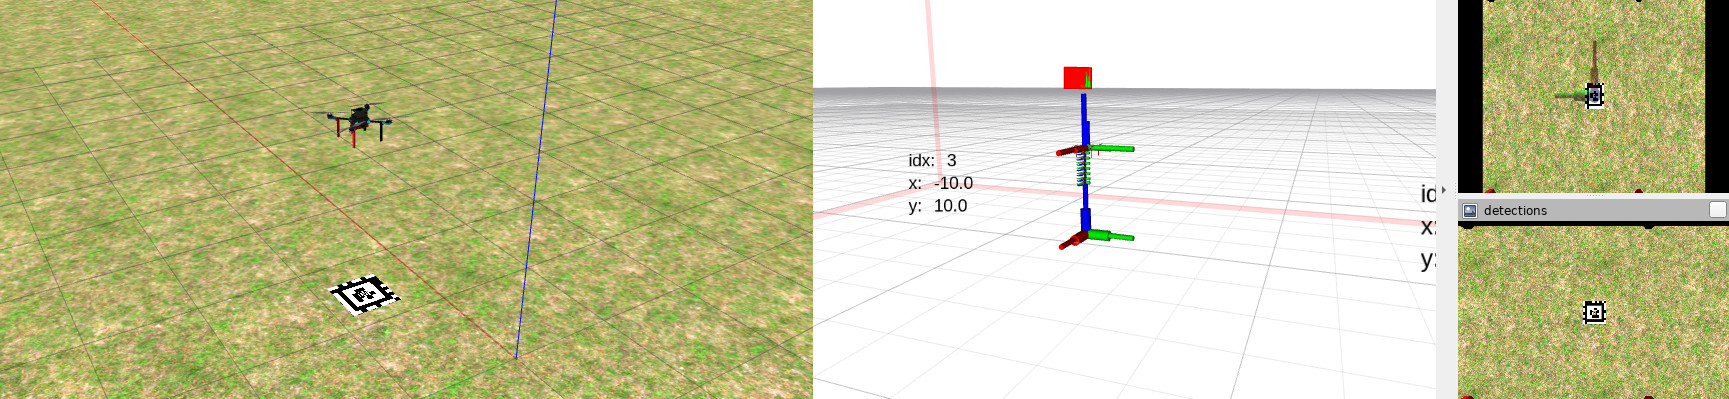
Precise landing | CTU MRS Documentation
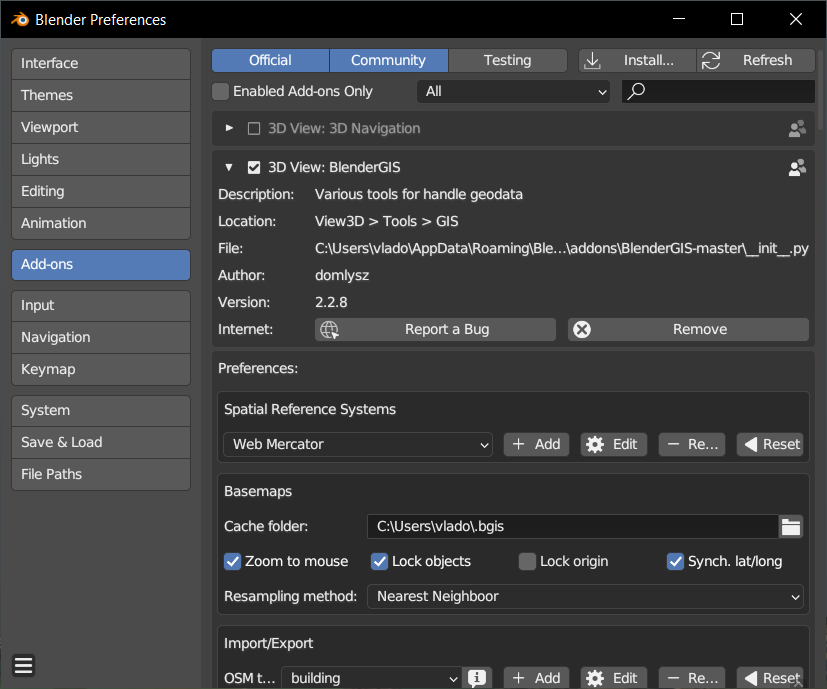
How to create a real world elevation map in Gazebo | CTU MRS Documentation
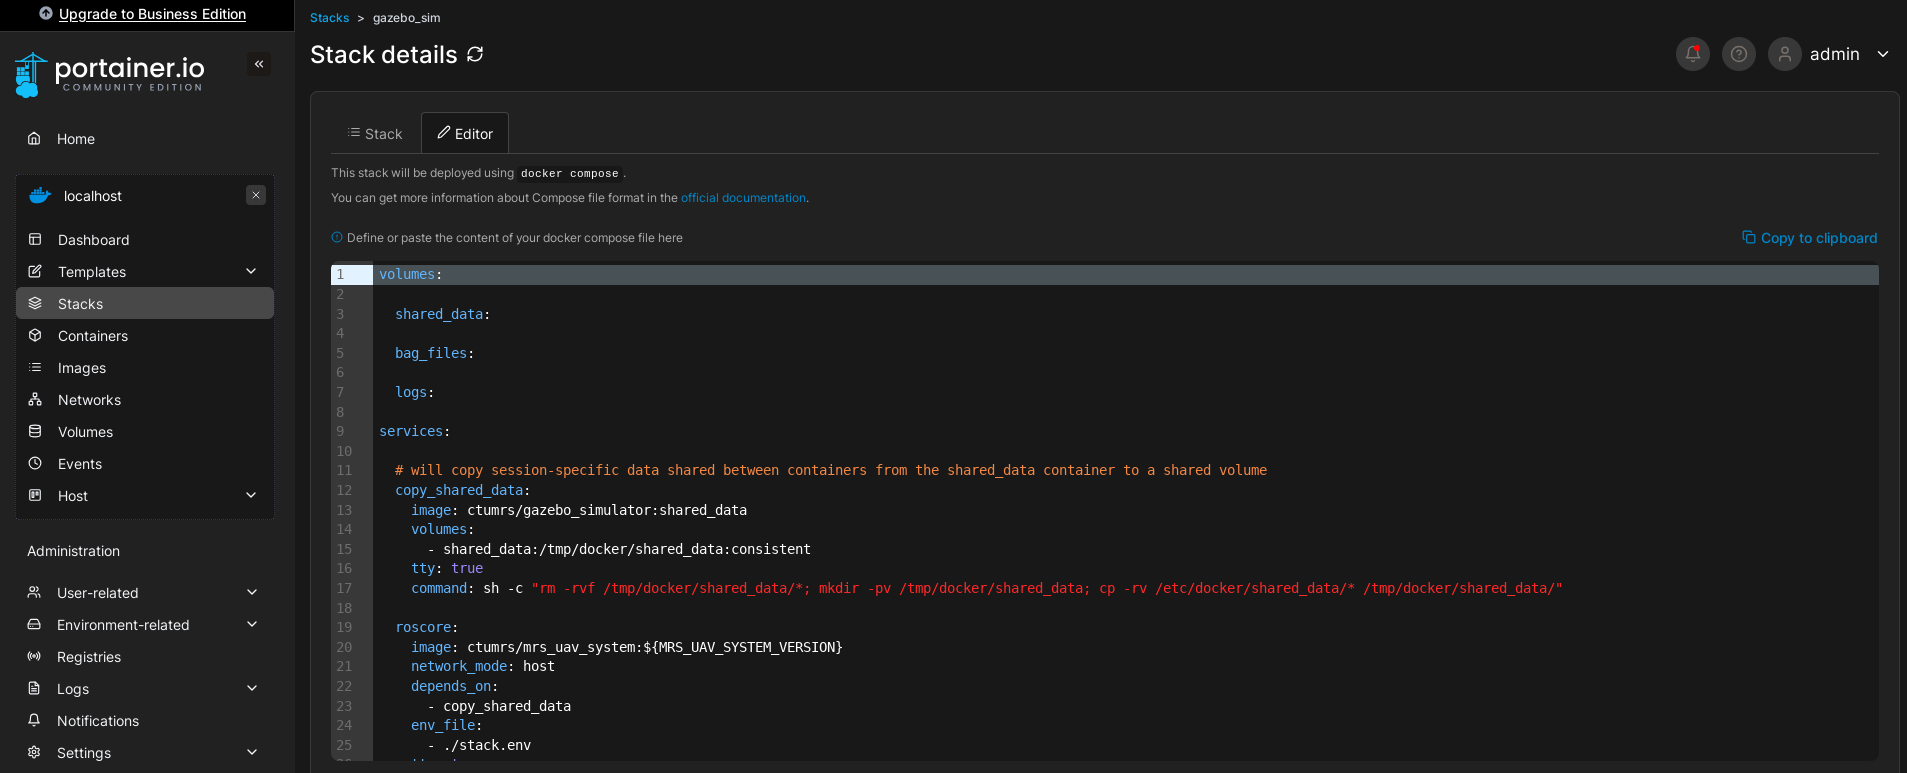
Example stacks | CTU MRS Documentation

Introduction | CTU MRS Documentation