
Hardware Api Ctu Mrs Documentation
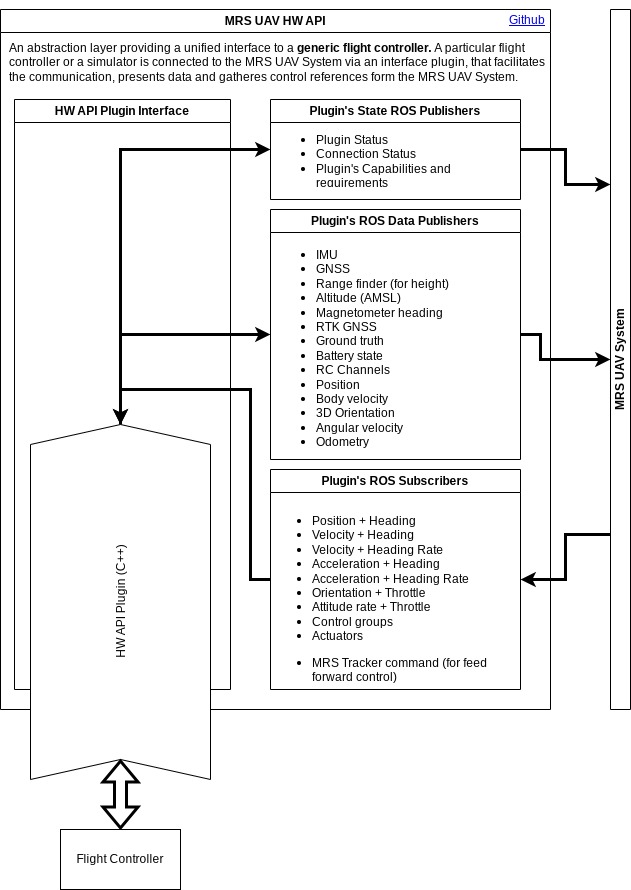
Hardware API | CTU MRS Documentation
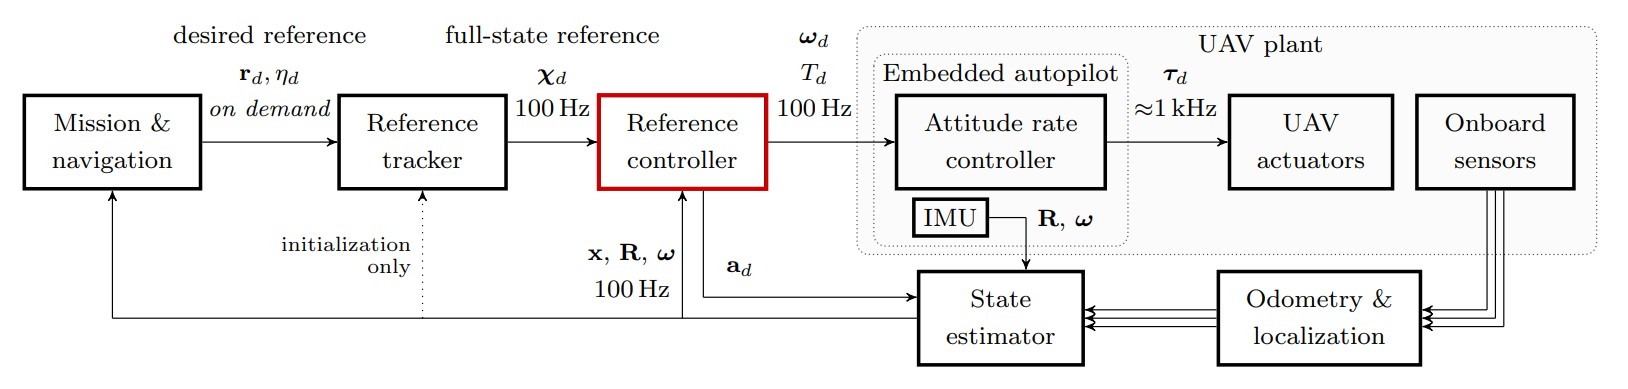
Controller plugins | CTU MRS Documentation
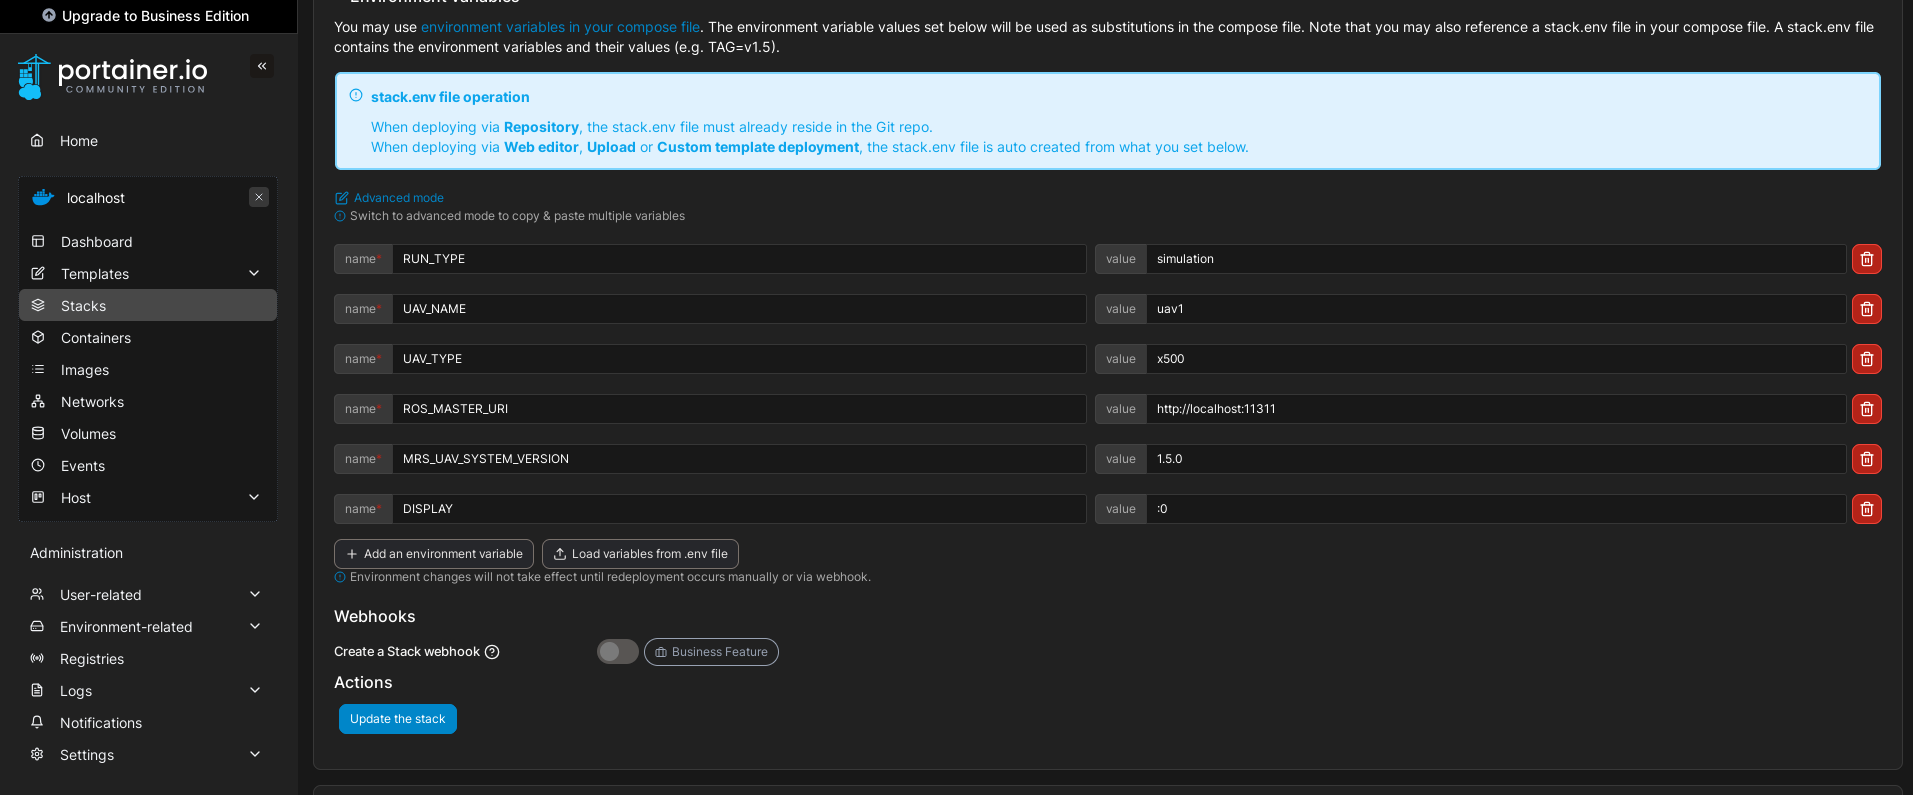
Example stacks | CTU MRS Documentation

With the MRS UAV System | CTU MRS Documentation
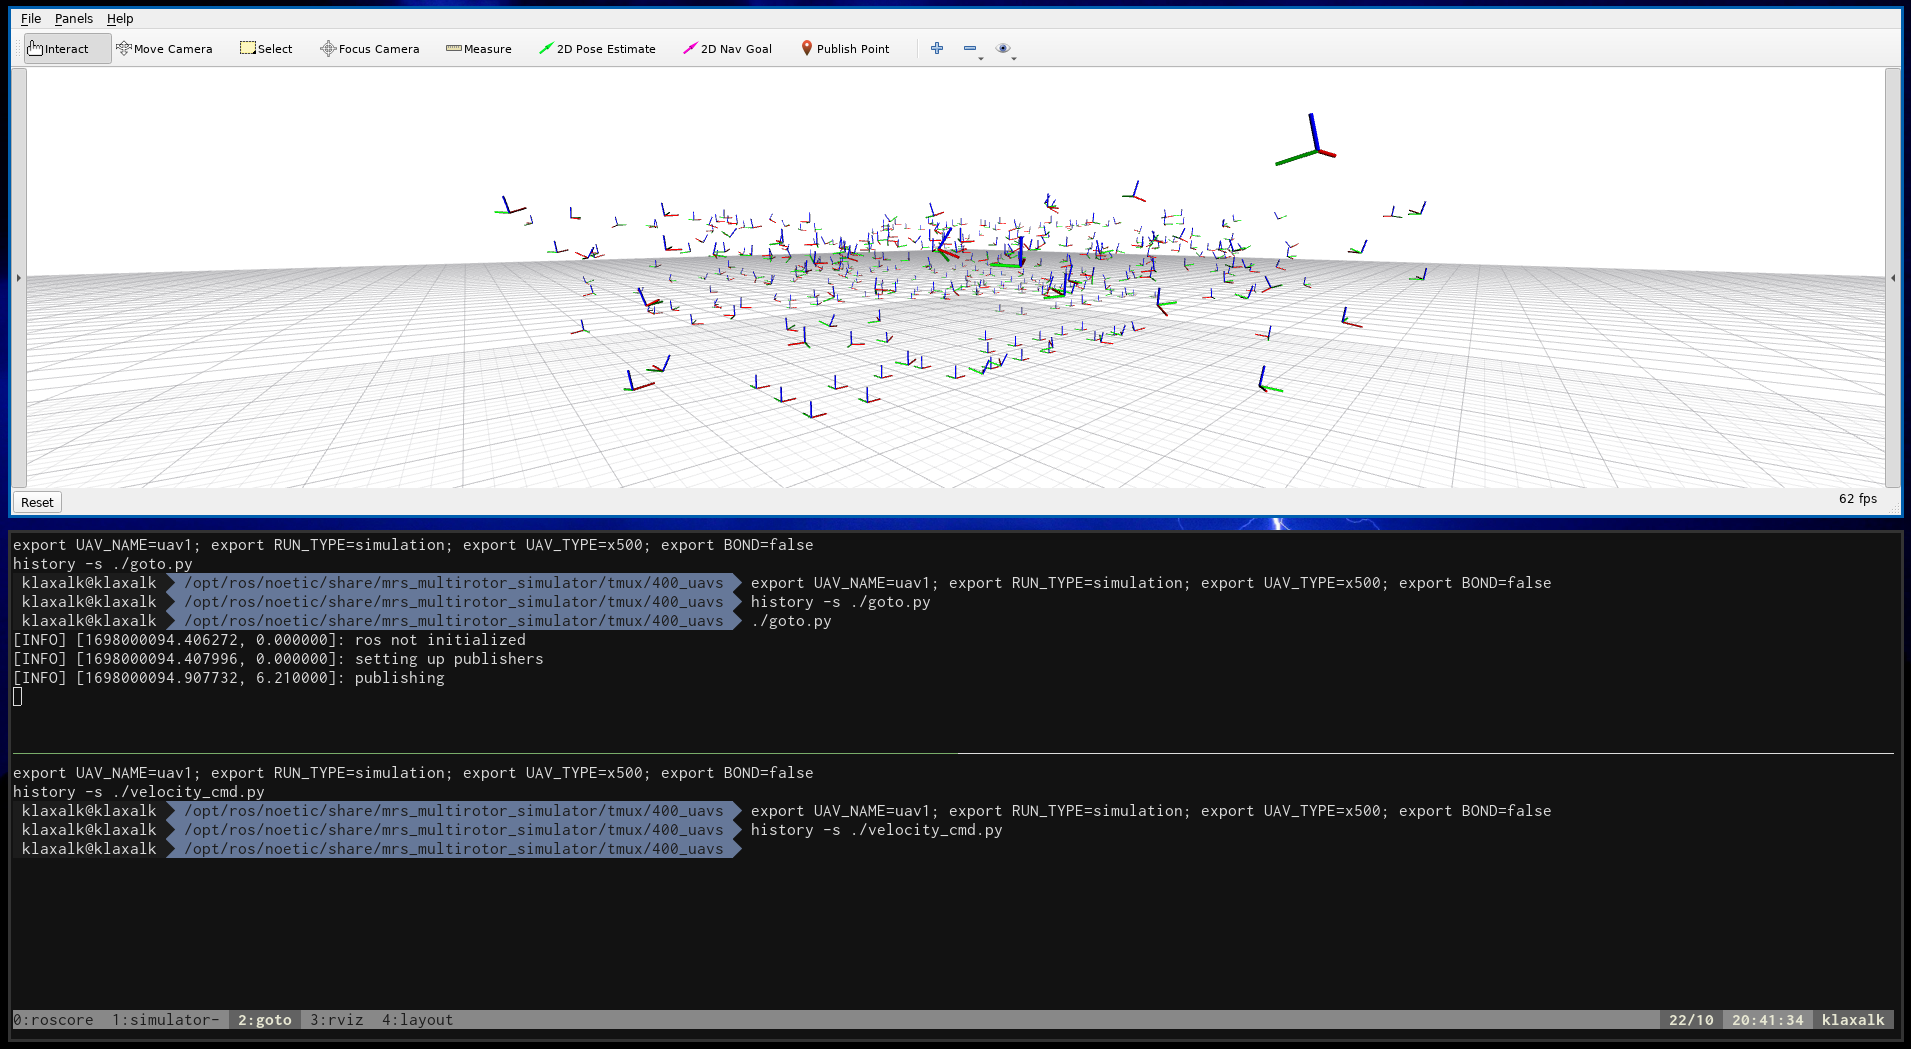
Standalone in ROS | CTU MRS Documentation

PX4 Configuration | CTU MRS Documentation

ROS utilities | CTU MRS Documentation
Example stacks | CTU MRS Documentation
How to simulate | CTU MRS Documentation
CoppeliaSim | CTU MRS Documentation
Advertisement Space (300x250)
Profiling | CTU MRS Documentation
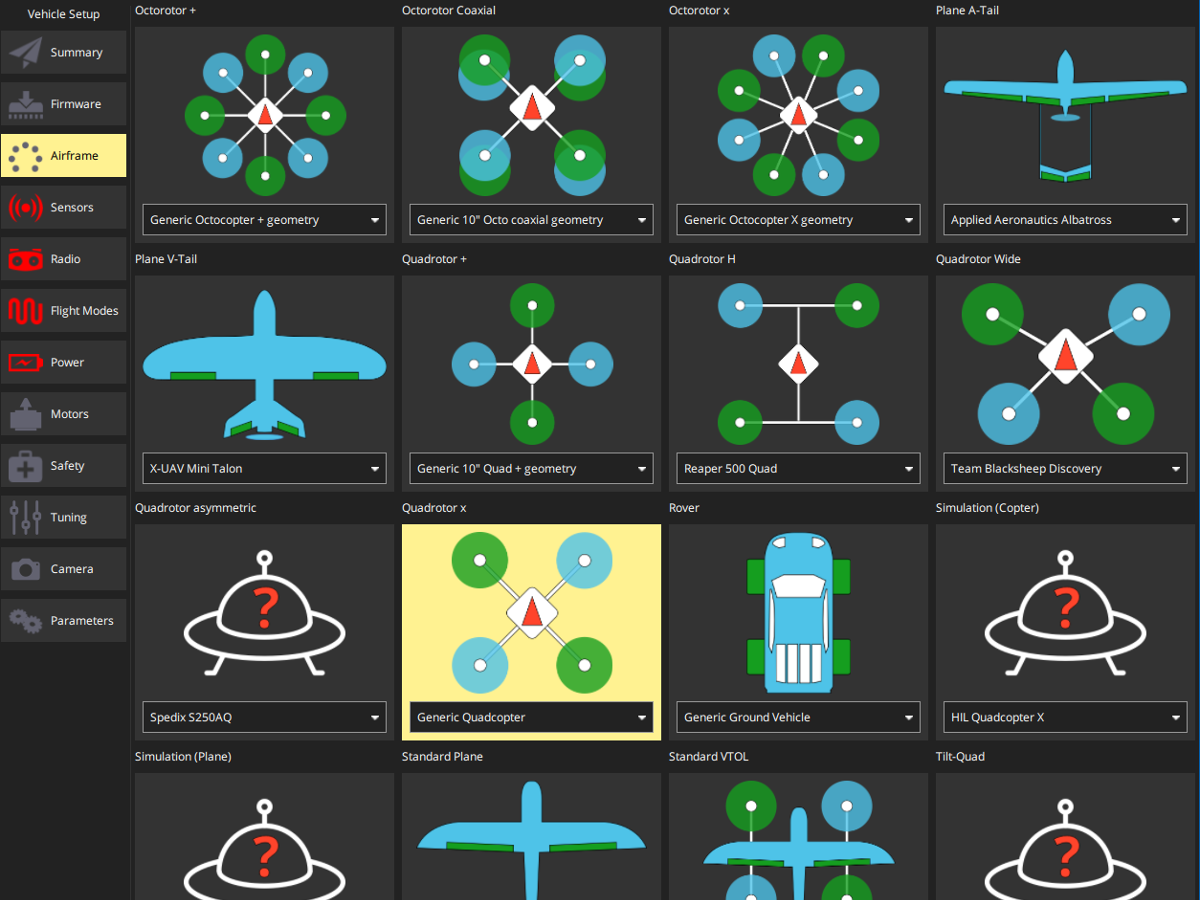
PX4 Configuration | CTU MRS Documentation
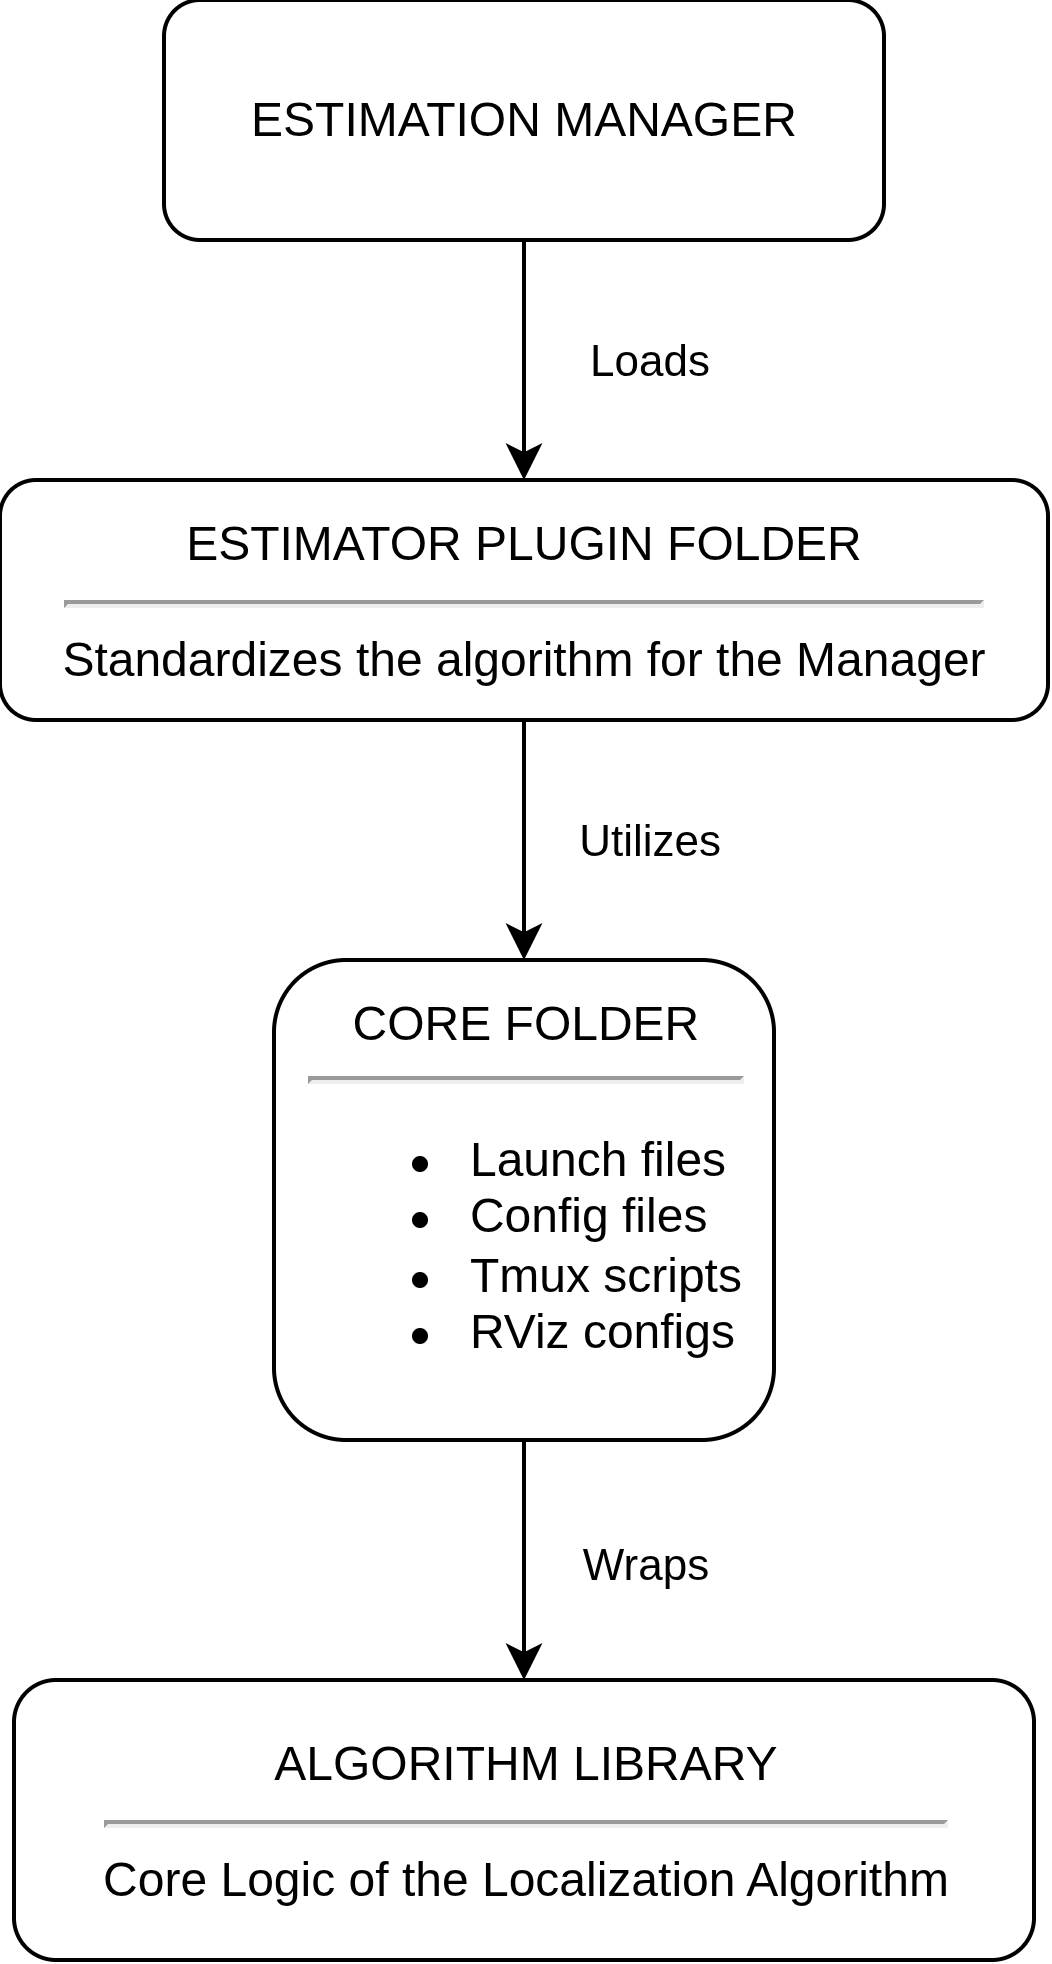
Localization | CTU MRS Documentation
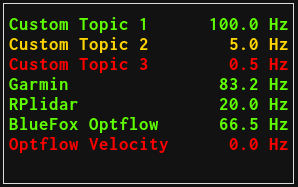
Status TUI | CTU MRS Documentation
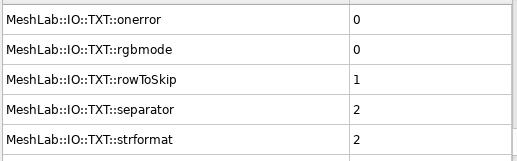
Meshlab | CTU MRS Documentation
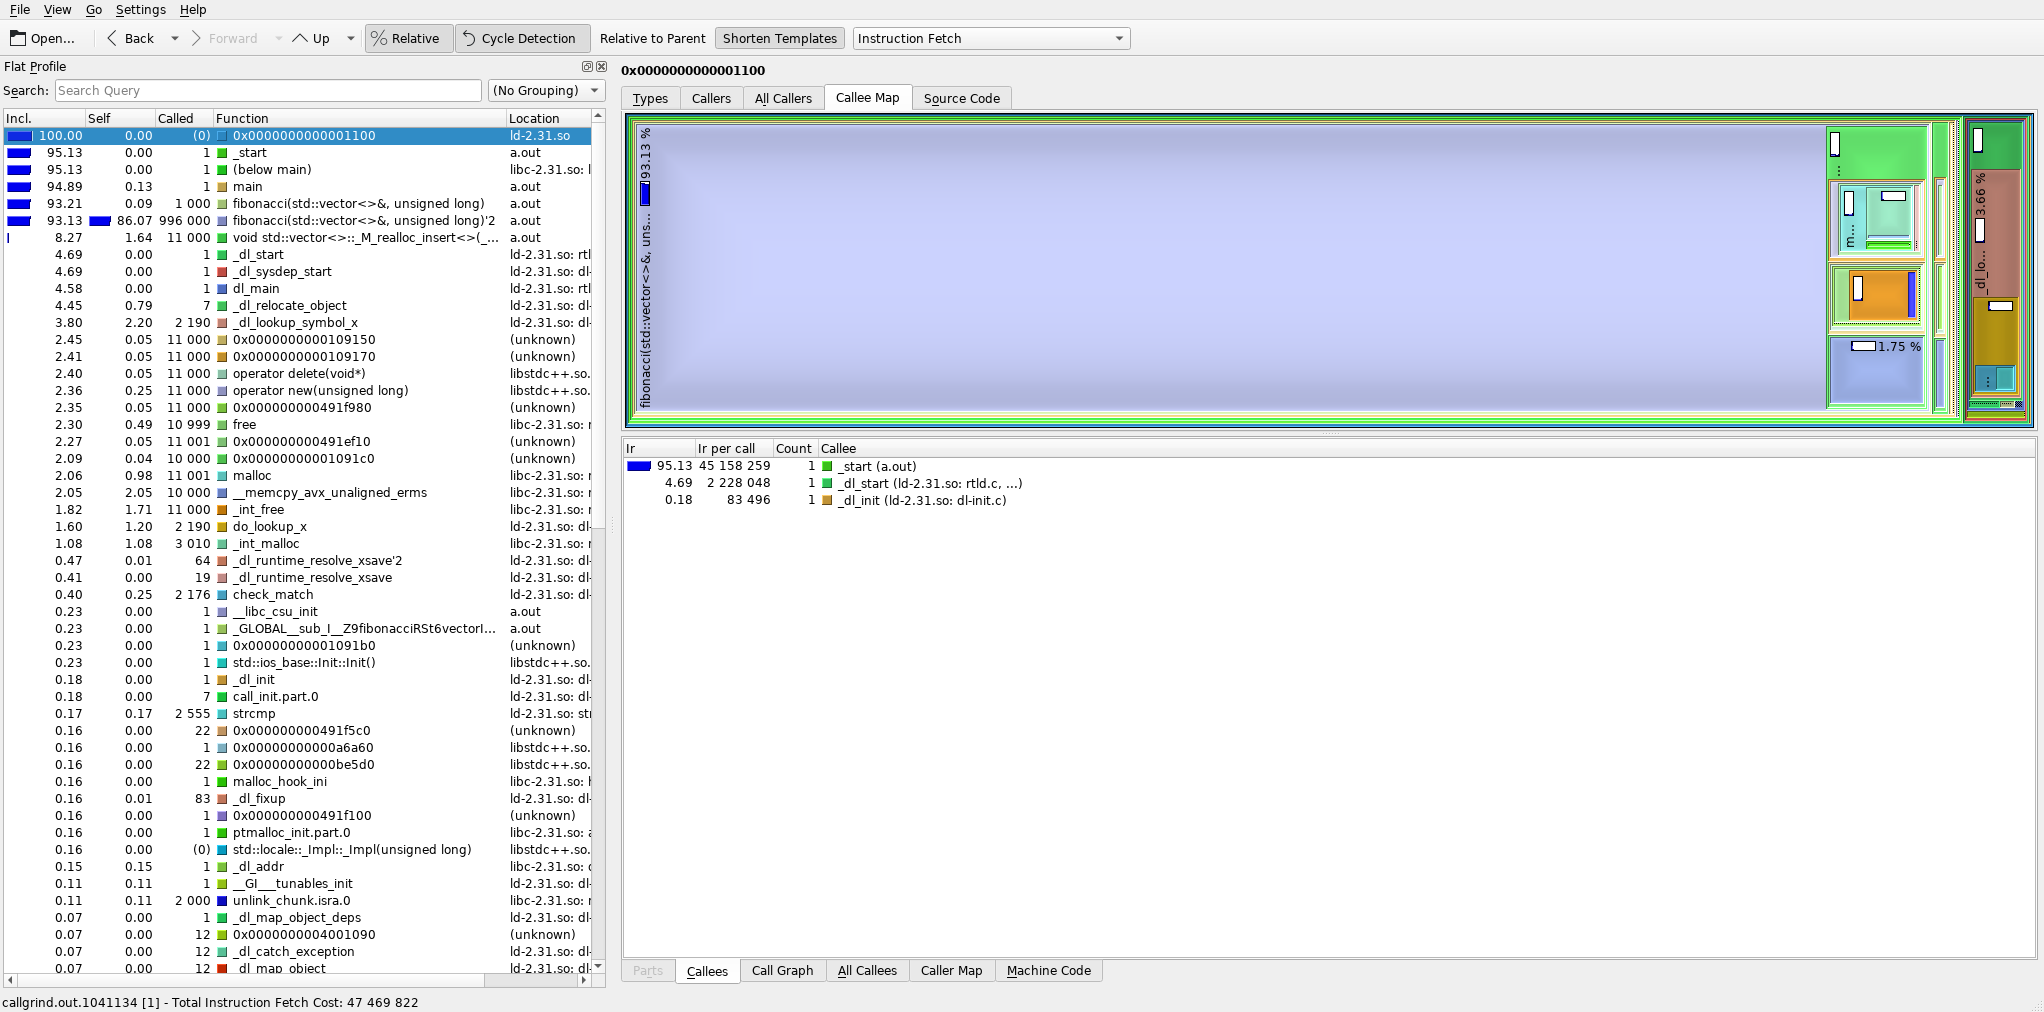
Profiling | CTU MRS Documentation

Managing Workspaces | CTU MRS Documentation
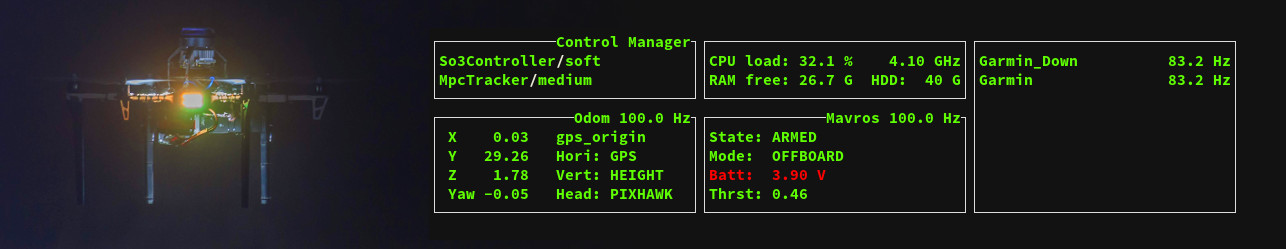
Status TUI | CTU MRS Documentation
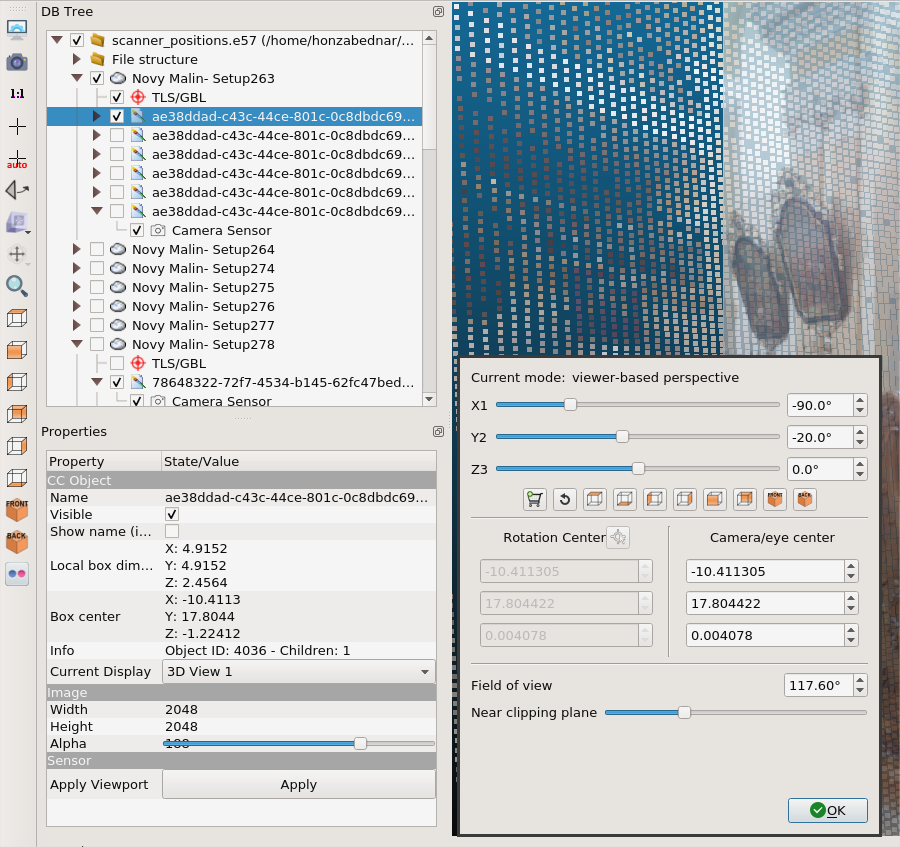
CloudCompare | CTU MRS Documentation

Transformations | CTU MRS Documentation
Advertisement Space (336x280)

Camera frames | CTU MRS Documentation
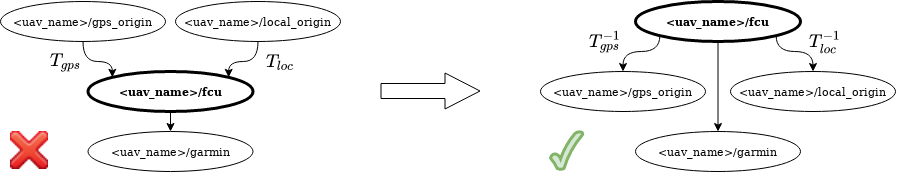
Frames of reference | CTU MRS Documentation

LTE connection | CTU MRS Documentation
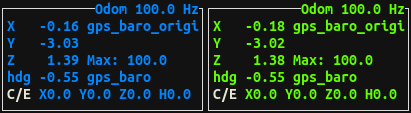
Status TUI | CTU MRS Documentation
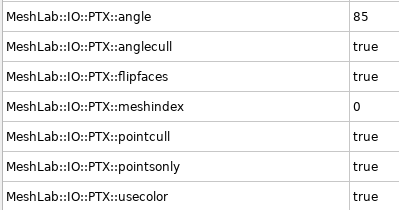
Meshlab | CTU MRS Documentation

Meshlab | CTU MRS Documentation

PX4 Configuration | CTU MRS Documentation
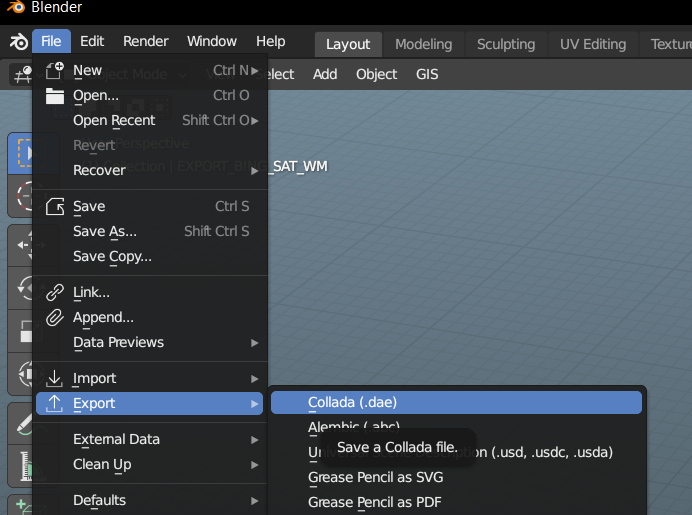
How to create a real world elevation map in Gazebo | CTU MRS Documentation
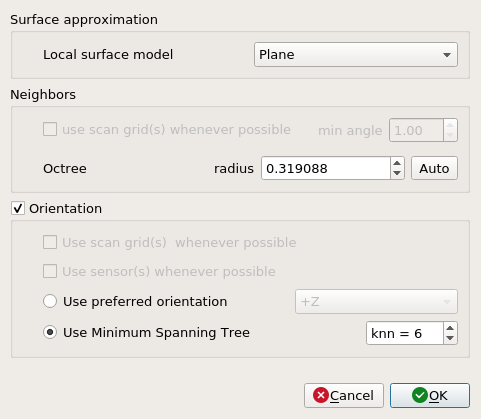
CloudCompare | CTU MRS Documentation
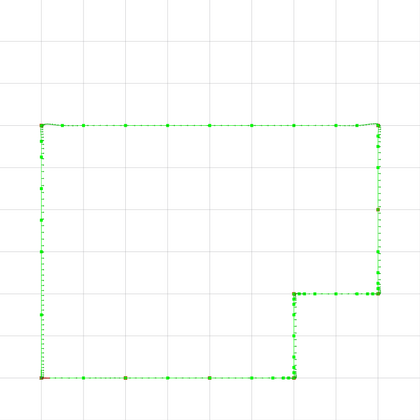
Trajectory generation | CTU MRS Documentation
Advertisement Space (336x280)

Reference trackers | CTU MRS Documentation
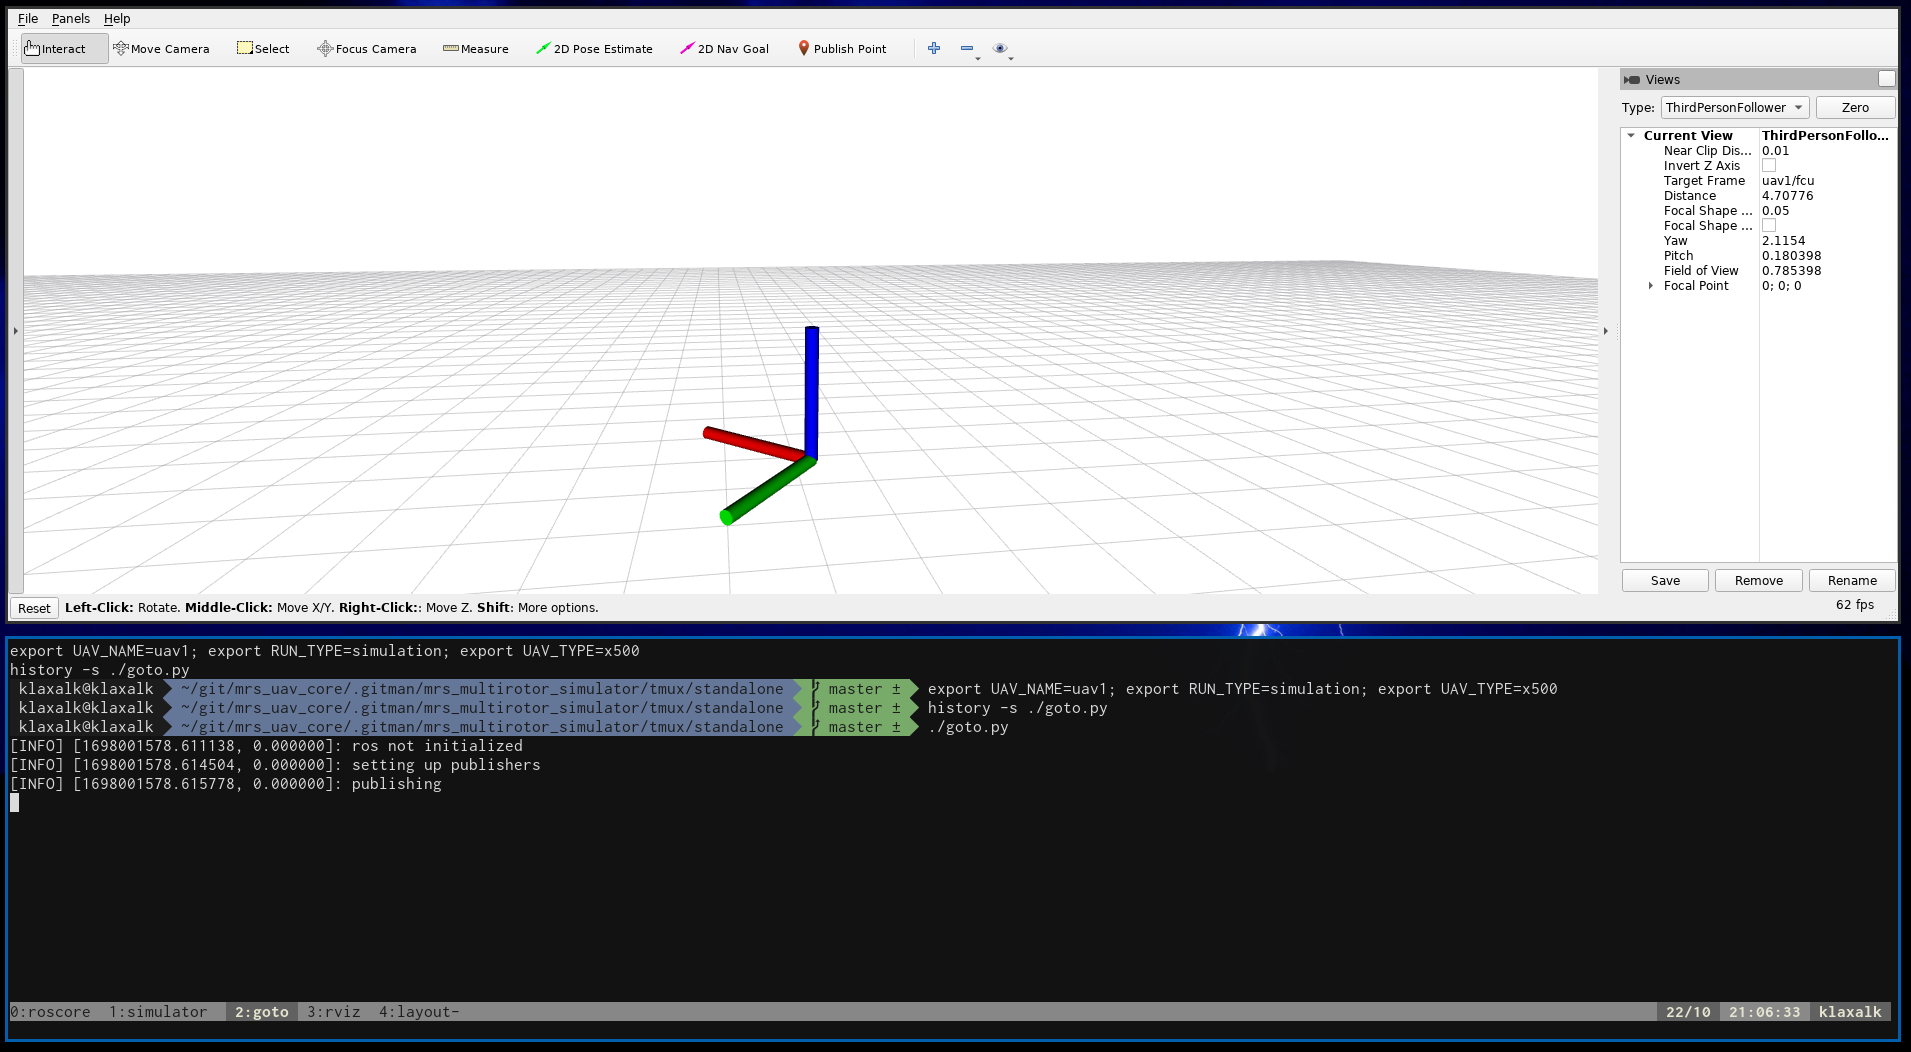
Standalone in ROS | CTU MRS Documentation
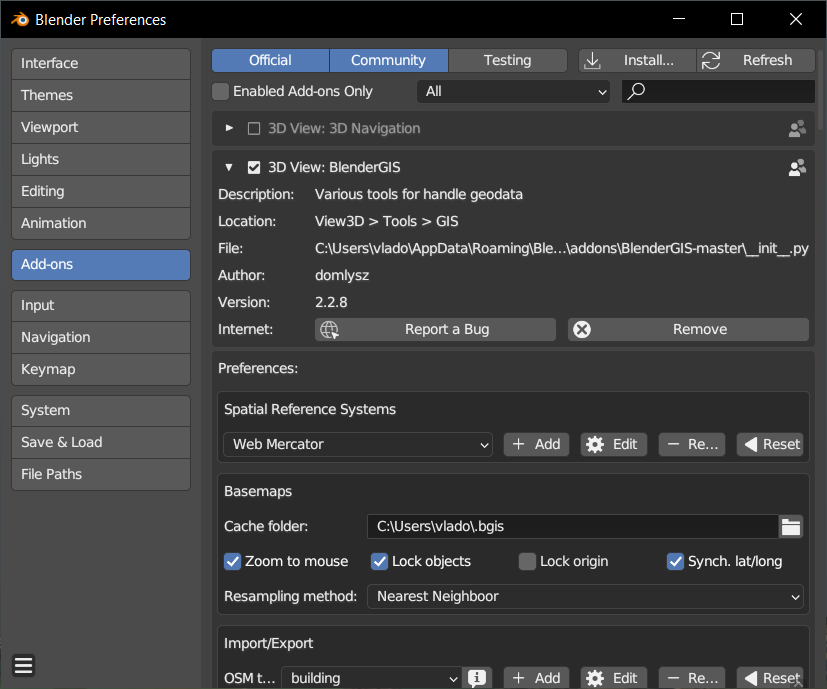
How to create a real world elevation map in Gazebo | CTU MRS Documentation
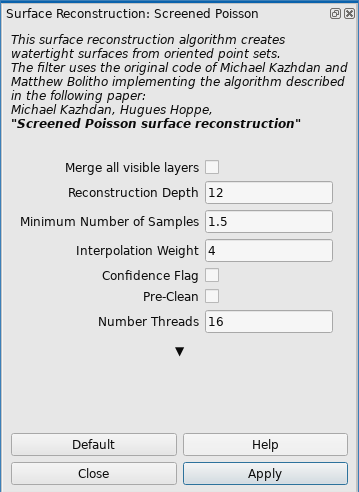
Meshlab | CTU MRS Documentation
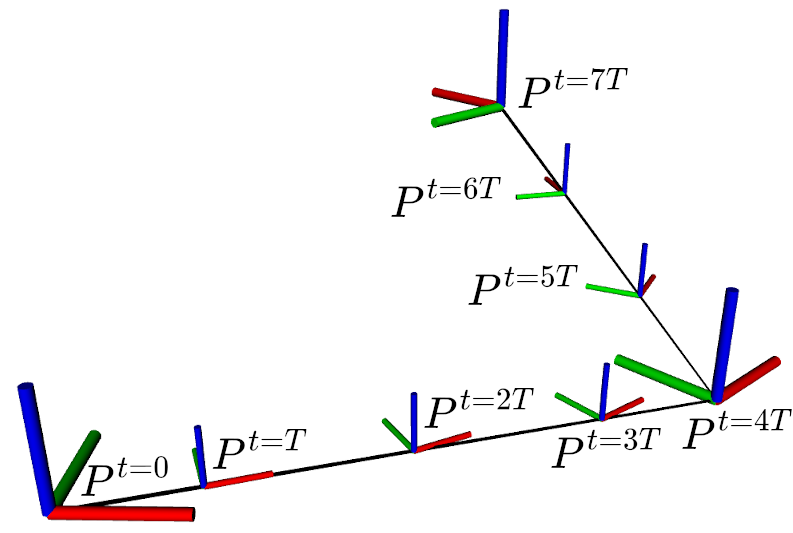
Trajectory input | CTU MRS Documentation
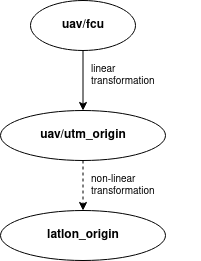
Frames of reference | CTU MRS Documentation