
Figure 1 From An Object Recognition Grasping Approach Using Proximal
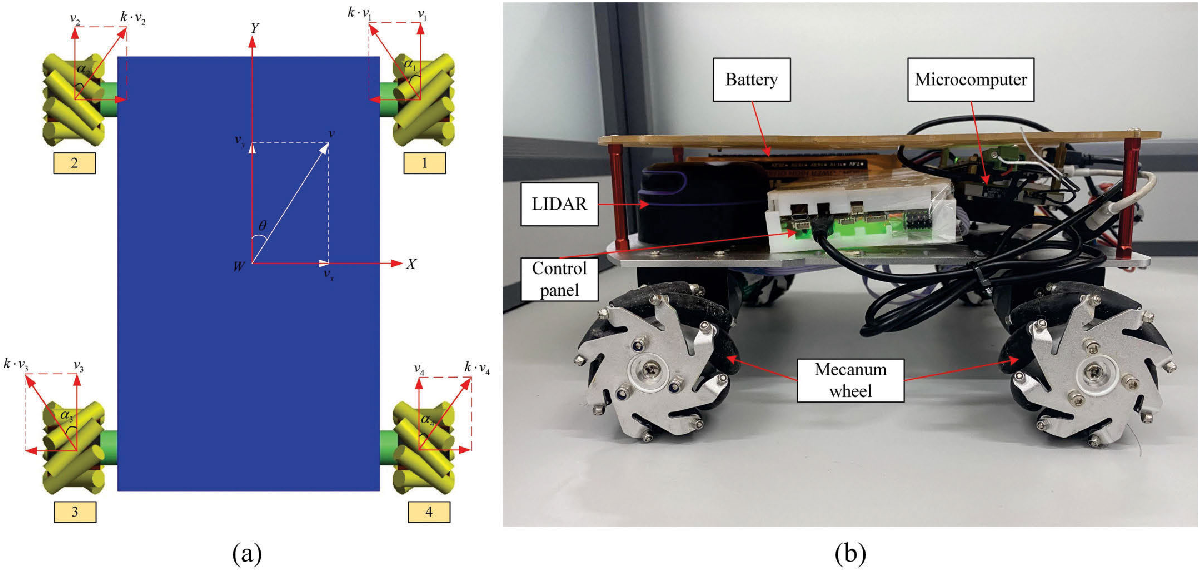
Figure 1 from An Object Recognition Grasping Approach Using Proximal ...
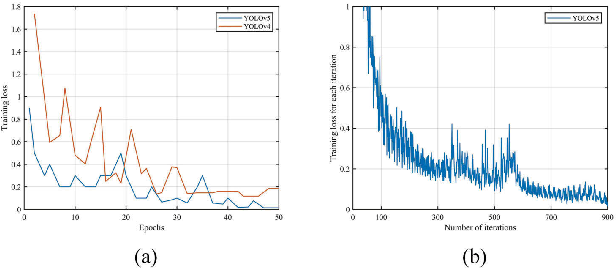
Figure 9 from An Object Recognition Grasping Approach Using Proximal ...
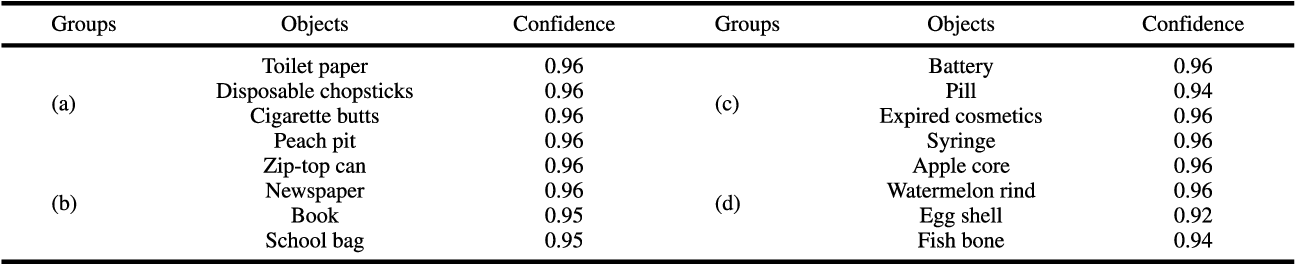
Table 1 from An Object Recognition Grasping Approach Using Proximal ...
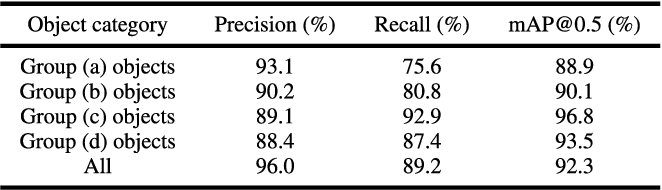
Table 7 from An Object Recognition Grasping Approach Using Proximal ...

(PDF) An Object Recognition Grasping Approach Using Proximal Policy ...
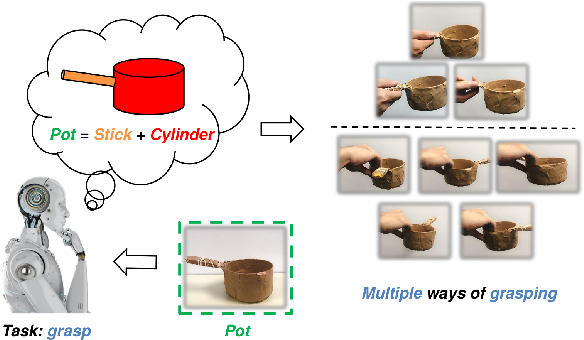
Figure 1 from Primitive Shape Recognition for Object Grasping ...
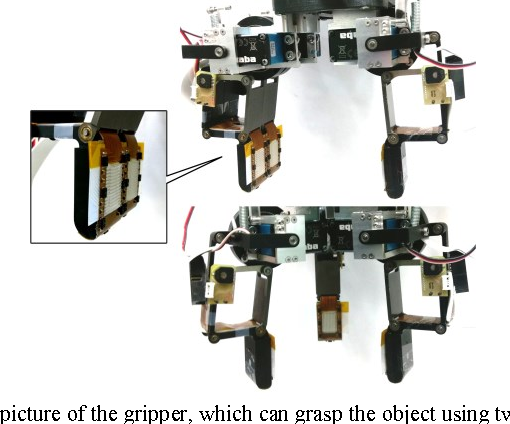
Figure 1 from A low-computation object grasping method by using ...

Figure 1 from Robust Object Grasping using Force Compliant Motion ...

Figure 1 from Grasping Action Recognition in VR Environment using ...

Figure 1 from RGB-D Object Recognition and Grasp Detection Using ...
Advertisement Space (300x250)

Figure 1 from Robotic Grasping Using Proximity Sensors for Detecting ...

Figure 1 from Object affordance as a guide for grasp-type recognition ...

Figure 1 from A neural learning approach for simultaneous object ...
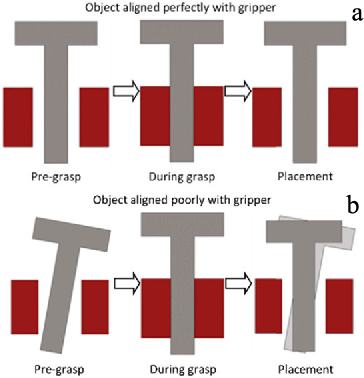
Figure 1 from A 3-Stage Machine Learning-Based Novel Object Grasping ...

Figure 1 from A fast object recognition and categorization technique ...

Figure 1 from Deep Learning Method for Grasping Novel Objects Using ...
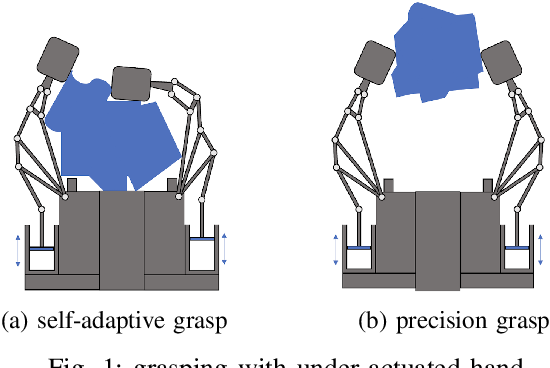
Figure 1 from Data-driven-based Stable Object Grasping for a Triple ...

Figure 1 from Deep Learning Method for Grasping Novel Objects Using ...

Figure 1 from Robotic grasp detection toward unknown objects using 3D ...

Figure 1 from Learning Adaptive Grasping From Human Demonstrations ...
Advertisement Space (336x280)
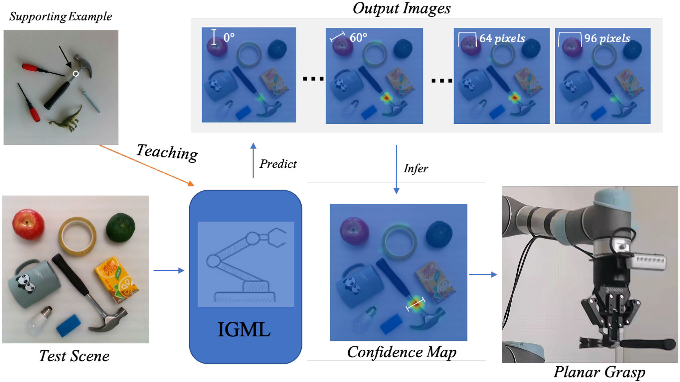
Figure 1 from Few-Shot Instance Grasping of Novel Objects in Clutter ...

Figure 1 from Aiding Grasp Synthesis for Novel Objects Using Heuristic ...
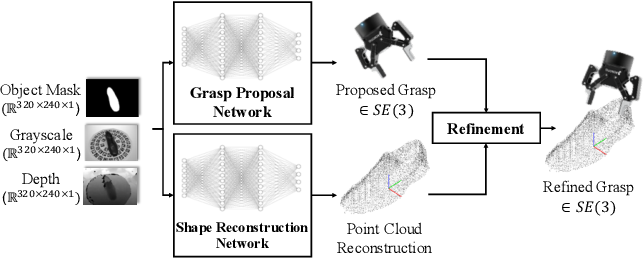
Figure 1 from Robotic Grasping through Combined Image-Based Grasp ...
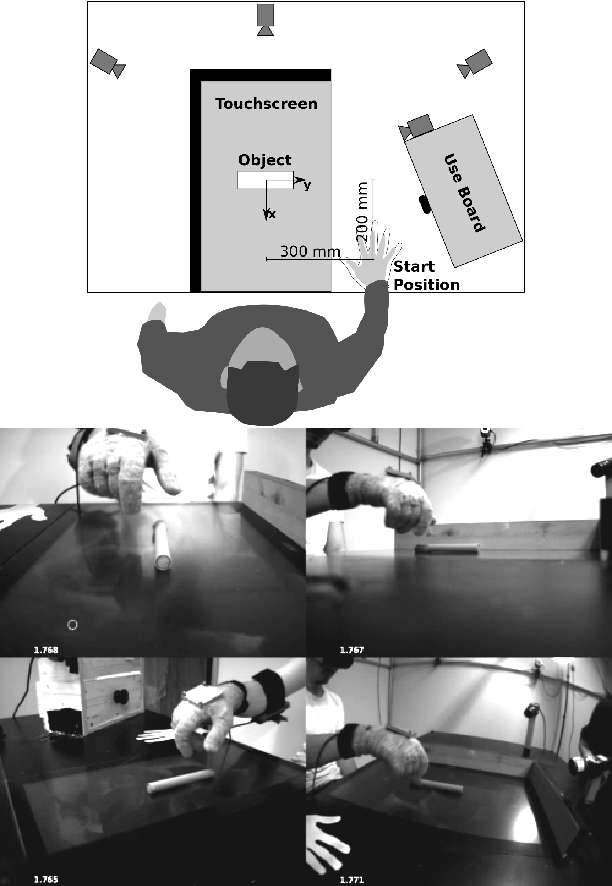
Figure 1 from A compact representation of human single-object grasping ...
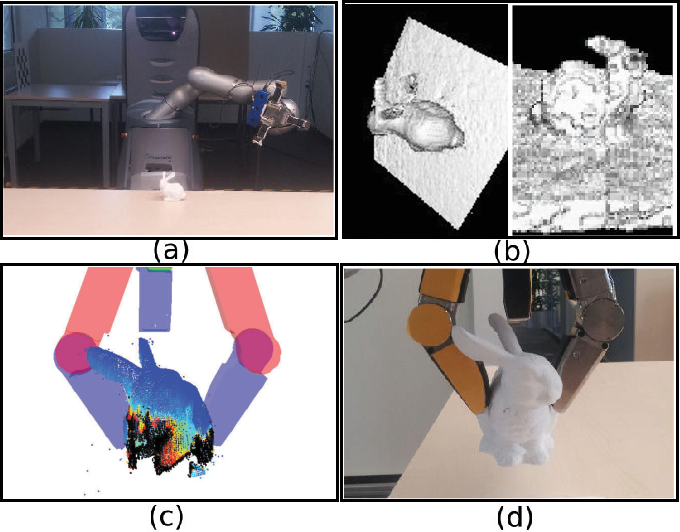
Figure 1 from Precision grasping based on probabilistic models of ...

Figure 12 from Deep Learning Method for Grasping Novel Objects Using ...

Figure 3.6 from Target Driven Object Grasping in Highly Cluttered ...

Figure 1 from Target prediction and temporal localization of grasping ...
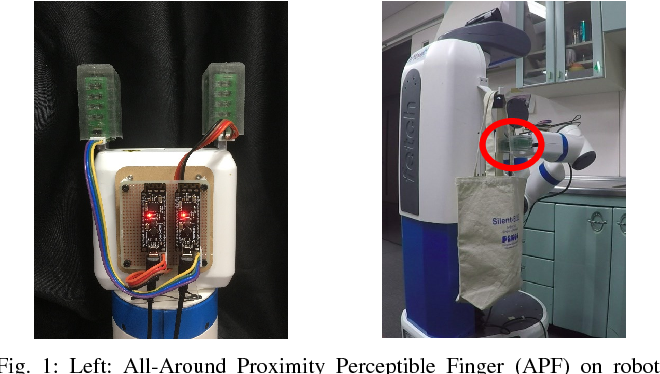
Figure 1 from A Gripper for Object Search and Grasp Through Proximity ...
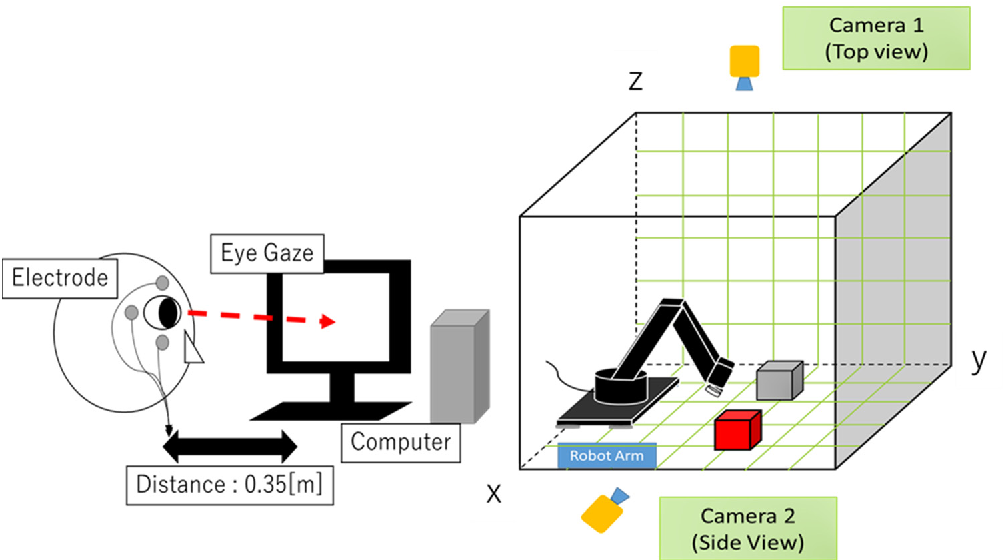
Figure 1 from Object Grasp Control of a 3D Robot Arm by Combining EOG ...
Advertisement Space (336x280)

Object grasping using touch sensing. (a) An example [3]. (b) Simplified ...

Figure 1 from A Grasping Pose Detection Algorithm for Occluded Objects ...
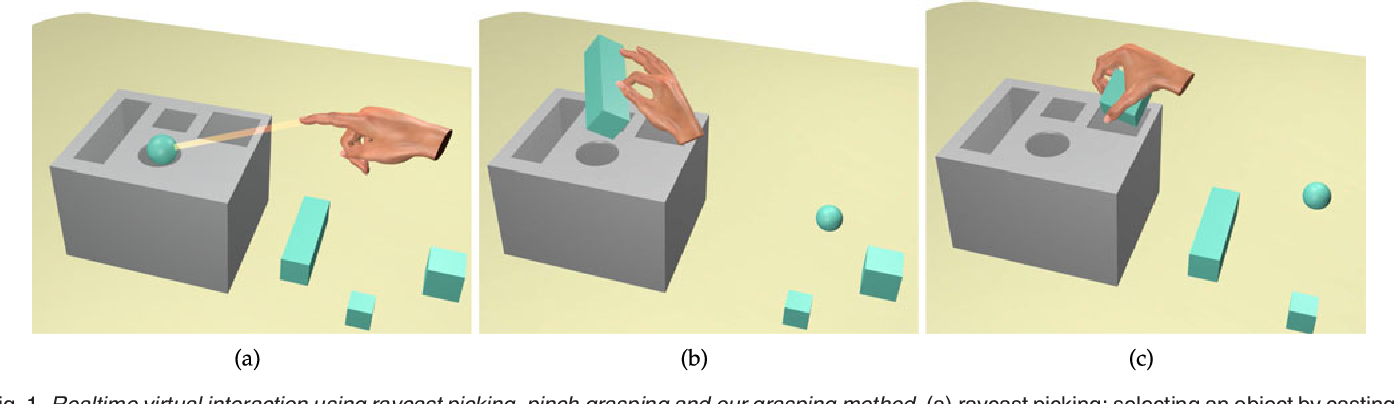
Figure 1 from Realtime Hand-Object Interaction Using Learned Grasp ...

Figure 1 from Egocentric View Hand Action Recognition by Leveraging ...

Figure 6 from An Autonomous Grasping Control System Based on Visual ...

Figure 1 from Grasping of unknown objects via curvature maximization ...