
Figure 1 From Cooperative Sampling Based Motion Planning Under Signal

Figure 1 from Cooperative Sampling-Based Motion Planning under Signal ...

Figure 1 from Recent progress on sampling based dynamic motion planning ...

Figure 2 from Cooperative Sampling-Based Motion Planning under Signal ...

Figure 1 from Sampling based motion planning of Ackermann steering ...

Figure 1 from Sampling based motion planning of Ackermann steering ...
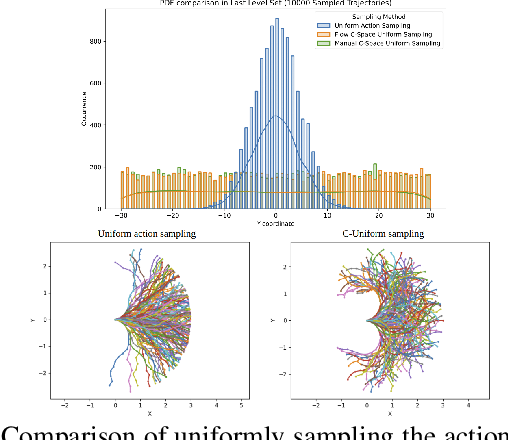
Figure 1 from C-Uniform Trajectory Sampling for Fast Motion Planning ...
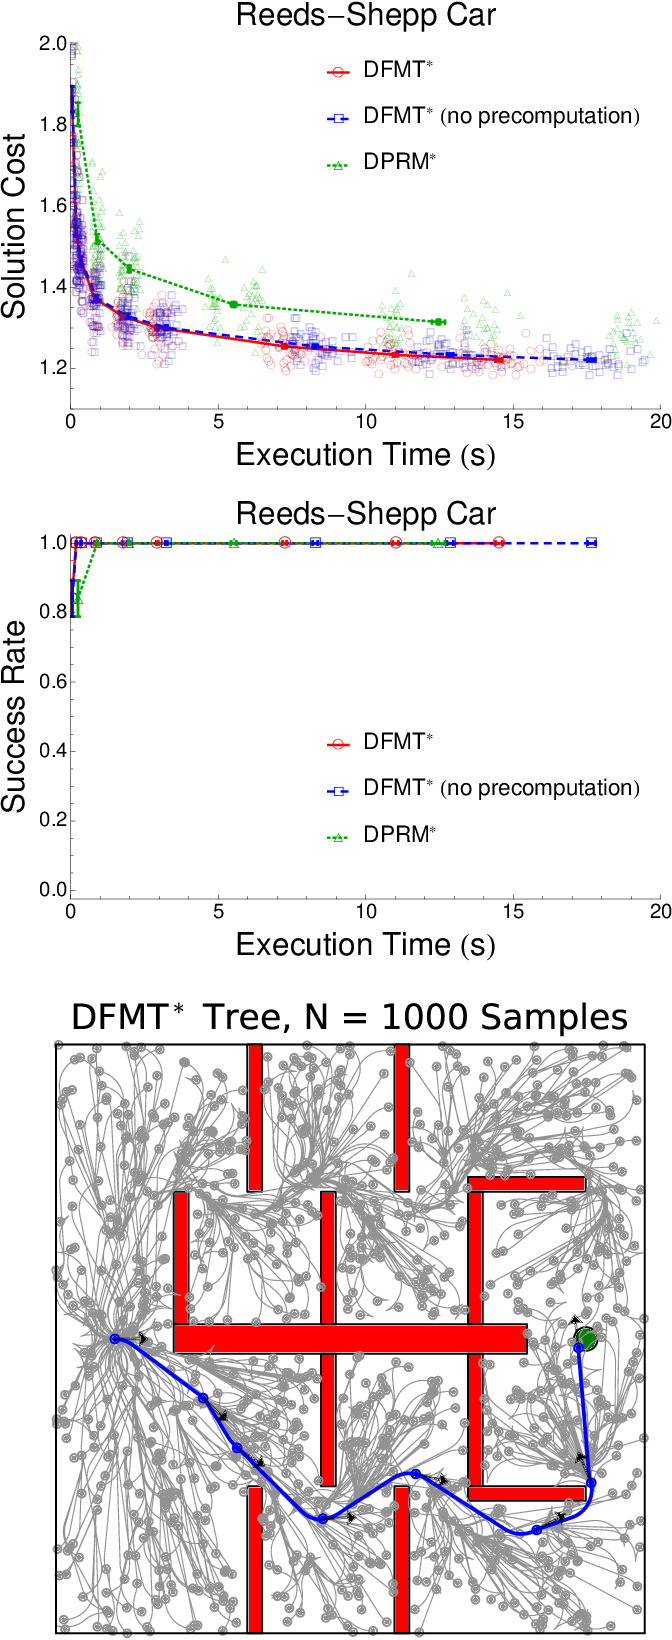
Figure 1 from Optimal sampling-based motion planning under differential ...

Figure 1 from Optimal sampling-based motion planning under differential ...
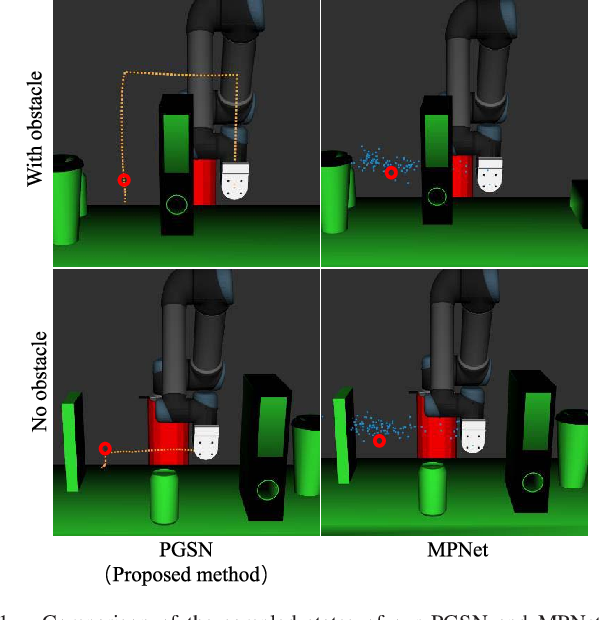
Figure 1 from Motion Planning of Manipulator by Points-Guided Sampling ...
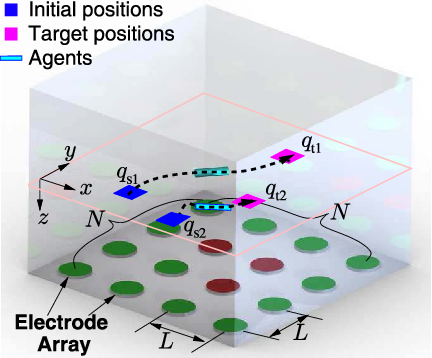
Figure 1 from Informed Sampling-Based Motion Planning for Manipulating ...
Advertisement Space (300x250)
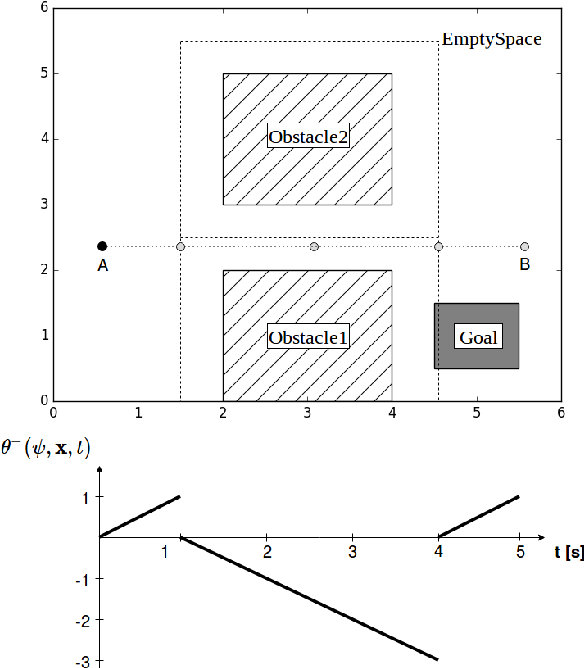
Figure 1 from Sampling-based Motion Planning with Temporal Logic ...
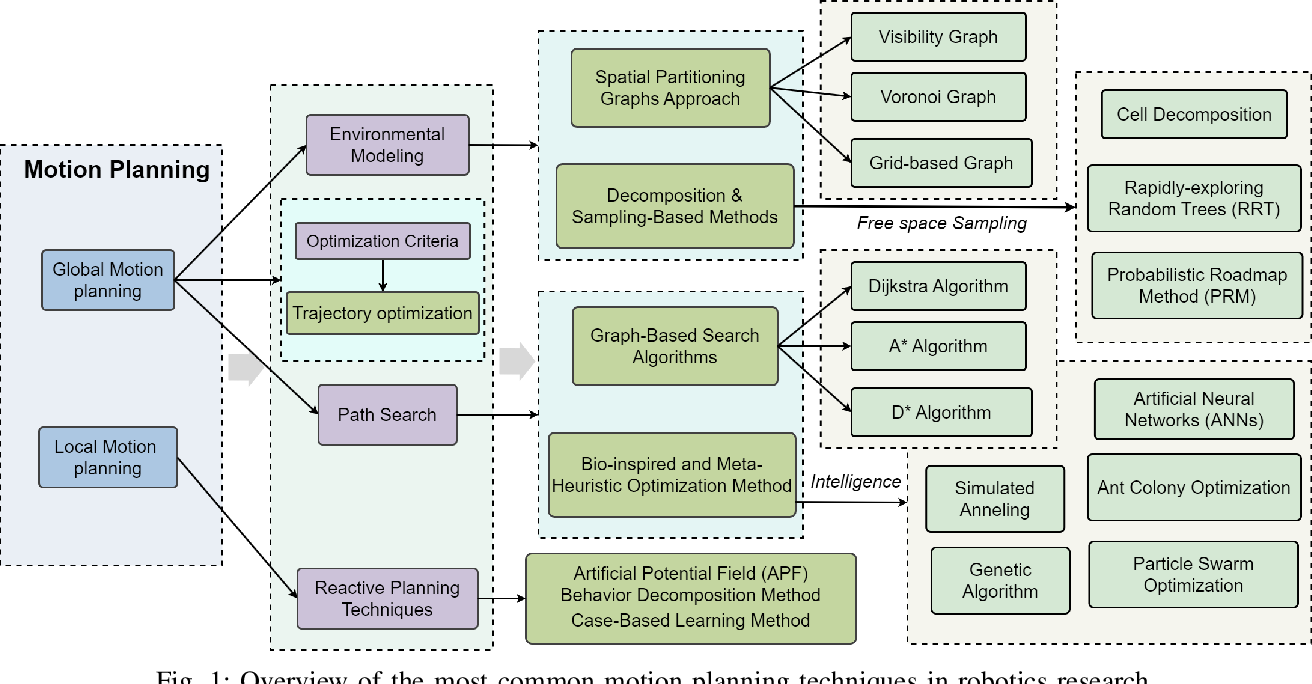
Figure 1 from Motion Planning for Robotics: A Review for Sampling-based ...

Figure 1 from Optimal Sampling-based Motion Planning in Gaussian Belief ...

Figure 1 from Asymptotically Optimal Sampling-Based Motion Planning ...

Figure 1 from Sampling-Based Motion Planning on Sequenced Manifolds ...

Figure 1 from Integrating Algorithmic Sampling-Based Motion Planning ...

Figure 1 from Parallel sampling-based motion planning with superlinear ...

Figure 1 from Bidirectional Sampling-Based Motion Planning Without Two ...

Figure 1 from A Sampling-based Motion Planning Framework for Complex ...

Figure 1 from Bidirectional Sampling-Based Motion Planning Without Two ...
Advertisement Space (336x280)
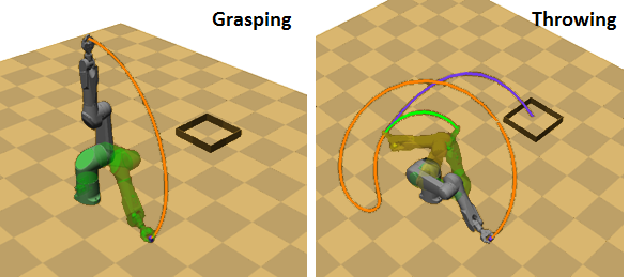
Figure 1 from Sampling-based motion planning with dynamic intermediate ...

Figure 1 from Sampling-Based Motion Planning for Free-Floating Space ...

Figure 1 from Bidirectional Sampling-Based Motion Planning Without Two ...
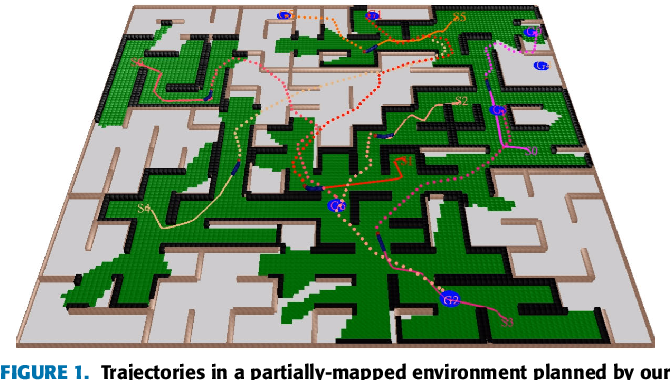
Figure 1 from Multi-Robot Guided Sampling-Based Motion Planning With ...

Figure 1 from Sampling-based algorithms for optimal motion planning ...
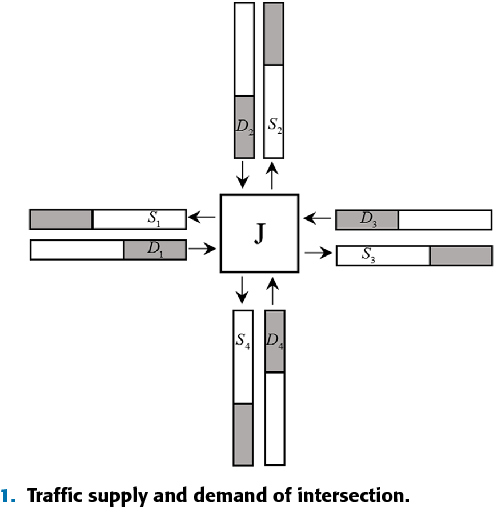
Figure 1 from Signal Cooperative Control With Traffic Supply and Demand ...

Figure 1 from Bidirectional Sampling-Based Motion Planning Without Two ...
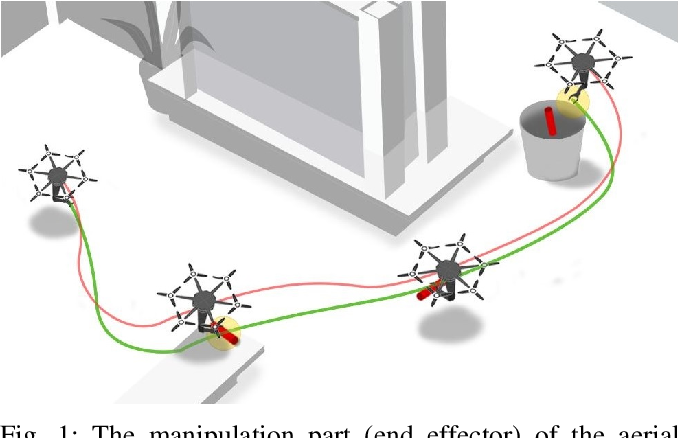
Figure 1 from Sampling-based Motion Planning for Aerial Pick-and-Place ...

Figure 1 from Sampling-based algorithms for optimal motion planning ...
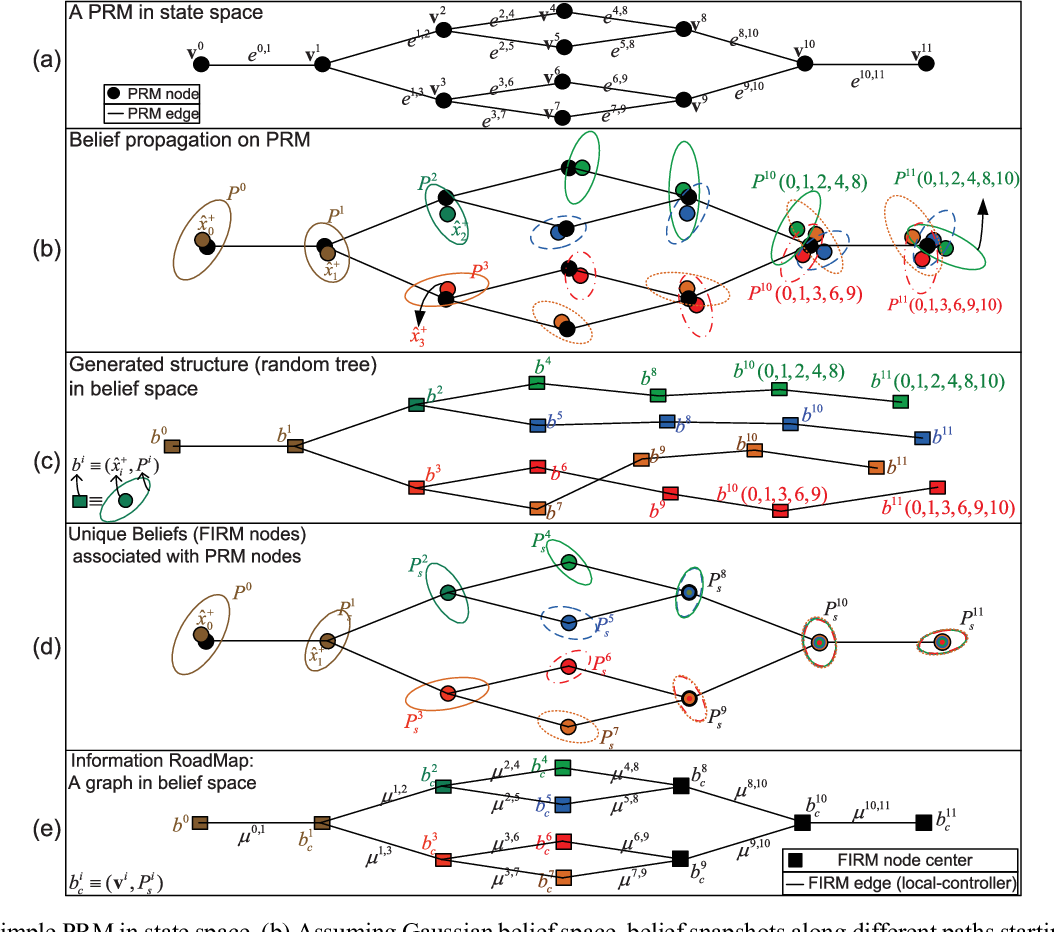
Figure 1 from FIRM: Sampling-based feedback motion-planning under ...
Advertisement Space (336x280)

Figure 1 from Incremental Sampling-based Algorithms for Optimal Motion ...
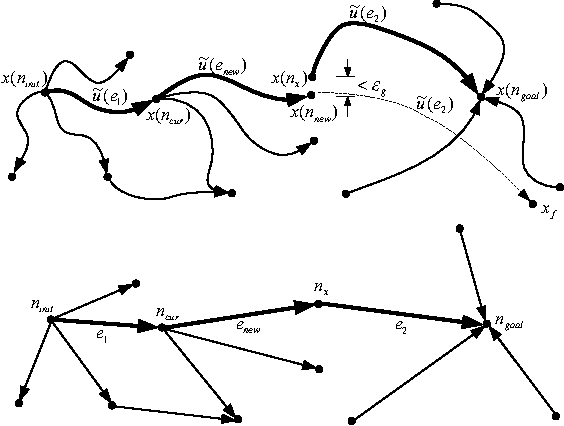
Figure 1 from Improving the Performance of Sampling-Based Motion ...

Figure 1.1 from A guided approach to sampling-based motion planning ...
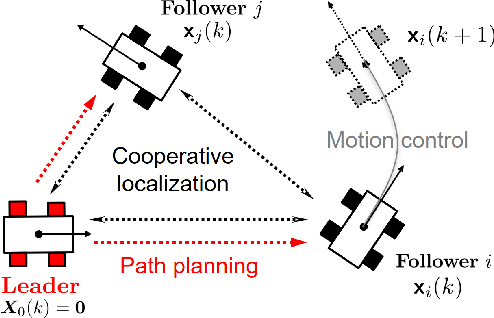
Figure 1 from An Integrated Design of Cooperative Localization and ...

Figure 1 from Bi-AM-RRT*: A Fast and Efficient Sampling-Based Motion ...

Figure 1 from Learning Sampling Dictionaries for Efficient and ...