
Figure 1 From Minimum Energy Trajectory Planning Method For Robot
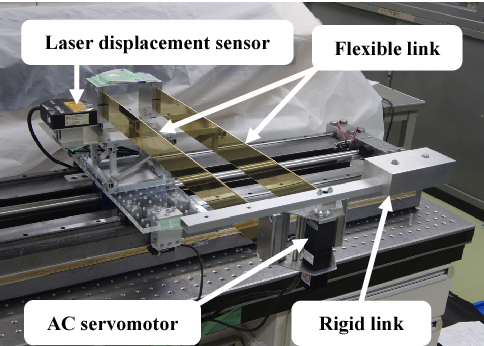
Figure 1 from Minimum energy trajectory planning method for robot ...
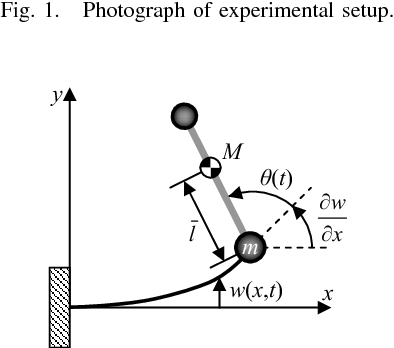
Figure 1 from Minimum energy trajectory planning method for robot ...
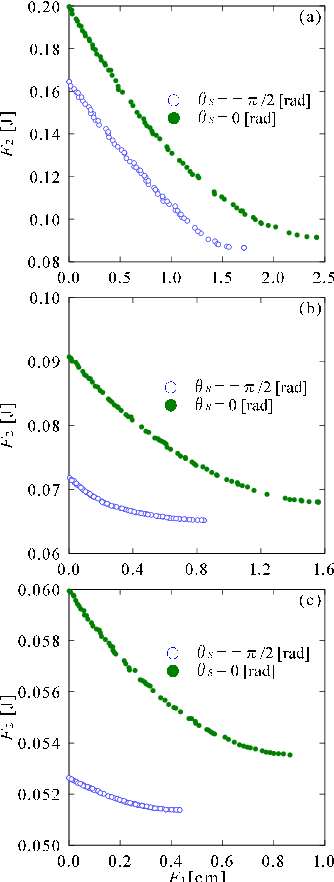
Figure 1 from Minimum energy trajectory planning method for robot ...
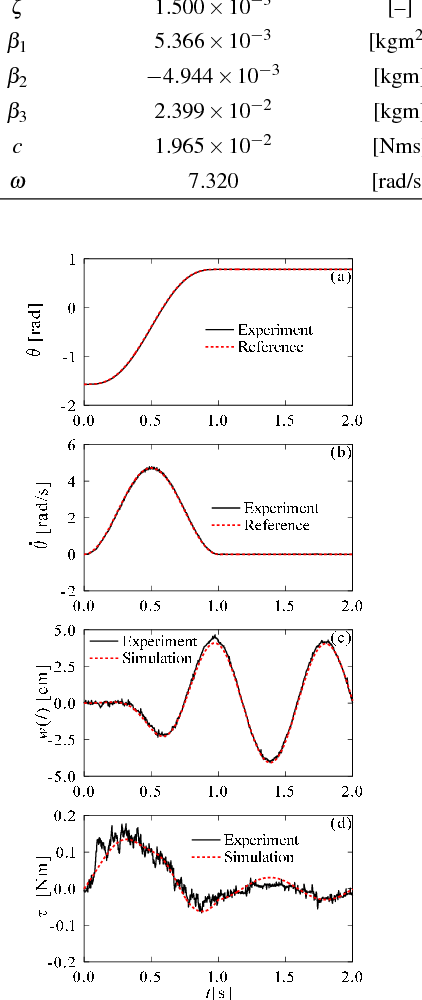
Figure 1 from Minimum energy trajectory planning method for robot ...
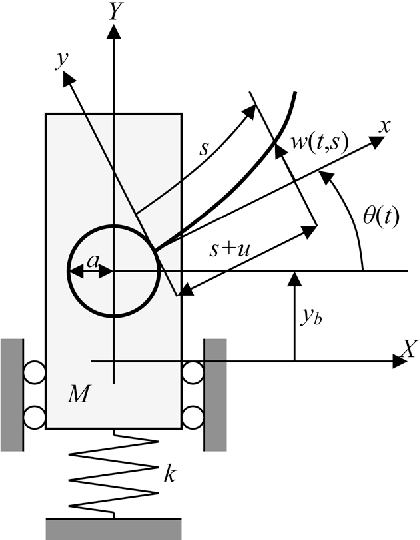
Figure 1 from G1000106 Minimum Energy Trajectory Planning Method for ...
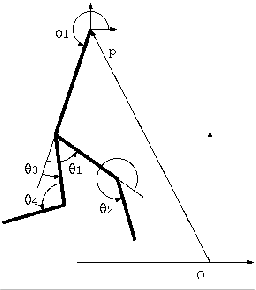
Figure 1 from Minimum Energy Trajectory Planning for Biped Robots ...
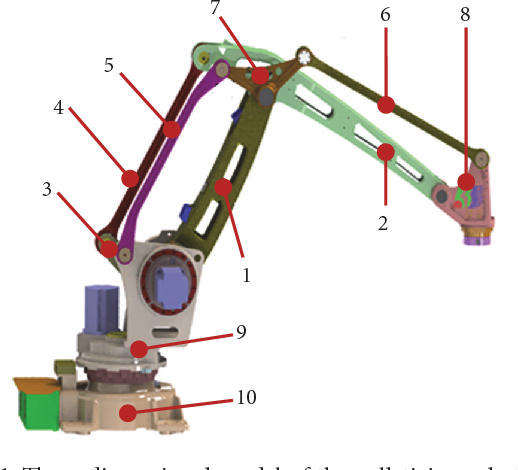
Figure 1 from A Method of Energy-Optimal Trajectory Planning for ...
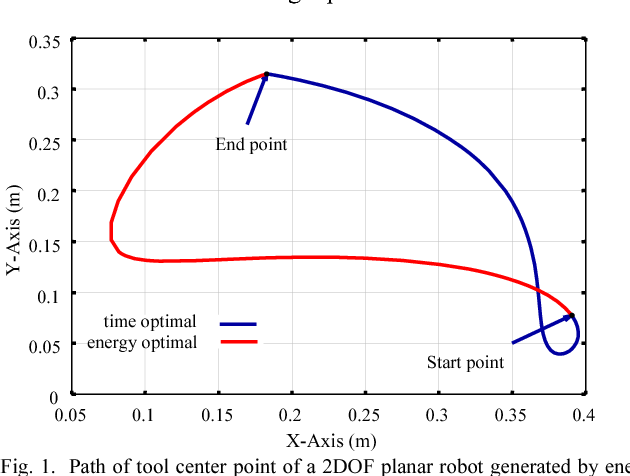
Figure 1 from A point-to-point robot trajectory planning method under ...
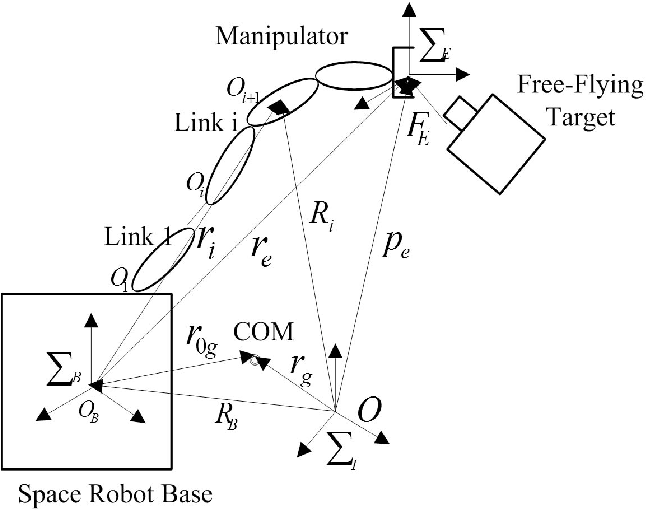
Figure 1 from Approach Trajectory Planning of Space Robot for Impact ...
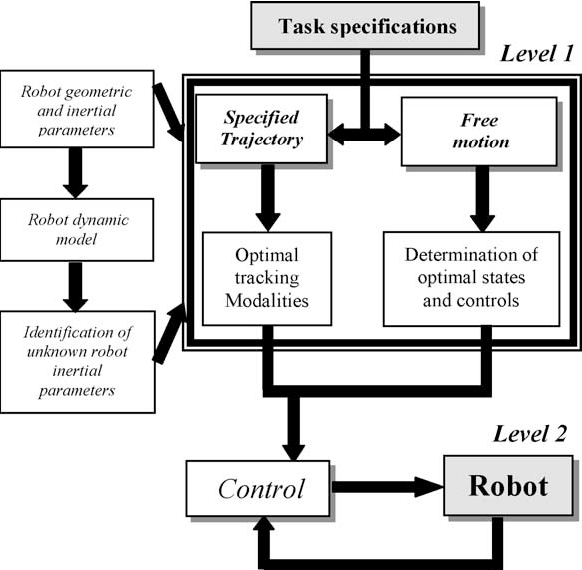
Figure 1 from Minimum cost trajectory planning for industrial robots ...
Advertisement Space (300x250)
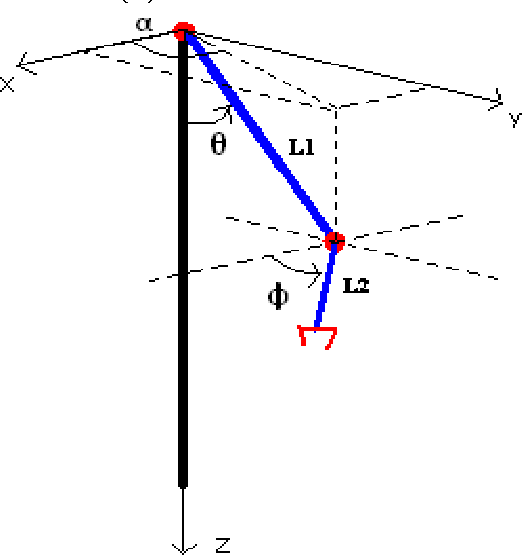
Figure 1 from Energy efficient trajectory planning by a robot arm using ...
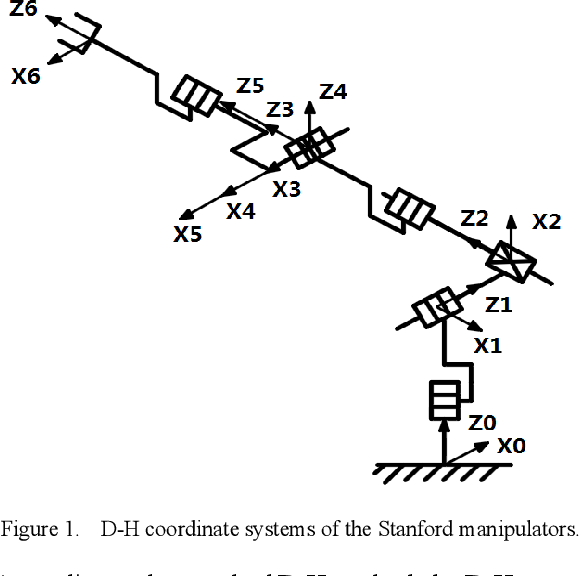
Figure 1 from A New Method to Reduce Energy in Trajectory Planning ...

Figure 1 from Minimum-energy trajectory planning on a tangent for ...
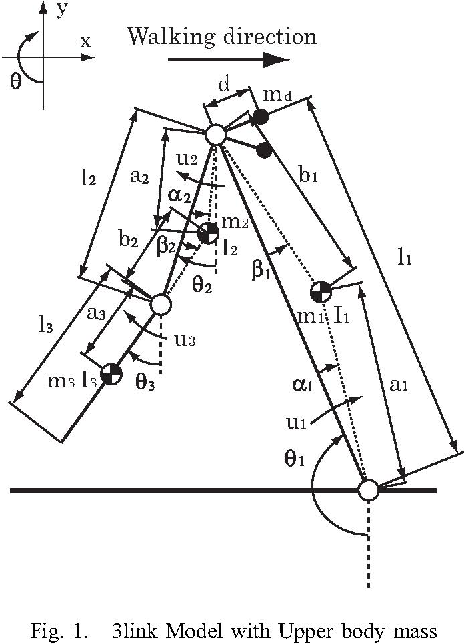
Figure 1 from Energy-Efficient Trajectory Planning for Biped Walking ...
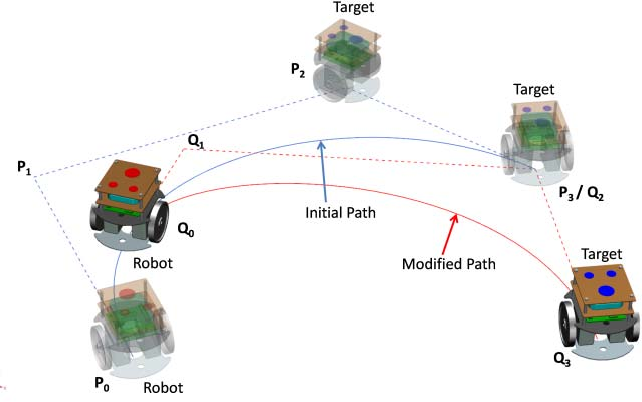
Figure 1 from Energy estimation and comparison for a dynamic trajectory ...

Figure 1 from An Efficient Computation for Energy Optimization of Robot ...
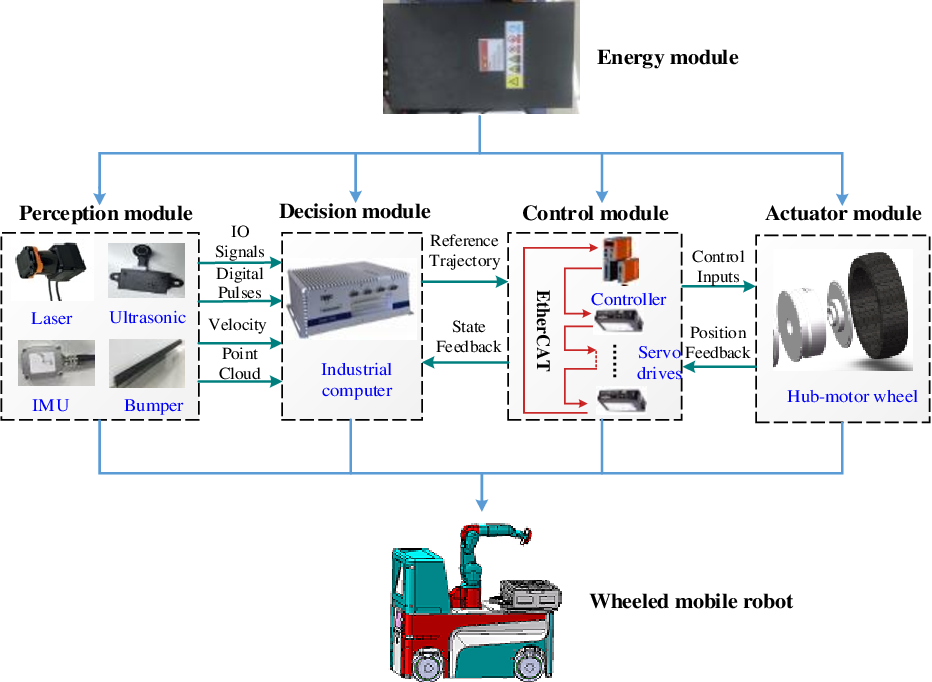
Figure 1 from Optimal Trajectory Planning for Wheeled Mobile Robots ...
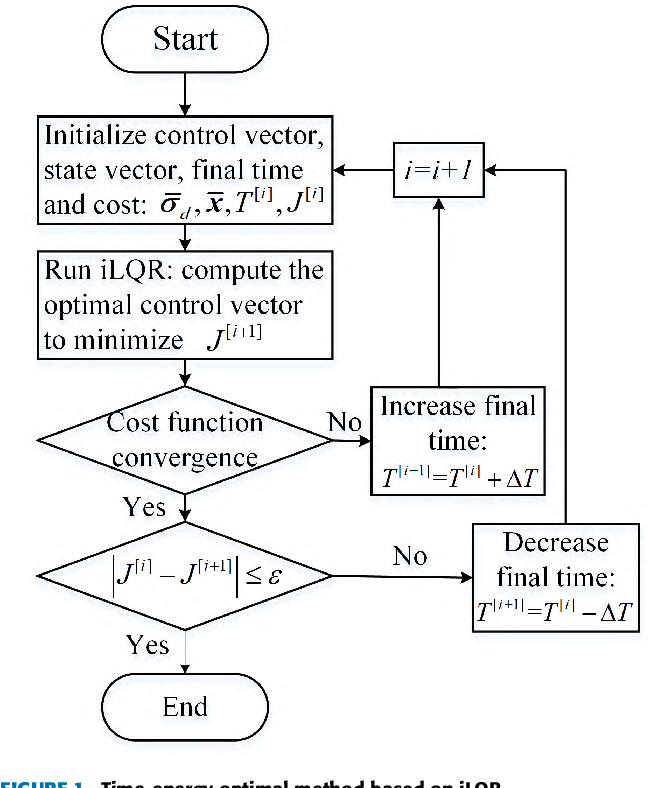
Figure 1 from Time-Energy Optimal Trajectory Planning for Variable ...

Figure 1 from Learning Energy-Efficient Trajectory Planning for Robotic ...
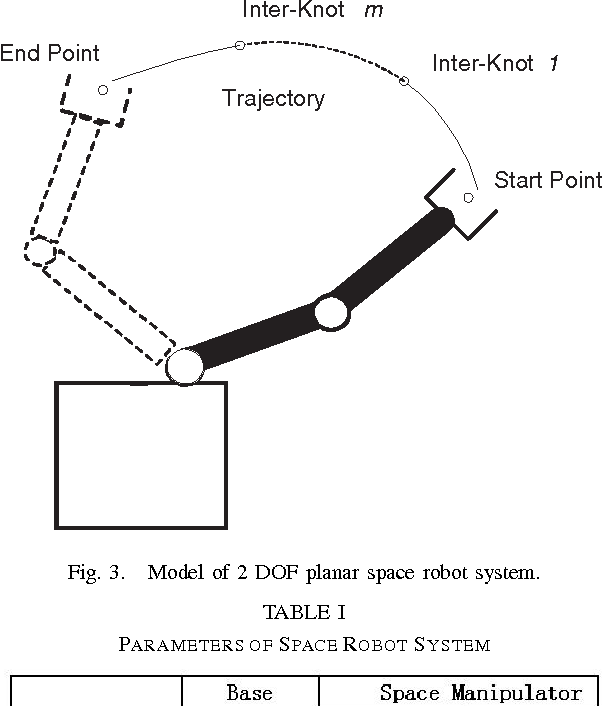
Figure 3 from Approach Trajectory Planning of Space Robot for Impact ...
Advertisement Space (336x280)
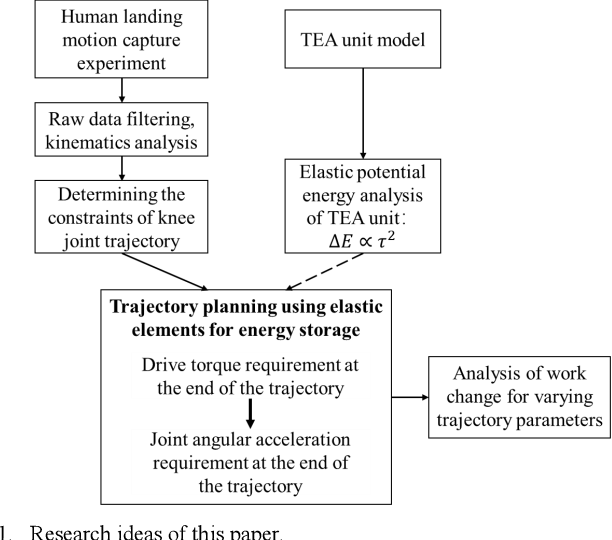
Figure 1 from Trajectory Planning of a Humanoid One-legged Robot with ...
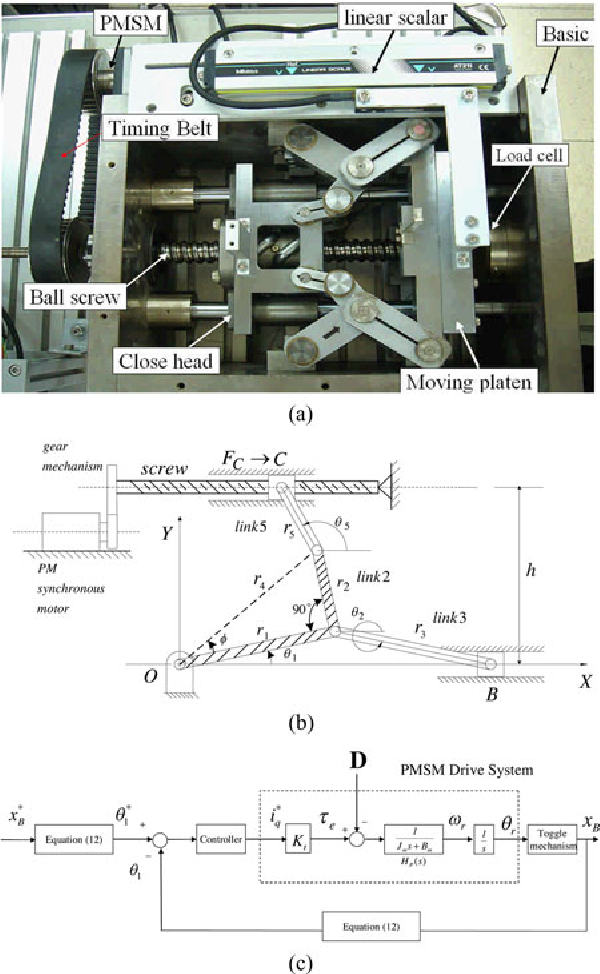
Figure 1 from Minimum-Energy Point-to-Point Trajectory Planning for a ...
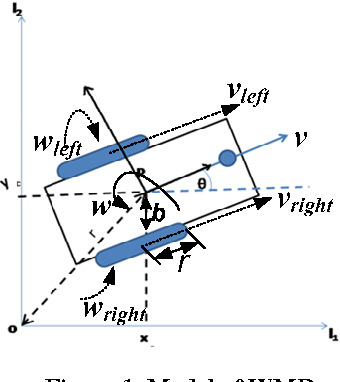
Figure 1 from Real-time heuristic search based minimum energy path ...
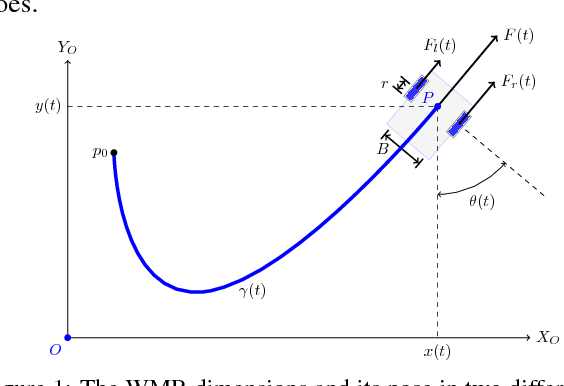
Figure 1 from Time-energy Optimal Trajectory Planning over a Fixed Path ...
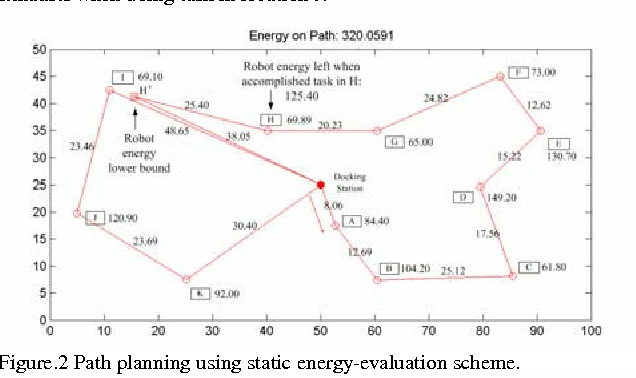
Figure 1 from Staying-alive and energy-efficient path planning for ...
(PDF) Minimum energy trajectory planning for robotic manipulators
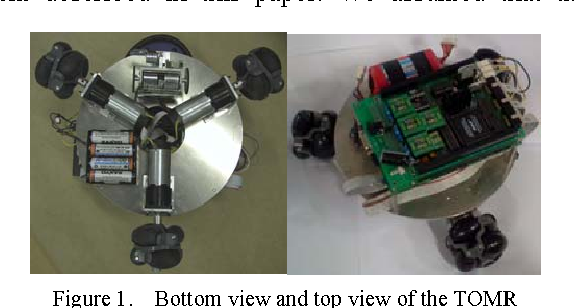
Figure 1 from Minimum-energy trajectory planning and control on a ...
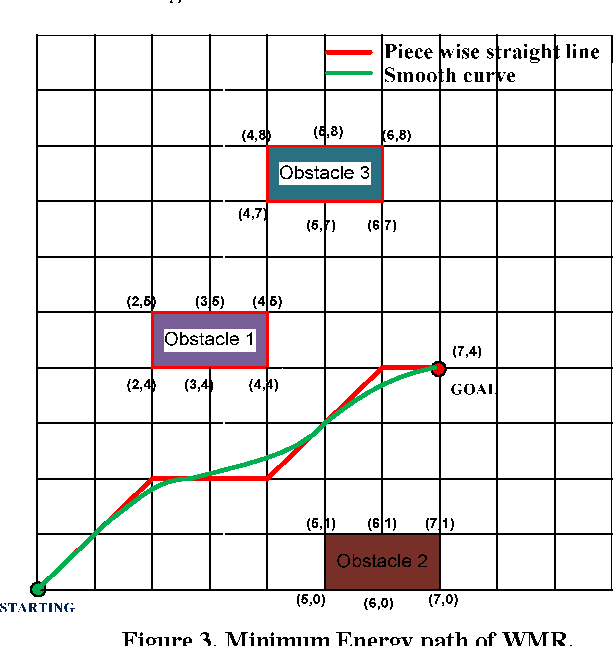
Figure 1 from Real-time heuristic search based minimum energy path ...

A Method of Energy‐Optimal Trajectory Planning for Palletizing Robot ...
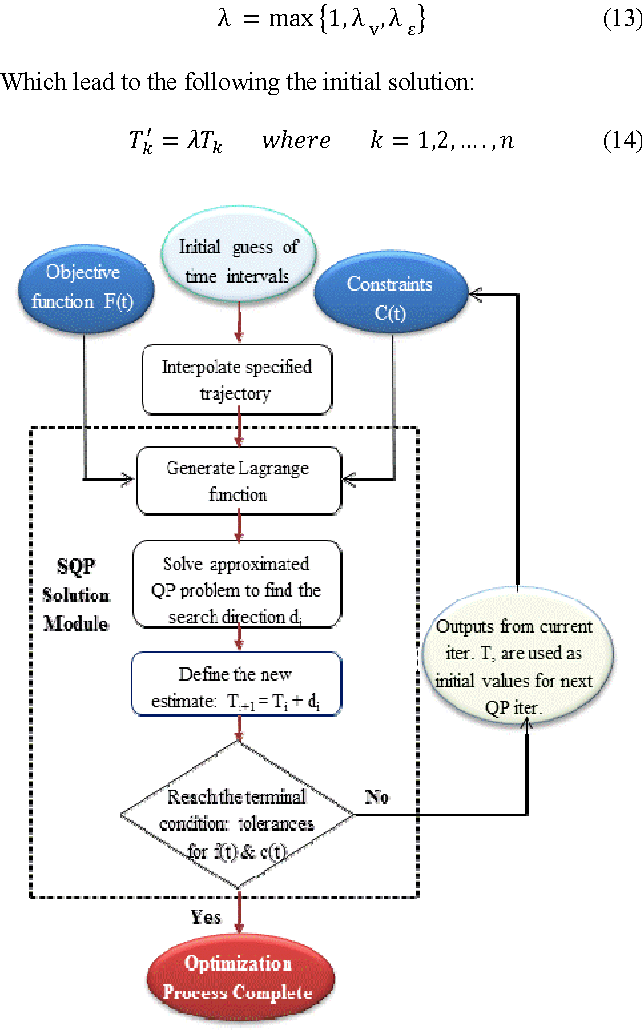
Figure 1 from A feasible minimum-time trajectory of robot manipulator ...
Advertisement Space (336x280)
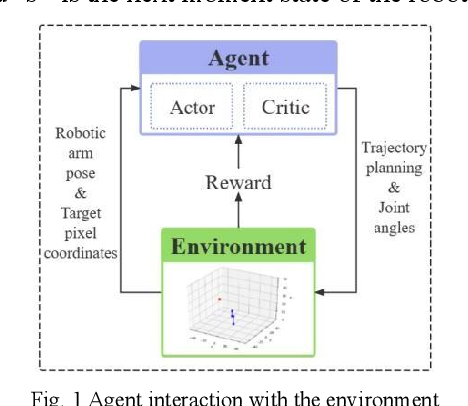
Figure 1 from Configuration-Aware Robotic Trajectory Planning Based on ...
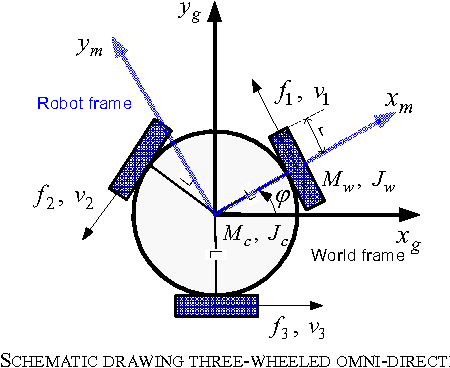
Figure 2 from Minimum-energy translational trajectory planning for ...

Figure 10 from A Flexible Collision-Free Trajectory Planning for ...

(PDF) A Method of Energy-Optimal Trajectory Planning for Palletizing Robot

A Method of Energy‐Optimal Trajectory Planning for Palletizing Robot ...
Energy-Efficient Trajectory Planning for Robot Manipulators