
Figure 2 From Development Of A Tendon Driven Robotic Finger For An
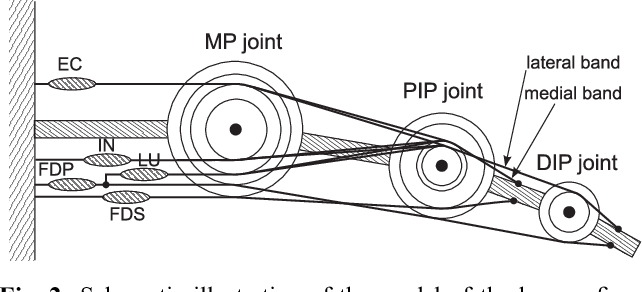
Figure 2 from Development of a tendon-driven robotic finger for an ...

Figure 2 from Development of a robotic finger with an active dual-mode ...
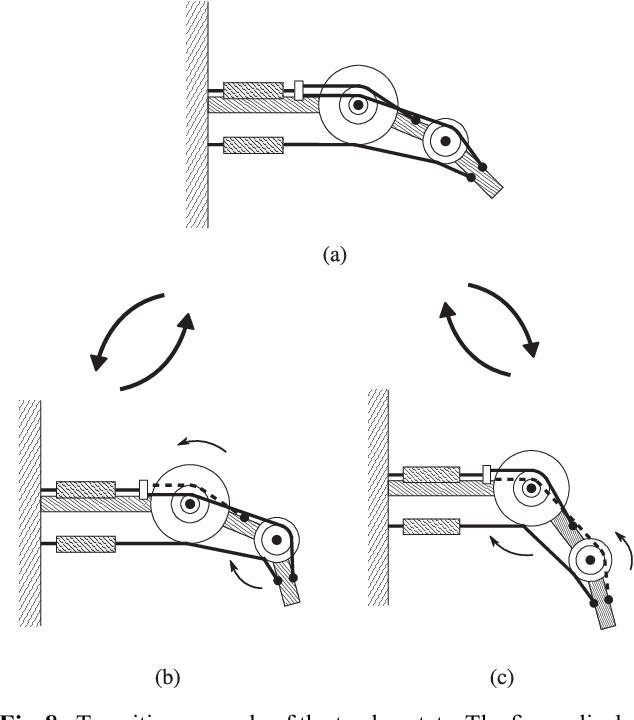
Figure 8 from Development of a tendon-driven robotic finger for an ...
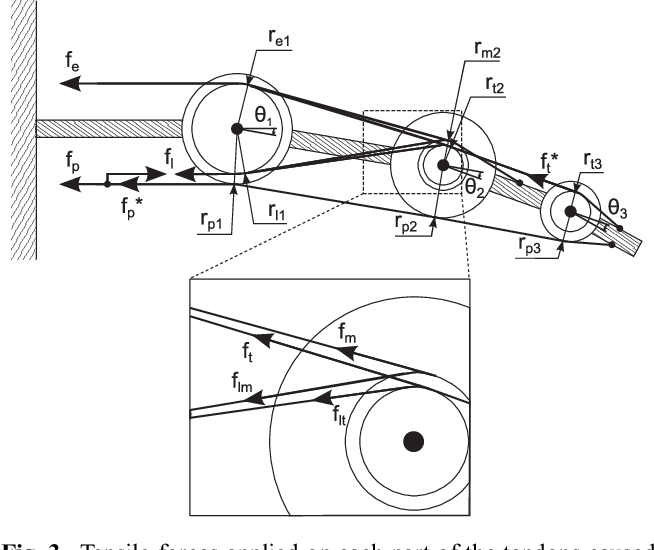
Figure 3 from Development of a tendon-driven robotic finger for an ...

Figure 2 from Development of a robotic finger with an active dual-mode ...

Figure 2 from Development of a robotic finger with an active dual-mode ...

Figure 2 from Development of a robotic finger with an active dual-mode ...

Figure 2 from Design and Development of an Active Tendon Actuation ...
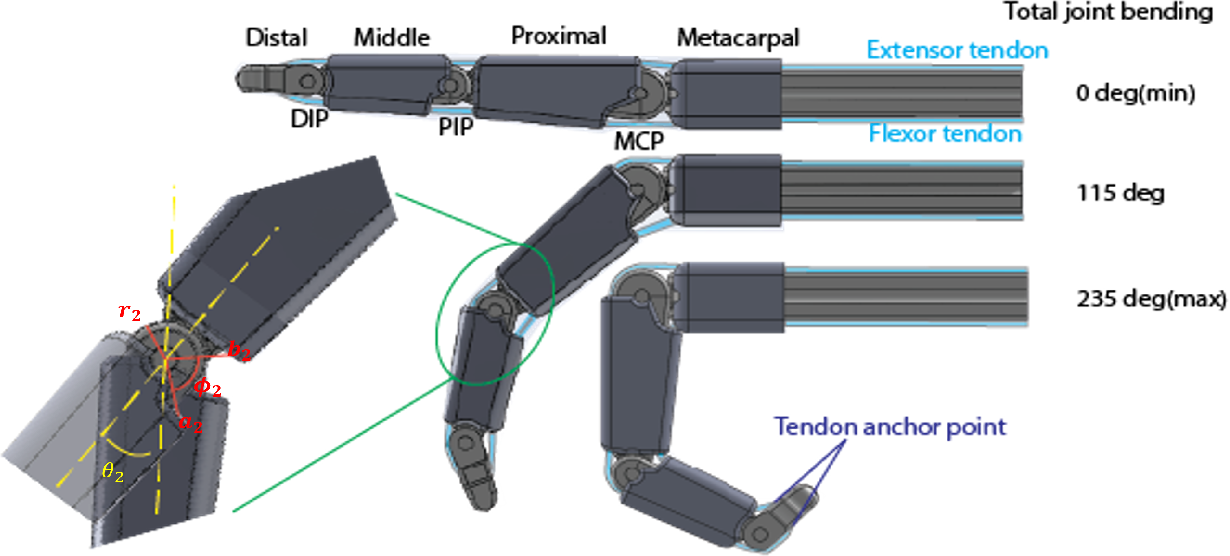
Figure 2 from A Bio-Inspired Robotic Finger Driven and Shape-Sensed by ...

(PDF) Development of a tendon-driven robotic finger for an ...
Advertisement Space (300x250)
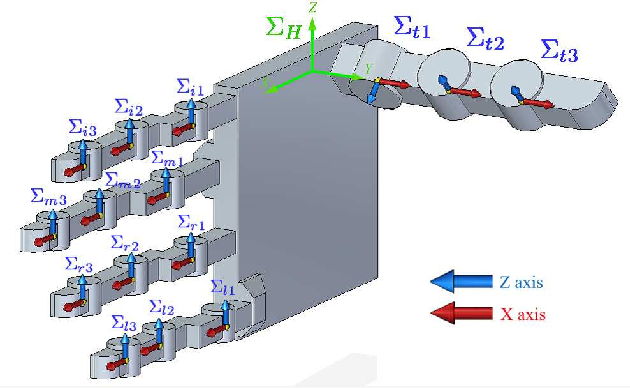
Figure 2 from Design of a tendon-driven robotic hand with an embedded ...

Figure 2 from Development of a polymer-based tendon-driven wearable ...
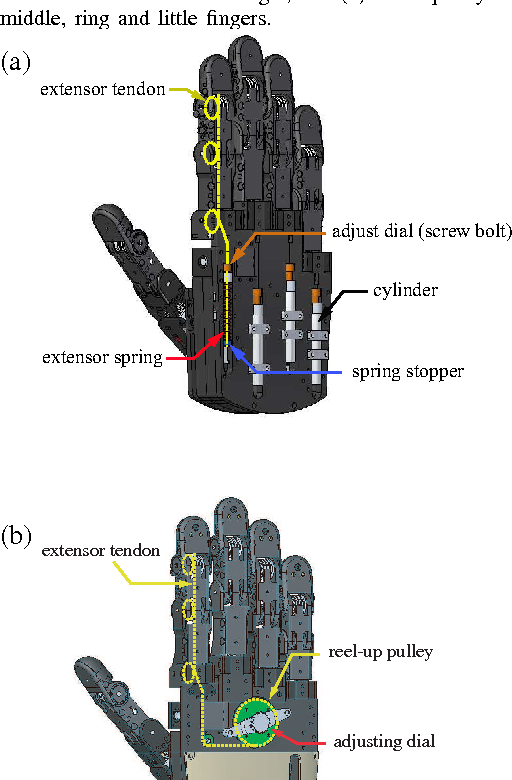
Figure 10 from Design of a tendon-driven robotic hand with an embedded ...

Figure 2 from A Design of Tendon-Driven Mechanism for Flipping Motion ...

Figure 2 from Tactile Sensing with a Tendon-Driven Soft Robotic Finger ...

Figure 3 from Development of tendon-driven robotic hand for biped ...
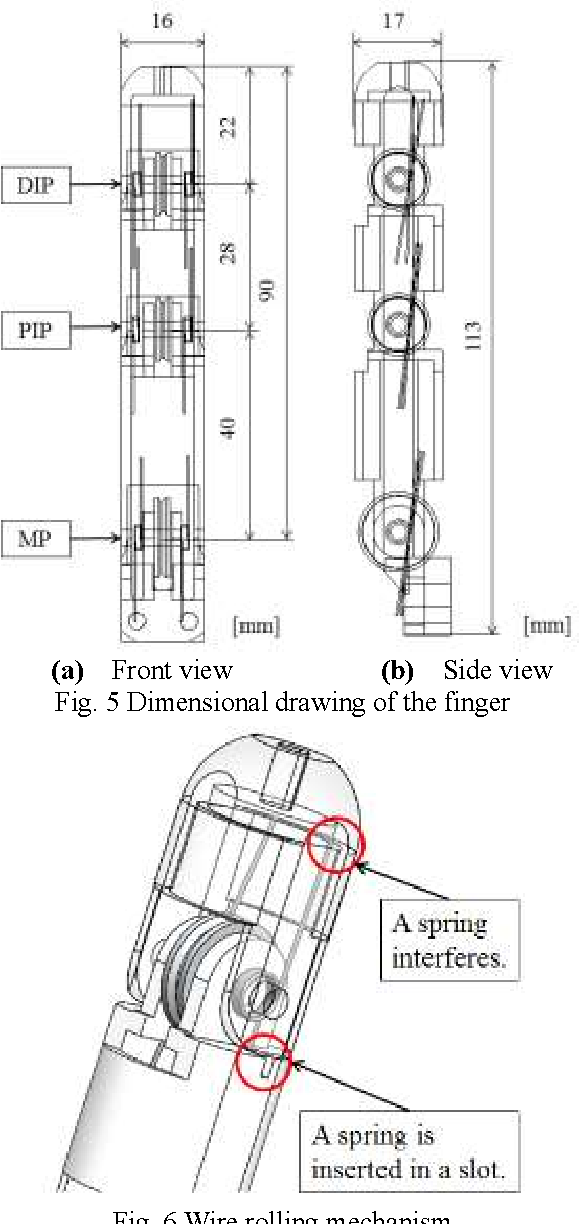
Figure 5 from Development of tendon-driven robotic hand for biped ...

Figure 3 from Development of tendon-driven robotic hand for biped ...

Figure 1 from Design of a tendon-driven robotic hand with an embedded ...
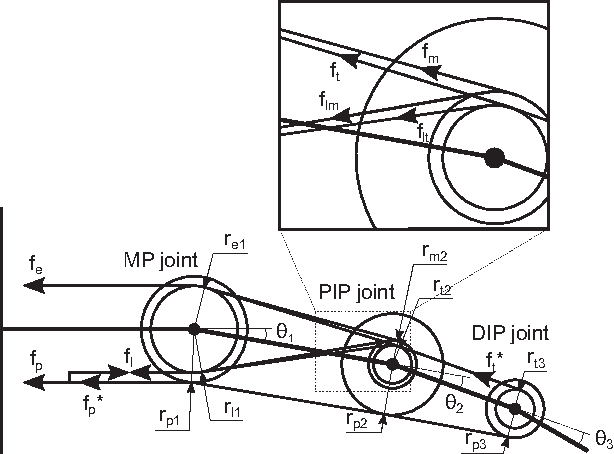
Figure 3 from Design of An anthropomorphic tendon-driven robotic finger ...
Advertisement Space (336x280)
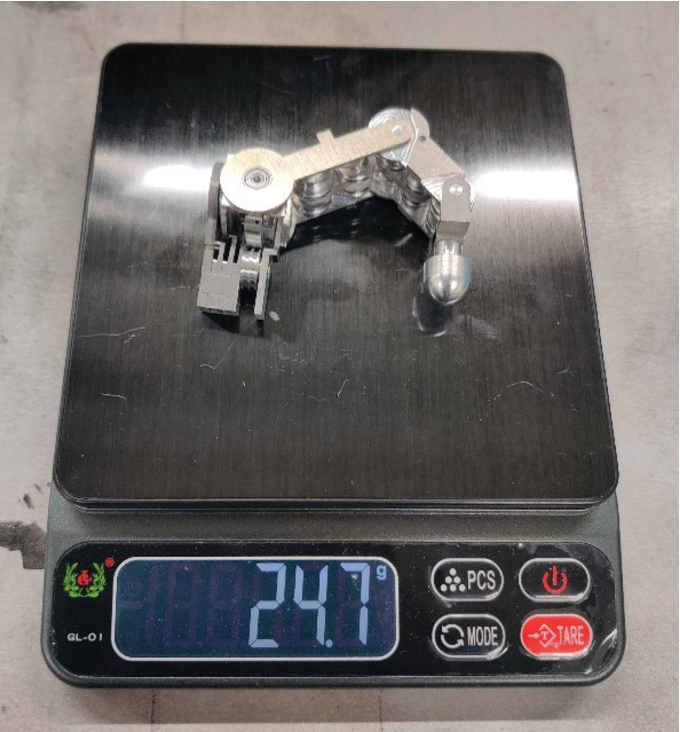
Figure 2 from Development of 4-DOF Tendon-driven Robot Finger ...

Table II from Development of tendon-driven robotic hand for biped ...

A Three Finger Tendon Driven Robotic Hand Design and Its Kinematics ...

Figure 3 from Development of a polymer-based tendon-driven wearable ...

Figure 2 from Design of robotic hand with tendon-driven three fingers ...

Figure 1 from Development of a polymer-based tendon-driven wearable ...

Figure 4 from Design and optimization of a tendon-driven robotic hand ...

Figure 1 from Design and optimization of a tendon-driven robotic hand ...
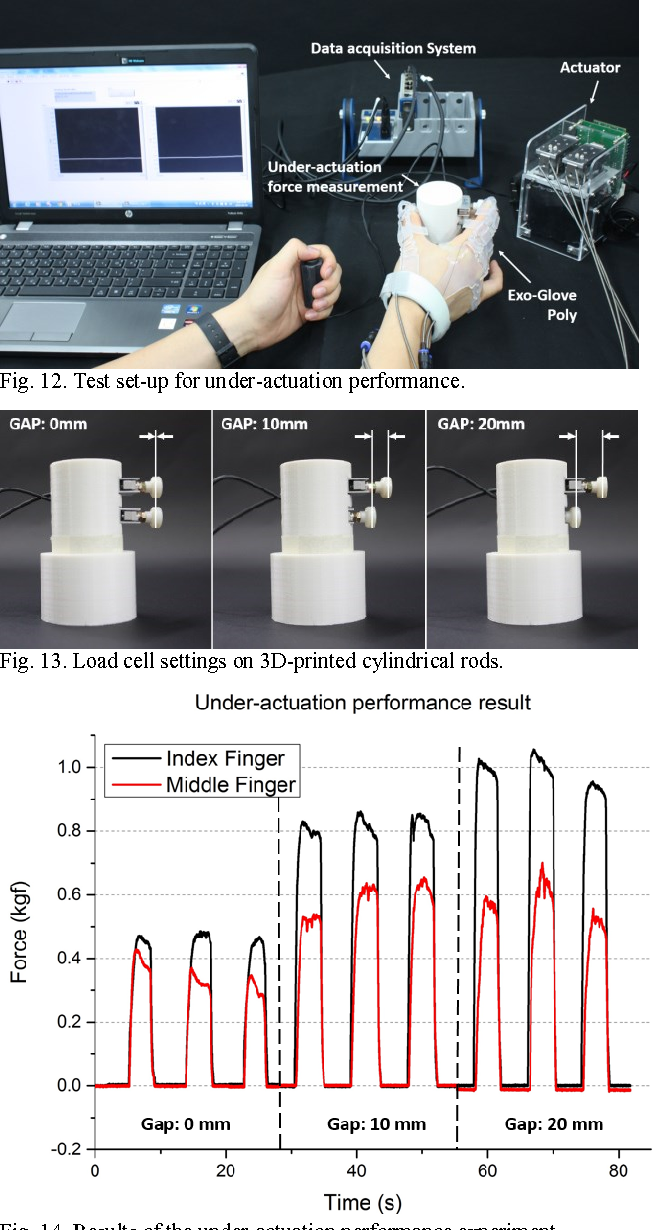
Figure 1 from Development of a polymer-based tendon-driven wearable ...

Figure 6 from Design and optimization of a tendon-driven robotic hand ...
Advertisement Space (336x280)

Figure 3 from Design and optimization of a tendon-driven robotic hand ...
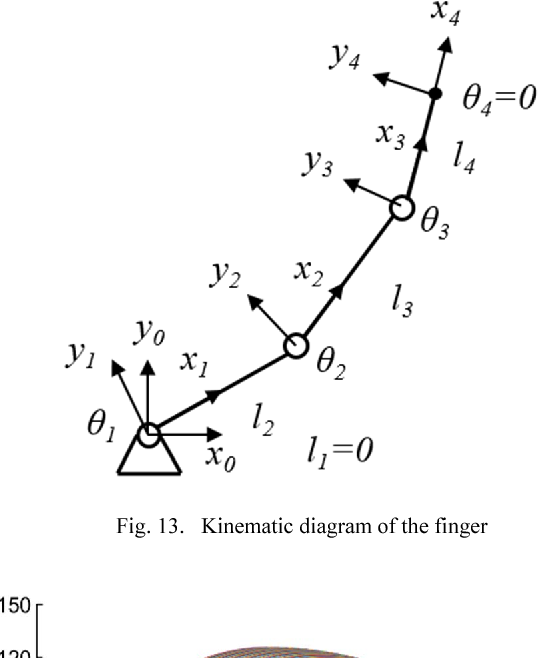
Figure 13 from Design and optimization of a tendon-driven robotic hand ...

Figure 2 from Design of robotic hand with tendon-driven three fingers ...
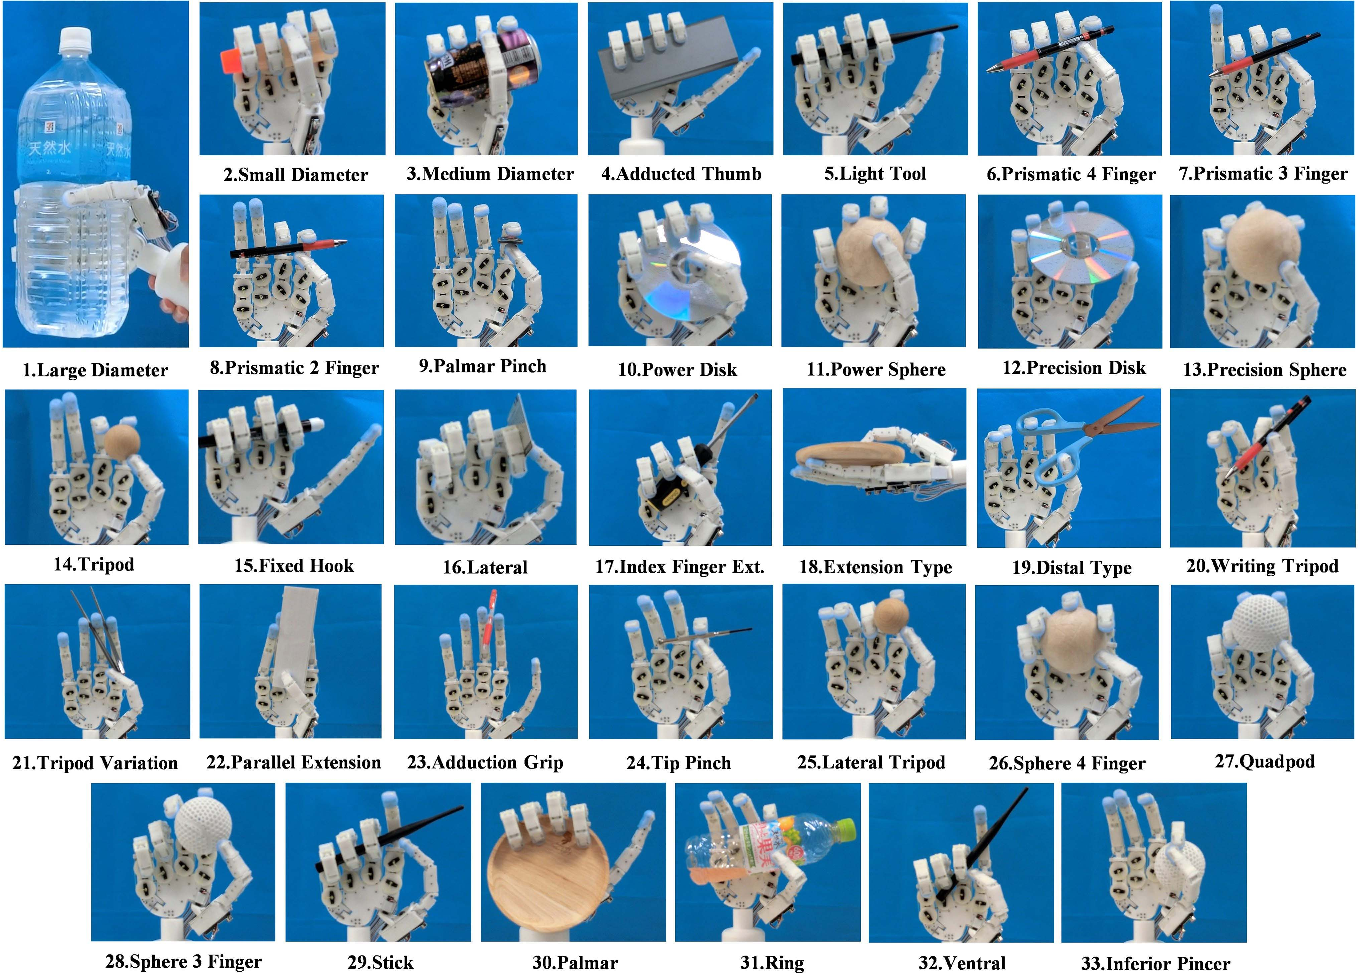
Figure 7 from A Coupled Tendon-Driven Modular Robotic Hand for ...

Figure 4 from A Coupled Tendon-Driven Modular Robotic Hand for ...

Figure 2 from Friction Estimation for Tendon-Driven Robotic Hands ...